

ໃນໜ້ານີ້
ການແຊກແຊງທາງແມ່ເຫຼັກໄຟຟ້າສາມາດສົ່ງຜົນກະທົບຕໍ່ວົງຈອນການວັດແທກແບບປະສົມປະສານໄດ້ສາມວິທີຫຼັກ: ມັນປ່ຽນແປງອິນພຸດທີ່ປະສົມປະສານ, ປ່ຽນແປງທາງລາດການສົ່ງກັບທີ່ຂັບເຄື່ອນດ້ວຍຄ່າອ້າງອີງ, ຫຼື ລົບກວນເວລາການແປງສັນຍານ ແລະ ການຮັບພັລສ໌. ສອງຢ່າງທຳອິດສາມາດປ່ຽນແປງຜົນການແປງສັນຍານໂດຍບໍ່ຕ້ອງຢຸດວົງຈອນ. ການຂັດຈັງຫວະຂອງພັລສ໌ສາມາດເກີດຂຶ້ນໄດ້ເມື່ອການແປງສັນຍານບໍ່ສາມາດສຳເລັດ, ຕົວຄວບຄຸມຣີເຊັດ, ຫຼື ເສັ້ນທາງສັນຍານຂາອອກຢຸດການສົ່ງສັນຍານທີ່ຖືກຕ້ອງ.
ຕົວຊີ້ບອກພັລສ໌ທີ່ກະພິບ—ຫຼື ຄົງທີ່—ບໍ່ສາມາດລະບຸໄດ້ວ່າກົນໄກໃດເປັນສາເຫດ. ຄຳອະທິບາຍທີ່ເປັນປະໂຫຍດຈະເຊື່ອມໂຍງສາມສິ່ງເຂົ້າດ້ວຍກັນ: ບ່ອນທີ່ສັນຍານລົບກວນເຂົ້າມາ, ຮູບແບບຄື້ນການປະສົມປະສານປ່ຽນແປງແນວໃດ, ແລະ ການປ່ຽນແປງນັ້ນສົ່ງຜົນຕໍ່ຜົນການວັດແທກ ຫຼື ຜົນຜະລິດພັລສ໌ແນວໃດ.
ແບບຈຳລອງ ແລະ ຂອບເຂດ: ບົດຄວາມນີ້ໃຊ້ແບບຈຳລອງ dual-slope ທົ່ວໄປ. “Positive integration” ໝາຍເຖິງການປະສົມປະສານອິນພຸດ; “negative integration” ໝາຍເຖິງການປະສົມປະສານແບບປີ້ນກັບ (de-integration) ດ້ວຍຄ່າອ້າງອີງທີ່ກົງກັນຂ້າມ. ຊື່ເຫຼົ່ານີ້ບໍ່ໄດ້ກຳນົດໃຫ້ຜົນຜະລິດຈະຕ້ອງເປັນບວກແລ້ວຈຶ່ງເປັນລົບ, ບໍ່ໄດ້ໝາຍເຖິງຊ່ອງທາງທີ່ເປັນອິດສະຫຼະສອງຊ່ອງ, ຫຼື ອະທິບາຍເຖິງລີຈິດສະເຕີພະລັງງານຂາເຂົ້າ/ຂາອອກ. ເພື່ອອະທິບາຍຜົນສະທ້ອນຕໍ່ການວັດແທກ, ໃຫ້ສົມມຸດວ່າພາກສ່ວນໜ້າ (front end) ໄດ້ສ້າງສັນຍານແບນວິດຕ່ຳທີ່ເປັນອັດຕາສ່ວນກັບພະລັງງານໄຟຟ້າທີ່ໃຊ້ງານ (active power) ແລ້ວ. ຈາກນັ້ນຜົນການແປງສັນຍານຈະຖືກສົ່ງໄປຍັງການສະສົມພະລັງງານຕາມເວລາ ແລະ ການສ້າງພັລສ໌; ສິ່ງນີ້ສົມມຸດວ່າພະລັງງານທີ່ວັດແທກໄດ້ນັ້ນເປັນຕົວແທນຂອງຊ່ວງເວລາທີ່ກຳນົດໃຫ້ມັນ, ລວມທັງຊ່ອງຫວ່າງໃດໆລະຫວ່າງການແປງສັນຍານ. ນີ້ເປັນພຽງແບບຈຳລອງເພື່ອການອະທິບາຍ, ບໍ່ແມ່ນສະຖາປັດຕະຍະກຳຂອງເຄື່ອງວັດແທກພະລັງງານທົ່ວໄປ; sigma-delta ADCs, ການຄູນດິຈິຕອນ ແລະ ການແປງແຮງດັນເປັນຄວາມຖີ່ໂດຍກົງ ຈຳເປັນຕ້ອງມີການວິເຄາະເສັ້ນທາງສັນຍານຕົວຈິງຂອງມັນ. ການກວດສອບຮູບແບບຄື້ນແມ່ນສຳລັບວິສະວະກອນທີ່ມີຄຸນວຸດທິໂດຍໃຊ້ການຈັດວາງການວັດແທກແບບແຍກກາວານິກ (isolated) ທີ່ໄດ້ມາດຕະຖານຢ່າງເໝາະສົມ: ແຜງວັດແທກອາດຈະມີການອ້າງອີງເຖິງແຮງດັນໄຟຟ້າຫຼັກ, ດັ່ງນັ້ນສາຍດິນຂອງອົດຊີໂລສະໂຄບທີ່ອ້າງອີງກັບດິນທົ່ວໄປຈະຕ້ອງບໍ່ຖືກເຊື່ອມຕໍ່ກັບຈຸດທີ່ມີແຮງດັນໄຟຟ້າ (live-referenced node).
1. ການເຮັດວຽກປົກກະຕິ: ຈະເກີດຫຍັງຂຶ້ນໃນລະຫວ່າງການແປງແບບສອງຄວາມຊັນ?
ແຍກການແປງສັນຍານອະນາລັອກອອກຈາກຟັງຊັນພັລສ໌ພະລັງງານ:
ສັນຍານທີ່ເປັນອັດຕາສ່ວນກັບພະລັງງານ
        ↓
ການສະຫຼັບອິນພຸດ/ຄ່າອ້າງອີງ → ຕົວປະສົມປະສານ (Integrator) → ຕົວປຽບທຽບ (Comparator) → ເວລາ ແລະ ຜົນການແປງສັນຍານ
        ↑                                              │
        └──────────────── ການຄວບຄຸມເຟສ (Phase control) ────────────────┘

ຜົນການແປງສັນຍານ → ການສະສົມພະລັງງານຕາມເວລາ
                  → ບັນລຸການເພີ່ມຂຶ້ນຂອງພະລັງງານໜຶ່ງພັລສ໌ → ພັລສ໌ການວັດແທກ
ນີ້ແມ່ນຄວາມສຳພັນການເຮັດວຽກ, ບໍ່ແມ່ນຄຳແນະນຳການຕໍ່ສາຍ. ການປ່ຽນແປງທີ່ສຳເລັດການແປງຂອງຕົວປຽບທຽບບໍ່ແມ່ນສັນຍານວັດແທກທີ່ສ້າງຂຶ້ນຢູ່ດ້ານລຸ່ມ.
ການປະສົມປະສານທາງບວກ: ແປງ Input ໃຫ້ເປັນ Voltage Excursion
ການປະສົມປະສານ Input ຈະດຳເນີນໄປເປັນໄລຍະເວລາຄົງທີ່, T₁. ສຳລັບ input ຄົງທີ່, ຂະໜາດຂອງ output excursion ຂອງ integrator ໃນອຸດົມຄະຕິແມ່ນ:
|ΔV₁| = |Vin| × T₁ / (Rint × Cint)
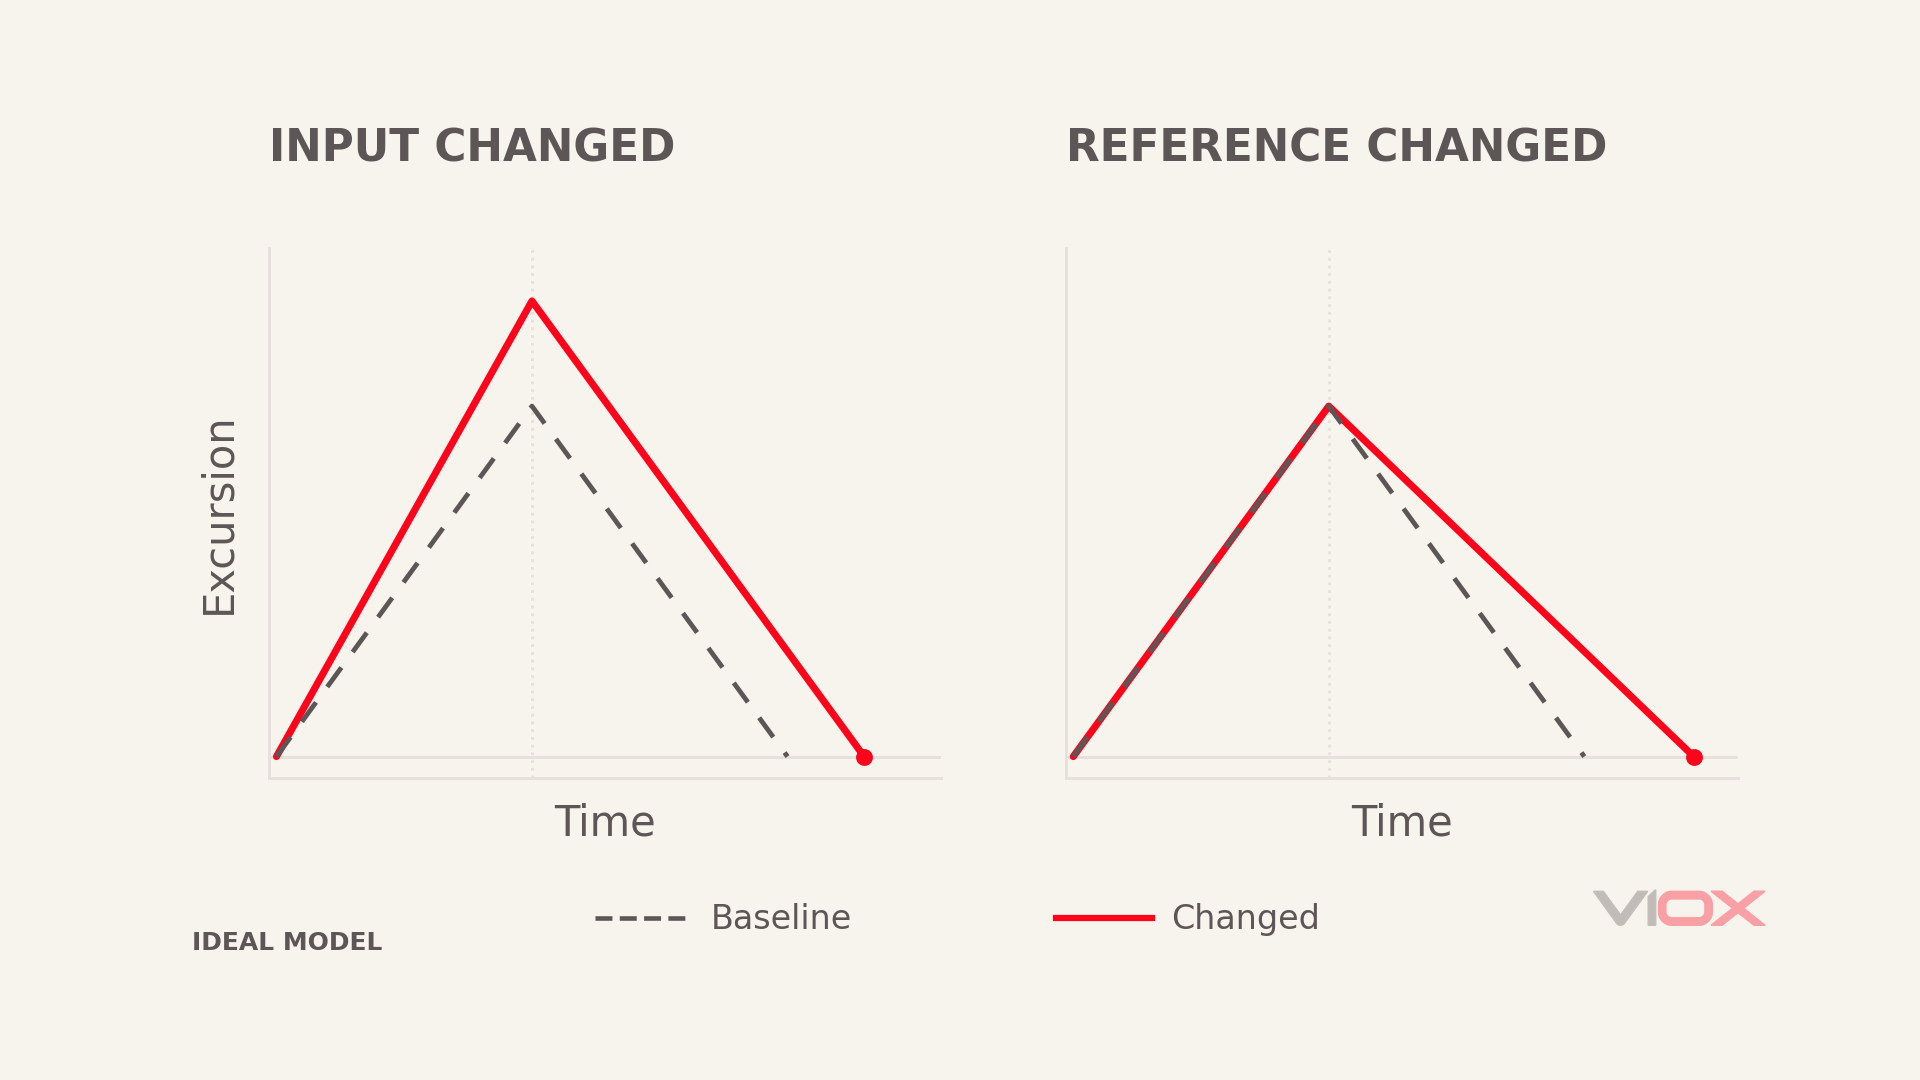
Input ທີ່ໃຫຍ່ກວ່າຈະຜະລິດ ramp ທີ່ຊັນກວ່າ. ໄລຍະເວລາປະສົມປະສານທີ່ຍາວກວ່າຈະຜະລິດ excursion ທີ່ໃຫຍ່ກວ່າ. ສຳລັບ input ທີ່ປ່ຽນແປງ, excursion ສຸດທ້າຍແມ່ນຂຶ້ນກັບພື້ນທີ່ຂອງ input ໃນໄລຍະເວລາປະສົມປະສານ, ບໍ່ແມ່ນຄ່າສູງສຸດໃນທັນທີ.
ໃນທີ່ນີ້, ΔV ແມ່ນການປ່ຽນແປງຂອງແຮງດັນ. ການປ່ຽນແປງຂອງຄ່າຄິດໄລ່ທີ່ສອດຄ້ອງກັນແມ່ນ ΔQ = Cint × ΔV; ປະລິມານທັງສອງບໍ່ສາມາດໃຊ້ແທນກັນໄດ້.
ການປະສົມປະສານທາງລົບ: ການກັບຄືນສູ່ຂີດຈຳກັດເລີ່ມຕົ້ນດ້ວຍຄວາມຊັນທີ່ຮູ້ຄ່າ
ຫຼັງຈາກການປະສົມປະສານຂາເຂົ້າ, ວົງຈອນຈະປ່ຽນໄປຫາຄ່າອ້າງອີງທີ່ຂັບເຄື່ອນຜົນຜະລິດກັບຄືນສູ່ຂີດຈຳກັດເລີ່ມຕົ້ນຂອງມັນ. ຂະໜາດຂອງຄວາມຊັນຂາກັບທີ່ເໝາະສົມແມ່ນ:
|S₂| = |Vref| / (Rint × Cint)
ຖ້າທັງສອງເຟສໃຊ້ Rint ແລະ Cint ດຽວກັນ ແລະ ກັບຄືນສູ່ຂີດຈຳກັດດຽວກັນ:
|Vin| × T₁ = |Vref| × T₂
ດັ່ງນັ້ນ:
T₂ = T₁ × |Vin| / |Vref|
ການແປງປົກກະຕິມີສອງທາງລາດ: ທາງໜຶ່ງເຄື່ອນທີ່ອອກຈາກຈຸດເລີ່ມຕົ້ນ; ອີກທາງໜຶ່ງກັບຄືນສູ່ຈຸດນັ້ນ. ຕົວປຽບທຽບຈະກວດຈັບຂີດຈຳກັດຂາກັບ, ເຊິ່ງຊ່ວຍໃຫ້ຕົວຄວບຄຸມສາມາດຢຸດການຈັບເວລາ T₂ ໄດ້.
ສໍາລັບການປ້ອນຂໍ້ມູນຕົວຢ່າງ 0.5 V, ຂະໜາດອ້າງອີງ 1 V ແລະ T₁ ຂອງ 20 ms, ຄ່າ T₂ ທີ່ເໝາະສົມແມ່ນ 10 ms. ນີ້ແມ່ນຂໍ້ມູນສໍາລັບການຄິດໄລ່, ບໍ່ແມ່ນຂໍ້ກໍານົດສໍາລັບແມັດເຕີສະເພາະ.
ການແປງແບບ Dual-slope ອະນຸຍາດໃຫ້ຄ່າທີ່ເໝາະສົມຂອງອົງປະກອບ RC ທີ່ໃຊ້ຮ່ວມກັນຖືກຍົກເລີກອອກຈາກອັດຕາສ່ວນ. ການຊົດເຊີຍ, ການຮົ່ວໄຫລ, ຂໍ້ຜິດພາດຂອງ threshold ແລະການຟື້ນຕົວຈາກ overload ຍັງຄົງມີຄວາມສໍາຄັນ. ການນໍາໄປໃຊ້ໃນທາງປະຕິບັດອາດຈະລວມມີຂັ້ນຕອນ auto-zero ແລະ residual-clearance. ເບິ່ງ ຄໍາອະທິບາຍຂອງ Analog Devices ກ່ຽວກັບສະຖາປັດຕະຍະກໍາ ADC ແບບປະສົມປະສານ.
2. ການແຊກແຊງເຂົ້າໄປໃນຈຸດໃດ - ແລະມັນປ່ຽນແປງຫຍັງ?
ການລົບກວນພາຍນອກດຽວກັນສາມາດສ້າງຜົນໄດ້ຮັບທີ່ແຕກຕ່າງກັນຂຶ້ນຢູ່ກັບ node ທີ່ມັນໄປຮອດ.
| ສະຖານທີ່ເຊື່ອມຕໍ່ | ຈໍານວນວົງຈອນທີ່ໄດ້ຮັບຜົນກະທົບ | ອາການທັນທີ |
|---|---|---|
| ການປ້ອນຂໍ້ມູນການເກັບຕົວຢ່າງ ແລະ integrator | ແຮງດັນໄຟຟ້າຂາເຂົ້າ, ກະແສໄຟຟ້າ ຫຼື ພື້ນທີ່ປະສົມປະສານ | ການປ່ຽນແປງຄວາມຊັນຂອງທາງລາດ ຫຼື ການເລື່ອນຈຸດສິ້ນສຸດ |
| ການສະໜອງ, ການອ້າງອີງ ແລະ ກຣາວອ້າງອີງ | ໄລຍະຫ່າງຂອງແອມພລິຟາຍເອີ, ຄວາມຊັນຂາກັບ ຫຼື ເກນການປຽບທຽບ | ການຕັດສັນຍານ, ເວລາຂາກັບທີ່ປ່ຽນແປງ ຫຼື ຄວາມຜັນຜວນຂອງຈຸດສິ້ນສຸດ |
| ການຄວບຄຸມສະວິດ, ສັນຍານໂມງ ແລະ ການຣີເຊັດ | ໄລຍະເວລາເຟສ, ເວລາໃນການສະຫຼັບ ຫຼື ຈຳນວນຕົວນັບທີ່ຖືກຕ້ອງ | ການກະໂດດຂອງການແປງສັນຍານ, ການໝົດເວລາ ຫຼື ການເລີ່ມຕົ້ນໃໝ່ |
| ອິນເຕີເຟສຕົວຂັບ ແລະ ຕົວຮັບສັນຍານແບບພັລສ໌ | ລະດັບລໍາດັບ, ຄວາມກວ້າງພັລສ໌, ຂອບ ຫຼື ຕົວອ້າງອີງຂອງຕົວຮັບ | ພັລສ໌ທີ່ບໍ່ຖືກຕ້ອງ, ການນັບພາດ ຫຼື ພັລສ໌ພາຍນອກທີ່ຂາດໄປ |
ການລົບກວນແບບໂຄມອນທີ່ເຄື່ອນຍ້າຍຂົ້ວຕໍ່ທັງສອງຮ່ວມກັນບໍ່ແມ່ນຂໍ້ຜິດພາດໃນການວັດແທກແບບແຕກຕ່າງໂດຍອັດຕະໂນມັດ. ແນວໃດກໍ່ຕາມ, ການປະຕິເສດແບບໂຄມອນທີ່ຈຳກັດ, ອຸປະກອນປ້ອງກັນວົງຈອນຂາເຂົ້າທີ່ບໍ່ເຂົ້າກັນ ຫຼື ລະດັບໂຄມອນທີ່ເກີນກຳນົດສາມາດເຮັດໃຫ້ມັນສົ່ງຜົນກະທົບຕໍ່ຜົນໄດ້ຮັບ.
ຍັງຈຳແນກຂໍ້ຜິດພາດຊົ່ວຄາວໃນລະຫວ່າງການລົບກວນ, ການຟື້ນຕົວຫຼັງຈາກເຫດການ, ແລະຄວາມເສຍຫາຍຂອງຮາດແວຖາວອນ. ການຢຸດຊົ່ວຄາວໃນຜົນຜະລິດບໍ່ໄດ້ສ້າງຄວາມລົ້ມເຫຼວຂອງອົງປະກອບຖາວອນ.
ຂໍ້ຜິດພາດຂອງໂມງກໍ່ຕ້ອງການບໍລິບົດເຊັ່ນກັນ. ຖ້າຊ່ວງເວລາປະສົມປະສານຄົງທີ່ ແລະ ຈຳນວນການສົ່ງຄືນໃຊ້ໂມງທີ່ໝັ້ນຄົງດຽວກັນ, ສ່ວນຄູນຄວາມຖີ່ໂມງທົ່ວໄປຈະຖືກຍົກເລີກອອກຈາກອັດຕາສ່ວນຂອງພວກມັນ. ການລົບກວນໂມງລະຫວ່າງໄລຍະ, ຂອບທີ່ສູນເສຍໄປ ຫຼື ການຣີເຊັດຍັງສາມາດເຮັດໃຫ້ການແປງເສຍຫາຍໄດ້. ແຍກຕ່າງຫາກ, ການສະສົມພະລັງງານແມ່ນຂຶ້ນກັບເວລາທີ່ຜ່ານໄປ: ການຍົກເລີກອັດຕາສ່ວນການແປງບໍ່ໄດ້ຮັບປະກັນຖານເວລາພະລັງງານທີ່ຖືກຕ້ອງ.
3. ຄວາມຜິດພາດໃນການປະສົມປະສານທາງບວກ: ເປັນຫຍັງເສັ້ນຊັນຈຶ່ງປ່ຽນ, ຕັດອອກ ຫຼື ຢຸດ?
ການລົບກວນຂາເຂົ້າຖືກປະສົມປະສານພ້ອມກັບສັນຍານ
ສົມມຸດວ່າສັນຍານເຂົ້າຕົວຈິງປະກອບດ້ວຍສັນຍານທີ່ຕ້ອງການ Vin(t) ບວກກັບສັນຍານລົບກວນ vn(t). ສໍາລັບອິນເຕກຣາເຕີແບບປີ້ນທີ່ເໝາະສົມ, ສັນຍານລົບກວນຈະເພີ່ມການປ່ຽນແປງຜົນຜະລິດເພີ່ມເຕີມ:
δV₁ = −[1 / (Rint × Cint)] × ∫ vn(t) dt, ປະສົມປະສານຈາກ 0 ຫາ T₁
ຜົນສະທ້ອນທັນທີແມ່ນເປັນປະໂຫຍດ: ພື້ນທີ່ສຸດທິຂອງສັນຍານລົບກວນພາຍໃນໜ້າຕ່າງການປະສົມປະສານເປັນຕົວ ກຳນົດການປະກອບສ່ວນນີ້ຕໍ່ກັບຂໍ້ຜິດພາດໃນການແປງ.
ຖ້າພື້ນທີ່ບວກແລະລົບຂອງມັນຍົກເລີກກັນ, ຂໍ້ຜິດພາດຂອງຈຸດສຸດທ້າຍອາດຈະນ້ອຍ. ຖ້າໜ້າຕ່າງກວມເອົາພຽງສ່ວນໜຶ່ງຂອງຮອບວຽນ, ຫຼືສັນຍານລົບກວນມີຄ່າ offset, ຈຸດສຸດທ້າຍຈະເລື່ອນ. ໄລຍະເວລາປະສົມປະສານຄົງທີ່ສາມາດປະຕິເສດສັນຍານລົບກວນເປັນຮອບວຽນບາງອັນໄດ້ໂດຍການສະເລ່ຍ; ມັນບໍ່ໄດ້ລົບລ້າງສັນຍານຄວາມຖີ່ສູງທຸກອັນໂດຍອັດຕະໂນມັດ.
ມີອີກເສັ້ນທາງໜຶ່ງ. ການລົບກວນຄວາມຖີ່ສູງສາມາດຖືກແກ້ໄຂໂດຍຈຸດເຊື່ອມຕໍ່ທີ່ບໍ່ເປັນເສັ້ນຊື່ໃນສ່ວນໜ້າ, ສ້າງຂໍ້ຜິດພາດຄວາມຖີ່ຕ່ຳ ຫຼື DC. ຫຼັງຈາກນັ້ນ, ອິນເຕກຣາເຕີຈະໄດ້ຮັບສັນຍານທີ່ຜິດເພี้ยນແລ້ວ. ການຂະຫຍາຍໄລຍະເວລາປະສົມປະສານພຽງຢ່າງດຽວອາດຈະບໍ່ລົບລ້າງຂໍ້ຜິດພາດນັ້ນ. ບົດສອນຂອງ Analog Devices MT-096 ອະທິບາຍການແກ້ໄຂ RF ໃນເຄື່ອງຂະຫຍາຍສຽງທີ່ຊັດເຈນ.
ຫຼັກຖານທີ່ຄວນຊອກຫາ: ໄລຍະປ້ອນເຂົ້າເລີ່ມຕົ້ນ ແລະ ສິ້ນສຸດລົງປົກກະຕິ, ແຕ່ຈຸດສິ້ນສຸດ ແລະ ເວລາການກັບຄືນທີ່ຕາມມາຈະປ່ຽນແປງໄປຕາມການລົບກວນຂອງໄລຍະປ້ອນເຂົ້າ. ກ່ອນອື່ນໝົດ, ໃຫ້ກວດສອບວ່າພື້ນທີ່ປ້ອນເຂົ້າໄດ້ປ່ຽນແປງໄປ ຫຼື ຕົວປະສານໄດ້ຢຸດການເຮັດວຽກແບບເສັ້ນຊື່ແລ້ວ.
ຄລິບຫົວໜ້າບໍ່ພຽງພໍເຮັດໃຫ້ທາງຂຶ້ນຊັນ
ຄວາມສຳພັນຂອງການປະສານແບບເສັ້ນຊື່ຈະໃຊ້ໄດ້ສະເພາະໃນຂະນະທີ່ເຄື່ອງຂະຫຍາຍສຽງຍັງຄົງຢູ່ໃນເງື່ອນໄຂການເຮັດວຽກທີ່ລະບຸໄວ້.
ການປ້ອນເຂົ້າທີ່ຫຼາຍເກີນໄປ, ຫຼືການລົບກວນແຫຼ່ງສະໜອງທີ່ເຮັດໃຫ້ການປ່ຽນແປງຜົນຜະລິດທີ່ມີຢູ່ຫຼຸດລົງ, ສາມາດເຮັດໃຫ້ທາງຂຶ້ນໄປຮອດຂີດຈຳກັດຜົນຜະລິດຂອງເຄື່ອງຂະຫຍາຍສຽງ. ຮູບແບບຄື້ນຈະພັດທະນາເປັນຮາບ. ໄລຍະປ້ອນເຂົ້າອາດຈະຍັງຄົງຢູ່, ແຕ່ຜົນຜະລິດຈະບໍ່ໄດ້ຕິດຕາມຄວາມຊັນທີ່ຄາດໄວ້ອີກຕໍ່ໄປ, ດັ່ງນັ້ນການປ່ຽນແປງຈະສູນເສຍຂໍ້ມູນກ່ຽວກັບພື້ນທີ່ປ້ອນເຂົ້າ.
ນັ້ນແຕກຕ່າງຈາກທາງຂຶ້ນຮາບທີ່ເກີດຈາກການປ້ອນເຂົ້າເປັນສູນແທ້. ປຽບທຽບການປ້ອນເຂົ້າ, ແຫຼ່ງສະໜອງ ແລະ ຜົນຜະລິດຂອງຕົວປະສານເຂົ້າກັນ:
- ມີການປ້ອນເຂົ້າ, ຜົນຜະລິດຢູ່ໃກ້ຂີດຈຳກັດການປ່ຽນແປງ: ສືບສວນຫົວໜ້າ ຫຼື ໂຫຼດເກີນ.
- ອິນພຸດບໍ່ໄດ້ເຊື່ອມຕໍ່ຕົວຈິງ, ເອົາພຸດຍັງຄົງຮັກສາຄ່າກ່ອນໜ້ານີ້ໄວ້: ກວດສອບສະຖານະການສະຫຼັບ ແລະ ເສັ້ນທາງອິນພຸດ.
- ພຶດຕິກຳທີ່ຜິດປົກກະຕິຍັງສືບຕໍ່ໃນໄລຍະສັ້ນໆຫຼັງຈາກເງື່ອນໄຂປົກກະຕິກັບຄືນມາ: ປະເມີນການຟື້ນຕົວຈາກໂຫຼດເກີນ ກ່ອນທີ່ຈະສະຫຼຸບວ່າເຄື່ອງຂະຫຍາຍສັນຍານເສຍຫາຍ.
Common-mode overrange, output saturation ແລະ CMOS latch-up ແມ່ນເງື່ອນໄຂທີ່ແຕກຕ່າງກັນ. ການວິນິດໄສ latch-up ຕ້ອງການຫຼັກຖານເຊັ່ນ: ພຶດຕິກຳສະເພາະຂອງອຸປະກອນ, ກະແສໄຟຟ້າທີ່ຜິດປົກກະຕິ ແລະ ລັກສະນະການຟື້ນຕົວ—ບໍ່ແມ່ນພຽງແຕ່ຮູບຄື້ນທີ່ຮາບພຽງເທົ່ານັ້ນ.
ການສະຫຼັບ ແລະ ການຮົ່ວໄຫຼປ່ຽນແປງກະແສໄຟຟ້າແບບປະສົມປະສານ (Integrating Current)
ການປ່ຽນແປງຂອງ Analog-switch ສາມາດເຮັດໃຫ້ເກີດການອັດປະຈຸ. ຖ້າປະຈຸສຸດທິ ΔQ ເຂົ້າເຖິງຕົວເກັບປະຈຸແບບປະສົມປະສານ (integrating capacitor), ແຮງດັນທີ່ເພີ່ມຂຶ້ນຈະມີຄ່າປະມານ:
ΔVstep ≈ ΔQ / Cint
ສິ່ງນີ້ມັກຈະປາກົດເປັນຂັ້ນໃນຂະນະທີ່ສະຫຼັບການເຮັດວຽກ ແທນທີ່ຈະເປັນການປ່ຽນແປງຄວາມຊັນທີ່ສະໝໍ່າສະເໝີ. ການກະຈາຍປະຈຸໄຟຟ້າຂຶ້ນຢູ່ກັບສະວິດ ແລະ ວົງຈອນອ້ອມຂ້າງ; ບໍ່ຄວນກຳນົດຄ່າການສີດປະຈຸໃນແຜ່ນຂໍ້ມູນທັງໝົດໃຫ້ກັບ Cint ໂດຍອັດຕະໂນມັດ. ເບິ່ງ ບົດຮຽນກ່ຽວກັບສະວິດອະນາລັອກ MT-088 ຂອງ Analog Devices.
ກະແສໄຟຟ້າຮົ່ວໄຫຼເພີ່ມເຕີມທີ່ເກີດຂຶ້ນຢ່າງຕໍ່ເນື່ອງຈະມີລັກສະນະຄ້າຍຄືກັບອິນພຸດພິເສດ. ຂະໜາດຄວາມຜິດພາດຂອງຄວາມຊັນແມ່ນປະມານ |Ileak| / Cint. ເມື່ອກະແສໄຟຟ້າອິນພຸດທີ່ຕ້ອງການມີຂະໜາດນ້ອຍ, ການຮົ່ວໄຫຼດຽວກັນນັ້ນຈະເຮັດໃຫ້ເກີດຄວາມຜິດພາດທີ່ກ່ຽວຂ້ອງຫຼາຍຂຶ້ນ.
ການສີດປະຈຸ ແລະ ການຮົ່ວໄຫຼແມ່ນຄວາມບໍ່ສົມບູນແບບຂອງວົງຈອນທີ່ມີຢູ່ແລ້ວ. ໃຫ້ກວດສອບວ່າການລົບກວນຈາກພາຍນອກເຮັດໃຫ້ສະຖານະການຮ້າຍແຮງຂຶ້ນຫຼືບໍ່ ໂດຍການປຽບທຽບຮູບຄື້ນ, ເງື່ອນໄຂການເຮັດວຽກ ແລະ ພຶດຕິກຳຂອງອຸປະກອນ ກ່ອນ, ໃນລະຫວ່າງ ແລະ ຫຼັງຈາກເຫດການດັ່ງກ່າວ.
4. ຄວາມຜິດພາດໃນການປະສົມປະສານທາງລົບ: ເປັນຫຍັງການກັບຄືນສູ່ລະດັບຈຶ່ງຜິດພາດ?
ການປ່ຽນແປງຄ່າອ້າງອີງສົ່ງຜົນຕໍ່ຄວາມໄວໃນການກັບຄືນ
ເມື່ອຈຸດສິ້ນສຸດຂອງການລວມອິນພຸດບໍ່ປ່ຽນແປງ, ຂະໜາດຄ່າອ້າງອີງທີ່ນ້ອຍກວ່າຈະເຮັດໃຫ້ຄວາມຊັນຂອງການກັບຄືນຕື້ນກວ່າ ແລະ T₂ ຍາວຂຶ້ນ. ຂະໜາດຄ່າອ້າງອີງທີ່ໃຫຍ່ກວ່າຈະໃຫ້ຜົນກົງກັນຂ້າມ.
ສຳລັບການປ່ຽນແປງຄ່າອ້າງອີງເລັກນ້ອຍທີ່ຍັງຄົງທີ່ໂດຍປະມານໃນລະຫວ່າງການຖອດປະສົມປະສານ (de-integration), ຄວາມສຳພັນແບບຜັນກັບໃຫ້ຜົນດັ່ງນີ້:
δT₂ / T₂ ≈ −δVref / Vref
ໃນທີ່ນີ້, Vref ໝາຍເຖິງຂະໜາດຂອງຄ່າອ້າງອີງ. ຖ້າການປະມວນຜົນໃນຂັ້ນຕອນຕໍ່ໄປຍັງໃຊ້ຄ່າອ້າງອີງຕາມນາມບັນຍັດ, T₂ ທີ່ຍາວຂຶ້ນຈະຖືກຕີຄວາມໝາຍວ່າເປັນອິນພຸດທີ່ໃຫຍ່ຂຶ້ນ. ຜົນສະທ້ອນທຳອິດຄືຄວາມຜິດພາດຂອງອັດຕາຂະຫຍາຍ (gain error), ບໍ່ຈຳເປັນຕ້ອງເປັນຜົນຜະລິດຂອງພັລສ໌ທີ່ຢຸດສະງັກ.
ຖ້າຄ່າອ້າງອີງມີການປ່ຽນແປງຕະຫຼອດໄລຍະການຖອດປະສົມປະສານ, ຄວາມຊັນຂອງການກັບຄືນຈະປ່ຽນແປງຕາມເວລາ. ໃຫ້ປະເມີນຄ່າອິນເຕກຣັນຂອງຄ່າອ້າງອີງໃນໄລຍະນັ້ນ ແທນທີ່ຈະອີງໃສ່ການອ່ານຄ່າແຮງດັນໃນຂະນະໃດໜຶ່ງ.
ຄ່າອ້າງອີງບໍ່ໄດ້ຖືກນຳໃຊ້ຢ່າງຖືກຕ້ອງ
ຕົວຄວບຄຸມອາດຈະສັ່ງການຖອດປະສົມປະສານໂດຍບໍ່ໄດ້ສ້າງກະແສອ້າງອີງຕາມທີ່ຕັ້ງໃຈໄວ້. ຜົນຜະລິດອາດຈະຄ້າງ, ເຄື່ອນທີ່ຊ້າໆ, ຫຼືຕອບສະໜອງຕໍ່ກະແສຮົ່ວໄຫຼແລະຄ່າອຽງ (bias) ເປັນຫຼັກ. ຂົ້ວຂອງຄ່າອ້າງອີງທີ່ບໍ່ຖືກຕ້ອງອາດເຮັດໃຫ້ມັນເຄື່ອນຫ່າງຈາກຈຸດສິ້ນສຸດຫຼາຍຂຶ້ນ.
ຂໍ້ສັງເກດທີ່ຕັດສິນໄດ້ຄື: ຫຼັງຈາກຄຳສັ່ງສະຫຼັບ, ໂນດປະສົມປະສານໄດ້ຮັບກະແສໄຟຟ້າໃນທິດທາງທີ່ຕ້ອງການແທ້ຫຼືບໍ່?
ນີ້ແມ່ນຂໍ້ມູນທີ່ຊັດເຈນກວ່າການລະບຸວ່າຜົນຜະລິດສູງເກີດຈາກການຫຼຸດລົງຂອງແຫຼ່ງຈ່າຍໄຟລົບ. ການແຍກປະສົມປະສານຕ້ອງການກະແສໄຟຟ້າກົງກັນຂ້າມ; ວົງຈອນຈະຕ້ອງການແຫຼ່ງຈ່າຍໄຟລົບແຍກຕ່າງຫາກຫຼືບໍ່ນັ້ນ ຂຶ້ນຢູ່ກັບການປະຕິບັດງານຂອງມັນ.
ສັນຍານລົບກວນທີ່ຂີດຈຳກັດເຮັດໃຫ້ເຫດການສິ້ນສຸດການແປງຂໍ້ມູນເສຍຫາຍ
ຕົວປຽບທຽບ (comparator) ຈະຕອບສະໜອງຕໍ່ຄວາມແຕກຕ່າງລະຫວ່າງອິນພຸດທັງສອງຂອງມັນ. ໃກ້ກັບຈຸດສິ້ນສຸດ, ສັນຍານລົບກວນໃນທາງລາດ (ramp) ຫຼື ການອ້າງອີງການປຽບທຽບສາມາດປ່ຽນເຄື່ອງໝາຍຂອງຄວາມແຕກຕ່າງນັ້ນຊ້ຳໆ. ການປ່ຽນແປງທີ່ເກີດຂຶ້ນອາດຈະໄວເກີນໄປ, ຊ້າເກີນໄປ ຫຼື ເກີດຂຶ້ນຊ້ຳໆ. ຄຳແນະນຳກ່ຽວກັບຕົວປຽບທຽບທີ່ມີຮິສເຕຣີຊີສ (hysteresis) ຂອງ Texas Instruments ອະທິບາຍເຖິງການປ່ຽນແປງຫຼາຍຄັ້ງທີ່ເກີດຈາກສັນຍານລົບກວນໃກ້ກັບຂີດຈຳກັດ.
ສຳລັບຄວາມຜິດພາດຂອງຂີດຈຳກັດທີ່ມີປະສິດທິພາບຂະໜາດນ້ອຍ δV ແລະ ຄວາມຊັນຂອງຈຸດສິ້ນສຸດທີ່ຄົງທີ່ໂດຍປະມານ, ຂະໜາດຂອງຄວາມຜິດພາດດ້ານເວລາແມ່ນ:
|δt| ≈ |δV| / |S₂|
ຄວາມຜິດປົກກະຕິຂອງແຮງດັນດຽວກັນຈຶ່ງເຮັດໃຫ້ເກີດຄວາມຜິດພາດດ້ານເວລາທີ່ໃຫຍ່ກວ່າເມື່ອເສັ້ນສະແດງການກັບຄືນຊ້າລົງ.
ສິ່ງທີ່ຈະເກີດຂຶ້ນຕໍ່ໄປແມ່ນຂຶ້ນກັບເຫດຜົນການຄວບຄຸມ. ການຈັບເອົາຂອບທີ່ໄວເກີນໄປຈະເຮັດໃຫ້ໄລຍະເວລາທີ່ວັດແທກໄດ້ສັ້ນລົງ. ການພາດຂອບທີ່ຖືກຕ້ອງອາດເຮັດໃຫ້ການສຳເລັດຊັກຊ້າ ຫຼືກະຕຸ້ນການໝົດເວລາ. ການລໍຖ້າແບບບໍ່ມີກຳນົດແມ່ນຂຶ້ນກັບການໝົດເວລາຂອງການຈັດຕັ້ງປະຕິບັດ ແລະພຶດຕິກຳການຟື້ນຕົວ; ມັນບໍ່ແມ່ນ “ການລັອກຕົວປຽບທຽບ” ທີ່ຫຼີກລ່ຽງບໍ່ໄດ້.”
ສັງເກດຜົນຜະລິດຂອງອິນເຕກຣາເຕີ, ຜົນຜະລິດຂອງຄອມພາຣາເຕີ ແລະສະຖານະການສຳເລັດການແປງໃນຖານເວລາຄືກັນ. ນັ້ນແມ່ນສິ່ງທີ່ແຍກຄວາມຜິດພາດຂອງການກັບຄືນແບບອະນາລັອກອອກຈາກເຫດການດິຈິຕອນທີ່ພາດໄປ.
ໜ່ວຍຄວາມຈຳຕົວເກັບປະຈຸ ແລະ ສິ່ງຕົກຄ້າງປ່ຽນຈຸດເລີ່ມຕົ້ນຄັ້ງຕໍ່ໄປ
ການດູດຊຶມໄດເອເລັກທຣິກເຮັດໃຫ້ພຶດຕິກຳຂອງຕົວເກັບປະຈຸຂຶ້ນກັບປະຫວັດການສາກ ແລະການໄຫຼອອກທີ່ຜ່ານມາ. ການລ້າງສິ່ງຕົກຄ້າງທີ່ບໍ່ສົມບູນຍັງສາມາດເຮັດໃຫ້ການແປງຄັ້ງຕໍ່ໄປເລີ່ມຕົ້ນຈາກລະດັບທີ່ແຕກຕ່າງກັນ. ຄວາມຜິດພາດເຫຼົ່ານີ້ອາດຈະສັງເກດເຫັນໄດ້ຫຼາຍຂຶ້ນຫຼັງຈາກການປ່ຽນແປງແອມປິຈູດ ຫຼືຂົ້ວຂອງອິນພຸດ.
ໄດ້ ເອກະສານຄອບຄົວ Microchip TC500 ອະທິບາຍໄລຍະການລ້າງສິ່ງຕົກຄ້າງ ແລະຮຽກຮ້ອງໃຫ້ມີການດູດຊຶມໄດເອເລັກທຣິກຕ່ຳໃນຕົວເກັບປະຈຸທີ່ປະສົມປະສານ. ປະເມີນງົບປະມານຄວາມຜິດພາດ, ການຮົ່ວໄຫຼ ແລະພຶດຕິກຳທີ່ຂຶ້ນກັບປະຫວັດ. ປ້າຍຊື່ໄດເອເລັກທຣິກພຽງຢ່າງດຽວບໍ່ໄດ້ຢັ້ງຢືນວ່າອິນເຕກຣາເຕີຈະເຂົ້າສູ່ການອີ່ມຕົວຖາວອນຫຼັງຈາກສອງສາມຮອບ.
5. ຄວາມຜິດພາດໃນການປະສົມປະສານກາຍເປັນຄວາມຜິດພາດຂອງສັນຍານວັດແທກໄດ້ແນວໃດ?
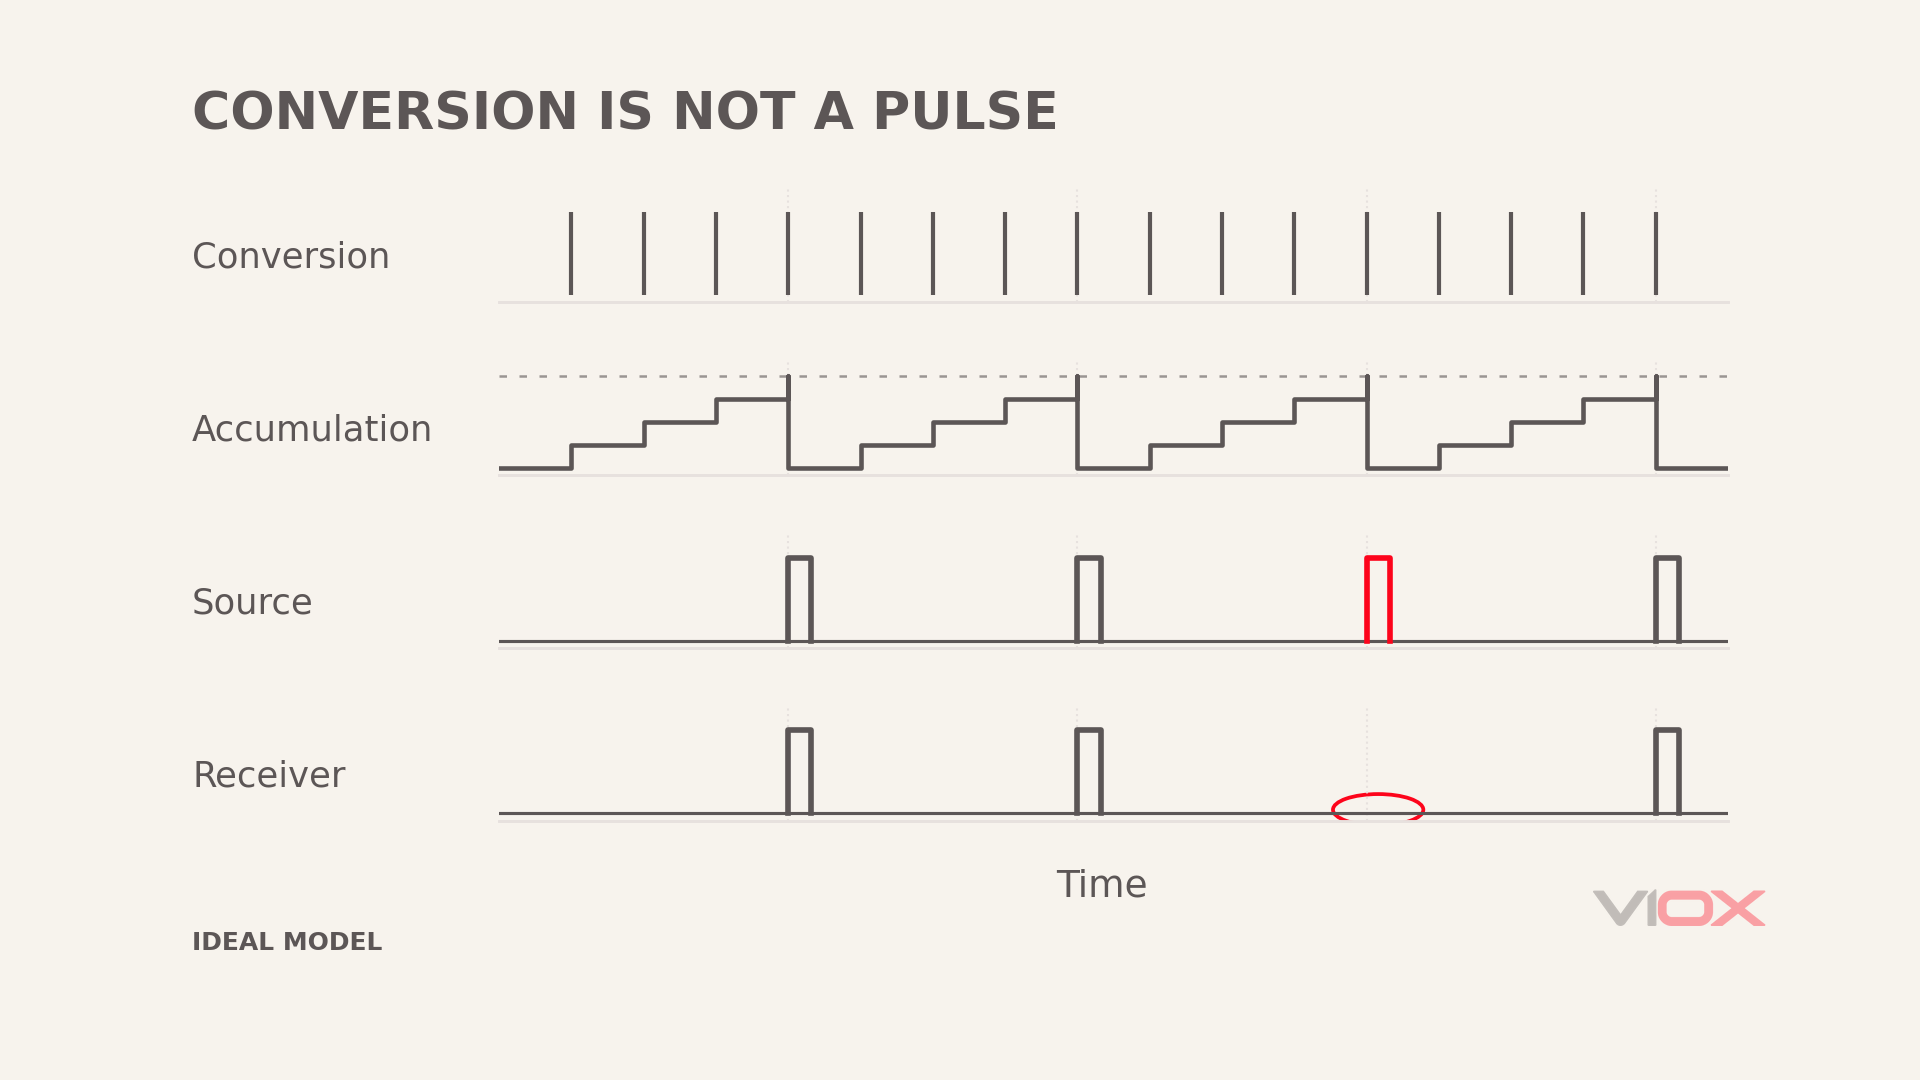
ໃນແບບຈຳລອງທີ່ໃຊ້ຢູ່ທີ່ນີ້, ການປ່ຽນແປງແຕ່ລະຄັ້ງທີ່ຖືກຕ້ອງຈະໃຫ້ຄ່າປະເມີນພະລັງງານ, P̂. ການປະມວນຜົນໃນຂັ້ນຕໍ່ໄປຈະສະສົມພະລັງງານໂດຍໃຊ້ໄລຍະເວລາທີ່ກ່ຽວຂ້ອງ: ΔE = P̂ × Δt, ໂດຍທີ່ພະລັງງານມີຫົວໜ່ວຍເປັນ kW ແລະ ເວລາມີຫົວໜ່ວຍເປັນຊົ່ວໂມງ ເພື່ອໃຫ້ໄດ້ພະລັງງານໃນຫົວໜ່ວຍ kWh. ການນັບຈຳນວນການປ່ຽນແປງທີ່ສຳເລັດພຽງຢ່າງດຽວຈະບໍ່ສາມາດປະຕິບັດໜ້າທີ່ນີ້ໄດ້, ໂດຍສະເພາະເມື່ອເວລາສົ່ງກັບມີຄວາມແຕກຕ່າງກັນ. ເມື່ອຕົວສະສົມຮອດຄ່າເພີ່ມຂຶ້ນຂອງພະລັງງານໜຶ່ງພູນ (pulse), ມັນຈະປ່ອຍພູນອອກມາ ແລະ ເກັບສ່ວນທີ່ເຫຼືອໄວ້.
ຂົ້ວຕໍ່ calibration-frequency (CF) ແລະ ຂົ້ວຕໍ່ pulse ຂອງມິເຕີແບບແຍກໂດດອາດຈະໃຊ້ການປັບຂະໜາດ ຫຼື ກົດການເຮັດວຽກທີ່ແຕກຕ່າງກັນ. ໃຫ້ໃຊ້ຄ່າຄົງທີ່ຂອງພູນ ແລະ ເງື່ອນໄຂການເປີດໃຊ້ງານ/ບໍ່ມີໂຫຼດສຳລັບຜົນຜະລິດສະເພາະທີ່ກຳລັງສັງເກດການຢູ່.
ສຳລັບຄ່າຄົງທີ່ຂອງພູນ K ໃນຫົວໜ່ວຍ impulses/kWh ແລະ ພະລັງງານໄຟຟ້າທີ່ໃຊ້ງານຈິງ P ໃນຫົວໜ່ວຍ kW ສຳລັບທິດທາງພະລັງງານທີ່ເລືອກ, ຄວາມຖີ່ຂອງພູນສະເລ່ຍທີ່ເໝາະສົມແມ່ນ:
f = K × P / 3600 Hz
ສິ່ງນີ້ຈະແຍກຜົນລັພທີ່ເປັນໄປໄດ້ສີ່ຢ່າງອອກຈາກກັນ.
ຄວາມຖີ່ຂອງພູນສູງເກີນໄປ ຫຼື ຕ່ຳເກີນໄປ
ຂໍ້ຜິດພາດໃນພື້ນທີ່ປ້ອນຂໍ້ມູນ, ການປ່ຽນແປງເອກະສານອ້າງອີງ ຫຼືຂໍ້ຜິດພາດໃນການກຳນົດເວລາຈຸດສຸດທ້າຍ ສາມາດປ່ຽນແປງການປະເມີນພະລັງງານໄດ້. ຄວາມລຳອຽງທີ່ຄົງຄ້າງຈະປ່ຽນຄວາມຖີ່ຂອງພັລສສະເລี่ย.
ການສະເລี่ยລົງລຸ່ມອາດຈະຫຼຸດຜ່ອນການສັ່ນແບບສຸ່ມ, ໃນຂະນະທີ່ຄວາມລຳອຽງທີ່ລົງລາຍເຊັນຄົງຄ້າງສາມາດສືບຕໍ່ສະສົມໄດ້. ການປ່ຽນແປງໃນຊ່ວງເວລາພັລສດຽວບໍ່ໄດ້ສ້າງຂໍ້ຜິດພາດດ້ານພະລັງງານໃນໄລຍະຍາວ. ຢູ່ທີ່ພະລັງງານຕ່ຳ, ຊ່ວງເວລາທີ່ຄາດຫວັງອາດຈະຍາວ: ສໍາລັບ K 1,000 ພັລສ/kWh ແລະ P 0.01 kW, ຊ່ວງເວລາສະເລี่ยທີ່ເໝາະສົມແມ່ນ 360 ວິນາທີ, ໂດຍມີເງື່ອນໄຂວ່າຜົນຜະລິດຖືກເປີດໃຊ້ ແລະຢູ່ເໜືອຂີດຈຳກັດທີ່ບໍ່ມີໂຫຼດ.
ຜົນຜະລິດພັລສຖືກຂັດຈັງຫວະເປັນໄລຍະ
ການໝົດເວລາການແປງ, ການຣີເຊັດການສະໜອງ ຫຼືການຂັດຈັງຫວະຂອງລຳດັບໄລຍະ ສາມາດຊັກຊ້າຂໍ້ມູນໃໝ່ເຂົ້າສູ່ຕົວສະສົມພະລັງງານໄດ້. ວ່າພັລສຈະຢຸດທັນທີແມ່ນຂຶ້ນກັບວິທີທີ່ລະບົບຈັດການຂໍ້ມູນທີ່ບໍ່ຖືກຕ້ອງ: ການຖິ້ມ, ການຮັກສາຄ່າກ່ອນໜ້າ ຫຼືການຢຸດການວັດແທກ.
ດັ່ງນັ້ນ, ຈຶ່ງບໍ່ມີຄວາມສຳພັນແບບໜຶ່ງຕໍ່ໜຶ່ງທີ່ແນ່ນອນລະຫວ່າງການແປງທີ່ຜິດປົກກະຕິ ແລະພັລສການວັດແທກທີ່ສູນເສຍໄປ.
ຜົນຜະລິດພັລສຢຸດຢ່າງຄົງຄ້າງ
ການແປງອາດຈະບໍ່ສຳເລັດ, ຕົວຄວບຄຸມອາດຈະຍັງຄົງຢູ່ໃນການຣີເຊັດ, ການສ້າງພັລສອາດຈະຖືກປິດໃຊ້ງານ, ຫຼືອິນເຕີເຟດຜົນຜະລິດອາດຈະລົ້ມເຫຼວ.
ໄອຊີການວັດແທກຕົວຈິງຍັງສາມາດສະກັດກັ້ນພັລສໄດ້ໂດຍເຈດຕະນາພາຍໃຕ້ເງື່ອນໄຂທີ່ກຳນົດໄວ້. ຕົວຢ່າງ, ADE7755 datasheet ອະທິບາຍການກົດການປ່ອຍສັນຍານໃນລະຫວ່າງການຣີເຊັດເມື່ອໄຟຟ້າຕ່ຳ ແລະ ການເຮັດວຽກແບບບໍ່ມີໂຫຼດ. ນີ້ແມ່ນຫຼັກຖານຂອງພຶດຕິກຳຜົນຜະລິດ, ບໍ່ແມ່ນຕົວຢ່າງຂອງຕົວແປງສັນຍານແບບສອງຄ້ອຍ.
ຜູ້ຮັບນັບເກີນ ຫຼື ນັບຂາດ
ການລົບກວນທີ່ສ່ວນຕິດຕໍ່ຜົນຜະລິດສາມາດສ້າງການຂ້າມຂີດຈຳກັດເພີ່ມເຕີມ ແລະ ການນັບທີ່ຜິດພາດ. ມັນຍັງສາມາດປ່ຽນລະດັບສັນຍານ ຫຼື ຄວາມກວ້າງຂອງພັລສ໌ໄດ້ ເພື່ອໃຫ້ພັລສ໌ທີ່ຖືກຕ້ອງບໍ່ເປັນໄປຕາມຂໍ້ກຳນົດຂອງຜູ້ຮັບອີກຕໍ່ໄປ. ການກັ່ນຕອງສັນຍານເຂົ້າທີ່ຫຼາຍເກີນໄປກໍ່ສາມາດປະຕິເສດພັລສ໌ແຄບທີ່ຖືກຕ້ອງໄດ້ເຊັ່ນກັນ.
ປຽບທຽບແຫຼ່ງກຳເນີດ ແລະ ຜູ້ຮັບ. ຮູບແບບຄື້ນແຫຼ່ງກຳເນີດທີ່ຖືກຕ້ອງດ້ວຍການນັບທີ່ໄດ້ຮັບຜິດພາດ ຈະສົ່ງການສືບສວນໄປຫາສ່ວນຕິດຕໍ່. VIOX's ຄູ່ມືການນັບພັລສ໌ ໃຫ້ຂໍ້ມູນພື້ນຖານທີ່ກ່ຽວຂ້ອງກ່ຽວກັບການນັບ ແລະ ເງື່ອນໄຂການປ້ອນຂໍ້ມູນ.
6. ເຊື່ອມຕໍ່ອາການ, ກົນໄກ ແລະ ຫຼັກຖານ
| ອາການທີ່ສັງເກດເຫັນ | ເສັ້ນທາງການລົບກວນທີ່ເປັນໄປໄດ້ | ຫຼັກຖານທີ່ຕ້ອງການ |
|---|---|---|
| ຈຸດສິ້ນສຸດການປະສົມປະສານອິນພຸດມີການປ່ຽນແປງ, ແຕ່ການເພີ່ມຂຶ້ນຍັງຄົງສືບຕໍ່ | ການລົບກວນອິນພຸດ, ການຊົດເຊີຍ ຫຼື ການຮົ່ວໄຫຼເພີ່ມເຕີມ | ການປ່ຽນແປງທີ່ສອດຄ້ອງກັນໃນພື້ນທີ່ອິນພຸດ, ຈຸດສິ້ນສຸດ ແລະ ເວລາສົ່ງຄືນ |
| ການເພີ່ມຂຶ້ນຂອງການປະສົມປະສານອິນພຸດຖືກຕັດ | ອິນພຸດໂຫຼດເກີນ ຫຼື ຫົວໜ້າຜົນຜະລິດບໍ່ພຽງພໍ | ຂີດຈຳກັດອິນພຸດ, ການສະໜອງ ແລະ ຜົນຜະລິດ-swing ຕົວຈິງ |
| ມີຂັ້ນຕອນເກີດຂຶ້ນໃນການສະຫຼັບ | ການສັກໄຟຟ້າ ຫຼື ການເຊື່ອມຕໍ່ສັນຍານຄວບຄຸມ | ຈັງຫວະຂອງຂັ້ນຕອນທີ່ກ່ຽວຂ້ອງກັບຂອບການສະຫຼັບ |
| ການຫຼຸດລົງຂອງການເຊື່ອມໂຍງຊ້າລົງແຕ່ສຳເລັດ | ການປ່ຽນແປງກະແສອ້າງອີງ ຫຼື ກະແສກັບຄືນ | ຄວາມສອດຄ່ອງລະຫວ່າງການອ້າງອີງ, ຄວາມຊັນຂອງເສັ້ນຊື່ ແລະ ການປ່ຽນແປງ T₂ |
| ບໍ່ມີແນວໂນ້ມກັບຄືນໃນລະຫວ່າງການຫຼຸດລົງຂອງການເຊື່ອມໂຍງ | ຄວາມຜິດພາດຂອງເສັ້ນທາງອ້າງອີງ ຫຼື ສະຖານະການສະຫຼັບ | ສະຖານະທີ່ຖືກສັ່ງເມື່ອທຽບກັບການຕອບສະໜອງຂອງໂหนดຕົວຈິງ |
| ເສັ້ນໂຄ້ງຂ້າມຈຸດສຸດທ້າຍ, ແຕ່ການແປເວລາໝົດ | ບັນຫາຂອງຕົວປຽບທຽບ, ການຈັບພາບ, ຫລື ສະຖານະຄວບຄຸມ | ລຳດັບຂອງການຂ້າມແບບອະນາລັອກ, ຂອບດິຈິຕອນ ແລະ ສະຖານະສຳເລັດ |
| ການຂັດຈັງຫວະຂອງພັລສ໌ເກີດຂຶ້ນພ້ອມກັບການຣີເຊັດ | ເສັ້ນທາງການສະໜອງຫລືການຣີເຊັດ | ຄວາມສຳພັນຂອງເວລາລະຫວ່າງເຫດການສະໜອງ, ການຣີເຊັດ ແລະ ພັລສ໌ທີ່ຂາດໄປ |
| ມີພັລສ໌ແຫຼ່ງຂໍ້ມູນ, ແຕ່ຜູ້ຮັບພາດການນັບ | ໄດຣເວີ, ການແຍກໂດດດ່ຽວ, ສາຍເຄເບີ້ນ ຫຼື ການຕັ້ງຄ່າອິນພຸດ | ລະດັບ, ຄວາມກວ້າງ, ຂອບ ແລະ ຈຳນວນສະສົມຢູ່ທັງສອງປາຍ |
ຜູ້ສະໝັກແຕ່ລະຄົນແມ່ນຄຳອະທິບາຍທີ່ສາມາດທົດສອບໄດ້. ການຢືນຢັນກົນໄກຕ້ອງມີຫຼັກຖານທີ່ກ່ຽວຂ້ອງ; ອາການດັ່ງກ່າວບໍ່ແມ່ນຊື່ຂອງອົງປະກອບທີ່ເສຍຫາຍດ້ວຍຕົວມັນເອງ.
7. ຈັບຄູ່ການປັບປຸງ EMC ກັບໜ້າທີ່ທີ່ລົ້ມເຫຼວ
ປົກປ້ອງອິນພຸດໂດຍບໍ່ເຮັດໃຫ້ເກີດຄວາມຜິດພາດໃນການວັດແທກໃໝ່
ການປົກປ້ອງອິນພຸດ ແລະ ການກັ່ນຕອງຕ້ອງຄຳນຶງເຖິງການຫຼຸດທອນສັນຍານລົບກວນ, ອິມພີແດນສ໌ຂອງແຫຼ່ງຈ່າຍ, ເວລາໃນການເຂົ້າສູ່ສະພາວະຄົງທີ່ ແລະ ການຈັບຄູ່ຂອງແອມພລິຈູດ/ເຟສຂອງຊ່ອງທາງການກວດຈັບແຮງດັນ ແລະ ກະແສໄຟຟ້າ. ຮູບຄື້ນທີ່ເຮັດໃຫ້ລຽບຂຶ້ນໂດຍຕົວເກັບປະຈຸຂະໜາດໃຫຍ່ບໍ່ໄດ້ໝາຍຄວາມວ່າເປັນການວັດແທກພະລັງງານທີ່ຖືກຕ້ອງກວ່າໂດຍອັດຕະໂນມັດ.
ທີ່ຈຸດເຊື່ອມຕໍ່ສັນຍານຂະໜາດນ້ອຍ, ໃຫ້ລວມເອົາການຮົ່ວໄຫຼຂອງແຄລັມ ແລະ ອະນາລັອກສະວິດໃນການປະເມີນຜົນ. ກວດສອບຄວາມຖືກຕ້ອງຂອງໂຫຼດຕ່ຳຄືນໃໝ່ພ້ອມກັບພູມຕ້ານທານຫຼັງຈາກການດັດແກ້.
ຮັກສາຈຸດອ້າງອີງບໍ່ໃຫ້ເຄື່ອນທີ່ໄປກັບກະແສໄຟຟ້າໄຫຼກັບທີ່ມີສັນຍານລົບກວນ
ທົບທວນການເຊື່ອມຕໍ່ອ້າງອີງທີ່ລະອຽດອ່ອນແຍກຕ່າງຫາກຈາກການປ່ຽນແປງຂອງກະແສໄຟຟ້າຈາກແຫຼ່ງຈ່າຍ, ດິຈິຕອນ ແລະ ກະແສໄຟຟ້າໄຫຼກັບຂອງເອົາພຸດ. ອິມພີແດນສ໌ທີ່ໃຊ້ຮ່ວມກັນສາມາດປ່ຽນກະແສໄຟຟ້າເຫຼົ່ານັ້ນໃຫ້ກາຍເປັນຄວາມຜິດພາດໃນການວັດແທກ. ການວາງຕຳແໜ່ງການແຍກອອກ (decoupling) ແລະ ເສັ້ນທາງໄຫຼກັບມີຄວາມສຳຄັນເທົ່າກັບຄ່າຄວາມຈຸທີ່ລະບຸໄວ້.
ຄຳແນະນຳການນຳໃຊ້ EMC 71M6511 ຂອງ Analog Devices ສະເໜີຕົວຢ່າງທີ່ກ່ຽວຂ້ອງກັບເສັ້ນທາງອ້າງອີງ, ການກອງສັນຍານເຂົ້າ ແລະ ການຈັດວາງ. ຄ່າຕົວຕ້ານທານ ແລະ ຕົວເກັບປະຈຸຂອງມັນບໍ່ຄວນຖືກນຳໄປໃຊ້ກັບການອອກແບບທີ່ບໍ່ກ່ຽວຂ້ອງໂດຍບໍ່ມີການວິເຄາະ.
ປະຕິເສດເຫດການ comparator ທີ່ບໍ່ຖືກຕ້ອງໂດຍບໍ່ສູນເສຍຄວາມຖືກຕ້ອງຂອງເວລາ
Hysteresis ທີ່ເໝາະສົມ ຫຼື ການປັບສະພາບສັນຍານເຂົ້າສາມາດຫຼຸດຜ່ອນການປ່ຽນແປງຈຸດຕັດທີ່ເກີດຂຶ້ນຊ້ຳໆ. ແນວໃດກໍ່ຕາມ, hysteresis ປ່ຽນຈຸດຕັດທີ່ມີປະສິດທິພາບ, ແລະ ການກອງສັນຍານນຳມາເຊິ່ງຄວາມລ່າຊ້າ. ທັງສອງຢ່າງນີ້ຄວນລວມຢູ່ໃນງົບປະມານຄວາມຜິດພາດຂອງການແປງ.
Logic ການຄວບຄຸມຄວນກວດຫາການໝົດເວລາການແປງ, ສະຖານະเฟสທີ່ຜິດປົກກະຕິ ແລະ ຜົນລັບທີ່ບໍ່ຖືກຕ້ອງ, ແລະ ບັນທຶກເຫດການການຟື້ນຕົວ. ການເລີ່ມຕົ້ນຄືນໃໝ່ຂອງ watchdog ບໍ່ໄດ້ຄຳນຶງເຖິງພະລັງງານໃນລະຫວ່າງການຂັດຈັງຫວະໂດຍອັດຕະໂນມັດ. ກວດສອບການຈັດການຂໍ້ມູນ ແລະ ການຟື້ນຕົວເຊັ່ນດຽວກັນກັບການເລີ່ມຕົ້ນການປະຕິບັດຄືນໃໝ່.
ຮັກສາສັນຍານພຳມະຈັນທີ່ຖືກຕ້ອງໃນຂະນະທີ່ປົກປ້ອງອິນເຕີເຟດ
Driver, isolator, pull-up, clamps ແລະ receiver ຕ້ອງການຄວາມຕ້ອງການທາງໄຟຟ້າ ແລະ ເວລາທີ່ເຂົ້າກັນໄດ້. ຫຼັງຈາກເພີ່ມການປ້ອງກັນ, ກວດສອບຄວາມກວ້າງຂອງສັນຍານພຳມະຈັນທີ່ຖືກຕ້ອງ, ພຶດຕິກຳຂອງຂອບ ແລະ ອັດຕາການນັບສູງສຸດຄືນໃໝ່.
ບ່ອນທີ່ສາຍເຄເບິນຫຸ້ມຫໍ່ເຂົ້າສູ່ enclosure ທີ່ເປັນຕົວນຳ, ໃຫ້ລວມເອົາ bond ການເຂົ້າໃນການທົບທວນລະບົບ. ເບິ່ງ VIOX’s ຄູ່ມືການນຳໃຊ້ຫົວຕໍ່ສາຍໄຟ EMC. ການປ້ອງກັນສັນຍານລົບກວນຢູ່ຈຸດເຂົ້າສາຍໄຟເປັນພຽງສ່ວນໜຶ່ງຂອງເສັ້ນທາງການເຊື່ອມຕໍ່ເທົ່ານັ້ນ; ມັນບໍ່ສາມາດທົດແທນການອອກແບບອ້າງອີງລະດັບແຜງວົງຈອນ ແລະ ເສັ້ນທາງກັບຄືນຂອງກະແສໄຟຟ້າໄດ້.
ກວດສອບໃຫ້ຫຼາຍກວ່າພຽງແຕ່ຕົວຊີ້ວັດສັນຍານກະພິບ
ບັນທຶກການເຮັດວຽກປົກກະຕິ, ພຶດຕິກຳໃນລະຫວ່າງການເກີດສິ່ງລົບກວນ ແລະ ການຟື້ນຕົວພາຍໃຕ້ເງື່ອນໄຂທີ່ກ່ຽວຂ້ອງ IEC 62052-11 ຫຼື GB/T 17215 ສ່ວນ ແລະ ແຜນການທົດສອບຜະລິດຕະພັນ. ລະດັບການທົດສອບ ແລະ ເກນການຍອມຮັບແມ່ນຂຶ້ນກັບສະບັບ, ພອດ ແລະ ເງື່ອນໄຂຂອງອຸປະກອນທີ່ກ່ຽວຂ້ອງ. ອຸປະກອນປ້ອງກັນແຮງດັນກະຊາກ (TVS) ຫຼື ແຜນວາດອ້າງອີງບໍ່ສາມາດຢັ້ງຢືນຄວາມສອດຄ່ອງຂອງການປະກອບໄດ້.
ການກວດສອບທີ່ມີປະສິດທິພາບຈະຕ້ອງຕອບສີ່ຄຳຖາມນີ້: ຮູບຄື້ນການເຊື່ອມຕໍ່ຟື້ນຕົວຄືນໄດ້ຫຼືບໍ່, ການແປງສັນຍານສຳເລັດຕາມເວລາທີ່ກຳນົດຫຼືບໍ່, ຈຳນວນຂອງແຫຼ່ງສົ່ງ ແລະ ຜູ້ຮັບກົງກັນຫຼືບໍ່, ແລະ ຄວາມຜິດພາດໃນການວັດແທກ ແລະ ຂໍ້ມູນທີ່ເກັບຮັກສາໄວ້ໄດ້ຕາມຂໍ້ກຳນົດກ່ອນ ແລະ ຫຼັງຈາກເກີດເຫດການຫຼືບໍ່?
ສຳລັບການລວມສັນຍານຂາເຂົ້າ, ໃຫ້ກວດສອບພື້ນທີ່ຂາເຂົ້າ. ສຳລັບການແຍກສັນຍານອອກ, ໃຫ້ກວດສອບຄວາມຊັນຂອງການກັບຄືນ ແລະ ຈຸດສິ້ນສຸດ. ສຳລັບການນັບກຳມະຈອນ (pulses) ຂອງເຄື່ອງວັດແທກ, ໃຫ້ກວດສອບການສະສົມ ແລະ ການສົ່ງສັນຍານ. ການເຊື່ອມໂຍງການສັງເກດເຫຼົ່ານັ້ນຈະຊ່ວຍແຍກຄວາມແຕກຕ່າງລະຫວ່າງຄວາມຄາດເຄື່ອນຂອງການວັດແທກ, ການຂັດຂ້ອງຂອງການແປງສັນຍານ ແລະ ຄວາມຜິດພາດໃນການຮັບສັນຍານຂາອອກ.