

Na tej stronie
Zakłócenia elektromagnetyczne mogą wpływać na całkujący obwód pomiarowy na trzy główne sposoby: zmienia zintegrowane wejście, modyfikuje rampę powrotu sterowaną referencją lub zakłóca czas konwersji i odbiór impulsów. Pierwsze dwa mogą zmienić wynik konwersji bez zatrzymywania obwodu. Przerwania impulsów mogą nastąpić, gdy konwersja nie może się zakończyć, kontroler zostanie zresetowany lub ścieżka wyjściowa przestanie przesyłać prawidłowe sygnały.
Migający lub stacjonarny wskaźnik impulsów nie może zidentyfikować odpowiedzialnego mechanizmu. Użyteczne wyjaśnienie łączy trzy rzeczy: gdzie pojawia się zakłócenie, jak zmienia się przebieg integracji i jak ta zmiana wpływa na wynik pomiaru lub wyjście impulsowe.
Model i zakres: Niniejszy artykuł wykorzystuje typowy model dwukierunkowy. “Integracja dodatnia” oznacza integrację wejściową; “integracja ujemna” oznacza dezintegrację z przeciwstawną referencją. Nazwy te nie wymagają, aby wyjście stało się najpierw dodatnie, a następnie ujemne, nie sugerują dwóch niezależnych kanałów ani nie opisują rejestrów energii importowanej/eksportowanej. Aby wyjaśnić konsekwencje pomiarowe, załóżmy, że front-end wygenerował już sygnał o niskiej przepustowości proporcjonalny do mocy czynnej. Wyniki konwersji następnie zasilają ważoną czasowo akumulację energii i generowanie impulsów; zakłada to, że zmierzona moc reprezentuje przypisany jej interwał, w tym wszelkie luki między konwersjami. Jest to model wyjaśniający, a nie uniwersalna architektura licznika energii; przetworniki ADC sigma-delta, mnożenie cyfrowe i bezpośrednia konwersja napięcia na częstotliwość wymagają analizy ich rzeczywistych ścieżek sygnałowych. Kontrola przebiegu jest przeznaczona dla wykwalifikowanych inżynierów korzystających z odpowiednio dobranych izolowanych układów pomiarowych: płyta pomiarowa może być referencyjna do napięcia sieciowego, więc zwykłe uziemienie oscyloskopu referencyjne do ziemi nie może być podłączone do węzła pod napięciem.
1. Praca normalna: Co dzieje się podczas konwersji dwukrokowego nachylenia?
Oddzielić konwersję analogową od funkcji energii-impuls:
Sygnał proporcjonalny do mocy
        ↓
Przełączanie wejścia/referencji → Integrator → Komparator → Czasowanie i wynik konwersji
        ↑                                              │
        └──────────────── Sterowanie fazą ────────────────┘

Wynik konwersji → Ważona czasowo akumulacja energii
                  → Osiągnięto przyrost energii jednego impulsu → Impuls pomiarowy
Są to zależności funkcjonalne, a nie instrukcje okablowania. Przejście sygnalizujące zakończenie konwersji komparatora nie jest impulsem pomiarowym generowanym poniżej.
Integracja dodatnia: Konwersja wejścia na wychylenie napięcia
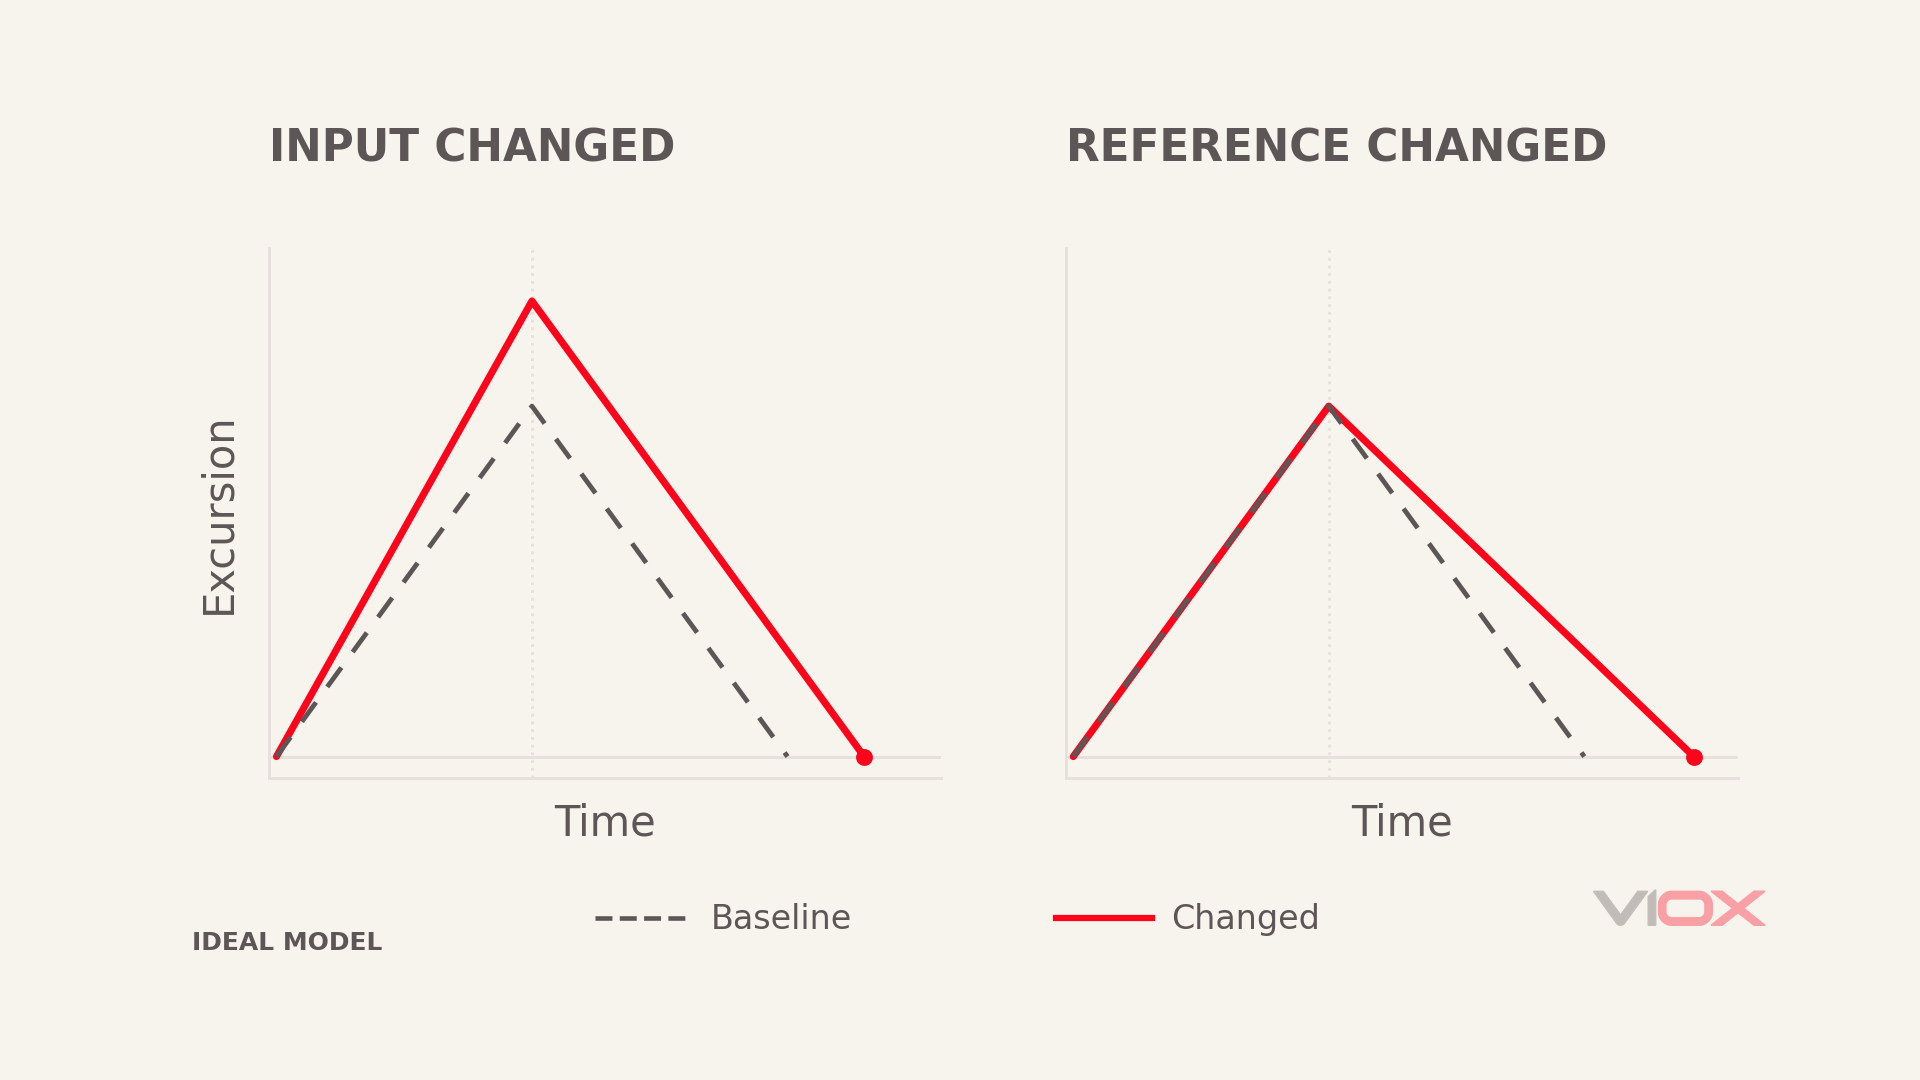
Integracja wejścia trwa przez ustalony interwał T₁. Dla stałego wejścia, wielkość wychylenia wyjściowego idealnego integratora wynosi:
|ΔV₁| = |Vin| × T₁ / (Rint × Cint)
Większe wejście powoduje szybszą narastanie. Dłuższy interwał integracji powoduje większe wychylenie. Dla zmieniającego się wejścia, końcowe wychylenie zależy od pola wejściowego w oknie integracji, a nie od pojedynczego chwilowego piku.
Tutaj ΔV to zmiana napięcia. Odpowiadająca jej zmiana ładunku wynosi ΔQ = Cint × ΔV; te dwie wielkości nie są wymienne.
Integracja ujemna: Powrót do progu początkowego ze znanym nachyleniem
Po integracji wejściowej obwód przełącza się na punkt odniesienia, który kieruje wyjście z powrotem w stronę progu początkowego. Idealna wielkość nachylenia powrotu wynosi:
|S₂| = |Vref| / (Rint × Cint)
Jeśli obie fazy używają tego samego Rint i Cint oraz wracają do tego samego progu:
|Vin| × T₁ = |Vref| × T₂
Zatem:
T₂ = T₁ × |Vin| / |Vref|
Normalna konwersja ma dwa zbocza: jedno oddala się od punktu początkowego; drugie wraca w jego stronę. Komparator wykrywa próg powrotu, umożliwiając kontrolerowi zatrzymanie odmierzania czasu T₂.
For an illustrative input of 0.5 V, reference magnitude of 1 V and T₁ of 20 ms, the ideal T₂ is 10 ms. These are calculation inputs, not specifications for a particular meter.
Konwersja dwukrotnego całkowania pozwala na wyeliminowanie idealnych wartości wspólnych elementów RC z stosunku. Błąd offsetu, upływu, progu zadziałania oraz odzyskiwanie po przeciążeniu nadal mają znaczenie. Praktyczne implementacje mogą obejmować fazy automatycznego zerowania i usuwania pozostałości. Patrz Wyjaśnienie Analog Devices dotyczące architektur ADC z całkowaniem.
2. Skąd bierze się zakłócenie i co ono zmienia?
To samo zakłócenie zewnętrzne może prowadzić do różnych wyników w zależności od węzła, do którego dociera.
| Lokalizacja sprzężenia | Wielkość obwodu, na którą wpływa | Bezpośredni objaw |
|---|---|---|
| Wejście próbkowania i całkujące | Napięcie wejściowe, prąd lub obszar całkowania | Zmiana nachylenia rampy lub przesunięcie punktu końcowego |
| Zasilanie, odniesienie i masa odniesienia | Zapas wzmacniacza, nachylenie powrotne lub próg porównania | Obcinanie, zmieniony czas powrotu lub jitter punktu końcowego |
| Sterowanie przełącznikiem, zegar i reset | Czas trwania fazy, czas przełączania lub poprawny licznik czasu | Skoki konwersji, przekroczenia czasu lub restarty |
| Interfejs sterownika i odbiornika impulsów | Poziomy logiczne, szerokość impulsu, zbocza lub odniesienie odbiornika | Fałszywe impulsy, pominięte zliczenia lub brakujące impulsy zewnętrzne |
Zakłócenie współbieżne wpływające jednocześnie na oba zaciski wejściowe nie jest automatycznie błędem pomiaru różnicowego. Jednakże skończona wartość tłumienia sygnału współbieżnego, niedopasowanie impedancji filtrów wejściowych lub przekroczenie zakresu sygnału współbieżnego może spowodować, że wpłynie ono na wynik.
Należy również rozróżnić błąd tymczasowy podczas zakłóceń, powrót do stanu poprawnego po zdarzeniu oraz trwałe uszkodzenie sprzętu. Krótka przerwa w sygnale wyjściowym nie oznacza trwałej awarii komponentu.
Błędy zegara również wymagają kontekstu. Jeśli stały interwał całkowania i zliczenie powrotne wykorzystują ten sam stabilny zegar, wspólny współczynnik skali częstotliwości zegara znosi się w ich stosunku. Zakłócenie zegara między fazami, utracone zbocze lub reset nadal mogą uszkodzić konwersję. Niezależnie od tego, akumulacja energii zależy od upływu czasu: zniesienie się współczynnika konwersji nie gwarantuje dokładnej podstawy czasu energii.
3. Błędy integracji dodatniej: Dlaczego zbocze się zmienia, obcina lub zatrzymuje?
Zakłócenia wejściowe są integrowane wraz z sygnałem
Załóżmy, że rzeczywisty sygnał wejściowy składa się z pożądanego sygnału Vin(t) oraz zakłócenia vn(t). W przypadku idealnego integratora odwracającego zakłócenie powoduje dodatkowe odchylenie wyjściowe:
δV₁ = −[1 / (Rint × Cint)] × ∫ vn(t) dt, całka w granicach od 0 do T₁
Bezpośredni wniosek jest użyteczny: wypadkowe pole powierzchni zakłócenia w oknie całkowania określa ten wkład w błąd konwersji.
Jeśli jego pola dodatnie i ujemne znoszą się, błąd punktu końcowego może być niewielki. Jeśli okno obejmuje tylko część cyklu lub zakłócenie zawiera składową stałą, punkt końcowy przesuwa się. Stały przedział całkowania może eliminować niektóre zakłócenia okresowe poprzez uśrednianie; nie usuwa on automatycznie każdego sygnału o wysokiej częstotliwości.
Istnieje inna ścieżka. Zakłócenia o wysokiej częstotliwości mogą być prostowane przez złącza nieliniowe w stopniu wejściowym, tworząc błąd o niskiej częstotliwości lub DC. Integrator otrzymuje wówczas sygnał już zniekształcony. Samo wydłużenie przedziału całkowania może nie usunąć tego błędu. Poradnik Analog Devices MT-096 wyjaśnia prostowanie RF we wzmacniaczach precyzyjnych.
Dowody do sprawdzenia: faza wejściowa rozpoczyna się i kończy normalnie, ale jej punkt końcowy i następny czas powrotu zmieniają się wraz z zakłóceniem wejściowym. Najpierw ustal, czy obszar wejściowy uległ zmianie, czy sam integrator przestał zachowywać się liniowo.
Niewystarczający zapas ogranicza rampę
Liniowa zależność integracji obowiązuje tylko wtedy, gdy wzmacniacz pozostaje w określonych warunkach pracy.
Nadmierne wejście lub zakłócenie zasilania, które zmniejsza dostępny zakres wyjściowy, może spowodować, że rampa osiągnie limit wyjściowy wzmacniacza. Kształt fali rozwija platformę. Wejście może być nadal obecne, ale wyjście nie podąża już za oczekiwanym nachyleniem, więc konwersja traci informacje o obszarze wejściowym.
Różni się to od płaskiej rampy spowodowanej faktycznie zerowym wejściem. Porównaj wejście, zasilanie i wyjście integratora razem:
- Wejście obecne, wyjście blisko limitu zakresu: sprawdź zapas lub przeciążenie.
- Wejście nie jest faktycznie podłączone, wyjście utrzymuje poprzednią wartość: sprawdzić stan przełączania i ścieżkę wejściową.
- Nienormalne zachowanie utrzymuje się krótko po powrocie normalnych warunków: ocenić powrót po przeciążeniu przed stwierdzeniem, że wzmacniacz jest uszkodzony.
Nadmierny zakres wspólnego trybu, nasycenie wyjścia i blokada CMOS to różne stany. Diagnoza blokady wymaga dowodów, takich jak zachowanie specyficzne dla urządzenia, nienormalny prąd i charakterystyka powrotu — a nie tylko płaskiej fali.
Przełączanie i upływność zmieniają prąd całkujący
Przejścia przełącznika analogowego mogą wstrzykiwać ładunek. Jeśli netto ładunek ΔQ dotrze do kondensatora całkującego, wynikowy skok napięcia wynosi w przybliżeniu:
ΔVstep ≈ ΔQ / Cint
Często objawia się to jako skok w momencie przełączania, a nie jako jednostajna zmiana nachylenia. Rozkład ładunku zależy od przełącznika i otaczającego go obwodu; całej wartości wstrzyknięcia ładunku podanej w karcie katalogowej nie należy automatycznie przypisywać do Cint. Zobacz samouczek dotyczący przełączników analogowych firmy Analog Devices MT-088.
Utrzymujący się dodatkowy prąd upływu zachowuje się bardziej jak dodatkowe wejście. Wielkość błędu nachylenia wynosi w przybliżeniu |Ileak| / Cint. Gdy wymagany prąd wejściowy jest mały, ten sam upływ powoduje większy błąd względny.
Wstrzyknięcie ładunku i prąd upływu są istniejącymi niedoskonałościami obwodu. Należy ustalić, czy zakłócenia zewnętrzne pogarszają te zjawiska, porównując przebiegi, warunki pracy oraz zachowanie urządzenia przed, w trakcie i po wystąpieniu zdarzenia.
4. Błędy integracji ujemnej: Dlaczego powrót do progu jest nieprawidłowy?
Zmiana wartości odniesienia wpływa na szybkość powrotu
Przy niezmienionym punkcie końcowym całkowania wejściowego, mniejsza wartość odniesienia powoduje łagodniejsze zbocze powrotne i dłuższy czas T₂. Większa wartość odniesienia powoduje efekt odwrotny.
Dla małej zmiany referencyjnej, która pozostaje w przybliżeniu stała podczas dezintegracji, zależność odwrotna daje:
δT₂ / T₂ ≈ −δVref / Vref
Tutaj Vref oznacza wartość referencyjną. Jeśli dalsze przetwarzanie nadal wykorzystuje nominalną wartość referencyjną, dłuższy czas T₂ jest interpretowany jako większe wejście. Pierwszą konsekwencją jest błąd wzmocnienia, a niekoniecznie zatrzymanie wyjścia impulsu.
Jeśli odniesienie zmienia się w trakcie dezintegracji, nachylenie powrotu zmienia się w czasie. Należy ocenić całkę odniesienia w tej fazie, zamiast polegać na jednym odczycie napięcia chwilowego.
Odniesienie nie jest stosowane prawidłowo
Sterownik może nakazać dezintegrację bez ustalenia zamierzonego prądu referencyjnego. Wyjście może wtedy pozostać, powoli dryfować lub reagować głównie na upływy i błąd zerowy. Nieprawidłowa polaryzacja odniesienia może oddalić je od punktu końcowego.
Decydująca obserwacja brzmi: czy po wydaniu polecenia przełączenia węzeł całkujący faktycznie otrzymuje prąd w wymaganym kierunku?
Jest to bardziej pouczające niż przypisywanie wysokiego poziomu wyjściowego awarii ujemnego zasilania. Dezintegracja wymaga prądu przeciwnego; to, czy obwód wymaga oddzielnego zasilania ujemnego, zależy od jego implementacji.
Szum progowy zakłóca zdarzenie końca konwersji
Komparator reaguje na różnicę między swoimi dwoma wejściami. W pobliżu punktu końcowego szum na rampie lub odniesieniu porównawczym może wielokrotnie zmieniać znak tej różnicy. Wynikowe przejście może nastąpić za wcześnie, za późno lub zostać powtórzone. Wytyczne Texas Instruments dotyczące komparatora z histerezą opisują wielokrotne przejścia spowodowane szumem w pobliżu progu.
Dla małego błędu progu efektywnego δV i w przybliżeniu stałego nachylenia punktu końcowego, wielkość błędu czasowego wynosi:
|δt| ≈ |δV| / |S₂|
To samo zakłócenie napięcia powoduje zatem większy błąd czasowy, gdy zbocze powrotne jest wolniejsze.
To, co stanie się dalej, zależy od logiki sterowania. Przechwycenie wczesnego zbocza skraca zmierzony interwał. Pominięcie prawidłowego zbocza może opóźnić zakończenie lub wywołać przekroczenie czasu. Nieokreślone oczekiwanie zależy od przekroczenia czasu i zachowania odzyskiwania implementacji; nie jest to nieuniknione “zablokowanie komparatora”.”
Obserwuj wyjście integratora, wyjście komparatora i stan zakończenia konwersji na tej samej podstawie czasu. To odróżnia analogowy błąd powrotu od pominiętego zdarzenia cyfrowego.
Pamięć kondensatora i ładunek szczątkowy zmieniają następny punkt startowy.
Absorpcja dielektryczna sprawia, że zachowanie kondensatora zależy od historii poprzedniego ładowania i rozładowania. Niepełne usunięcie ładunku szczątkowego może również spowodować, że następna konwersja rozpocznie się od innego poziomu. Te błędy mogą stać się bardziej zauważalne po zmianie amplitudy lub polaryzacji wejścia.
The Dokumentacja rodziny TC500 firmy Microchip opisuje fazę usuwania ładunku szczątkowego i wymaga niskiej absorpcji dielektrycznej w kondensatorze całkującym. Oceń budżet błędów, upływność i zachowanie zależne od historii. Sama etykieta dielektryczna nie stwierdza, że integrator wejdzie w trwałe nasycenie po kilku cyklach.
5. Jak błędy integracji stają się błędami impulsów pomiarowych?
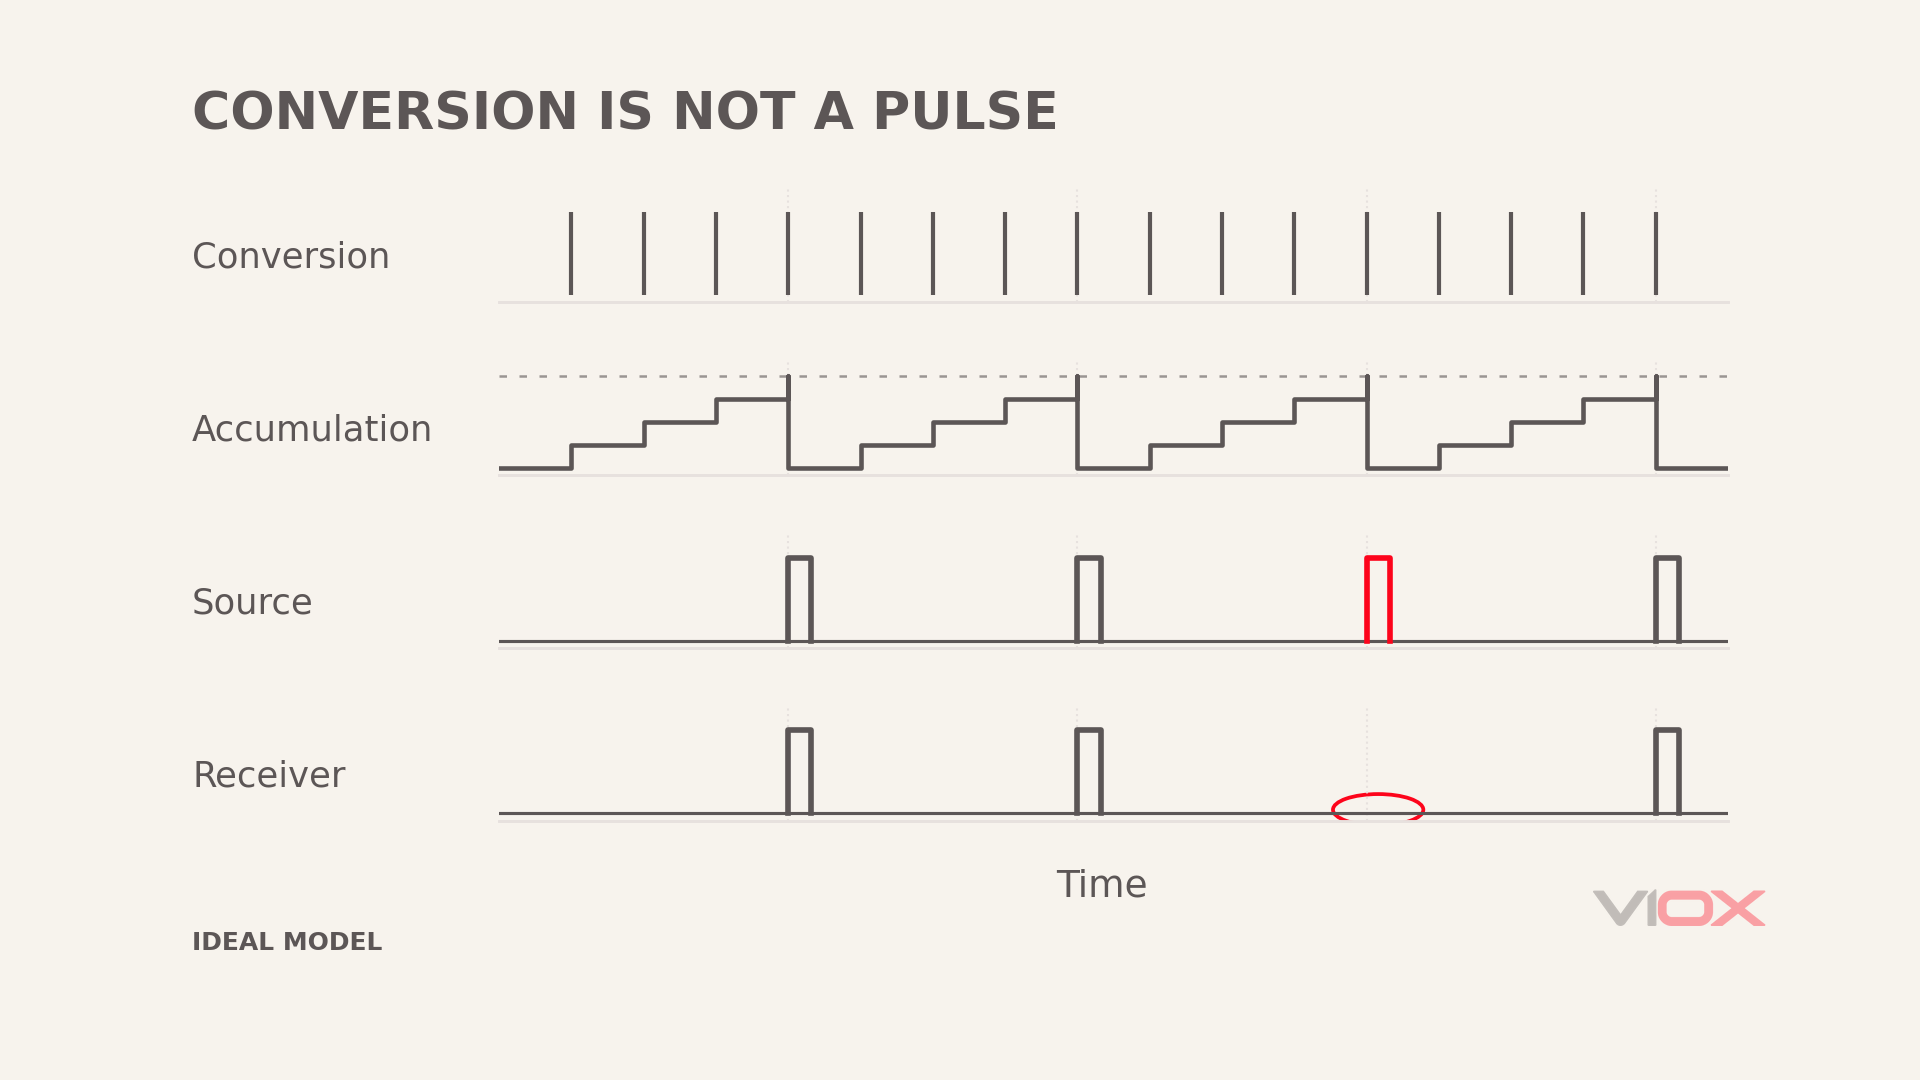
W używanym tutaj modelu każda prawidłowa konwersja dostarcza oszacowanie mocy P̂. Przetwarzanie strumienia danych akumuluje energię, wykorzystując powiązany interwał czasowy: ΔE = P̂ × Δt, gdzie moc jest w kW, a czas w godzinach dla energii w kWh. Samo zliczanie zakończonych konwersji nie wykonałoby tej funkcji, zwłaszcza gdy czasy powrotu są zmienne. Gdy akumulator osiągnie przyrost energii jednego impulsu, emituje impuls i zachowuje resztę.
Pin częstotliwości kalibracji (CF) i izolowany zacisk impulsów licznika mogą używać innego skalowania lub zasad działania. Należy użyć stałej impulsów i warunków włączenia/braku obciążenia dla obserwowanego wyjścia.
Dla stałej impulsów K w impulsach/kWh i ustalonej nieujemnej mocy czynnej P w kW dla wybranego kierunku energii, idealna średnia częstotliwość impulsów wynosi:
f = K × P / 3600 Hz
To rozdziela cztery możliwe wyniki.
Częstotliwość impulsów jest za wysoka lub za niska
Błąd obszaru wejściowego, zmiana odniesienia lub błąd synchronizacji punktu końcowego może zmienić szacowanie mocy. Utrzymujące się przesunięcie (bias) zmienia następnie średnią częstotliwość impulsów.
Downstream averaging may reduce random jitter, whereas a persistent signed bias can continue accumulating. A change in one pulse interval alone does not establish the long-term energy error. At low power, the expected interval can itself be long: for an illustrative K of 1,000 impulses/kWh and P of 0.01 kW, the ideal average interval is 360 seconds, provided the output is enabled and above its no-load threshold.
Wyjście impulsowe jest przerywane okresowo
Przekroczenie czasu konwersji, reset zasilania lub przerwana sekwencja faz może opóźnić wprowadzanie nowych danych do akumulatora energii. To, czy impulsy zatrzymają się natychmiast, zależy od sposobu, w jaki system obsługuje nieprawidłowe dane: odrzucając je, zachowując poprzednią wartość lub zawieszając pomiar.
W związku z tym nie ma stałej zależności jeden do jednego między nieprawidłową konwersją a utraconym impulsem pomiarowym.
Wyjście impulsowe zatrzymuje się trwale
Konwersja może nigdy się nie zakończyć, kontroler może pozostać w stanie resetowania, generowanie impulsów może być wyłączone lub interfejs wyjściowy może ulec awarii.
Rzeczywiste układy scalone pomiarowe mogą również celowo tłumić impulsy w określonych warunkach. Na przykład, Karta katalogowa ADE7755 opisuje tłumienie impulsów podczas resetu podnapięciowego i pracy bez obciążenia. Jest to dowód na zachowanie wyjścia, a nie przykład przetwornika dwustopniowego.
Odbiornik zawyża lub zaniża liczbę zliczeń
Zakłócenia na interfejsie wyjściowym mogą powodować dodatkowe przekroczenia progu i błędne zliczenia. Mogą one również zmieniać poziom sygnału lub szerokość impulsu, przez co prawidłowy impuls przestaje spełniać wymagania odbiornika. Nadmierne filtrowanie wejściowe może również odrzucać prawidłowe, wąskie impulsy.
Porównaj źródło i odbiornik. Prawidłowy przebieg źródłowy przy nieprawidłowej liczbie zliczeń u odbiornika kieruje dochodzenie w stronę interfejsu. VIOX’s przewodnik po licznikach impulsów dostarcza powiązanych informacji na temat zliczania i warunków wejściowych.
6. Połącz objaw, mechanizm i dowody
| Obserwowany objaw | Potencjalna ścieżka zakłóceń | Wymagane dowody |
|---|---|---|
| Przesunięcia punktów końcowych integracji wejściowej, ale nachylenie pozostaje ciągłe | Zakłócenie wejściowe, przesunięcie lub dodatkowy upływ | Odpowiadające zmiany w obszarze wejściowym, punkcie końcowym i czasie powrotu |
| Nachylenie integracji wejściowej jest obcinane | Przeciążenie wejściowe lub niewystarczający zapas przestrzeni wyjściowej | Rzeczywiste limity wejściowe, zasilania i zakresu wyjściowego |
| Pojawia się krok przy przełączaniu | Wstrzyknięcie ładunku lub sprzężenie sygnału sterującego | Czasowanie kroku względem krawędzi przełączania |
| Deintegracja zwalnia, ale kończy się | Zmieniony prąd odniesienia lub powrotny | Zgodność między odniesieniem, nachyleniem zbocza i zmianami T₂ |
| Brak trendu powrotnego podczas deintegracji | Ścieżka odniesienia lub błąd stanu przełącznika | Stan zadany w porównaniu z rzeczywistą odpowiedzią węzła |
| Rampa przekracza punkt końcowy, ale czas konwersji upływa | Problem ze stanem komparatora, przechwytywania lub sterowania | Sekwencja przejścia analogowego, zbocza cyfrowego i stanu zakończenia |
| Przerwanie impulsu zbiega się z resetowaniem | Zasilanie lub ścieżka resetowania | Korelacja czasowa między zdarzeniem zasilania, resetowaniem a brakującymi impulsami |
| Impulsy źródłowe są obecne, ale odbiornik pomija zliczenia | Sterownik, izolacja, konfiguracja kabla lub wejścia | Poziomy, szerokości, zbocza i skumulowane wartości zliczeń na obu końcach |
Każdy kandydat jest testowalnym wyjaśnieniem. Potwierdzenie mechanizmu wymaga skorelowanych dowodów; objaw sam w sobie nie jest nazwą uszkodzonego komponentu.
7. Dopasuj ulepszenia EMC do wadliwej funkcji
Chroń wejście bez wprowadzania nowego błędu pomiarowego
Ochrona i filtrowanie wejścia muszą uwzględniać tłumienie zakłóceń, impedancję źródła, czas ustalania oraz dopasowanie amplitudy/fazy kanałów pomiaru napięcia i prądu. Kształt fali wygładzony przez większy kondensator nie jest automatycznie dokładniejszym pomiarem mocy.
W przypadku węzłów całkujących małych sygnałów należy uwzględnić upływność zacisków i przełączników analogowych w ocenie. Po modyfikacji ponownie sprawdzić dokładność przy niskim obciążeniu wraz z odpornością.
Zapobiegaj ruchom węzłów odniesienia pod wpływem zakłóconych prądów powrotnych
Przeglądaj wrażliwe połączenia odniesienia oddzielnie od zmieniających się prądów powrotnych zasilania, cyfrowych i wyjściowych. Wspólna impedancja może przekształcić te prądy w błędy pomiarowe. Rozmieszczenie odsprzęgania i ścieżki powrotne mają znaczenie tak samo jak nominalna pojemność.
Wytyczne Analog Devices dotyczące zastosowań EMC dla 71M6511 zawiera przykłady dotyczące ścieżek odniesienia, filtrowania wejściowego i układu. Wartości rezystorów i kondensatorów nie powinny być przenoszone do niezwiązanego projektu bez analizy.
Odrzucanie fałszywych zdarzeń komparatora bez utraty dokładności czasowej
Odpowiednia histereza lub warunkowanie wejścia może zmniejszyć powtarzające się przejścia progowe. Jednak histereza zmienia efektywny punkt zadziałania, a filtrowanie wprowadza opóźnienie. Oba należą do budżetu błędu konwersji.
Logika sterująca powinna wykrywać przekroczenia czasu konwersji, nieprawidłowe stany fazowe i nieprawidłowe wyniki oraz rejestrować zdarzenia odzyskiwania. Restart watchdog nie uwzględnia automatycznie energii podczas przerwy. Zweryfikuj obsługę danych i odzyskiwanie, a także restart wykonania.
Zachowaj prawidłowe impulsy, jednocześnie chroniąc interfejs
Sterownik, izolator, rezystor podciągający, zaciski i odbiornik wymagają zgodnych parametrów elektrycznych i czasowych. Po dodaniu ochrony, ponownie sprawdź prawidłową szerokość impulsu, zachowanie zboczy i maksymalną częstotliwość zliczania.
Tam, gdzie ekranowane kable wchodzą do przewodzącej obudowy, uwzględnij połączenie wejściowe w przeglądzie systemu. Patrz VIOX Przewodnik po dławnicach kablowych EMC. Ekranowanie wejścia kablowego adresuje jedną część ścieżki sprzężenia; nie zastępuje ono projektu odniesienia i ścieżki powrotnej na poziomie płytki.
Weryfikacja czegoś więcej niż tylko migającego wskaźnika impulsów
Zapisz normalne działanie, zachowanie podczas zakłócenia i powrót do normy zgodnie z obowiązującymi IEC 62052-11 lub GB/T 17215 część i plan testów produktu. Poziomy testów i kryteria akceptacji zależą od odpowiedniego wydania, portu i warunków wyposażenia. Tłumik przepięć przejściowych (TVS) lub schemat referencyjny nie mogą zapewnić zgodności montażu.
Przydatna weryfikacja odpowiada na cztery pytania: czy przebieg integracji powrócił do normy, czy konwersja zakończyła się na czas, czy liczba źródeł i odbiorników się zgadzała, oraz czy błąd pomiaru i zachowane dane spełniały wymagania przed i po zdarzeniu?
Do integracji wejściowej należy zbadać obszar wejściowy. Do dezintegracji należy zbadać zbocze powrotne i punkt końcowy. W przypadku impulsów pomiarowych należy zbadać akumulację i transmisję. Połączenie tych obserwacji pozwala odróżnić błąd pomiaru, przerwę konwersji i błędy odbioru wyjścia.