

ในหน้านี้
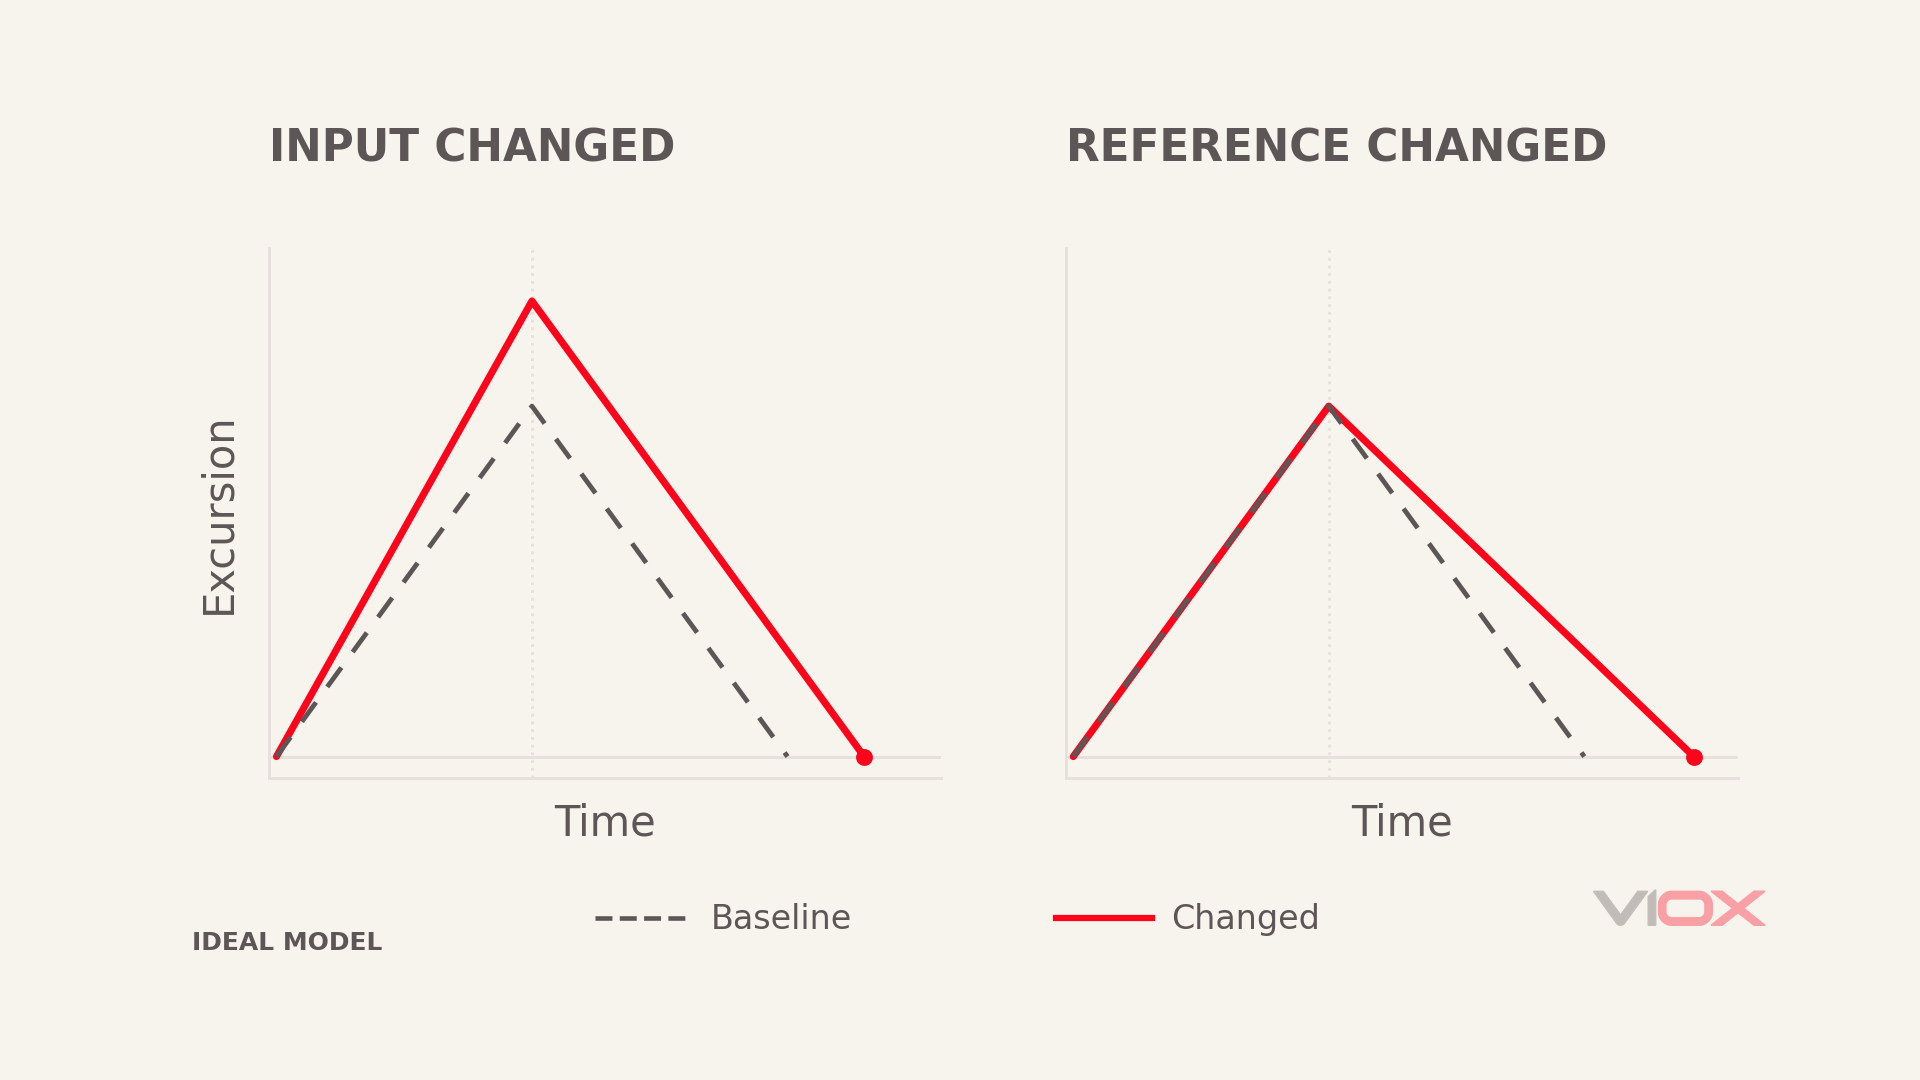
สัญญาณรบกวนทางแม่เหล็กไฟฟ้าสามารถส่งผลกระทบต่อวงจรวัดแบบอินทิเกรตได้ใน 3 วิธีหลัก: มันจะเปลี่ยนแปลงค่าอินพุตที่ถูกอินทิเกรต เปลี่ยนแปลงความลาดชันของสัญญาณย้อนกลับที่ขับเคลื่อนด้วยค่าอ้างอิง หรือรบกวนจังหวะเวลาการแปลงสัญญาณและการรับพัลส์. สองวิธีแรกสามารถเปลี่ยนผลลัพธ์การแปลงโดยไม่ทำให้วงจรหยุดทำงาน การขัดจังหวะของพัลส์อาจเกิดขึ้นตามมาเมื่อการแปลงไม่สามารถเสร็จสิ้น คอนโทรลเลอร์รีเซ็ต หรือเส้นทางเอาต์พุตหยุดส่งสัญญาณที่ถูกต้อง.
ไฟแสดงสถานะพัลส์ที่กะพริบหรือค้างอยู่ไม่สามารถระบุได้ว่ากลไกใดเป็นสาเหตุ คำอธิบายที่เป็นประโยชน์จะเชื่อมโยงสามสิ่งเข้าด้วยกัน: จุดที่สัญญาณรบกวนเข้ามา รูปคลื่นการอินทิเกรตเปลี่ยนแปลงอย่างไร และการเปลี่ยนแปลงนั้นส่งผลต่อผลลัพธ์การวัดหรือเอาต์พุตพัลส์อย่างไร.
แบบจำลองและขอบเขต: บทความนี้ใช้แบบจำลอง dual-slope ทั่วไป “Positive integration” หมายถึงการอินทิเกรตอินพุต “negative integration” หมายถึงการอินทิเกรตย้อนกลับด้วยค่าอ้างอิงที่ตรงกันข้าม ชื่อเรียกเหล่านี้ไม่ได้กำหนดให้เอาต์พุตต้องเป็นบวกแล้วจึงเป็นลบ ไม่ได้หมายความถึงช่องสัญญาณอิสระสองช่อง และไม่ได้อธิบายถึงรีจิสเตอร์พลังงานขาเข้า/ขาออก เพื่ออธิบายผลกระทบต่อการวัดพลังงาน ให้สมมติว่าส่วนหน้า (front end) ได้สร้างสัญญาณแบนด์วิดท์ต่ำที่เป็นสัดส่วนกับกำลังไฟฟ้าจริงแล้ว จากนั้นผลลัพธ์การแปลงจะถูกส่งไปยังการสะสมพลังงานแบบถ่วงน้ำหนักตามเวลาและการสร้างพัลส์ ซึ่งสมมติว่ากำลังไฟฟ้าที่วัดได้นั้นเป็นตัวแทนของช่วงเวลาที่กำหนด รวมถึงช่องว่างใดๆ ระหว่างการแปลง นี่เป็นเพียงแบบจำลองเพื่อการอธิบาย ไม่ใช่สถาปัตยกรรมมิเตอร์วัดพลังงานแบบสากล โดยที่ ADC แบบ sigma-delta, การคูณแบบดิจิทัล และการแปลงแรงดันไฟฟ้าเป็นความถี่โดยตรง จำเป็นต้องมีการวิเคราะห์เส้นทางสัญญาณจริง การตรวจสอบรูปคลื่นต้องทำโดยวิศวกรที่มีคุณสมบัติเหมาะสมโดยใช้อุปกรณ์วัดที่มีการแยกกราวด์ (isolated) อย่างเหมาะสม เนื่องจากแผงวงจรวัดพลังงานอาจมีศักย์ไฟฟ้าอ้างอิงกับแรงดันไฟฟ้าหลัก ดังนั้นกราวด์ของออสซิลโลสโคปที่อ้างอิงกับดินทั่วไปจึงต้องไม่นำไปเชื่อมต่อกับจุดที่มีศักย์ไฟฟ้าของแหล่งจ่ายไฟ.
1. การทำงานปกติ: เกิดอะไรขึ้นระหว่างการแปลงแบบ Dual-Slope?
แยกการแปลงสัญญาณแอนะล็อกออกจากฟังก์ชันพัลส์พลังงาน:
สัญญาณที่เป็นสัดส่วนกับกำลัง
        ↓
การสลับอินพุต/อ้างอิง → ตัวอินทิเกรต → ตัวเปรียบเทียบ → ผลลัพธ์การกำหนดเวลาและการแปลง
        ↑                                              │
        └──────────────── การควบคุมเฟส ────────────────┘

ผลลัพธ์การแปลง → การสะสมพลังงานแบบถ่วงน้ำหนักตามเวลา
                  → พลังงานส่วนเพิ่มของหนึ่งพัลส์ถึงเกณฑ์ → พัลส์การวัด
สิ่งเหล่านี้เป็นความสัมพันธ์เชิงหน้าที่ ไม่ใช่คำแนะนำในการเดินสายไฟ. การเปลี่ยนสถานะเมื่อการแปลงเสร็จสิ้นของตัวเปรียบเทียบ ไม่ใช่พัลส์การวัดที่สร้างขึ้นในส่วนถัดไป.
การอินทิเกรตเชิงบวก: แปลงอินพุตให้เป็นแรงดันไฟฟ้าที่เปลี่ยนแปลง
การอินทิเกรตอินพุตจะคงอยู่เป็นช่วงเวลาคงที่ T₁ สำหรับอินพุตที่มีค่าคงที่ ขนาดของการเปลี่ยนแปลงเอาต์พุตของตัวอินทิเกรตในอุดมคติคือ:
|ΔV₁| = |Vin| × T₁ / (Rint × Cint)
อินพุตที่ใหญ่กว่าจะทำให้เกิดความชันที่สูงกว่า ช่วงเวลาการอินทิเกรตที่ยาวกว่าจะทำให้เกิดการเปลี่ยนแปลงที่มากกว่า สำหรับอินพุตที่มีการเปลี่ยนแปลง การเปลี่ยนแปลงสุดท้ายจะขึ้นอยู่กับพื้นที่ของอินพุตในช่วงเวลาการอินทิเกรต ไม่ใช่ขึ้นอยู่กับค่าสูงสุด ณ ขณะใดขณะหนึ่งเพียงค่าเดียว.
ในที่นี้ ΔV คือการเปลี่ยนแปลงแรงดันไฟฟ้า การเปลี่ยนแปลงประจุที่สอดคล้องกันคือ ΔQ = Cint × ΔV; ไม่สามารถสลับกันได้.
การอินทิเกรตแบบลบ: กลับสู่เกณฑ์เริ่มต้นด้วยความชันที่ทราบ
หลังจากการอินทิเกรตอินพุต วงจรจะสลับไปยังค่าอ้างอิงที่ขับเอาต์พุตกลับไปยังเกณฑ์เริ่มต้น ค่าความชันขาออกในอุดมคติคือ:
|S₂| = |Vref| / (Rint × Cint)
หากทั้งสองเฟสใช้ Rint และ Cint เดียวกันและกลับสู่เกณฑ์เดียวกัน:
|Vin| × T₁ = |Vref| × T₂
ดังนั้น:
T₂ = T₁ × |Vin| / |Vref|
การแปลงแบบปกติมีสองช่วง: ช่วงหนึ่งเคลื่อนออกจากจุดเริ่มต้น อีกช่วงหนึ่งเคลื่อนกลับเข้าหาจุดเริ่มต้น ตัวเปรียบเทียบจะตรวจจับเกณฑ์การกลับ ทำให้ตัวควบคุมหยุดการจับเวลา T₂.
สำหรับการป้อนข้อมูลตัวอย่าง 0.5 V, ขนาดอ้างอิง 1 V และ T₁ 20 ms, ค่า T₂ ในอุดมคติคือ 10 ms ข้อมูลเหล่านี้เป็นข้อมูลสำหรับการคำนวณ ไม่ใช่ข้อกำหนดสำหรับมิเตอร์เฉพาะ.
การแปลงแบบสองความชันช่วยให้ค่าในอุดมคติของส่วนประกอบ RC ที่ใช้ร่วมกันสามารถหักล้างออกจากอัตราส่วนได้ ค่าออฟเซ็ต, การรั่วไหล, ข้อผิดพลาดของเกณฑ์ และการกู้คืนจากโหลดเกินยังคงมีความสำคัญ การนำไปใช้งานจริงอาจรวมถึงช่วงการปรับศูนย์อัตโนมัติและการล้างค่าตกค้าง ดู คำอธิบายสถาปัตยกรรม ADC แบบอินทิเกรตของ Analog Devices.
2. สัญญาณรบกวนเข้ามาจากที่ไหน และมันเปลี่ยนแปลงอะไรบ้าง?
การรบกวนภายนอกแบบเดียวกันสามารถสร้างผลลัพธ์ที่แตกต่างกันได้ ขึ้นอยู่กับโหนดที่ไปถึง.
| ตำแหน่งการเชื่อมต่อ | ปริมาณวงจรที่ได้รับผลกระทบ | อาการเบื้องต้น |
|---|---|---|
| การสุ่มและอินพุตอินทิเกรตเตอร์ | แรงดันไฟฟ้า กระแสไฟฟ้า หรือพื้นที่อินทิเกรต | การเปลี่ยนแปลงความชันของแรมป์ หรือการเลื่อนจุดปลาย |
| แหล่งจ่ายไฟ, แหล่งอ้างอิง และกราวด์อ้างอิง | เฮดรูมของแอมพลิฟายเออร์, ความชันย้อนกลับ หรือเกณฑ์การเปรียบเทียบ | การคลิปปิ้ง, การเปลี่ยนแปลงเวลาตอบสนอง หรือการสั่นของจุดปลาย |
| การควบคุมสวิตช์, สัญญาณนาฬิกา และการรีเซ็ต | ระยะเวลาเฟส, เวลาสวิตช์ หรือจำนวนตัวนับเวลาที่ถูกต้อง | การกระโดดของค่าการแปลง การหมดเวลา หรือการรีสตาร์ท |
| อินเทอร์เฟซของไดรเวอร์และตัวรับสัญญาณพัลส์ | ระดับลอจิก ความกว้างพัลส์ ขอบสัญญาณ หรือการอ้างอิงของตัวรับสัญญาณ | พัลส์หลอก การนับพลาด หรือพัลส์ภายนอกที่หายไป |
สัญญาณรบกวนโหมดร่วม (common-mode disturbance) ที่เคลื่อนที่ไปพร้อมกันทั้งสองขั้วต่ออินพุต ไม่ถือเป็นข้อผิดพลาดจากการวัดแบบผลต่างโดยอัตโนมัติ อย่างไรก็ตาม การปฏิเสธสัญญาณรบกวนโหมดร่วมที่จำกัด อิมพีแดนซ์ของตัวกรองอินพุตที่ไม่สมดุล หรือการเกินช่วงโหมดร่วม อาจทำให้ส่งผลกระทบต่อผลลัพธ์ได้.
นอกจากนี้ ให้แยกแยะระหว่างข้อผิดพลาดชั่วคราวในระหว่างที่มีสัญญาณรบกวน การกู้คืนหลังเกิดเหตุการณ์ และความเสียหายของฮาร์ดแวร์ที่เกิดขึ้นถาวร. การหยุดชั่วคราวในเอาต์พุตไม่ได้บ่งชี้ถึงความล้มเหลวถาวรของอุปกรณ์.
ข้อผิดพลาดของสัญญาณนาฬิกาจำเป็นต้องพิจารณาบริบทด้วย หากช่วงเวลาการอินทิเกรตแบบคงที่และจำนวนการส่งกลับใช้สัญญาณนาฬิกาที่เสถียรตัวเดียวกัน ปัจจัยสเกลความถี่สัญญาณนาฬิกาที่เหมือนกันจะหักล้างกันในอัตราส่วนของค่าเหล่านั้น การรบกวนสัญญาณนาฬิการะหว่างเฟส การสูญเสียขอบสัญญาณ หรือการรีเซ็ต ยังคงสามารถทำให้การแปลงข้อมูลผิดพลาดได้ นอกจากนี้ การสะสมพลังงานยังขึ้นอยู่กับเวลาที่ผ่านไป ซึ่งการหักล้างกันของอัตราส่วนการแปลงไม่ได้เป็นการรับประกันว่าฐานเวลาของพลังงานจะมีความแม่นยำ.
3. ความผิดพลาดในการอินทิเกรตค่าบวก: ทำไม Ramp จึงเปลี่ยนแปลง, ถูกตัด หรือหยุด?
สัญญาณรบกวนอินพุตถูกรวมเข้ากับสัญญาณ
สมมติว่าอินพุตจริงประกอบด้วยสัญญาณที่ต้องการ Vin(t) บวกกับการรบกวน vn(t) สำหรับอินทิเกรเตอร์แบบอินเวิร์ตติงในอุดมคติ การรบกวนจะส่งผลให้เอาต์พุตมีการเปลี่ยนแปลงเพิ่มเติม:
δV₁ = −[1 / (Rint × Cint)] × ∫ vn(t) dt, อินทิเกรตตั้งแต่ 0 ถึง T₁
ข้อสรุปโดยตรงมีประโยชน์: พื้นที่สุทธิของการรบกวนภายในหน้าต่างการอินทิเกรตเป็นตัวกำหนดส่วนที่เพิ่มเข้ามาในข้อผิดพลาดของการแปลง.
หากพื้นที่บวกและลบหักล้างกัน ข้อผิดพลาดที่จุดสิ้นสุดอาจมีค่าน้อย หากหน้าต่างครอบคลุมเพียงบางส่วนของรอบ หรือการรบกวนมีการชดเชย จุดสิ้นสุดจะเลื่อนออกไป ช่วงเวลาการอินทิเกรตที่คงที่สามารถปฏิเสธการรบกวนแบบคาบได้บางส่วนโดยการหาค่าเฉลี่ย มันไม่ได้ลบสัญญาณความถี่สูงทุกสัญญาณโดยอัตโนมัติ.
มีเส้นทางอื่น การรบกวนความถี่สูงสามารถถูกแปลงโดยรอยต่อที่ไม่เป็นเชิงเส้นที่ส่วนหน้า ทำให้เกิดข้อผิดพลาดความถี่ต่ำหรือ DC จากนั้นอินทิเกรเตอร์จะได้รับสัญญาณที่ผิดเพี้ยนไปแล้ว การขยายช่วงเวลาการอินทิเกรตเพียงอย่างเดียวอาจไม่สามารถลบข้อผิดพลาดนั้นได้. บทแนะนำจาก Analog Devices MT-096 อธิบายการเรียงกระแส RF ในแอมพลิฟายเออร์ความแม่นยำ.
หลักฐานที่ควรพิจารณา: เฟสอินพุตเริ่มต้นและสิ้นสุดตามปกติ แต่จุดสิ้นสุดและเวลาการกลับมาหลังจากนั้นจะเปลี่ยนแปลงไปตามการรบกวนอินพุต ก่อนอื่นให้ตรวจสอบว่าพื้นที่อินพุตเปลี่ยนแปลงไปหรือไม่ หรือตัวอินทิเกรตเตอร์เองหยุดทำงานเป็นเชิงเส้นแล้ว.
คลิปส่วนหัวไม่เพียงพอทำให้เกิดการเปลี่ยนแปลง
ความสัมพันธ์การอินทิเกรตเชิงเส้นจะใช้ได้เฉพาะเมื่อแอมพลิฟายเออร์ยังคงอยู่ในเงื่อนไขการทำงานที่ระบุไว้เท่านั้น.
อินพุตที่มากเกินไป หรือการรบกวนแหล่งจ่ายไฟที่ลดช่วงเอาต์พุตที่ใช้งานได้ อาจทำให้การเปลี่ยนแปลงไปถึงขีดจำกัดเอาต์พุตของแอมพลิฟายเออร์ รูปคลื่นจะเกิดที่ราบเรียบ อินพุตอาจยังมีอยู่ แต่เอาต์พุตจะไม่เป็นไปตามความชันที่คาดหวังอีกต่อไป ดังนั้นการแปลงจะสูญเสียข้อมูลเกี่ยวกับพื้นที่อินพุต.
นั่นแตกต่างจากการเปลี่ยนแปลงที่ราบเรียบซึ่งเกิดจากอินพุตเป็นศูนย์จริง เปรียบเทียบอินพุต แหล่งจ่ายไฟ และเอาต์พุตของอินทิเกรตเตอร์เข้าด้วยกัน:
- มีอินพุต แต่เอาต์พุตใกล้เคียงกับขีดจำกัดการเปลี่ยนแปลง: ตรวจสอบค่าเฮดรูมหรือสภาวะโหลดเกิน.
- อินพุตไม่ได้เชื่อมต่อจริง เอาต์พุตยังคงค่าเดิมไว้: ตรวจสอบสถานะการสวิตช์และเส้นทางอินพุต.
- พฤติกรรมผิดปกติยังคงดำเนินต่อไปชั่วขณะหลังจากสภาวะปกติกลับคืนมา: ประเมินการกู้คืนจากสภาวะโหลดเกินก่อนที่จะสรุปว่าเครื่องขยายสัญญาณเสียหาย.
สภาวะ Common-mode overrange, เอาต์พุตอิ่มตัว (output saturation) และ CMOS latch-up เป็นสภาวะที่แตกต่างกัน การวินิจฉัยสภาวะ latch-up จำเป็นต้องมีหลักฐาน เช่น พฤติกรรมเฉพาะของอุปกรณ์ กระแสไฟฟ้าที่ผิดปกติ และลักษณะการกู้คืน ไม่ใช่เพียงแค่รูปคลื่นที่แบนราบเท่านั้น.
การสวิตช์และการรั่วไหลส่งผลต่อกระแสอินทิเกรต
การเปลี่ยนสถานะของสวิตช์แบบอะนาล็อกสามารถทำให้เกิดการฉีดประจุ หากประจุสุทธิ ΔQ ไปถึงตัวเก็บประจุแบบอินทิเกรต แรงดันไฟฟ้าที่เปลี่ยนแปลงไปจะมีค่าประมาณ:
ΔVstep ≈ ΔQ / Cint
สิ่งนี้มักปรากฏเป็นขั้นบันไดในช่วงเวลาสวิตช์ แทนที่จะเป็นการเปลี่ยนแปลงความชันที่สม่ำเสมอ การกระจายประจุขึ้นอยู่กับสวิตช์และวงจรโดยรอบ ไม่ควรนำค่าการฉีดประจุทั้งหมดในเอกสารข้อมูลมาใช้กับ Cint โดยอัตโนมัติ ดู บทช่วยสอนสวิตช์แอนะล็อก MT-088 ของ Analog Devices.
กระแสรั่วไหลเพิ่มเติมที่คงอยู่นานจะประพฤติตัวเหมือนอินพุตเพิ่มเติม ขนาดข้อผิดพลาดความชันประมาณ |Ileak| / Cint. เมื่อกระแสอินพุตที่ต้องการมีค่าน้อย กระแสรั่วไหลเดียวกันจะทำให้เกิดข้อผิดพลาดสัมพัทธ์ที่ใหญ่ขึ้น.
การฉีดประจุและการรั่วไหลเป็นความไม่สมบูรณ์ของวงจรที่มีอยู่ ตรวจสอบว่าสัญญาณรบกวนภายนอกทำให้สิ่งเหล่านี้แย่ลงหรือไม่ โดยการเปรียบเทียบรูปคลื่น สภาวะการทำงาน และพฤติกรรมของอุปกรณ์ ก่อน ระหว่าง และหลังเหตุการณ์.
4. ความผิดพลาดในการอินทิเกรตค่าลบ: ทำไมการกลับสู่ Threshold จึงผิดพลาด?
การเปลี่ยนแปลงค่าอ้างอิงเปลี่ยนความเร็วในการตอบสนอง
เมื่อจุดสิ้นสุดการรวมอินพุตไม่เปลี่ยนแปลง ขนาดอ้างอิงที่เล็กลงจะทำให้ทางลาดกลับตื้นขึ้นและ T₂ นานขึ้น ขนาดอ้างอิงที่ใหญ่ขึ้นจะตรงกันข้าม.
สำหรับการเปลี่ยนแปลงค่าอ้างอิงเล็กน้อยที่ยังคงที่ประมาณตลอดการยกเลิกการรวม ความสัมพันธ์แบบผกผันจะให้:
δT₂ / T₂ ≈ −δVref / Vref
ที่นี่ Vref หมายถึงขนาดอ้างอิง หากการประมวลผลดาวน์สตรีมยังคงใช้ค่าอ้างอิงตามชื่อ ค่า T₂ ที่นานขึ้นจะถูกตีความว่าเป็นอินพุตที่ใหญ่ขึ้น ผลที่ตามมาประการแรกคือข้อผิดพลาดของอัตราขยาย ไม่จำเป็นต้องเป็นเอาต์พุตพัลส์ที่หยุดทำงาน.
หากค่าอ้างอิงเปลี่ยนแปลงตลอดการยกเลิกการรวม ความชันของการกลับจะเปลี่ยนแปลงตามเวลา ให้ประเมินค่าปริพันธ์ของค่าอ้างอิงในช่วงเวลานั้น แทนที่จะอาศัยการอ่านแรงดันไฟฟ้าแบบทันทีเพียงครั้งเดียว.
การอ้างอิงไม่ได้ถูกนำไปใช้ได้อย่างถูกต้อง
ตัวควบคุมอาจสั่งให้ยกเลิกการรวมโดยไม่ได้ตั้งค่ากระแสอ้างอิงที่ตั้งใจไว้ จากนั้นเอาต์พุตอาจค้าง ค่อยๆ ลอย หรือตอบสนองต่อการรั่วไหลและไบแอสเป็นหลัก ขั้วอ้างอิงที่ไม่ถูกต้องสามารถขับเคลื่อนให้ห่างจากจุดสิ้นสุดได้มากขึ้น.
ข้อสังเกตที่สำคัญคือ: หลังจากคำสั่งสวิตช์ โหนดการรวมได้รับกระแสในทิศทางที่ต้องการจริงหรือไม่?
นี่ให้ข้อมูลมากกว่าการระบุเอาต์พุตสูงให้กับแหล่งจ่ายไฟลบที่ยุบตัว การยกเลิกการรวมต้องการกระแสตรงกันข้าม ไม่ว่าวงจรจะต้องการแหล่งจ่ายไฟลบแยกต่างหากหรือไม่นั้นขึ้นอยู่กับการนำไปใช้งาน.
สัญญาณรบกวนที่ขีดจำกัดทำให้เหตุการณ์สิ้นสุดการแปลงเสียหาย
คอมพาเรเตอร์จะตอบสนองต่อความแตกต่างระหว่างอินพุตทั้งสอง เมื่อใกล้ถึงจุดสิ้นสุด สัญญาณรบกวนบนทางลาดหรือการอ้างอิงการเปรียบเทียบสามารถเปลี่ยนเครื่องหมายของความแตกต่างนั้นซ้ำๆ ได้ ผลลัพธ์ที่ได้อาจเร็ว ช้า หรือซ้ำ. คำแนะนำคอมพาเรเตอร์พร้อมฮิสเทรีซิสของ Texas Instruments อธิบายการเปลี่ยนหลายครั้งที่เกิดจากสัญญาณรบกวนใกล้กับขีดจำกัด.
สำหรับข้อผิดพลาดขีดจำกัดที่มีประสิทธิภาพเล็กน้อย δV และความชันจุดสิ้นสุดที่ค่อนข้างคงที่ ขนาดของข้อผิดพลาดด้านเวลาคือ:
|δt| ≈ |δV| / |S₂|
ความผิดปกติของแรงดันไฟฟ้าเดียวกันจึงทำให้เกิดข้อผิดพลาดในการจับเวลาที่มากขึ้นเมื่ออัตราการกลับตัวช้าลง.
สิ่งที่เกิดขึ้นต่อไปขึ้นอยู่กับลอจิกการควบคุม การจับขอบสัญญาณที่เร็วขึ้นจะทำให้ช่วงเวลาที่วัดสั้นลง การพลาดขอบสัญญาณที่ถูกต้องอาจทำให้การดำเนินการล่าช้าหรือกระตุ้นให้เกิดการหมดเวลา การรออย่างไม่มีกำหนดขึ้นอยู่กับการหมดเวลาและพฤติกรรมการกู้คืนของการใช้งานนั้นๆ ไม่ใช่ “การล็อกของคอมพาเรเตอร์” ที่หลีกเลี่ยงไม่ได้”
สังเกตเอาต์พุตของอินทิเกรเตอร์ เอาต์พุตของคอมพาเรเตอร์ และสถานะการแปลงเสร็จสมบูรณ์บนฐานเวลาเดียวกัน. นั่นคือสิ่งที่แยกความแตกต่างระหว่างความผิดพลาดของการกลับตัวแบบแอนะล็อกกับเหตุการณ์ดิจิทัลที่พลาดไป.
หน่วยความจำตัวเก็บประจุและการเปลี่ยนแปลงประจุตกค้างเปลี่ยนจุดเริ่มต้นถัดไป
การดูดซับไดอิเล็กทริกทำให้พฤติกรรมของตัวเก็บประจุขึ้นอยู่กับประวัติการชาร์จและการคายประจุครั้งก่อน การล้างประจุตกค้างที่ไม่สมบูรณ์ก็อาจทำให้การแปลงครั้งต่อไปเริ่มต้นจากระดับที่แตกต่างกัน ข้อผิดพลาดเหล่านี้อาจสังเกตเห็นได้ชัดเจนยิ่งขึ้นหลังจากการเปลี่ยนแปลงแอมพลิจูดหรือขั้วของอินพุต.
การ เอกสารข้อมูลตระกูล TC500 ของ Microchip อธิบายถึงช่วงการตัดกระแสตกค้างและต้องการการดูดซับไดอิเล็กทริกต่ำในตัวเก็บประจุแบบรวม ประเมินงบประมาณข้อผิดพลาด การรั่วไหล และพฤติกรรมที่ขึ้นอยู่กับประวัติ ฉลากไดอิเล็กทริกเพียงอย่างเดียวไม่สามารถระบุได้ว่าตัวรวมจะเข้าสู่การอิ่มตัวถาวรหลังจากผ่านไปสองสามรอบ.
5. ความผิดพลาดในการอินทิเกรตกลายเป็นข้อผิดพลาดของพัลส์มิเตอร์ได้อย่างไร?
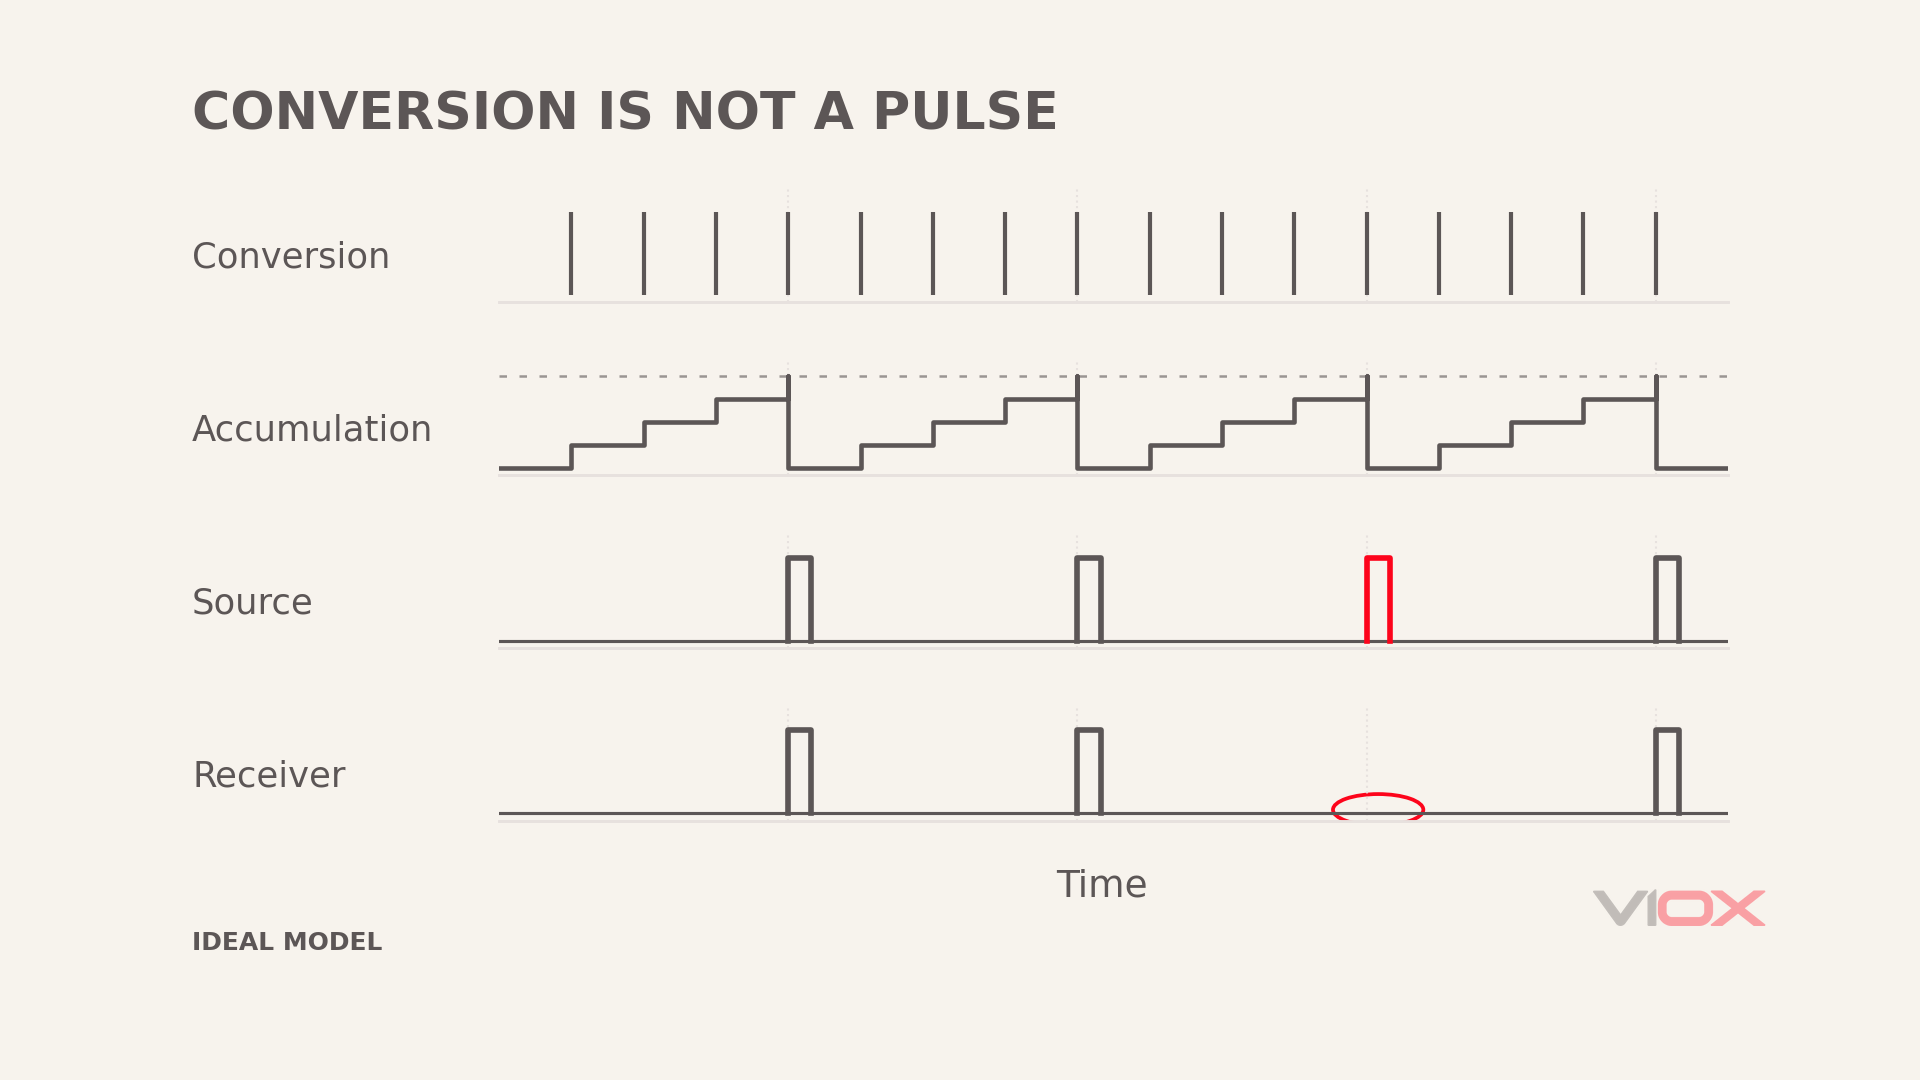
ในโมเดลที่ใช้ที่นี่ การแปลงที่ถูกต้องแต่ละครั้งจะให้ค่าประมาณกำลังไฟฟ้า P̂ การประมวลผลดาวน์สตรีมจะสะสมพลังงานโดยใช้ช่วงเวลาที่เกี่ยวข้อง: ΔE = P̂ × Δt, โดยมีกำลังไฟฟ้าในหน่วย kW และเวลาในหน่วยชั่วโมงสำหรับพลังงานในหน่วย kWh การนับการแปลงที่เสร็จสมบูรณ์เพียงอย่างเดียวจะไม่ทำงานนี้ โดยเฉพาะอย่างยิ่งเมื่อเวลาในการส่งคืนแตกต่างกัน เมื่อตัวสะสมถึงค่าเพิ่มพลังงานของพัลส์หนึ่งพัลส์ มันจะปล่อยพัลส์และเก็บส่วนที่เหลือไว้.
ขา CF (Calibration-frequency) และขั้วต่อพัลส์มิเตอร์แบบแยกอาจใช้กฎการปรับขนาดหรือกฎการทำงานที่แตกต่างกัน ใช้ค่าคงที่พัลส์และเงื่อนไขการเปิดใช้งาน/ไม่มีโหลดสำหรับเอาต์พุตที่สังเกตการณ์เฉพาะ.
สำหรับค่าคงที่พัลส์ K ในหน่วย impulses/kWh และกำลังไฟฟ้าใช้งานคงที่ P ในหน่วย kW สำหรับทิศทางพลังงานที่เลือก ความถี่พัลส์เฉลี่ยในอุดมคติคือ:
f = K × P / 3600 Hz
สิ่งนี้แยกผลลัพธ์ที่เป็นไปได้สี่แบบ.
ความถี่พัลส์สูงหรือต่ำเกินไป
ข้อผิดพลาดในพื้นที่อินพุต การเปลี่ยนแปลงค่าอ้างอิง หรือข้อผิดพลาดในการจับเวลาจุดสิ้นสุด อาจเปลี่ยนแปลงการประมาณค่ากำลังไฟฟ้า ค่าไบแอสที่คงที่แล้วจะเปลี่ยนแปลงความถี่พัลส์เฉลี่ย.
การหาค่าเฉลี่ยดาวน์สตรีมอาจลดการสั่นแบบสุ่ม ในขณะที่ค่าไบแอสที่มีเครื่องหมายคงที่สามารถสะสมต่อไปได้ การเปลี่ยนแปลงช่วงพัลส์เพียงช่วงเดียวไม่สามารถสร้างข้อผิดพลาดด้านพลังงานระยะยาวได้ ที่กำลังไฟฟ้าต่ำ ช่วงเวลาที่คาดหวังอาจยาวนานด้วยตนเอง: สำหรับค่า K ตัวอย่างที่ 1,000 พัลส์/kWh และ P ที่ 0.01 kW ช่วงเวลาเฉลี่ยในอุดมคติคือ 360 วินาที โดยมีเงื่อนไขว่าเอาต์พุตเปิดใช้งานและสูงกว่าเกณฑ์ไม่มีโหลด.
เอาต์พุตพัลส์ถูกขัดจังหวะเป็นระยะ
การหมดเวลาการแปลง การรีเซ็ตแหล่งจ่ายไฟ หรือลำดับเฟสที่ขัดจังหวะ อาจทำให้ข้อมูลใหม่เข้าสู่ตัวสะสมพลังงานล่าช้า การที่พัลส์หยุดทันทีหรือไม่ขึ้นอยู่กับว่าระบบจัดการข้อมูลที่ไม่ถูกต้องอย่างไร: การทิ้งข้อมูล การคงค่าก่อนหน้า หรือการระงับการวัด.
ดังนั้นจึงไม่มีความสัมพันธ์แบบหนึ่งต่อหนึ่งที่แน่นอนระหว่างการแปลงที่ผิดปกติกับพัลส์การวัดที่สูญหาย.
เอาต์พุตพัลส์หยุดอย่างถาวร
การแปลงอาจไม่เสร็จสมบูรณ์ ตัวควบคุมอาจยังคงอยู่ในสถานะรีเซ็ต การสร้างพัลส์อาจถูกปิดใช้งาน หรืออินเทอร์เฟซเอาต์พุตอาจล้มเหลว.
ไอซีวัดค่าจริงสามารถระงับพัลส์ได้โดยเจตนาภายใต้เงื่อนไขที่กำหนด ตัวอย่างเช่น เอกสารข้อมูล ADE7755 อธิบายการระงับพัลส์ระหว่างการรีเซ็ตแรงดันไฟฟ้าตกและขณะไม่มีโหลด นี่เป็นหลักฐานของพฤติกรรมเอาต์พุต ไม่ใช่ตัวอย่างของตัวแปลงแบบ dual-slope.
ตัวรับนับเกินหรือนับต่ำกว่า
การรบกวนที่อินเทอร์เฟซเอาต์พุตสามารถสร้างการข้ามเกณฑ์เพิ่มเติมและการนับที่ผิดพลาดได้ นอกจากนี้ยังสามารถเปลี่ยนแปลงระดับสัญญาณหรือความกว้างของพัลส์เพื่อให้พัลส์ที่ถูกต้องไม่ตรงตามข้อกำหนดของตัวรับอีกต่อไป การกรองอินพุตที่มากเกินไปสามารถปฏิเสธพัลส์แคบที่ถูกต้องได้เช่นกัน.
เปรียบเทียบแหล่งกำเนิดและตัวรับ รูปแบบคลื่นแหล่งกำเนิดที่ถูกต้องพร้อมการนับที่ได้รับไม่ถูกต้องจะเปลี่ยนการตรวจสอบไปยังอินเทอร์เฟซ VIOX's คู่มือตัวนับพัลส์ ให้ข้อมูลพื้นฐานที่เกี่ยวข้องเกี่ยวกับการนับและเงื่อนไขอินพุต.
6. เชื่อมโยงอาการ, กลไก และหลักฐาน
| อาการที่สังเกตพบ | เส้นทางรบกวนที่เป็นไปได้ | หลักฐานที่จำเป็น |
|---|---|---|
| จุดสิ้นสุดการรวมสัญญาณอินพุตมีการเลื่อน แต่สัญญาณแบบลาด (ramp) ยังคงมีความต่อเนื่อง | สัญญาณรบกวนที่อินพุต, ออฟเซ็ต หรือกระแสรั่วไหลส่วนเกิน | การเปลี่ยนแปลงที่สอดคล้องกันในพื้นที่อินพุต, จุดสิ้นสุด และเวลาส่งกลับ |
| สัญญาณแบบลาด (ramp) ของการรวมสัญญาณอินพุตถูกตัดทอน | โหลดเกินที่อินพุต หรือเอาต์พุตมีเฮดรูมไม่เพียงพอ | ขีดจำกัดของอินพุตจริง แหล่งจ่าย และเอาต์พุตสวิง |
| เกิดขั้นบันไดขึ้นที่การสลับสัญญาณ | การฉีดประจุหรือการคัปปลิงสัญญาณควบคุม | จังหวะเวลาของขั้นบันไดเมื่อเทียบกับขอบสัญญาณสลับ |
| การดีอินทิเกรตช้าลงแต่เสร็จสมบูรณ์ | การเปลี่ยนแปลงค่าอ้างอิงหรือกระแสไหลกลับ | ความสอดคล้องกันระหว่างค่าอ้างอิง ความชันของสัญญาณแรมป์ และการเปลี่ยนแปลงของ T₂ |
| ไม่มีแนวโน้มการไหลกลับระหว่างการดีอินทิเกรต | เส้นทางอ้างอิงหรือความผิดปกติของสถานะสวิตช์ | สถานะที่สั่งการเปรียบเทียบกับการตอบสนองของโหนดจริง |
| สัญญาณแรมป์ข้ามจุดสิ้นสุด แต่เวลาในการแปลงข้อมูลหมดลง | ปัญหาของตัวเปรียบเทียบ (Comparator) การจับสัญญาณ หรือสถานะการควบคุม | ลำดับของการข้ามสัญญาณแอนะล็อก ขอบสัญญาณดิจิทัล และสถานะการเสร็จสิ้น |
| การขัดจังหวะของพัลส์เกิดขึ้นพร้อมกับการรีเซ็ต | เส้นทางของแหล่งจ่ายไฟหรือการรีเซ็ต | ความสัมพันธ์เชิงเวลาระหว่างเหตุการณ์ของแหล่งจ่ายไฟ การรีเซ็ต และพัลส์ที่ขาดหายไป |
| มีสัญญาณพัลส์ แต่ตัวรับไม่นับจำนวน | ไดรเวอร์, การแยก, สายเคเบิล หรือการกำหนดค่าอินพุต | ระดับ, ความกว้าง, ขอบ และจำนวนที่สะสมที่ปลายทั้งสองข้าง |
ผู้สมัครแต่ละรายเป็นคำอธิบายที่สามารถทดสอบได้ การยืนยันกลไกต้องอาศัยหลักฐานที่สอดคล้องกัน อาการไม่ใช่ชื่อของส่วนประกอบที่เสียหาย.
7. จับคู่วิธีปรับปรุง EMC กับฟังก์ชันที่ล้มเหลว
ป้องกันอินพุตโดยไม่ก่อให้เกิดข้อผิดพลาดในการวัดใหม่
การป้องกันและการกรองอินพุตต้องคำนึงถึงการลดทอนสัญญาณรบกวน, อิมพีแดนซ์ของแหล่งกำเนิด, เวลาในการคงตัว และการจับคู่แอมพลิจูด/เฟสของช่องสัญญาณวัดแรงดันและกระแส รูปคลื่นที่เรียบขึ้นด้วยตัวเก็บประจุที่ใหญ่ขึ้น ไม่ได้หมายความว่าการวัดกำลังจะแม่นยำขึ้นโดยอัตโนมัติ.
ที่โหนดอินทิเกรตสัญญาณขนาดเล็ก ให้รวมการรั่วไหลของแคลมป์และสวิตช์แอนะล็อกในการประเมิน ตรวจสอบความแม่นยำภายใต้โหลดต่ำอีกครั้งควบคู่ไปกับการป้องกันสัญญาณรบกวนหลังจากการปรับเปลี่ยน.
ป้องกันไม่ให้โหนดอ้างอิงเคลื่อนที่ไปตามกระแสไหลกลับที่มีสัญญาณรบกวน
ควรตรวจสอบการเชื่อมต่ออ้างอิงที่ไวต่อสัญญาณแยกต่างหากจากการเปลี่ยนกระแสไฟเลี้ยง กระแสสัญญาณดิจิทัล และกระแสไหลกลับเอาต์พุต อิมพีแดนซ์ที่ใช้ร่วมกันอาจเปลี่ยนกระแสเหล่านั้นให้กลายเป็นความผิดพลาดในการวัด การจัดวางอุปกรณ์แยกสัญญาณ (Decoupling) และเส้นทางไหลกลับมีความสำคัญพอๆ กับค่าความจุไฟฟ้าที่ระบุ.
คำแนะนำการประยุกต์ใช้งานด้าน EMC ของ 71M6511 จาก Analog Devices ให้ตัวอย่างที่เกี่ยวข้องกับเส้นทางอ้างอิง การกรองสัญญาณอินพุต และการจัดวางเลย์เอาต์ ค่าความต้านทานและค่าความจุไฟฟ้าในเอกสารดังกล่าวไม่ควรนำไปใช้กับการออกแบบอื่นที่ไม่มีความเกี่ยวข้องกันโดยปราศจากการวิเคราะห์.
การปฏิเสธเหตุการณ์เปรียบเทียบที่ผิดพลาดโดยไม่สูญเสียความแม่นยำด้านเวลา
การใช้ฮิสเทรีซิส (Hysteresis) หรือการปรับสภาพสัญญาณอินพุตที่เหมาะสมสามารถลดการเปลี่ยนสถานะที่จุดเกณฑ์ซ้ำๆ ได้ อย่างไรก็ตาม ฮิสเทรีซิสจะเปลี่ยนจุดตัดการทำงานที่มีประสิทธิภาพ และการกรองสัญญาณจะทำให้เกิดความล่าช้า ทั้งสองปัจจัยนี้ถือเป็นส่วนหนึ่งของงบประมาณความผิดพลาดในการแปลงสัญญาณ.
ตรรกะควบคุมควรตรวจจับการหมดเวลาของการแปลง สถานะเฟสที่ผิดปกติ และผลลัพธ์ที่ไม่ถูกต้อง พร้อมทั้งบันทึกเหตุการณ์การกู้คืนระบบ การรีสตาร์ทด้วยวอทช์ด็อก (Watchdog) ไม่ได้คำนวณพลังงานที่เกิดขึ้นระหว่างการหยุดชะงักโดยอัตโนมัติ ควรตรวจสอบความถูกต้องของการจัดการข้อมูลและการกู้คืนระบบ รวมถึงการรีสตาร์ทการทำงาน.
การรักษาพัลส์ที่ถูกต้องในขณะที่ปกป้องอินเทอร์เฟซ
ไดรเวอร์, ไอโซเลเตอร์, พูลอัป, แคลมป์ และตัวรับสัญญาณ จำเป็นต้องมีข้อกำหนดทางไฟฟ้าและเวลาที่เข้ากันได้ หลังจากเพิ่มการป้องกันแล้ว ให้ตรวจสอบความกว้างของพัลส์ที่ถูกต้อง พฤติกรรมของขอบสัญญาณ และอัตราการนับสูงสุดอีกครั้ง.
เมื่อสายเคเบิลที่มีชีลด์เข้าสู่โครงหุ้มที่เป็นตัวนำ ให้รวมการเชื่อมต่อสายเข้าไว้ในการตรวจสอบระบบ ดูคู่มือ EMC cable gland ของ VIOX. การป้องกันการเข้าสายเคเบิลจะจัดการกับส่วนหนึ่งของเส้นทางการเชื่อมต่อ ไม่สามารถทดแทนการออกแบบการอ้างอิงและการส่งคืนที่ระดับบอร์ดได้.
ตรวจสอบมากกว่าแค่ไฟแสดงสถานะกะพริบ
บันทึกการทำงานปกติ พฤติกรรมระหว่างการรบกวน และการกู้คืนภายใต้ IEC 62052-11 หรือ GB/T 17215 ส่วน และแผนการทดสอบผลิตภัณฑ์ ระดับการทดสอบและเกณฑ์การยอมรับขึ้นอยู่กับฉบับที่เกี่ยวข้อง พอร์ต และสภาวะอุปกรณ์ Transient voltage suppressor (TVS) หรือแผนภาพอ้างอิงไม่สามารถสร้างการปฏิบัติตามข้อกำหนดของการประกอบได้.
การตรวจสอบที่เป็นประโยชน์จะตอบคำถามสี่ข้อ: รูปคลื่นการรวมสัญญาณฟื้นตัวหรือไม่, การแปลงเสร็จทันเวลาหรือไม่, จำนวนแหล่งที่มาและตัวรับตรงกันหรือไม่, และข้อผิดพลาดในการวัดและข้อมูลที่เก็บไว้เป็นไปตามข้อกำหนดก่อนและหลังเหตุการณ์หรือไม่?
สำหรับการรวมสัญญาณเข้า ให้ตรวจสอบพื้นที่อินพุต สำหรับการยกเลิกการรวมสัญญาณ ให้ตรวจสอบความชันย้อนกลับและจุดสิ้นสุด สำหรับพัลส์มิเตอร์ ให้ตรวจสอบการสะสมและการส่งสัญญาณ. การเชื่อมโยงข้อสังเกตเหล่านั้นจะแยกแยะความเอนเอียงของการวัด, การขัดจังหวะการแปลง และความผิดพลาดในการรับเอาต์พุต.