

Nesta página
A interferência eletromagnética pode afetar um circuito de medição integrador de três maneiras principais: ela altera a entrada integrada, altera a rampa de retorno controlada pela referência ou interrompe o tempo de conversão e a recepção de pulsos. Os dois primeiros podem alterar um resultado de conversão sem parar o circuito. Interrupções de pulso podem ocorrer quando a conversão não pode terminar, o controlador reinicia ou o caminho de saída para de transferir sinais válidos.
Um indicador de pulso piscando — ou estacionário — não pode identificar qual mecanismo é o responsável. A explicação útil conecta três coisas: onde a interferência entra, como a forma de onda de integração muda e como essa mudança chega ao resultado da medição ou à saída de pulso.
Modelo e escopo: Este artigo usa um modelo típico de dupla inclinação. “Integração positiva” significa integração de entrada; “integração negativa” significa desintegração com uma referência oposta. Esses nomes não exigem que a saída se torne positiva e depois negativa, implicam dois canais independentes ou descrevem registradores de energia de importação/exportação. Para explicar as consequências da medição, assuma que um front-end já produziu um sinal de baixa largura de banda proporcional à potência ativa. Os resultados da conversão alimentam então o acúmulo de energia ponderado pelo tempo e a geração de pulsos; isso assume que a potência medida representa o intervalo atribuído a ela, incluindo quaisquer lacunas entre as conversões. Este é um modelo explicativo, não uma arquitetura universal de medidor de energia; ADCs sigma-delta, multiplicação digital e conversão direta de tensão para frequência exigem análise de seus caminhos de sinal reais. As verificações de forma de onda são para engenheiros qualificados que usam arranjos de medição isolados com classificação apropriada: uma placa de medição pode ser referenciada à tensão da rede, portanto, o terra de um osciloscópio comum referenciado à terra não deve ser conectado a um nó referenciado à rede.
1. Operação Normal: O Que Acontece Durante uma Conversão de Inclinação Dupla?
Separe a conversão analógica da função de energia-pulso:
Sinal proporcional à potência
        ↓
Comutação de entrada/referência → Integrador → Comparador → Resultado de temporização e conversão
        ↑                                              │
        └──────────────── Controle de fase ────────────────┘

Resultado da conversão → Acumulação de energia ponderada pelo tempo
                  → Incremento de energia de um pulso atingido → Pulso de medição
Estas são relações funcionais, não instruções de cablagem. A transição de conclusão de conversão do comparador não é o pulso de medição gerado a jusante.
Integração Positiva: Converter a entrada numa excursão de tensão
A integração da entrada dura um intervalo fixo, T₁. Para uma entrada constante, a magnitude da excursão de saída do integrador ideal é:
|ΔV₁| = |Vin| × T₁ / (Rint × Cint)
Uma entrada maior produz uma rampa mais íngreme. Um intervalo de integração mais longo produz uma excursão maior. Para uma entrada variável, a excursão final depende da área da entrada sobre a janela de integração, não de um único pico instantâneo.
Aqui, ΔV é uma variação de tensão. A variação de carga correspondente é ΔQ = Cint × ΔV; as duas grandezas não são intercambiáveis.
Integração negativa: Retorno ao limiar inicial com uma inclinação conhecida
Após a integração da entrada, o circuito comuta para uma referência que conduz a saída de volta ao seu limiar inicial. A magnitude ideal da inclinação de retorno é:
|S₂| = |Vref| / (Rint × Cint)
Se ambas as fases utilizarem os mesmos Rint e Cint e retornarem ao mesmo limiar:
|Vin| × T₁ = |Vref| × T₂
Portanto:
T₂ = T₁ × |Vin| / |Vref|
Uma conversão normal possui duas rampas: uma que se afasta do ponto de partida; a outra que retorna em direção a ele. O comparador detecta o limiar de retorno, permitindo que o controlador interrompa a temporização de T₂.
For an illustrative input of 0.5 V, reference magnitude of 1 V and T₁ of 20 ms, the ideal T₂ is 10 ms. These are calculation inputs, not specifications for a particular meter.
A conversão de dupla rampa permite que os valores ideais dos componentes RC compartilhados se cancelem na razão. Offset, fuga, erro de limiar e recuperação de sobrecarga ainda são importantes. Implementações práticas podem incluir fases de auto-zero e eliminação de corrente residual. Veja a explicação da Analog Devices sobre arquiteturas de ADC de integração.
2. Onde a Interferência Entra — e o Que Ela Muda?
A mesma perturbação externa pode produzir resultados diferentes dependendo do nó que ela atinge.
| Local de acoplamento | Quantidade de circuito afetada | Sintoma imediato |
|---|---|---|
| Entrada de amostragem e integrador | Tensão, corrente ou área integrada de entrada | Alteração da inclinação da rampa ou deslocamento do ponto final |
| Alimentação, referência e terra de referência | Margem do amplificador, inclinação de retorno ou limiar de comparação | Clipping, tempo de retorno alterado ou jitter do ponto final |
| Controle de chaveamento, clock e reset | Duração da fase, tempo de chaveamento ou contagem de temporizador válida | Saltos de conversão, tempos limite ou reinicializações |
| Interface do driver e receptor de pulso | Níveis lógicos, largura de pulso, flancos ou referência do receptor | Pulsos falsos, contagens perdidas ou pulsos externos ausentes |
Uma perturbação de modo comum movendo ambos os terminais de entrada juntos não é automaticamente um erro de medição diferencial. No entanto, rejeição finita de modo comum, impedâncias de filtro de entrada desajustadas ou uma faixa de modo comum excedida podem permitir que isso afete o resultado.
Diferencie também um erro temporário durante a interferência, a recuperação após o evento e danos permanentes ao hardware. Uma breve pausa na saída não estabelece falha permanente do componente.
Erros de clock também precisam de contexto. Se o intervalo de integração fixo e a contagem de retorno usarem o mesmo clock estável, um fator de escala de frequência de clock comum é cancelado de sua razão. Uma perturbação de clock entre fases, um flanco perdido ou um reset ainda podem corromper uma conversão. Separadamente, o acúmulo de energia depende do tempo decorrido: o cancelamento da razão de conversão não garante uma base de tempo de energia precisa.
3. Falhas de Integração Positiva: Por Que a Rampa Muda, Corta ou Para?
A interferência de entrada é integrada juntamente com o sinal
Suponha que a entrada real consista no sinal desejado Vin(t) mais uma perturbação vn(t). Para um integrador inversor ideal, a perturbação contribui com uma excursão adicional na saída:
δV₁ = −[1 / (Rint × Cint)] × ∫ vn(t) dt, integrado de 0 a T₁
A implicação imediata é útil: a área líquida da perturbação dentro da janela de integração determina essa contribuição para o erro de conversão.
Se suas áreas positiva e negativa se cancelarem, o erro no ponto final pode ser pequeno. Se a janela cobrir apenas parte de um ciclo, ou a perturbação contiver um offset, o ponto final se desloca. Um intervalo de integração fixo pode rejeitar certas perturbações periódicas por meio de média; ele não remove automaticamente todo sinal de alta frequência.
Existe outro caminho. A interferência de alta frequência pode ser retificada por junções não lineares no front end, criando um erro de baixa frequência ou DC. O integrador então recebe um sinal já distorcido. Apenas estender o intervalo de integração pode não remover esse erro. Tutorial da Analog Devices MT-096 explica a retificação de RF em amplificadores de precisão.
Evidências a serem procuradas: a fase de entrada começa e termina normalmente, mas seu ponto final e o tempo de retorno subsequente mudam com a perturbação de entrada. Primeiro, estabeleça se a área de entrada mudou ou se o próprio integrador parou de se comportar linearmente.
Cabeçalho Insuficiente Corta a Rampa
A relação de integração linear aplica-se apenas enquanto o amplificador permanecer dentro das suas condições de operação especificadas.
Uma entrada excessiva, ou uma perturbação de alimentação que reduz o balanço de saída disponível, pode levar a rampa ao limite de saída do amplificador. A forma de onda desenvolve um platô. A entrada ainda pode estar presente, mas a saída não segue mais a inclinação esperada, de modo que a conversão perde informações sobre a área de entrada.
Isso difere de uma rampa plana causada por uma entrada genuinamente zero. Compare a entrada, a alimentação e a saída do integrador juntas:
- Entrada presente, saída perto do seu limite de balanço: investigue a margem de operação ou sobrecarga.
- Entrada não conectada de fato, saída mantendo seu valor anterior: inspecione o estado de comutação e o caminho de entrada.
- Comportamento anormal continua brevemente após o retorno das condições normais: avalie a recuperação de sobrecarga antes de concluir que o amplificador está danificado.
Sobre-alcance de modo comum, saturação de saída e latch-up CMOS são condições diferentes. Um diagnóstico de latch-up requer evidências como comportamento específico do dispositivo, corrente anormal e características de recuperação — não apenas uma forma de onda plana.
A comutação e a fuga alteram a corrente de integração
As transições de chave analógica podem injetar carga. Se uma carga líquida ΔQ atingir o capacitor de integração, o degrau de tensão resultante é aproximadamente:
ΔVstep ≈ ΔQ / Cint
Isso muitas vezes aparece como um degrau no instante de comutação em vez de uma mudança uniforme na inclinação. A distribuição de carga depende do interruptor e do circuito circundante; o valor total de injeção de carga da folha de dados não deve ser atribuído automaticamente a Cint. Veja o tutorial de interruptores analógicos da Analog Devices, MT-088.
Uma corrente de fuga adicional sustentada comporta-se mais como uma entrada extra. Sua magnitude de erro de inclinação é aproximadamente |Ileak| / Cint. Quando a corrente de entrada desejada é pequena, a mesma fuga produz um erro relativo maior.
A injeção de carga e a fuga são não idealidades existentes no circuito. Estabeleça se a interferência externa as agrava comparando formas de onda, condições de operação e o comportamento do dispositivo antes, durante e após o evento.
4. Falhas de Integração Negativa: Por Que o Retorno ao Limiar Dá Errado?
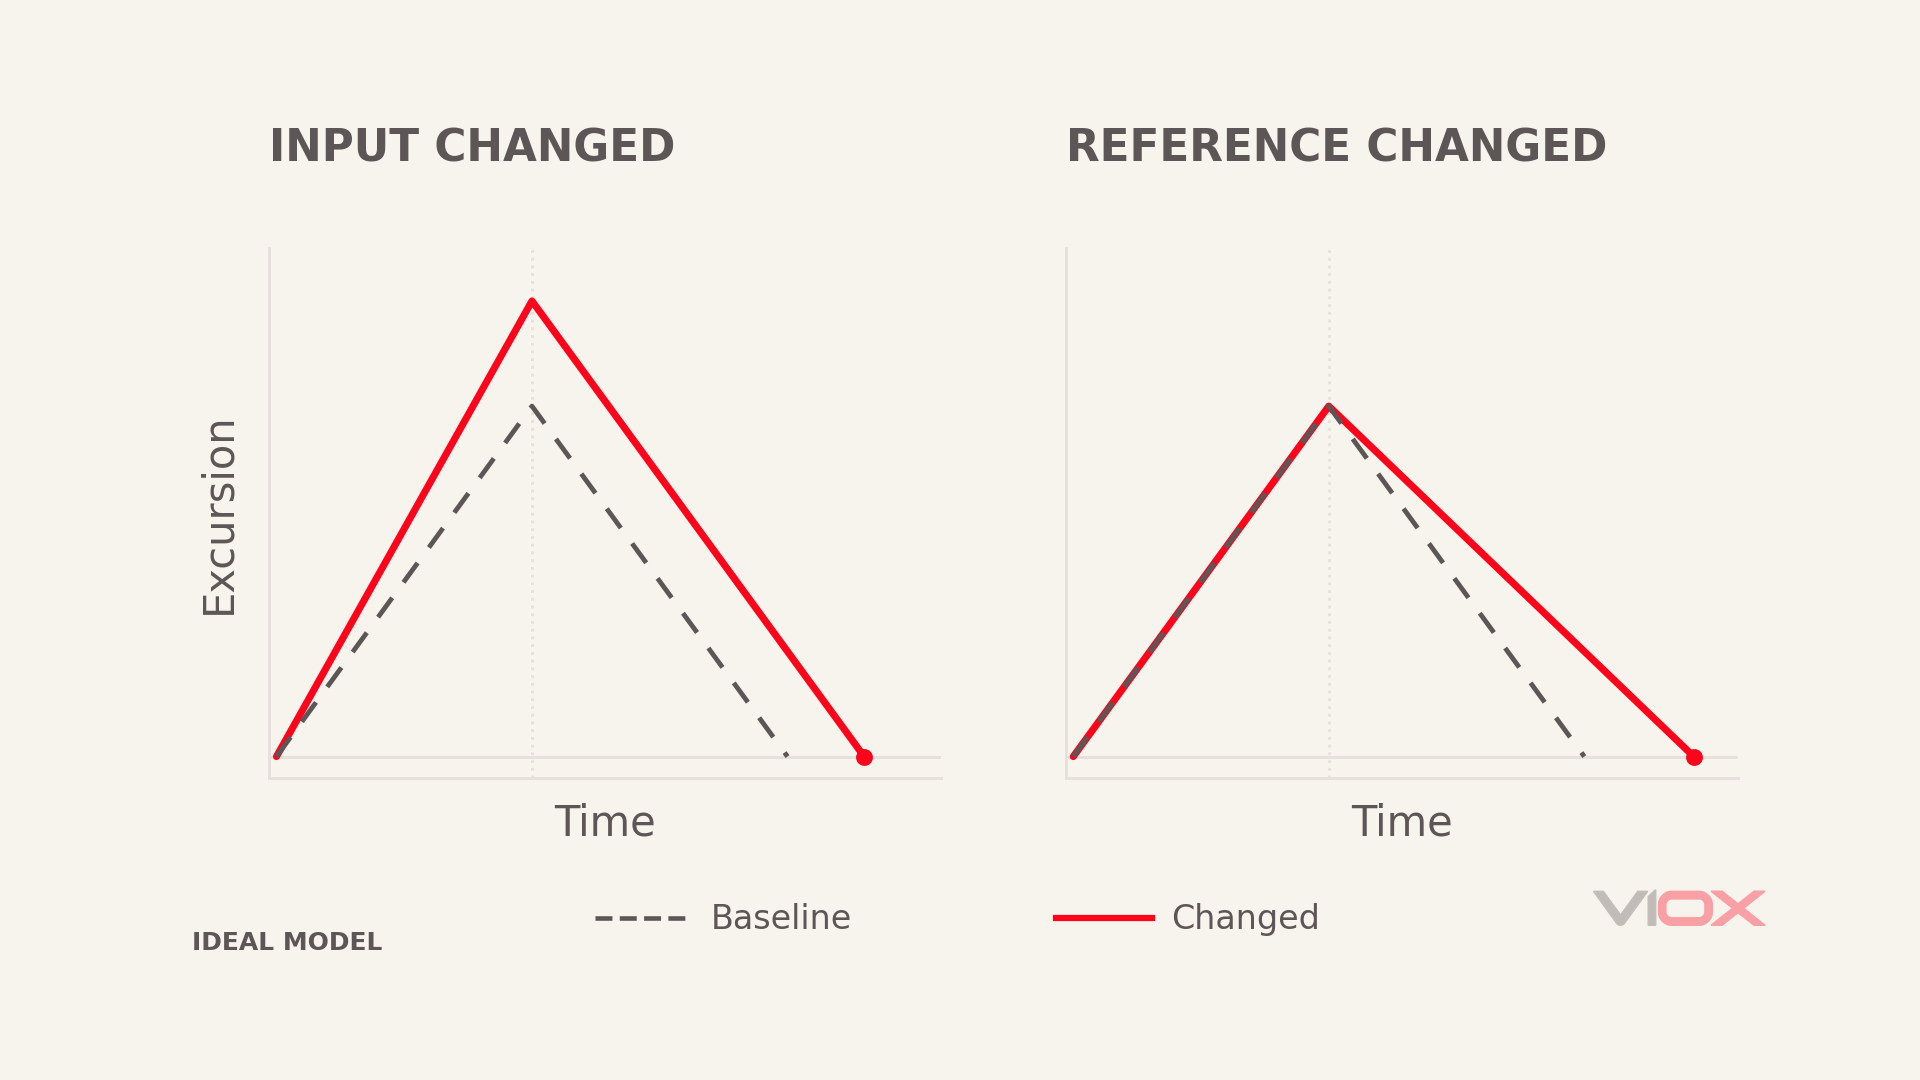
Variação de Referência Altera a Velocidade de Retorno
Com o ponto final de integração de entrada inalterado, uma magnitude de referência menor produz uma rampa de retorno mais suave e um T₂ mais longo. Uma magnitude de referência maior faz o oposto.
Para uma pequena variação de referência que permanece aproximadamente constante durante a desintegração, a relação inversa fornece:
δT₂ / T₂ ≈ −δVref / Vref
Aqui, Vref denota a magnitude de referência. Se o processamento downstream ainda usar o valor de referência nominal, um T₂ mais longo é interpretado como uma entrada maior. A primeira consequência é um erro de ganho, não necessariamente uma saída de pulso interrompida.
Se a referência variar durante a desintegração, a inclinação de retorno varia com o tempo. Avalie a integral da referência nessa fase em vez de confiar em uma única leitura de tensão instantânea.
A Referência Não É Aplicada Corretamente
O controlador pode comandar a desintegração sem estabelecer a corrente de referência pretendida. A saída pode então manter-se, desviar-se lentamente ou responder principalmente a fugas e polarização. A polaridade incorreta da referência pode afastá-la ainda mais do ponto final.
A observação decisiva é: após o comando de comutação, o nó de integração recebe realmente corrente na direção necessária?
Isso é mais informativo do que atribuir uma saída alta a uma alimentação negativa colapsada. A desintegração requer uma corrente oposta; se o circuito requer uma alimentação negativa separada depende da sua implementação.
O ruído de limiar corrompe o evento de fim de conversão
Um comparador responde à diferença entre as suas duas entradas. Perto do ponto final, o ruído na rampa ou na referência de comparação pode alterar o sinal dessa diferença repetidamente. A transição resultante pode ser antecipada, atrasada ou repetida. Orientação da Texas Instruments sobre comparadores com histerese descreve múltiplas transições causadas por ruído próximo a um limiar.
Para um pequeno erro de limiar efetivo δV e uma inclinação de ponto final aproximadamente constante, a magnitude do erro de temporização é:
|δt| ≈ |δV| / |S₂|
A mesma perturbação de tensão, portanto, cria um erro de temporização maior quando a rampa de retorno é mais lenta.
O que acontece a seguir depende da lógica de controle. Capturar uma borda inicial encurta o intervalo medido. Perder a borda válida pode atrasar a conclusão ou acionar um timeout. A espera indefinida depende do timeout e do comportamento de recuperação da implementação; não é um “travamento do comparador” inevitável.”
Observe a saída do integrador, a saída do comparador e o estado de conversão completa na mesma base de tempo. Isso distingue uma falha de retorno analógica de um evento digital perdido.
Memória do Capacitor e Resíduo Alteram o Próximo Ponto de Partida
A absorção dielétrica faz com que o comportamento do capacitor dependa do histórico de carga e descarga anterior. A limpeza residual incompleta também pode fazer com que a próxima conversão comece de um nível diferente. Esses erros podem se tornar mais perceptíveis após uma mudança na amplitude ou polaridade de entrada.
O Documentação da família TC500 da Microchip descreve uma fase de eliminação residual e requer baixa absorção dielétrica no capacitor integrador. Avalie o orçamento de erro, o comportamento dependente de fuga e histórico. Um rótulo dielétrico por si só não estabelece que um integrador entrará em saturação permanente após alguns ciclos.
5. Como as Falhas de Integração se Tornam Erros de Pulso de Medição?
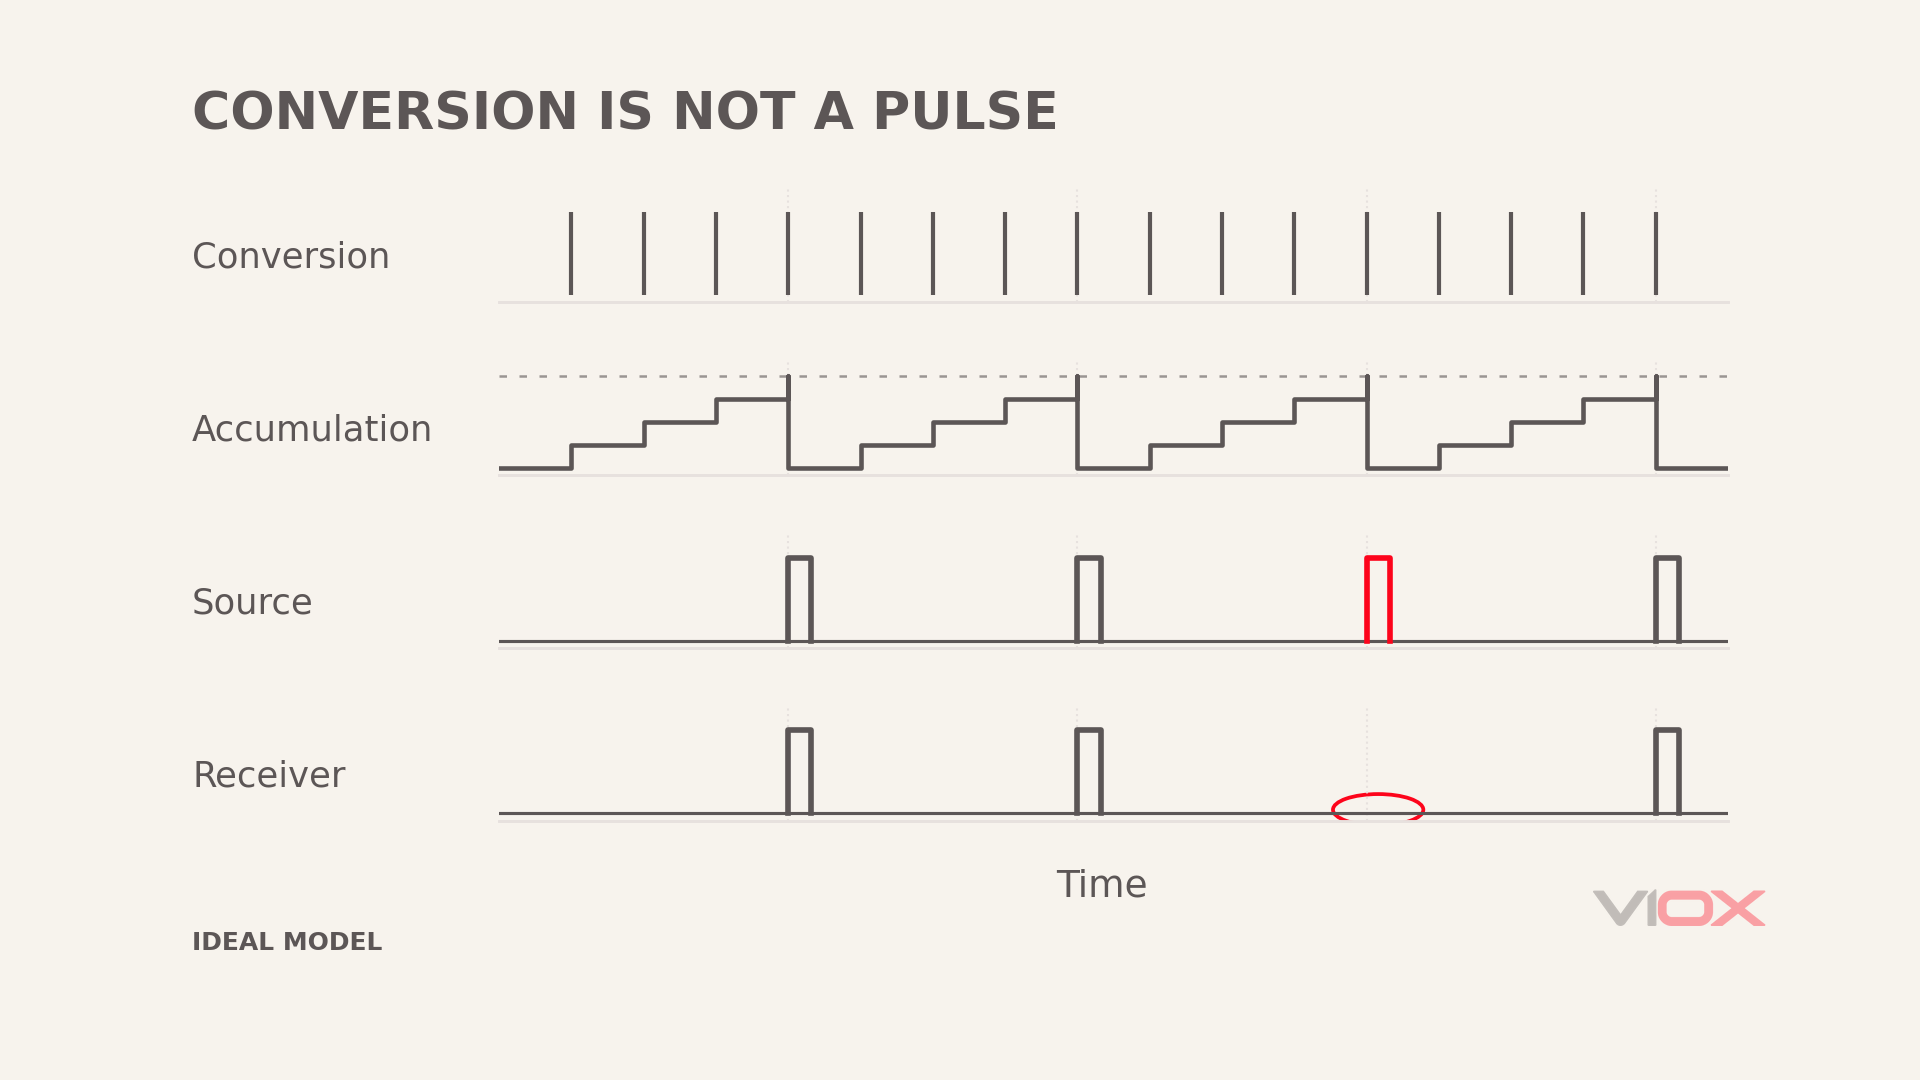
No modelo usado aqui, cada conversão válida fornece uma estimativa de potência, P̂. O processamento downstream acumula energia usando o intervalo de tempo associado: ΔE = P̂ × Δt, com potência em kW e tempo em horas para energia em kWh. Simplesmente contar conversões concluídas não realizaria essa função, especialmente quando os tempos de retorno variam. Assim que o acumulador atinge o incremento de energia de um pulso, ele emite um pulso e retém o restante.
Um pino de frequência de calibração (CF) e um terminal de pulso de medidor isolado podem usar diferentes regras de dimensionamento ou operação. Use a constante de pulso e as condições de habilitação/sem carga para a saída específica que está sendo observada.
Para uma constante de pulso K em impulsos/kWh e potência ativa constante não negativa P em kW para a direção de energia selecionada, a frequência média ideal de pulso é:
f = K × P / 3600 Hz
Isso separa quatro resultados possíveis.
A frequência de pulso está muito alta ou muito baixa
Um erro na área de entrada, mudança de referência ou erro de temporização de ponto final pode alterar a estimativa de potência. Um desvio sustentado altera então a frequência média de pulso.
Downstream averaging may reduce random jitter, whereas a persistent signed bias can continue accumulating. A change in one pulse interval alone does not establish the long-term energy error. At low power, the expected interval can itself be long: for an illustrative K of 1,000 impulses/kWh and P of 0.01 kW, the ideal average interval is 360 seconds, provided the output is enabled and above its no-load threshold.
A saída de pulso é interrompida intermitentemente
Um tempo limite de conversão, reinicialização da alimentação ou sequência de fase interrompida pode atrasar a entrada de novos dados no acumulador de energia. Se os pulsos param imediatamente depende de como o sistema lida com dados inválidos: descartando-os, mantendo o valor anterior ou suspendendo a medição.
Consequentemente, não existe uma relação fixa de um para um entre uma conversão anormal e um pulso de medição perdido.
A saída de pulso para persistentemente
A conversão pode nunca ser concluída, o controlador pode permanecer em reinicialização, a geração de pulso pode estar desabilitada ou a interface de saída pode falhar.
Os ICs de medição reais também podem suprimir pulsos intencionalmente sob condições definidas. Por exemplo, o datasheet do ADE7755 descreve a supressão de pulsos durante o reset de subtensão e a operação sem carga. Isso é evidência do comportamento da saída, não um exemplo de um conversor de dupla inclinação.
O Receptor Conta a Mais ou a Menos
Uma perturbação na interface de saída pode criar cruzamentos de limiar extras e contagens falsas. Também pode alterar o nível do sinal ou a largura do pulso de modo que um pulso válido não atenda mais aos requisitos do receptor. A filtragem excessiva da entrada também pode rejeitar pulsos estreitos legítimos.
Compare a fonte e o receptor. Uma forma de onda de fonte correta com contagens recebidas incorretas direciona a investigação para a interface. O guia de contador de pulsos da VIOX fornece informações relacionadas sobre contagem e condições de entrada.
6. Conecte o Sintoma, o Mecanismo e a Evidência
| Sintoma observado | Caminho de perturbação candidato | Evidências necessárias |
|---|---|---|
| Os pontos finais de integração de entrada mudam, mas a rampa permanece contínua | Perturbação de entrada, offset ou fuga extra | Mudanças correspondentes na área de entrada, ponto final e tempo de retorno |
| Corte da rampa de integração de entrada | Sobrecarga de entrada ou headroom de saída insuficiente | Limites reais de entrada, alimentação e variação de saída |
| Um degrau aparece na comutação | Injeção de carga ou acoplamento de sinal de controle | Temporização do degrau em relação à borda de comutação |
| A desintegração desacelera, mas completa | Referência alterada ou corrente de retorno | Acordo entre referência, inclinação da rampa e alterações de T₂ |
| Sem tendência de retorno durante a desintegração | Caminho de referência ou falha de estado de comutação | Estado comandado comparado com a resposta real do nó |
| A rampa cruza o ponto final, mas o tempo de conversão expira | Problema de comparador, captura ou estado de controle | Sequência de cruzamento analógico, borda digital e estado de conclusão |
| A interrupção de pulso coincide com o reset | Caminho de alimentação ou reset | Correlação temporal entre o evento de alimentação, reset e pulsos ausentes |
| Pulsos de origem estão presentes, mas o receptor perde contagens | Driver, isolamento, cabo ou configuração de entrada | Níveis, larguras, bordas e contagens acumuladas em ambas as extremidades |
Cada candidato é uma explicação testável. Confirmar o mecanismo requer evidências correlacionadas; o sintoma não é em si o nome de um componente defeituoso.
7. Associe as Melhorias de EMC à Função Falha
Proteger a Entrada Sem Introduzir um Novo Erro de Medição
A proteção e filtragem de entrada devem considerar atenuação de ruído, impedância da fonte, tempo de estabilização e o casamento de amplitude/fase dos canais de detecção de tensão e corrente. Uma forma de onda suavizada por um capacitor maior não é automaticamente uma medição de potência mais precisa.
Em nós de integração de pequeno sinal, inclua o vazamento do clamp e do switch analógico na avaliação. Verifique novamente a precisão com carga baixa juntamente com a imunidade após uma modificação.
Evite que os Nós de Referência se Movam com Correntes de Retorno Ruidosas
Revise as conexões de referência sensíveis separadamente da alteração das correntes de alimentação, digitais e de retorno de saída. A impedância compartilhada pode converter essas correntes em erros de medição. O posicionamento do desacoplamento e os caminhos de retorno são tão importantes quanto a capacitância nominal.
Orientação de aplicação de EMC do 71M6511 da Analog Devices fornece exemplos envolvendo caminhos de referência, filtragem de entrada e layout. Seus valores de resistor e capacitor não devem ser transferidos para um projeto não relacionado sem análise.
Rejeite eventos falsos de comparador sem perder a precisão de temporização
Histerese ou condicionamento de entrada apropriados podem reduzir transições de limiar repetidas. No entanto, a histerese altera o ponto de disparo efetivo e a filtragem introduz atraso. Ambos pertencem ao orçamento de erro de conversão.
A lógica de controle deve detectar tempos limite de conversão, estados de fase anormais e resultados inválidos, e registrar eventos de recuperação. Uma reinicialização por watchdog não contabiliza automaticamente a energia durante a interrupção. Valide o tratamento de dados e a recuperação, bem como a reinicialização da execução.
Preserve pulsos válidos enquanto protege a interface
O driver, isolador, pull-up, grampos e receptor precisam de requisitos elétricos e de temporização compatíveis. Após adicionar proteção, verifique novamente a largura de pulso válida, o comportamento da borda e a taxa máxima de contagem.
Onde cabos blindados entram em um invólucro condutor, inclua a ligação de entrada na revisão do sistema. Consulte o guia de prensa-cabos EMC da VIOX. A blindagem de entrada de cabo aborda uma parte do caminho de acoplamento; ela não substitui o projeto de referência e caminho de retorno no nível da placa.
Verifique mais do que um indicador de pulso intermitente
Registre a operação normal, o comportamento durante a perturbação e a recuperação sob o aplicável IEC 62052-11 ou GB/T 17215 parte e plano de teste do produto. Os níveis de teste e os critérios de aceitação dependem da edição relevante, das condições da porta e do equipamento. Um supressor de transientes (TVS) ou um esquema de referência não podem estabelecer a conformidade da montagem.
Uma verificação útil responde a quatro perguntas: a forma de onda de integração recuperou, a conversão terminou no tempo previsto, as contagens da fonte e do receptor coincidiram e o erro de medição e os dados retidos atenderam aos requisitos antes e depois do evento?
Para a integração de entrada, examine a área de entrada. Para a desintegração, examine a inclinação de retorno e o ponto final. Para pulsos de medição, examine o acúmulo e a transmissão. Conectar essas observações distingue o viés de medição, a interrupção da conversão e as falhas de recepção de saída.