

En esta página
La interferencia electromagnética puede afectar un circuito de medición integrador de tres maneras principales: cambia la entrada integrada, altera la rampa de retorno impulsada por referencia o interrumpe la temporización de la conversión y la recepción de pulsos. Los dos primeros pueden cambiar un resultado de conversión sin detener el circuito. Las interrupciones de pulso pueden seguir cuando la conversión no puede finalizar, el controlador se reinicia o la ruta de salida deja de transferir señales válidas.
Un indicador de pulso parpadeante o estacionario no puede identificar qué mecanismo es el responsable. La explicación útil conecta tres cosas: por dónde entra la interferencia, cómo cambia la forma de onda de integración y cómo ese cambio llega al resultado de la medición o a la salida de pulso.
Modelo y alcance: Este artículo utiliza un modelo típico de doble pendiente. “Integración positiva” significa integración de entrada; “integración negativa” significa desintegración con una referencia opuesta. Estos nombres no requieren que la salida se vuelva positiva y luego negativa, implican dos canales independientes o describen registros de energía de importación/exportación. Para explicar las consecuencias de la medición, suponga que un front-end ya ha producido una señal de bajo ancho de banda proporcional a la potencia activa. Los resultados de la conversión luego alimentan la acumulación de energía ponderada por tiempo y la generación de pulsos; esto asume que la potencia medida representa el intervalo asignado a ella, incluidas las brechas entre conversiones. Este es un modelo explicativo, no una arquitectura de medidor de energía universal; los ADC sigma-delta, la multiplicación digital y la conversión directa de voltaje a frecuencia requieren un análisis de sus rutas de señal reales. Las comprobaciones de forma de onda son para ingenieros cualificados que utilizan arreglos de medición aislados con la clasificación adecuada: una placa de medición puede tener como referencia el voltaje de la red, por lo que la tierra del osciloscopio de referencia común no debe conectarse a un nodo referenciado a la red.
1. Funcionamiento normal: ¿Qué sucede durante una conversión de doble pendiente?
Separe la conversión analógica de la función de energía-pulso:
Señal proporcional a la potencia
        ↓
Conmutación de entrada/referencia → Integrador → Comparador → Resultado de temporización y conversión
        ↑                                              │
        └──────────────── Control de fase ────────────────┘

Resultado de conversión → Acumulación de energía ponderada en el tiempo
                  → Se alcanza el incremento de energía de un pulso → Pulso de medición
Estas son relaciones funcionales, no instrucciones de cableado. La transición de finalización de conversión del comparador no es el pulso de medición generado aguas abajo.
Integración Positiva: Convertir la Entrada En una Excursión de Voltaje
La integración de entrada dura un intervalo fijo, T₁. Para una entrada constante, la magnitud de la excursión de salida del integrador ideal es:
|ΔV₁| = |Vin| × T₁ / (Rint × Cint)
Una entrada mayor produce una rampa más pronunciada. Un intervalo de integración más largo produce una excursión mayor. Para una entrada cambiante, la excursión final depende del área de la entrada sobre la ventana de integración, no de un único pico instantáneo.
Aquí, ΔV es un cambio de voltaje. El cambio de carga correspondiente es ΔQ = Cint × ΔV; las dos cantidades no son intercambiables.
Integración Negativa: Retorno al Umbral de Inicio con una Pendiente Conocida
Después de la integración de entrada, el circuito cambia a una referencia que dirige la salida de regreso hacia su umbral de inicio. La magnitud ideal de la pendiente de retorno es:
|S₂| = |Vref| / (Rint × Cint)
Si ambas fases utilizan la misma Rint y Cint y regresan al mismo umbral:
|Vin| × T₁ = |Vref| × T₂
Por lo tanto:
T₂ = T₁ × |Vin| / |Vref|
Una conversión normal tiene dos rampas: una se aleja del punto de partida; la otra regresa hacia él. El comparador detecta el umbral de retorno, permitiendo al controlador detener la temporización T₂.
Para una entrada ilustrativa de 0.5 V, una magnitud de referencia de 1 V y T₁ de 20 ms, el T₂ ideal es 10 ms. Estas son entradas de cálculo, no especificaciones para un medidor en particular.
La conversión de doble pendiente permite que los valores ideales de los componentes RC compartidos se cancelen de la relación. El error de umbral, la fuga, el offset y la recuperación de sobrecarga todavía importan. Las implementaciones prácticas pueden incluir fases de auto-cero y de limpieza residual. Véase La explicación de Analog Devices sobre arquitecturas ADC integradoras.
2. ¿Dónde entra la interferencia y qué cambia?
La misma perturbación externa puede producir resultados diferentes dependiendo del nodo al que llegue.
| Ubicación del acoplamiento | Cantidad de circuito afectada | Síntoma inmediato |
|---|---|---|
| Entrada de muestreo e integrador | Tensión, corriente o área integrada de entrada | Cambio de pendiente de rampa o desplazamiento de punto final |
| Alimentación, referencia y tierra de referencia | Margen del amplificador, pendiente de retorno o umbral de comparación | Recorte, tiempo de retorno modificado o fluctuación de punto final |
| Control de conmutación, reloj y reinicio | Duración de fase, tiempo de conmutación o recuento de temporizador válido | Saltos de conversión, tiempos de espera agotados o reinicios |
| Interfaz de controlador y receptor de impulsos | Niveles lógicos, ancho de impulso, flancos o referencia del receptor | Impulsos falsos, conteos omitidos o impulsos externos faltantes |
Una perturbación de modo común que desplaza ambos bornes de entrada simultáneamente no constituye automáticamente un error de medición diferencial. Sin embargo, un rechazo de modo común finito, impedancias de filtro de entrada desajustadas o un rango de modo común excedido pueden permitir que afecte al resultado.
Distinga también entre un error temporal durante la interferencia, la recuperación tras el evento y un daño permanente en el hardware. Una breve pausa en la salida no establece un fallo permanente de los componentes.
Los errores de reloj también requieren contexto. Si el intervalo de integración fijo y el conteo de retorno utilizan el mismo reloj estable, un factor de escala de frecuencia de reloj común se cancela en su relación. Una perturbación del reloj entre fases, un flanco perdido o un reinicio pueden corromper una conversión. Por separado, la acumulación de energía depende del tiempo transcurrido: la cancelación de la relación de conversión no garantiza una base de tiempo de energía precisa.
3. Fallos de integración positiva: ¿Por qué la rampa cambia, se recorta o se detiene?
La interferencia de entrada se integra junto con la señal
Supongamos que la entrada real consiste en la señal deseada Vin(t) más una perturbación vn(t). Para un integrador inversor ideal, la perturbación contribuye a una excursión de salida adicional:
δV₁ = −[1 / (Rint × Cint)] × ∫ vn(t) dt, integrado de 0 a T₁
La implicación inmediata es útil: el área neta de la perturbación dentro de la ventana de integración determina esta contribución al error de conversión.
Si sus áreas positiva y negativa se cancelan, el error en el punto final puede ser pequeño. Si la ventana cubre solo una parte de un ciclo, o la perturbación contiene un desplazamiento, el punto final se desplaza. Un intervalo de integración fijo puede rechazar ciertas perturbaciones periódicas mediante promediado; no elimina automáticamente todas las señales de alta frecuencia.
Existe otro camino. La interferencia de alta frecuencia puede ser rectificada por uniones no lineales en el front-end, creando un error de baja frecuencia o DC. El integrador recibe entonces una señal ya distorsionada. Ampliar el intervalo de integración por sí solo puede no eliminar ese error. Tutorial MT-096 de Analog Devices explica la rectificación de RF en amplificadores de precisión.
Evidencia a buscar: la fase de entrada comienza y termina normalmente, pero su punto final y el tiempo de retorno subsiguiente cambian con la perturbación de entrada. Primero, establezca si el área de entrada cambió o si el propio integrador dejó de comportarse linealmente.
Los clips de margen insuficiente en la rampa
La relación de integración lineal solo se aplica mientras el amplificador permanece dentro de sus condiciones de operación especificadas.
Una entrada excesiva, o una perturbación de suministro que reduce el balanceo de salida disponible, puede llevar la rampa al límite de salida del amplificador. La forma de onda desarrolla una meseta. La entrada puede seguir presente, pero la salida ya no sigue la pendiente esperada, por lo que la conversión pierde información sobre el área de entrada.
Eso difiere de una rampa plana causada por una entrada genuinamente cero. Compare la entrada, el suministro y la salida del integrador juntos:
- Entrada presente, salida cerca de su límite de balanceo: investigar la holgura o la sobrecarga.
- Entrada no conectada realmente, salida manteniendo su valor anterior: inspeccionar el estado de conmutación y la ruta de entrada.
- El comportamiento anormal continúa brevemente después de que vuelven las condiciones normales: evaluar la recuperación de sobrecarga antes de concluir que el amplificador está dañado.
El sobrealcance en modo común, la saturación de salida y el bloqueo CMOS son condiciones diferentes. Un diagnóstico de bloqueo requiere evidencia como comportamiento específico del dispositivo, corriente anormal y características de recuperación, no solo una forma de onda plana.
La conmutación y la fuga alteran la corriente integradora
Las transiciones de conmutación analógica pueden inyectar carga. Si una carga neta ΔQ llega al condensador integrador, el escalón de voltaje resultante es aproximadamente:
ΔVstep ≈ ΔQ / Cint
Esto a menudo aparece como un escalón en el instante de conmutación en lugar de un cambio uniforme en la pendiente. La distribución de carga depende del interruptor y del circuito circundante; el valor de inyección de carga completo de la hoja de datos no debe asignarse automáticamente a Cint. Ver el tutorial de interruptores analógicos de Analog Devices MT-088.
Una corriente de fuga adicional sostenida se comporta más como una entrada adicional. Su magnitud de error de pendiente es aproximadamente |Ileak| / Cint. Cuando la corriente de entrada deseada es pequeña, la misma fuga produce un error relativo mayor.
La inyección de carga y la fuga son no idealidades del circuito existentes. Establezca si la interferencia externa las empeora comparando formas de onda, condiciones de operación y el comportamiento del dispositivo antes, durante y después del evento.
4. Fallos de integración negativa: ¿Por qué falla el retorno al umbral?
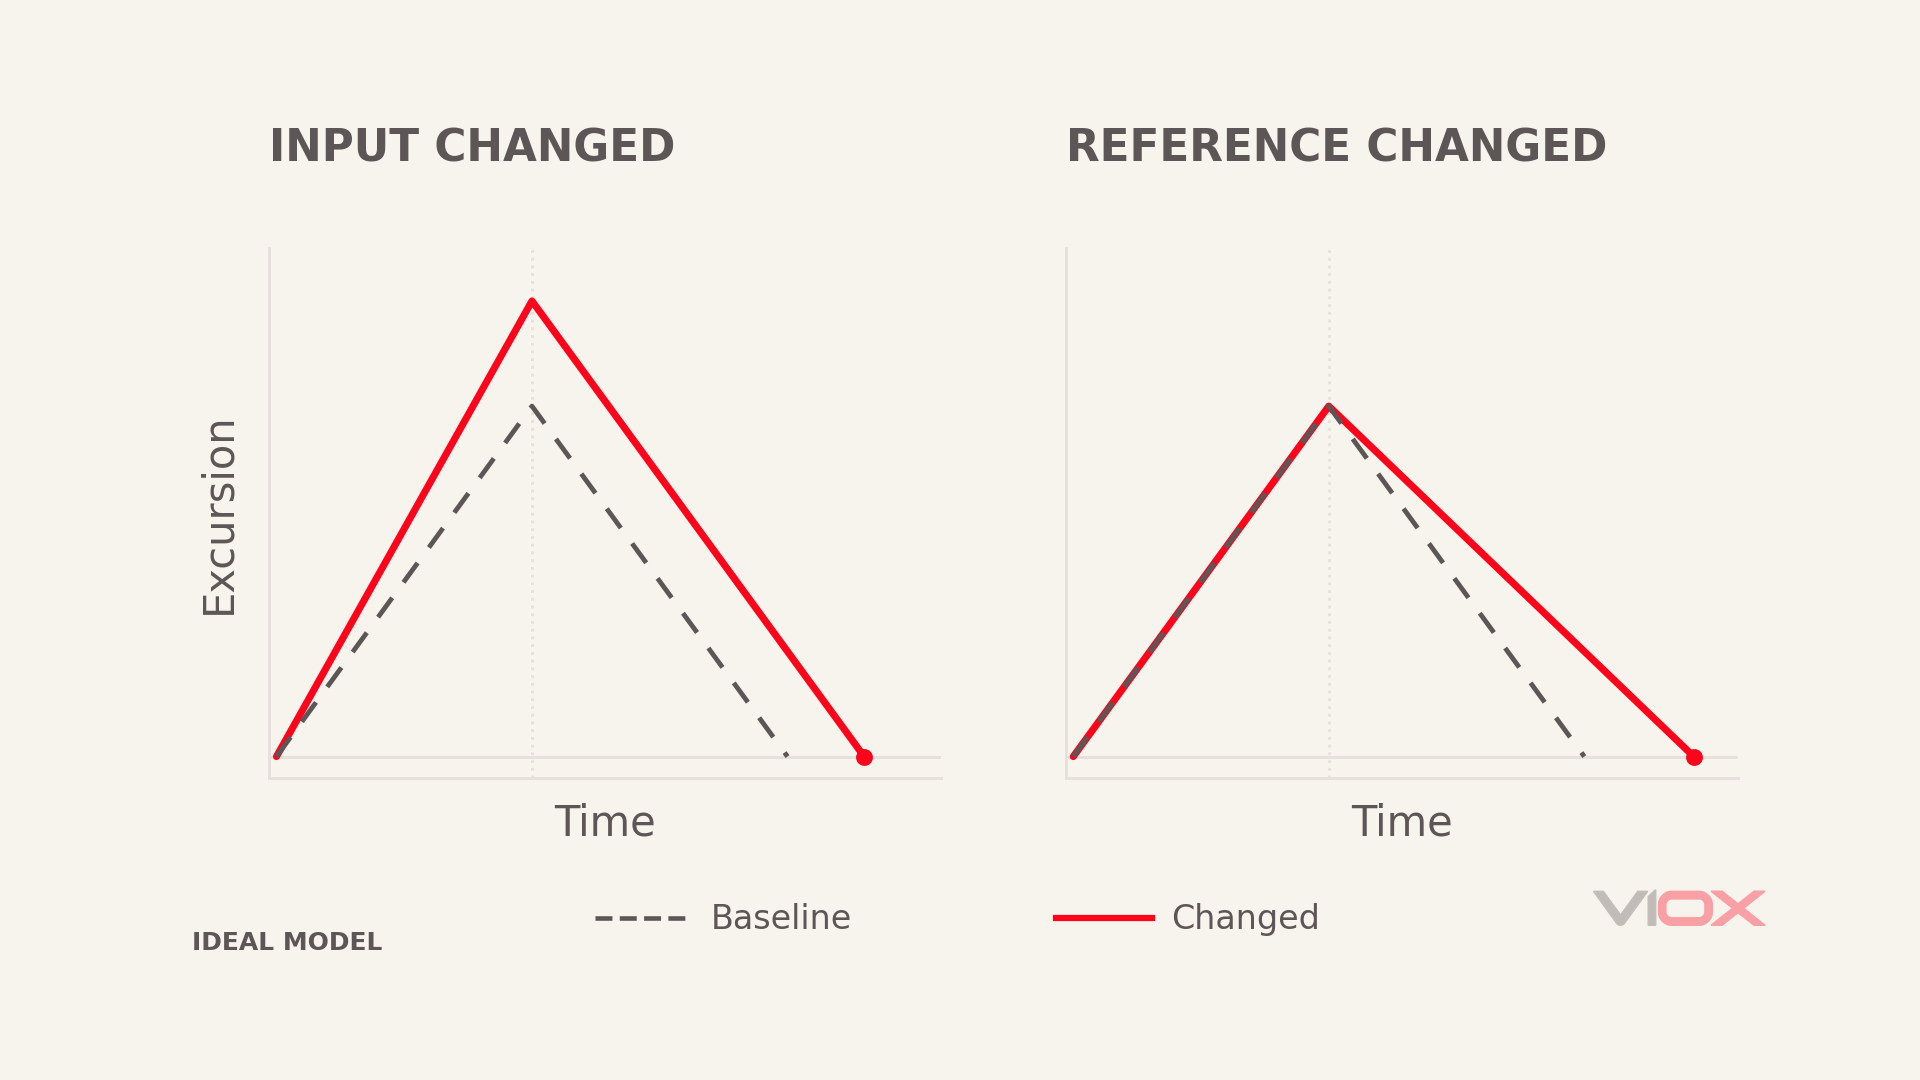
La variación de referencia cambia la velocidad de retorno
Con el punto final de integración de entrada sin cambios, una magnitud de referencia menor produce una rampa de retorno menos pronunciada y un T₂ más largo. Una magnitud de referencia mayor produce el efecto contrario.
Para un pequeño cambio de referencia que permanece aproximadamente constante durante la desintegración, la relación inversa da:
δT₂ / T₂ ≈ −δVref / Vref
Aquí, Vref denota la magnitud de referencia. Si el procesamiento posterior todavía utiliza el valor de referencia nominal, un T₂ más largo se interpreta como una entrada mayor. La primera consecuencia es un error de ganancia, no necesariamente una salida de pulso detenida.
Si la referencia varía durante la desintegración, la pendiente de retorno varía con el tiempo. Evalúe la integral de la referencia durante esa fase en lugar de depender de una lectura de voltaje instantánea.
La referencia no se aplica correctamente
El controlador puede comandar la desintegración sin establecer la corriente de referencia prevista. La salida puede entonces mantenerse, derivar lentamente o responder principalmente a la fuga y al sesgo. Una polaridad de referencia incorrecta puede alejarla aún más del punto final.
La observación decisiva es: después de la orden de conmutación, ¿recibe realmente el nodo de integración corriente en la dirección requerida?
Esto es más informativo que atribuir una salida alta a una alimentación negativa colapsada. La desintegración requiere una corriente opuesta; si el circuito requiere una alimentación negativa separada depende de su implementación.
El ruido de umbral corrompe el evento de fin de conversión
Un comparador responde a la diferencia entre sus dos entradas. Cerca del punto final, el ruido en la rampa o en la referencia de comparación puede cambiar el signo de esa diferencia repetidamente. La transición resultante puede ser prematura, tardía o repetida. La guía de Texas Instruments sobre comparadores con histéresis describe múltiples transiciones causadas por ruido cerca de un umbral.
Para un pequeño error de umbral efectivo δV y una pendiente de punto final aproximadamente constante, la magnitud del error de temporización es:
|δt| ≈ |δV| / |S₂|
Por lo tanto, la misma perturbación de tensión crea un error de temporización mayor cuando la rampa de retorno es más lenta.
Lo que sucede a continuación depende de la lógica de control. Capturar un flanco temprano acorta el intervalo medido. Perder el flanco válido puede retrasar la finalización o activar un tiempo de espera (timeout). La espera indefinida depende del comportamiento de recuperación y del tiempo de espera de la implementación; no es un “bloqueo del comparador” inevitable.”
Observe la salida del integrador, la salida del comparador y el estado de conversión completada en la misma base de tiempo. Eso distingue un fallo de retorno analógico de un evento digital perdido.
La memoria del condensador y el residuo cambian el siguiente punto de partida
La absorción dieléctrica hace que el comportamiento del condensador dependa del historial previo de carga y descarga. La eliminación incompleta de residuos también puede hacer que la siguiente conversión comience desde un nivel diferente. Estos errores pueden volverse más notables después de un cambio de amplitud o polaridad de entrada.
El Documentación de la familia TC500 de Microchip describe una fase de eliminación de corriente residual y requiere una baja absorción dieléctrica en el condensador de integración. Evalúe el presupuesto de error, las fugas y el comportamiento dependiente del historial. Una etiqueta de dieléctrico por sí sola no establece que un integrador entrará en saturación permanente después de unos pocos ciclos.
5. ¿Cómo se convierten los fallos de integración en errores de impulsos de medición?
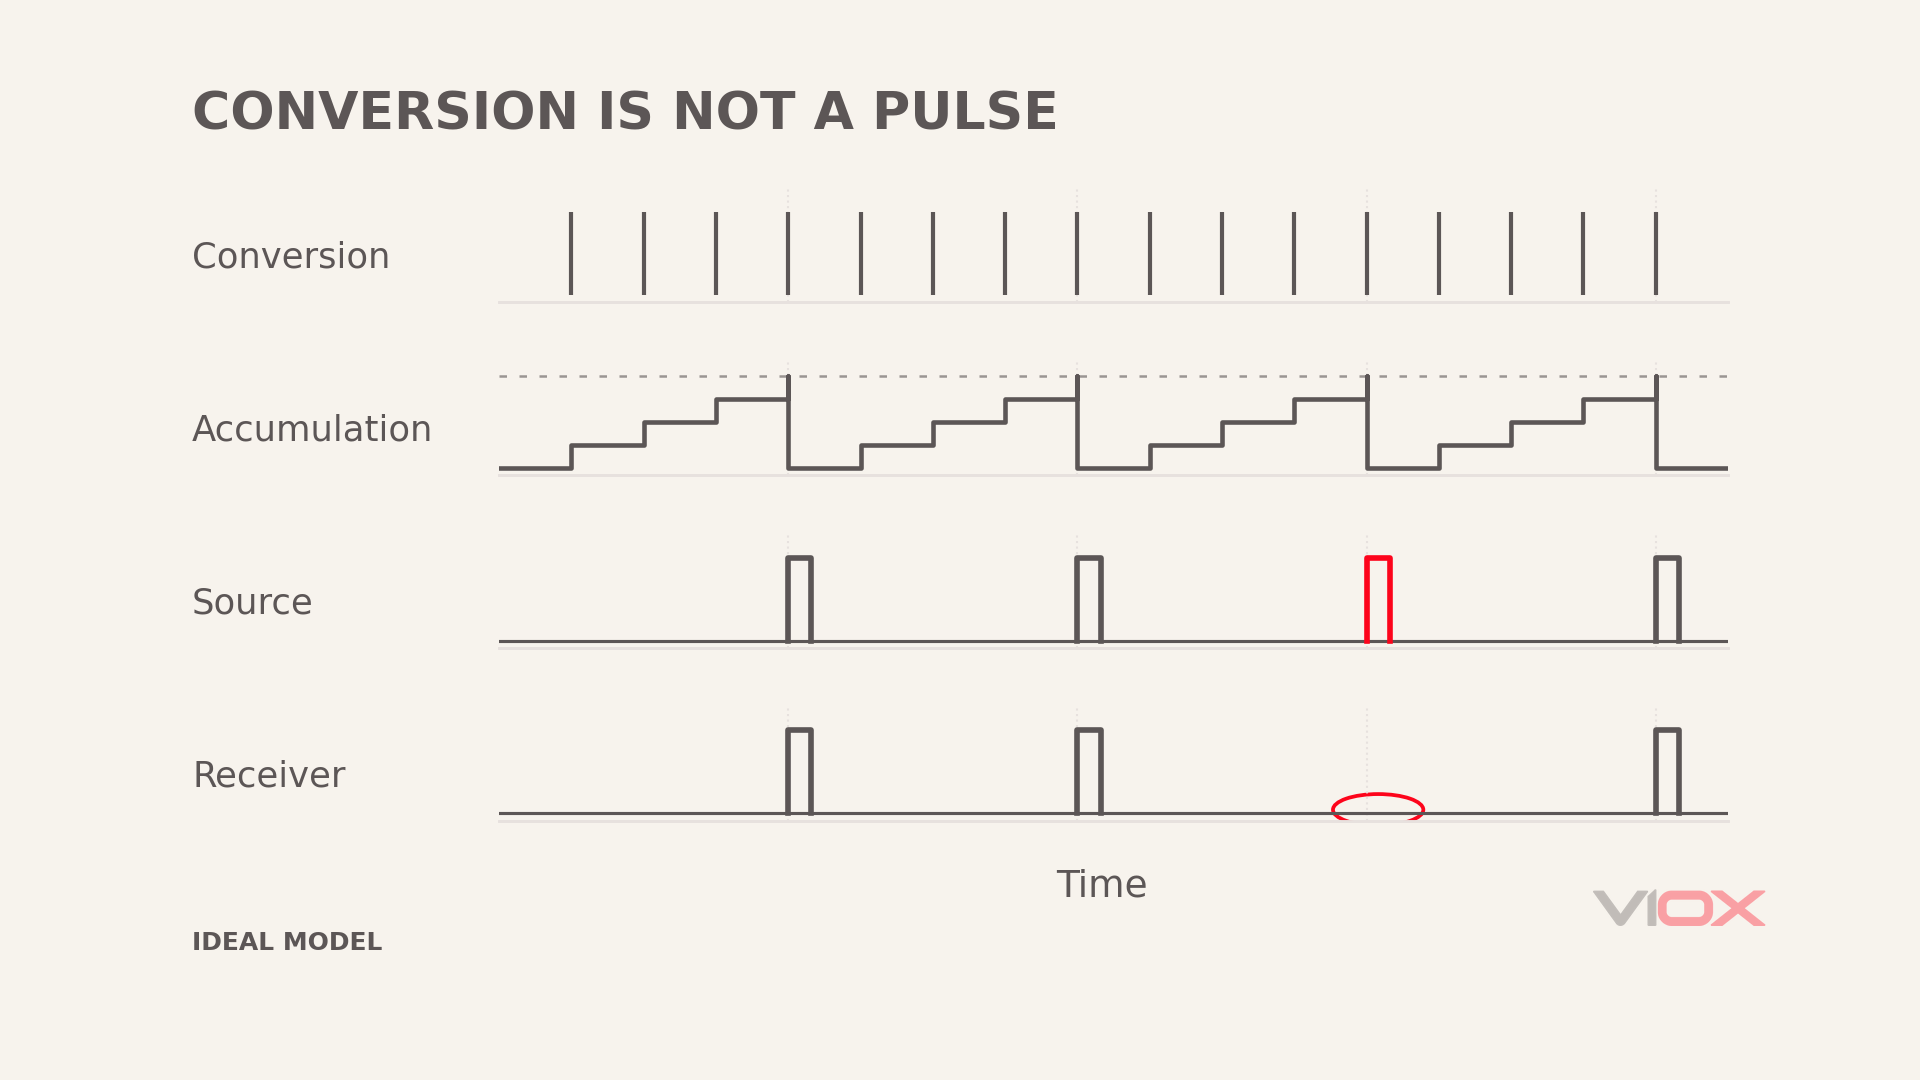
En el modelo utilizado aquí, cada conversión válida proporciona una estimación de potencia, P̂. El procesamiento posterior acumula energía utilizando el intervalo de tiempo asociado: ΔE = P̂ × Δt, con la potencia en kW y el tiempo en horas para la energía en kWh. El simple conteo de las conversiones completadas no realizaría esta función, especialmente cuando los tiempos de retorno varían. Una vez que el acumulador alcanza el incremento de energía de un pulso, emite un pulso y retiene el resto.
Un pin de frecuencia de calibración (CF) y un borne de pulso de medidor aislado pueden utilizar diferentes reglas de escala o de funcionamiento. Utilice la constante de pulso y las condiciones de habilitación/sin carga para la salida específica que se esté observando.
Para una constante de pulso K en impulsos/kWh y una potencia activa no negativa constante P en kW para la dirección de energía seleccionada, la frecuencia de pulso promedio ideal es:
f = K × P / 3600 Hz
Esto separa cuatro posibles resultados.
La frecuencia de pulsos es demasiado alta o demasiado baja
Un error en el área de entrada, un cambio de referencia o un error de temporización del punto final pueden alterar la estimación de potencia. Un sesgo sostenido cambia entonces la frecuencia promedio de pulsos.
El promediado posterior puede reducir la fluctuación aleatoria, mientras que un sesgo persistente con signo puede seguir acumulándose. Un cambio en un solo intervalo de pulso no establece el error de energía a largo plazo. A baja potencia, el intervalo esperado puede ser largo en sí mismo: para una K ilustrativa de 1,000 impulsos/kWh y una P de 0.01 kW, el intervalo promedio ideal es de 360 segundos, siempre que la salida esté habilitada y por encima de su umbral de vacío.
La salida de pulsos se interrumpe intermitentemente
Un tiempo de espera de conversión, un reinicio de la fuente de alimentación o una secuencia de fases interrumpida pueden retrasar la entrada de nuevos datos al acumulador de energía. Si los pulsos se detienen inmediatamente depende de cómo el sistema maneja los datos no válidos: descartándolos, manteniendo el valor anterior o suspendiendo la medición.
En consecuencia, no existe una relación fija uno a uno entre una conversión anómala y un pulso de medición perdido.
La salida de pulsos se detiene persistentemente
La conversión puede no completarse nunca, el controlador puede permanecer en reinicio, la generación de pulsos puede estar deshabilitada o la interfaz de salida puede fallar.
Los circuitos integrados de medición reales también pueden suprimir pulsos intencionalmente bajo condiciones definidas. Por ejemplo, la hoja de datos del ADE7755 describe la supresión de pulsos durante el restablecimiento por subtensión y el funcionamiento sin carga. Esto es evidencia del comportamiento de salida, no un ejemplo de un convertidor de doble pendiente.
El receptor cuenta de más o de menos
Una perturbación en la interfaz de salida puede crear cruces de umbral adicionales y conteos falsos. También puede alterar el nivel de la señal o el ancho del pulso de modo que un pulso válido ya no cumpla con los requisitos del receptor. Un filtrado de entrada excesivo también puede rechazar pulsos estrechos legítimos.
Compare la fuente y el receptor. Una forma de onda de fuente correcta con conteos recibidos incorrectos redirige la investigación a la interfaz. La guía de contador de pulsos de VIOX proporciona antecedentes relacionados sobre el conteo y las condiciones de entrada.
6. Relacione el síntoma, el mecanismo y la evidencia
| Síntoma observado | Posible ruta de perturbación | Evidencia necesaria |
|---|---|---|
| Los puntos finales de integración de entrada se desplazan, pero la rampa permanece continua | Perturbación de entrada, compensación o fuga adicional | Cambios correspondientes en el área de entrada, el punto final y el tiempo de retorno |
| Recorte de la rampa de integración de entrada | Sobrecarga de entrada o margen de salida insuficiente | Límites reales de entrada, alimentación y oscilación de salida |
| Aparece un escalón durante la conmutación | Inyección de carga o acoplamiento de señal de control | Temporización del escalón en relación con el flanco de conmutación |
| La desintegración se ralentiza pero se completa | Referencia o corriente de retorno modificada | Concordancia entre la referencia, la pendiente de la rampa y los cambios de T₂ |
| Sin tendencia de retorno durante la desintegración | Ruta de referencia o falla de estado del interruptor | Estado comandado comparado con la respuesta real del nodo |
| La rampa cruza el punto final, pero el tiempo de conversión expira | Problema de comparador, captura o estado de control | Secuencia de cruce analógico, flanco digital y estado de finalización |
| La interrupción del pulso coincide con el reinicio | Ruta de suministro o reinicio | Correlación temporal entre el evento de suministro, el reinicio y los pulsos faltantes |
| Los pulsos de origen están presentes, pero el receptor omite recuentos. | Controlador, aislamiento, cable o configuración de entrada. | Niveles, anchos, flancos y recuentos acumulados en ambos extremos. |
Cada candidato es una explicación comprobable. Confirmar el mecanismo requiere evidencia correlacionada; el síntoma no es en sí mismo el nombre de un componente defectuoso.
7. Ajuste las mejoras de EMC a la función fallida
Proteger la entrada sin introducir un nuevo error de medición.
La protección y el filtrado de entrada deben tener en cuenta la atenuación del ruido, la impedancia de la fuente, el tiempo de estabilización y la coincidencia de amplitud/fase de los canales de detección de voltaje y corriente. Una forma de onda suavizada por un capacitor más grande no es automáticamente una medición de potencia más precisa.
En los nodos de integración de señal pequeña, incluya la fuga del interruptor analógico y de sujeción en la evaluación. Vuelva a verificar la precisión con carga baja junto con la inmunidad después de una modificación.
Evite que los nodos de referencia se muevan con corrientes de retorno ruidosas.
Revise las conexiones de referencia sensibles por separado de las corrientes de retorno de la alimentación, digitales y de salida. La impedancia compartida puede convertir esas corrientes en errores de medición. La ubicación del desacoplamiento y las rutas de retorno son tan importantes como la capacitancia nominal.
Guía de aplicación de EMC para el 71M6511 de Analog Devices proporciona ejemplos relacionados con rutas de referencia, filtrado de entrada y diseño. Sus valores de resistencia y capacitancia no deben transferirse a un diseño no relacionado sin un análisis previo.
Rechazar eventos falsos del comparador sin perder precisión en la temporización
Una histéresis o un acondicionamiento de entrada adecuados pueden reducir las transiciones de umbral repetidas. Sin embargo, la histéresis cambia el punto de disparo efectivo y el filtrado introduce retardo. Ambos deben incluirse en el presupuesto de error de conversión.
La lógica de control debe detectar tiempos de espera de conversión, estados de fase anormales y resultados no válidos, y registrar los eventos de recuperación. Un reinicio por watchdog no contabiliza automáticamente la energía durante la interrupción. Valide el manejo de datos y la recuperación, así como el reinicio de la ejecución.
Preservar los pulsos válidos mientras se protege la interfaz
El controlador, el aislador, la resistencia de pull-up, los limitadores y el receptor necesitan requisitos eléctricos y de temporización compatibles. Después de añadir la protección, vuelva a comprobar el ancho de pulso válido, el comportamiento de los flancos y la tasa de conteo máxima.
Donde los cables apantallados entren en una envolvente conductora, incluya la unión de entrada en la revisión del sistema. Consulte la guía de prensaestopas EMC de VIOX. guía de prensaestopas EMC. El apantallamiento de entrada de cable aborda una parte de la ruta de acoplamiento; no reemplaza el diseño de referencia y ruta de retorno a nivel de placa.
Verificar más que un indicador de pulso intermitente
Registre el funcionamiento normal, el comportamiento durante la perturbación y la recuperación según lo aplicable IEC 62052-11 o GB/T 17215 parte y el plan de pruebas del producto. Los niveles de prueba y los criterios de aceptación dependen de la edición, el puerto y las condiciones del equipo pertinentes. Un supresor de transitorios (TVS) o un esquema de referencia no pueden establecer el cumplimiento del ensamblaje.
Una verificación útil responde a cuatro preguntas: ¿se recuperó la forma de onda de integración?, ¿terminó la conversión a tiempo?, ¿coincidieron los conteos de la fuente y del receptor?, y ¿el error de medición y los datos retenidos cumplieron con los requisitos antes y después del evento?
Para la integración de entrada, examine el área de entrada. Para la desintegración, examine la pendiente de retorno y el punto final. Para los pulsos de medición, examine la acumulación y la transmisión. Conectar esas observaciones permite distinguir el sesgo de medición, la interrupción de la conversión y las fallas de recepción de salida.