

Di halaman ini
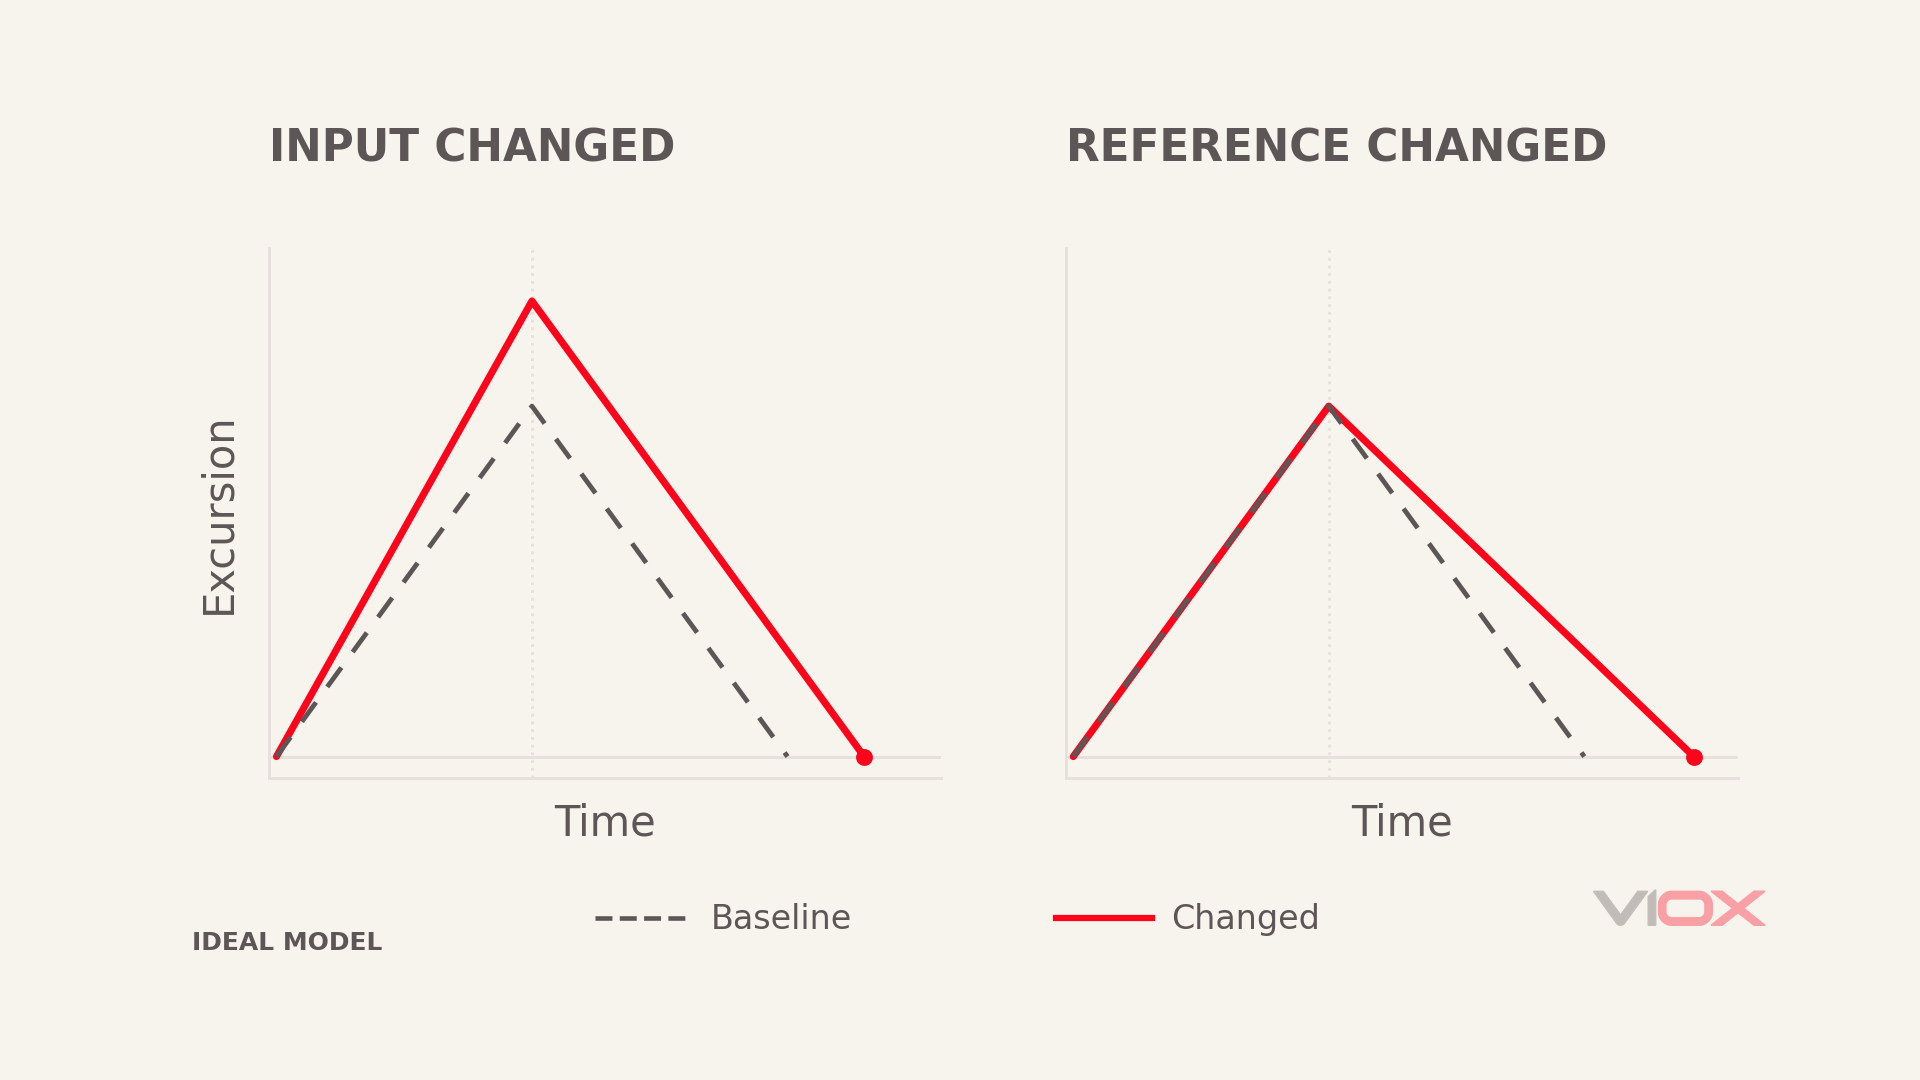
Interferensi elektromagnetik dapat memengaruhi sirkuit pengukuran terintegrasi dalam tiga cara utama: perubahan input terintegrasi, perubahan ramp kembali yang digerakkan referensi, atau gangguan pada waktu konversi dan penerimaan pulsa. Dua yang pertama dapat mengubah hasil konversi tanpa menghentikan sirkuit. Gangguan pulsa dapat terjadi ketika konversi tidak dapat selesai, pengontrol diatur ulang, atau jalur keluaran berhenti mentransfer sinyal yang valid.
Indikator pulsa yang berkedip—atau diam—tidak dapat mengidentifikasi mekanisme mana yang bertanggung jawab. Penjelasan yang berguna menghubungkan tiga hal: di mana interferensi masuk, bagaimana bentuk gelombang integrasi berubah, dan bagaimana perubahan itu mencapai hasil pengukuran atau keluaran pulsa.
Model dan cakupan: Artikel ini menggunakan model kemiringan ganda (dual-slope) yang umum. “Integrasi positif” berarti integrasi input; “integrasi negatif” berarti de-integrasi dengan referensi yang berlawanan. Nama-nama ini tidak mengharuskan keluaran menjadi positif lalu negatif, menyiratkan dua saluran independen, atau menggambarkan register energi impor/ekspor. Untuk menjelaskan konsekuensi pengukuran, asumsikan bahwa ujung depan telah menghasilkan sinyal bandwidth rendah yang sebanding dengan daya aktif. Hasil konversi kemudian memberi makan akumulasi energi berbobot waktu dan pembuatan pulsa; ini mengasumsikan daya yang diukur mewakili interval yang ditugaskan kepadanya, termasuk celah apa pun di antara konversi. Ini adalah model penjelasan, bukan arsitektur pengukur energi universal; ADC sigma-delta, perkalian digital, dan konversi tegangan-ke-frekuensi langsung memerlukan analisis jalur sinyal aktual mereka. Pemeriksaan bentuk gelombang adalah untuk insinyur yang berkualifikasi menggunakan pengaturan pengukuran terisolasi dengan peringkat yang sesuai: papan pengukur dapat direferensikan ke tegangan jaringan, sehingga ground osiloskop yang direferensikan ke bumi biasa tidak boleh dihubungkan ke node yang direferensikan langsung.
1. Operasi Normal: Apa yang Terjadi Selama Konversi Dual-Slope?
Pisahkan konversi analog dari fungsi energi-pulsa:
Sinyal proporsional daya
        ↓
Input/pengalihan referensi → Integrator → Komparator → Hasil waktu dan konversi
        ↑                                              │
        └──────────────── Kontrol fase ────────────────┘

Hasil konversi → Akumulasi energi berbobot waktu
                  → Kenaikan energi satu pulsa tercapai → Pulsa pengukuran
Ini adalah hubungan fungsional, bukan instruksi pengabelan. Transisi konversi selesai pada komparator bukanlah pulsa pengukuran yang dihasilkan di hilir.
Integrasi Positif: Mengonversi Input Menjadi Ekskursi Tegangan
Integrasi input berlangsung selama interval tetap, T₁. Untuk input konstan, besarnya ekskursi output integrator ideal adalah:
|ΔV₁| = |Vin| × T₁ / (Rint × Cint)
Input yang lebih besar menghasilkan ramp yang lebih curam. Interval integrasi yang lebih lama menghasilkan ekskursi yang lebih besar. Untuk input yang berubah-ubah, ekskursi akhir bergantung pada area input selama jendela integrasi, bukan pada puncak sesaat tunggal.
Di sini, ΔV adalah perubahan tegangan. Perubahan muatan yang sesuai adalah ΔQ = Cint × ΔV; kedua besaran tersebut tidak dapat dipertukarkan.
Integrasi Negatif: Kembali ke Ambang Batas Awal pada Kemiringan yang Diketahui
Setelah integrasi input, sirkuit beralih ke referensi yang menggerakkan output kembali ke ambang batas awalnya. Besaran kemiringan balik ideal adalah:
|S₂| = |Vref| / (Rint × Cint)
Jika kedua fase menggunakan Rint dan Cint yang sama dan kembali ke ambang batas yang sama:
|Vin| × T₁ = |Vref| × T₂
Oleh karena itu:
T₂ = T₁ × |Vin| / |Vref|
Konversi normal memiliki dua ramp: satu bergerak menjauhi titik awal; yang lainnya kembali ke arah titik tersebut. Komparator mendeteksi ambang batas kembali, yang memungkinkan kontroler untuk menghentikan penentuan waktu T₂.
For an illustrative input of 0.5 V, reference magnitude of 1 V and T₁ of 20 ms, the ideal T₂ is 10 ms. These are calculation inputs, not specifications for a particular meter.
Konversi dual-slope memungkinkan nilai ideal dari komponen RC yang digunakan bersama untuk saling meniadakan dalam rasio. Offset, kebocoran, kesalahan ambang batas, dan pemulihan beban lebih tetap penting. Implementasi praktis dapat mencakup fase auto-zero dan pembersihan sisa. Lihat Penjelasan Analog Devices mengenai arsitektur ADC integrasi.
2. Di Mana Interferensi Masuk—dan Apa yang Diubahnya?
Gangguan eksternal yang sama dapat menghasilkan hasil yang berbeda tergantung pada node yang dicapainya.
| Lokasi kopling | Kuantitas sirkuit yang terpengaruh | Gejala langsung |
|---|---|---|
| Input sampling dan integrator | Tegangan input, arus, atau area terintegrasi | Perubahan kemiringan ramp atau pergeseran titik akhir |
| Suplai, referensi, dan ground referensi | Headroom amplifier, kemiringan balik, atau ambang perbandingan | Clipping, perubahan waktu balik, atau jitter titik akhir |
| Kontrol sakelar, clock, dan reset | Durasi fase, waktu pensaklaran, atau hitungan timer yang valid | Lonjakan konversi, waktu habis (timeout), atau mulai ulang |
| Antarmuka driver dan penerima pulsa | Level logika, lebar pulsa, tepi (edge), atau referensi penerima | Pulsa palsu, hitungan yang terlewat, atau pulsa eksternal yang hilang |
Gangguan mode umum (common-mode) yang menggerakkan kedua terminal input secara bersamaan tidak secara otomatis menjadi kesalahan pengukuran diferensial. Namun, penolakan mode umum yang terbatas, impedansi filter input yang tidak cocok, atau jangkauan mode umum yang terlampaui dapat menyebabkannya memengaruhi hasil.
Bedakan juga antara kesalahan sementara selama interferensi, pemulihan setelah kejadian, dan kerusakan perangkat keras yang permanen. Jeda singkat pada output tidak menunjukkan kegagalan komponen permanen.
Kesalahan clock juga memerlukan konteks. Jika interval integrasi tetap dan hitungan balik menggunakan clock stabil yang sama, faktor skala frekuensi clock yang umum akan saling meniadakan dari rasionya. Gangguan clock antar fase, tepi yang hilang, atau reset masih dapat merusak konversi. Secara terpisah, akumulasi energi bergantung pada waktu yang telah berlalu: pembatalan rasio konversi tidak menjamin basis waktu energi yang akurat.
3. Kesalahan Integrasi Positif: Mengapa Ramp Berubah, Terpotong, atau Berhenti?
Interferensi Input Terintegrasi Bersama dengan Sinyal
Misalkan input aktual terdiri dari sinyal yang diinginkan Vin(t) ditambah gangguan vn(t). Untuk integrator pembalik ideal, gangguan tersebut memberikan kontribusi ekskursi output tambahan:
δV₁ = −[1 / (Rint × Cint)] × ∫ vn(t) dt, diintegrasikan dari 0 hingga T₁
Implikasi langsungnya berguna: luas bersih gangguan di dalam jendela integrasi menentukan kontribusi ini terhadap kesalahan konversi.
Jika area positif dan negatifnya saling meniadakan, kesalahan titik akhir bisa menjadi kecil. Jika jendela hanya mencakup sebagian dari siklus, atau gangguan mengandung offset, titik akhir akan bergeser. Interval integrasi tetap dapat menolak gangguan periodik tertentu melalui perataan; hal ini tidak secara otomatis menghilangkan setiap sinyal frekuensi tinggi.
Terdapat jalur lain. Interferensi frekuensi tinggi dapat disearahkan oleh sambungan non-linear di bagian front end, menciptakan kesalahan frekuensi rendah atau DC. Integrator kemudian menerima sinyal yang sudah terdistorsi. Memperpanjang interval integrasi saja mungkin tidak menghilangkan kesalahan tersebut. Tutorial Analog Devices MT-096 menjelaskan penyearahan RF pada penguat presisi.
Bukti yang perlu dicari: fase input dimulai dan berakhir secara normal, namun titik akhir dan waktu kembali berikutnya berubah seiring dengan gangguan input. Pertama, tentukan apakah area input berubah atau integrator itu sendiri berhenti berperilaku secara linear.
Headroom yang Tidak Memadai Menyebabkan Kliping pada Ramp
Hubungan integrasi linear hanya berlaku selama penguat tetap berada dalam kondisi operasi yang ditentukan.
Input yang berlebihan, atau gangguan suplai yang mengurangi ayunan output yang tersedia, dapat mendorong ramp ke batas output penguat. Bentuk gelombang membentuk dataran (plateau). Input mungkin masih ada, tetapi output tidak lagi mengikuti kemiringan yang diharapkan, sehingga konversi kehilangan informasi mengenai area input.
Hal itu berbeda dengan ramp datar yang disebabkan oleh input yang benar-benar nol. Bandingkan input, suplai, dan output integrator secara bersamaan:
- Input ada, output mendekati batas ayunannya: selidiki ruang bebas atau beban lebih.
- Input tidak terhubung, output mempertahankan nilai sebelumnya: periksa status pengalihan dan jalur input.
- Perilaku abnormal berlanjut sebentar setelah kondisi normal kembali: evaluasi pemulihan beban lebih sebelum menyimpulkan bahwa penguat rusak.
Kelebihan jangkauan mode bersama, saturasi output, dan penguncian CMOS adalah kondisi yang berbeda. Diagnosis penguncian memerlukan bukti seperti perilaku spesifik perangkat, arus abnormal, dan karakteristik pemulihan—bukan hanya gelombang datar.
Pengalihan dan Kebocoran Mengubah Arus Integrasi
Transisi sakelar analog dapat menyuntikkan muatan. Jika muatan bersih ΔQ mencapai kapasitor integrasi, langkah tegangan yang dihasilkan kira-kira adalah:
ΔVstep ≈ ΔQ / Cint
Hal ini sering muncul sebagai lonjakan pada saat penyaklaran, bukan sebagai perubahan kemiringan yang seragam. Distribusi muatan bergantung pada sakelar dan sistem kelistrikan di sekitarnya; nilai injeksi muatan pada lembar data tidak boleh secara otomatis ditetapkan ke Cint. Lihat tutorial sakelar analog Analog Devices MT-088.
Arus bocor tambahan yang berkelanjutan berperilaku lebih seperti input ekstra. Besaran kesalahan kemiringannya kira-kira |Ileak| / Cint. Ketika arus input yang diinginkan kecil, kebocoran yang sama menghasilkan kesalahan relatif yang lebih besar.
Injeksi muatan dan kebocoran adalah non-idealitas sistem kelistrikan yang sudah ada. Tentukan apakah interferensi eksternal memperburuk kondisi tersebut dengan membandingkan bentuk gelombang, kondisi operasi, dan perilaku perangkat sebelum, selama, dan setelah kejadian.
4. Kesalahan Integrasi Negatif: Mengapa Pengembalian ke Ambang Batas Menjadi Salah?
Variasi Referensi Mengubah Kecepatan Pengembalian
Dengan titik akhir integrasi input yang tidak berubah, besaran referensi yang lebih kecil menghasilkan ramp balik yang lebih landai dan T₂ yang lebih panjang. Besaran referensi yang lebih besar menghasilkan kebalikannya.
Untuk perubahan referensi kecil yang tetap kira-kira konstan selama de-integrasi, hubungan invers memberikan:
δT₂ / T₂ ≈ −δVref / Vref
Di sini, Vref menunjukkan besaran referensi. Jika pemrosesan hilir masih menggunakan nilai referensi nominal, T₂ yang lebih panjang diinterpretasikan sebagai input yang lebih besar. Konsekuensi pertamanya adalah kesalahan penguatan, bukan berarti output pulsa terhenti.
Jika referensi bervariasi sepanjang de-integrasi, kemiringan balik akan bervariasi terhadap waktu. Evaluasi integral referensi selama fase tersebut alih-alih mengandalkan satu pembacaan tegangan sesaat.
Referensi Tidak Diterapkan dengan Benar
Kontroler mungkin memerintahkan de-integrasi tanpa menetapkan arus referensi yang dimaksudkan. Output kemudian dapat tertahan, melayang perlahan, atau merespons terutama terhadap kebocoran dan bias. Polaritas referensi yang salah dapat mendorongnya lebih jauh dari titik akhir.
Observasi yang menentukan adalah: setelah perintah pensakelaran, apakah node integrasi benar-benar menerima arus ke arah yang diperlukan?
Ini lebih informatif daripada mengaitkan output tinggi ke suplai negatif yang runtuh. De-integrasi membutuhkan arus yang berlawanan; apakah sirkuit memerlukan suplai negatif terpisah tergantung pada implementasinya.
Derau Ambang Merusak Peristiwa Akhir Konversi
Komparator merespons perbedaan antara kedua inputnya. Mendekati titik akhir, derau pada ramp atau referensi perbandingan dapat berulang kali mengubah tanda perbedaan tersebut. Transisi yang dihasilkan bisa terlalu dini, terlambat, atau berulang. Panduan Texas Instruments tentang komparator dengan histeresis menggambarkan beberapa transisi yang disebabkan oleh derau di dekat ambang batas.
Untuk kesalahan ambang batas efektif δV yang kecil dan kemiringan titik akhir yang kira-kira konstan, besarnya kesalahan waktu adalah:
|δt| ≈ |δV| / |S₂|
Oleh karena itu, gangguan tegangan yang sama menciptakan kesalahan waktu yang lebih besar ketika ramp pengembalian lebih lambat.
Apa yang terjadi selanjutnya bergantung pada logika kontrol. Menangkap tepi awal akan memperpendek interval yang diukur. Melewatkan tepi yang valid dapat menunda penyelesaian atau memicu waktu tunggu (timeout). Penantian yang tidak terbatas bergantung pada perilaku waktu tunggu dan pemulihan implementasi; hal ini bukanlah “penguncian komparator” yang tak terelakkan.”
Amati output integrator, output komparator, dan status konversi selesai pada basis waktu yang sama. Hal tersebut membedakan kesalahan pengembalian analog dari peristiwa digital yang terlewatkan.
Memori Kapasitor dan Residu Mengubah Titik Awal Berikutnya
Penyerapan dielektrik membuat perilaku kapasitor bergantung pada riwayat pengisian dan pengosongan sebelumnya. Pembersihan residu yang tidak lengkap juga dapat menyebabkan konversi berikutnya dimulai dari tingkat yang berbeda. Kesalahan ini mungkin menjadi lebih terlihat setelah perubahan amplitudo input atau polaritas.
The Dokumentasi keluarga Microchip TC500 menggambarkan fase pembersihan sisa dan membutuhkan absorpsi dielektrik yang rendah pada kapasitor integrasi. Evaluasi anggaran kesalahan, kebocoran, dan perilaku yang bergantung pada riwayat. Label dielektrik saja tidak menetapkan bahwa integrator akan memasuki saturasi permanen setelah beberapa siklus.
5. Bagaimana Kesalahan Integrasi Menjadi Kesalahan Pulsa Pengukuran?
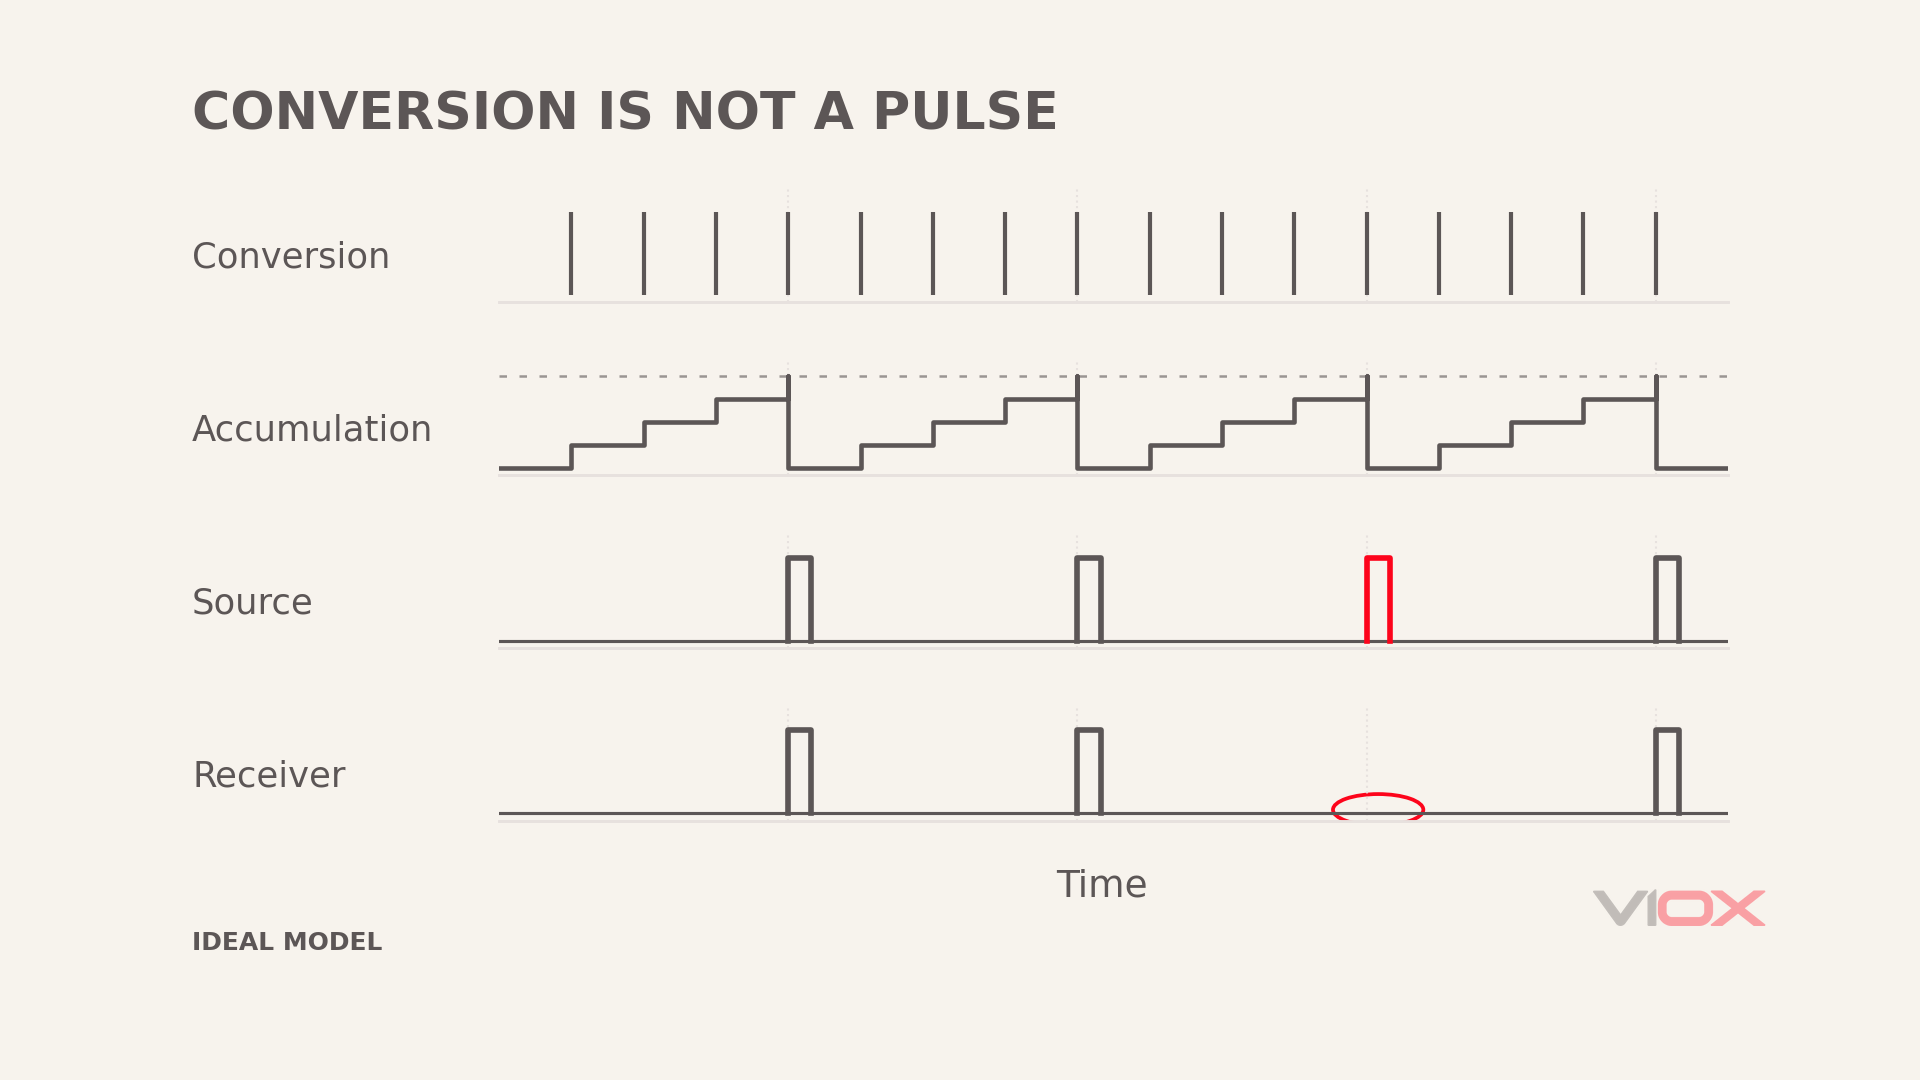
Dalam model yang digunakan di sini, setiap konversi yang valid memberikan perkiraan daya, P̂. Pemrosesan hilir mengakumulasi energi menggunakan interval waktu yang terkait: ΔE = P̂ × Δt, dengan daya dalam kW dan waktu dalam jam untuk energi dalam kWh. Menghitung konversi yang selesai saja tidak akan melakukan fungsi ini, terutama ketika waktu pengembalian bervariasi. Setelah akumulator mencapai kenaikan energi satu pulsa, ia mengeluarkan pulsa dan menyimpan sisanya.
Pin frekuensi kalibrasi (CF) dan terminal pulsa meter terisolasi dapat menggunakan penskalaan atau aturan operasi yang berbeda. Gunakan konstanta pulsa dan kondisi aktif/tanpa beban untuk keluaran tertentu yang diamati.
Untuk konstanta pulsa K dalam pulsa/kWh dan daya aktif stabil non-negatif P dalam kW untuk arah energi yang dipilih, frekuensi pulsa rata-rata ideal adalah:
f = K × P / 3600 Hz
Ini memisahkan empat kemungkinan hasil.
Frekuensi Pulsa Terlalu Tinggi atau Terlalu Rendah
Kesalahan area masukan, perubahan referensi, atau kesalahan pewaktuan titik akhir dapat mengubah estimasi daya. Bias yang berkelanjutan kemudian mengubah frekuensi pulsa rata-rata.
Downstream averaging may reduce random jitter, whereas a persistent signed bias can continue accumulating. A change in one pulse interval alone does not establish the long-term energy error. At low power, the expected interval can itself be long: for an illustrative K of 1,000 impulses/kWh and P of 0.01 kW, the ideal average interval is 360 seconds, provided the output is enabled and above its no-load threshold.
Keluaran Pulsa Terputus Secara Intermiten
Batas waktu konversi, reset catu daya, atau urutan fasa yang terputus dapat menunda data baru memasuki akumulator energi. Apakah pulsa berhenti segera tergantung pada bagaimana sistem menangani data yang tidak valid: membuangnya, menahan nilai sebelumnya, atau menangguhkan pengukuran.
Akibatnya, tidak ada hubungan satu-ke-satu yang tetap antara konversi abnormal dan pulsa pengukuran yang hilang.
Keluaran Pulsa Berhenti Secara Persisten
Konversi mungkin tidak pernah selesai, pengontrol mungkin tetap dalam reset, pembuatan pulsa mungkin dinonaktifkan, atau antarmuka keluaran mungkin gagal.
IC pengukuran aktual juga dapat menekan pulsa secara sengaja dalam kondisi tertentu. Sebagai contoh, lembar data ADE7755 menjelaskan penekanan pulsa selama reset tegangan rendah dan operasi tanpa beban. Ini adalah bukti perilaku output, bukan contoh konverter dual-slope.
Penerima Menghitung Lebih atau Menghitung Kurang
Gangguan pada antarmuka output dapat menciptakan persilangan ambang batas tambahan dan hitungan palsu. Hal ini juga dapat mengubah level sinyal atau lebar pulsa sehingga pulsa yang valid tidak lagi memenuhi persyaratan penerima. Pemfilteran input yang berlebihan juga dapat menolak pulsa sempit yang sah.
Bandingkan sumber dan penerima. Bentuk gelombang sumber yang benar dengan hitungan yang diterima tidak tepat mengalihkan investigasi ke antarmuka. Panduan penghitung pulsa VIOX menyediakan latar belakang terkait mengenai kondisi penghitungan dan input.
6. Hubungkan Gejala, Mekanisme, dan Bukti
| Gejala yang diamati | Jalur gangguan kandidat | Bukti yang diperlukan |
|---|---|---|
| Titik akhir integrasi input bergeser, tetapi tanjakan tetap kontinu | Gangguan input, offset atau kebocoran tambahan | Perubahan yang sesuai pada area input, titik akhir, dan waktu kembali |
| Tanjakan integrasi input terpotong | Input kelebihan beban atau ruang keluaran tidak mencukupi | Batas input, suplai, dan ayunan output aktual |
| Terjadi lonjakan saat pensakelaran | Injeksi muatan atau kopling sinyal kontrol | Pengaturan waktu lonjakan relatif terhadap tepi pensakelaran |
| De-integrasi melambat tetapi selesai | Perubahan arus referensi atau arus kembali | Kesepakatan antara referensi, kemiringan ramp, dan perubahan T₂ |
| Tidak ada tren kembali selama de-integrasi | Jalur referensi atau kesalahan status sakelar | Status yang diperintahkan dibandingkan dengan respons node aktual |
| Ramp melintasi titik akhir, tetapi konversi habis waktu | Masalah komparator, tangkapan, atau status kontrol | Urutan persilangan analog, tepi digital, dan status penyelesaian |
| Interupsi pulsa bertepatan dengan reset | Jalur suplai atau reset | Korelasi waktu antara peristiwa suplai, reset, dan pulsa yang hilang |
| Pulsa sumber ada, tetapi penerima melewatkan hitungan | Driver, isolasi, kabel, atau konfigurasi input | Level, lebar, tepi, dan akumulasi hitungan di kedua ujung |
Setiap kandidat adalah penjelasan yang dapat diuji. Mengonfirmasi mekanisme memerlukan bukti yang berkorelasi; gejala tersebut bukanlah nama komponen yang gagal.
7. Sesuaikan Peningkatan EMC dengan Fungsi yang Gagal
Lindungi Input Tanpa Menimbulkan Kesalahan Pengukuran Baru
Proteksi dan pemfilteran input harus memperhitungkan atenuasi derau, impedansi sumber, waktu penetapan, serta pencocokan amplitudo/fase dari saluran penginderaan tegangan dan arus. Bentuk gelombang yang dibuat lebih halus oleh kapasitor yang lebih besar tidak secara otomatis menjadi pengukuran daya yang lebih akurat.
Pada node integrasi sinyal kecil, sertakan kebocoran klem dan sakelar analog dalam penilaian. Periksa kembali akurasi beban rendah bersamaan dengan imunitas setelah modifikasi.
Jaga agar Node Referensi tidak bergerak akibat arus balik yang bising
Tinjau koneksi referensi sensitif secara terpisah dari arus balik suplai, digital, dan keluaran yang berubah. Impedansi bersama dapat mengubah arus tersebut menjadi kesalahan pengukuran. Penempatan pemisahan dan jalur balik sama pentingnya dengan kapasitansi nominal.
Panduan aplikasi EMC 71M6511 dari Analog Devices memberikan contoh yang melibatkan jalur referensi, penyaringan masukan, dan tata letak. Nilai resistor dan kapasitornya tidak boleh ditransfer ke desain yang tidak terkait tanpa analisis.
Tolak Peristiwa Komparator Palsu Tanpa Kehilangan Akurasi Waktu
Histeresis yang sesuai atau pengkondisian masukan dapat mengurangi transisi ambang batas berulang. Namun, histeresis mengubah titik trip efektif, dan penyaringan menimbulkan penundaan. Keduanya termasuk dalam anggaran kesalahan konversi.
Logika kontrol harus mendeteksi batas waktu konversi, status fasa abnormal, dan hasil yang tidak valid, serta mencatat peristiwa pemulihan. Restart watchdog tidak secara otomatis memperhitungkan energi selama interupsi. Validasi penanganan data dan pemulihan serta restart eksekusi.
Pertahankan Pulsa Valid Sambil Melindungi Antarmuka
Driver, isolator, pull-up, clamp, dan receiver memerlukan persyaratan kelistrikan dan waktu yang kompatibel. Setelah menambahkan perlindungan, periksa kembali lebar pulsa valid, perilaku tepi, dan laju hitung maksimum.
Di mana kabel berpelindung masuk ke selungkup konduktif, sertakan ikatan masuk dalam tinjauan sistem. Lihat panduan kelenjar kabel EMC VIOX panduan kelenjar kabel EMC. Pelindung masuk kabel mengatasi satu bagian dari jalur kopling; itu tidak menggantikan desain referensi dan jalur kembali tingkat papan.
Verifikasi Lebih dari Sekadar Indikator Pulsa Berkedip
Catat operasi normal, perilaku selama gangguan, dan pemulihan di bawah yang berlaku IEC 62052-11 atau bagian GB/T 17215 dan rencana uji produk. Tingkat pengujian dan kriteria penerimaan bergantung pada edisi, port, dan kondisi peralatan yang relevan. Penekan tegangan transien (TVS) atau skema referensi tidak dapat menetapkan kepatuhan perakitan.
Verifikasi yang berguna menjawab empat pertanyaan: apakah gelombang integrasi pulih, apakah konversi selesai tepat waktu, apakah jumlah sumber dan penerima sesuai, dan apakah kesalahan pengukuran serta data yang tersimpan memenuhi persyaratan sebelum dan sesudah kejadian?
Untuk integrasi input, periksa area input. Untuk de-integrasi, periksa kemiringan kembali dan titik akhir. Untuk pulsa pengukuran, periksa akumulasi dan transmisi. Menghubungkan observasi tersebut membedakan bias pengukuran, interupsi konversi, dan kesalahan penerimaan output.