

ဤစာမျက်နှာတွင်
လျှပ်စစ်သံလိုက်စွက်ဖက်မှုသည် ပေါင်းစပ်တိုင်းတာသည့် ဆားကစ်တစ်ခုအပေါ် အဓိကနည်းလမ်းသုံးသွယ်ဖြင့် သက်ရောက်နိုင်သည် - ၎င်းသည် ပေါင်းစပ်ထားသော အဝင်ကို ပြောင်းလဲခြင်း၊ ရည်ညွှန်းချက်ဖြင့် မောင်းနှင်သော ပြန်လှည့်သည့် ရမ် (return ramp) ကို ပြုပြင်ခြင်း သို့မဟုတ် ပြောင်းလဲခြင်းအချိန်နှင့် ပဲလ်စ် (pulse) လက်ခံရရှိမှုကို အနှောင့်အယှက်ဖြစ်စေခြင်းတို့ ဖြစ်သည်။. ပထမအချက်နှစ်ခုသည် ဆားကစ်ကို မရပ်တန့်စေဘဲ ပြောင်းလဲခြင်းရလဒ်ကို ပြောင်းလဲနိုင်သည်။ ပြောင်းလဲခြင်းလုပ်ငန်းစဉ် မပြီးဆုံးနိုင်ခြင်း၊ ထိန်းချုပ်ကိရိယာ (controller) ပြန်လည်စတင်ခြင်း သို့မဟုတ် အထွက်လမ်းကြောင်းမှ မှန်ကန်သော အချက်ပြမှုများကို ဆက်လက်မပေးပို့နိုင်ခြင်းတို့ ဖြစ်ပေါ်လာပါက ပဲလ်စ် (pulse) ပြတ်တောက်မှုများ ဖြစ်ပေါ်နိုင်သည်။.
မှိတ်တုတ်မှိတ်တုတ်ဖြစ်နေသော သို့မဟုတ် ငြိမ်နေသော ပဲလ်စ် (pulse) အချက်ပြကိရိယာသည် မည်သည့်ယန္တရားကြောင့် ဖြစ်ပွားသည်ကို ခွဲခြားသတ်မှတ်နိုင်မည်မဟုတ်ပါ။ အသုံးဝင်သော ရှင်းလင်းချက်မှာ အချက်သုံးချက်ကို ချိတ်ဆက်ပေးသည် - စွက်ဖက်မှု မည်သည့်နေရာမှ ဝင်ရောက်လာသည်၊ ပေါင်းစပ်လှိုင်းပုံစံ (integration waveform) မည်သို့ပြောင်းလဲသည်နှင့် ထိုပြောင်းလဲမှုသည် တိုင်းတာမှုရလဒ် သို့မဟုတ် ပဲလ်စ် (pulse) အထွက်သို့ မည်သို့ရောက်ရှိသည်တို့ ဖြစ်သည်။.
ပုံစံနှင့် နယ်ပယ် - ဤဆောင်းပါးသည် ပုံမှန် dual-slope ပုံစံကို အသုံးပြုထားသည်။ “Positive integration” ဆိုသည်မှာ အဝင်ပေါင်းစပ်ခြင်းကို ဆိုလိုပြီး “negative integration” ဆိုသည်မှာ ဆန့်ကျင်ဘက် ရည်ညွှန်းချက်ဖြင့် ပြန်လည်ပေါင်းစပ်ခြင်း (de-integration) ကို ဆိုလိုသည်။ ဤအမည်များသည် အထွက်သည် အပေါင်းမှ အနှုတ်သို့ ပြောင်းလဲရန် မလိုအပ်သလို၊ လွတ်လပ်သော ချန်နယ်နှစ်ခုရှိသည်ဟု မဆိုလိုပါ၊ သို့မဟုတ် စွမ်းအင်တင်သွင်း/တင်ပို့သည့် မှတ်ပုံတင်စာရင်းများကို ဖော်ပြခြင်းလည်း မဟုတ်ပါ။ မီတာတိုင်းတာမှုဆိုင်ရာ အကျိုးဆက်များကို ရှင်းပြရန်အတွက် ရှေ့ပိုင်း (front end) သည် တက်ကြွသော ပါဝါ (active power) နှင့် အချိုးကျသည့် low-bandwidth အချက်ပြမှုကို ထုတ်လုပ်ပြီးဖြစ်သည်ဟု ယူဆပါ။ ထို့နောက် ပြောင်းလဲခြင်းရလဒ်များသည် အချိန်အလိုက် အလေးချိန်ပေးထားသော စွမ်းအင်စုဆောင်းမှုနှင့် ပဲလ်စ် (pulse) ထုတ်လုပ်ခြင်းသို့ ရောက်ရှိသွားသည်။ ဤသည်မှာ တိုင်းတာထားသော ပါဝါသည် ပြောင်းလဲခြင်းများကြားရှိ ကွာဟချက်များအပါအဝင် ၎င်းအတွက် သတ်မှတ်ထားသော အချိန်ကာလကို ကိုယ်စားပြုသည်ဟု ယူဆခြင်းဖြစ်သည်။ ဤသည်မှာ ရှင်းလင်းချက်ပေးသည့် ပုံစံတစ်ခုသာဖြစ်ပြီး စွမ်းအင်မီတာ၏ အလုံးစုံသော ဗိသုကာပုံစံမဟုတ်ပါ။ sigma-delta ADC များ၊ ဒစ်ဂျစ်တယ်မြှောက်ခြင်းနှင့် ဗို့အားမှ ကြိမ်နှုန်းသို့ တိုက်ရိုက်ပြောင်းလဲခြင်းတို့အတွက် ၎င်းတို့၏ အမှန်တကယ် အချက်ပြလမ်းကြောင်းများကို ခွဲခြမ်းစိတ်ဖြာရန် လိုအပ်သည်။ လှိုင်းပုံစံ စစ်ဆေးမှုများကို သင့်လျော်စွာ အဆင့်သတ်မှတ်ထားသော သီးခြားတိုင်းတာမှု အစီအစဉ်များကို အသုံးပြုသည့် အရည်အချင်းပြည့်မီသော အင်ဂျင်နီယာများအတွက်သာ ဖြစ်သည်။ မီတာဘုတ်သည် ပင်မဗို့အား (mains voltage) နှင့် ချိတ်ဆက်ထားနိုင်သဖြင့် သာမန် မြေချိတ်ထားသော အော်ဆီလိုစကုပ် (oscilloscope) မြေပြင်ကို လျှပ်စစ်စီးဆင်းနေသော အချက်အချာနေရာ (live-referenced node) နှင့် ချိတ်ဆက်၍ မရပါ။.
၁။ ပုံမှန်လည်ပတ်မှု- Dual-Slope ပြောင်းလဲခြင်းဖြစ်စဉ်အတွင်း ဘာတွေဖြစ်ပျက်သနည်း။
အန်နာလော့ (analog) ပြောင်းလဲခြင်းကို စွမ်းအင်-ပဲလ်စ် (energy-pulse) လုပ်ဆောင်ချက်မှ ခွဲခြားထားပါ -
ပါဝါ-အချိုးကျ အချက်ပြ
        ↓
သွင်းအား/ရည်ညွှန်းချက် ပြောင်းလဲခြင်း → ပေါင်းစပ်ကိရိယာ → နှိုင်းယှဉ်ကိရိယာ → အချိန်နှင့် ပြောင်းလဲခြင်း ရလဒ်
        ↑                                              │
        └──────────────── Phase ထိန်းချုပ်မှု ────────────────┘

ပြောင်းလဲခြင်း ရလဒ် → အချိန်-အလေးချိန် စွမ်းအင် စုဆောင်းမှု
                  → စွမ်းအင် တိုးလာမှု တစ်ခု ရောက်ရှိ → မီတာတပ်ဆင်ခြင်း ပေါင်းစပ်မှု
ဤအရာများသည် လုပ်ဆောင်ချက် ဆက်နွယ်မှုများဖြစ်ပြီး ဝါယာကြိုးတပ်ဆင်မှု ညွှန်ကြားချက်များ မဟုတ်ပါ။. နှိုင်းယှဉ်ကိရိယာ၏ ပြောင်းလဲခြင်း-ပြီးစီးမှု အကူးအပြောင်းသည် အောက်ဘက်တွင် ထုတ်လုပ်သော မီတာတပ်ဆင်ခြင်း ပေါင်းစပ်မှု မဟုတ်ပါ။.
အပေါင်း ပေါင်းစပ်ခြင်း- သွင်းအားကို ဗို့အား အပြောင်းအလဲ အဖြစ် ပြောင်းလဲပါ
သွင်းအား ပေါင်းစပ်ခြင်းသည် တည်ငြိမ်သော အကွာအဝေး T₁ အတွက် ကြာမြင့်သည်။ တည်ငြိမ်သော သွင်းအားအတွက်၊ စံပြ ပေါင်းစပ်ကိရိယာ၏ အထွက် အပြောင်းအလဲ၏ အတိုင်းအတာမှာ-
|ΔV₁| = |Vin| × T₁ / (Rint × Cint)
ပိုကြီးသော သွင်းအားသည် ပိုမိုပြင်းထန်သော စောင်းတန်းကို ထုတ်လုပ်သည်။ ပိုမိုရှည်လျားသော ပေါင်းစပ် အကွာအဝေးသည် ပိုမိုကြီးမားသော အပြောင်းအလဲကို ထုတ်လုပ်သည်။ ပြောင်းလဲနေသော သွင်းအားအတွက်၊ နောက်ဆုံး အပြောင်းအလဲသည် တစ်ခုတည်းသော ချက်ချင်း အထွတ်အထိပ်ကို မူတည်ခြင်းမရှိဘဲ ပေါင်းစပ်ပြတင်းပေါက်ပေါ်ရှိ သွင်းအား၏ ဧရိယာကို မူတည်သည်။.
ဤနေရာတွင် ΔV သည် ဗို့အား အပြောင်းအလဲဖြစ်သည်။ သက်ဆိုင်ရာ အားသွင်း အပြောင်းအလဲမှာ- ΔQ = Cint × ΔV; အဆိုပါ ပမာဏနှစ်ခုသည် အစားထိုး၍ မရနိုင်ပါ။.
အနုတ်လက္ခဏာ ပေါင်းစပ်ခြင်း (Negative Integration) - သိရှိထားသော စလုတ် (Slope) တစ်ခုဖြင့် စတင်သည့် အဆင့်သို့ ပြန်သွားခြင်း
ထည့်သွင်းမှု ပေါင်းစပ်ပြီးနောက်၊ ဆားကစ်သည် အထွက်ကို ၎င်း၏ စတင်သည့် အဆင့်သို့ ပြန်လည်ရောက်ရှိစေရန် တွန်းအားပေးသည့် ရည်ညွှန်းချက်တစ်ခုသို့ ပြောင်းလဲသွားသည်။ စံပြပြန်လည်ရောက်ရှိသည့် စလုတ်၏ ပမာဏမှာ-
|S₂| = |Vref| / (Rint × Cint)
အကယ်၍ အဆင့်နှစ်ခုစလုံးသည် တူညီသော Rint နှင့် Cint ကို အသုံးပြုပြီး တူညီသော အဆင့်သို့ ပြန်သွားပါက-
|Vin| × T₁ = |Vref| × T₂
ထို့ကြောင့် -
T₂ = T₁ × |Vin| / |Vref|
ပုံမှန်ပြောင်းလဲခြင်းတွင် အဆင့်နှစ်ဆင့်ရှိသည်- တစ်ခုမှာ စတင်သည့်နေရာမှ ဝေးရာသို့ ရွေ့လျားပြီး အခြားတစ်ခုမှာ ၎င်းဆီသို့ ပြန်လာသည်။ နှိုင်းယှဉ်ကိရိယာ (comparator) သည် ပြန်လာသည့် အတိုင်းအတာကို ထောက်လှမ်းပေးသဖြင့် ထိန်းချုပ်ကိရိယာအား T₂ အချိန်ကို ရပ်တန့်စေနိုင်သည်။.
0.5 V ရှိသော ထည့်သွင်းမှု၊ 1 V ရှိသော ကိုးကားချက်ပမာဏနှင့် 20 ms ရှိသော T₁ အတွက် စံပြ T₂ မှာ 10 ms ဖြစ်သည်။ ၎င်းတို့သည် တွက်ချက်မှုအတွက် ထည့်သွင်းရမည့်အချက်များသာဖြစ်ပြီး တိုင်းတာကိရိယာတစ်ခုချင်းစီအတွက် သတ်မှတ်ချက်များမဟုတ်ပါ။.
Dual-slope ပြောင်းလဲခြင်းသည် မျှဝေသုံးစွဲသော RC အစိတ်အပိုင်းများ၏ စံပြတန်ဖိုးများကို အချိုးအစားမှတစ်ဆင့် ပယ်ဖျက်နိုင်စေသည်။ Offset၊ ယိုစိမ့်မှု၊ အတိုင်းအတာအမှားနှင့် ဝန်ပို (overload) ပြန်လည်ကောင်းမွန်လာမှုတို့သည် အရေးကြီးဆဲဖြစ်သည်။ လက်တွေ့အသုံးချမှုများတွင် auto-zero နှင့် လက်ကျန်လျှပ်စီး (residual current) ရှင်းလင်းသည့် အဆင့်များ ပါဝင်နိုင်သည်။ ကြည့်ရှုရန် - Analog Devices ၏ integrating ADC ဗိသုကာဆိုင်ရာ ရှင်းလင်းချက်.
၂။ အနှောင့်အယှက်များသည် မည်သည့်နေရာမှ ဝင်ရောက်လာပြီး မည်သည့်အရာကို ပြောင်းလဲစေသနည်း။
တူညီသော ပြင်ပနှောင့်ယှက်မှုတစ်ခုသည် ၎င်းရောက်ရှိသည့် နုတ် (node) ပေါ်မူတည်၍ မတူညီသော ရလဒ်များကို ဖြစ်ပေါ်စေနိုင်သည်။.
| ချိတ်ဆက်သည့်နေရာ | ထိခိုက်သည့် ဆားကစ်ပမာဏ | ချက်ချင်းဖြစ်ပေါ်သည့် လက္ခဏာ |
|---|---|---|
| နမူနာယူခြင်းနှင့် ပေါင်းစပ်ကိရိယာ အဝင် | အဝင်ဗို့အား၊ ကာရင့် သို့မဟုတ် ပေါင်းစပ်ထားသော ဧရိယာ | စောင်းတန်း-စောင်းပြောင်းလဲမှု သို့မဟုတ် အဆုံးမှတ်ရွှေ့ |
| ထောက်ပံ့ရေး၊ ကိုးကားချက်နှင့် ကိုးကားချက် မြေချိတ် | အမ်ပလီဖိုင်ယာ ဟက်ဒ်ရမ်၊ ပြန်လာသောစောင်း သို့မဟုတ် နှိုင်းယှဉ်မှု ကန့်သတ်ချက် | ကလစ်ပင်း၊ ပြောင်းလဲသော ပြန်လာချိန် သို့မဟုတ် အဆုံးမှတ် တုန်ခါမှု |
| ခလုတ်ထိန်းချုပ်မှု၊ နာရီနှင့် ပြန်လည်သတ်မှတ်ခြင်း | အဆင့်ကြာချိန်၊ ပြောင်းလဲချိန် သို့မဟုတ် တရားဝင်အချိန်ရေတွက် | ပြောင်းလဲမှုများ ခုန်တက်ခြင်း၊ အချိန်ကုန်ဆုံးခြင်း သို့မဟုတ် ပြန်လည်စတင်ခြင်း |
| Pulse driver နှင့် receiver interface | Logic levels၊ pulse width၊ edges သို့မဟုတ် receiver ကိုးကားချက် | မှားယွင်းသော pulses၊ မရေတွက်မိခြင်း သို့မဟုတ် ပြင်ပ pulses ပျောက်ဆုံးခြင်း |
Input terminals နှစ်ခုလုံးကို အတူတကွ ရွှေ့ပေးသည့် common-mode disturbance သည် အလိုအလျောက် differential measurement error မဟုတ်ပါ။ သို့သော်၊ finite common-mode rejection၊ မကိုက်ညီသော input-filter impedances သို့မဟုတ် exceeded common-mode range တို့သည် ရလဒ်ကို ထိခိုက်စေနိုင်သည်။.
ကြားဝင်မှုအတွင်း ခေတ္တအမှား၊ ဖြစ်ရပ်ပြီးနောက် ပြန်လည်ကောင်းမွန်လာခြင်းနှင့် အမြဲတမ်း hardware ပျက်စီးခြင်းတို့ကိုလည်း ခွဲခြားပါ။. Output တွင် ခေတ္တရပ်နားခြင်းသည် အမြဲတမ်း component ပျက်စီးခြင်းကို မတည်ထောင်ပါ။.
Clock အမှားများတွင်လည်း အကြောင်းအရာ လိုအပ်သည်။ အကယ်၍ fixed integration interval နှင့် return count တို့သည် တည်ငြိမ်သော clock ကို အသုံးပြုပါက၊ common clock-frequency scale factor သည် ၎င်းတို့၏ အချိုးမှ ပယ်ဖျက်သည်။ အဆင့်များကြား clock disturbance၊ ဆုံးရှုံးသွားသော edge သို့မဟုတ် reset သည် conversion ကို ပျက်စီးစေနိုင်သည်။ သီးခြားစီ၊ စွမ်းအင်စုဆောင်းမှုသည် ကုန်ဆုံးသွားသောအချိန်ပေါ်တွင် မူတည်သည်- conversion-ratio cancellation သည် စွမ်းအင်အချိန်အခြေခံကို တိကျကြောင်း မအာမခံပါ။.
၃။ Positive-Integration ချို့ယွင်းချက်များ- Ramp သည် အဘယ်ကြောင့် ပြောင်းလဲခြင်း၊ ပြတ်တောက်ခြင်း သို့မဟုတ် ရပ်တန့်သွားသနည်း။
အချက်အလက်ဝင်ရောက်မှု အနှောင့်အယှက်ကို အချက်ပြမှုနှင့်အတူ ပေါင်းစပ်ထားသည်
အမှန်တကယ် အချက်အလက်ဝင်ရောက်မှုသည် လိုချင်သော အချက်ပြမှု Vin(t) နှင့် အနှောင့်အယှက် vn(t) တို့ ပေါင်းစပ်ထားသည်ဟု ယူဆပါ။ စံပြ အverting integrator အတွက်၊ အနှောင့်အယှက်သည် အပိုထွက်ရှိမှုကို ပံ့ပိုးပေးသည်-
δV₁ = −[1 / (Rint × Cint)] × ∫ vn(t) dt၊ 0 မှ T₁ အထိ ပေါင်းစပ်ထားသည်
ချက်ချင်း အကျိုးဆက်သည် အသုံးဝင်သည်- ပေါင်းစပ်မှု ပြတင်းပေါက်အတွင်း အနှောင့်အယှက်၏ စုစုပေါင်း ဧရိယာသည် ပြောင်းလဲမှု အမှားသို့ ပံ့ပိုးမှုကို ဆုံးဖြတ်သည်။.
၎င်း၏ အပေါင်းနှင့် အနုတ် ဧရိယာများ ပယ်ဖျက်ပါက၊ အဆုံးမှတ် အမှားသည် သေးငယ်နိုင်သည်။ ပြတင်းပေါက်သည် စက်ဝန်း၏ တစ်စိတ်တစ်ပိုင်းကိုသာ ဖုံးအုပ်ပါက၊ သို့မဟုတ် အနှောင့်အယှက်တွင် offset ပါဝင်ပါက၊ အဆုံးမှတ်သည် ရွေ့လျားသည်။ တည်ငြိမ်သော ပေါင်းစပ်မှု အကွာအဝေးသည် ပျမ်းမျှအားဖြင့် အချို့သော ကာလအပိုင်းအခြား အနှောင့်အယှက်များကို ပယ်ချနိုင်သည်၊ ၎င်းသည် အမြင့်ကြိမ်နှုန်း အချက်ပြမှုတိုင်းကို အလိုအလျောက် မဖယ်ရှားပါ။.
အခြားလမ်းကြောင်းတစ်ခု ရှိသည်။ အမြင့်ကြိမ်နှုန်း အနှောင့်အယှက်ကို ရှေ့ပိုင်းရှိ မ linearity ဆုံမှတ်များက ပြုပြင်နိုင်ပြီး၊ အနိမ့်ကြိမ်နှုန်း သို့မဟုတ် DC အမှားကို ဖန်တီးနိုင်သည်။ ထို့နောက် integrator သည် ယခင်ကတည်းက ပုံပျက်နေသော အချက်ပြမှုကို လက်ခံရရှိသည်။ ပေါင်းစပ်မှု အကွာအဝေးကို တိုးချဲ့ရုံဖြင့် ထိုအမှားကို ဖယ်ရှားနိုင်မည် မဟုတ်ပါ။. Analog Devices သင်ခန်းစာ MT-096 တိကျသော အမ်ပလီဖိုင်များတွင် RF rectification ဖြစ်ပေါ်ပုံကို ရှင်းပြထားသည်။.
ရှာဖွေရမည့် အထောက်အထားများ: အင်ပွတ်ဖေ့စ် (input phase) သည် ပုံမှန်အတိုင်း စတင်ပြီး အဆုံးသတ်သော်လည်း ၎င်း၏ အဆုံးမှတ်နှင့် နောက်ဆက်တွဲ ပြန်လည်ရောက်ရှိချိန်တို့သည် အင်ပွတ်နှောင့်ယှက်မှုနှင့်အတူ ပြောင်းလဲသွားသည်။ ဦးစွာ အင်ပွတ်ဧရိယာ ပြောင်းလဲသွားခြင်း ရှိ၊ မရှိ သို့မဟုတ် အင်တီဂရေတာ (integrator) ကိုယ်တိုင်က လိုင်းနား (linear) အတိုင်း ဆက်လက်လုပ်ဆောင်ခြင်း ရပ်တန့်သွားခြင်း ရှိ၊ မရှိကို အတည်ပြုပါ။.
Headroom မလုံလောက်ခြင်းကြောင့် Ramp ကို ဖြတ်တောက်ခြင်း
လိုင်းနား အင်တီဂရိတ် (linear integration) ဆက်နွယ်မှုသည် အမ်ပလီဖိုင်သည် ၎င်း၏ သတ်မှတ်ထားသော လည်ပတ်မှု အခြေအနေများအတွင်း ရှိနေမှသာ အကျုံးဝင်သည်။.
အင်ပွတ် အလွန်အကျွံဖြစ်ခြင်း သို့မဟုတ် ရရှိနိုင်သော အောက်ပွတ် (output) swing ကို လျော့နည်းစေသည့် ထောက်ပံ့မှုဆိုင်ရာ နှောင့်ယှက်မှုတစ်ခုခုကြောင့် Ramp သည် အမ်ပလီဖိုင်၏ အောက်ပွတ်ကန့်သတ်ချက်သို့ ရောက်ရှိသွားနိုင်သည်။ ဝေ့ဖ်ဖောင်း (waveform) တွင် ပြားချပ်သော အပိုင်းတစ်ခု ဖြစ်ပေါ်လာသည်။ အင်ပွတ် ရှိနေနိုင်သော်လည်း အောက်ပွတ်သည် မျှော်လင့်ထားသည့် စလော့ (slope) အတိုင်း မလိုက်တော့သည့်အတွက် အင်ပွတ်ဧရိယာနှင့် ပတ်သက်သည့် အချက်အလက်များကို ပြောင်းလဲမှုတွင် ဆုံးရှုံးသွားသည်။.
၎င်းသည် အင်ပွတ် လုံးဝမရှိခြင်းကြောင့် ဖြစ်ပေါ်လာသော ပြားချပ်သည့် Ramp နှင့် ကွဲပြားသည်။ အင်ပွတ်၊ ထောက်ပံ့မှုနှင့် အင်တီဂရေတာ အောက်ပွတ်တို့ကို နှိုင်းယှဉ်ကြည့်ပါ:
- အင်ပွတ် ရှိနေသော်လည်း အောက်ပွတ်သည် ၎င်း၏ swing ကန့်သတ်ချက်အနီးတွင် ရှိနေခြင်း: headroom သို့မဟုတ် ဝန်ပိုခြင်း ရှိမရှိ စစ်ဆေးပါ။.
- Input ကို အမှန်တကယ် ချိတ်ဆက်မထားပါက၊ output သည် ၎င်း၏ ယခင်တန်ဖိုးကို ထိန်းထားလိမ့်မည်- switching အခြေအနေနှင့် input လမ်းကြောင်းကို စစ်ဆေးပါ။.
- ပုံမှန်အခြေအနေသို့ ပြန်ရောက်ပြီးနောက်တွင်လည်း ပုံမှန်မဟုတ်သော အပြုအမူများ ခေတ္တဆက်လက်ဖြစ်ပေါ်နေခြင်း- အသံချဲ့စက် (amplifier) ပျက်စီးသွားသည်ဟု မဆုံးဖြတ်မီ ဝန်ပိုခြင်းမှ ပြန်လည်ကောင်းမွန်လာမှုကို အကဲဖြတ်ပါ။.
Common-mode overrange၊ output saturation နှင့် CMOS latch-up တို့သည် မတူညီသော အခြေအနေများ ဖြစ်ကြသည်။ Latch-up ဖြစ်သည်ဟု သတ်မှတ်ရန်အတွက် လှိုင်းပုံစံပြားနေရုံမျှမကဘဲ စက်ပစ္စည်းဆိုင်ရာ အပြုအမူ၊ ပုံမှန်မဟုတ်သော လျှပ်စီးကြောင်းနှင့် ပြန်လည်ကောင်းမွန်လာမှု လက္ခဏာများကဲ့သို့သော အထောက်အထားများ လိုအပ်ပါသည်။.
Switching နှင့် ယိုစိမ့်မှုတို့သည် ပေါင်းစပ်လျှပ်စီး (integrating current) ကို ပြောင်းလဲစေသည်
Analog-switch အကူးအပြောင်းများသည် charge ကို ထည့်သွင်းပေးနိုင်သည်။ အကယ်၍ net charge ΔQ သည် integrating capacitor သို့ ရောက်ရှိသွားပါက၊ ဖြစ်ပေါ်လာမည့် ဗို့အားအဆင့် (voltage step) မှာ ခန့်မှန်းခြေအားဖြင့်-
ΔVstep ≈ ΔQ / Cint
၎င်းသည် စောင်းရိုးပြောင်းလဲမှုတစ်ခုထက် Switching ဖြစ်ပေါ်သည့်အချိန်တွင် အဆင့်တစ်ခုအဖြစ် မကြာခဏ ပေါ်လာတတ်သည်။ အားသွင်းမှုဖြန့်ဖြူးခြင်းသည် Switch နှင့် ပတ်ဝန်းကျင်ရှိ ဆားကစ်အပေါ် မူတည်သည်။ ဒေတာစာရွက်ပါ အားသွင်းမှုထိုးသွင်းခြင်း (charge-injection) တန်ဖိုးတစ်ခုလုံးကို Cint သို့ အလိုအလျောက် သတ်မှတ်ပေး၍ မရပါ။ ကြည့်ရှုရန် - Analog Devices ၏ analog-switch သင်ခန်းစာ MT-088.
ဆက်တိုက်ဖြစ်ပေါ်နေသော ထပ်ဆောင်းယိုစိမ့်လျှပ်စီးသည် ထပ်တိုး Input တစ်ခုကဲ့သို့ လုပ်ဆောင်သည်။ ၎င်း၏ စောင်းရိုးအမှားအယွင်း ပမာဏမှာ ခန့်မှန်းခြေအားဖြင့် |Ileak| / Cint. ။ လိုချင်သော Input လျှပ်စီးပမာဏ နည်းပါးသည့်အခါ ထိုယိုစိမ့်မှုသည် ပိုမိုကြီးမားသော နှိုင်းရအမှားအယွင်းကို ဖြစ်ပေါ်စေသည်။.
Charge injection နှင့် ယိုစိမ့်မှုတို့သည် ရှိရင်းစွဲ ဆားကစ်၏ မပြည့်စုံမှုများ ဖြစ်သည်။ ဖြစ်ရပ်မတိုင်မီ၊ ဖြစ်ရပ်အတွင်းနှင့် ဖြစ်ရပ်အပြီးတို့တွင် လှိုင်းပုံစံများ (waveforms)၊ လည်ပတ်မှုအခြေအနေများနှင့် စက်ပစ္စည်း၏ အပြုအမူတို့ကို နှိုင်းယှဉ်ခြင်းဖြင့် ပြင်ပနှောင့်ယှက်မှုက ၎င်းတို့ကို ပိုမိုဆိုးရွားစေခြင်း ရှိ၊ မရှိ ဆုံးဖြတ်ပါ။.
၄။ Negative-Integration ချို့ယွင်းချက်များ- Threshold သို့ ပြန်လည်ရောက်ရှိခြင်းသည် အဘယ်ကြောင့် မှားယွင်းသွားသနည်း။
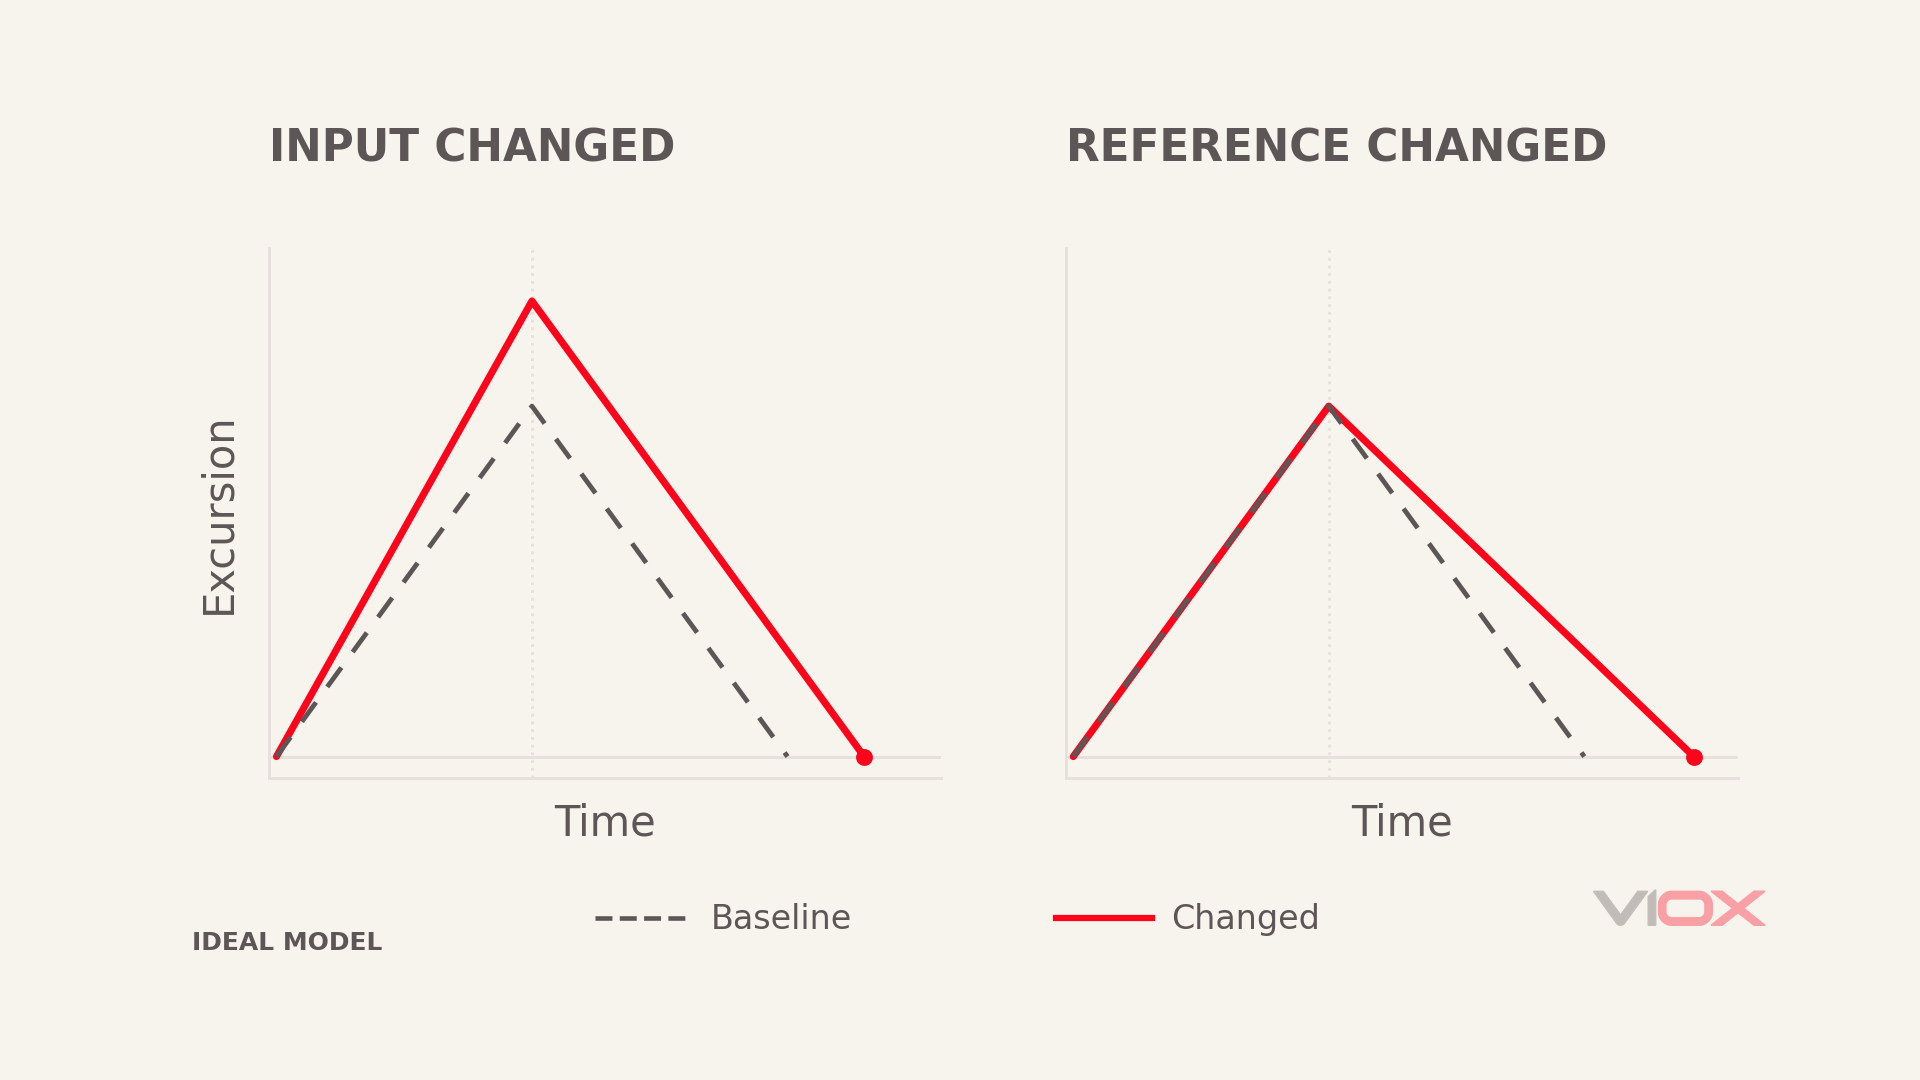
Reference ပြောင်းလဲမှုသည် ပြန်လည်ရောက်ရှိသည့် အမြန်နှုန်းကို ပြောင်းလဲစေသည်
input-integration endpoint ကို မပြောင်းလဲဘဲထားရှိပါက၊ reference magnitude ပိုမိုသေးငယ်ခြင်းသည် ပိုမိုပြေပြစ်သော return ramp နှင့် ပိုမိုရှည်လျားသော T₂ ကို ဖြစ်ပေါ်စေသည်။ ပိုမိုကြီးမားသော reference magnitude သည် ဆန့်ကျင်ဘက်ရလဒ်ကို ဖြစ်စေသည်။.
de-integration ကာလအတွင်း အကြမ်းဖျင်းအားဖြင့် တည်ငြိမ်နေသော reference အပြောင်းအလဲအနည်းငယ်အတွက်၊ ပြောင်းပြန်ဆက်နွယ်မှုမှာ အောက်ပါအတိုင်းဖြစ်သည် -
δT₂ / T₂ ≈ −δVref / Vref
ဤနေရာတွင် Vref သည် reference magnitude ကို ဆိုလိုသည်။ အကယ်၍ downstream processing သည် nominal reference တန်ဖိုးကို ဆက်လက်အသုံးပြုနေပါက၊ ပိုမိုရှည်လျားသော T₂ ကို ပိုမိုကြီးမားသော input အဖြစ် အဓိပ္ပာယ်ကောက်ယူသည်။ ပထမဆုံးဖြစ်ပေါ်လာမည့်အကျိုးဆက်မှာ gain error ဖြစ်ပြီး၊ pulse output ရပ်တန့်သွားခြင်း မဟုတ်ပါ။.
အကယ်၍ reference သည် de-integration တစ်လျှောက်လုံး ပြောင်းလဲနေပါက၊ return slope သည် အချိန်နှင့်အမျှ ပြောင်းလဲသွားမည်ဖြစ်သည်။ ဗို့အားဖတ်ရှုမှုတစ်ခုတည်းအပေါ် မှီခိုနေမည့်အစား ထိုအဆင့်တစ်လျှောက်လုံးရှိ reference ၏ integral ကို အကဲဖြတ်ပါ။.
Reference ကို မှန်ကန်စွာ အသုံးမပြုခြင်း
controller သည် ရည်ရွယ်ထားသော reference current ကို မသတ်မှတ်ဘဲ de-integration ကို အမိန့်ပေးနိုင်သည်။ ထိုအခါ output သည် တည်ငြိမ်နေခြင်း၊ ဖြည်းညှင်းစွာ ရွေ့လျားခြင်း သို့မဟုတ် leakage နှင့် bias တို့အပေါ် အဓိကတုံ့ပြန်ခြင်းများ ဖြစ်ပေါ်နိုင်သည်။ မှားယွင်းသော reference polarity သည် ၎င်းကို endpoint မှ ပိုမိုဝေးကွာသွားစေနိုင်သည်။.
အဆုံးအဖြတ်ပေးသည့် လေ့လာချက်မှာ - ပြောင်းလဲရန် အမိန့်ပေးပြီးနောက်၊ ပေါင်းစပ်ထားသော နိုဒ်သည် လိုအပ်သော ဦးတည်ရာအတိုင်း လျှပ်စီးကို လက်ခံရရှိပါသလား။
ဤသည်မှာ ကျဆင်းသွားသော အနုတ်ထောက်ပံ့မှုကို မြင့်မားသော output အဖြစ် သတ်မှတ်ခြင်းထက် ပိုမိုအချက်အလက်ပေးသည်။ De-integration သည် ဆန့်ကျင်ဘက် လျှပ်စီးကို လိုအပ်သည်၊ သီးခြား အနုတ်ထောက်ပံ့မှု လိုအပ်ခြင်းသည် ၎င်း၏ အကောင်အထည်ဖော်မှုပေါ် မူတည်ပါသည်။.
အကန့်အသတ် ဆူညံသံသည် ပြောင်းလဲခြင်း ပြီးဆုံးသည့် ဖြစ်ရပ်ကို ပျက်စီးစေသည်
နှိုင်းယှဉ်ကိရိယာသည် ၎င်း၏ အဝင်နှစ်ခုကြား ကွာခြားချက်ကို တုံ့ပြန်သည်။ အဆုံးအမှတ်အနီးတွင်၊ ramp သို့မဟုတ် နှိုင်းယှဉ်မှု ကိုးကားချက်ပေါ်ရှိ ဆူညံသံသည် ထိုကွာခြားချက်၏ အမှတ်အသားကို ထပ်ခါထပ်ခါ ပြောင်းလဲနိုင်သည်။ ရလဒ်အနေဖြင့် ကူးပြောင်းမှုသည် စောနိုင်သည်၊ နောက်ကျနိုင်သည် သို့မဟုတ် ထပ်ခါထပ်ခါ ဖြစ်နိုင်သည်။. Texas Instruments ၏ hysteresis ပါသော နှိုင်းယှဉ်ကိရိယာ လမ်းညွှန် အကန့်အသတ်အနီးတွင် ဆူညံသံကြောင့် ဖြစ်ပေါ်သော အကူးအပြောင်းများစွာကို ဖော်ပြသည်။.
အနည်းငယ် ထိရောက်သော အကန့်အသတ် အမှား δV နှင့် ခန့်မှန်းခြေအားဖြင့် အဆုံးအမှတ် slope အတွက်၊ အချိန်-အမှား၏ အတိုင်းအတာမှာ -
|δt| ≈ |δV| / |S₂|
ထို့ကြောင့် တူညီသောဗို့အား အနှောင့်အယှက်သည် ပြန်လည်တက်လာသည့်နှုန်းနှေးသောအခါ အချိန်တိုင်းတာမှု အမှားကို ပိုမိုကြီးမားစေသည်။.
ဆက်လက်ဖြစ်ပေါ်လာမည့်အရာသည် ထိန်းချုပ်ရေး logic အပေါ်မူတည်ပါသည်။ အစောပိုင်းအစွန်းကို ဖမ်းယူခြင်းသည် တိုင်းတာထားသည့် အကွာအဝေးကို တိုစေသည်။ မှန်ကန်သော အစွန်းကို လွဲချော်ခြင်းသည် ပြီးမြောက်မှုကို နှောင့်နှေးစေနိုင်သည် သို့မဟုတ် timeout ကို ဖြစ်ပေါ်စေနိုင်သည်။ မရေမရာ စောင့်ဆိုင်းနေခြင်းသည် အကောင်အထည်ဖော်မှု၏ timeout နှင့် ပြန်လည်ကောင်းမွန်လာမှု အပြုအမူအပေါ် မူတည်ပါသည်။ ၎င်းသည် မလွဲမရှောင်သာသော “comparator lockup” မဟုတ်ပါ။”
integrator output၊ comparator output နှင့် conversion-complete state တို့ကို တူညီသောအချိန်အခြေခံပေါ်တွင် လေ့လာပါ။. ၎င်းသည် analog return fault ကို လွဲချော်သွားသော digital event မှ ခွဲခြားပေးသည်။.
Capacitor Memory နှင့် Residue တို့သည် နောက်ထပ် စတင်သည့် အမှတ်ကို ပြောင်းလဲစေသည်။
Dielectric absorption သည် capacitor ၏ အပြုအမူကို ယခင်ကအားသွင်းခြင်းနှင့် အားထုတ်ခြင်း၏ မှတ်တမ်းအပေါ် မူတည်စေသည်။ မပြီးပြတ်သော ကျန်ရှိနေသော အရာများကို ရှင်းလင်းခြင်းသည်လည်း နောက်ထပ် conversion ကို မတူညီသော အဆင့်မှ စတင်စေနိုင်သည်။ ဤအမှားများသည် input-amplitude သို့မဟုတ် polarity ပြောင်းလဲပြီးနောက် ပိုမိုထင်ရှားလာနိုင်သည်။.
ဟိ Microchip TC500-family မှတ်တမ်းများ လက်ကျန်လျှပ်စီး ရှင်းလင်းသည့် အဆင့်ကို ဖော်ပြပြီး ပေါင်းစပ်ကွန်ဒင်ဆာတွင် လျှပ်ကာစုပ်ယူမှု နည်းပါးရန် လိုအပ်သည်။ အမှားအယွင်းပမာဏ၊ ယိုစိမ့်မှုနှင့် အချိန်ကာလအပေါ် မူတည်သည့် လုပ်ဆောင်ချက်များကို အကဲဖြတ်ပါ။ လျှပ်ကာအမျိုးအစား တံဆိပ်တစ်ခုတည်းဖြင့် ပေါင်းစပ်ကိရိယာတစ်ခုသည် စက်ဝန်းအနည်းငယ်အကြာတွင် အမြဲတမ်း ပြည့်ဝမှု (saturation) ဖြစ်ပေါ်မည်ဟု မသတ်မှတ်နိုင်ပါ။.
၅။ Integration ချို့ယွင်းချက်များသည် တိုင်းတာရေး Pulse အမှားများအဖြစ် မည်သို့ဖြစ်လာသနည်း။
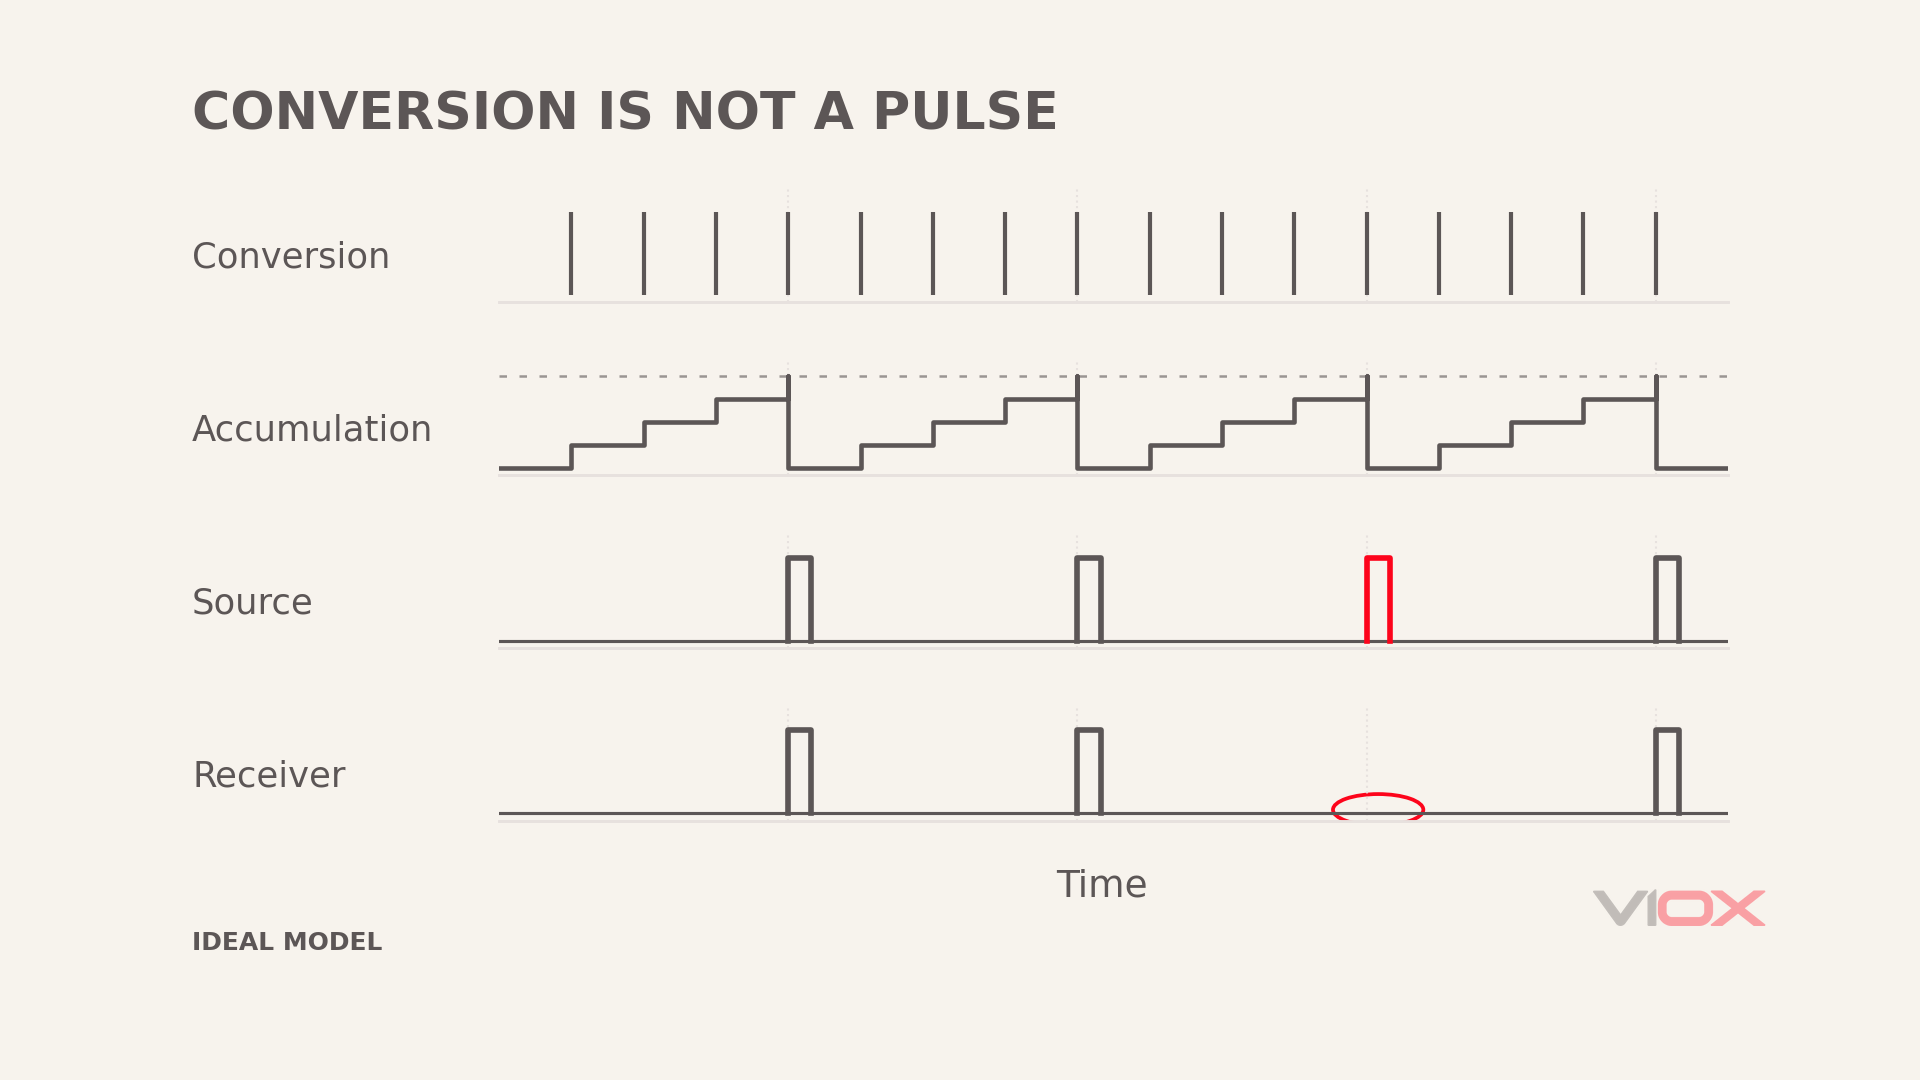
ဤနေရာတွင် အသုံးပြုထားသော မော်ဒယ်၌ တရားဝင်ပြောင်းလဲမှုတစ်ခုစီသည် ပါဝါခန့်မှန်းချက် P̂ ကို ပေးသည်။ နောက်ဆက်တွဲ လုပ်ဆောင်ချက်များသည် ဆက်စပ်နေသော အချိန်ကာလကို အသုံးပြု၍ စွမ်းအင်ကို စုဆောင်းပေးသည် - ΔE = P̂ × Δt, ၊ ပါဝါကို kW ဖြင့်လည်းကောင်း၊ အချိန်ကို နာရီဖြင့်လည်းကောင်း တိုင်းတာပါက စွမ်းအင်ကို kWh ဖြင့် ရရှိမည်ဖြစ်သည်။ ပြီးမြောက်သော ပြောင်းလဲမှုများကို ရိုးရိုးရေတွက်ခြင်းသည် ဤလုပ်ဆောင်ချက်ကို မလုပ်ဆောင်နိုင်ပါ၊ အထူးသဖြင့် ပြန်လာချိန်များ ကွဲပြားနေသည့်အခါမျိုးတွင် ဖြစ်သည်။ စုဆောင်းကိရိယာသည် တစ်ခုတည်းသော pulse စွမ်းအင်တိုးပွားမှုသို့ ရောက်ရှိသည်နှင့်တစ်ပြိုင်နက် ၎င်းသည် pulse တစ်ခုကို ထုတ်လွှတ်ပြီး ကျန်ရှိနေသည့်ပမာဏကို ဆက်လက်ထိန်းသိမ်းထားသည်။.
Calibration-frequency (CF) ပင်နှင့် သီးခြားခွဲထုတ်ထားသော မီတာ pulse တာမီနယ်တို့သည် မတူညီသော စကေးသတ်မှတ်ချက် သို့မဟုတ် လည်ပတ်မှုစည်းမျဉ်းများကို အသုံးပြုနိုင်သည်။ စောင့်ကြည့်နေသည့် သီးခြားအထွက်အတွက် pulse ကိန်းသေနှင့် enable/no-load အခြေအနေများကို အသုံးပြုပါ။.
impulses/kWh ရှိသော pulse ကိန်းသေ K နှင့် ရွေးချယ်ထားသော စွမ်းအင်ဦးတည်ချက်အတွက် kW ရှိသော တည်ငြိမ်သည့် အပြုသဘောဆောင်သော တက်ကြွပါဝါ P အတွက်၊ စံပြပျမ်းမျှ pulse ကြိမ်နှုန်းမှာ -
f = K × P / 3600 Hz
၎င်းသည် ဖြစ်နိုင်ခြေရှိသော ရလဒ်လေးခုကို ခွဲခြားပေးသည်။.
ကြိမ်နှုန်း အလွန်များခြင်း သို့မဟုတ် အလွန်နည်းခြင်း
အဝင်-ဧရိယာ အမှား၊ ကိုးကားချက် ပြောင်းလဲခြင်း သို့မဟုတ် အဆုံးမှတ်-အချိန်သတ်မှတ်မှု အမှားသည် ပါဝါ ခန့်မှန်းချက်ကို ပြောင်းလဲနိုင်သည်။ တည်တံ့သော ဘက်လိုက်မှုသည် ပျမ်းမျှ ကြိမ်နှုန်းကို ပြောင်းလဲစေသည်။.
အောက်လိုင်း ပျမ်းမျှသည် ကျပန်း တုန်ခါမှုကို လျှော့ချနိုင်သည်၊ သို့သော် တည်တံ့သော အမှတ်အသား ဘက်လိုက်မှုသည် စုဆောင်းနေနိုင်သည်။ တစ်ခုတည်းသော ကြိမ် အကွာအဝေး ပြောင်းလဲမှုသည် ရေရှည် စွမ်းအင် အမှားကို မတည်ထောင်ပါ။ အနိမ့်ပါဝါတွင်၊ မျှော်မှန်းထားသော အကွာအဝေးသည် ကိုယ်တိုင် ရှည်လျားနိုင်သည်။ 1,000 impulses/kWh နှင့် 0.01 kW ၏ P အတွက် 1,000 ၏ ဥပမာ K အတွက်၊ အကောင်းဆုံး ပျမ်းမျှ အကွာအဝေးသည် 360 စက္ကန့်ဖြစ်သည်၊ ထုတ်လုပ်မှု ကို ဖွင့်ထားပြီး ၎င်း၏ အလုပ်မရှိသော ကန့်သတ်ချက်ထက် ကျော်လွန်နေသည်ဟု ယူဆပါသည်။.
ကြိမ်နှုန်း ထုတ်လုပ်မှု အဆက်ပြတ် ရပ်တန့်နေသည်
ပြောင်းလဲမှု အချိန်လွန်ခြင်း၊ ထောက်ပံ့ရေး ပြန်လည်သတ်မှတ်ခြင်း သို့မဟုတ် အဆက်ပြတ် အဆင့် အစီအစဉ်သည် စွမ်းအင် စုဆောင်းသူထဲသို့ အသစ်ဒေတာ ဝင်ရောက်ခြင်းကို နောက်ကျစေနိုင်သည်။ အချက်ပြမှုများ ရပ်တန့်သွားခြင်းသည် မမှန်ကန်သောဒေတာကို မည်သို့ ကိုင်တွယ်သည်ပေါ်တွင် မူတည်သည်- ၎င်းကို စွန့်ပစ်ခြင်း၊ ယခင်တန်ဖိုးကို ကိုင်ဆောင်ခြင်း သို့မဟုတ် တိုင်းတာခြင်းကို ရပ်ဆိုင်းခြင်း။.
ထို့ကြောင့် ပုံမှန်မဟုတ်သော ပြောင်းလဲမှုနှင့် ဆုံးရှုံးသွားသော မီတာတပ်ဆင်ရေး ကြိမ်နှုန်းကြားတွင် တည်ငြိမ်သော တစ်ခုနှင့် တစ်ခု ဆက်နွယ်မှု မရှိပါ။.
ကြိမ်နှုန်း ထုတ်လုပ်မှု အဆက်မပြတ် ရပ်တန့်နေသည်
ပြောင်းလဲမှုသည် ဘယ်တော့မှ မပြီးမြောက်နိုင်၊ ထိန်းချုပ်သူသည် ပြန်လည်သတ်မှတ်မှုတွင် ရှိနေနိုင်သည်၊ ကြိမ်နှုန်း ထုတ်လုပ်မှုကို ပိတ်ထားနိုင်သည်၊ သို့မဟုတ် ထုတ်လုပ်မှု အင်တာဖေ့စ် ပျက်ကွက်နိုင်သည်။.
အမှန်တကယ် တိုင်းတာသည့် IC များသည် သတ်မှတ်ထားသော အခြေအနေများအောက်တွင် အလိုအလျောက် ပယ်ဖျက်ခြင်းများကိုလည်း ပြုလုပ်နိုင်သည်။ ဥပမာအားဖြင့်၊ ADE7755 ဒေတာစာရွက် သည် ဗို့အားနည်းသော ပြန်လည်သတ်မှတ်ခြင်းနှင့် ဝန်မရှိသော လည်ပတ်မှုအတွင်း ပယ်ဖျက်ခြင်းများကို ဖော်ပြသည်။ ဤသည်မှာ အထွက်အပြုအမူ၏ အထောက်အထားဖြစ်ပြီး၊ dual-slope converter ၏ ဥပမာမဟုတ်ပါ။.
လက်ခံသူသည် ရေတွက်လွန်ခြင်း သို့မဟုတ် ရေတွက်နည်းခြင်း
အထွက် အင်တာဖေ့စ်တွင် အနှောင့်အယှက်တစ်ခုသည် အပို ထရက်ရှိုးလ် ဖြတ်ကျော်မှုများနှင့် မှားယွင်းသော ရေတွက်မှုများကို ဖန်တီးနိုင်သည်။ ၎င်းသည် အချက်ပြအဆင့် သို့မဟုတ် ပယ်ဖျက်မှု အကျယ်ကိုလည်း ပြောင်းလဲနိုင်သည်။ ထို့ကြောင့် တရားဝင် ပယ်ဖျက်မှုသည် လက်ခံသူ၏ လိုအပ်ချက်များနှင့် မကိုက်ညီတော့ပါ။ အလွန်အကျွံ အဝင် စစ်ထုတ်မှုသည် တရားဝင် တိုတောင်းသော ပယ်ဖျက်မှုများကိုလည်း ပယ်ချနိုင်သည်။.
ရင်းမြစ်နှင့် လက်ခံသူကို နှိုင်းယှဉ်ပါ။ မှန်ကန်သော ရင်းမြစ် လှိုင်းပုံစံနှင့် မှားယွင်းသော လက်ခံရရှိသော ရေတွက်မှုများသည် စုံစမ်းမှုကို အင်တာဖေ့စ်သို့ ပြန်ညွှန်းသည်။ VIOX ၏ ပယ်ဖျက်မှု-ရေတွက်သူ လမ်းညွှန် သည် ရေတွက်ခြင်းနှင့် အဝင် အခြေအနေများအပေါ် ဆက်စပ်နောက်ခံကို ပေးသည်။.
၆။ ရောဂါလက္ခဏာ၊ ဖြစ်စဉ်ယန္တရားနှင့် အထောက်အထားတို့ကို ချိတ်ဆက်ခြင်း
| တွေ့ရှိရသော လက္ခဏာ | ဖြစ်နိုင်ခြေရှိသော အနှောင့်အယှက်လမ်းကြောင်း | လိုအပ်သော အထောက်အထားများ |
|---|---|---|
| Input-integration endpoint ရွေ့လျားသော်လည်း ramp သည် ဆက်တိုက်ရှိနေဆဲဖြစ်သည် | Input အနှောင့်အယှက်၊ offset သို့မဟုတ် ပိုလျှံသော ယိုစိမ့်မှု | Input ဧရိယာ၊ endpoint နှင့် ပြန်လာချိန်တို့တွင် သက်ဆိုင်ရာ အပြောင်းအလဲများ |
| Input-integration ramp ပြတ်တောက်ခြင်း | Input ဝန်ပိုခြင်း သို့မဟုတ် လုံလောက်မှုမရှိသော Output headroom | အမှန်တကယ် ထည့်သွင်းမှု၊ ထောက်ပံ့မှုနှင့် အထွက်လှိုင်း အကန့်အသတ်များ |
| switching ပြုလုပ်ချိန်တွင် အဆင့်တစ်ခု ပေါ်လာခြင်း | Charge injection သို့မဟုတ် ထိန်းချုပ်မှု-အချက်ပြ ချိတ်ဆက်မှု | switching အစွန်းနှင့် ဆက်စပ်သည့် အဆင့်၏ အချိန်ကိုက်ခြင်း |
| De-integration နှေးကွေးသွားသော်လည်း ပြီးဆုံးသွားခြင်း | ပြောင်းလဲသွားသော ရည်ညွှန်းချက် သို့မဟုတ် ပြန်လာသည့် လျှပ်စီး | ရည်ညွှန်းချက်၊ ramp slope နှင့် T₂ ပြောင်းလဲမှုများအကြား သဘောတူညီမှု |
| De-integration ပြုလုပ်နေစဉ်အတွင်း ပြန်လာသည့် လမ်းကြောင်း မရှိခြင်း | ကိုးကားချက် လမ်းကြောင်း သို့မဟုတ် ခလုတ်အခြေအနေ ချို့ယွင်းချက် | အမိန့်ပေးထားသော အခြေအနေနှင့် လက်တွေ့ node တုံ့ပြန်မှုတို့ကို နှိုင်းယှဉ်ခြင်း |
| Ramp သည် endpoint ကို ဖြတ်ကျော်သော်လည်း ပြောင်းလဲမှုအချိန် ကုန်ဆုံးသွားခြင်း | Comparator၊ capture သို့မဟုတ် ထိန်းချုပ်မှုအခြေအနေဆိုင်ရာ ပြဿနာ | Analog ဖြတ်ကျော်မှု၊ ဒစ်ဂျစ်တယ်အစွန်းနှင့် ပြီးဆုံးမှုအခြေအနေတို့၏ အစီအစဉ် |
| Pulse ပြတ်တောက်မှုသည် reset နှင့် တိုက်ဆိုင်နေခြင်း | လျှပ်စစ်ပေးသွင်းမှု သို့မဟုတ် reset လမ်းကြောင်း | လျှပ်စစ်ပေးသွင်းမှုဖြစ်စဉ်၊ reset နှင့် ပျောက်ဆုံးနေသော pulse များကြားရှိ အချိန်ဆက်စပ်မှု |
| ရင်းမြစ်မှ ပိုစ့်များ (pulses) ရှိနေသော်လည်း လက်ခံကိရိယာက ရေတွက်မှုများကို လွဲချော်နေသည် | ဒရိုင်ဘာ၊ အိုင်ဆိုလေးရှင်း၊ ကေဘယ်ကြိုး သို့မဟုတ် အဝင်ပိုင်းဆိုင်ရာ ဖွဲ့စည်းပုံ | နှစ်ဖက်စလုံးရှိ အဆင့်များ၊ အကျယ်များ၊ အစွန်းများ (edges) နှင့် စုစည်းထားသော ရေတွက်မှုများ |
ဖြစ်နိုင်ခြေရှိသော အကြောင်းရင်းတစ်ခုစီသည် စမ်းသပ်နိုင်သည့် ရှင်းလင်းချက်တစ်ခု ဖြစ်သည်။ ယန္တရားကို အတည်ပြုရန်အတွက် ဆက်စပ်နေသော အထောက်အထားများ လိုအပ်သည်၊ ရောဂါလက္ခဏာသည် ပျက်စီးသွားသော အစိတ်အပိုင်း၏ အမည်မဟုတ်ပါ။.
၇။ EMC တိုးတက်မှုများကို ချို့ယွင်းနေသော လုပ်ဆောင်ချက်နှင့် ကိုက်ညီအောင်ပြုလုပ်ခြင်း
တိုင်းတာမှုအမှားအယွင်းအသစ် မဖြစ်ပေါ်စေဘဲ အဝင်ပိုင်းကို ကာကွယ်ပါ
အဝင်ပိုင်း ကာကွယ်ခြင်းနှင့် စစ်ထုတ်ခြင်းတို့တွင် ဆူညံသံ လျော့နည်းစေခြင်း၊ ရင်းမြစ်၏ impedance၊ တည်ငြိမ်ချိန် (settling time) နှင့် ဗို့အားနှင့် လျှပ်စီးကြောင်း တိုင်းတာသည့် ချန်နယ်များ၏ amplitude/phase ကိုက်ညီမှုတို့ကို ထည့်သွင်းစဉ်းစားရမည်။ ကက်ပတ်ဆီတာ ပိုကြီး၍ ပိုမိုချောမွေ့လာသော လှိုင်းပုံစံသည် တိကျသော လျှပ်စစ်စွမ်းအား တိုင်းတာမှု ဖြစ်လာမည်ဟု အလိုအလျောက် မဆိုလိုပါ။.
အချက်ပြမှုနည်းသော ပေါင်းစပ်သည့် နုတ်ဒ်များ (nodes) တွင် clamp နှင့် analog-switch တို့၏ ယိုစိမ့်မှုကို အကဲဖြတ်ရာတွင် ထည့်သွင်းပါ။ ပြုပြင်ပြောင်းလဲမှုတစ်ခု ပြုလုပ်ပြီးနောက် ဝန်နည်းချိန်တွင် တိကျမှုနှင့် ခုခံနိုင်စွမ်းကို ပြန်လည်စစ်ဆေးပါ။.
ဆူညံသံများပါဝင်သော ပြန်လာသည့် လျှပ်စီးကြောင်းများကြောင့် ရည်ညွှန်းနုတ်ဒ်များ (reference nodes) ရွေ့လျားခြင်းမှ ကာကွယ်ပါ
ထိခိုက်လွယ်သော ရည်ညွှန်းချိတ်ဆက်မှုများကို ထောက်ပံ့ရေး၊ ဒစ်ဂျစ်တယ်နှင့် အထွက်ပြန်စီးကြောင်းများမှ ခွဲခြား၍ စစ်ဆေးပါ။ မျှဝေသုံးစွဲသော impedance သည် ထိုစီးကြောင်းများကို တိုင်းတာမှုအမှားများအဖြစ် ပြောင်းလဲစေနိုင်သည်။ decoupling နေရာချထားမှုနှင့် ပြန်စီးကြောင်းလမ်းကြောင်းများသည် nominal capacitance ကဲ့သို့ပင် အရေးကြီးပါသည်။.
Analog Devices ၏ 71M6511 EMC လျှောက်လွှာဆိုင်ရာ လမ်းညွှန်ချက် သည် ရည်ညွှန်းလမ်းကြောင်းများ၊ အဝင်စစ်ထုတ်ခြင်းနှင့် ပုံစံထုတ်ခြင်းဆိုင်ရာ ဥပမာများကို ပံ့ပိုးပေးပါသည်။ ၎င်း၏ resistor နှင့် capacitor တန်ဖိုးများကို ခွဲခြမ်းစိတ်ဖြာမှုမရှိဘဲ ဆက်စပ်မှုမရှိသော ဒီဇိုင်းတစ်ခုသို့ ကူးပြောင်းအသုံးပြုသင့်သည်မဟုတ်ပါ။.
အချိန်ကိုက်တိကျမှုကို မဆုံးရှုံးစေဘဲ မှားယွင်းသော Comparator ဖြစ်ရပ်များကို ငြင်းပယ်ခြင်း
သင့်လျော်သော hysteresis သို့မဟုတ် အဝင်အခြေအနေသတ်မှတ်ခြင်းသည် ထပ်ခါတလဲလဲဖြစ်သော threshold ကူးပြောင်းမှုများကို လျှော့ချပေးနိုင်သည်။ သို့သော် hysteresis သည် ထိရောက်သော trip point ကို ပြောင်းလဲစေပြီး စစ်ထုတ်ခြင်းက နှောင့်နှေးမှုကို ဖြစ်ပေါ်စေသည်။ နှစ်ခုစလုံးသည် conversion-error ဘတ်ဂျက်တွင် ပါဝင်သည်။.
ထိန်းချုပ်ရေး logic သည် conversion အချိန်ကုန်ဆုံးခြင်း၊ ပုံမှန်မဟုတ်သော အဆင့်အခြေအနေများနှင့် မမှန်ကန်သော ရလဒ်များကို ထောက်လှမ်းသင့်ပြီး ပြန်လည်ကောင်းမွန်လာသည့် ဖြစ်ရပ်များကို မှတ်တမ်းတင်သင့်သည်။ watchdog ပြန်လည်စတင်ခြင်းသည် အနှောင့်အယှက်ဖြစ်နေစဉ်အတွင်း စွမ်းအင်အတွက် အလိုအလျောက် ထည့်သွင်းတွက်ချက်ပေးမည်မဟုတ်ပါ။ ဒေတာကိုင်တွယ်မှုနှင့် ပြန်လည်ကောင်းမွန်လာမှုအပြင် လုပ်ဆောင်ချက် ပြန်လည်စတင်ခြင်းကိုပါ အတည်ပြုပါ။.
Interface ကို ကာကွယ်နေစဉ်အတွင်း မှန်ကန်သော Pulse များကို ထိန်းသိမ်းခြင်း
ဒရိုင်ဘာ၊ အိုင်ဆိုလေတာ၊ pull-up၊ ကလမ်များနှင့် လက်ခံကိရိယာတို့သည် လိုက်ဖက်ညီသော လျှပ်စစ်နှင့် အချိန်ကိုက်လိုအပ်ချက်များ ရှိရန် လိုအပ်သည်။ ကာကွယ်မှုထည့်သွင်းပြီးနောက် မှန်ကန်သော pulse အကျယ်၊ အစွန်းပိုင်းဆိုင်ရာ အပြုအမူနှင့် အများဆုံးရေတွက်နှုန်းတို့ကို ပြန်လည်စစ်ဆေးပါ။.
လျှပ်ကူးနိုင်သော အကာအရံအတွင်းသို့ အကာအကွယ်ပါသော ကေဘယ်ကြိုးများ ဝင်ရောက်သည့်နေရာတွင်၊ စနစ်ပြန်လည်သုံးသပ်ချက်၌ ဝင်ရောက်သည့်နေရာ၏ ဘွန်း (entry bond) ကို ထည့်သွင်းပါ။ VIOX ၏ EMC ကေဘယ်ဂလန်း လမ်းညွှန်ကို ကြည့်ပါ။. ကေဘယ်ကြိုးဝင်ရောက်သည့်နေရာ၏ အကာအကွယ်သည် ချိတ်ဆက်မှုလမ်းကြောင်း၏ တစ်စိတ်တစ်ပိုင်းကိုသာ ဖြေရှင်းပေးခြင်းဖြစ်ပြီး၊ ဘုတ်အဆင့် ရည်ညွှန်းချက်နှင့် ပြန်လည်ရောက်ရှိသည့် လမ်းကြောင်း ဒီဇိုင်းကို အစားထိုးနိုင်မည်မဟုတ်ပါ။.
မှိတ်တုတ်မှိတ်တုတ်ဖြစ်နေသော Pulse အချက်ပြမီးထက် ပိုမိုစစ်ဆေးရန် လိုအပ်သည်
ပုံမှန်လည်ပတ်မှု၊ အနှောင့်အယှက်ဖြစ်ချိန်အတွင်း ဖြစ်ပေါ်သည့်အပြုအမူနှင့် ပြန်လည်ကောင်းမွန်လာမှုတို့ကို သက်ဆိုင်ရာ IEC 62052-11 သို့မဟုတ် GB/T 17215 အပိုင်း နှင့် ထုတ်ကုန်စမ်းသပ်မှု အစီအစဉ်တို့တွင် မှတ်တမ်းတင်ပါ။ စမ်းသပ်မှုအဆင့်များနှင့် လက်ခံနိုင်မှု စံနှုန်းများသည် သက်ဆိုင်ရာထုတ်ဝေမှု၊ ပို့တ် (port) နှင့် စက်ပစ္စည်းအခြေအနေများအပေါ် မူတည်သည်။ Transient voltage suppressor (TVS) သို့မဟုတ် ရည်ညွှန်းပုံစံပြဇယားတစ်ခုတည်းဖြင့် တပ်ဆင်မှုဆိုင်ရာ လိုက်နာမှုရှိကြောင်း အတည်ပြု၍မရပါ။.
အသုံးဝင်သော စစ်ဆေးမှုတစ်ခုသည် မေးခွန်းလေးခုကို အဖြေပေးသည်- ပေါင်းစပ်လှိုင်းပုံစံ ပြန်လည်ကောင်းမွန်လာပါသလား၊ ပြောင်းလဲခြင်းသည် အချိန်မီ ပြီးဆုံးပါသလား၊ အရင်းအမြစ်နှင့် လက်ခံသူ အရေအတွက်များ ကိုက်ညီပါသလား၊ နှင့် တိုင်းတာမှု အမှားနှင့် သိမ်းဆည်းထားသော အချက်အလက်များသည် ဖြစ်ရပ်မတိုင်မီနှင့် နောက်ပိုင်းတွင် လိုအပ်ချက်များနှင့် ကိုက်ညီပါသလား။
Input integration အတွက်၊ input area ကို စစ်ဆေးပါ။ De-integration အတွက်၊ return slope နှင့် endpoint ကို စစ်ဆေးပါ။ Metering pulses အတွက်၊ accumulation နှင့် transmission ကို စစ်ဆေးပါ။. ထိုလေ့လာမှုများကို ဆက်သွယ်ခြင်းသည် တိုင်းတာမှု bias၊ ပြောင်းလဲခြင်း အနှောင့်အယှက်နှင့် output-reception အမှားများကို ခွဲခြားပေးသည်။.