

На этой странице
Электромагнитные помехи могут влиять на интегрирующую измерительную схему тремя основными способами: он изменяет интегрированный вход, изменяет опорный возвратный контур или нарушает синхронизацию преобразования и прием импульсов. Первые два могут изменить результат преобразования без остановки цепи. Прерывания импульсов могут возникнуть, когда преобразование не может завершиться, контроллер сбрасывается или выходной путь перестает передавать действительные сигналы.
Мигающий или стационарный индикатор импульсов не может определить, какой механизм ответственен. Полезное объяснение связывает три вещи: откуда поступают помехи, как изменяется интеграционная форма волны и как это изменение влияет на результат измерения или выход импульса.
Модель и область применения: В этой статье используется типичная модель с двойным наклоном. “Положительная интеграция” означает интеграцию входа; “отрицательная интеграция” означает деинтеграцию с противоположной опорой. Эти названия не требуют, чтобы выход становился сначала положительным, а затем отрицательным, не подразумевают два независимых канала и не описывают регистры импорта/экспорта энергии. Чтобы объяснить последствия учета, предположим, что фронт-энд уже сформировал сигнал с низкой полосой пропускания, пропорциональный активной мощности. Затем результаты преобразования поступают в накопление энергии с учетом времени и генерацию импульсов; это предполагает, что измеренная мощность соответствует назначенному ей интервалу, включая любые промежутки между преобразованиями. Это объяснительная модель, а не универсальная архитектура счетчика энергии; сигма-дельта АЦП, цифровое умножение и прямое преобразование напряжения в частоту требуют анализа их фактических путей прохождения сигнала. Проверка формы волны предназначена для квалифицированных инженеров, использующих соответствующие изолированные измерительные устройства: измерительная плата может быть привязана к напряжению сети, поэтому обычный заземленный щуп осциллографа не должен подключаться к узлу под напряжением.
1. Нормальная работа: что происходит во время двухтактного преобразования?
Отделите аналоговое преобразование от функции учета энергии/импульсов:
Сигнал, пропорциональный мощности
        ↓
Переключение входа/опоры → Интегратор → Компаратор → Синхронизация и результат преобразования
        ↑                                              │
        └──────────────── Управление фазой ────────────────┘

Результат преобразования → Накопление энергии с учетом времени
                  → Достигнут приращение энергии одного импульса → Измерительный импульс
Это функциональные зависимости, а не инструкции по монтажу. Переход компаратора в состояние «преобразование завершено» не является измерительным импульсом, генерируемым ниже по цепи.
Положительное интегрирование: преобразование входного сигнала в отклонение напряжения
Интегрирование входного сигнала длится в течение фиксированного интервала T₁. Для постоянного входного сигнала величина отклонения выходного напряжения идеального интегратора составляет:
|ΔV₁| = |Vin| × T₁ / (Rint × Cint)
Более высокий входной сигнал создает более крутой наклон. Более длительный интервал интегрирования приводит к большему отклонению. Для изменяющегося входного сигнала конечное отклонение зависит от площади входного сигнала за интервал интегрирования, а не от отдельного мгновенного пика.
Здесь ΔV — это изменение напряжения. Соответствующее изменение заряда равно ΔQ = Cint × ΔV; эти две величины не являются взаимозаменяемыми.
Отрицательное интегрирование: возврат к начальному порогу с известным наклоном
После интегрирования входного сигнала схема переключается на опорное напряжение, которое возвращает выходной сигнал к его начальному порогу. Идеальная величина наклона возврата составляет:
|S₂| = |Vref| / (Rint × Cint)
Если в обеих фазах используются одинаковые Rint и Cint и возврат происходит к одному и тому же порогу:
|Vin| × T₁ = |Vref| × T₂
Следовательно:
T₂ = T₁ × |Vin| / |Vref|
Нормальное преобразование имеет два линейных участка: один удаляется от начальной точки, а другой возвращается к ней. Компаратор определяет порог возврата, позволяя контроллеру остановить отсчет времени T₂.
For an illustrative input of 0.5 V, reference magnitude of 1 V and T₁ of 20 ms, the ideal T₂ is 10 ms. These are calculation inputs, not specifications for a particular meter.
Двухтактное преобразование позволяет идеальным значениям общих RC-компонентов взаимно сокращаться в соотношении. Смещение, утечка, ошибка порога и восстановление после перегрузки по-прежнему имеют значение. Практические реализации могут включать фазы автонуля и остаточной очистки. См. Объяснение интегрирующих АЦП-архитектур от Analog Devices.
2. Откуда проникают помехи и что они изменяют?
Одно и то же внешнее воздействие может привести к различным результатам в зависимости от узла, которого оно достигает.
| Место связи | Затронутое количество цепей | Немедленный симптом |
|---|---|---|
| Вход дискретизации и интегратора | Входное напряжение, ток или интегрированная область | Изменение наклона рампы или сдвиг конечной точки |
| Питание, опорное напряжение и опорная земля | Запас по усилению, наклон возврата или пороговое значение сравнения | Ограничение, измененное время возврата или дрожание конечной точки |
| Управление переключателем, тактовый генератор и сброс | Длительность фазы, время переключения или допустимое количество таймеров | Скачки преобразования, тайм-ауты или перезапуски |
| Драйвер импульсов и интерфейс приемника | Логические уровни, ширина импульса, фронты или опорное напряжение приемника | Ложные импульсы, пропущенные счета или отсутствующие внешние импульсы |
Синфазная помеха, перемещающая обе входные клеммы вместе, не является автоматически ошибкой дифференциального измерения. Однако конечный коэффициент подавления синфазного сигнала, несоответствие импедансов входных фильтров или превышение диапазона синфазного сигнала могут позволить ей повлиять на результат.
Также следует различать временную ошибку во время помехи, восстановление после события и необратимое повреждение оборудования. Кратковременная пауза в выходном сигнале не означает необратимый отказ компонента.
Ошибки тактового генератора также требуют контекста. Если фиксированный интервал интегрирования и счетчик возврата используют один и тот же стабильный тактовый генератор, общий масштабный коэффициент тактовой частоты сокращается из их отношения. Помеха тактового генератора между фазами, потерянный фронт или сброс все еще могут исказить преобразование. Отдельно накопление энергии зависит от прошедшего времени: сокращение коэффициента преобразования не гарантирует точную временную базу энергии.
3. Сбои положительной интеграции: почему наклон изменяется, ограничивается или останавливается?
Входные помехи интегрируются вместе с сигналом
Предположим, что фактический входной сигнал состоит из желаемого сигнала Vin(t) плюс помеха vn(t). Для идеального инвертирующего интегратора помеха вносит дополнительное отклонение выходного сигнала:
δV₁ = −[1 / (Rint × Cint)] × ∫ vn(t) dt, интегрированное от 0 до T₁
Непосредственное следствие полезно: суммарная площадь помехи в пределах окна интегрирования определяет этот вклад в погрешность преобразования.
Если ее положительная и отрицательная площади компенсируют друг друга, ошибка конечной точки может быть небольшой. Если окно охватывает только часть цикла или помеха содержит смещение, конечная точка смещается. Фиксированный интервал интегрирования может отбрасывать определенные периодические помехи путем усреднения; он не удаляет автоматически каждый высокочастотный сигнал.
Существует другой путь. Высокочастотные помехи могут выпрямляться нелинейными переходами во входном каскаде, создавая низкочастотную или DC ошибку. В этом случае интегратор получает уже искаженный сигнал. Увеличение интервала интегрирования само по себе может не устранить эту ошибку. Учебное пособие Analog Devices MT-096 объясняет ВЧ-выпрямление в прецизионных усилителях.
Признаки, на которые следует обратить внимание: входная фаза начинается и заканчивается нормально, но ее конечная точка и последующее время возврата изменяются при входном возмущении. Сначала установите, изменилась ли входная область или сам интегратор перестал вести себя линейно.
Недостаточный запас по напряжению ограничивает линейно изменяющийся сигнал
Линейная зависимость интегрирования применима только до тех пор, пока усилитель работает в пределах заданных условий эксплуатации.
Чрезмерный входной сигнал или возмущение в цепи питания, уменьшающее доступный размах выходного сигнала, могут привести к тому, что линейно изменяющийся сигнал достигнет предела выходного напряжения усилителя. На форме волны появляется «полка». Входной сигнал может присутствовать, но выходной сигнал больше не следует ожидаемому наклону, поэтому при преобразовании теряется информация о входной области.
Это отличается от плоского линейно изменяющегося сигнала, вызванного фактически нулевым входным сигналом. Сравните входной сигнал, питание и выходной сигнал интегратора:
- Входной сигнал присутствует, выходной сигнал близок к пределу размаха: проверьте запас по напряжению или перегрузку.
- Вход фактически не подключен, выход сохраняет свое предыдущее значение: проверьте состояние переключения и путь прохождения входного сигнала.
- Аномальное поведение кратковременно сохраняется после возврата к нормальным условиям: оцените восстановление после перегрузки, прежде чем делать вывод о повреждении усилителя.
Синфазное перенапряжение, насыщение выхода и защелкивание CMOS — это различные состояния. Диагностика защелкивания требует доказательств, таких как специфическое поведение устройства, аномальный ток и характеристики восстановления, а не просто плоская форма сигнала.
Переключение и утечка изменяют интегрируемый ток
Переходы аналогового ключа могут приводить к инжекции заряда. Если суммарный заряд ΔQ достигает интегрирующего конденсатора, результирующий скачок напряжения приблизительно равен:
ΔVstep ≈ ΔQ / Cint
Это часто проявляется как ступенька в момент переключения, а не как равномерное изменение наклона. Распределение заряда зависит от ключа и окружающего контура; значение заряда, вводимого во всем техническом паспорте, не следует автоматически присваивать Cint. См. учебное пособие Analog Devices по аналоговым ключам MT-088.
Постоянный дополнительный ток утечки ведет себя скорее как дополнительный вход. Величина ошибки наклона составляет приблизительно |Ileak| / Cint. Когда желаемый входной ток мал, та же утечка вызывает большую относительную ошибку.
Впрыск заряда и утечка являются существующими неидеальностями схемы. Определите, усугубляет ли их внешняя помеха, сравнивая формы сигналов, условия эксплуатации и поведение устройства до, во время и после события.
4. Сбои отрицательной интеграции: почему возврат к порогу идет не так?
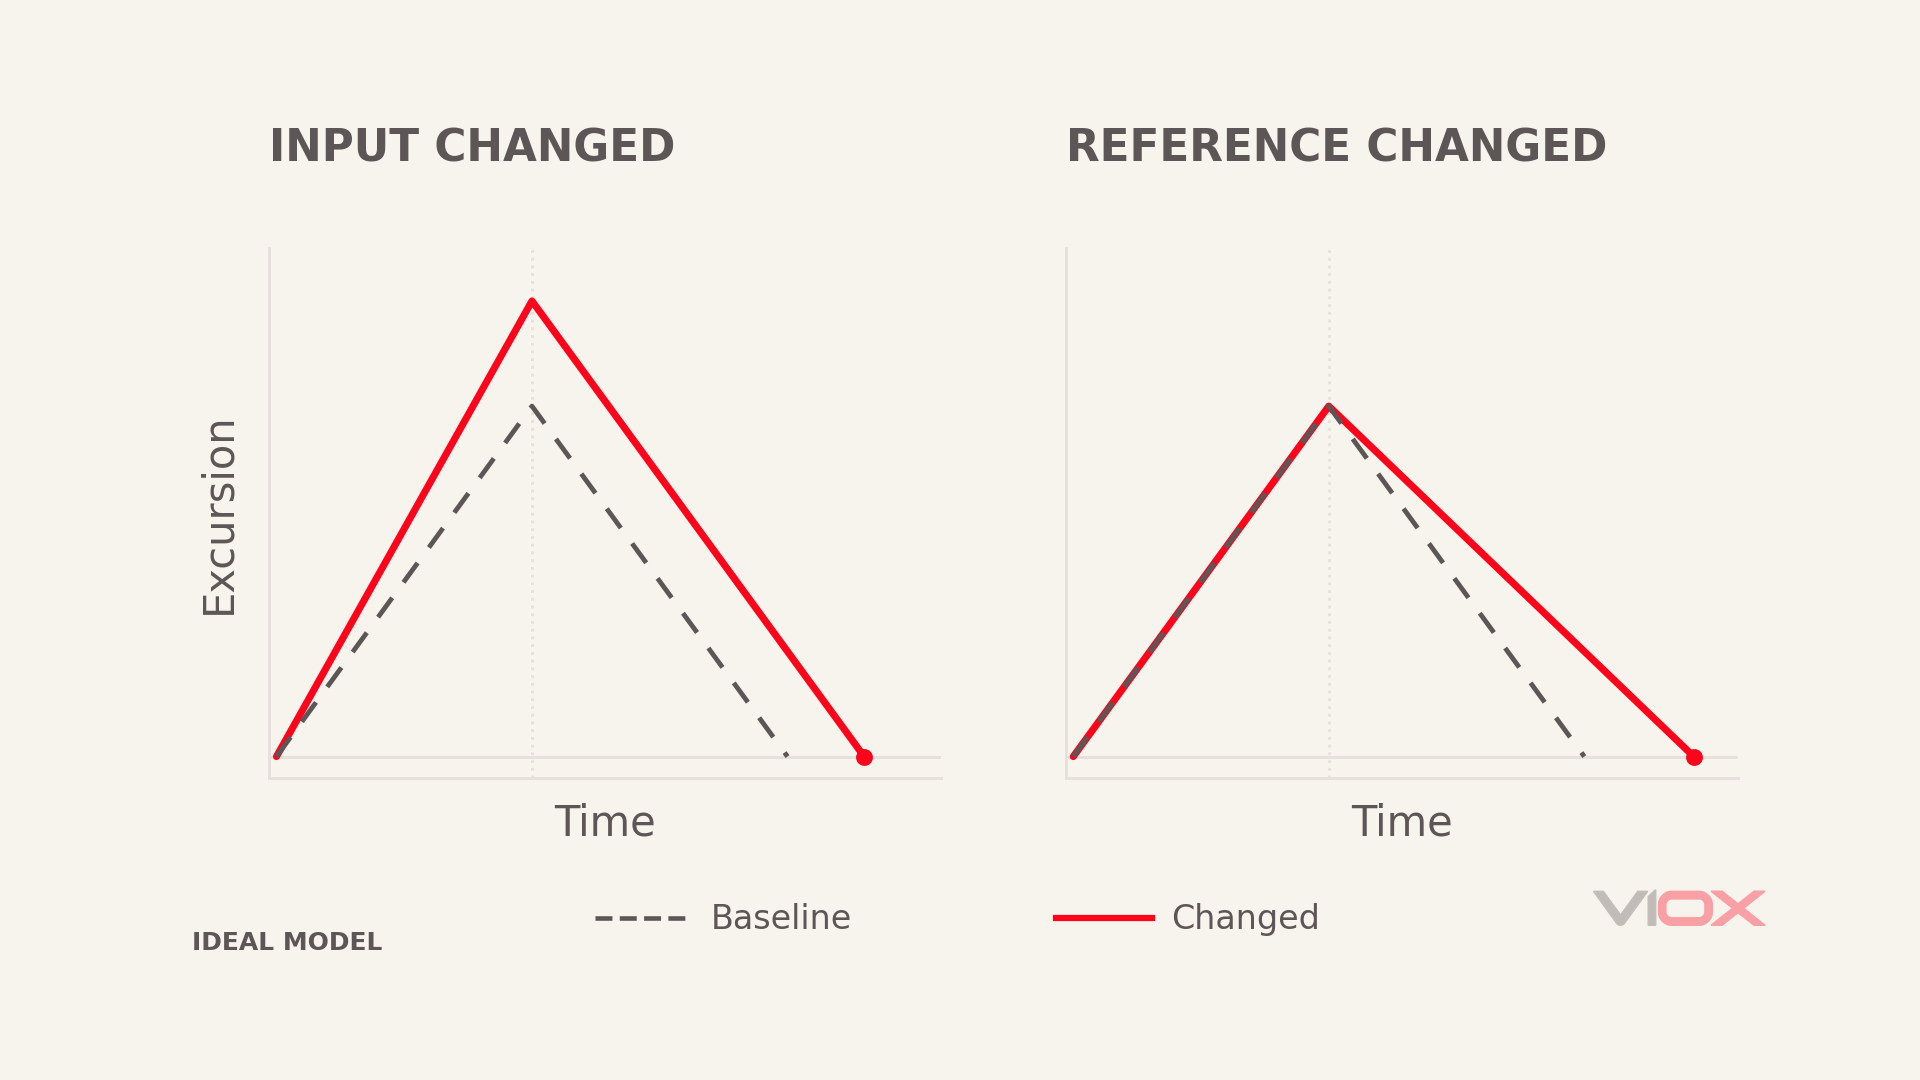
Изменение опорного напряжения изменяет скорость возврата
При неизменной конечной точке входной интеграции меньшая величина опорного напряжения создает более пологий наклон возврата и более длительный T₂. Большая величина опорного напряжения делает противоположное.
Для небольшого изменения опорного напряжения, которое остается приблизительно постоянным во время дезинтеграции, обратная зависимость дает:
δT₂ / T₂ ≈ −δVref / Vref
Здесь Vref обозначает опорное значение. Если последующая обработка все еще использует номинальное опорное значение, более длительное T₂ интерпретируется как большее входное значение. Первым следствием является ошибка усиления, а не обязательно остановка выходного импульса.
Если опорное напряжение изменяется в процессе дезинтеграции, наклон возврата изменяется со временем. Оцените интеграл опорного напряжения за этот период, а не полагайтесь на одно мгновенное значение напряжения.
Опорное напряжение подается некорректно
Контроллер может инициировать дезинтеграцию без установления заданного опорного тока. В этом случае выходной сигнал может удерживаться, медленно дрейфовать или реагировать в основном на утечку и смещение. Неправильная полярность опорного напряжения может отдалить его от конечной точки.
Решающее наблюдение заключается в следующем: после команды переключения, получает ли интегрирующий узел ток в требуемом направлении?
Это более информативно, чем приписывать высокий выходной сигнал схлопнувшейся отрицательной шине питания. Дезинтеграция требует противотока; необходимость отдельной отрицательной шины питания зависит от реализации схемы.
Пороговый шум искажает событие окончания преобразования
Компаратор реагирует на разницу между двумя своими входами. Ближе к концу процесса шум на пиле или опорном напряжении сравнения может многократно изменять знак этой разницы. Результирующий переход может быть преждевременным, запоздалым или повторяющимся. Руководство по компараторам с гистерезисом от Texas Instruments описывает множественные переходы, вызванные шумом вблизи порога.
Для небольшой эффективной ошибки порога δV и приблизительно постоянного наклона конечной точки величина ошибки времени составляет:
|δt| ≈ |δV| / |S₂|
Таким образом, одно и то же возмущение напряжения создает большую ошибку по времени, когда обратный наклон медленнее.
Дальнейшие события зависят от логики управления. Захват раннего фронта сокращает измеренный интервал. Пропуск действительного фронта может задержать завершение или вызвать тайм-аут. Бесконечное ожидание зависит от реализации тайм-аута и поведения системы восстановления; это не является неизбежной “блокировкой компаратора”.”
Наблюдайте за выходом интегратора, выходом компаратора и состоянием завершения преобразования на одной временной шкале. Это позволяет отличить неисправность аналогового возврата от пропущенного цифрового события.
Память конденсатора и остаточный заряд изменяют следующую начальную точку
Диэлектрическая абсорбция приводит к тому, что поведение конденсатора зависит от предыдущей истории заряда и разряда. Неполное снятие остаточного заряда также может привести к тому, что следующее преобразование начнется с другого уровня. Эти ошибки могут стать более заметными после изменения амплитуды или полярности входного сигнала.
Сайт Документация на семейство Microchip TC500 описывает фазу снятия остаточного заряда и требует низкой диэлектрической абсорбции в интегрирующем конденсаторе. Оцените бюджет ошибок, токи утечки и поведение, зависящее от истории. Одной лишь маркировки диэлектрика недостаточно, чтобы утверждать, что интегратор перейдет в состояние постоянного насыщения после нескольких циклов.
5. Как сбои интеграции приводят к ошибкам счетных импульсов?
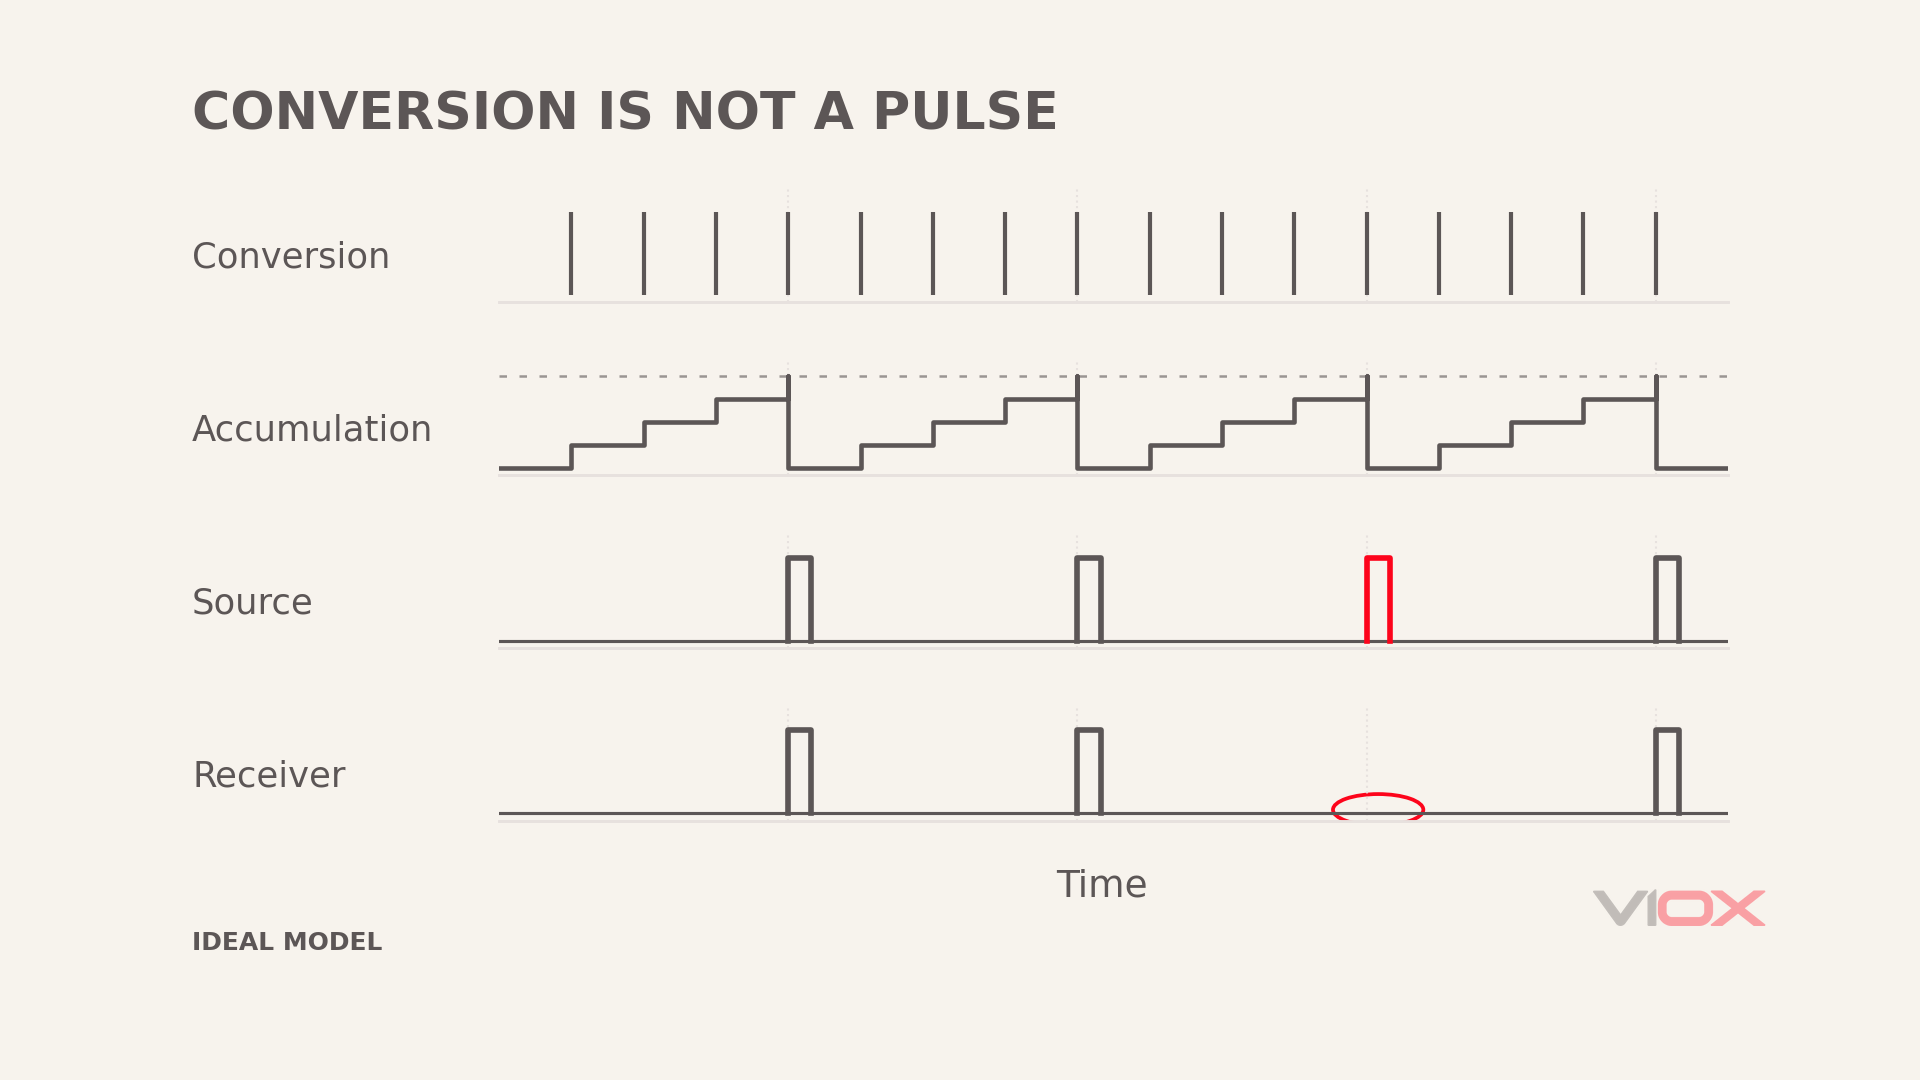
В используемой здесь модели каждое допустимое преобразование дает оценку мощности P̂. Последующая обработка накапливает энергию, используя соответствующий временной интервал: ΔE = P̂ × Δt, с мощностью в кВт и временем в часах для энергии в кВт·ч. Простое подсчитывание завершенных преобразований не выполняло бы эту функцию, особенно когда время возврата варьируется. Как только аккумулятор достигает приращения энергии одного импульса, он испускает импульс и сохраняет остаток.
Вывод частоты калибровки (CF) и изолированная клемма импульсов счетчика могут использовать разные правила масштабирования или работы. Используйте константу импульса и условия включения/без нагрузки для конкретного наблюдаемого выхода.
Для константы импульса K в импульсах/кВт·ч и установившейся неотрицательной активной мощности P в кВт для выбранного направления энергии идеальная средняя частота импульсов составляет:
f = K × P / 3600 Hz
Это разделяет четыре возможных исхода.
Частота импульсов слишком высокая или слишком низкая
Ошибка входной области, изменение ссылки или ошибка синхронизации конечной точки могут изменить оценку мощности. Устойчивое смещение затем изменяет среднюю частоту импульсов.
Downstream averaging may reduce random jitter, whereas a persistent signed bias can continue accumulating. A change in one pulse interval alone does not establish the long-term energy error. At low power, the expected interval can itself be long: for an illustrative K of 1,000 impulses/kWh and P of 0.01 kW, the ideal average interval is 360 seconds, provided the output is enabled and above its no-load threshold.
Выход импульсов прерывается периодически
Тайм-аут преобразования, сброс питания или прерванная последовательность фаз могут задержать поступление новых данных в накопитель энергии. Останавливаются ли импульсы немедленно, зависит от того, как система обрабатывает недопустимые данные: отбрасывает их, сохраняет предыдущее значение или приостанавливает измерение.
Следовательно, нет фиксированной однозначной связи между аномальным преобразованием и потерянным импульсом измерения.
Выход импульсов останавливается постоянно
Преобразование может никогда не завершиться, контроллер может оставаться в режиме сброса, генерация импульсов может быть отключена или выходной интерфейс может выйти из строя.
Фактические микросхемы измерения также могут намеренно подавлять импульсы при определенных условиях. Например, Технический паспорт ADE7755 описывает подавление импульсов во время сброса при пониженном напряжении и работу на холостом ходу. Это является свидетельством поведения выхода, а не примером двухтактного преобразователя.
Приемник завышает или занижает показания
Помехи на выходном интерфейсе могут создавать дополнительные переходы через порог и ложные отсчеты. Они также могут изменять уровень сигнала или длительность импульса, из-за чего корректный импульс перестает соответствовать требованиям приемника. Чрезмерная входная фильтрация также может приводить к отсеиванию допустимых узких импульсов.
Сравните источник и приемник. Правильная форма сигнала источника при неверных показаниях приемника перенаправляет расследование на интерфейс. Руководство VIOX по счетчикам импульсов предоставляет соответствующую справочную информацию о подсчете и входных условиях.
6. Соедините симптом, механизм и доказательства
| Наблюдаемый симптом | Возможный путь помехи | Необходимые подтверждающие данные |
|---|---|---|
| Конечная точка интеграции входного сигнала смещается, но наклон остается непрерывным | Входная помеха, смещение или дополнительный ток утечки | Соответствующие изменения во входной области, конечной точке и времени возврата |
| Ограничение наклона интеграции входного сигнала | Перегрузка по входу или недостаточный запас по выходному напряжению | Фактические пределы входного сигнала, питания и размаха выходного сигнала |
| Появляется ступенька при переключении | Инжекция заряда или связь управляющего сигнала | Временной интервал ступеньки относительно фронта переключения |
| Дезинтеграция замедляется, но завершается | Измененный опорный или возвратный ток | Согласование между опорным значением, наклоном рампы и изменениями T₂ |
| Нет тенденции возврата во время дезинтеграции | Неисправность опорного пути или состояния переключателя | Командное состояние по сравнению с фактическим откликом узла |
| Рампа пересекает конечную точку, но время преобразования истекает | Проблема с компаратором, захватом или управляющим состоянием | Последовательность аналогового пересечения, цифрового фронта и состояния завершения |
| Прерывание импульса совпадает со сбросом | Цепь питания или сброса | Временная корреляция между событием питания, сбросом и пропущенными импульсами |
| Импульсы источника присутствуют, но приемник пропускает счет | Драйвер, изоляция, кабель или конфигурация входа | Уровни, длительности, фронты и накопленные значения на обоих концах |
Каждый вариант является проверяемым объяснением. Подтверждение механизма требует коррелирующих доказательств; сам по себе симптом не является названием неисправного компонента.
7. Сопоставьте улучшения ЭМС с отказавшей функцией
Защита входа без внесения новой погрешности измерения
Входная защита и фильтрация должны учитывать ослабление шумов, полное сопротивление источника, время установления, а также согласование амплитуды и фазы каналов измерения напряжения и тока. Форма сигнала, сглаженная конденсатором большей емкости, не обязательно означает более точное измерение мощности.
Для узлов интегрирования малых сигналов учитывайте ток утечки ограничителей и аналоговых переключателей. После внесения изменений повторно проверьте точность при малых нагрузках и помехоустойчивость.
Исключите смещение опорных узлов из-за протекания шумящих возвратных токов
Рассматривайте чувствительные опорные соединения отдельно от изменяющихся токов питания, цифровых сигналов и возвратных токов выхода. Общее полное сопротивление может преобразовывать эти токи в погрешности измерения. Размещение развязывающих компонентов и пути возврата тока имеют такое же значение, как и номинальная емкость.
Руководство по применению EMC для 71M6511 от Analog Devices содержит примеры, касающиеся опорных путей, входной фильтрации и компоновки. Значения резисторов и конденсаторов из него не следует переносить в другие проекты без предварительного анализа.
Отсеивание ложных событий компаратора без потери точности синхронизации
Надлежащий гистерезис или входная обработка сигнала могут уменьшить количество повторных переходов через пороговое значение. Однако гистерезис изменяет эффективную точку срабатывания, а фильтрация вносит задержку. И то, и другое следует учитывать в бюджете погрешностей преобразования.
Логика управления должна обнаруживать тайм-ауты преобразования, ненормальные фазовые состояния и недостоверные результаты, а также регистрировать события восстановления. Перезапуск по сторожевому таймеру не учитывает автоматически энергию, потребленную во время прерывания. Проверяйте обработку данных и восстановление, а также перезапуск выполнения.
Сохранение достоверных импульсов при защите интерфейса
Драйвер, изолятор, подтягивающий резистор, ограничители и приемник должны иметь совместимые электрические и временные характеристики. После добавления защиты повторно проверьте допустимую ширину импульса, поведение фронтов и максимальную частоту счета.
Там, где экранированные кабели входят в токопроводящий корпус, включите соединение в месте ввода в проверку электрической системы. См. VIOX Руководство по кабельным вводам для ЭМС. Экранирование кабельного ввода устраняет одну часть пути связи; оно не заменяет проектирование опорного и возвратного пути на уровне платы.
Проверка больше, чем мигающий индикатор импульса
Зафиксируйте нормальную работу, поведение во время помехи и восстановление в соответствии с применимым IEC 62052-11 или GB/T 17215 часть и план испытаний продукции. Уровни испытаний и критерии приемки зависят от соответствующего издания, порта и условий оборудования. Устройство защиты от переходных напряжений (TVS) или эталонная схема не могут обеспечить соответствие сборки.
Полезная проверка отвечает на четыре вопроса: восстановилась ли форма волны интеграции, закончилась ли конвертация вовремя, совпали ли счетчики источника и приемника, и соответствовали ли погрешность измерения и сохраненные данные требованиям до и после события?
Для входной интеграции изучите входную область. Для деинтеграции изучите наклон возврата и конечную точку. Для импульсов измерения изучите накопление и передачу. Сопоставление этих наблюдений позволяет выявить смещение измерения, прерывание преобразования и неисправности приема выходных данных.