

Bu sayfada
Elektromanyetik girişim, entegre bir ölçüm devresini üç ana şekilde etkileyebilir: entegre edilen girdiyi değiştirir, referans güdümlü geri dönüş eğimini değiştirir veya dönüştürme zamanlamasını ve darbe alımını bozar. İlk ikisi, devreyi durdurmadan bir dönüştürme sonucunu değiştirebilir. Dönüştürme bitmediğinde, kontrolcü sıfırlandığında veya çıkış yolu geçerli sinyallerin aktarımını durdurduğunda darbe kesintileri meydana gelebilir.
Yanıp sönen veya sabit bir darbe göstergesi, hangi mekanizmanın sorumlu olduğunu belirleyemez. Faydalı açıklama üç şeyi birbirine bağlar: girişimin nereden girdiği, entegrasyon dalga formunun nasıl değiştiği ve bu değişikliğin ölçüm sonucuna veya darbe çıkışına nasıl ulaştığı.
Model ve kapsam: Bu makale tipik bir çift eğimli model kullanır. “Pozitif entegrasyon”, girdi entegrasyonu anlamına gelir; “negatif entegrasyon”, zıt bir referansla entegrasyonun kaldırılması anlamına gelir. Bu isimler, çıkışın önce pozitif sonra negatif olmasını gerektirmez, iki bağımsız kanal ima etmez veya ithalat/ihracat enerji kayıtlarını tanımlamaz. Ölçüm sonuçlarını açıklamak için, bir ön ucun zaten aktif güce orantılı düşük bant genişlikli bir sinyal ürettiği varsayılır. Dönüştürme sonuçları daha sonra zamana göre ağırlıklandırılmış enerji birikimine ve darbe üretimine beslenir; bu, ölçülen gücün, dönüştürmeler arasındaki boşluklar dahil olmak üzere kendisine atanan aralığı temsil ettiği varsayımına dayanır. Bu açıklayıcı bir modeldir, evrensel bir enerji sayacı mimarisi değildir; sigma-delta ADC'ler, dijital çarpma ve doğrudan voltajdan frekansa dönüştürme, gerçek sinyal yollarının analizini gerektirir. Dalga formu kontrolleri, uygun şekilde derecelendirilmiş izole ölçüm düzenekleri kullanan nitelikli mühendisler içindir: bir ölçüm kartı şebeke voltajına referans edilebilir, bu nedenle sıradan bir toprak referanslı osiloskop toprağı canlı referanslı bir düğüme bağlanmamalıdır.
1. Normal Çalışma: Çift Eğimli Bir Dönüşüm Sırasında Ne Olur?
Analog dönüştürmeyi enerji-darbe fonksiyonundan ayırın:
Güçle orantılı sinyal
        ↓
Giriş/referans anahtarlama → İntegratör → Karşılaştırıcı → Zamanlama ve dönüşüm sonucu
        ↑                                              │
        └──────────────── Faz kontrolü ────────────────┘

Dönüşüm sonucu → Zaman ağırlıklı enerji birikimi
                  → Bir darbenin enerji artışına ulaşıldı → Ölçüm darbesi
Bunlar işlevsel ilişkilerdir, kablolama talimatları değildir. Karşılaştırıcının dönüşüm tamamlandı geçişi, aşağı yönde üretilen ölçüm darbesi değildir.
Pozitif İntegrasyon: Girişi Bir Gerilim Sapmasına Dönüştürün
Giriş integrasyonu sabit bir aralık olan T₁ boyunca sürer. Sabit bir giriş için, ideal integratörün çıkış sapmasının büyüklüğü şöyledir:
|ΔV₁| = |Vin| × T₁ / (Rint × Cint)
Daha büyük bir giriş, daha dik bir rampa üretir. Daha uzun bir integrasyon aralığı, daha büyük bir sapma üretir. Değişen bir giriş için nihai sapma, tek bir anlık tepe değerine değil, girişin integrasyon penceresi üzerindeki alanına bağlıdır.
Burada ΔV bir gerilim değişimidir. Karşılık gelen yük değişimi şöyledir ΔQ = Cint × ΔV; iki nicelik birbirinin yerine geçemez.
Negatif Entegrasyon: Bilinen Bir Eğimle Başlangıç Eşiğine Dönüş
Giriş entegrasyonundan sonra, devre çıkışı başlangıç eşiğine geri döndüren bir referansa geçer. İdeal dönüş eğimi büyüklüğü şudur:
|S₂| = |Vref| / (Rint × Cint)
Her iki faz da aynı Rint ve Cint'yi kullanır ve aynı eşiğe dönerse:
|Vin| × T₁ = |Vref| × T₂
Bu nedenle:
T₂ = T₁ × |Vin| / |Vref|
Normal bir dönüşüm iki eğriye sahiptir: biri başlangıç noktasından uzaklaşır; diğeri ona geri döner. Karşılaştırıcı, geri dönüş eşiğini algılar ve denetleyicinin T₂ zamanlamasını durdurmasına izin verir.
For an illustrative input of 0.5 V, reference magnitude of 1 V and T₁ of 20 ms, the ideal T₂ is 10 ms. These are calculation inputs, not specifications for a particular meter.
Çift eğimli dönüşüm, paydadan paylaşılan RC bileşenlerinin ideal değerlerinin iptal edilmesini sağlar. Ofset, kaçak, eşik hatası ve aşırı yük kurtarma hala önemlidir. Pratik uygulamalar otomatik sıfırlama ve artık temizleme aşamalarını içerebilir. Bkz. Analog Devices'in entegre ADC mimarileri açıklaması.
2. Parazit Nereden Girer ve Neyi Değiştirir?
Aynı harici bozulma, ulaştığı düğüme bağlı olarak farklı sonuçlar üretebilir.
| Bağlantı konumu | Etkilenen devre miktarı | Anlık belirti |
|---|---|---|
| Örnekleme ve entegratör girişi | Giriş gerilimi, akımı veya entegre alan | Eğim-eğim değişikliği veya uç nokta kayması |
| Besleme, referans ve referans toprak | Amplifikatör boşluğu, geri eğim veya karşılaştırma eşiği | Kırpma, değiştirilmiş geri dönüş süresi veya uç nokta titremesi |
| Anahtar kontrolü, saat ve sıfırlama | Faz süresi, anahtarlama süresi veya geçerli zamanlayıcı sayısı | Dönüşüm atlamaları, zaman aşımları veya yeniden başlatmalar |
| Darbe sürücüsü ve alıcı arayüzü | Mantık seviyeleri, darbe genişliği, kenarlar veya alıcı referansı | Hatalı darbeler, kaçırılan sayımlar veya eksik harici darbeler |
Her iki giriş terminalini birlikte hareket ettiren ortak modlu bir bozulma, otomatik olarak bir diferansiyel ölçüm hatası değildir. Ancak, sınırlı ortak mod reddi, uyumsuz giriş filtresi empedansları veya aşılmış bir ortak mod aralığı, bunun sonucu etkilemesine neden olabilir.
Ayrıca parazit sırasındaki geçici bir hatayı, olay sonrası iyileşmeyi ve kalıcı donanım hasarını birbirinden ayırın. Çıkıştaki kısa bir duraklama, kalıcı bir bileşen arızası oluşturmaz.
Saat hataları da bağlam gerektirir. Sabit entegrasyon aralığı ve dönüş sayısı aynı kararlı saati kullanıyorsa, ortak bir saat frekansı ölçek faktörü oranlarından birbirini götürür. Fazlar arasındaki bir saat bozulması, kayıp bir kenar veya bir sıfırlama yine de bir dönüşümü bozabilir. Ayrıca, enerji birikimi geçen süreye bağlıdır: dönüşüm oranı sadeleşmesi, doğru bir enerji zaman tabanını garanti etmez.
3. Pozitif Entegrasyon Hataları: Eğim Neden Değişir, Kırpılır veya Durur?
Giriş Girişimi Sinyal ile Birlikte Entegre Edilir
Gerçek girişin, istenen Vin(t) sinyali artı bir vn(t) bozunumundan oluştuğunu varsayalım. İdeal bir eviren entegratör için bozunum, ek bir çıkış sapmasına neden olur:
δV₁ = −[1 / (Rint × Cint)] × ∫ vn(t) dt, 0'dan T₁'e kadar entegre edilmiştir
Bunun doğrudan sonucu faydalıdır: bozunumun entegrasyon penceresi içindeki net alanı, dönüşüm hatasına olan bu katkıyı belirler.
Pozitif ve negatif alanları birbirini yok ederse, uç nokta hatası küçük olabilir. Pencere bir döngünün sadece bir kısmını kapsıyorsa veya bozunum bir ofset içeriyorsa, uç nokta kayar. Sabit bir entegrasyon aralığı, ortalama alma yoluyla belirli periyodik bozunumları reddedebilir; ancak her yüksek frekanslı sinyali otomatik olarak kaldırmaz.
Başka bir yol daha vardır. Yüksek frekanslı girişim, ön uçtaki doğrusal olmayan bağlantılar tarafından doğrultularak düşük frekanslı veya DC bir hata oluşturabilir. Entegratör daha sonra halihazırda bozulmuş bir sinyal alır. Sadece entegrasyon aralığını uzatmak bu hatayı gidermeyebilir. Analog Devices eğitim dokümanı MT-096 hassas yükselticilerde RF doğrultmayı açıklar.
Aranacak kanıtlar: giriş fazı normal başlar ve biter, ancak bitiş noktası ve sonraki dönüş süresi giriş bozulmasıyla değişir. Önce giriş alanının değişip değişmediğini veya entegratörün kendisinin doğrusal davranmayı bırakıp bırakmadığını belirleyin.
Yetersiz Baş Alan Rampayı Sıkıştırır
Doğrusal entegrasyon ilişkisi yalnızca yükseltici belirtilen çalışma koşulları dahilinde kaldığı sürece geçerlidir.
Aşırı bir giriş veya mevcut çıkış salınımını azaltan bir besleme bozulması, rampayı yükselticinin çıkış sınırına itebilir. Dalga formu bir plato geliştirir. Giriş hala mevcut olabilir, ancak çıkış artık beklenen eğimi takip etmez, bu nedenle dönüşüm giriş alanı hakkındaki bilgiyi kaybeder.
Bu, gerçekte sıfır bir girişten kaynaklanan düz bir rampadan farklıdır. Girişi, beslemeyi ve entegratör çıkışını birlikte karşılaştırın:
- Giriş mevcut, çıkış salınım sınırına yakın: Kapasite payını veya aşırı yükü inceleyin.
- Giriş aslında bağlı değil, çıkış önceki değerini koruyor: anahtarlama durumunu ve giriş yolunu inceleyin.
- Normal koşullar geri döndükten sonra anormal davranış kısa bir süre devam ediyor: yükseltecin hasar gördüğü sonucuna varmadan önce aşırı yükten kurtulma durumunu değerlendirin.
Ortak mod aşımı, çıkış doyumu ve CMOS latch-up farklı durumlardır. Bir latch-up teşhisi, sadece düz bir dalga formu değil; cihaza özgü davranış, anormal akım ve toparlanma karakteristikleri gibi kanıtlar gerektirir.
Anahtarlama ve Kaçak Akım, Entegre Edilen Akımı Değiştirir
Analog anahtar geçişleri yük enjekte edebilir. Eğer net bir ΔQ yükü entegrasyon kapasitörüne ulaşırsa, ortaya çıkan gerilim adımı yaklaşık olarak şöyledir:
ΔVstep ≈ ΔQ / Cint
Bu durum, eğimin düzgün bir şekilde değişmesi yerine genellikle anahtarlama anında bir adım olarak görünür. Yük dağılımı anahtara ve çevresindeki devresine bağlıdır; tüm veri sayfası yük enjeksiyon değeri otomatik olarak Cint'e atanmamalıdır. Bkz. Analog Devices’ analog anahtar eğitim materyali MT-088.
Sürekli ek bir kaçak akım, ek bir giriş gibi davranır. Eğri hatası büyüklüğü yaklaşık olarak şudur: |Ileak| / Cint. İstenen giriş akımı küçük olduğunda, aynı kaçak daha büyük bir göreceli hataya neden olur.
Yük enjeksiyonu ve kaçak, mevcut devre kusurlarıdır. Dalga biçimlerini, çalışma koşullarını ve cihaz davranışını olaydan önce, sırasında ve sonra karşılaştırarak harici parazitin bunları kötüleştirip kötüleştirmediğini belirleyin.
4. Negatif Entegrasyon Hataları: Eşiğe Dönüş Neden Yanlış Gider?
Referans Değişimi Geri Dönüş Hızını Değiştirir
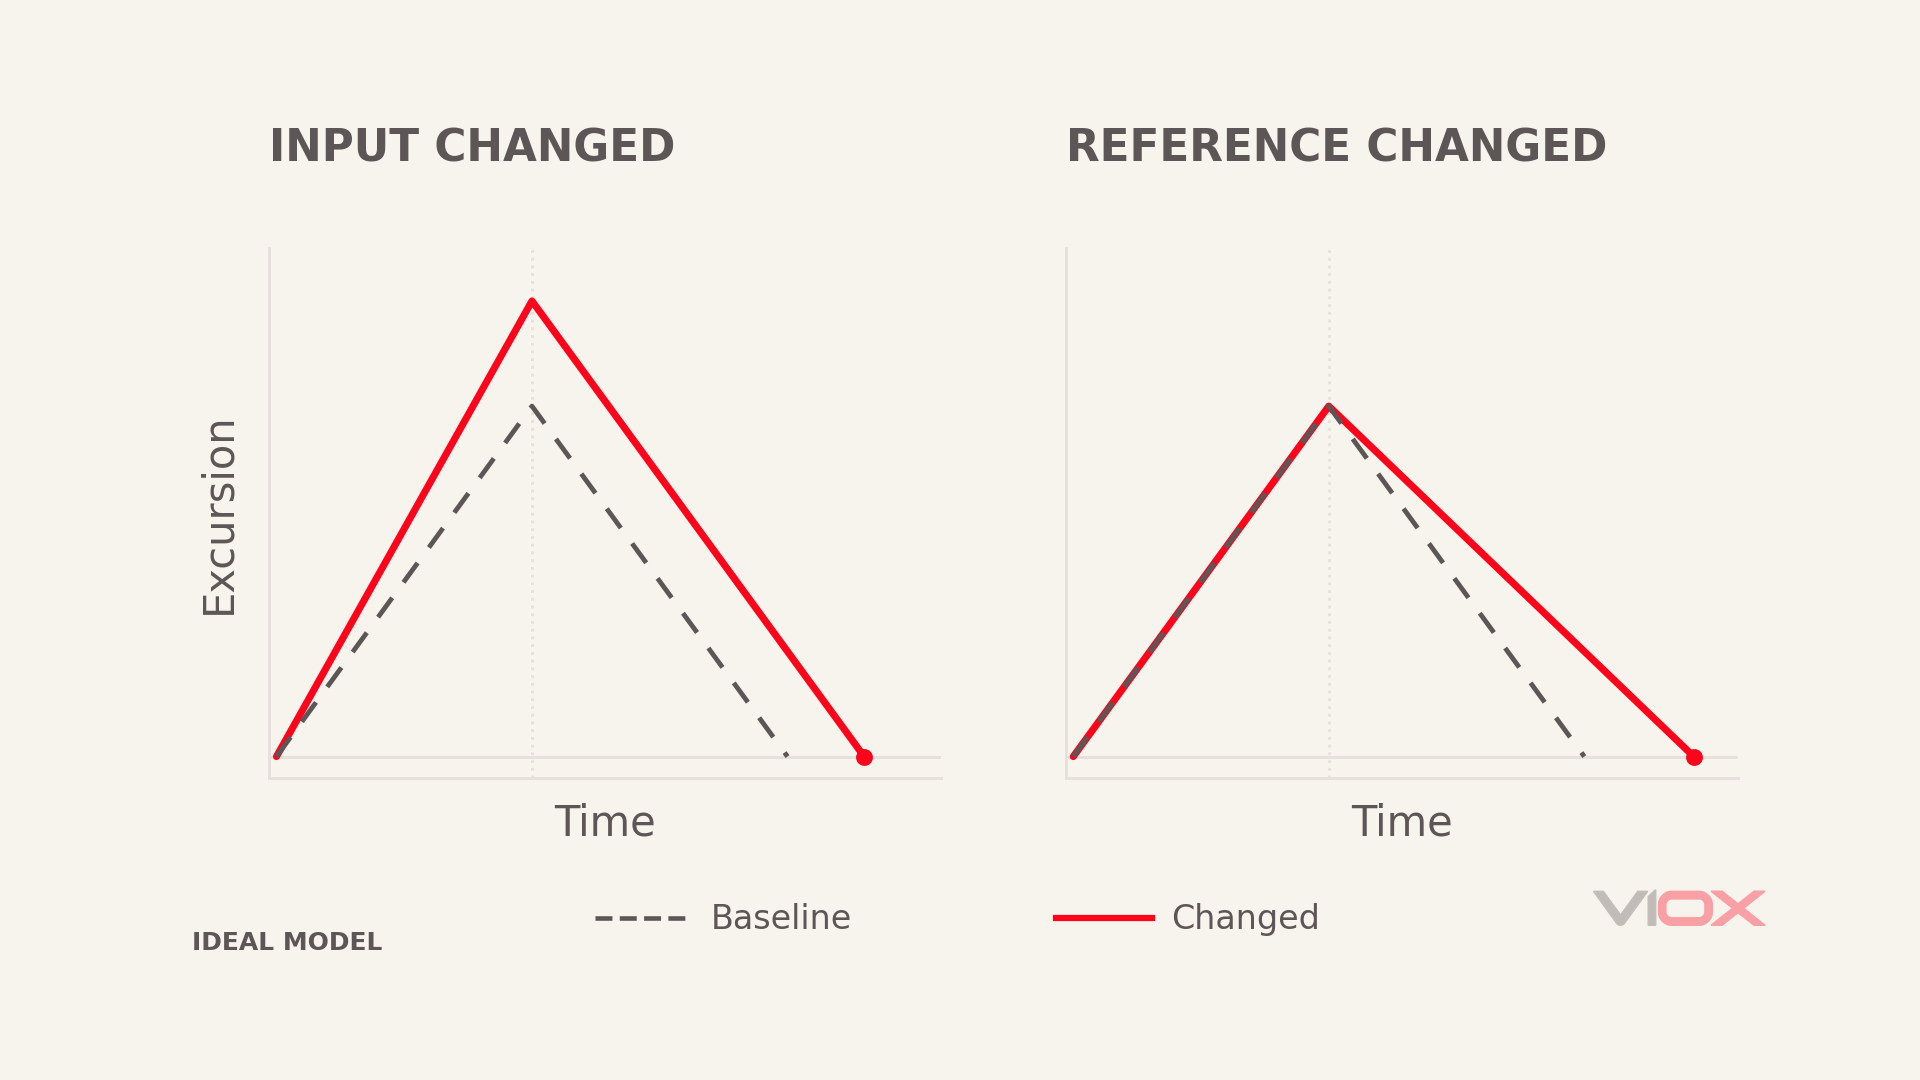
Giriş entegrasyon uç noktası değişmeden, daha küçük bir referans büyüklüğü daha sığ bir geri dönüş eğimi ve daha uzun bir T₂ üretir. Daha büyük bir referans büyüklüğü ise tam tersini yapar.
Yaklaşık olarak sabit kalan küçük bir referans değişimi için, ters ilişki şunu verir:
δT₂ / T₂ ≈ −δVref / Vref
Burada Vref referans büyüklüğünü ifade eder. Eğer sonraki işlem nominal referans değerini kullanmaya devam ederse, daha uzun bir T₂ daha büyük bir giriş olarak yorumlanır. İlk sonuç, zorunlu olarak durdurulmuş bir darbe çıkışı değil, bir kazanç hatasıdır.
Referans, entegrasyonun kaldırılması sırasında değişirse, geri dönüş eğimi zamanla değişir. Tek bir anlık voltaj okumasına güvenmek yerine, o faz üzerindeki referansın integralini değerlendirin.
Referans Doğru Uygulanmıyor
Denetleyici, amaçlanan referans akımını oluşturmadan entegrasyonun kaldırılmasını komut edebilir. Çıkış daha sonra tutulabilir, yavaşça sürüklenebilir veya esas olarak kaçak ve sapmaya tepki verebilir. Yanlış referans polaritesi, onu uç noktadan daha uzağa sürebilir.
Belirleyici gözlem şudur: anahtarlama komutundan sonra, entegre eden düğüm gerçekten gerekli yönde akım alıyor mu?
Bu, yüksek bir çıkışı çökmüş bir negatif beslemeye bağlamaktan daha bilgilendiricidir. De-entegrasyon zıt bir akım gerektirir; devrenin ayrı bir negatif besleme gerektirip gerektirmediği uygulamasına bağlıdır.
Eşik Gürültüsü Dönüşüm Sonu Olayını Bozar
Bir karşılaştırıcı, iki girişi arasındaki farka yanıt verir. Bitiş noktasına yakın yerlerde, rampa veya karşılaştırma referansı üzerindeki gürültü, bu farkın işaretini tekrar tekrar değiştirebilir. Ortaya çıkan geçiş erken, geç veya tekrarlı olabilir. Texas Instruments'ın histerezisli karşılaştırıcı kılavuzu bir eşik yakınındaki gürültünün neden olduğu çoklu geçişleri tanımlar.
Küçük bir efektif eşik hatası δV ve yaklaşık olarak sabit bir bitiş noktası eğimi için, zamanlama hatası büyüklüğü şöyledir:
|δt| ≈ |δV| / |S₂|
Bu nedenle aynı gerilim bozulması, dönüş rampası daha yavaş olduğunda daha büyük bir zamanlama hatası yaratır.
Bundan sonra ne olacağı kontrol mantığına bağlıdır. Erken bir kenarın yakalanması, ölçülen aralığı kısaltır. Geçerli kenarın kaçırılması, tamamlanmayı geciktirebilir veya bir zaman aşımını tetikleyebilir. Belirsiz bekleme süresi, uygulamanın zaman aşımı ve kurtarma davranışına bağlıdır; bu kaçınılmaz bir “karşılaştırıcı kilitlenmesi” değildir.”
İntegratör çıkışını, karşılaştırıcı çıkışını ve dönüşüm tamamlandı durumunu aynı zaman tabanında gözlemleyin. Bu, analog bir dönüş hatasını kaçırılan bir dijital olaydan ayırır.
Kapasitör Belleği ve Kalıntı, Bir Sonraki Başlangıç Noktasını Değiştirir
Dielektrik soğurma, kapasitör davranışının önceki şarj ve deşarj geçmişine bağlı olmasına neden olur. Tamamlanmamış kalıntı temizleme işlemi de bir sonraki dönüşümün farklı bir seviyeden başlamasına yol açabilir. Bu hatalar, giriş genliği veya polarite değişiminden sonra daha belirgin hale gelebilir.
Bu Microchip TC500 ailesi dokümantasyonu artık akım temizleme fazını tanımlar ve entegre edici kapasitörde düşük dielektrik soğurma gerektirir. Hata bütçesini, sızıntıyı ve geçmişe bağlı davranışı değerlendirin. Yalnızca bir dielektrik etiketi, bir entegratörün birkaç döngüden sonra kalıcı doyuma gireceğini kanıtlamaz.
5. Entegrasyon Hataları Ölçüm Darbe Hatalarına Nasıl Dönüşür?
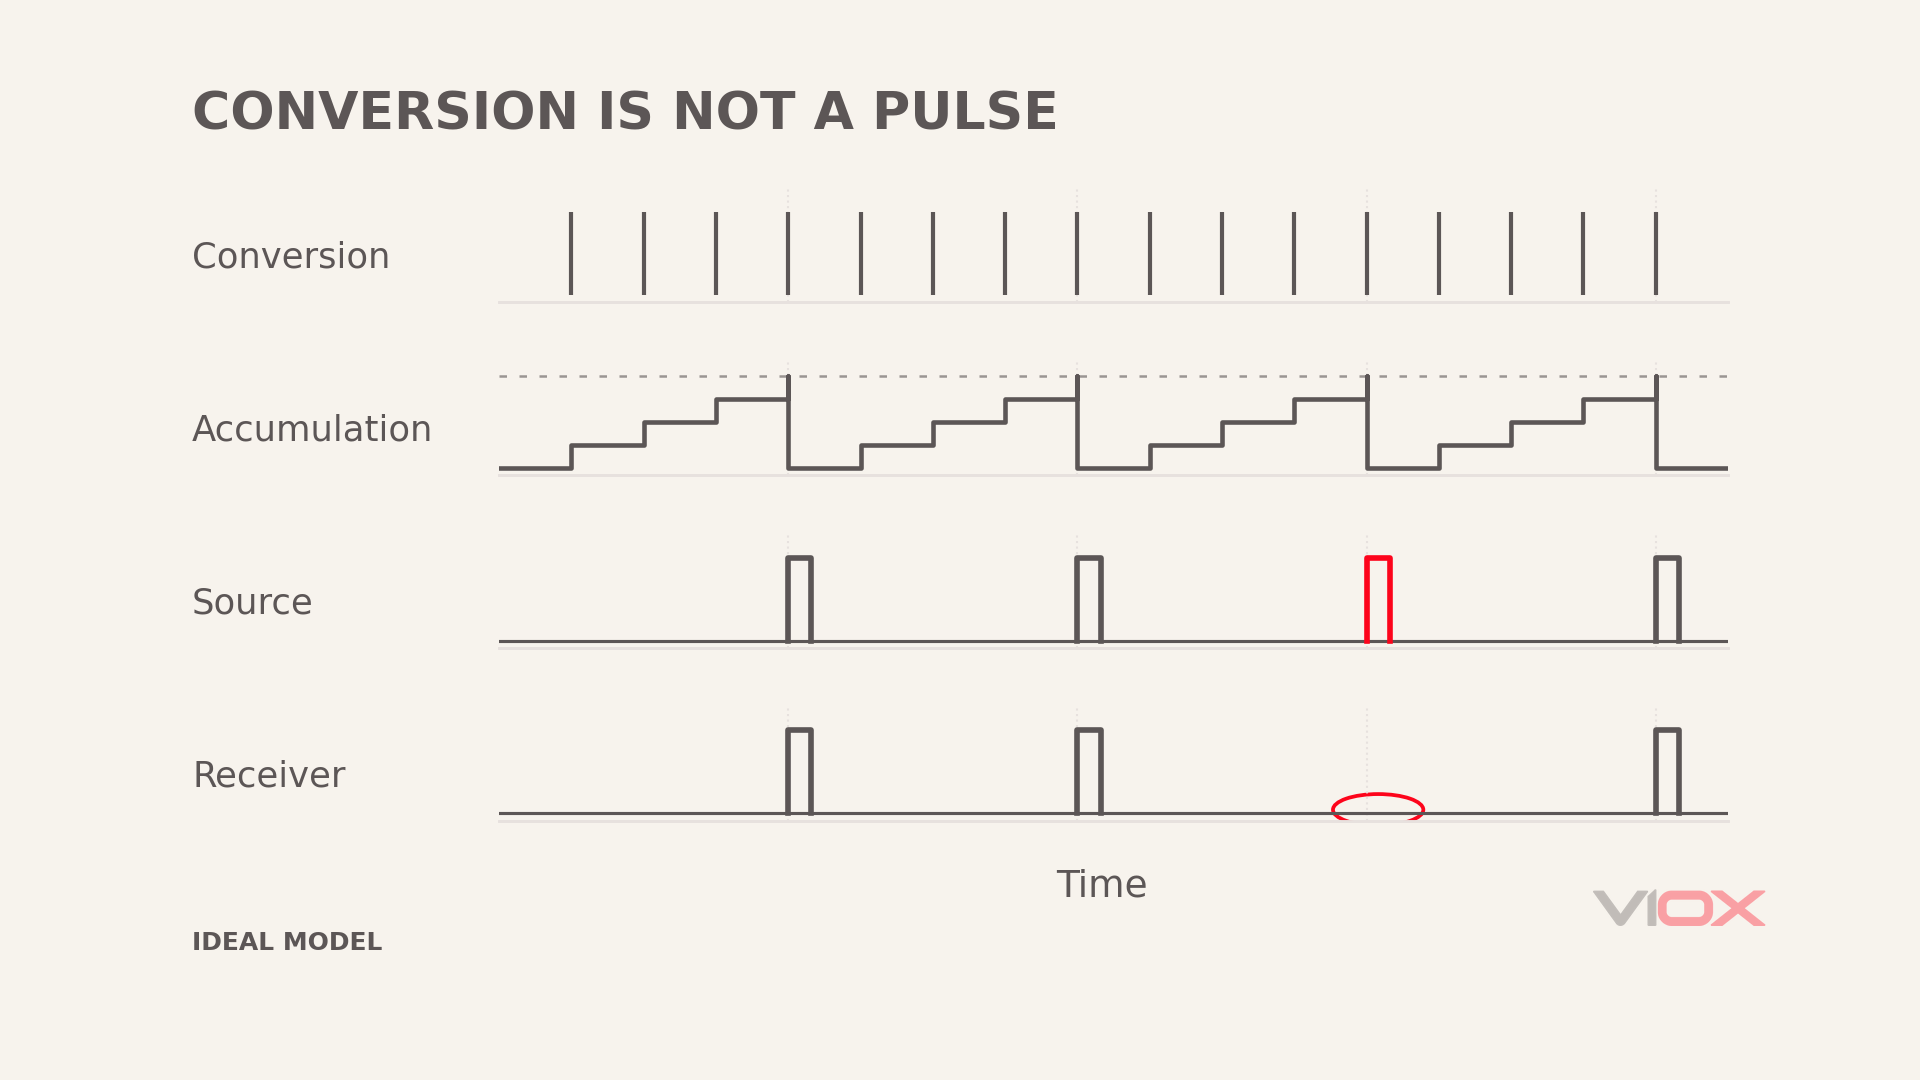
Burada kullanılan modelde, her geçerli dönüşüm bir güç tahmini, P̂ sağlar. Akış aşağı işleme, ilgili zaman aralığını kullanarak enerjiyi biriktirir: ΔE = P̂ × Δt, kWh cinsinden enerji için kW cinsinden güç ve saat cinsinden zaman ile. Özellikle dönüş süreleri değiştiğinde, yalnızca tamamlanan dönüşümleri saymak bu işlevi yerine getirmez. Akümülatör bir darbenin enerji artışına ulaştığında, bir darbe yayar ve kalanı tutar.
Bir kalibrasyon frekansı (CF) pini ve izole edilmiş bir sayaç darbe terminali farklı ölçeklendirme veya çalışma kuralları kullanabilir. Gözlemlenen belirli çıkış için darbe sabitini ve etkinleştirme/yüksüz koşullarını kullanın.
Darbe/kWh cinsinden K darbe sabiti ve seçilen enerji yönü için kW cinsinden sabit negatif olmayan aktif güç P için, ideal ortalama darbe frekansı şöyledir:
f = K × P / 3600 Hz
Bu, dört olası sonucu birbirinden ayırır.
Darbe Frekansı Çok Yüksek veya Çok Düşük
Bir giriş alanı hatası, referans değişikliği veya uç nokta zamanlama hatası güç tahminini değiştirebilir. Sürekli bir sapma daha sonra ortalama darbe frekansını değiştirir.
Downstream averaging may reduce random jitter, whereas a persistent signed bias can continue accumulating. A change in one pulse interval alone does not establish the long-term energy error. At low power, the expected interval can itself be long: for an illustrative K of 1,000 impulses/kWh and P of 0.01 kW, the ideal average interval is 360 seconds, provided the output is enabled and above its no-load threshold.
Darbe Çıkışı Aralıklı Olarak Kesiliyor
Bir dönüşüm zaman aşımı, besleme sıfırlaması veya kesintili faz sırası, enerji biriktiriciye yeni verilerin girmesini geciktirebilir. Darbelerin hemen durup durmayacağı, sistemin geçersiz verileri nasıl işlediğine bağlıdır: atarak, önceki değeri tutarak veya ölçümü askıya alarak.
Bu nedenle, anormal bir dönüşüm ile kayıp bir ölçüm darbesi arasında sabit bir bire bir ilişki yoktur.
Darbe Çıkışı Kalıcı Olarak Duruyor
Dönüşüm hiçbir zaman tamamlanmayabilir, denetleyici sıfırlamada kalabilir, darbe üretimi devre dışı bırakılmış olabilir veya çıkış arayüzü arızalanabilir.
Gerçek ölçüm IC'leri, tanımlanmış koşullar altında kasıtlı olarak darbeleri de bastırabilir. Örneğin, ADE7755 veri sayfası düşük gerilim sıfırlaması ve yüklenmemiş çalışma sırasında darbe bastırmayı açıklar. Bu, çıkış davranışının bir kanıtıdır, çift eğimli bir dönüştürücü örneği değildir.
Alıcı Fazla veya Eksik Sayıyor
Çıkış arayüzündeki bir bozulma, ek eşik geçişleri ve yanlış sayımlar oluşturabilir. Ayrıca sinyal seviyesini veya darbe genişliğini değiştirebilir, böylece geçerli bir darbe artık alıcının gereksinimlerini karşılamaz. Aşırı giriş filtrelemesi de meşru dar darbe darbelerini reddedebilir.
Kaynak ve alıcıyı karşılaştırın. Yanlış alınan sayımlarla doğru bir kaynak dalga formu, araştırmayı arayüze yönlendirir. VIOX'un darbe sayıcı kılavuzu sayma ve giriş koşulları hakkında ilgili arka plan bilgileri sağlar.
6. Semptomu, Mekanizmayı ve Kanıtı Birleştirin
| Gözlemlenen belirti | Aday bozulma yolu | Gerekli kanıtlar |
|---|---|---|
| Giriş entegrasyon uç noktaları kayar, ancak rampa sürekli kalır | Giriş bozulması, ofset veya ek kaçak | Giriş alanındaki, uç noktasındaki ve dönüş süresindeki karşılık gelen değişiklikler |
| Giriş entegrasyon rampası kırpılır | Giriş aşırı yükü veya yetersiz çıkış boşluğu | Fiili giriş, besleme ve çıkış salınım limitleri |
| Anahtarlama sırasında bir basamak oluşur | Yük enjeksiyonu veya kontrol sinyali kuplajı | Basamağın anahtarlama kenarına göre zamanlaması |
| De-entegrasyon yavaşlar ancak tamamlanır | Değiştirilmiş referans veya dönüş akımı | Referans, rampa eğimi ve T₂ değişimleri arasındaki uyum |
| De-entegrasyon sırasında dönüş eğilimi yok | Referans yolu veya anahtar durumu hatası | Komut verilen durumun gerçek düğüm yanıtı ile karşılaştırılması |
| Rampa bitiş noktasını geçiyor ancak dönüştürme zaman aşımına uğruyor | Karşılaştırıcı, yakalama veya kontrol durumu sorunu | Analog geçiş, dijital kenar ve tamamlanma durumu dizisi |
| Darbe kesintisi sıfırlama ile çakışıyor | Besleme veya sıfırlama yolu | Besleme olayı, sıfırlama ve eksik darbeler arasındaki zaman korelasyonu |
| Kaynak darbeleri mevcut, ancak alıcı sayımları kaçırıyor | Sürücü, izolasyon, kablo veya giriş yapılandırması | Her iki uçtaki seviyeler, genişlikler, kenarlar ve birikmiş sayımlar |
Her aday test edilebilir bir açıklamadır. Mekanizmayı doğrulamak ilişkili kanıt gerektirir; semptomun kendisi arızalı bir bileşenin adı değildir.
7. Arızalı Fonksiyona EMC İyileştirmelerini Eşleştirin
Yeni Bir Ölçüm Hatası Oluşturmadan Girişi Koruyun
Giriş koruması ve filtreleme; gürültü zayıflamasını, kaynak empedansını, oturma süresini ve gerilim ile akım algılama kanallarının genlik/faz eşleşmesini hesaba katmalıdır. Daha büyük bir kapasitör ile daha pürüzsüz hale getirilen bir dalga formu, otomatik olarak daha doğru bir güç ölçümü anlamına gelmez.
Küçük sinyalli entegrasyon düğümlerinde, değerlendirmeye kenetleme (clamp) ve analog anahtar sızıntısını dahil edin. Bir değişiklikten sonra bağışıklık ile birlikte düşük yük doğruluğunu tekrar kontrol edin.
Referans Düğümlerini Gürültülü Dönüş Akımlarıyla Hareket Etmekten Koruyun
Hassas referans bağlantılarını; besleme, dijital ve çıkış dönüş akımlarını değiştirmekten ayrı olarak inceleyin. Ortak empedans, bu akımları ölçüm hatalarına dönüştürebilir. Dekuplaj yerleşimi ve dönüş yolları, nominal kapasitans kadar önemlidir.
Analog Devices 71M6511 EMC uygulama kılavuzu referans yolları, giriş filtreleme ve yerleşim ile ilgili örnekler sunar. Buradaki direnç ve kapasitör değerleri, analiz yapılmadan ilişkisiz bir tasarıma aktarılmamalıdır.
Zamanlama Doğruluğunu Kaybetmeden Hatalı Karşılaştırıcı Olaylarını Reddetme
Uygun histerezis veya giriş koşullandırma, tekrarlanan eşik geçişlerini azaltabilir. Ancak histerezis, efektif tetikleme noktasını değiştirir ve filtreleme gecikmeye neden olur. Her ikisi de dönüşüm hatası bütçesine dahildir.
Kontrol mantığı; dönüşüm zaman aşımlarını, anormal faz durumlarını ve geçersiz sonuçları tespit etmeli ve kurtarma olaylarını kaydetmelidir. Bir watchdog yeniden başlatması, kesinti sırasındaki enerjiyi otomatik olarak hesaba katmaz. Veri işleme ve kurtarma süreçlerini, yürütme yeniden başlatması kadar doğrulayın.
Arayüzü Korurken Geçerli Darbeleri Muhafaza Etme
Sürücü, izolatör, pull-up, kenetleyiciler ve alıcı; uyumlu elektriksel ve zamanlama gereksinimlerine ihtiyaç duyar. Koruma ekledikten sonra geçerli darbe genişliğini, kenar davranışını ve maksimum sayım hızını tekrar kontrol edin.
Ekranlı kablolar iletken bir muhafazaya girdiğinde, giriş bağlantısını sistem incelemesine dahil edin. VIOX'un EMC kablo rakoru kılavuzuna bakın.. Kablo giriş ekranlaması, kuplaj yolunun bir bölümünü ele alır; kart seviyesi referans ve dönüş yolu tasarımının yerini tutmaz.
Yanıp Sönen Bir Darbe Göstergesinden Daha Fazlasını Doğrulayın
Normal çalışmayı, arıza sırasındaki davranışı ve ilgili IEC 62052-11 veya GB/T 17215 bölümüne göre ve ürün test planına göre kaydedin. Test seviyeleri ve kabul kriterleri ilgili sürüme, porta ve ekipman koşullarına bağlıdır. Bir geçici gerilim bastırıcı (TVS) veya referans şeması montaj uyumluluğunu sağlayamaz.
Faydalı bir doğrulama dört soruyu yanıtlar: entegrasyon dalga formu kurtarıldı mı, dönüşüm zamanında bitti mi, kaynak ve alıcı sayıları uydu mu ve ölçüm hatası ile saklanan veriler olaydan önce ve sonra gereksinimleri karşıladı mı?
Giriş entegrasyonu için giriş alanını inceleyin. Ayrıştırma için dönüş eğimini ve bitiş noktasını inceleyin. Ölçüm darbeleri için birikimi ve iletimi inceleyin. Bu gözlemleri birleştirmek, ölçüm yanlılığını, dönüşüm kesintisini ve çıkış-alıcı hatalarını ayırt eder.