

Pada halaman ini
Gangguan elektromagnet boleh menjejaskan litar pengukuran bersepadu dalam tiga cara utama: ia mengubah input bersepadu, mengubah cerun pulangan dipacu rujukan, atau mengganggu masa penukaran dan penerimaan nadi. Dua yang pertama boleh mengubah hasil penukaran tanpa menghentikan litar. Gangguan nadi boleh berlaku apabila penukaran tidak dapat diselesaikan, pengawal ditetapkan semula, atau laluan output berhenti memindahkan isyarat yang sah.
Penunjuk nadi yang berkelip—atau pegun—tidak dapat mengenal pasti mekanisme yang bertanggungjawab. Penjelasan yang berguna menghubungkan tiga perkara: di mana gangguan masuk, bagaimana bentuk gelombang integrasi berubah, dan bagaimana perubahan itu sampai kepada hasil pengukuran atau output nadi.
Model dan skop: Artikel ini menggunakan model cerun dwi yang tipikal. “Integrasi positif” bermaksud integrasi input; “integrasi negatif” bermaksud penyahintegrasian dengan rujukan yang bertentangan. Nama-nama ini tidak memerlukan output menjadi positif dan kemudian negatif, membayangkan dua saluran bebas, atau menerangkan daftar tenaga import/eksport. Untuk menerangkan akibat pengukuran, andaikan bahagian hadapan telah menghasilkan isyarat jalur lebar rendah yang berkadar dengan kuasa aktif. Hasil penukaran kemudiannya memberi makan pengumpulan tenaga berwajaran masa dan penjanaan nadi; ini menganggap kuasa yang diukur mewakili selang masa yang diperuntukkan kepadanya, termasuk sebarang jurang antara penukaran. Ini adalah model penjelasan, bukan seni bina meter tenaga universal; ADC sigma-delta, pendaraban digital dan penukaran voltan-ke-frekuensi langsung memerlukan analisis laluan isyarat sebenar mereka. Pemeriksaan bentuk gelombang adalah untuk jurutera berkelayakan menggunakan susunan pengukuran terpencil yang dinilai dengan sewajarnya: papan pemeteran mungkin dirujuk kepada voltan sesalur, jadi bumi yang dirujuk biasa osiloskop tidak boleh disambungkan kepada nod yang dirujuk hidup.
1. Operasi Normal: Apa Berlaku Semasa Penukaran Dwi-Lereng?
Pisahkan penukaran analog daripada fungsi tenaga-nadi:
Isyarat berkadar kuasa
        ↓
Suis input/rujukan → Pengintegrasi → Pengkomparator → Hasil masa dan penukaran
        ↑                                              │
        └──────────────── Kawalan fasa ────────────────┘

Hasil penukaran → Pengumpulan tenaga pemberat masa
                  → Kenaikan tenaga satu denyut dicapai → Denyut pengukuran
Ini adalah hubungan fungsian, bukan arahan pendawaian. Peralihan penukaran-lengkap pengkomparator bukanlah denyut pengukuran yang dihasilkan di hiliran.
Pencantuman Positif: Tukar Input Menjadi Pesongan Voltan
Pencantuman input berlangsung untuk selang masa tetap, T₁. Untuk input malar, magnitud pesongan output pengintegrasi ideal ialah:
|ΔV₁| = |Vin| × T₁ / (Rint × Cint)
Input yang lebih besar menghasilkan cerun yang lebih curam. Selang pencantuman yang lebih panjang menghasilkan pesongan yang lebih besar. Untuk input yang berubah, pesongan akhir bergantung pada luas input sepanjang tetingkap pencantuman, bukan pada puncak seketika tunggal.
Di sini, ΔV ialah perubahan voltan. Perubahan cas yang sepadan ialah ΔQ = Cint × ΔV; kedua-dua kuantiti tersebut tidak boleh ditukar ganti.
Integrasi Negatif: Kembali ke Ambang Permulaan pada Kecerunan yang Diketahui
Selepas integrasi input, litar bertukar kepada rujukan yang memacu output kembali ke arah ambang permulaannya. Magnitud kecerunan kembali yang ideal ialah:
|S₂| = |Vref| / (Rint × Cint)
Jika kedua-dua fasa menggunakan Rint dan Cint yang sama dan kembali ke ambang yang sama:
|Vin| × T₁ = |Vref| × T₂
Oleh itu:
T₂ = T₁ × |Vin| / |Vref|
Penukaran biasa mempunyai dua cerun: satu bergerak menjauhi titik mula; yang lain kembali ke arahnya. Pembanding mengesan ambang pulangan, membenarkan pengawal berhenti mengira masa T₂.
Untuk input ilustratif 0.5 V, magnitud rujukan 1 V dan T₁ 20 ms, T₂ ideal ialah 10 ms. Ini adalah input pengiraan, bukan spesifikasi untuk meter tertentu.
Penukaran cerun dwi membenarkan nilai ideal komponen RC yang dikongsi untuk lupus daripada nisbah. Ralat ofset, kebocoran, ambang dan pemulihan beban lampau masih penting. Pelaksanaan praktikal mungkin termasuk fasa auto-sifar dan pembersihan baki. Lihat Penjelasan Analog Devices mengenai seni bina ADC bersepadu.
2. Di Mana Gangguan Masuk—dan Apa yang Diubahnya?
Gangguan luaran yang sama boleh menghasilkan keputusan yang berbeza bergantung pada nod yang dicapainya.
| Lokasi gandingan | Kuantiti litar yang terjejas | Simptom segera |
|---|---|---|
| Input pensampelan dan integrator | Voltan, arus atau kawasan bersepadu input | Perubahan cerun tanjakan atau anjakan titik akhir |
| Bekalan, rujukan dan bumi rujukan | Ruang kepala penguat, cerun pulangan atau ambang perbandingan | Klipan, masa pulangan berubah atau jitaran titik akhir |
| Kawalan suis, jam dan set semula | Tempoh fasa, masa pensuisan atau kiraan pemasa sah | Lompatan penukaran, tamat masa atau mula semula |
| Antara muka pemacu dan penerima denyut | Tahap logik, lebar denyut, pinggir atau rujukan penerima | Denyut palsu, kiraan terlepas atau denyut luaran yang hilang |
Gangguan mod sepunya yang menggerakkan kedua-dua terminal input secara bersama tidak secara automatik menjadi ralat pengukuran pembezaan. Walau bagaimanapun, penolakan mod sepunya yang terhad, impedans penapis input yang tidak sepadan atau julat mod sepunya yang melebihi had boleh membolehkannya menjejaskan keputusan.
Juga bezakan antara ralat sementara semasa gangguan, pemulihan selepas peristiwa tersebut, dan kerosakan perkakasan yang kekal. Jeda ringkas pada output tidak menentukan kegagalan komponen secara kekal.
Ralat jam juga memerlukan konteks. Jika selang penyepaduan tetap dan kiraan pulangan menggunakan jam stabil yang sama, faktor skala frekuensi jam sepunya akan terbatal daripada nisbahnya. Gangguan jam antara fasa, pinggir yang hilang atau set semula masih boleh merosakkan penukaran. Secara berasingan, pengumpulan tenaga bergantung pada masa yang berlalu: pembatalan nisbah penukaran tidak menjamin asas masa tenaga yang tepat.
3. Kerosakan Integrasi Positif: Mengapa Lereng Berubah, Terpotong atau Berhenti?
Gangguan Input Diintegrasikan Bersama dengan Isyarat
Andai input sebenar terdiri daripada isyarat yang dikehendaki Vin(t) campur gangguan vn(t). Bagi pengintegrasi songsang yang ideal, gangguan menyumbang kepada perubahan output tambahan:
δV₁ = −[1 / (Rint × Cint)] × ∫ vn(t) dt, diintegrasikan dari 0 hingga T₁
Implikasi segera adalah berguna: luas bersih gangguan dalam tetingkap integrasi menentukan sumbangan ini kepada ralat penukaran.
Jika luas positif dan negatifnya saling membatalkan, ralat titik akhir boleh menjadi kecil. Jika tetingkap hanya meliputi sebahagian daripada kitaran, atau gangguan mengandungi offset, titik akhir beralih. Jeda integrasi tetap boleh menolak gangguan berkala tertentu melalui purata; ia tidak secara automatik mengalih keluar setiap isyarat frekuensi tinggi.
Terdapat satu lagi laluan. Gangguan frekuensi tinggi boleh diperbetulkan oleh sambungan bukan linear di bahagian hadapan, mewujudkan ralat frekuensi rendah atau DC. Pengintegrasi kemudian menerima isyarat yang sudah terherot. Memperluaskan jeda integrasi sahaja mungkin tidak mengalih keluar ralat itu. Tutorial Analog Devices MT-096 menjelaskan penyearah RF dalam penguat ketepatan.
Bukti untuk dicari: fasa input bermula dan tamat seperti biasa, tetapi masa akhir dan masa pulangnya berubah dengan gangguan input. Pertama, tentukan sama ada kawasan input berubah atau integrator itu sendiri berhenti berkelakuan secara linear.
Klip Ruang Kepala Tidak Mencukupi pada Jejambat
Hubungan penyepaduan linear hanya terpakai selagi penguat kekal dalam keadaan operasi yang dinyatakan.
Input yang berlebihan, atau gangguan bekalan yang mengurangkan ayunan output yang tersedia, boleh mendorong jejambat ke had output penguat. Bentuk gelombang membangunkan dataran. Input mungkin masih ada, tetapi output tidak lagi mengikut cerun yang dijangkakan, jadi penukaran kehilangan maklumat tentang kawasan input.
Itu berbeza daripada jejambat rata yang disebabkan oleh input sifar sebenar. Bandingkan input, bekalan dan output integrator bersama-sama:
- Input ada, output hampir pada had ayunannya: siasat ruang kepala atau beban lampau.
- Input tidak disambungkan, output mengekalkan nilainya sebelum ini: periksa keadaan pensuisan dan laluan input.
- Tingkah laku luar biasa berterusan seketika selepas keadaan normal kembali: nilai pemulihan beban lampau sebelum membuat kesimpulan bahawa penguat rosak.
Julat lampau mod biasa, ketepuan output dan latch-up CMOS adalah keadaan yang berbeza. Diagnosis latch-up memerlukan bukti seperti tingkah laku khusus peranti, arus luar biasa dan ciri pemulihan—bukan sekadar bentuk gelombang yang rata.
Pensuisan dan Kebocoran Mengubah Arus Pengamiran
Peralihan suis analog boleh menyuntik cas. Jika cas bersih ΔQ mencapai kapasitor pengamiran, langkah voltan yang terhasil adalah lebih kurang:
ΔVstep ≈ ΔQ / Cint
Ini selalunya kelihatan sebagai satu langkah pada detik pensuisan berbanding perubahan kecerunan yang seragam. Agihan cas bergantung pada suis dan litar sekeliling; nilai cas suntikan helaian data keseluruhan tidak sepatutnya diberikan secara automatik kepada Cint. Lihat Tutorial suis analog MT-088 daripada Analog Devices.
Arus kebocoran tambahan yang berterusan berkelakuan lebih seperti input tambahan. Magnitud ralat kecerunannya adalah kira-kira |Ileak| / Cint. Apabila arus input yang dikehendaki kecil, kebocoran yang sama menghasilkan ralat relatif yang lebih besar.
Suntikan cas dan kebocoran adalah ketidaksempurnaan litar yang sedia ada. Tentukan sama ada gangguan luaran memburukkannya dengan membandingkan bentuk gelombang, keadaan operasi dan kelakuan peranti sebelum, semasa dan selepas kejadian.
4. Kerosakan Integrasi Negatif: Mengapa Pemulangan ke Ambang Menjadi Salah?
Variasi Rujukan Mengubah Kelajuan Pulangan
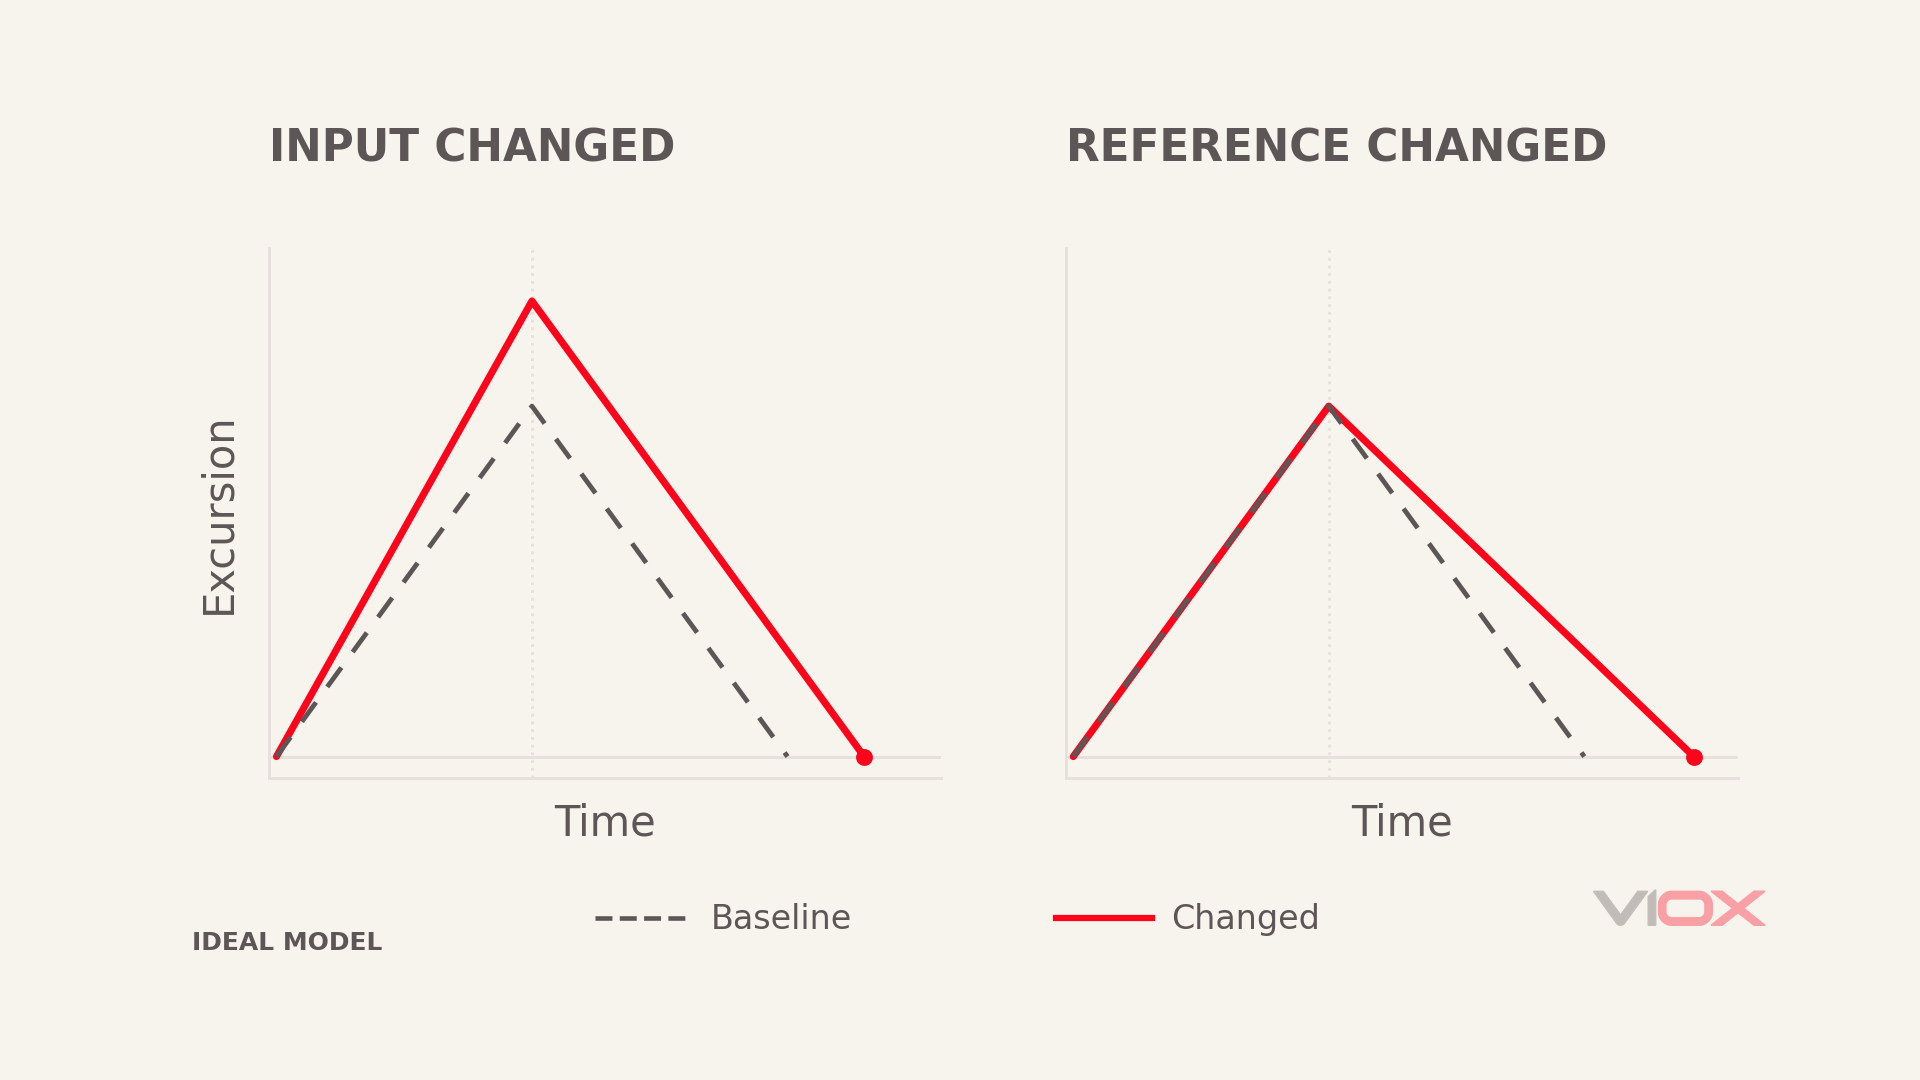
Dengan titik akhir integrasi input tidak berubah, magnitud rujukan yang lebih kecil menghasilkan cerun pulangan yang lebih landai dan T₂ yang lebih panjang. Magnitud rujukan yang lebih besar melakukan sebaliknya.
Untuk perubahan rujukan kecil yang kekal lebih kurang malar semasa penyahintegrasian, hubungan songsang memberikan:
δT₂ / T₂ ≈ −δVref / Vref
Di sini, Vref menandakan magnitud rujukan. Jika pemprosesan hiliran masih menggunakan nilai rujukan nominal, T₂ yang lebih panjang ditafsirkan sebagai input yang lebih besar. Akibat pertama ialah ralat keuntungan, bukan semestinya output denyut yang terhenti.
Jika rujukan berubah sepanjang penyahintegrasian, cerun pulangan berubah mengikut masa. Nilaikan kamiran rujukan sepanjang fasa tersebut berbanding bergantung pada satu bacaan voltan seketika.
Rujukan Tidak Guna Dengan Betul
Pengawal boleh mengarahkan penyahintegrasian tanpa mewujudkan arus rujukan yang dimaksudkan. Output kemudiannya boleh pegun, melayang perlahan, atau bertindak balas terutamanya kepada kebocoran dan bias. Polariti rujukan yang salah boleh mendorongnya lebih jauh dari titik akhir.
Pemerhatian yang menentukan ialah: selepas arahan pensuisan, adakah nod penyepaduan sebenarnya menerima arus ke arah yang diperlukan?
Ini lebih bermaklumat daripada mengaitkan output yang tinggi kepada bekalan negatif yang runtuh. Penyah-penyepaduan memerlukan arus yang bertentangan; sama ada litar memerlukan bekalan negatif yang berasingan bergantung pada pelaksanaannya.
Bunyi Ambang Merosakkan Peristiwa Akhir-Penukaran
Pembanding bertindak balas kepada perbezaan antara dua inputnya. Berhampiran penghujung, bunyi pada cerun atau rujukan perbandingan boleh menukar tanda perbezaan itu berulang kali. Peralihan yang terhasil mungkin awal, lewat atau berulang. Panduan pembanding dengan histeresis daripada Texas Instruments menjelaskan berbilang peralihan yang disebabkan oleh bunyi berhampiran ambang.
Untuk ralat ambang berkesan δV yang kecil dan cerun penghujung yang kira-kira malar, magnitud ralat pemasaan ialah:
|δt| ≈ |δV| / |S₂|
Gangguan voltan yang sama oleh itu mewujudkan ralat masa yang lebih besar apabila cerun kembali lebih perlahan.
Apa yang berlaku seterusnya bergantung pada logik kawalan. Menangkap tepi awal memendekkan selang masa yang diukur. Melewatkan tepi yang sah boleh menangguhkan penyiapan atau mencetuskan tamat masa. Menunggu tanpa had bergantung pada tamat masa pelaksanaan dan tingkah laku pemulihan; ia bukanlah satu “penguncian comparator” yang tidak dapat dielakkan.”
Perhatikan output integrator, output comparator dan status penukaran lengkap pada tapak masa yang sama. Itu membezakan ralat kembali analog daripada peristiwa digital yang terlepas.
Memori Kapasitor dan Baki Mengubah Titik Permulaan Seterusnya
Penyerapan dielektrik menjadikan tingkah laku kapasitor bergantung pada sejarah pengecasan dan nyahcas sebelumnya. Pembersihan baki yang tidak lengkap juga boleh meninggalkan penukaran seterusnya bermula dari aras yang berbeza. Ralat ini mungkin menjadi lebih ketara selepas perubahan amplitud atau kekutuban input.
The Dokumentasi keluarga TC500 Microchip menjelaskan fasa penyahcasan baki dan memerlukan penyerapan dielektrik yang rendah dalam kapasitor integrasi. Nilaikan bajet ralat, kebocoran dan tingkah laku yang bergantung pada sejarah. Label dielektrik sahaja tidak membuktikan bahawa integrator akan memasuki ketepuan kekal selepas beberapa kitaran.
5. Bagaimana Kerosakan Integrasi Menjadi Ralat Nadi Pengukuran?
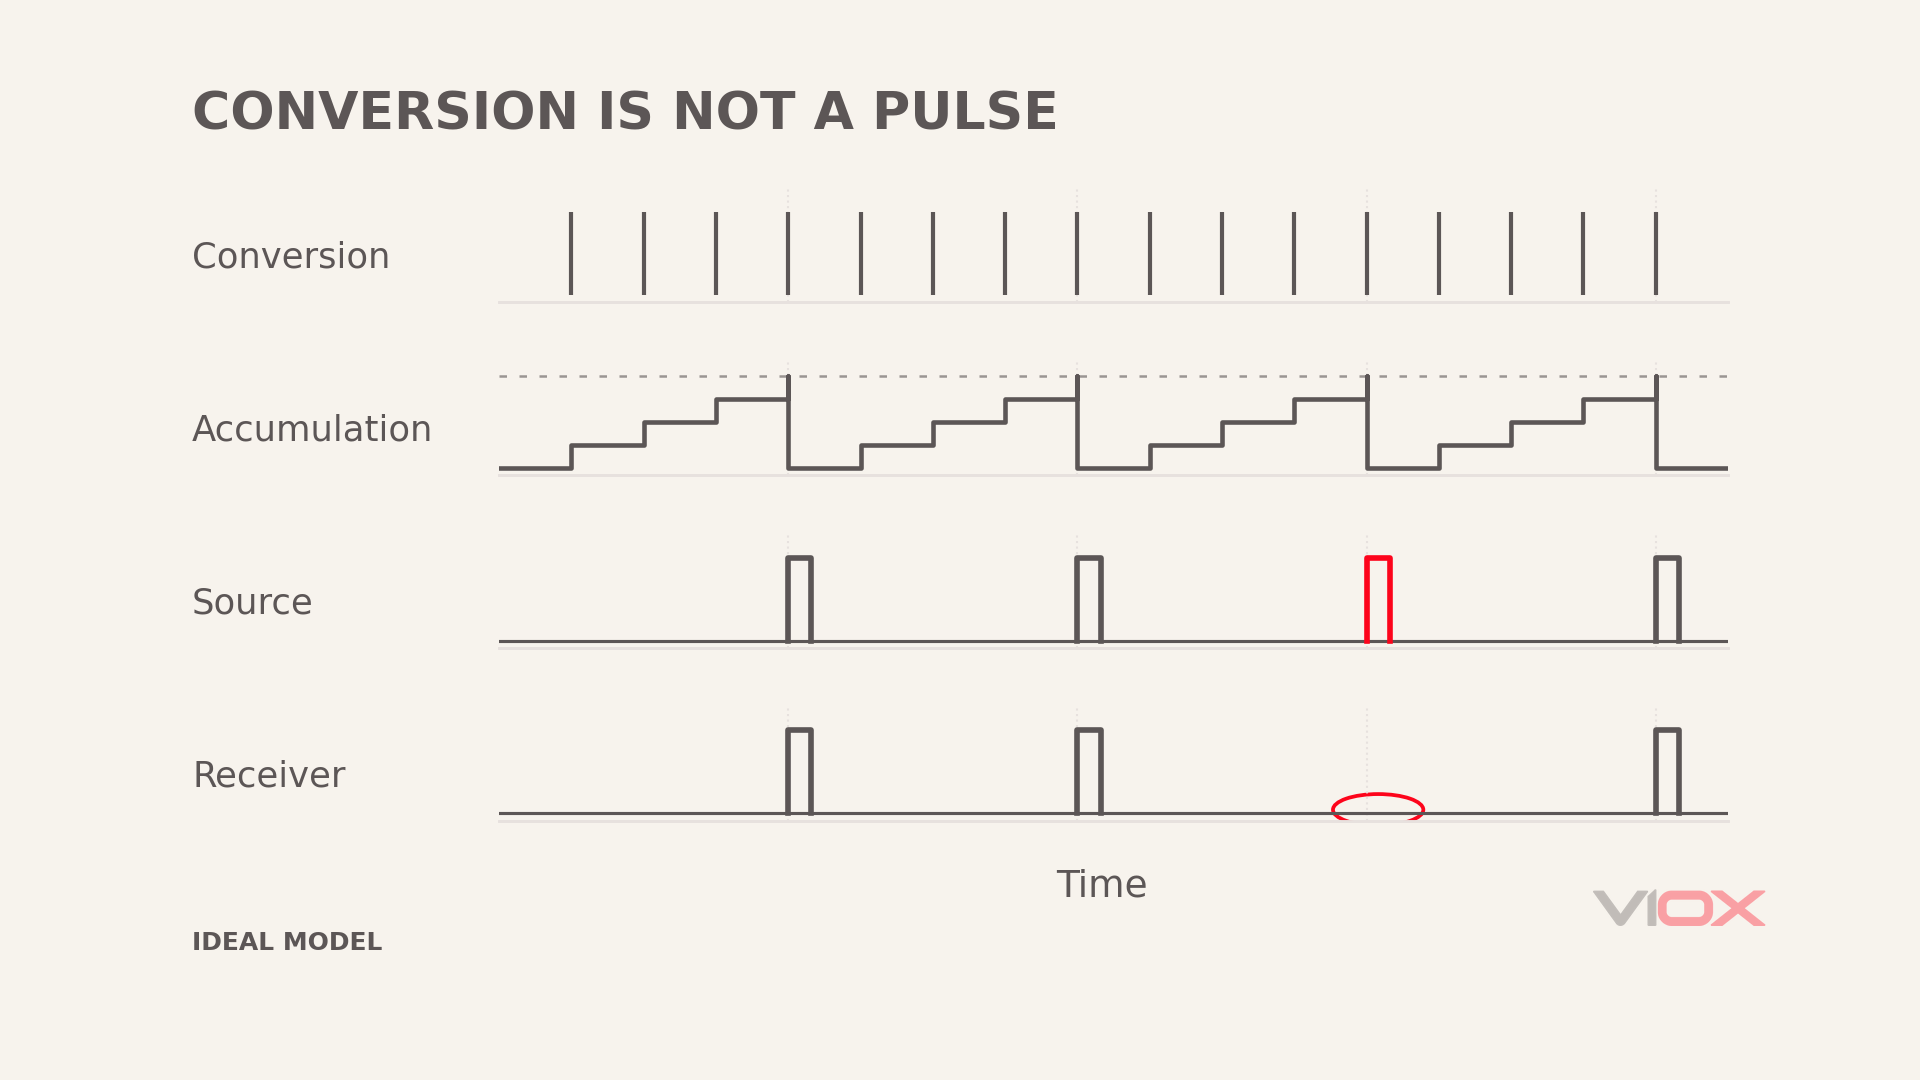
Dalam model yang digunakan di sini, setiap penukaran yang sah memberikan anggaran kuasa, P̂. Pemprosesan hiliran mengumpul tenaga menggunakan selang masa yang berkaitan: ΔE = P̂ × Δt, dengan kuasa dalam kW dan masa dalam jam untuk tenaga dalam kWh. Pengiraan ringkas penukaran yang lengkap tidak akan melaksanakan fungsi ini, terutamanya apabila masa pemulangan berbeza-beza. Sebaik sahaja akumulator mencapai kenaikan tenaga satu denyut, ia mengeluarkan denyut dan menyimpan bakinya.
Pin frekuensi penentukuran (CF) dan terminal denyut meter terpencil mungkin menggunakan penskalaan atau peraturan operasi yang berbeza. Gunakan pemalar denyut dan keadaan dayakan/tiada beban untuk output tertentu yang diperhatikan.
Untuk pemalar denyut K dalam denyutan/kWh dan kuasa aktif malar tidak negatif P dalam kW untuk arah tenaga yang dipilih, frekuensi denyut purata ideal ialah:
f = K × P / 3600 Hz
Ini mengasingkan empat kemungkinan hasil.
Kekerapan Denyut Terlalu Tinggi atau Terlalu Rendah
Ralat kawasan input, perubahan rujukan atau ralat masa titik akhir boleh mengubah anggaran kuasa. Kemudian berat sebelah yang berterusan mengubah purata kekerapan denyut.
Purata hiliran boleh mengurangkan jitter rawak, manakala berat sebelah bertandatangan yang berterusan boleh terus terkumpul. Perubahan dalam satu selang denyut sahaja tidak mewujudkan ralat tenaga jangka panjang. Pada kuasa rendah, selang jangkaan itu sendiri boleh menjadi panjang: untuk K ilustratif sebanyak 1,000 denyutan/kWh dan P sebanyak 0.01 kW, selang purata ideal ialah 360 saat, dengan syarat output didayakan dan melebihi ambang tanpa beban.
Output Denyut Terganggu Secara Berselang-seli
Masa tamat penukaran, set semula bekalan atau urutan fasa yang terganggu boleh melambatkan data baharu memasuki akumulator tenaga. Sama ada denyutan berhenti serta-merta bergantung pada cara sistem mengendalikan data tidak sah: membuangnya, menyimpan nilai sebelumnya atau menggantung pengukuran.
Oleh itu, tiada hubungan satu-ke-satu yang tetap antara penukaran yang tidak normal dan denyutan pengukuran yang hilang.
Output Denyut Berhenti Secara Berterusan
Penukaran mungkin tidak pernah selesai, pengawal mungkin kekal dalam set semula, penjanaan denyut mungkin dilumpuhkan, atau antara muka output mungkin gagal.
IC pengukuran sebenar juga boleh menahan denyutan secara sengaja dalam keadaan yang ditetapkan. Contohnya, helaian data ADE7755 menjelaskan penahanan denyutan semasa tetapan semula voltan rendah dan operasi tanpa beban. Ini adalah bukti tingkah laku output, bukan contoh penukar dwi-cerun.
Penerima Mengira Berlebihan atau Kurang Mengira
Gangguan pada antara muka output boleh mewujudkan lintasan ambang tambahan dan pengiraan palsu. Ia juga boleh mengubah tahap isyarat atau lebar denyutan supaya denyutan yang sah tidak lagi memenuhi keperluan penerima. Penapisan input yang berlebihan juga boleh menolak denyutan sempit yang sah.
Bandingkan sumber dan penerima. Gelombang sumber yang betul dengan pengiraan yang diterima salah mengalihkan siasatan kepada antara muka. VIOX's panduan pembilang denyutan menyediakan latar belakang berkaitan tentang pengiraan dan keadaan input.
6. Sambungkan Simptom, Mekanisme dan Bukti
| Gejala yang diperhatikan | Laluan gangguan calon | Bukti diperlukan |
|---|---|---|
| Hujung integrasi input beralih, tetapi cerun kekal bersambung | Gangguan input, offset atau kebocoran tambahan | Perubahan yang sepadan dalam kawasan input, hujung dan masa pemulangan |
| Cerun integrasi input terpotong | Input lampau atau ruang kepala output tidak mencukupi | Had input, bekalan dan ayunan output sebenar |
| Satu langkah muncul semasa pensuisan | Suntikan cas atau gandingan isyarat kawalan | Masa langkah berbanding tepi pensuisan |
| Penyah-integrasi melambat tetapi lengkap | Rujukan atau arus kembali yang berubah | Persesuaian antara rujukan, cerun tanjakan dan perubahan T₂ |
| Tiada trend kembali semasa penyah-integrasi | Laluan rujukan atau kerosakan keadaan suis | Keadaan yang diarahkan dibandingkan dengan respons nod sebenar |
| Ramp melintasi titik akhir, tetapi masa penukaran tamat | Masalah pembanding, tangkapan atau keadaan kawalan | Urutan lintasan analog, pinggir digital dan keadaan penyelesaian |
| Gangguan denyut bertepatan dengan set semula | Laluan bekalan atau set semula | Korelasi masa antara peristiwa bekalan, set semula dan denyut yang hilang |
| Denyutan sumber hadir, tetapi penerima terlepas kiraan | Pemandu, penebat, kabel atau konfigurasi input | Paras, lebar, tepi dan kiraan terkumpul di kedua-dua hujung |
Setiap calon adalah penjelasan yang boleh diuji. Pengesahan mekanisme memerlukan bukti berkorelasi; simptom itu sendiri bukanlah nama komponen yang rosak.
7. Padankan Penambahbaikan EMC dengan Fungsi yang Gagal
Lindungi Input Tanpa Memperkenalkan Ralat Pengukuran Baharu
Perlindungan dan penapisan input mesti mengambil kira pelemahan hingar, impedans sumber, masa mendap dan padanan amplitud/fasa saluran pengesan voltan dan arus. Gelombang yang dilicinkan oleh kapasitor yang lebih besar bukan secara automatik pengukuran kuasa yang lebih tepat.
Pada nod penyepaduan isyarat kecil, sertakan kebocoran suis pengapit dan analog dalam penilaian. Semak semula ketepatan beban rendah bersama-sama imuniti selepas pengubahsuaian.
Pastikan Simpul Rujukan Tidak Bergerak Dengan Arus Pulangan Yang Bising
Semak sambungan rujukan sensitif secara berasingan daripada menukar arus bekalan, digital dan arus balik keluaran. Impedans kongsi boleh menukarkan arus tersebut kepada ralat pengukuran. Penempatan pemisahan dan laluan balik adalah sama pentingnya dengan kapasitans nominal.
Panduan aplikasi EMC 71M6511 daripada Analog Devices menyediakan contoh yang melibatkan laluan rujukan, penapisan input dan susun atur. Nilai perintang dan kapasitornya tidak boleh dipindahkan kepada reka bentuk yang tidak berkaitan tanpa analisis.
Tolak Peristiwa Komparator Palsu Tanpa Kehilangan Ketepatan Masa
Histeresis atau penyesuaian input yang sesuai boleh mengurangkan peralihan ambang berulang. Walau bagaimanapun, histeresis mengubah titik trip berkesan, dan penapisan memperkenalkan kelewatan. Kedua-duanya termasuk dalam bajet ralat penukaran.
Logik kawalan harus mengesan tamat masa penukaran, keadaan fasa yang tidak normal dan hasil yang tidak sah, serta merekodkan peristiwa pemulihan. Mulakan semula pengawas tidak secara automatik mengambil kira tenaga semasa gangguan. Sahkan pengendalian data dan pemulihan serta mulakan semula pelaksanaan.
Pelihara Nadi Sah Sambil Melindungi Antara Muka
Pemandu, pengasing, penarik ke atas, pengapit dan penerima memerlukan keperluan elektrik dan masa yang serasi. Selepas menambah perlindungan, periksa semula lebar nadi yang sah, kelakuan tepi dan kadar kiraan maksimum.
Di mana kabel terlindung memasuki kepungan konduktif, sertakan ikatan kemasukan dalam semakan sistem. Lihat panduan kelenjar kabel EMC VIOX kelenjar kabel EMC VIOX. Pelindung kemasukan kabel menangani satu bahagian laluan gandingan; ia tidak menggantikan reka bentuk rujukan dan laluan pulangan peringkat papan.
Sahkan Lebih Daripada Penunjuk Nadi Berkelip
Rekodkan operasi normal, tingkah laku semasa gangguan dan pemulihan di bawah IEC 62052-11 atau bahagian GB/T 17215 dan pelan ujian produk. Tahap ujian dan kriteria penerimaan bergantung pada edisi, port dan keadaan peralatan yang berkaitan. Penindas voltan sementara (TVS) atau skema rujukan tidak boleh mewujudkan pematuhan pemasangan.
Satu pengesahan yang berguna menjawab empat soalan: sama ada bentuk gelombang integrasi pulih, sama ada penukaran selesai tepat pada masanya, sama ada bilangan sumber dan penerima bersetuju, dan sama ada ralat pengukuran dan data yang disimpan memenuhi keperluan sebelum dan selepas peristiwa?
Untuk integrasi input, periksa kawasan input. Untuk penyahintegrasian, periksa cerun pulangan dan titik akhir. Untuk denyut meter, periksa pengumpulan dan penghantaran. Menyambungkan pemerhatian tersebut membezakan bias pengukuran, gangguan penukaran dan kerosakan penerimaan output.