このページについて
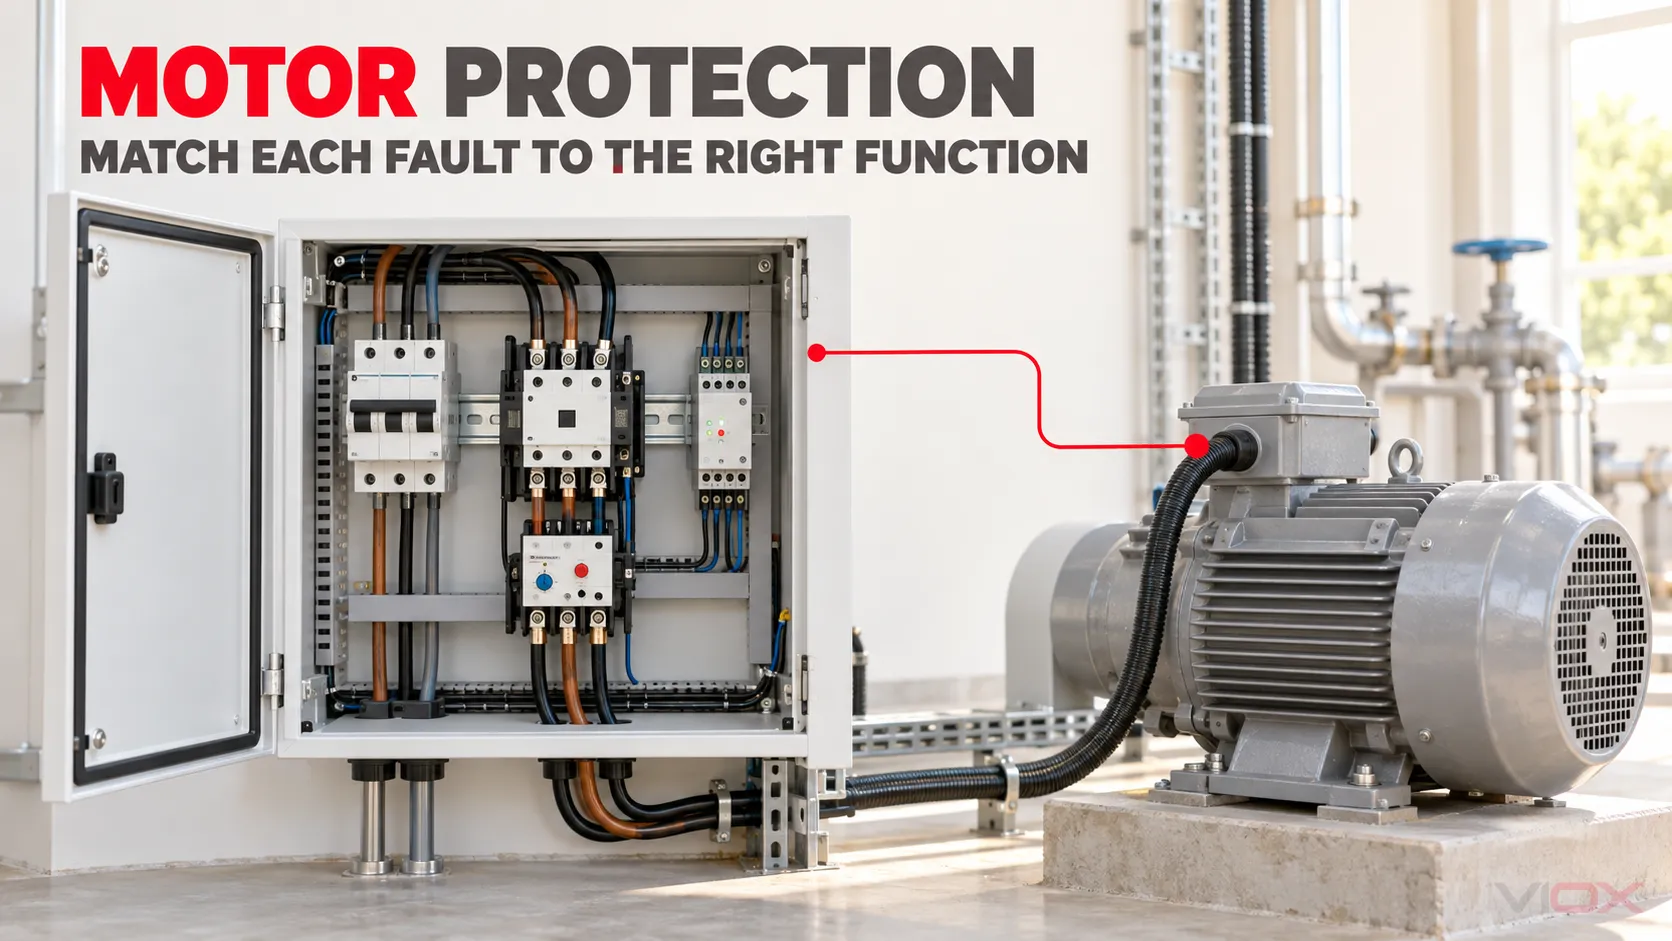
低圧モーター保護は単一の回路遮断器ではなく、協調されたシステムです。短絡保護装置は重大な故障エネルギーを制限し、過負荷機能は持続的な熱ストレスから保護し、電磁接触器は通常の開閉を行い、監視リレーは供給状態を監視し、埋め込みセンサーは線電流測定では見逃される可能性のある熱を検出します。適切なアーキテクチャは、モーター、始動方法、駆動負荷、環境、および故障の影響によって異なります。.
エンジニアリングの境界: 本ガイドは、産業および商業用電気システムにおける低圧ACモーターの保護アーキテクチャを対象としています。モデル固有の配線や汎用的なトリップ設定を提供するものではありません。最終的な機器の選定と設定には、モーターデータ、利用可能な故障電流、始動検討、メーカーの特性曲線、協調データ、設置条件、および適用される現地の規則が必要です。.
6つの保護層
有用な設計は、しばしば混同される6つの機能を分離することから始まります:
| 保護階層 | 主責務 | 代表的なデバイス | 重要な制限事項 |
|---|---|---|---|
| 短絡保護 | 高い故障電流を遮断し、分岐回路を保護する | ヒューズ、MCCB、適切な場合のMCB、MPCB/MPSD | 短絡保護のみを目的として選定された機器は、適切なモーター過負荷保護を提供できない場合があります |
| モーターの過負荷保護 | 持続的な過電流および熱過負荷からモーターを保護する | 熱動または電子式過負荷リレー、MPCB、モーター保護リレー | 電流ベースの保護では、過熱のすべての原因を検出できない場合がある |
| 開閉および制御 | モーターの始動、停止、インターロック、および通常運転からの絶縁を行う | 電磁接触器、モータースターター、制御リレー | 電磁接触器は短絡保護装置ではない |
| 供給状態の監視 | 欠相、相順、電圧不平衡、過電圧、または不足電圧を検出します | 三相監視リレー、多機能モータリレー | 電圧リレーは、巻線温度や機械的負荷を直接測定するものではありません |
| 直接的な熱保護 | 巻線またはその他の保護対象箇所の実際の温度を検出します | PTCサーミスタ、RTD、サーモスタット、温度リレー | センサの設置場所とモータの構造によって、実際に測定される対象が決まります |
| 状態監視およびプロセス監視 | モーターや被駆動機器が損傷する前に、機械的またはプロセス上の状態を検知する | 振動、軸受温度、不足電流、不足電力、流量、または圧力の監視 | これらの機能は電気的保護を補完するものであり、分岐回路保護の代わりとなるものではない |
IEC 60947-4-1:2023は、電動機保護開閉装置を含む電磁接触器およびモータスタータを対象としている。IEC 60034-11:2020は、対象となる誘導電動機に組み込まれた、または配置された熱保護装置および検出器を個別に扱っている。この分離は、以下の実用的な設計ルールを反映している: 電流検知スタータコンポーネントと温度センサは、同一の故障メカニズムを監視するものではない.
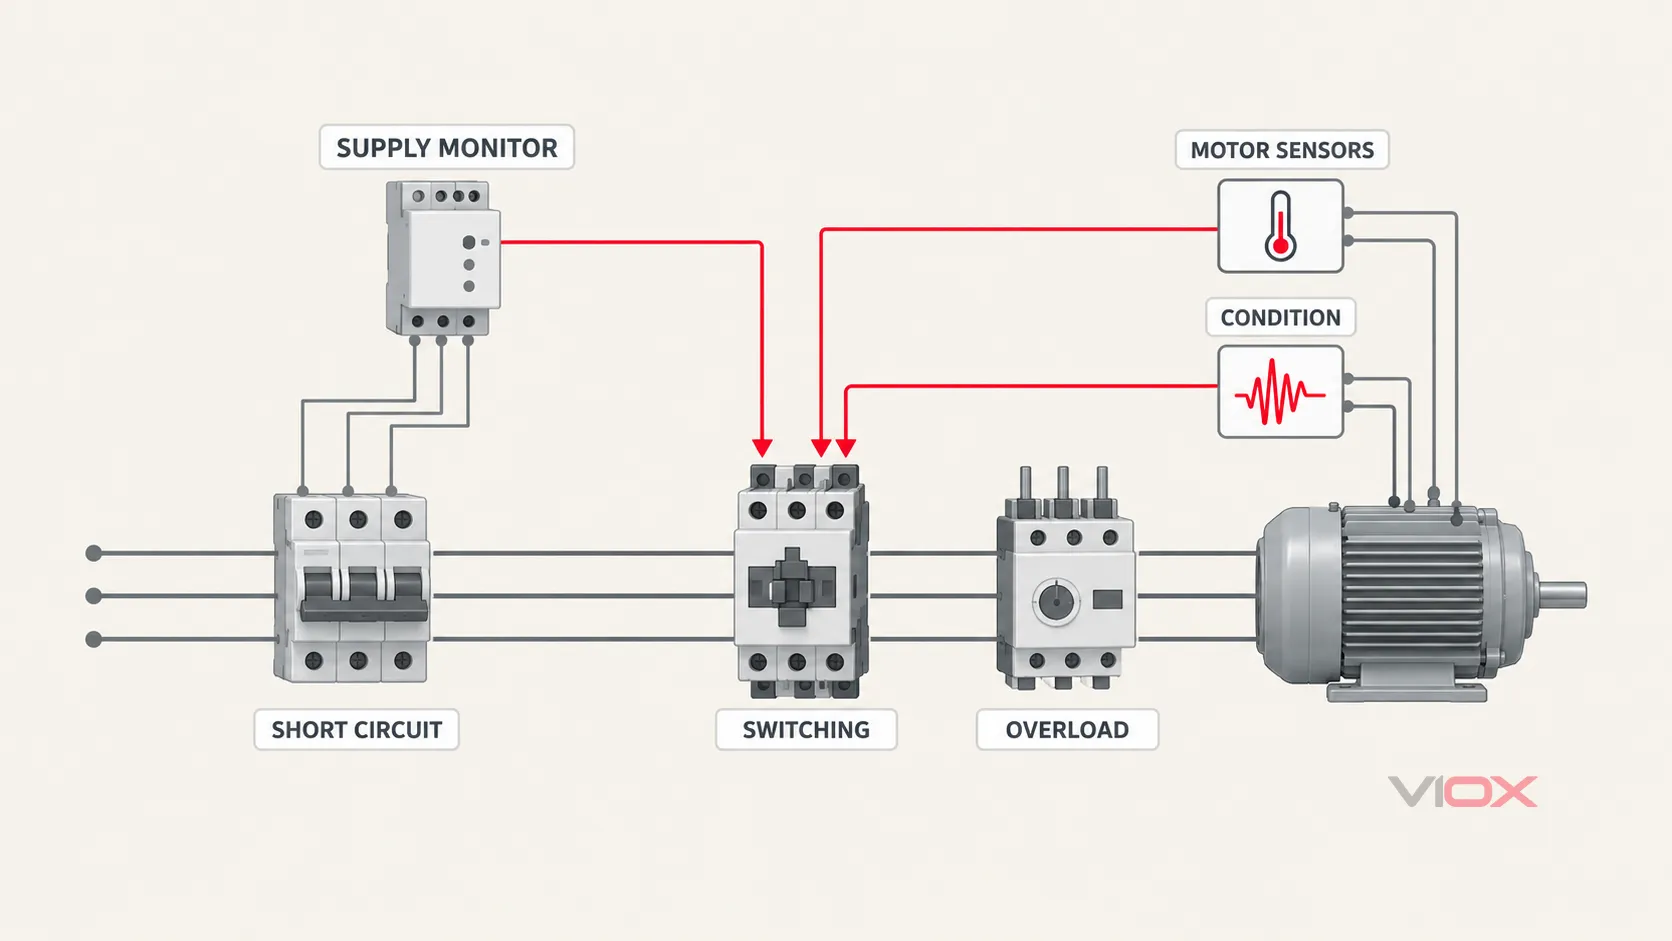
概念的な機能アーキテクチャのみを示す。線は検知と保護の関係を識別するものであり、端子レベルの設置配線ではない。.
回路遮断器ではなく、モーターとプロセスから検討を開始する
保護装置を選択する前に、モーターの熱的制限と動作デューティの両方を記述するのに十分な情報を収集すること.
モーターの電気的データ
少なくとも以下を記録すること:
- 定格電圧、周波数、出力、電流、回転速度、および相数。;
- システム計算に必要な場合の効率および力率。;
- 該当する場合のサービスファクターまたは許容負荷情報。;
- 絶縁階級および温度階級。;
- 始動方式および想定される始動電流。;
- 許容加速時間、ホットスタートおよびコールドスタートの制限、ならびに1時間あたりの始動回数。;
- PTCサーミスタ、測温抵抗体(RTD)、サーモスタット、または軸受センサーが取り付けられているかどうか。;
- モーターが商用電源駆動、ソフトスタータ駆動、インバータ駆動のいずれであるか。.
銘板電流は必要な入力値ですが、完全な保護仕様ではありません。定格電流が同じ2台のモーターであっても、加速時間、熱容量、負荷慣性、冷却方式、許容始動頻度が異なる場合があります。.
被駆動負荷の挙動
ポンプ、ファン、コンベア、破砕機、コンプレッサー、ホイストは、それぞれ異なるリスクを伴います。以下を確認してください。
- 始動トルクおよび負荷慣性;
- 機械的な詰まりや拘束回転が発生する可能性があるか;
- 軽負荷状態がベルトの破損、ポンプの空運転、またはプロセス材料の欠乏を示しているか;
- 急激な逆転、ジョギング、プラッギング、または頻繁なサイクル運転が発生するか;
- モーターが低速で通電し続け、自己冷却能力を失う可能性があるかどうか。;
- 電気的保護が作動する前に、プロセスインターロックによってモーターを停止させるべきかどうか。.
設置および環境
周囲温度、標高、筐体の換気、粉塵、湿気、腐食性雰囲気、高調波、電圧品質、ケーブル長、およびグループ化は、動作温度や保護装置の応答に影響を与える可能性があります。カタログに記載された基準条件での性能を前提とするのではなく、実際の機器に対する補正および設置規則を適用してください。.
故障の影響
モーターの出力だけで重要度が決まるわけではありません。小型の潤滑ポンプ、冷却ファン、またはシールオイルモーターが、はるかに大きな機械にとって不可欠である場合があります。モーターが停止した場合、始動に失敗した場合、予期せず再始動した場合、または異常状態で運転を継続した場合に何が起こるかを分類してください:
- 標準任務: プロセスへの影響が限定的で、交換が容易であること。.
- 重要な用途: 重大な生産損失、アクセス困難、または被駆動機器への損傷。.
- 重要業務: 安全性、主要なプロセスの継続性、高額な修理費用、または二次被害は、信頼性の高い動作に依存する。.
この分類は、設計において単にトリップさせるべきか、トリップ前に警報を発すべきか、冗長なセンシングを提供すべきか、イベントを記録すべきか、あるいは制御システムと統合すべきかを決定する。.
故障と機能のモーター保護マトリックス
以下のマトリックスは設計の中心となるものである。これは、その機能を実行するデバイスを選択する前に、何を検出すべきかを特定する。.
| 異常状態 | 監視すべき事項 | 保護応答 | 一般的な実装 | 設計境界 |
|---|---|---|---|---|
| ショート | 非常に高い相電流または故障電流 | 高速遮断 | ヒューズ、回路遮断器、MPCB/MPSD | 定格電圧、遮断容量、通過エネルギー、および協調を確認すること |
| 持続的な過負荷 | 電流と時間、場合によっては熱モデル | 損傷を及ぼす熱ストレスが蓄積する前にトリップさせること | 熱動/電子式過負荷リレー、MPCB、モータリレー | モータの負荷特性とトリップクラスを適合させてください。誤トリップを避けるために単に容量を大きくしないでください |
| 始動失敗または加速不良 | 速度が時間内に上昇せず、電流が高いままの状態 | トリップまたは始動の中断 | 電子式過負荷リレーまたはモータリレー、スタータロジック | 高慣性始動と拘束(ストール)を区別すること |
| ロータ拘束または機械的ジャム | 始動後の大電流、低速、または異常トルク | モーターの熱制限に適した高速トリップ | モーターリレー、電子式過負荷継電器、および特性が適合する場合のMPCB | 許容される拘束回転時間はモーター固有のもの |
| 相電流の欠相 | 1相の電流が欠如している、または大幅に減少している状態 | トリップ | 相感応型過負荷継電器またはモーターリレー | 電圧のみを監視するリレーでは、下流側のすべての欠相状態を検出できない場合がある |
| 電流不平衡 | 各相電流の不均等 | 過熱前の警報またはトリップ | 電子式過負荷継電器またはモータ保護継電器 | 原因は電源、接続、巻線、または負荷に関連している可能性がある |
| 電圧の欠相、相順エラー、または不平衡 | 三相線間電圧および相順 | 始動ブロック、警報、またはトリップ | 電圧監視リレー | 実際のモーターの加熱ではなく、供給電圧を監視します |
| 巻線の過熱 | 埋め込みセンサー位置での温度 | アラームおよび/またはトリップ | PTC/RTD/サーモスタットおよび適切なリレー/入力 | 電流が温度の指標として不十分な場合に不可欠です |
| 地絡または接地故障 | 残留電流、零相電流、または地絡電流 | 接地システムに応じた警報またはトリップ | 地絡リレー、該当する場合はRCD、保護リレー | 選定は、電気システムの接地方式および現地の規則に大きく依存します |
| 不足電流または不足電力 | 電流、有効電力、または力率が想定負荷を下回る状態 | 警報または制御停止 | 電流/電力監視リレー | プロセス上の故障には有用ですが、過負荷保護の代わりにはなりません |
| 軸受過熱 | 軸受温度センサ | 警報またはトリップ | RTD/熱電対および監視リレー/システム | 固定子電流では表されない機械的箇所の保護 |
| 過度の振動 | 振動振幅、スペクトル、またはトレンド | 警報、トリップ、または保守アクション | 振動モニタまたは状態監視システム | しきい値は、機械および設置規格に依存します。 |
| 過度な始動または急速なサイクル | 始動回数および始動間隔 | 再始動の禁止またはアラーム | モーターリレー、適切な安全設計を施したPLCロジック | モーターのホット/コールド再始動制限がそのルールを規定します。 |
どの行も直接購入リストに変換してはなりません。このマトリックスは必要なものを特定するものであり、 機能; 設計者は、選択されたデバイスが実際にその機能をどのような条件下で実装しているかを確認しなければなりません。.
各デバイスで保護できるものとできないもの
ヒューズまたは回路遮断器
分岐回路の短絡保護装置は、想定故障電流を安全に遮断し、下流のスタータアセンブリと協調しなければなりません。ヒューズまたは回路遮断器は、導体および機器を深刻な故障電流から保護できますが、通常の分岐保護が自動的に適切なモーター熱モデルになるわけではありません。.
モーター回路については、以下を確認してください:
- システム電圧および使用電圧;;
- 設置点における想定短絡電流;;
- 遮断容量;;
- 関連する場合は、通過エネルギーおよびピーク電流;;
- 始動電流の耐量;;
- 電磁接触器および過負荷リレーとの協調;;
- メーカーが規定するバックアップ保護またはカスケード条件;;
- 地域の分岐回路および導体保護要件。.
選択された電磁接触器と過負荷リレーには、特定のヒューズまたは回路遮断器との短絡協調に関する公開データが存在する場合があります。別の製品シリーズや定格のものに置き換えた後も、同等の協調が維持されるとは想定しないでください。.
電動機保護用回路遮断器
電動機保護用回路遮断器(MPCB)は、一部の規格の文脈では電動機保護開閉装置とも呼ばれ、調整可能な過負荷保護と短絡保護を1つのデバイスに統合できます。また、構造によっては手動開閉機能や欠相保護機能を備えている場合もあります。.
すべてのMPCBが電圧不平衡、巻線温度、漏電、軽負荷、軸受温度、または振動を検出するわけではありません。これらの機能には明示的な製品ドキュメントが必要であり、多くの場合、個別のセンサーやリレーが必要です。デバイスレベルの説明については、VIOXを使用してください。 MPCBガイド そして MPCB製品シリーズ.
接触器
電磁接触器は頻繁な動作開閉を行い、保護リレーが作動した際に制御回路がモーターを停止できるようにします。その使用カテゴリー、動作電流、コイル/制御電圧、開閉頻度、および保護デバイスとの協調は、用途に適したものでなければなりません。.
電磁接触器はそれ自体では過負荷を検出せず、任意の短絡電流を遮断することを意図していません。必要な制御機能および保護機能と組み合わせることで、モータスタータの一部となります。参照: 接触器対モータスタータ およびVIOX AC電磁接触器シリーズ.
過負荷リレー
過負荷リレーはモータ電流を直接的または間接的に測定し、その時間-電流特性または熱モデルのしきい値を超えた場合に電磁接触器へ開放指令を出します。熱動式と電子式の設計では、調整範囲、欠相時の動作、温度補償、リセットオプション、トリップクラス、診断機能、および追加機能が異なります。.
トリップクラスは、モータが熱耐量を超える前に動作しつつ、正常なモータ始動を許容しなければなりません。誤動作を止めるためだけに遅いクラスを選択すると、拘束状態や過負荷状態のモータを十分に保護できなくなる可能性があります。VIOX 熱動過負荷リレーガイド は本デバイスについて解説しており、一方 熱動式過負荷継電器とMPCBの比較 はそれらの保護境界を定義しています。.
三相監視リレー
電圧監視リレーは、始動を許可する前、またはモーターの運転中に、相順、欠相、電圧不平衡、不足電圧、および過電圧を監視できます。これは、電源品質が信頼性に欠ける危険性がある場合、特に誤った相順によって機械が逆回転する可能性がある場合に有用です。.
ただし、電圧監視と電流監視は互換性がありません。電圧検知点より下流で導体が断線したり接点が故障したりすると、リレーが検知できない電流損失状態が発生する可能性があります。逆に、電流検知型の過負荷リレーは、相順逆転後の始動を必ずしも阻止するとは限りません。それらの検知位置と測定変数は、保護図面に示さなければなりません。.
内蔵温度センサー
内蔵のPTCサーミスタまたはRTDは、設置場所付近の温度を監視します。これらは、冷却不良、異常な周囲温度、繰り返しの始動、低速運転、または特定のインバータ駆動負荷など、モーター電流から発熱を確実に予測できない場合に特に有効です。.
IEC 60034-11:2020は、規定されたモーターの範囲内における組み込み型熱保護装置および検出器の要件を定義しています。センサー、評価器、トリップ回路、リセットロジック、および故障応答は、単なる独立した付属品としてではなく、完全な保護チェーンとして扱わなければなりません。.
3つの実用的な保護アーキテクチャ
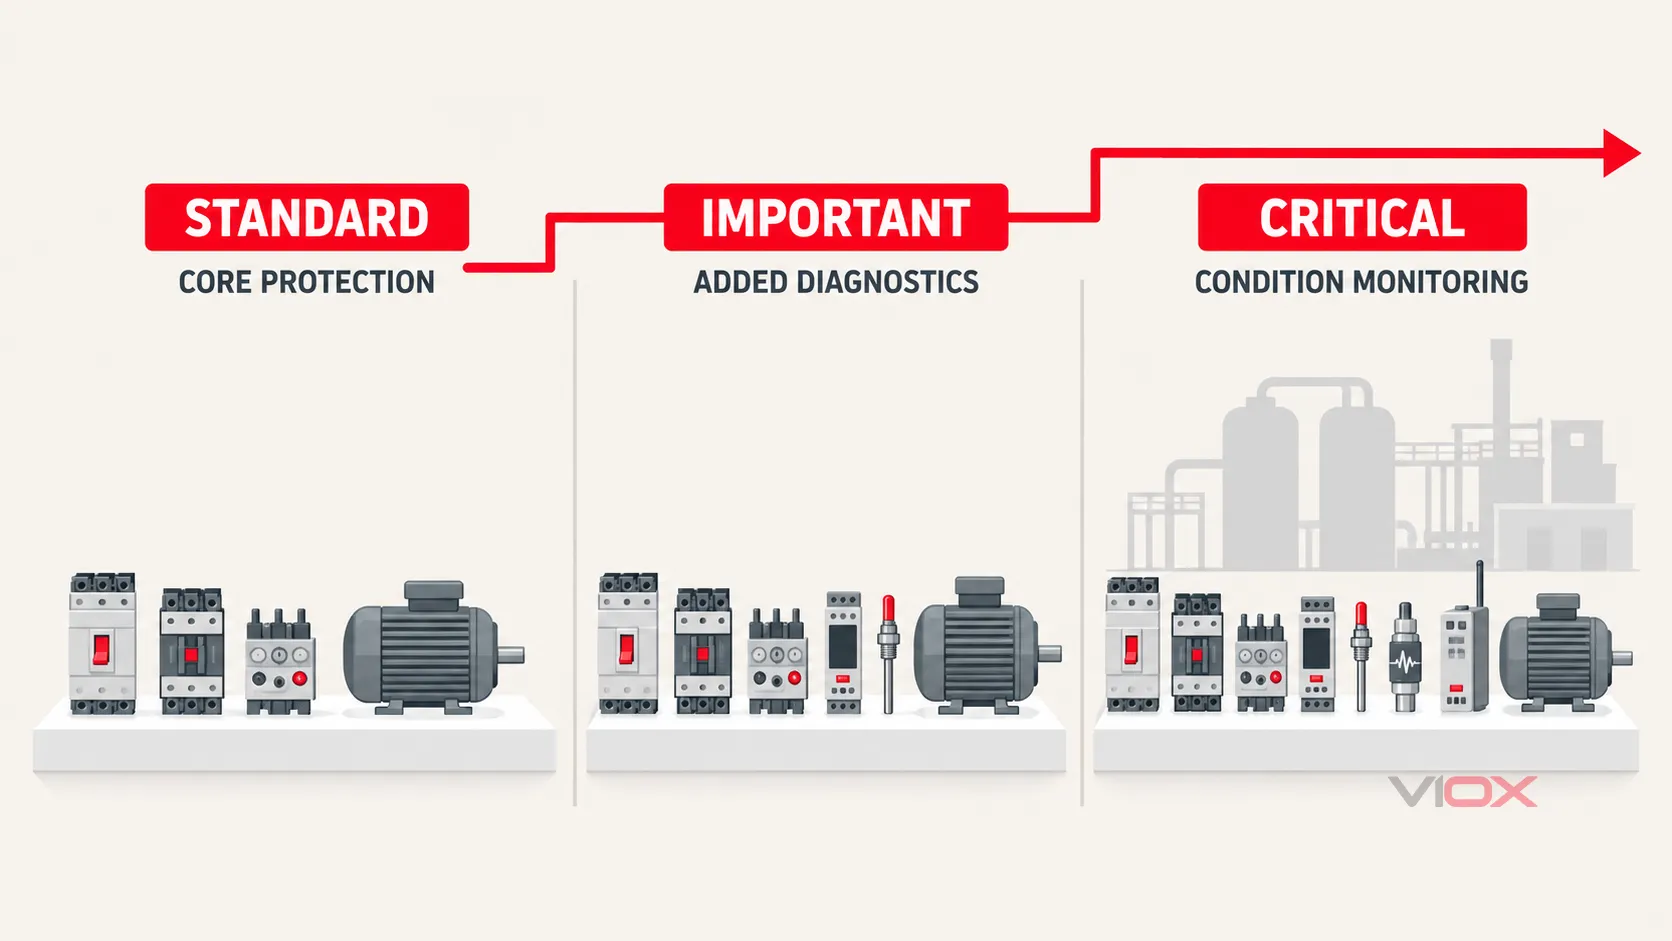
保護の深さは、モーターのサイズだけでなく、その結果と検知可能な故障モードに従う必要があります。デバイスのグループ分けは概念的なものであり、実際のプロジェクトに合わせて検証しなければなりません。.
階層1:標準モーター回路
一般的な標準デューティのアーキテクチャには、以下が含まれます。
- 分岐回路の短絡保護、;
- 電磁接触器または適切なスタータ、;
- モータの過負荷保護、;
- 選択されたデバイスの組み合わせに対して検証済みの短絡協調、;
- 必要に応じて、安全でない自動再始動を防止する制御回路。.
これは、ヒューズまたは回路遮断器と電磁接触器および過負荷リレーの組み合わせ、あるいはMPCBと電磁接触器の組み合わせとして実装できます。その選択は個々のデバイス間の優劣ではなく、アセンブリとしての決定事項です。以下の2つの構成を比較してください。 MCB + 電磁接触器 + 過負荷リレー 対 MPCB + 電磁接触器.
ティア2:重要なモーター回路
生産上重要、または機械的に負荷の高い用途については、危険性評価に基づき以下の機能を追加してください:
- 欠相および電流不平衡の検出;;
- 長時間始動または拘束保護;;
- 供給電圧および相順の監視;;
- 利用可能な場合のPTCまたはRTD巻線温度入力;;
- 負荷喪失状態に対する過小電流または過小電力保護;;
- トリップ原因の表示およびイベント履歴;;
- 安全な状況下でシャットダウン前に介入を可能にするアラーム出力。.
目的はすべてのリレーを設置することではなく、基本的な過電流および過負荷機能では判別できない信頼性の高い故障モードをカバーすることです。.
ティア3:重要モーター回路
重要モーターの場合、多機能モーター管理リレーまたは保護リレーに加え、直接的な状態検知を導入することが正当化される場合があります。機械やプロセスに応じて、以下のアーキテクチャが含まれる可能性があります。
- 電流、電圧、熱モデル、拘束、および始動監視。;
- 巻線および軸受の温度チャネル。;
- 振動または機械的状態の監視。;
- 始動回数および再始動禁止ロジック。;
- PLC、DCS、または資産管理システムへの通信、;
- トリップ前アラーム、イベント記録、およびタイムスタンプ付きの故障データ、;
- 制御電源喪失に対する保護および設計された再始動の考え方、;
- 単一のセンサーやトリップ回路が許容できないリスクを生じさせる場合の冗長性。.
重要度が高いからといって、自動的に最大限の複雑さが必要になるわけではありません。センサー、トリップ経路、通信依存関係を追加するたびに、試験および保守の義務が生じます。設計は、定義された危険を網羅しつつ、可能な限りシンプルであるべきです。.
始動方式による保護課題の変化
直接オンライン開始
直入れ始動(DOL)は、高い始動電流と規定の加速期間を生じさせます。過負荷特性は、通常の始動時にはトリップせず、始動失敗や拘束回転子がモーターの熱容量を超える前に動作しなければなりません。したがって、加速中の利用可能な電圧と駆動負荷の慣性は、単なる性能の詳細ではなく、保護のための入力情報となります。.
スターデルタ始動
スターデルタシステムには、電磁接触器、切り替えタイミング、および過負荷リレーの複数の設置可能箇所が追加されます。過負荷要素が検知する電流は、それがライン側に設置されているか、デルタ回路内に設置されているかによって異なります。スターターメーカーが文書化した構成および設定方法を使用してください。ライン接続用の設定ルールを、デルタ内設置にそのまま適用してはいけません。.
ソフトスターター給電モーター
ソフトスタータは加速中の電圧を制御し、過負荷、ストール、欠相、バイパス、および熱モデルの各機能を備えている場合があります。含まれる機能はモデルによって異なります。上流側の短絡保護装置、バイパス構成、過負荷保護の責任範囲、モータセンサ入力、および必要な協調については、別途定義する必要があります。メニューに表示される機能名は、分岐回路全体が保護されていることを証明するものではありません。.
可変周波数駆動(VFD)で駆動されるモータ
可変周波数駆動(VFD)はシステム境界を変更します。ライン側、駆動用パワーエレクトロニクス、出力ケーブル、およびモータには、それぞれ異なる保護上の懸念事項があります。ドライブ内蔵の機能が出力電流やモータの熱モデルを監視することはありますが、それらが上流側に必要なすべての保護装置や直接的なモータ温度センサの代わりになるわけではありません。.
低速冷却、反射波ストレス、ケーブル長、スイッチング周波数、軸電流、高調波、および再始動動作が関連する場合があります。ドライブおよびモータメーカーの協調指示に従ってください。制御の決定については、以下を参照してください。 VFDとソフトスタータの比較.
協調と設定のワークフロー
以下の手順を使用して、保護マトリックスを文書化された設計に変換してください。.
1. 想定される故障と必要な応答を定義する
各モータについて、異常状態、それを検出できるもの、必要な応答が警報、始動阻止、制御停止、即時トリップ、またはメンテナンス通知のいずれであるか、および自動再始動が許可されるかどうかを特定してください。.
2. 検知および遮断の境界を描画する
電圧、相電流、残留電流、および温度を測定する箇所をマークします。次に、どのデバイスが主回路を遮断するかを特定します。これにより、リレーのトリップ出力がモーターを安全に遮断できることを確認せずにリレー機能を指定するという、設計上の一般的なミスを防ぐことができます。.
3. 短絡保護装置を選択する
利用可能な故障電流を計算または取得します。スターターの組み合わせ全体について、遮断容量およびメーカーの協調データを検証します。導体保護および必要なバックアップ保護装置を確認します。.
4. 過負荷機能を選択する
モーターの銘板データ、デューティ、加速時間、許容始動回数、周囲条件、およびモーターの熱特性情報を使用します。正常な始動を許可しつつ、持続的な過負荷、失速、または長時間の加速に対してモーターの制限内で対処できるよう、調整範囲とトリップ特性を選択します。.
5. 基本的な電流保護では提供できない機能を追加する
故障マトリックスを使用して、電圧監視、直接温度検知、低負荷保護、軸受温度、振動、またはプロセス計装が必要かどうかを判断します。各機能が存在する理由と、動作時に何を行うかを記録します。.
6. 選択性と協調を確認する
モーター保護器、分岐保護装置、フィーダー保護、電磁接触器、過負荷リレー、および制御ロジック間の相互作用を確認する。選択的動作が要求され、システム設計によってサポートされている場合、下流側のモーター故障によって無関係な負荷が不必要に遮断されてはならない。.
7. 完全な保護チェーンを試運転する
試運転では、承認された方法およびメーカーの指示に従い、以下を確認する必要がある:
- デバイスの識別情報、定格、設定、および文書化された協調の組み合わせ。;
- 該当する場合の変流器の比率および極性。;
- センサーの導通および設定されたセンサータイプ。;
- 相順および監視電圧の境界値。;
- トリップ出力、電磁接触器または回路遮断器の動作、および表示;;
- 警報とトリップのロジック;;
- リセットモードおよび再始動禁止;;
- 通信、イベント記録、および制御電源喪失時の動作;;
- 図面、ラベル、設定値、および保護スケジュール間の整合性。.
即興の機能試験として、短絡を発生させたり、モーターを拘束したり、巻線を過熱させたりしないでください。メーカーが承認した二次注入試験、テストモード、シミュレーションインターフェース、または設置機器に適した試運転手順を使用してください。.
モーター保護スケジュールチェックリスト
見積依頼や設計スケジュールには、モーター出力以上の情報を含める必要があります:
| 情報グループ | 必要なプロジェクトデータ |
|---|---|
| 電源 | 電圧、周波数、相数、接地方式、利用可能な短絡電流 |
| モーター | 電力、定格電流、速度、効率、該当する場合はサービスファクタ、絶縁/温度データ |
| 始動 | DOL、スターデルタ、ソフトスタータ、またはVFD、始動電流、加速時間、1時間あたりの始動回数 |
| 負荷 | ポンプ、ファン、コンベア、コンプレッサー、ホイスト、破砕機、その他、慣性、想定されるジャム/軽負荷状態 |
| 環境 | 周囲温度、標高、エンクロージャ、粉塵、湿気、腐食、該当する場合は危険場所の分類 |
| センサー | PTC、RTD、サーモスタット、軸受センサー、振動、プロセススイッチ |
| 保護 | 必要な故障機能、アラーム/トリップ動作、再始動ポリシー、協調レベル、通信 |
| ドキュメンテーション | 単線結線図、制御回路図、設定シート、協調表、試運転記録 |
VIOXモータ制御ソリューションを依頼する際は、モータのkWや馬力だけでなく、このスケジュールを提供してください。そうすることでVIOXは適切な MPCB, 過負荷リレー, ACコンタクター, および関連する監視アーキテクチャの特定を支援できます。プロジェクト固有の検証は、資格のあるシステム設計者の責任となります。.
最終設計ルール
正しい問いは「どの回路遮断器がこのモータを保護するか」ではありません。それは以下の通りです。
このモータやプロセスに損傷を与える可能性のある信頼性の高い故障モードは何か、それぞれを明らかにする変数は何か、そしてどの協調デバイスが時間内にアラームを発するか、または回路を遮断するか。
その問いに答えが出れば、デバイスの選定は追跡可能になります。短絡保護、過負荷保護、開閉、電源監視、直接温度検知、および機械的状態監視は、単一のコンポーネントが万能なモータ保護を提供すると主張することなく割り当てることができます。.
出典および規格
- IEEE 3004.8-2016, 産業および商業用電力システムにおけるモータ保護の推奨実施要領
- IEC 60947-4-1:2023、電磁接触器およびモータスタータ、修正版 2026-03
- IEC 60034-11:2020、回転電気機械-熱保護
- IEC 60034-26:2026、三相かご形誘導電動機に対する不平衡電圧の影響
VIOX編集チーム執筆。最終更新日:2026年9月19日。.