In questa pagina
La protezione dei motori in bassa tensione è un sistema coordinato, non un singolo interruttore automatico. Il dispositivo di protezione contro il cortocircuito limita l'energia di guasto grave, la funzione di sovraccarico protegge dallo stress termico prolungato, il contattore esegue le manovre di commutazione normali, i relè di monitoraggio supervisionano le condizioni di alimentazione e i sensori integrati rilevano il calore che le misurazioni della corrente di linea potrebbero non cogliere. L'architettura corretta dipende dal motore, dal metodo di avviamento, dal carico azionato, dall'ambiente e dalle conseguenze di un eventuale guasto.
Ambito ingegneristico: Questa guida copre l'architettura di protezione per motori AC in bassa tensione in sistemi industriali e commerciali. Non fornisce schemi di cablaggio specifici per modello o impostazioni di sgancio universali. La selezione finale dei dispositivi e le impostazioni richiedono i dati del motore, la corrente di guasto disponibile, lo studio dell'avviamento, le curve del produttore, i dati di coordinamento, le condizioni di installazione e le normative locali applicabili.
I sei livelli di protezione
Una progettazione utile inizia con la separazione di sei funzioni che vengono spesso confuse:
| Livello di protezione | Funzione principale | Dispositivi tipici | Limitazione importante |
|---|---|---|---|
| Protezione da cortocircuito | Interrompere l'elevata corrente di guasto e proteggere il circuito derivato | Fusibile, MCCB, MCB dove appropriato, MPCB/MPSD | Un dispositivo selezionato solo per il servizio di cortocircuito potrebbe non fornire una protezione adeguata contro il sovraccarico del motore |
| Protezione da sovraccarico motore | Proteggere il motore da sovracorrente prolungata e sovraccarico termico | Relè di sovraccarico termico o elettronico, MPCB, relè di protezione motore | La protezione basata sulla corrente potrebbe non rilevare ogni fonte di surriscaldamento |
| Commutazione e controllo | Avviare, arrestare, interbloccare e isolare il motore dal normale funzionamento | Contattore, avviatore motore, relè di controllo | Un contattore non è un dispositivo di protezione contro il cortocircuito |
| Monitoraggio delle condizioni di alimentazione | Rilevamento di perdita di fase, sequenza fasi, squilibrio di tensione, sovratensione o sottotensione | Relè di monitoraggio trifase, relè motore multifunzione | Un relè di tensione non misura direttamente la temperatura dell'avvolgimento o il carico meccanico |
| Protezione termica diretta | Rilevamento della temperatura effettiva sull'avvolgimento o in un altro punto protetto | Termistore PTC, RTD, termostato, relè di temperatura | La posizione del sensore e la costruzione del motore determinano ciò che viene effettivamente misurato |
| Monitoraggio delle condizioni e dei processi | Rilevare le condizioni meccaniche o di processo prima che danneggino il motore o l'apparecchiatura azionata | Monitoraggio di vibrazioni, temperatura dei cuscinetti, sottocorrente, sottopotenza, flusso o pressione | Queste funzioni integrano la protezione elettrica; non sostituiscono la protezione del circuito derivato |
La norma IEC 60947-4-1:2023 copre i contattori elettromeccanici e gli avviatori motore, inclusi i dispositivi di manovra di protezione del motore. La norma IEC 60034-11:2020 tratta separatamente i protettori termici e i rilevatori incorporati o posizionati su motori a induzione idonei. Tale separazione riflette la regola di progettazione pratica: un componente dell'avviatore che rileva la corrente e un sensore di temperatura non osservano lo stesso meccanismo di guasto.
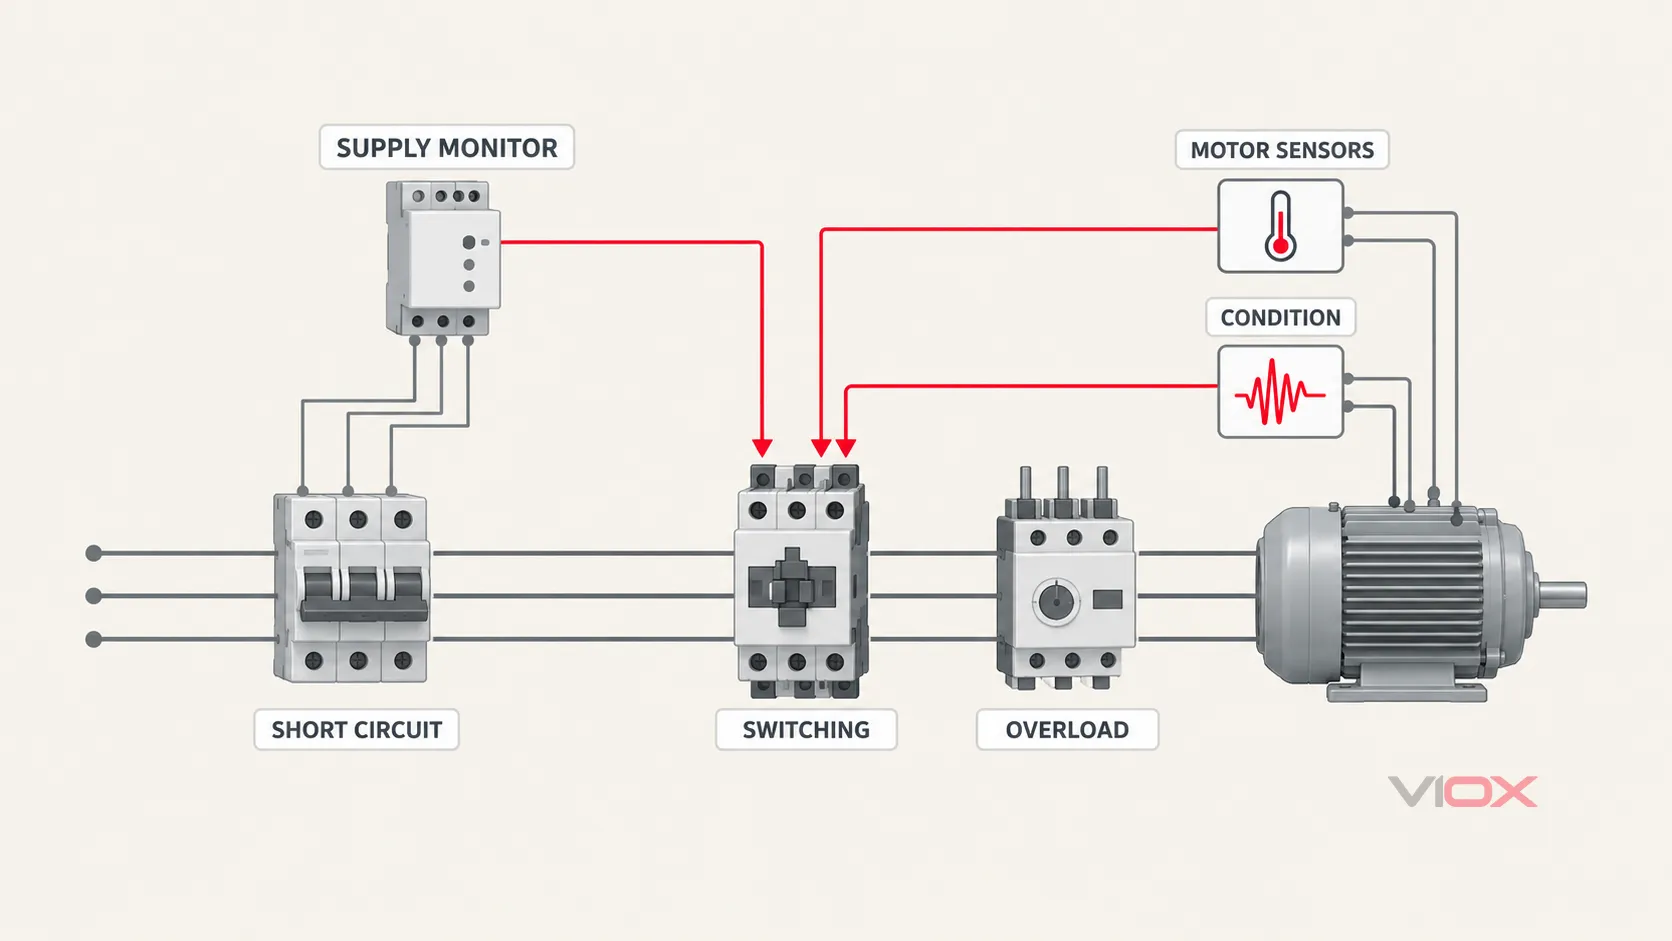
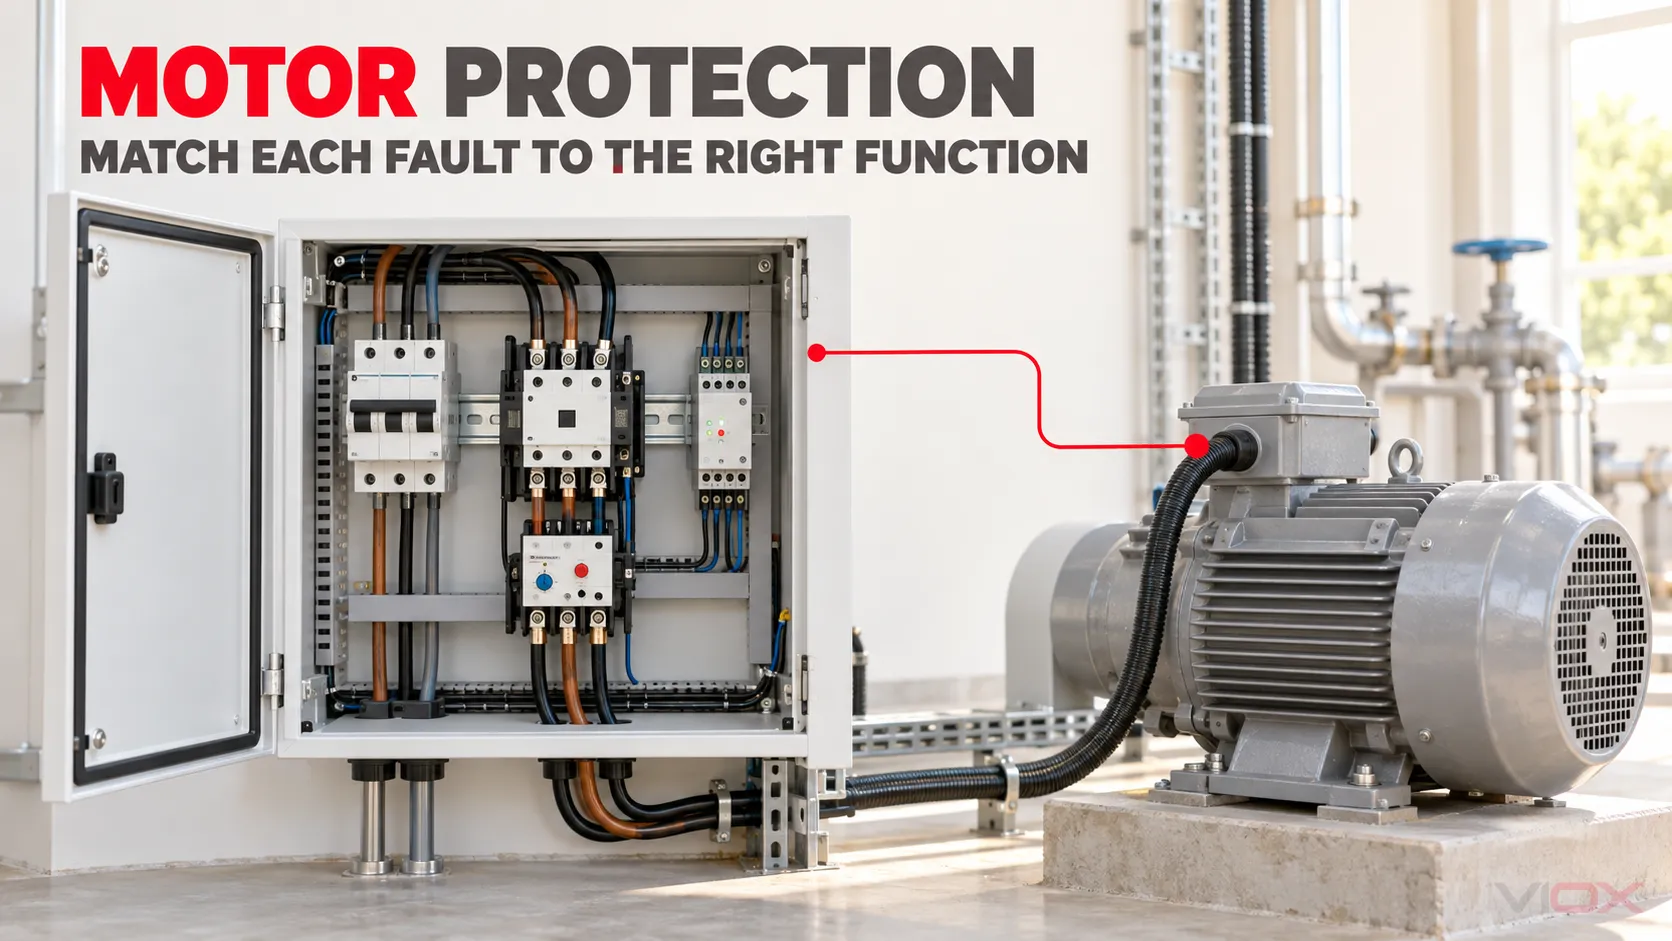
Solo architettura funzionale concettuale. Le linee identificano le relazioni di rilevamento e protezione; non si tratta di cablaggio di installazione a livello di morsetto.
Partire dal motore e dal processo, non dall'interruttore automatico
Prima di scegliere i dispositivi di protezione, raccogliere informazioni sufficienti per descrivere sia i limiti termici del motore che il suo ciclo di lavoro.
Dati elettrici del motore
Registrare almeno:
- tensione nominale, frequenza, potenza, corrente, velocità e numero di fasi;
- efficienza e fattore di potenza dove necessario per i calcoli del sistema elettrico;
- fattore di servizio o informazioni sul carico ammissibile ove applicabile;
- classe di isolamento e di temperatura;
- metodo di avviamento e corrente di avviamento prevista;
- tempo di accelerazione ammissibile, limiti di avviamento a caldo e a freddo, e avviamenti per ora;
- se sono installati termistori PTC, rilevatori di temperatura a resistenza (RTD), termostati o sensori per cuscinetti;
- se il motore è alimentato direttamente dalla linea, tramite soft-starter o tramite inverter.
La corrente di targa è un dato necessario, ma non costituisce una specifica di protezione completa. Due motori con la stessa corrente nominale possono avere tempi di accelerazione, capacità termica, inerzia del carico, raffreddamento e frequenza di avviamento ammissibile differenti.
Comportamento del carico azionato
Una pompa, un ventilatore, un nastro trasportatore, un frantoio, un compressore e un paranco non presentano lo stesso rischio. Determinare:
- coppia di spunto e inerzia del carico;
- se un blocco meccanico o un rotore bloccato siano eventi verosimili;
- se un sottocarico indichi una cinghia rotta, una pompa che gira a secco o una perdita di materiale di processo;
- se si verifichino inversioni rapide, marcia a impulsi (jogging), frenatura in controcorrente (plugging) o cicli frequenti;
- se il motore può rimanere alimentato a bassa velocità e perdere l'autoventilazione;
- se un interblocco di processo debba arrestare il motore prima che intervenga la protezione elettrica.
Installazione e ambiente
La temperatura ambiente, l'altitudine, la ventilazione dell'involucro, la polvere, l'umidità, le atmosfere corrosive, le armoniche, la qualità della tensione, la lunghezza dei cavi e il raggruppamento possono modificare la temperatura di esercizio o la risposta del dispositivo di protezione. Applicare le regole di correzione e installazione per l'apparecchiatura effettiva invece di presumere le prestazioni da catalogo alle condizioni di riferimento.
Conseguenza del guasto
La sola potenza del motore non determina la criticità. Una piccola pompa di lubrificazione, una ventola di raffreddamento o un motore per olio di tenuta possono essere essenziali per una macchina molto più grande. Classificare cosa succede se il motore si arresta, non si avvia, si riavvia inaspettatamente o continua a funzionare in condizioni anomale:
- Servizio standard: conseguenza limitata sul processo e sostituzione semplice.
- Servizio importante: significativa perdita di produzione, accesso difficile o danni alle apparecchiature azionate.
- Servizio critico: la sicurezza, la continuità principale del processo, gli elevati costi di riparazione o i danni secondari dipendono da un funzionamento affidabile.
Questa classificazione determina se il progetto debba limitarsi all'intervento, segnalare un allarme prima dell'intervento, fornire un rilevamento ridondante, registrare gli eventi o integrarsi con il sistema di controllo.
Matrice di protezione motore: dal guasto alla funzione
La seguente matrice è il fulcro della progettazione. Identifica ciò che deve essere rilevato prima di selezionare il dispositivo che esegue la funzione.
| Condizione anomala | Cosa deve essere osservato | Risposta protettiva | Implementazione comune | Limite di progettazione |
|---|---|---|---|---|
| Cortocircuito | Corrente di fase o corrente di guasto molto elevata | Interruzione rapida | Fusibile, interruttore automatico, MPCB/MPSD | Verificare la tensione nominale, il potere di interruzione, l'energia passante e il coordinamento |
| Sovraccarico prolungato | Corrente e tempo, talvolta modello termico | Intervenire prima che si accumuli uno stress termico dannoso | Relè di sovraccarico termico/elettronico, MPCB, relè motore | Corrispondere il servizio del motore e la classe di intervento; non sovradimensionare semplicemente per evitare interventi intempestivi |
| Mancato avviamento o accelerazione prolungata | La corrente rimane elevata mentre la velocità non aumenta in tempo | Intervento o interruzione dell'avviamento | Sovraccarico elettronico o relè motore; logica dell'avviatore | Distinguere un avviamento valido ad alta inerzia da uno stallo |
| Rotore bloccato o blocco meccanico | Corrente elevata dopo l'avviamento, bassa velocità o coppia anomala | Intervento rapido appropriato al limite termico del motore | Relè motore, sovraccarico elettronico, MPCB dove la sua caratteristica è idonea | Il tempo di rotore bloccato consentito è specifico del motore |
| Perdita di corrente di fase | La corrente di una fase è assente o fortemente ridotta | Viaggio | Relè di sovraccarico sensibile alla fase o relè motore | Un relè basato solo sulla tensione potrebbe non rilevare ogni condizione di fase aperta a valle |
| Squilibrio di corrente | Correnti di fase disuguali | Allarme o sgancio prima del surriscaldamento | Relè elettronico di sovraccarico o di protezione motore | La causa può essere legata all'alimentazione, al collegamento, agli avvolgimenti o al carico |
| Perdita di fase di tensione, errore di sequenza o squilibrio | Tensioni di linea trifase e sequenza delle fasi | Blocco avviamento, allarme o sgancio | Relè di monitoraggio della tensione | Supervisiona la tensione di alimentazione, non l'effettivo riscaldamento del motore |
| Sovratemperatura dell'avvolgimento | Temperatura nel punto in cui è integrato il sensore | Allarme e/o sgancio | PTC/RTD/termostato più relè/ingresso idoneo | Essenziale laddove la corrente è un indicatore poco affidabile della temperatura |
| Guasto a terra | Corrente residua, omopolare o di guasto a terra | Allarme o sgancio in base al sistema di messa a terra | Relè di guasto a terra, RCD ove applicabile, relè di protezione | La selezione dipende fortemente dalla messa a terra del sistema e dalle normative locali |
| Sottocorrente o sottopotenza | Corrente, potenza attiva o fattore di potenza al di sotto del carico previsto | Allarme o arresto controllato | Relè di monitoraggio di corrente/potenza | Utile per guasti di processo; non sostituisce la protezione da sovraccarico |
| Sovratemperatura del cuscinetto | Temperatura del sensore del cuscinetto | Allarme o sgancio | RTD/termocoppia e relè/sistema di monitoraggio | Protegge una posizione meccanica non rappresentata dalla corrente di statore |
| Vibrazioni eccessive | Ampiezza, spettro o trend di vibrazione | Allarme, sgancio o intervento di manutenzione | Monitor di vibrazione o sistema di monitoraggio delle condizioni | Le soglie dipendono dalle norme relative alla macchina e all'installazione |
| Avviamenti eccessivi o cicli rapidi | Conteggio degli avviamenti e tempo tra gli avviamenti | Inibizione del riavvio o allarme | Relè motore, logica PLC con adeguata progettazione di sicurezza | I limiti di riavvio a caldo/freddo del motore regolano la norma |
Nessuna riga deve essere convertita direttamente in una lista della spesa. La matrice identifica quanto richiesto funzione; il progettista deve quindi verificare quale dispositivo selezionato implementi effettivamente tale funzione e a quali condizioni.
Cosa può e cosa non può proteggere ogni dispositivo
Fusibile o interruttore automatico
Il dispositivo di protezione contro il cortocircuito di derivazione deve interrompere in sicurezza la corrente di guasto presunta e coordinarsi con il gruppo di avviamento a valle. Un fusibile o un interruttore automatico possono proteggere i conduttori e le apparecchiature da correnti di guasto elevate, ma la protezione di derivazione ordinaria non costituisce automaticamente un modello termico adeguato per il motore.
Per i circuiti motore, verificare:
- tensione di sistema e di utilizzo;
- corrente di cortocircuito presunta nel punto di installazione;
- potere di interruzione;
- energia passante e corrente di picco dove rilevante;
- capacità di superamento della corrente di avviamento;
- coordinamento con il contattore e il relè di sovraccarico;
- protezione di riserva o condizioni di cascata dichiarate dal produttore;
- requisiti locali per i circuiti derivati e la protezione dei conduttori.
Il contattore e il relè di sovraccarico selezionati possono avere un coordinamento al cortocircuito pubblicato con un particolare fusibile o interruttore automatico. Non dare per scontato un coordinamento equivalente dopo aver sostituito un'altra famiglia o taglia.
Interruttore automatico di protezione motore
Un interruttore automatico di protezione motore (MPCB), chiamato anche dispositivo di manovra di protezione motore in alcuni contesti normativi, può combinare la protezione da sovraccarico regolabile e la protezione da cortocircuito in un unico dispositivo. Può anche fornire manovra manuale e sensibilità alla mancanza di fase a seconda della sua costruzione.
Non ne consegue che ogni MPCB rilevi lo squilibrio di tensione, la temperatura degli avvolgimenti, la dispersione verso terra, il sottocarico, la temperatura dei cuscinetti o le vibrazioni. Tali funzioni richiedono un'esplicita documentazione di prodotto e spesso sensori o relè separati. Per una spiegazione a livello di dispositivo, utilizzare il VIOX Guida MPCB e Gamma di prodotti MPCB.
Contattore
Il contattore esegue frequenti manovre operative e consente al circuito di controllo di arrestare il motore quando interviene un relè di protezione. La sua categoria di utilizzo, la corrente operativa, la tensione della bobina/controllo, la frequenza di manovra e il coordinamento con i dispositivi di protezione devono essere idonei all'applicazione.
Un contattore non rileva il sovraccarico autonomamente e non è destinato a interrompere correnti di cortocircuito arbitrarie. Diventa parte di un avviatore motore quando combinato con le necessarie funzioni di controllo e protezione. Vedere Contattore vs Avviatore Motore e il VIOX Gamma di contattori AC.
Relè di sovraccarico
Un relè di sovraccarico misura la corrente del motore direttamente o indirettamente e comanda l'apertura del contattore quando viene superata la sua soglia tempo-corrente o di modello termico. I design termici ed elettronici differiscono per campo di regolazione, comportamento in caso di mancanza fase, compensazione della temperatura, opzioni di ripristino, classe di intervento, diagnostica e funzioni aggiuntive.
La classe di intervento deve consentire il regolare avviamento del motore, intervenendo prima che il motore superi la sua tenuta termica. Selezionare una classe più lenta solo per evitare scatti intempestivi può lasciare un motore bloccato o in sovraccarico non sufficientemente protetto. Il VIOX guida ai relè di sovraccarico termico spiega il dispositivo, mentre Relè termico di sovraccarico vs MPCB definisce i loro limiti di protezione.
Relè di monitoraggio trifase
Un relè di monitoraggio della tensione può supervisionare la sequenza delle fasi, la mancanza di fase, lo squilibrio di tensione, la sottotensione e la sovratensione prima di consentire l'avvio o durante il funzionamento del motore. È utile quando la qualità dell'alimentazione rappresenta un rischio credibile, specialmente laddove una sequenza di fase errata può invertire il senso di marcia dei macchinari.
Tuttavia, la supervisione della tensione e la supervisione della corrente non sono intercambiabili. Un conduttore interrotto o un contatto guasto a valle del punto di rilevamento della tensione possono produrre una condizione di perdita di corrente che il relè non rileva. Al contrario, un relè di sovraccarico sensibile alla corrente non blocca necessariamente l'avvio dopo un'inversione di fase. Le loro posizioni di rilevamento e le variabili misurate devono essere indicate sullo schema di protezione.
Sensori di temperatura integrati
I termistori PTC o gli RTD integrati monitorano la temperatura in prossimità delle loro posizioni di installazione. Sono particolarmente preziosi laddove la corrente del motore non è in grado di prevedere in modo affidabile il riscaldamento, inclusi casi di raffreddamento compromesso, temperatura ambiente anomala, avviamenti ripetuti, funzionamento a bassa velocità o determinati cicli di lavoro alimentati da inverter.
La norma IEC 60034-11:2020 definisce i requisiti per i protettori termici e i rilevatori incorporati all'interno del proprio ambito di applicazione relativo ai motori. Il sensore, l'unità di valutazione, il circuito di sgancio, la logica di ripristino e la risposta al guasto devono essere trattati come una catena di protezione completa piuttosto che come un accessorio isolato.
Tre architetture di protezione pratiche
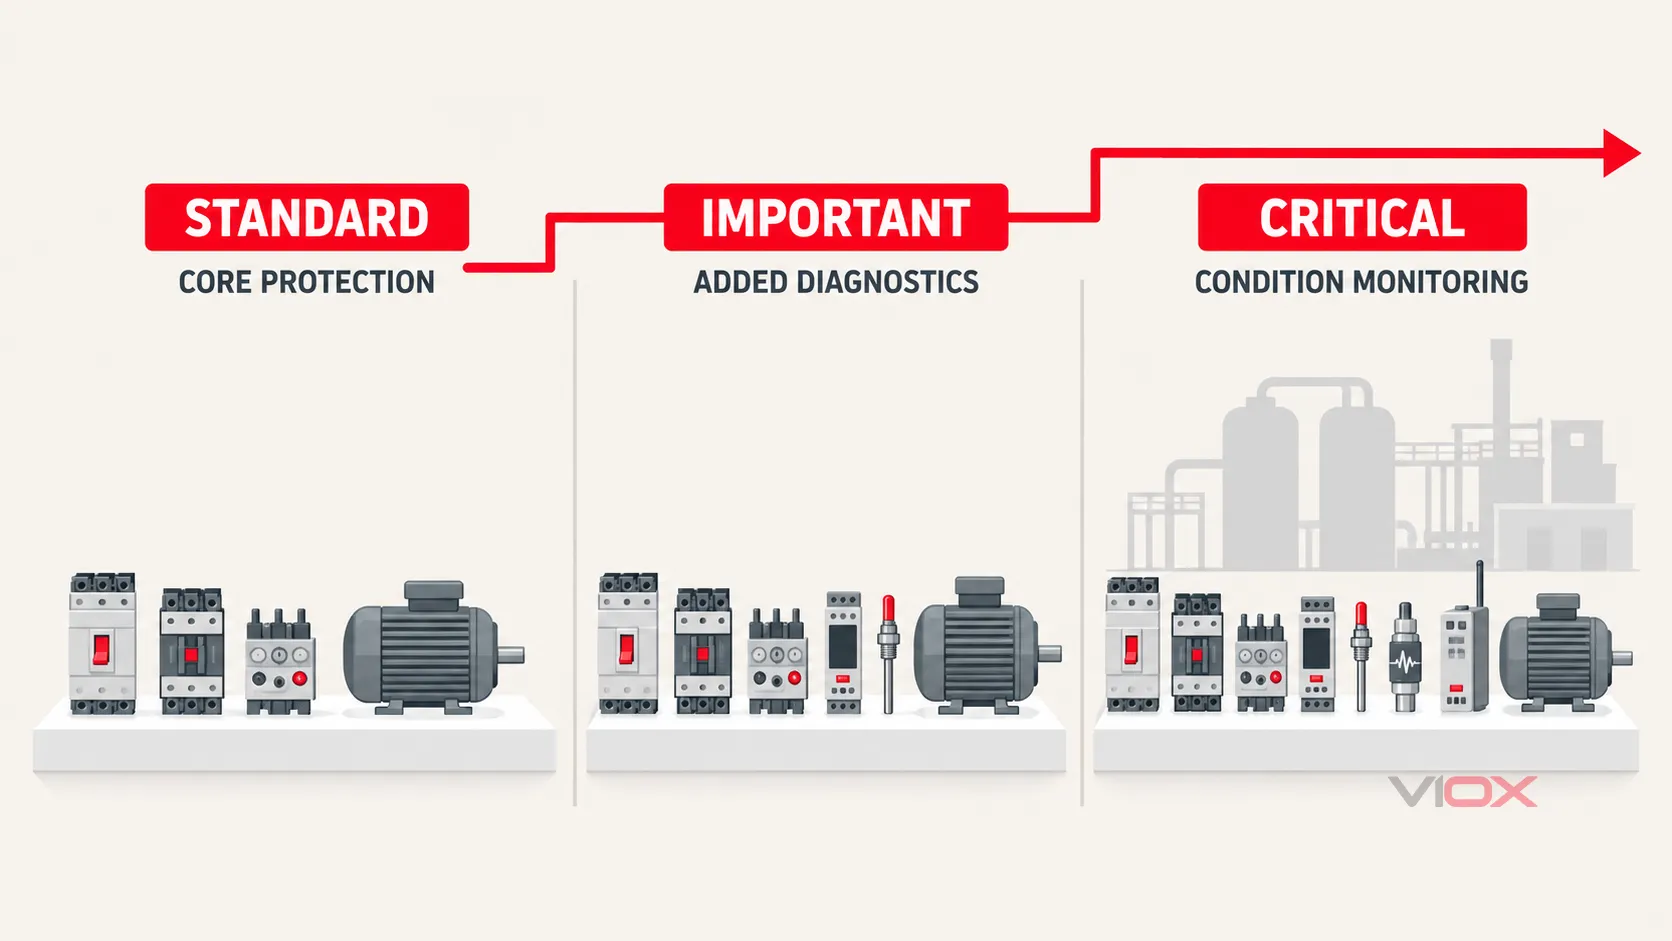
La profondità della protezione segue le conseguenze e le modalità di guasto rilevabili, non solo la taglia del motore. I gruppi di dispositivi sono concettuali e devono essere verificati per il progetto specifico.
Livello 1: Circuito motore standard
Un'architettura standard tipica contiene:
- protezione da cortocircuito di derivazione;
- un contattore o un avviatore idoneo;
- protezione da sovraccarico del motore;
- coordinamento al cortocircuito verificato per la combinazione di dispositivi selezionata;
- un circuito di controllo che impedisce il riavvio automatico non sicuro ove richiesto.
Ciò può essere implementato come fusibile o interruttore automatico più contattore e relè di sovraccarico, oppure come MPCB più contattore. La scelta è una decisione di assemblaggio, non una competizione tra singoli dispositivi. Confrontare le due configurazioni in MCB + Contattore + Relè di sovraccarico vs MPCB + Contattore.
Livello 2: Circuito motore importante
Per carichi critici per la produzione o meccanicamente impegnativi, aggiungere funzioni giustificate dalla valutazione dei rischi:
- rilevamento di perdita di fase e squilibrio di corrente;
- protezione contro avviamento prolungato o stallo;
- monitoraggio della tensione di alimentazione e della sequenza delle fasi;
- ingresso per temperatura avvolgimento PTC o RTD dove disponibile;
- protezione contro sottocorrente o sottopotenza per condizioni di perdita di carico;
- indicazione della causa di intervento e cronologia degli eventi;
- uscite di allarme che consentono l'intervento prima di un arresto, ove sicuro.
L'obiettivo non è installare ogni relè, bensì coprire le modalità di guasto plausibili che le funzioni base di sovracorrente e sovraccarico non sono in grado di distinguere.
Livello 3: Circuito motore critico
I motori critici possono giustificare un relè di gestione motore multifunzione o un relè di protezione integrato da un rilevamento diretto delle condizioni. A seconda della macchina e del processo, l'architettura può includere:
- supervisione di corrente, tensione, modello termico, stallo e avviamento;
- canali di temperatura per avvolgimenti e cuscinetti;
- monitoraggio delle vibrazioni o delle condizioni meccaniche;
- logica di conteggio avviamenti e inibizione riavvio;
- comunicazione verso un PLC, DCS o sistema di gestione delle risorse;
- allarme di pre-intervento, registrazioni di eventi e dati di guasto con marcatura temporale;
- protezione contro l'interruzione dell'alimentazione di controllo e una filosofia di riavvio progettata;
- ridondanza laddove un singolo sensore o circuito di sgancio creerebbe un rischio inaccettabile.
La criticità non richiede automaticamente la massima complessità. Ogni sensore, percorso di sgancio e dipendenza di comunicazione aggiunti introducono obblighi di collaudo e manutenzione. La progettazione dovrebbe essere quanto più semplice possibile, pur coprendo i pericoli definiti.
Il metodo di avviamento modifica il problema di protezione
Avviamento diretto
L'avviamento diretto (DOL) produce un'elevata corrente di spunto e un periodo di accelerazione definito. La caratteristica di sovraccarico deve tollerare un avviamento normale, ma intervenire prima che un avviamento fallito o un rotore bloccato superino la capacità termica del motore. La tensione disponibile durante l'accelerazione e l'inerzia del carico azionato sono pertanto input di protezione, non semplici dettagli prestazionali.
Avviamento stella-triangolo
I sistemi stella-triangolo aggiungono contattori, temporizzazione di transizione e molteplici posizioni possibili per il relè di sovraccarico. La corrente rilevata dall'elemento di sovraccarico dipende dal fatto che sia installato sulla linea o all'interno del circuito a triangolo. Utilizzare la disposizione e il metodo di impostazione documentati dal produttore dell'avviatore; non trasferire una regola di impostazione per collegamento in linea a un'installazione all'interno del triangolo.
Motori alimentati da soft-starter
Un soft starter controlla la tensione durante l'accelerazione e può includere funzioni di sovraccarico, stallo, fase, bypass e modello termico. Le caratteristiche incluse variano a seconda del modello. Il dispositivo di protezione contro il cortocircuito a monte, la configurazione di bypass, la responsabilità del sovraccarico, l'ingresso del sensore motore e il coordinamento richiesto devono essere ancora definiti. Una funzione indicata in un menu non è prova che l'intero circuito derivato sia protetto.
Motori alimentati da azionamenti a frequenza variabile
Un azionamento a frequenza variabile (VFD) modifica il confine del sistema. Il lato linea, l'elettronica di potenza dell'azionamento, il cavo di uscita e il motore presentano ciascuno diverse problematiche di protezione. Le funzioni integrate nell'azionamento possono supervisionare la corrente di uscita e i modelli termici del motore, ma non sostituiscono automaticamente ogni dispositivo di protezione a monte richiesto o il sensore diretto della temperatura del motore.
Il raffreddamento a bassa velocità, lo stress da onda riflessa, la lunghezza del cavo, la frequenza di commutazione, la corrente nei cuscinetti, le armoniche e il comportamento al riavvio possono diventare rilevanti. Seguire le istruzioni coordinate dei produttori dell'azionamento e del motore. Per la decisione di controllo, vedere VFD vs Soft Starter.
Flusso di lavoro per il coordinamento e la taratura
Utilizzare la seguente sequenza per trasformare la matrice di protezione in un progetto documentato.
1. Definire i guasti credibili e le risposte richieste
Per ogni motore, identificare la condizione anomala, cosa può rilevarla, se la risposta richiesta sia un allarme, un blocco dell'avviamento, un arresto controllato, uno sgancio immediato o una notifica di manutenzione, e se sia consentito un riavvio automatico.
2. Disegnare i confini di rilevamento e interruzione
Contrassegnare dove vengono misurati tensione, corrente di fase, corrente residua e temperatura. Identificare quindi quale dispositivo apre il circuito di potenza. Ciò previene un errore di progettazione comune: specificare una funzione di relè senza confermare che la sua uscita di sgancio possa interrompere il motore in sicurezza.
3. Selezionare il dispositivo di protezione contro il cortocircuito
Calcolare o ottenere la corrente di guasto disponibile. Verificare la capacità di interruzione e i dati di coordinamento del produttore per l'intera combinazione di avviamento. Controllare la protezione dei conduttori ed eventuali dispositivi di protezione di backup richiesti.
4. Selezionare la funzione di sovraccarico
Utilizzare i dati di targa del motore, il servizio, il tempo di accelerazione, gli avviamenti consentiti, le condizioni ambientali e le informazioni termiche del motore. Selezionare l'intervallo di regolazione e la caratteristica di sgancio in modo che un avviamento valido sia consentito, mentre sovraccarichi prolungati, stallo o accelerazioni lunghe vengano gestiti entro i limiti del motore.
5. Aggiungere le funzioni che la protezione di base contro le sovracorrenti non può fornire
Utilizzare la matrice dei guasti per decidere se il monitoraggio della tensione, il rilevamento diretto della temperatura, la protezione contro il sottocarico, la temperatura dei cuscinetti, le vibrazioni o la strumentazione di processo siano giustificati. Registrare il motivo per cui ogni funzione esiste e cosa fa durante il funzionamento.
6. Verificare la selettività e il coordinamento
Controllare l'interazione tra il salvamotore, il dispositivo di protezione di derivazione, la protezione della linea di alimentazione, il contattore, il relè di sovraccarico e la logica di controllo. Un guasto al motore a valle non dovrebbe disalimentare inutilmente carichi non correlati laddove sia richiesta un'operazione selettiva e supportata dalla progettazione del sistema.
7. Mettere in servizio l'intera catena di protezione
La messa in servizio deve verificare, con metodi approvati e le istruzioni del produttore:
- identità del dispositivo, taglia, impostazioni e combinazione di coordinamento documentata;
- rapporto e polarità dei trasformatori di corrente ove applicabile;
- continuità dei sensori e tipo di sensore configurato;
- sequenza delle fasi e limiti di tensione monitorati;
- uscita di sgancio, azionamento del contattore o dell'interruttore automatico e segnalazione;
- logica di allarme rispetto a quella di sgancio;
- modalità di ripristino e inibizione del riavvio;
- comunicazione, registrazione degli eventi e comportamento in caso di perdita dell'alimentazione di controllo;
- coerenza tra disegni, etichette, impostazioni e piano di protezione.
Non provocare un cortocircuito, bloccare un motore o surriscaldare un avvolgimento come test funzionale improvvisato. Utilizzare iniezione secondaria approvata dal produttore, modalità di test, interfacce di simulazione o procedure di messa in servizio controllate adatte all'apparecchiatura installata.
Lista di controllo per la protezione dei motori
Una richiesta di offerta o un piano di progettazione utile dovrebbe contenere più della semplice potenza del motore:
| Gruppo di informazioni | Dati di progetto richiesti |
|---|---|
| Alimentazione | Tensione, frequenza, fasi, sistema di messa a terra, corrente di guasto disponibile |
| Motore | Potenza, corrente nominale, velocità, rendimento, fattore di servizio ove applicabile, dati di isolamento/temperatura |
| Avviamento | DOL, stella-triangolo, soft starter o VFD; corrente di avviamento; tempo di accelerazione; avviamenti per ora |
| Carico | Pompa, ventilatore, nastro trasportatore, compressore, paranco, frantoio o altro; inerzia; condizione plausibile di blocco/sottocarico |
| Ambiente | Temperatura ambiente, altitudine, custodia, polvere, umidità, corrosione, classificazione delle aree pericolose se applicabile |
| Sensori | PTC, RTD, termostato, sensori per cuscinetti, vibrazioni, interruttori di processo |
| Protezione | Funzioni di guasto richieste, azione di allarme/intervento, politica di riavvio, livello di coordinamento, comunicazione |
| Documentazione | Schema unifilare, schema di controllo, foglio delle impostazioni, tabelle di coordinamento, registri di messa in servizio |
Quando si richiede una soluzione di controllo motore VIOX, fornire questo elenco piuttosto che solo i kW o la potenza in cavalli del motore. VIOX può quindi aiutare a identificare il MPCB, relè di sovraccarico, Contattore CA, e la relativa architettura di monitoraggio. La verifica specifica del progetto rimane responsabilità del progettista di sistema qualificato.
Regola di progettazione finale
La domanda corretta non è “Quale interruttore automatico protegge questo motore?” È:
Quali modalità di guasto credibili possono danneggiare questo motore o processo, quale variabile rivela ciascuna di esse e quale dispositivo coordinato darà l'allarme o interromperà il circuito in tempo?
Una volta che a questa domanda è stata data risposta, la selezione del dispositivo diventa tracciabile. La protezione da cortocircuito, la protezione da sovraccarico, la commutazione, il monitoraggio dell'alimentazione, il rilevamento diretto della temperatura e il monitoraggio delle condizioni meccaniche possono essere assegnati senza pretendere che un singolo componente fornisca una protezione universale del motore.
Fonti e norme
- IEEE 3004.8-2016, Pratica raccomandata per la protezione dei motori nei sistemi di alimentazione industriali e commerciali
- IEC 60947-4-1:2023, Contattori e avviatori per motori, versione corretta 2026-03
- IEC 60034-11:2020, Macchine elettriche rotanti – Protezione termica
- IEC 60034-26:2026, Effetti delle tensioni squilibrate sui motori a induzione trifase a gabbia
Scritto dal team editoriale VIOX. Ultimo aggiornamento 19 settembre 2026.