En esta página
La protección de motores de baja tensión es un sistema coordinado, no un único interruptor automático. El dispositivo de protección contra cortocircuitos limita la energía de fallas graves, la función de sobrecarga protege contra el estrés térmico sostenido, el contactor realiza la conmutación normal, los relés de monitoreo supervisan las condiciones de suministro y los sensores integrados detectan el calor que las mediciones de corriente de línea pueden pasar por alto. La arquitectura correcta depende del motor, el método de arranque, la carga accionada, el entorno y las consecuencias de una falla.
Límite de ingeniería: Esta guía cubre la arquitectura de protección para motores de AC de baja tensión en sistemas industriales y comerciales. No proporciona cableado específico por modelo ni ajustes de disparo universales. La selección final del dispositivo y los ajustes requieren los datos del motor, la corriente de falla disponible, el estudio de arranque, las curvas del fabricante, los datos de coordinación, las condiciones de instalación y las normas locales aplicables.
Las seis capas de protección
Un diseño útil comienza separando seis funciones que a menudo se confunden:
| Capa de protección | Función principal | Dispositivos típicos | Limitación importante |
|---|---|---|---|
| Protección contra cortocircuitos | Interrumpir la alta corriente de falla y proteger el circuito derivado | Fusible, MCCB, MCB cuando corresponda, MPCB/MPSD | Un dispositivo seleccionado únicamente para servicio de cortocircuito puede no proporcionar una protección adecuada contra sobrecarga del motor |
| Protección contra sobrecarga del motor | Proteja el motor contra sobrecorriente sostenida y sobrecarga térmica | Relé de sobrecarga térmico o electrónico, MPCB, relé de protección de motor | La protección basada en corriente puede no detectar todas las fuentes de sobrecalentamiento |
| Conmutación y control | Arranque, parada, enclavamiento y aislamiento del motor durante el funcionamiento normal | Contactor, arrancador de motor, relé de control | Un contactor no es un dispositivo de protección contra cortocircuito |
| Monitoreo de las condiciones de suministro | Detectar pérdida de fase, secuencia de fase, desequilibrio de tensión, sobretensión o subtensión | Relé de control trifásico, relé de motor multifunción | Un relé de tensión no mide directamente la temperatura del devanado ni la carga mecánica |
| Protección térmica directa | Detectar la temperatura real en el devanado u otra ubicación protegida | Termistor PTC, RTD, termostato, relé de temperatura | La ubicación del sensor y la construcción del motor determinan lo que se mide realmente |
| Monitoreo de condiciones y procesos | Detecte las condiciones mecánicas o de proceso antes de que dañen el motor o el equipo accionado | Monitoreo de vibración, temperatura de rodamientos, subcorriente, subpotencia, flujo o presión | Estas funciones complementan la protección eléctrica; no reemplazan la protección del circuito derivado |
La norma IEC 60947-4-1:2023 cubre los contactores electromecánicos y los arrancadores de motor, incluidos los dispositivos de conmutación de protección del motor. La norma IEC 60034-11:2020 aborda por separado los protectores térmicos y los detectores incorporados o colocados en motores de inducción elegibles. Esa separación refleja la regla de diseño práctico: un componente de arranque con detección de corriente y un sensor de temperatura no observan el mismo mecanismo de falla.
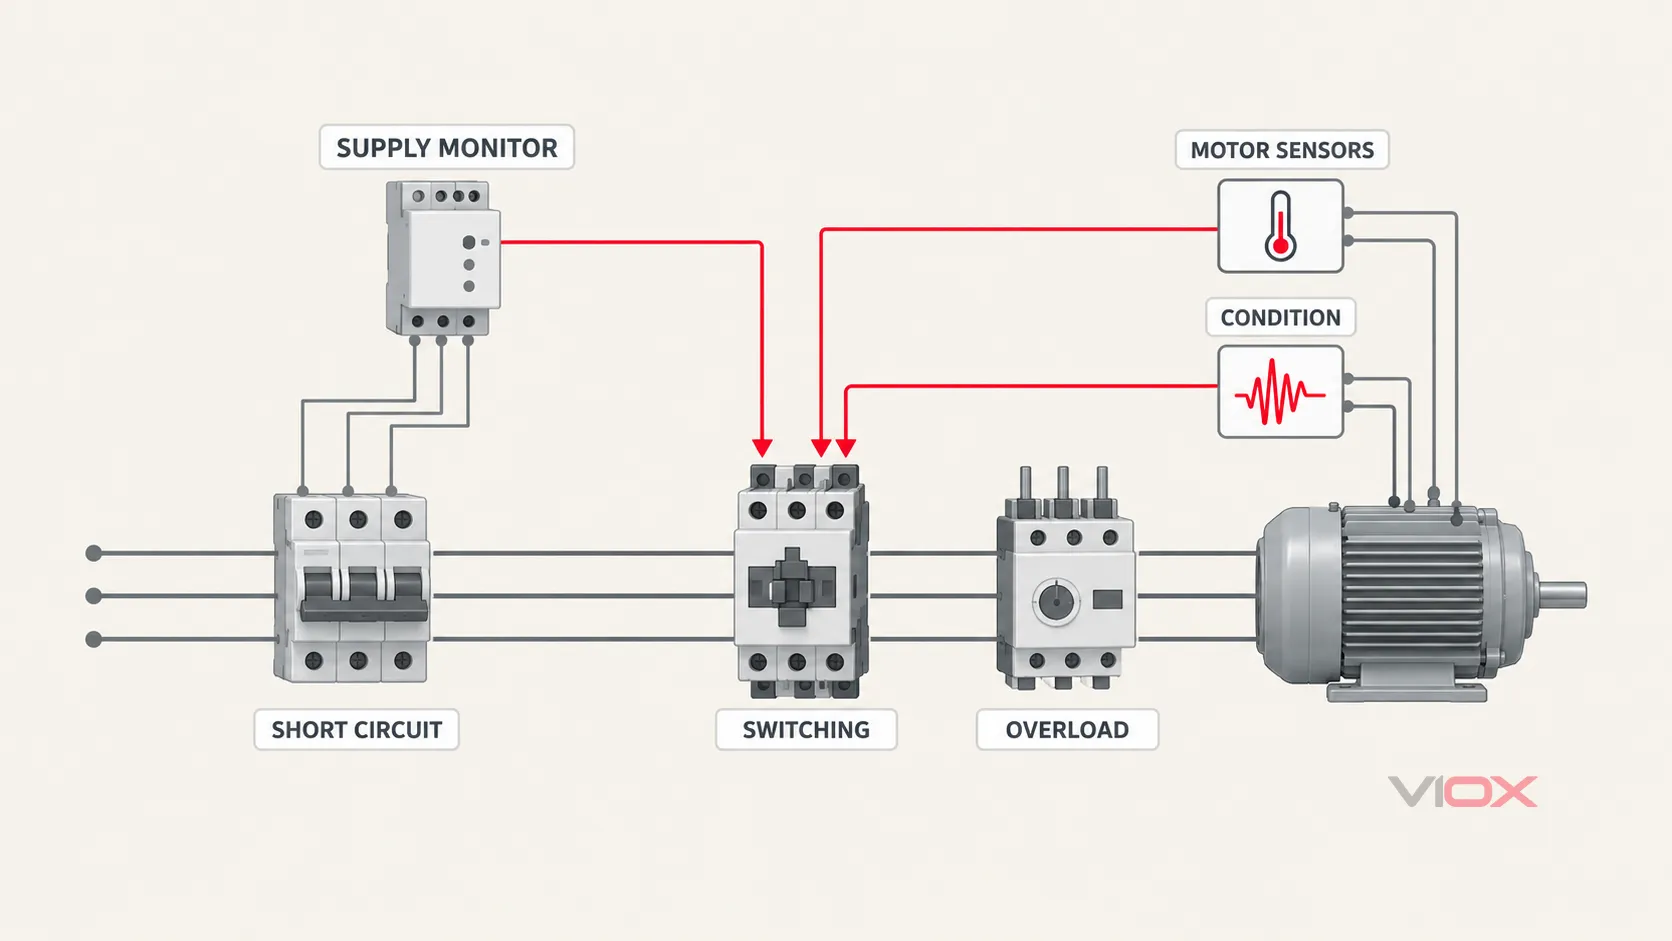
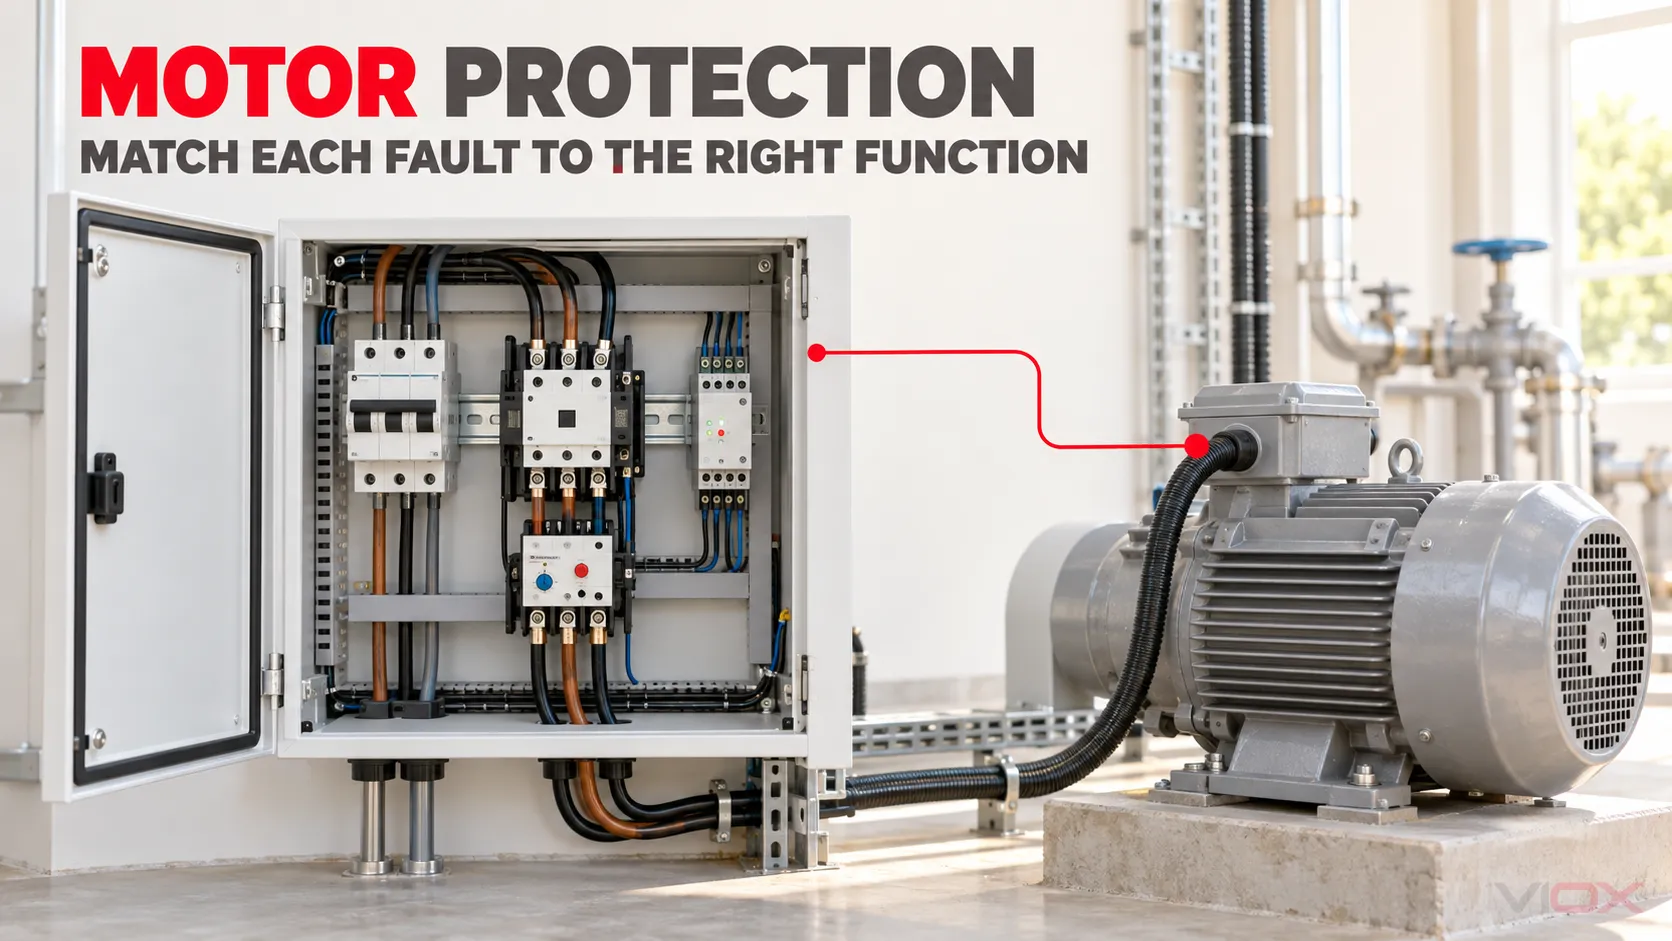
Arquitectura funcional conceptual únicamente. Las líneas identifican las relaciones de detección y protección; no son cableado de instalación a nivel de borne.
Empiece por el motor y el proceso, no por el interruptor automático
Antes de elegir los dispositivos de protección, recopile suficiente información para describir tanto los límites térmicos del motor como su ciclo de operación.
Datos eléctricos del motor
Registre al menos:
- tensión nominal, frecuencia, potencia, corriente, velocidad y número de fases;
- eficiencia y factor de potencia cuando sea necesario para los cálculos del sistema;
- factor de servicio o información de carga admisible cuando sea aplicable;
- clase de aislamiento y de temperatura;
- método de arranque y corriente de arranque esperada;
- tiempo de aceleración admisible, límites de arranque en caliente y en frío, y arranques por hora;
- si hay instalados termistores PTC, detectores de temperatura por resistencia (RTD), termostatos o sensores de cojinetes;
- si el motor está alimentado directamente por la línea, mediante arranc ador suave o mediante variador de frecuencia.
La corriente de placa es un dato de entrada necesario, pero no constituye una especificación de protección completa. Dos motores con la misma corriente nominal pueden tener diferentes tiempos de aceleración, capacidad térmica, inercia de carga, refrigeración y frecuencia de arranque admisible.
Comportamiento de la carga accionada
Una bomba, un ventilador, una cinta transportadora, una trituradora, un compresor y un elevador no presentan el mismo riesgo. Determine:
- el par de arranque y la inercia de la carga;
- si es creíble un bloqueo mecánico o un rotor bloqueado;
- si una carga insuficiente indica una correa rota, una bomba funcionando en seco o una pérdida de material de proceso;
- si se producen inversiones rápidas, funcionamiento a impulsos (jogging), frenado por contracorriente (plugging) o ciclos frecuentes;
- si el motor puede permanecer energizado a baja velocidad y perder su autoventilación;
- si un enclavamiento de proceso debe detener el motor antes de que actúe la protección eléctrica.
Instalación y entorno
La temperatura ambiente, la altitud, la ventilación de la envolvente, el polvo, la humedad, las atmósferas corrosivas, los armónicos, la calidad de la tensión, la longitud del cable y el agrupamiento pueden alterar la temperatura de funcionamiento o la respuesta del dispositivo de protección. Aplique las reglas de corrección e instalación para el equipo real en lugar de asumir el rendimiento del catálogo en condiciones de referencia.
Consecuencia del fallo
La potencia del motor por sí sola no determina la criticidad. Una pequeña bomba de lubricación, un ventilador de refrigeración o un motor de aceite de sellado pueden ser esenciales para una máquina mucho más grande. Clasifique qué sucede si el motor se detiene, no arranca, se reinicia inesperadamente o continúa funcionando en condiciones anormales:
- Servicio estándar: consecuencia limitada para el proceso y sustitución sencilla.
- Servicio importante: pérdida de producción significativa, acceso difícil o daños en el equipo accionado.
- Servicio crítico: la seguridad, la continuidad importante del proceso, el alto costo de reparación o los daños secundarios dependen de un funcionamiento fiable.
Esta clasificación determina si el diseño debe simplemente disparar, emitir una alarma antes del disparo, proporcionar detección redundante, registrar eventos o integrarse con el sistema de control.
Matriz de protección de motores de fallo a función
La siguiente matriz es el centro del diseño. Identifica lo que debe detectarse antes de seleccionar el dispositivo que realiza la función.
| Condición anormal | Qué debe observarse | Respuesta de protección | Implementación común | Límite de diseño |
|---|---|---|---|---|
| Cortocircuito | Corriente de fase o corriente de cortocircuito muy elevada | Interrupción rápida | Fusible, interruptor automático, MPCB/MPSD | Verificar la tensión nominal, la capacidad de ruptura, la energía pasante y la coordinación |
| Sobrecarga sostenida | Corriente y tiempo, a veces modelo térmico | Disparar antes de que se acumule un estrés térmico perjudicial | Relé de sobrecarga térmico/electrónico, MPCB, relé de motor | Ajuste el servicio del motor y la clase de disparo; no sobredimensione simplemente para evitar disparos molestos |
| Fallo en el arranque o aceleración prolongada | La corriente permanece alta mientras la velocidad no aumenta a tiempo | Disparo o interrupción del arranque | Relé de sobrecarga electrónico o relé de motor; lógica del arrancador | Distinga un arranque de alta inercia válido de un bloqueo |
| Rotor bloqueado o atasco mecánico | Alta corriente tras el arranque, baja velocidad o par anormal | Disparo rápido adecuado al límite térmico del motor | Relé de motor, sobrecarga electrónica, MPCB cuando su característica sea adecuada | El tiempo de rotor bloqueado permitido es específico del motor |
| Pérdida de corriente de fase | La corriente de una fase está ausente o fuertemente reducida | Viaje | Relé de sobrecarga sensible a la fase o relé de motor | Un relé solo de tensión podría no detectar todas las condiciones de fase abierta aguas abajo |
| Desequilibrio de corriente | Corrientes de fase desiguales | Alarma o disparo antes del sobrecalentamiento | Relé electrónico de sobrecarga o de protección de motor | La causa puede estar relacionada con el suministro, la conexión, el devanado o la carga |
| Pérdida de fase de tensión, error de secuencia o desequilibrio | Tensiones de línea trifásicas y orden de fases | Bloqueo de arranque, alarma o disparo | Relé de monitorización de tensión | Supervisa la tensión de alimentación, no el calentamiento real del motor |
| Sobretemperatura del devanado | Temperatura en la ubicación del sensor integrado | Alarma y/o disparo | PTC/RTD/termostato más rel é/entrada adecuado | Esencial donde la corriente es un indicador deficiente de la temperatura |
| Falla a tierra | Corriente residual, de secuencia cero o de falla a tierra | Alarma o disparo según el sistema de puesta a tierra | Relé de falla a tierra, RCD cuando corresponda, relé de protección | La selección depende en gran medida de la puesta a tierra del sistema y de las normas locales |
| Subcorriente o subpotencia | Corriente, potencia activa o factor de potencia por debajo de la carga esperada | Alarma o parada controlada | Relé de monitoreo de corriente/potencia | Útil para fallas de proceso; no sustituye a la protección contra sobrecarga |
| Sobretemperatura del rodamiento | Temperatura del sensor del rodamiento | Alarma o disparo | RTD/termopar y relé/sistema de monitorización | Protege una ubicación mecánica no representada por la corriente del estátor |
| Vibración excesiva | Amplitud, espectro o tendencia de vibración | Alarma, disparo o acción de mantenimiento | Monitor de vibración o sistema de monitorización de condición | Los umbrales dependen de las normas de la máquina y de la instalación |
| Arranques excesivos o ciclos rápidos | Recuento de arranques y tiempo entre arranques | Inhibir el rearranque o la alarma | Relé de motor, lógica de PLC con un diseño de seguridad adecuado | Los límites de rearranque en caliente/frío del motor rigen la regla |
Ninguna fila debe convertirse directamente en una lista de la compra. La matriz identifica lo requerido función; el diseñador debe verificar entonces qué dispositivo seleccionado implementa realmente esa función y bajo qué condiciones.
Qué puede y qué no puede proteger cada dispositivo
Fusible o interruptor automático
El dispositivo de protección contra cortocircuitos de la rama debe interrumpir de forma segura la corriente de falla prospectiva y coordinarse con el conjunto de arranque aguas abajo. Un fusible o interruptor automático puede proteger los conductores y el equipo contra corrientes de falla severas, pero la protección de rama ordinaria no constituye automáticamente un modelo térmico de motor adecuado.
Para circuitos de motor, verifique:
- tensión del sistema y de utilización;
- corriente de cortocircuito prospectiva en el punto de instalación;
- capacidad de interrupción o de corte;
- energía pasante y corriente de pico cuando sea relevante;
- tolerancia a la corriente de arranque;
- coordinación con el contactor y el relé de sobrecarga;
- protección de respaldo o condiciones de cascada indicadas por el fabricante;
- requisitos locales para circuitos derivados y protección de conductores.
El contactor y el relé de sobrecarga seleccionados pueden tener una combinación de coordinación de cortocircuito publicada con un fusible o interruptor automático específico. No asuma una coordinación equivalente después de sustituir otra familia o valor nominal.
Interruptor automático de protección de motor
Un interruptor automático de protección de motor (MPCB), también llamado dispositivo de conmutación de protección de motor en algunos contextos normativos, puede combinar protección ajustable contra sobrecarga y protección contra cortocircuito en un solo dispositivo. También puede proporcionar conmutación manual y sensibilidad a fallo de fase dependiendo de su construcción.
No se deduce que todo MPCB detecte desequilibrio de tensión, temperatura de devanado, fuga a tierra, subcarga, temperatura de cojinetes o vibración. Esas funciones requieren documentación de producto explícita y, a menudo, sensores o relés independientes. Para una explicación a nivel de dispositivo, utilice el VIOX Guía de MPCB y Gama de productos MPCB.
Contactor
El contactor realiza conmutaciones operativas frecuentes y permite que el circuito de control detenga el motor cuando actúa un relé de protección. Su categoría de utilización, corriente operativa, tensión de bobina/control, frecuencia de conmutación y coordinación con dispositivos de protección deben ser adecuadas para la aplicación.
Un contactor no detecta sobrecarga por sí mismo y no está diseñado para interrumpir corrientes de cortocircuito arbitrarias. Se convierte en parte de un arrancador de motor cuando se combina con las funciones de control y protección requeridas. Véase Contactor vs arrancador de motor y el VIOX Gama de contactores AC.
Relé de sobrecarga
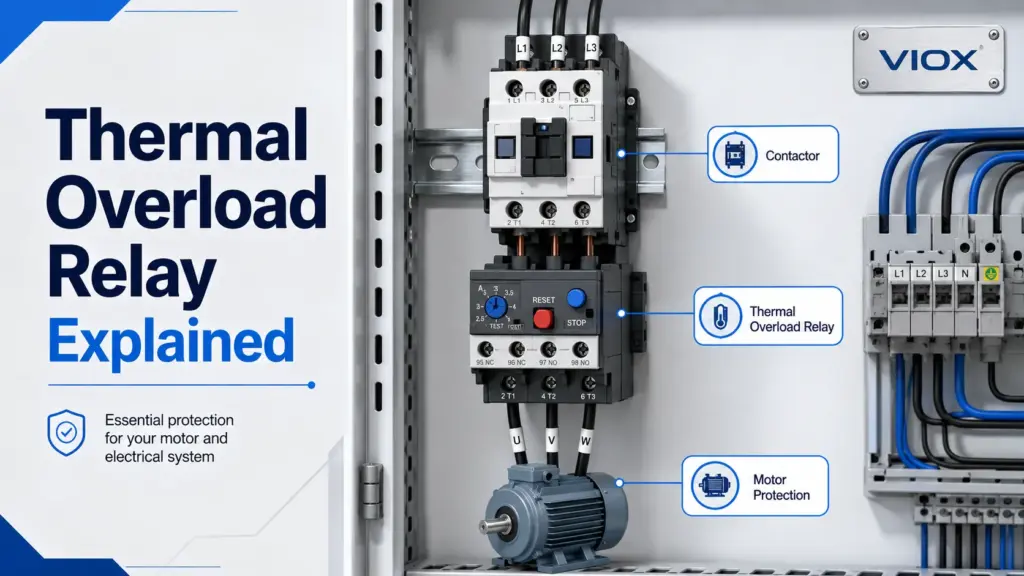
Un relé de sobrecarga mide la corriente del motor directa o indirectamente y ordena al contactor que se abra cuando se supera su umbral de tiempo-corriente o de modelo térmico. Los diseños térmicos y electrónicos difieren en el rango de ajuste, el comportamiento ante fallos de fase, la compensación de temperatura, las opciones de rearme, la clase de disparo, el diagnóstico y las funciones adicionales.
La clase de disparo debe permitir el arranque legítimo del motor mientras opera antes de que el motor exceda su resistencia térmica. Seleccionar una clase más lenta simplemente para detener disparos molestos puede dejar a un motor bloqueado o sobrecargado insuficientemente protegido. La guía de relés de sobrecarga térmica VIOX explica el dispositivo, mientras que Relé de sobrecarga térmica frente a MPCB define sus límites de protección.
Relé de monitoreo trifásico
Un relé de control de tensión puede supervisar la secuencia de fases, la pérdida de fase, el desequilibrio de tensión, la subtensión y la sobretensión antes de permitir un arranque o mientras el motor está en funcionamiento. Es útil cuando la calidad del suministro representa un riesgo creíble, especialmente donde una secuencia de fases incorrecta puede invertir el sentido de giro de la maquinaria.
Sin embargo, la supervisión de tensión y la supervisión de corriente no son intercambiables. Un conductor abierto o un contacto fallido aguas abajo del punto de detección de tensión puede producir una condición de pérdida de corriente que el relé no detecta. Por el contrario, un relé de sobrecarga sensible a la corriente no bloquea necesariamente el arranque tras una inversión de fase. Sus ubicaciones de detección y las variables medidas deben mostrarse en el diagrama de protección.
Sensores de temperatura integrados
Los termistores PTC o RTD integrados observan la temperatura cerca de sus ubicaciones de instalación. Son particularmente valiosos cuando la corriente del motor no predice de forma fiable el calentamiento, incluyendo casos de refrigeración deficiente, temperatura ambiente anormal, arranques repetidos, funcionamiento a baja velocidad o ciertos servicios alimentados por variador.
La norma IEC 60034-11:2020 define los requisitos para los protectores y detectores térmicos incorporados dentro del alcance de motores establecido. El sensor, el evaluador, el circuito de disparo, la lógica de rearme y la respuesta ante fallos deben tratarse como una cadena de protección completa en lugar de como un accesorio aislado.
Tres arquitecturas de protección prácticas
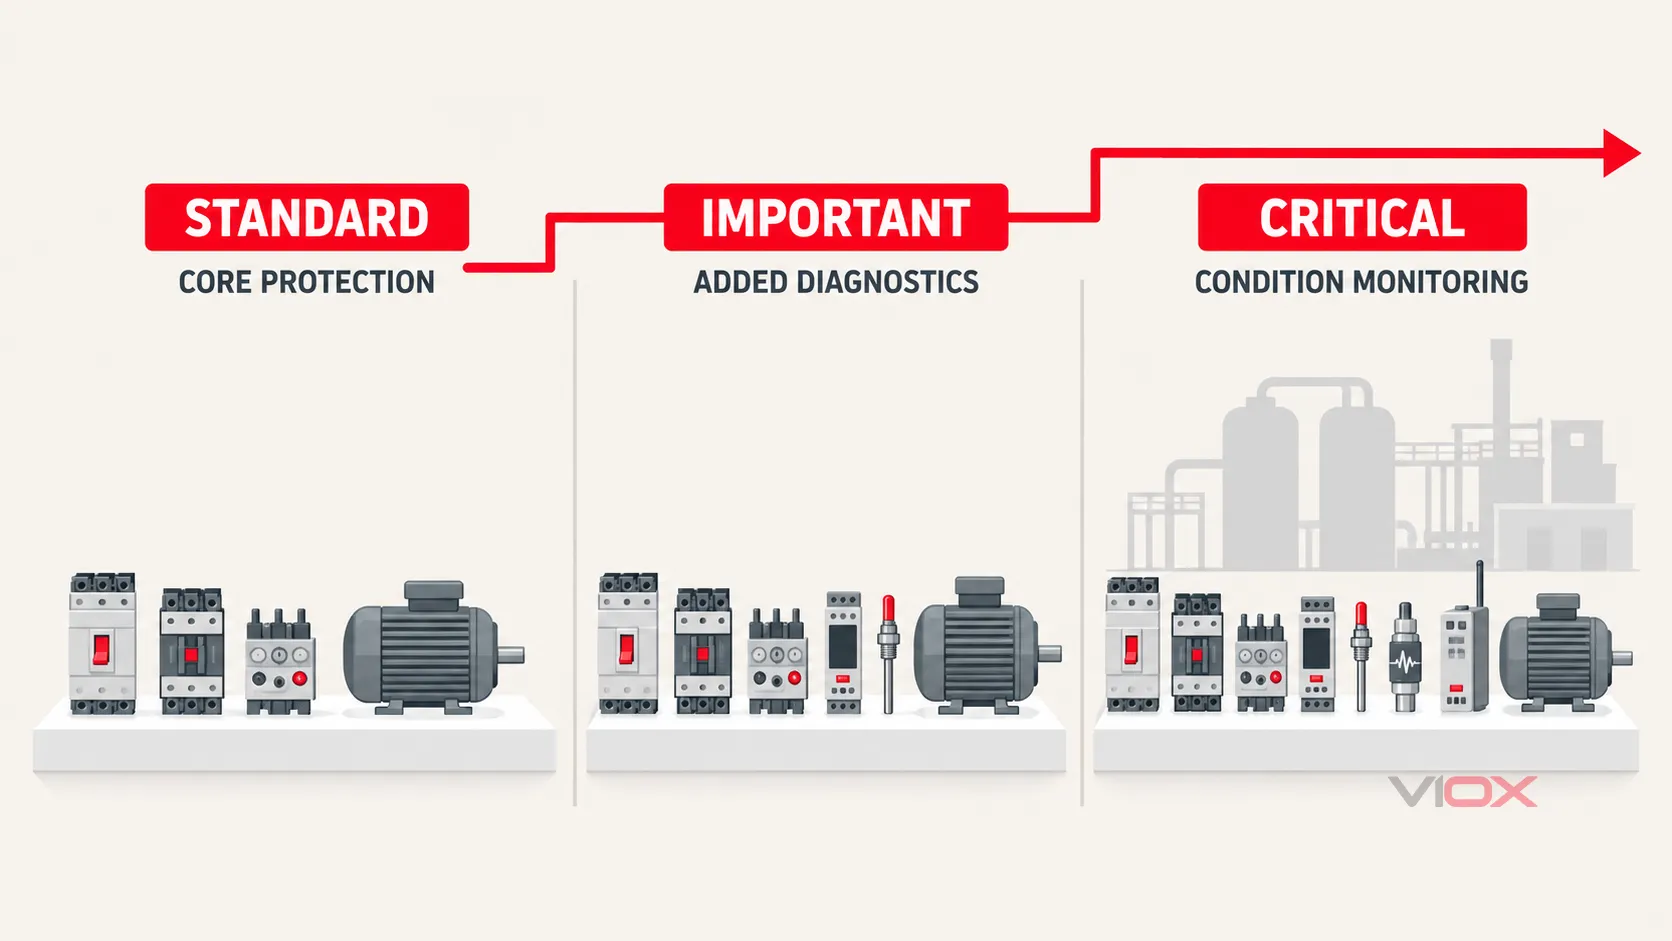
La profundidad de la protección sigue la consecuencia y los modos de fallo detectables, no solo el tamaño del motor. Los grupos de dispositivos son conceptuales y deben verificarse para el proyecto real.
Nivel 1: Circuito de motor estándar
Una arquitectura típica de servicio estándar contiene:
- protección contra cortocircuito de derivación;
- un contactor o arrancador adecuado;
- protección contra sobrecarga del motor;
- coordinación de cortocircuito verificada para la combinación de dispositivos seleccionada;
- un circuito de control que evita el rearranque automático inseguro cuando sea necesario.
Esto puede implementarse como un fusible o interruptor automático más contactor y relé de sobrecarga, o como un MPCB más contactor. La elección es una decisión de ensamblaje, no una competencia entre dispositivos individuales. Compare las dos disposiciones en MCB + Contactor + Relé de sobrecarga frente a MPCB + Contactor.
Nivel 2: Circuito de motor importante
Para cargas críticas para la producción o mecánicamente exigentes, añada funciones justificadas por la evaluación de riesgos:
- detección de pérdida de fase y desequilibrio de corriente;
- protección contra arranque prolongado o bloqueo;
- monitoreo de la tensión de alimentación y de la secuencia de fases;
- entrada de temperatura de devanado mediante PTC o RTD cuando esté disponible;
- protección contra subcorriente o subpotencia para condiciones de pérdida de carga;
- indicación de la causa del disparo e historial de eventos;
- salidas de alarma que permitan la intervención antes de una parada cuando sea seguro.
El objetivo no es instalar todos los relés. Es cubrir los modos de fallo creíbles que las funciones básicas de sobrecorriente y sobrecarga no pueden distinguir.
Nivel 3: Circuito de motor crítico
Los motores críticos pueden justificar un relé de gestión de motor multifunción o un relé de protección más detección directa de condiciones. Dependiendo de la máquina y el proceso, la arquitectura puede incluir:
- supervisión de corriente, tensión, modelo térmico, bloqueo y arranque;
- canales de temperatura de devanados y cojinetes;
- monitorización de vibraciones o estado mecánico;
- lógica de conteo de arranques e inhibición de rearranque;
- comunicación con un PLC, DCS o sistema de gestión de activos;
- alarma de pre-disparo, registros de eventos y datos de fallas con marca de tiempo;
- protección contra fallos en la alimentación de control y una filosofía de reinicio diseñada;
- redundancia donde un solo sensor o circuito de disparo crearía un riesgo inaceptable.
La criticidad no requiere automáticamente la máxima complejidad. Cada sensor, trayectoria de disparo y dependencia de comunicación añadidos introducen obligaciones de prueba y mantenimiento. El diseño debe ser lo más simple posible, cubriendo al mismo tiempo los peligros definidos.
El método de arranque cambia el problema de protección
Directa a la línea de partida
El arranque directo (DOL) produce una corriente de arranque elevada y un período de aceleración definido. La característica de sobrecarga debe soportar un arranque normal, pero actuar antes de que un arranque fallido o un rotor bloqueado excedan la capacidad térmica del motor. Por lo tanto, la tensión disponible durante la aceleración y la inercia de la carga accionada son entradas de protección, no meros detalles de rendimiento.
Arranque estrella-triángulo
Los sistemas estrella-triángulo añaden contactores, temporización de transición y múltiples ubicaciones posibles para el relé de sobrecarga. La corriente que percibe el elemento de sobrecarga depende de si está instalado en la línea o dentro del circuito en triángulo. Utilice la disposición y el método de ajuste documentados por el fabricante del arrancador; no transfiera una regla de ajuste de conexión en línea a una instalación dentro del triángulo.
Motores alimentados por arrancador suave
Un arrancador suave controla la tensión durante la aceleración y puede incluir funciones de sobrecarga, bloqueo, fase, bypass y modelo térmico. Las características incluidas difieren según el modelo. El dispositivo de protección contra cortocircuito aguas arriba, la disposición del bypass, la responsabilidad de la sobrecarga, la entrada del sensor del motor y la coordinación requerida deben definirse de todos modos. Una característica nombrada en un menú no es prueba de que el circuito derivado completo esté protegido.
Motores alimentados por variador de frecuencia
Un variador de frecuencia (VFD) cambia los límites del sistema. El lado de línea, la electrónica de potencia del variador, el cable de salida y el motor tienen diferentes preocupaciones de protección. Las funciones integradas del variador pueden supervisar la corriente de salida y los modelos térmicos del motor, pero no reemplazan automáticamente todos los dispositivos de protección aguas arriba requeridos ni los sensores directos de temperatura del motor.
La refrigeración a baja velocidad, el estrés por ondas reflejadas, la longitud del cable, la frecuencia de conmutación, la corriente en los rodamientos, los armónicos y el comportamiento de reinicio pueden volverse relevantes. Siga las instrucciones coordinadas de los fabricantes del variador y del motor. Para la decisión de control, consulte VFD frente a arrancador suave.
Flujo de trabajo de coordinación y ajuste
Utilice la siguiente secuencia para convertir la matriz de protección en un diseño documentado.
1. Defina las fallas creíbles y las respuestas requeridas
Para cada motor, identifique la condición anormal, qué puede detectarla, si la respuesta requerida es alarma, bloqueo de arranque, parada controlada, disparo inmediato o notificación de mantenimiento, y si se permite un reinicio automático.
2. Dibuje los límites de detección e interrupción
Marque dónde se miden la tensión, la corriente de fase, la corriente residual y la temperatura. Luego, identifique qué dispositivo abre el circuito de potencia. Esto evita un error de diseño común: especificar una función de relé sin confirmar que su salida de disparo puede interrumpir el motor de forma segura.
3. Seleccione el dispositivo de protección contra cortocircuito
Calcule u obtenga la corriente de falla disponible. Verifique la capacidad de interrupción y los datos de coordinación del fabricante para la combinación completa del arrancador. Compruebe la protección del conductor y cualquier dispositivo de protección de respaldo requerido.
4. Seleccione la función de sobrecarga
Utilice los datos de la placa de características del motor, el servicio, el tiempo de aceleración, los arranques permitidos, las condiciones ambientales y la información térmica del motor. Seleccione el rango de ajuste y la característica de disparo de modo que se permita un arranque válido mientras se abordan la sobrecarga sostenida, el bloqueo o la aceleración prolongada dentro del límite del motor.
5. Añada las funciones que la protección básica contra sobrecorriente no puede proporcionar
Utilice la matriz de fallas para decidir si se justifica la supervisión de tensión, la detección directa de temperatura, la protección contra subcarga, la temperatura de los rodamientos, la vibración o la instrumentación de proceso. Registre por qué existe cada función y qué hace durante su funcionamiento.
6. Verifique la selectividad y la coordinación
Verifique la interacción entre el protector de motor, el dispositivo de protección de derivación, la protección de alimentación, el contactor, el relé de sobrecarga y la lógica de control. Una falla de motor aguas abajo no debería desconectar innecesariamente cargas no relacionadas cuando se requiere una operación selectiva y esta es soportada por el diseño del sistema.
7. Puesta en servicio de la cadena de protección completa
La puesta en servicio debe verificar, con métodos aprobados e instrucciones del fabricante:
- identidad del dispositivo, valores nominales, ajustes y combinación de coordinación documentada;
- relación y polaridad del transformador de corriente cuando sea aplicable;
- continuidad del sensor y tipo de sensor configurado;
- secuencia de fases y límites de tensión monitoreados;
- salida de disparo, operación del contactor o interruptor automático, e indicación;
- lógica de alarma frente a disparo;
- modo de restablecimiento e inhibición de rearranque;
- comunicación, registro de eventos y comportamiento ante la pérdida de alimentación de control;
- consistencia entre planos, etiquetas, ajustes y la tabla de protecciones.
No provoque un cortocircuito, bloquee un motor ni sobrecaliente un devanado como prueba funcional improvisada. Utilice inyección secundaria aprobada por el fabricante, modos de prueba, interfaces de simulación o procedimientos de puesta en marcha controlados adecuados para el equipo instalado.
Lista de verificación del programa de protección de motores
Una solicitud de presupuesto o un cronograma de diseño útil debería contener más que la potencia del motor:
| Grupo de información | Datos requeridos del proyecto |
|---|---|
| Alimentación | Tensión, frecuencia, fases, esquema de conexión a tierra, corriente de falla disponible |
| Motor | Potencia, corriente nominal, velocidad, eficiencia, factor de servicio cuando corresponda, datos de aislamiento/temperatura |
| Arranque | DOL, estrella-triángulo, arrancador suave o VFD; corriente de arranque; tiempo de aceleración; arranques por hora |
| Carga | Bomba, ventilador, transportador, compresor, polipasto, trituradora u otro; inercia; condición creíble de bloqueo/subcarga |
| Medio ambiente | Temperatura ambiente, altitud, envolvente, polvo, humedad, corrosión, clasificación de áreas peligrosas si corresponde |
| Sensores | PTC, RTD, termostato, sensores de rodamientos, vibración, interruptores de proceso |
| Protección | Funciones de falla requeridas, acción de alarma/disparo, política de reinicio, nivel de coordinación, comunicación |
| Documentación | Diagrama unifilar, esquema de control, hoja de ajustes, tablas de coordinación, registros de puesta en marcha |
Al solicitar una solución de control de motores VIOX, proporcione esta lista en lugar de solo los kW o caballos de fuerza del motor. VIOX puede entonces ayudar a identificar el MPCB, relé de sobrecarga, Contactor de CA, adecuado y la arquitectura de monitoreo asociada. La verificación específica del proyecto sigue siendo responsabilidad del diseñador del sistema calificado.
Regla de diseño final
La pregunta correcta no es “¿Qué interruptor automático protege este motor?”. Es:
Qué modos de falla creíbles pueden dañar este motor o proceso, qué variable revela cada uno de ellos y qué dispositivo coordinado emitirá una alarma o interrumpirá el circuito a tiempo?
Una vez respondida esa pregunta, la selección del dispositivo se vuelve trazable. La protección contra cortocircuitos, la protección contra sobrecarga, la conmutación, el monitoreo de la alimentación, la detección directa de temperatura y el monitoreo de la condición mecánica pueden asignarse sin afirmar que un solo componente proporciona protección universal para motores.
Fuentes y normas
- IEEE 3004.8-2016, Práctica recomendada para la protección de motores en sistemas de potencia industriales y comerciales
- IEC 60947-4-1:2023, Contactores y arrancadores de motor, versión corregida 2026-03
- IEC 60034-11:2020, Máquinas eléctricas rotativas – Protección térmica
- IEC 60034-26:2026, Efectos de las tensiones desequilibradas en motores de inducción trifásicos de jaula de ardilla
Escrito por el equipo editorial de VIOX. Última actualización el 19 de septiembre de 2026.