ในหน้านี้
การป้องกันมอเตอร์แรงดันต่ำเป็นระบบที่ประสานงานกัน ไม่ใช่แค่เซอร์กิตเบรกเกอร์เพียงตัวเดียว อุปกรณ์ป้องกันการลัดวงจรจะจำกัดพลังงานจากความผิดปกติที่รุนแรง ฟังก์ชันป้องกันโหลดเกินจะป้องกันความเครียดจากความร้อนที่เกิดขึ้นต่อเนื่อง คอนแทคเตอร์ทำหน้าที่สวิตช์ตามปกติ รีเลย์ตรวจสอบจะคอยดูแลสภาวะของแหล่งจ่าย และเซนเซอร์ที่ติดตั้งภายในจะตรวจจับความร้อนที่การวัดกระแสไฟฟ้าในสายอาจตรวจไม่พบ สถาปัตยกรรมที่ถูกต้องขึ้นอยู่กับมอเตอร์ วิธีการสตาร์ท โหลดที่ขับเคลื่อน สภาพแวดล้อม และผลกระทบหากเกิดความล้มเหลว.
ขอบเขตทางวิศวกรรม: คู่มือนี้ครอบคลุมสถาปัตยกรรมการป้องกันสำหรับมอเตอร์ AC แรงดันต่ำในระบบอุตสาหกรรมและเชิงพาณิชย์ คู่มือนี้ไม่ได้ให้รายละเอียดการเดินสายเฉพาะรุ่นหรือการตั้งค่าทริปที่เป็นมาตรฐานสากล การเลือกอุปกรณ์และการตั้งค่าขั้นสุดท้ายจำเป็นต้องใช้ข้อมูลมอเตอร์ กระแสลัดวงจรที่เกิดขึ้นได้จริง การศึกษาการสตาร์ท กราฟของผู้ผลิต ข้อมูลการประสานงาน สภาพการติดตั้ง และกฎระเบียบท้องถิ่นที่เกี่ยวข้อง.
ชั้นการป้องกันทั้งหก
การออกแบบที่มีประสิทธิภาพเริ่มต้นจากการแยกฟังก์ชันทั้งหกประการที่มักเกิดความสับสนออกจากกัน:
| ระดับการป้องกัน | หน้าที่หลัก | อุปกรณ์ทั่วไป | ข้อจำกัดที่สำคัญ |
|---|---|---|---|
| การป้องกันไฟฟ้าลัดวงจร | ตัดกระแสลัดวงจรสูงและป้องกันวงจรย่อย | ฟิวส์, MCCB, MCB ตามความเหมาะสม, MPCB/MPSD | อุปกรณ์ที่เลือกมาเพื่อหน้าที่ป้องกันการลัดวงจรเพียงอย่างเดียว อาจไม่สามารถให้การป้องกันโหลดเกินของมอเตอร์ที่เหมาะสมได้ |
| การป้องกันมอเตอร์เกินพิกัด | ป้องกันมอเตอร์จากกระแสเกินต่อเนื่องและโหลดเกินทางความร้อน | โอเวอร์โหลดรีเลย์แบบความร้อนหรือแบบอิเล็กทรอนิกส์, MPCB, รีเลย์ป้องกันมอเตอร์ | การป้องกันโดยอาศัยกระแสอาจไม่สามารถตรวจจับสาเหตุของความร้อนสูงเกินได้ทุกกรณี |
| การสวิตช์และการควบคุม | การสตาร์ท การหยุด การอินเตอร์ล็อก และการตัดแยกมอเตอร์ออกจากการทำงานปกติ | คอนแทคเตอร์, มอเตอร์สตาร์ทเตอร์, รีเลย์ควบคุม | คอนแทคเตอร์ไม่ใช่อุปกรณ์ป้องกันการลัดวงจร |
| การตรวจสอบสภาวะของแหล่งจ่าย | ตรวจจับการสูญเสียเฟส, ลำดับเฟส, แรงดันไฟฟ้าไม่สมดุล, แรงดันไฟฟ้าเกิน หรือแรงดันไฟฟ้าต่ำ | รีเลย์ตรวจสอบแรงดันไฟฟ้าสามเฟส, รีเลย์มอเตอร์แบบมัลติฟังก์ชัน | รีเลย์แรงดันไฟฟ้าไม่สามารถวัดอุณหภูมิขดลวดหรือโหลดทางกลได้โดยตรง |
| การป้องกันทางความร้อนโดยตรง | ตรวจจับอุณหภูมิจริงที่ขดลวดหรือตำแหน่งอื่นที่ได้รับการป้องกัน | PTC เทอร์มิสเตอร์, RTD, เทอร์โมสตัท, รีเลย์อุณหภูมิ | ตำแหน่งของเซนเซอร์และโครงสร้างของมอเตอร์เป็นตัวกำหนดสิ่งที่วัดได้จริง |
| การตรวจสอบสภาวะและกระบวนการ | ตรวจจับสภาวะทางกลหรือกระบวนการก่อนที่จะสร้างความเสียหายต่อมอเตอร์หรืออุปกรณ์ที่ถูกขับเคลื่อน | การตรวจสอบการสั่นสะเทือน อุณหภูมิของตลับลูกปืน กระแสต่ำเกิน กำลังไฟฟ้าต่ำเกิน อัตราการไหล หรือความดัน | ฟังก์ชันเหล่านี้เป็นส่วนเสริมของการป้องกันทางไฟฟ้า โดยไม่สามารถใช้ทดแทนการป้องกันวงจรย่อยได้ |
IEC 60947-4-1:2023 ครอบคลุมถึงคอนแทคเตอร์แบบกลไกไฟฟ้าและสตาร์ทเตอร์มอเตอร์ รวมถึงอุปกรณ์สวิตช์ป้องกันมอเตอร์ ส่วน IEC 60034-11:2020 จะกล่าวถึงอุปกรณ์ป้องกันความร้อนและตัวตรวจจับที่ติดตั้งอยู่ภายในหรือบนมอเตอร์เหนี่ยวนำที่เข้าเกณฑ์แยกต่างหาก การแยกส่วนนี้สะท้อนถึงกฎการออกแบบเชิงปฏิบัติที่ว่า: ส่วนประกอบสตาร์ทเตอร์ที่ตรวจจับกระแสและเซนเซอร์วัดอุณหภูมิไม่ได้ตรวจพบกลไกความเสียหายเดียวกัน.
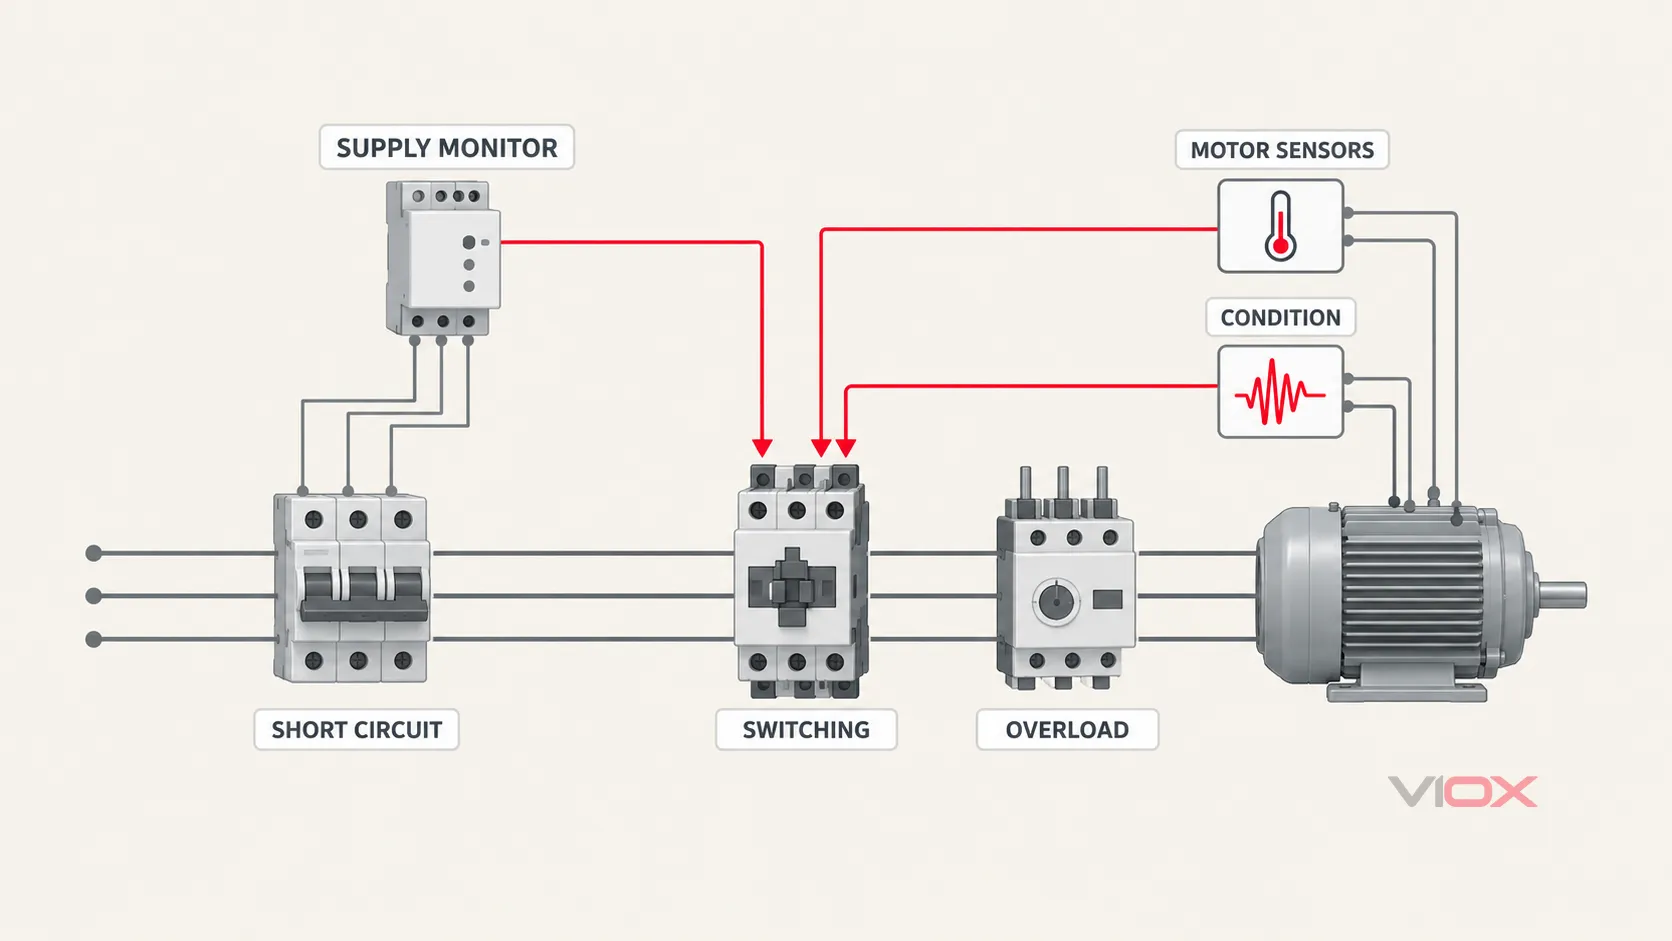
เป็นเพียงสถาปัตยกรรมการทำงานเชิงแนวคิดเท่านั้น เส้นต่างๆ ระบุถึงความสัมพันธ์ระหว่างการตรวจจับและการป้องกัน ไม่ใช่การเดินสายติดตั้งในระดับขั้วต่อ.
เริ่มต้นที่มอเตอร์และกระบวนการทำงาน ไม่ใช่ที่เซอร์กิตเบรกเกอร์
ก่อนเลือกอุปกรณ์ป้องกัน ให้รวบรวมข้อมูลให้เพียงพอเพื่ออธิบายทั้งขีดจำกัดทางความร้อนของมอเตอร์และหน้าที่การทำงานของมอเตอร์นั้น.
ข้อมูลทางไฟฟ้าของมอเตอร์
บันทึกข้อมูลอย่างน้อยดังนี้:
- แรงดันไฟฟ้าพิกัด, ความถี่, กำลังไฟฟ้า, กระแสไฟฟ้า, ความเร็วรอบ และจำนวนเฟส;
- ประสิทธิภาพและตัวประกอบกำลังไฟฟ้าในกรณีที่จำเป็นสำหรับการคำนวณระบบ;
- ข้อมูลเซอร์วิสแฟกเตอร์หรือข้อมูลการโหลดที่อนุญาตเมื่อสามารถใช้งานได้;
- ระดับฉนวนและระดับอุณหภูมิ;
- วิธีการสตาร์ทและกระแสขณะสตาร์ทที่คาดการณ์ไว้;
- เวลาในการเร่งความเร็วที่อนุญาต, ขีดจำกัดการสตาร์ทขณะเครื่องร้อนและเครื่องเย็น, และจำนวนครั้งในการสตาร์ทต่อชั่วโมง;
- มีการติดตั้ง PTC thermistors, อุปกรณ์ตรวจวัดอุณหภูมิแบบความต้านทาน (RTDs), เทอร์โมสตัท หรือเซนเซอร์ตรวจวัดที่ตลับลูกปืนหรือไม่;
- ไม่ว่ามอเตอร์จะได้รับไฟเลี้ยงโดยตรงจากสายส่ง ผ่านซอฟต์สตาร์ทเตอร์ หรือผ่านอินเวอร์เตอร์.
กระแสไฟฟ้าที่ระบุบนแผ่นป้ายชื่อเป็นข้อมูลนำเข้าที่จำเป็น แต่ไม่ใช่ข้อกำหนดการป้องกันที่สมบูรณ์ มอเตอร์สองตัวที่มีกระแสไฟฟ้าพิกัดเท่ากันอาจมีเวลาในการเร่งความเร็ว ความจุทางความร้อน ความเฉื่อยของโหลด การระบายความร้อน และความถี่ในการสตาร์ทที่อนุญาตแตกต่างกัน.
พฤติกรรมของโหลดที่ขับเคลื่อน
ปั๊ม พัดลม สายพานลำเลียง เครื่องบด คอมเพรสเซอร์ และรอก ไม่ได้มีความเสี่ยงเหมือนกัน ให้พิจารณา:
- แรงบิดขณะสตาร์ทและความเฉื่อยของโหลด;
- ว่ามีความเป็นไปได้ที่จะเกิดการติดขัดทางกลหรือโรเตอร์ล็อกหรือไม่;
- ว่าสภาวะโหลดต่ำบ่งชี้ถึงสายพานขาด ปั๊มทำงานโดยไม่มีของเหลว หรือการสูญเสียวัสดุในกระบวนการผลิตหรือไม่;
- ว่ามีการกลับทางหมุนอย่างรวดเร็ว การจ็อกกิ้ง (jogging) การเบรกแบบพลักกิ้ง (plugging) หรือการทำงานเป็นรอบบ่อยครั้งหรือไม่;
- ว่ามอเตอร์สามารถยังคงได้รับพลังงานที่ความเร็วต่ำและสูญเสียการระบายความร้อนด้วยตัวเองได้หรือไม่;
- ว่าระบบอินเตอร์ล็อกของกระบวนการควรหยุดมอเตอร์ก่อนที่ระบบป้องกันทางไฟฟ้าจะทำงานหรือไม่.
การติดตั้งและสภาพแวดล้อม
อุณหภูมิโดยรอบ ระดับความสูง การระบายอากาศของตู้ควบคุม ฝุ่น ความชื้น บรรยากาศที่มีฤทธิ์กัดกร่อน ฮาร์มอนิก คุณภาพแรงดันไฟฟ้า ความยาวสายเคเบิล และการจัดกลุ่ม สามารถเปลี่ยนอุณหภูมิการทำงานหรือการตอบสนองของอุปกรณ์ป้องกันได้ ให้ใช้กฎการแก้ไขและการติดตั้งสำหรับอุปกรณ์จริงแทนการคาดคะเนประสิทธิภาพจากแคตตาล็อกที่สภาวะอ้างอิง.
ผลกระทบจากความล้มเหลว
กำลังของมอเตอร์เพียงอย่างเดียวไม่ได้เป็นตัวกำหนดความสำคัญ มอเตอร์ปั๊มหล่อลื่นขนาดเล็ก พัดลมระบายความร้อน หรือมอเตอร์ซีลน้ำมัน อาจมีความจำเป็นต่อเครื่องจักรขนาดใหญ่กว่ามาก ให้จำแนกสิ่งที่เกิดขึ้นหากมอเตอร์หยุดทำงาน ไม่สามารถสตาร์ทได้ สตาร์ทใหม่โดยไม่คาดคิด หรือยังคงทำงานภายใต้สภาวะที่ผิดปกติ:
- หน้าที่มาตรฐาน: ผลกระทบต่อกระบวนการมีจำกัดและการเปลี่ยนทดแทนทำได้โดยง่าย.
- หน้าที่สำคัญ: การสูญเสียการผลิตที่มีนัยสำคัญ การเข้าถึงที่ยากลำบาก หรือความเสียหายต่ออุปกรณ์ที่ถูกขับเคลื่อน.
- หน้าที่การทำงานที่สำคัญ: ความปลอดภัย ความต่อเนื่องของกระบวนการหลัก ค่าใช้จ่ายในการซ่อมแซมสูง หรือความเสียหายต่อเนื่อง ขึ้นอยู่กับการทำงานที่เชื่อถือได้.
การจำแนกประเภทนี้จะเป็นตัวกำหนดว่าการออกแบบควรทำเพียงแค่ทริป แจ้งเตือนก่อนทริป จัดเตรียมระบบตรวจจับสำรอง บันทึกเหตุการณ์ หรือบูรณาการเข้ากับระบบควบคุม.
ตารางเมทริกซ์การป้องกันมอเตอร์ตามความผิดปกติและฟังก์ชันการทำงาน
เมทริกซ์ต่อไปนี้คือหัวใจสำคัญของการออกแบบ โดยจะระบุสิ่งที่ต้องตรวจจับก่อนที่จะเลือกอุปกรณ์ที่ทำหน้าที่นั้นๆ.
| สภาวะผิดปกติ | สิ่งที่ต้องสังเกต | การตอบสนองเพื่อป้องกัน | การใช้งานทั่วไป | ขอบเขตการออกแบบ |
|---|---|---|---|---|
| ไฟฟ้าลัดวงจร | กระแสเฟสหรือกระแสลัดวงจรที่สูงมาก | การตัดวงจรอย่างรวดเร็ว | ฟิวส์, เซอร์กิตเบรกเกอร์, MPCB/MPSD | ตรวจสอบพิกัดแรงดันไฟฟ้า, พิกัดการตัดกระแสลัดวงจร, พลังงานที่ปล่อยผ่าน และการประสานการทำงาน |
| การใช้งานเกินพิกัดอย่างต่อเนื่อง | กระแสและเวลา บางครั้งรวมถึงแบบจำลองทางความร้อน | ทริปก่อนที่ความเค้นทางความร้อนที่สร้างความเสียหายจะสะสมตัว | โอเวอร์โหลดรีเลย์แบบความร้อน/อิเล็กทรอนิกส์, MPCB, มอเตอร์รีเลย์ | เลือกให้ตรงกับลักษณะการทำงานของมอเตอร์และคลาสการทริป อย่าเพียงแค่เพิ่มขนาดเพื่อหลีกเลี่ยงการทริปที่น่ารำคาญ |
| สตาร์ทไม่ติดหรือใช้เวลาเร่งความเร็วนาน | กระแสยังคงสูงในขณะที่ความเร็วไม่เพิ่มขึ้นตามเวลาที่กำหนด | ทริปหรือยกเลิกการสตาร์ท | โอเวอร์โหลดอิเล็กทรอนิกส์หรือมอเตอร์รีเลย์; ลอจิกของสตาร์ทเตอร์ | แยกแยะการสตาร์ทที่มีความเฉื่อยสูงที่ถูกต้องออกจากสภาวะมอเตอร์ค้าง (stall) |
| โรเตอร์ถูกล็อกหรือเครื่องจักรติดขัด | กระแสสูงหลังจากสตาร์ท ความเร็วต่ำ หรือแรงบิดผิดปกติ | การทริปแบบรวดเร็วที่เหมาะสมกับขีดจำกัดความร้อนของมอเตอร์ | มอเตอร์รีเลย์, อุปกรณ์ป้องกันโหลดเกินแบบอิเล็กทรอนิกส์, MPCB ในกรณีที่มีคุณลักษณะเหมาะสม | เวลาที่อนุญาตให้โรเตอร์ล็อกได้นั้นขึ้นอยู่กับมอเตอร์แต่ละรุ่น |
| กระแสเฟสขาดหาย | กระแสหนึ่งเฟสหายไปหรือลดลงอย่างมาก | ทริป | รีเลย์ป้องกันโหลดเกินแบบตรวจจับเฟสหรือมอเตอร์รีเลย์ | รีเลย์ที่ตรวจจับเฉพาะแรงดันไฟฟ้าอาจไม่สามารถตรวจพบสภาวะเฟสขาดหายที่เกิดขึ้นในส่วนปลายทางได้ทุกกรณี |
| กระแสไฟฟ้าไม่สมดุล | กระแสไฟฟ้าแต่ละเฟสไม่เท่ากัน | แจ้งเตือนหรือทริปก่อนเกิดความร้อนสูงเกิน | รีเลย์ป้องกันมอเตอร์หรือรีเลย์โหลดเกินแบบอิเล็กทรอนิกส์ | สาเหตุอาจเกี่ยวข้องกับแหล่งจ่าย การเชื่อมต่อ ขดลวด หรือโหลด |
| แรงดันไฟฟ้าเฟสขาดหาย ลำดับเฟสผิดพลาด หรือแรงดันไฟฟ้าไม่สมดุล | แรงดันไฟฟ้าสายสามเฟสและลำดับเฟส | บล็อกการสตาร์ท แจ้งเตือน หรือทริป | รีเลย์ตรวจสอบแรงดันไฟฟ้า | มันทำหน้าที่ตรวจสอบแรงดันไฟฟ้าขาเข้า ไม่ใช่ความร้อนที่เกิดขึ้นจริงของมอเตอร์ |
| อุณหภูมิขดลวดสูงเกิน | อุณหภูมิ ณ ตำแหน่งเซนเซอร์ที่ติดตั้งไว้ภายใน | การแจ้งเตือนและ/หรือการทริป | PTC/RTD/เทอร์โมสตัท ร่วมกับรีเลย์/อินพุตที่เหมาะสม | จำเป็นในกรณีที่กระแสไฟฟ้าไม่สามารถใช้เป็นตัวบ่งชี้อุณหภูมิที่แม่นยำได้ |
| กระแสรั่วลงดินหรือความผิดพร่องลงดิน | กระแสตกค้าง, กระแสลำดับศูนย์ หรือกระแสความผิดพร่องลงดิน | แจ้งเตือนหรือทริปตามระบบสายดิน | รีเลย์ตรวจจับกระแสรั่วลงดิน, อุปกรณ์ป้องกันกระแสตกค้าง (ถ้ามี), รีเลย์ป้องกัน | การเลือกขึ้นอยู่กับระบบสายดินและกฎระเบียบในท้องถิ่นเป็นสำคัญ |
| กระแสต่ำหรือกำลังไฟฟ้าต่ำ | กระแส, กำลังไฟฟ้าจริง หรือตัวประกอบกำลังต่ำกว่าโหลดที่คาดไว้ | แจ้งเตือนหรือหยุดการทำงานแบบควบคุม | รีเลย์ตรวจสอบกระแส/กำลังไฟฟ้า | มีประโยชน์สำหรับความผิดปกติในกระบวนการผลิต แต่ไม่สามารถใช้แทนการป้องกันโหลดเกินได้ |
| อุณหภูมิแบริ่งสูงเกิน | อุณหภูมิเซนเซอร์แบริ่ง | การแจ้งเตือนหรือการทริป | RTD/เทอร์โมคัปเปิล และรีเลย์/ระบบตรวจสอบ | ป้องกันตำแหน่งทางกลที่ไม่ได้แสดงด้วยกระแสสเตเตอร์ |
| การสั่นสะเทือนมากเกินไป | แอมพลิจูด สเปกตรัม หรือแนวโน้มของการสั่นสะเทือน | การแจ้งเตือน การทริป หรือการดำเนินการบำรุงรักษา | อุปกรณ์ตรวจสอบการสั่นสะเทือนหรือระบบตรวจสอบสภาพ | ค่าเกณฑ์ขึ้นอยู่กับมาตรฐานของเครื่องจักรและการติดตั้ง |
| การสตาร์ทที่มากเกินไปหรือการทำงานเป็นรอบที่รวดเร็ว | จำนวนครั้งในการสตาร์ทและระยะเวลาระหว่างการสตาร์ทแต่ละครั้ง | การยับยั้งการรีสตาร์ทหรือการแจ้งเตือน | มอเตอร์รีเลย์, ตรรกะ PLC ที่มีการออกแบบความปลอดภัยที่เหมาะสม | ขีดจำกัดการรีสตาร์ทขณะร้อน/เย็นของมอเตอร์จะเป็นตัวกำหนดกฎเกณฑ์นี้ |
ไม่ควรนำแถวใดๆ ไปแปลงเป็นรายการสั่งซื้อโดยตรง เมทริกซ์นี้จะระบุสิ่งที่จำเป็น ฟังก์ชัน; จากนั้นผู้ออกแบบจะต้องตรวจสอบว่าอุปกรณ์ที่เลือกนั้นสามารถใช้งานฟังก์ชันดังกล่าวได้จริงหรือไม่ และภายใต้เงื่อนไขใด.
สิ่งที่อุปกรณ์แต่ละชนิดสามารถป้องกันได้และไม่สามารถป้องกันได้
ฟิวส์หรือเซอร์กิตเบรกเกอร์
อุปกรณ์ป้องกันการลัดวงจรของวงจรย่อยต้องสามารถตัดกระแสลัดวงจรที่คาดว่าจะเกิดขึ้นได้อย่างปลอดภัย และต้องทำงานประสานสัมพันธ์กับชุดสตาร์ทเตอร์ที่อยู่ถัดไป ฟิวส์หรือเซอร์กิตเบรกเกอร์สามารถป้องกันตัวนำและอุปกรณ์จากกระแสลัดวงจรที่รุนแรงได้ แต่การป้องกันวงจรย่อยทั่วไปไม่ถือเป็นแบบจำลองความร้อนของมอเตอร์ที่เพียงพอโดยอัตโนมัติ.
สำหรับวงจรมอเตอร์ ให้ตรวจสอบ:
- แรงดันไฟฟ้าของระบบและแรงดันไฟฟ้าที่ใช้งาน;
- กระแสลัดวงจรที่คาดการณ์ ณ จุดติดตั้ง;
- พิกัดการตัดกระแสลัดวงจร (Interrupting or breaking capacity);
- พลังงานที่ยอมให้ผ่าน (let-through energy) และกระแสสูงสุดในกรณีที่เกี่ยวข้อง;
- การทนต่อกระแสขณะสตาร์ท;
- การทำงานประสานสัมพันธ์กับคอนแทคเตอร์และรีเลย์โหลดเกิน;
- การป้องกันสำรองหรือเงื่อนไขการต่อพ่วง (cascading) ตามที่ผู้ผลิตระบุ;
- ข้อกำหนดสำหรับวงจรย่อยและตัวนำป้องกันในพื้นที่.
คอนแทคเตอร์และโอเวอร์โหลดรีเลย์ที่เลือกใช้อาจมีข้อมูลการประสานการทำงานเมื่อเกิดการลัดวงจรที่เผยแพร่ไว้ร่วมกับฟิวส์หรือเซอร์กิตเบรกเกอร์เฉพาะรุ่น ห้ามสันนิษฐานว่าการประสานการทำงานจะเทียบเท่ากันหลังจากเปลี่ยนไปใช้รุ่นหรือพิกัดอื่น.
เซอร์กิตเบรกเกอร์ป้องกันมอเตอร์
เซอร์กิตเบรกเกอร์ป้องกันมอเตอร์ (MPCB) หรือที่เรียกว่าอุปกรณ์สวิตช์ป้องกันมอเตอร์ในบริบทของมาตรฐานบางฉบับ สามารถรวมการป้องกันโหลดเกินที่ปรับตั้งได้และการป้องกันการลัดวงจรไว้ในอุปกรณ์เดียว นอกจากนี้ยังอาจให้ความสามารถในการสวิตช์ด้วยมือและความไวต่อการสูญเสียเฟส ขึ้นอยู่กับการออกแบบของอุปกรณ์นั้นๆ.
ไม่ได้หมายความว่า MPCB ทุกรุ่นจะตรวจจับความไม่สมดุลของแรงดันไฟฟ้า อุณหภูมิขดลวด กระแสรั่วไหลลงดิน ภาวะโหลดต่ำ อุณหภูมิตลับลูกปืน หรือการสั่นสะเทือนได้ ฟังก์ชันเหล่านั้นจำเป็นต้องมีเอกสารข้อมูลผลิตภัณฑ์ที่ระบุไว้อย่างชัดเจน และมักต้องใช้เซนเซอร์หรือรีเลย์แยกต่างหาก สำหรับคำอธิบายในระดับอุปกรณ์ ให้ใช้ VIOX คู่มือ MPCB แล้ว กลุ่มผลิตภัณฑ์ MPCB.
คอนแทคเตอร์
คอนแทคเตอร์ทำหน้าที่สวิตช์การทำงานบ่อยครั้งและช่วยให้วงจรควบคุมสามารถหยุดมอเตอร์ได้เมื่อรีเลย์ป้องกันทำงาน โดยประเภทการใช้งาน กระแสไฟฟ้าขณะทำงาน แรงดันไฟฟ้าของคอยล์/วงจรควบคุม ความถี่ในการสวิตช์ และการประสานการทำงานกับอุปกรณ์ป้องกันจะต้องเหมาะสมกับการใช้งานนั้นๆ.
คอนแทคเตอร์ไม่สามารถตรวจจับโหลดเกินได้ด้วยตัวเองและไม่ได้มีไว้เพื่อตัดกระแสลัดวงจรทั่วไป คอนแทคเตอร์จะกลายเป็นส่วนหนึ่งของชุดสตาร์ทมอเตอร์เมื่อใช้งานร่วมกับฟังก์ชันการควบคุมและการป้องกันที่จำเป็น ดูที่ คอนแทคเตอร์เทียบกับสตาร์ทเตอร์มอเตอร์ และ VIOX กลุ่มผลิตภัณฑ์คอนแทคเตอร์ AC.
โอเวอร์โหลดรีเลย์
โอเวอร์โหลดรีเลย์จะวัดกระแสของมอเตอร์โดยตรงหรือโดยอ้อม และสั่งให้คอนแทคเตอร์เปิดวงจรเมื่อกระแสเกินค่าขีดจำกัดตามเวลาหรือตามแบบจำลองความร้อน การออกแบบแบบความร้อนและแบบอิเล็กทรอนิกส์มีความแตกต่างกันในด้านช่วงการปรับตั้ง พฤติกรรมการตรวจจับเฟสขาดหาย การชดเชยอุณหภูมิ ตัวเลือกการรีเซ็ต คลาสการทริป การวินิจฉัย และฟังก์ชันเพิ่มเติม.
คลาสการทริปต้องยอมให้มอเตอร์สตาร์ทได้ตามปกติในขณะที่ยังคงทำงานก่อนที่มอเตอร์จะเกินขีดจำกัดความทนทานต่อความร้อน การเลือกคลาสที่ช้าลงเพียงเพื่อหยุดการทริปที่น่ารำคาญอาจทำให้มอเตอร์ที่ติดขัดหรือโหลดเกินได้รับการป้องกันไม่เพียงพอ VIOX คู่มือโอเวอร์โหลดรีเลย์แบบความร้อน อธิบายถึงอุปกรณ์ดังกล่าว ในขณะที่ โอเวอร์โหลดรีเลย์แบบความร้อน (Thermal Overload Relay) กับ MPCB กำหนดขอบเขตการป้องกันของอุปกรณ์เหล่านั้น.
รีเลย์ตรวจสอบสามเฟส
รีเลย์ตรวจสอบแรงดันไฟฟ้าสามารถควบคุมลำดับเฟส การสูญเสียเฟส ความไม่สมดุลของแรงดันไฟฟ้า แรงดันไฟฟ้าต่ำเกิน และแรงดันไฟฟ้าเกิน ก่อนที่จะอนุญาตให้เริ่มการทำงานหรือในขณะที่มอเตอร์กำลังทำงาน อุปกรณ์นี้มีประโยชน์เมื่อคุณภาพของแหล่งจ่ายไฟฟ้าเป็นความเสี่ยงที่เชื่อถือได้ โดยเฉพาะอย่างยิ่งในกรณีที่ลำดับเฟสผิดพลาดอาจทำให้เครื่องจักรหมุนกลับทางได้.
อย่างไรก็ตาม การตรวจสอบแรงดันไฟฟ้าและการตรวจสอบกระแสไฟฟ้าไม่สามารถใช้แทนกันได้ ตัวนำที่ขาดหรือหน้าสัมผัสที่ชำรุดที่อยู่ถัดจากจุดตรวจวัดแรงดันไฟฟ้าอาจทำให้เกิดสภาวะกระแสไฟฟ้าสูญเสียที่รีเลย์มองไม่เห็น ในทางกลับกัน รีเลย์โหลดเกินที่ไวต่อกระแสไฟฟ้าไม่จำเป็นต้องบล็อกการสตาร์ทหลังจากเกิดการสลับเฟส ตำแหน่งการตรวจวัดและตัวแปรที่วัดได้จะต้องแสดงไว้ในแผนภาพการป้องกัน.
เซนเซอร์วัดอุณหภูมิแบบฝังตัว
PTC เทอร์มิสเตอร์หรือ RTD แบบฝังตัวจะตรวจวัดอุณหภูมิใกล้กับตำแหน่งที่ติดตั้ง อุปกรณ์เหล่านี้มีคุณค่าอย่างยิ่งในกรณีที่กระแสไฟฟ้าของมอเตอร์ไม่สามารถคาดการณ์ความร้อนได้อย่างน่าเชื่อถือ ซึ่งรวมถึงการระบายความร้อนที่บกพร่อง อุณหภูมิโดยรอบที่ผิดปกติ การสตาร์ทซ้ำๆ การทำงานที่ความเร็วต่ำ หรือการใช้งานบางประเภทที่ขับเคลื่อนด้วยอินเวอร์เตอร์.
IEC 60034-11:2020 กำหนดข้อกำหนดสำหรับอุปกรณ์ป้องกันความร้อนและตัวตรวจจับที่รวมอยู่ในขอบเขตของมอเตอร์ที่ระบุไว้ เซนเซอร์ อุปกรณ์ประเมินผล วงจรทริป ลอจิกการรีเซ็ต และการตอบสนองต่อความล้มเหลวจะต้องได้รับการปฏิบัติเสมือนเป็นห่วงโซ่การป้องกันที่สมบูรณ์ แทนที่จะเป็นอุปกรณ์เสริมที่แยกส่วนกัน.
สถาปัตยกรรมการป้องกันที่ใช้งานได้จริงสามรูปแบบ
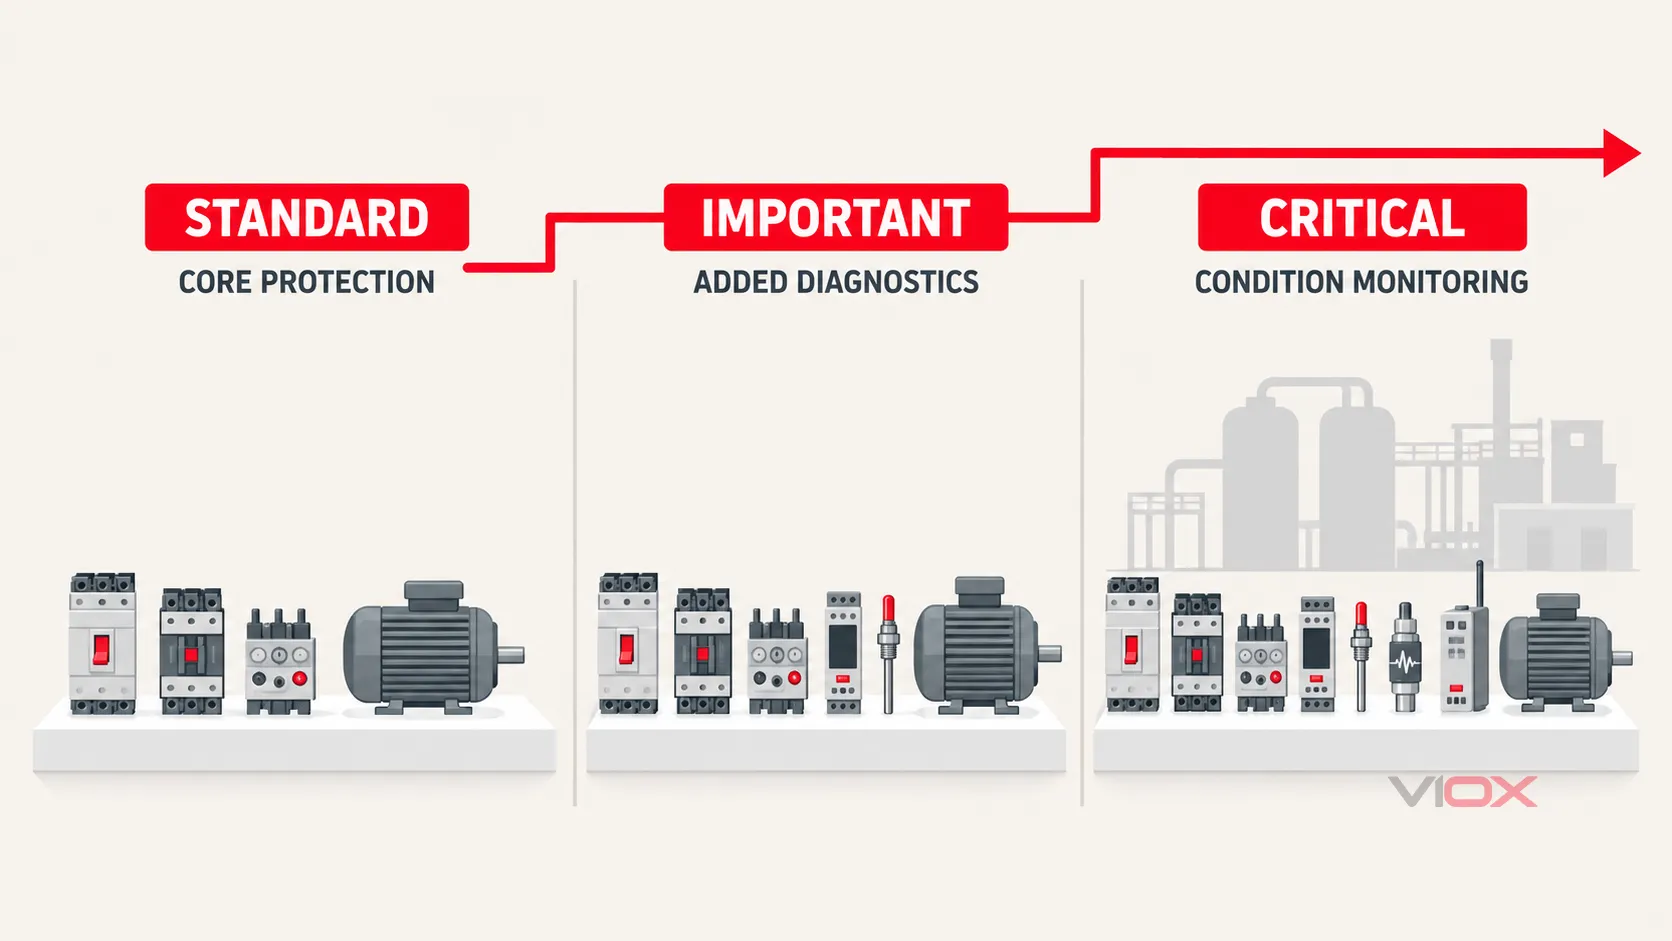
ความลึกของการป้องกันขึ้นอยู่กับผลกระทบและโหมดความล้มเหลวที่ตรวจพบได้ ไม่ใช่แค่ขนาดของมอเตอร์เพียงอย่างเดียว กลุ่มอุปกรณ์เป็นเพียงแนวคิดและจะต้องได้รับการตรวจสอบสำหรับโครงการจริง.
ระดับที่ 1: วงจรมอเตอร์มาตรฐาน
สถาปัตยกรรมมาตรฐานทั่วไปประกอบด้วย:
- การป้องกันการลัดวงจรของวงจรย่อย;
- คอนแทคเตอร์หรือสตาร์ทเตอร์ที่เหมาะสม;
- การป้องกันโหลดเกินสำหรับมอเตอร์;
- การประสานงานด้านการลัดวงจรที่ผ่านการตรวจสอบแล้วสำหรับการรวมอุปกรณ์ที่เลือก;
- วงจรควบคุมที่ป้องกันการเริ่มทำงานอัตโนมัติที่ไม่ปลอดภัยในกรณีที่จำเป็น.
สิ่งนี้อาจนำไปใช้ในรูปแบบของฟิวส์หรือเซอร์กิตเบรกเกอร์ร่วมกับคอนแทคเตอร์และโอเวอร์โหลดรีเลย์ หรือใช้ MPCB ร่วมกับคอนแทคเตอร์ การเลือกใช้นั้นเป็นการตัดสินใจในระดับการประกอบ ไม่ใช่การเปรียบเทียบระหว่างอุปกรณ์แต่ละตัว โปรดเปรียบเทียบทั้งสองรูปแบบใน MCB + คอนแทคเตอร์ + โอเวอร์โหลดรีเลย์ เทียบกับ MPCB + คอนแทคเตอร์.
ระดับ 2: วงจรมอเตอร์ที่สำคัญ
สำหรับโหลดที่มีความสำคัญต่อการผลิตหรือมีความต้องการทางกลสูง ให้เพิ่มฟังก์ชันตามที่ระบุไว้ในการประเมินอันตราย:
- การตรวจจับเฟสขาดหายและความไม่สมดุลของกระแสไฟฟ้า;
- การป้องกันการสตาร์ทนานหรือมอเตอร์ติดขัด;
- การตรวจสอบแรงดันไฟฟ้าของแหล่งจ่ายและลำดับเฟส;
- อินพุตอุณหภูมิขดลวดแบบ PTC หรือ RTD หากมี;
- การป้องกันกระแสไฟฟ้าต่ำหรือกำลังไฟฟ้าต่ำสำหรับสภาวะโหลดสูญหาย;
- การแสดงสาเหตุการทริปและประวัติเหตุการณ์;
- เอาต์พุตแจ้งเตือนที่ช่วยให้สามารถเข้าจัดการก่อนที่จะเกิดการหยุดทำงานในกรณีที่ปลอดภัย.
เป้าหมายไม่ใช่การติดตั้งรีเลย์ทุกชนิด แต่เป็นการครอบคลุมรูปแบบความล้มเหลวที่น่าจะเกิดขึ้นซึ่งฟังก์ชันกระแสเกินและโหลดเกินพื้นฐานไม่สามารถแยกแยะได้.
ระดับ 3: วงจรมอเตอร์วิกฤต
มอเตอร์วิกฤตอาจจำเป็นต้องใช้รีเลย์จัดการมอเตอร์แบบมัลติฟังก์ชันหรือรีเลย์ป้องกันร่วมกับการตรวจวัดสภาวะโดยตรง ทั้งนี้ขึ้นอยู่กับเครื่องจักรและกระบวนการ โดยโครงสร้างระบบอาจประกอบด้วย:
- การตรวจสอบกระแส แรงดันไฟฟ้า แบบจำลองความร้อน สภาวะมอเตอร์ติดขัด และการสตาร์ท;
- ช่องสัญญาณอุณหภูมิขดลวดและตลับลูกปืน;
- การตรวจสอบการสั่นสะเทือนหรือสภาวะทางกล;
- ตรรกะการนับจำนวนครั้งการสตาร์ทและการยับยั้งการสตาร์ทซ้ำ;
- การสื่อสารไปยัง PLC, DCS หรือระบบจัดการสินทรัพย์;
- สัญญาณเตือนก่อนทริป, บันทึกเหตุการณ์ และข้อมูลความผิดปกติที่ประทับเวลา;
- การป้องกันไฟเลี้ยงวงจรควบคุมขัดข้องและหลักการรีสตาร์ทที่ออกแบบไว้;
- ระบบสำรองในกรณีที่เซนเซอร์หรือวงจรทริปเพียงชุดเดียวอาจก่อให้เกิดความเสี่ยงที่ยอมรับไม่ได้.
ความสำคัญระดับวิกฤตไม่ได้หมายความว่าจะต้องมีความซับซ้อนสูงสุดเสมอไป เซนเซอร์ เส้นทางทริป และการพึ่งพาการสื่อสารที่เพิ่มเข้ามาแต่ละจุดล้วนเพิ่มภาระในการทดสอบและบำรุงรักษา การออกแบบควรเรียบง่ายที่สุดเท่าที่จะเป็นไปได้ในขณะที่ยังคงครอบคลุมอันตรายที่กำหนดไว้.
วิธีการสตาร์ทส่งผลต่อปัญหาในการป้องกัน
การสตาร์ทแบบ Direct-on-line
การสตาร์ทแบบ Direct-on-line (DOL) ทำให้เกิดกระแสสตาร์ทสูงและมีช่วงเวลาการเร่งความเร็วที่ชัดเจน ลักษณะการทำงานของโหลดเกินต้องยอมให้มอเตอร์สตาร์ทได้ตามปกติ แต่ต้องทำงานก่อนที่การสตาร์ทล้มเหลวหรือโรเตอร์ล็อคจะทำให้ความร้อนเกินขีดจำกัดของมอเตอร์ ดังนั้นแรงดันไฟฟ้าที่มีระหว่างการเร่งความเร็วและค่าความเฉื่อยของโหลดที่ขับเคลื่อนจึงเป็นข้อมูลนำเข้าสำหรับการป้องกัน ไม่ใช่เพียงแค่รายละเอียดด้านประสิทธิภาพเท่านั้น.
การสตาร์ทแบบ Star-delta
ระบบ Star-delta จะเพิ่มคอนแทคเตอร์, การตั้งเวลาเปลี่ยนผ่าน และตำแหน่งติดตั้งโอเวอร์โหลดรีเลย์ที่เป็นไปได้หลายจุด กระแสที่โอเวอร์โหลดรีเลย์ตรวจพบจะขึ้นอยู่กับว่าติดตั้งไว้ที่สายเมน (line) หรือติดตั้งไว้ภายในวงจรเดลต้า (delta) ให้ใช้รูปแบบการจัดวางและวิธีการตั้งค่าตามเอกสารของผู้ผลิตสตาร์ทเตอร์ ห้ามนำกฎการตั้งค่าแบบติดตั้งที่สายเมนไปใช้กับการติดตั้งภายในวงจรเดลต้าโดยเด็ดขาด.
มอเตอร์ที่ขับเคลื่อนด้วยซอฟต์สตาร์ทเตอร์
ซอฟต์สตาร์ทเตอร์จะควบคุมแรงดันไฟฟ้าในระหว่างการเร่งความเร็ว และอาจรวมถึงฟังก์ชันป้องกันโหลดเกิน, การหยุดชะงัก (stall), เฟส, บายพาส และแบบจำลองความร้อน คุณสมบัติที่รวมอยู่อาจแตกต่างกันไปตามรุ่น อุปกรณ์ป้องกันการลัดวงจรที่ต้นทาง, การจัดวางบายพาส, ความรับผิดชอบในการป้องกันโหลดเกิน, อินพุตเซนเซอร์มอเตอร์ และการประสานงานที่จำเป็นยังคงต้องมีการกำหนดให้ชัดเจน คุณสมบัติที่ระบุไว้ในเมนูไม่ได้เป็นเครื่องพิสูจน์ว่าวงจรสาขาทั้งหมดได้รับการป้องกันแล้ว.
มอเตอร์ที่ขับเคลื่อนด้วยอินเวอร์เตอร์ (Variable-frequency-drive-fed motors)
อินเวอร์เตอร์ (VFD) จะเปลี่ยนขอบเขตของระบบไฟฟ้า โดยด้านแหล่งจ่าย, อุปกรณ์อิเล็กทรอนิกส์กำลังของไดรฟ์, สายเคเบิลขาออก และมอเตอร์ ต่างก็มีข้อควรพิจารณาในการป้องกันที่แตกต่างกัน ฟังก์ชันในตัวของไดรฟ์อาจตรวจสอบกระแสขาออกและแบบจำลองความร้อนของมอเตอร์ได้ แต่ไม่ได้เข้ามาแทนที่อุปกรณ์ป้องกันที่ต้นทางทุกชนิดที่จำเป็นหรือเซนเซอร์วัดอุณหภูมิมอเตอร์โดยตรงโดยอัตโนมัติ.
การระบายความร้อนที่ความเร็วต่ำ, ความเค้นจากคลื่นสะท้อน, ความยาวสายเคเบิล, ความถี่ในการสวิตชิ่ง, กระแสในตลับลูกปืน, ฮาร์มอนิก และพฤติกรรมการรีสตาร์ทอาจกลายเป็นประเด็นที่เกี่ยวข้อง โปรดปฏิบัติตามคำแนะนำที่ประสานงานกันของผู้ผลิตไดรฟ์และมอเตอร์ สำหรับการตัดสินใจในการควบคุม โปรดดูที่ VFD เทียบกับ ซอฟต์สตาร์ทเตอร์.
ขั้นตอนการประสานการทำงานและการตั้งค่า
ใช้ลำดับต่อไปนี้เพื่อเปลี่ยนเมทริกซ์การป้องกันให้เป็นการออกแบบที่มีเอกสารรองรับ.
1. กำหนดความผิดปกติที่น่าจะเกิดขึ้นและการตอบสนองที่จำเป็น
สำหรับมอเตอร์แต่ละตัว ให้ระบุสภาวะผิดปกติ, สิ่งที่สามารถตรวจจับได้, การตอบสนองที่ต้องการว่าเป็นการแจ้งเตือน, การบล็อกการสตาร์ท, การหยุดแบบควบคุม, การทริปทันที หรือการแจ้งเตือนเพื่อการบำรุงรักษา และระบุว่าอนุญาตให้มีการรีสตาร์ทอัตโนมัติหรือไม่.
2. วาดขอบเขตการตรวจจับและการตัดวงจร
ทำเครื่องหมายจุดที่วัดแรงดันไฟฟ้า กระแสเฟส กระแสตกค้าง และอุณหภูมิ จากนั้นระบุว่าอุปกรณ์ใดทำหน้าที่ตัดวงจรไฟฟ้า วิธีนี้ช่วยป้องกันข้อผิดพลาดในการออกแบบที่พบบ่อย คือการระบุฟังก์ชันของรีเลย์โดยไม่ได้ตรวจสอบว่าเอาต์พุตสำหรับการทริปสามารถตัดวงจรของมอเตอร์ได้อย่างปลอดภัยหรือไม่.
3. เลือกอุปกรณ์ป้องกันการลัดวงจร
คำนวณหรือหาค่ากระแสลัดวงจรที่อาจเกิดขึ้น ตรวจสอบความสามารถในการตัดกระแสลัดวงจรและข้อมูลการประสานการทำงานจากผู้ผลิตสำหรับชุดสตาร์ทเตอร์ที่สมบูรณ์ ตรวจสอบการป้องกันตัวนำและอุปกรณ์ป้องกันสำรองที่จำเป็น.
4. เลือกฟังก์ชันป้องกันโหลดเกิน
ใช้ข้อมูลจากแผ่นป้ายมอเตอร์ ลักษณะการทำงาน เวลาในการเร่งความเร็ว จำนวนครั้งในการสตาร์ทที่อนุญาต สภาวะแวดล้อม และข้อมูลทางความร้อนของมอเตอร์ เลือกช่วงการปรับตั้งและลักษณะการทริปเพื่อให้สามารถสตาร์ทมอเตอร์ได้ตามปกติ ในขณะที่ยังคงจัดการกับสภาวะโหลดเกินต่อเนื่อง การหยุดชะงัก หรือการเร่งความเร็วนานเกินไปให้อยู่ภายในขีดจำกัดของมอเตอร์.
5. เพิ่มฟังก์ชันที่การป้องกันกระแสไฟฟ้าพื้นฐานไม่สามารถทำได้
ใช้ตารางวิเคราะห์ความผิดพร่องเพื่อตัดสินใจว่าจำเป็นต้องมีการตรวจสอบแรงดันไฟฟ้า การตรวจวัดอุณหภูมิโดยตรง การป้องกันโหลดต่ำเกินไป อุณหภูมิตลับลูกปืน การสั่นสะเทือน หรือเครื่องมือวัดในกระบวนการผลิตหรือไม่ บันทึกเหตุผลที่มีแต่ละฟังก์ชันและระบุว่าฟังก์ชันนั้นทำหน้าที่อย่างไรเมื่อมีการทำงาน.
6. ตรวจสอบการเลือกค่าความสัมพันธ์และการประสานการทำงาน
ตรวจสอบการทำงานร่วมกันระหว่างอุปกรณ์ป้องกันมอเตอร์ อุปกรณ์ป้องกันวงจรย่อย อุปกรณ์ป้องกันสายป้อน คอนแทคเตอร์ โอเวอร์โหลดรีเลย์ และตรรกะการควบคุม ความผิดปกติของมอเตอร์ที่อยู่ปลายทางไม่ควรทำให้โหลดอื่นที่ไม่เกี่ยวข้องต้องหยุดทำงานโดยไม่จำเป็น ในกรณีที่ต้องการการทำงานแบบเลือกเฉพาะและได้รับการรองรับโดยการออกแบบระบบ.
7. ทดสอบการใช้งานห่วงโซ่การป้องกันทั้งหมด
การทดสอบการใช้งานควรตรวจสอบด้วยวิธีการที่ได้รับอนุมัติและคำแนะนำของผู้ผลิต ดังนี้:
- เอกลักษณ์ของอุปกรณ์ พิกัด การตั้งค่า และการประสานการทำงานที่ระบุไว้ในเอกสาร;
- อัตราส่วนและขั้วของหม้อแปลงกระแสในกรณีที่เกี่ยวข้อง;
- ความต่อเนื่องของเซนเซอร์และประเภทของเซนเซอร์ที่กำหนดค่าไว้;
- ลำดับเฟสและขอบเขตของแรงดันไฟฟ้าที่ตรวจสอบ;
- เอาต์พุตทริป การทำงานของคอนแทคเตอร์หรือเซอร์กิตเบรกเกอร์ และการแสดงสถานะ;
- ตรรกะการแจ้งเตือนเทียบกับการทริป;
- โหมดรีเซ็ตและการยับยั้งการรีสตาร์ท;
- การสื่อสาร การบันทึกเหตุการณ์ และพฤติกรรมเมื่อสูญเสียแหล่งจ่ายไฟควบคุม;
- ความสอดคล้องกันระหว่างแบบร่าง ป้ายระบุ การตั้งค่า และตารางการป้องกัน.
ห้ามทำให้เกิดการลัดวงจร การทำให้มอเตอร์หยุดหมุน หรือการทำให้ขดลวดร้อนเกินไปเพื่อเป็นการทดสอบการทำงานแบบชั่วคราว ให้ใช้การฉีดกระแสรอง (secondary injection) ที่ผู้ผลิตรับรอง โหมดทดสอบ อินเทอร์เฟซการจำลอง หรือขั้นตอนการทดสอบการใช้งานที่ควบคุมได้ซึ่งเหมาะสมกับอุปกรณ์ที่ติดตั้ง.
รายการตรวจสอบตารางการป้องกันมอเตอร์
คำขอใบเสนอราคาหรือตารางการออกแบบที่มีประโยชน์ควรมีข้อมูลมากกว่าแค่กำลังของมอเตอร์:
| กลุ่มข้อมูล | ข้อมูลโครงการที่จำเป็น |
|---|---|
| แหล่งจ่ายไฟ | แรงดันไฟฟ้า, ความถี่, จำนวนเฟส, รูปแบบการต่อลงดิน, กระแสลัดวงจรที่คาดการณ์ได้ |
| มอเตอร์ | กำลังไฟฟ้า, พิกัดกระแส, ความเร็ว, ประสิทธิภาพ, เซอร์วิสแฟกเตอร์ (ถ้ามี), ข้อมูลฉนวน/อุณหภูมิ |
| การสตาร์ท | DOL, สตาร์-เดลต้า, ซอฟต์สตาร์ทเตอร์ หรือ VFD; กระแสขณะสตาร์ท; เวลาในการเร่งความเร็ว; จำนวนครั้งในการสตาร์ทต่อชั่วโมง |
| โหลด | ปั๊ม, พัดลม, สายพานลำเลียง, คอมเพรสเซอร์, รอก, เครื่องบด หรืออื่นๆ; ความเฉื่อย; สภาวะการติดขัด/โหลดต่ำกว่าปกติที่อาจเกิดขึ้นได้ |
| สภาพแวดล้อม | อุณหภูมิแวดล้อม, ระดับความสูง, ตู้ควบคุม, ฝุ่น, ความชื้น, การกัดกร่อน, การจำแนกพื้นที่อันตราย (ถ้ามี) |
| เซ็นเซอร์ | PTC, RTD, เทอร์โมสตัท, เซนเซอร์วัดอุณหภูมิตลับลูกปืน, การสั่นสะเทือน, สวิตช์ควบคุมกระบวนการ |
| การป้องกัน | ฟังก์ชันความผิดพร่องที่จำเป็น, การทำงานแบบแจ้งเตือน/ทริป, นโยบายการรีสตาร์ท, ระดับการประสานการทำงาน, การสื่อสาร |
| เอกสารประกอบ | แผนภาพเส้นเดียว (One-line diagram), แผนผังการควบคุม, ตารางการตั้งค่า, ตารางการประสานการทำงาน, บันทึกการทดสอบการใช้งาน |
เมื่อต้องการโซลูชันการควบคุมมอเตอร์ VIOX โปรดระบุรายการนี้แทนการระบุเพียงค่า kW หรือแรงม้าของมอเตอร์เท่านั้น จากนั้น VIOX จะสามารถช่วยระบุสิ่งที่เหมาะสม เอ็มพีซีบี, โอเวอร์โหลดรีเลย์, คอนแทคเตอร์ไฟฟ้ากระแสสลับ, และสถาปัตยกรรมการตรวจสอบที่เกี่ยวข้อง การตรวจสอบความถูกต้องเฉพาะโครงการยังคงเป็นความรับผิดชอบของผู้ออกแบบระบบที่มีคุณสมบัติเหมาะสม.
กฎการออกแบบขั้นสุดท้าย
คำถามที่ถูกต้องไม่ใช่ “เซอร์กิตเบรกเกอร์ตัวใดที่ป้องกันมอเตอร์นี้?” แต่คือ:
รูปแบบความล้มเหลวที่น่าเชื่อถือใดบ้างที่สามารถสร้างความเสียหายต่อมอเตอร์หรือกระบวนการนี้, ตัวแปรใดที่บ่งชี้ถึงแต่ละรูปแบบ, และอุปกรณ์ที่ประสานการทำงานตัวใดที่จะแจ้งเตือนหรือตัดวงจรได้ทันเวลา?
เมื่อตอบคำถามนั้นได้แล้ว การเลือกอุปกรณ์จะสามารถตรวจสอบย้อนกลับได้ การป้องกันการลัดวงจร, การป้องกันโหลดเกิน, การสวิตช์, การตรวจสอบแหล่งจ่าย, การตรวจวัดอุณหภูมิโดยตรง, และการตรวจสอบสภาพทางกล สามารถกำหนดได้โดยไม่ต้องอ้างว่าส่วนประกอบเพียงชิ้นเดียวให้การป้องกันมอเตอร์แบบครอบคลุม.
แหล่งอ้างอิงและมาตรฐาน
- IEEE 3004.8-2016, แนวทางปฏิบัติที่แนะนำสำหรับการป้องกันมอเตอร์ในระบบไฟฟ้าอุตสาหกรรมและเชิงพาณิชย์
- IEC 60947-4-1:2023, คอนแทคเตอร์และมอเตอร์สตาร์ทเตอร์, ฉบับแก้ไขปรับปรุง 2026-03
- IEC 60034-11:2020, เครื่องจักรกลไฟฟ้าหมุน – การป้องกันทางความร้อน
- IEC 60034-26:2026, ผลกระทบของแรงดันไฟฟ้าไม่สมดุลต่อมอเตอร์เหนี่ยวนำแบบกรงกระรอกสามเฟส
เขียนโดยทีมบรรณาธิการ VIOX อัปเดตล่าสุดเมื่อ 19 กันยายน 2026.