Bu sayfada
Alçak gerilim motor koruması tek bir devre kesiciden ibaret olmayan, koordineli bir sistemdir. Kısa devre koruma cihazı şiddetli arıza enerjisini sınırlar, aşırı yük fonksiyonu sürekli termal gerilime karşı koruma sağlar, kontaktör normal anahtarlamayı gerçekleştirir, izleme röleleri besleme koşullarını denetler ve gömülü sensörler hat akımı ölçümlerinin gözden kaçırabileceği ısıyı algılar. Doğru mimari; motora, yol verme yöntemine, tahrik edilen yüke, ortama ve arızanın sonuçlarına bağlıdır.
Mühendislik kapsamı: Bu kılavuz, endüstriyel ve ticari sistemlerdeki alçak gerilim AC motorlar için koruma mimarisini kapsamaktadır. Modele özel kablolama veya evrensel açma ayarları sağlamaz. Nihai cihaz seçimi ve ayarları; motor verilerini, mevcut arıza akımını, yol verme çalışmasını, üretici eğrilerini, koordinasyon verilerini, kurulum koşullarını ve geçerli yerel kuralları gerektirir.
Altı Koruma Katmanı
Faydalı bir tasarım, genellikle karıştırılan altı fonksiyonun ayrıştırılmasıyla başlar:
| Koruma katmanı | Birincil görev | Tipik cihazlar | Önemli sınırlama |
|---|---|---|---|
| Kısa devre koruması | Yüksek arıza akımını kesmek ve branşman devresini korumak | Uygun olduğu durumlarda sigorta, MCCB, MCB, MPCB/MPSD | Yalnızca kısa devre görevi için seçilen bir cihaz, uygun motor aşırı yük korumasını sağlamayabilir |
| Motor aşırı yük koruması | Motoru sürekli aşırı akıma ve termal aşırı yüke karşı koruyun | Termal veya elektronik aşırı yük rölesi, MPCB, motor koruma rölesi | Akım tabanlı koruma, her aşırı ısınma kaynağını tespit edemeyebilir |
| Anahtarlama ve kontrol | Motoru normal çalışma sırasında başlatın, durdurun, kilitleyin ve izole edin | Kontaktör, motor yol verici, kumanda rölesi | Bir kontaktör kısa devre koruma cihazı değildir |
| Besleme durumu izleme | Faz kaybı, faz sırası, gerilim dengesizliği, aşırı gerilim veya düşük gerilim durumlarını algılar | Üç fazlı izleme rölesi, çok fonksiyonlu motor rölesi | Bir gerilim rölesi, sargı sıcaklığını veya mekanik yükü doğrudan ölçmez |
| Doğrudan termal koruma | Sargıdaki veya korunan başka bir konumdaki gerçek sıcaklığı algılar | PTC termistör, RTD, termostat, sıcaklık rölesi | Sensör konumu ve motor yapısı, gerçekte neyin ölçüldüğünü belirler |
| Durum ve süreç izleme | Motor veya tahrik edilen ekipmana zarar vermeden önce mekanik veya proses koşullarını tespit edin | Titreşim, yatak sıcaklığı, düşük akım, düşük güç, akış veya basınç izleme | Bu işlevler elektriksel korumayı destekler; branşman devresi korumasının yerini almazlar |
IEC 60947-4-1:2023, motor koruma anahtarlama cihazları dahil olmak üzere elektromekanik kontaktörleri ve motor yolvericileri kapsar. IEC 60034-11:2020 ise uygun endüksiyon motorlarının içine yerleştirilmiş veya üzerine konumlandırılmış termal koruyucuları ve dedektörleri ayrı olarak ele alır. Bu ayrım, pratik tasarım kuralını yansıtır: akım algılamalı bir yolverici bileşeni ile bir sıcaklık sensörü aynı arıza mekanizmasını gözlemlemez.
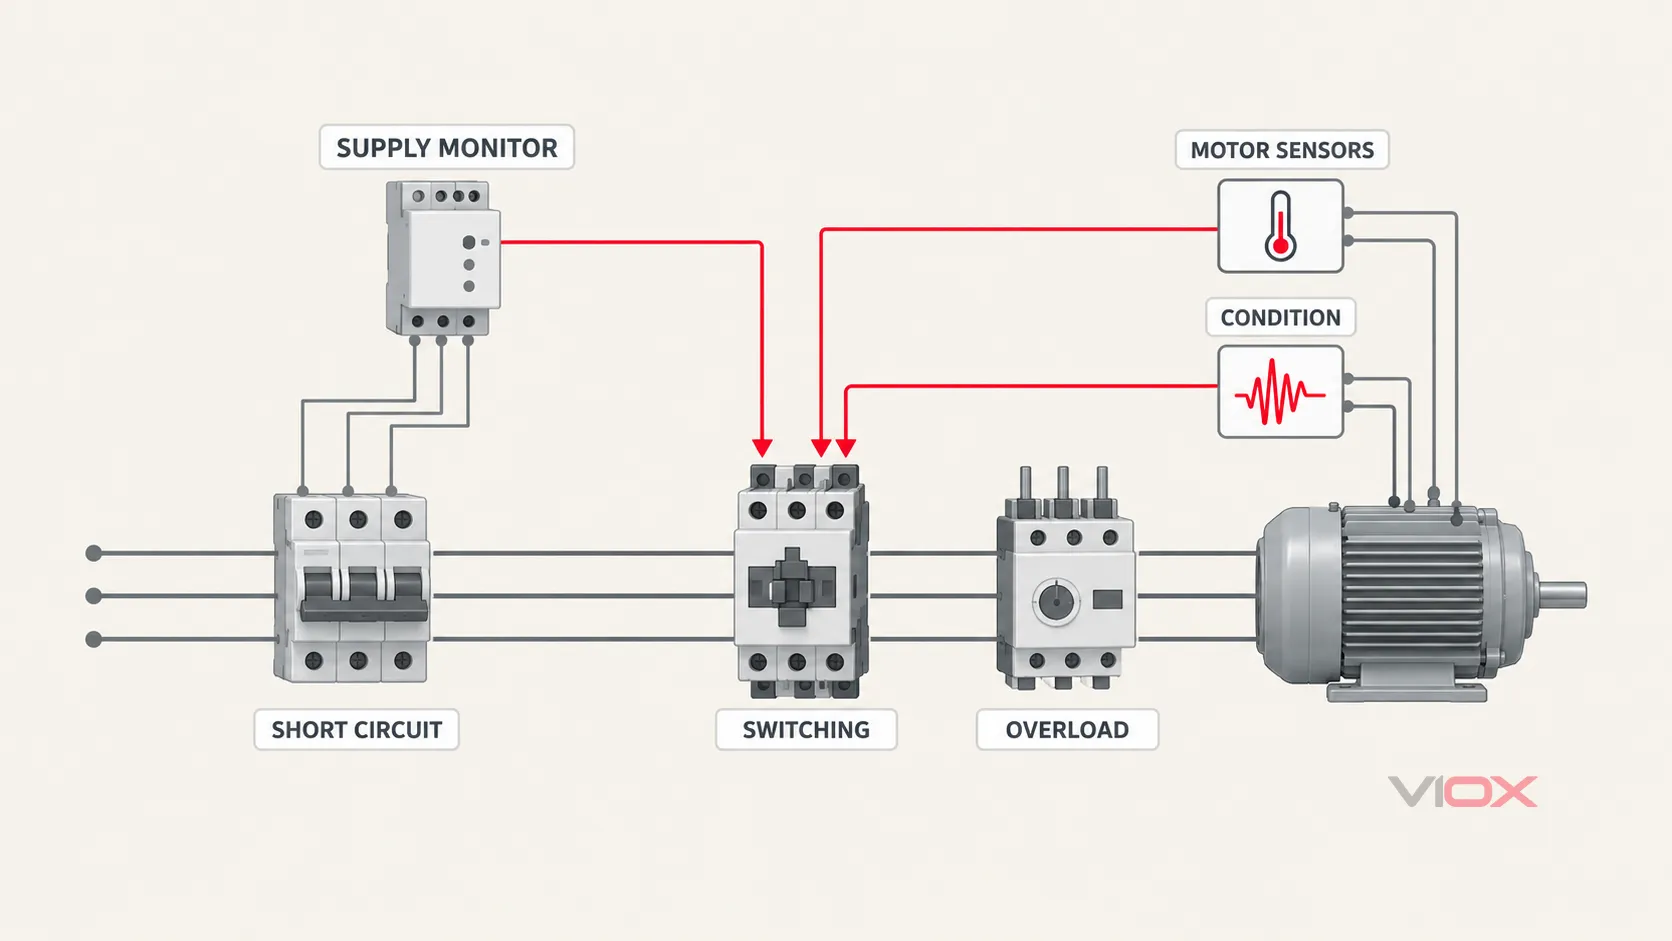
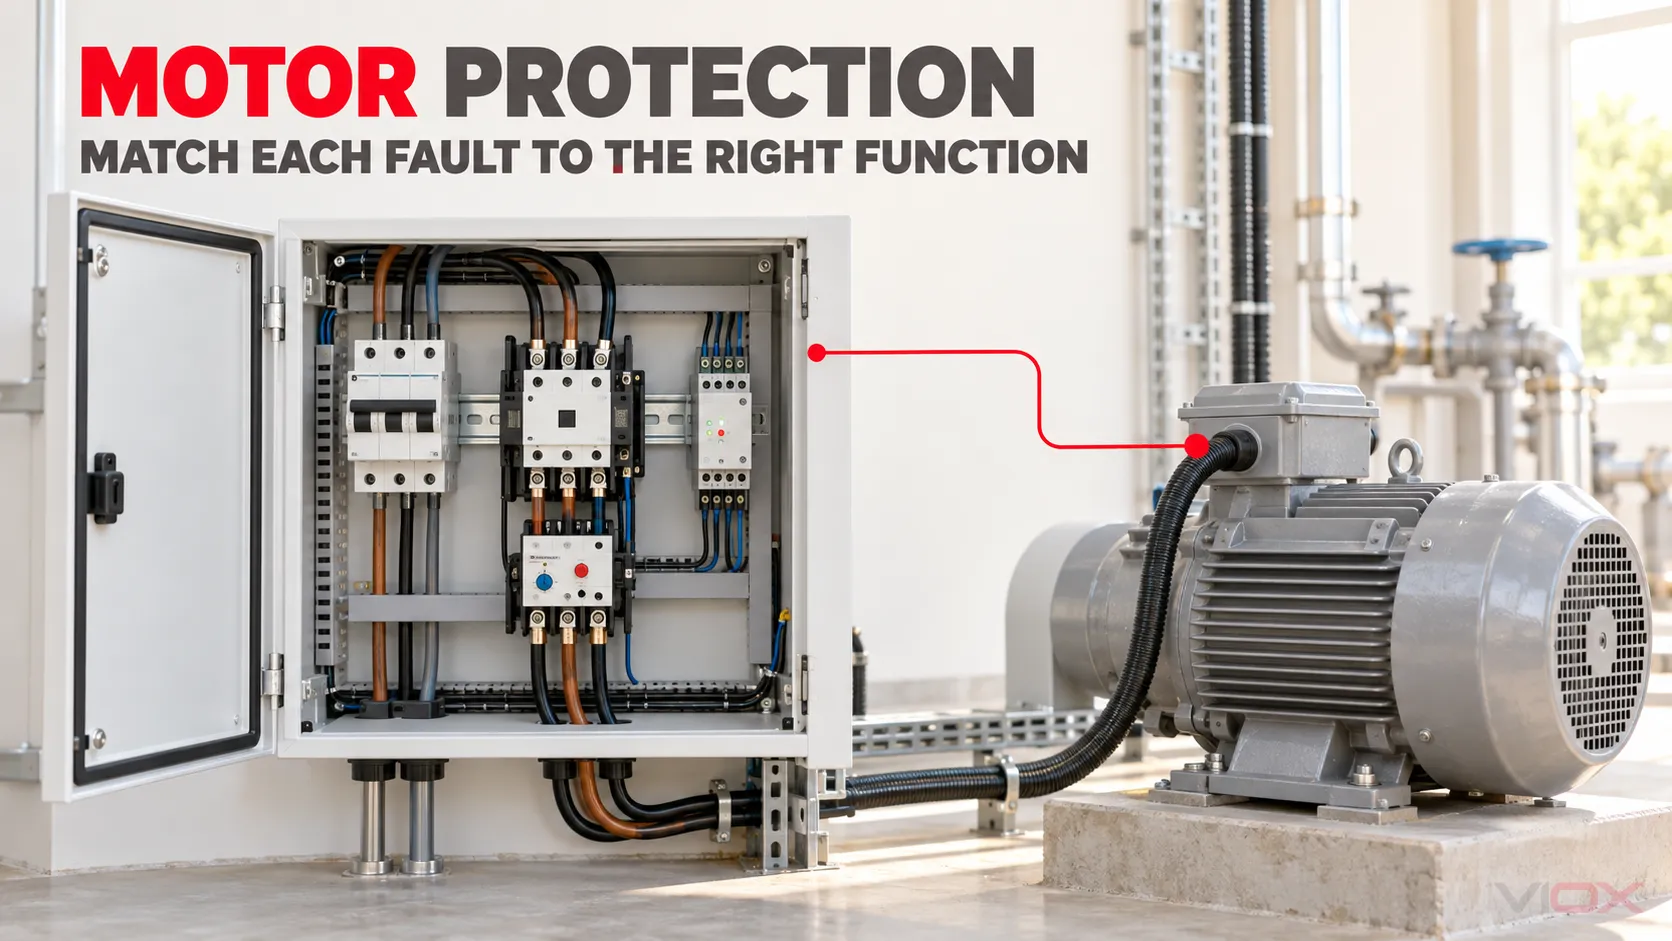
Yalnızca kavramsal işlevsel mimari. Çizgiler algılama ve koruma ilişkilerini tanımlar; bunlar terminal seviyesinde kurulum kablolaması değildir.
Devre kesiciden değil, Motor ve Süreçten Başlayın
Koruma cihazlarını seçmeden önce, motorun hem termal sınırlarını hem de çalışma görevini tanımlayacak kadar bilgi toplayın.
Motor elektrik verileri
En az şunları kaydedin:
- nominal gerilim, frekans, güç, akım, hız ve faz sayısı;
- sistem hesaplamaları için gerektiğinde verimlilik ve güç faktörü;
- uygulanabilir olduğunda servis faktörü veya izin verilen yükleme bilgisi;
- yalıtım ve sıcaklık sınıfı;
- yol verme yöntemi ve beklenen yol verme akımı;
- izin verilen hızlanma süresi, sıcak kalkış ve soğuk kalkış limitleri ve saatteki kalkış sayısı;
- PTC termistörlerin, dirençli sıcaklık dedektörlerinin (RTD'ler), termostatların veya yatak sensörlerinin takılı olup olmadığı;
- motorun doğrudan şebekeden, soft-starter ile veya sürücü ile beslenip beslenmediği.
Etiket akımı gerekli bir girdidir ancak tam bir koruma spesifikasyonu değildir. Aynı anma akımına sahip iki motor; farklı hızlanma sürelerine, ısıl kapasiteye, yük ataletine, soğutmaya ve izin verilen kalkış sıklığına sahip olabilir.
Tahrik edilen yük davranışı
Bir pompa, fan, konveyör, kırıcı, kompresör ve vinç aynı riski oluşturmaz. Şunları belirleyin:
- kalkış torku ve yük ataleti;
- mekanik sıkışma veya kilitli rotor durumunun olası olup olmadığı;
- yük düşüklüğünün kopuk bir kayışı, kuru çalışan pompayı veya proses malzemesi kaybını gösterip göstermediği;
- hızlı ters yönde çalıştırma, jog (kısa süreli hareket), frenleme veya sık çevrim olup olmadığı;
- motorun düşük hızda enerjili kalıp kalmayacağı ve kendi kendini soğutma özelliğini kaybedip kaybetmeyeceği;
- elektriksel koruma devreye girmeden önce bir proses kilitlemesinin motoru durdurup durdurmaması gerektiği.
Kurulum ve ortam
Ortam sıcaklığı, rakım, pano havalandırması, toz, nem, aşındırıcı atmosferler, harmonikler, gerilim kalitesi, kablo uzunluğu ve gruplama, çalışma sıcaklığını veya koruyucu cihazın tepkisini değiştirebilir. Katalog performansının referans koşullarında olduğunu varsaymak yerine, gerçek ekipman için düzeltme ve kurulum kurallarını uygulayın.
Arıza sonucu
Motor gücü tek başına kritikliği belirlemez. Küçük bir yağlama pompası, soğutma fanı veya sızdırmazlık yağı motoru, çok daha büyük bir makine için hayati önem taşıyabilir. Motor durursa, çalışmazsa, beklenmedik şekilde yeniden başlarsa veya anormal bir durumda çalışmaya devam ederse ne olacağını sınıflandırın:
- Standart görev: sınırlı proses sonucu ve kolay değişim.
- Önemli görev: anlamlı üretim kaybı, zor erişim veya tahrik edilen ekipmanda hasar.
- Kritik görev: güvenlik, ana süreç sürekliliği, yüksek onarım maliyeti veya ikincil hasar güvenilir çalışmaya bağlıdır.
Bu sınıflandırma, tasarımın sadece açma yapıp yapmayacağını, açma öncesinde alarm verip vermeyeceğini, yedekli algılama sağlayıp sağlamayacağını, olayları kaydedip kaydetmeyeceğini veya kontrol sistemiyle entegre olup olmayacağını belirler.
Arıza-Fonksiyon Motor Koruma Matrisi
Aşağıdaki matris tasarımın merkezidir. İşlevi yerine getiren cihaz seçilmeden önce nelerin algılanması gerektiğini tanımlar.
| Anormal durum | Nelerin gözlemlenmesi gerektiği | Koruyucu yanıt | Yaygın uygulama | Tasarım sınırı |
|---|---|---|---|---|
| Kısa devre | Çok yüksek faz akımı veya kısa devre akımı | Hızlı kesme | Sigorta, devre kesici, MPCB/MPSD | Gerilim değerini, kesme kapasitesini, geçiş enerjisini ve koordinasyonu doğrulayın |
| Sürekli aşırı yük | Akım ve zaman, bazen termal model | Zarar verici termal gerilim birikmeden önce açma yapın | Termal/elektronik aşırı yük rölesi, MPCB, motor rölesi | Motor çalışma döngüsü ve açma sınıfı ile eşleştirin; gereksiz açmaları önlemek için sadece büyük boyutlu seçim yapmayın |
| Başlatma başarısızlığı veya uzun hızlanma | Hız zamanında artmazken akım yüksek kalır | Açma veya başlatmayı durdurma | Elektronik aşırı yük veya motor rölesi; yol verici mantığı | Geçerli bir yüksek ataletli başlatma ile durmayı (stall) ayırt edin |
| Kilitli rotor veya mekanik sıkışma | Başlatma sonrası yüksek akım, düşük hız veya anormal tork | Motor termal sınırına uygun hızlı açma | Motor rölesi, elektronik aşırı yük rölesi, karakteristiği uygun olan yerlerde MPCB | İzin verilen kilitli rotor süresi motora özeldir |
| Faz akımı kaybı | Bir faz akımı yok veya önemli ölçüde azalmış | Seyahat | Faza duyarlı aşırı yük rölesi veya motor rölesi | Sadece gerilim ölçen bir röle, akış yönündeki her faz kaybı durumunu tespit edemeyebilir |
| Akım dengesizliği | Eşit olmayan faz akımları | Aşırı ısınmadan önce alarm veya açtırma | Elektronik aşırı yük veya motor koruma rölesi | Nedeni besleme, bağlantı, sargı veya yük kaynaklı olabilir |
| Gerilim faz kaybı, sıra hatası veya dengesizliği | Üç fazlı hat gerilimleri ve faz sırası | Blok başlatma, alarm veya açtırma | Voltaj izleme rölesi | Gerçek motor ısınmasını değil, besleme gerilimini denetler |
| Sargı aşırı sıcaklığı | Gömülü sensör konumundaki sıcaklık | Alarm ve/veya açtırma | PTC/RTD/termostat artı uygun röle/giriş | Akımın sıcaklık için zayıf bir gösterge olduğu durumlarda gereklidir |
| Toprak hatası | Artık akım, sıfır bileşen akımı veya toprak hatası akımı | Topraklama sistemine göre alarm veya açma | Toprak hatası rölesi, uygulanabilir durumlarda artık akım cihazı, koruma rölesi | Seçim, sistem topraklamasına ve yerel kurallara büyük ölçüde bağlıdır |
| Düşük akım veya düşük güç | Beklenen yükün altında akım, aktif güç veya güç faktörü | Alarm veya kontrollü duruş | Akım/güç izleme rölesi | Proses hataları için kullanışlıdır; aşırı yük korumasının yerini tutmaz |
| Rulman aşırı sıcaklığı | Rulman sensör sıcaklığı | Alarm veya açma | RTD/ısılçift ve izleme rölesi/sistemi | Stator akımı ile temsil edilmeyen mekanik bir konumu korur |
| Aşırı titreşim | Titreşim genliği, spektrumu veya eğilimi | Alarm, açma veya bakım işlemi | Titreşim monitörü veya durum izleme sistemi | Eşik değerleri, makine ve kurulum standartlarına bağlıdır |
| Aşırı başlatma veya hızlı döngü | Başlatma sayısı ve başlatmalar arasındaki süre | Yeniden başlatmayı engelleme veya alarm | Motor rölesi, uygun güvenlik tasarımına sahip PLC mantığı | Motorun sıcak/soğuk yeniden başlatma limitleri kuralı belirler |
Hiçbir satır doğrudan bir alışveriş listesine dönüştürülmemelidir. Matris, gerekli olanı tanımlar fonksiyon; tasarımcı daha sonra seçilen hangi cihazın bu işlevi gerçekten uyguladığını ve hangi koşullar altında uyguladığını doğrulamalıdır.
Her Cihazın Neleri Koruyup Neleri Koruyamayacağı
Sigorta veya devre kesici
Branşman kısa devre koruma cihazı, muhtemel arıza akımını güvenli bir şekilde kesmeli ve mansap tarafındaki yol verici düzeneği ile koordineli olmalıdır. Bir sigorta veya devre kesici, iletkenleri ve ekipmanı şiddetli arıza akımından koruyabilir, ancak standart branşman koruması otomatik olarak yeterli bir motor termal modeli değildir.
Motor devreleri için şunları kontrol edin:
- sistem ve kullanım gerilimi;
- kurulum noktasındaki muhtemel kısa devre akımı;
- kesme kapasitesi;
- ilgili durumlarda geçiş enerjisi ve tepe akımı;
- kalkış akımına dayanım;
- kontaktör ve aşırı yük rölesi ile koordinasyon;
- üretici tarafından belirtilen yedek koruma veya kademeli koruma koşulları;
- yerel branşman devresi ve iletken koruma gereksinimleri.
Seçilen kontaktör ve aşırı yük rölesi, belirli bir sigorta veya devre kesici ile yayınlanmış bir kısa devre koordinasyon kombinasyonuna sahip olabilir. Başka bir seri veya değer ile değişim yaptıktan sonra eşdeğer koordinasyon olduğunu varsaymayın.
Motor koruma devre kesicisi
Motor koruma devre kesicisi (MPCB), bazı standart bağlamlarında motor koruyucu anahtarlama cihazı olarak da adlandırılır, ayarlanabilir aşırı yük korumasını ve kısa devre korumasını tek bir cihazda birleştirebilir. Yapısına bağlı olarak manuel anahtarlama ve faz kaybı hassasiyeti de sağlayabilir.
Her MPCB'nin gerilim dengesizliğini, sargı sıcaklığını, toprak kaçağını, düşük yükü, yatak sıcaklığını veya titreşimi algıladığı sonucu çıkarılamaz. Bu işlevler açık ürün dokümantasyonu ve genellikle ayrı sensörler veya röleler gerektirir. Cihaz düzeyinde bir açıklama için VIOX kullanın MPCB kılavuzu ve MPCB ürün yelpazesi.
Kontaktör
Kontaktör, sık operasyonel anahtarlama gerçekleştirir ve bir koruma rölesi devreye girdiğinde kontrol devresinin motoru durdurmasını sağlar. Kullanım kategorisi, operasyonel akımı, bobin/kontrol gerilimi, anahtarlama frekansı ve koruyucu cihazlarla koordinasyonu uygulamaya uygun olmalıdır.
Bir kontaktör tek başına aşırı yükü algılamaz ve rastgele kısa devre akımlarını kesmek için tasarlanmamıştır. Gerekli kumanda ve koruma fonksiyonları ile birleştirildiğinde bir motor yol vericinin parçası haline gelir. Bkz. Kontaktör ve Motor Yolverici ve VIOX AC kontaktör serisi.
Aşırı yük rölesi
Bir aşırı yük rölesi, motor akımını doğrudan veya dolaylı olarak ölçer ve zaman-akım veya termal model eşiği aşıldığında kontaktöre açma komutu verir. Termal ve elektronik tasarımlar; ayar aralığı, faz kaybı davranışı, sıcaklık kompanzasyonu, sıfırlama seçenekleri, açma sınıfı, tanılama ve ek fonksiyonlar bakımından farklılık gösterir.
Açma sınıfı, motor termal dayanımını aşmadan önce çalışırken meşru motor kalkışına izin vermelidir. Sadece gereksiz açmaları durdurmak için daha yavaş bir sınıf seçmek, durmuş veya aşırı yüklenmiş bir motorun yetersiz korunmasına neden olabilir. VIOX termal aşırı yük rölesi kılavuzu cihazı açıklar, oysa Termik Aşırı Yük Rölesi ile MPCB Karşılaştırması onların koruma sınırlarını tanımlar.
Üç fazlı izleme rölesi
Bir gerilim izleme rölesi, bir başlatmaya izin vermeden önce veya motor çalışırken faz sırasını, faz kaybını, gerilim dengesizliğini, düşük gerilimi ve aşırı gerilimi denetleyebilir. Besleme kalitesinin güvenilir bir tehlike oluşturduğu durumlarda, özellikle yanlış bir faz sırasının makineleri ters yönde çalıştırabileceği yerlerde faydalıdır.
Ancak, gerilim denetimi ve akım denetimi birbirinin yerine kullanılamaz. Gerilim algılama noktasından sonraki açık bir iletken veya arızalı bir kontak, rölenin görmediği bir akım kaybı durumuna yol açabilir. Tersine, akıma duyarlı bir aşırı yük rölesi, faz terslenmesinden sonra başlatmayı mutlaka engellemez. Algılama konumları ve ölçülen değişkenler koruma şemasında gösterilmelidir.
Gömülü sıcaklık sensörleri
Gömülü PTC termistörleri veya RTD'ler, monte edildikleri yerlerin yakınındaki sıcaklığı gözlemler. Bunlar, motor akımının ısınmayı güvenilir bir şekilde öngöremediği; bozulmuş soğutma, anormal ortam sıcaklığı, tekrarlanan başlatmalar, düşük hızlı çalışma veya belirli sürücü beslemeli görevler gibi durumlarda özellikle değerlidir.
IEC 60034-11:2020, belirtilen motor kapsamı dahilindeki entegre termal koruyucular ve dedektörler için gereklilikleri tanımlar. Sensör, değerlendirici, açma devresi, sıfırlama mantığı ve arıza yanıtı, izole bir aksesuar olarak değil, eksiksiz bir koruma zinciri olarak ele alınmalıdır.
Üç Pratik Koruma Mimarisi
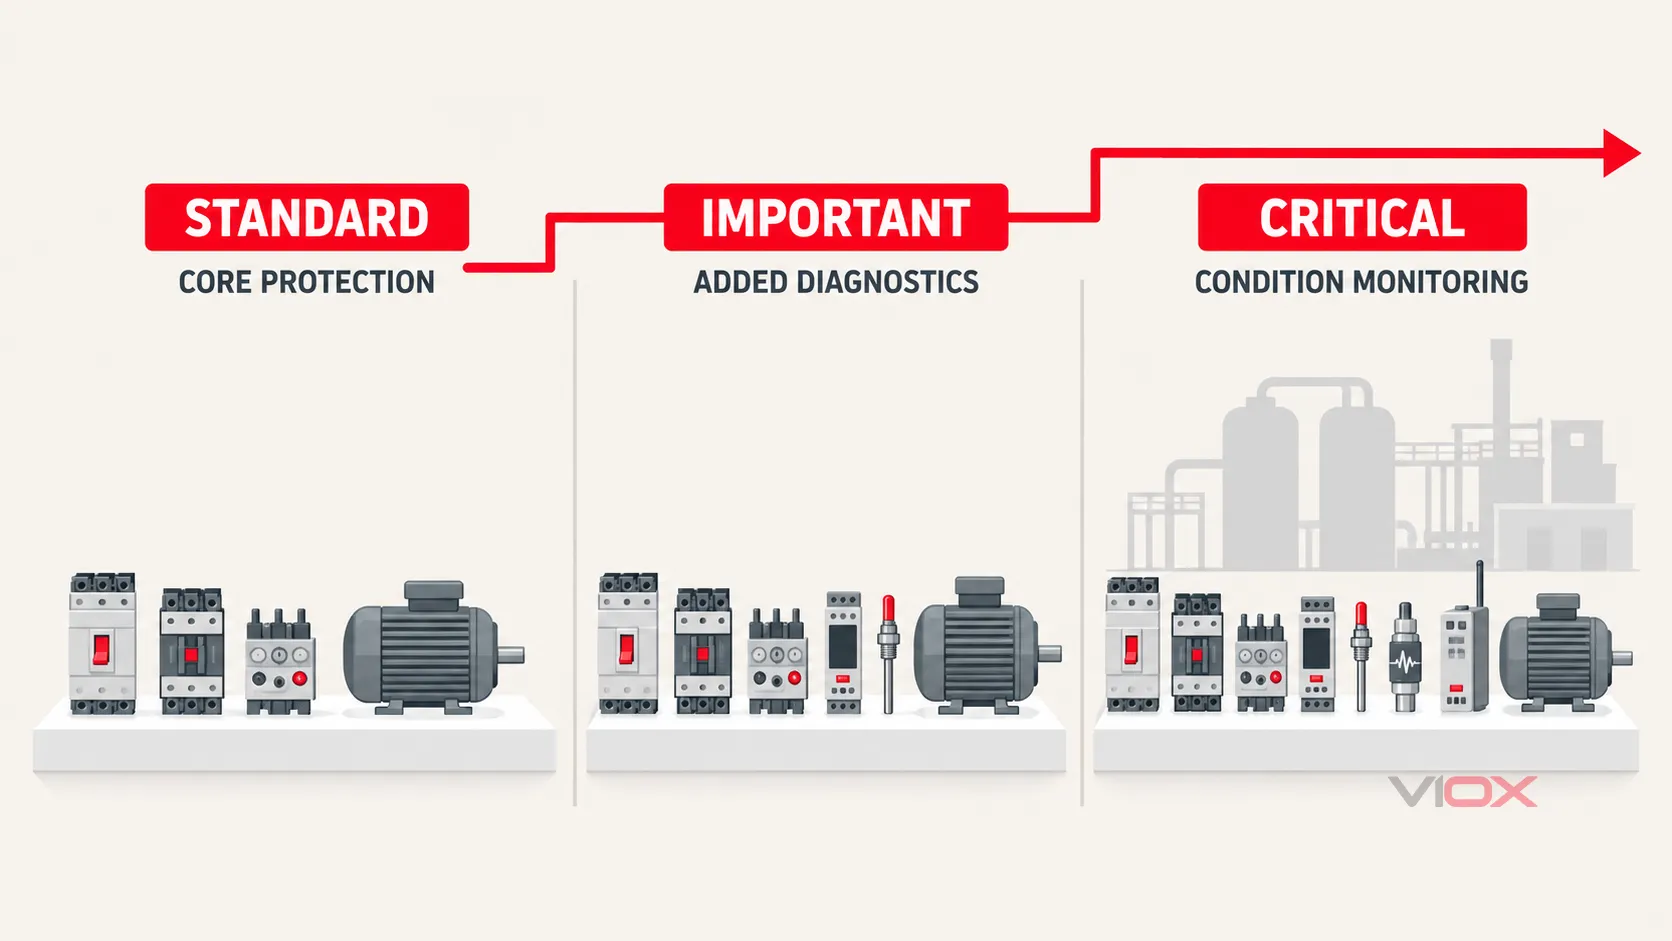
Koruma derinliği, yalnızca motor boyutuna değil, sonuca ve tespit edilebilir arıza modlarına göre belirlenir. Cihaz grupları kavramsal olup gerçek proje için doğrulanmalıdır.
Kademe 1: Standart motor devresi
Tipik bir standart görev mimarisi şunları içerir:
- branşman kısa devre koruması;
- bir kontaktör veya uygun yol verici;
- motor aşırı yük koruması;
- seçilen cihaz kombinasyonu için doğrulanmış kısa devre koordinasyonu;
- gerektiğinde güvenli olmayan otomatik yeniden başlatmayı önleyen bir kumanda devresi.
Bu, sigorta veya devre kesici artı kontaktör ve aşırı yük rölesi olarak ya da MPCB artı kontaktör olarak uygulanabilir. Bu seçim, münferit cihazlar arasında bir yarışma değil, bir montaj kararıdır. İki düzenlemeyi şurada karşılaştırın: MCB + Kontaktör + Aşırı Yük Rölesi ile MPCB + Kontaktör karşılaştırması.
Kademe 2: Önemli motor devresi
Üretim açısından kritik veya mekanik olarak zorlayıcı yükler için, tehlike değerlendirmesi ile gerekçelendirilen şu fonksiyonları ekleyin:
- faz kaybı ve akım dengesizliği algılama;
- uzun süreli kalkış veya durma (stall) koruması;
- besleme gerilimi ve faz sırası izleme;
- mevcut olduğunda PTC veya RTD sargı sıcaklığı girişi;
- yük kaybı durumları için düşük akım veya düşük güç koruması;
- açma nedeni göstergesi ve olay geçmişi;
- güvenli olduğu durumlarda durdurma öncesi müdahaleye olanak tanıyan alarm çıkışları.
Amaç her röleyi kurmak değildir. Amaç, temel aşırı akım ve aşırı yük fonksiyonlarının ayırt edemediği olası arıza modlarını kapsamaktır.
Seviye 3: Kritik motor devresi
Kritik motorlar, çok fonksiyonlu bir motor yönetim rölesini veya koruma rölesini ve buna ek olarak doğrudan durum algılamayı gerektirebilir. Makineye ve sürece bağlı olarak mimari şunları içerebilir:
- akım, gerilim, termal model, durma (stall) ve kalkış denetimi;
- sargı ve yatak sıcaklığı kanalları;
- titreşim veya mekanik durum izleme;
- kalkış sayısı ve yeniden kalkış engelleme mantığı;
- bir PLC, DCS veya varlık yönetim sistemine iletişim;
- açma öncesi alarm, olay kayıtları ve zaman damgalı hata verileri;
- kontrol gücü kaybına karşı koruma ve tasarlanmış bir yeniden başlatma felsefesi;
- tek bir sensörün veya açma devresinin kabul edilemez bir risk oluşturacağı durumlarda yedeklilik.
Kritiklik, otomatik olarak maksimum karmaşıklığı gerektirmez. Eklenen her sensör, açma yolu ve iletişim bağımlılığı, test ve bakım yükümlülükleri getirir. Tasarım, tanımlanan tehlikeleri kapsarken mümkün olduğunca basit olmalıdır.
Yol Verme Yöntemi Koruma Sorununu Değiştirir
Direct-on-line starting
Doğrudan yol verme (DOL), yüksek bir kalkış akımı ve tanımlanmış bir hızlanma süresi oluşturur. Aşırı yük karakteristiği, normal bir kalkışı sorunsuz geçmeli ancak başarısız bir kalkış veya kilitli rotor, motorun termal kapasitesini aşmadan önce devreye girmelidir. Bu nedenle, hızlanma sırasındaki mevcut gerilim ve tahrik edilen yük ataleti, sadece performans detayları değil, koruma girdileridir.
Yıldız-üçgen başlatma
Yıldız-üçgen sistemler kontaktörler, geçiş zamanlaması ve aşırı yük rölesi için birden fazla olası konum ekler. Aşırı yük elemanının gördüğü akım, hattın içine mi yoksa üçgen devresinin içine mi kurulduğuna bağlıdır. Yol verici üreticisinin belgelenmiş düzenini ve ayar yöntemini kullanın; hatta bağlı bir ayar kuralını üçgen içi kuruluma aktarmayın.
Soft-starter ile beslenen motorlar
Bir soft starter, hızlanma sırasında voltajı kontrol eder ve aşırı yük, durma, faz, bypass ve termal model fonksiyonlarını içerebilir. Dahil edilen özellikler modele göre farklılık gösterir. Akış yukarı kısa devre koruma cihazı, bypass düzenlemesi, aşırı yük sorumluluğu, motor sensörü girişi ve gerekli koordinasyon yine de tanımlanmalıdır. Bir menüde isimlendirilen bir özellik, komple branşman devresinin korunduğunun kanıtı değildir.
Değişken frekanslı sürücü ile beslenen motorlar
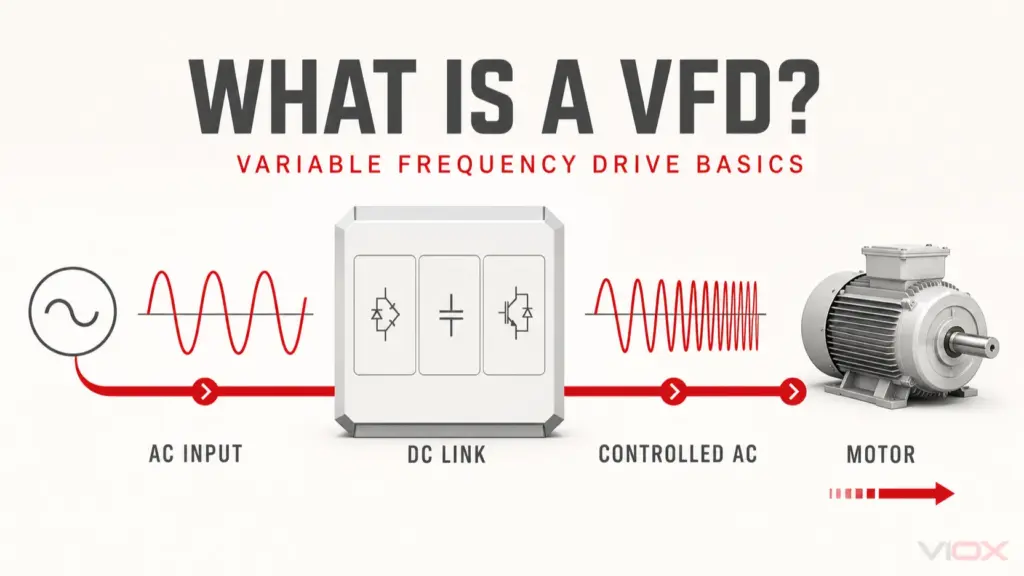
Bir değişken frekanslı sürücü (VFD), sistem sınırını değiştirir. Hat tarafı, sürücü güç elektroniği, çıkış kablosu ve motorun her birinin farklı koruma gereksinimleri vardır. Dahili sürücü fonksiyonları, çıkış akımını ve motor termal modellerini denetleyebilir, ancak bunlar gerekli her akış yukarı koruma cihazının veya doğrudan motor sıcaklık sensörünün yerini otomatik olarak almazlar.
Düşük hızlı soğutma, yansıyan dalga gerilimi, kablo uzunluğu, anahtarlama frekansı, yatak akımı, harmonikler ve yeniden başlatma davranışı önem kazanabilir. Sürücü ve motor üreticilerinin koordineli talimatlarını izleyin. Kontrol kararı için bkz. VFD ve Soft Starter karşılaştırması.
Koordinasyon ve Ayar İş Akışı
Koruma matrisini belgelenmiş bir tasarıma dönüştürmek için aşağıdaki sırayı kullanın.
1. Olası arızaları ve gerekli yanıtları tanımlayın
Her motor için anormal durumu, bunu neyin tespit edebileceğini, gerekli yanıtın alarm, başlatmanın engellenmesi, kontrollü duruş, ani açma veya bakım bildirimi olup olmadığını ve otomatik yeniden başlatmaya izin verilip verilmediğini belirleyin.
2. Algılama ve kesme sınırlarını çizin
Gerilim, faz akımı, artık akım ve sıcaklığın ölçüldüğü yerleri işaretleyin. Ardından güç devresini hangi cihazın açtığını belirleyin. Bu, yaygın bir tasarım hatasını önler: röle çıkışının motoru güvenli bir şekilde kesebileceğini doğrulamadan bir röle fonksiyonu belirlemek.
3. Kısa devre koruma cihazını seçin
Mevcut hata akımını hesaplayın veya edinin. Kesme kapasitesini ve komple yol verici kombinasyonu için üreticinin koordinasyon verilerini doğrulayın. İletken korumasını ve gerekli olan tüm yedek koruma cihazlarını kontrol edin.
4. Aşırı yük fonksiyonunu seçin
Motor etiket verilerini, çalışma rejimini, hızlanma süresini, izin verilen kalkış sayısını, ortam koşullarını ve motorun termal bilgilerini kullanın. Ayar aralığını ve açma karakteristiğini, motorun sınırları dahilinde sürekli aşırı yük, durma veya uzun süreli hızlanma durumları ele alınırken geçerli bir kalkışa izin verecek şekilde seçin.
5. Temel akım korumasının sağlayamadığı fonksiyonları ekleyin
Gerilim izleme, doğrudan sıcaklık algılama, düşük yük koruması, yatak sıcaklığı, titreşim veya proses enstrümantasyonunun gerekli olup olmadığına karar vermek için hata matrisini kullanın. Her fonksiyonun neden var olduğunu ve çalışma sırasında ne yaptığını kaydedin.
6. Seçiciliği ve koordinasyonu doğrulayın
Motor koruyucu, branşman koruma cihazı, besleyici koruması, kontaktör, aşırı yük rölesi ve kumanda mantığı arasındaki etkileşimi kontrol edin. Seçici çalışmanın gerekli olduğu ve sistem tasarımı tarafından desteklendiği durumlarda, uç kısımdaki bir motor arızası, ilgili olmayan yükleri gereksiz yere devreden çıkarmamalıdır.
7. Komple koruma zincirini devreye alın
Devreye alma işlemi, onaylı yöntemler ve üretici talimatları ile şunları doğrulamalıdır:
- cihaz kimliği, değerleri, ayarları ve belgelenmiş koordinasyon kombinasyonu;
- uygulanabilir durumlarda akım trafosu oranı ve polaritesi;
- sensör sürekliliği ve yapılandırılmış sensör tipi;
- faz sırası ve izlenen gerilim sınırları;
- açtırma çıkışı, kontaktör veya devre kesici çalışması ve gösterge;
- alarm ve açtırma mantığı;
- sıfırlama modu ve yeniden başlatma engelleme;
- haberleşme, olay kaydı ve kontrol gücü kaybı davranışı;
- çizimler, etiketler, ayarlar ve koruma çizelgesi arasındaki tutarlılık.
Doğaçlama bir fonksiyonel test olarak kısa devre oluşturmayın, motoru durdurmayın veya sargıyı aşırı ısıtmayın. Üretici onaylı sekonder enjeksiyon, test modları, simülasyon arayüzleri veya kurulu ekipmana uygun kontrollü devreye alma prosedürleri kullanın.
Motor Koruma Çizelgesi Kontrol Listesi
Faydalı bir fiyat teklifi talebi veya tasarım çizelgesi, motor gücünden fazlasını içermelidir:
| Bilgi grubu | Gerekli proje verileri |
|---|---|
| Besleme | Gerilim, frekans, fazlar, topraklama düzeni, mevcut kısa devre akımı |
| Motor | Güç, anma akımı, hız, verimlilik, uygulanabilir durumlarda servis faktörü, yalıtım/sıcaklık verileri |
| Yol alma | DOL, yıldız-üçgen, yumuşak yol verici veya VFD; yol alma akımı; hızlanma süresi; saatteki yol alma sayısı |
| Yük | Pompa, fan, konveyör, kompresör, vinç, kırıcı veya diğerleri; atalet; olası sıkışma/yük düşümü durumu |
| Çevre | Ortam sıcaklığı, rakım, muhafaza, toz, nem, korozyon, uygulanabilir durumlarda tehlikeli bölge sınıflandırması |
| Sensörler | PTC, RTD, termostat, yatak sensörleri, titreşim, proses anahtarları |
| Koruma | Gerekli hata fonksiyonları, alarm/açtırma eylemi, yeniden başlatma politikası, koordinasyon seviyesi, haberleşme |
| Dokümantasyon | Tek hat şeması, kumanda şeması, ayar sayfası, koordinasyon tabloları, devreye alma kayıtları |
Bir VIOX motor kontrol çözümü talep ederken, sadece motor kW veya beygir gücü değerini değil, bu listeyi sağlayın. VIOX, uygun olanı belirlemeye yardımcı olabilir MPCB, aşırı yük rölesi, AC kontaktör, ve ilgili izleme mimarisi. Projeye özel doğrulama, yetkili sistem tasarımcısının sorumluluğundadır.
Nihai Tasarım Kuralı
Doğru soru “Bu motoru hangi devre kesici korur?” değildir. Doğru soru şudur:
Bu motora veya sürece zarar verebilecek olası arıza modları nelerdir, her birini hangi değişken ortaya çıkarır ve hangi koordineli cihaz zamanında alarm verir veya devreyi keser?
Bu soru yanıtlandığında, cihaz seçimi izlenebilir hale gelir. Kısa devre koruması, aşırı yük koruması, anahtarlama, besleme izleme, doğrudan sıcaklık algılama ve mekanik durum izleme, tek bir bileşenin evrensel motor koruması sağladığı iddia edilmeden atanabilir.
Kaynaklar ve Standartlar
- IEEE 3004.8-2016, Endüstriyel ve Ticari Güç Sistemlerinde Motor Koruması için Önerilen Uygulama
- IEC 60947-4-1:2023, Kontaktörler ve Motor Yol Vericiler, düzeltilmiş sürüm 2026-03
- IEC 60034-11:2020, Döner Elektrik Makineleri – Termal Koruma
- IEC 60034-26:2026, Dengesiz Gerilimlerin Üç Fazlı Kafesli Asenkron Motorlar Üzerindeki Etkileri
VIOX Editör Ekibi tarafından yazılmıştır. Son güncelleme 19 Eylül 2026.