در این صفحه
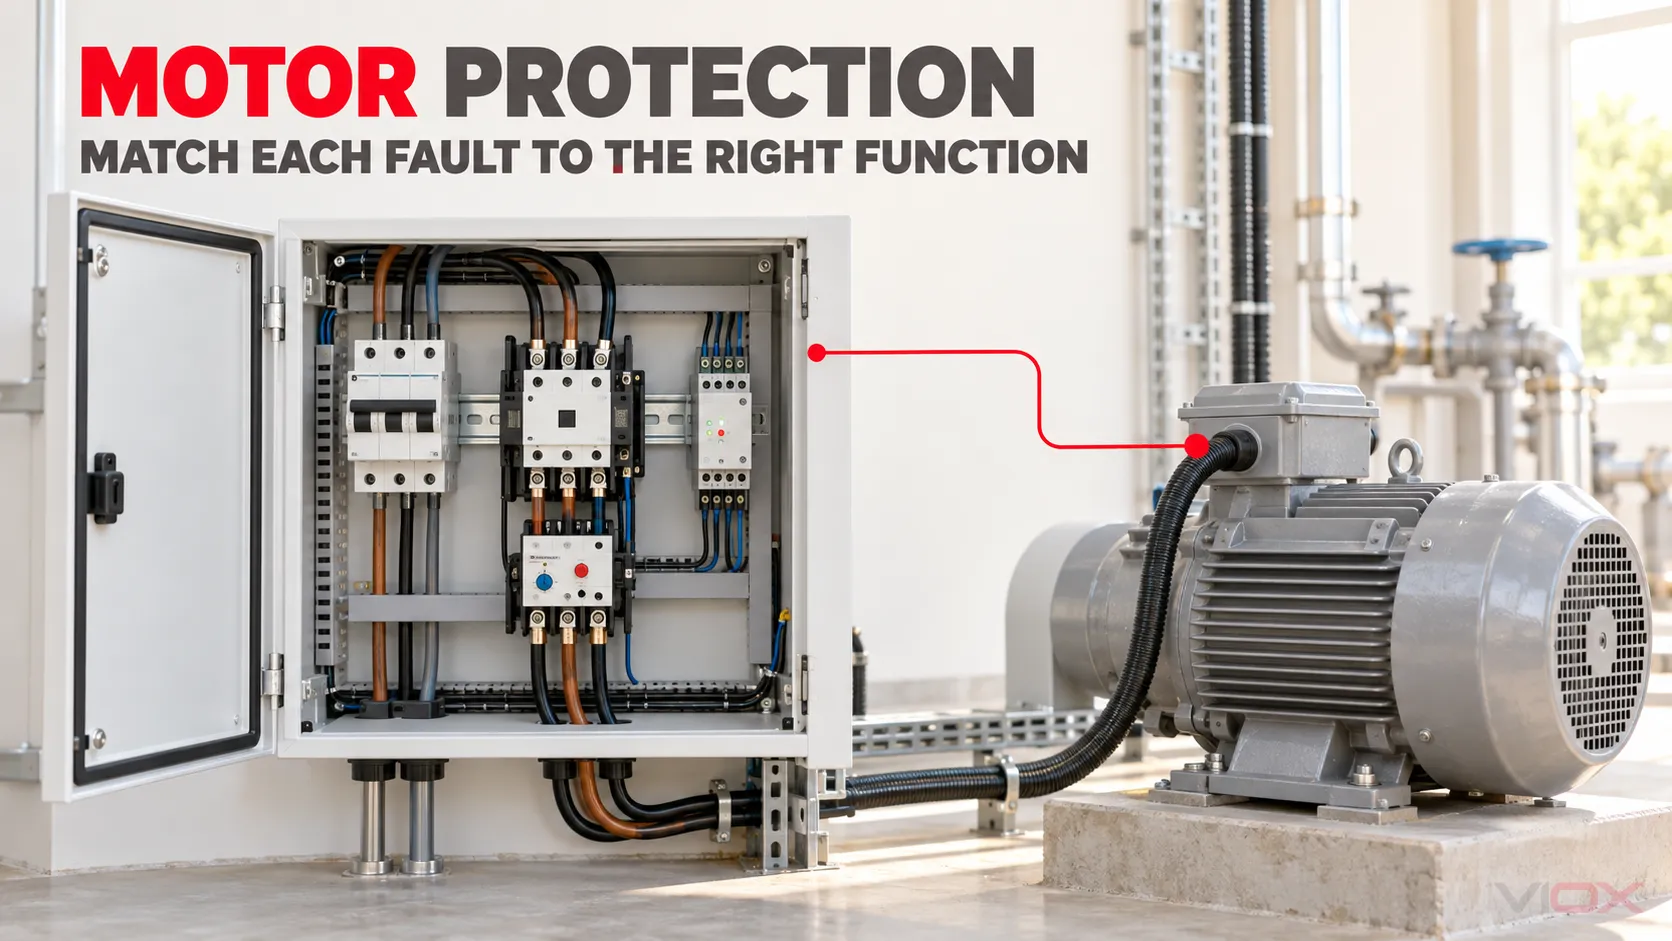
حفاظت موتور فشار ضعیف یک سیستم هماهنگ است، نه فقط یک کلید مدار. دستگاه حفاظتی اتصال کوتاه، انرژی خطای شدید را محدود میکند، عملکرد اضافهبار در برابر تنش حرارتی پایدار محافظت میکند، کنتاکتور سوئیچینگ عادی را انجام میدهد، رلههای پایش بر شرایط تغذیه نظارت میکنند و سنسورهای تعبیهشده گرمایی را تشخیص میدهند که ممکن است از اندازهگیریهای جریان خط پنهان بماند. معماری صحیح به موتور، روش راهاندازی، بار متصل، محیط و پیامدهای خرابی بستگی دارد.
محدوده مهندسی: این راهنما معماری حفاظتی برای موتورهای AC فشار ضعیف در سیستمهای صنعتی و تجاری را پوشش میدهد. این راهنما سیمکشی خاص مدل یا تنظیمات تریپ جهانی را ارائه نمیدهد. انتخاب نهایی دستگاه و تنظیمات نیازمند دادههای موتور، جریان خطای موجود، مطالعه راهاندازی، منحنیهای سازنده، دادههای هماهنگی، شرایط نصب و قوانین محلی قابل اجرا است.
شش لایه حفاظتی
یک طراحی مفید با تفکیک شش عملکردی آغاز میشود که اغلب با هم اشتباه گرفته میشوند:
| لایه حفاظتی | وظیفه اصلی | تجهیزات متداول | Important limitation |
|---|---|---|---|
| محافظت در برابر اتصال کوتاه | قطع جریان خطای بالا و حفاظت از مدار انشعابی | فیوز، MCCB، MCB در موارد مناسب، MPCB/MPSD | دستگاهی که تنها برای وظیفه اتصال کوتاه انتخاب شده باشد، ممکن است حفاظت مناسبی در برابر اضافهبار موتور فراهم نکند |
| حفاظت در برابر اضافه بار موتور | محافظت از موتور در برابر جریان بیش از حد پایدار و اضافهبار حرارتی | رله اضافهبار حرارتی یا الکترونیکی، MPCB، رله حفاظت موتور | حفاظت مبتنی بر جریان ممکن است نتواند تمام منابع گرمایش بیش از حد را تشخیص دهد |
| کلیدزنی و کنترل | راهاندازی، توقف، اینترلاک و ایزولهسازی موتور از عملکرد عادی | کنتاکتور، راهانداز موتور، رله کنترل | کنتاکتور یک وسیله حفاظتی در برابر اتصال کوتاه نیست |
| پایش شرایط تغذیه | تشخیص قطع فاز، توالی فاز، عدم تعادل ولتاژ، اضافه ولتاژ یا افت ولتاژ | رله نظارتی سهفاز، رله چندمنظوره موتور | یک رله ولتاژی، دمای سیمپیچ یا بار مکانیکی را بهطور مستقیم اندازهگیری نمیکند |
| حفاظت حرارتی مستقیم | تشخیص دمای واقعی در سیمپیچ یا سایر نقاط تحت حفاظت | ترمیستور PTC، RTD، ترموستات، رله دما | محل سنسور و ساختار موتور تعیینکننده چیزی است که در واقع اندازهگیری میشود |
| پایش وضعیت و فرآیند | شرایط مکانیکی یا فرآیندی را پیش از آنکه به موتور یا تجهیزات متصل آسیب برسانند، شناسایی کنید | پایش ارتعاش، دمای یاتاقان، جریان کم، توان کم، جریان سیال یا فشار | این عملکردها مکمل حفاظت الکتریکی هستند؛ آنها جایگزین حفاظت مدار انشعابی نمیشوند |
استاندارد IEC 60947-4-1:2023 کنتاکتورهای الکترومکانیکی و راهاندازهای موتور، شامل تجهیزات کلیدزنی حفاظتی موتور را پوشش میدهد. استاندارد IEC 60034-11:2020 بهطور جداگانه به محافظهای حرارتی و آشکارسازهای تعبیهشده در یا قرارگرفته بر روی موتورهای القایی واجد شرایط میپردازد. این تفکیک، بازتابدهنده یک قاعده طراحی کاربردی است: یک قطعه راهانداز جریانسنج و یک حسگر دما، مکانیسم خرابی یکسانی را مشاهده نمیکنند.
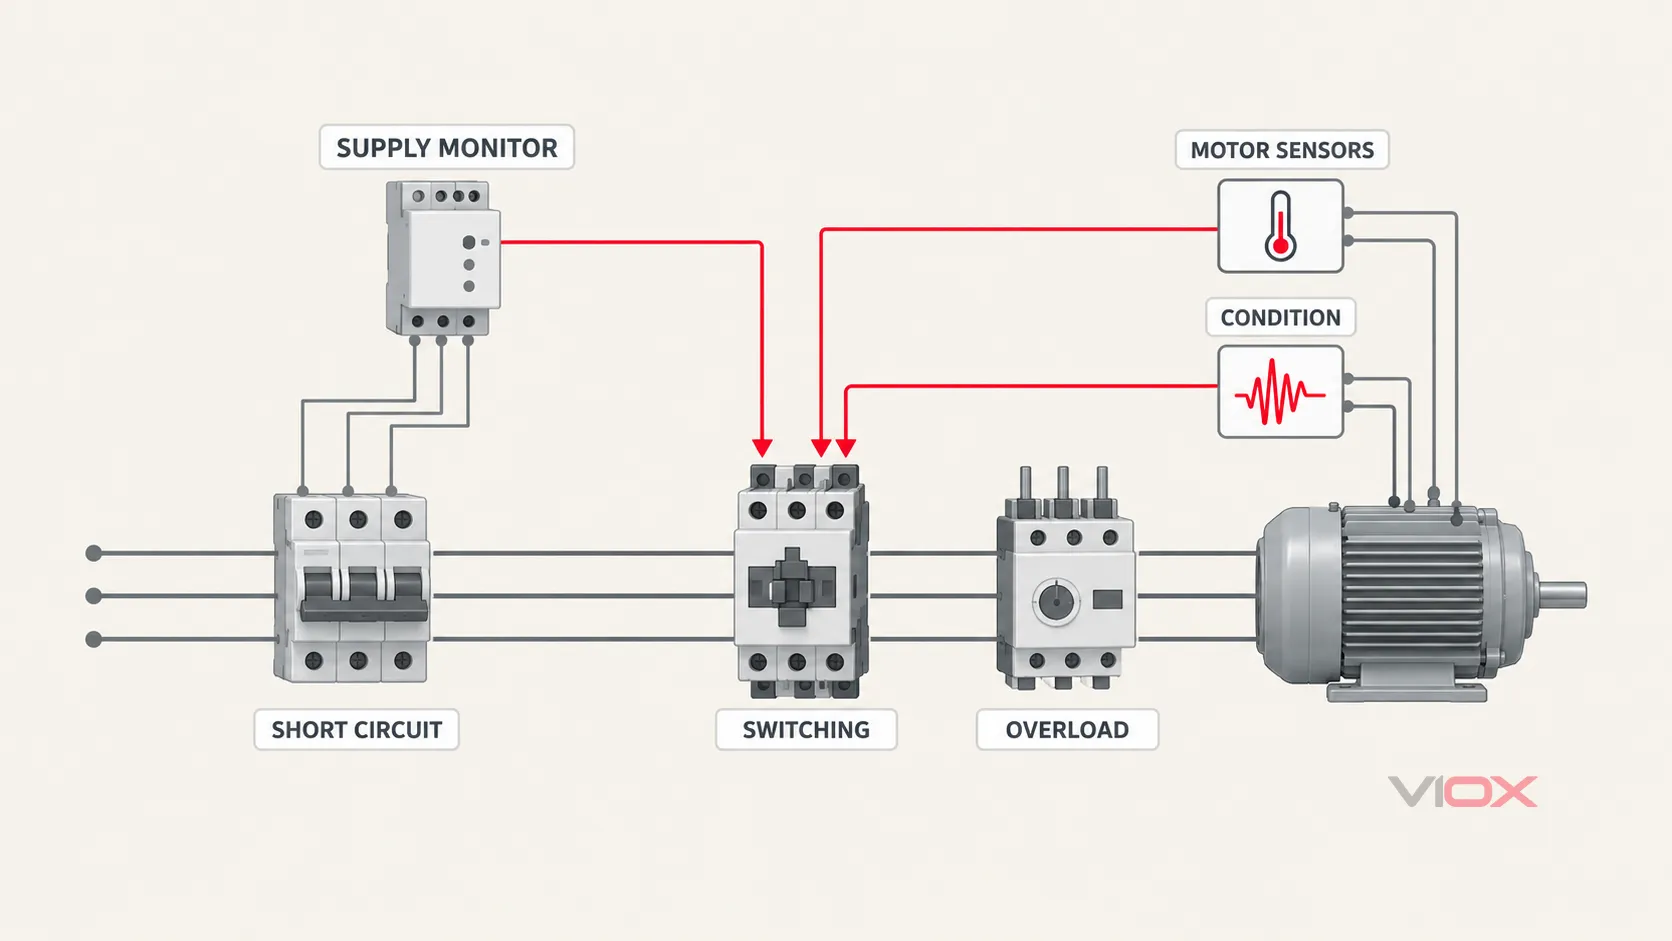
صرفاً معماری عملکردی مفهومی. خطوط نشاندهنده روابط حسگری و حفاظتی هستند؛ آنها سیمکشی نصب در سطح ترمینال نیستند.
کار را با موتور و فرآیند شروع کنید، نه با کلید مدار
پیش از انتخاب تجهیزات حفاظتی، اطلاعات کافی برای توصیف محدودیتهای حرارتی موتور و چرخه کاری آن جمعآوری کنید.
دادههای الکتریکی موتور
حداقل موارد زیر را ثبت کنید:
- ولتاژ نامی، فرکانس، توان، جریان، سرعت و تعداد فازها؛;
- بازده و ضریب توان در مواردی که برای محاسبات سیستم الکتریکی مورد نیاز است؛;
- ضریب سرویس یا اطلاعات بارگذاری مجاز در صورت کاربرد؛;
- کلاس عایقی و دمایی؛;
- روش راهاندازی و جریان راهاندازی مورد انتظار؛;
- زمان شتابگیری مجاز، محدودیتهای استارت گرم و استارت سرد، و تعداد دفعات استارت در ساعت؛;
- اینکه آیا ترمیستورهای PTC، آشکارسازهای دمای مقاومتی (RTDs)، ترموستاتها یا سنسورهای یاتاقان نصب شدهاند یا خیر؛;
- اینکه موتور توسط خط تغذیه میشود، یا با سافتاستارتر و یا اینورتر.
جریان درجشده روی پلاک یک ورودی ضروری است، اما مشخصات حفاظتی کاملی نیست. دو موتور با جریان نامی یکسان میتوانند زمانهای شتابگیری، ظرفیت حرارتی، اینرسی بار، خنککاری و فرکانس استارت مجاز متفاوتی داشته باشند.
رفتار بار متصل
پمپ، فن، نوار نقاله، سنگشکن، کمپرسور و بالابر ریسک یکسانی ندارند. موارد زیر را تعیین کنید:
- گشتاور راهاندازی و اینرسی بار؛;
- اینکه آیا گیر کردن مکانیکی یا روتور قفلشده محتمل است؛;
- اینکه آیا کمباری نشاندهنده پاره شدن تسمه، کارکرد خشک پمپ یا از دست رفتن مواد فرآیندی است؛;
- اینکه آیا تغییر جهت سریع، حرکت لحظهای (Jogging)، ترمز معکوس (Plugging) یا سیکلهای کاری مکرر رخ میدهد؛;
- اینکه آیا موتور میتواند در سرعت پایین برقدار باقی بماند و خاصیت خودخنکشوندگی خود را از دست بدهد؛;
- اینکه آیا یک اینترلاک فرآیندی باید پیش از عملکرد حفاظت الکتریکی، موتور را متوقف کند یا خیر.
نصب و محیط
دمای محیط، ارتفاع، تهویه محفظه، گرد و غبار، رطوبت، اتمسفرهای خورنده، هارمونیکها، کیفیت ولتاژ، طول کابل و دستهبندی میتوانند دمای کاری یا پاسخ تجهیزات حفاظتی را تغییر دهند. به جای فرض عملکرد کاتالوگی در شرایط مرجع، قوانین اصلاح و نصب را برای تجهیزات واقعی اعمال کنید.
پیامد خرابی
توان موتور به تنهایی تعیینکننده میزان اهمیت (بحرانی بودن) نیست. یک پمپ روغنکاری کوچک، فن خنککننده یا موتور روغنبند ممکن است برای یک ماشین بسیار بزرگتر ضروری باشد. مشخص کنید در صورت توقف موتور، عدم استارت، استارت غیرمنتظره یا ادامه کار در شرایط غیرعادی چه اتفاقی میافتد:
- وظیفه استاندارد: پیامد فرآیندی محدود و جایگزینی ساده.
- وظیفه مهم: توقف معنادار تولید، دسترسی دشوار، یا آسیب به تجهیزات تحت کنترل.
- وظیفه حیاتی: ایمنی، تداوم اصلی فرآیند، هزینه تعمیر بالا، یا آسیب ثانویه به عملکرد قابل اطمینان بستگی دارد.
این طبقهبندی تعیین میکند که آیا طراحی باید صرفاً عمل قطع (trip) را انجام دهد، پیش از قطع هشدار دهد، حسگرهای افزونه فراهم کند، رویدادها را ثبت کند، یا با سیستم کنترل یکپارچه شود.
ماتریس حفاظت موتور از خطا تا عملکرد
ماتریس زیر هسته اصلی طراحی است. این ماتریس مشخص میکند که پیش از انتخاب دستگاهی که عملکرد مورد نظر را انجام میدهد، چه چیزی باید تشخیص داده شود.
| شرایط غیرعادی | آنچه باید مشاهده شود | پاسخ حفاظتی | پیادهسازی رایج | محدوده طراحی |
|---|---|---|---|---|
| اتصال کوتاه | جریان فاز یا جریان خطای بسیار بالا | قطع سریع | فیوز، کلید مدار، MPCB/MPSD | تأیید ولتاژ نامی، قدرت قطع، انرژی عبوری و هماهنگی |
| اضافه بار پایدار | جریان و زمان، گاهی اوقات مدل حرارتی | عملکرد تریپ پیش از انباشت تنش حرارتی مخرب | رله اضافهبار حرارتی/الکترونیکی، MPCB، رله موتور | وظیفه کاری موتور و کلاس تریپ را مطابقت دهید؛ صرفاً برای جلوگیری از تریپهای ناخواسته، سایز را بیش از حد بزرگ انتخاب نکنید |
| عدم استارت یا شتابگیری طولانی | جریان بالا باقی میماند در حالی که سرعت در زمان مقرر افزایش نمییابد | تریپ یا توقف استارت | اضافهبار الکترونیکی یا رله موتور؛ منطق استارتر | تمایز بین استارت با اینرسی بالا و حالت قفلشدگی (Stall) |
| روتور قفلشده یا گیر مکانیکی | جریان بالا پس از راهاندازی، سرعت پایین یا گشتاور غیرعادی | تریپ سریع متناسب با حد حرارتی موتور | رله موتور، اضافهبار الکترونیکی، MPCB در مواردی که مشخصه آن مناسب باشد | زمان مجاز روتور قفلشده مختص به هر موتور است |
| قطع جریان فاز | جریان یک فاز وجود ندارد یا بهشدت کاهش یافته است | قطع کردن | رله اضافهبار حساس به فاز یا رله موتور | یک رله صرفاً ولتاژی ممکن است نتواند تمام شرایط قطع فاز در پاییندست را تشخیص دهد |
| عدم تعادل جریان | جریانهای فاز نامساوی | هشدار یا تریپ پیش از داغ شدن بیش از حد | رله الکترونیکی اضافهبار یا حفاظت موتور | علت ممکن است مربوط به منبع تغذیه، اتصالات، سیمپیچی یا بار باشد |
| قطع فاز ولتاژ، خطای توالی یا عدم تعادل | ولتاژهای خط سهفاز و ترتیب فازها | مسدود کردن استارت، هشدار یا تریپ | رله نظارت بر ولتاژ | این دستگاه ولتاژ تغذیه را نظارت میکند، نه گرمای واقعی موتور را |
| افزایش دمای سیمپیچ | دما در محل سنسور تعبیهشده | هشدار و/یا تریپ | PTC/RTD/ترموستات به همراه رله/ورودی مناسب | در مواردی که جریان معیار مناسبی برای دما نیست، ضروری است |
| خطای ارت یا اتصال به زمین | جریان باقیمانده، توالی صفر، یا جریان خطای زمین | هشدار یا تریپ مطابق با سیستم زمین | رله خطای زمین، دستگاه جریان باقیمانده در صورت لزوم، رله حفاظتی | انتخاب به شدت به سیستم زمین و قوانین محلی بستگی دارد |
| جریان کمتر از حد مجاز یا توان کمتر از حد مجاز | جریان، توان اکتیو یا ضریب توان کمتر از بار مورد انتظار | هشدار یا توقف کنترلشده | رله پایش جریان/توان | مفید برای خطاهای فرآیندی؛ جایگزینی برای حفاظت اضافهبار نیست |
| دمای بیش از حد یاتاقان | دمای سنسور یاتاقان | هشدار یا تریپ | RTD/ترموکوپل و رله/سیستم پایش | محافظت از یک موقعیت مکانیکی که توسط جریان استاتور نمایش داده نمیشود |
| لرزش بیش از حد | دامنه، طیف یا روند ارتعاش | هشدار، تریپ یا اقدام تعمیر و نگهداری | پایشگر ارتعاش یا سیستم پایش وضعیت | آستانهها به استانداردهای ماشین و نصب بستگی دارند |
| استارتهای بیش از حد یا سیکلهای سریع | تعداد استارت و زمان بین استارتها | ممانعت از راهاندازی مجدد یا هشدار | رله موتور، منطق PLC با طراحی ایمنی مناسب | محدودیتهای راهاندازی مجدد گرم/سرد موتور، تعیینکننده این قاعده است |
هیچ ردیفی نباید مستقیماً به لیست خرید تبدیل شود. این ماتریس موارد مورد نیاز را مشخص میکند 功能; ؛ طراح باید سپس بررسی کند که کدام دستگاه انتخابشده واقعاً آن عملکرد را پیادهسازی میکند و تحت چه شرایطی.
هر تجهیز چه چیزی را میتواند و چه چیزی را نمیتواند محافظت کند
فیوز یا کلید مدار
دستگاه حفاظتی اتصال کوتاه شاخه باید جریان خطای احتمالی را بهطور ایمن قطع کرده و با مجموعه راهانداز پاییندست هماهنگ باشد. یک فیوز یا کلید مدار میتواند هادیها و تجهیزات را در برابر جریان خطای شدید محافظت کند، اما حفاظت شاخه معمولی بهطور خودکار یک مدل حرارتی کافی برای موتور نیست.
برای مدارهای موتور، موارد زیر را بررسی کنید:
- ولتاژ سیستم و ولتاژ بهرهبرداری؛;
- جریان اتصال کوتاه احتمالی در نقطه نصب؛;
- ظرفیت قطع یا قدرت قطع؛;
- انرژی عبوری و جریان پیک در صورت لزوم؛;
- تحمل جریان راهاندازی؛;
- هماهنگی با کنتاکتور و رله اضافهبار؛;
- حفاظت پشتیبان یا شرایط آبشاری اعلامشده توسط سازنده؛;
- الزامات مدار انشعاب محلی و حفاظت هادی.
کنتاکتور و رله اضافهبار انتخابشده ممکن است دارای ترکیب هماهنگی اتصال کوتاه منتشرشده با فیوز یا کلید مدار خاصی باشند. پس از جایگزینی با خانواده یا ردهبندی دیگر، فرض هماهنگی معادل را نداشته باشید.
کلید مدار حفاظت موتور
یک کلید مدار حفاظت موتور (MPCB)، که در برخی متون استاندارد به آن دستگاه کلیدزنی حفاظتی موتور نیز گفته میشود، میتواند حفاظت اضافهبار قابل تنظیم و حفاظت اتصال کوتاه را در یک دستگاه ترکیب کند. بسته به ساختار، این دستگاه ممکن است کلیدزنی دستی و حساسیت به قطع فاز را نیز فراهم کند.
این بدان معنا نیست که هر MPCB عدم تعادل ولتاژ، دمای سیمپیچ، نشت جریان به زمین، کمباری، دمای یاتاقان یا لرزش را تشخیص میدهد. آن عملکردها نیازمند مستندات صریح محصول و اغلب سنسورها یا رلههای جداگانه هستند. برای توضیح در سطح دستگاه، از VIOX استفاده کنید راهنمای MPCB و محدوده محصول MPCB.
کنتاکتور
کنتاکتور کلیدزنی عملیاتی مکرر را انجام میدهد و به مدار کنترل اجازه میدهد تا هنگام عملکرد رله حفاظتی، موتور را متوقف کند. دستهبندی بهرهبرداری، جریان عملیاتی، ولتاژ بوبین/کنترل، فرکانس کلیدزنی و هماهنگی آن با دستگاههای حفاظتی باید متناسب با کاربرد باشد.
یک کنتاکتور به تنهایی اضافهبار را تشخیص نمیدهد و برای قطع جریانهای اتصال کوتاه دلخواه طراحی نشده است. این قطعه هنگامی که با عملکردهای کنترلی و حفاظتی مورد نیاز ترکیب شود، به بخشی از راهانداز موتور تبدیل میگردد. مشاهده کنید کنتاکتور در مقابل استارتر موتور و VIOX محدوده کنتاکتور AC.
رله اضافه بار
یک رله اضافهبار، جریان موتور را به صورت مستقیم یا غیرمستقیم اندازهگیری میکند و هنگامی که آستانه زمانی-جریانی یا مدل حرارتی آن فراتر رود، به کنتاکتور فرمان قطع میدهد. طراحیهای حرارتی و الکترونیکی در محدوده تنظیم، رفتار در برابر قطع فاز، جبرانسازی دما، گزینههای بازنشانی، کلاس تریپ، عیبیابی و عملکردهای اضافی با یکدیگر تفاوت دارند.
کلاس تریپ باید اجازه راهاندازی مجاز موتور را بدهد، در حالی که پیش از آنکه موتور از حد تحمل حرارتی خود فراتر رود، عمل کند. انتخاب یک کلاس کندتر صرفاً برای جلوگیری از تریپهای مزاحم میتواند باعث شود که موتور متوقفشده یا تحت اضافهبار، به اندازه کافی محافظت نشود. VIOX راهنمای رله اضافهبار حرارتی این دستگاه را توضیح میدهد، در حالی که رله اضافه بار حرارتی در مقابل MPCB محدودههای حفاظتی آنها را تعریف میکند.
رله پایش سهفاز
یک رله پایش ولتاژ میتواند توالی فاز، قطع فاز، عدم تعادل ولتاژ، افت ولتاژ و اضافه ولتاژ را پیش از صدور اجازه استارت یا در حین کارکرد موتور نظارت کند. این رله زمانی مفید است که کیفیت منبع تغذیه یک خطر جدی باشد، بهویژه در مواردی که توالی فاز اشتباه میتواند باعث چرخش معکوس ماشینآلات شود.
با این حال، پایش ولتاژ و پایش جریان قابل جایگزینی با یکدیگر نیستند. یک هادی قطعشده یا کنتاکت معیوب در پاییندست نقطه حسگر ولتاژ ممکن است منجر به شرایط قطع جریان شود که رله آن را تشخیص نمیدهد. برعکس، یک رله اضافهبار حساس به جریان، لزوماً پس از جابجایی فاز، مانع از استارت نمیشود. محلهای حسگر و متغیرهای اندازهگیریشده آنها باید در دیاگرام حفاظتی نشان داده شوند.
سنسورهای دمای تعبیهشده
ترمیستورهای PTC یا RTDهای تعبیهشده، دما را در نزدیکی محل نصب خود پایش میکنند. این تجهیزات بهویژه در مواردی که جریان موتور بهطور قابلاطمینانی پیشبینیکننده گرمایش نیست، از جمله در شرایط اختلال در خنککاری، دمای محیط غیرعادی، استارتهای مکرر، کارکرد در سرعت پایین یا وظایف خاص تغذیهشده توسط اینورتر، بسیار ارزشمند هستند.
استاندارد IEC 60034-11:2020 الزامات مربوط به محافظها و آشکارسازهای حرارتی داخلی را در محدوده موتورهای تعریفشده خود مشخص میکند. سنسور، ارزیاب، مدار تریپ، منطق بازنشانی و پاسخ به خطا باید بهعنوان یک زنجیره حفاظتی کامل در نظر گرفته شوند، نه بهعنوان یک تجهیز جانبی مجزا.
سه معماری حفاظتی کاربردی
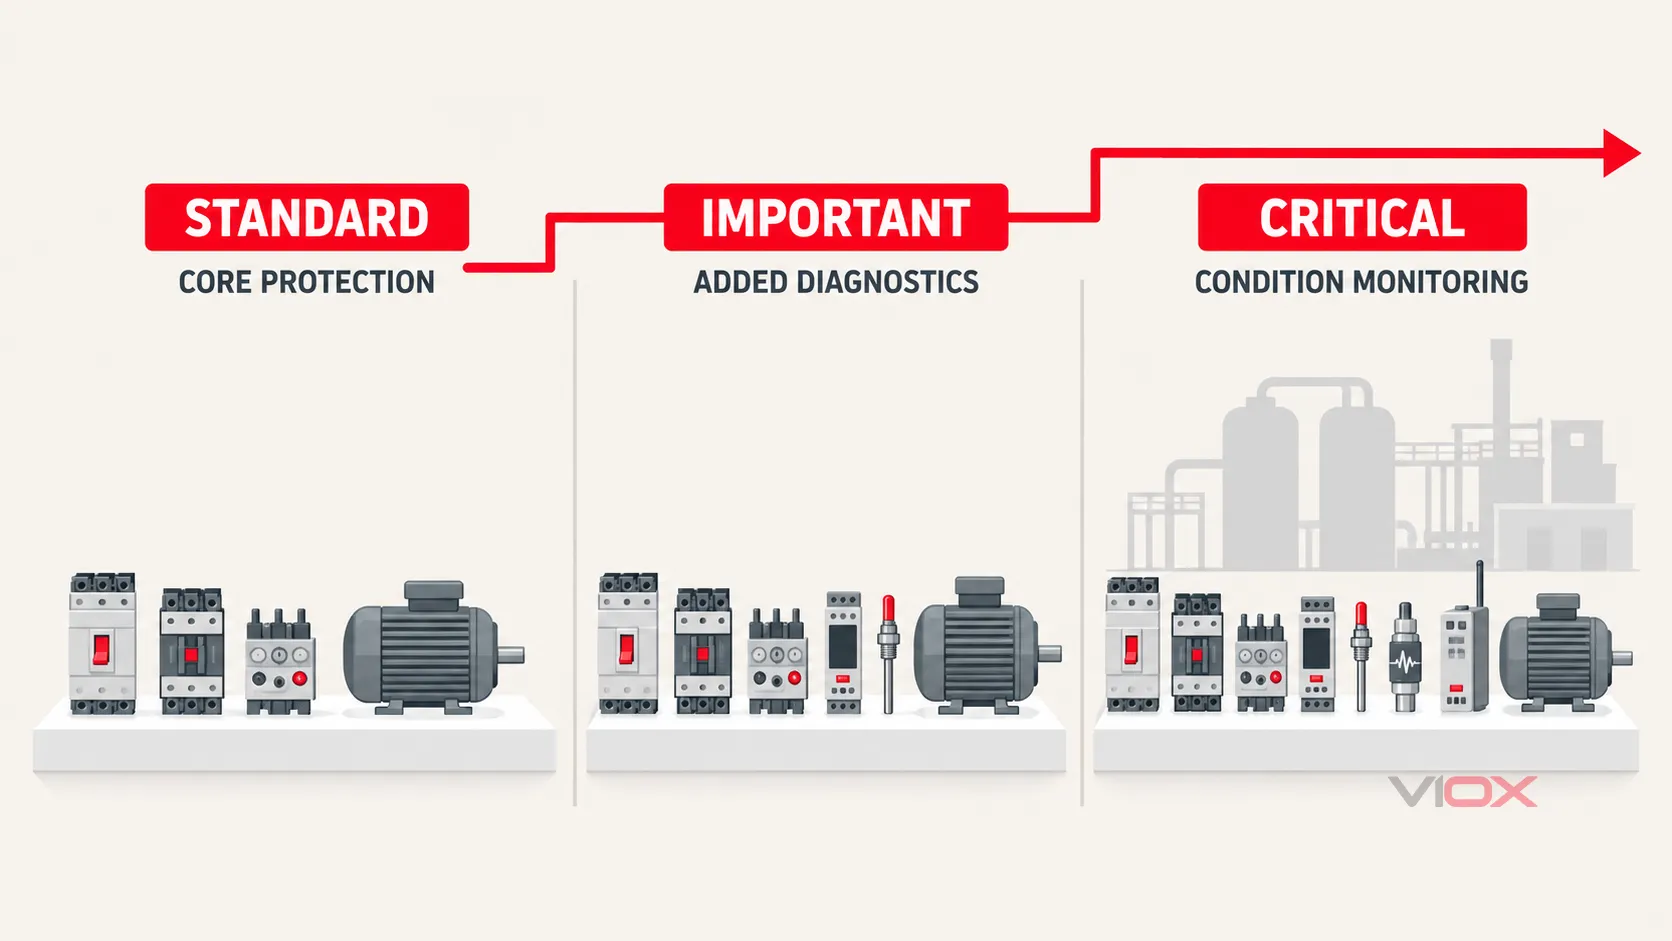
عمق حفاظت از پیامدها و حالتهای خطای قابلتشخیص پیروی میکند، نه صرفاً از اندازه موتور. گروههای دستگاهی مفهومی هستند و باید برای پروژه واقعی تأیید شوند.
سطح ۱: مدار موتور استاندارد
یک معماری استاندارد معمولی شامل موارد زیر است:
- حفاظت در برابر اتصال کوتاه شاخه؛;
- یک کنتاکتور یا راهانداز مناسب؛;
- حفاظت در برابر اضافهبار موتور؛;
- هماهنگی اتصال کوتاه تاییدشده برای ترکیب تجهیزات انتخابشده؛;
- یک مدار کنترل که در صورت نیاز، از راهاندازی مجدد خودکار ناایمن جلوگیری میکند.
این امر میتواند به صورت فیوز یا کلید مدار به همراه کنتاکتور و رله اضافهبار، یا به صورت MPCB به همراه کنتاکتور پیادهسازی شود. انتخاب این مورد، تصمیمی مربوط به مونتاژ است، نه رقابتی بین تجهیزات منفرد. دو چیدمان را در اینجا مقایسه کنید: MCB + کنتاکتور + رله اضافهبار در مقابل MPCB + کنتاکتور.
سطح ۲: مدار موتور مهم
برای بارهای حیاتی در تولید یا بارهای دارای الزامات مکانیکی بالا، عملکردهایی را که توسط ارزیابی خطر توجیه میشوند، اضافه کنید:
- تشخیص قطع فاز و عدم تعادل جریان؛;
- حفاظت در برابر استارت طولانی یا قفلشدگی (استال)؛;
- پایش ولتاژ تغذیه و توالی فاز؛;
- ورودی دمای سیمپیچ PTC یا RTD در صورت موجود بودن؛;
- حفاظت در برابر کاهش جریان یا کاهش توان برای شرایط فقدان بار؛;
- نمایش علت تریپ و تاریخچه رویدادها؛;
- خروجیهای آلارم که امکان مداخله پیش از خاموشی در شرایط ایمن را فراهم میکنند.
هدف، نصب تمامی رلهها نیست. هدف، پوشش دادن حالتهای خرابی محتملی است که عملکردهای پایه اضافهجریان و اضافهبار قادر به تشخیص آنها نیستند.
سطح ۳: مدار موتور حیاتی
موتورهای حیاتی ممکن است استفاده از یک رله مدیریت موتور چندمنظوره یا رله حفاظتی به همراه حسگرهای مستقیم وضعیت را توجیهپذیر کنند. بسته به نوع ماشین و فرآیند، معماری ممکن است شامل موارد زیر باشد:
- نظارت بر جریان، ولتاژ، مدل حرارتی، استال (قفلشدگی) و راهاندازی؛;
- کانالهای دمای سیمپیچ و یاتاقان؛;
- پایش ارتعاش یا وضعیت مکانیکی؛;
- منطق شمارش استارت و ممانعت از راهاندازی مجدد؛;
- ارتباط با یک PLC، DCS یا سیستم مدیریت دارایی؛;
- هشدار پیش از تریپ، ثبت رویدادها و دادههای خطای دارای برچسب زمانی؛;
- حفاظت در برابر قطع توان کنترلی و فلسفه راهاندازی مجدد مهندسیشده؛;
- افزونگی در مواردی که یک سنسور یا مدار تریپ واحد، ریسک غیرقابل قبولی ایجاد میکند.
بحرانی بودن، لزوماً به معنای نیاز به حداکثر پیچیدگی نیست. هر سنسور، مسیر تریپ و وابستگی ارتباطیِ اضافه شده، تعهدات تست و نگهداری به همراه میآورد. طراحی باید تا حد امکان ساده باشد و در عین حال خطرات تعریفشده را پوشش دهد.
روش راهاندازی، مسئله حفاظت را تغییر میدهد
راه اندازی مستقیم
راهاندازی مستقیم (DOL) جریان راهاندازی بالا و دوره شتابگیری مشخصی ایجاد میکند. مشخصه اضافهبار باید در طول یک راهاندازی عادی عمل نکند، اما پیش از آنکه راهاندازی ناموفق یا روتور قفلشده از ظرفیت حرارتی موتور فراتر رود، وارد عمل شود. بنابراین، ولتاژ موجود در حین شتابگیری و اینرسی بارِ محرک، ورودیهای حفاظتی هستند، نه صرفاً جزئیات عملکردی.
راهاندازی ستاره-مثلث
سیستمهای ستاره-مثلث، کنتاکتورها، زمانبندی انتقال و مکانهای متعدد ممکن برای رله اضافهبار را اضافه میکنند. جریانی که توسط المان اضافهبار دیده میشود، به این بستگی دارد که آیا در خط اصلی نصب شده است یا داخل مدار مثلث. از چیدمان و روش تنظیم مستندشده توسط سازنده استارتر استفاده کنید؛ یک قانون تنظیمِ متصل به خط را به نصب داخل مثلث منتقل نکنید.
موتورهای تغذیهشده با سافتاستارتر
یک سافت استارتر، ولتاژ را در حین شتابگیری کنترل میکند و ممکن است شامل عملکردهای اضافهبار، توقف ناگهانی (stall)، فاز، بایپس و مدل حرارتی باشد. ویژگیهای گنجانده شده بسته به مدل متفاوت است. تجهیز حفاظتی اتصال کوتاه بالادست، آرایش بایپس، مسئولیت اضافهبار، ورودی سنسور موتور و هماهنگی مورد نیاز همچنان باید تعریف شوند. وجود یک ویژگی در منو، دلیلی بر حفاظت کامل مدار شاخهای نیست.
موتورهای تغذیهشده با درایو فرکانس متغیر
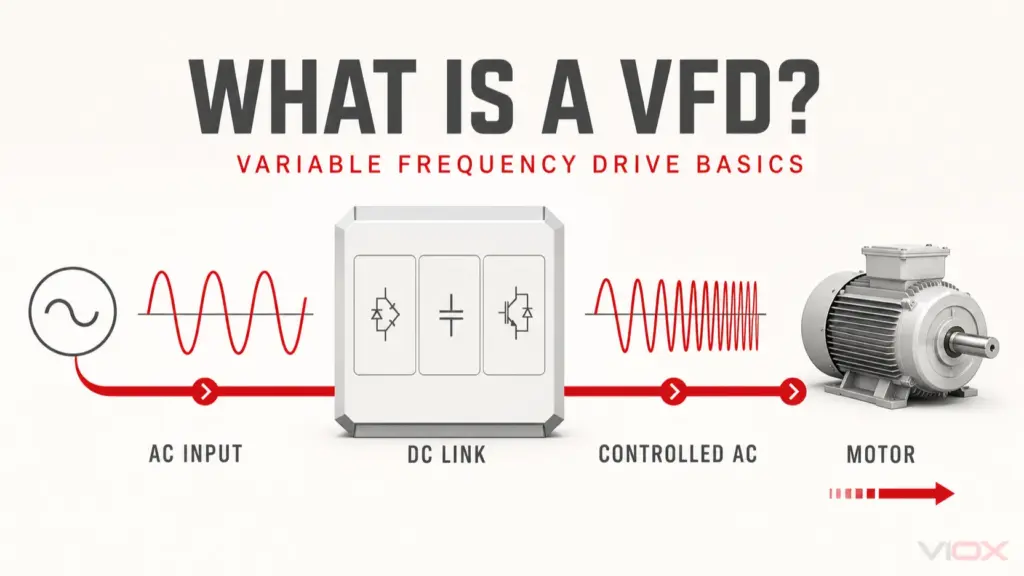
یک درایو فرکانس متغیر (VFD) مرز سیستم الکتریکی را تغییر میدهد. سمت خط، الکترونیک قدرت درایو، کابل خروجی و موتور، هر کدام نگرانیهای حفاظتی متفاوتی دارند. عملکردهای داخلی درایو ممکن است جریان خروجی و مدلهای حرارتی موتور را نظارت کنند، اما آنها بهطور خودکار جایگزین تمام تجهیزات حفاظتی مورد نیاز بالادست یا سنسور مستقیم دمای موتور نمیشوند.
خنککاری در سرعت پایین، تنش موج بازتابی، طول کابل، فرکانس سوئیچینگ، جریان یاتاقان، هارمونیکها و رفتار راهاندازی مجدد ممکن است اهمیت پیدا کنند. از دستورالعملهای هماهنگشده سازندگان درایو و موتور پیروی کنید. برای تصمیمگیری کنترلی، به ... مراجعه کنید VFD در مقابل سافت استارتر.
گردش کار هماهنگی و تنظیمات
از توالی زیر برای تبدیل ماتریس حفاظتی به یک طرح مستند استفاده کنید.
۱. خطاهای محتمل و پاسخهای مورد نیاز را تعریف کنید
برای هر موتور، وضعیت غیرعادی، عامل تشخیصدهنده آن، اینکه آیا پاسخ مورد نیاز هشدار، مسدود کردن راهاندازی، توقف کنترلشده، قطع فوری یا اعلان تعمیر و نگهداری است، و اینکه آیا راهاندازی مجدد خودکار مجاز است یا خیر را مشخص کنید.
۲. مرزهای حسگر و قطعکننده را ترسیم کنید
محل اندازهگیری ولتاژ، جریان فاز، جریان باقیمانده و دما را مشخص کنید. سپس تعیین کنید کدام دستگاه مدار قدرت را قطع میکند. این کار از یک خطای طراحی رایج جلوگیری میکند: تعیین عملکرد رله بدون اطمینان از اینکه خروجی تریپ آن میتواند موتور را بهطور ایمن قطع کند.
۳. دستگاه حفاظت در برابر اتصال کوتاه را انتخاب کنید
جریان خطای موجود را محاسبه یا دریافت کنید. ظرفیت قطع و دادههای هماهنگی سازنده برای کل ترکیب استارتر را بررسی کنید. حفاظت هادی و هرگونه دستگاه حفاظتی پشتیبان مورد نیاز را کنترل کنید.
۴. عملکرد اضافهبار را انتخاب کنید
از دادههای پلاک موتور، وظیفه کاری، زمان شتابگیری، تعداد استارتهای مجاز، شرایط محیطی و اطلاعات حرارتی موتور استفاده کنید. محدوده تنظیم و مشخصه تریپ را بهگونهای انتخاب کنید که استارت معتبر مجاز باشد، در حالی که اضافهبار پایدار، قفلشدگی (استال) یا شتابگیری طولانی در محدوده مجاز موتور مدیریت شود.
۵. عملکردهایی را که حفاظت جریان پایه نمیتواند ارائه دهد، اضافه کنید
از ماتریس خطا استفاده کنید تا تصمیم بگیرید که آیا پایش ولتاژ، حسگر مستقیم دما، حفاظت در برابر کمباری، دمای یاتاقان، ارتعاش یا ابزار دقیق فرآیند توجیهپذیر است یا خیر. دلیل وجود هر عملکرد و نحوه عملکرد آن در هنگام فعالسازی را ثبت کنید.
۶. بررسی انتخابگری و هماهنگی
تعامل بین محافظ موتور، دستگاه حفاظتی شاخه، حفاظت فیدر، کنتاکتور، رله اضافهبار و منطق کنترل را بررسی کنید. در صورت نیاز به عملکرد انتخابی و پشتیبانی طراحی سیستم، خطای موتور در پاییندست نباید باعث قطع غیرضروری بارهای نامرتبط شود.
۷. راهاندازی زنجیره حفاظتی کامل
راهاندازی باید با روشهای تاییدشده و دستورالعملهای سازنده موارد زیر را تایید کند:
- هویت دستگاه، رتبهبندی، تنظیمات و ترکیب هماهنگی مستندشده؛;
- نسبت و پلاریته ترانسفورماتور جریان در صورت کاربرد؛;
- پیوستگی سنسور و نوع سنسور پیکربندیشده؛;
- توالی فاز و محدودههای ولتاژ تحت نظارت؛;
- خروجی تریپ، عملکرد کنتاکتور یا کلید مدار، و نشانگر؛;
- منطق آلارم در مقابل تریپ؛;
- حالت بازنشانی (reset) و ممانعت از راهاندازی مجدد؛;
- ارتباطات، ثبت رویدادها، و رفتار در هنگام قطع تغذیه کنترلی؛;
- سازگاری بین نقشهها، برچسبها، تنظیمات، و جدول حفاظتی.
به عنوان یک تست عملکردی بداهه، اتصال کوتاه ایجاد نکنید، موتور را متوقف نکنید و باعث داغ شدن بیش از حد سیمپیچ نشوید. از تزریق ثانویه مورد تایید سازنده، حالتهای تست، رابطهای شبیهسازی، یا رویههای راهاندازی کنترلشده که برای تجهیزات نصبشده مناسب هستند، استفاده کنید.
چکلیست برنامه حفاظت از موتور
یک درخواست استعلام قیمت یا جدول طراحی مفید باید شامل مواردی فراتر از توان موتور باشد:
| گروه اطلاعات | دادههای مورد نیاز پروژه |
|---|---|
| تغذیه | ولتاژ، فرکانس، فازها، آرایش زمینکردن، جریان خطای موجود |
| موتور | توان، جریان نامی (In)، سرعت، بازده، ضریب سرویس در صورت کاربرد، دادههای عایقی/دمایی |
| راهاندازی | راهاندازی مستقیم (DOL)، ستاره-مثلث، سافت استارتر، یا VFD؛ جریان راهاندازی؛ زمان شتابگیری؛ تعداد دفعات راهاندازی در ساعت |
| بار | پمپ، فن، نوار نقاله، کمپرسور، بالابر، سنگشکن، یا موارد دیگر؛ اینرسی؛ شرایط محتمل گیر کردن/کمباری |
| محیط زیست | دمای محیط، ارتفاع از سطح دریا، محفظه، گرد و غبار، رطوبت، خوردگی، طبقهبندی محیطهای خطرناک در صورت کاربرد |
| حسگرها | PTC، RTD، ترموستات، سنسورهای یاتاقان، لرزش، سوئیچهای فرآیندی |
| حفاظت | توابع خطای مورد نیاز، عملکرد هشدار/تریپ، سیاست راهاندازی مجدد، سطح هماهنگی، ارتباطات |
| مستندات | نمودار تکخطی، شماتیک کنترل، برگه تنظیمات، جداول هماهنگی، سوابق راهاندازی |
هنگام درخواست راهکار کنترل موتور VIOX، این فهرست را ارائه دهید و تنها به توان موتور بر حسب kW یا اسب بخار اکتفا نکنید. VIOX میتواند سپس در شناسایی موارد مناسب کمک کند MPCB, رله اضافه بار, کنتاکتور AC, ، و معماری پایش مرتبط. تأییدیه مختص پروژه همچنان بر عهده طراح سیستم واجد شرایط است.
قانون طراحی نهایی
پرسش درست این نیست که “کدام کلید مدار از این موتور محافظت میکند؟” بلکه این است:
کدام حالتهای خرابی محتمل میتوانند به این موتور یا فرآیند آسیب برسانند، چه متغیری هر یک را آشکار میسازد، و کدام دستگاه هماهنگشده در زمان مناسب هشدار داده یا مدار را قطع میکند؟
هنگامی که به این پرسش پاسخ داده شود، انتخاب دستگاه قابل ردیابی میشود. حفاظت در برابر اتصال کوتاه، حفاظت در برابر اضافهبار، کلیدزنی، پایش تغذیه، حسگری مستقیم دما و پایش وضعیت مکانیکی را میتوان بدون ادعای اینکه یک قطعه حفاظت جامع موتور را فراهم میکند، تخصیص داد.
منابع و استانداردها
- IEEE 3004.8-2016، دستورالعمل پیشنهادی برای حفاظت موتور در سیستمهای قدرت صنعتی و تجاری
- استاندارد IEC 60947-4-1:2023، کنتاکتورها و راهاندازهای موتور، نسخه اصلاحشده 2026-03
- استاندارد IEC 60034-11:2020، ماشینهای الکتریکی دوار – حفاظت حرارتی
- استاندارد IEC 60034-26:2026، اثرات ولتاژهای نامتعادل بر موتورهای القایی قفسسنجابی سهفاز
نوشته شده توسط تیم تحریریه VIOX. آخرین بهروزرسانی ۱۹ سپتامبر ۲۰۲۶.