

ໃນໜ້ານີ້
ສຳລັບການຕິດຕັ້ງທາງອຸດສາຫະກຳທົ່ວໄປສ່ວນໃຫຍ່, AC drive ທີ່ໃຊ້ຮ່ວມກັບມໍເຕີ AC ທີ່ເຂົ້າກັນໄດ້ແມ່ນຈຸດເລີ່ມຕົ້ນປົກກະຕິ. DC drive ຍັງຄົງເປັນທາງເລືອກທີ່ດີໃນກໍລະນີທີ່ມີມໍເຕີ DC ແລະເຄື່ອງຈັກທີ່ຍັງໃຊ້ງານໄດ້ຢູ່, ຂະບວນການເຮັດວຽກຂຶ້ນກັບພຶດຕິກຳຄວາມໄວ-ແຮງບິດທີ່ກຳນົດໄວ້, ແລະການຮັກສາລະບົບເດີມໄວ້ຈະສ້າງຄວາມສ່ຽງໃນວົງຈອນຊີວິດໜ້ອຍກວ່າການປ່ຽນແປງເຄື່ອງຈັກທັງໝົດ.
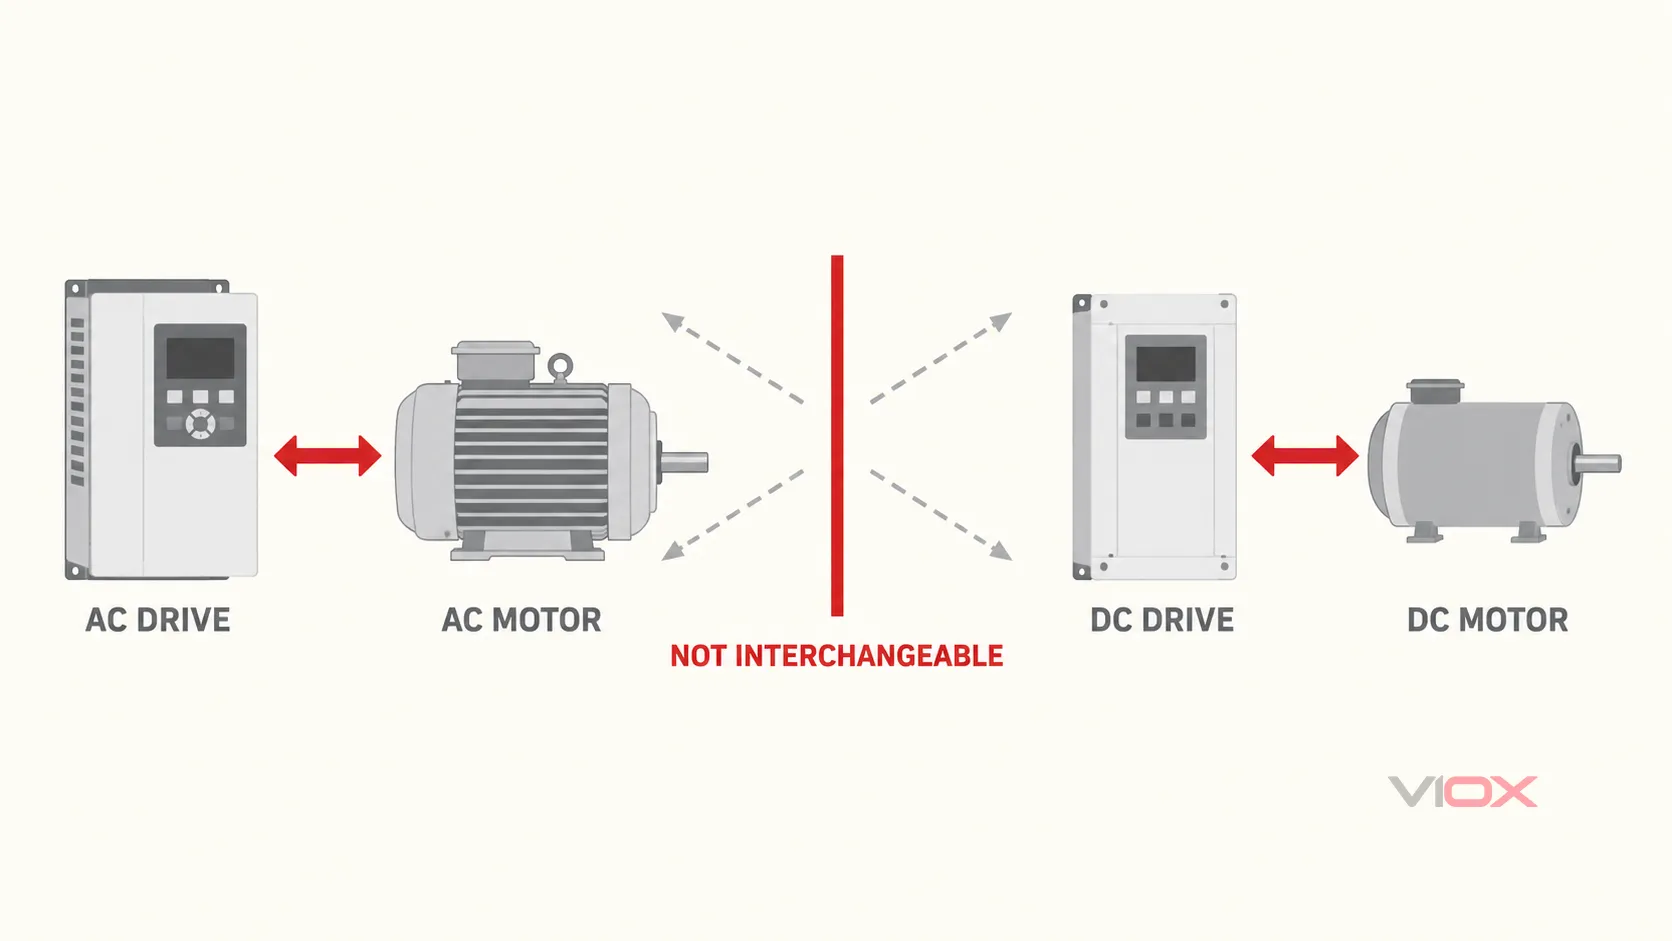
ກົດການເລືອກອັນທຳອິດແມ່ນເດັດຂາດ: ເລືອກໄດຣຟ໌ໃຫ້ກົງກັບປະເພດຂອງມໍເຕີ. AC drive ຜະລິດໄຟຟ້າ AC ທີ່ຖືກຄວບຄຸມສຳລັບມໍເຕີ AC ທີ່ເຂົ້າກັນໄດ້. DC drive ຜະລິດໄຟຟ້າ DC ທີ່ຖືກຄວບຄຸມສຳລັບມໍເຕີ DC ທີ່ເຂົ້າກັນໄດ້. ທັງສອງຢ່າງບໍ່ສາມາດນຳມາປ່ຽນແທນກັນໄດ້ໂດຍກົງ, ແລະການປ່ຽນປະເພດໄດຣຟ໌ໂດຍປົກກະຕິແລ້ວຈະຕ້ອງປ່ຽນມໍເຕີ, ລະບົບຕອບສະໜອງ (feedback), ການເດີນສາຍໄຟ, ການປ້ອງກັນ, ການຄວບຄຸມ, ວຽກງານການທົດສອບລະບົບ, ແລະບາງຄັ້ງກໍລວມເຖິງການຕິດຕັ້ງທາງກົນຈັກນຳອີກ.
ພາບລວມຂອງ AC Drive ທຽບກັບ DC Drive
| ປັດໄຈໃນການຕັດສິນໃຈ | ລະບົບ AC drive | ລະບົບຂັບເຄື່ອນດ້ວຍໄຟຟ້າກະແສກົງ (DC drive system) | ຜົນກະທົບຕໍ່ການເລືອກ |
|---|---|---|---|
| ມໍເຕີທີ່ຖືກຄວບຄຸມ | ມໍເຕີ AC ທີ່ເຂົ້າກັນໄດ້; ໂດຍທົ່ວໄປແລ້ວແມ່ນມໍເຕີອິນດັກຊັນ, ໂດຍຮອງຮັບມໍເຕີປະເພດອື່ນສະເພາະໃນກໍລະນີທີ່ໄດຣຟ໌ຖືກອອກແບບມາເພື່ອຮອງຮັບພວກມັນເທົ່ານັ້ນ | ມໍເຕີ DC ທີ່ເຂົ້າກັນໄດ້; ໂດຍທົ່ວໄປແລ້ວແມ່ນເຄື່ອງຈັກແບບມີແປງຖ່ານ, ແບບແມ່ເຫຼັກຖາວອນ ຫຼື ແບບແຍກການກະຕຸ້ນ/ຂົດລວດສະໜາມ, ຂຶ້ນຢູ່ກັບໄດຣຟ໌ | ຢືນຢັນເທັກໂນໂລຢີຂອງມໍເຕີໃຫ້ແນ່ນອນກ່ອນທີ່ຈະປຽບທຽບຄ່າພິກັດ |
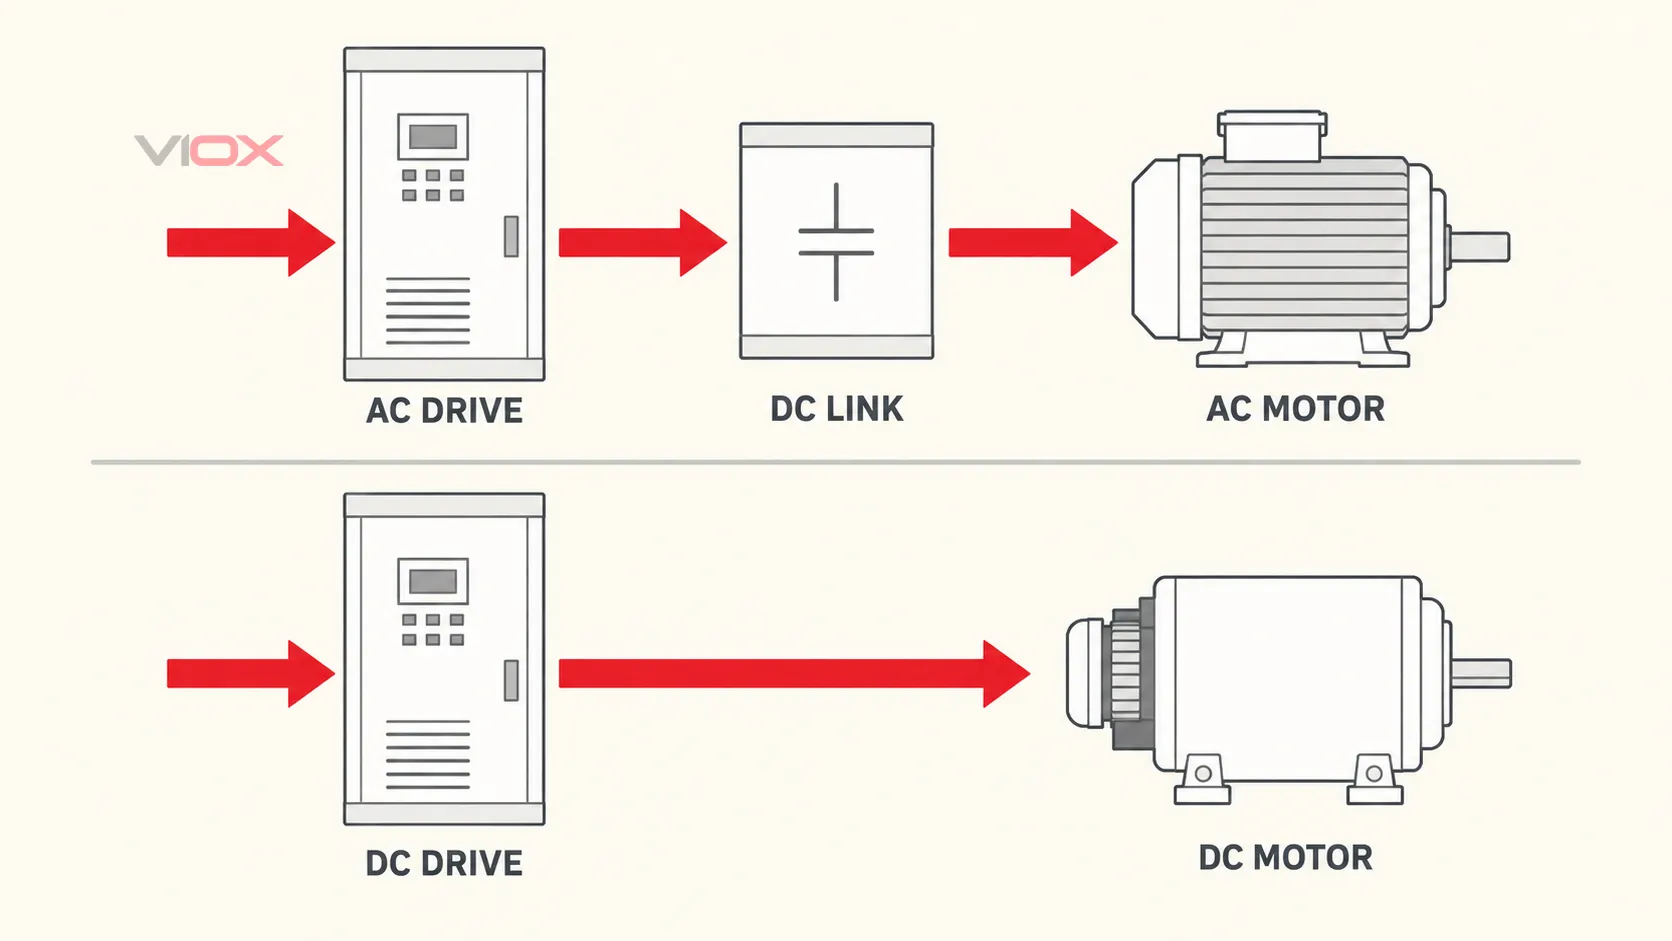
| ເສັ້ນທາງພະລັງງານທົ່ວໄປ | ມັກຈະເປັນ ວົງຈອນຮັກຕິຟາຍເອີ → DC link → ອິນເວີເຕີ → ຜົນຜະລິດ AC ທີ່ມີຄວາມຖີ່ປ່ຽນແປງໄດ້ | ມັກຈະເປັນ ວົງຈອນຮັກຕິຟາຍເອີແບບຄວບຄຸມໄດ້ ຫຼື ຕົວແປງ DC → ການສະໜອງກະແສໃຫ້ອາເມເຈີແບບຄວບຄຸມໄດ້, ພ້ອມດ້ວຍການຄວບຄຸມສະໜາມແຍກຕ່າງຫາກໃນກໍລະນີທີ່ຈຳເປັນ | ເຫຼົ່ານີ້ແມ່ນການຈັດວາງທົ່ວໄປ, ບໍ່ແມ່ນໂທໂປໂລຢີແບບສາກົນ |
| ຕົວແປຫຼັກໃນການຄວບຄຸມຄວາມໄວ | ຄວາມຖີ່ຜົນຜະລິດ, ແຮງດັນໄຟຟ້າ, ແລະ ອັນກໍຣິດການຄວບຄຸມ | ແຮງດັນໄຟຟ້າ/ກະແສໄຟຟ້າຂອງອາເມເຈີ ແລະ ກະແສໄຟຟ້າພາກສະໜາມ (ຖ້າມີ) | ຮຸ່ນຂອງມໍເຕີ ແລະ ການຈັດວາງລະບົບຕອບສະໜອງຕ້ອງກົງກັບໄດຣຟ໌ |
| ການບຳລຸງຮັກສາມໍເຕີ | ມໍເຕີ AC ອຸດສາຫະກຳຫຼາຍຊະນິດຫຼີກລ່ຽງການໃຊ້ແປງຖ່ານ ແລະ ຄອມມິວເຕເຕີ | ມໍເຕີ DC ແບບມີແປງຖ່ານຕ້ອງການການເອົາໃຈໃສ່ຕໍ່ແປງຖ່ານ ແລະ ຄອມມິວເຕເຕີ | ຄວາມສາມາດໃນການບຳລຸງຮັກສາສາມາດຕັດສິນກໍລະນີອາຍຸການໃຊ້ງານໄດ້ |
| ການຕິດຕັ້ງແບບອະເນກປະສົງໃໝ່ | ໂດຍປົກກະຕິແລ້ວແມ່ນກຸ່ມທຳອິດທີ່ຕ້ອງປະເມີນ | ໂດຍປົກກະຕິຈະເລືອກກໍຕໍ່ເມື່ອການນຳໃຊ້ ຫຼື ພື້ນຖານການຕິດຕັ້ງຮອງຮັບເທົ່ານັ້ນ | ຢ່າເລືອກໂດຍອີງໃສ່ຊື່ສຽງໃນອະດີດພຽງຢ່າງດຽວ |
| ເຄື່ອງຈັກ DC ທີ່ມີຢູ່ | ຕ້ອງການການສຶກສາການປ່ຽນແປງລະບົບຢ່າງຄົບຖ້ວນ | ສາມາດຮັກສາມໍເຕີທີ່ຍັງໃຊ້ງານໄດ້ ແລະ ພຶດຕິກຳຂອງເຄື່ອງຈັກທີ່ຮູ້ຈັກໄວ້ໄດ້ | ໃຫ້ປຽບທຽບຂອບເຂດການປ່ຽນແປງທັງໝົດ ບໍ່ແມ່ນພຽງແຕ່ລາຄາຂອງໄດຣຟ໌ |
| ການຄວບຄຸມຄວາມໄວຕໍ່າ ແລະ ແບບໄດນາມິກ | ສາມາດມີປະສິດທິພາບສູງໄດ້ດ້ວຍໄດຣຟ໌, ມໍເຕີ, ລະບົບຕອບສະໜອງ, ການລະບາຍຄວາມຮ້ອນ ແລະ ວິທີການຄວບຄຸມທີ່ເໝາະສົມ | ມີຄວາມແຂງແຮງຕາມແບບດັ້ງເດີມ ແລະ ສາມາດຄວບຄຸມໄດ້ໂດຍກົງເມື່ອທຽບກັບແບບອື່ນ | ທັງສອງກຸ່ມບໍ່ມີຂໍ້ໄດ້ປຽບດ້ານປະສິດທິພາບທີ່ເໜືອກວ່າກັນຢ່າງເດັດຂາດ |
| ການນຳພະລັງງານກັບຄືນ ແລະ ການເບຣກ | ຕ້ອງການໂທໂປໂລຢີການນຳພະລັງງານກັບຄືນ, ການຈັດວາງ DC ຮ່ວມ ຫຼື ວິທີການເບຣກທີ່ເໝາະສົມ | ມີການຈັດວາງແບບສີ່ຄວາດຣັນ (four-quadrant) ໄວ້ຮອງຮັບສຳລັບລະບົບທີ່ເຂົ້າກັນໄດ້ | ລະບຸຄວາດຣັນການເຮັດວຽກ ແລະ ການໄຫຼຂອງພະລັງງານໃຫ້ຊັດເຈນ |
| ການນຳໃຊ້ທີ່ຮູ້ຈັກກັນດີທີ່ສຸດ | ປັ໊ມ, ພັດລົມ, ສາຍພານລຳລຽງ, ເຄື່ອງອັດອາກາດ, ເຄື່ອງປະສົມ, ລະບົບ HVAC ແລະ ເຄື່ອງຈັກການຜະລິດສະໄໝໃໝ່ | ໂຮງງານແບບດັ້ງເດີມ, ເຄື່ອງມ້ວນ, ເຄື່ອງຍົກ, ເຄື່ອງເຄນ, ສາຍການຜະລິດສິ່ງພິມ ແລະ ເຄື່ອງຈັກອື່ນໆທີ່ຍັງໃຊ້ DC motors | ປ້າຍກຳກັບການນຳໃຊ້ເປັນພຽງຈຸດເລີ່ມຕົ້ນ, ບໍ່ແມ່ນຂໍ້ມູນຈຳເພາະຂັ້ນສຸດທ້າຍ |
ດັ່ງນັ້ນ ຄຳຖາມທີ່ຖືກຕ້ອງບໍ່ແມ່ນ “ໄດຣຟ໌ໃດດີກວ່າ?” ແຕ່ແມ່ນ “ລະບົບມໍເຕີ-ໄດຣຟ໌ທີ່ສົມບູນແບບໃດທີ່ຕອບສະໜອງຕໍ່ໂຫຼດນີ້ ແລະ ສ້າງຄວາມສ່ຽງທາງເຕັກນິກ ແລະ ວົງຈອນຊີວິດທີ່ຕໍ່າທີ່ສຸດ?”
ກຳນົດຂອບເຂດກ່ອນການປຽບທຽບ Drive
ໃນການປະຕິບັດງານທາງອຸດສາຫະກຳ, ຄຳວ່າ drive ອາດຈະໝາຍເຖິງພຽງແຕ່ຕົວແປງສັນຍານເອເລັກໂຕຣນິກ ຫຼື ລະບົບໄດຣຟ໌ພະລັງງານທີ່ກວ້າງກວ່າ. ຄວາມແຕກຕ່າງນັ້ນມີຄວາມສຳຄັນ ເນື່ອງຈາກມໍເຕີ, ອຸປະກອນປ້ອນກັບ, ແຫຼ່ງຈ່າຍໄຟ, ການປ້ອງກັນ, ການລະບາຍຄວາມຮ້ອນ, ສາຍໄຟ, ລະບົບຄວບຄຸມເຄື່ອງຈັກ ແລະ ໂຫຼດທີ່ຖືກຂັບເຄື່ອນ ລ້ວນແຕ່ສົ່ງຜົນຕໍ່ຜົນລັພທີ່ໄດ້.
IEC 61800-2:2021 ກວມເອົາລະບົບຂັບເຄື່ອນພະລັງງານ AC ແບບປັບຄວາມໄວໄດ້, ລວມທັງການແປງດ້ວຍສານກຶ່ງຕົວນຳ, ການຄວບຄຸມ, ການປ້ອງກັນ, ການຕິດຕາມ, ການວັດແທກ ແລະ ມໍເຕີ AC. IEC 61800-1:2021 ສະໜອງຂອບເຂດທີ່ສອດຄ້ອງກັນສຳລັບລະບົບຂັບເຄື່ອນພະລັງງານ DC ແບບປັບຄວາມໄວໄດ້ ແລະ ມໍເຕີ DC.
ບົດຄວາມນີ້ປຽບທຽບລະບົບຂັບເຄື່ອນມໍເຕີ AC ແລະ DC ແບບປັບຄວາມໄວໄດ້ໃນອຸດສາຫະກຳທົ່ວໄປ. ມັນບໍ່ໄດ້ເລືອກເອົາແກນເຊີໂວ, ໄດຣຟ໌ສະເຕັບເປີ, ໄດຣຟ໌ຂັບເຄື່ອນຍານພາຫະນະໄຟຟ້າ ຫຼື ລະບົບການປ່ຽນທິດທາງກະແສໄຟຟ້າ DC ແບບບໍ່ມີແປງຖ່ານ. ການນຳໃຊ້ເຫຼົ່ານັ້ນຕ້ອງການການຄວບຄຸມ, ຄວາມປອດໄພ ແລະ ການວິເຄາະປະສິດທິພາບສະເພາະຂອງຕົນເອງ.
ສຳລັບພາບລວມຂອງລະບົບຂັບເຄື່ອນ AC ທີ່ເລິກເຊິ່ງກວ່າ, ເບິ່ງ VFD ແມ່ນຫຍັງ?. ແມ່ນ ຄູ່ມືຄຳສັບ VFD ຍັງແຍກຄຳສັບ VFD, ໄດຣຟ໌ປັບຄວາມໄວ (VSD), ໄດຣຟ໌ປັບຄວາມໄວໄດ້ (ASD) ແລະ ອິນເວີເຕີອອກຈາກກັນ.
ຫຼັກການເຮັດວຽກແຕກຕ່າງກັນແນວໃດ
ໄດຣຟ໌ AC: ສ້າງ AC ທີ່ມີຄວາມຖີ່ຄວບຄຸມໄດ້
ໄດຣຟ໌ປັບຄວາມຖີ່ AC ແຮງດັນຕ່ຳທົ່ວໄປ ຈະຜ່ານສາມຂັ້ນຕອນການແປງພະລັງງານ:
ອິນພຸດ AC ຄວາມຖີ່ຄົງທີ່ → ວົງຈອນແປງກະແສ (rectifier) → DC link → ອິນເວີເຕີ → ອິນພຸດ AC ທີ່ຖືກຄວບຄຸມ
ອິນເວີເຕີຈະສະຫຼັບແຮງດັນ DC-link ເພື່ອສ້າງຜົນຜະລິດແບບປັບຄວາມກວ້າງຂອງພルス (pulse-width-modulated) ດ້ວຍແຮງດັນ ແລະ ຄວາມຖີ່ພື້ນຖານທີ່ຈຳເປັນສຳລັບຍຸດທະສາດການຄວບຄຸມມໍເຕີ. ສຳລັບມໍເຕີອິນດັກຊັນ, ຄວາມຖີ່ໄຟຟ້າຈະກຳນົດຄວາມໄວຊິງໂຄຣນັດ (synchronous speed), ໃນຂະນະທີ່ມໍເຕີເຮັດວຽກດ້ວຍຄ່າສະລິບ (slip) ທີ່ຕ້ອງການເພື່ອສ້າງແຮງບິດ. ການຄວບຄຸມທີ່ກ້າວໜ້າກວ່າສາມາດປະເມີນ ຫຼື ວັດແທກຕົວປ່ຽນຂອງມໍເຕີເພື່ອຄວບຄຸມຟລັກສ໌ (flux) ແລະ ແຮງບິດໄດ້ຢ່າງໃກ້ຊິດຍິ່ງຂຶ້ນ.
ເສັ້ນທາງສາມຂັ້ນຕອນນີ້ມີປະໂຫຍດໃນການເຂົ້າໃຈ VFD ທົ່ວໄປ, ແຕ່ມັນບໍ່ແມ່ນແຜນວາດສາກົນສຳລັບໄດຣຟ໌ AC ທຸກປະເພດ. ລະບົບ Regenerative front ends, ໄດຣຟ໌ແບບແຫຼ່ງກະແສ (current-source drives), ຕົວແປງໂດຍກົງ (direct converters), ໂທໂປໂລຢີແຮງດັນປານກາງ ແລະ ລະບົບສະເພາະງານອາດໃຊ້ໂຄງສ້າງພະລັງງານທີ່ແຕກຕ່າງກັນ.
DC drive: ຄວບຄຸມສະພາວະຂອງອາເມເຈີ (armature) ແລະ ຟີລ (field)
ໄດຣຟ໌ DC ອຸດສາຫະກຳແບບດັ້ງເດີມຈະຄວບຄຸມສະພາວະທາງໄຟຟ້າທີ່ປ້ອນໃຫ້ກັບມໍເຕີ DC. ຂຶ້ນຢູ່ກັບການສະໜອງພະລັງງານ ແລະ ໂທໂປໂລຢີຂອງມັນ, ຕົວແປງອາດໃຊ້ວົງຈອນແປງກະແສແບບຄວບຄຸມໄດ້ ຫຼື ຂັ້ນຕອນການແປງ DC ອື່ນໆ. ມັນຈະຄວບຄຸມແຮງດັນ ແລະ ກະແສໄຟຟ້າຂອງອາເມເຈີເພື່ອຄວບຄຸມຄວາມໄວ ແລະ ແຮງບິດ. ມໍເຕີແບບມີຂົດລວດຟີລ (wound-field motor) ອາດຕ້ອງການແຫຼ່ງຈ່າຍໄຟຟ້າຟີລທີ່ຄວບຄຸມໄດ້ແຍກຕ່າງຫາກ.
ຕ່ຳກວ່າຄວາມໄວພື້ນຖານ, ການຄວບຄຸມແຮງດັນອາເມເຈີມັກຈະຖືກນຳໃຊ້ໃນຂະນະທີ່ຮັກສາຟີລທີ່ຕ້ອງການໄວ້. ເໜືອຄວາມໄວພື້ນຖານ, ບາງລະບົບຈະຫຼຸດຟລັກສ໌ຟີລເພື່ອເພີ່ມຄວາມໄວ, ເຊິ່ງຈະປ່ຽນແປງແຮງບິດທີ່ມີຢູ່ ແລະ ເຂດພະລັງງານ. ຂີດຈຳກັດການເຮັດວຽກເຫຼົ່ານີ້ຂຶ້ນກັບຂໍ້ມູນສະເພາະຂອງມໍເຕີ ແລະ ໄດຣຟ໌; ການຫຼຸດຟລັກສ໌ຟີລ (field weakening) ບໍ່ໄດ້ໝາຍຄວາມວ່າອະນຸຍາດໃຫ້ເກີນພິກັດທາງກົນຈັກ ຫຼື ຄວາມຮ້ອນຂອງເຄື່ອງຈັກ.
ຄວາມສຳພັນທາງແນວຄິດທີ່ງ່າຍກວ່າລະຫວ່າງກະແສອາເມເຈີ, ຟລັກສ໌ຟີລ ແລະ ແຮງບິດ ແມ່ນເຫດຜົນໜຶ່ງທີ່ເຮັດໃຫ້ລະບົບ DC ໄດ້ຮັບການຍອມຮັບໃນເຄື່ອງຈັກທີ່ຕ້ອງການຄວາມໄວປ່ຽນແປງໄດ້. ລະບົບຄວບຄຸມແບບເວັກເຕີ (vector-control) AC ສະໄໝໃໝ່ກໍສາມາດໃຫ້ປະສິດທິພາບທາງໄດນາມິກ ແລະ ຄວາມໄວຕ່ຳທີ່ດີໄດ້ເຊັ່ນກັນ, ດັ່ງນັ້ນຊື່ສຽງໃນອະດີດພຽງຢ່າງດຽວຈຶ່ງບໍ່ແມ່ນກົດເກນໃນການເລືອກທີ່ພຽງພໍອີກຕໍ່ໄປ.
ຄວາມເຂົ້າກັນໄດ້ຂອງມໍເຕີຕ້ອງມາກ່ອນ
| ປະເພດມໍເຕີ | ການນຳໃຊ້ກັບ AC drive | ການນຳໃຊ້ກັບ DC drive | ການກວດສອບທີ່ຕ້ອງການ |
|---|---|---|---|
| ມໍເຕີອິນດັກຊັນສາມເຟສ (Three-phase induction motor) | ທົ່ວໄປ, ເມື່ອ drive ຮອງຮັບແຮງດັນ, ກະແສ, ພາລະງານ ແລະ ວິທີການຄວບຄຸມຂອງມໍເຕີ | ບໍ່ | ຂໍ້ມູນໃນແຜ່ນປ້າຍຊື່, ພາລະງານ, ການສນວນ, ການລະບາຍຄວາມຮ້ອນ, ຊ່ວງຄວາມໄວ, ສະພາບສາຍໄຟ |
| ມໍເຕີຊິງໂຄຣນັດແມ່ເຫຼັກຖາວອນ | ເປັນໄປໄດ້ສະເພາະກັບ drive ແລະ ອັນກໍຣິດຶມການຄວບຄຸມທີ່ອອກແບບມາສຳລັບມໍເຕີນັ້ນ | ບໍ່ | ຄ່າຄົງທີ່ຂອງມໍເຕີ, ວິທີການປ້ອນກັບ (feedback) ຫຼື ແບບບໍ່ໃຊ້ເຊັນເຊີ, ຂີດຈຳກັດຄວາມໄວເກີນ ແລະ ແຮງດັນໄຟຟ້າຍ້ອນກັບ (back-EMF) |
| ມໍເຕີຊິງໂຄຣນັດຣີລັກແຕນສ໌ (Synchronous reluctance motor) | ສາມາດເຮັດໄດ້ດ້ວຍ AC drive ທີ່ເຂົ້າກັນໄດ້ໂດຍສະເພາະ | ບໍ່ | ການຈັບຄູ່ລະຫວ່າງມໍເຕີກັບໄດຣຟ໌ທີ່ໄດ້ຮັບການອະນຸມັດ ແລະ ຂໍ້ມູນການຄວບຄຸມ |
| ມໍເຕີ DC ແບບກະຕຸ້ນແຍກ ຫຼື ແບບຂະໜານ (shunt-wound) | ບໍ່ | ທົ່ວໄປສຳລັບໄດຣຟ໌ທີ່ເຂົ້າກັນໄດ້ທັງສ່ວນອາເມເຈີ (armature) ແລະ ຟີລດ໌ (field) | ຄ່າພິກັດຂອງອາເມເຈີ ແລະ ຟີລດ໌, ຟີດແບັກ, ຊ່ວງຄວາມໄວ, ສະພາບການຄອມມິວເຕຊັນ |
| ມໍເຕີ DC ແບບມີແປງຖ່ານທີ່ໃຊ້ແມ່ເຫຼັກຖາວອນ | ບໍ່ | ສາມາດເຮັດໄດ້ດ້ວຍຕົວຄວບຄຸມ DC ທີ່ເຂົ້າກັນໄດ້ | ແຮງດັນ, ກະແສໄຟຟ້າ, ພາລະງານ, ທິດທາງ, ການຕອບສະໜອງ, ຂີດຈຳກັດທາງຄວາມຮ້ອນ |
| ມໍເຕີ DC ແບບບໍ່ມີແປງຖ່ານ | ບໍ່ໄດ້ກວມເອົາໂດຍການປຽບທຽບກັບໄດຣຟ໌ DC ແບບມີແປງຖ່ານແບບງ່າຍໆ | ບໍ່ສາມາດໃຊ້ແທນກັນໄດ້ກັບໄດຣຟ໌ DC ແບບມີແປງຖ່ານທົ່ວໄປ | ວິທີການສະຫຼັບກະແສໄຟຟ້າແບບອີເລັກໂທຣນິກ, ຂໍ້ມູນຕຳແໜ່ງໂຣເຕີ, ຄວາມເຂົ້າກັນໄດ້ຂອງຄອນໂທຣເລີ |
“ມໍເຕີ AC” ແລະ “ມໍເຕີ DC” ບໍ່ແມ່ນສະເປັກທີ່ສົມບູນ. ໄດຣຟ໌ທີ່ໂຄສະນາສຳລັບກຸ່ມໃດໜຶ່ງອາດຈະຮອງຮັບພຽງແຕ່ໂຄງສ້າງມໍເຕີ, ວິທີການຕອບສະໜອງ, ຄວາມຖີ່ໃນການສະຫຼັບ ແລະ ໂໝດການຄວບຄຸມສະເພາະບາງຢ່າງເທົ່ານັ້ນ. ໃຫ້ກວດສອບຄວາມເຂົ້າກັນໄດ້ກັບເອກະສານຂອງໄດຣຟ໌ ແລະ ມໍເຕີໂດຍກົງ ແທນທີ່ຈະອີງໃສ່ປ້າຍກຳກັບທີ່ສະໜອງໃຫ້.
ປຽບທຽບປະສິດທິພາບຕາມໂຫຼດ ບໍ່ແມ່ນຕາມຊື່ຂອງ Drive
ຊ່ວງຄວາມໄວ ແລະ ພາລະງານທີ່ຄວາມໄວຕ່ຳ
ທັງສອງເທັກໂນໂລຢີສາມາດຄວບຄຸມຄວາມໄວໄດ້ໃນຊ່ວງທີ່ເປັນປະໂຫຍດ, ແຕ່ກົນໄກການຈຳກັດນັ້ນແຕກຕ່າງກັນ. ທີ່ຄວາມໄວຕ່ຳ, ມໍເຕີທີ່ມີລະບົບລະບາຍຄວາມຮ້ອນໃນຕົວອາດຈະສູນເສຍການລະບາຍຄວາມຮ້ອນເຖິງແມ່ນວ່າໄດຣຟ໌ຈະຍັງສາມາດສັ່ງການແຮງບິດໄດ້. ມໍເຕີ DC ອາດຈະຕ້ອງການລະບົບລະບາຍອາກາດແບບບັງຄັບ ແລະ ການເອົາໃຈໃສ່ຕໍ່ການສະຫຼັບກະແສໄຟຟ້າ. ມໍເຕີ AC ອາດຈະຕ້ອງການການລະບາຍຄວາມຮ້ອນແບບອິດສະຫຼະ, ການຕອບສະໜອງ, ຫຼື ວິທີການຄວບຄຸມທີ່ແຕກຕ່າງກັນ. ດັ່ງນັ້ນ, ຈຸດປະຕິບັດງານທີ່ຄວາມໄວຕ່ຳຢ່າງຕໍ່ເນື່ອງຕ້ອງໄດ້ຮັບການກວດສອບທັງທາງດ້ານຄວາມຮ້ອນ ແລະ ທາງດ້ານໄຟຟ້າ.
ແຮງບິດໃນການເລີ່ມຕົ້ນ ແລະ ແຮງບິດໂຫຼດເກີນ
ລະບົບ DC ໄດ້ຖືກນຳໃຊ້ຢ່າງຍາວນານໃນບ່ອນທີ່ຕ້ອງການແຮງບິດໃນການເລີ່ມຕົ້ນສູງ ແລະ ການຄວບຄຸມແຮງບິດທີ່ກົງໄປກົງມາ. ລະບົບ AC vector-drive ທີ່ຖືກອອກແບບຢ່າງຖືກຕ້ອງກໍສາມາດຄວບຄຸມແຮງບິດໄດ້ຢ່າງມີປະສິດທິພາບເຊັ່ນກັນ. ການປຽບທຽບທີ່ສົມເຫດສົມຜົນຕ້ອງພິຈາລະນາຈາກແຮງບິດໃນການເລີ່ມຕົ້ນຂອງໂຫຼດ, ແຮງບິດໃນການເລັ່ງ, ໄລຍະເວລາໂຫຼດເກີນ, ຄວາມເສື່ອຍ, ຮອບວຽນການເຮັດວຽກ ແລະ ການລະບາຍຄວາມຮ້ອນ—ບໍ່ແມ່ນການກ່າວລວມໆວ່າໄດຣຟ໌ຕະກູນໃດໜຶ່ງມີ “ແຮງບິດສູງກວ່າ”.”
ການເບຣກ ແລະ ການນຳພະລັງງານກັບມາໃຊ້ໃໝ່
ໂຫຼດສາມາດສົ່ງພະລັງງານກັບຄືນໃນລະຫວ່າງການຫຼຸດຄວາມໄວ, ການຫຼຸດລະດັບ, ການປ່ອຍໃຫ້ໝຸນຕາມແຮງເຫ່ວງ ຫຼື ການຜ່ອນສາຍ. ການອອກແບບຕ້ອງລະບຸວ່າລະບົບຕ້ອງການ:
- ການຂັບເຄື່ອນໃນທິດທາງດຽວ ຫຼື ທັງສອງທິດທາງ;
- ການເບຣກໃນທິດທາງດຽວ ຫຼື ທັງສອງທິດທາງ;
- ພະລັງງານທີ່ຖືກລະບາຍອອກໃນອົງປະກອບເບຣກ; ຫຼື
- ພະລັງງານທີ່ສົ່ງກັບຄືນສູ່ລະບົບ DC ລວມ ຫຼື ແຫຼ່ງຈ່າຍໄຟ AC.
ທັງລະບົບ AC ແລະ DC ສາມາດຮອງຮັບການເຮັດວຽກແບບຣີເຈນເນີຣາທີຟ (regenerative) ໄດ້ເມື່ອໂທໂປໂລຢີຂອງພະລັງງານຖືກອອກແບບມາເພື່ອການນັ້ນ. ໄດຣຟ໌ມາດຕະຖານທີ່ບໍ່ແມ່ນແບບຣີເຈນເນີຣາທີຟຈະບໍ່ໄດ້ຮັບຄວາມສາມາດໃນການເຮັດວຽກສີ່ຄວອັດແຣນ (four-quadrant) ພຽງແຕ່ຍ້ອນວ່າມໍເຕີສາມາດເຮັດວຽກເປັນເຄື່ອງກຳເນີດໄຟຟ້າໄດ້.
ຄວາມແມ່ນຍຳ ແລະ ການຕອບສະໜອງແບບໄດນາມິກ
ປະສິດທິພາບຂຶ້ນຢູ່ກັບວົງຈອນຄວບຄຸມທີ່ສົມບູນ: ສູດການຄິດໄລ່ຂອງໄດຣຟ໌, ແບນວິດຂອງວົງຈອນກະແສໄຟຟ້າ, ການປ້ອນຂໍ້ມູນຄວາມໄວຄືນ, ພາລາມິເຕີຂອງມໍເຕີ, ຄວາມລະອຽດຂອງເຊັນເຊີ, ຄວາມຍືດຫຍຸ່ນທາງກົນຈັກ, ຕົວຄວບຄຸມຂະບວນການ ແລະ ຄຸນນະພາບໃນການຕິດຕັ້ງ. ສຳລັບການນຳໃຊ້ທີ່ຕ້ອງການຄວາມເຄັ່ງຕຶງ, ການກຳນົດຕຳແໜ່ງ ຫຼື ການປະສານງານຂອງແກນທີ່ສູງ, ການປຽບທຽບ AC ກັບ DC ແບບທົ່ວໄປອາດຈະບໍ່ພຽງພໍ; ອາດຈະຈຳເປັນຕ້ອງມີການສຶກສາດ້ານການຄວບຄຸມການເຄື່ອນໄຫວ.
ຄວາມແຕກຕ່າງດ້ານການບຳລຸງຮັກສາ ແລະ ອາຍຸການໃຊ້ງານ
ຄວາມແຕກຕ່າງທີ່ຊັດເຈນທີ່ສຸດມັກຈະຢູ່ທີ່ຕົວມໍເຕີ ຫຼາຍກວ່າທີ່ຈະຢູ່ພາຍໃນອຸປະກອນເອເລັກໂຕຣນິກຂອງໄດຣຟ໌.
ມໍເຕີ AC induction ແລະ ມໍເຕີແມ່ເຫຼັກຖາວອນໃນອຸດສາຫະກຳຫຼາຍຊະນິດບໍ່ມີແປງຖ່ານ ຫຼື ຄອມມິວເຕເຕີທາງກົນຈັກ. ສິ່ງນີ້ຊ່ວຍກຳຈັດຈຸດສຶກຫໍ້ທີ່ເກີດຂຶ້ນເປັນປະຈຳ, ເຖິງຢ່າງໃດກໍຕາມ ລູກປືນ, ເສັ້ນທາງລະບາຍຄວາມຮ້ອນ, ສນວນ, ການເຊື່ອມຕໍ່, ອຸປະກອນປ້ອນຂໍ້ມູນຄືນ ແລະ ອຸປະກອນເອເລັກໂຕຣນິກຂອງໄດຣຟ໌ ຍັງຄົງຕ້ອງການການກວດສອບ ແລະ ການບຳລຸງຮັກສາທີ່ເໝາະສົມ.
ມໍເຕີ DC ແບບມີແປງຖ່ານຈະໃຊ້ແປງຖ່ານ ແລະ ຄອມມິວເຕເຕີເພື່ອສົ່ງກະແສໄຟຟ້າໄປຍັງອາເມເຈີທີ່ໝູນວຽນ. ດັ່ງນັ້ນ, ການສຶກຫໍ້ຂອງແປງຖ່ານ, ສະພາບຂອງຄອມມິວເຕເຕີ, ຝຸ່ນກາກບອນ, ແຮງດັນຂອງສະປິງ, ການລະບາຍອາກາດ ແລະ ການເຂົ້າເຖິງ ຈຶ່ງກາຍເປັນປັດໄຈທີ່ຕ້ອງພິຈາລະນາຕະຫຼອດອາຍຸການໃຊ້ງານ. ສິ່ງນີ້ບໍ່ໄດ້ໝາຍຄວາມວ່າການຕິດຕັ້ງລະບົບ DC ທຸກຢ່າງຈະບໍ່ຄຸ້ມຄ່າ. ມໍເຕີ DC ຂະໜາດໃຫຍ່ສາມາດຍັງຄົງມີຄຸນຄ່າເມື່ອມັນຍັງຢູ່ໃນສະພາບກົນຈັກທີ່ດີ, ທີມງານບຳລຸງຮັກສາມີຄວາມເຂົ້າໃຈ, ມີອາໄຫຼ່ສະໜັບສະໜູນ ແລະ ມີການເຊື່ອມໂຍງເຂົ້າກັບເຄື່ອງຈັກຢ່າງເລິກເຊິ່ງ.
ກະຊວງພະລັງງານຂອງສະຫະລັດອາເມຣິກາ ປຶ້ມຄູ່ມືລະບົບມໍເຕີ ແລະ ໄດຣຟ໌ ໄດ້ບັນທຶກເຖິງການນຳໃຊ້ມໍເຕີ DC ໃນອະດີດເພື່ອການຄວບຄຸມຄວາມໄວທີ່ມີປະສິດທິພາບ ແລະ ການປ່ຽນແປງໃນອຸດສາຫະກຳສະໄໝໃໝ່ໄປສູ່ການໃຊ້ມໍເຕີ AC ທີ່ຄວບຄຸມດ້ວຍ VFD. ມັນຍັງໄດ້ເຕືອນວ່າ VFD ອາດຈະບໍ່ເໝາະສົມກັບທຸກການນຳໃຊ້ມໍເຕີ-ໄດຣຟ໌. ນັ້ນຄືກອບການພິຈາລະນາອາຍຸການໃຊ້ງານທີ່ຖືກຕ້ອງ: AC ແມ່ນຈຸດເລີ່ມຕົ້ນປົກກະຕິສຳລັບລະບົບໃໝ່, ບໍ່ແມ່ນຄຳຕອບສຳລັບການປັບປຸງລະບົບເກົ່າໂດຍອັດຕະໂນມັດ.
ຄວາມເໝາະສົມກັບການນຳໃຊ້: ການຕິດຕັ້ງໃໝ່ ຫຼື ເຄື່ອງຈັກທີ່ມີຢູ່ແລ້ວ?
| ເງື່ອນໄຂຂອງໂຄງການ | ທິດທາງການຂັບເຄື່ອນ AC | ທິດທາງການຂັບເຄື່ອນ DC | ສິ່ງທີ່ຕ້ອງໄດ້ຮັບການພິສູດ |
|---|---|---|---|
| ລະບົບປັ໊ມ, ພັດລົມ, ຫຼືເຄື່ອງອັດອາກາດໃໝ່ | ໂດຍປົກກະຕິຄວນປະເມີນກ່ອນ | ບໍ່ຄ່ອຍເປັນທາງເລືອກທຳອິດ | ຂອບເຂດຂະບວນການ, ກະແສໄຟຟ້າມໍເຕີ, ພຶດຕິກຳຂອງແຮງບິດປ່ຽນແປງ, ຄວາມໄວຕໍ່າສຸດ, ຮາໂມນິກ ແລະ EMC |
| ລະບົບສາຍພານລຳລຽງ, ເຄື່ອງປະສົມ, ຫຼືເຄື່ອງຈັກຜະລິດໃໝ່ | ມັກຈະເໝາະສົມ | ເປັນໄປໄດ້ສະເພາະເມື່ອມີຄວາມຕ້ອງການດ້ານລະບົບມໍເຕີທີ່ສົມເຫດສົມຜົນເທົ່ານັ້ນ | ແຮງບິດເລີ່ມຕົ້ນ, ໂຫຼດເກີນ, ການເບຣກ, ການຄວບຄຸມຄວາມໄວ, ຄວາມປອດໄພຂອງເຄື່ອງຈັກ |
| ໂຮງງານ DC, ເຄື່ອງມ້ວນ, ເຄື່ອງຍົກ, ເຄື່ອງເຄນ, ຫຼືພາກສ່ວນການພິມທີ່ມີຢູ່ | ການປ່ຽນແປງອາດຈະສາມາດປະຕິບັດໄດ້ | ການຮັກສາໄວ້ຫຼືການປ່ຽນແທນດ້ວຍ DC ແບບທັນສະໄໝອາດຈະຊ່ວຍຫຼຸດຜ່ອນການຂັດຂ້ອງ | ສະພາບຂອງມໍເຕີ, ການຜະລິດພະລັງງານຄືນ, ການຕອບສະໜອງ, ການຄວບຄຸມ, ອະໄຫຼ່, ຂອບເຂດການປິດລະບົບ |
| ຕົວແປງສັນຍານ DC ທີ່ເສຍຫາຍໃນຂະນະທີ່ມໍເຕີ DC ຍັງຢູ່ໃນສະພາບດີ | ການປ່ຽນລະບົບເປັນ AC ຕ້ອງການການສຶກສາມໍເຕີ ແລະ ລະບົບໄຟຟ້າ | ການປ່ຽນແທນດ້ວຍ DC ທີ່ເຂົ້າກັນໄດ້ອາດຈະເຮັດໃຫ້ລະບົບກັບມາໃຊ້ງານໄດ້ໂດຍມີການປ່ຽນແປງໜ້ອຍລົງ | ອາຍຸການໃຊ້ງານທີ່ເຫຼືອຂອງມໍເຕີ, ຄວາມພ້ອມຂອງໄດຣຟ໌, ລະບົບຄວບຄຸມ ແລະ ການສະໜັບສະໜູນຕະຫຼອດອາຍຸການໃຊ້ງານ |
| ມໍເຕີ DC ທີ່ລ້າສະໄໝ ເຊິ່ງມີສະພາບຄອມມິວເຕເຕີບໍ່ດີ ແລະ ມີອາໄຫຼ່ຈຳກັດ | ການປ່ຽນລະບົບເປັນ AC ກາຍເປັນທາງເລືອກທີ່ໜ້າສົນໃຈຫຼາຍຂຶ້ນ | ການສືບຕໍ່ນຳໃຊ້ຕໍ່ໄປອາດເພີ່ມຄວາມສ່ຽງຕະຫຼອດອາຍຸການໃຊ້ງານ | ການຕິດຕັ້ງທາງກົນຈັກ, ຂອບເຂດຄວາມໄວ-ແຮງບິດທີ່ທຽບເທົ່າກັນ, ການລະບາຍຄວາມຮ້ອນ, ເວລາຢຸດເຮັດວຽກ ແລະ ການທົດສອບລະບົບ |
| ການເຄື່ອນທີ່ແບບປະສານງານທີ່ມີໄດນາມິກສູງ ຫຼື ແກນທີ່ກ່ຽວຂ້ອງກັບຄວາມປອດໄພ | VFD ແບບທົ່ວໄປອາດຈະບໍ່ພຽງພໍ | DC drive ແບບທົ່ວໄປອາດຈະບໍ່ພຽງພໍ | ສະຖາປັດຕະຍະກຳເຊີໂວ ຫຼື ການເຄື່ອນທີ່ແບບພິເສດ, ການປ້ອນກັບ, ຟັງຊັນຄວາມປອດໄພ ແລະ ການກວດສອບຄວາມຖືກຕ້ອງ |
ສຳລັບມໍເຕີ AC ທີ່ຕ້ອງການຄວບຄຸມຄວາມໄວຕະຫຼອດການເຮັດວຽກປົກກະຕິ, ໃຫ້ປຽບທຽບທາງເລືອກສຸດທ້າຍກັບ ຄູ່ມື VFD ທຽບກັບ soft starter. ໂດຍປົກກະຕິແລ້ວ ຊອບສະຕາດເຕີ (soft starter) ຈະຈັດການກັບການເລີ່ມຕົ້ນ ແລະ ການຢຸດຫຼາຍກວ່າການເຮັດວຽກດ້ວຍຄວາມໄວປ່ຽນແປງໄດ້ຢ່າງຕໍ່ເນື່ອງ.
ການທົດສອບການປັບປຸງລະບົບ DC-to-AC ແບບແປດອິນພຸດ
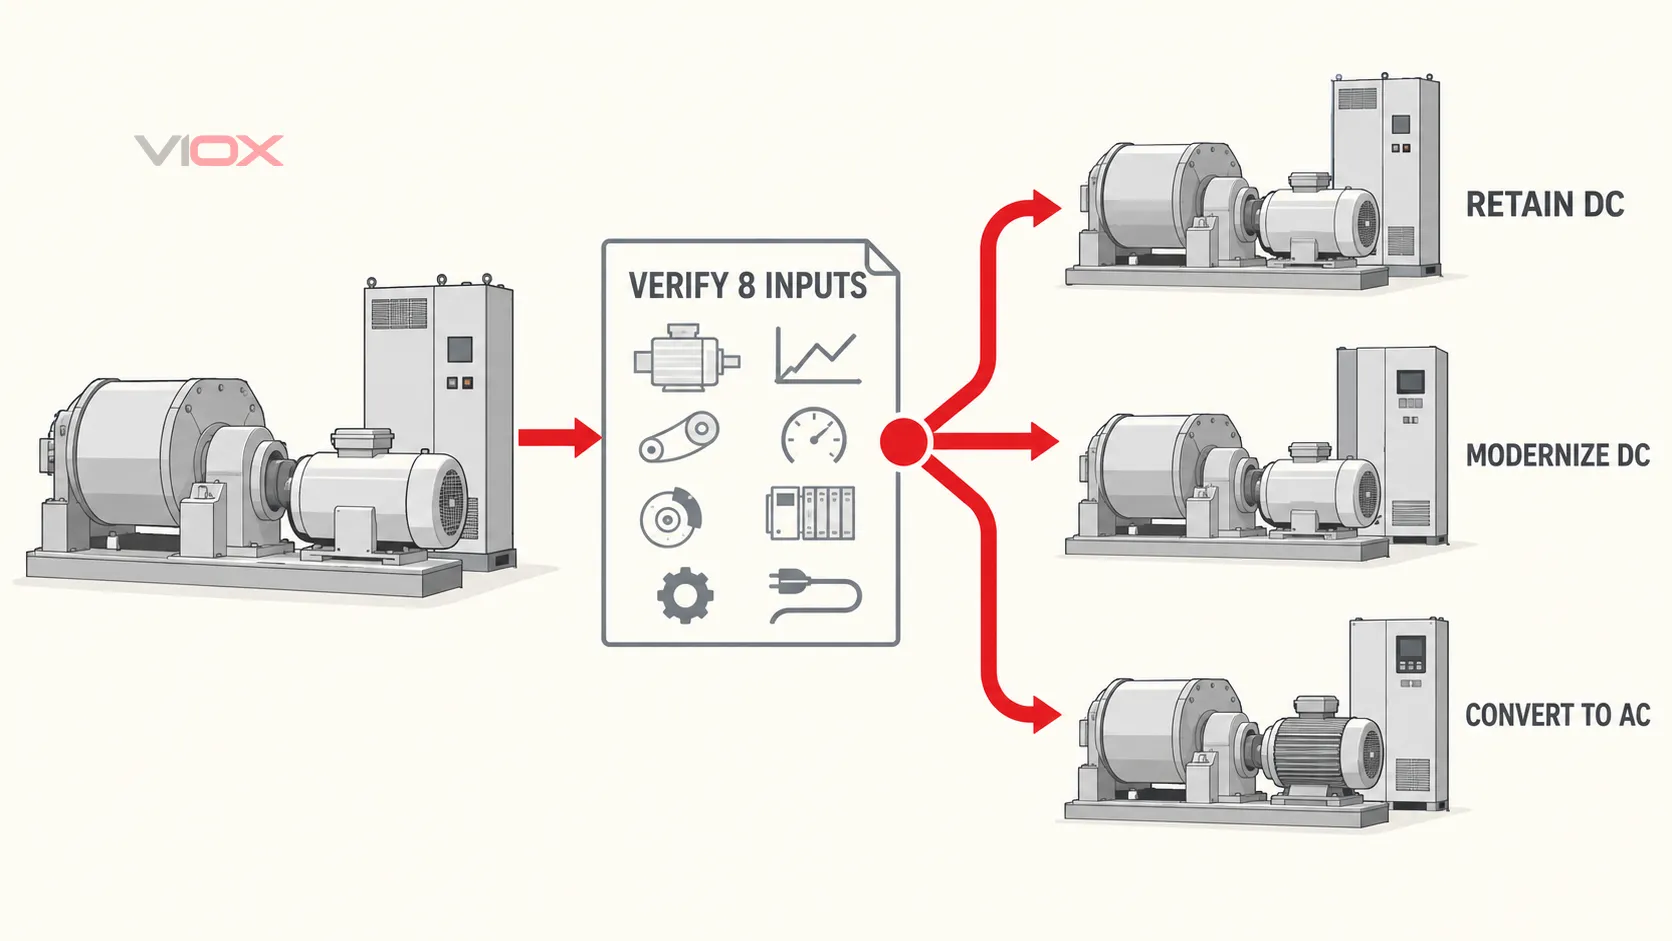
ການຕັດສິນໃຈປັບປຸງລະບົບຄວນອີງໃສ່ເຄື່ອງຈັກທັງໝົດ, ບໍ່ແມ່ນພຽງແຕ່ຕົວແປງສັນຍານທີ່ເສຍຫາຍເທົ່ານັ້ນ. ໃຫ້ບັນທຶກຂໍ້ມູນ 8 ຢ່າງນີ້ກ່ອນທີ່ຈະເລືອກລະຫວ່າງການຮັກສາໄວ້, ການປ່ຽນແທນດ້ວຍ DC, ຫຼື ການປ່ຽນເປັນ AC.
| ການປ້ອນຂໍ້ມູນ | ຄຳຖາມທີ່ຕ້ອງຕອບ | ເງື່ອນໄຂການຢຸດ |
|---|---|---|
| 1. ມໍເຕີທີ່ຕິດຕັ້ງຢູ່ | ໂຄງສ້າງຂອງມໍເຕີ, ແຮງດັນໄຟຟ້າ, ກະແສໄຟຟ້າ, ຄວາມໄວ, ພິກັດສະໜາມແມ່ເຫຼັກ, ສະພາບຂອງສນວນ, ສະພາບຂອງຄອມມິວເຕເຕີ, ວິທີການລະບາຍຄວາມຮ້ອນ, ແລະ ອາຍຸການໃຊ້ງານທາງກົນຈັກທີ່ເຫຼືອຢູ່ແມ່ນຫຍັງ? | ຂໍ້ມູນ ຫຼື ສະພາບຂອງມໍເຕີບໍ່ຊັດເຈນ |
| 2. ພາລະໂຫຼດ (Load duty) | ເສັ້ນໂຄ້ງຄວາມໄວ-ແຮງບິດ, ຄວາມເສື່ອຍ, ຮອບວຽນການເຮັດວຽກ, ການໂຫຼດເກີນ, ຈຳນວນຄັ້ງໃນການເລີ່ມຕົ້ນຕໍ່ຮອບເວລາການເຮັດວຽກ ແລະ ຄວາມຕ້ອງການຄວາມໄວຕ່ຳແບບຕໍ່ເນື່ອງແມ່ນຫຍັງ? | ການປ່ຽນແທນຖືກເລືອກໂດຍອີງໃສ່ພຽງແຕ່ kW ຫຼື hp ເທົ່ານັ້ນ |
| 3. ຊ່ວງການເຮັດວຽກ | ຄວາມໄວຕໍ່າສຸດ, ຄວາມໄວພື້ນຖານ ແລະ ຄວາມໄວສູງສຸດທີ່ຕ້ອງການແມ່ນເທົ່າໃດ ແລະ ແຕ່ລະຈຸດຕ້ອງໃຊ້ເວລາດົນປານໃດ? | ຂີດຈຳກັດດ້ານການລະບາຍຄວາມຮ້ອນ, ການປ່ຽນທິດທາງກະແສໄຟຟ້າ (commutation), ຄວາມໄວເກີນ ຫຼື ການອ່ອນກຳລັງຂອງສະໜາມແມ່ເຫຼັກ (field-weakening) ຍັງບໍ່ໄດ້ຮັບການກວດສອບ |
| 4. ການເບຣກ ແລະ ການໄຫຼຂອງພະລັງງານ | ໂຫຼດມີການໝູນວຽນເກີນກຳນົດ (overhauling) ຫຼືບໍ່? ມັນຕ້ອງການການຫຼຸດຄວາມໄວຢ່າງໄວວາ, ການເຮັດວຽກສີ່ຄວາດຣັນ (four-quadrant), ຫຼືການສົ່ງພະລັງງານກັບຄືນຫຼືບໍ່? | ໄດຣຟ໌ທີ່ສະເໜີມານີ້ບໍ່ມີເສັ້ນທາງທີ່ລະບຸໄວ້ສຳລັບພະລັງງານທີ່ຜະລິດຂຶ້ນ |
| 5. ການຕອບສະໜອງ ແລະ ການຄວບຄຸມ | ເຄື່ອງຈັກໃຊ້ເຄື່ອງກຳເນີດໄຟຟ້າຄວາມໄວ (tachogenerator), ເອັນໂຄດເດີ (encoder), ຣີໂຊລເວີ (resolver), ສັນຍານອ້າງອີງອະນາລັອກ, ເຄືອຂ່າຍ PLC, ອິນເຕີລັອກ (interlocks), ຫຼືການຄວບຄຸມສາຍການຜະລິດແບບປະສານງານກັນຫຼືບໍ່? | ອິນເຕີເຟດການຕອບສະໜອງ ຫຼືການຄວບຄຸມບໍ່ສາມາດຖືກກຳນົດຄ່າ ແລະ ທົດສອບໄດ້ |
| 6. ການປ່ຽນແປງທາງກົນຈັກ | ມໍເຕີໃໝ່ສາມາດຮອງຮັບຄວາມສູງຂອງເພົາ, ການເຊື່ອມຕໍ່, ຂະໜາດພື້ນທີ່ຕິດຕັ້ງ, ຄວາມເສື່ອຍ (inertia), ໂຄງຮ່າງປ້ອງກັນ, ການລະບາຍຄວາມຮ້ອນ, ແລະ ຂີດຈຳກັດຂອງອຸປະກອນທີ່ຖືກຂັບເຄື່ອນໄດ້ຫຼືບໍ່? | ການປ່ຽນແປງທາງກົນຈັກຖືກລະເລີຍຈາກຕາຕະລາງເວລາ ຫຼື ງົບປະມານ |
| 7. ການເຊື່ອມໂຍງລະບົບໄຟຟ້າ | ຄວາມສາມາດໃນການສະໜອງໄຟຟ້າ, ການປ້ອງກັນ, ການຕັດແຍກ, ການຕໍ່ສາຍດິນ, ການເດີນສາຍໄຟ, EMC, ຮາໂມນິກ, ຄວາມຍາວຂອງສາຍໄຟມໍເຕີ ແລະ ຄວາມຮ້ອນໃນຕູ້ຄວບຄຸມ ໄດ້ຮັບການແກ້ໄຂແລ້ວຫຼືບໍ່? | ຂໍ້ສະເໜີດັ່ງກ່າວປະຕິບັດຕໍ່ໄດຣຟ໌ (drive) ຄືກັບກ່ອງທີ່ແຍກອອກຈາກລະບົບ |
| 8. ການດຳເນີນງານຕະຫຼອດອາຍຸການໃຊ້ງານ | ມີອາໄຫຼ່, ທັກສະການບໍລິການ, ເອກະສານ, ໄລຍະເວລາການສະໜັບສະໜູນ, ຊ່ວງເວລາການປິດລະບົບ, ແຜນການທົດສອບລະບົບ ແລະ ກົນລະຍຸດການຍົກເລີກການປ່ຽນແປງແນວໃດ? | ການຕັດສິນໃຈປຽບທຽບລາຄາຊື້ ແຕ່ບໍ່ໄດ້ປຽບທຽບເວລາຢຸດເຮັດວຽກໃນການປ່ຽນແປງ ແລະ ຄວາມສ່ຽງດ້ານການສະໜັບສະໜູນ |
ຜົນລັພສາມາດເປັນໜຶ່ງໃນສາມເສັ້ນທາງທີ່ສາມາດປ້ອງກັນໄດ້:
- ຮັກສາ ແລະ ສະໜັບສະໜູນລະບົບ DC ຕໍ່ໄປ ເມື່ອມໍເຕີ ແລະ ເຄື່ອງຈັກຍັງຢູ່ໃນສະພາບດີ ແລະ ຍຸດທະສາດການບຳລຸງຮັກສາ ແລະ ອາໄຫຼ່ມີຄວາມຍືນຍົງ.
- ປ່ຽນໃໝ່ ຫຼື ທັນສະໄໝລະບົບຂັບເຄື່ອນ DC ເມື່ອການຮັກສາມໍເຕີ ແລະ ເຄື່ອງຈັກໄວ້ຊ່ວຍຫຼຸດຜ່ອນການປ່ຽນແປງທາງເຕັກນິກ ໃນຂະນະທີ່ຟື້ນຟູລະບົບຄວບຄຸມທີ່ຍັງມີການສະໜັບສະໜູນຢູ່.
- ປ່ຽນເປັນລະບົບຂັບເຄື່ອນມໍເຕີ AC ເມື່ອມໍເຕີ DC ຫຼື ລະບົບນິເວດທີ່ສະໜັບສະໜູນໝົດອາຍຸການໃຊ້ງານ, ສາມາດສ້າງຄ່າແຮງບິດ-ຄວາມໄວເຕັມຮູບແບບຄືນໃໝ່ໄດ້, ແລະ ໂຄງການສາມາດຮອງຮັບການປ່ຽນແປງທາງກົນຈັກ, ໄຟຟ້າ, ການຄວບຄຸມ, ຄວາມປອດໄພ ແລະ ການທົດສອບລະບົບໄດ້.
ຖ້າຫາກຂໍ້ມູນນຳເຂົ້າທັງແປດຢ່າງບໍ່ສາມາດລະບຸເສັ້ນທາງທີ່ຊັດເຈນໄດ້, ຜົນລັພທີ່ຖືກຕ້ອງບໍ່ແມ່ນການຄາດເດົາ. ແຕ່ມັນແມ່ນການສຶກສາການນຳໃຊ້ໂດຍໃຊ້ຂໍ້ມູນໂຫຼດທີ່ວັດແທກໄດ້ ແລະ ເອກະສານທີ່ກ່ຽວຂ້ອງກັບມໍເຕີ, ລະບົບຂັບເຄື່ອນ ແລະ ເຄື່ອງຈັກຢ່າງຖືກຕ້ອງ.
ຄວາມຕ້ອງການທີ່ບໍ່ມີການປ່ຽນແທນໄດຣຟ໌
ການເລືອກຕະກູນຂອງລະບົບຂັບເຄື່ອນຍັງບໍ່ຖືວ່າການອອກແບບລະບົບໄຟຟ້າ ຫຼື ເຄື່ອງຈັກສຳເລັດສົມບູນ. ລະບົບທີ່ສຳເລັດແລ້ວອາດຍັງຕ້ອງການການເລືອກອຸປະກອນຕັດແຍກ, ການປ້ອງກັນວົງຈອນສັ້ນ ແລະ ໂຫຼດເກີນ, ອຸປະກອນສະຫຼັບ ຫຼື ບາຍພາດ, ການຕໍ່ສາຍດິນປ້ອງກັນ, ການລະບາຍຄວາມຮ້ອນໃນຕູ້ຄວບຄຸມ, ຂໍ້ກຳນົດກ່ຽວກັບສາຍໄຟ ແລະ ສະນວນມໍເຕີ, ມາດຕະການຄວາມເຂົ້າກັນໄດ້ທາງແມ່ເຫຼັກໄຟຟ້າ (EMC) ແລະ ໜ້າທີ່ດ້ານຄວາມປອດໄພຂອງເຄື່ອງຈັກ.
IEC 61800-3:2022 ແກ້ໄຂບັນຫາຄວາມຕ້ອງການດ້ານ EMC ສຳລັບລະບົບຂັບເຄື່ອນພະລັງງານແບບປັບຄວາມໄວໄດ້, ໃນຂະນະທີ່ IEC 61800-5-1:2022 ກວມເອົາອັນຕະລາຍດ້ານໄຟຟ້າ, ຄວາມຮ້ອນ, ໄຟໄໝ້, ກົນຈັກ, ພະລັງງານ ແລະ ຄວາມປອດໄພທີ່ກ່ຽວຂ້ອງພາຍໃນຂອບເຂດທີ່ລະບຸໄວ້. ມາດຕະຖານທັງສອງບໍ່ໄດ້ປ່ຽນແຜ່ນຂໍ້ມູນຂອງໄດຣຟ໌ໃຫ້ກາຍເປັນການປະເມີນຄວາມສ່ຽງຂອງເຄື່ອງຈັກ ຫຼື ການອອກແບບການຕິດຕັ້ງທີ່ສົມບູນ.
ໃນກໍລະນີທີ່ຕ້ອງການອົງປະກອບຄວບຄຸມມໍເຕີທີ່ຢູ່ໃກ້ຄຽງ, ໃຫ້ປະເມີນການເຮັດວຽກຂອງລະບົບຕົວຈິງຂອງພວກມັນ. ເບຣກເກີວົງຈອນ ຄອນແທັກເຕີ AC, ເບຣກເກີປ້ອງກັນມໍເຕີ (Motor protection circuit breaker), ຫຼື relay overload ຄວາມຮ້ອນ ບໍ່ສາມາດປ່ຽນແທນກັນໄດ້ໂດຍອັດຕະໂນມັດກັບຟັງຊັນການປ້ອງກັນ ແລະ ການຄວບຄຸມພາຍໃນໄດຣຟ໌. ການປະສານງານຕ້ອງປະຕິບັດຕາມເອກະສານຂອງໄດຣຟ໌, ກົດລະບຽບການຕິດຕັ້ງທີ່ກ່ຽວຂ້ອງ ແລະ ສະຖາປັດຕະຍະກຳຄວາມປອດໄພຂອງເຄື່ອງຈັກ.
ກົດການເລືອກຂັ້ນສຸດທ້າຍ
ເລືອກອັນໜຶ່ງ ລະບົບ AC drive ເມື່ອມໍເຕີທີ່ສະເໜີມານັ້ນເຂົ້າກັນໄດ້, ການຄວບຄຸມ AC ແບບປັບຄວາມຖີ່ໄດ້ຈະຕອບສະໜອງຕໍ່ການເຮັດວຽກຂອງໂຫຼດ ແລະ ການຕິດຕັ້ງທີ່ສົມບູນສາມາດຮອງຮັບມໍເຕີ, ລະບົບຕອບສະໜອງ, ການລະບາຍຄວາມຮ້ອນ, EMC, ການເບຣກ, ການປ້ອງກັນ ແລະ ຄວາມຕ້ອງການດ້ານຄວາມປອດໄພ. ນີ້ແມ່ນເສັ້ນທາງທຳອິດທີ່ຄວນປະເມີນສຳລັບເຄື່ອງຈັກອຸດສາຫະກຳທົ່ວໄປເຄື່ອງໃໝ່.
ເລືອກ ຫຼື ຮັກສາ ລະບົບຂັບເຄື່ອນດ້ວຍໄຟຟ້າກະແສກົງ (DC drive system) ເມື່ອຕ້ອງການມໍເຕີ DC ທີ່ເຂົ້າກັນໄດ້ ຫຼື ໄດ້ຕິດຕັ້ງໄວ້ແລ້ວ, ສະພາບຂອງມັນ ແລະ ພຶດຕິກຳຂອງແຮງບິດ-ຄວາມໄວຍັງຄົງເໝາະສົມ, ແລະ ແຜນການບຳລຸງຮັກສາ, ອາໄຫຼ່, ການຄວບຄຸມ ແລະ ການສະໜັບສະໜູນເຮັດໃຫ້ການຮັກສາໄວ້ມີຄວາມສ່ຽງຕ່ຳກວ່າການປ່ຽນແປງໃໝ່ທັງໝົດ.
ເລືອກ ບໍ່ແມ່ນຄຳຕອບສຳລັບຈຸດປະສົງທົ່ວໄປ ເມື່ອການນຳໃຊ້ຕົວຈິງຕ້ອງການການຈັດຕຳແໜ່ງເຊີໂວແບບພິເສດ, ການຄວບຄຸມແຮງດຶງ, ການເຄື່ອນໄຫວທີ່ກ່ຽວຂ້ອງກັບຄວາມປອດໄພ, ຫຼືສະຖາປັດຕະຍະກຳອື່ນທີ່ຢູ່ນອກເໜືອຈາກການປຽບທຽບນີ້.
ປ້າຍຊື່ເຕັກໂນໂລຊີເປັນພຽງດ່ານທຳອິດເທົ່ານັ້ນ. ການຕັດສິນໃຈທີ່ສົມເຫດສົມຜົນແມ່ນການຈັບຄູ່ໄດຣຟ໌ກັບມໍເຕີ, ມໍເຕີກັບໂຫຼດ, ແລະລະບົບໄຟຟ້າທັງໝົດໃຫ້ສອດຄ່ອງກັບພັນທະການເຮັດວຽກ ແລະວົງຈອນຊີວິດຂອງມັນ.
ເອກະສານອ້າງອີງ
- IEC 61800-1:2021 — ລະບົບໄດຣຟ໌ພະລັງງານ DC ແບບປັບຄວາມໄວໄດ້
- IEC 61800-2:2021 — ລະບົບໄດຣຟ໌ພະລັງງານ AC ແບບປັບຄວາມໄວໄດ້
- IEC 61800-3:2022 — ຂໍ້ກຳນົດ EMC ສຳລັບລະບົບໄດຣຟ໌ພະລັງງານ
- IEC 61800-5-1:2022 — ຂໍ້ກຳນົດດ້ານຄວາມປອດໄພທາງໄຟຟ້າ, ຄວາມຮ້ອນ ແລະພະລັງງານ
- ກະຊວງພະລັງງານສະຫະລັດ — ການປັບປຸງປະສິດທິພາບຂອງລະບົບມໍເຕີ ແລະໄດຣຟ໌