

এই পৃষ্ঠায়
অধিকাংশ নতুন সাধারণ-উদ্দেশ্যমূলক শিল্প স্থাপনার ক্ষেত্রে, একটি সামঞ্জস্যপূর্ণ AC মোটরের সাথে একটি AC ড্রাইভ সাধারণত শুরুর বিন্দু হিসেবে ব্যবহৃত হয়। যখন একটি সচল DC মোটর এবং মেশিন আগে থেকেই বিদ্যমান থাকে, প্রক্রিয়াটি প্রতিষ্ঠিত টর্ক-স্পিড আচরণের ওপর নির্ভর করে এবং সম্পূর্ণ মেশিন রূপান্তর করার চেয়ে বিদ্যমান ব্যবস্থাকে ধরে রাখা কম জীবনচক্র ঝুঁকি তৈরি করে, তখন একটি DC ড্রাইভ একটি সঠিক পছন্দ হিসেবে বিবেচিত হয়।.
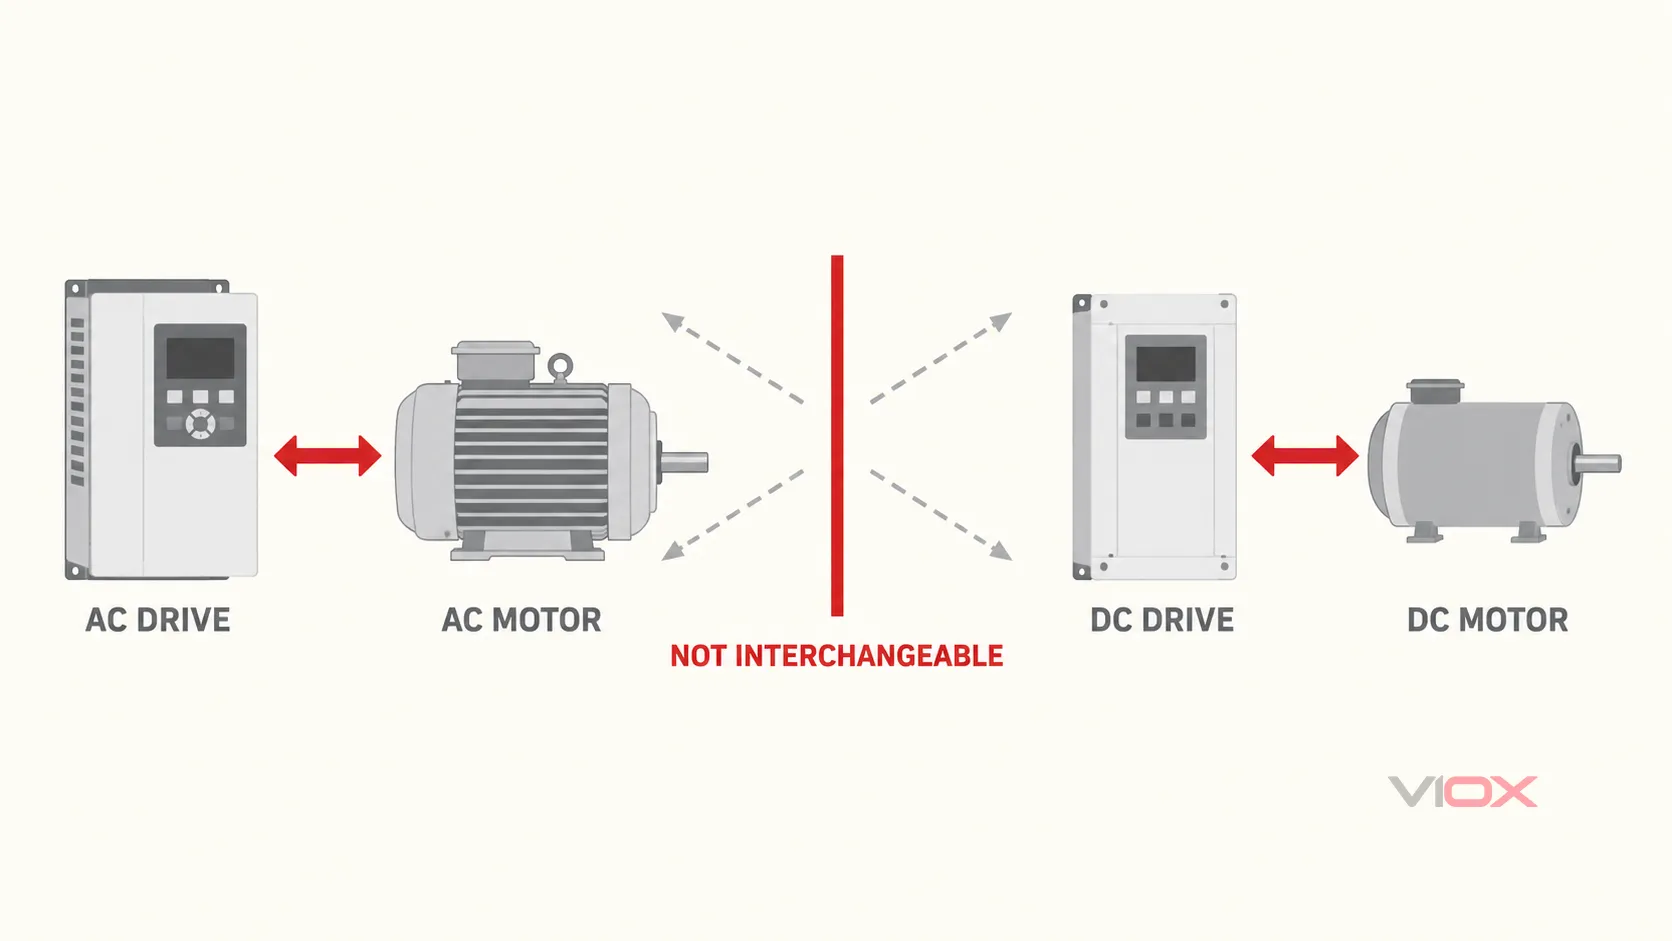
প্রথম নির্বাচনের নিয়মটি হলো চূড়ান্ত: মোটরের ধরনের সাথে ড্রাইভের সামঞ্জস্য বজায় রাখুন. । একটি AC ড্রাইভ একটি সামঞ্জস্যপূর্ণ AC মোটরের জন্য নিয়ন্ত্রিত AC উৎপন্ন করে। একটি DC ড্রাইভ একটি সামঞ্জস্যপূর্ণ DC মোটরের জন্য নিয়ন্ত্রিত DC উৎপন্ন করে। কোনোটিই অন্যটির সরাসরি বিকল্প নয় এবং ড্রাইভের ধরন পরিবর্তন করলে সাধারণত মোটর, ফিডব্যাক, ওয়্যারিং, সুরক্ষা, কন্ট্রোল, কমিশনিংয়ের কাজ এবং কখনও কখনও যান্ত্রিক স্থাপনাও পরিবর্তন করতে হয়।.
এক নজরে AC ড্রাইভ বনাম DC ড্রাইভ
| সিদ্ধান্তের কারণ | AC ড্রাইভ ব্যবস্থা | ডিসি ড্রাইভ সিস্টেম | নির্বাচনের প্রভাব |
|---|---|---|---|
| নিয়ন্ত্রিত মোটর | সামঞ্জস্যপূর্ণ AC মোটর; সাধারণত একটি ইন্ডাকশন মোটর, তবে ড্রাইভটি বিশেষভাবে ডিজাইন করা থাকলে অন্যান্য ধরনের মোটরও সমর্থিত হতে পারে | সামঞ্জস্যপূর্ণ DC মোটর; ড্রাইভের উপর নির্ভর করে সাধারণত ব্রাশড, পার্মানেন্ট-ম্যাগনেট বা আলাদাভাবে এক্সাইটেড/ওয়াইন্ড-ফিল্ড মেশিন | রেটিং তুলনা করার আগে সঠিক মোটর প্রযুক্তি নিশ্চিত করুন |
| সাধারণ পাওয়ার পাথ | প্রায়শই রেকটিফায়ার → DC লিঙ্ক → ইনভার্টার → ভেরিয়েবল-ফ্রিকোয়েন্সি AC আউটপুট | প্রায়শই নিয়ন্ত্রিত রেকটিফায়ার বা DC কনভার্টার → নিয়ন্ত্রিত আর্মেচার সাপ্লাই, যেখানে প্রয়োজন সেখানে আলাদা ফিল্ড কন্ট্রোল সহ | এগুলো সাধারণ বিন্যাস, সর্বজনীন টপোলজি নয় |
| প্রাথমিক গতি-নিয়ন্ত্রণ ভেরিয়েবল | আউটপুট ফ্রিকোয়েন্সি, ভোল্টেজ এবং কন্ট্রোল অ্যালগরিদম | আর্মেচার ভোল্টেজ/কারেন্ট এবং যেখানে প্রযোজ্য, ফিল্ড কারেন্ট | মোটর মডেল এবং ফিডব্যাক বিন্যাস অবশ্যই ড্রাইভের সাথে সামঞ্জস্যপূর্ণ হতে হবে |
| মোটর রক্ষণাবেক্ষণ | অনেক শিল্পকারখানার AC মোটর ব্রাশ এবং কমিউটেটর ব্যবহার করে না | ব্রাশযুক্ত DC মোটরের ক্ষেত্রে ব্রাশ এবং কমিউটেটরের দিকে নজর রাখা প্রয়োজন | রক্ষণাবেক্ষণ সক্ষমতা লাইফসাইকেলের বিষয়টি নির্ধারণ করতে পারে |
| নতুন সাধারণ-উদ্দেশ্যমূলক ইনস্টলেশন | সাধারণত মূল্যায়ন করার জন্য প্রথম পরিবার | সাধারণত তখনই নির্বাচন করা হয় যখন অ্যাপ্লিকেশন বা ইনস্টল করা বেস এটি সমর্থন করে | শুধুমাত্র ঐতিহাসিক খ্যাতির উপর ভিত্তি করে নির্বাচন করবেন না |
| বিদ্যমান DC মেশিন | একটি সম্পূর্ণ রূপান্তর অধ্যয়ন প্রয়োজন | একটি ব্যবহারযোগ্য মোটর এবং পরিচিত মেশিনের আচরণ সংরক্ষণ করতে পারে | শুধুমাত্র ড্রাইভের দাম নয়, মোট রূপান্তরের পরিধি তুলনা করুন |
| লো-স্পিড এবং ডাইনামিক কন্ট্রোল | উপযুক্ত ড্রাইভ, মোটর, ফিডব্যাক, কুলিং এবং কন্ট্রোল পদ্ধতির সাথে এটি শক্তিশালী হতে পারে | ঐতিহ্যগতভাবে শক্তিশালী এবং তুলনামূলকভাবে সরাসরি নিয়ন্ত্রণযোগ্য | কোনো পরিবারেরই সর্বজনীন কর্মক্ষমতা সুবিধা নেই |
| রিজেনারেশন এবং ব্রেকিং | একটি উপযুক্ত রিজেনারেটিভ টপোলজি, কমন DC অ্যারেঞ্জমেন্ট বা ব্রেকিং সলিউশন প্রয়োজন | সামঞ্জস্যপূর্ণ সিস্টেমের জন্য ফোর-কোয়াড্র্যান্ট অ্যারেঞ্জমেন্ট উপলব্ধ | অপারেটিং কোয়াড্র্যান্ট এবং শক্তির প্রবাহ স্পষ্টভাবে উল্লেখ করুন |
| সবচেয়ে পরিচিত অ্যাপ্লিকেশনসমূহ | পাম্প, ফ্যান, কনভেয়র, কম্প্রেসার, মিক্সার, HVAC এবং আধুনিক উৎপাদন যন্ত্রপাতি | পুরানো মিল, উইন্ডার, হোস্ট, ক্রেন, প্রিন্টিং লাইন এবং অন্যান্য মেশিন যা DC মোটর ব্যবহার করে | অ্যাপ্লিকেশন লেবেলগুলো হলো শুরুর বিন্দু, চূড়ান্ত স্পেসিফিকেশন নয় |
তাই সঠিক প্রশ্নটি হলো “কোন ড্রাইভটি ভালো?” এটি নয়, বরং “কোন সম্পূর্ণ মোটর-ড্রাইভ সিস্টেমটি এই লোড পূরণ করে এবং সর্বনিম্ন প্রযুক্তিগত ও লাইফসাইকেল ঝুঁকি তৈরি করে?”
ড্রাইভের তুলনা করার আগে পরিধি নির্ধারণ করুন
শিল্পক্ষেত্রে, শব্দটি ড্রাইভ শুধুমাত্র ইলেকট্রনিক কনভার্টার বা বৃহত্তর পাওয়ার ড্রাইভ সিস্টেমকে বোঝাতে পারে। এই পার্থক্যটি গুরুত্বপূর্ণ কারণ মোটর, ফিডব্যাক ডিভাইস, সরবরাহ, সুরক্ষা, কুলিং, ক্যাবলিং, মেশিন কন্ট্রোল এবং চালিত লোড—সবই ফলাফলের ওপর প্রভাব ফেলে।.
IEC 61800-2:2021 অ্যাডজাস্টেবল-স্পিড AC পাওয়ার ড্রাইভ সিস্টেমকে অন্তর্ভুক্ত করে, যার মধ্যে সেমিকন্ডাক্টর কনভার্সন, কন্ট্রোল, সুরক্ষা, মনিটরিং, পরিমাপ এবং AC মোটর অন্তর্ভুক্ত রয়েছে।. IEC 61800-1:2021 অ্যাডজাস্টেবল-স্পিড DC পাওয়ার ড্রাইভ সিস্টেম এবং DC মোটরের জন্য সংশ্লিষ্ট পরিধি প্রদান করে।.
এই নিবন্ধটি প্রচলিত শিল্পকারখানার অ্যাডজাস্টেবল-স্পিড AC এবং DC মোটর-ড্রাইভ সিস্টেমের তুলনা করে। এটি সার্ভো অ্যাক্সিস, স্টেপার ড্রাইভ, ইলেকট্রিক-ভেহিকল ট্র্যাকশন ড্রাইভ বা ব্রাশলেস DC কমিউটেশন সিস্টেম নির্বাচন করে না। সেই অ্যাপ্লিকেশনগুলোর জন্য নিজস্ব কন্ট্রোল, নিরাপত্তা এবং কর্মক্ষমতা বিশ্লেষণের প্রয়োজন হয়।.
AC-ড্রাইভ সিস্টেমের গভীরতর ওভারভিউয়ের জন্য দেখুন VFD কী?. । সমস্যা হল VFD পরিভাষা নির্দেশিকা এছাড়াও VFD, ভেরিয়েবল-স্পিড ড্রাইভ (VSD), অ্যাডজাস্টেবল-স্পিড ড্রাইভ (ASD) এবং ইনভার্টার পরিভাষাকে আলাদা করে।.
কার্যপদ্ধতিগুলো কীভাবে আলাদা
AC ড্রাইভ: নিয়ন্ত্রিত-ফ্রিকোয়েন্সির AC তৈরি করা
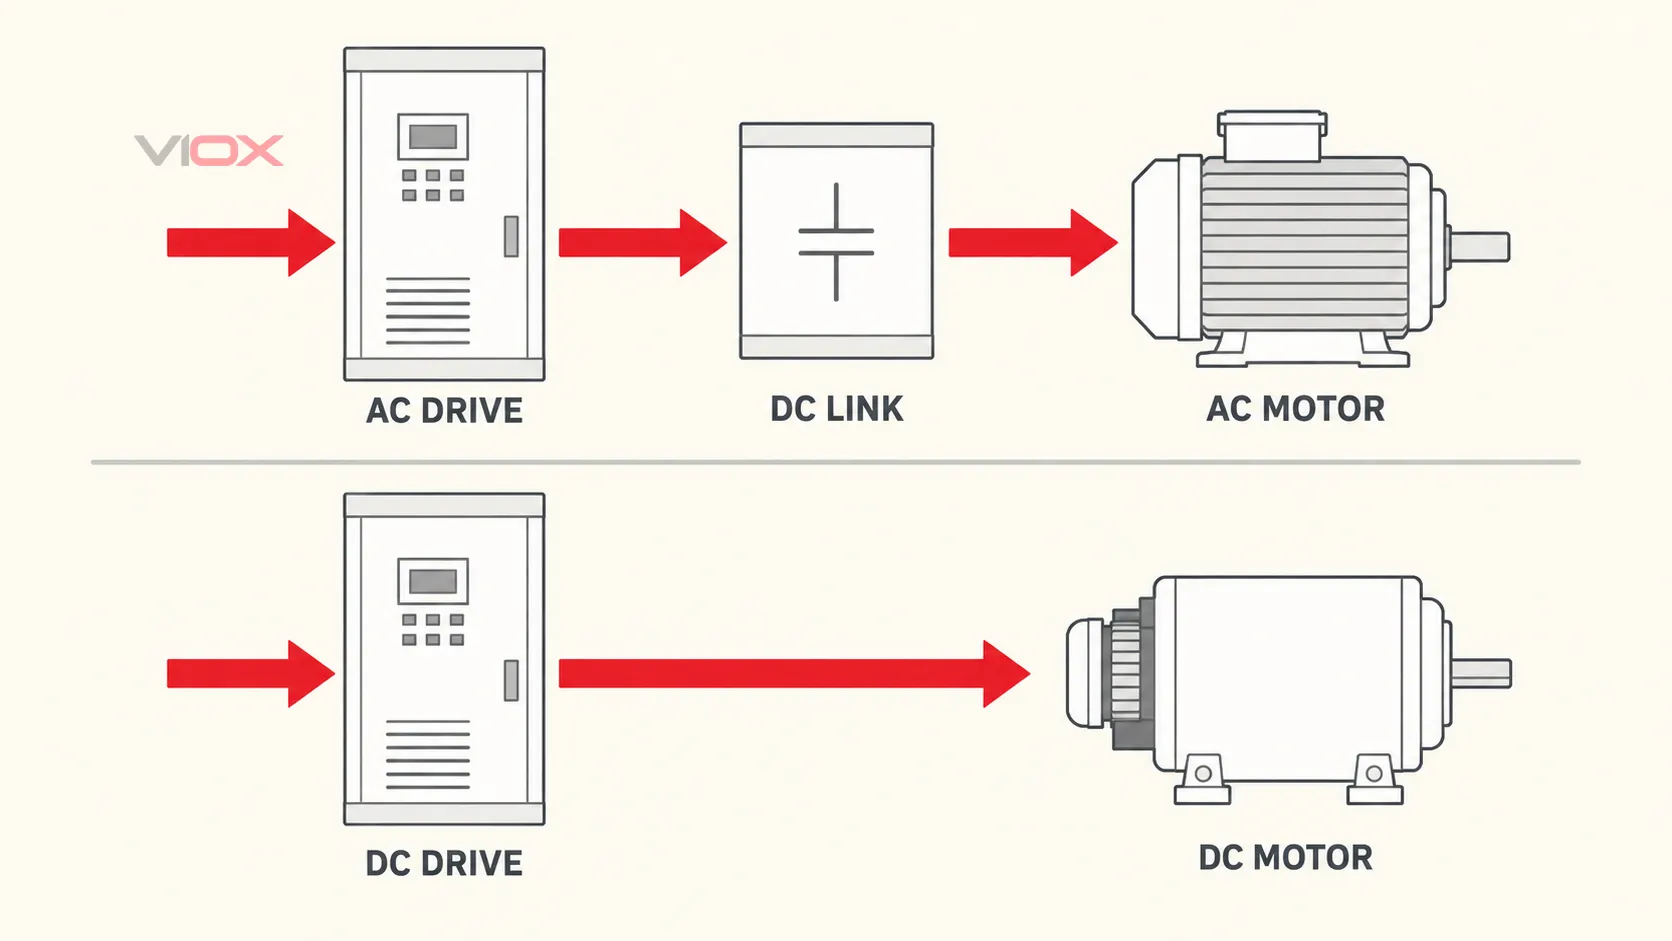
একটি সাধারণ লো-ভোল্টেজ AC ভেরিয়েবল ফ্রিকোয়েন্সি ড্রাইভ তিনটি পাওয়ার-কনভার্সন ধাপ অনুসরণ করে:
ফিক্সড-ফ্রিকোয়েন্সি AC ইনপুট → রেকটিফায়ার → DC লিঙ্ক → ইনভার্টার → নিয়ন্ত্রিত AC আউটপুট
ইনভার্টারটি DC-লিঙ্ক ভোল্টেজকে সুইচ করে একটি পালস-উইডথ-মডুলেটেড আউটপুট তৈরি করে, যা মোটর-কন্ট্রোল কৌশলের জন্য প্রয়োজনীয় ভোল্টেজ এবং ফান্ডামেন্টাল ফ্রিকোয়েন্সি প্রদান করে। একটি ইন্ডাকশন মোটরের ক্ষেত্রে, বৈদ্যুতিক ফ্রিকোয়েন্সি সিনক্রোনাস গতি নির্ধারণ করে, যেখানে মোটরটি টর্ক তৈরির জন্য প্রয়োজনীয় স্লিপ নিয়ে কাজ করে। আরও উন্নত কন্ট্রোল ব্যবস্থা ফ্লাক্স এবং টর্ককে আরও নিখুঁতভাবে নিয়ন্ত্রণ করার জন্য মোটরের ভেরিয়েবলগুলো পরিমাপ বা অনুমান করতে পারে।.
এই তিন-ধাপের পথটি একটি সাধারণ VFD বোঝার জন্য কার্যকর, তবে এটি প্রতিটি AC ড্রাইভের জন্য সর্বজনীন ডায়াগ্রাম নয়। রিজেনারেটিভ ফ্রন্ট এন্ড, কারেন্ট-সোর্স ড্রাইভ, ডাইরেক্ট কনভার্টার, মিডিয়াম-ভোল্টেজ টপোলজি এবং অ্যাপ্লিকেশন-নির্দিষ্ট সিস্টেমগুলো ভিন্ন ভিন্ন পাওয়ার কাঠামো ব্যবহার করতে পারে।.
DC ড্রাইভ: আর্মেচার এবং ফিল্ডের অবস্থা নিয়ন্ত্রণ করা
একটি প্রচলিত ইন্ডাস্ট্রিয়াল DC ড্রাইভ একটি DC মোটরে প্রয়োগকৃত বৈদ্যুতিক অবস্থা নিয়ন্ত্রণ করে। এর সাপ্লাই এবং টপোলজির উপর নির্ভর করে, কনভার্টারটি একটি নিয়ন্ত্রিত রেকটিফায়ার বা অন্য কোনো DC কনভার্সন ধাপ ব্যবহার করতে পারে। এটি গতি এবং টর্ক নিয়ন্ত্রণের জন্য আর্মেচার ভোল্টেজ এবং কারেন্ট নিয়ন্ত্রণ করে। একটি উন্ড-ফিল্ড মোটরের ক্ষেত্রে একটি আলাদা নিয়ন্ত্রিত ফিল্ড সাপ্লাইয়েরও প্রয়োজন হতে পারে।.
বেস স্পিডের নিচে, প্রয়োজনীয় ফিল্ড বজায় রেখে সাধারণত আর্মেচার-ভোল্টেজ কন্ট্রোল ব্যবহার করা হয়। বেস স্পিডের উপরে, কিছু সিস্টেম গতি বাড়ানোর জন্য ফিল্ড ফ্লাক্স কমিয়ে দেয়, যা উপলব্ধ টর্ক এবং পাওয়ারের সীমা পরিবর্তন করে। এই অপারেটিং সীমাগুলো নির্দিষ্ট মোটর এবং ড্রাইভের ডেটার অন্তর্ভুক্ত; ফিল্ড উইকেনিং মানেই মেশিনের যান্ত্রিক বা তাপীয় রেটিং অতিক্রম করার অনুমতি নয়।.
আর্মেচার কারেন্ট, ফিল্ড ফ্লাক্স এবং টর্কের মধ্যে সহজতর ধারণাগত সম্পর্কই হলো একটি কারণ যার জন্য DC ব্যবস্থাগুলো চাহিদাপূর্ণ পরিবর্তনশীল-গতির যন্ত্রপাতিতে প্রতিষ্ঠিত হয়েছিল। আধুনিক AC ভেক্টর-কন্ট্রোল ব্যবস্থাও শক্তিশালী ডাইনামিক এবং কম-গতির পারফরম্যান্স প্রদান করতে পারে, তাই শুধুমাত্র ঐতিহাসিক খ্যাতি এখন আর নির্বাচনের জন্য যথেষ্ট মানদণ্ড নয়।.
মোটরের সামঞ্জস্যতা সবার আগে
| মোটরের ধরন | AC ড্রাইভের উপযোগিতা | DC ড্রাইভের উপযোগিতা | প্রয়োজনীয় যাচাইকরণ |
|---|---|---|---|
| থ্রি-ফেজ ইন্ডাকশন মোটর | সাধারণ, যখন ড্রাইভটি মোটরের ভোল্টেজ, কারেন্ট, ডিউটি এবং কন্ট্রোল পদ্ধতি সমর্থন করে | না | নেমপ্লেট ডেটা, ডিউটি, ইনসুলেশন, কুলিং, গতির পরিসীমা, ক্যাবল কন্ডিশন |
| পারমানেন্ট-ম্যাগনেট সিনক্রোনাস মোটর | শুধুমাত্র সেই মোটরের জন্য উদ্দিষ্ট ড্রাইভ এবং কন্ট্রোল অ্যালগরিদম থাকলে সম্ভব | না | মোটর কনস্ট্যান্ট, ফিডব্যাক বা সেন্সরলেস পদ্ধতি, ওভারস্পিড এবং ব্যাক-EMF সীমা |
| সিনক্রোনাস রিলাক্ট্যান্স মোটর | একটি বিশেষভাবে সামঞ্জস্যপূর্ণ AC ড্রাইভের সাথে সম্ভব | না | অনুমোদিত মোটর-ড্রাইভ পেয়ারিং এবং কন্ট্রোল ডেটা |
| সেপারেটলি এক্সাইটেড বা শান্ট-ওয়ান্ড DC মোটর | না | একটি সামঞ্জস্যপূর্ণ আর্মেচার-অ্যান্ড-ফিল্ড ড্রাইভের জন্য সাধারণ | আর্মেচার এবং ফিল্ড রেটিং, ফিডব্যাক, স্পিড রেঞ্জ, কমিউটেশন কন্ডিশন |
| পারমানেন্ট-ম্যাগনেট ব্রাশড DC মোটর | না | সামঞ্জস্যপূর্ণ DC কন্ট্রোলারের সাথে সম্ভব | ভোল্টেজ, কারেন্ট, ডিউটি, দিক, ফিডব্যাক, তাপীয় সীমা |
| ব্রাশলেস DC মোটর | সাধারণ ব্রাশড-DC-ড্রাইভের তুলনার অন্তর্ভুক্ত নয় | প্রচলিত ব্রাশড DC ড্রাইভের সাথে বিনিময়যোগ্য নয় | ইলেকট্রনিক কমিউটেশন পদ্ধতি, রোটর-পজিশন তথ্য, কন্ট্রোলার সামঞ্জস্যতা |
“AC মোটর” এবং “DC মোটর” সম্পূর্ণ স্পেসিফিকেশন নয়। একটি নির্দিষ্ট পরিবারের জন্য বিজ্ঞাপিত ড্রাইভ কেবল বিশেষ মোটর কনস্ট্রাকশন, ফিডব্যাক পদ্ধতি, সুইচিং ফ্রিকোয়েন্সি এবং কন্ট্রোল মোড সমর্থন করতে পারে। সাপ্লাই লেবেলের উপর নির্ভর না করে সঠিক ড্রাইভ এবং মোটরের ডকুমেন্টেশনের সাথে সামঞ্জস্যতা যাচাই করুন।.
ড্রাইভের নামের ভিত্তিতে নয়, বরং লোডের ভিত্তিতে কার্যক্ষমতার তুলনা করুন
গতির পরিসীমা এবং নিম্ন-গতির ডিউটি
উভয় প্রযুক্তিই একটি কার্যকর পরিসরে গতি নিয়ন্ত্রণ করতে পারে, তবে সীমাবদ্ধ করার প্রক্রিয়াগুলো ভিন্ন। কম গতিতে, একটি সেলফ-কুলড মোটর শীতলীকরণ ক্ষমতা হারাতে পারে, এমনকি যখন ড্রাইভ তখনও টর্ক কমান্ড করতে সক্ষম। একটি DC মোটরের ক্ষেত্রে জোরপূর্বক বায়ুচলাচল (forced ventilation) এবং কমিউটেশনের দিকে মনোযোগ দেওয়ার প্রয়োজন হতে পারে। একটি AC মোটরের ক্ষেত্রে স্বতন্ত্র শীতলীকরণ, ফিডব্যাক বা ভিন্ন কোনো নিয়ন্ত্রণ পদ্ধতির প্রয়োজন হতে পারে। তাই, একটানা কম গতির অপারেটিং পয়েন্টটি বৈদ্যুতিকভাবে এবং তাপীয়ভাবে যাচাই করা আবশ্যক।.
স্টাটিং এবং অতিভার (overload) টর্ক
যেখানে উচ্চ স্টার্টিং টর্ক এবং সহজ টর্ক নিয়ন্ত্রণ গুরুত্বপূর্ণ, সেখানে দীর্ঘকাল ধরে DC ব্যবস্থা ব্যবহৃত হয়ে আসছে। একটি সঠিকভাবে প্রকৌশলকৃত AC ভেক্টর-ড্রাইভ ব্যবস্থাও কার্যকরভাবে টর্ক নিয়ন্ত্রণ করতে পারে। একটি গ্রহণযোগ্য তুলনার ক্ষেত্রে লোডের স্টার্টিং টর্ক, এক্সিলারেটিং টর্ক, অতিভারের স্থায়িত্ব, জড়তা (inertia), ডিউটি সাইকেল এবং শীতলীকরণ বিবেচনা করা উচিত—এটি বলা যাবে না যে একটি ড্রাইভ ফ্যামিলির টর্ক সামগ্রিকভাবে “বেশি”।”
ব্রেকিং এবং রিজেনারেশন
একটি লোড ডিসিলারেশন, লোয়ারিং, ওভারহলিং বা আনওয়াইন্ডিংয়ের সময় শক্তি ফেরত দিতে পারে। ডিজাইনে অবশ্যই উল্লেখ থাকতে হবে যে সিস্টেমটির কী প্রয়োজন:
- এক বা উভয় দিকে মোটরিং;
- এক বা উভয় দিকে ব্রেকিং;
- একটি ব্রেকিং এলিমেন্টে শক্তি অপচয়; অথবা
- একটি সাধারণ DC সিস্টেমে বা AC সরবরাহে শক্তি ফেরত পাঠানো।.
পাওয়ার টপোলজি সেভাবে ডিজাইন করা থাকলে AC এবং DC উভয় বৈদ্যুতিক ব্যবস্থাই রিজেনারেটিভ অপারেশন সমর্থন করতে পারে। শুধুমাত্র মোটর জেনারেটর হিসেবে কাজ করতে পারে বলেই একটি সাধারণ নন-রিজেনারেটিভ ড্রাইভ ফোর-কোয়াড্র্যান্ট সক্ষমতা অর্জন করে না।.
নির্ভুলতা এবং ডাইনামিক রেসপন্স
পারফরম্যান্স সম্পূর্ণ কন্ট্রোল লুপের ওপর নির্ভর করে: ড্রাইভ অ্যালগরিদম, কারেন্ট-লুপ ব্যান্ডউইথ, স্পিড ফিডব্যাক, মোটরের প্যারামিটার, সেন্সর রেজোলিউশন, মেকানিক্যাল কমপ্লায়েন্স, প্রসেস কন্ট্রোলার এবং কমিশনিংয়ের গুণমান। টেনশন, পজিশনিং বা কোঅর্ডিনেটেড-অ্যাক্সিস অ্যাপ্লিকেশনের মতো চাহিদাপূর্ণ কাজের ক্ষেত্রে, সাধারণ AC বনাম DC তুলনা যথেষ্ট নাও হতে পারে; সেক্ষেত্রে মোশন-কন্ট্রোল স্টাডির প্রয়োজন হতে পারে।.
রক্ষণাবেক্ষণ এবং জীবনচক্রের পার্থক্যসমূহ
সবচেয়ে টেকসই পার্থক্যটি প্রায়শই ড্রাইভ ইলেকট্রনিক্সের ভেতরে নয়, বরং মোটরের ক্ষেত্রেই দেখা যায়।.
অনেক ইন্ডাস্ট্রিয়াল AC ইন্ডাকশন এবং পারমানেন্ট-ম্যাগনেট মোটরে কোনো ব্রাশ বা মেকানিক্যাল কমিউটেটর থাকে না। এটি নিয়মিত ক্ষয়ের একটি উৎস দূর করে, যদিও বিয়ারিং, কুলিং পাথ, ইনসুলেশন, কানেকশন, ফিডব্যাক ডিভাইস এবং ড্রাইভ ইলেকট্রনিক্সের জন্য এখনও উপযুক্ত পরিদর্শন ও রক্ষণাবেক্ষণ প্রয়োজন।.
একটি ব্রাশড DC মোটর ঘূর্ণায়মান আর্মেচারে কারেন্ট স্থানান্তরের জন্য ইচ্ছাকৃতভাবে ব্রাশ এবং কমিউটেটর ব্যবহার করে। তাই ব্রাশের ক্ষয়, কমিউটেটরের অবস্থা, কার্বন ডাস্ট, স্প্রিং প্রেশার, ভেন্টিলেশন এবং অ্যাক্সেস লাইফসাইকেল বিবেচনার বিষয় হয়ে দাঁড়ায়। এর মানে এই নয় যে প্রতিটি DC ইনস্টলেশন অলাভজনক। একটি বড় DC মোটর তখনও মূল্যবান থাকতে পারে যখন এটি মেকানিক্যালি ভালো থাকে, রক্ষণাবেক্ষণ দলের কাছে বোধগম্য হয়, খুচরা যন্ত্রাংশ দ্বারা সমর্থিত হয় এবং মেশিনের সাথে গভীরভাবে সমন্বিত থাকে।.
ইউ.এস. ডিপার্টমেন্ট অফ এনার্জি-এর মোটর এবং ড্রাইভ সিস্টেম সোর্সবুক কার্যকর গতি নিয়ন্ত্রণের জন্য DC মোটরের ঐতিহাসিক ব্যবহার এবং VFD-নিয়ন্ত্রিত AC মোটরের দিকে আধুনিক শিল্প পরিবর্তনের বিষয়টি উল্লেখ করে। এটি আরও সতর্ক করে যে, VFD প্রতিটি মোটর-ড্রাইভ অ্যাপ্লিকেশনের জন্য উপযুক্ত নয়। এটিই সঠিক জীবনচক্রের কাঠামো: AC হলো নতুন সিস্টেমের জন্য স্বাভাবিক শুরুর বিন্দু, কোনো স্বয়ংক্রিয় রেট্রোফিট সমাধান নয়।.
প্রয়োগের উপযোগিতা: নতুন ইনস্টলেশন নাকি বিদ্যমান মেশিন?
| প্রকল্পের অবস্থা | AC ড্রাইভের দিকনির্দেশনা | DC ড্রাইভের দিকনির্দেশনা | যা প্রমাণ করতে হবে |
|---|---|---|---|
| নতুন পাম্প, ফ্যান বা কম্প্রেসার সিস্টেম | সাধারণত প্রথমে মূল্যায়ন করুন | খুব কম ক্ষেত্রেই প্রথম পছন্দ | প্রসেস রেঞ্জ, মোটরের কারেন্ট, ভেরিয়েবল-টর্ক আচরণ, সর্বনিম্ন গতি, হারমোনিক্স এবং EMC |
| নতুন কনভেয়ার, মিক্সার বা প্রোডাকশন মেশিন | প্রায়শই উপযুক্ত | শুধুমাত্র একটি যৌক্তিক মোটর-সিস্টেমের প্রয়োজনীয়তার ক্ষেত্রে সম্ভব | স্টার্টিং টর্ক, অতিভার, ব্রেকিং, গতি নিয়ন্ত্রণ, মেশিন নিরাপত্তা |
| বিদ্যমান DC মিল, উইন্ডার, হোস্ট, ক্রেন বা প্রিন্টিং সেকশন | রূপান্তর কার্যকর হতে পারে | বিদ্যমান রাখা বা আধুনিক DC প্রতিস্থাপন বিঘ্ন কমাতে পারে | মোটরের অবস্থা, রিজেনারেশন, ফিডব্যাক, কন্ট্রোল, খুচরা যন্ত্রাংশ, শাটডাউনের পরিধি |
| একটি ভালো DC মোটরের সাথে অকেজো DC কনভার্টার | AC রূপান্তরের জন্য একটি মোটর এবং বৈদ্যুতিক ব্যবস্থা সংক্রান্ত সমীক্ষা প্রয়োজন | সামঞ্জস্যপূর্ণ DC প্রতিস্থাপন কম পরিবর্তনের মাধ্যমে কার্যক্রম পুনরুদ্ধার করতে পারে | মোটরের অবশিষ্ট আয়ু, ড্রাইভের প্রাপ্যতা, কন্ট্রোল এবং লাইফসাইকেল সাপোর্ট |
| খারাপ কমিউটেটর অবস্থা এবং সীমিত খুচরা যন্ত্রাংশসহ সেকেলে DC মোটর | AC রূপান্তর আরও আকর্ষণীয় হয়ে ওঠে | এটি ধরে রাখা অব্যাহত রাখলে লাইফসাইকেল ঝুঁকি বাড়তে পারে | যান্ত্রিক ফিট, সমতুল্য টর্ক-স্পিড এনভেলপ, কুলিং, ডাউনটাইম এবং কমিশনিং |
| উচ্চ-ডাইনামিক সমন্বিত গতি বা নিরাপত্তা-সম্পর্কিত অক্ষ | সাধারণ উদ্দেশ্যে ব্যবহৃত VFD অপর্যাপ্ত হতে পারে | সাধারণ উদ্দেশ্যে ব্যবহৃত DC ড্রাইভ অপর্যাপ্ত হতে পারে | সার্ভো বা বিশেষায়িত মোশন আর্কিটেকচার, ফিডব্যাক, নিরাপত্তা ফাংশন এবং ভ্যালিডেশন |
স্বাভাবিক কার্যক্রম চলাকালীন যে AC মোটরের নিয়ন্ত্রিত গতি প্রয়োজন, তার জন্য চূড়ান্ত পছন্দটিকে আলাদাটির সাথে তুলনা করুন VFD বনাম সফট স্টার্টার গাইড ব্যবহার করুন. একটি সফট স্টার্টার সাধারণত অবিচ্ছিন্ন পরিবর্তনশীল-গতি অপারেশনের পরিবর্তে স্টার্ট এবং স্টপ নিয়ন্ত্রণ করে।.
এইট-ইনপুট DC-to-AC রেট্রোফিট টেস্ট
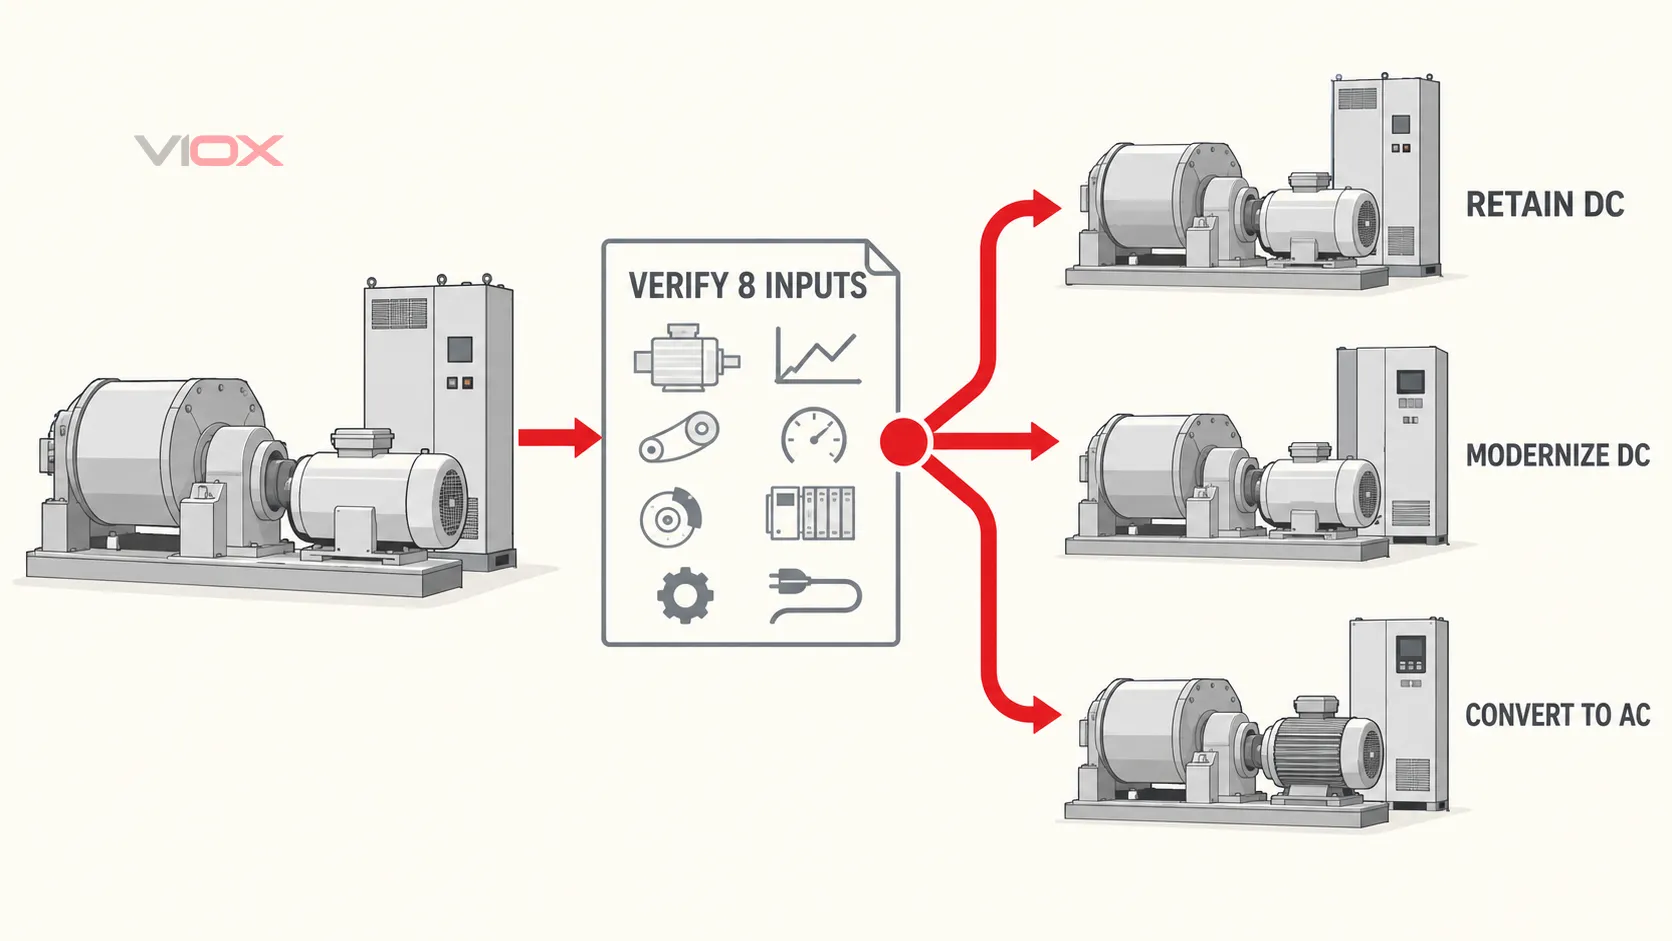
একটি রেট্রোফিট সিদ্ধান্ত সম্পূর্ণ মেশিনের উপর ভিত্তি করে হওয়া উচিত, শুধুমাত্র অকেজো কনভার্টারের উপর নয়। রিটেনশন, DC প্রতিস্থাপন বা AC রূপান্তর বেছে নেওয়ার আগে এই আটটি ইনপুট রেকর্ড করুন।.
| Input | যেসব প্রশ্নের উত্তর দিতে হবে | স্টপ কন্ডিশন |
|---|---|---|
| ১. ইনস্টল করা মোটর | মোটরের গঠন, ভোল্টেজ, কারেন্ট, গতি, ফিল্ড রেটিং, ইনসুলেশনের অবস্থা, কমিউটেটরের অবস্থা, কুলিং পদ্ধতি এবং অবশিষ্ট যান্ত্রিক আয়ু কত? | মোটরের ডেটা বা অবস্থা অজানা |
| ২. লোড ডিউটি | টর্ক-স্পিড কার্ভ, ইনার্শিয়া, ডিউটি সাইকেল, অতিভার (overloads), প্রতি অপারেটিং পিরিয়ডে স্টার্টের সংখ্যা এবং ক্রমাগত কম গতির প্রয়োজনীয়তাগুলো কী কী? | প্রতিস্থাপনটি শুধুমাত্র kW বা hp অনুযায়ী নির্বাচন করা হচ্ছে |
| ৩. অপারেটিং রেঞ্জ | সর্বনিম্ন, বেস এবং সর্বোচ্চ কত গতি প্রয়োজন এবং প্রতিটি পয়েন্টে কত সময়ের জন্য তা প্রয়োজন? | কুলিং, কমিউটেশন, ওভারস্পিড বা ফিল্ড-উইকেনিং লিমিটগুলো যাচাই করা হয়নি |
| ৪. ব্রেকিং এবং এনার্জি ফ্লো | লোড কি ওভারহলিং অবস্থায় আছে? এর কি দ্রুত গতি কমানো, ফোর-কোয়াড্র্যান্ট অপারেশন বা ফিরে আসা শক্তির প্রয়োজন? | প্রস্তাবিত ড্রাইভটিতে উৎপন্ন শক্তির জন্য কোনো নথিভুক্ত পথ নেই |
| ৫. ফিডব্যাক এবং কন্ট্রোল | মেশিনটি কি ট্যাকোজেনারেটর, এনকোডার, রিজলভার, অ্যানালগ রেফারেন্স, PLC নেটওয়ার্ক, ইন্টারলক বা সমন্বিত লাইন কন্ট্রোল ব্যবহার করে? | ফিডব্যাক বা কন্ট্রোল ইন্টারফেসগুলো ম্যাপ এবং পরীক্ষা করা সম্ভব নয় |
| ৬. মেকানিক্যাল কনভার্সন | নতুন মোটরটি কি শ্যাফটের উচ্চতা, কাপলিং, ফুটপ্রিন্ট, ইনার্শিয়া, এনক্লোজার, কুলিং এবং চালিত যন্ত্রপাতির সীমাবদ্ধতার সাথে সামঞ্জস্যপূর্ণ? | যান্ত্রিক পরিবর্তনগুলো শিডিউল বা বাজেট থেকে বাদ দেওয়া হয়েছে |
| ৭. বৈদ্যুতিক ইন্টিগ্রেশন | সরবরাহ ক্ষমতা, সুরক্ষা, আইসোলেশন, গ্রাউন্ডিং, ক্যাবলিং, EMC, হারমোনিক্স, মোটর-ক্যাবল দৈর্ঘ্য এবং এনক্লোজারের তাপের বিষয়গুলো কি সমাধান করা হয়েছে? | প্রস্তাবনাটিতে ড্রাইভটিকে একটি বিচ্ছিন্ন বক্স হিসেবে বিবেচনা করা হয়েছে |
| ৮. লাইফসাইকেল এক্সিকিউশন | স্পেয়ার পার্টস, সার্ভিস দক্ষতা, ডকুমেন্টেশন, সাপোর্ট হরাইজন, শাটডাউন উইন্ডো, কমিশনিং পরিকল্পনা এবং রোলব্যাক কৌশলগুলো কী কী? | সিদ্ধান্তটিতে ক্রয়ের মূল্য তুলনা করা হয়েছে কিন্তু রূপান্তরের সময় ডাউনটাইম এবং সাপোর্টের ঝুঁকি বিবেচনা করা হয়নি |
ফলাফলটি তিনটি গ্রহণযোগ্য পথের যেকোনো একটি হতে পারে:
- DC সিস্টেমটি বজায় রাখুন এবং সমর্থন করুন যখন মোটর এবং মেশিনটি ভালো অবস্থায় থাকে এবং রক্ষণাবেক্ষণ ও খুচরা যন্ত্রাংশের কৌশলটি টেকসই হয়।.
- DC ড্রাইভটি প্রতিস্থাপন বা আধুনিকীকরণ করুন যখন মোটর এবং মেশিনটি সংরক্ষণ করা প্রযুক্তিগত পরিবর্তনকে ন্যূনতম করে এবং একই সাথে সমর্থিত কন্ট্রোলগুলোকে পুনরুদ্ধার করে।.
- একটি AC মোটর-ড্রাইভ সিস্টেমে রূপান্তর করুন যখন DC মোটর বা সহায়ক ইকোসিস্টেমটির আয়ু শেষ হয়ে যায়, সম্পূর্ণ টর্ক-স্পিড ডিউটি পুনরায় তৈরি করা সম্ভব হয় এবং প্রকল্পটি যান্ত্রিক, বৈদ্যুতিক, কন্ট্রোল, নিরাপত্তা এবং কমিশনিং সংক্রান্ত পরিবর্তনগুলো গ্রহণ করতে পারে।.
যদি আটটি ইনপুট কোনো স্পষ্ট পথ নির্দেশ না করে, তবে সঠিক ফলাফলটি অনুমাননির্ভর হওয়া উচিত নয়। এটি পরিমাপকৃত লোড ডেটা এবং সঠিক মোটর, ড্রাইভ ও মেশিনের ডকুমেন্টেশন ব্যবহার করে একটি অ্যাপ্লিকেশন স্টাডি।.
প্রয়োজনীয়তা যা কোনো ড্রাইভই পূরণ করে না
ড্রাইভ ফ্যামিলি নির্বাচন করলেই বৈদ্যুতিক বা মেশিনের ডিজাইন সম্পন্ন হয় না। সমাপ্ত সিস্টেমে এখনও সঠিকভাবে নির্বাচিত আইসোলেশন, শর্ট সার্কিট এবং অতিভার সুরক্ষা, সুইচিং বা বাইপাস সরঞ্জাম, প্রোটেক্টিভ বন্ডিং, এনক্লোজার কুলিং, কেবল এবং মোটর-ইনসুলেশন ব্যবস্থা, ইলেক্ট্রোম্যাগনেটিক কম্প্যাটিবিলিটি (EMC) পরিমাপ এবং মেশিন-সেফটি ফাংশনের প্রয়োজন হতে পারে।.
IEC 61800-3:2022 অ্যাডজাস্টেবল-স্পিড পাওয়ার ড্রাইভ সিস্টেমের জন্য EMC প্রয়োজনীয়তাগুলো সম্বোধন করে, যেখানে IEC 61800-5-1:2022 এর নির্ধারিত পরিধির মধ্যে বৈদ্যুতিক, তাপীয়, অগ্নিকাণ্ড, যান্ত্রিক, শক্তি এবং সংশ্লিষ্ট নিরাপত্তা ঝুঁকিগুলো কভার করে। কোনো স্ট্যান্ডার্ডই ড্রাইভের ডেটাশিটকে সম্পূর্ণ মেশিনের ঝুঁকি মূল্যায়ন বা ইনস্টলেশন ডিজাইনে রূপান্তর করে না।.
যেখানে পার্শ্ববর্তী মোটর-কন্ট্রোল কম্পোনেন্টগুলোর প্রয়োজন হয়, সেখানে তাদের প্রকৃত সিস্টেম ডিউটি মূল্যায়ন করুন। একটি এসি কন্টাক্টর, মোটর প্রোটেকশন সার্কিট ব্রেকার, অথবা তাপীয় ওভারলোড রিলে ড্রাইভের ভেতরের সুরক্ষা এবং কন্ট্রোল ফাংশনের সাথে স্বয়ংক্রিয়ভাবে বিনিময়যোগ্য নয়। সমন্বয় অবশ্যই ড্রাইভের ডকুমেন্টেশন, প্রযোজ্য ইনস্টলেশন নিয়মাবলী এবং মেশিনের নিরাপত্তা আর্কিটেকচার অনুসরণ করতে হবে।.
চূড়ান্ত নির্বাচনের নিয়ম
একটি নির্বাচন করুন AC ড্রাইভ ব্যবস্থা যখন প্রস্তাবিত মোটরটি সামঞ্জস্যপূর্ণ হয়, ভেরিয়েবল-ফ্রিকোয়েন্সি AC কন্ট্রোল লোড ডিউটি পূরণ করে এবং সম্পূর্ণ ইনস্টলেশনটি মোটর, ফিডব্যাক, কুলিং, EMC, ব্রেকিং, সুরক্ষা এবং নিরাপত্তার প্রয়োজনীয়তাগুলো সমর্থন করতে পারে। নতুন সাধারণ-উদ্দেশ্যমূলক ইন্ডাস্ট্রিয়াল মেশিনের জন্য এটি সাধারণত মূল্যায়নের প্রথম ধাপ।.
একটি নির্বাচন করুন বা বজায় রাখুন ডিসি ড্রাইভ সিস্টেম যখন একটি সামঞ্জস্যপূর্ণ DC মোটর প্রয়োজন হয় বা ইতিমধ্যে ইনস্টল করা থাকে, তখন এর অবস্থা এবং টর্ক-গতি আচরণ উপযুক্ত থাকে এবং রক্ষণাবেক্ষণ, খুচরা যন্ত্রাংশ, কন্ট্রোল এবং সাপোর্ট প্ল্যান সম্পূর্ণ পরিবর্তনের তুলনায় এটিকে ধরে রাখাকে কম ঝুঁকিপূর্ণ করে তোলে।.
পছন্দ করা সাধারণ উদ্দেশ্যে ব্যবহারের সমাধান হিসেবে নয় যখন অ্যাপ্লিকেশনটিতে প্রকৃতপক্ষে বিশেষায়িত সার্ভো পজিশনিং, ট্র্যাকশন কন্ট্রোল, নিরাপত্তা-সম্পর্কিত মোশন বা এই তুলনার বাইরের অন্য কোনো আর্কিটেকচারের প্রয়োজন হয়।.
প্রযুক্তির লেবেলটি কেবল প্রথম ধাপ। একটি যুক্তিযুক্ত সিদ্ধান্ত হলো ড্রাইভের সাথে মোটরের, মোটরের সাথে লোডের এবং সম্পূর্ণ বৈদ্যুতিক ব্যবস্থার সাথে এর পরিচালনা ও জীবনচক্রের বাধ্যবাধকতার সামঞ্জস্য বিধান করা।.
তথ্যসূত্র
- IEC 61800-1:2021 — অ্যাডজাস্টেবল-স্পিড DC পাওয়ার ড্রাইভ সিস্টেম
- IEC 61800-2:2021 — অ্যাডজাস্টেবল-স্পিড AC পাওয়ার ড্রাইভ সিস্টেম
- IEC 61800-3:2022 — পাওয়ার ড্রাইভ সিস্টেমের জন্য EMC প্রয়োজনীয়তা
- IEC 61800-5-1:2022 — বৈদ্যুতিক, তাপীয় এবং শক্তি নিরাপত্তা প্রয়োজনীয়তা
- ইউ.এস. ডিপার্টমেন্ট অফ এনার্জি — মোটর এবং ড্রাইভ সিস্টেমের কার্যক্ষমতা উন্নত করা