

Bu sayfada
Çoğu yeni genel amaçlı endüstriyel tesisat için, uyumlu bir AC motor ile birlikte bir AC sürücü genellikle başlangıç noktasıdır. Çalışır durumda bir DC motor ve makine mevcut olduğunda, süreç yerleşik tork-hız davranışına bağlı olduğunda ve sistemi korumak makinenin tamamını dönüştürmekten daha az yaşam döngüsü riski oluşturduğunda, DC sürücü sağlam bir seçenek olmaya devam eder.
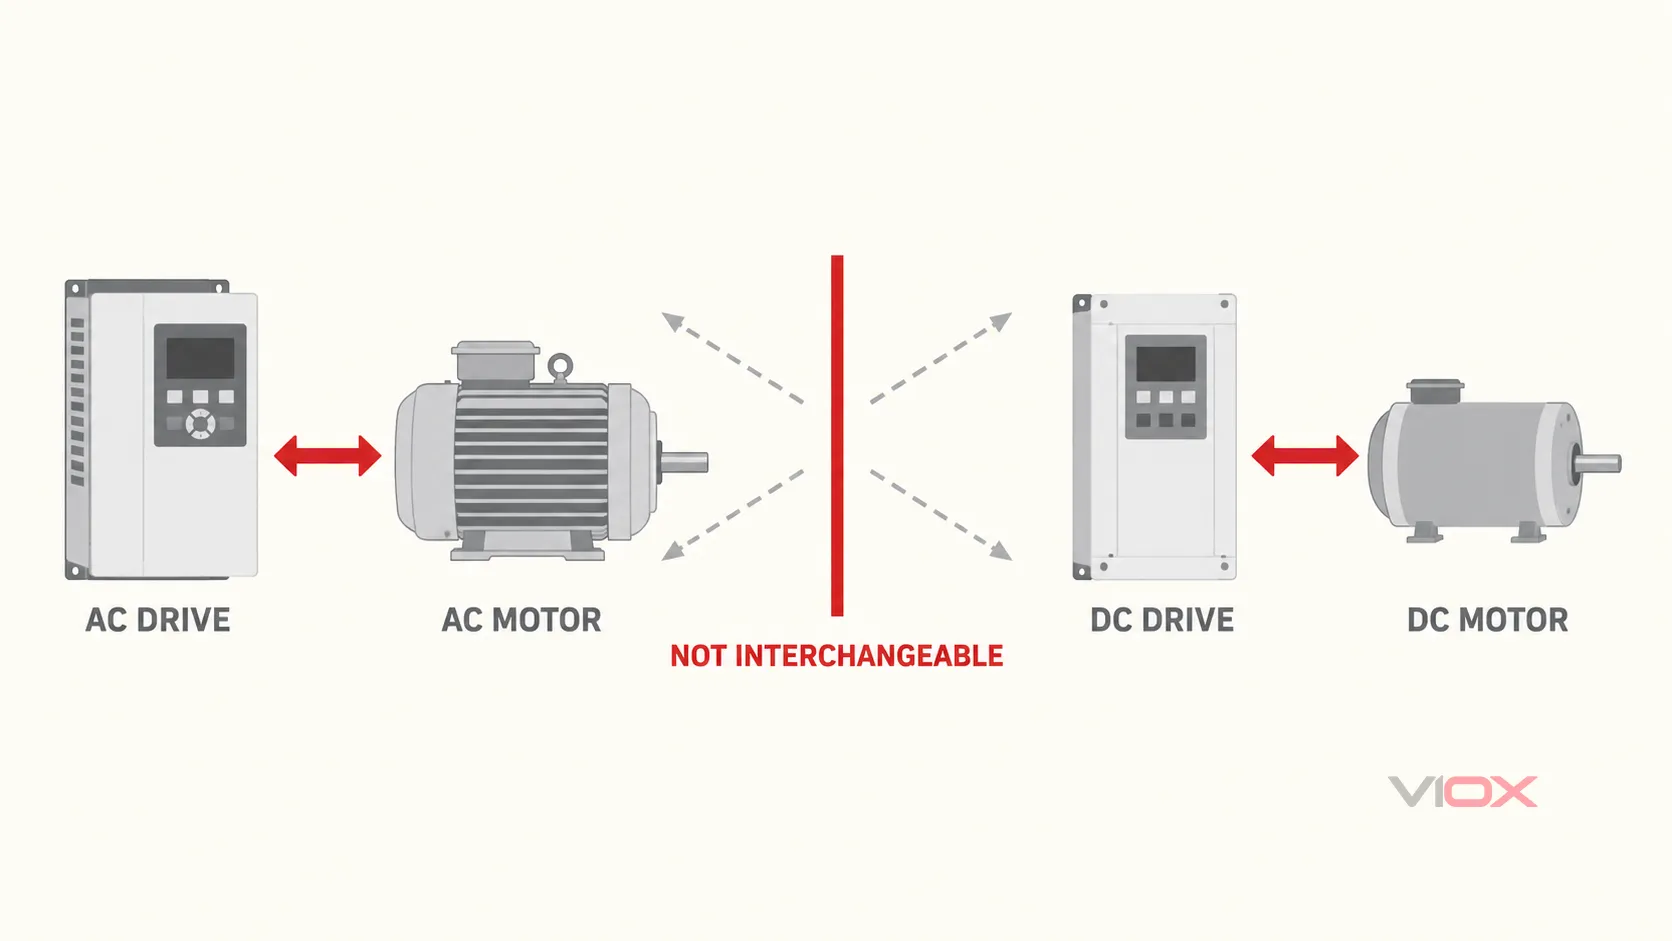
İlk seçim kuralı kesindir: sürücüyü motor tipiyle eşleştirin. Bir AC sürücü, uyumlu bir AC motor için kontrollü AC üretir. Bir DC sürücü, uyumlu bir DC motor için kontrollü DC üretir. Hiçbiri diğerinin doğrudan yerine geçemez ve sürücü ailelerini değiştirmek normalde motoru, geri bildirimi, kablolamayı, korumayı, kontrolleri, devreye alma çalışmalarını ve bazen mekanik kurulumu değiştirir.
Bir Bakışta AC Sürücü ve DC Sürücü
| Karar faktörü | AC sürücü sistemi | DC sürücü sistemi | Seçim etkisi |
|---|---|---|---|
| Kontrollü motor | Uyumlu AC motor; genellikle bir asenkron motor olup, diğer motor tipleri yalnızca sürücü onlar için tasarlandığında desteklenir | Uyumlu DC motor; sürücüye bağlı olarak genellikle fırçalı, sabit mıknatıslı veya ayrı uyartımlı/sargılı alan makinesi | Değerleri karşılaştırmadan önce tam motor teknolojisini doğrulayın |
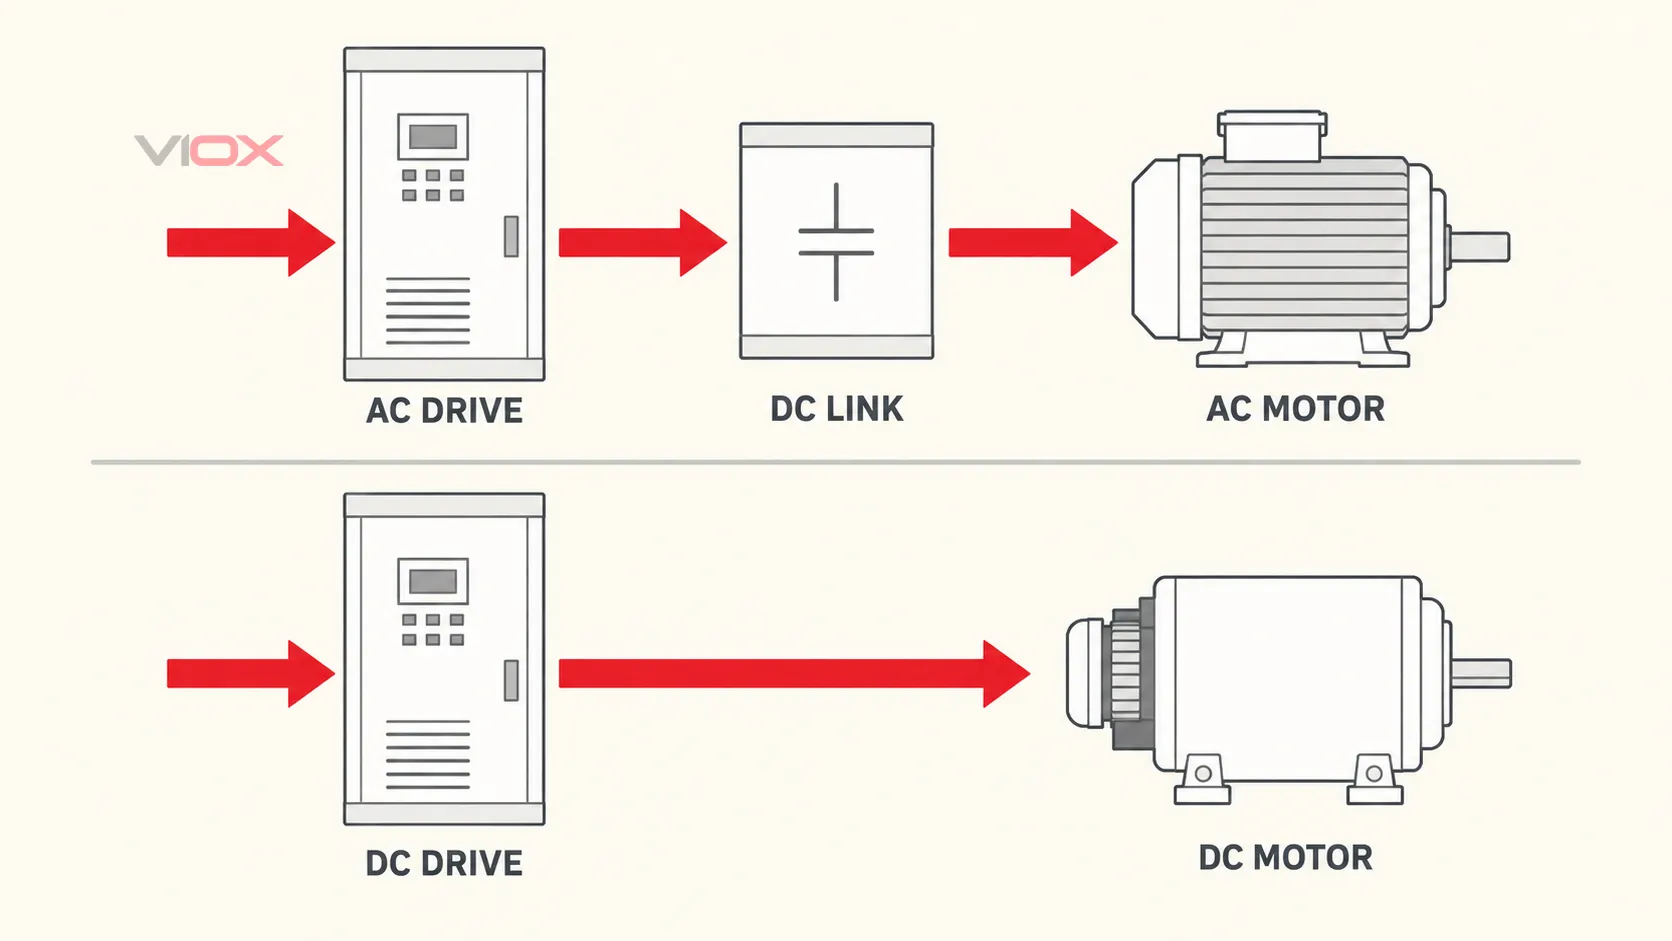
| Tipik güç yolu | Genellikle doğrultucu → DC bara → evirici → değişken frekanslı AC çıkışı | Genellikle kontrollü doğrultucu veya DC dönüştürücü → kontrollü endüvi beslemesi, gerektiğinde ayrı alan kontrolü ile | Bunlar yaygın düzenlemelerdir, evrensel topolojiler değildir |
| Birincil hız kontrol değişkeni | Çıkış frekansı, gerilim ve kontrol algoritması | Endüvi gerilimi/akımı ve uygun olan yerlerde alan akımı | Motor modeli ve geri besleme düzeni sürücü ile eşleşmelidir |
| Motor bakımı | Birçok endüstriyel AC motor fırça ve komütatör kullanmaz | Fırçalı DC motorlar fırça ve komütatör bakımı gerektirir | Bakım kabiliyeti yaşam döngüsü durumunu belirleyebilir |
| Yeni genel amaçlı kurulum | Genellikle değerlendirilecek ilk aile | Normalde yalnızca uygulama veya kurulu altyapı desteklediğinde seçilir | Yalnızca geçmişteki itibarına göre seçim yapmayın |
| Mevcut DC makinesi | Kapsamlı bir dönüşüm çalışması gerektirir | Kullanılabilir durumdaki bir motoru ve bilinen makine davranışını koruyabilir | Sadece sürücü fiyatını değil, toplam dönüşüm kapsamını karşılaştırın |
| Düşük hızlı ve dinamik kontrol | Uygun bir sürücü, motor, geri besleme, soğutma ve kontrol yöntemi ile güçlü olabilir | Geleneksel olarak güçlü ve kontrolü nispeten doğrudan | Her iki ailenin de evrensel bir performans avantajı yoktur |
| Rejenerasyon ve frenleme | Uygun bir rejeneratif topoloji, ortak DC düzenlemesi veya frenleme çözümü gerektirir | Uyumlu sistemler için dört bölgeli düzenlemeler mevcuttur | Çalışma bölgelerini ve enerji akışını açıkça belirtin |
| En iyi bilinen uygulamalar | Pompalar, fanlar, konveyörler, kompresörler, karıştırıcılar, HVAC ve modern üretim makineleri | Eski tip değirmenler, sarıcılar, vinçler, ceraskallar, baskı hatları ve DC motorları koruyan diğer makineler | Uygulama etiketleri başlangıç noktalarıdır, nihai teknik özellikler değildir |
Bu nedenle doğru soru “Hangi sürücü daha iyidir?” değildir. Doğru soru “Hangi komple motor-sürücü sistemi bu yükü karşılar ve en düşük teknik ve yaşam döngüsü riskini oluşturur?” sorusudur.”
Sürücüleri Karşılaştırmadan Önce Sınırları Belirleyin
Endüstriyel uygulamada, sürücü kelimesi sadece elektronik dönüştürücüyü veya daha geniş kapsamlı güç sürücü sistemini tanımlayabilir. Bu ayrım önemlidir çünkü motor, geri besleme cihazı, besleme, koruma, soğutma, kablolama, makine kontrolleri ve tahrik edilen yükün tamamı sonucu etkiler.
IEC 61800-2:2021 yarı iletken dönüştürme, kontrol, koruma, izleme, ölçüm ve AC motorlar dahil olmak üzere ayarlanabilir hızlı AC güç sürücü sistemlerini kapsar. IEC 61800-1:2021 ayarlanabilir hızlı DC güç sürücü sistemleri ve DC motorlar için ilgili kapsamı sağlar.
Bu makale, geleneksel endüstriyel ayarlanabilir hızlı AC ve DC motor sürücü sistemlerini karşılaştırmaktadır. Servo eksenleri, step sürücüleri, elektrikli araç çekiş sürücüleri veya fırçasız DC komütasyon sistemlerini seçmez. Bu uygulamalar kendi kontrol, güvenlik ve performans analizlerini gerektirir.
Daha derinlemesine AC sürücü sistemi genel bakışı için bkz. VFD Nedir?. . VFD terminoloji kılavuzu ayrıca VFD, değişken hızlı sürücü (VSD), ayarlanabilir hızlı sürücü (ASD) ve evirici terminolojisini birbirinden ayırır.
Çalışma Prensipleri Nasıl Farklılık Gösterir
AC sürücü: kontrollü frekansta AC oluşturur
Yaygın bir alçak gerilim AC değişken frekanslı sürücü, üç güç dönüştürme aşamasını takip eder:
sabit frekanslı AC girişi → doğrultucu → DC bara → evirici → kontrollü AC çıkışı
Evirici, motor kontrol stratejisinin gerektirdiği gerilim ve temel frekansta darbe genişlik modülasyonlu bir çıkış üretmek için DC bara gerilimini anahtarlar. Bir asenkron motor için elektriksel frekans senkron hızı belirlerken, motor tork üretmek için gereken kayma ile çalışır. Daha gelişmiş kontrol yöntemleri, akı ve torku daha hassas bir şekilde düzenlemek için motor değişkenlerini tahmin edebilir veya ölçebilir.
Bu üç aşamalı yol, tipik bir VFD'yi anlamak için yararlıdır ancak her AC sürücü için evrensel bir şema değildir. Rejeneratif giriş katları, akım kaynaklı sürücüler, doğrudan dönüştürücüler, orta gerilim topolojileri ve uygulamaya özel sistemler farklı güç yapıları kullanabilir.
DC sürücü: endüvi ve alan koşullarını düzenler
Geleneksel bir endüstriyel DC sürücü, bir DC motora uygulanan elektriksel koşulları kontrol eder. Beslemesine ve topolojisine bağlı olarak dönüştürücü, kontrollü bir doğrultucu veya başka bir DC dönüştürme aşaması kullanabilir. Hız ve torku kontrol etmek için endüvi gerilimini ve akımını düzenler. Sargılı alan motoru ayrıca ayrı bir kontrollü alan beslemesi gerektirebilir.
Temel hızın altında, gerekli alan korunurken genellikle endüvi gerilimi kontrolü kullanılır. Temel hızın üzerinde, bazı sistemler hızı artırmak için alan akısını azaltır; bu da mevcut tork ve güç bölgesini değiştirir. Bu çalışma sınırları, ilgili motor ve sürücü verilerine aittir; alan zayıflatma, makinenin mekanik veya termal değerlerinin aşılmasına izin verildiği anlamına gelmez.
Endüvi akımı, alan akısı ve tork arasındaki daha basit kavramsal ilişki, DC sistemlerinin zorlu değişken hızlı makinelerde yerleşmesinin bir nedenidir. Modern AC vektör kontrol sistemleri de güçlü dinamik ve düşük hız performansı sağlayabildiğinden, yalnızca tarihsel itibar artık yeterli bir seçim kuralı değildir.
Motor Uyumluluğu İlk Sırada Gelir
| Motor tipi | AC sürücü uyumu | DC sürücü uyumu | Gerekli doğrulama |
|---|---|---|---|
| Üç fazlı asenkron motor | Sürücü; motor voltajını, akımını, görev döngüsünü ve kontrol yöntemini desteklediğinde yaygındır | Hayır | Etiket verileri, görev döngüsü, yalıtım, soğutma, hız aralığı, kablo koşulları |
| Sabit mıknatıslı senkron motor | Yalnızca o motor için tasarlanmış bir sürücü ve kontrol algoritması ile mümkündür | Hayır | Motor sabitleri, geri beslemeli veya sensörsüz yöntem, aşırı hız ve ters-EMK limitleri |
| Senkron relüktans motor | Özellikle uyumlu bir AC sürücü ile mümkündür | Hayır | Onaylı motor-sürücü eşleşmesi ve kontrol verileri |
| Ayrı uyartımlı veya şönt sargılı DC motor | Hayır | Uyumlu bir endüvi ve alan sürücüsü için yaygındır | Endüvi ve alan değerleri, geri besleme, hız aralığı, komütasyon durumu |
| Sabit mıknatıslı fırçalı DC motor | Hayır | Uyumlu bir DC kontrolcü ile mümkündür | Gerilim, akım, görev döngüsü, yön, geri besleme, termal limitler |
| Fırçasız DC motor | Basit fırçalı DC sürücü karşılaştırması kapsamında değildir | Geleneksel bir fırçalı DC sürücü ile değiştirilemez | Elektronik komütasyon yöntemi, rotor konumu bilgisi, kontrolcü uyumluluğu |
“AC motor” ve “DC motor” tam teknik özellikler değildir. Bir aile için reklamı yapılan bir sürücü, yalnızca belirli motor yapılarını, geri besleme yöntemlerini, anahtarlama frekanslarını ve kontrol modlarını destekleyebilir. Besleme etiketine güvenmek yerine, uyumluluğu tam sürücü ve motor dokümantasyonuna göre doğrulayın.
Performansı Sürücü Adına Göre Değil, Yüke Göre Karşılaştırın
Hız aralığı ve düşük hızda çalışma
Her iki teknoloji de hızı faydalı bir aralıkta düzenleyebilir, ancak sınırlayıcı mekanizmalar farklılık gösterir. Düşük hızda, kendinden soğutmalı bir motor, sürücü hala tork komutu verebiliyor olsa bile soğutma özelliğini kaybedebilir. Bir DC motor, cebri havalandırmaya ve komütasyona dikkat edilmesine ihtiyaç duyabilir. Bir AC motor ise bağımsız soğutma, geri besleme veya farklı bir kontrol yöntemi gerektirebilir. Bu nedenle, sürekli düşük hız çalışma noktası elektriksel olduğu kadar termal açıdan da kontrol edilmelidir.
Kalkış ve aşırı yük torku
DC sistemler, yüksek kalkış torkunun ve basit tork düzenlemesinin önemli olduğu yerlerde uzun süredir kullanılmaktadır. Doğru tasarlanmış bir AC vektör sürücü sistemi de torku etkili bir şekilde kontrol edebilir. Savunulabilir karşılaştırma; bir sürücü ailesinin “daha yüksek torka” sahip olduğu yönündeki genel bir ifadeyle değil, yükün kalkış torku, hızlanma torku, aşırı yük süresi, atalet, çalışma çevrimi ve soğutma değerleri kullanılarak yapılır.”
Frenleme ve rejenerasyon
Bir yük; yavaşlama, alçalma, yükü ters yönde hareket ettirme veya çözme sırasında enerji geri verebilir. Tasarım, sistemin şunlara ihtiyaç duyup duymadığını belirtmelidir:
- bir veya her iki yönde motorlu çalışma;
- bir veya her iki yönde frenleme;
- bir frenleme elemanında harcanan enerji; veya
- ortak bir DC sistemine veya AC beslemesine geri verilen enerji.
Güç topolojisi buna göre tasarlandığında hem AC hem de DC sistemleri rejeneratif çalışmayı destekleyebilir. Standart, rejeneratif olmayan bir sürücü, sadece motor bir jeneratör gibi davranabildiği için dört bölgeli çalışma yeteneği kazanmaz.
Hassasiyet ve dinamik tepki
Performans; sürücü algoritması, akım döngüsü bant genişliği, hız geri bildirimi, motor parametreleri, sensör çözünürlüğü, mekanik uyumluluk, proses kontrolcüsü ve devreye alma kalitesi gibi tüm kontrol döngüsüne bağlıdır. Zorlu bir gerilim, konumlandırma veya koordineli eksen uygulaması için genel amaçlı bir AC-DC karşılaştırması yetersiz kalabilir; bir hareket kontrolü çalışması gerekebilir.
Bakım ve Yaşam Döngüsü Farklılıkları
En kalıcı ayrım genellikle sürücü elektroniğinin içinde değil, motordadır.
Birçok endüstriyel AC asenkron ve sabit mıknatıslı motor fırçasızdır veya mekanik komütatör içermez. Bu durum rutin bir aşınma arayüzünü ortadan kaldırır; ancak rulmanlar, soğutma yolları, yalıtım, bağlantılar, geri bildirim cihazları ve sürücü elektroniği yine de uygun inceleme ve bakım gerektirir.
Fırçalı bir DC motor, akımı dönen endüviye aktarmak için kasıtlı olarak fırçalar ve bir komütatör kullanır. Bu nedenle fırça aşınması, komütatör durumu, karbon tozu, yay basıncı, havalandırma ve erişilebilirlik yaşam döngüsü hususları haline gelir. Bu durum her DC kurulumunu ekonomik olmaktan çıkarmaz. Büyük bir DC motor; mekanik olarak sağlam olduğunda, bakım ekibi tarafından anlaşıldığında, yedek parçalarla desteklendiğinde ve makineye derinlemesine entegre edildiğinde değerli kalmaya devam edebilir.
ABD Enerji Bakanlığı'nın motor ve sürücü sistemleri kaynak kitabı etkili hız kontrolü için DC motorların tarihsel kullanımına ve modern endüstride VFD kontrollü AC motorlara doğru yaşanan değişime dikkat çeker. Ayrıca VFD'lerin her motor sürücü uygulaması için uygun olmadığı konusunda uyarır. Doğru yaşam döngüsü çerçevesi budur: AC, otomatik bir yenileme çözümü değil, yeni sistemler için olağan başlangıç noktasıdır.
Uygulama Uygunluğu: Yeni Kurulum mu Yoksa Mevcut Makine mi?
| Proje koşulu | AC sürücü yönü | DC sürücü yönü | Kanıtlanması gerekenler |
|---|---|---|---|
| Yeni pompa, fan veya kompresör sistemi | Genellikle ilk değerlendirilecekler | Nadiren ilk tercih | Proses aralığı, motor akımı, değişken tork davranışı, minimum hız, harmonikler ve EMC |
| Yeni konveyör, karıştırıcı veya üretim makinesi | Genellikle uygun | Sadece gerekçelendirilmiş bir motor sistemi gereksinimi ile mümkün | Kalkış torku, aşırı yük, frenleme, hız regülasyonu, makine güvenliği |
| Mevcut DC haddehane, sarıcı, vinç, ceraskal veya baskı bölümü | Dönüşüm uygulanabilir olabilir | Mevcut DC sistemin korunması veya modern bir DC ile değiştirilmesi kesintiyi en aza indirebilir | Motor durumu, rejenerasyon, geri besleme, kontroller, yedek parçalar, duruş kapsamı |
| Sağlam bir DC motor ile arızalı DC dönüştürücü | AC dönüşümü, bir motor ve sistem çalışması gerektirir | Uyumlu bir DC değişimi, daha az değişiklikle çalışmayı geri yükleyebilir | Kalan motor ömrü, sürücü kullanılabilirliği, kontroller ve yaşam döngüsü desteği |
| Kötü komütatör durumuna ve sınırlı yedek parçaya sahip eski DC motor | AC dönüşümü daha cazip hale gelir | Kullanıma devam edilmesi yaşam döngüsü riskini artırabilir | Mekanik uyum, eşdeğer tork-hız zarfı, soğutma, duruş süresi ve devreye alma |
| Yüksek dinamikli koordineli hareket veya güvenlik ile ilgili eksen | Genel amaçlı VFD yetersiz kalabilir | Genel amaçlı DC sürücü yetersiz kalabilir | Servo veya özel hareket mimarisi, geri besleme, güvenlik fonksiyonları ve doğrulama |
Normal çalışma boyunca kontrollü hız gerektiren bir AC motor için, nihai seçimi ayrı olanla karşılaştırın VFD ve soft starter kılavuzunu kullanın. Bir soft starter, sürekli değişken hızlı çalışma yerine normalde kalkış ve duruşu ele alır.
Sekiz Girişli DC-AC Dönüşüm Testi
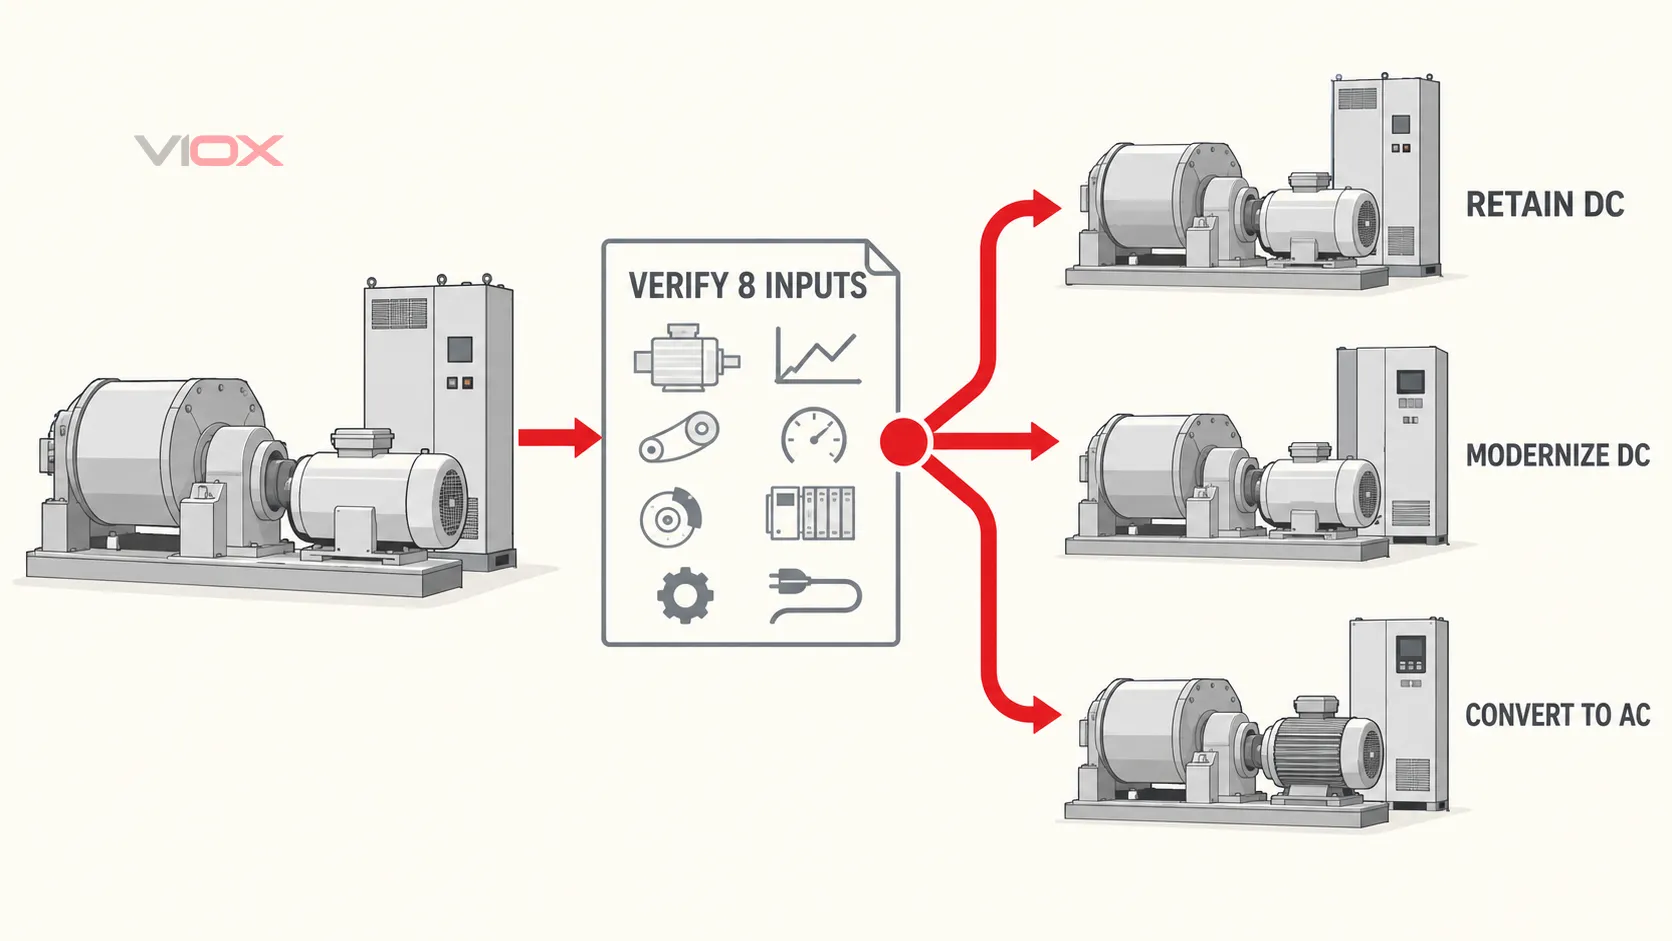
Bir modernizasyon kararı, yalnızca arızalı dönüştürücüye değil, makinenin tamamına dayandırılmalıdır. Elde tutma, DC değişimi veya AC dönüşümü seçeneklerinden birini belirlemeden önce bu sekiz girdiyi kaydedin.
| Giriş | Yanıtlanması gereken sorular | Durdurma koşulu |
|---|---|---|
| 1. Kurulu motor | Motor yapısı, gerilim, akım, hız, alan değeri, yalıtım durumu, komütatör durumu, soğutma yöntemi ve kalan mekanik ömür nedir? | Motor verisi veya durumu bilinmiyor |
| 2. Yük çalışma rejimi | Tork-hız eğrisi, atalet, çalışma çevrimi, aşırı yükler, çalışma periyodu başına başlatma sayısı ve sürekli düşük hız gereksinimleri nelerdir? | Değişim sadece kW veya hp değerine göre seçiliyor |
| 3. Çalışma aralığı | Minimum, temel ve maksimum hızlar nelerdir ve her bir noktada ne kadar süreyle gereklidir? | Soğutma, komütasyon, aşırı hız veya alan zayıflatma limitleri doğrulanmamış |
| 4. Frenleme ve enerji akışı | Yük, motoru sürüklüyor mu? Hızlı yavaşlama, dört bölgeli çalışma veya geri beslenen enerji gerektiriyor mu? | Önerilen sürücünün üretilen enerji için belgelenmiş bir yolu bulunmamaktadır |
| 5. Geri besleme ve kontroller | Makine tako jeneratör, enkoder, resolver, analog referans, PLC ağı, kilitlemeler veya koordineli hat kontrolü kullanıyor mu? | Geri besleme veya kontrol arayüzleri eşleştirilemiyor ve test edilemiyor |
| 6. Mekanik dönüşüm | Yeni motor; mil yüksekliği, kaplin, ayak izi, atalet, muhafaza, soğutma ve tahrik edilen ekipman sınırlarını karşılayabiliyor mu? | Mekanik değişiklikler programdan veya bütçeden çıkarılmıştır |
| 7. Elektriksel entegrasyon | Besleme kapasitesi, koruma, yalıtım, topraklama, kablolama, EMC, harmonikler, motor-kablo uzunluğu ve pano ısısı ele alındı mı? | Teklif, sürücüyü izole bir kutu olarak ele alıyor |
| 8. Yaşam döngüsü yürütme | Yedek parçalar, servis becerileri, dokümantasyon, destek süresi, duruş penceresi, devreye alma planı ve geri dönüş stratejisi nelerdir? | Karar, satın alma fiyatını karşılaştırıyor ancak dönüşüm duruş süresini ve destek riskini karşılaştırmıyor |
Sonuç, savunulabilir üç yoldan biri olabilir:
- DC sistemini koruyun ve destekleyin motor ve makine sağlam kaldığında ve bakım ile yedek parça stratejisi sürdürülebilir olduğunda.
- DC sürücüyü değiştirin veya modernize edin motoru ve makineyi korumak, desteklenen kontrolleri geri yüklerken teknik değişikliği en aza indirdiğinde.
- AC motor-sürücü sistemine dönüştürün DC motor veya destek ekosistemi kullanım ömrünün sonuna geldiğinde, tam tork-hız çalışma döngüsü yeniden oluşturulabildiğinde ve proje mekanik, elektriksel, kontrol, güvenlik ve devreye alma değişikliklerini karşılayabildiğinde.
Sekiz girdi net bir yol belirlemiyorsa, doğru sonuç bir tahmin değildir. Bu, ölçülen yük verileri ve kesin motor, sürücü ve makine dokümantasyonu kullanılarak yapılan bir uygulama çalışmasıdır.
Her İki Sürücünün de Karşılamadığı Gereksinimler
Sürücü ailesini seçmek, elektrik veya makine tasarımını tamamlamaz. Bitmiş sistem; doğru seçilmiş izolasyon, kısa devre ve aşırı yük koruması, anahtarlama veya baypas ekipmanı, koruma topraklaması, pano soğutma, kablo ve motor yalıtım hükümleri, elektromanyetik uyumluluk (EMC) önlemleri ve makine güvenliği fonksiyonları gerektirebilir.
IEC 61800-3:2022 ayarlanabilir hızlı güç sürücü sistemleri için EMC gereksinimlerini ele alırken, IEC 61800-5-1:2022 belirtilen kapsamı dahilindeki elektriksel, termal, yangın, mekanik, enerji ve ilgili güvenlik tehlikelerini kapsar. Her iki standart da bir sürücü veri sayfası'nı eksiksiz bir makine risk değerlendirmesine veya kurulum tasarımına dönüştürmez.
Bitişik motor kontrol bileşenlerinin gerekli olduğu durumlarda, bunların gerçek sistem görevini değerlendirin. Bir AC kontaktör, motor koruma şalteriveya termal aşırı yük rölesi sürücü içindeki koruma ve kontrol fonksiyonları ile otomatik olarak değiştirilebilir değildir. Koordinasyon; sürücü dokümantasyonuna, geçerli kurulum kurallarına ve makinenin güvenlik mimarisine uygun olmalıdır.
Nihai Seçim Kuralı
Bir tane seçin AC sürücü sistemi önerilen motor uyumlu olduğunda, değişken frekanslı AC kontrolü yük görevini karşıladığında ve komple kurulum; motor, geri besleme, soğutma, EMC, frenleme, koruma ve güvenlik gereksinimlerini destekleyebildiğinde. Bu, yeni bir genel amaçlı endüstriyel makine için değerlendirilecek normalde ilk yoldur.
Bir DC sürücü sistemi uyumlu bir DC motor gerektiğinde veya halihazırda kurulu olduğunda, motorun durumu ve tork-hız davranışı uygun kalıyorsa ve bakım, yedek parça, kontrol ve destek planı, tam bir dönüşüme kıyasla elde tutmayı daha düşük riskli kılıyorsa.
Seçmek genel amaçlı bir cevap olarak değil uygulama fiilen özelleşmiş servo konumlandırma, çekiş kontrolü, güvenlikle ilgili hareket veya bu karşılaştırmanın dışında başka bir mimari gerektirdiğinde.
Teknoloji etiketi sadece ilk kapıdır. Savunulabilir bir karar; sürücüyü motora, motoru yüke ve komple elektrik sistemini işletim ve yaşam döngüsü yükümlülüklerine uygun hale getirir.
Referanslar
- IEC 61800-1:2021 — Ayarlanabilir hızlı DC güç sürücü sistemleri
- IEC 61800-2:2021 — Ayarlanabilir hızlı AC güç sürücü sistemleri
- IEC 61800-3:2022 — Güç sürücü sistemleri için EMC gereksinimleri
- IEC 61800-5-1:2022 — Elektriksel, termal ve enerji güvenliği gereksinimleri
- ABD Enerji Bakanlığı — Motor ve Sürücü Sistemi Performansının İyileştirilmesi