

Di halaman ini
Untuk sebagian besar instalasi industri tujuan umum yang baru, drive AC dengan motor AC yang kompatibel adalah titik awal yang lazim. Drive DC tetap menjadi pilihan yang masuk akal jika motor DC dan mesin yang dapat diservis sudah ada, prosesnya bergantung pada perilaku torsi-kecepatan yang sudah mapan, dan mempertahankan sistem tersebut menciptakan risiko siklus hidup yang lebih kecil daripada mengonversi seluruh mesin.
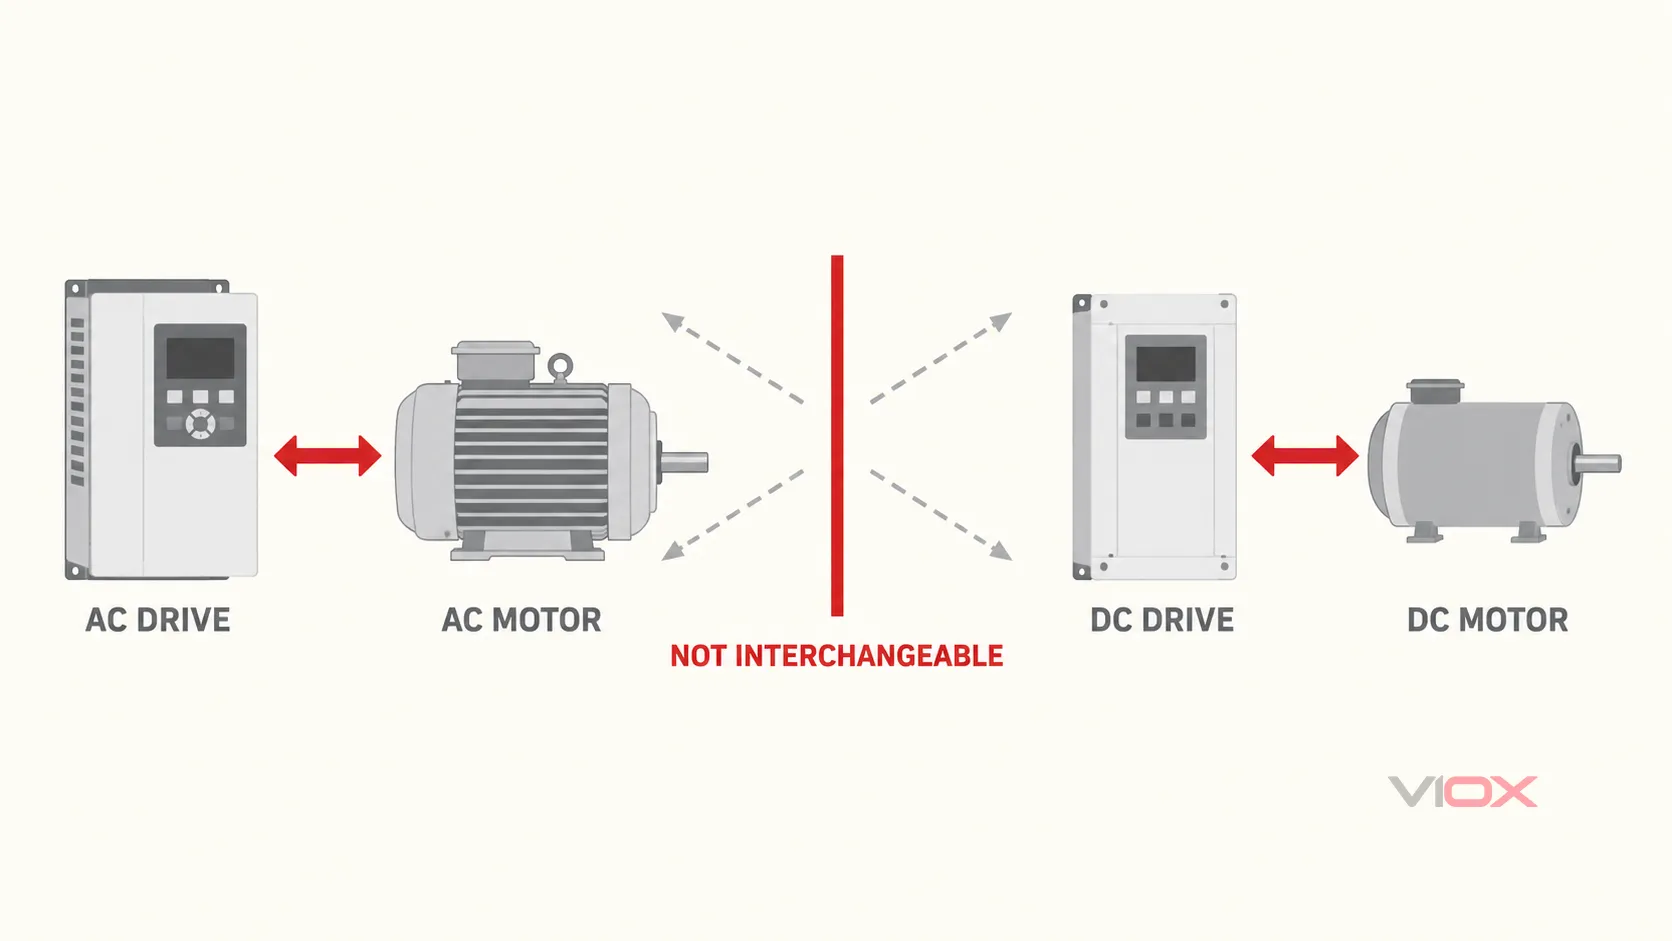
Aturan pemilihan pertama bersifat mutlak: sesuaikan drive dengan jenis motor. Drive AC menghasilkan AC terkontrol untuk motor AC yang kompatibel. Drive DC menghasilkan DC terkontrol untuk motor DC yang kompatibel. Keduanya bukan pengganti langsung satu sama lain, dan mengubah keluarga drive biasanya mengubah motor, umpan balik, pengabelan, proteksi, kontrol, pekerjaan komisioning, dan terkadang instalasi mekanisnya.
AC Drive vs DC Drive secara Sekilas
| Faktor keputusan | Sistem drive AC | Sistem penggerak DC | Dampak pemilihan |
|---|---|---|---|
| Motor yang dikendalikan | Motor AC yang kompatibel; umumnya motor induksi, dengan tipe motor lain yang hanya didukung jika drive dirancang untuk tipe tersebut | Motor DC yang kompatibel; umumnya mesin brushed, magnet permanen, atau eksitasi terpisah/wound-field, tergantung pada drive-nya | Pastikan teknologi motor yang tepat sebelum membandingkan rating |
| Jalur daya tipikal | Seringkali penyearah → DC link → inverter → output AC frekuensi variabel | Seringkali penyearah terkendali atau konverter DC → suplai armatur terkendali, dengan kontrol medan terpisah jika diperlukan | Ini adalah pengaturan umum, bukan topologi universal |
| Variabel kontrol kecepatan utama | Frekuensi output, tegangan, dan algoritma kontrol | Tegangan/arus jangkar dan, jika berlaku, arus medan | Model motor dan pengaturan umpan balik harus sesuai dengan drive |
| Pemeliharaan motor | Banyak motor AC industri menghindari sikat dan komutator | Motor DC dengan sikat memerlukan perhatian pada sikat dan komutator | Kemampuan pemeliharaan dapat menentukan kasus siklus hidup |
| Instalasi tujuan umum baru | Biasanya keluarga pertama untuk dievaluasi | Biasanya dipilih hanya jika aplikasi atau basis terpasang mendukungnya | Jangan memilih hanya berdasarkan reputasi historis |
| Mesin DC yang ada | Memerlukan studi konversi menyeluruh | Dapat mempertahankan motor yang masih layak pakai dan perilaku mesin yang sudah diketahui | Bandingkan total lingkup konversi, bukan hanya harga penggerak |
| Kontrol kecepatan rendah dan dinamis | Dapat menjadi kuat dengan penggerak, motor, umpan balik, pendinginan, dan metode kontrol yang sesuai | Secara tradisional kuat dan relatif langsung untuk dikontrol | Tidak ada keluarga yang memiliki keunggulan kinerja universal |
| Regenerasi dan pengereman | Memerlukan topologi regeneratif yang sesuai, pengaturan DC umum, atau solusi pengereman | Pengaturan empat kuadran tersedia untuk sistem yang kompatibel | Tentukan kuadran operasi dan aliran energi secara eksplisit |
| Aplikasi yang paling dikenal | Pompa, kipas, konveyor, kompresor, mixer, HVAC, dan mesin produksi modern | Pabrik lama, mesin penggulung, alat pengangkat, derek, lini percetakan, dan mesin lain yang masih menggunakan motor DC | Label aplikasi adalah titik awal, bukan spesifikasi akhir |
Oleh karena itu, pertanyaan yang tepat bukanlah “Drive mana yang lebih baik?” Melainkan “Sistem motor-drive lengkap mana yang memenuhi beban ini dan menciptakan risiko teknis serta siklus hidup terendah?”
Tetapkan Batasan Sebelum Membandingkan Drive
Dalam praktik industri, kata drive dapat menggambarkan konverter elektronik saja atau sistem penggerak daya yang lebih luas. Perbedaan tersebut penting karena motor, perangkat umpan balik, suplai, proteksi, pendinginan, pengabelan, kontrol mesin, dan beban yang digerakkan semuanya memengaruhi hasil.
IEC 61800-2:2021 mencakup sistem penggerak daya AC kecepatan yang dapat disesuaikan, termasuk konversi semikonduktor, kontrol, proteksi, pemantauan, pengukuran, dan motor AC. IEC 61800-1:2021 menyediakan cakupan yang sesuai untuk sistem penggerak daya DC kecepatan yang dapat disesuaikan dan motor DC.
Artikel ini membandingkan sistem penggerak motor AC dan DC kecepatan yang dapat disesuaikan untuk industri konvensional. Artikel ini tidak memilih sumbu servo, penggerak stepper, penggerak traksi kendaraan listrik, atau sistem komutasi DC tanpa sikat. Aplikasi tersebut memerlukan analisis kontrol, keselamatan, dan kinerjanya sendiri.
Untuk gambaran umum sistem penggerak AC yang lebih mendalam, lihat Apa itu VFD?. . panduan terminologi VFD juga memisahkan terminologi VFD, variable-speed drive (VSD), adjustable-speed drive (ASD), dan inverter.
Bagaimana Prinsip Kerjanya Berbeda
AC drive: menghasilkan AC dengan frekuensi terkontrol
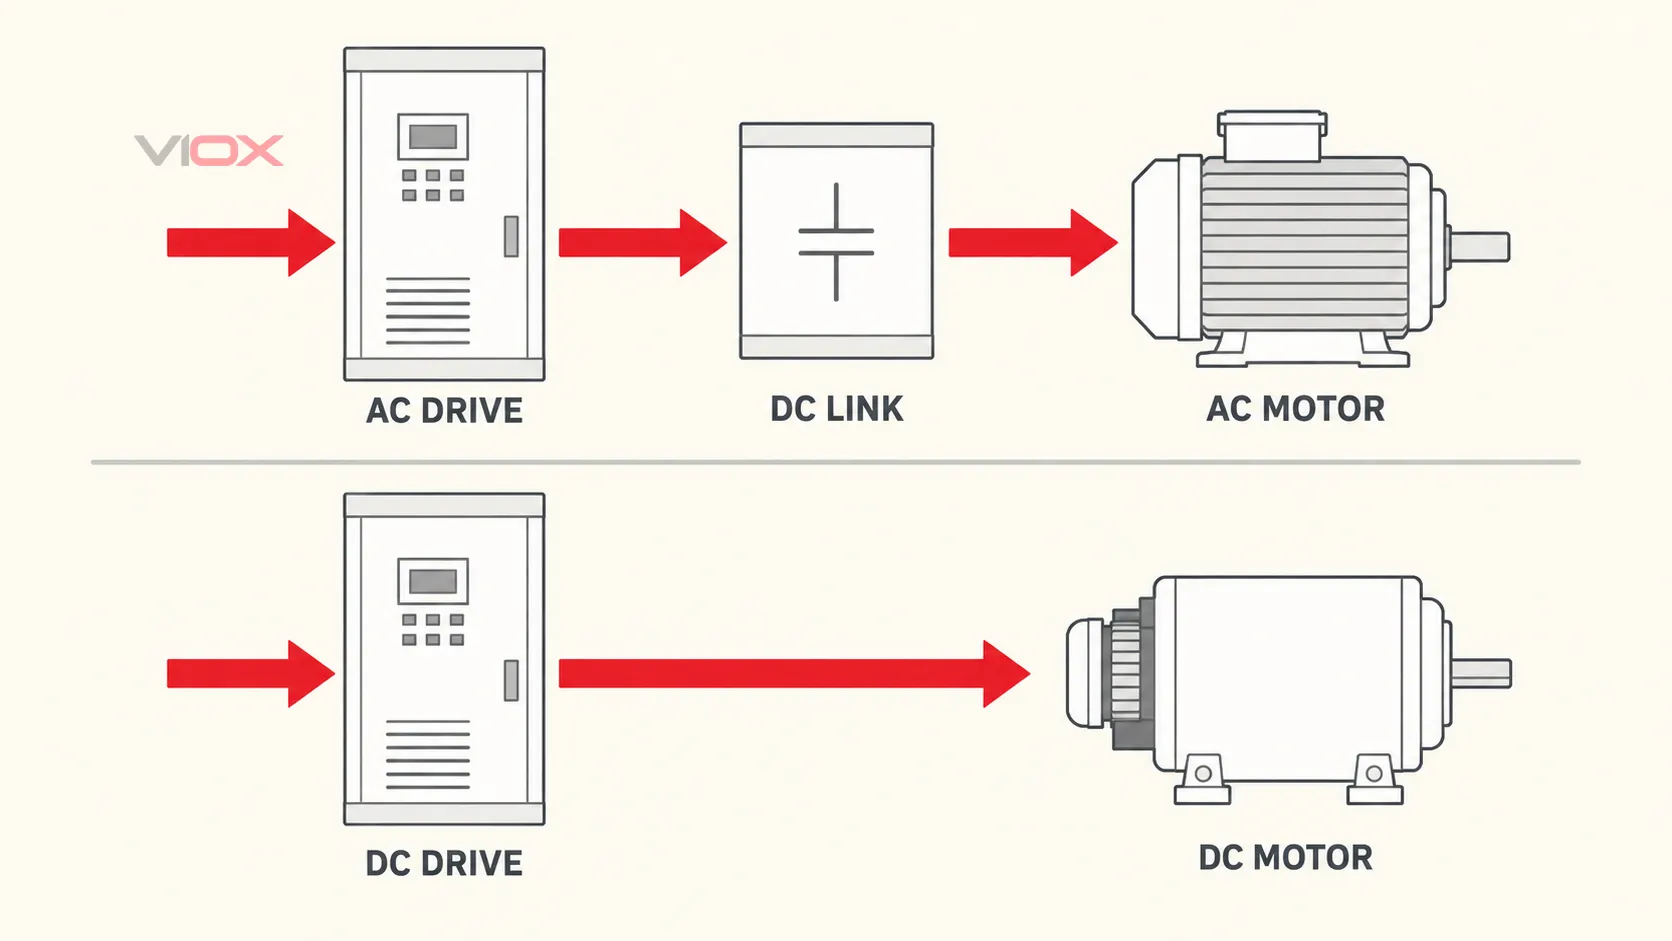
Variable frequency drive AC tegangan rendah yang umum mengikuti tiga tahap konversi daya:
input AC frekuensi tetap → penyearah → DC link → inverter → output AC terkontrol
Inverter mengalihkan tegangan DC-link untuk menghasilkan output modulasi lebar pulsa dengan tegangan dan frekuensi fundamental yang diperlukan oleh strategi kontrol motor. Untuk motor induksi, frekuensi listrik menentukan kecepatan sinkron, sementara motor beroperasi dengan slip yang diperlukan untuk menghasilkan torsi. Kontrol yang lebih canggih dapat mengestimasi atau mengukur variabel motor untuk mengatur fluks dan torsi secara lebih presisi.
Jalur tiga tahap ini berguna untuk memahami VFD tipikal, namun ini bukan diagram universal untuk setiap AC drive. Regenerative front end, current-source drive, konverter langsung, topologi tegangan menengah, dan sistem khusus aplikasi dapat menggunakan struktur daya yang berbeda.
DC drive: mengatur kondisi armatur dan medan
DC drive industri konvensional mengontrol kondisi kelistrikan yang diterapkan pada motor DC. Bergantung pada suplai dan topologinya, konverter dapat menggunakan penyearah terkontrol atau tahap konversi DC lainnya. Alat ini mengatur tegangan dan arus armatur untuk mengontrol kecepatan dan torsi. Motor dengan medan lilitan (wound-field) mungkin juga memerlukan suplai medan terkontrol yang terpisah.
Di bawah kecepatan dasar, kontrol tegangan armatur umumnya digunakan sambil mempertahankan medan yang diperlukan. Di atas kecepatan dasar, beberapa sistem mengurangi fluks medan untuk memperluas kecepatan, yang mengubah torsi yang tersedia dan wilayah daya. Batas operasi ini termasuk dalam data motor dan drive spesifik; pelemahan medan bukan merupakan izin untuk melampaui peringkat mekanis atau termal mesin.
Hubungan konseptual yang lebih sederhana antara arus jangkar, fluks medan, dan torsi adalah salah satu alasan sistem DC menjadi mapan pada mesin dengan kecepatan variabel yang menuntut. Sistem kontrol vektor AC modern juga dapat memberikan performa dinamis yang kuat dan kecepatan rendah, sehingga reputasi historis saja tidak lagi menjadi aturan pemilihan yang memadai.
Kompatibilitas Motor adalah yang Utama
| Tipe motor | Kesesuaian penggerak AC | Kesesuaian penggerak DC | Verifikasi yang diperlukan |
|---|---|---|---|
| Motor induksi tiga fase | Umum, ketika penggerak mendukung tegangan, arus, tugas, dan metode kontrol motor | Tidak ada | Data pelat nama, tugas, isolasi, pendinginan, rentang kecepatan, kondisi kabel |
| Motor sinkron magnet permanen | Hanya dimungkinkan dengan penggerak dan algoritma kontrol yang ditujukan untuk motor tersebut | Tidak ada | Konstanta motor, metode umpan balik atau tanpa sensor, batas kecepatan berlebih dan back-EMF |
| Motor reluktansi sinkron | Dimungkinkan dengan AC drive yang kompatibel secara khusus | Tidak ada | Data kontrol dan pasangan motor-drive yang disetujui |
| Motor DC eksitasi terpisah atau shunt-wound | Tidak ada | Umum untuk drive armature-and-field yang kompatibel | Peringkat armature dan field, umpan balik, rentang kecepatan, kondisi komutasi |
| Motor DC brushed magnet permanen | Tidak ada | Dimungkinkan dengan pengontrol DC yang kompatibel | Tegangan, arus, tugas, arah, umpan balik, batas termal |
| Motor DC brushless | Tidak tercakup dalam perbandingan penggerak DC brushed sederhana | Tidak dapat dipertukarkan dengan penggerak DC brushed konvensional | Metode komutasi elektronik, informasi posisi rotor, kompatibilitas pengontrol |
“Motor AC” dan “motor DC” bukanlah spesifikasi yang lengkap. Penggerak yang diiklankan untuk satu keluarga mungkin hanya mendukung konstruksi motor, metode umpan balik, frekuensi pensaklaran, dan mode kontrol tertentu. Verifikasi kompatibilitas terhadap dokumentasi penggerak dan motor yang tepat alih-alih mengandalkan label suplai.
Bandingkan Performa berdasarkan Beban, Bukan berdasarkan Nama Drive
Rentang kecepatan dan tugas kecepatan rendah
Kedua teknologi tersebut dapat mengatur kecepatan pada rentang yang berguna, namun mekanisme pembatasnya berbeda. Pada kecepatan rendah, motor berpendingin mandiri dapat kehilangan pendinginan meskipun drive masih dapat memerintahkan torsi. Motor DC mungkin memerlukan ventilasi paksa dan perhatian pada komutasi. Motor AC mungkin memerlukan pendinginan independen, umpan balik, atau metode kontrol yang berbeda. Oleh karena itu, titik operasi kecepatan rendah yang berkelanjutan harus diperiksa secara termal maupun elektrikal.
Torsi awal dan beban lebih
Sistem DC telah lama digunakan di mana torsi awal yang tinggi dan pengaturan torsi yang lugas menjadi hal yang penting. Sistem AC vector-drive yang direkayasa dengan benar juga dapat mengontrol torsi secara efektif. Perbandingan yang dapat dipertanggungjawabkan menggunakan torsi awal beban, torsi akselerasi, durasi beban lebih, inersia, siklus kerja, dan pendinginan—bukan pernyataan umum bahwa satu keluarga drive memiliki “torsi yang lebih tinggi.”
Pengereman dan regenerasi
Beban dapat mengembalikan energi selama perlambatan, penurunan, overhauling, atau penguraian. Desain harus menyatakan apakah sistem memerlukan:
- motoring dalam satu atau kedua arah;
- pengereman dalam satu atau kedua arah;
- energi yang didisipasikan dalam elemen pengereman; atau
- energi yang dikembalikan ke sistem DC umum atau suplai AC.
Baik sistem AC maupun DC dapat mendukung operasi regeneratif jika topologi daya dirancang untuk itu. Penggerak non-regeneratif standar tidak serta-merta memperoleh kemampuan empat kuadran hanya karena motor dapat bertindak sebagai generator.
Presisi dan respons dinamis
Performa bergantung pada loop kontrol lengkap: algoritma penggerak, bandwidth loop arus, umpan balik kecepatan, parameter motor, resolusi sensor, kepatuhan mekanis, pengontrol proses, dan kualitas komisioning. Untuk aplikasi tegangan, pemosisian, atau sumbu terkoordinasi yang menuntut, perbandingan AC versus DC untuk tujuan umum mungkin tidak memadai; studi kontrol gerak mungkin diperlukan.
Perbedaan Pemeliharaan dan Siklus Hidup
Perbedaan yang paling tahan lama sering kali terletak pada motor, bukan di dalam elektronik penggerak.
Banyak motor induksi AC dan motor magnet permanen industri tidak memiliki sikat atau komutator mekanis. Hal itu menghilangkan antarmuka keausan rutin, meskipun bantalan, jalur pendinginan, isolasi, koneksi, perangkat umpan balik, dan elektronik penggerak tetap memerlukan inspeksi dan pemeliharaan yang sesuai.
Motor DC sikat secara sengaja menggunakan sikat dan komutator untuk mentransfer arus ke angker yang berputar. Oleh karena itu, keausan sikat, kondisi komutator, debu karbon, tekanan pegas, ventilasi, dan akses menjadi pertimbangan siklus hidup. Hal ini tidak membuat setiap instalasi DC menjadi tidak ekonomis. Motor DC besar dapat tetap bernilai jika secara mekanis dalam kondisi baik, dipahami oleh tim pemeliharaan, didukung dengan suku cadang, dan terintegrasi secara mendalam ke dalam mesin.
Departemen Energi AS buku sumber sistem motor dan penggerak mencatat penggunaan historis motor DC untuk kontrol kecepatan yang efektif dan pergeseran industri modern menuju motor AC yang dikendalikan VFD. Hal ini juga memperingatkan bahwa VFD tidak sesuai untuk setiap aplikasi penggerak motor. Itulah kerangka siklus hidup yang tepat: AC adalah titik awal sistem baru yang lazim, bukan jawaban retrofit otomatis.
Kesesuaian Aplikasi: Instalasi Baru atau Mesin yang Sudah Ada?
| Kondisi proyek | Arah penggerak AC | Arah penggerak DC | Apa yang harus dibuktikan |
|---|---|---|---|
| Sistem pompa, kipas, atau kompresor baru | Biasanya dievaluasi terlebih dahulu | Jarang menjadi pilihan pertama | Rentang proses, arus motor, perilaku torsi variabel, kecepatan minimum, harmonisa, dan EMC |
| Konveyor, mixer, atau mesin produksi baru | Seringkali cocok | Mungkin dilakukan hanya dengan persyaratan sistem motor yang terjustifikasi | Torsi awal, beban lebih, pengereman, pengaturan kecepatan, keselamatan mesin |
| Pabrik DC, penggulung, pengangkat, derek, atau bagian pencetakan yang sudah ada | Konversi mungkin layak dilakukan | Mempertahankan atau mengganti dengan DC modern dapat meminimalkan gangguan | Kondisi motor, regenerasi, umpan balik, kontrol, suku cadang, cakupan penghentian |
| Konverter DC yang rusak dengan motor DC yang masih baik | Konversi AC memerlukan studi motor dan sistem | Penggantian DC yang kompatibel dapat memulihkan operasi dengan lebih sedikit perubahan | Sisa masa pakai motor, ketersediaan drive, kontrol, dan dukungan siklus hidup |
| Motor DC usang dengan kondisi komutator yang buruk dan suku cadang terbatas | Konversi AC menjadi lebih menarik | Mempertahankan penggunaan lebih lanjut dapat meningkatkan risiko siklus hidup | Kesesuaian mekanis, amplop torsi-kecepatan yang setara, pendinginan, waktu henti, dan komisioning |
| Gerakan terkoordinasi berdinamika tinggi atau sumbu terkait keselamatan | VFD tujuan umum mungkin tidak memadai | Penggerak DC tujuan umum mungkin tidak memadai | Servo atau arsitektur gerak khusus, umpan balik, fungsi keselamatan, dan validasi |
Untuk motor AC yang memerlukan kecepatan terkendali selama pengoperasian normal, bandingkan pilihan akhir dengan yang terpisah panduan VFD vs soft starter. Soft starter biasanya menangani penyalaan dan penghentian, bukan pengoperasian kecepatan variabel yang berkelanjutan.
Uji Retrofit DC-ke-AC Delapan Input
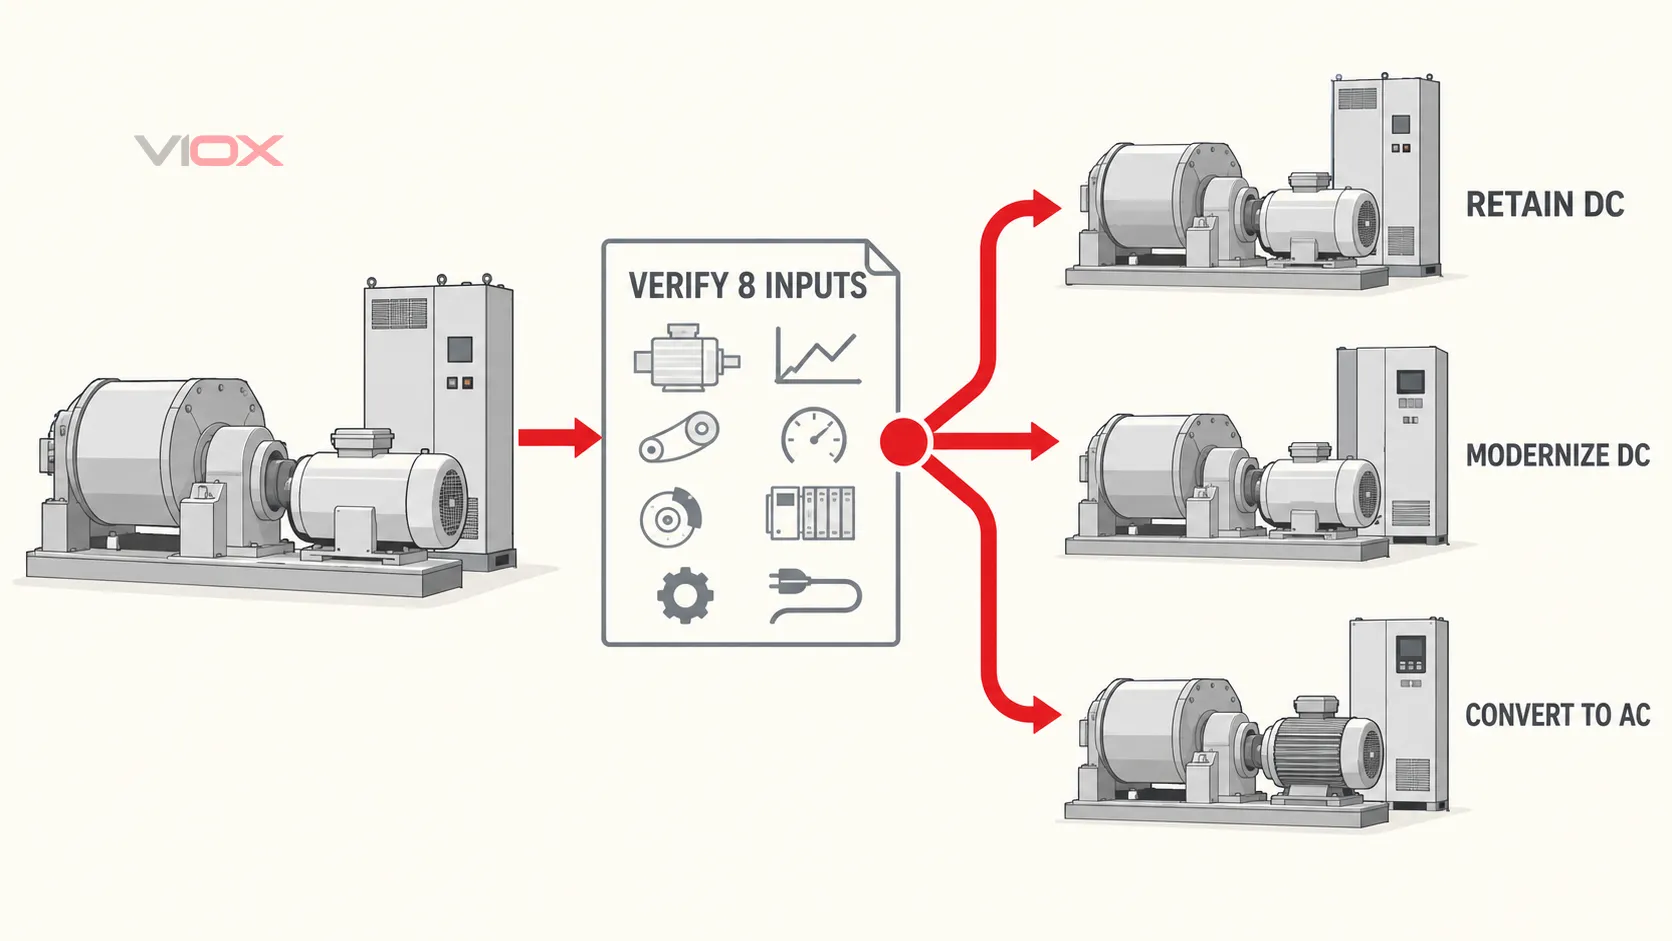
Keputusan retrofit harus didasarkan pada mesin secara keseluruhan, bukan hanya pada konverter yang rusak. Catat delapan input ini sebelum memilih untuk mempertahankan, penggantian DC, atau konversi AC.
| Masukan (Input) | Pertanyaan untuk dijawab | Kondisi penghentian |
|---|---|---|
| 1. Motor yang terpasang | Bagaimana konstruksi motor, tegangan, arus, kecepatan, peringkat medan, kondisi isolasi, kondisi komutator, metode pendinginan, dan sisa umur mekanisnya? | Data atau kondisi motor tidak diketahui |
| 2. Beban kerja | Bagaimana kurva torsi-kecepatan, inersia, siklus kerja, beban lebih, jumlah start per periode operasi, dan persyaratan kecepatan rendah kontinu? | Penggantian hanya dipilih berdasarkan kW atau hp |
| 3. Rentang operasi | Berapa kecepatan minimum, dasar, dan maksimum yang diperlukan, dan berapa lama pada setiap titik tersebut? | Pendinginan, komutasi, kecepatan berlebih, atau batas pelemahan medan belum diverifikasi |
| 4. Pengereman dan aliran energi | Apakah beban bersifat overhauling? Apakah memerlukan perlambatan cepat, operasi empat kuadran, atau energi yang dikembalikan? | Penggerak yang diusulkan tidak memiliki jalur terdokumentasi untuk energi yang dihasilkan |
| 5. Umpan balik dan kontrol | Apakah mesin menggunakan takogenerator, enkoder, resolver, referensi analog, jaringan PLC, interlock, atau kontrol lini terkoordinasi? | Antarmuka umpan balik atau kontrol tidak dapat dipetakan dan diuji |
| 6. Konversi mekanis | Dapatkah motor baru menyesuaikan dengan tinggi poros, kopling, tapak, inersia, selungkup, pendinginan, dan batas peralatan yang digerakkan? | Perubahan mekanis dihilangkan dari jadwal atau anggaran |
| 7. Integrasi kelistrikan | Apakah kapasitas suplai, proteksi, isolasi, pembumian, pengabelan, EMC, harmonisa, panjang kabel motor, dan panas selungkup sudah ditangani? | Proposal tersebut memperlakukan penggerak sebagai kotak terisolasi |
| 8. Eksekusi siklus hidup | Apa saja suku cadang, keterampilan layanan, dokumentasi, cakrawala dukungan, jendela penghentian, rencana komisioning, dan strategi pemulihan? | Keputusan tersebut membandingkan harga beli tetapi bukan waktu henti konversi dan risiko dukungan |
Hasilnya dapat berupa salah satu dari tiga jalur yang dapat dipertanggungjawabkan:
- Pertahankan dan dukung sistem DC ketika motor dan mesin tetap dalam kondisi baik serta strategi pemeliharaan dan suku cadang berkelanjutan.
- Ganti atau modernisasi penggerak DC ketika mempertahankan motor dan mesin meminimalkan perubahan teknis sekaligus memulihkan kontrol yang didukung.
- Konversi ke sistem penggerak motor AC ketika motor DC atau ekosistem pendukungnya sudah mencapai akhir masa pakai, siklus torsi-kecepatan penuh dapat direproduksi, dan proyek dapat menyerap perubahan mekanis, kelistrikan, kontrol, keselamatan, dan komisioning.
Jika kedelapan input tidak mengidentifikasi jalur yang jelas, hasil yang benar bukanlah sebuah tebakan. Ini adalah studi aplikasi yang menggunakan data beban terukur serta dokumentasi motor, penggerak, dan mesin yang tepat.
Persyaratan Tidak Ada Drive yang Menggantikan
Memilih keluarga penggerak tidak menyelesaikan desain kelistrikan atau mesin. Sistem yang sudah jadi mungkin masih memerlukan isolasi, proteksi hubung singkat dan beban lebih, peralatan sakelar atau bypass, ikatan pembumian protektif, pendinginan enklosur, ketentuan isolasi kabel dan motor, langkah-langkah kompatibilitas elektromagnetik (EMC), serta fungsi keselamatan mesin yang dipilih dengan benar.
IEC 61800-3:2022 menangani persyaratan EMC untuk sistem penggerak daya kecepatan yang dapat disesuaikan, sementara IEC 61800-5-1:2022 mencakup bahaya keselamatan listrik, termal, kebakaran, mekanis, energi, dan bahaya terkait lainnya dalam lingkup yang dinyatakan. Tidak satu pun standar tersebut mengubah lembar data penggerak menjadi penilaian risiko mesin atau desain instalasi yang lengkap.
Jika komponen kontrol motor yang berdekatan diperlukan, evaluasi tugas sistem aktualnya. Sebuah Kontaktor AC, pemutus arus proteksi motor (motor protection circuit breaker)atau relai kelebihan beban termal tidak secara otomatis dapat dipertukarkan dengan fungsi proteksi dan kontrol di dalam penggerak. Koordinasi harus mengikuti dokumentasi penggerak, aturan instalasi yang berlaku, dan arsitektur keselamatan mesin.
Aturan Pemilihan Akhir
Pilih Sistem drive AC ketika motor yang diusulkan kompatibel, kontrol AC frekuensi variabel memenuhi tugas beban, dan instalasi lengkap dapat mendukung persyaratan motor, umpan balik, pendinginan, EMC, pengereman, proteksi, dan keselamatan. Ini biasanya merupakan jalur pertama yang dievaluasi untuk mesin industri tujuan umum yang baru.
Pilih atau pertahankan sebuah Sistem penggerak DC ketika motor DC yang kompatibel diperlukan atau sudah terpasang, kondisi serta perilaku torsi-kecepatan motor tersebut tetap sesuai, dan rencana pemeliharaan, suku cadang, kontrol, serta dukungan membuat retensi memiliki risiko yang lebih rendah daripada konversi penuh.
Memilih bukan sebagai jawaban untuk tujuan umum ketika aplikasi sebenarnya memerlukan pemosisian servo khusus, kontrol traksi, gerak terkait keselamatan, atau arsitektur lain di luar perbandingan ini.
Label teknologi hanyalah gerbang pertama. Keputusan yang dapat dipertanggungjawabkan mencocokkan penggerak dengan motor, motor dengan beban, dan sistem lengkap dengan kewajiban operasional serta siklus hidupnya.
Referensi
- IEC 61800-1:2021 — Sistem penggerak daya DC kecepatan yang dapat disesuaikan
- IEC 61800-2:2021 — Sistem penggerak daya AC kecepatan yang dapat disesuaikan
- IEC 61800-3:2022 — Persyaratan EMC untuk sistem penggerak daya
- IEC 61800-5-1:2022 — Persyaratan keselamatan listrik, termal, dan energi
- Departemen Energi AS — Meningkatkan Kinerja Sistem Motor dan Penggerak