

ဤစာမျက်နှာတွင်
ယေဘုယျသုံး စက်မှုလုပ်ငန်းသုံး တပ်ဆင်မှုအသစ်အများစုအတွက် AC မော်တာနှင့် ကိုက်ညီသော AC drive သည် ပုံမှန်အားဖြင့် စတင်ရမည့်အချက်ဖြစ်သည်။ အကယ်၍ အသုံးပြုနိုင်သော DC မော်တာနှင့် စက်ယန္တရားများ ရှိနှင့်ပြီးဖြစ်ပါက၊ လုပ်ငန်းစဉ်သည် တည်ရှိပြီးသား torque-speed အပြုအမူအပေါ် မူတည်နေပါကနှင့် စနစ်ကို ထိန်းသိမ်းထားခြင်းသည် စက်တစ်ခုလုံးကို ပြောင်းလဲခြင်းထက် သက်တမ်းတစ်လျှောက် ဖြစ်ပေါ်နိုင်သည့် အန္တရာယ်နည်းပါးပါက DC drive သည် ကောင်းမွန်သော ရွေးချယ်မှုတစ်ခုအဖြစ် ဆက်လက်တည်ရှိနေပါသည်။.
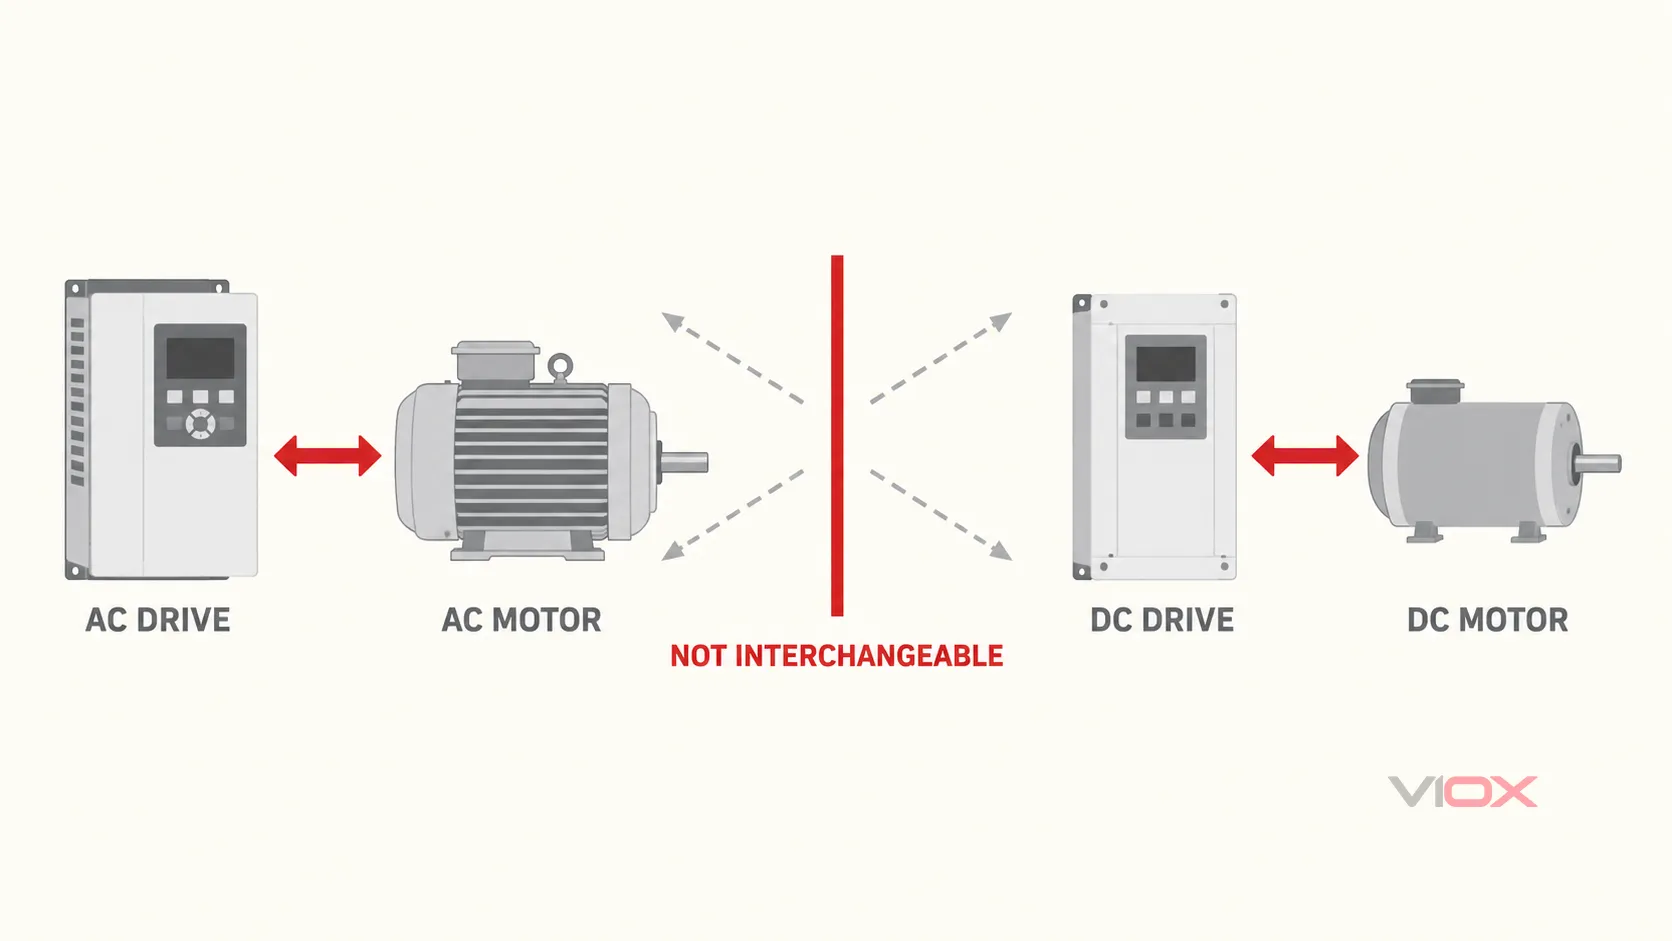
ပထမဆုံး ရွေးချယ်မှုစည်းမျဉ်းမှာ အတိအကျဖြစ်သည် - drive ကို မော်တာအမျိုးအစားနှင့် ကိုက်ညီအောင် ရွေးချယ်ပါ. ။ AC drive သည် ကိုက်ညီသော AC မော်တာအတွက် ထိန်းချုပ်ထားသည့် AC ကို ထုတ်ပေးသည်။ DC drive သည် ကိုက်ညီသော DC မော်တာအတွက် ထိန်းချုပ်ထားသည့် DC ကို ထုတ်ပေးသည်။ တစ်ခုနှင့်တစ်ခု အစားထိုး၍မရပါ၊ drive အမျိုးအစားကို ပြောင်းလဲခြင်းသည် ပုံမှန်အားဖြင့် မော်တာ၊ feedback၊ ဝိုင်ယာကြိုးသွယ်တန်းမှု၊ ကာကွယ်မှု၊ ထိန်းချုပ်မှုများ၊ စတင်လည်ပတ်စေခြင်းလုပ်ငန်းနှင့် တစ်ခါတစ်ရံတွင် စက်ပိုင်းဆိုင်ရာ တပ်ဆင်မှုများကိုပါ ပြောင်းလဲစေပါသည်။.
AC Drive နှင့် DC Drive ကို တစ်ချက်ကြည့်ခြင်း
| ဆုံးဖြတ်ချက်ချမှတ်ရာတွင် ထည့်သွင်းစဉ်းစားရမည့်အချက်များ | AC drive စနစ် | DC မောင်းနှင်မှုစနစ် (DC drive system) | ရွေးချယ်မှု၏ သက်ရောက်မှု |
|---|---|---|---|
| ထိန်းချုပ်ထားသော မော်တာ | AC မော်တာနှင့် တွဲဖက်အသုံးပြုနိုင်သည်၊ များသောအားဖြင့် induction မော်တာဖြစ်ပြီး၊ အခြားမော်တာအမျိုးအစားများကိုမူ ဒရိုက်ဗ် (drive) က ၎င်းတို့အတွက် အထူးဒီဇိုင်းထုတ်ထားမှသာ အသုံးပြုနိုင်သည် | DC မော်တာနှင့် တွဲဖက်အသုံးပြုနိုင်သည်၊ ဒရိုက်ဗ် (drive) ပေါ်မူတည်၍ များသောအားဖြင့် brushed၊ permanent-magnet သို့မဟုတ် separately excited/wound-field စက်အမျိုးအစားများ ဖြစ်သည် | အဆင့်သတ်မှတ်ချက်များကို မနှိုင်းယှဉ်မီ မော်တာ၏ နည်းပညာအမျိုးအစားအတိအကျကို အတည်ပြုပါ |
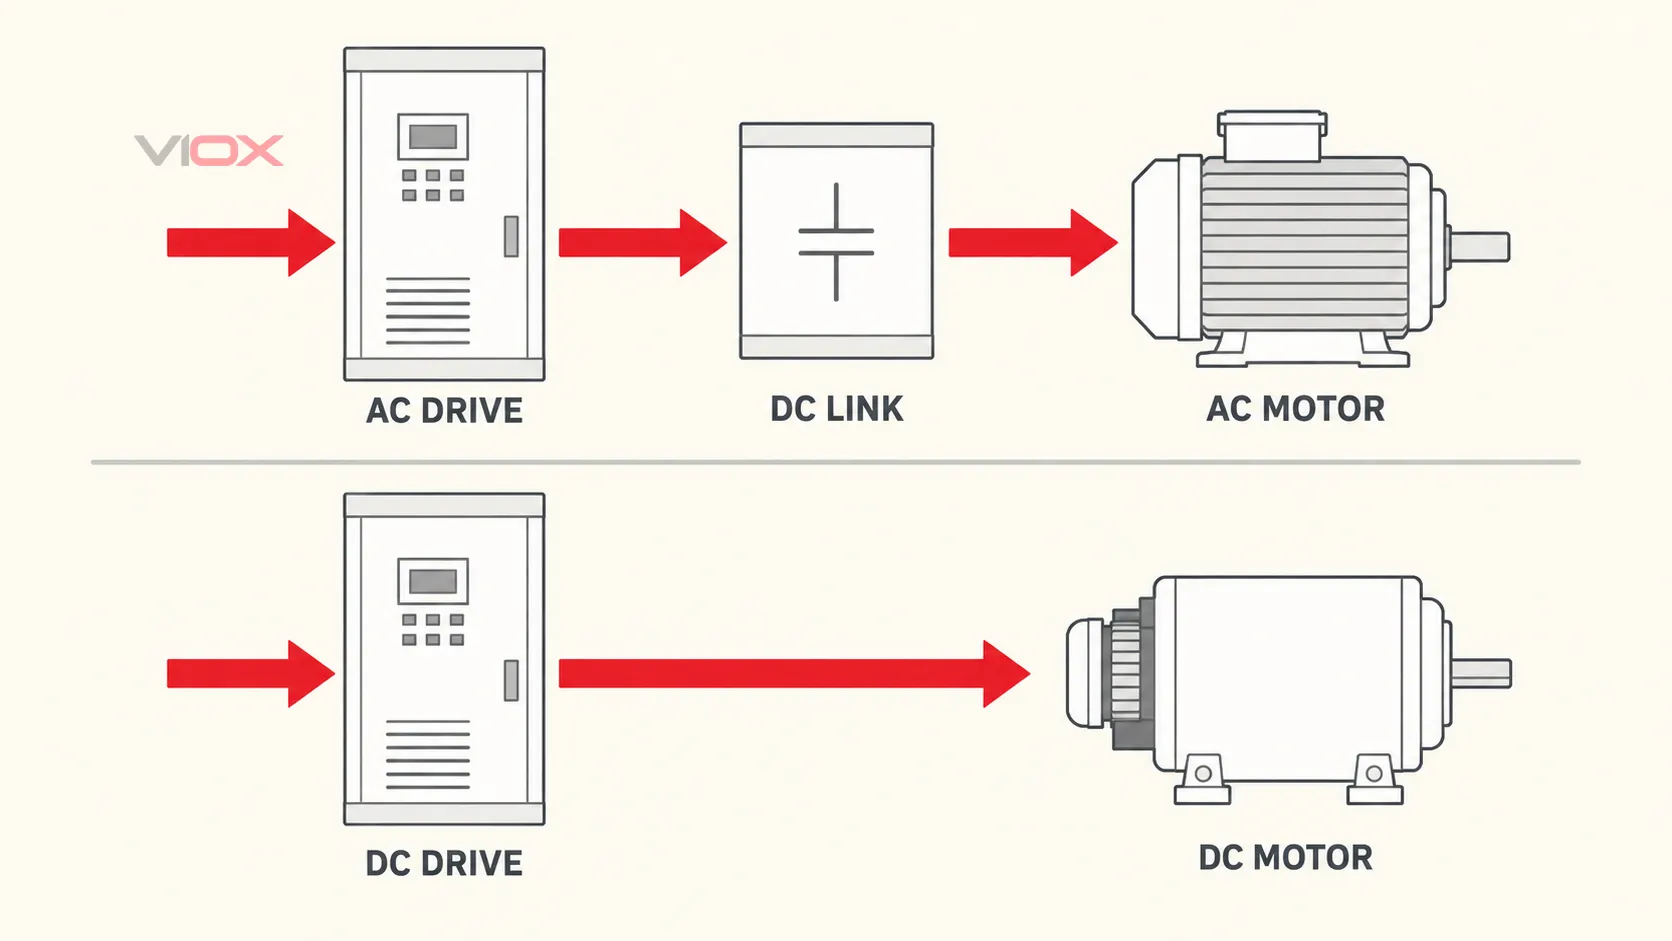
| ပုံမှန်လျှပ်စစ်လမ်းကြောင်း | များသောအားဖြင့် rectifier → DC link → inverter → variable-frequency AC output | များသောအားဖြင့် controlled rectifier သို့မဟုတ် DC converter → controlled armature supply ဖြစ်ပြီး လိုအပ်ပါက သီးခြား field control ပါဝင်သည် | ဤသည်တို့မှာ အသုံးများသော စီစဉ်မှုများဖြစ်ပြီး၊ အားလုံးအတွက် အကျုံးဝင်သော တိုပိုလိုဂျီများ မဟုတ်ပါ |
| အဓိက အမြန်နှုန်းထိန်းချုပ်မှု ပြောင်းလဲနိုင်သော အချက် | အထွက် ကြိမ်နှုန်း၊ ဗို့အား နှင့် ထိန်းချုပ်မှု အယ်လ်ဂိုရီသမ် | Armature ဗို့အား/လျှပ်စီး နှင့် သက်ဆိုင်ရာနေရာများတွင် field လျှပ်စီး | မော်တာပုံစံ နှင့် feedback စီစဉ်မှုတို့သည် drive နှင့် ကိုက်ညီရမည် |
| မော်တာ ထိန်းသိမ်းပြုပြင်ခြင်း | စက်မှုလုပ်ငန်းသုံး AC မော်တာ အများစုသည် ဘရက်ရှ် (brushes) နှင့် ကွန်မြူတေးတာ (commutators) ကို အသုံးမပြုပါ | Brushed DC မော်တာများသည် ဘရက်ရှ် နှင့် ကွန်မြူတေးတာကို ဂရုစိုက်ရန် လိုအပ်သည် | ထိန်းသိမ်းပြုပြင်နိုင်စွမ်းသည် သက်တမ်းကာလကို ဆုံးဖြတ်ပေးနိုင်သည် |
| အထွေထွေသုံး တပ်ဆင်မှုအသစ် | ပုံမှန်အားဖြင့် အကဲဖြတ်ရန် ပထမဆုံးရွေးချယ်ရမည့် အမျိုးအစား | အသုံးချမှု သို့မဟုတ် တပ်ဆင်ထားပြီးဖြစ်သော စနစ်က ထောက်ပံ့မှသာ ပုံမှန်အားဖြင့် ရွေးချယ်သင့်သည် | ယခင်က နာမည်ကောင်းရှိရုံသက်သက်ဖြင့် မရွေးချယ်ပါနှင့် |
| လက်ရှိအသုံးပြုနေသော DC စက် | ပြည့်စုံသော ပြောင်းလဲမှုဆိုင်ရာ လေ့လာမှုတစ်ခု လိုအပ်သည် | အသုံးပြုနိုင်ဆဲဖြစ်သော မော်တာနှင့် သိရှိပြီးဖြစ်သော စက်၏လုပ်ဆောင်ချက်ကို ထိန်းသိမ်းထားနိုင်သည် | ဒရိုက်ဈေးနှုန်းကိုသာမက ပြောင်းလဲမှုဆိုင်ရာ လုပ်ငန်းစဉ်တစ်ခုလုံးကို နှိုင်းယှဉ်ပါ |
| အရှိန်နှေးကွေးခြင်းနှင့် ဒိုင်းနမစ် ထိန်းချုပ်မှု | သင့်လျော်သော မောင်းနှင်စနစ်၊ မော်တာ၊ တုံ့ပြန်မှုစနစ်၊ အအေးပေးစနစ်နှင့် ထိန်းချုပ်မှုနည်းလမ်းတို့ဖြင့် အားကောင်းနိုင်သည် | ရိုးရာအားဖြင့် အားကောင်းပြီး ထိန်းချုပ်ရမှုမှာ နှိုင်းယှဉ်ချက်အရ တိုက်ရိုက်ဆန်သည် | မည်သည့်အမျိုးအစားတွင်မျှ တစ်ကမ္ဘာလုံးဆိုင်ရာ စွမ်းဆောင်ရည် အသာစီးရမှု မရှိပါ |
| စွမ်းအင်ပြန်လည်ရယူခြင်းနှင့် ဘရိတ်အုပ်ခြင်း | သင့်လျော်သော စွမ်းအင်ပြန်လည်ရယူသည့် တိုပိုလိုဂျီ၊ ဘုံ DC စီစဉ်မှု သို့မဟုတ် ဘရိတ်အုပ်သည့် ဖြေရှင်းချက် လိုအပ်သည် | လိုက်ဖက်ညီသော စနစ်များအတွက် လေးခုမြောက် ကွာဒရန့် (four-quadrant) စီစဉ်မှုများကို ရရှိနိုင်သည် | လည်ပတ်သည့် ကွာဒရန့်များနှင့် စွမ်းအင်စီးဆင်းမှုကို ရှင်းလင်းစွာ သတ်မှတ်ပေးပါ |
| အသုံးအများဆုံး နယ်ပယ်များ | ပန့်များ၊ ပန်ကာများ၊ ကွန်ဗေယာများ၊ ကွန်ပရက်ဆာများ၊ ရောစပ်စက်များ၊ HVAC နှင့် ခေတ်မီထုတ်လုပ်မှုဆိုင်ရာ စက်ယန္တရားများ | DC မော်တာများကို ဆက်လက်အသုံးပြုနေသည့် ရှေးဟောင်းစက်ရုံများ၊ လိပ်စက်များ၊ ဝိုင်ဒါများ၊ ကရိန်းများ၊ ပုံနှိပ်စက်လိုင်းများနှင့် အခြားစက်များ | အသုံးပြုမှုဆိုင်ရာ တံဆိပ်များသည် အစပြုရာနေရာများသာဖြစ်ပြီး နောက်ဆုံးသတ်မှတ်ချက်များ မဟုတ်ပါ |
ထို့ကြောင့် မှန်ကန်သောမေးခွန်းမှာ “ဘယ်ဒရိုက်ဗ်က ပိုကောင်းသလဲ” ဟူသည်မဟုတ်ဘဲ “ဘယ်မော်တာ-ဒရိုက်ဗ်စနစ်အပြည့်အစုံက ဒီဝန်အားကို ဖြည့်ဆည်းပေးနိုင်ပြီး နည်းပညာနှင့် သက်တမ်းတစ်လျှောက် အန္တရာယ်အနည်းဆုံးဖြစ်စေသလဲ” ဟူသည်ဖြစ်သည်”
Drive များကို မနှိုင်းယှဉ်မီ နယ်နိမိတ်သတ်မှတ်ခြင်း
စက်မှုလုပ်ငန်းတွင် ဒရိုက်ဗ် (drive) ဟူသောစကားလုံးသည် အီလက်ထရောနစ် ကွန်ဗာတာ သို့မဟုတ် ပိုမိုကျယ်ပြန့်သော ပါဝါဒရိုက်ဗ်စနစ်ကိုသာ ရည်ညွှန်းနိုင်သည်။ မော်တာ၊ တုံ့ပြန်မှုကိရိယာ၊ လျှပ်စစ်ပေးသွင်းမှု၊ ကာကွယ်ရေးစနစ်၊ အအေးပေးစနစ်၊ ကေဘယ်ကြိုးသွယ်တန်းမှု၊ စက်ထိန်းချုပ်မှုများနှင့် မောင်းနှင်သည့်ဝန်အားတို့သည် ရလဒ်အပေါ် သက်ရောက်မှုရှိသောကြောင့် ထိုကွဲပြားချက်မှာ အရေးကြီးပါသည်။.
IEC 61800-2:2021 သည် ဆီမီးကွန်ဒတ်တာ ပြောင်းလဲခြင်း၊ ထိန်းချုပ်ခြင်း၊ ကာကွယ်ခြင်း၊ စောင့်ကြည့်ခြင်း၊ တိုင်းတာခြင်းနှင့် AC မော်တာများ အပါအဝင် ချိန်ညှိနိုင်သော အမြန်နှုန်းရှိသည့် AC ပါဝါမောင်းနှင်မှုစနစ်များကို အကျုံးဝင်သည်။. IEC 61800-1:2021 သည် ချိန်ညှိနိုင်သော အမြန်နှုန်းရှိသည့် DC ပါဝါမောင်းနှင်မှုစနစ်များနှင့် DC မော်တာများအတွက် သက်ဆိုင်ရာ နယ်ပယ်ကို ပံ့ပိုးပေးသည်။.
ဤဆောင်းပါးသည် သမားရိုးကျ စက်မှုလုပ်ငန်းသုံး ချိန်ညှိနိုင်သော အမြန်နှုန်းရှိသည့် AC နှင့် DC မော်တာမောင်းနှင်မှုစနစ်များကို နှိုင်းယှဉ်ထားသည်။ ၎င်းတွင် ဆာဗိုဝင်ရိုးများ (servo axes)၊ စတက်ပါဒရိုက်များ (stepper drives)၊ လျှပ်စစ်ယာဉ် မောင်းနှင်မှုစနစ်များ သို့မဟုတ် ဘရပ်ရှ်မဲ့ DC ကွန်မြူတေးရှင်းစနစ်များကို ရွေးချယ်ထားခြင်းမရှိပါ။ ထိုအသုံးချမှုများသည် ၎င်းတို့၏ ကိုယ်ပိုင်ထိန်းချုပ်မှု၊ ဘေးကင်းလုံခြုံမှုနှင့် စွမ်းဆောင်ရည်ဆိုင်ရာ ခွဲခြမ်းစိတ်ဖြာမှုများ လိုအပ်ပါသည်။.
AC-drive စနစ်ဆိုင်ရာ ပိုမိုနက်ရှိုင်းသော ခြုံငုံသုံးသပ်ချက်အတွက်၊ ကြည့်ရှုပါ VFD ဆိုသည်မှာ အဘယ်နည်း။. ။ အကြောင်းရင်းက VFD ဝေါဟာရလမ်းညွှန် သည် VFD၊ variable-speed drive (VSD)၊ adjustable-speed drive (ASD) နှင့် inverter ဝေါဟာရများကိုလည်း ခွဲခြားဖော်ပြထားသည်။.
အလုပ်လုပ်ပုံနိယာမများ မည်သို့ကွာခြားသနည်း
AC drive: ထိန်းချုပ်ထားသော ကြိမ်နှုန်းရှိ AC ကို ဖန်တီးပေးခြင်း
သာမန် low-voltage AC variable frequency drive တစ်ခုသည် ပါဝါပြောင်းလဲခြင်း အဆင့်သုံးဆင့်ကို လိုက်နာသည် -
fixed-frequency AC input → rectifier → DC link → inverter → ထိန်းချုပ်ထားသော AC output
Inverter သည် DC-link ဗို့အားကို ခလုတ်ဖွင့်/ပိတ် ပြုလုပ်ပေးခြင်းဖြင့် မော်တာထိန်းချုပ်မှုဗျူဟာအတွက် လိုအပ်သော ဗို့အားနှင့် အခြေခံကြိမ်နှုန်းပါရှိသည့် pulse-width-modulated output ကို ထုတ်ပေးသည်။ Induction motor တစ်ခုအတွက် လျှပ်စစ်ကြိမ်နှုန်းသည် synchronous speed ကို သတ်မှတ်ပေးပြီး မော်တာသည် torque ရရှိရန် လိုအပ်သော slip ဖြင့် လည်ပတ်သည်။ ပိုမိုအဆင့်မြင့်သော ထိန်းချုပ်မှုများသည် flux နှင့် torque ကို ပိုမိုနီးကပ်စွာ ထိန်းညှိပေးနိုင်ရန် မော်တာ၏ ပြောင်းလဲနိုင်သော တန်ဖိုးများကို ခန့်မှန်းခြင်း သို့မဟုတ် တိုင်းတာခြင်း ပြုလုပ်နိုင်သည်။.
ဤသုံးဆင့်ပါသော လမ်းကြောင်းသည် ပုံမှန် VFD တစ်ခုကို နားလည်ရန် အသုံးဝင်သော်လည်း ၎င်းသည် AC drive တိုင်းအတွက် တစ်ကမ္ဘာလုံးဆိုင်ရာ ပုံစံကားချပ် မဟုတ်ပါ။ Regenerative front ends၊ current-source drives၊ direct converters၊ medium-voltage topologies နှင့် သီးခြားအသုံးချမှုဆိုင်ရာ စနစ်များသည် မတူညီသော ပါဝါဖွဲ့စည်းပုံများကို အသုံးပြုနိုင်သည်။.
DC drive: armature နှင့် field အခြေအနေများကို ထိန်းညှိပေးခြင်း
သာမန်စက်မှုလုပ်ငန်းသုံး DC drive တစ်ခုသည် DC မော်တာတစ်ခုသို့ ပေးပို့သော လျှပ်စစ်အခြေအနေများကို ထိန်းချုပ်သည်။ ၎င်း၏ ထောက်ပံ့မှုနှင့် topology ပေါ်မူတည်၍ converter သည် controlled rectifier သို့မဟုတ် အခြား DC ပြောင်းလဲခြင်းအဆင့်ကို အသုံးပြုနိုင်သည်။ ၎င်းသည် အမြန်နှုန်းနှင့် torque ကို ထိန်းချုပ်ရန် armature ဗို့အားနှင့် လျှပ်စီးကို ထိန်းညှိပေးသည်။ Wound-field မော်တာအတွက် သီးခြားထိန်းချုပ်ထားသော field supply လိုအပ်နိုင်သည်။.
Base speed အောက်တွင် လိုအပ်သော field ကို ထိန်းထားရင်း armature-voltage control ကို အများအားဖြင့် အသုံးပြုသည်။ Base speed အထက်တွင် အချို့သောစနစ်များသည် အမြန်နှုန်းကို တိုးမြှင့်ရန် field flux ကို လျှော့ချပေးပြီး ၎င်းသည် ရရှိနိုင်သော torque နှင့် ပါဝါနယ်ပယ်ကို ပြောင်းလဲစေသည်။ ဤလည်ပတ်မှုကန့်သတ်ချက်များသည် သီးခြားမော်တာနှင့် drive ဒေတာများအပေါ် မူတည်သည်။ Field weakening သည် စက်၏ စက်မှုဆိုင်ရာ သို့မဟုတ် အပူချိန်ဆိုင်ရာ သတ်မှတ်ချက်များကို ကျော်လွန်ရန် ခွင့်ပြုချက်မဟုတ်ပါ။.
armature current၊ field flux နှင့် torque တို့အကြား ပိုမိုရိုးရှင်းသော သဘောတရားဆိုင်ရာ ဆက်နွှယ်မှုသည် DC စနစ်များအား ပြင်းထန်သော အမြန်နှုန်းပြောင်းလဲနိုင်သည့် စက်ယန္တရားများတွင် အခြေခံကျလာစေသည့် အကြောင်းရင်းတစ်ခုဖြစ်သည်။ ခေတ်မီ AC vector-control စနစ်များသည်လည်း အားကောင်းသော ဒိုင်းနမစ်နှင့် အမြန်နှုန်းနည်းသည့် စွမ်းဆောင်ရည်ကို ပေးစွမ်းနိုင်သောကြောင့် သမိုင်းကြောင်းအရ နာမည်ကောင်းရှိရုံမျှဖြင့် ရွေးချယ်ရန် လုံလောက်သော စည်းမျဉ်းမဟုတ်တော့ပါ။.
မော်တာနှင့် ကိုက်ညီမှုရှိခြင်းသည် ပထမဦးစားပေးဖြစ်သည်
| မော်တာအမျိုးအစား | AC drive နှင့် ကိုက်ညီမှု | DC drive နှင့် ကိုက်ညီမှု | လိုအပ်သော စိစစ်အတည်ပြုချက် |
|---|---|---|---|
| သုံးဖက်မြင် induction မော်တာ (Three-phase induction motor) | drive သည် မော်တာ၏ ဗို့အား၊ လျှပ်စီး၊ တာဝန် (duty) နှင့် ထိန်းချုပ်မှုနည်းလမ်းတို့ကို ပံ့ပိုးပေးသည့်အခါတွင် အသုံးများသည် | အမွတ္ | Nameplate ဒေတာ၊ တာဝန် (duty)၊ လျှပ်ကာ၊ အအေးခံစနစ်၊ အမြန်နှုန်းအပိုင်းအခြား၊ ကေဘယ်ကြိုး အခြေအနေများ |
| Permanent-magnet synchronous motor | ထိုမော်တာအတွက် ရည်ရွယ်ထားသော drive နှင့် ထိန်းချုပ်မှု algorithm ရှိမှသာ ဖြစ်နိုင်သည် | အမွတ္ | မော်တာ ကိန်းသေများ၊ တုံ့ပြန်မှု သို့မဟုတ် အာရုံခံကိရိယာမဲ့နည်းလမ်း၊ အရှိန်လွန်ခြင်းနှင့် back-EMF ကန့်သတ်ချက်များ |
| Synchronous reluctance motor | အထူးသီးသန့် လိုက်ဖက်ညီသော AC drive ဖြင့် ဖြစ်နိုင်သည် | အမွတ္ | အတည်ပြုထားသော မော်တာ-drive တွဲဖက်မှုနှင့် ထိန်းချုပ်မှုဆိုင်ရာ အချက်အလက်များ |
| Separately excited သို့မဟုတ် shunt-wound DC motor | အမွတ္ | လိုက်ဖက်ညီသော armature-and-field drive အတွက် အသုံးများ | Armature နှင့် field အဆင့်သတ်မှတ်ချက်များ၊ တုံ့ပြန်မှု၊ အမြန်နှုန်းအကွာအဝေး၊ commutation အခြေအနေ |
| Permanent-magnet brushed DC motor | အမွတ္ | သဟဇာတဖြစ်သော DC ထိန်းချုပ်ကိရိယာဖြင့် ဖြစ်နိုင်သည် | ဗို့အား၊ လျှပ်စီး၊ တာဝန်ယူမှု၊ ဦးတည်ချက်၊ တုံ့ပြန်ချက်၊ အပူချိန်ကန့်သတ်ချက်များ |
| Brushless DC မော်တာ | ရိုးရှင်းသော brushed-DC-drive နှိုင်းယှဉ်ချက်တွင် မပါဝင်ပါ | သာမန် brushed DC drive နှင့် အစားထိုး၍ မရပါ | အီလက်ထရောနစ် ကွန်မြူတေးရှင်းနည်းလမ်း၊ ရိုတာအနေအထား အချက်အလက်၊ ထိန်းချုပ်ကိရိယာ သဟဇာတဖြစ်မှု |
“AC မော်တာ” နှင့် “DC မော်တာ” တို့သည် ပြည့်စုံသော သတ်မှတ်ချက်များ မဟုတ်ပါ။ တစ်မျိုးမျိုးအတွက် ကြော်ငြာထားသော drive တစ်ခုသည် သီးခြားမော်တာတည်ဆောက်ပုံများ၊ တုံ့ပြန်မှုနည်းလမ်းများ၊ switching ကြိမ်နှုန်းများနှင့် ထိန်းချုပ်မှုပုံစံများကိုသာ ပံ့ပိုးပေးနိုင်ပါသည်။ ထောက်ပံ့ရေးတံဆိပ်ကို အားကိုးမည့်အစား တိကျသော drive နှင့် မော်တာစာရွက်စာတမ်းများတွင် သဟဇာတဖြစ်မှုကို စစ်ဆေးပါ။.
Drive အမည်ဖြင့်မဟုတ်ဘဲ ဝန် (Load) အလိုက် စွမ်းဆောင်ရည်ကို နှိုင်းယှဉ်ပါ
အမြန်နှုန်းအကွာအဝေးနှင့် အမြန်နှုန်းနည်းသော တာဝန်ယူမှု
နည်းပညာနှစ်ခုစလုံးသည် အသုံးဝင်သော အတိုင်းအတာတစ်ခုအထိ အမြန်နှုန်းကို ထိန်းညှိပေးနိုင်သော်လည်း ကန့်သတ်ချက်ဆိုင်ရာ ယန္တရားများမှာ ကွဲပြားပါသည်။ အမြန်နှုန်းနည်းသည့်အခါ၊ မော်တာသည် ဒရိုက်မှ ရုန်းအား (torque) ကို ဆက်လက်ပေးနိုင်သော်လည်း ကိုယ်တိုင်အအေးခံစနစ်မှာ အလုပ်မလုပ်တော့ပေ။ DC မော်တာတွင် အတင်းအကျပ် လေဝင်လေထွက်စနစ်နှင့် ကွန်မြူတေးရှင်း (commutation) ကို ဂရုပြုရန် လိုအပ်နိုင်သည်။ AC မော်တာတွင် သီးခြားအအေးခံစနစ်၊ တုံ့ပြန်မှု (feedback) သို့မဟုတ် အခြားထိန်းချုပ်မှုနည်းလမ်းတစ်ခု လိုအပ်နိုင်သည်။ ထို့ကြောင့် အမြန်နှုန်းနည်း၍ ဆက်တိုက်လည်ပတ်နေသည့် အခြေအနေတွင် အပူပိုင်းဆိုင်ရာနှင့် လျှပ်စစ်ပိုင်းဆိုင်ရာအရ စစ်ဆေးရန် လိုအပ်ပါသည်။.
စတင်လည်ပတ်မှုနှင့် ဝန်ပို ရုန်းအား (overload torque)
စတင်လည်ပတ်မှု ရုန်းအားမြင့်မားရန်နှင့် ရုန်းအားကို ရိုးရှင်းစွာ ထိန်းညှိရန် လိုအပ်သည့်နေရာများတွင် DC စနစ်များကို ကြာမြင့်စွာကတည်းက အသုံးပြုခဲ့ကြသည်။ မှန်ကန်စွာ ဒီဇိုင်းထုတ်ထားသော AC vector-drive စနစ်သည်လည်း ရုန်းအားကို ထိရောက်စွာ ထိန်းချုပ်နိုင်သည်။ ခိုင်လုံသော နှိုင်းယှဉ်ချက်သည် ဝန်၏ စတင်လည်ပတ်မှု ရုန်းအား၊ အရှိန်မြှင့်တင်မှု ရုန်းအား၊ ဝန်ပိုကြာချိန်၊ အီနားရှား (inertia)၊ တာဝန်ပေးစက်ဝန်း (duty cycle) နှင့် အအေးခံစနစ်တို့ကို အခြေခံရမည်ဖြစ်ပြီး၊ ဒရိုက်အမျိုးအစားတစ်ခုခုက “ရုန်းအားပိုမြင့်သည်” ဟု ယေဘုယျပြောဆိုခြင်းမျိုး မဟုတ်ပါ။”
ဘရိတ်အုပ်ခြင်းနှင့် စွမ်းအင်ပြန်လည်ထုတ်လုပ်ခြင်း
ဝန်တစ်ခုသည် အရှိန်လျှော့ခြင်း၊ အောက်သို့ချခြင်း၊ ပြန်လည်ပြင်ဆင်ခြင်း သို့မဟုတ် အလိပ်ဖြေခြင်းတို့ ပြုလုပ်စဉ် စွမ်းအင်ကို ပြန်လည်ပေးပို့နိုင်သည်။ ဒီဇိုင်းတွင် စနစ်အတွက် အောက်ပါတို့ လိုအပ်သည်၊ မလိုအပ်သည်ကို ဖော်ပြရမည် -
- ဦးတည်ချက်တစ်ခု သို့မဟုတ် နှစ်ခုစလုံးတွင် မော်တာမောင်းနှင်ခြင်း၊;
- ဦးတည်ချက်တစ်ခု သို့မဟုတ် နှစ်ခုစလုံးတွင် ဘရိတ်အုပ်ခြင်း၊;
- ဘရိတ်ဒြပ်စင်တစ်ခုအတွင်း စွမ်းအင်ကို စွန့်ထုတ်ခြင်း၊ သို့မဟုတ်
- စွမ်းအင်ကို ဘုံ DC စနစ် သို့မဟုတ် AC ထောက်ပံ့ရေးစနစ်သို့ ပြန်လည်ပေးပို့ခြင်း။.
ပါဝါတိုပိုလိုဂျီကို ဒီဇိုင်းထုတ်ထားပါက AC နှင့် DC စနစ်နှစ်ခုစလုံးသည် regenerative လည်ပတ်မှုကို ပံ့ပိုးပေးနိုင်ပါသည်။ စံနှုန်းမီ non-regenerative drive တစ်ခုသည် မော်တာက ဂျင်နရေတာအဖြစ် လုပ်ဆောင်နိုင်ရုံမျှဖြင့် four-quadrant စွမ်းဆောင်ရည်ကို ရရှိလာမည်မဟုတ်ပါ။.
တိကျမှုနှင့် တုံ့ပြန်မှုအမြန်နှုန်း
စွမ်းဆောင်ရည်သည် ပြီးပြည့်စုံသော ထိန်းချုပ်မှုကွင်းဆက် (control loop) ပေါ်တွင် မူတည်သည် - drive algorithm၊ current-loop bandwidth၊ speed feedback၊ မော်တာ၏ ပါရာမီတာများ၊ အာရုံခံကိရိယာ၏ resolution၊ စက်ပိုင်းဆိုင်ရာ လိုက်လျောညီထွေမှု၊ process controller နှင့် commissioning အရည်အသွေးတို့ ဖြစ်သည်။ တင်းအား (tension)၊ တည်နေရာသတ်မှတ်ခြင်း (positioning) သို့မဟုတ် ဝင်ရိုးပေါင်းစုံ ညှိနှိုင်းဆောင်ရွက်ရသည့် လုပ်ငန်းစဉ်များအတွက် ယေဘုယျ AC နှင့် DC နှိုင်းယှဉ်ချက်သည် မလုံလောက်နိုင်ပါ၊ motion-control လေ့လာမှု လိုအပ်နိုင်ပါသည်။.
ပြုပြင်ထိန်းသိမ်းမှုနှင့် သက်တမ်းဆိုင်ရာ ကွာခြားချက်များ
အဓိကကျသော ကွာခြားချက်မှာ drive အီလက်ထရောနစ်အတွင်းပိုင်းထက် မော်တာတွင် ပိုမိုတည်ရှိနေတတ်သည်။.
စက်မှုလုပ်ငန်းသုံး AC induction မော်တာများနှင့် permanent-magnet မော်တာအများစုတွင် ဘရက်ရှ် (brushes) သို့မဟုတ် စက်ပိုင်းဆိုင်ရာ ကွန်မြူတေးတာ (commutator) မရှိပါ။ ၎င်းသည် ပုံမှန်ပွတ်တိုက်မှုဖြစ်စေသည့် အစိတ်အပိုင်းကို ဖယ်ရှားပေးသော်လည်း ဝက်ဝံများ (bearings)၊ အအေးခံလမ်းကြောင်းများ၊ လျှပ်ကာများ၊ ချိတ်ဆက်မှုများ၊ feedback ကိရိယာများနှင့် drive အီလက်ထရောနစ်တို့မှာမူ သင့်လျော်သော စစ်ဆေးမှုနှင့် ပြုပြင်ထိန်းသိမ်းမှု လိုအပ်နေဆဲဖြစ်သည်။.
brushed DC မော်တာသည် လည်ပတ်နေသော armature သို့ လျှပ်စီးကြောင်းပေးပို့ရန် ဘရက်ရှ်များနှင့် ကွန်မြူတေးတာကို ရည်ရွယ်ချက်ရှိရှိ အသုံးပြုသည်။ ထို့ကြောင့် ဘရက်ရှ်အိုမင်းမှု၊ ကွန်မြူတေးတာ၏ အခြေအနေ၊ ကာဗွန်ဖုန်မှုန့်၊ စပရိန်ဖိအား၊ လေဝင်လေထွက်နှင့် အစိတ်အပိုင်းများသို့ ချဉ်းကပ်နိုင်မှုတို့သည် သက်တမ်းတစ်လျှောက် ထည့်သွင်းစဉ်းစားရမည့်အချက်များ ဖြစ်လာသည်။ ဤအချက်ကြောင့် DC တပ်ဆင်မှုတိုင်းသည် စီးပွားရေးအရ မကိုက်ညီဟု မဆိုလိုပါ။ DC မော်တာကြီးများသည် စက်ပိုင်းဆိုင်ရာအရ ကောင်းမွန်နေပြီး၊ ပြုပြင်ထိန်းသိမ်းရေးအဖွဲ့က နားလည်သဘောပေါက်ထားကာ၊ အပိုပစ္စည်းများဖြင့် ပံ့ပိုးပေးထားပြီး စက်နှင့် အပြည့်အဝ ပေါင်းစပ်ထားပါက တန်ဖိုးရှိနေဆဲဖြစ်သည်။.
အမေရိကန်စွမ်းအင်ဌာန၏ မော်တာနှင့် drive စနစ်ဆိုင်ရာ ရင်းမြစ်စာအုပ် ထိရောက်သော အမြန်နှုန်းထိန်းချုပ်မှုအတွက် DC မော်တာများ၏ သမိုင်းကြောင်းဆိုင်ရာ အသုံးပြုမှုနှင့် ခေတ်သစ်စက်မှုလုပ်ငန်းတွင် VFD ဖြင့် ထိန်းချုပ်သော AC မော်တာများဆီသို့ ကူးပြောင်းလာပုံကို မှတ်သားထားသည်။ ထို့အပြင် VFD များသည် မော်တာမောင်းနှင်မှု အသုံးချမှုတိုင်းအတွက် သင့်လျော်သည်မဟုတ်ကြောင်း သတိပေးထားသည်။ ၎င်းသည် မှန်ကန်သော သက်တမ်းစက်ဝန်းဆိုင်ရာ ဘောင်သတ်မှတ်ချက်ဖြစ်သည်- AC သည် ပုံမှန်အားဖြင့် စနစ်သစ်တစ်ခု၏ အစပြုရာဖြစ်ပြီး အလိုအလျောက် အစားထိုးတပ်ဆင်ရမည့် အဖြေမဟုတ်ပေ။.
အသုံးချမှုနှင့် ကိုက်ညီခြင်း - တပ်ဆင်မှုအသစ် သို့မဟုတ် ရှိပြီးသားစက်ပစ္စည်းအတွက်လား?
| စီမံကိန်းဆိုင်ရာ အခြေအနေ | AC မောင်းနှင်မှု ဦးတည်ချက် | DC မောင်းနှင်မှု ဦးတည်ချက် | သက်သေပြရမည့်အချက်များ |
|---|---|---|---|
| စုပ်စက်၊ ပန်ကာ သို့မဟုတ် ကွန်ပရက်ဆာစနစ်သစ် | ပုံမှန်အားဖြင့် ဦးစွာအကဲဖြတ်ရန် | ပထမဆုံးရွေးချယ်မှုအဖြစ် ရှားပါး | လုပ်ငန်းစဉ်အကွာအဝေး၊ မော်တာလျှပ်စီး၊ ပြောင်းလဲနိုင်သော ရုန်းအား (variable-torque) အပြုအမူ၊ အနိမ့်ဆုံးအမြန်နှုန်း၊ ဟာမိုနစ်များနှင့် EMC |
| ကွန်ဗေယာအသစ်၊ မစ်ဆာ သို့မဟုတ် ထုတ်လုပ်မှုစက် | မကြာခဏ သင့်လျော်သည် | မော်တာစနစ် လိုအပ်ချက်အတွက် ခိုင်လုံသောအကြောင်းပြချက်ရှိမှသာ ဖြစ်နိုင်သည် | စတင်လည်ပတ်မှု ရုန်းအား၊ ဝန်ပို၊ ဘရိတ်အုပ်ခြင်း၊ အမြန်နှုန်း ထိန်းညှိခြင်း၊ စက်ပစ္စည်း ဘေးကင်းလုံခြုံရေး |
| လက်ရှိ DC မီးခڵ၊ ဝိုင်ဒါ၊ ဟွိုက်စ်၊ ကရိန်း သို့မဟုတ် ပုံနှိပ်စက် အပိုင်း | အသွင်ပြောင်းခြင်းသည် ဖြစ်နိုင်ခြေရှိနိုင်သည် | လက်ရှိအတိုင်း ထားရှိခြင်း သို့မဟုတ် ခေတ်မီ DC အစားထိုးခြင်းသည် အနှောင့်အယှက်ကို အနည်းဆုံးဖြစ်စေနိုင်သည် | မော်တာအခြေအနေ၊ ပြန်လည်ထုတ်လုပ်ခြင်း၊ တုံ့ပြန်ချက်၊ ထိန်းချုပ်မှုများ၊ အပိုပစ္စည်းများ၊ စက်ရပ်နားမှု နယ်ပယ် |
| ကောင်းမွန်နေသော DC မော်တာနှင့်အတူ ချို့ယွင်းနေသည့် DC ကွန်ဗာတာ | AC ပြောင်းလဲခြင်းအတွက် မော်တာနှင့် လျှပ်စစ်စနစ် လေ့လာမှု လိုအပ်သည် | ကိုက်ညီသော DC အစားထိုးပစ္စည်းသည် ပြောင်းလဲမှုနည်းပါးစွာဖြင့် လုပ်ငန်းလည်ပတ်မှုကို ပြန်လည်ရရှိစေနိုင်သည် | ကျန်ရှိနေသော မော်တာသက်တမ်း၊ ဒရိုက်ရရှိနိုင်မှု၊ ထိန်းချုပ်မှုများနှင့် သက်တမ်းတစ်လျှောက် ပံ့ပိုးမှု |
| ကွန်မြူတေးတာ အခြေအနေညံ့ဖျင်းပြီး အပိုပစ္စည်း အကန့်အသတ်ရှိသော ခေတ်ဟောင်း DC မော်တာ | AC ပြောင်းလဲခြင်းသည် ပိုမိုဆွဲဆောင်မှုရှိလာသည် | ဆက်လက်ထိန်းသိမ်းထားခြင်းသည် သက်တမ်းတစ်လျှောက် ဖြစ်ပေါ်နိုင်သည့် အန္တရာယ်ကို တိုးမြင့်စေနိုင်သည် | စက်မှုပိုင်းဆိုင်ရာ တပ်ဆင်မှု၊ တူညီသော torque-speed အတိုင်းအတာ၊ အအေးပေးစနစ်၊ စက်ရပ်ချိန်နှင့် စမ်းသပ်လည်ပတ်ခြင်း |
| မြင့်မားသော တက်ကြွမှုရှိသည့် ပေါင်းစပ်လှုပ်ရှားမှု သို့မဟုတ် ဘေးကင်းလုံခြုံရေးနှင့် သက်ဆိုင်သော ဝင်ရိုး | အထွေထွေသုံး VFD သည် မလုံလောက်နိုင်ပါ | အထွေထွေသုံး DC drive သည် မလုံလောက်နိုင်ပါ | Servo သို့မဟုတ် အထူးပြု လှုပ်ရှားမှု ဗိသုကာ၊ တုံ့ပြန်ချက် (feedback)၊ ဘေးကင်းလုံခြုံရေး လုပ်ဆောင်ချက်များနှင့် အတည်ပြုချက် |
ပုံမှန်လည်ပတ်မှုတစ်လျှောက်လုံးတွင် အမြန်နှုန်းကို ထိန်းချုပ်ရန် လိုအပ်သော AC မော်တာအတွက်၊ နောက်ဆုံးရွေးချယ်မှုကို သီးခြား VFD နှင့် soft starter လမ်းညွှန်ကို အသုံးပြုပါ. Soft starter တစ်ခုသည် စဉ်ဆက်မပြတ် ပြောင်းလဲနိုင်သော အမြန်နှုန်းဖြင့် လည်ပတ်ခြင်းထက် စတင်ခြင်းနှင့် ရပ်တန့်ခြင်းကိုသာ အဓိကထား ဆောင်ရွက်ပေးသည်။.
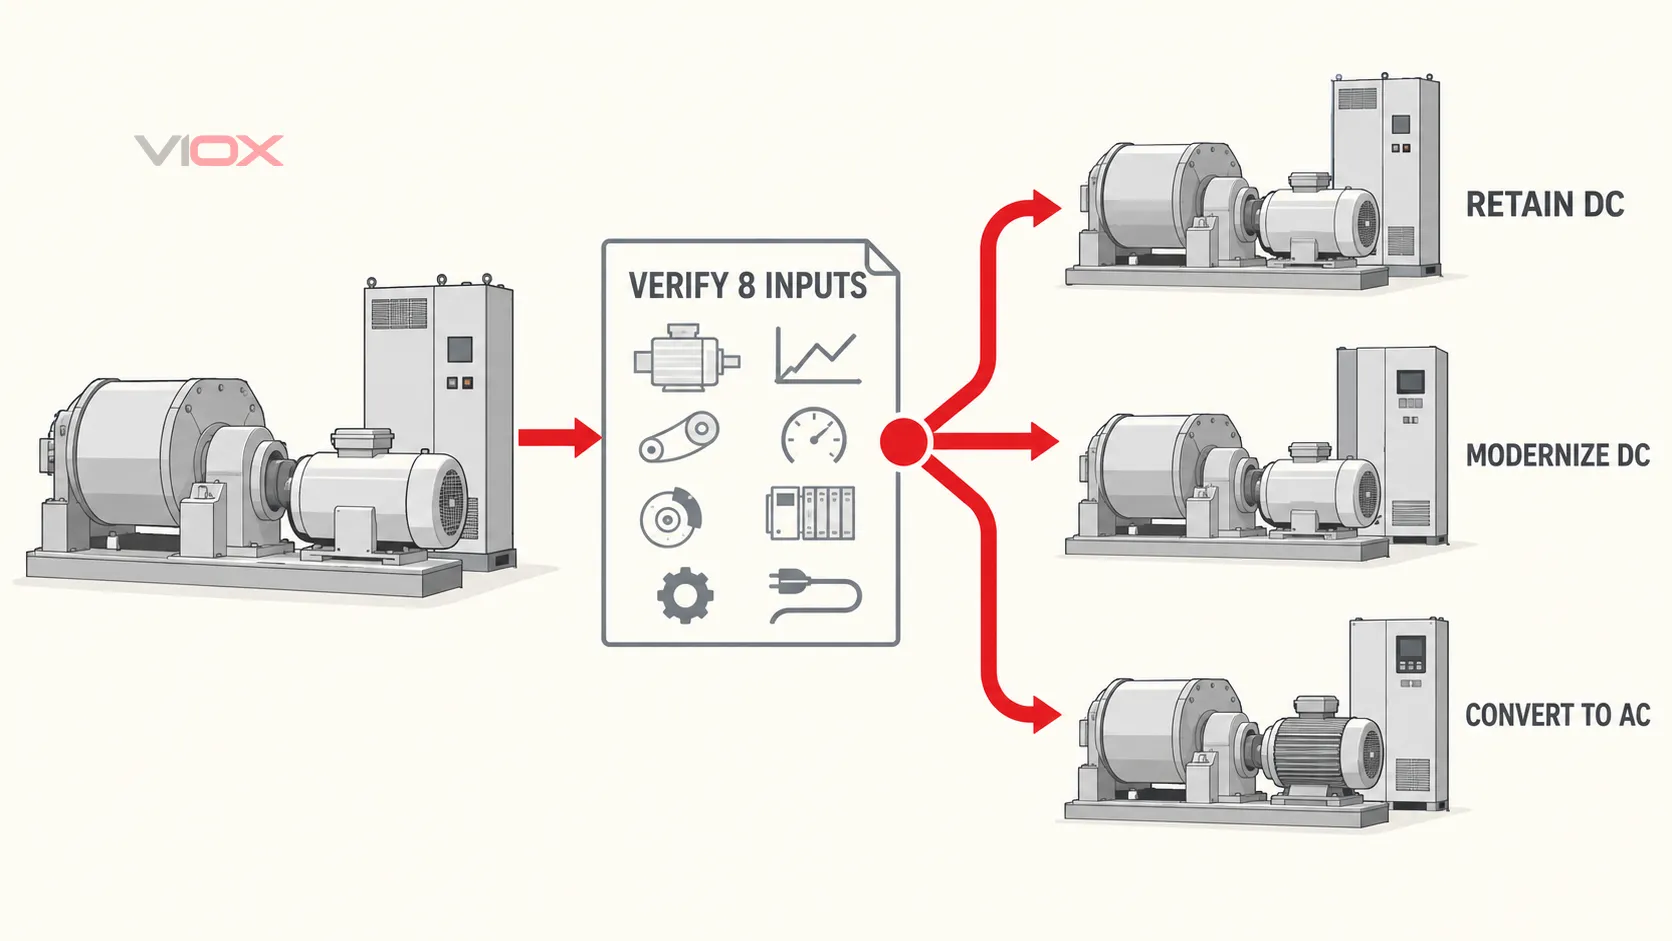
အဝင်ရှစ်ခုပါ DC-to-AC ပြန်လည်တပ်ဆင်မှု စမ်းသပ်ခြင်း
Retrofit ပြုလုပ်ရန် ဆုံးဖြတ်ချက်သည် ပျက်စီးသွားသော converter တစ်ခုတည်းအပေါ်တွင်သာ မူတည်မနေဘဲ စက်တစ်ခုလုံးအပေါ် အခြေခံသင့်သည်။ ထိန်းသိမ်းခြင်း၊ DC အစားထိုးခြင်း သို့မဟုတ် AC သို့ ပြောင်းလဲခြင်းတို့ကို မရွေးချယ်မီ ဤအချက်ရှစ်ချက်ကို မှတ်တမ်းတင်ထားပါ။.
| Input | ဖြေကြားရန် မေးခွန်းများ | ရပ်တန့်ရမည့် အခြေအနေ |
|---|---|---|
| ၁။ တပ်ဆင်ထားသော မော်တာ | မော်တာ၏ တည်ဆောက်ပုံ၊ ဗို့အား၊ လျှပ်စီး၊ အမြန်နှုန်း၊ ဖီးလ်ဒ်အဆင့်သတ်မှတ်ချက်၊ လျှပ်ကာအခြေအနေ၊ ကွန်မြူတေးတာအခြေအနေ၊ အအေးခံစနစ်နှင့် ကျန်ရှိနေသော စက်မှုသက်တမ်းတို့မှာ မည်သို့ရှိသနည်း။ | မော်တာ၏ အချက်အလက် သို့မဟုတ် အခြေအနေကို မသိရှိရပါ |
| ၂။ ဝန်လုပ်ဆောင်ချက် (Load duty) | Torque-speed မျဉ်းကွေး၊ Inertia၊ Duty cycle၊ ဝန်ပိုမှုများ (overloads)၊ လုပ်ဆောင်ချိန်ကာလတစ်ခုအတွင်း စတင်မှုအကြိမ်ရေနှင့် စဉ်ဆက်မပြတ် အမြန်နှုန်းနိမ့် လိုအပ်ချက်များမှာ မည်သို့ရှိသနည်း။ | အစားထိုးမည့်ပစ္စည်းကို kW သို့မဟုတ် hp အပေါ်တွင်သာ အခြေခံ၍ ရွေးချယ်နေခြင်း |
| ၃။ လည်ပတ်မှုအပိုင်းအခြား (Operating range) | အနည်းဆုံး၊ အခြေခံနှင့် အများဆုံး အမြန်နှုန်းများ မည်မျှလိုအပ်သနည်း၊ ထို့ပြင် အမှတ်တစ်ခုချင်းစီတွင် မည်မျှကြာမြင့်စွာ လည်ပတ်ရန် လိုအပ်သနည်း။ | အအေးခံခြင်း၊ ကွန်မြူတေးရှင်း၊ အမြန်နှုန်းလွန်ခြင်း သို့မဟုတ် ဖီးလ်ဒ်အားလျော့ခြင်း ကန့်သတ်ချက်များကို အတည်မပြုရသေးပါ |
| ၄။ ဘရိတ်အုပ်ခြင်းနှင့် စွမ်းအင်စီးဆင်းမှု | ဝန်သည် အရှိန်လွန်နေပါသလား။ ၎င်းအတွက် အရှိန်လျော့ချခြင်း၊ လေးခုမြောက် ကွာဒရန့် (four-quadrant) လည်ပတ်မှု သို့မဟုတ် ပြန်လည်ပေးပို့သော စွမ်းအင် လိုအပ်ပါသလား။ | အဆိုပြုထားသော ဒရိုက်တွင် ထုတ်လုပ်လိုက်သော စွမ်းအင်အတွက် မှတ်တမ်းတင်ထားသည့် လမ်းကြောင်း မရှိပါ |
| ၅။ တုံ့ပြန်ချက်နှင့် ထိန်းချုပ်မှုများ | စက်တွင် တာခိုဂျင်နရေတာ (tachogenerator)၊ အန်ကုဒ်ဒါ (encoder)၊ ရီဆော့ဗာ (resolver)၊ အန်နာလော့ ရည်ညွှန်းချက်၊ PLC ကွန်ရက်၊ အင်တာလော့ခ်များ သို့မဟုတ် ပေါင်းစပ်ထားသော လိုင်းထိန်းချုပ်မှုတို့ကို အသုံးပြုပါသလား။ | တုံ့ပြန်ချက် သို့မဟုတ် ထိန်းချုပ်ရေး အင်တာဖေ့စ်များကို မြေပုံဆွဲ၍ စမ်းသပ်၍ မရပါ |
| ၆။ စက်မှုဆိုင်ရာ ပြောင်းလဲခြင်း | မော်တာအသစ်သည် ရှပ်အမြင့်၊ ကပ်ပလင်၊ ခြေရာခံ၊ အီနားရှား၊ အကာအရံ၊ အအေးပေးစနစ်နှင့် မောင်းနှင်သည့် ကိရိယာ၏ ကန့်သတ်ချက်များနှင့် ကိုက်ညီပါသလား။ | စက်မှုပိုင်းဆိုင်ရာ ပြောင်းလဲမှုများကို အချိန်ဇယား သို့မဟုတ် ဘတ်ဂျက်တွင် ထည့်သွင်းမထားပါ။ |
| ၇။ လျှပ်စစ်စနစ် ပေါင်းစပ်ခြင်း | လျှပ်စစ်ပေးဝေနိုင်မှု၊ ကာကွယ်မှု၊ လျှပ်စစ်ဖြတ်တောက်မှု၊ မြေချိတ်ခြင်း၊ ကေဘယ်ကြိုးသွယ်တန်းခြင်း၊ EMC၊ ဟာမိုနစ်များ၊ မော်တာ-ကေဘယ်ကြိုး အရှည်နှင့် အကာအရံအပူချိန်တို့ကို ထည့်သွင်းစဉ်းစားထားပါသလား။ | အဆိုပြုချက်တွင် ဒရိုက်ကို သီးခြားပုံးတစ်ခုအဖြစ် သတ်မှတ်ထားသည်။ |
| ၈။ သက်တမ်းတစ်လျှောက် လုပ်ဆောင်မှု | အပိုပစ္စည်းများ၊ ဝန်ဆောင်မှုကျွမ်းကျင်မှု၊ စာရွက်စာတမ်းများ၊ ပံ့ပိုးမှုကာလ၊ စက်ရပ်နားချိန်၊ စမ်းသပ်လည်ပတ်မှု အစီအစဉ်နှင့် ပြန်လည်ပြင်ဆင်မှု မဟာဗျူဟာတို့မှာ အဘယ်နည်း။ | ဆုံးဖြတ်ချက်တွင် ဝယ်ယူမှုစျေးနှုန်းကို နှိုင်းယှဉ်ထားသော်လည်း ပြောင်းလဲချိန်အတွင်း စက်ရပ်နားမှုနှင့် ပံ့ပိုးမှုဆိုင်ရာ အန္တရာယ်များကို ထည့်သွင်းမထားပါ။ |
ရလဒ်အနေဖြင့် ခိုင်လုံသော လမ်းကြောင်းသုံးခုအနက် တစ်ခုခု ဖြစ်နိုင်သည်-
- DC စနစ်ကို ထိန်းသိမ်းပြီး ပံ့ပိုးပေးပါ မော်တာနှင့် စက်ပစ္စည်းများ ကောင်းမွန်နေပြီး ပြုပြင်ထိန်းသိမ်းမှုနှင့် အပိုပစ္စည်းဆိုင်ရာ မဟာဗျူဟာမှာ ရေရှည်တည်တံ့နေသည့်အခါမျိုးတွင် ဖြစ်သည်။.
- DC ဒရိုက်ကို အစားထိုးခြင်း သို့မဟုတ် ခေတ်မီအောင် ပြုလုပ်ပါ မော်တာနှင့် စက်ပစ္စည်းကို ထိန်းသိမ်းထားခြင်းဖြင့် နည်းပညာပိုင်းဆိုင်ရာ ပြောင်းလဲမှုများကို အနည်းဆုံးဖြစ်စေပြီး ပံ့ပိုးပေးထားသော ထိန်းချုပ်မှုများကို ပြန်လည်ရရှိစေသည့်အခါမျိုးတွင် ဖြစ်သည်။.
- AC မော်တာ-ဒရိုက် စနစ်သို့ ပြောင်းလဲပါ DC မော်တာ သို့မဟုတ် ပံ့ပိုးပေးသည့် ဂေဟစနစ်သည် သက်တမ်းကုန်ဆုံးနေပြီး၊ အပြည့်အဝ လည်ပတ်အား-အမြန်နှုန်း (torque-speed) တာဝန်ကို ပြန်လည်ဖန်တီးနိုင်ကာ၊ စီမံကိန်းအနေဖြင့် စက်မှု၊ လျှပ်စစ်၊ ထိန်းချုပ်မှု၊ ဘေးကင်းလုံခြုံမှုနှင့် စမ်းသပ်လည်ပတ်မှုဆိုင်ရာ ပြောင်းလဲမှုများကို လက်ခံဆောင်ရွက်နိုင်သည့်အခါမျိုးတွင် ဖြစ်သည်။.
အကယ်၍ ထည့်သွင်းချက် ရှစ်ခုစလုံးသည် ရှင်းလင်းသော လမ်းကြောင်းကို မပြသနိုင်ပါက၊ မှန်ကန်သော ရလဒ်မှာ ခန့်မှန်းချက် မဟုတ်ပါ။ ၎င်းသည် တိုင်းတာထားသော ဝန်ဒေတာနှင့် တိကျသော မော်တာ၊ ဒရိုက်နှင့် စက်ပစ္စည်းဆိုင်ရာ စာရွက်စာတမ်းများကို အသုံးပြု၍ ပြုလုပ်သော အသုံးချမှုဆိုင်ရာ လေ့လာချက်တစ်ခု ဖြစ်သည်။.
Drive နှစ်မျိုးစလုံးဖြင့် အစားထိုး၍မရသော လိုအပ်ချက်များ
ဒရိုက်အမျိုးအစားကို ရွေးချယ်ရုံဖြင့် လျှပ်စစ် သို့မဟုတ် စက်မှုဒီဇိုင်း မပြီးမြောက်သေးပါ။ ပြီးစီးသွားသော စနစ်တွင် မှန်ကန်စွာ ရွေးချယ်ထားသော လျှပ်စစ်အထီးကျန်မှု (isolation)၊ ဝါယာရှော့နှင့် ဝန်ပို ကာကွယ်မှု၊ ခလုတ်ဖွင့်ပိတ် သို့မဟုတ် ဘိုင်ပတ်စ် (bypass) ကိရိယာများ၊ ကာကွယ်ရေး မြေချိတ်ဆက်မှု၊ အကာအရံ အအေးပေးစနစ်၊ ကေဘယ်နှင့် မော်တာ လျှပ်ကာဆိုင်ရာ ပြင်ဆင်ချက်များ၊ လျှပ်စစ်သံလိုက်ဆိုင်ရာ လိုက်လျောညီထွေမှု (EMC) တိုင်းတာချက်များနှင့် စက်မှုဘေးကင်းလုံခြုံရေး လုပ်ဆောင်ချက်များ လိုအပ်နေနိုင်သေးသည်။.
IEC 61800-3:2022 သည် အမြန်နှုန်းချိန်ညှိနိုင်သော ပါဝါမောင်းနှင်မှုစနစ်များအတွက် EMC လိုအပ်ချက်များကို ကိုင်တွယ်ဖြေရှင်းပေးပြီး၊ IEC 61800-5-1:2022 သည် ၎င်း၏ဖော်ပြပါနယ်ပယ်အတွင်းရှိ လျှပ်စစ်၊ အပူ၊ မီး၊ စက်မှု၊ စွမ်းအင်နှင့် ဆက်စပ်နေသော ဘေးကင်းလုံခြုံရေးဆိုင်ရာ အန္တရာယ်များကို အကျုံးဝင်ပါသည်။ စံနှုန်းနှစ်ခုစလုံးသည် မောင်းနှင်မှုစနစ်၏ ဒေတာစာရွက်ကို စက်ပစ္စည်းတစ်ခုလုံး၏ အန္တရာယ်အကဲဖြတ်မှု သို့မဟုတ် တပ်ဆင်မှုဒီဇိုင်းအဖြစ် ပြောင်းလဲပေးခြင်းမရှိပါ။.
အနီးနားရှိ မော်တာထိန်းချုပ်ရေး အစိတ်အပိုင်းများ လိုအပ်သည့်နေရာတွင် ၎င်းတို့၏ လက်တွေ့ကျသော စနစ်လုပ်ဆောင်ချက်ကို အကဲဖြတ်ပါ။ AC contactor, Motor protection circuit breaker, သို့မဟုတ် thermal overload relay သည် မောင်းနှင်မှုစနစ်အတွင်းရှိ ကာကွယ်ရေးနှင့် ထိန်းချုပ်ရေးလုပ်ဆောင်ချက်များနှင့် အလိုအလျောက် အစားထိုးအသုံးပြုနိုင်ခြင်း မရှိပါ။ ညှိနှိုင်းဆောင်ရွက်မှုသည် မောင်းနှင်မှုစနစ်၏ စာရွက်စာတမ်းများ၊ သက်ဆိုင်ရာ တပ်ဆင်မှုစည်းမျဉ်းများနှင့် စက်၏ ဘေးကင်းလုံခြုံရေးဆိုင်ရာ တည်ဆောက်ပုံတို့ကို လိုက်နာရမည်ဖြစ်သည်။.
နောက်ဆုံးရွေးချယ်မှုဆိုင်ရာ စည်းမျဉ်း
တစ်ခုကို ရွေးချယ်ပါ။ AC drive စနစ် အဆိုပြုထားသော မော်တာသည် ကိုက်ညီမှုရှိပြီး၊ ပြောင်းလဲနိုင်သော ကြိမ်နှုန်းရှိသည့် AC ထိန်းချုပ်မှုသည် ဝန်၏လုပ်ဆောင်ချက်နှင့် ကိုက်ညီကာ၊ တပ်ဆင်မှုတစ်ခုလုံးသည် မော်တာ၊ တုံ့ပြန်မှု (feedback)၊ အအေးပေးစနစ်၊ EMC၊ ဘရိတ်အုပ်ခြင်း၊ ကာကွယ်ရေးနှင့် ဘေးကင်းလုံခြုံရေး လိုအပ်ချက်များကို ပံ့ပိုးပေးနိုင်သည့်အခါတွင် ဖြစ်သည်။ ၎င်းသည် ယေဘုယျသုံး စက်မှုလုပ်ငန်းသုံး စက်အသစ်များအတွက် ပုံမှန်အားဖြင့် ပထမဆုံး အကဲဖြတ်ရမည့် နည်းလမ်းဖြစ်သည်။.
တစ်ခုခုကို ရွေးချယ်ပါ သို့မဟုတ် ထိန်းသိမ်းထားပါ DC မောင်းနှင်မှုစနစ် (DC drive system) လိုက်ဖက်ညီသော DC မော်တာ လိုအပ်သည့်အခါ သို့မဟုတ် တပ်ဆင်ပြီးဖြစ်သည့်အခါ၊ ၎င်း၏ အခြေအနေနှင့် torque-speed လုပ်ဆောင်ချက်တို့သည် သင့်လျော်နေဆဲဖြစ်ပြီး ပြုပြင်ထိန်းသိမ်းမှု၊ အပိုပစ္စည်းများ၊ ထိန်းချုပ်မှုများနှင့် ပံ့ပိုးမှုအစီအစဉ်တို့ကြောင့် အပြည့်အဝပြောင်းလဲခြင်းထက် ဆက်လက်အသုံးပြုခြင်းက အန္တရာယ်ပိုနည်းပါသည်။.
ရွေးပါ။ ယေဘုယျသုံး အဖြေတစ်ခုအနေဖြင့်လည်း မဟုတ်ပါ အပလီကေးရှင်းတွင် အထူးပြုထားသော ဆာဗိုအနေအထားသတ်မှတ်ခြင်း (servo positioning)၊ ဆွဲအားထိန်းချုပ်ခြင်း (traction control)၊ ဘေးကင်းရေးဆိုင်ရာ ရွေ့လျားမှု သို့မဟုတ် ဤနှိုင်းယှဉ်ချက်ပြင်ပရှိ အခြားသော ဗိသုကာပုံစံတစ်ခုခုကို အမှန်တကယ် လိုအပ်သည့်အခါမျိုးတွင် ဖြစ်သည်။.
နည်းပညာတံဆိပ်သည် ပထမဆုံးအဆင့်သာ ဖြစ်သည်။ ခိုင်လုံသော ဆုံးဖြတ်ချက်တစ်ခုသည် ဒရိုက်ကို မော်တာနှင့်၊ မော်တာကို ဝန် (load) နှင့်၊ နှင့် စနစ်တစ်ခုလုံးကို ၎င်း၏ လည်ပတ်မှုနှင့် သက်တမ်းတစ်လျှောက် တာဝန်ဝတ္တရားများနှင့် ကိုက်ညီစေရမည်။.
ကိုးကားချက်များ
- IEC 61800-1:2021 — အမြန်နှုန်းချိန်ညှိနိုင်သော DC ပါဝါဒရိုက်စနစ်များ
- IEC 61800-2:2021 — အမြန်နှုန်းချိန်ညှိနိုင်သော AC ပါဝါဒရိုက်စနစ်များ
- IEC 61800-3:2022 — ပါဝါဒရိုက်စနစ်များအတွက် EMC လိုအပ်ချက်များ
- IEC 61800-5-1:2022 — လျှပ်စစ်၊ အပူနှင့် စွမ်းအင်ဆိုင်ရာ ဘေးကင်းရေး လိုအပ်ချက်များ
- အမေရိကန်စွမ်းအင်ဌာန — မော်တာနှင့် မောင်းနှင်မှုစနစ် စွမ်းဆောင်ရည် မြှင့်တင်ခြင်း