

នៅលើទំព័រនេះ
សម្រាប់ការដំឡើងក្នុងវិស័យឧស្សាហកម្មទូទៅថ្មីៗភាគច្រើន ឧបករណ៍ជំរុញ AC ជាមួយនឹងម៉ូទ័រ AC ដែលត្រូវគ្នាគឺជាចំណុចចាប់ផ្តើមធម្មតា។ ឧបករណ៍ជំរុញ DC នៅតែជាជម្រើសដ៏ល្អនៅពេលដែលមានម៉ូទ័រ DC និងម៉ាស៊ីនដែលអាចប្រើប្រាស់បានស្រាប់ ហើយដំណើរការនេះពឹងផ្អែកលើលក្ខណៈកម្លាំងបង្វិល-ល្បឿនដែលបានកំណត់ទុកជាមុន ហើយការរក្សាទុកប្រព័ន្ធនេះបង្កើតហានិភ័យក្នុងវដ្តជីវិតតិចជាងការបំប្លែងម៉ាស៊ីនទាំងមូល។.
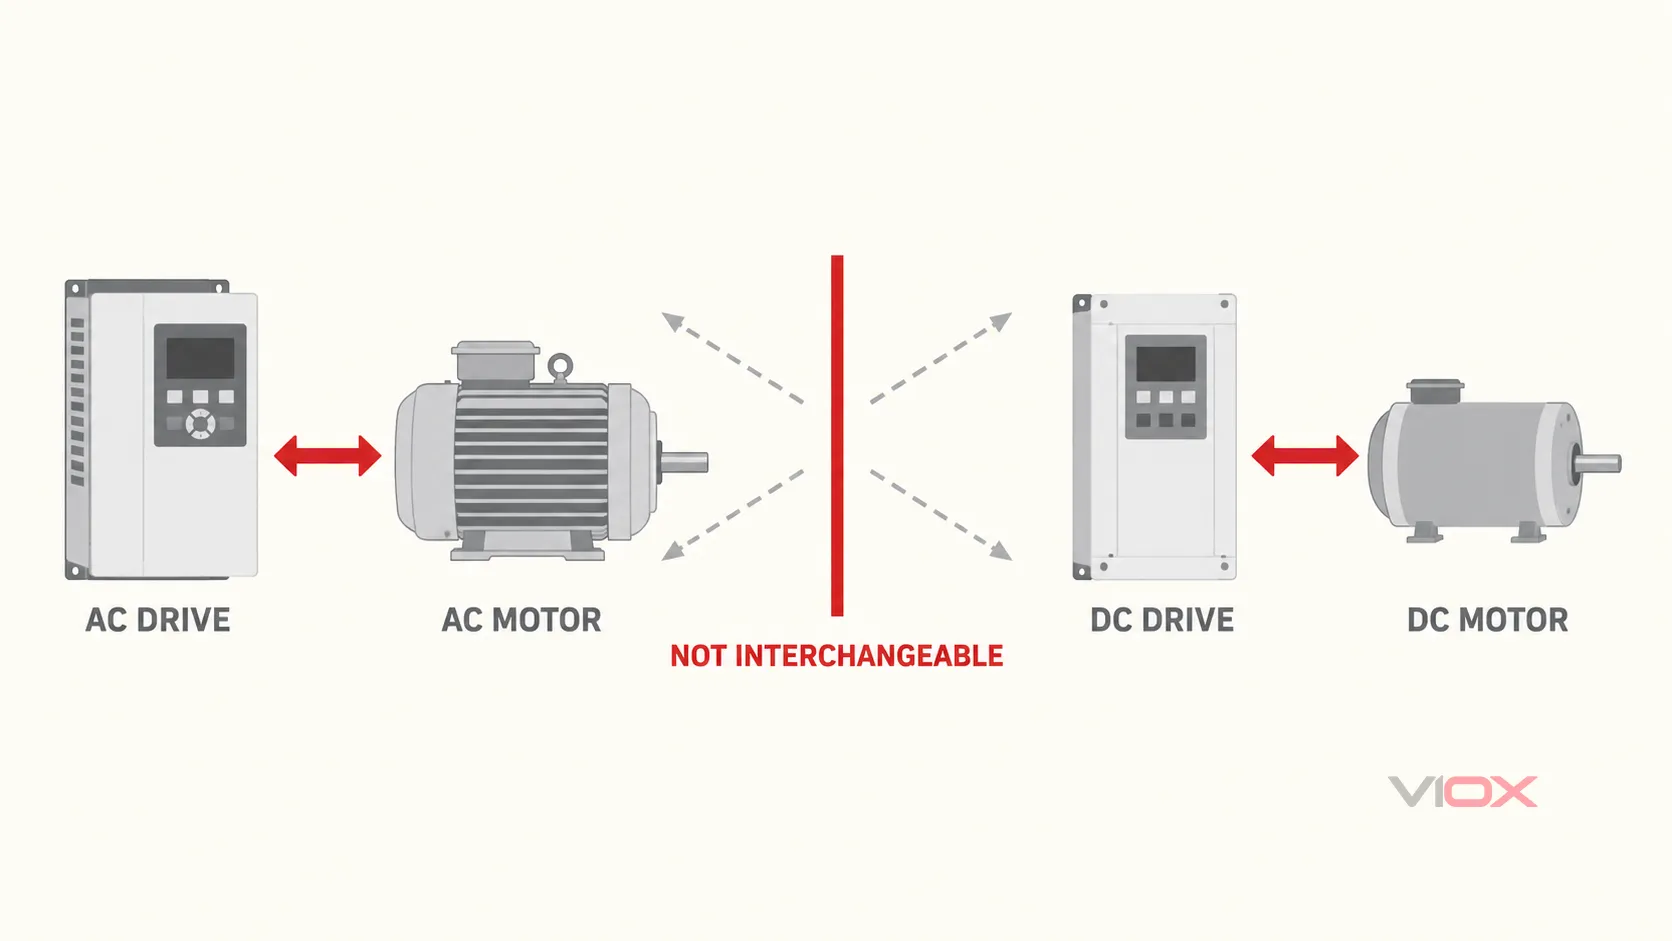
វិធាននៃការជ្រើសរើសដំបូងគឺដាច់ខាត៖ ត្រូវផ្គូផ្គងឧបករណ៍ជំរុញទៅនឹងប្រភេទម៉ូទ័រ. ឧបករណ៍ជំរុញ AC បង្កើត AC ដែលបានគ្រប់គ្រងសម្រាប់ម៉ូទ័រ AC ដែលត្រូវគ្នា។ ឧបករណ៍ជំរុញ DC បង្កើត DC ដែលបានគ្រប់គ្រងសម្រាប់ម៉ូទ័រ DC ដែលត្រូវគ្នា។ គ្មានឧបករណ៍ណាមួយអាចជំនួសគ្នាបានដោយផ្ទាល់នោះទេ ហើយការផ្លាស់ប្តូរប្រភេទឧបករណ៍ជំរុញជាធម្មតានឹងផ្លាស់ប្តូរម៉ូទ័រ ការឆ្លើយតប ការតភ្ជាប់ខ្សែភ្លើង ការការពារ ការគ្រប់គ្រង ការងារដាក់ឱ្យដំណើរការ និងពេលខ្លះការដំឡើងផ្នែកមេកានិចផងដែរ។.
AC Drive ទល់នឹង DC Drive សង្ខេប
| កត្តាសម្រេចចិត្ត | ប្រព័ន្ធឧបករណ៍ជំរុញ AC | ប្រព័ន្ធបើកបរដោយចរន្តផ្ទាល់ (DC drive system) | ផលប៉ះពាល់នៃការជ្រើសរើស |
|---|---|---|---|
| ម៉ូទ័រដែលត្រូវបានគ្រប់គ្រង | ម៉ូទ័រ AC ដែលអាចប្រើជាមួយគ្នាបាន; ជាទូទៅគឺជាម៉ូទ័រអាំងឌុចស្យុង ហើយប្រភេទម៉ូទ័រផ្សេងទៀតអាចប្រើបានលុះត្រាតែឧបករណ៍បើកបរ (drive) ត្រូវបានរចនាឡើងសម្រាប់ពួកវា | ម៉ូទ័រ DC ដែលអាចប្រើជាមួយគ្នាបាន; ជាទូទៅគឺជាម៉ាស៊ីនប្រភេទប្រើជក់ (brushed), មេដែកអចិន្ត្រៃយ៍ ឬម៉ាស៊ីនដែលមានរបុំវាល (wound-field) ឬរំញោចដាច់ដោយឡែក អាស្រ័យលើឧបករណ៍បើកបរ (drive) | សូមបញ្ជាក់ពីបច្ចេកវិទ្យាម៉ូទ័រឱ្យបានច្បាស់លាស់មុនពេលប្រៀបធៀបកម្រិតថាមពល |
| ផ្លូវថាមពលធម្មតា | ជាញឹកញាប់គឺ រ៉ិចទីហ្វាយ័រ (rectifier) → តំណភ្ជាប់ DC → អ៊ីនវឺតទ័រ (inverter) → ទិន្នផល AC ដែលមានប្រេកង់ប្រែប្រួល | ជាញឹកញាប់គឺ រ៉ិចទីហ្វាយ័រដែលគ្រប់គ្រងបាន ឬឧបករណ៍បំលែង DC → ការផ្គត់ផ្គង់អាមេឈ័រ (armature) ដែលគ្រប់គ្រងបាន ជាមួយនឹងការគ្រប់គ្រងវាល (field control) ដាច់ដោយឡែកនៅកន្លែងដែលចាំបាច់ | ទាំងនេះគឺជាការរៀបចំទូទៅ មិនមែនជាទម្រង់សៀគ្វី (topologies) ដែលប្រើជាសកលនោះទេ |
| អថេរគ្រប់គ្រងល្បឿនចម្បង | ប្រេកង់ទិន្នផល វ៉ុល និងក្បួនដោះស្រាយការគ្រប់គ្រង | វ៉ុល/ចរន្តរបស់អាម៉ាឈ័រ និងចរន្តដែនម៉ាញេទិក (ប្រសិនបើមាន) | ម៉ូដែលម៉ូទ័រ និងការរៀបចំមតិត្រឡប់ត្រូវតែផ្គូផ្គងនឹងឧបករណ៍បើកបរ (drive) |
| ការថែទាំម៉ូទ័រ | ម៉ូទ័រ AC ឧស្សាហកម្មជាច្រើនជៀសវាងការប្រើប្រាស់ជក់ (brushes) និងកូមុយតាទ័រ | ម៉ូទ័រ DC ប្រភេទមានជក់ទាមទារការយកចិត្តទុកដាក់លើជក់ និងកូមុយតាទ័រ | សមត្ថភាពថែទាំអាចកំណត់ពីអាយុកាលប្រើប្រាស់បាន |
| ការដំឡើងទូទៅថ្មី | ជាធម្មតាគឺជាក្រុមគ្រួសារដំបូងដែលត្រូវវាយតម្លៃ | ជាធម្មតាត្រូវបានជ្រើសរើសតែនៅពេលដែលកម្មវិធី ឬមូលដ្ឋានដែលបានដំឡើងគាំទ្រវាប៉ុណ្ណោះ | កុំជ្រើសរើសដោយផ្អែកលើកេរ្តិ៍ឈ្មោះពីអតីតកាលតែមួយមុខ |
| ម៉ាស៊ីន DC ដែលមានស្រាប់ | តម្រូវឱ្យមានការសិក្សាអំពីការបំប្លែងទាំងស្រុង | អាចរក្សាទុកម៉ូទ័រដែលនៅប្រើការបាន និងលក្ខណៈម៉ាស៊ីនដែលបានស្គាល់ | ប្រៀបធៀបវិសាលភាពនៃការបំប្លែងសរុប មិនមែនត្រឹមតែតម្លៃឧបករណ៍បើកបរ (drive) នោះទេ |
| ការគ្រប់គ្រងល្បឿនទាប និងការគ្រប់គ្រងបែបឌីណាមិក | អាចមានកម្លាំងខ្លាំងដោយមានការប្រើប្រាស់ឧបករណ៍បើកបរ (drive) ម៉ូទ័រ មតិត្រឡប់ (feedback) ការត្រជាក់ និងវិធីសាស្ត្រគ្រប់គ្រងដែលសមស្រប | មានកម្លាំងខ្លាំងតាមបែបប្រពៃណី និងមានភាពងាយស្រួលក្នុងការគ្រប់គ្រងដោយផ្ទាល់ | គ្មានក្រុមណាមួយដែលមានគុណសម្បត្តិសមត្ថភាពជាសកលនោះទេ |
| ការបង្កើតថាមពលឡើងវិញ និងការហ្វ្រាំង | ទាមទារឱ្យមានថូប៉ូឡូជីបង្កើតថាមពលឡើងវិញដែលសមស្រប ការរៀបចំ DC ទូទៅ ឬដំណោះស្រាយហ្វ្រាំង | ការរៀបចំក្វាដ្រង់ទាំងបួន (four-quadrant) មានសម្រាប់ប្រព័ន្ធដែលត្រូវគ្នា | បញ្ជាក់ពីក្វាដ្រង់ប្រតិបត្តិការ និងលំហូរថាមពលឱ្យបានច្បាស់លាស់ |
| កម្មវិធីដែលគេស្គាល់ច្រើនជាងគេ | ម៉ាស៊ីនបូមទឹក កង្ហារ ខ្សែក្រវាត់ដឹកជញ្ជូន ម៉ាស៊ីនបង្ហាប់ ម៉ាស៊ីនលាយ ប្រព័ន្ធ HVAC និងគ្រឿងចក្រផលិតកម្មទំនើបៗ | រោងម៉ាស៊ីនចាស់ៗ ម៉ាស៊ីនរមូរ ម៉ាស៊ីនលើកដាក់ ស្ទូច ខ្សែចង្វាក់ផលិតកម្មបោះពុម្ព និងម៉ាស៊ីនដទៃទៀតដែលនៅតែប្រើម៉ូទ័រ DC | ស្លាកសញ្ញាសម្រាប់កម្មវិធីគឺជាចំណុចចាប់ផ្តើម មិនមែនជាលក្ខណៈបច្ចេកទេសចុងក្រោយនោះទេ |
ដូច្នេះសំណួរដែលត្រឹមត្រូវមិនមែនជា “តើដ្រាយមួយណាប្រសើរជាង?” នោះទេ ប៉ុន្តែវាគឺ “តើប្រព័ន្ធម៉ូទ័រ-ដ្រាយពេញលេញមួយណាដែលបំពេញតាមបន្ទុកនេះ និងបង្កើតហានិភ័យបច្ចេកទេស និងវដ្តជីវិតទាបបំផុត?”
កំណត់ព្រំដែនមុនពេលធ្វើការប្រៀបធៀប Drive
នៅក្នុងការអនុវត្តផ្នែកឧស្សាហកម្ម ពាក្យថា ដ្រាយ អាចសំដៅទៅលើតែឧបករណ៍បំលែងអេឡិចត្រូនិក ឬប្រព័ន្ធដ្រាយថាមពលទូលំទូលាយ។ ការបែងចែកនេះមានសារៈសំខាន់ព្រោះម៉ូទ័រ ឧបករណ៍មតិត្រឡប់ ការផ្គត់ផ្គង់ថាមពល ការការពារ ប្រព័ន្ធត្រជាក់ ខ្សែភ្លើង ការគ្រប់គ្រងម៉ាស៊ីន និងបន្ទុកដែលត្រូវបានជំរុញ សុទ្ធតែជះឥទ្ធិពលដល់លទ្ធផល។.
IEC 61800-2:2021 គ្របដណ្តប់លើប្រព័ន្ធជំរុញថាមពល AC ដែលមានល្បឿនអាចលៃតម្រូវបាន រួមទាំងការបំប្លែងដោយសារធាតុពាក់កណ្តាលចម្លង ការគ្រប់គ្រង ការការពារ ការត្រួតពិនិត្យ ការវាស់វែង និងម៉ូទ័រ AC។. IEC 61800-1:2021 ផ្តល់នូវវិសាលភាពដែលត្រូវគ្នាសម្រាប់ប្រព័ន្ធជំរុញថាមពល DC ដែលមានល្បឿនអាចលៃតម្រូវបាន និងម៉ូទ័រ DC។.
អត្ថបទនេះប្រៀបធៀបប្រព័ន្ធជំរុញម៉ូទ័រ AC និង DC ដែលមានល្បឿនអាចលៃតម្រូវបានតាមបែបឧស្សាហកម្មទូទៅ។ វាមិនរាប់បញ្ចូលអ័ក្សសឺវូ (servo axes) ឧបករណ៍ជំរុញជំហាន (stepper drives) ឧបករណ៍ជំរុញសម្រាប់យានយន្តអគ្គិសនី ឬប្រព័ន្ធប្តូរទិស DC បែបគ្មានជក់ (brushless DC) នោះទេ។ កម្មវិធីទាំងនោះទាមទារឱ្យមានការវិភាគដោយឡែកលើការគ្រប់គ្រង សុវត្ថិភាព និងសមត្ថភាពការងារ។.
សម្រាប់ការពិនិត្យមើលទូទៅនៃប្រព័ន្ធជំរុញ AC កាន់តែស៊ីជម្រៅ សូមមើល តើ VFD ជាអ្វី?. ។ មូលហេតុ មគ្គុទ្ទេសក៍ពាក្យបច្ចេកទេស VFD ក៏បែងចែកពាក្យបច្ចេកទេស VFD, variable-speed drive (VSD), adjustable-speed drive (ASD) និង inverter ផងដែរ។.
ភាពខុសគ្នានៃគោលការណ៍ការងារ
AC drive៖ បង្កើត AC ដែលមានប្រេកង់គ្រប់គ្រង
ឧបករណ៍ជំរុញប្រេកង់អថេរ AC តង់ស្យុងទាបទូទៅមួយ ដំណើរការតាមដំណាក់កាលបំប្លែងថាមពលចំនួនបី៖
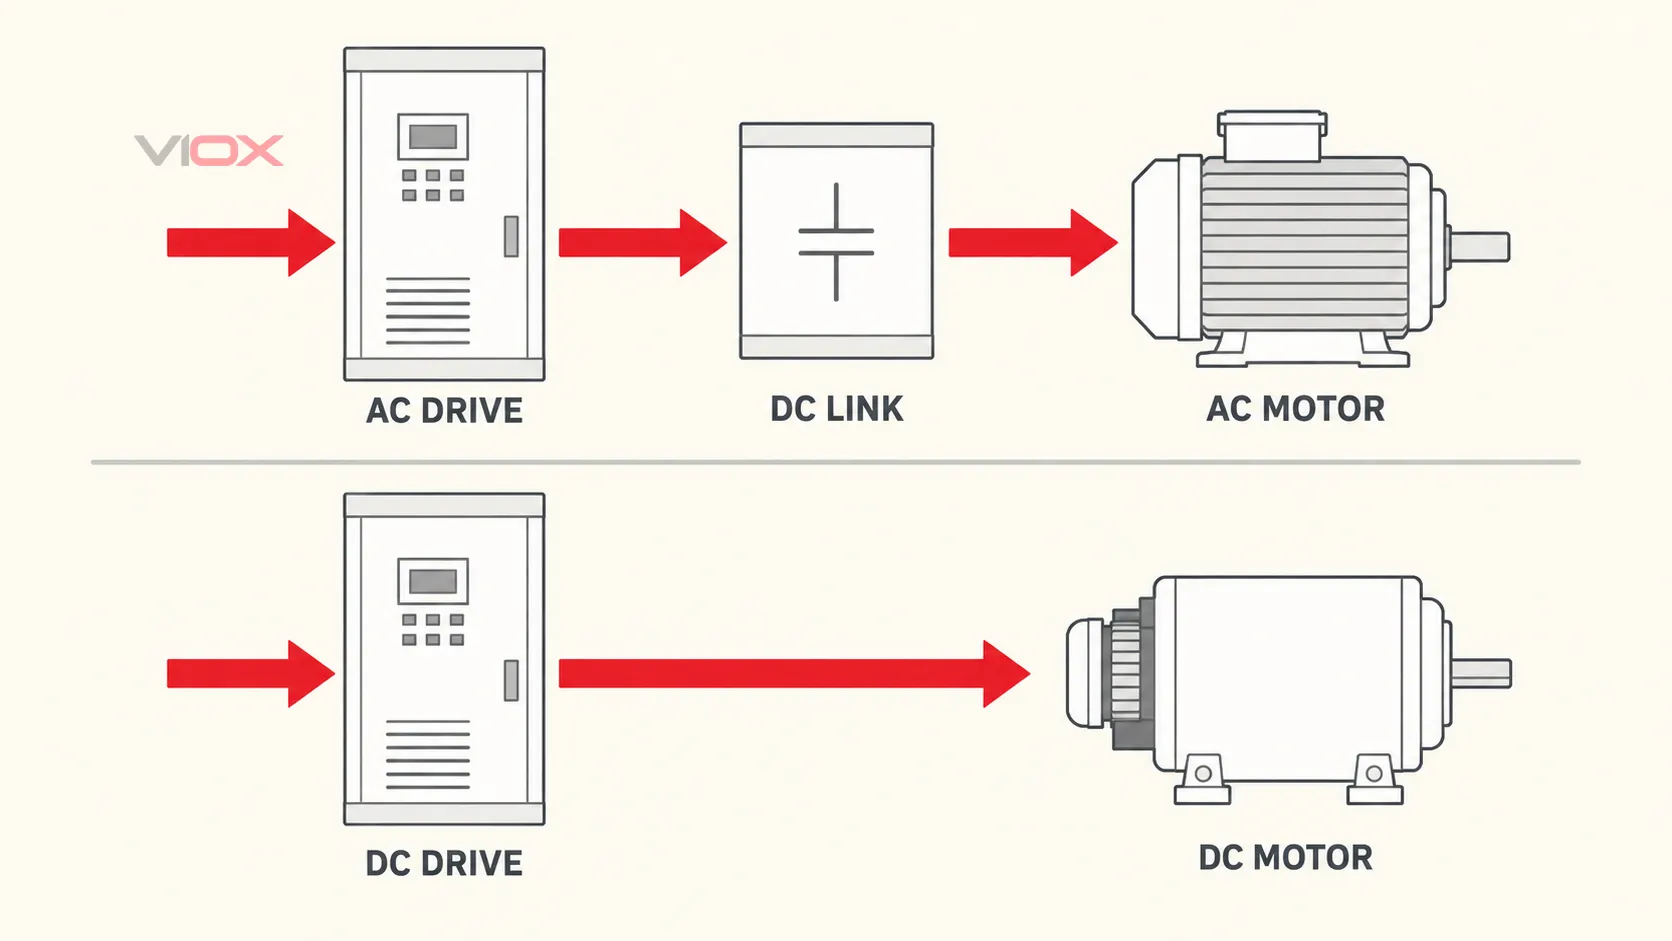
ការបញ្ចូល AC ប្រេកង់ថេរ → ឧបករណ៍កែតម្រូវ (rectifier) → តំណភ្ជាប់ DC → ឧបករណ៍បំប្លែង (inverter) → ការបញ្ចេញ AC ដែលបានគ្រប់គ្រង
ឧបករណ៍បំប្លែង (inverter) ប្តូរតង់ស្យុងតំណភ្ជាប់ DC ដើម្បីបង្កើតលទ្ធផលដែលបានកែសម្រួលទទឹងជីពចរ (pulse-width-modulated) ជាមួយនឹងតង់ស្យុង និងប្រេកង់មូលដ្ឋានដែលត្រូវការដោយយុទ្ធសាស្ត្រគ្រប់គ្រងម៉ូទ័រ។ សម្រាប់ម៉ូទ័រអាំងឌុចស្យុង ប្រេកង់អគ្គិសនីកំណត់ល្បឿនស៊ីនក្រូន ខណៈពេលដែលម៉ូទ័រដំណើរការជាមួយនឹងការរអិល (slip) ដែលត្រូវការដើម្បីបង្កើតកម្លាំងបង្វិល។ ការគ្រប់គ្រងកម្រិតខ្ពស់អាចប៉ាន់ប្រមាណ ឬវាស់វែងអថេរម៉ូទ័រដើម្បីគ្រប់គ្រងលំហូរម៉ាញេទិក និងកម្លាំងបង្វិលបានកាន់តែជិតស្និទ្ធ។.
ផ្លូវបីដំណាក់កាលនេះមានប្រយោជន៍សម្រាប់ការយល់ដឹងអំពី VFD ទូទៅ ប៉ុន្តែវាមិនមែនជាដ្យាក្រាមសកលសម្រាប់ AC drive គ្រប់ប្រភេទនោះទេ។ ផ្នែកខាងមុខដែលបង្កើតថាមពលឡើងវិញ (regenerative front ends) ឧបករណ៍ជំរុញប្រភពចរន្ត ឧបករណ៍បំប្លែងដោយផ្ទាល់ ថូប៉ូឡូជីតង់ស្យុងមធ្យម និងប្រព័ន្ធជាក់លាក់តាមកម្មវិធីអាចប្រើរចនាសម្ព័ន្ធថាមពលផ្សេងៗគ្នា។.
DC drive៖ គ្រប់គ្រងលក្ខខណ្ឌនៃ armature និង field
DC drive ឧស្សាហកម្មធម្មតាគ្រប់គ្រងលក្ខខណ្ឌអគ្គិសនីដែលអនុវត្តទៅលើម៉ូទ័រ DC។ អាស្រ័យលើការផ្គត់ផ្គង់ និងថូប៉ូឡូជីរបស់វា ឧបករណ៍បំប្លែងអាចប្រើឧបករណ៍កែតម្រូវដែលបានគ្រប់គ្រង ឬដំណាក់កាលបំប្លែង DC ផ្សេងទៀត។ វាគ្រប់គ្រងតង់ស្យុង និងចរន្តនៃ armature ដើម្បីគ្រប់គ្រងល្បឿន និងកម្លាំងបង្វិល។ ម៉ូទ័រប្រភេទ wound-field ក៏អាចត្រូវការការផ្គត់ផ្គង់ field ដែលបានគ្រប់គ្រងដាច់ដោយឡែកផងដែរ។.
ក្រោមល្បឿនមូលដ្ឋាន ការគ្រប់គ្រងតង់ស្យុង armature ត្រូវបានប្រើជាទូទៅខណៈពេលដែលរក្សា field ដែលត្រូវការ។ លើសពីល្បឿនមូលដ្ឋាន ប្រព័ន្ធមួយចំនួនកាត់បន្ថយលំហូរម៉ាញេទិក field ដើម្បីពង្រីកល្បឿន ដែលផ្លាស់ប្តូរតំបន់កម្លាំងបង្វិល និងថាមពលដែលមាន។ ដែនកំណត់ប្រតិបត្តិការទាំងនេះជាកម្មសិទ្ធិរបស់ទិន្នន័យម៉ូទ័រ និង drive ជាក់លាក់។ ការកាត់បន្ថយ field (field weakening) មិនមែនជាការអនុញ្ញាតឱ្យលើសពីកម្រិតមេកានិក ឬកម្ដៅរបស់ម៉ាស៊ីននោះទេ។.
ទំនាក់ទំនងគោលគំនិតដ៏សាមញ្ញរវាងចរន្តអាមេឈ័រ (armature current) ហ្វ្លុចដែនម៉ាញេទិក (field flux) និងកម្លាំងបង្វិល (torque) គឺជាហេតុផលមួយដែលធ្វើឱ្យប្រព័ន្ធ DC ក្លាយជាស្តង់ដារនៅក្នុងគ្រឿងចក្រដែលមានល្បឿនប្រែប្រួលទាមទារកម្រិតខ្ពស់។ ប្រព័ន្ធត្រួតពិនិត្យវ៉ិចទ័រ AC សម័យទំនើបក៏អាចផ្តល់នូវដំណើរការថាមវន្តដ៏ខ្លាំងក្លា និងដំណើរការនៅល្បឿនទាបបានផងដែរ ដូច្នេះកេរ្តិ៍ឈ្មោះពីអតីតកាលតែមួយមុខមិនមែនជាក្បួនសម្រាប់ជ្រើសរើសដែលគ្រប់គ្រាន់ទៀតនោះទេ។.
ភាពឆបគ្នានៃម៉ូទ័រត្រូវតែមកមុនគេ
| ប្រភេទម៉ូទ័រ | ភាពសមស្របនៃដ្រាយ AC | ភាពសមស្របនៃដ្រាយ DC | ការផ្ទៀងផ្ទាត់ដែលត្រូវការ |
|---|---|---|---|
| ម៉ូទ័រអាំងឌុចស្យុងបីហ្វាស (Three-phase induction motor) | ទូទៅ នៅពេលដែលដ្រាយគាំទ្រវ៉ុល ចរន្ត កាតព្វកិច្ច និងវិធីសាស្ត្រត្រួតពិនិត្យរបស់ម៉ូទ័រ | គ្មានការ | ទិន្នន័យលើផ្លាកម៉ូទ័រ កាតព្វកិច្ច ការការពារអ៊ីសូឡង់ ការត្រជាក់ ជួរល្បឿន លក្ខខណ្ឌខ្សែភ្លើង |
| ម៉ូទ័រធ្វើសមកាលកម្មមេដែកអចិន្ត្រៃយ៍ | អាចធ្វើទៅបានលុះត្រាតែមានដ្រាយ និងក្បួនដោះស្រាយការត្រួតពិនិត្យដែលត្រូវបានរចនាឡើងសម្រាប់ម៉ូទ័រនោះ | គ្មានការ | ថេរម៉ូទ័រ, មតិត្រឡប់ ឬវិធីសាស្ត្រគ្មានសេនស័រ, កម្រិតកំណត់ល្បឿនលើស និង back-EMF |
| ម៉ូទ័រប្រភេទ Synchronous reluctance | អាចធ្វើទៅបានជាមួយ AC drive ដែលមានភាពឆបគ្នាជាក់លាក់ | គ្មានការ | ការផ្គូផ្គងម៉ូទ័រ-ដ្រាយដែលបានអនុម័ត និងទិន្នន័យត្រួតពិនិត្យ |
| ម៉ូទ័រ DC ប្រភេទ Separately excited ឬ shunt-wound | គ្មានការ | ទូទៅសម្រាប់ដ្រាយប្រភេទ armature-and-field ដែលមានភាពឆបគ្នា | កម្រិតកំណត់ armature និង field, មតិត្រឡប់, ជួរល្បឿន, លក្ខខណ្ឌនៃការប្តូរទិស (commutation) |
| ម៉ូទ័រ DC ប្រភេទ Permanent-magnet brushed | គ្មានការ | អាចធ្វើទៅបានជាមួយឧបករណ៍បញ្ជា DC ដែលត្រូវគ្នា | វ៉ុល, ចរន្ត, កាតព្វកិច្ច, ទិសដៅ, មតិត្រឡប់, កម្រិតកម្ដៅ |
| ម៉ូទ័រ DC ប្រភេទគ្មានជក់ | មិនត្រូវបានគ្របដណ្តប់ដោយការប្រៀបធៀបឧបករណ៍បើកបរ DC ប្រភេទមានជក់សាមញ្ញនោះទេ | មិនអាចផ្លាស់ប្តូរគ្នាទៅវិញទៅមកជាមួយឧបករណ៍បើកបរ DC ប្រភេទមានជក់ធម្មតាបានទេ | វិធីសាស្ត្រប្តូរទិសអេឡិចត្រូនិច, ព័ត៌មានទីតាំងរ៉ូទ័រ, ភាពត្រូវគ្នានៃឧបករណ៍បញ្ជា |
“ម៉ូទ័រ AC” និង “ម៉ូទ័រ DC” មិនមែនជាលក្ខណៈបច្ចេកទេសពេញលេញនោះទេ។ ឧបករណ៍បើកបរដែលផ្សព្វផ្សាយសម្រាប់ក្រុមមួយអាចគាំទ្រតែការសាងសង់ម៉ូទ័រជាក់លាក់, វិធីសាស្ត្រមតិត្រឡប់, ប្រេកង់ប្តូរ, និងរបៀបបញ្ជាប៉ុណ្ណោះ។ សូមផ្ទៀងផ្ទាត់ភាពត្រូវគ្នាជាមួយឯកសាររបស់ឧបករណ៍បើកបរ និងម៉ូទ័រជាក់លាក់ ជាជាងពឹងផ្អែកលើស្លាកសញ្ញាផ្គត់ផ្គង់។.
ប្រៀបធៀបសមត្ថភាពតាមរយៈបន្ទុក មិនមែនតាមឈ្មោះ Drive នោះទេ
ជួរល្បឿន និងកាតព្វកិច្ចល្បឿនទាប
បច្ចេកវិទ្យាទាំងពីរអាចគ្រប់គ្រងល្បឿនក្នុងកម្រិតដែលមានប្រយោជន៍ ប៉ុន្តែក្បួនកំណត់កម្រិតមានភាពខុសគ្នា។ នៅល្បឿនទាប ម៉ូទ័រដែលត្រជាក់ដោយខ្លួនឯងអាចបាត់បង់ការត្រជាក់ ទោះបីជាឧបករណ៍បញ្ជា (drive) នៅតែអាចបញ្ជាកម្លាំងបង្វិលបានក៏ដោយ។ ម៉ូទ័រ DC អាចត្រូវការខ្យល់ចេញចូលដោយបង្ខំ និងការយកចិត្តទុកដាក់លើការប្តូរចរន្ត (commutation)។ ម៉ូទ័រ AC អាចត្រូវការការត្រជាក់ដោយឡែក ការផ្តល់មតិត្រឡប់ (feedback) ឬវិធីសាស្ត្រគ្រប់គ្រងផ្សេង។ ដូច្នេះ ចំណុចប្រតិបត្តិការល្បឿនទាបជាបន្តបន្ទាប់ត្រូវតែត្រួតពិនិត្យទាំងផ្នែកកម្ដៅ និងផ្នែកអគ្គិសនី។.
កម្លាំងបង្វិលពេលចាប់ផ្តើម និងកម្លាំងបង្វិលពេលផ្ទុកលើស
ប្រព័ន្ធ DC ត្រូវបានប្រើប្រាស់ជាយូរមកហើយនៅកន្លែងដែលកម្លាំងបង្វិលពេលចាប់ផ្តើមខ្ពស់ និងការគ្រប់គ្រងកម្លាំងបង្វិលដោយផ្ទាល់មានសារៈសំខាន់។ ប្រព័ន្ធ AC vector-drive ដែលត្រូវបានរចនាឡើងយ៉ាងត្រឹមត្រូវ ក៏អាចគ្រប់គ្រងកម្លាំងបង្វិលបានយ៉ាងមានប្រសិទ្ធភាពផងដែរ។ ការប្រៀបធៀបដែលសមហេតុផលត្រូវប្រើកម្លាំងបង្វិលពេលចាប់ផ្តើមរបស់បន្ទុក កម្លាំងបង្វិលពេលបង្កើនល្បឿន រយៈពេលផ្ទុកលើស និចលភាព វដ្តការងារ និងការត្រជាក់—មិនមែនជាការសន្និដ្ឋានទូទៅថាត្រកូលឧបករណ៍បញ្ជាណាមួយមាន “កម្លាំងបង្វិលខ្ពស់ជាង” នោះទេ។”
ការហ្វ្រាំង និងការបង្កើតថាមពលឡើងវិញ (regeneration)
បន្ទុកអាចបញ្ជូនថាមពលត្រឡប់មកវិញក្នុងអំឡុងពេលបន្ថយល្បឿន ការទម្លាក់ចុះ ការជែង ឬការស្រាយ។ ការរចនាត្រូវតែបញ្ជាក់ថាតើប្រព័ន្ធត្រូវការ៖
- ការដំណើរការម៉ូទ័រក្នុងទិសដៅមួយ ឬទាំងពីរ;
- ការហ្វ្រាំងក្នុងទិសដៅមួយ ឬទាំងពីរ;
- ថាមពលដែលត្រូវបានបញ្ចេញក្នុងធាតុហ្វ្រាំង; ឬ
- ថាមពលដែលត្រូវបានបញ្ជូនត្រឡប់ទៅប្រព័ន្ធ DC រួម ឬការផ្គត់ផ្គង់ AC។.
ទាំងប្រព័ន្ធ AC និង DC អាចគាំទ្រប្រតិបត្តិការបង្កើតថាមពលឡើងវិញ (regenerative operation) នៅពេលដែលថូប៉ូឡូជីថាមពលត្រូវបានរចនាឡើងសម្រាប់វា។ ឧបករណ៍បើកបរ (drive) ប្រភេទមិនបង្កើតថាមពលឡើងវិញស្តង់ដារ មិនទទួលបានសមត្ថភាពបួនក្វាដ្រង់ (four-quadrant) គ្រាន់តែដោយសារតែម៉ូទ័រអាចដើរតួជាម៉ាស៊ីនភ្លើងនោះទេ។.
ភាពជាក់លាក់ និងការឆ្លើយតបបែបឌីណាមិក
សមត្ថភាពការងារអាស្រ័យលើរង្វិលត្រួតពិនិត្យទាំងមូល៖ ក្បួនដោះស្រាយរបស់ drive, កម្រិតបញ្ជូននៃរង្វិលចរន្ត, ការត្រឡប់មកវិញនៃល្បឿន, ប៉ារ៉ាម៉ែត្រម៉ូទ័រ, កម្រិតភាពច្បាស់របស់សេនស័រ, ភាពបត់បែននៃមេកានិច, ឧបករណ៍ត្រួតពិនិត្យដំណើរការ និងគុណភាពនៃការដាក់ឱ្យដំណើរការ។ សម្រាប់កម្មវិធីដែលទាមទារភាពតានតឹងខ្ពស់ ការកំណត់ទីតាំង ឬអ័ក្សដែលសម្របសម្រួលគ្នា ការប្រៀបធៀប AC ទល់នឹង DC ទូទៅអាចមិនគ្រប់គ្រាន់ទេ ដោយប្រហែលជាត្រូវការការសិក្សាអំពីការត្រួតពិនិត្យចលនា។.
ភាពខុសគ្នានៃការថែទាំ និងវដ្តជីវិត
ភាពខុសគ្នាដែលច្បាស់លាស់បំផុតគឺច្រើនតែស្ថិតនៅត្រង់ម៉ូទ័រ ជាជាងនៅខាងក្នុងគ្រឿងអេឡិចត្រូនិករបស់ drive។.
ម៉ូទ័រអាំងឌុចស្យុង AC និងម៉ូទ័រមេដែកអចិន្ត្រៃយ៍ឧស្សាហកម្មជាច្រើនមិនមានជក់ (brushes) ឬកូមុយតាទ័រមេកានិចទេ។ នោះជួយកាត់បន្ថយចំណុចពាក់កណ្តាលដែលសឹកតាមទម្លាប់ ទោះបីជាសត្វទ្រនាប់ (bearings) ផ្លូវខ្យល់ត្រជាក់ អ៊ីសូឡង់ ការតភ្ជាប់ ឧបករណ៍ត្រឡប់សញ្ញា និងគ្រឿងអេឡិចត្រូនិករបស់ drive នៅតែត្រូវការការត្រួតពិនិត្យ និងថែទាំឱ្យបានសមស្របក៏ដោយ។.
ម៉ូទ័រ DC ប្រភេទមានជក់ប្រើប្រាស់ជក់ និងកូមុយតាទ័រដោយចេតនាដើម្បីបញ្ជូនចរន្តទៅកាន់អាម៉ាធ័រដែលកំពុងវិល។ ដូច្នេះ ការសឹករបស់ជក់ ស្ថានភាពកូមុយតាទ័រ ធូលីកាបូន សម្ពាធស្ព្រីង ការລະบายខ្យល់ និងការចូលទៅកាន់ផ្នែកទាំងនេះក្លាយជាកត្តាពិចារណាក្នុងវដ្តជីវិត។ នេះមិនមែនមានន័យថាការដំឡើង DC ទាំងអស់មិនមានប្រសិទ្ធភាពសេដ្ឋកិច្ចនោះទេ។ ម៉ូទ័រ DC ធំមួយអាចនៅតែមានតម្លៃនៅពេលដែលវាមានស្ថានភាពមេកានិចល្អ ត្រូវបានយល់ច្បាស់ដោយក្រុមថែទាំ មានគ្រឿងបន្លាស់គាំទ្រ និងត្រូវបានរួមបញ្ចូលយ៉ាងស៊ីជម្រៅទៅក្នុងម៉ាស៊ីន។.
ក្រសួងថាមពលសហរដ្ឋអាមេរិក សៀវភៅប្រភពសម្រាប់ប្រព័ន្ធម៉ូទ័រ និង drive កត់សម្គាល់ពីការប្រើប្រាស់ម៉ូទ័រ DC ក្នុងប្រវត្តិសាស្ត្រសម្រាប់ការគ្រប់គ្រងល្បឿនប្រកបដោយប្រសិទ្ធភាព និងការផ្លាស់ប្តូរក្នុងឧស្សាហកម្មសម័យទំនើបឆ្ពោះទៅរកម៉ូទ័រ AC ដែលគ្រប់គ្រងដោយ VFD។ វាក៏បានព្រមានផងដែរថា VFD មិនសមស្របសម្រាប់រាល់កម្មវិធីម៉ូទ័រ-ដ្រាយនោះទេ។ នោះគឺជាការកំណត់ក្របខ័ណ្ឌវដ្តជីវិតដ៏ត្រឹមត្រូវ៖ AC គឺជាចំណុចចាប់ផ្តើមធម្មតាសម្រាប់ប្រព័ន្ធថ្មី មិនមែនជាចម្លើយសម្រាប់ការកែសម្រួលឡើងវិញដោយស្វ័យប្រវត្តិនោះទេ។.
ភាពសមស្របនៃការអនុវត្ត៖ ការដំឡើងថ្មី ឬម៉ាស៊ីនដែលមានស្រាប់?
| លក្ខខណ្ឌនៃគម្រោង | ទិសដៅដ្រាយ AC | ទិសដៅដ្រាយ DC | អ្វីដែលត្រូវតែបង្ហាញឱ្យឃើញ |
|---|---|---|---|
| ប្រព័ន្ធបូម កង្ហារ ឬម៉ាស៊ីនបង្ហាប់ថ្មី | ជាធម្មតាត្រូវវាយតម្លៃមុនគេ | កម្រនឹងក្លាយជាជម្រើសដំបូង | ជួរដំណើរការ, ចរន្តម៉ូទ័រ, អាកប្បកិរិយា variable-torque, ល្បឿនអប្បបរមា, អាម៉ូនិក និង EMC |
| ម៉ាស៊ីនបញ្ជូន (conveyor) ម៉ាស៊ីនលាយ ឬម៉ាស៊ីនផលិតកម្មថ្មី | ជារឿយៗមានភាពសមស្រប | អាចធ្វើទៅបានលុះត្រាតែមានតម្រូវការប្រព័ន្ធម៉ូទ័រដែលសមហេតុផល | កម្លាំងបង្វិលពេលចាប់ផ្តើម, ការផ្ទុកលើស, ការហ្វ្រាំង, ការកំណត់ល្បឿន, សុវត្ថិភាពម៉ាស៊ីន |
| រោងម៉ាស៊ីន DC, ម៉ាស៊ីនរមូរ (winder), ម៉ាស៊ីនលើក (hoist), ស្ទូច ឬផ្នែកបោះពុម្ពដែលមានស្រាប់ | ការបំប្លែងអាចមានលទ្ធភាពអនុវត្តបាន | ការរក្សាទុក ឬការជំនួសដោយម៉ាស៊ីន DC ទំនើបអាចកាត់បន្ថយការរំខានដល់កម្រិតអប្បបរមា | ស្ថានភាពម៉ូទ័រ, ការបង្កើតថាមពលឡើងវិញ (regeneration), ការឆ្លើយតប (feedback), ការគ្រប់គ្រង, គ្រឿងបន្លាស់, វិសាលភាពនៃការបិទដំណើរការ |
| ឧបករណ៍បំប្លែង DC ដែលខូចជាមួយនឹងម៉ូទ័រ DC ដែលនៅដំណើរការល្អ | ការបំប្លែង AC ទាមទារឱ្យមានការសិក្សាអំពីម៉ូទ័រ និងប្រព័ន្ធ | ការជំនួសដោយ DC ដែលត្រូវគ្នាអាចជួយឱ្យដំណើរការត្រឡប់មកវិញដោយមានការផ្លាស់ប្តូរតិចតួច | អាយុកាលដែលនៅសល់របស់ម៉ូទ័រ ភាពអាចរកបាននៃដ្រាយ ការគ្រប់គ្រង និងការគាំទ្រពេញមួយវដ្តជីវិត |
| ម៉ូទ័រ DC ដែលហួសសម័យជាមួយនឹងស្ថានភាពកូមយូទ័រមិនល្អ និងគ្រឿងបន្លាស់មានកំណត់ | ការបំប្លែង AC កាន់តែមានភាពទាក់ទាញ | ការបន្តរក្សាទុកអាចបង្កើនហានិភ័យនៃវដ្តជីវិត | ការតម្លើងផ្នែកមេកានិច កម្រិតកម្លាំងបង្វិលជុំ-ល្បឿនដែលស្មើគ្នា ការត្រជាក់ ការឈប់សម្រាក និងការដាក់ឱ្យដំណើរការ |
| ចលនាសម្របសម្រួលដែលមានថាមវន្តខ្ពស់ ឬអ័ក្សដែលទាក់ទងនឹងសុវត្ថិភាព | VFD គោលបំណងទូទៅអាចនឹងមិនគ្រប់គ្រាន់ | ឧបករណ៍ជំរុញ DC គោលបំណងទូទៅអាចនឹងមិនគ្រប់គ្រាន់ | ស្ថាបត្យកម្មសឺវូ ឬស្ថាបត្យកម្មចលនាឯកទេស មតិត្រឡប់ មុខងារសុវត្ថិភាព និងការផ្ទៀងផ្ទាត់ |
សម្រាប់ម៉ូទ័រ AC ដែលត្រូវការការគ្រប់គ្រងល្បឿនក្នុងអំឡុងពេលប្រតិបត្តិការធម្មតា សូមប្រៀបធៀបជម្រើសចុងក្រោយជាមួយនឹង មគ្គុទ្ទេសក៍ VFD ទល់នឹង soft starter. ឧបករណ៍ចាប់ផ្តើមទន់ (soft starter) ជាធម្មតាដោះស្រាយការចាប់ផ្តើម និងការបញ្ឈប់ ជាជាងប្រតិបត្តិការល្បឿនអថេរជាបន្តបន្ទាប់។.
ការធ្វើតេស្តកែលម្អប្រព័ន្ធ DC-to-AC ដែលមានធាតុចូលប្រាំបី
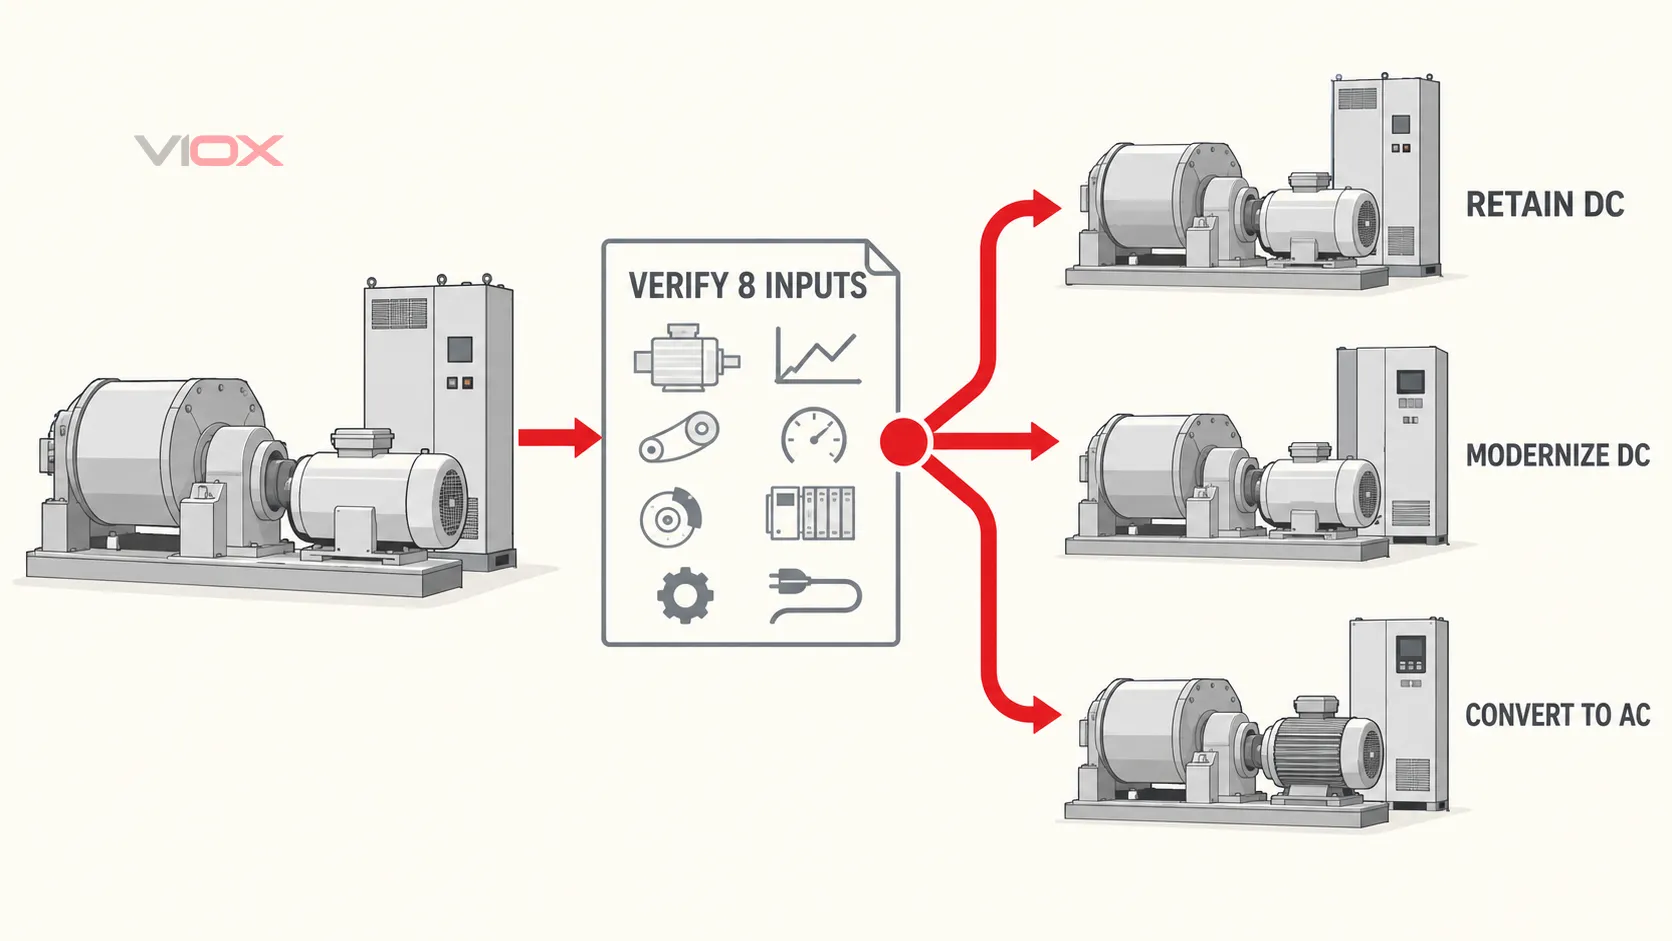
ការសម្រេចចិត្តធ្វើការកែលម្អឡើងវិញគួរតែផ្អែកលើម៉ាស៊ីនទាំងមូល មិនមែនផ្អែកលើឧបករណ៍បំលែងដែលខូចតែមួយមុខនោះទេ។ សូមកត់ត្រាធាតុចូលទាំងប្រាំបីនេះ មុនពេលជ្រើសរើសការរក្សាទុក ការជំនួស DC ឬការបំប្លែងទៅជា AC។.
| បញ្ចូល | សំណួរដែលត្រូវឆ្លើយ | លក្ខខណ្ឌបញ្ឈប់ |
|---|---|---|
| 1. ម៉ូទ័រដែលបានដំឡើង | តើការសាងសង់ម៉ូទ័រ វ៉ុល ចរន្ត ល្បឿន កម្រិតដែនម៉ាញេទិក លក្ខខណ្ឌអ៊ីសូឡង់ លក្ខខណ្ឌកូមុយតាទ័រ វិធីសាស្ត្រត្រជាក់ និងអាយុកាលមេកានិចដែលនៅសល់មានអ្វីខ្លះ? | ទិន្នន័យ ឬលក្ខខណ្ឌរបស់ម៉ូទ័រមិនត្រូវបានដឹង |
| 2. កាតព្វកិច្ចផ្ទុក | តើខ្សែកោងកម្លាំងបង្វិល-ល្បឿន និចលភាព កាតព្វកិច្ចការងារ ការផ្ទុកលើស ចំនួនដងនៃការចាប់ផ្តើមក្នុងមួយរយៈពេលប្រតិបត្តិការ និងតម្រូវការល្បឿនទាបជាបន្តបន្ទាប់មានអ្វីខ្លះ? | ការជំនួសត្រូវបានជ្រើសរើសដោយផ្អែកលើតែ kW ឬ hp ប៉ុណ្ណោះ |
| 3. ជួរប្រតិបត្តិការ | តើល្បឿនអប្បបរមា មូលដ្ឋាន និងអតិបរមាអ្វីខ្លះដែលត្រូវបានទាមទារ ហើយតើត្រូវប្រើរយៈពេលប៉ុន្មាននៅចំណុចនីមួយៗ? | ដែនកំណត់នៃការត្រជាក់ ការកូមុយតាស៊ីយ៉ុង ការលើសល្បឿន ឬការចុះខ្សោយនៃដែនម៉ាញេទិកមិនត្រូវបានផ្ទៀងផ្ទាត់ទេ |
| 4. ការហ្វ្រាំង និងលំហូរថាមពល | តើបន្ទុកកំពុងដំណើរការលើសកម្រិត (overhauling) មែនទេ? តើវាទាមទារការបន្ថយល្បឿនយ៉ាងរហ័ស ការប្រតិបត្តិការបួនក្វាដ្រង់ (four-quadrant) ឬថាមពលដែលត្រឡប់មកវិញដែរឬទេ? | ឧបករណ៍បើកបរ (drive) ដែលបានស្នើឡើងមិនមានផ្លូវដែលបានកត់ត្រាទុកសម្រាប់ថាមពលដែលបង្កើតឡើងនោះទេ |
| 5. មតិត្រឡប់ និងការគ្រប់គ្រង | តើម៉ាស៊ីនប្រើប្រាស់តាកូហ្សេនេរ៉ាទ័រ (tachogenerator), អេនកូឌ័រ (encoder), រីសូលវ័រ (resolver), សញ្ញាបញ្ជូនអាណាឡូក (analog reference), បណ្តាញ PLC, ប្រព័ន្ធសុវត្ថិភាព (interlocks) ឬការគ្រប់គ្រងខ្សែចង្វាក់ផលិតកម្មដែលសម្របសម្រួលគ្នាដែរឬទេ? | ចំណុចប្រទាក់មតិត្រឡប់ ឬការគ្រប់គ្រងមិនអាចកំណត់ផែនទី និងធ្វើតេស្តបានឡើយ |
| 6. ការបម្លែងមេកានិក | តើមូទ័រថ្មីអាចផ្គូផ្គងនឹងកម្ពស់អ័ក្ស, ការភ្ជាប់, ទំហំតួម៉ាស៊ីន (footprint), និចលភាព (inertia), ប្រអប់ការពារ (enclosure), ការត្រជាក់ និងដែនកំណត់នៃឧបករណ៍ដែលត្រូវបើកបរបានដែរឬទេ? | ការផ្លាស់ប្តូរផ្នែកមេកានិចត្រូវបានដកចេញពីកាលវិភាគ ឬថវិកា |
| 7. ការរួមបញ្ចូលប្រព័ន្ធអគ្គិសនី | តើបានដោះស្រាយលើសមត្ថភាពផ្គត់ផ្គង់ ការការពារ ការផ្តាច់ចរន្ត ការចុះដី ការតខ្សែភ្លើង EMC អាម៉ូនិក ប្រវែងខ្សែម៉ូទ័រ និងកម្ដៅក្នុងទូដែរឬទេ? | សំណើនេះចាត់ទុកឧបករណ៍បើកបរ (drive) ជាប្រអប់ដាច់ដោយឡែកមួយ |
| 8. ការអនុវត្តវដ្តជីវិត | តើមានអ្វីខ្លះដែលជាគ្រឿងបន្លាស់ ជំនាញសេវាកម្ម ឯកសារយោង ផែនការគាំទ្ររយៈពេលវែង រយៈពេលនៃការបិទដំណើរការ ផែនការដាក់ឱ្យដំណើរការ និងយុទ្ធសាស្ត្រត្រឡប់ទៅសភាពដើម? | ការសម្រេចចិត្តនេះប្រៀបធៀបតែតម្លៃទិញប៉ុណ្ណោះ ប៉ុន្តែមិនបានគិតពីពេលវេលាឈប់ដំណើរការសម្រាប់ការប្តូរ និងហានិភ័យនៃការគាំទ្រនោះទេ |
លទ្ធផលអាចជាផ្លូវមួយក្នុងចំណោមផ្លូវទាំងបីដែលអាចការពារបាន៖
- រក្សាទុក និងគាំទ្រប្រព័ន្ធ DC នៅពេលដែលម៉ូទ័រ និងម៉ាស៊ីននៅតែមានស្ថានភាពល្អ ហើយយុទ្ធសាស្ត្រថែទាំ និងគ្រឿងបន្លាស់មាននិរន្តរភាព។.
- ជំនួស ឬធ្វើទំនើបកម្មឧបករណ៍បើកបរ DC នៅពេលដែលការរក្សាទុកម៉ូទ័រ និងម៉ាស៊ីនជួយកាត់បន្ថយការផ្លាស់ប្តូរបច្ចេកទេស ខណៈពេលដែលស្តារការគ្រប់គ្រងដែលត្រូវបានគាំទ្រឡើងវិញ។.
- ប្តូរទៅជាប្រព័ន្ធបើកបរម៉ូទ័រ AC នៅពេលដែលម៉ូទ័រ DC ឬប្រព័ន្ធអេកូឡូស៊ីគាំទ្រឈានដល់ចុងបញ្ចប់នៃអាយុកាលរបស់វា កម្លាំងបង្វិលជុំ និងល្បឿនពេញលេញអាចត្រូវបានបង្កើតឡើងវិញ ហើយគម្រោងអាចទទួលយកការផ្លាស់ប្តូរផ្នែកមេកានិច អគ្គិសនី ការគ្រប់គ្រង សុវត្ថិភាព និងការដាក់ឱ្យដំណើរការ។.
ប្រសិនបើធាតុចូលទាំងប្រាំបីមិនបង្ហាញពីផ្លូវច្បាស់លាស់ទេ លទ្ធផលត្រឹមត្រូវមិនមែនជាការស្មាននោះទេ។ វាគឺជាការសិក្សាលើកម្មវិធីដោយប្រើទិន្នន័យផ្ទុកដែលបានវាស់វែង និងឯកសារម៉ូទ័រ ឧបករណ៍បើកបរ និងម៉ាស៊ីនជាក់លាក់។.
តម្រូវការដែលឧបករណ៍ជំរុញទាំងពីរមិនអាចជំនួសគ្នាបាន
ការជ្រើសរើសត្រកូលឧបករណ៍បើកបរមិនបញ្ចប់ការរចនាប្រព័ន្ធអគ្គិសនី ឬម៉ាស៊ីននោះទេ។ ប្រព័ន្ធដែលបានបញ្ចប់ប្រហែលជានៅតែត្រូវការការជ្រើសរើសការដាច់ចរន្តអគ្គិសនី ការការពារសៀគ្វីខ្លី និងការផ្ទុកលើស ការប្តូរ ឬឧបករណ៍បាយប៉ាស ការភ្ជាប់ការពារ ការត្រជាក់ក្នុងទូ ការផ្តល់ខ្សែ និងអ៊ីសូឡង់ម៉ូទ័រ វិធានការភាពឆបគ្នានៃអេឡិចត្រូម៉ាញ៉េទិច (EMC) និងមុខងារសុវត្ថិភាពម៉ាស៊ីន។.
IEC 61800-3:2022 ដោះស្រាយតម្រូវការ EMC សម្រាប់ប្រព័ន្ធបើកបរថាមពលល្បឿនលៃតម្រូវបាន ខណៈពេលដែល IEC 61800-5-1:2022 គ្របដណ្តប់លើគ្រោះថ្នាក់ផ្នែកអគ្គិសនី កម្ដៅ អគ្គិភ័យ មេកានិក ថាមពល និងសុវត្ថិភាពពាក់ព័ន្ធក្នុងវិសាលភាពដែលបានបញ្ជាក់។ ស្តង់ដារទាំងពីរនេះមិនធ្វើឱ្យសន្លឹកទិន្នន័យរបស់ឧបករណ៍បើកបរ (drive) ក្លាយជាការវាយតម្លៃហានិភ័យម៉ាស៊ីន ឬការរចនាការដំឡើងពេញលេញនោះទេ។.
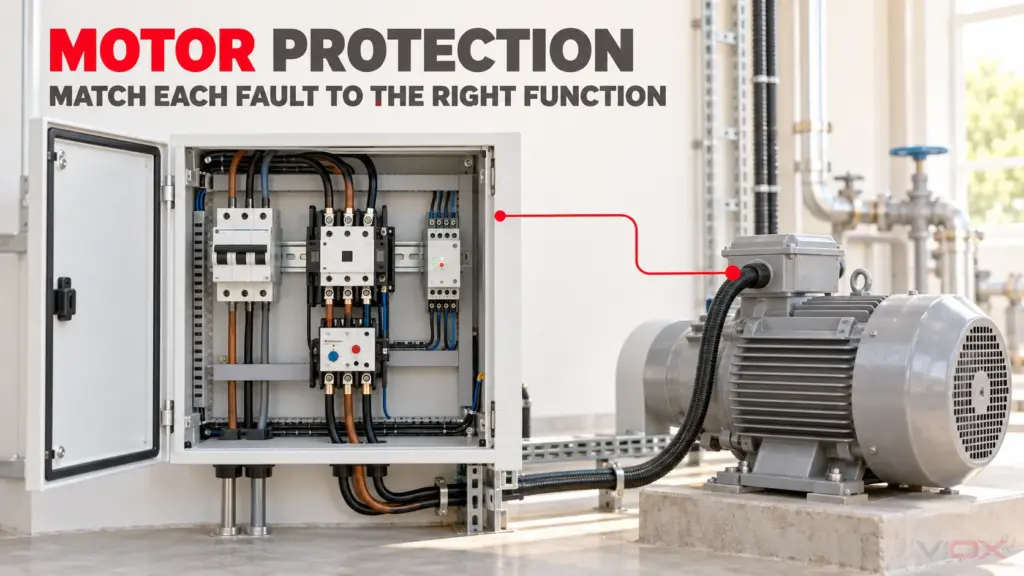
ក្នុងករណីដែលត្រូវការសមាសធាតុបញ្ជាម៉ូទ័រដែលនៅជាប់គ្នា សូមវាយតម្លៃកាតព្វកិច្ចប្រព័ន្ធជាក់ស្តែងរបស់វា។ AC contactor, ឧបករណ៍កាត់ចរន្តការពារម៉ូទ័រ (motor protection circuit breaker), ឬ ការបញ្ជូនតលើសបន្ទុកកំដៅ មិនអាចផ្លាស់ប្តូរគ្នាដោយស្វ័យប្រវត្តិជាមួយនឹងមុខងារការពារ និងបញ្ជានៅក្នុងឧបករណ៍បើកបរ (drive) បានទេ។ ការសម្របសម្រួលត្រូវតែអនុវត្តតាមឯកសាររបស់ឧបករណ៍បើកបរ (drive) ច្បាប់ដំឡើងដែលអាចអនុវត្តបាន និងស្ថាបត្យកម្មសុវត្ថិភាពរបស់ម៉ាស៊ីន។.
ច្បាប់នៃការជ្រើសរើសចុងក្រោយ
ជ្រើសរើស ប្រព័ន្ធឧបករណ៍ជំរុញ AC នៅពេលដែលម៉ូទ័រដែលបានស្នើមានភាពឆបគ្នា ការបញ្ជា AC ប្រេកង់អថេរឆ្លើយតបនឹងកាតព្វកិច្ចផ្ទុក ហើយការដំឡើងពេញលេញអាចគាំទ្រដល់តម្រូវការម៉ូទ័រ មតិត្រឡប់ ការត្រជាក់ EMC ការហ្វ្រាំង ការការពារ និងសុវត្ថិភាព។ នេះជាធម្មតាគឺជាផ្លូវដំបូងដែលត្រូវវាយតម្លៃសម្រាប់ម៉ាស៊ីនឧស្សាហកម្មទូទៅថ្មី។.
ជ្រើសរើស ឬរក្សាទុក ប្រព័ន្ធបើកបរដោយចរន្តផ្ទាល់ (DC drive system) នៅពេលដែលម៉ូទ័រ DC ដែលអាចប្រើជាមួយគ្នាបានត្រូវបានទាមទារ ឬត្រូវបានដំឡើងរួចហើយ លក្ខខណ្ឌ និងលក្ខណៈនៃកម្លាំងបង្វិលជុំ-ល្បឿនរបស់វានៅតែសមស្រប ហើយផែនការថែទាំ គ្រឿងបន្លាស់ ការគ្រប់គ្រង និងការគាំទ្រធ្វើឱ្យការរក្សាទុកមានហានិភ័យទាបជាងការប្តូរទាំងស្រុង។.
ជ្រើសរើស មិនមែនជាចម្លើយសម្រាប់គោលបំណងទូទៅនោះទេ នៅពេលដែលកម្មវិធីពិតជាទាមទារការកំណត់ទីតាំង servo ឯកទេស ការគ្រប់គ្រងការអូសទាញ ចលនាទាក់ទងនឹងសុវត្ថិភាព ឬស្ថាបត្យកម្មផ្សេងទៀតដែលនៅក្រៅការប្រៀបធៀបនេះ។.
ស្លាកសញ្ញាបច្ចេកវិទ្យាគ្រាន់តែជាជំហានដំបូងប៉ុណ្ណោះ។ ការសម្រេចចិត្តដ៏ត្រឹមត្រូវមួយគឺការផ្គូផ្គងឧបករណ៍បើកបរ (drive) ទៅនឹងម៉ូទ័រ ផ្គូផ្គងម៉ូទ័រទៅនឹងបន្ទុក និងផ្គូផ្គងប្រព័ន្ធទាំងមូលទៅនឹងកាតព្វកិច្ចប្រតិបត្តិការ និងវដ្តជីវិតរបស់វា។.
ឯកសារយោង
- IEC 61800-1:2021 — ប្រព័ន្ធបើកបរថាមពល DC ដែលអាចលៃតម្រូវល្បឿនបាន
- IEC 61800-2:2021 — ប្រព័ន្ធបើកបរថាមពល AC ដែលអាចលៃតម្រូវល្បឿនបាន
- IEC 61800-3:2022 — តម្រូវការ EMC សម្រាប់ប្រព័ន្ធបើកបរថាមពល
- IEC 61800-5-1:2022 — តម្រូវការសុវត្ថិភាពអគ្គិសនី កម្ដៅ និងថាមពល
- ក្រសួងថាមពលសហរដ្ឋអាមេរិក — ការកែលម្អប្រសិទ្ធភាពប្រព័ន្ធម៉ូទ័រ និងប្រព័ន្ធបើកបរ