

Pada halaman ini
Bagi kebanyakan pemasangan industri kegunaan am yang baharu, pemacu AC dengan motor AC yang serasi merupakan titik permulaan yang biasa. Pemacu DC kekal sebagai pilihan yang wajar apabila motor DC dan mesin yang boleh diservis sudah sedia ada, proses tersebut bergantung pada kelakuan tork-kelajuan yang telah ditetapkan, dan mengekalkan sistem tersebut mewujudkan risiko kitaran hayat yang lebih rendah berbanding menukar keseluruhan mesin.
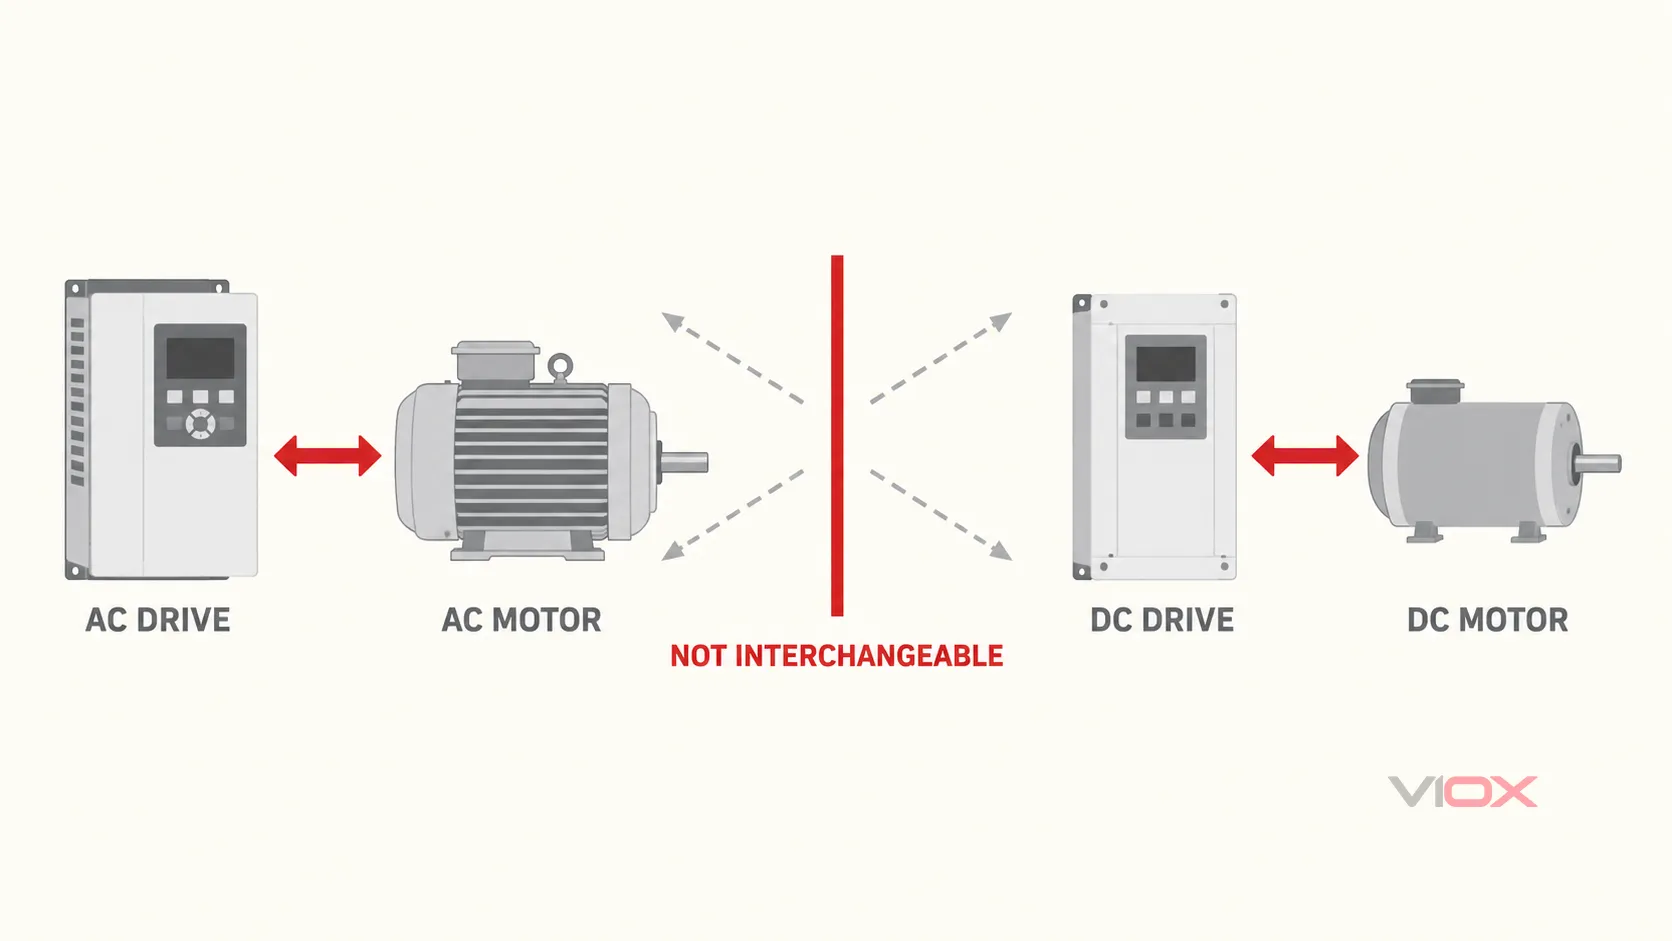
Peraturan pemilihan pertama adalah mutlak: padankan pemacu dengan jenis motor. Pemacu AC menghasilkan AC terkawal untuk motor AC yang serasi. Pemacu DC menghasilkan DC terkawal untuk motor DC yang serasi. Tiada satu pun yang menjadi pengganti terus bagi yang lain, dan menukar keluarga pemacu biasanya akan mengubah motor, maklum balas, pendawaian, perlindungan, kawalan, kerja pentauliahan, dan kadangkala pemasangan mekanikal.
Pemacu AC lwn Pemacu DC secara ringkas
| Faktor keputusan | sistem pemacu AC | Sistem pemacu DC | Kesan pemilihan |
|---|---|---|---|
| Motor terkawal | Motor AC yang serasi; biasanya motor aruhan, dengan jenis motor lain hanya disokong apabila pemacu direka untuknya | Motor DC yang serasi; biasanya mesin berus, magnet kekal atau mesin teruja/belitan medan secara berasingan, bergantung pada pemacu | Sahkan teknologi motor yang tepat sebelum membandingkan kadaran |
| Laluan kuasa tipikal | Selalunya penerus → pautan DC → penyongsang → output AC frekuensi boleh ubah | Selalunya penerus terkawal atau penukar DC → bekalan angker terkawal, dengan kawalan medan berasingan jika diperlukan | Ini adalah susunan biasa, bukan topologi universal |
| Pemboleh ubah kawalan kelajuan utama | Frekuensi output, voltan, dan algoritma kawalan | Voltan/arus angker dan, jika berkenaan, arus medan | Model motor dan susunan maklum balas mestilah sepadan dengan pemacu |
| Penyelenggaraan motor | Banyak motor AC industri mengelakkan penggunaan berus dan komutator | Motor DC berus memerlukan perhatian pada berus dan komutator | Keupayaan penyelenggaraan boleh menentukan kes kitaran hayat |
| Pemasangan kegunaan am yang baharu | Biasanya keluarga pertama untuk dinilai | Biasanya dipilih hanya apabila aplikasi atau pangkalan terpasang menyokongnya | Jangan memilih berdasarkan reputasi sejarah semata-mata |
| Mesin DC sedia ada | Memerlukan kajian penukaran yang lengkap | Boleh mengekalkan motor yang masih boleh diservis dan kelakuan mesin yang diketahui | Bandingkan skop penukaran keseluruhan, bukan sekadar harga pemacu |
| Kawalan dinamik dan kelajuan rendah | Boleh menjadi kuat dengan pemacu, motor, maklum balas, penyejukan dan kaedah kawalan yang sesuai | Secara tradisinya kuat dan kawalannya secara perbandingan adalah terus | Tiada satu pun keluarga mempunyai kelebihan prestasi sejagat |
| Penjanaan semula dan pembrekan | Memerlukan topologi penjanaan semula, susunan DC sepunya, atau penyelesaian pembrekan yang sesuai | Susunan empat kuadran tersedia untuk sistem yang serasi | Nyatakan kuadran operasi dan aliran tenaga secara eksplisit |
| Aplikasi yang paling dikenali | Pam, kipas, penghantar, pemampat, pengadun, HVAC, dan jentera pengeluaran moden | Kilang lama, penggulung, pengangkat, kren, barisan percetakan, dan mesin lain yang masih mengekalkan motor DC | Label aplikasi adalah titik permulaan, bukan spesifikasi muktamad |
Oleh itu, soalan yang betul bukanlah “Pemacu manakah yang lebih baik?” Sebaliknya, “Sistem motor-pemacu lengkap manakah yang memenuhi beban ini dan menghasilkan risiko teknikal serta kitaran hayat yang paling rendah?”
Tetapkan Sempadan Sebelum Membandingkan Pemacu
Dalam amalan industri, perkataan pemacu mungkin hanya menggambarkan penukar elektronik atau sistem pemacu kuasa yang lebih luas. Perbezaan itu penting kerana motor, peranti maklum balas, bekalan, perlindungan, penyejukan, pengkabelan, kawalan mesin, dan beban yang dipacu semuanya mempengaruhi hasil tersebut.
IEC 61800-2:2021 meliputi sistem pemacu kuasa AC kelajuan boleh laras, termasuk penukaran semikonduktor, kawalan, perlindungan, pemantauan, pengukuran, dan motor AC. IEC 61800-1:2021 menyediakan skop yang sepadan untuk sistem pemacu kuasa DC kelajuan boleh laras dan motor DC.
Artikel ini membandingkan sistem pemacu motor AC dan DC kelajuan boleh laras industri konvensional. Ia tidak memilih paksi servo, pemacu pelangkah, pemacu cengkaman kenderaan elektrik, atau sistem komutasi DC tanpa berus. Aplikasi tersebut memerlukan analisis kawalan, keselamatan, dan prestasinya sendiri.
Untuk gambaran keseluruhan sistem pemacu AC yang lebih mendalam, lihat Apakah itu VFD?. . panduan terminologi VFD juga memisahkan terminologi VFD, pemacu kelajuan boleh ubah (VSD), pemacu kelajuan boleh laras (ASD), dan penyongsang.
Bagaimana Prinsip Kerja Berbeza
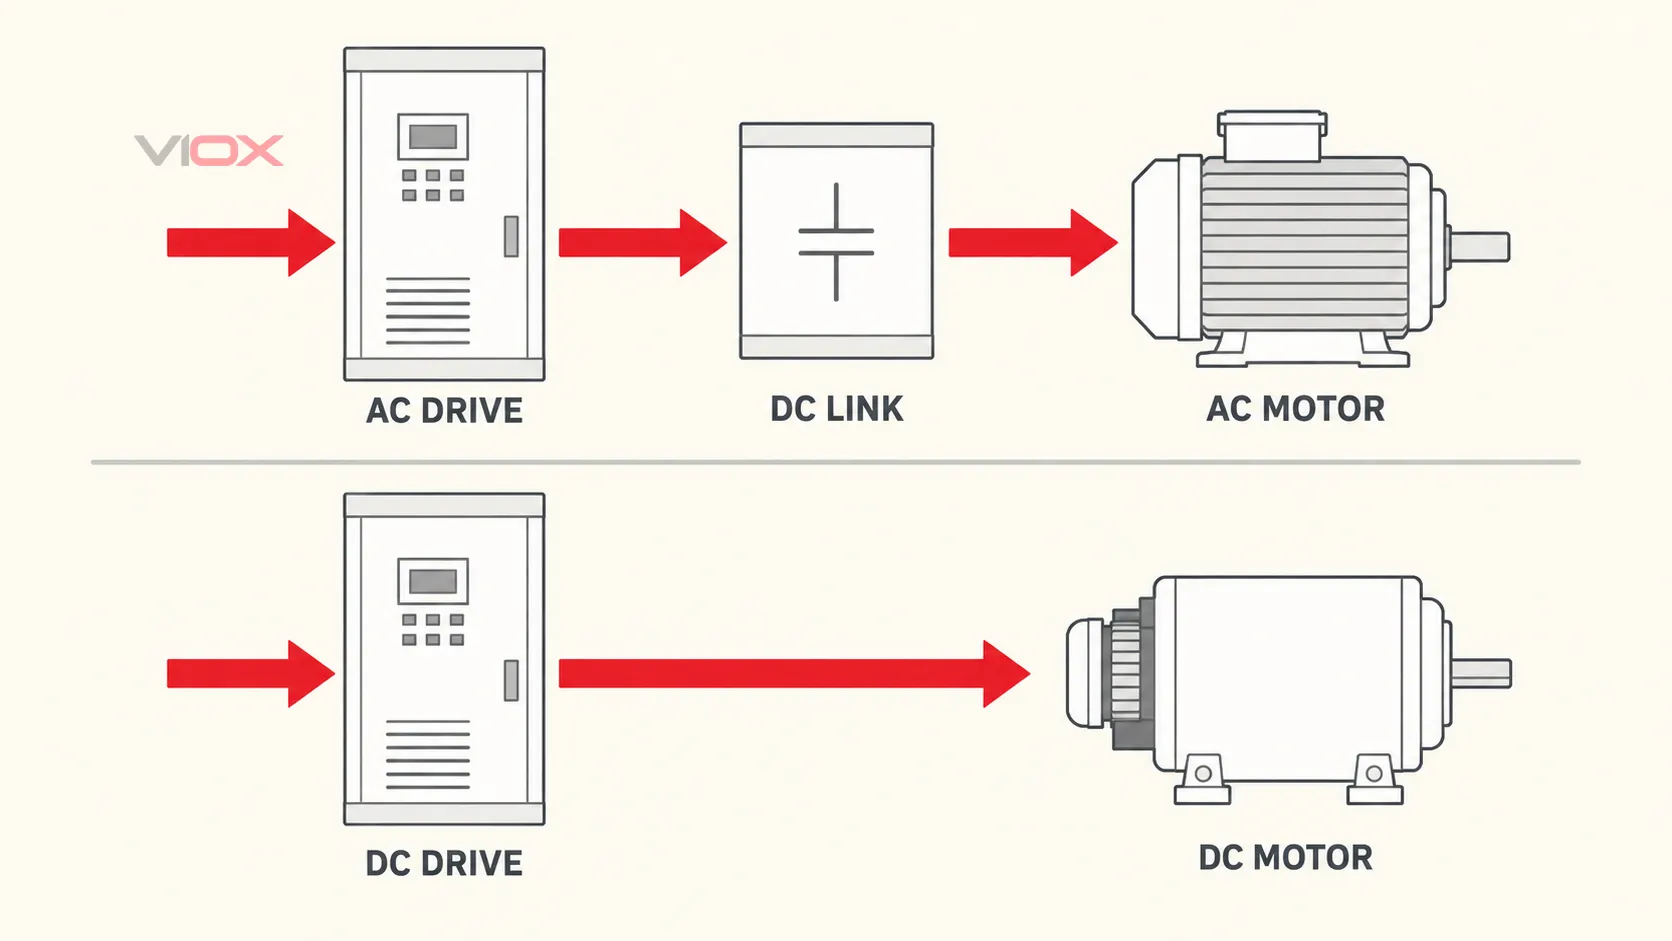
Pemacu AC: menghasilkan AC frekuensi terkawal
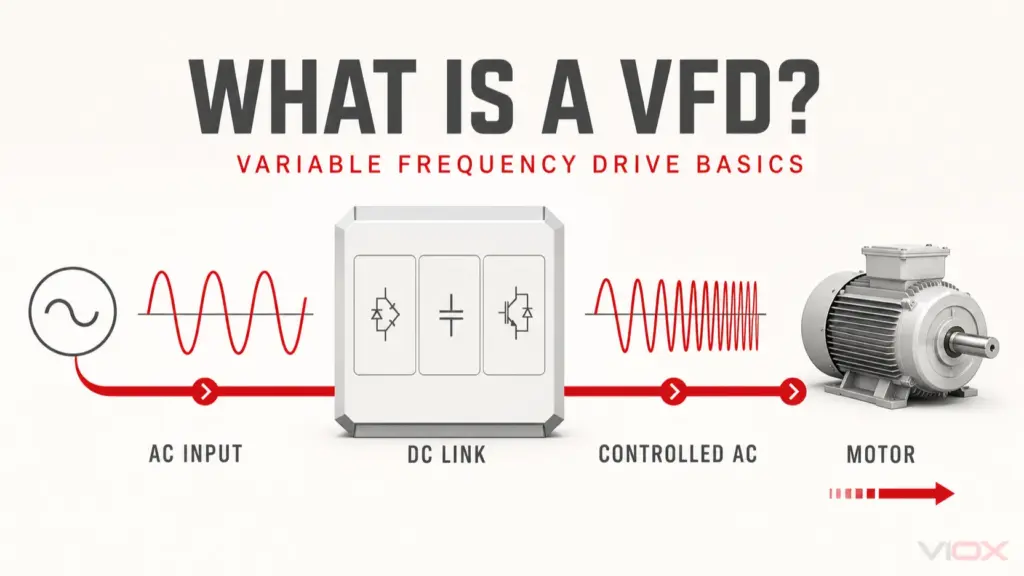
Pemacu frekuensi boleh ubah AC voltan rendah yang biasa mengikuti tiga peringkat penukaran kuasa:
input AC frekuensi tetap → penerus → pautan DC → penyongsang → output AC terkawal
Penyongsang menukar voltan pautan DC untuk menghasilkan output modulasi lebar denyut dengan voltan dan frekuensi asas yang diperlukan oleh strategi kawalan motor. Bagi motor aruhan, frekuensi elektrik menentukan kelajuan segerak, manakala motor beroperasi dengan gelinciran yang diperlukan untuk menghasilkan tork. Kawalan yang lebih maju boleh menganggar atau mengukur pemboleh ubah motor untuk mengawal fluks dan tork dengan lebih tepat.
Laluan tiga peringkat ini berguna untuk memahami VFD tipikal, tetapi ia bukanlah gambar rajah universal bagi setiap pemacu AC. Hujung hadapan regeneratif, pemacu sumber arus, penukar terus, topologi voltan sederhana, dan sistem khusus aplikasi boleh menggunakan struktur kuasa yang berbeza.
Pemacu DC: mengawal keadaan angker dan medan
Pemacu DC industri konvensional mengawal keadaan elektrik yang dikenakan pada motor DC. Bergantung pada bekalan dan topologinya, penukar mungkin menggunakan penerus terkawal atau peringkat penukaran DC yang lain. Ia mengawal voltan dan arus angker untuk mengawal kelajuan dan tork. Motor medan belitan mungkin juga memerlukan bekalan medan terkawal yang berasingan.
Di bawah kelajuan asas, kawalan voltan angker biasanya digunakan sambil mengekalkan medan yang diperlukan. Di atas kelajuan asas, sesetengah sistem mengurangkan fluks medan untuk memanjangkan kelajuan, yang mengubah tork yang tersedia dan kawasan kuasa. Had operasi ini tergolong dalam data motor dan pemacu tertentu; pelemahan medan bukanlah kebenaran untuk melebihi kadaran mekanikal atau terma mesin.
Hubungan konsep yang lebih ringkas antara arus angker, fluks medan, dan tork adalah salah satu sebab sistem DC menjadi mantap dalam jentera kelajuan boleh ubah yang mencabar. Sistem kawalan vektor AC moden juga boleh memberikan prestasi dinamik yang kuat dan kelajuan rendah, jadi reputasi sejarah sahaja tidak lagi menjadi peraturan pemilihan yang mencukupi.
Keserasian Motor Diutamakan
| Jenis motor | Kesesuaian pemacu AC | Kesesuaian pemacu DC | Pengesahan yang diperlukan |
|---|---|---|---|
| Motor aruhan tiga fasa | Umum, apabila pemacu menyokong voltan, arus, tugas, dan kaedah kawalan motor | Tiada | Data plat nama, tugas, penebat, penyejukan, julat kelajuan, keadaan kabel |
| Motor segerak magnet kekal | Hanya mungkin dengan pemacu dan algoritma kawalan yang bertujuan untuk motor tersebut | Tiada | Pemalar motor, kaedah maklum balas atau tanpa sensor, had kelajuan lampau dan EMF belakang |
| Motor keengganan segerak | Mungkin dengan pemacu AC yang serasi secara khusus | Tiada | Gandingan motor-pemacu yang diluluskan dan data kawalan |
| Motor DC teruja secara berasingan atau belitan pirau | Tiada | Lazim untuk pemacu angker-dan-medan yang serasi | Penarafan angker dan medan, maklum balas, julat kelajuan, keadaan komutasi |
| Motor DC berus magnet kekal | Tiada | Mungkin dengan pengawal DC yang serasi | Voltan, arus, tugas, arah, maklum balas, had terma |
| Motor DC tanpa berus | Tidak diliputi oleh perbandingan pemacu DC berus yang ringkas | Tidak boleh ditukar ganti dengan pemacu DC berus konvensional | Kaedah komutasi elektronik, maklumat kedudukan rotor, keserasian pengawal |
“Motor AC” dan “motor DC” bukanlah spesifikasi yang lengkap. Pemacu yang diiklankan untuk satu keluarga mungkin hanya menyokong binaan motor, kaedah maklum balas, frekuensi pensuisan, dan mod kawalan tertentu. Sahkan keserasian berdasarkan dokumentasi pemacu dan motor yang tepat dan bukannya bergantung pada label bekalan.
Bandingkan Prestasi mengikut Beban, Bukan mengikut Nama Pemacu
Julat kelajuan dan tugas kelajuan rendah
Kedua-dua teknologi boleh mengawal kelajuan dalam julat yang berguna, tetapi mekanisme pengehadannya berbeza. Pada kelajuan rendah, motor yang disejukkan sendiri mungkin kehilangan penyejukan walaupun pemacu masih boleh mengarahkan tork. Motor DC mungkin memerlukan pengudaraan paksa dan perhatian terhadap komutasi. Motor AC mungkin memerlukan penyejukan bebas, maklum balas, atau kaedah kawalan yang berbeza. Oleh itu, titik operasi kelajuan rendah yang berterusan mesti diperiksa dari segi terma dan juga elektrik.
Tork permulaan dan beban lampau
Sistem DC telah lama digunakan di mana tork permulaan yang tinggi dan peraturan tork yang mudah adalah penting. Sistem pemacu vektor AC yang direka bentuk dengan betul juga boleh mengawal tork dengan berkesan. Perbandingan yang wajar menggunakan tork permulaan beban, tork pecutan, tempoh beban lampau, inersia, kitar tugas, dan penyejukan—bukan pernyataan umum bahawa satu keluarga pemacu mempunyai “tork yang lebih tinggi.”
Brek dan penjanaan semula
Beban boleh mengembalikan tenaga semasa nyahpecutan, penurunan, baik pulih, atau penguraian. Reka bentuk mesti menyatakan sama ada sistem memerlukan:
- pemotoran dalam satu atau kedua-dua arah;
- brek dalam satu atau kedua-dua arah;
- tenaga dilesapkan dalam elemen brek; atau
- tenaga dikembalikan kepada sistem DC biasa atau bekalan AC.
Kedua-dua sistem AC dan DC boleh menyokong operasi regeneratif apabila topologi kuasa direka bentuk untuknya. Pemacu bukan regeneratif standard tidak memperoleh keupayaan empat kuadran hanya kerana motor boleh bertindak sebagai penjana.
Ketepatan dan respons dinamik
Prestasi bergantung pada gelung kawalan lengkap: algoritma pemacu, lebar jalur gelung arus, maklum balas kelajuan, parameter motor, resolusi penderia, pematuhan mekanikal, pengawal proses, dan kualiti pentauliahan. Untuk aplikasi ketegangan, kedudukan, atau paksi selaras yang mencabar, perbandingan AC-berbanding-DC tujuan am mungkin tidak mencukupi; kajian kawalan gerakan mungkin diperlukan.
Perbezaan Penyelenggaraan dan Kitar Hayat
Perbezaan yang paling ketara selalunya terletak pada motor dan bukannya di dalam elektronik pemacu.
Banyak motor aruhan AC dan magnet kekal industri tidak mempunyai berus atau komutator mekanikal. Ini menghapuskan antara muka haus rutin, walaupun galas, laluan penyejukan, penebat, sambungan, peranti maklum balas, dan elektronik pemacu masih memerlukan pemeriksaan dan penyelenggaraan yang sesuai.
Motor DC berus secara sengaja menggunakan berus dan komutator untuk memindahkan arus ke angker berputar. Oleh itu, kehausan berus, keadaan komutator, habuk karbon, tekanan spring, pengudaraan, dan akses menjadi pertimbangan kitaran hayat. Ini tidak menjadikan setiap pemasangan DC tidak ekonomik. Motor DC yang besar boleh kekal bernilai apabila ia berada dalam keadaan mekanikal yang baik, difahami oleh pasukan penyelenggaraan, disokong dengan alat ganti, dan disepadukan secara mendalam ke dalam mesin.
Jabatan Tenaga A.S. buku sumber sistem motor dan pemacu menyatakan penggunaan sejarah motor DC untuk kawalan kelajuan yang berkesan dan peralihan industri moden ke arah motor AC yang dikawal oleh VFD. Ia juga memberi amaran bahawa VFD tidak sesuai untuk setiap aplikasi pemacu motor. Itulah kerangka kitaran hayat yang betul: AC ialah titik permulaan sistem baharu yang biasa, bukan jawapan pengubahsuaian automatik.
Kesesuaian Aplikasi: Pemasangan Baharu atau Mesin Sedia Ada?
| Keadaan projek | Arah pemacu AC | Arah pemacu DC | Apa yang mesti dibuktikan |
|---|---|---|---|
| Sistem pam, kipas, atau pemampat baharu | Biasanya dinilai dahulu | Jarang menjadi pilihan pertama | Julat proses, arus motor, kelakuan tork boleh ubah, kelajuan minimum, harmonik dan EMC |
| Penghantar, pengadun, atau mesin pengeluaran baharu | Sering kali sesuai | Hanya mungkin dengan keperluan sistem motor yang wajar | Tork mula, beban lampau, brek, pengawalaturan kelajuan, keselamatan mesin |
| Kilang DC, penggulung, pengangkat, kren, atau bahagian percetakan sedia ada | Penukaran mungkin berdaya maju | Pengekalan atau penggantian DC moden mungkin meminimumkan gangguan | Keadaan motor, penjanaan semula, maklum balas, kawalan, alat ganti, skop penutupan |
| Penukar DC yang gagal dengan motor DC yang masih baik | Penukaran AC memerlukan kajian motor dan sistem elektrik | Penggantian DC yang serasi mungkin memulihkan operasi dengan perubahan yang lebih sedikit | Baki hayat motor, ketersediaan pemacu, kawalan dan sokongan kitaran hayat |
| Motor DC usang dengan keadaan komutator yang lemah dan alat ganti yang terhad | Penukaran AC menjadi lebih menarik | Pengekalan berterusan mungkin meningkatkan risiko kitaran hayat | Kesesuaian mekanikal, sampul tork-kelajuan yang setara, penyejukan, masa henti dan pentauliahan |
| Pergerakan terkoordinasi berdinamik tinggi atau paksi berkaitan keselamatan | VFD kegunaan am mungkin tidak mencukupi | Pemacu DC kegunaan am mungkin tidak mencukupi | Servo atau seni bina gerakan khusus, maklum balas, fungsi keselamatan dan pengesahan |
Bagi motor AC yang memerlukan kelajuan terkawal sepanjang operasi biasa, bandingkan pilihan akhir dengan yang berasingan panduan VFD lwn soft starter. Pemula lembut (soft starter) biasanya menangani permulaan dan pemberhentian dan bukannya operasi kelajuan boleh ubah yang berterusan.
Ujian Retrofit DC-ke-AC Lapan-Input
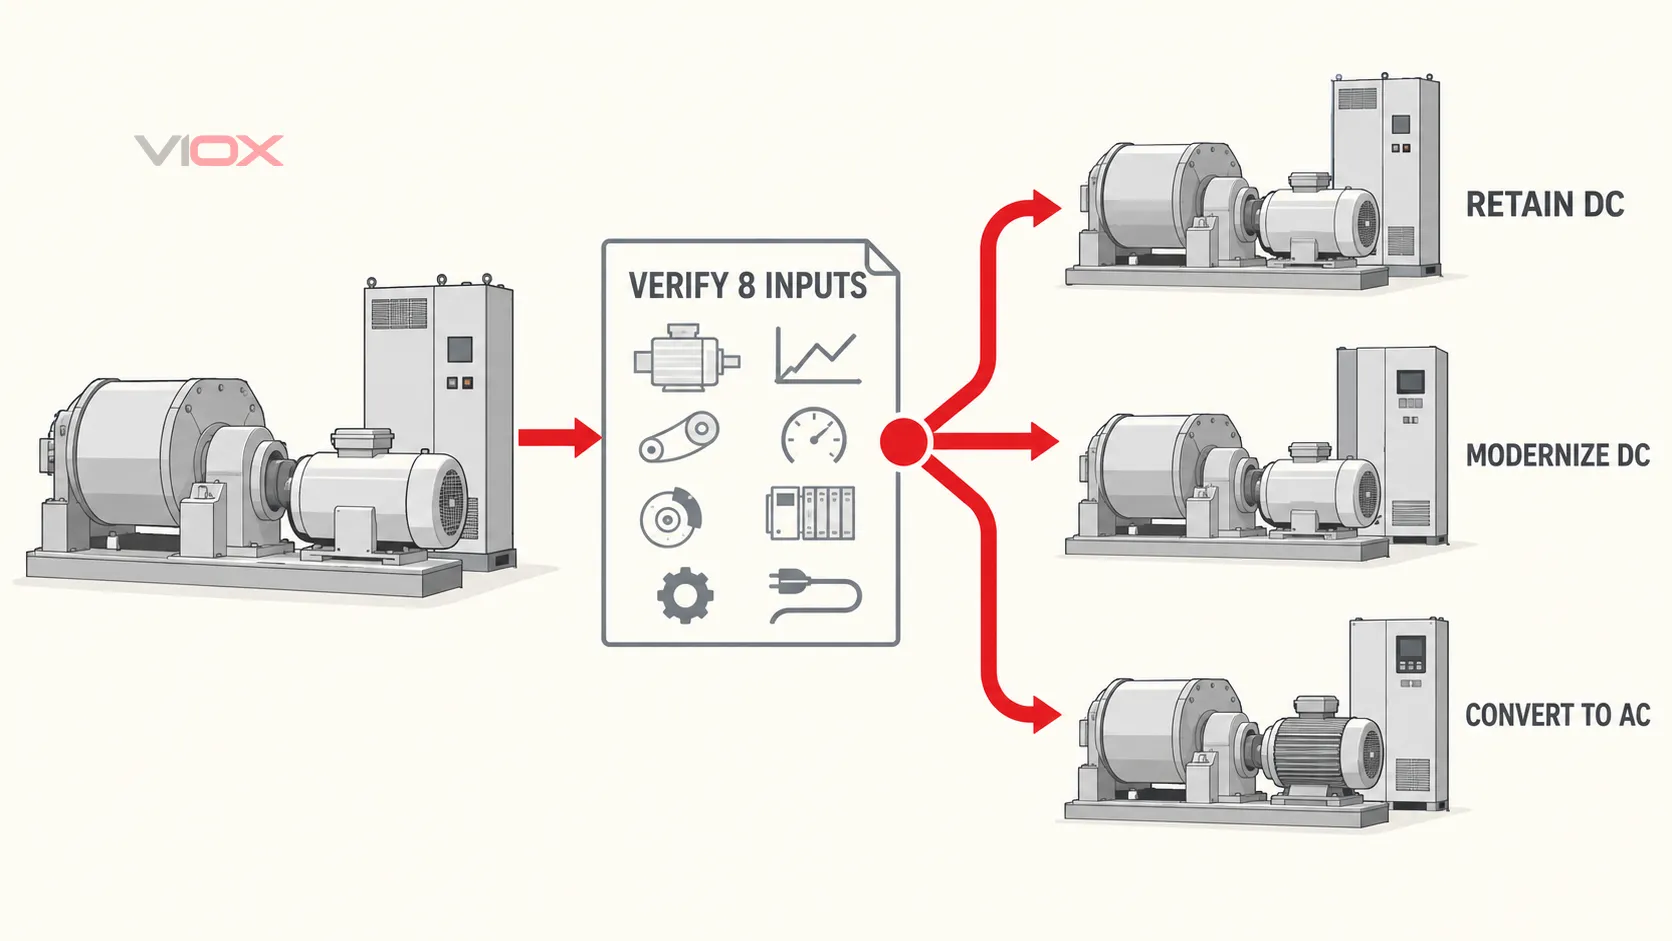
Keputusan pengubahsuaian (retrofit) harus berdasarkan keseluruhan mesin, bukan hanya penukar yang rosak. Rekodkan lapan input ini sebelum memilih untuk mengekalkan, penggantian DC, atau penukaran AC.
| Input | Soalan untuk dijawab | Keadaan henti |
|---|---|---|
| 1. Motor yang dipasang | Apakah binaan motor, voltan, arus, kelajuan, kadaran medan, keadaan penebat, keadaan komutator, kaedah penyejukan, dan baki hayat mekanikal? | Data atau keadaan motor tidak diketahui |
| 2. Tugas beban | Apakah lengkung tork-kelajuan, inersia, kitar tugas, beban lampau, bilangan mula setiap tempoh operasi, dan keperluan kelajuan rendah berterusan? | Penggantian hanya dipilih berdasarkan kW atau hp |
| 3. Julat operasi | Apakah kelajuan minimum, asas, dan maksimum yang diperlukan, dan untuk berapa lama pada setiap titik? | Had penyejukan, komutasi, kelajuan lampau, atau pelemahan medan tidak disahkan |
| 4. Brek dan aliran tenaga | Adakah beban tersebut mengalami beban lampau (overhauling)? Adakah ia memerlukan nyahpecutan pantas, operasi empat kuadran, atau tenaga yang dikembalikan? | Pemacu yang dicadangkan tidak mempunyai laluan yang didokumenkan untuk tenaga yang dijana |
| 5. Maklum balas dan kawalan | Adakah mesin menggunakan takogenerator, pengekod, penyelesai, rujukan analog, rangkaian PLC, saling kunci, atau kawalan talian yang diselaraskan? | Antara muka maklum balas atau kawalan tidak dapat dipetakan dan diuji |
| 6. Penukaran mekanikal | Bolehkah motor baharu memadankan ketinggian aci, gandingan, tapak, inersia, kepungan, penyejukan, dan had peralatan yang dipacu? | Perubahan mekanikal tidak dimasukkan dalam jadual atau bajet |
| 7. Integrasi elektrik | Adakah kapasiti bekalan, perlindungan, pengasingan, pembumian, pengkabelan, EMC, harmonik, panjang kabel motor, dan haba kepungan telah ditangani? | Cadangan tersebut menganggap pemacu sebagai kotak terasing |
| 8. Pelaksanaan kitaran hayat | Apakah alat ganti, kemahiran servis, dokumentasi, tempoh sokongan, tetingkap penutupan, pelan pentauliahan, dan strategi pemulihan yang diperlukan? | Keputusan tersebut membandingkan harga pembelian tetapi bukan waktu henti penukaran dan risiko sokongan |
Hasilnya boleh menjadi salah satu daripada tiga laluan yang boleh dipertahankan:
- Kekalkan dan sokong sistem DC apabila motor dan mesin kekal dalam keadaan baik serta strategi penyelenggaraan dan alat ganti adalah mampan.
- Ganti atau modenkan pemacu DC apabila mengekalkan motor dan mesin meminimumkan perubahan teknikal sambil memulihkan kawalan yang disokong.
- Tukar kepada sistem pemacu motor AC apabila motor DC atau ekosistem sokongan telah sampai ke penghujung hayat, tugas kelajuan-tork penuh boleh dihasilkan semula, dan projek tersebut boleh menampung perubahan mekanikal, elektrik, kawalan, keselamatan, dan pentauliahan.
Jika lapan input tersebut tidak mengenal pasti laluan yang jelas, hasil yang betul bukanlah satu tekaan. Ia adalah kajian aplikasi yang menggunakan data beban terukur serta dokumentasi motor, pemacu, dan mesin yang tepat.
Keperluan yang Tidak Diganti oleh Mana-mana Pemacu
Memilih keluarga pemacu tidak melengkapkan reka bentuk elektrik atau mesin. Sistem yang siap mungkin masih memerlukan pengasingan, perlindungan litar pintas dan beban lampau, peralatan pensuisan atau pintasan, ikatan perlindungan, penyejukan kepungan, peruntukan kabel dan penebat motor, langkah keserasian elektromagnet (EMC), dan fungsi keselamatan mesin yang dipilih dengan betul.
IEC 61800-3:2022 menangani keperluan EMC bagi sistem pemacu kuasa kelajuan boleh laras, manakala IEC 61800-5-1:2022 meliputi bahaya keselamatan elektrik, terma, kebakaran, mekanikal, tenaga, dan bahaya berkaitan dalam skop yang dinyatakan. Tiada satu pun piawaian tersebut menjadikan helaian data pemacu sebagai penilaian risiko mesin atau reka bentuk pemasangan yang lengkap.
Apabila komponen kawalan motor bersebelahan diperlukan, nilaikan tugas sistem sebenar komponen tersebut. Sebuah Penyentuh AC, pemutus litar perlindungan motor, atau geganti beban lampau haba tidak boleh ditukar ganti secara automatik dengan fungsi perlindungan dan kawalan di dalam pemacu. Penyelarasan mesti mengikut dokumentasi pemacu, peraturan pemasangan yang terpakai, dan seni bina keselamatan mesin.
Peraturan Pemilihan Akhir
Pilih sistem pemacu AC apabila motor yang dicadangkan serasi, kawalan AC frekuensi boleh ubah memenuhi tugas beban, dan pemasangan lengkap boleh menyokong keperluan motor, maklum balas, penyejukan, EMC, brek, perlindungan, dan keselamatan. Ini biasanya merupakan laluan pertama untuk dinilai bagi mesin industri kegunaan am yang baharu.
Pilih atau kekalkan sebuah Sistem pemacu DC apabila motor DC yang serasi diperlukan atau telah dipasang, keadaan serta kelakuan tork-kelajuan motor tersebut kekal sesuai, dan pelan penyelenggaraan, alat ganti, kawalan, serta sokongan menjadikan pengekalan sebagai risiko yang lebih rendah berbanding penukaran penuh.
Pilih bukan sebagai jawapan tujuan am apabila aplikasi tersebut sebenarnya memerlukan kedudukan servo khusus, kawalan cengkaman, pergerakan berkaitan keselamatan, atau seni bina lain di luar perbandingan ini.
Label teknologi hanyalah pintu pertama. Keputusan yang boleh dipertahankan memadankan pemacu dengan motor, motor dengan beban, dan sistem lengkap dengan obligasi operasi serta kitaran hayatnya.
Rujukan
- IEC 61800-1:2021 — Sistem pemacu kuasa DC kelajuan boleh laras
- IEC 61800-2:2021 — Sistem pemacu kuasa AC kelajuan boleh laras
- IEC 61800-3:2022 — Keperluan EMC untuk sistem pemacu kuasa
- IEC 61800-5-1:2022 — Keperluan keselamatan elektrik, terma dan tenaga
- Jabatan Tenaga A.S. — Meningkatkan Prestasi Sistem Motor dan Pemacu