

ในหน้านี้
สำหรับการติดตั้งในงานอุตสาหกรรมทั่วไปส่วนใหญ่ ไดรฟ์ AC ที่ใช้งานร่วมกับมอเตอร์ AC ได้ถือเป็นจุดเริ่มต้นตามปกติ ส่วนไดรฟ์ DC ยังคงเป็นทางเลือกที่ดีในกรณีที่มีมอเตอร์ DC และเครื่องจักรที่ยังใช้งานได้อยู่ กระบวนการทำงานขึ้นอยู่กับลักษณะความสัมพันธ์ระหว่างแรงบิดและความเร็วที่กำหนดไว้ และการคงระบบเดิมไว้จะสร้างความเสี่ยงตลอดอายุการใช้งานน้อยกว่าการเปลี่ยนเครื่องจักรใหม่ทั้งหมด.
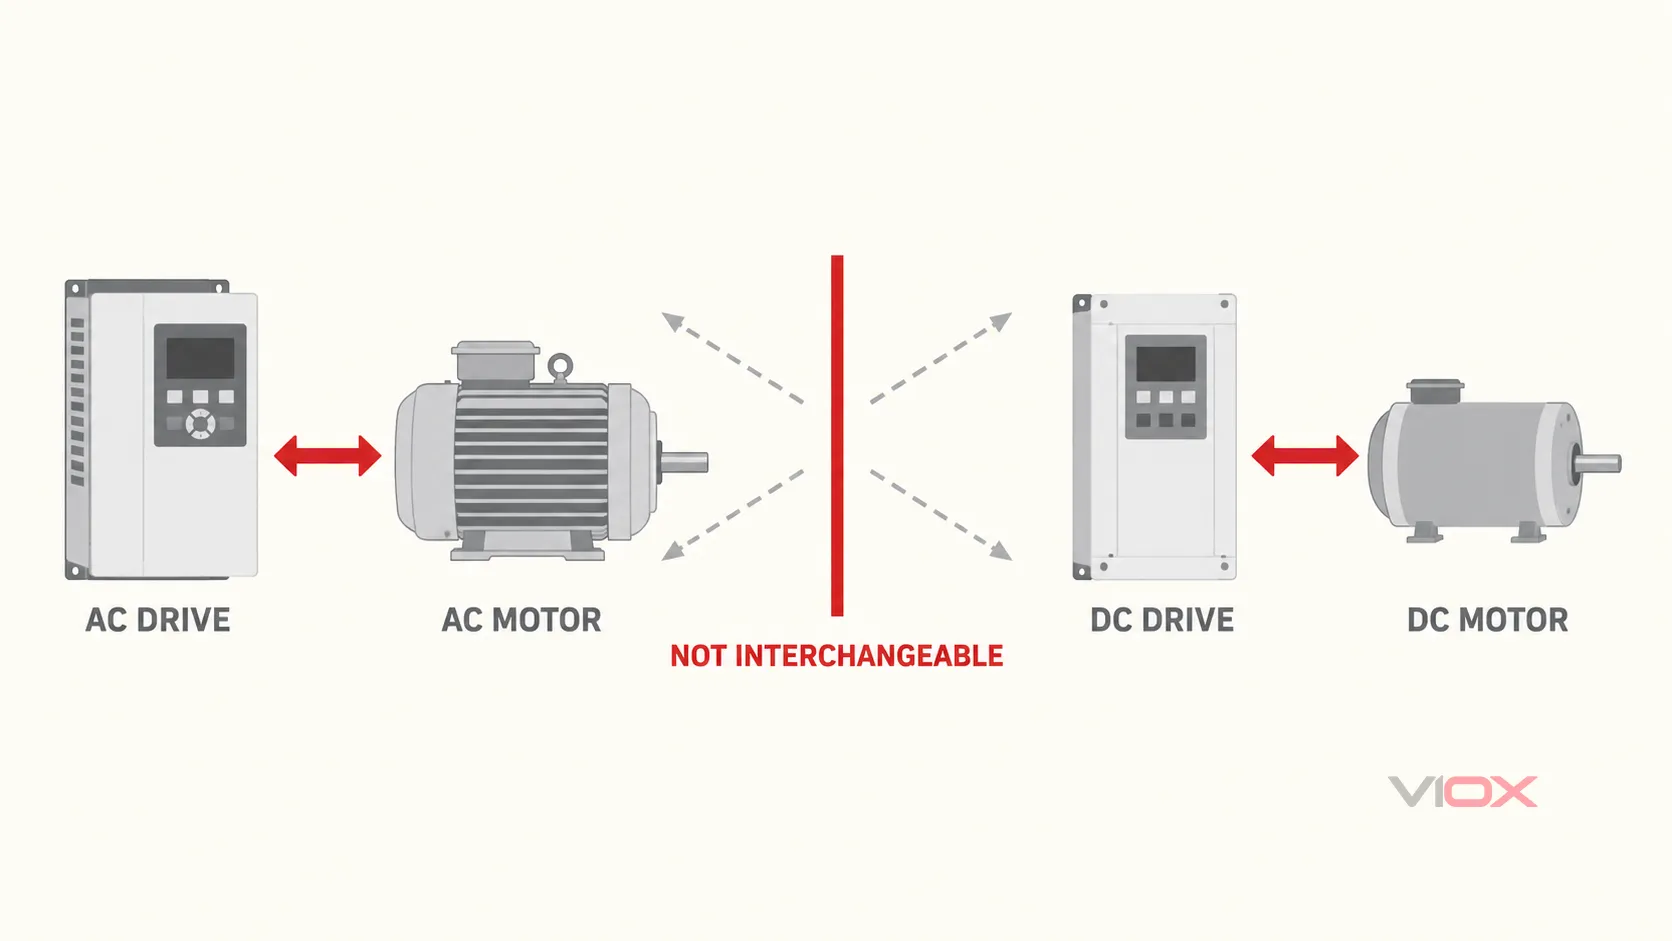
กฎข้อแรกในการเลือกนั้นเด็ดขาด: ต้องเลือกไดรฟ์ให้ตรงกับประเภทของมอเตอร์. ไดรฟ์ AC จะผลิตไฟฟ้า AC ที่ควบคุมได้สำหรับมอเตอร์ AC ที่รองรับ ไดรฟ์ DC จะผลิตไฟฟ้า DC ที่ควบคุมได้สำหรับมอเตอร์ DC ที่รองรับ ไดรฟ์ทั้งสองประเภทไม่สามารถนำมาใช้ทดแทนกันได้โดยตรง และการเปลี่ยนตระกูลของไดรฟ์มักจะต้องเปลี่ยนมอเตอร์, ระบบป้อนกลับ, การเดินสายไฟ, ระบบป้องกัน, ระบบควบคุม, งานทดสอบการทำงาน และบางครั้งอาจรวมถึงการติดตั้งทางกลด้วย.
สรุปภาพรวม AC Drive กับ DC Drive
| ปัจจัยในการตัดสินใจ | ระบบไดรฟ์ AC | ระบบขับเคลื่อนด้วยไฟฟ้ากระแสตรง | ผลกระทบจากการเลือก |
|---|---|---|---|
| มอเตอร์ที่ถูกควบคุม | มอเตอร์ AC ที่รองรับ โดยทั่วไปคือมอเตอร์เหนี่ยวนำ ส่วนมอเตอร์ประเภทอื่นจะรองรับก็ต่อเมื่อไดรฟ์ถูกออกแบบมาเพื่อรองรับเท่านั้น | มอเตอร์ DC ที่รองรับ โดยทั่วไปคือเครื่องจักรแบบแปรงถ่าน แบบแม่เหล็กถาวร หรือแบบกระตุ้นแยก/แบบขดลวดสนาม ขึ้นอยู่กับไดรฟ์ | ตรวจสอบเทคโนโลยีของมอเตอร์ให้แน่ชัดก่อนเปรียบเทียบพิกัด |
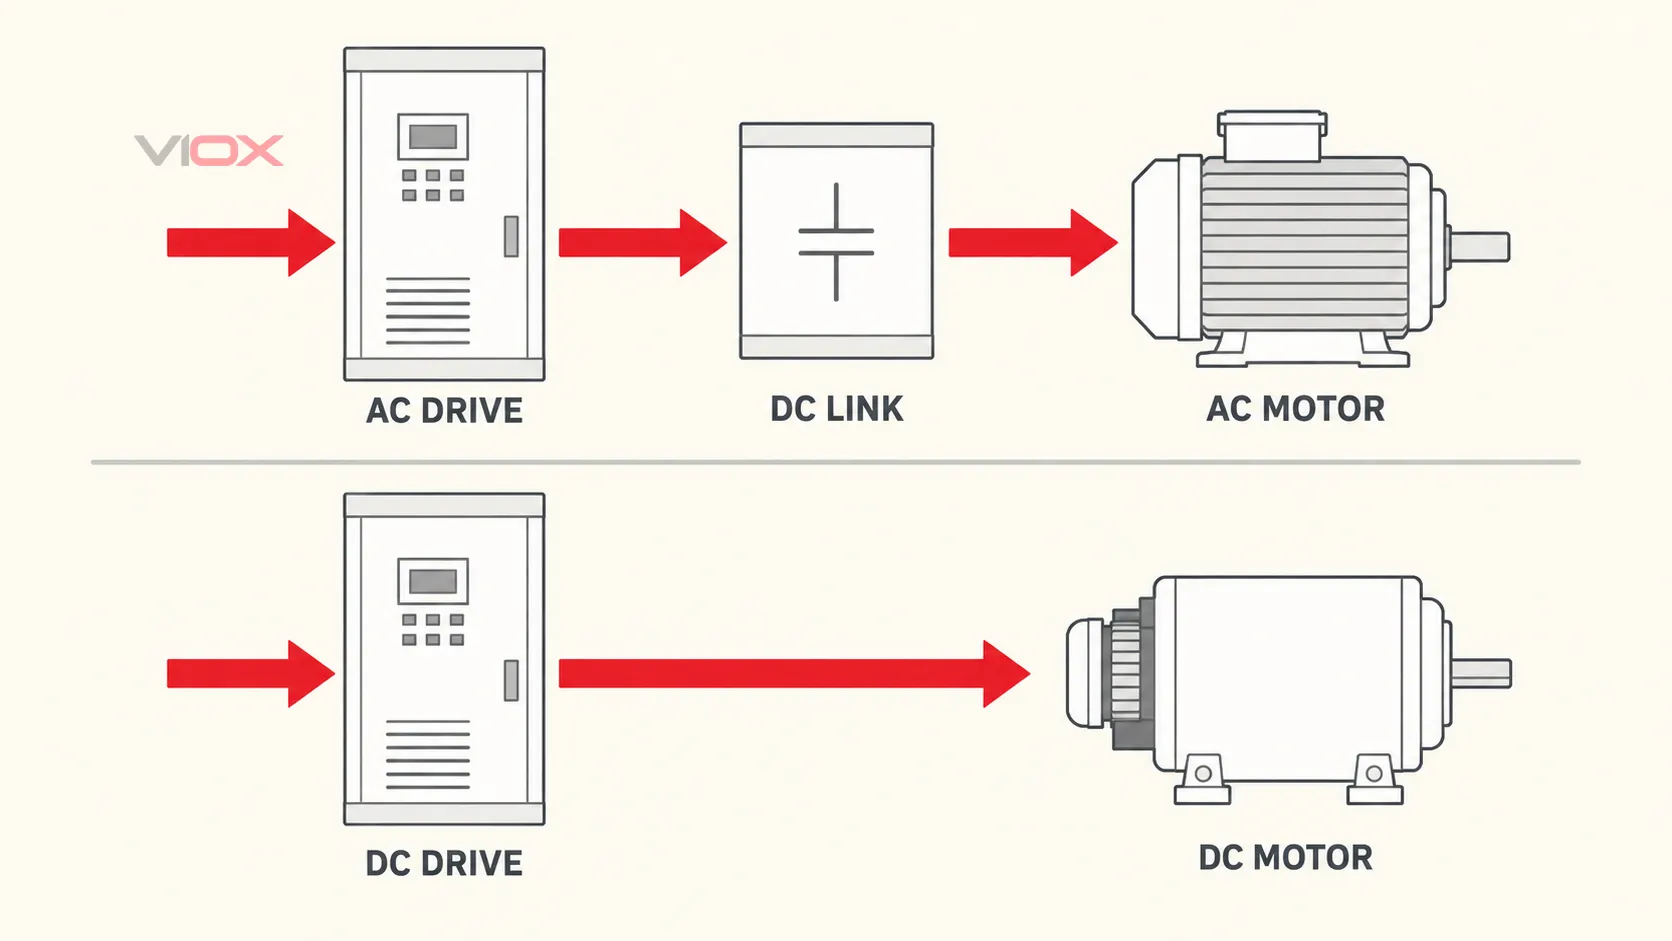
| เส้นทางกำลังไฟฟ้าทั่วไป | มักจะเป็น เรกติไฟเออร์ → DC link → อินเวอร์เตอร์ → เอาต์พุต AC ความถี่แปรผัน | มักจะเป็น เรกติไฟเออร์แบบควบคุมหรือ DC คอนเวอร์เตอร์ → แหล่งจ่ายอาร์เมเจอร์แบบควบคุม พร้อมการควบคุมสนามแม่เหล็กแยกต่างหากในกรณีที่จำเป็น | สิ่งเหล่านี้เป็นการจัดวางทั่วไป ไม่ใช่โทโพโลยีแบบสากล |
| ตัวแปรหลักในการควบคุมความเร็ว | ความถี่เอาต์พุต แรงดันไฟฟ้า และอัลกอริทึมการควบคุม | แรงดันไฟฟ้า/กระแสไฟฟ้าของอาร์เมเจอร์ และกระแสไฟฟ้าของฟิลด์ (ถ้ามี) | รุ่นของมอเตอร์และการจัดวางระบบป้อนกลับต้องตรงกับไดรฟ์ |
| การบำรุงรักษามอเตอร์ | มอเตอร์ AC ในอุตสาหกรรมจำนวนมากไม่มีแปรงถ่านและคอมมิวเตเตอร์ | มอเตอร์ DC แบบมีแปรงถ่านจำเป็นต้องได้รับการดูแลรักษาแปรงถ่านและคอมมิวเตเตอร์ | ความสามารถในการบำรุงรักษาสามารถเป็นตัวตัดสินกรณีอายุการใช้งาน |
| การติดตั้งใช้งานทั่วไปแบบใหม่ | โดยปกติจะเป็นกลุ่มผลิตภัณฑ์แรกที่ควรประเมิน | โดยปกติจะเลือกใช้ก็ต่อเมื่อการใช้งานหรือฐานอุปกรณ์ที่ติดตั้งอยู่รองรับเท่านั้น | อย่าเลือกจากชื่อเสียงในอดีตเพียงอย่างเดียว |
| เครื่องจักร DC ที่มีอยู่เดิม | จำเป็นต้องมีการศึกษาการแปลงระบบทั้งหมด | สามารถรักษาการใช้งานมอเตอร์ที่ยังอยู่ในสภาพดีและพฤติกรรมการทำงานของเครื่องจักรที่ทราบอยู่แล้วไว้ได้ | เปรียบเทียบขอบเขตการแปลงระบบทั้งหมด ไม่ใช่แค่ราคาของไดรฟ์ |
| การควบคุมความเร็วต่ำและแบบไดนามิก | สามารถทำได้ดีด้วยไดรฟ์ มอเตอร์ ระบบป้อนกลับ ระบบระบายความร้อน และวิธีการควบคุมที่เหมาะสม | มีความแข็งแกร่งตามแบบดั้งเดิมและควบคุมได้โดยตรงมากกว่าเมื่อเปรียบเทียบกัน | ไม่มีตระกูลใดที่มีข้อได้เปรียบด้านประสิทธิภาพแบบครอบจักรวาล |
| การนำพลังงานกลับมาใช้ใหม่และการเบรก | จำเป็นต้องมีโทโพโลยีแบบรีเจนเนอเรทีฟ การจัดวาง DC ร่วม หรือโซลูชันการเบรกที่เหมาะสม | มีการจัดวางแบบสี่ควอดรันต์สำหรับระบบที่รองรับ | ระบุควอดรันต์การทำงานและการไหลของพลังงานให้ชัดเจน |
| การใช้งานที่รู้จักกันดีที่สุด | ปั๊ม, พัดลม, สายพานลำเลียง, คอมเพรสเซอร์, เครื่องผสม, ระบบ HVAC และเครื่องจักรการผลิตสมัยใหม่ | โรงสีแบบดั้งเดิม, เครื่องม้วน, รอก, เครน, สายการพิมพ์ และเครื่องจักรอื่นๆ ที่ยังคงใช้มอเตอร์ DC | ป้ายกำกับประเภทการใช้งานเป็นเพียงจุดเริ่มต้น ไม่ใช่ข้อกำหนดขั้นสุดท้าย |
ดังนั้นคำถามที่ถูกต้องไม่ใช่ “ไดรฟ์ตัวไหนดีกว่ากัน?” แต่คือ “ระบบมอเตอร์และไดรฟ์ที่สมบูรณ์แบบใดที่ตอบโจทย์โหลดนี้และสร้างความเสี่ยงทางเทคนิคและตลอดอายุการใช้งานต่ำที่สุด?”
กำหนดขอบเขตก่อนเปรียบเทียบไดรฟ์
ในทางปฏิบัติทางอุตสาหกรรม คำว่า ไดรฟ์ อาจหมายถึงเพียงตัวแปลงสัญญาณอิเล็กทรอนิกส์หรือระบบขับเคลื่อนกำลังที่กว้างกว่า ความแตกต่างนั้นมีความสำคัญเนื่องจากมอเตอร์, อุปกรณ์ป้อนกลับ, แหล่งจ่ายไฟ, การป้องกัน, การระบายความร้อน, การเดินสาย, การควบคุมเครื่องจักร และโหลดที่ถูกขับเคลื่อนล้วนส่งผลต่อผลลัพธ์ทั้งสิ้น.
IEC 61800-2:2021 ครอบคลุมระบบขับเคลื่อนกำลังไฟฟ้า AC แบบปรับความเร็วได้ รวมถึงการแปลงด้วยสารกึ่งตัวนำ การควบคุม การป้องกัน การตรวจสอบ การวัด และมอเตอร์ AC. IEC 61800-1:2021 กำหนดขอบเขตที่สอดคล้องกันสำหรับระบบขับเคลื่อนกำลังไฟฟ้า DC แบบปรับความเร็วได้และมอเตอร์ DC.
บทความนี้เปรียบเทียบระบบขับเคลื่อนมอเตอร์ AC และ DC แบบปรับความเร็วได้ในงานอุตสาหกรรมทั่วไป โดยไม่รวมถึงแกนเซอร์โว ไดรฟ์แบบสเต็ปเปอร์ ไดรฟ์สำหรับระบบขับเคลื่อนยานยนต์ไฟฟ้า หรือระบบคอมมิวเทชัน DC แบบไร้แปรงถ่าน เนื่องจากการใช้งานเหล่านั้นจำเป็นต้องมีการวิเคราะห์ด้านการควบคุม ความปลอดภัย และประสิทธิภาพเฉพาะของตนเอง.
สำหรับภาพรวมของระบบขับเคลื่อน AC เชิงลึก โปรดดู VFD คืออะไร?. สาเหตุ คู่มือคำศัพท์ VFD ซึ่งแยกความแตกต่างระหว่างคำศัพท์ VFD, variable-speed drive (VSD), adjustable-speed drive (ASD) และอินเวอร์เตอร์ออกจากกัน.
หลักการทำงานที่แตกต่างกันอย่างไร
AC drive: สร้าง AC ที่มีความถี่ควบคุม
AC variable frequency drive แรงดันต่ำทั่วไปประกอบด้วยขั้นตอนการแปลงกำลังสามขั้นตอน:
อินพุต AC ความถี่คงที่ → เร็กติไฟเออร์ → DC link → อินเวอร์เตอร์ → เอาต์พุต AC ที่ควบคุมได้
อินเวอร์เตอร์จะสลับแรงดันไฟฟ้า DC-link เพื่อสร้างเอาต์พุตแบบ pulse-width-modulated ที่มีแรงดันไฟฟ้าและความถี่พื้นฐานตามที่กลยุทธ์การควบคุมมอเตอร์ต้องการ สำหรับมอเตอร์เหนี่ยวนำ ความถี่ทางไฟฟ้าจะเป็นตัวกำหนดความเร็วซิงโครนัส ในขณะที่มอเตอร์จะทำงานโดยมีค่า slip ที่จำเป็นในการสร้างแรงบิด การควบคุมขั้นสูงสามารถประมาณค่าหรือวัดตัวแปรของมอเตอร์เพื่อควบคุมฟลักซ์และแรงบิดได้อย่างแม่นยำยิ่งขึ้น.
เส้นทางสามขั้นตอนนี้นับว่ามีประโยชน์สำหรับการทำความเข้าใจ VFD ทั่วไป แต่ไม่ใช่แผนภาพสากลสำหรับ AC drive ทุกประเภท เนื่องจากระบบ regenerative front end, current-source drive, direct converter, โทโพโลยีแรงดันปานกลาง และระบบเฉพาะงานอาจใช้โครงสร้างกำลังที่แตกต่างกันออกไป.
DC drive: ควบคุมสภาวะของอาร์เมเจอร์และฟิลด์
DC drive สำหรับอุตสาหกรรมทั่วไปจะควบคุมสภาวะทางไฟฟ้าที่จ่ายให้กับมอเตอร์ DC โดยขึ้นอยู่กับแหล่งจ่ายและโทโพโลยี คอนเวอร์เตอร์อาจใช้เร็กติไฟเออร์แบบควบคุมได้หรือขั้นตอนการแปลง DC อื่นๆ โดยจะควบคุมแรงดันและกระแสของอาร์เมเจอร์เพื่อควบคุมความเร็วและแรงบิด ทั้งนี้มอเตอร์แบบ wound-field อาจต้องใช้แหล่งจ่ายฟิลด์แบบควบคุมแยกต่างหาก.
ที่ความเร็วต่ำกว่าความเร็วพื้นฐาน (base speed) มักจะใช้การควบคุมแรงดันอาร์เมเจอร์ในขณะที่ยังคงรักษาฟิลด์ที่ต้องการไว้ ส่วนที่ความเร็วสูงกว่าความเร็วพื้นฐาน บางระบบจะลดฟลักซ์ของฟิลด์เพื่อเพิ่มความเร็ว ซึ่งจะเปลี่ยนช่วงแรงบิดและกำลังที่ใช้งานได้ ขีดจำกัดการทำงานเหล่านี้ขึ้นอยู่กับข้อมูลเฉพาะของมอเตอร์และไดรฟ์ การทำ field weakening ไม่ใช่การอนุญาตให้ใช้งานเกินพิกัดทางกลหรือทางความร้อนของเครื่องจักร.
ความสัมพันธ์เชิงแนวคิดที่เรียบง่ายกว่าระหว่างกระแสอาร์เมเจอร์ ฟลักซ์สนามแม่เหล็ก และแรงบิด เป็นเหตุผลหนึ่งที่ทำให้ระบบ DC ได้รับการยอมรับในเครื่องจักรที่ต้องการความเร็วแปรผันสูง ระบบควบคุมแบบเวกเตอร์ AC สมัยใหม่ก็สามารถให้ประสิทธิภาพเชิงพลวัตที่แข็งแกร่งและความเร็วต่ำได้เช่นกัน ดังนั้นชื่อเสียงในอดีตเพียงอย่างเดียวจึงไม่ใช่เกณฑ์การคัดเลือกที่เพียงพออีกต่อไป.
ความเข้ากันได้ของมอเตอร์ต้องมาก่อน
| ประเภทมอเตอร์ | ความเหมาะสมของไดรฟ์ AC | ความเหมาะสมของไดรฟ์ DC | การตรวจสอบที่จำเป็น |
|---|---|---|---|
| มอเตอร์เหนี่ยวนำสามเฟส | ทั่วไป เมื่อไดรฟ์รองรับแรงดันไฟฟ้า กระแสไฟฟ้า หน้าที่การทำงาน และวิธีการควบคุมของมอเตอร์ | ไม่ | ข้อมูลบนแผ่นป้ายชื่อ (Nameplate), หน้าที่การทำงาน, ฉนวน, การระบายความร้อน, ช่วงความเร็ว, สภาพสายเคเบิล |
| มอเตอร์ซิงโครนัสแม่เหล็กถาวร | เป็นไปได้เฉพาะเมื่อใช้ไดรฟ์และอัลกอริทึมการควบคุมที่ออกแบบมาสำหรับมอเตอร์นั้นโดยเฉพาะ | ไม่ | ค่าคงที่ของมอเตอร์ วิธีการป้อนกลับหรือแบบไร้เซนเซอร์ ขีดจำกัดความเร็วเกินและแรงดันไฟฟ้าต้านกลับ (back-EMF) |
| มอเตอร์ซิงโครนัสรีลักแตนซ์ | สามารถทำได้ด้วย AC drive ที่รองรับโดยเฉพาะ | ไม่ | การจับคู่มอเตอร์กับไดรฟ์ที่ผ่านการรับรองและข้อมูลการควบคุม |
| มอเตอร์ DC แบบกระตุ้นแยกหรือแบบขนาน (shunt-wound) | ไม่ | พบได้ทั่วไปสำหรับไดรฟ์ที่รองรับอาร์เมเจอร์และฟิลด์ | พิกัดอาร์เมเจอร์และฟิลด์, การป้อนกลับ, ช่วงความเร็ว, สภาวะการสลับกระแส (commutation) |
| มอเตอร์ DC แบบแปรงถ่านแม่เหล็กถาวร | ไม่ | สามารถทำได้ด้วยคอนโทรลเลอร์ DC ที่รองรับ | แรงดันไฟฟ้า, กระแสไฟฟ้า, ภาระงาน, ทิศทาง, การป้อนกลับ, ขีดจำกัดทางความร้อน |
| มอเตอร์ DC แบบไร้แปรงถ่าน | ไม่อยู่ในขอบเขตของการเปรียบเทียบกับไดรฟ์ DC แบบมีแปรงถ่านทั่วไป | ไม่สามารถใช้แทนกันได้กับไดรฟ์ DC แบบมีแปรงถ่านทั่วไป | วิธีการสับเปลี่ยนกระแสไฟฟ้าแบบอิเล็กทรอนิกส์, ข้อมูลตำแหน่งโรเตอร์, ความเข้ากันได้ของคอนโทรลเลอร์ |
“มอเตอร์ AC” และ “มอเตอร์ DC” ไม่ใช่ข้อมูลจำเพาะที่สมบูรณ์ ไดรฟ์ที่โฆษณาสำหรับกลุ่มผลิตภัณฑ์หนึ่งอาจรองรับเฉพาะโครงสร้างมอเตอร์, วิธีการป้อนกลับ, ความถี่ในการสวิตชิ่ง และโหมดการควบคุมบางประเภทเท่านั้น โปรดตรวจสอบความเข้ากันได้จากเอกสารของไดรฟ์และมอเตอร์โดยตรง แทนการพึ่งพาฉลากที่ระบุไว้บนอุปกรณ์.
เปรียบเทียบประสิทธิภาพตามโหลด ไม่ใช่ตามชื่อไดรฟ์
ช่วงความเร็วและภาระงานที่ความเร็วต่ำ
เทคโนโลยีทั้งสองแบบสามารถควบคุมความเร็วในช่วงที่ใช้งานได้จริง แต่กลไกการจำกัดความเร็วนั้นแตกต่างกัน ที่ความเร็วต่ำ มอเตอร์ที่ระบายความร้อนด้วยตัวเองอาจสูญเสียการระบายความร้อนแม้ว่าไดรฟ์จะยังคงสั่งการแรงบิดได้ มอเตอร์ DC อาจจำเป็นต้องมีการระบายความร้อนแบบบังคับและการดูแลเรื่องการสับเปลี่ยนกระแส (commutation) ส่วนมอเตอร์ AC อาจจำเป็นต้องมีการระบายความร้อนแยกต่างหาก การป้อนกลับ หรือวิธีการควบคุมที่แตกต่างออกไป ดังนั้นจุดปฏิบัติงานที่ความเร็วต่ำอย่างต่อเนื่องจะต้องได้รับการตรวจสอบทั้งในด้านความร้อนและด้านไฟฟ้า.
แรงบิดขณะสตาร์ทและแรงบิดโหลดเกิน
ระบบ DC ถูกนำมาใช้มานานในงานที่ต้องการแรงบิดขณะสตาร์ทสูงและการควบคุมแรงบิดที่ตรงไปตรงมา ระบบ AC vector-drive ที่ได้รับการออกแบบมาอย่างถูกต้องก็สามารถควบคุมแรงบิดได้อย่างมีประสิทธิภาพเช่นกัน การเปรียบเทียบที่สมเหตุสมผลต้องพิจารณาจากแรงบิดขณะสตาร์ทของโหลด, แรงบิดขณะเร่งความเร็ว, ระยะเวลาโหลดเกิน, ความเฉื่อย, รอบการทำงาน และการระบายความร้อน ไม่ใช่การสรุปแบบเหมารวมว่าไดรฟ์ตระกูลใดตระกูลหนึ่งมี “แรงบิดสูงกว่า”
การเบรกและการนำพลังงานกลับมาใช้ใหม่
โหลดสามารถส่งพลังงานกลับคืนได้ในระหว่างการลดความเร็ว การลดระดับ การทำงานแบบ overhauling หรือการคลายม้วน การออกแบบต้องระบุว่าระบบต้องการสิ่งต่อไปนี้หรือไม่:
- การขับเคลื่อน (motoring) ในทิศทางเดียวหรือทั้งสองทิศทาง;
- การเบรกในทิศทางเดียวหรือทั้งสองทิศทาง;
- พลังงานที่สูญเสียไปในองค์ประกอบการเบรก; หรือ
- พลังงานที่ส่งกลับไปยังระบบ DC ส่วนกลางหรือแหล่งจ่าย AC.
ทั้งระบบ AC และ DC สามารถรองรับการทำงานแบบรีเจนเนอเรทีฟได้หากโทโพโลยีของกำลังไฟฟ้าถูกออกแบบมาเพื่อการนั้น ไดรฟ์แบบไม่รีเจนเนอเรทีฟมาตรฐานไม่สามารถเพิ่มขีดความสามารถแบบสี่ควอดรันต์ได้เพียงเพราะมอเตอร์สามารถทำหน้าที่เป็นเครื่องกำเนิดไฟฟ้าได้.
ความแม่นยำและการตอบสนองทางพลวัต
ประสิทธิภาพขึ้นอยู่กับลูปควบคุมที่สมบูรณ์ ได้แก่ อัลกอริทึมของไดรฟ์, แบนด์วิดท์ของลูปกระแส, การป้อนกลับความเร็ว, พารามิเตอร์ของมอเตอร์, ความละเอียดของเซนเซอร์, ความยืดหยุ่นทางกล, ตัวควบคุมกระบวนการ และคุณภาพของการทดสอบเดินเครื่อง สำหรับงานที่ต้องการความตึง การกำหนดตำแหน่ง หรือการประสานแกนที่ซับซ้อน การเปรียบเทียบ AC กับ DC แบบทั่วไปอาจไม่เพียงพอ อาจจำเป็นต้องมีการศึกษาด้านการควบคุมการเคลื่อนที่.
ความแตกต่างด้านการบำรุงรักษาและอายุการใช้งาน
ความแตกต่างที่ชัดเจนที่สุดมักอยู่ที่ตัวมอเตอร์มากกว่าภายในอุปกรณ์อิเล็กทรอนิกส์ของไดรฟ์.
มอเตอร์เหนี่ยวนำ AC และมอเตอร์แม่เหล็กถาวรในอุตสาหกรรมจำนวนมากไม่มีแปรงถ่านหรือคอมมิวเตเตอร์ทางกล ซึ่งช่วยขจัดจุดที่เกิดการสึกหรอตามปกติ แม้ว่าตลับลูกปืน เส้นทางระบายความร้อน ฉนวน การเชื่อมต่อ อุปกรณ์ป้อนกลับ และอุปกรณ์อิเล็กทรอนิกส์ของไดรฟ์ยังคงต้องการการตรวจสอบและบำรุงรักษาที่เหมาะสม.
มอเตอร์ DC แบบมีแปรงถ่านใช้แปรงถ่านและคอมมิวเตเตอร์ในการส่งกระแสไฟฟ้าไปยังอาร์เมเจอร์ที่หมุนอยู่โดยเจตนา ดังนั้นการสึกหรอของแปรงถ่าน สภาพของคอมมิวเตเตอร์ ฝุ่นคาร์บอน แรงกดของสปริง การระบายอากาศ และการเข้าถึงจึงกลายเป็นข้อพิจารณาตลอดอายุการใช้งาน สิ่งนี้ไม่ได้ทำให้การติดตั้ง DC ทุกแห่งไม่คุ้มค่าทางเศรษฐกิจ มอเตอร์ DC ขนาดใหญ่อาจยังคงมีคุณค่าเมื่อสภาพทางกลยังดี ทีมบำรุงรักษาเข้าใจการทำงาน มีอะไหล่รองรับ และมีการบูรณาการเข้ากับเครื่องจักรอย่างลึกซึ้ง.
กระทรวงพลังงานของสหรัฐอเมริกา หนังสืออ้างอิงระบบมอเตอร์และไดรฟ์ ระบุถึงการใช้งานมอเตอร์ DC ในอดีตเพื่อการควบคุมความเร็วที่มีประสิทธิภาพ และการเปลี่ยนผ่านของอุตสาหกรรมสมัยใหม่ไปสู่มอเตอร์ AC ที่ควบคุมด้วย VFD นอกจากนี้ยังเตือนว่า VFD อาจไม่เหมาะสมสำหรับการใช้งานขับเคลื่อนมอเตอร์ทุกประเภท นั่นคือกรอบแนวคิดด้านวงจรชีวิตผลิตภัณฑ์ที่ถูกต้อง: AC คือจุดเริ่มต้นปกติสำหรับระบบใหม่ ไม่ใช่คำตอบสำหรับการปรับปรุงระบบเดิมโดยอัตโนมัติ.
ความเหมาะสมในการใช้งาน: การติดตั้งใหม่หรือเครื่องจักรเดิม?
| เงื่อนไขของโครงการ | ทิศทางการขับเคลื่อนด้วย AC | ทิศทางการขับเคลื่อนด้วย DC | สิ่งที่ต้องพิสูจน์ |
|---|---|---|---|
| ระบบปั๊ม พัดลม หรือคอมเพรสเซอร์ใหม่ | โดยปกติควรประเมินก่อน | ไม่ค่อยเป็นตัวเลือกแรก | ช่วงกระบวนการ, กระแสไฟฟ้าของมอเตอร์, พฤติกรรมแรงบิดแปรผัน, ความเร็วต่ำสุด, ฮาร์มอนิก และ EMC |
| สายพานลำเลียง เครื่องผสม หรือเครื่องจักรผลิตใหม่ | มักจะเหมาะสม | เป็นไปได้เฉพาะเมื่อมีความจำเป็นทางเทคนิคสำหรับระบบมอเตอร์ที่ผ่านการพิสูจน์แล้วเท่านั้น | แรงบิดขณะสตาร์ท, โหลดเกิน, การเบรก, การควบคุมความเร็ว, ความปลอดภัยของเครื่องจักร |
| โรงงาน DC, เครื่องม้วน, รอก, เครน หรือส่วนงานพิมพ์ที่มีอยู่เดิม | การแปลงระบบอาจเป็นทางเลือกที่ทำได้ | การคงระบบเดิมไว้หรือการเปลี่ยนทดแทนด้วยระบบ DC สมัยใหม่ อาจช่วยลดการหยุดชะงักให้น้อยที่สุด | สภาพของมอเตอร์, การนำพลังงานกลับมาใช้ใหม่ (regeneration), การป้อนกลับ, ระบบควบคุม, อะไหล่, ขอบเขตการหยุดทำงาน |
| DC คอนเวอร์เตอร์ที่ชำรุดกับมอเตอร์ DC ที่ยังอยู่ในสภาพดี | การแปลงเป็นระบบ AC จำเป็นต้องมีการศึกษามอเตอร์และระบบไฟฟ้า | การเปลี่ยนไปใช้ DC ที่เข้ากันได้อาจช่วยให้กลับมาใช้งานได้โดยมีการเปลี่ยนแปลงน้อยลง | อายุการใช้งานที่เหลืออยู่ของมอเตอร์ ความพร้อมใช้งานของไดรฟ์ ระบบควบคุม และการสนับสนุนตลอดอายุการใช้งาน |
| มอเตอร์ DC รุ่นเก่าที่มีสภาพคอมมิวเตเตอร์ไม่ดีและมีอะไหล่จำกัด | การแปลงเป็นระบบ AC จึงมีความน่าสนใจมากขึ้น | การใช้งานต่อไปอาจเพิ่มความเสี่ยงตลอดอายุการใช้งาน | ความเหมาะสมทางกล ขอบเขตแรงบิดและความเร็วที่เทียบเท่ากัน การระบายความร้อน ระยะเวลาหยุดทำงาน และการทดสอบการทำงาน |
| การเคลื่อนที่แบบประสานงานที่มีพลวัตสูงหรือแกนที่เกี่ยวข้องกับความปลอดภัย | VFD แบบใช้งานทั่วไปอาจไม่เพียงพอ | DC drive แบบใช้งานทั่วไปอาจไม่เพียงพอ | เซอร์โวหรือสถาปัตยกรรมการเคลื่อนที่เฉพาะทาง, ฟีดแบ็ก, ฟังก์ชันความปลอดภัย และการตรวจสอบความถูกต้อง |
สำหรับมอเตอร์ AC ที่ต้องการการควบคุมความเร็วตลอดการทำงานปกติ ให้เปรียบเทียบตัวเลือกสุดท้ายกับอุปกรณ์แยกต่างหาก คู่มือเปรียบเทียบ VFD กับซอฟต์สตาร์ทเตอร์. โดยปกติแล้วซอฟต์สตาร์ทเตอร์จะจัดการเรื่องการสตาร์ทและการหยุดมากกว่าการทำงานแบบปรับความเร็วต่อเนื่อง.
การทดสอบการปรับปรุงระบบ DC-to-AC แบบแปดอินพุต
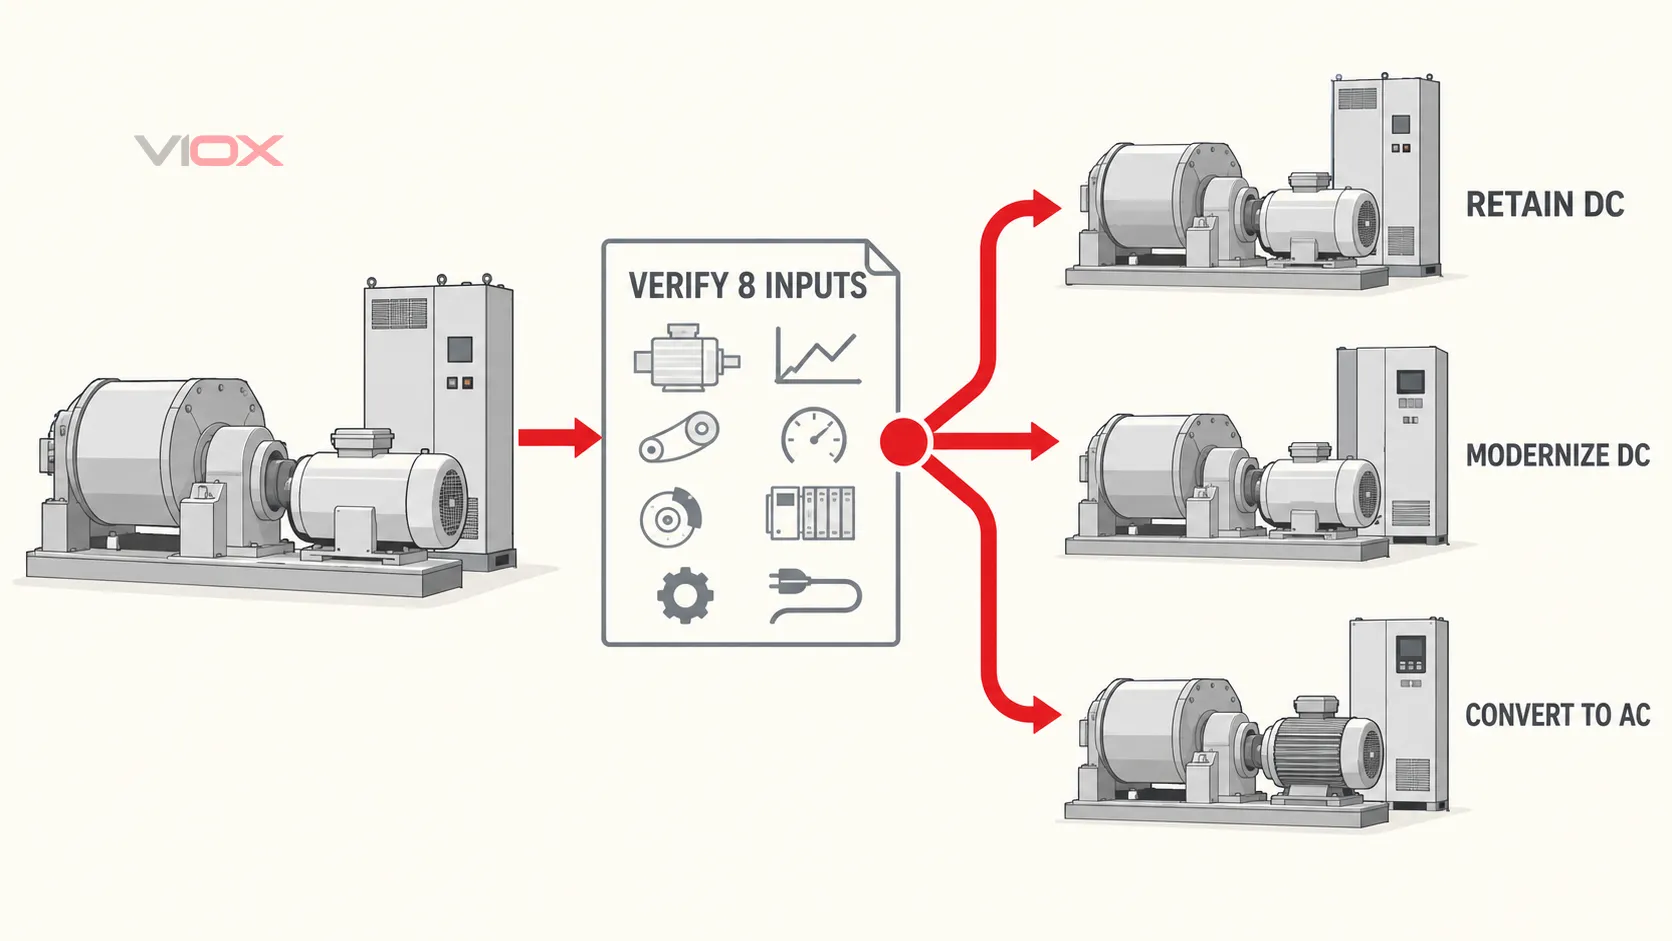
การตัดสินใจปรับปรุงเครื่องจักรควรพิจารณาจากเครื่องจักรโดยรวม ไม่ใช่แค่ตัวคอนเวอร์เตอร์ที่ชำรุดเพียงอย่างเดียว ให้บันทึกข้อมูลนำเข้าทั้งแปดประการนี้ก่อนตัดสินใจว่าจะใช้งานต่อ, เปลี่ยนเป็น DC, หรือเปลี่ยนเป็น AC.
| อินพุต | คำถามที่ต้องตอบ | เงื่อนไขการหยุดทำงาน |
|---|---|---|
| 1. มอเตอร์ที่ติดตั้งอยู่ | โครงสร้างมอเตอร์ แรงดันไฟฟ้า กระแสไฟฟ้า ความเร็ว พิกัดสนามแม่เหล็ก สภาพฉนวน สภาพคอมมิวเตเตอร์ วิธีการระบายความร้อน และอายุการใช้งานทางกลที่เหลืออยู่เป็นอย่างไร? | ไม่ทราบข้อมูลหรือสภาพของมอเตอร์ |
| 2. ภาระงาน (Load duty) | กราฟความสัมพันธ์ระหว่างแรงบิดและความเร็ว ค่าความเฉื่อย วัฏจักรการทำงาน สภาวะโหลดเกิน จำนวนครั้งในการสตาร์ทต่อช่วงเวลาการทำงาน และความต้องการในการทำงานที่ความเร็วต่ำอย่างต่อเนื่องเป็นอย่างไร? | การเลือกอุปกรณ์ทดแทนพิจารณาจากค่า kW หรือ hp เพียงอย่างเดียว |
| 3. ช่วงการทำงาน | ความเร็วต่ำสุด ความเร็วพื้นฐาน และความเร็วสูงสุดที่ต้องการคือเท่าใด และแต่ละช่วงใช้เวลานานเท่าใด? | ขีดจำกัดด้านการระบายความร้อน การสลับกระแส (commutation) ความเร็วเกินพิกัด หรือการลดสนามแม่เหล็กยังไม่ได้รับการตรวจสอบ |
| 4. การเบรกและการไหลของพลังงาน | โหลดมีการขับเคลื่อนเกิน (overhauling) หรือไม่? จำเป็นต้องมีการลดความเร็วอย่างรวดเร็ว การทำงานแบบสี่ควอดแรนต์ หรือการคืนพลังงานกลับหรือไม่? | ไดรฟ์ที่นำเสนอไม่มีเส้นทางที่ระบุไว้สำหรับพลังงานที่สร้างขึ้น |
| 5. การป้อนกลับและการควบคุม | เครื่องจักรใช้เครื่องกำเนิดสัญญาณความเร็ว (tachogenerator), เอ็นโค้ดเดอร์, รีโซลเวอร์, สัญญาณอ้างอิงแบบอะนาล็อก, เครือข่าย PLC, อินเตอร์ล็อก หรือการควบคุมสายการผลิตแบบประสานงานหรือไม่? | อินเทอร์เฟซการป้อนกลับหรือการควบคุมไม่สามารถจับคู่และทดสอบได้ |
| 6. การแปลงทางกล | มอเตอร์ตัวใหม่สามารถรองรับความสูงของเพลา, การเชื่อมต่อ, พื้นที่ติดตั้ง, ความเฉื่อย, โครงสร้างตู้, การระบายความร้อน และขีดจำกัดของอุปกรณ์ที่ขับเคลื่อนได้หรือไม่? | การเปลี่ยนแปลงทางกลถูกละเว้นจากตารางเวลาหรืองบประมาณ |
| 7. การบูรณาการระบบไฟฟ้า | มีการจัดการเรื่องความสามารถในการจ่ายไฟ, การป้องกัน, การตัดแยก, การต่อลงดิน, การเดินสายเคเบิล, EMC, ฮาร์มอนิก, ความยาวสายเคเบิลมอเตอร์ และความร้อนของตู้ควบคุมแล้วหรือไม่? | ข้อเสนอดังกล่าวปฏิบัติต่อไดรฟ์เสมือนเป็นกล่องที่แยกส่วน |
| 8. การดำเนินการตลอดวงจรชีวิต | มีรายการอะไหล่, ทักษะการบริการ, เอกสารประกอบ, ระยะเวลาการสนับสนุน, ช่วงเวลาการหยุดทำงาน, แผนการทดสอบการทำงาน และกลยุทธ์การย้อนกลับอย่างไรบ้าง? | การตัดสินใจเปรียบเทียบเพียงราคาซื้อ แต่ไม่ได้เปรียบเทียบเวลาหยุดทำงานในการปรับเปลี่ยนและความเสี่ยงด้านการสนับสนุน |
ผลลัพธ์สามารถเป็นหนึ่งในสามแนวทางที่สามารถป้องกันได้:
- คงไว้และสนับสนุนระบบ DC เมื่อมอเตอร์และเครื่องจักรยังคงอยู่ในสภาพดี และกลยุทธ์การบำรุงรักษาและอะไหล่มีความยั่งยืน.
- เปลี่ยนหรือปรับปรุง DC ไดรฟ์ให้ทันสมัย เมื่อการคงไว้ซึ่งมอเตอร์และเครื่องจักรช่วยลดการเปลี่ยนแปลงทางเทคนิค ในขณะที่ยังคงฟังก์ชันการควบคุมที่ได้รับการสนับสนุนไว้ได้.
- เปลี่ยนไปใช้ระบบมอเตอร์ไดรฟ์แบบ AC เมื่อมอเตอร์ DC หรือระบบสนับสนุนถึงจุดสิ้นสุดอายุการใช้งาน โดยที่ยังสามารถสร้างค่าแรงบิดและความเร็วตามภาระงานเดิมได้ครบถ้วน และโครงการสามารถรองรับการเปลี่ยนแปลงทางกล ไฟฟ้า การควบคุม ความปลอดภัย และการทดสอบการทำงานได้.
หากข้อมูลนำเข้าทั้งแปดประการไม่สามารถระบุแนวทางที่ชัดเจนได้ ผลลัพธ์ที่ถูกต้องไม่ใช่การคาดเดา แต่เป็นการศึกษาการประยุกต์ใช้งานโดยใช้ข้อมูลโหลดที่วัดได้จริง รวมถึงเอกสารประกอบของมอเตอร์ ไดรฟ์ และเครื่องจักรที่ถูกต้องแม่นยำ.
ข้อกำหนดที่ไดรฟ์ทั้งสองประเภทไม่สามารถทดแทนกันได้
การเลือกตระกูลของไดรฟ์ยังไม่ถือว่าการออกแบบทางไฟฟ้าหรือเครื่องจักรเสร็จสมบูรณ์ ระบบที่เสร็จสมบูรณ์อาจยังคงต้องมีการเลือกอุปกรณ์ตัดตอน การป้องกันการลัดวงจรและโหลดเกิน อุปกรณ์สวิตชิ่งหรือบายพาส การต่อลงดินเพื่อความปลอดภัย การระบายความร้อนในตู้ควบคุม ข้อกำหนดสำหรับสายเคเบิลและฉนวนมอเตอร์ มาตรการความเข้ากันได้ทางแม่เหล็กไฟฟ้า (EMC) และฟังก์ชันความปลอดภัยของเครื่องจักรที่ถูกต้อง.
IEC 61800-3:2022 กำหนดข้อกำหนดด้าน EMC สำหรับระบบขับเคลื่อนกำลังแบบปรับความเร็วได้ ในขณะที่ IEC 61800-5-1:2022 ครอบคลุมอันตรายทางไฟฟ้า ความร้อน อัคคีภัย ทางกล พลังงาน และอันตรายด้านความปลอดภัยที่เกี่ยวข้องภายในขอบเขตที่ระบุไว้ มาตรฐานทั้งสองฉบับไม่ได้เปลี่ยนเอกสารข้อมูลของไดรฟ์ให้เป็นการประเมินความเสี่ยงของเครื่องจักรหรือการออกแบบการติดตั้งที่สมบูรณ์.
ในกรณีที่จำเป็นต้องมีส่วนประกอบควบคุมมอเตอร์ที่อยู่ติดกัน ให้ประเมินภาระงานของระบบจริงของส่วนประกอบเหล่านั้น โดยที่ คอนแทคเตอร์ไฟฟ้ากระแสสลับ, เซอร์กิตเบรกเกอร์ป้องกันมอเตอร์ (motor protection circuit breaker), หรือ รีเลย์โอเวอร์โหลดความร้อน ไม่สามารถเปลี่ยนแทนฟังก์ชันการป้องกันและการควบคุมภายในไดรฟ์ได้โดยอัตโนมัติ การประสานงานต้องเป็นไปตามเอกสารของไดรฟ์ กฎการติดตั้งที่เกี่ยวข้อง และสถาปัตยกรรมความปลอดภัยของเครื่องจักร.
กฎการเลือกขั้นสุดท้าย
เลือก ระบบไดรฟ์ AC เมื่อมอเตอร์ที่นำเสนอมีความเข้ากันได้ การควบคุม AC แบบปรับความถี่ได้ตรงตามภาระงาน และการติดตั้งที่สมบูรณ์สามารถรองรับข้อกำหนดด้านมอเตอร์ การป้อนกลับ การระบายความร้อน EMC การเบรก การป้องกัน และความปลอดภัยได้ โดยปกติแล้วนี่คือแนวทางแรกที่ควรประเมินสำหรับเครื่องจักรอุตสาหกรรมเอนกประสงค์เครื่องใหม่.
เลือกหรือคงไว้ซึ่ง ระบบขับเคลื่อนด้วยไฟฟ้ากระแสตรง เมื่อจำเป็นต้องใช้หรือมีการติดตั้งมอเตอร์ DC ที่เข้ากันได้อยู่แล้ว สภาพและพฤติกรรมแรงบิด-ความเร็วของมอเตอร์ยังคงเหมาะสม รวมถึงแผนการบำรุงรักษา อะไหล่ ระบบควบคุม และการสนับสนุน ทำให้การคงไว้ซึ่งระบบเดิมมีความเสี่ยงต่ำกว่าการเปลี่ยนใหม่ทั้งหมด.
เลือก ไม่ใช่คำตอบสำหรับวัตถุประสงค์ทั่วไป เมื่อการใช้งานจริงต้องการการกำหนดตำแหน่งเซอร์โวเฉพาะทาง การควบคุมแรงฉุดลาก การเคลื่อนที่ที่เกี่ยวข้องกับความปลอดภัย หรือสถาปัตยกรรมอื่นที่อยู่นอกเหนือจากการเปรียบเทียบนี้.
ชื่อเรียกเทคโนโลยีเป็นเพียงด่านแรกเท่านั้น การตัดสินใจที่สมเหตุสมผลคือการจับคู่ไดรฟ์กับมอเตอร์ มอเตอร์กับโหลด และระบบโดยรวมให้สอดคล้องกับภาระหน้าที่ในการดำเนินงานและวงจรชีวิตของระบบ.
เอกสารอ้างอิง
- IEC 61800-1:2021 — ระบบขับเคลื่อนกำลังไฟฟ้า DC แบบปรับความเร็วได้
- IEC 61800-2:2021 — ระบบขับเคลื่อนกำลังไฟฟ้า AC แบบปรับความเร็วได้
- IEC 61800-3:2022 — ข้อกำหนดด้าน EMC สำหรับระบบขับเคลื่อนกำลังไฟฟ้า
- IEC 61800-5-1:2022 — ข้อกำหนดด้านความปลอดภัยทางไฟฟ้า ความร้อน และพลังงาน
- กระทรวงพลังงานสหรัฐฯ — การปรับปรุงประสิทธิภาพระบบมอเตอร์และไดรฟ์