

ໃນໜ້ານີ້
ອັນ ການຖ່າຍທອດກົນຈັກໄຟຟ້າ (EMR) ສະຫຼັບວົງຈອນໂດຍການໃຊ້ທໍ່ແມ່ເຫຼັກໄຟຟ້າເພື່ອເຄື່ອນທີ່ຕິດຕໍ່ທາງກາຍະພາບ. ກ Relay ລັດແຂງ (SSR) ສະຫຼັບວົງຈອນທາງອີເລັກໂທຣນິກໂດຍການໃຊ້ອຸປະກອນເຊມິຄອນດັກເຕີເຊັ່ນ TRIACs, thyristors, MOSFETs, ຫຼື IGBTs, ໂດຍປົກກະຕິແລ້ວມີການແຍກ optical ລະຫວ່າງ input ແລະ output.
ທັງສອງປະເພດແມ່ນບໍ່ດີກວ່າທົ່ວໄປ. EMR ມັກຈະເປັນທາງເລືອກທີ່ດີກວ່າເມື່ອທ່ານຕ້ອງການການຮົ່ວໄຫຼນອກລັດທີ່ຕໍ່າຫຼາຍ, ພຶດຕິກໍາການຕິດຕໍ່ທີ່ເຫັນໄດ້, ຄວາມຍືດຫຍຸ່ນ AC/DC ແລະຄວາມທົນທານທີ່ດີກວ່າຂອງການໂຫຼດເກີນໄລຍະສັ້ນ. SSR ປົກກະຕິແລ້ວແມ່ນດີກວ່າເມື່ອທ່ານຕ້ອງການການໃຊ້ງານແບບງຽບໆ, ຄວາມຖີ່ຂອງການສະຫຼັບທີ່ສູງຫຼາຍ, ບໍ່ມີການຕິດຕໍ່ກັນ, ແລະຊີວິດທີ່ຍາວນານໃນແອັບພລິເຄຊັນການສະຫຼັບທີ່ຊໍ້າຊ້ອນ ເຊັ່ນ: ການຄວບຄຸມເຄື່ອງເຮັດຄວາມຮ້ອນ.
ຖ້າທ່ານຕ້ອງການພື້ນຖານ SSR ພື້ນຖານກ່ອນ, ເບິ່ງ ຄວາມເຂົ້າໃຈກ່ຽວກັບໂຊລິດສະເຕດຣີເລ (Solid State Relays). ບົດຄວາມນີ້ເນັ້ນໃສ່ການຕັດສິນໃຈເລືອກລະຫວ່າງ EMR ແລະ SSR.
ຈາກທັດສະນະມາດຕະຖານ, ກອບທີ່ຖືກຕ້ອງແມ່ນຂຶ້ນກັບອຸປະກອນແລະຄໍາຮ້ອງສະຫມັກ. contactors electromechanical ແລະ motor starters ແມ່ນສົນທະນາທົ່ວໄປພາຍໃຕ້ IEC 60947-4-1; ອຸປະກອນວົງຈອນຄວບຄຸມແລະອົງປະກອບສະຫຼັບແມ່ນກ່ຽວຂ້ອງກັບ IEC 60947-5-1; ຕົວຄວບຄຸມມໍເຕີ semiconductor ແລະ starters ແມ່ນກວມເອົາໂດຍ IEC 60947-4-2; ແລະ AC ຕົວຄວບຄຸມ semiconductor/contactors ສໍາລັບການໂຫຼດທີ່ບໍ່ແມ່ນມໍເຕີແມ່ນກວມເອົາໂດຍ IEC 60947-4-3. In ແຜງອຸດສາຫະ ກຳ ອາເມລິກາເໜືອ, UL 508 ແລະຄວາມຕ້ອງການຜະລິດຕະພັນ / ລາຍການທີ່ກ່ຽວຂ້ອງອາດຈະກ່ຽວຂ້ອງ. ສະເຫມີໃຊ້ມາດຕະຖານແລະການຈັດອັນດັບທີ່ລະບຸໄວ້ໃນເອກະສານຂໍ້ມູນຜະລິດຕະພັນຕົວຈິງ.
EMR vs SSR ຕາຕະລາງປຽບທຽບດ່ວນ
| ປັດໄຈການຄັດເລືອກ | Relay ກົນຈັກໄຟຟ້າ (EMR) | ຣີເລສະຖານະແຂງ (SSR) |
|---|---|---|
| ວິທີການປ່ຽນ | ການຕິດຕໍ່ກົນຈັກເຄື່ອນຍ້າຍໂດຍສາຍແມ່ເຫຼັກໄຟຟ້າ | ອຸປະກອນຜົນຜະລິດ semiconductor ຄວບຄຸມດ້ວຍເອເລັກໂຕຣນິກ |
| ການເຄື່ອນຍ້າຍພາກສ່ວນ | ແມ່ນແລ້ວ | ບໍ່ |
| ຄວາມໄວການປ່ຽນ | ຊ້າລົງ, ໂດຍປົກກະຕິຖືກຈຳກັດໂດຍການເຄື່ອນໄຫວກົນຈັກ | ໄວກວ່າ, ມັກຈະເປັນປະເພດ microsecond-to-millisecond ຂຶ້ນກັບການອອກແບບ |
| ສິ່ງລົບກວນທີ່ໄດ້ຍິນ | ສຽງຄລິກທີ່ໄດ້ຍິນ | ງຽບ |
| ຕິດຕໍ່ bounce | ເປັນໄປໄດ້ | ບໍ່ມີ bounce ກົນຈັກ |
| ກະແສຮົ່ວໄຫຼໃນສະຖານະປິດ | ເກືອບສູນໂດຍຜ່ານການຕິດຕໍ່ທີ່ເປີດ | ມີກະແສຮົ່ວໄຫຼນອກລັດ |
| ການສູນເສຍຂອງລັດ | ການຕໍ່ຕ້ານການຕິດຕໍ່ຕໍ່າຫຼາຍເມື່ອມີສຸຂະພາບດີ | ການຫຼຸດລົງຂອງແຮງດັນຫຼື on-resistance ສ້າງຄວາມຮ້ອນ |
| ການລະບາຍຄວາມຮ້ອນ | ປົກກະຕິແລ້ວຕ່ໍາໃນການສະຫຼັບຫນ້າທີ່ຕ່ໍາ | ມັກຈະຕ້ອງການ derating ແລະການຫລົ້ມຈົມຄວາມຮ້ອນ |
| ຄວາມທົນທານຕໍ່ແຮງດັນ / ແຮງດັນ | ມັກຈະທົນທານຕໍ່ການໂຫຼດເກີນສັ້ນ | ມີຄວາມອ່ອນໄຫວຕໍ່ກັບການ overvoltage ແລະ overcurrent |
| ໂຫຼດເຂົ້າກັນໄດ້ | ມີຄວາມຍືດຫຍຸ່ນ, ຖ້າການຈັດອັນດັບການຕິດຕໍ່ກົງກັບ AC/DC ແລະປະເພດການໂຫຼດ | ຕ້ອງກົງກັບຜົນຜະລິດ AC, DC ຜົນຜະລິດ, ປະເພດການໂຫຼດ, ແລະການອອກແບບຄວາມຮ້ອນຢ່າງລະມັດລະວັງ. |
| ການແຍກໄຟຟ້າ | ການແຍກ coil ອອກຈາກ contact | ການໂດດດ່ຽວ optical ຫຼື transformer ແມ່ນທົ່ວໄປ |
| ໂໝດຄວາມລົ້ມເຫຼວ | ການສວມໃສ່, ການເຊື່ອມໂລຫະຕິດຕໍ່, ຄວາມລົ້ມເຫຼວຂອງ coil | ມັກຈະລົ້ມເຫລວໃນເວລາສັ້ນໆເມື່ອ semiconductor ເສຍຫາຍ |
| ເໝາະສົມທີ່ສຸດ | ການຄວບຄຸມທົ່ວໄປ, interlocking, ສະຫຼັບຄວາມຖີ່ຕ່ໍາ | ການສະຫຼັບເລື້ອຍໆ, ການຄວບຄຸມງຽບ, ເຄື່ອງເຮັດຄວາມຮ້ອນ/PID |
Relay ກົນຈັກໄຟຟ້າແມ່ນຫຍັງ?
Relay ກົນຈັກໄຟຟ້າແມ່ນສະວິດທີ່ໃຊ້ໄຟຟ້າ. ດ້ານການປ້ອນຂໍ້ມູນຂອງມັນແມ່ນມ້ວນ. ໃນເວລາທີ່ coil ແມ່ນ energized, ມັນຈະສ້າງພາກສະຫນາມແມ່ເຫຼັກທີ່ດຶງ armature ແລະການປ່ຽນແປງສະຖານະຂອງຫນຶ່ງຫຼືຫຼາຍຕິດຕໍ່ພົວພັນ. ລາຍຊື່ຜູ້ຕິດຕໍ່ອາດຈະເປີດປົກກະຕິ (NO), ປິດປົກກະຕິ (NC), ຫຼືປ່ຽນການຕິດຕໍ່.
ການປະຕິບັດກົນຈັກງ່າຍດາຍນີ້ເຮັດໃຫ້ EMRs ມີຄວາມເຂັ້ມແຂງປະຕິບັດຫຼາຍ:
- ຕິດຕໍ່ພົວພັນເປີດໃຫ້ກະແສຮົ່ວໄຫຼຕໍ່າຫຼາຍ
- ວົງຈອນຜົນຜະລິດແມ່ນແຍກອອກທາງຮ່າງກາຍຈາກວົງຈອນ coil
- relay ຫນຶ່ງສາມາດສະເຫນີຮູບແບບການຕິດຕໍ່ຫຼາຍ
- ການໂຫຼດ AC ແລະ DC ມັກຈະຖືກປ່ຽນໂດຍຊຸດຕິດຕໍ່ດຽວກັນຖ້າການຈັດອັນດັບທີ່ເຫມາະສົມ
- ນັກວິຊາການມັກຈະສາມາດໄດ້ຍິນຫຼືຮູ້ສຶກວ່າ relay ເຮັດວຽກໃນລະຫວ່າງການແກ້ໄຂບັນຫາ
ແຕ່ການອອກແບບກົນຈັກດຽວກັນຍັງສ້າງຂອບເຂດຈໍາກັດ. ຕິດຕໍ່ພົວພັນສວມໃສ່, bounce, arc, oxidize, ແລະອາດຈະເຊື່ອມພາຍໃຕ້ການ overload ຫຼືສະຫຼັບ inductive. ທໍ່ໃຊ້ພະລັງງານແລະອາດຈະສ້າງຄວາມຮ້ອນ. ຄວາມໄວການປ່ຽນແມ່ນຈໍາກັດໂດຍພາກສ່ວນການເຄື່ອນຍ້າຍ.
ສໍາລັບສະພາບການ Relay ທົ່ວໄປ, ເບິ່ງ Contactor ທຽບກັບ Relay.
What Is a Solid State Relay?
Relay ລັດແຂງປະຕິບັດຫນ້າທີ່ສະຫຼັບພື້ນຖານດຽວກັນໂດຍບໍ່ມີການຕິດຕໍ່ກັບກົນຈັກ. ສັນຍານ input ຂັບເຄື່ອນຂັ້ນຕອນຂອງການໂດດດ່ຽວພາຍໃນ, ທົ່ວໄປ optical coupling, ແລະ semiconductor ຜົນຜະລິດສະຫຼັບການໂຫຼດ.
ເຕັກໂນໂລຊີຜົນຜະລິດທົ່ວໄປ SSR ປະກອບມີ:
- ຜົນຜະລິດ TRIAC ສໍາລັບການໂຫຼດ AC
- SCR / thyristor ຜົນຜະລິດ ສໍາລັບການໂຫຼດ AC, ມັກຈະຢູ່ໃນ SSR ທີ່ມີພະລັງງານສູງກວ່າ
- ຜົນຜະລິດ MOSFET ສໍາລັບ DC ການໂຫຼດ ຫຼື ການປ່ຽນແຮງດັນຕໍ່າ
- ຜົນຜະລິດ IGBT ໃນບາງແຮງດັນສູງ DC ຫຼືແອັບພລິເຄຊັນຄວບຄຸມພະລັງງານ
ເນື່ອງຈາກວ່າບໍ່ມີການຕິດຕໍ່ເຄື່ອນຍ້າຍ, SSRs ຈະງຽບແລະບໍ່ທົນທຸກຈາກການຕິດຕໍ່ກົນຈັກ. ພວກມັນເປັນທີ່ດຶງດູດສໍາລັບການນໍາໃຊ້ການສະຫຼັບເລື້ອຍໆ, ໂດຍສະເພາະບ່ອນທີ່ relay ກົນຈັກຈະຫມົດໄວ.
ຢ່າງໃດກໍຕາມ, SSR ບໍ່ແມ່ນສະບັບເອເລັກໂຕຣນິກທີ່ສົມບູນແບບຂອງ EMR. ມັນມີກະແສໄຟຟ້າຮົ່ວໄຫຼນອກລັດ, ການສູນເສຍຄວາມຮ້ອນໃນລັດ, ຂໍ້ຈໍາກັດຂອງກະແສໄຟຟ້າ, ແລະຄວາມຕ້ອງການປະເພດການໂຫຼດທີ່ເຄັ່ງຄັດ. SSR ການຄັດເລືອກແມ່ນໃກ້ຊິດກັບການເລືອກ semiconductor ພະລັງງານຫຼາຍກ່ວາການເລືອກຕິດຕໍ່ທີ່ງ່າຍດາຍ.
EMR ແລະ SSR ເຮັດວຽກແຕກຕ່າງກັນແນວໃດ
EMR ການປ່ຽນເສັ້ນທາງ
In ແລະ EMR, ກະແສໄຟຟ້າໄຫຼຜ່ານທາງກາຍະພາບຂອງໂລຫະຕິດຕໍ່. ເມື່ອຕິດຕໍ່ພົວພັນເປີດ, ຊ່ອງຫວ່າງທາງອາກາດສະຫນອງການແຍກ. ເມື່ອຕິດຕໍ່ພົວພັນປິດ, ປະຈຸບັນໄຫຼຜ່ານຫນ້າຕິດຕໍ່.
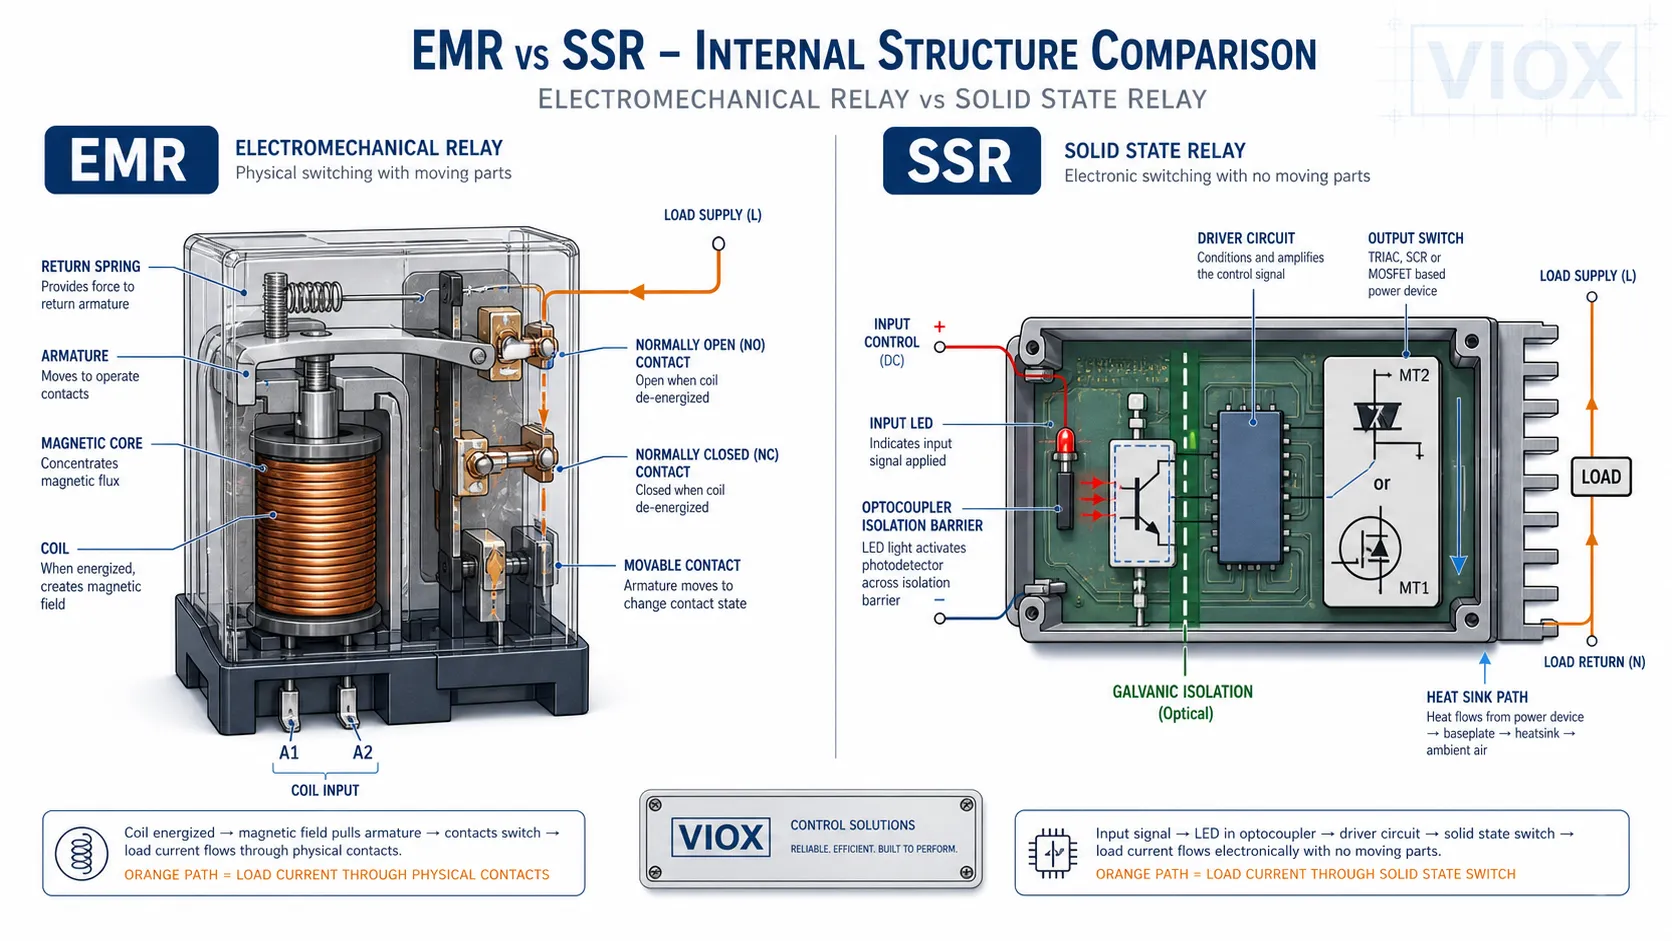
ອັນນີ້ເຮັດໃຫ້ EMR ມີສະພາບທີ່ບໍ່ສະອາດຫຼາຍ, ແຕ່ມັນຍັງຫມາຍຄວາມວ່າຜູ້ຕິດຕໍ່ດູດຊຶມຄວາມກົດດັນທີ່ປ່ຽນໄປ. ການໂຫຼດ inductive ເຊັ່ນ coils, solenoids, motors ຂະຫນາດນ້ອຍ, ແລະ coils contactor ສາມາດສ້າງ arcs ແລະແຮງດັນ transients ເມື່ອ switched.
SSR ການປ່ຽນເສັ້ນທາງ
In ເປັນ SSR, ກະແສໄຟຟ້າໄຫຼຜ່ານອຸປະກອນ semiconductor. ຜົນຜະລິດບໍ່ເຄີຍກາຍເປັນຊ່ອງຫວ່າງທາງອາກາດກົນຈັກ. ເມື່ອປິດ, semiconductor ຕັນປະຈຸບັນແຕ່ຍັງອະນຸຍາດໃຫ້ມີກະແສໄຟຟ້າຮົ່ວໄຫຼເລັກນ້ອຍ. ເມື່ອເປີດ, semiconductor ມີແຮງດັນຫຼຸດລົງຫຼືຄວາມຕ້ານທານ, ການຜະລິດຄວາມຮ້ອນ.
ສໍາລັບ AC SSRs, ປະເພດ zero-cross ສະຫຼັບຢູ່ໃກ້ກັບ AC waveform zero crossing, ເຊິ່ງຊ່ວຍຫຼຸດຜ່ອນສິ່ງລົບກວນໄຟຟ້າສໍາລັບການໂຫຼດຕໍ່ຕ້ານ. SSRs ເປີດແບບ Random-turn-on ໂດຍບໍ່ມີການລໍຖ້າສູນຂ້າມແລະຖືກນໍາໃຊ້ບ່ອນທີ່ການຄວບຄຸມໄລຍະຫຼືກໍານົດເວລາທີ່ຊັດເຈນແມ່ນຈໍາເປັນ. ສໍາລັບ DC SSRs, ການອອກແບບທີ່ອີງໃສ່ MOSFET ແມ່ນທົ່ວໄປ, ແລະການປິດກັ້ນ polarity ຫຼື bidirectional ຕ້ອງໄດ້ຮັບການກວດສອບຢ່າງລະມັດລະວັງ.
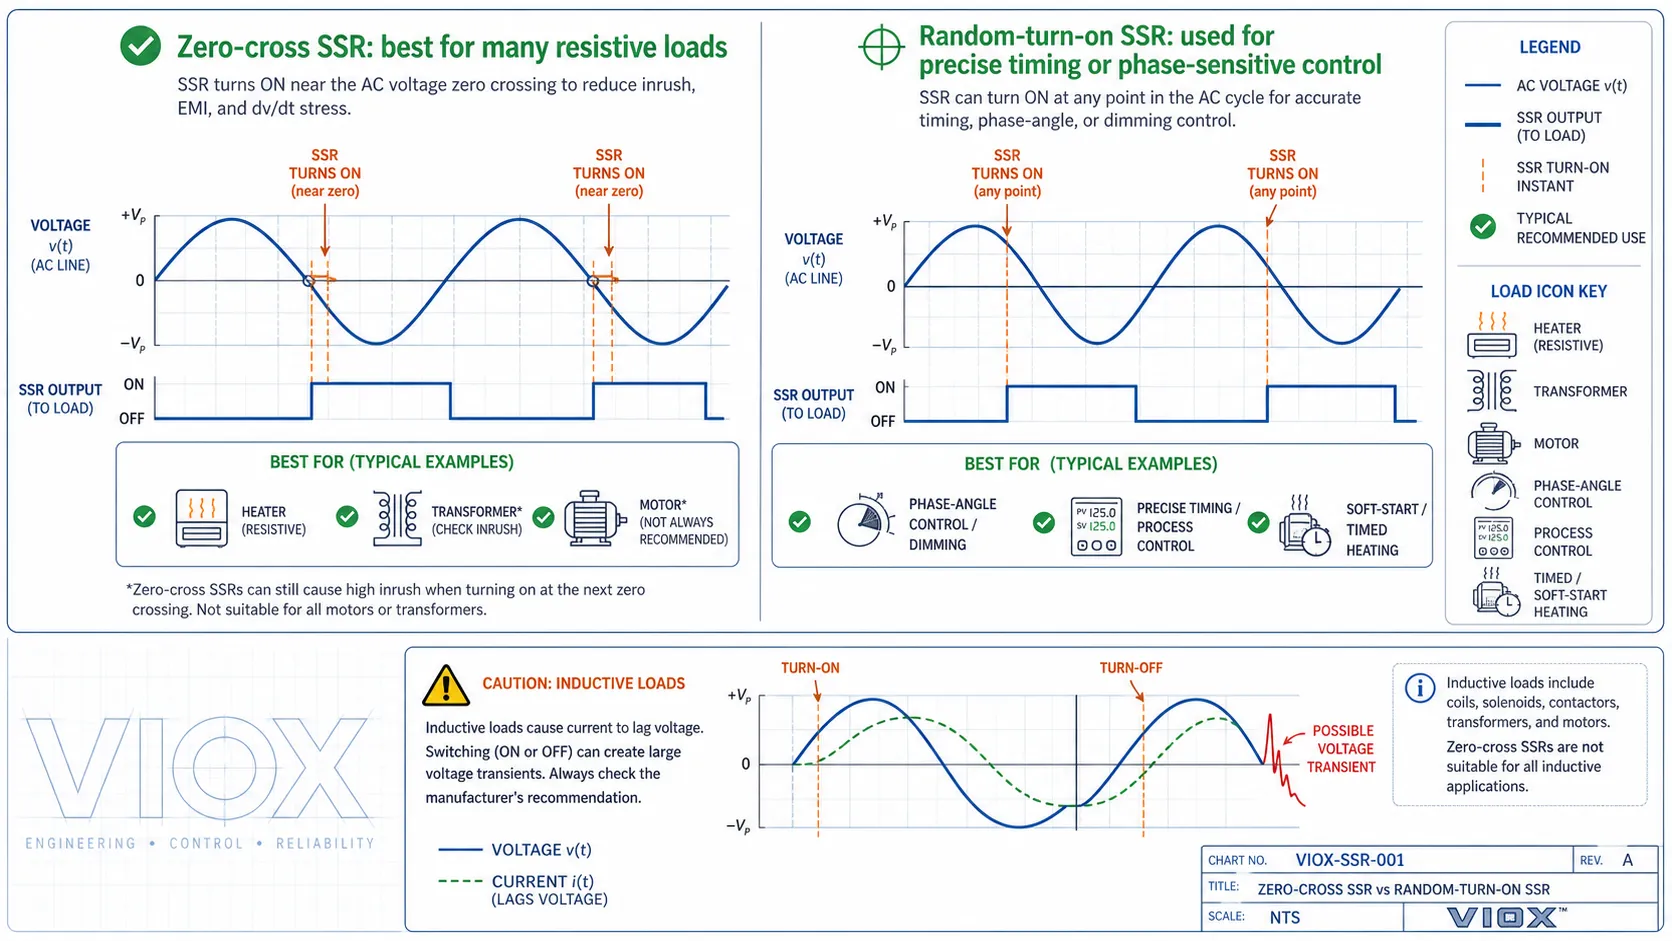
ການປ່ຽນສູນຂ້າມແມ່ນເປັນປະໂຫຍດ, ແຕ່ມັນບໍ່ແມ່ນປະໂຫຍດທົ່ວໄປ. ສໍາລັບການໂຫຼດ inductive ສູງເຊັ່ນ: ຫມໍ້ແປງ, ທໍ່ຂະຫນາດໃຫຍ່, ຫຼືບາງວົງຈອນທີ່ກ່ຽວຂ້ອງກັບມໍເຕີ, ປະຈຸບັນແລະແຮງດັນແມ່ນບໍ່ຢູ່ໃນໄລຍະ. Zero-cross SSR ທີ່ເລືອກພຽງແຕ່ເນື່ອງຈາກວ່າມັນ "ງຽບກວ່າ" ອາດຈະສ້າງແຮງດັນທີ່ບໍ່ຄາດຄິດ, ຄວາມກົດດັນໃນການເປີດ, ຫຼືພຶດຕິກໍາການສະຫຼັບທີ່ບໍ່ດີ. ສໍາລັບການໂຫຼດ inductive, ກວດເບິ່ງວ່າຜູ້ຜະລິດແນະນໍາ zero-cross, random-turn-on, snubber networks, surge suppression, ຫຼືອຸປະກອນສະຫຼັບທີ່ແຕກຕ່າງກັນ.
ຂໍ້ດີຂອງ Relay Electromechanical
1. ການຮົ່ວໄຫຼນອກລັດຕໍ່າຫຼາຍ
ເມື່ອການຕິດຕໍ່ EMR ເປີດແລະມີສຸຂະພາບດີ, ດ້ານການໂຫຼດແມ່ນແຍກອອກທາງຮ່າງກາຍ. ນີ້ເຮັດໃຫ້ EMRs ເປັນປະໂຫຍດທີ່ກະແສຮົ່ວໄຫຼຈະເຮັດໃຫ້ເກີດບັນຫາ, ເຊັ່ນ: ໂຄມໄຟທົດລອງຂະຫນາດນ້ອຍ, ວັດສະດຸປ້ອນ PLC, ວົງຈອນ impedance ສູງ, ຫຼືການໂຫຼດທີ່ຕ້ອງໄດ້ຮັບການ de-energized ຢ່າງແທ້ຈິງ.
2. ຄວາມທົນທານ overload ສັ້ນທີ່ດີ
ການຕິດຕໍ່ທາງກົນຈັກມັກຈະສາມາດທົນທານຕໍ່ເຫດການ inrush ສັ້ນຫຼື surge ໄດ້ດີກວ່າຜົນຜະລິດ semiconductor undersized. ນີ້ບໍ່ໄດ້ຫມາຍຄວາມວ່າ EMRs ສາມາດບໍ່ສົນໃຈການຈັດອັນດັບການຕິດຕໍ່, ແຕ່ມັນອະທິບາຍວ່າເປັນຫຍັງ EMRs ຍັງຄົງມີຢູ່ໃນວົງຈອນຄວບຄຸມທົ່ວໄປ.
3. ຮູບແບບການຕິດຕໍ່ແບບຍືດຫຍຸ່ນ
EMRs ສາມາດສະຫນອງ SPST, SPDT, DPDT, ແລະການຕິດຕໍ່ຫຼາຍຂົ້ວ. ທໍ່ດຽວສາມາດປ່ຽນວົງຈອນທີ່ໂດດດ່ຽວຫຼາຍອັນ, ເຊິ່ງເປັນປະໂຫຍດສໍາລັບການຕິດຕໍ່ກັນ, ຄວາມຄິດເຫັນກ່ຽວກັບສະຖານະການ, ແລະການຄວບຄຸມແຮງດັນປະສົມ.
4. ການແກ້ໄຂບັນຫາພາກສະຫນາມງ່າຍ
ນັກວິຊາການມັກຈະໄດ້ຍິນສຽງຄລິກ, ວັດແທກແຮງດັນຂອງທໍ່, ແລະທົດສອບຄວາມຕິດຕໍ່ຢ່າງຕໍ່ເນື່ອງ. ນີ້ເຮັດໃຫ້ EMRs ກົງໄປກົງມາໃນສະພາບແວດລ້ອມການບໍາລຸງຮັກສາຫຼາຍ.
ຂໍ້ເສຍຂອງ Relay Electromechanical
1. ຕິດຕໍ່ສວມໃສ່ແລະ arcing
ແຕ່ລະການດໍາເນີນງານສ້າງຄວາມກົດດັນກົນຈັກແລະໄຟຟ້າ. ການປ່ຽນການໂຫຼດ inductive ໂດຍບໍ່ມີການສະກັດກັ້ນທີ່ເຫມາະສົມສາມາດເຮັດໃຫ້ການຕິດຕໍ່ pitting, ການກໍ່ສ້າງກາກບອນ, ຫຼືການເຊື່ອມໂລຫະຕິດຕໍ່.
2. ຕິດຕໍ່ bounce
ໃນເວລາທີ່ການຕິດຕໍ່ໃກ້ຊິດ, ພວກເຂົາເຈົ້າອາດຈະ bounce ໄລຍະສັ້ນໆກ່ອນທີ່ຈະຕົກລົງ. ອັນນີ້ອາດສຳຄັນໃນການນັບ, ກຳມະຈອນ, ຫຼືວົງຈອນຕາມເຫດຜົນ.
3. ຈໍາກັດຄວາມຖີ່ຂອງການສະຫຼັບ
ສໍາລັບການສະຫຼັບຄວາມຖີ່ສູງ, ພາກສ່ວນກົນຈັກກາຍເປັນປັດໄຈຈໍາກັດ. ການເຮັດວຽກຊ້ໍາຊ້ອນຍັງຫຼຸດຜ່ອນຊີວິດກົນຈັກແລະໄຟຟ້າ.
4. ສຽງດັງ
ການຄລິກແມ່ນເປັນປະໂຫຍດສໍາລັບການແກ້ໄຂບັນຫາແຕ່ບໍ່ຕ້ອງການໃນອຸປະກອນທີ່ງຽບໆ, ຫ້ອງການ, ຫ້ອງທົດລອງ, ຫຼືເຄື່ອງຈັກທີ່ອ່ອນໄຫວ.
ຂໍ້ໄດ້ປຽບຂອງ Solid State Relays
1. ບໍ່ມີການສວມໃສ່ກົນຈັກ
SSR ບໍ່ມີການຍ້າຍລາຍຊື່ຜູ້ຕິດຕໍ່. In ການປ່ຽນແອັບພລິເຄຊັນເລື້ອຍໆ, ນີ້ມັກຈະເປັນເຫດຜົນທີ່ເຂັ້ມແຂງທີ່ສຸດທີ່ຈະເລືອກ SSR.
2. ສະຫຼັບໄວ ແລະງຽບ
SSR ການສະຫຼັບແມ່ນເອເລັກໂຕຣນິກ, ງຽບ, ແລະບໍ່ມີການຕີ. ນີ້ແມ່ນເປັນປະໂຫຍດໃນການຄວບຄຸມເຄື່ອງເຮັດຄວາມຮ້ອນ, ອຸປະກອນ semiconductor, ເຄື່ອງຫຸ້ມຫໍ່, ແລະຄໍາຮ້ອງສະຫມັກທີ່ມີວົງຈອນເປີດ / ປິດເລື້ອຍໆ.
3. ເຫມາະທີ່ດີສໍາລັບການຄວບຄຸມເຄື່ອງເຮັດຄວາມຮ້ອນ PID
ເຄື່ອງຄວບຄຸມອຸນຫະພູມມັກຈະປ່ຽນເຄື່ອງເຮັດຄວາມຮ້ອນຫຼາຍຄັ້ງຕໍ່ນາທີ. EMR ອາດຈະສວມໃສ່ຢ່າງໄວວາໃນບົດບາດນີ້, ໃນຂະນະທີ່ SSR ທີ່ມີຄວາມຮ້ອນທີ່ເຫມາະສົມສາມາດຮັບມືກັບການຂີ່ລົດຖີບເລື້ອຍໆ.
4. ຕ່ໍາ input drive ໃນປັດຈຸບັນໃນລະບົບການຄວບຄຸມຫຼາຍ
ວັດສະດຸປ້ອນ SSR ຈໍານວນຫຼາຍສາມາດຖືກຂັບເຄື່ອນໂດຍກົງໂດຍຜົນຜະລິດການຄວບຄຸມທີ່ມີພະລັງງານຕ່ໍາ, ເຖິງແມ່ນວ່າແຮງດັນແລະກະແສໄຟຟ້າທີ່ຕ້ອງການຍັງຕ້ອງກົງກັບຕົວຄວບຄຸມ.
ຂໍ້ເສຍຂອງ Solid State Relays
1. ກະແສຮົ່ວໄຫຼນອກລັດ
SSR ບໍ່ແມ່ນສຳຜັດເປີດທີ່ສົມບູນແບບ. ມັນມີກະແສຮົ່ວໃນສະຖານະປິດ. ສິ່ງນີ້ອາດເຮັດໃຫ້ພາລະນ້ອຍໆຍັງເຫຼື້ອມ, ເຮັດໃຫ້ອິນພຸດຄວາມຕ້ານສູງສັບສົນ, ຫຼືສ້າງແຮງດັນທີ່ວັດໄດ້ຢູ່ດ້ານພາລະ ເຖິງແມ່ນວ່າ SSR ປິດຢູ່.
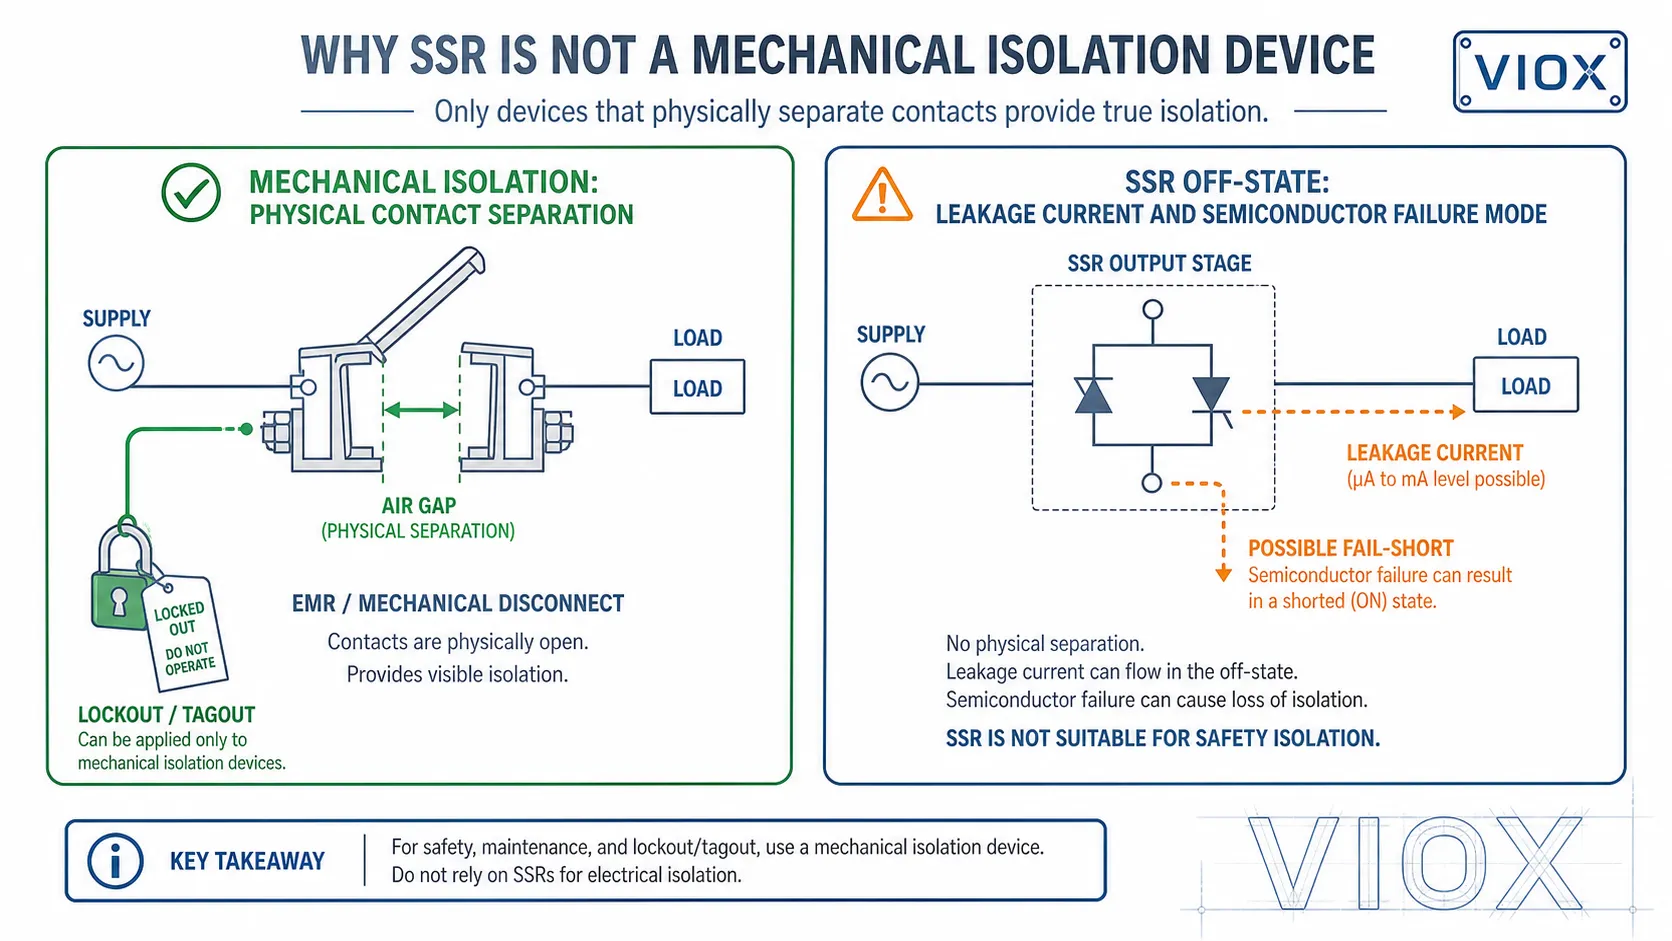
ຖ້າການໂຫຼດຕ້ອງຖືກແຍກອອກຢ່າງສົມບູນດ້ວຍການຮົ່ວໄຫຼໃກ້ສູນ, EMR, contactor, ຫຼືເຄື່ອງຕັດການເຊື່ອມຕໍ່ອາດຈະຕ້ອງການ.
2. ການຜະລິດຄວາມຮ້ອນແລະ derating
SSRs dissipate ຄວາມຮ້ອນໃນລະຫວ່າງການປະຕິບັດງານ. AC SSRs ໂດຍປົກກະຕິມີແຮງດັນຂາອອກ, ໃນຂະນະທີ່ DC MOSFET SSRs ມີການຕໍ່ຕ້ານ. ໃນກະແສໄຟຟ້າທີ່ສູງຂຶ້ນ, ຄວາມຮ້ອນນີ້ກາຍເປັນບັນຫາການອອກແບບທີ່ສໍາຄັນ.
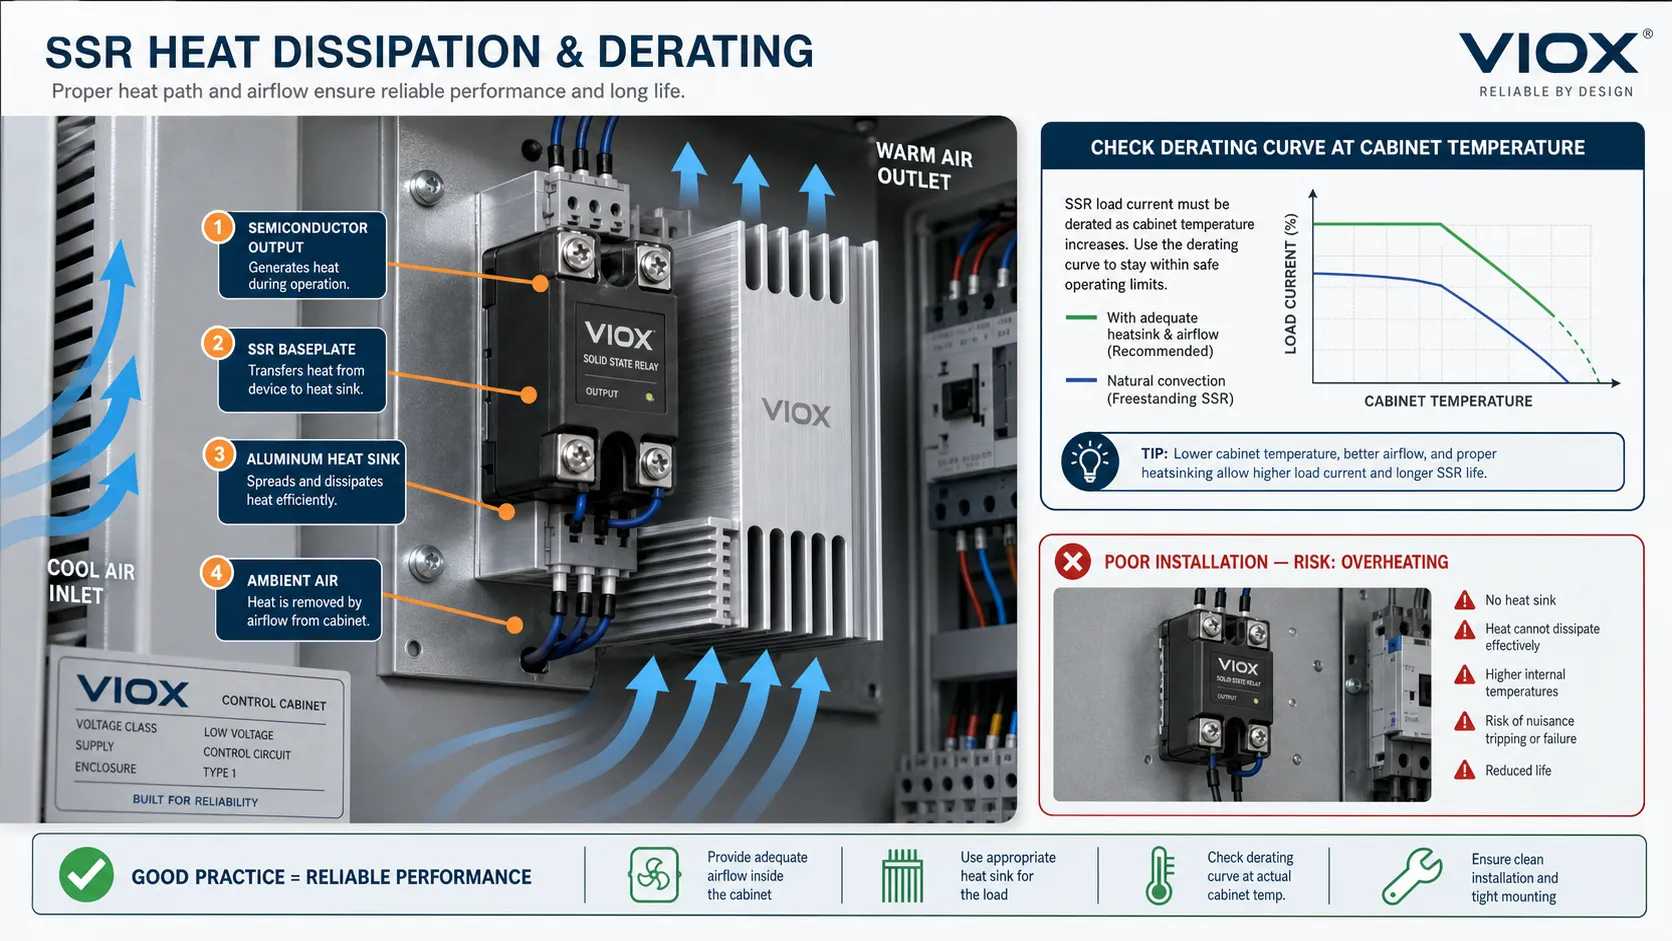
ນີ້ແມ່ນເຫດຜົນທີ່ວ່າແຜ່ນຂໍ້ມູນ SSR ປະກອບມີຊຸດລະບາຍຄວາມຮ້ອນ, ຄວາມຕ້ານທານຄວາມຮ້ອນ, ອຸນຫະພູມສະພາບແວດລ້ອມ, ແລະເສັ້ນໂຄ້ງ derating. ການຕິດຕັ້ງ SSR ໂດຍບໍ່ມີການລະບາຍຄວາມຮ້ອນທີ່ເຫມາະສົມແມ່ນຫນຶ່ງໃນສາເຫດທົ່ວໄປທີ່ສຸດຂອງຄວາມລົ້ມເຫຼວກ່ອນໄວອັນຄວນ.
3. ຄວາມອ່ອນໄຫວຂອງກະແສໄຟຟ້າແລະວົງຈອນສັ້ນ
Semiconductors ສາມາດລົ້ມເຫລວຢ່າງໄວວາພາຍໃຕ້ overvoltage, overcurrent, ຫຼືເງື່ອນໄຂ inrush ສູງ. ການປະສານງານຂອງຟິວທີ່ຖືກຕ້ອງ, ການສະກັດກັ້ນກະແສໄຟຟ້າ, ແລະການຈັບຄູ່ການໂຫຼດແມ່ນຈໍາເປັນ.
4. ຄວາມລົ້ມເຫຼວມັກຈະປາກົດເປັນສັ້ນ
ອຸປະກອນປ້ອນຂໍ້ມູນ SSR ເສຍຫາຍອາດຈະສັ້ນລົງ. In ຂໍ້ກໍານົດການປະຕິບັດ, ການໂຫຼດອາດຈະຍັງຄົງມີພະລັງເຖິງແມ່ນວ່າໃນເວລາທີ່ຄໍາສັ່ງ input ປິດ. ສໍາລັບການໂດດດ່ຽວທີ່ກ່ຽວຂ້ອງກັບຄວາມປອດໄພ, SSRs ບໍ່ຄວນຖືກປະຕິບັດເປັນການທົດແທນການໂດດດ່ຽວກົນຈັກເວັ້ນເສຍແຕ່ວ່າສະຖາປັດຕະຍະກໍາຄວາມປອດໄພສົມບູນໄດ້ຖືກອອກແບບແລະອະນຸມັດສໍາລັບຈຸດປະສົງນັ້ນ.
In ແຜງຄວບຄຸມເຄື່ອງຈັກ, ມາດຕະຖານເຊັ່ນ IEC/EN 60204-1 ສຸມໃສ່ການຕັດການເຊື່ອມຕໍ່ການສະຫນອງທີ່ເຫມາະສົມ, ການປ້ອງກັນການເລີ່ມຕົ້ນທີ່ບໍ່ຄາດຄິດ, ການຜູກມັດປ້ອງກັນແລະການຢັ້ງຢືນ. ຜົນຜະລິດ semiconductor ສາມາດເປັນສ່ວນຫນຶ່ງຂອງຫນ້າທີ່ຄວບຄຸມ, ແຕ່ມັນບໍ່ຄວນຖືກປະຕິບັດເປັນອຸປະກອນແຍກໄຟຟ້າ sole ສໍາລັບ lockout, ບໍາລຸງຮັກສາ, ຫຼືຄວາມປອດໄພຂອງບຸກຄະລາກອນ. ເມື່ອຕ້ອງການການໂດດດ່ຽວ, ໃຫ້ໃຊ້ອຸປະກອນຕັດການເຊື່ອມຕໍ່ກົນຈັກ ຫຼືການໂດດດ່ຽວທີ່ຖືກຈັດອັນດັບຢ່າງຖືກຕ້ອງໃນສະຖາປັດຕະຍະກຳຄວາມປອດໄພ.
Load Type ມີຄວາມສໍາຄັນຫຼາຍກ່ວາປະເພດ Relay
Relay ທີ່ຖືກຕ້ອງແມ່ນຂຶ້ນກັບການໂຫຼດຫຼາຍ.
| ປະເພດການໂຫຼດ | EMR fit | SSR fit | ໝາຍເຫດການເລືອກໃຊ້ |
|---|---|---|---|
| ເຄື່ອງເຮັດຄວາມຮ້ອນແບບຄວາມຕ້ານທານ | ດີ | ທີ່ດີເລີດສໍາລັບການຖີບລົດເລື້ອຍໆ | SSR ມັກຫຼາຍສຳລັບການຄວບຄຸມອຸນຫະພູມ PID |
| ໂຄມໄຟທົດລອງຫຼືການໂຫຼດສັນຍານຂະຫນາດນ້ອຍ | ດີ | ອາດຈະໄດ້ຮັບຜົນກະທົບຈາກກະແສໄຟຟ້າຮົ່ວໄຫຼ | ກວດເບິ່ງການໂຫຼດຕ່ໍາສຸດແລະການຮົ່ວໄຫຼ |
| ຄອຍຄອນແທັກເຕີ / ໂຊເລນອຍ | ດີກັບການສະກັດກັ້ນ | ເປັນໄປໄດ້, ແຕ່ປະເພດຜົນຜະລິດ ແລະການປ້ອງກັນກະແສໄຟຟ້າ | ການເຕະ inductive ຕ້ອງໄດ້ຮັບການຄວບຄຸມ |
| ມໍເຕີຂະຫນາດນ້ອຍ | ເປັນໄປໄດ້ຖ້າໃຫ້ຄະແນນ | ໃຊ້ຢ່າງລະມັດລະວັງ; inrush ແລະ inductive ພຶດຕິກໍາແມ່ນສໍາຄັນ | ພິຈາລະນາ contactor ຫຼື motor starter ສໍາລັບວົງຈອນພະລັງງານ |
| PLC ສະຫຼັບການປ້ອນຂໍ້ມູນ | ດີ | ເປັນໄປໄດ້, ແຕ່ການຮົ່ວໄຫຼອາດຈະເຮັດໃຫ້ເກີດສັນຍານທີ່ບໍ່ຖືກຕ້ອງ | ຈັບຄູ່ປະເພດການປ້ອນຂໍ້ມູນ ແລະເກນ |
| ການປ່ຽນຄວາມຖີ່ສູງ | ບໍ່ດີຫາປານກາງ | ແຂງແກ່ນ | SSR ຫຼີກເວັ້ນການສວມໃສ່ກົນຈັກ |
| ການໂດດດ່ຽວຄວາມປອດໄພ | ອຸປະກອນກົນຈັກມັກມັກ | ປົກກະຕິແລ້ວບໍ່ໄດ້ໃຊ້ຢ່າງດຽວ | SSR ການຮົ່ວໄຫຼ ແລະ ໂໝດລົ້ມເຫລວ-ສັ້ນຕ້ອງຖືກພິຈາລະນາ |
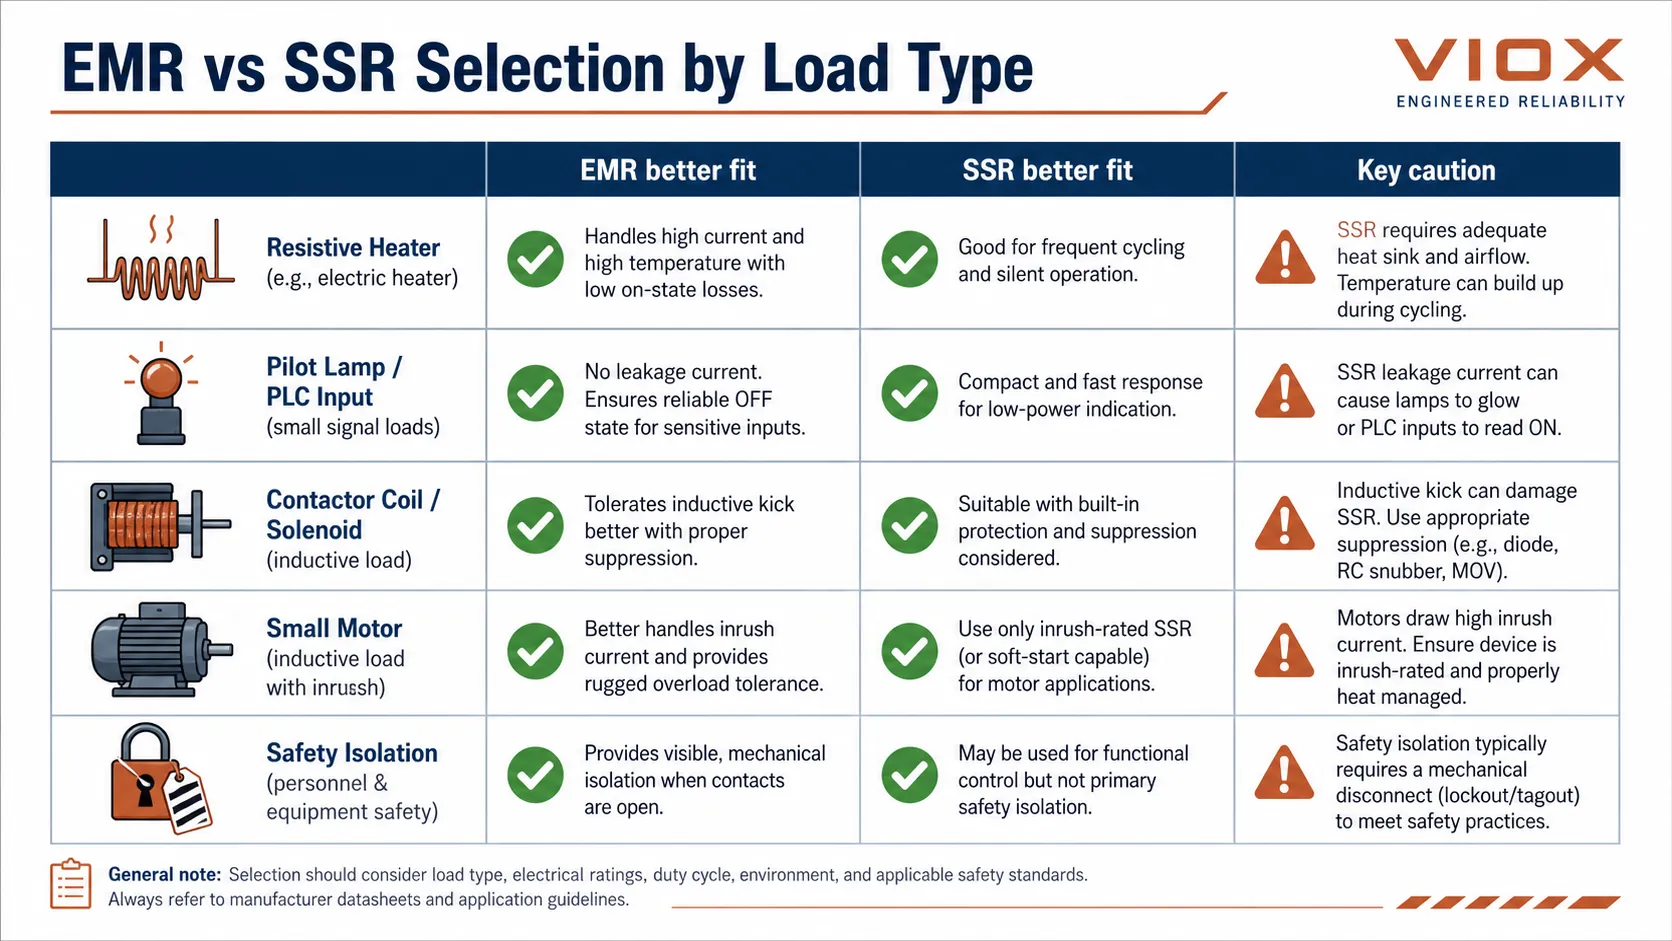
ຖ້າ relay ກໍາລັງຂັບລົດ coils contactor, solenoids, ຫຼື motor-control auxiliaries, ການສະກັດກັ້ນແລະຫນ້າທີ່ຕິດຕໍ່ກາຍເປັນສ່ວນຫນຶ່ງຂອງການຄັດເລືອກ, ບໍ່ແມ່ນຫຼັງຈາກນັ້ນ. ຄູ່ມືການຄວບຄຸມມໍເຕີຂອງ VIOX ອະທິບາຍວ່າ contactors, overload relays, ແລະອຸປະກອນປ້ອງກັນແບ່ງວຽກໃນວົງຈອນມໍເຕີແນວໃດ: ວິທີການເລືອກ Contactors, Overload Relays, ແລະ Circuit Breakers ສໍາລັບກໍາລັງມໍເຕີ. ສໍາລັບການປ້ອງກັນແບບຊົ່ວຄາວຂອງ coil, ເບິ່ງ ວິທີການເລືອກອຸປະກອນປ້ອງກັນແຮງດັນເກີນທີ່ເໝາະສົມສຳລັບ Contactors.
ມາດຕະຖານແລະຄະແນນທີ່ຈະກວດສອບກ່ອນທີ່ຈະສົມທຽບ EMR ແລະ SSR
ມາດຕະຖານບໍ່ພຽງແຕ່ເວົ້າວ່າ "EMR ແມ່ນດີກວ່າ" ຫຼື "SSR ແມ່ນດີກວ່າ." ພວກເຂົາກໍານົດວິທີການທົດສອບ, ຫມາຍ, ແລະນໍາໃຊ້ອຸປະກອນ. ຈຸດປະຕິບັດແມ່ນການປຽບທຽບ relay ພາຍໃຕ້ຄອບຄົວອຸປະກອນທີ່ຖືກຕ້ອງແລະຫນ້າທີ່ການໂຫຼດ.
| ເຂດ | ຄອບຄົວມາດຕະຖານທີ່ກ່ຽວຂ້ອງຫຼືກອບ | ເປັນຫຍັງມັນຈຶ່ງສໍາຄັນ |
|---|---|---|
| contactors ກົນຈັກໄຟຟ້າແລະ motor starters | IEC 60947-4-1 | ມໍເຕີແລະຫນ້າທີ່ contactor ແຕກຕ່າງຈາກການສະຫຼັບຕ້ານທານງ່າຍດາຍ |
| ຄວບຄຸມ Relay ແລະອຸປະກອນວົງຈອນຄວບຄຸມ | IEC 60947-5-1 | ຊ່ວຍກໍານົດພຶດຕິກໍາການສະຫຼັບວົງຈອນການຄວບຄຸມແລະການຈັດອັນດັບ |
| ຕົວຄວບຄຸມມໍເຕີ semiconductor ແລະ starters | IEC 60947-4-2 | ທີ່ກ່ຽວຂ້ອງໃນເວລາທີ່ອຸປະກອນ semiconductor ຄວບຄຸມ AC ວົງຈອນມໍເຕີ |
| ຕົວຄວບຄຸມ semiconductor/contactors ສໍາລັບການໂຫຼດທີ່ບໍ່ແມ່ນມໍເຕີ AC | IEC 60947-4-3 | ທີ່ກ່ຽວຂ້ອງສໍາລັບ SSR ການຄວບຄຸມພະລັງງານຂອງເຄື່ອງເຮັດຄວາມຮ້ອນແລະການໂຫຼດ AC ອື່ນໆ |
| ອຸປະກອນໄຟຟ້າເຄື່ອງຈັກ | IEC/EN 60204-1 | ສິ່ງສໍາຄັນສໍາລັບການຕັດການເຊື່ອມຕໍ່ການສະຫນອງ, ການແຍກຄວາມປອດໄພ, ແລະການປ້ອງກັນການເລີ່ມຕົ້ນທີ່ບໍ່ຄາດຄິດ |
| ອຸປະກອນຄວບຄຸມອຸດສາຫະກໍາອາເມລິກາເຫນືອ | UL 508 ແລະຄວາມຕ້ອງການລາຍຊື່ທີ່ກ່ຽວຂ້ອງ | ສຳຄັນສຳລັບການອະນຸມັດຂອງຄະນະ ແລະ ຄວາມເໝາະສົມຂອງອົງປະກອບໃນ UL ໂຄງການທີ່ຮັດກຸມ |
ສໍາລັບຜູ້ຊື້, ບົດຮຽນແມ່ນງ່າຍດາຍ: ປຽບທຽບການພິມ relay rating ກັບປະເພດການໂຫຼດທີ່ແທ້ຈິງ. Relay ທີ່ເບິ່ງເຫມາະສົມໂດຍປະຈຸບັນຢ່າງດຽວອາດຈະບໍ່ເຫມາະສົມເມື່ອການປ່ຽນຫນ້າທີ່, ຄວາມຮ້ອນ, ການຮົ່ວໄຫຼ, ການປົກປ້ອງວົງຈອນສັ້ນ, ຫຼືການແຍກຄວາມປອດໄພຖືກພິຈາລະນາ.
AC SSR vs DC SSR: ຢ່າປະປົນກັນ
ຫນຶ່ງໃນຄວາມຜິດພາດການເລືອກ SSR ທີ່ພົບເລື້ອຍທີ່ສຸດແມ່ນການສົມມຸດວ່າຜົນຜະລິດ SSR ແມ່ນທົ່ວໄປ.
ອັນ AC SSR ມັກຈະໃຊ້ອຸປະກອນຜົນຜະລິດ TRIAC ຫຼື SCR. ມັນຖືກອອກແບບມາສໍາລັບການໂຫຼດ AC ແລະອາດຈະອີງໃສ່ AC waveform crossing zero ເພື່ອປິດ. ມັນບໍ່ເຫມາະສົມສໍາລັບ DC load switching ເວັ້ນເສຍແຕ່ວ່າແຜ່ນຂໍ້ມູນຈະເວົ້າຢ່າງຈະແຈ້ງ.
A DC SSR ມັກຈະໃຊ້ MOSFETs ຫຼື IGBTs. ມັນຕ້ອງໄດ້ຮັບການເລືອກສໍາລັບ DC ແຮງດັນ, ປະຈຸບັນ, polarity, ແລະບາງຄັ້ງການສະກັດສອງທິດທາງ. ບາງ DC SSRs ມີຄວາມອ່ອນໄຫວທາງດ້ານຂົ້ວ; ຄົນອື່ນໃຊ້ການຈັດການ MOSFET ກັບຄືນໄປບ່ອນເພື່ອສະກັດສອງທິດທາງ.
ປ້າຍຊື່ "SSR" ພຽງແຕ່ບອກທ່ານກ່ຽວກັບເຕັກໂນໂລຊີສະຫຼັບ. ມັນບໍ່ໄດ້ບອກທ່ານວ່າຜົນຜະລິດແມ່ນເຫມາະສົມສໍາລັບ AC, DC, ການໂຫຼດຕ້ານທານ, ການໂຫຼດ inductive, ຫຼືການໂຫຼດມໍເຕີ.
ຮູບແບບຄວາມລົ້ມເຫຼວ: ສິ່ງທີ່ທີມງານບໍາລຸງຮັກສາຄວນຄາດຫວັງ
| ອາການ | EMR ອາດຈະເປັນສາເຫດ | SSR ອາດຈະເປັນສາເຫດ |
|---|---|---|
| ການໂຫຼດຈະເປີດຢູ່ເມື່ອຄຳສັ່ງປິດ | ໜ້າສຳຜັດເຊື່ອມຕິດກັນ | ການຜະລິດ semiconductor ລົ້ມເຫລວສັ້ນ, ການຮົ່ວໄຫຼສັບສົນການໂຫຼດຂະຫນາດນ້ອຍ |
| ໂຫຼດບໍ່ເຮັດວຽກ | Coil ຄວາມລົ້ມເຫຼວ, ຄວາມເສຍຫາຍຕິດຕໍ່, ກົນໄກທີ່ແຕກຫັກ | ຄວາມລົ້ມເຫຼວຂອງວົງຈອນ input, ຜົນຜະລິດ semiconductor ເປີດ, ຄວາມເສຍຫາຍຄວາມຮ້ອນ |
| ເນື່ອງດໍາເນີນງານ | ຕິດຕໍ່ການຜຸພັງ, ແຮງດັນຂອງທໍ່ອ່ອນ, ການສັ່ນສະເທືອນ | ອຸນຫະພູມສູງເກີນໄປ, ເສັ້ນທາງສັນຍານປ້ອນຂໍ້ມູນ, ຄວາມເສຍຫາຍຊົ່ວຄາວ |
| ສັນຍານຄວບຄຸມມີຢູ່ ແຕ່ຜົນຜະລິດບໍ່ສະຖຽນ | ຕິດຕໍ່ bounce ຫຼື chatter ກົນຈັກ | ຜິດ SSR ປະເພດ, ການຮົ່ວໄຫຼ, ຄວາມຮ້ອນ, ຫຼືການໂຫຼດບໍ່ເຂົ້າກັນໄດ້ |
| ອຸປະກອນຮ້ອນ | ບັນຫາການຕິດຂັດ ຫຼື ການຕິດຂັດຫຼາຍເກີນໄປ | ຂະໜາດນ້ອຍ SSR, ແຜ່ນລະບາຍຄວາມຮ້ອນທີ່ຂາດຫາຍໄປ, ການລະບາຍຄວາມຮ້ອນບໍ່ດີ |
ມຸມເບິ່ງພາກສະຫນາມນີ້ແມ່ນສໍາຄັນເພາະວ່າການປ່ຽນ EMR ກັບ SSR ສາມາດປ່ຽນພຶດຕິກໍາຄວາມລົ້ມເຫຼວຂອງເຄື່ອງຈັກ. SSR ອາດຈະແກ້ໄຂບັນຫາການສວມໃສ່ກົນຈັກແຕ່ແນະນໍາບັນຫາການຮົ່ວໄຫຼ ຫຼືຄວາມຮ້ອນ.
ເມື່ອໃດທີ່ທ່ານຄວນເລືອກ EMR?
ເລືອກ relay ກົນຈັກໄຟຟ້າເມື່ອ:
- ຄວາມຖີ່ຂອງການປ່ຽນແມ່ນຕໍ່າ ຫຼືປານກາງ
- ການຮົ່ວໄຫຼນອກລັດຈະຕ້ອງເປັນເກືອບສູນ
- ຕ້ອງການຕິດຕໍ່ພົວພັນໂດດດ່ຽວຫຼາຍ
- ການໂຫຼດອາດຈະກ່ຽວຂ້ອງກັບເຫດການ inrush ສັ້ນຫຼື surge
- ນັກວິຊາການພາກສະຫນາມຕ້ອງການການທົດສອບຢ່າງຕໍ່ເນື່ອງງ່າຍ
- ຄວາມອ່ອນໄຫວດ້ານຄ່າໃຊ້ຈ່າຍແມ່ນສູງ
- ວົງຈອນຮຽກຮ້ອງໃຫ້ມີພຶດຕິກໍາການຕິດຕໍ່ NO / NC / ການປ່ຽນແປງທີ່ຄຸ້ນເຄີຍ
EMRs ຍັງຄົງເປັນທາງເລືອກທີ່ເຂັ້ມແຂງສໍາລັບແຜງຄວບຄຸມທົ່ວໄປ, interlocking, signaling, ວົງຈອນປຸກ, ແລະຜົນຜະລິດ relay ຈັບເວລາຫຼາຍ. ສໍາລັບຄໍາຮ້ອງສະຫມັກກໍານົດເວລາ, ເບິ່ງ Relay ທຽບກັບ Timer ແລະ ວິທີການເລືອກ Relay Timer.
ເມື່ອໃດທີ່ທ່ານຄວນເລືອກ SSR?
ເລືອກ Relay ສະຖານະແຂງເມື່ອ:
- ຄວາມຖີ່ຂອງການປ່ຽນແມ່ນສູງ
- ການດໍາເນີນງານແບບງຽບແມ່ນຕ້ອງການ
- ການຕິດຕໍ່ bounce ບໍ່ສາມາດທົນທານໄດ້
- ການໂຫຼດສ່ວນໃຫຍ່ແມ່ນທົນທານຕໍ່, ເຊັ່ນເຄື່ອງເຮັດຄວາມຮ້ອນ
- ລະບົບການຄວບຄຸມການນໍາໃຊ້ການເປີດ / ປິດຮອບວຽນເລື້ອຍໆ
- ຊີວິດກົນຈັກຍາວແມ່ນມີຄວາມສໍາຄັນຫຼາຍກ່ວາການຮົ່ວໄຫຼອອກຈາກລັດຕ່ໍາສຸດ
- ການຫລົ້ມຈົມຄວາມຮ້ອນທີ່ເຫມາະສົມແລະການປ້ອງກັນສາມາດຖືກອອກແບບເຂົ້າໄປໃນກະດານ
SSR ການເລືອກຄວນປະກອບມີການຄຳນວນຄວາມຮ້ອນ, ປະເພດການໂຫຼດ, ກະແສໄຟຟ້າແຮງດັນ, ກະແສໄຟຟ້າຮົ່ວ, ປະເພດຜົນຜະລິດ, ການປ້ອງກັນກະແສໄຟຟ້າ, ແລະການປ້ອງກັນລັດວົງຈອນ.
ຄວາມຜິດພາດທົ່ວໄປ EMR vs SSR ຄວາມຜິດພາດການເລືອກ
ຄວາມຜິດພາດ 1: ການເລືອກ SSR ເພາະວ່າມັນຟັງໄດ້ກ້າວຫນ້າກວ່າ
SSR ບໍ່ດີກວ່າອັດຕະໂນມັດ. ຖ້າແອັບພລິເຄຊັນຕ້ອງການການຕິດຕໍ່ທີ່ແທ້ຈິງ, ຄວາມທົນທານຕໍ່ກະແສໄຟຟ້າສູງ, ຫຼືການທົດສອບພາກສະຫນາມງ່າຍໆ, EMR ອາດຈະປະຕິບັດໄດ້ຫຼາຍກວ່າ.
ຄວາມຜິດພາດ 2: ບໍ່ສົນໃຈ SSR ກະແສຮົ່ວໄຫຼ
ກະແສໄຟຟ້າຮົ່ວໄຫຼສາມາດເຮັດໃຫ້ໂຄມໄຟຂະໜາດນ້ອຍສະຫວ່າງ ຫຼືເຮັດໃຫ້ເກີດການປ້ອນຂໍ້ມູນ PLC ອ່ານບໍ່ຖືກຕ້ອງ. ປຽບທຽບກະແສການຮົ່ວໄຫຼຂອງ SSR ສະເໝີກັບເກນການໂຫຼດ ຫຼື ການປ້ອນຂໍ້ມູນ.
ຄວາມຜິດພາດ 3: ລືມ SSR ການກະຈາຍຄວາມຮ້ອນ
SSR ທີ່ຖືກປະເມີນດ້ວຍໄຟຟ້າສໍາລັບກະແສໄຟຟ້າອາດຈະຍັງລົ້ມເຫລວຖ້າມັນຖືກຕິດຕັ້ງໂດຍບໍ່ມີເຄື່ອງລະບາຍຄວາມຮ້ອນທີ່ຕ້ອງການ, ການໄຫຼວຽນຂອງອາກາດ, ຫຼື derating.
In ສະຖານະການສ້າງກະດານທົ່ວໄປຫນຶ່ງ, SSR ທີ່ເຮັດວຽກໃນລະຫວ່າງການທົດສອບ bench ສັ້ນລົ້ມເຫລວໃນພາຍຫລັງໃນຕູ້ຫນາແຫນ້ນເນື່ອງຈາກວ່າອຸນຫະພູມ enclosure ສູງກວ່າ bench ຫ້ອງທົດລອງຫຼາຍ. ການຈັດອັນດັບຂອງ nameplate ໃນປັດຈຸບັນບໍ່ແມ່ນບັນຫາທີ່ແທ້ຈິງ; ການກວດສອບ derating ທີ່ຂາດຫາຍໄປແມ່ນ. ສໍາລັບແຜງຄວບຄຸມເຄື່ອງເຮັດຄວາມຮ້ອນ, ໃຫ້ອ່ານເສັ້ນໂຄ້ງ derating SSR ຢູ່ສະເໝີທີ່ອຸນຫະພູມຕູ້ທີ່ຄາດໄວ້ ແລະ ກວດສອບພື້ນຜິວທີ່ຕິດທໍ່ຄວາມຮ້ອນ.
ຄວາມຜິດພາດ 4: ການນໍາໃຊ້ EMR ຕິດຕໍ່ພົວພັນສໍາລັບການຂີ່ລົດຈັກເລື້ອຍໆ
Relay ກົນຈັກທີ່ໃຊ້ສໍາລັບການຄວບຄຸມອຸນຫະພູມຢ່າງໄວວາອາດຈະສວມໃສ່ຢ່າງໄວວາ. SSR ມັກຈະດີກວ່າສໍາລັບການປ່ຽນເຄື່ອງເຮັດຄວາມຮ້ອນເລື້ອຍໆຖ້າການອອກແບບຄວາມຮ້ອນຖືກຕ້ອງ.
ຄວາມຜິດພາດ 5: ປ່ຽນການໂຫຼດ inductive ໂດຍບໍ່ມີການສະກັດກັ້ນ
ທັງ EMRs ແລະ SSRs ຕ້ອງການການປົກປ້ອງຈາກ inductive transients. EMRs ອາດຈະທົນທຸກການຕິດຕໍ່; SSRs ອາດຈະໄດ້ຮັບແຮງດັນແຮງເກີນຂອງ semiconductor.
ອັນນີ້ເປັນສິ່ງສໍາຄັນໂດຍສະເພາະເມື່ອປ່ຽນ EMR ດ້ວຍ SSR. ການຕິດຕໍ່ relay ເກົ່າອາດຈະທົນທານຕໍ່ບາງຄັ້ງ coil kickback ຫຼື inrush ສໍາລັບປີ; ຜົນຜະລິດ semiconductor ໃໝ່ ອາດຈະລົ້ມເຫລວໄວກວ່າຖ້າພະລັງງານຊົ່ວຄາວດຽວກັນບໍ່ໄດ້ຖືກຄວບຄຸມ.
ຄວາມຜິດພາດ 6: ການປິ່ນປົວ SSR ເປັນອຸປະກອນແຍກຄວາມປອດໄພ
SSR ມີກະແສໄຟຟ້າຮົ່ວໄຫຼ ແລະອາດຈະເຮັດວຽກສັ້ນ. ຖ້າຕ້ອງການຄວາມປອດໄພຂອງບຸກຄະລາກອນ ຫຼືການໂດດດ່ຽວການບຳລຸງຮັກສາ, ໃຫ້ໃຊ້ອຸປະກອນແຍກກົນຈັກ ຫຼື ສະຖາປັດຕະຍະກຳຄວາມປອດໄພທີ່ມີຄະແນນຢ່າງຖືກຕ້ອງ.
ຄວາມຜິດພາດ 7: ການໃຊ້ Zero-cross SSRs ສໍາລັບການໂຫຼດຜິດ
Zero-cross SSRs ມັກຈະດີເລີດສໍາລັບເຄື່ອງເຮັດຄວາມຮ້ອນແບບຕ້ານທານ, ແຕ່ພວກມັນບໍ່ແມ່ນທາງເລືອກທີ່ຖືກຕ້ອງໂດຍອັດຕະໂນມັດສໍາລັບຫມໍ້ແປງ, ການໂຫຼດ inductive ຂະຫນາດໃຫຍ່, ຫຼືຄໍາຮ້ອງສະຫມັກທີ່ລະອຽດອ່ອນໄລຍະ. ໃນເວລາທີ່ການໂຫຼດກະແສໄຟຟ້າຊ້າແຮງດັນ, ພຶດຕິກໍາການສະຫຼັບສາມາດແຕກຕ່າງຈາກສິ່ງທີ່ງ່າຍດາຍ "ເປີດຢູ່ທີ່ສູນແຮງດັນ" ຄໍາອະທິບາຍແນະນໍາ.
ລາຍການຄັດເລືອກ
ກ່ອນທີ່ຈະເລືອກ EMR ຫຼື SSR, ໃຫ້ກວດເບິ່ງ:
| ກວດສອບ | ເປັນຫຍັງມັນຈຶ່ງສໍາຄັນ |
|---|---|
| ປະເພດການໂຫຼດ | ຕ້ານທານ, inductive, capacitive, motor, heater, signal |
| AC ຫຼື DC ຜົນຜະລິດ | SSR ປະເພດຜົນຜະລິດຕ້ອງກົງກັບປະເພດການໂຫຼດປັດຈຸບັນ |
| ໂຫຼດປະຈຸບັນແລະ inrush | ກໍານົດການຈັດອັນດັບການຕິດຕໍ່ຫຼືຄວາມກົດດັນຂອງ semiconductor |
| ສະຫຼັບຄວາມຖີ່ | ຄວາມມັກຄວາມຖີ່ສູງ SSR; ຄວາມຖີ່ຕໍ່າມັກຈະເຫມາະສົມກັບ EMR |
| ການຮົ່ວໄຫຼຄວາມທົນທານໃນປະຈຸບັນ | ສຳຄັນສຳລັບການໂຫຼດຂະໜາດນ້ອຍ ແລະ ວັດສະດຸປ້ອນ PLC |
| ການລະບາຍຄວາມຮ້ອນ | ສໍາຄັນສໍາລັບ SSR ການຈັດອັນດັບປັດຈຸບັນ ແລະຊີວິດ |
| ການສະກັດກັ້ນກະແສໄຟຟ້າ | ຕ້ອງການສໍາລັບ coils, solenoids, motors, ແລະວົງຈອນ transient-ມັກ |
| ຄວາມຕ້ອງການຮູບແບບຄວາມລົ້ມເຫຼວ | EMR ແລະ SSR ລົ້ມເຫລວແຕກຕ່າງກັນ |
| ແບບຟອມຕິດຕໍ່ | EMR ສາມາດສະໜອງການຕິດຕໍ່ NO/NC/changeover ໄດ້ຢ່າງງ່າຍດາຍ |
| ການໂດດດ່ຽວຄວາມປອດໄພ | ປົກກະຕິແລ້ວຮຽກຮ້ອງໃຫ້ມີອຸປະກອນການໂດດດ່ຽວກົນຈັກ |
ຄຳຖາມທີ່ພົບເລື້ອຍ
ເປັນ SSR ດີກວ່າ relay electromechanical ບໍ?
ບໍ່ສະເຫມີ. SSRs ແມ່ນດີກວ່າສໍາລັບການງຽບ, ໄວ, ປ່ຽນເລື້ອຍໆ. EMRs ມັກຈະດີກວ່າເມື່ອທ່ານຕ້ອງການການຮົ່ວໄຫຼໃກ້ສູນ, ຮູບແບບການຕິດຕໍ່ຫຼາຍ, ຄວາມທົນທານຕໍ່ກະແສໄຟຟ້າ, ຫຼືການແກ້ໄຂບັນຫາງ່າຍໆ.
SSR ປິດການໂຫຼດໝົດບໍ?
ບໍ່ຢູ່ໃນລັກສະນະດຽວກັນກັບການຕິດຕໍ່ກົນຈັກເປີດ. SSRs ມີກະແສໄຟຟ້າຮົ່ວໄຫຼນອກລັດ, ດັ່ງນັ້ນການໂຫຼດຂະຫນາດນ້ອຍຫຼືວັດສະດຸປ້ອນທີ່ມີ impedance ສູງອາດຈະຍັງເຫັນແຮງດັນຫຼືປະຈຸບັນ.
ເປັນຫຍັງ SSR ຕ້ອງການເຄື່ອງລະບາຍຄວາມຮ້ອນ?
SSR ສ້າງຄວາມຮ້ອນເນື່ອງຈາກຜົນອອກຂອງ semiconductor ຂອງມັນມີແຮງດັນ ຫຼືຄວາມຕ້ານທານ. ຢູ່ທີ່ກະແສໄຟຟ້າທີ່ສູງຂຶ້ນ, ຄວາມຮ້ອນນັ້ນຕ້ອງຖືກຖອດອອກຜ່ານຊຸດລະບາຍຄວາມຮ້ອນ, ແຜ່ນຍຶດຕິດ, ຫຼື derating ທີ່ເຫມາະສົມ.
ຂ້ອຍສາມາດປ່ຽນ EMR ດ້ວຍ SSR ໂດຍກົງໄດ້ບໍ?
ພຽງແຕ່ຫຼັງຈາກການກວດສອບປະເພດຜົນຜະລິດ, ປະຈຸບັນໂຫຼດ, ກະແສໄຟຟ້າ inrush, ກະແສຮົ່ວໄຫຼ, ການແຜ່ກະຈາຍຄວາມຮ້ອນ, ແຮງດັນການຄວບຄຸມ, ແລະຮູບແບບຄວາມລົ້ມເຫຼວ. ອຸປະກອນທີ່ເຂົ້າກັນໄດ້ກັບ pin ຫຼືເຂົ້າກັນໄດ້ກັບແຮງດັນອາດຈະຍັງປະຕິບັດຕົວແຕກຕ່າງກັນ.
Relay ໃດທີ່ດີກວ່າສໍາລັບການຄວບຄຸມເຄື່ອງເຮັດຄວາມຮ້ອນ?
ສໍາລັບການສະຫຼັບເຄື່ອງເຮັດຄວາມຮ້ອນເລື້ອຍໆ, SSR ມັກຈະເປັນທີ່ມັກເພາະມັນບໍ່ມີການສວມໃສ່ຕິດຕໍ່ ແລະສາມາດສະຫຼັບໄດ້ຢ່າງງຽບໆ. ການຫລົ້ມຈົມຄວາມຮ້ອນ ແລະ ການຂັດກະແສກະແສໄຟຟ້າຕ້ອງຖືກຕ້ອງ.
relay ໃດທີ່ດີກວ່າສໍາລັບ PLC ສັນຍານ input?
EMR ຕິດຕໍ່ພົວພັນມັກຈະງ່າຍກວ່າເມື່ອການປ້ອນຂໍ້ມູນຕ້ອງເຫັນການຕິດຕໍ່ແຫ້ງແທ້. SSR ຜົນອອກມາສາມາດເຮັດວຽກໄດ້, ແຕ່ການຮົ່ວໄຫຼຂອງກະແສໄຟຟ້າ ແລະຈຸດປ້ອນຂໍ້ມູນຕ້ອງຖືກກວດສອບ.
ຈະເກີດຫຍັງຂຶ້ນເມື່ອ SSR ລົ້ມເຫລວ?
ຄວາມລົ້ມເຫລວຫຼາຍ SSR ປະກົດວ່າເປັນຜົນຜະລິດທີ່ສັ້ນລົງ, ຊຶ່ງຫມາຍຄວາມວ່າການໂຫຼດອາດຈະຢູ່ຕໍ່ໄປ. ນີ້ແມ່ນເຫດຜົນທີ່ວ່າ SSRs ບໍ່ຄວນຖືກນໍາໃຊ້ເປັນອຸປະກອນແຍກພຽງແຕ່ສໍາລັບການບໍາລຸງຮັກສາຫຼືການປິດຄວາມປອດໄພທີ່ສໍາຄັນ.
SSRs ສາມາດປ່ຽນມໍເຕີໄດ້ບໍ?
SSRs ບາງອັນສາມາດປ່ຽນການໂຫຼດຂອງມໍເຕີໄດ້ຖ້າຈັດອັນດັບໂດຍສະເພາະສໍາລັບຫນ້າທີ່ນັ້ນ, ແຕ່ການກະຕຸ້ນຂອງມໍເຕີແລະຄວາມກົດດັນ inductive ຕ້ອງໄດ້ຮັບການພິຈາລະນາ. ສໍາລັບວົງຈອນມໍເຕີຫຼາຍ, contactors, overload relays, motor starters, or dedicated soft starters ແມ່ນເຫມາະສົມກວ່າ.
ສະຫຼຸບ
ການຕັດສິນໃຈ EMR ທຽບກັບ SSR ບໍ່ແມ່ນຄໍາຖາມຍົກລະດັບເຕັກໂນໂລຢີ. ມັນເປັນຄໍາຖາມທີ່ເຫມາະສົມກັບຄໍາຮ້ອງສະຫມັກ.
ເລືອກ EMR ເມື່ອທ່ານຕ້ອງການການຮົ່ວໄຫຼຕ່ໍາ, ການຕິດຕໍ່ກົນຈັກ, ຮູບແບບການຕິດຕໍ່ຫຼາຍ, ຄວາມທົນທານຕໍ່ແຮງດັນ, ແລະການແກ້ໄຂບັນຫາພາກສະຫນາມໄດ້ງ່າຍ.
ເລືອກ SSR ໃນເວລາທີ່ທ່ານຕ້ອງການປະຕິບັດງານງຽບ, ຄວາມຖີ່ຂອງການສະຫຼັບສູງ, ບໍ່ມີການຕິດຕໍ່ bounce, ແລະຊີວິດຍາວໃນຄໍາຮ້ອງສະຫມັກສະຫຼັບຊ້ໍາຊ້ອນ, ໂດຍສະເພາະແມ່ນການຄວບຄຸມຄວາມຮ້ອນຕ້ານທານ.
ສໍາລັບ VIOX ຄໍາຮ້ອງສະຫມັກແຜງຄວບຄຸມ, ວິທີການເລືອກທີ່ປອດໄພທີ່ສຸດແມ່ນເລີ່ມຕົ້ນດ້ວຍປະເພດການໂຫຼດ, ຄວາມຖີ່ຂອງການສະຫຼັບ, ຄວາມທົນທານຕໍ່ການຮົ່ວໄຫຼ, ການອອກແບບຄວາມຮ້ອນ, ແລະຮູບແບບຄວາມລົ້ມເຫຼວ. ຫຼັງຈາກນັ້ນ, ເລືອກ EMR ຫຼື SSR ໂດຍອີງໃສ່ພຶດຕິກໍາຕົວຈິງຂອງວົງຈອນ, ບໍ່ແມ່ນການສົມມຸດຕິຖານວ່າເຕັກໂນໂລຊີຫນຶ່ງແມ່ນສະເຫມີໄປທີ່ດີກວ່າ.
ແຫຼ່ງຂໍ້ມູນທີ່ນຳໃຊ້
- ຫຼັກການປະຕິບັດການ Relay ແລະການກໍ່ສ້າງ Relay electromechanical
- ການດໍາເນີນງານຂອງ Solid-state Relay, ຄຸນລັກສະນະ, ການປ່ຽນສູນຂ້າມ, ແລະຕົວກໍານົດການ
- ພາບລວມຂອງ Relay ຄົງທີ່ ແລະກົງກັນຂ້າມກັບ Relay electromechanical
- IEC 60204-1 ຂອບເຂດ ແລະບໍລິບົດອຸປະກອນໄຟຟ້າເຄື່ອງຈັກ
- IEC ໝວດໝູ່ການນຳໃຊ້ ແລະ IEC 60947 ບໍລິບົດຄອບຄົວມາດຕະຖານ