

এই পৃষ্ঠায়
একটি ইলেক্ট্রোমেকানিক্যাল রিলে (EMR) শারীরিক যোগাযোগগুলি সরানোর জন্য একটি ইলেক্ট্রোম্যাগনেটিক কয়েল ব্যবহার করে একটি সার্কিট পরিবর্তন করে। ক কঠিন অবস্থা রিলে (SSR) সাধারণত ইনপুট এবং আউটপুটের মধ্যে অপটিক্যাল আইসোলেশন সহ TRIACs, thyristors, MOSFETs, বা IGBTs-এর মতো সেমিকন্ডাক্টর ডিভাইসগুলি ব্যবহার করে বৈদ্যুতিনভাবে একটি সার্কিট পরিবর্তন করে।
উভয় প্রকার সর্বজনীনভাবে ভাল নয়। যখন আপনার খুব কম অফ-স্টেট লিকেজ, দৃশ্যমান যোগাযোগের আচরণ, বিস্তৃত AC/DC নমনীয়তা, এবং ছোট ওভারলোডগুলির আরও ভাল সহনশীলতার প্রয়োজন হয় তখন একটি EMR প্রায়শই ভাল পছন্দ। একটি SSR সাধারণত ভাল হয় যখন আপনার নীরব অপারেশন, খুব উচ্চ সুইচিং ফ্রিকোয়েন্সি, কোন যোগাযোগ বাউন্স এবং হিটার নিয়ন্ত্রণের মতো পুনরাবৃত্তিমূলক সুইচিং অ্যাপ্লিকেশনগুলিতে দীর্ঘ জীবন প্রয়োজন।
আপনার যদি প্রাথমিক SSR ব্যাকগ্রাউন্ডের প্রয়োজন হয় তবে প্রথমে দেখুন Understanding Solid State Relays. এই নিবন্ধটি EMR এবং SSR-এর মধ্যে নির্বাচনের সিদ্ধান্তের উপর আলোকপাত করে।
একটি মান দৃষ্টিকোণ থেকে, সঠিক কাঠামো ডিভাইস এবং অ্যাপ্লিকেশনের উপর নির্ভর করে। ইলেক্ট্রোমেকানিকাল কন্টাক্টর এবং মোটর স্টার্টারগুলি সাধারণত IEC 60947-4-1 এর অধীনে আলোচনা করা হয়; কন্ট্রোল সার্কিট ডিভাইস এবং স্যুইচিং উপাদানগুলি IEC 60947-5-1 এর সাথে যুক্ত; সেমিকন্ডাক্টর মোটর কন্ট্রোলার এবং স্টার্টারগুলি IEC 60947-4-2 দ্বারা আচ্ছাদিত; এবং AC নন-মোটর লোডের জন্য সেমিকন্ডাক্টর কন্ট্রোলার/কন্টাক্টরগুলি IEC 60947-4-3 দ্বারা আচ্ছাদিত। In উত্তর আমেরিকার শিল্প প্যানেল, UL 508 এবং সংশ্লিষ্ট পণ্য/তালিকা সংক্রান্ত প্রয়োজনীয়তাগুলিও প্রাসঙ্গিক হতে পারে। সর্বদা প্রকৃত পণ্য ডেটাশিটে বর্ণিত মান এবং রেটিং ব্যবহার করুন।
EMR বনাম SSR দ্রুত তুলনা সারণী
| নির্বাচন ফ্যাক্টর | ইলেক্ট্রোমেকানিক্যাল রিলে (EMR) | সলিড স্টেট রিলে (SSR) |
|---|---|---|
| স্যুইচিং পদ্ধতি | যান্ত্রিক যোগাযোগ একটি ইলেক্ট্রোম্যাগনেটিক কয়েল দ্বারা সরানো হয় | সেমিকন্ডাক্টর আউটপুট ডিভাইস ইলেকট্রনিকভাবে নিয়ন্ত্রিত |
| চলন্ত অংশ | হাঁ | না |
| স্যুইচিং গতি | ধীর, সাধারণত যান্ত্রিক গতি দ্বারা সীমাবদ্ধ | ডিজাইনের উপর নির্ভর করে দ্রুত, প্রায়শই মাইক্রোসেকেন্ড থেকে মিলিসেকেন্ড ক্লাস |
| শ্রবণযোগ্য আওয়াজ | শ্রবণযোগ্য ক্লিক | নীরব |
| যোগাযোগ বাউন্স | সম্ভব | কোন যান্ত্রিক বাউন্স নেই |
| অফ-স্টেট লিকেজ | খোলা পরিচিতির মাধ্যমে প্রায় শূন্য | অফ-স্টেট লিকেজ কারেন্ট আছে |
| অন-রাষ্ট্রীয় ক্ষতি | খুব কম যোগাযোগ প্রতিরোধের যখন সুস্থ | ভোল্টেজ ড্রপ বা অন-রেজিস্ট্যান্স তাপ সৃষ্টি করে |
| তাপ অপচয় | সাধারণত কম শুল্ক সুইচিং কম | প্রায়ই derating এবং তাপ ডুবা প্রয়োজন |
| ঢেউ/ইনরাশ সহনশীলতা | প্রায়ই সংক্ষিপ্ত ওভারলোড আরো সহনশীল | ওভারভোল্টেজ এবং ওভারকারেন্টের জন্য আরও সংবেদনশীল |
| লোড সামঞ্জস্যতা | নমনীয়, যদি যোগাযোগের রেটিং AC/DC এবং লোডের প্রকারের সাথে মেলে | AC আউটপুট, DC আউটপুট, লোডের ধরন এবং তাপ নকশা সাবধানে মেলাতে হবে |
| বৈদ্যুতিক বিচ্ছিন্নতা | কুণ্ডলী থেকে যোগাযোগ বিচ্ছিন্নতা | অপটিক্যাল বা ট্রান্সফরমার বিচ্ছিন্নতা সাধারণ |
| ব্যর্থতা মোড | যোগাযোগ পরিধান, যোগাযোগ ঢালাই, কুণ্ডলী ব্যর্থতা | সেমিকন্ডাক্টর ক্ষতিগ্রস্ত হলে প্রায়ই শর্ট ব্যর্থ হয় |
| সেরা উপযুক্ত | সাধারণ নিয়ন্ত্রণ, ইন্টারলকিং, কম-ফ্রিকোয়েন্সি সুইচিং | ঘন ঘন স্যুইচিং, নীরব নিয়ন্ত্রণ, হিটার/পিআইডি অ্যাপ্লিকেশন |
একটি ইলেক্ট্রোমেকানিক্যাল রিলে কি?
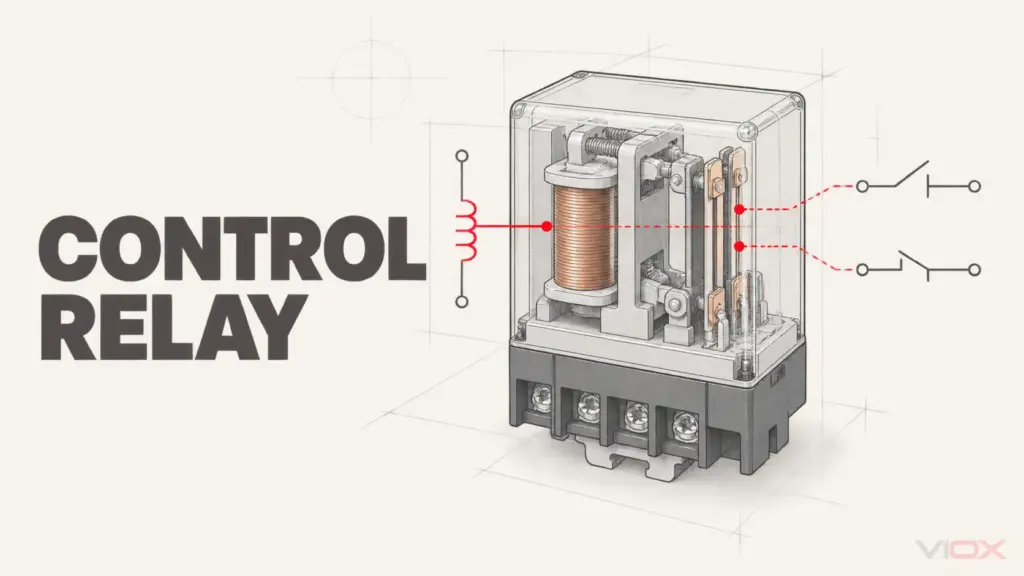
একটি ইলেক্ট্রোমেকানিকাল রিলে একটি বৈদ্যুতিকভাবে চালিত সুইচ। এর ইনপুট সাইড একটি কয়েল। যখন কয়েলটি শক্তিপ্রাপ্ত হয়, তখন এটি একটি চৌম্বক ক্ষেত্র তৈরি করে যা একটি আর্মেচার টানে এবং এক বা একাধিক পরিচিতির অবস্থা পরিবর্তন করে। পরিচিতিগুলি সাধারণত খোলা (NO), সাধারণত বন্ধ (NC), বা চেঞ্জওভার পরিচিতি হতে পারে।
এই সাধারণ যান্ত্রিক ক্রিয়াটি EMR-কে বেশ কয়েকটি ব্যবহারিক শক্তি দেয়:
- খোলা পরিচিতি খুব কম ফুটো বর্তমান প্রদান
- আউটপুট সার্কিট কয়েল সার্কিট থেকে শারীরিকভাবে পৃথক করা হয়
- একটি রিলে একাধিক যোগাযোগ ফর্ম অফার করতে পারে
- রেটিং উপযুক্ত হলে AC এবং DC লোড প্রায়ই একই যোগাযোগ সেট দ্বারা সুইচ করা যেতে পারে
- সমস্যা সমাধানের সময় প্রযুক্তিবিদরা প্রায়ই রিলে অপারেটিং শুনতে বা অনুভব করতে পারেন
কিন্তু একই যান্ত্রিক নকশাও সীমাবদ্ধতা তৈরি করে। পরিচিতিগুলি পরিধান করে, বাউন্স করে, চাপ দেয়, অক্সিডাইজ করে এবং ওভারলোড বা ইন্ডাকটিভ সুইচিংয়ের অধীনে ঝালাই হতে পারে। কয়েল শক্তি খরচ করে এবং তাপ উৎপন্ন করতে পারে। স্যুইচিং গতি অংশ চলন্ত দ্বারা সীমিত।
সাধারণ রিলে প্রসঙ্গে, দেখুন যোগাযোগকারী বনাম রিলে.
What Is a Solid State Relay?
একটি কঠিন অবস্থার রিলে যান্ত্রিক পরিচিতি ছাড়াই একই মৌলিক সুইচিং ফাংশন সম্পাদন করে। ইনপুট সংকেত একটি অভ্যন্তরীণ বিচ্ছিন্নতা পর্যায়ে চালিত করে, সাধারণত অপটিক্যাল কাপলিং, এবং আউটপুট সেমিকন্ডাক্টর লোড পরিবর্তন করে।
সাধারণ SSR আউটপুট প্রযুক্তির মধ্যে রয়েছে:
- TRIAC আউটপুট AC লোডের জন্য
- SCR/থাইরিস্টর আউটপুট AC লোডের জন্য, প্রায়শই উচ্চ-শক্তি SSR-এ
- MOSFET আউটপুট DC লোড বা লো-ভোল্টেজ সুইচিংয়ের জন্য
- IGBT আউটপুট কিছু উচ্চ-ভোল্টেজ DC বা পাওয়ার-কন্ট্রোল অ্যাপ্লিকেশনে
যেহেতু কোন চলমান পরিচিতি নেই, এসএসআরগুলি নীরব থাকে এবং যান্ত্রিক যোগাযোগের বাউন্সে ভোগে না। তারা ঘন ঘন স্যুইচিং অ্যাপ্লিকেশনের জন্য আকর্ষণীয়, বিশেষ করে যেখানে একটি যান্ত্রিক রিলে দ্রুত শেষ হয়ে যায়।
যাইহোক, একটি SSR একটি EMR এর একটি নিখুঁত ইলেকট্রনিক সংস্করণ নয়। এটিতে অফ-স্টেট লিকেজ কারেন্ট, অন-স্টেট হিট লস, সার্জ সীমাবদ্ধতা এবং কঠোর লোড-টাইপ প্রয়োজনীয়তা রয়েছে। SSR নির্বাচন একটি সাধারণ পরিচিতি নির্বাচন করার চেয়ে একটি পাওয়ার সেমিকন্ডাক্টর নির্বাচনের কাছাকাছি।
কিভাবে EMR এবং SSR ভিন্নভাবে কাজ করে
EMR পাথ পরিবর্তন করা
In একটি EMR, লোড কারেন্ট ভৌত ধাতব যোগাযোগের মধ্য দিয়ে প্রবাহিত হয়। পরিচিতিগুলি খোলা থাকলে, বায়ু ফাঁক বিচ্ছেদ প্রদান করে। পরিচিতিগুলি বন্ধ হয়ে গেলে, যোগাযোগের পৃষ্ঠের মধ্য দিয়ে বিদ্যুৎ প্রবাহিত হয়।
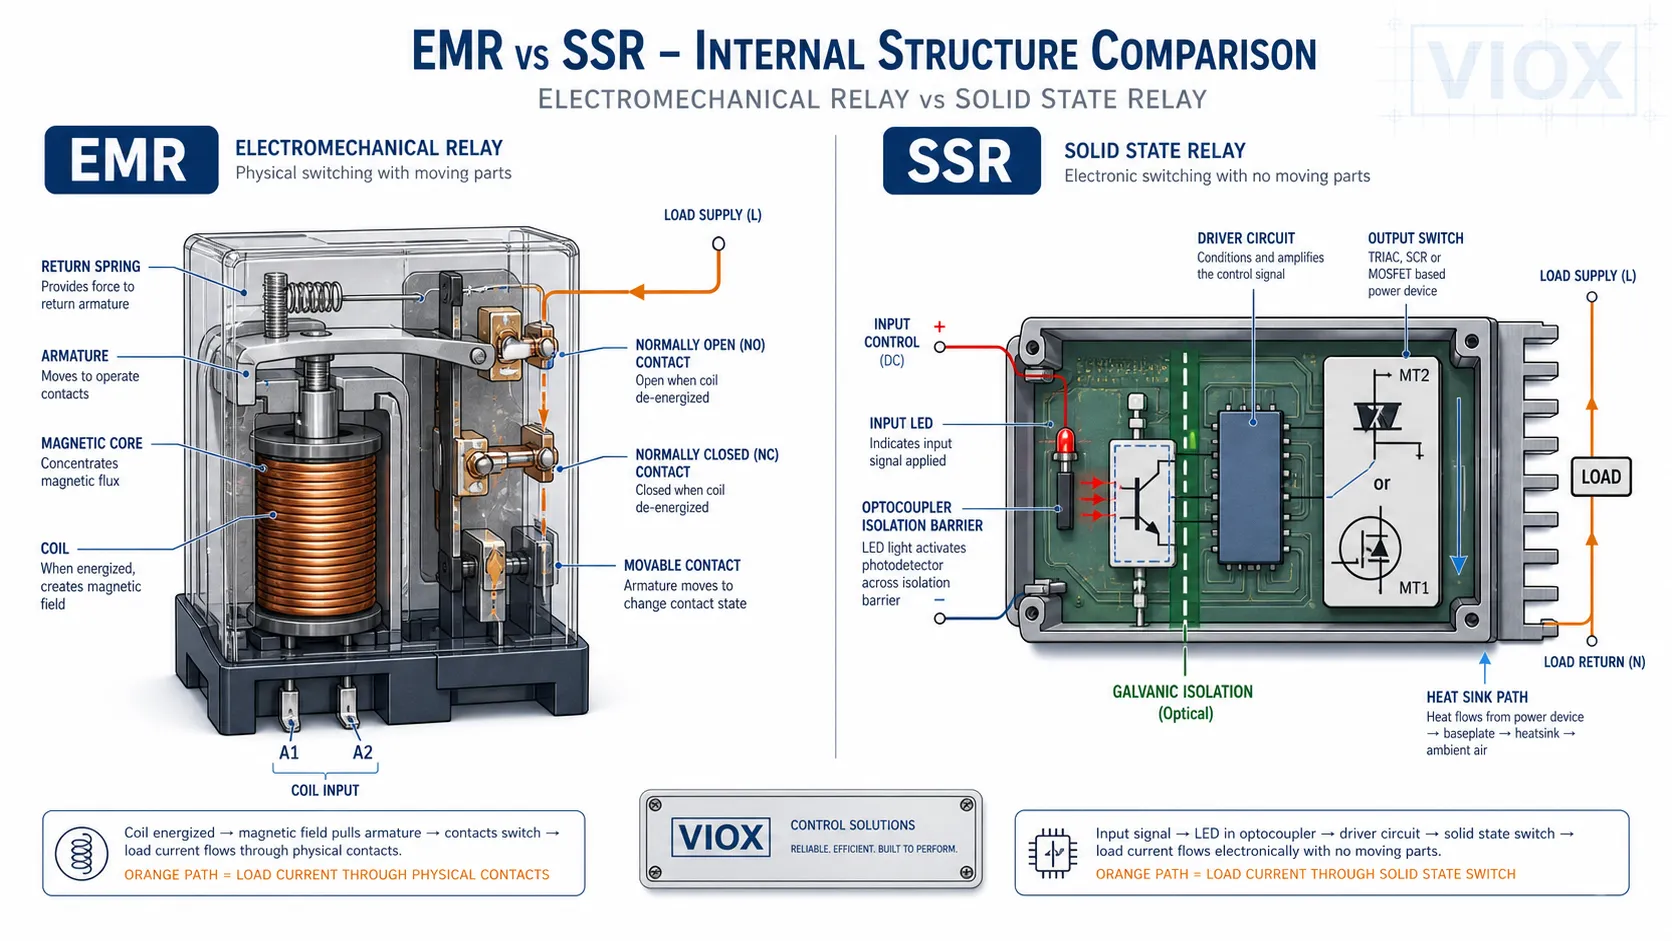
এটি একটি EMR একটি অত্যন্ত পরিষ্কার অফ-স্টেট দেয়, তবে এর অর্থ হল পরিচিতিগুলি সুইচিং স্ট্রেস শোষণ করে। ইন্ডাকটিভ লোড যেমন কয়েল, সোলেনয়েড, ছোট মোটর এবং কন্টাক্টর কয়েলগুলি সুইচ করার সময় আর্কস এবং ভোল্টেজ ট্রানজিয়েন্ট তৈরি করতে পারে।
SSR পাথ পরিবর্তন করা
In একটি SSR, লোড কারেন্ট একটি সেমিকন্ডাক্টর ডিভাইসের মধ্য দিয়ে প্রবাহিত হয়। আউটপুট কখনই যান্ত্রিক বায়ু ফাঁক হয়ে যায় না। বন্ধ থাকা অবস্থায়, সেমিকন্ডাক্টর কারেন্ট ব্লক করে কিন্তু তারপরও একটি ছোট ফুটো কারেন্টকে অনুমতি দেয়। চালু হলে, সেমিকন্ডাক্টরের ভোল্টেজ ড্রপ বা প্রতিরোধ ক্ষমতা থাকে, তাপ উৎপন্ন করে।
AC SSR-এর জন্য, জিরো-ক্রস প্রকারগুলি AC তরঙ্গরূপ জিরো ক্রসিংয়ের কাছাকাছি সুইচ করে, যা প্রতিরোধক লোডের জন্য বৈদ্যুতিক শব্দ কমাতে সাহায্য করে। র্যান্ডম-টার্ন-অন SSRs শূন্য ক্রসিংয়ের জন্য অপেক্ষা না করে সুইচ করে এবং যেখানে ফেজ নিয়ন্ত্রণ বা সুনির্দিষ্ট সময় প্রয়োজন সেখানে ব্যবহার করা হয়। DC SSR-এর জন্য, MOSFET-ভিত্তিক ডিজাইনগুলি সাধারণ, এবং পোলারিটি বা দ্বিমুখী ব্লকিং অবশ্যই সাবধানে পরীক্ষা করা উচিত।
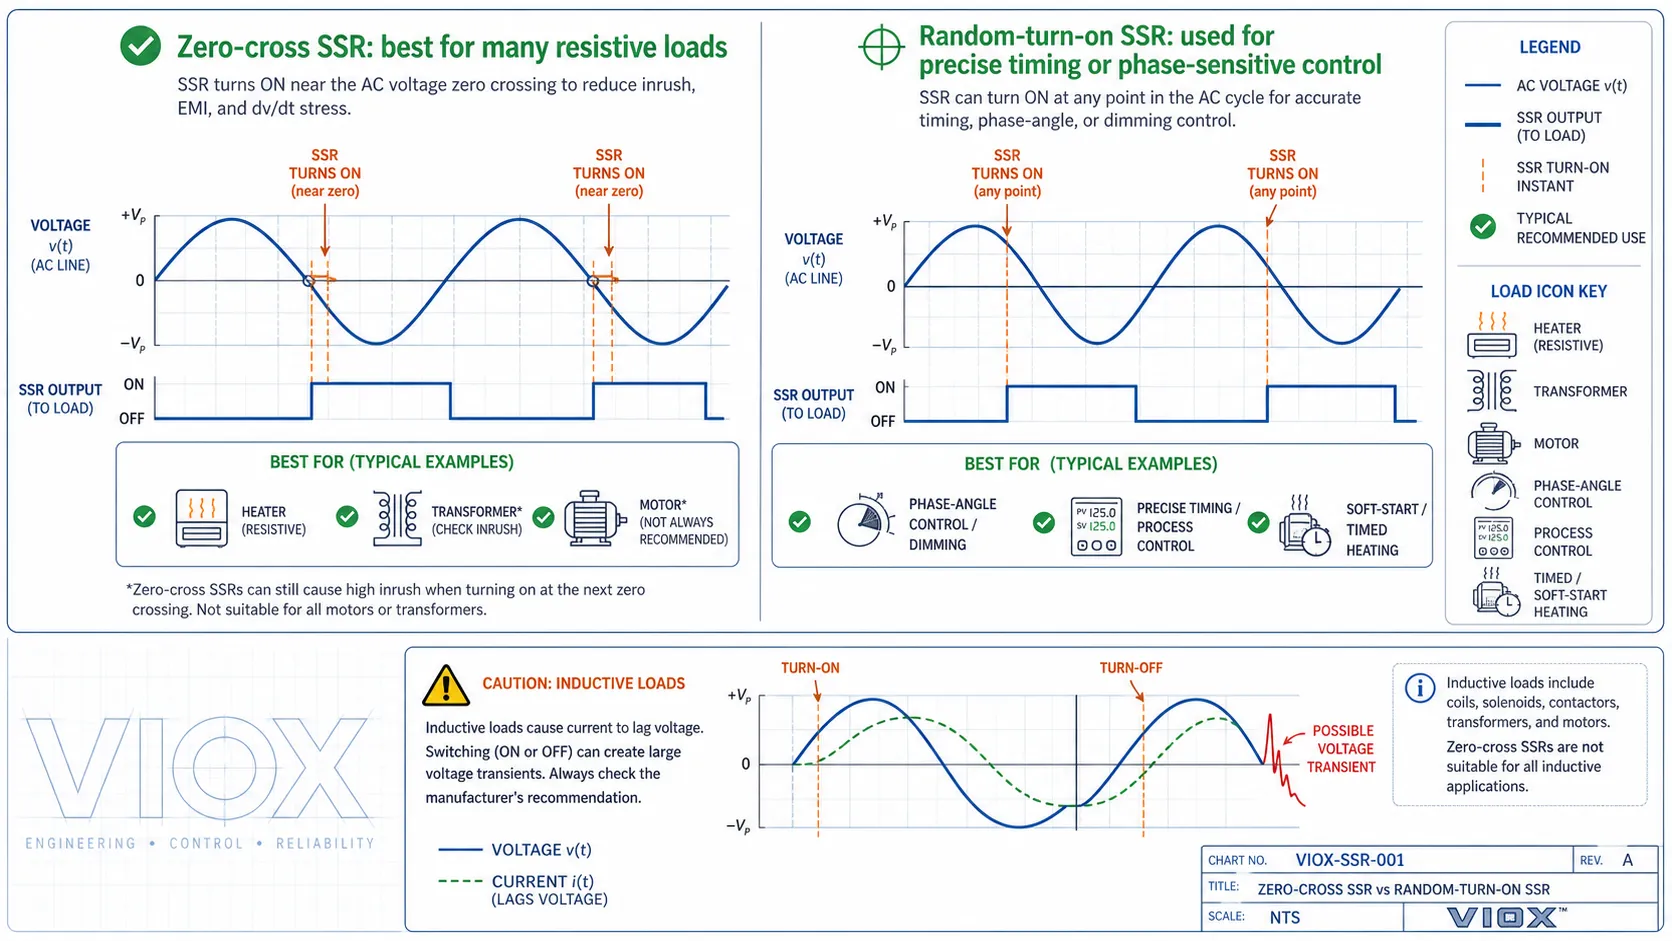
জিরো-ক্রস সুইচিং দরকারী, কিন্তু এটি একটি সর্বজনীন সুবিধা নয়। ট্রান্সফরমার, বড় কয়েল, বা মোটর-সম্পর্কিত কিছু সার্কিটের মতো উচ্চ প্রবর্তক লোডের জন্য, কারেন্ট এবং ভোল্টেজ পর্যায়ক্রমে থাকে না। একটি জিরো-ক্রস SSR শুধুমাত্র এই কারণে নির্বাচিত হয়েছে যে এটি "শান্ত" অপ্রত্যাশিত চাপ, টার্ন-অন স্ট্রেস বা খারাপ স্যুইচিং আচরণ তৈরি করতে পারে। ইন্ডাকটিভ লোডের জন্য, প্রস্তুতকারক জিরো-ক্রস, র্যান্ডম-টার্ন-অন, স্নাবার নেটওয়ার্ক, সার্জ সাপ্রেশন, বা অন্য কোনও সুইচিং ডিভাইসের সুপারিশ করে কিনা তা পরীক্ষা করুন।
ইলেক্ট্রোমেকানিক্যাল রিলে এর সুবিধা
1. খুব কম অফ-স্টেট লিকেজ
যখন একটি EMR যোগাযোগ উন্মুক্ত এবং স্বাস্থ্যকর হয়, লোড সাইড শারীরিকভাবে আলাদা করা হয়। এটি ইএমআরগুলিকে উপযোগী করে তোলে যেখানে লিকেজ কারেন্ট সমস্যা সৃষ্টি করে, যেমন ছোট পাইলট ল্যাম্প, PLC ইনপুট, উচ্চ-প্রতিবন্ধক সার্কিট, বা লোড যা সত্যিকার অর্থে ডি-এনার্জাইজ করা উচিত।
2. ভাল সংক্ষিপ্ত ওভারলোড সহনশীলতা
যান্ত্রিক পরিচিতিগুলি প্রায়শই একটি ছোট আকারের সেমিকন্ডাক্টর আউটপুটের চেয়ে ছোট ইনরাশ বা বৃদ্ধির ঘটনাগুলি সহ্য করতে পারে। এর অর্থ এই নয় যে ইএমআরগুলি যোগাযোগের রেটিংগুলিকে উপেক্ষা করতে পারে, তবে এটি ব্যাখ্যা করে কেন সাধারণ নিয়ন্ত্রণ সার্কিটে এখনও ইএমআরগুলি সাধারণ।
3. নমনীয় যোগাযোগ ফর্ম
EMRs SPST, SPDT, DPDT, এবং বহু-মেরু পরিচিতি প্রদান করতে পারে। একটি একক কয়েল একাধিক বিচ্ছিন্ন সার্কিট পরিবর্তন করতে পারে, যা ইন্টারলকিং, স্ট্যাটাস ফিডব্যাক এবং মিশ্র-ভোল্টেজ নিয়ন্ত্রণের জন্য দরকারী।
4. সহজ ক্ষেত্রের সমস্যা সমাধান
প্রযুক্তিবিদরা প্রায়ই ক্লিক শুনতে পারেন, কয়েল ভোল্টেজ পরিমাপ করতে পারেন এবং যোগাযোগের ধারাবাহিকতা পরীক্ষা করতে পারেন। এটি অনেক রক্ষণাবেক্ষণ পরিবেশে EMR-কে সহজবোধ্য করে তোলে।
ইলেক্ট্রোমেকানিক্যাল রিলে এর অসুবিধা
1. যোগাযোগ পরিধান এবং arcing
প্রতিটি অপারেশন যান্ত্রিক এবং বৈদ্যুতিক চাপ তৈরি করে। সঠিক দমন ছাড়া ইন্ডাকটিভ লোড পরিবর্তন করার ফলে কন্টাক্ট পিটিং, কার্বন বিল্ডআপ বা কন্টাক্ট ওয়েল্ডিং হতে পারে।
2. যোগাযোগ বাউন্স
পরিচিতিগুলি বন্ধ হয়ে গেলে, তারা স্থায়ী হওয়ার আগে সংক্ষিপ্তভাবে বাউন্স হতে পারে। এটি গণনা, পালস বা লজিক সার্কিটের ক্ষেত্রে গুরুত্বপূর্ণ হতে পারে।
3. সীমিত সুইচিং ফ্রিকোয়েন্সি
উচ্চ-ফ্রিকোয়েন্সি স্যুইচিংয়ের জন্য, যান্ত্রিক অংশগুলি সীমাবদ্ধ ফ্যাক্টর হয়ে ওঠে। বারবার অপারেশন যান্ত্রিক এবং বৈদ্যুতিক জীবন হ্রাস করে।
4. শ্রবণযোগ্য শব্দ
ক্লিক সমস্যা সমাধানের জন্য উপযোগী কিন্তু নীরব সরঞ্জাম, অফিস, পরীক্ষাগার বা শব্দ-সংবেদনশীল মেশিনে অবাঞ্ছিত।
সলিড স্টেট রিলে এর সুবিধা
1. কোন যান্ত্রিক পরিধান
একটি SSR এর কোনো চলমান পরিচিতি নেই। In ঘন ঘন স্যুইচিং অ্যাপ্লিকেশন, এটি প্রায়ই SSR বেছে নেওয়ার সবচেয়ে শক্তিশালী কারণ।
2. দ্রুত এবং নীরব সুইচিং
SSR সুইচিং ইলেকট্রনিক, নীরব, এবং বাউন্স-মুক্ত। এটি হিটার কন্ট্রোল, সেমিকন্ডাক্টর ইকুইপমেন্ট, প্যাকেজিং মেশিন এবং ঘন ঘন চালু/বন্ধ চক্রের অ্যাপ্লিকেশনগুলিতে কার্যকর।
3. পিআইডি হিটার নিয়ন্ত্রণের জন্য ভাল ফিট
তাপমাত্রা নিয়ন্ত্রক প্রায়ই প্রতি মিনিটে অনেকবার হিটার পরিবর্তন করে। একটি EMR এই ভূমিকায় দ্রুত পরিধান করতে পারে, যখন একটি উপযুক্তভাবে তাপ-নিমজ্জিত SSR ঘন ঘন সাইকেল চালানো পরিচালনা করতে পারে।
4. অনেক কন্ট্রোল সিস্টেমে কম ইনপুট ড্রাইভ কারেন্ট
অনেক SSR ইনপুট কম-পাওয়ার কন্ট্রোল আউটপুট দ্বারা সরাসরি চালিত হতে পারে, যদিও প্রয়োজনীয় ইনপুট ভোল্টেজ এবং কারেন্ট অবশ্যই কন্ট্রোলারের সাথে মেলে।
সলিড স্টেট রিলে এর অসুবিধা
1. অফ-স্টেট লিকেজ কারেন্ট
একটি SSR একটি নিখুঁত খোলা পরিচিতি নয়। এটা অফ-স্টেট মধ্যে ফুটো বর্তমান আছে. এটি ছোট লোডগুলিকে উজ্জ্বল রাখতে পারে, উচ্চ-প্রতিবন্ধকতার ইনপুটগুলিকে বিভ্রান্ত করতে পারে বা SSR বন্ধ থাকা অবস্থায়ও লোডের দিকে একটি পরিমাপযোগ্য ভোল্টেজ তৈরি করতে পারে।
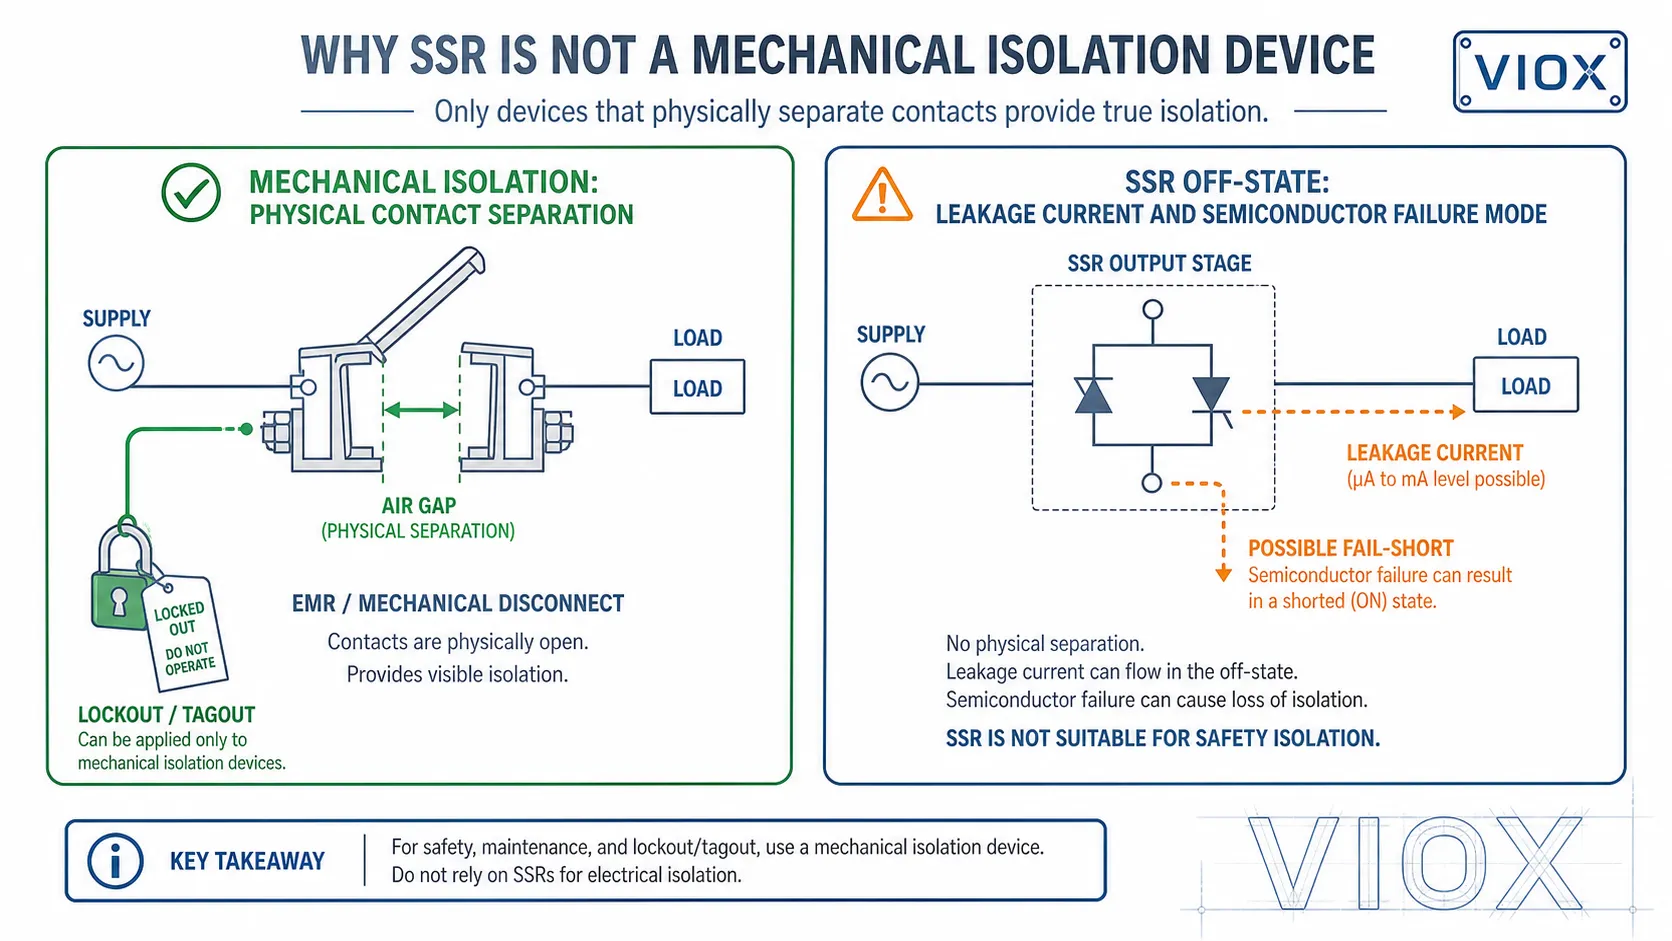
যদি একটি লোডকে সম্পূর্ণরূপে বিচ্ছিন্ন করতে হয় কাছাকাছি-শূন্য ফুটো সহ, একটি EMR, যোগাযোগকারী, বা যান্ত্রিক সংযোগ বিচ্ছিন্ন করার প্রয়োজন হতে পারে।
2. তাপ উত্পাদন এবং derating
এসএসআরগুলি অপারেশন চলাকালীন তাপ নষ্ট করে। AC SSR-এর সাধারণত আউটপুট ভোল্টেজ ড্রপ থাকে, যখন DC MOSFET SSR-এর অন-রেজিস্ট্যান্স থাকে। উচ্চ প্রবাহে, এই তাপ একটি প্রধান নকশা সমস্যা হয়ে ওঠে।
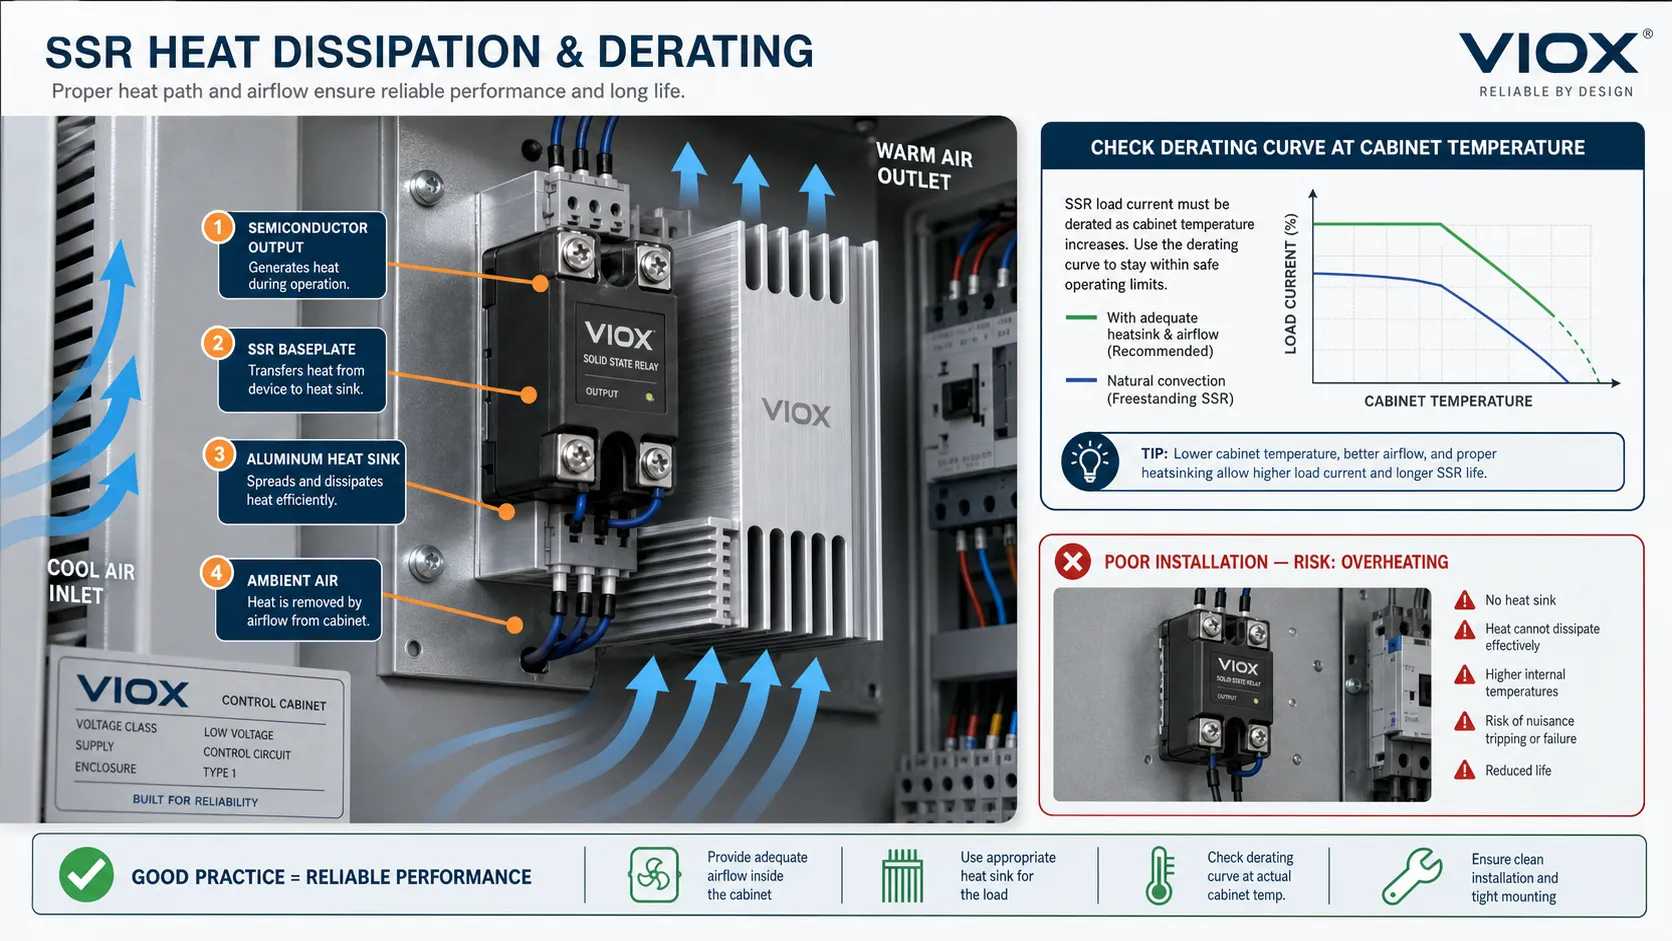
এই কারণেই SSR ডেটাশিটের মধ্যে তাপ সিঙ্ক, তাপ প্রতিরোধক, পরিবেষ্টিত তাপমাত্রা এবং ডিরেটিং কার্ভ অন্তর্ভুক্ত রয়েছে। সঠিক তাপ অপচয় ছাড়াই একটি SSR মাউন্ট করা অকাল ব্যর্থতার সবচেয়ে সাধারণ কারণগুলির মধ্যে একটি।
3. ঢেউ এবং শর্ট সার্কিট সংবেদনশীলতা
সেমিকন্ডাক্টর ওভারভোল্টেজ, ওভারকারেন্ট বা উচ্চ ইনরাশ অবস্থার অধীনে দ্রুত ব্যর্থ হতে পারে। সঠিক ফিউজ সমন্বয়, ঢেউ দমন, এবং লোড ম্যাচিং অপরিহার্য।
4. ব্যর্থতা প্রায়ই একটি সংক্ষিপ্ত হিসাবে প্রদর্শিত হয়
একটি ক্ষতিগ্রস্ত SSR আউটপুট ডিভাইস শর্ট করা ব্যর্থ হতে পারে। In ব্যবহারিক শর্তাবলী, ইনপুট কমান্ড বন্ধ থাকলেও লোড শক্তিযুক্ত থাকতে পারে। নিরাপত্তা-সম্পর্কিত বিচ্ছিন্নতার জন্য, SSR-কে যান্ত্রিক বিচ্ছিন্নতার বিকল্প হিসাবে বিবেচনা করা উচিত নয় যদি না সম্পূর্ণ নিরাপত্তা স্থাপত্যটি সেই উদ্দেশ্যে ডিজাইন এবং অনুমোদিত হয়।
In যন্ত্রপাতি নিয়ন্ত্রণ প্যানেল, মান যেমন IEC/EN 60204-1 যথাযথ সরবরাহ বিচ্ছিন্নকরণ, অপ্রত্যাশিত সূচনা প্রতিরোধ, প্রতিরক্ষামূলক বন্ধন এবং যাচাইকরণের উপর ব্যাপকভাবে ফোকাস করে। একটি সেমিকন্ডাক্টর আউটপুট একটি নিয়ন্ত্রণ ফাংশনের অংশ হতে পারে, তবে এটিকে লকআউট, রক্ষণাবেক্ষণ বা কর্মীদের নিরাপত্তার জন্য একমাত্র বৈদ্যুতিক বিচ্ছিন্নতা ডিভাইস হিসাবে বিবেচনা করা উচিত নয়। যখন বিচ্ছিন্নতার প্রয়োজন হয়, তখন নিরাপত্তা স্থাপত্যে সঠিকভাবে রেট দেওয়া যান্ত্রিক সংযোগ বিচ্ছিন্ন বা বিচ্ছিন্ন ডিভাইস ব্যবহার করুন।
লোড টাইপ রিলে টাইপের চেয়ে বেশি গুরুত্বপূর্ণ
সঠিক রিলে লোডের উপর ব্যাপকভাবে নির্ভর করে।
| লোডের প্রকার | EMR fit | SSR fit | নির্বাচন নোট |
|---|---|---|---|
| রেজিস্টিভ হিটার | ভালো | ঘন ঘন সাইকেল চালানোর জন্য চমৎকার | SSR প্রায়ই PID তাপমাত্রা নিয়ন্ত্রণের জন্য পছন্দ করা হয় |
| পাইলট বাতি বা ছোট সংকেত লোড | ভালো | ফুটো বর্তমান দ্বারা প্রভাবিত হতে পারে | ন্যূনতম লোড এবং ফুটো পরীক্ষা করুন |
| কন্টাক্টর কয়েল / সোলেনয়েড | দমন সঙ্গে ভাল | সম্ভব, কিন্তু আউটপুট টাইপ এবং ঢেউ সুরক্ষা ব্যাপার | ইন্ডাকটিভ কিক নিয়ন্ত্রণ করতে হবে |
| ছোট মোটর | রেট করা হলে সম্ভব | সাবধানে ব্যবহার করুন; ইনরাশ এবং প্রবর্তক আচরণ ব্যাপার | পাওয়ার সার্কিটের জন্য কন্টাক্টর বা মোটর স্টার্টার বিবেচনা করুন |
| PLC ইনপুট সুইচিং | ভালো | সম্ভব, কিন্তু ফুটো মিথ্যা সংকেত হতে পারে | ইনপুট টাইপ এবং থ্রেশহোল্ড মেলে |
| উচ্চ-ফ্রিকোয়েন্সি স্যুইচিং | দুর্বল থেকে মাঝারি | শক্তিশালী | SSR যান্ত্রিক পরিধান এড়ায় |
| নিরাপত্তা বিচ্ছিন্নতা | যান্ত্রিক ডিভাইস সাধারণত পছন্দ | সাধারণত একা ব্যবহৃত হয় না | SSR লিকেজ এবং ব্যর্থ-সংক্ষিপ্ত মোড বিবেচনা করা আবশ্যক |
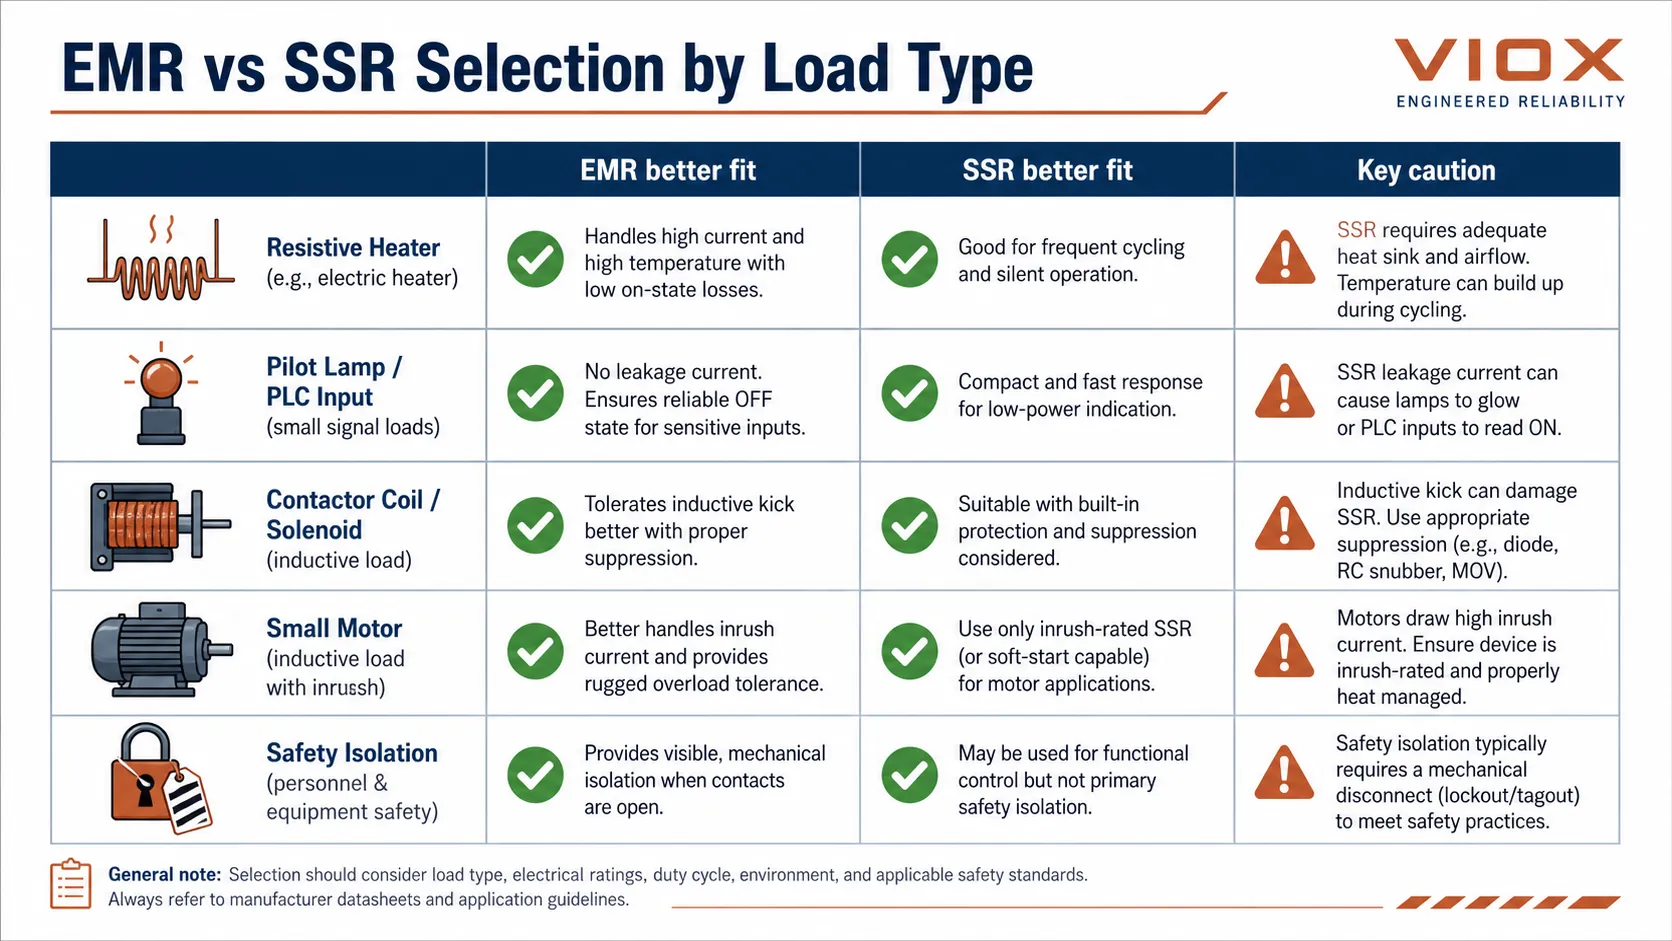
যদি রিলে কন্টাক্টর কয়েল, সোলেনয়েড বা মোটর-নিয়ন্ত্রণ সহকারী চালায়, তাহলে দমন এবং যোগাযোগের দায়িত্ব নির্বাচনের অংশ হয়ে ওঠে, কোনো চিন্তার বিষয় নয়। VIOX এর মোটর-কন্ট্রোল গাইড ব্যাখ্যা করে যে কীভাবে কন্টাক্টর, ওভারলোড রিলে এবং প্রতিরক্ষামূলক ডিভাইসগুলি মোটর সার্কিটে কাজকে ভাগ করে: মোটরের শক্তির জন্য কন্টাক্টর, ওভারলোড রিলে এবং সার্কিট ব্রেকার কীভাবে নির্বাচন করবেন. কয়েল ক্ষণস্থায়ী সুরক্ষার জন্য, দেখুন কন্টাক্টরের জন্য সঠিক সার্জ সাপ্রেসর কীভাবে নির্বাচন করবেন.
EMR এবং SSR তুলনা করার আগে স্ট্যান্ডার্ড এবং রেটিং পরীক্ষা করতে হবে
স্ট্যান্ডার্ডগুলি কেবল বলে না "EMR ভাল" বা "SSR ভাল।" তারা সংজ্ঞায়িত করে কিভাবে একটি ডিভাইস পরীক্ষা করা হয়, চিহ্নিত করা হয় এবং প্রয়োগ করা হয়। ব্যবহারিক পয়েন্ট হল সঠিক ডিভাইস পরিবার এবং লোড ডিউটির অধীনে রিলে তুলনা করা।
| এলাকা | প্রাসঙ্গিক আদর্শ পরিবার বা কাঠামো | কেন এটা গুরুত্বপূর্ণ |
|---|---|---|
| ইলেক্ট্রোমেকানিকাল কন্টাক্টর এবং মোটর স্টার্টার | IEC 60947-4-1 | মোটর এবং কন্টাক্টর ডিউটি সাধারণ প্রতিরোধী সুইচিং থেকে আলাদা |
| নিয়ন্ত্রণ রিলে এবং নিয়ন্ত্রণ সার্কিট ডিভাইস | IEC 60947-5-1 | নিয়ন্ত্রণ-সার্কিট স্যুইচিং আচরণ এবং রেটিং সংজ্ঞায়িত করতে সাহায্য করে |
| সেমিকন্ডাক্টর মোটর কন্ট্রোলার এবং স্টার্টার | IEC 60947-4-2 | প্রাসঙ্গিক যখন সেমিকন্ডাক্টর ডিভাইসগুলি AC মোটর সার্কিট নিয়ন্ত্রণ করে |
| অ-মোটর AC লোডের জন্য সেমিকন্ডাক্টর কন্ট্রোলার/কন্টাক্টর | IEC 60947-4-3 | হিটার এবং অন্যান্য AC লোডগুলির SSR-এর মতো শক্তি নিয়ন্ত্রণের জন্য প্রাসঙ্গিক |
| যন্ত্রপাতি বৈদ্যুতিক সরঞ্জাম | IEC/EN 60204-1 | সরবরাহ বিচ্ছিন্ন, নিরাপত্তা বিচ্ছিন্নতা, এবং অপ্রত্যাশিত শুরু প্রতিরোধের জন্য গুরুত্বপূর্ণ |
| উত্তর আমেরিকার শিল্প নিয়ন্ত্রণ সরঞ্জাম | UL 508 এবং সংশ্লিষ্ট তালিকার প্রয়োজনীয়তা | UL-ভিত্তিক প্রকল্পগুলিতে প্যানেল অনুমোদন এবং উপাদানের উপযুক্ততার জন্য গুরুত্বপূর্ণ |
ক্রেতাদের জন্য, পাঠটি সহজ: বাস্তব লোড বিভাগের সাথে মুদ্রিত রিলে রেটিং তুলনা করুন। শুল্ক, তাপ, ফুটো, শর্ট-সার্কিট সুরক্ষা, বা নিরাপত্তা বিচ্ছিন্নতা বিবেচনা করা হলে একটি রিলে যেটি একা কারেন্ট দ্বারা উপযুক্ত বলে মনে হয় তা অনুপযুক্ত হতে পারে।
AC SSR বনাম DC SSR: এগুলি মিশ্রিত করবেন না
সবচেয়ে সাধারণ SSR নির্বাচন ভুলগুলির মধ্যে একটি হল অনুমান করা যে একটি SSR আউটপুট সর্বজনীন।
একটি AC SSR প্রায়ই TRIAC বা SCR আউটপুট ডিভাইস ব্যবহার করে। এটি AC লোডের জন্য ডিজাইন করা হয়েছে এবং বন্ধ করার জন্য AC ওয়েভফর্ম ক্রসিং শূন্যের উপর নির্ভর করতে পারে। এটি DC লোড স্যুইচিংয়ের জন্য উপযুক্ত নয় যদি না ডেটাশিট স্পষ্টভাবে তা বলে।
A DC SSR প্রায়শই MOSFETs বা IGBTs ব্যবহার করে। এটি অবশ্যই DC ভোল্টেজ, কারেন্ট, পোলারিটি এবং কখনও কখনও দ্বিমুখী ব্লকিংয়ের জন্য নির্বাচন করতে হবে। কিছু DC SSR মেরুতা-সংবেদনশীল; অন্যরা দ্বিমুখী ব্লকিংয়ের জন্য ব্যাক-টু-ব্যাক MOSFET ব্যবস্থা ব্যবহার করে।
“SSR” লেবেলটি আপনাকে শুধুমাত্র স্যুইচিং প্রযুক্তি বলে। এটি আপনাকে বলে না যে আউটপুটটি AC, DC, প্রতিরোধী লোড, ইন্ডাকটিভ লোড বা মোটর লোডের জন্য উপযুক্ত কিনা।
ব্যর্থতার মোড: রক্ষণাবেক্ষণ দলগুলির কী প্রত্যাশা করা উচিত
| লক্ষণ | EMR সম্ভবত কারণ | SSR সম্ভবত কারণ |
|---|---|---|
| কমান্ড বন্ধ থাকলে লোড চালু থাকে | ঝালাই করা কন্টাক্ট | আউটপুট সেমিকন্ডাক্টর ছোট ব্যর্থ, ফুটো বিভ্রান্তিকর ছোট লোড |
| লোড চালু হচ্ছে না | কয়েল ব্যর্থতা, যোগাযোগের ক্ষতি, ভাঙা প্রক্রিয়া | ইনপুট সার্কিট ব্যর্থতা, আউটপুট সেমিকন্ডাক্টর খোলা, তাপীয় ক্ষতি |
| বিরতিহীন অপারেশন | যোগাযোগ জারণ, দুর্বল কুণ্ডলী ভোল্টেজ, কম্পন | অতিরিক্ত তাপমাত্রা, প্রান্তিক ইনপুট সংকেত, ক্ষণস্থায়ী ক্ষতি |
| নিয়ন্ত্রণ সংকেত উপস্থিত কিন্তু আউটপুট অস্থির | যোগাযোগ বাউন্স বা যান্ত্রিক বকবক | ভুল SSR প্রকার, ফুটো, তাপ, বা লোডের অসঙ্গতি |
| ডিভাইস গরম চলছে | কুণ্ডলী বা ওভারলোড যোগাযোগ সমস্যা | আন্ডারসাইজড SSR, হিট সিঙ্ক অনুপস্থিত, দুর্বল ডেরেটিং |
এই ফিল্ড ভিউটি গুরুত্বপূর্ণ কারণ একটি EMR কে একটি SSR দিয়ে প্রতিস্থাপন করা হলে তা মেশিনের ব্যর্থতার আচরণ পরিবর্তন করতে পারে। SSR যান্ত্রিক পরিধানের সমাধান করতে পারে কিন্তু ফুটো বা তাপ সমস্যা প্রবর্তন করতে পারে।
কখন আপনার একটি EMR বেছে নেওয়া উচিত?
একটি ইলেক্ট্রোমেকানিকাল রিলে চয়ন করুন যখন:
- সুইচিং ফ্রিকোয়েন্সি কম বা মাঝারি
- অফ-স্টেট ফুটো প্রায় শূন্য হতে হবে
- একাধিক বিচ্ছিন্ন পরিচিতি প্রয়োজন
- লোড সংক্ষিপ্ত প্রবেশ বা বৃদ্ধি ঘটনা জড়িত হতে পারে
- ক্ষেত্র প্রযুক্তিবিদদের সহজ ধারাবাহিকতা পরীক্ষা প্রয়োজন
- খরচ সংবেদনশীলতা উচ্চ
- সার্কিটের একটি পরিচিত NO/NC/পরিবর্তন যোগাযোগ আচরণ প্রয়োজন
সাধারণ কন্ট্রোল প্যানেল, ইন্টারলকিং, সিগন্যালিং, অ্যালার্ম সার্কিট এবং অনেক টাইমার রিলে আউটপুটগুলির জন্য EMR এখনও শক্তিশালী পছন্দ। টাইমিং অ্যাপ্লিকেশনের জন্য, দেখুন রিলে বনাম টাইমার এবং কিভাবে একটি টাইমার রিলে চয়ন করুন.
কখন আপনার একটি SSR বেছে নেওয়া উচিত?
একটি কঠিন অবস্থা রিলে চয়ন করুন যখন:
- সুইচিং ফ্রিকোয়েন্সি উচ্চ
- নীরব অপারেশন প্রয়োজন
- যোগাযোগ বাউন্স সহ্য করা যাবে না
- লোড প্রধানত প্রতিরোধী, যেমন হিটার
- কন্ট্রোল সিস্টেম ঘন ঘন চালু/বন্ধ সাইক্লিং ব্যবহার করে
- দীর্ঘ যান্ত্রিক জীবন সর্বনিম্ন অফ-স্টেট লিকেজের চেয়ে বেশি গুরুত্বপূর্ণ
- সঠিক তাপ ডুবে যাওয়া এবং সুরক্ষা প্যানেলে ডিজাইন করা যেতে পারে
SSR নির্বাচনে সর্বদা তাপীয় গণনা, লোডের ধরন, ইনরাশ কারেন্ট, লিকেজ কারেন্ট, আউটপুট টাইপ, সার্জ সুরক্ষা এবং শর্ট-সার্কিট সুরক্ষা অন্তর্ভুক্ত করা উচিত।
সাধারণ EMR বনাম SSR নির্বাচনের ভুল
ভুল 1: SSR বেছে নেওয়া কারণ এটি আরও উন্নত শোনাচ্ছে
SSR স্বয়ংক্রিয়ভাবে ভাল নয়। যদি অ্যাপ্লিকেশনটির সত্যিকারের খোলা পরিচিতি, উচ্চ ঢেউ সহনশীলতা, বা সাধারণ ক্ষেত্র পরীক্ষার প্রয়োজন হয়, EMR আরও ব্যবহারিক হতে পারে।
ভুল 2: SSR লিকেজ কারেন্ট উপেক্ষা করা
লিকেজ কারেন্ট ছোট বাতিগুলিকে জ্বলতে রাখতে পারে বা PLC ইনপুটগুলিকে ভুলভাবে পড়তে পারে। সর্বদা লোড বা ইনপুট থ্রেশহোল্ডের সাথে SSR লিকেজ কারেন্টের তুলনা করুন।
ভুল 3: ভুলে যাওয়া SSR তাপ অপচয়
একটি SSR যা তড়িৎভাবে কারেন্টের জন্য রেট করা হয় তা এখনও ব্যর্থ হতে পারে যদি এটি প্রয়োজনীয় তাপ সিঙ্ক, বায়ুপ্রবাহ বা ডেরেটিং ছাড়া মাউন্ট করা হয়।
In একটি সাধারণ প্যানেল-বিল্ডার দৃশ্যকল্প, একটি SSR যা একটি ছোট বেঞ্চ পরীক্ষার সময় কাজ করে পরে একটি কমপ্যাক্ট ক্যাবিনেটের ভিতরে ব্যর্থ হয় কারণ ঘেরের তাপমাত্রা ল্যাব বেঞ্চের চেয়ে অনেক বেশি। নেমপ্লেট বর্তমান রেটিং আসল সমস্যা ছিল না; অনুপস্থিত derating চেক ছিল. হিটার কন্ট্রোল প্যানেলগুলির জন্য, সর্বদা প্রত্যাশিত ক্যাবিনেট তাপমাত্রায় SSR ডিরেটিং কার্ভটি পড়ুন এবং তাপ সিঙ্ক মাউন্ট করার পৃষ্ঠটি যাচাই করুন।
ভুল 4: ঘন ঘন হিটার সাইকেল চালানোর জন্য EMR পরিচিতি ব্যবহার করা
দ্রুত তাপমাত্রা নিয়ন্ত্রণের জন্য ব্যবহৃত একটি যান্ত্রিক রিলে দ্রুত পরিধান করতে পারে। SSR তাপ নকশা সঠিক হলে ঘন ঘন হিটার স্যুইচ করার জন্য প্রায়শই ভাল।
ভুল 5: দমন ছাড়া ইন্ডাকটিভ লোড পরিবর্তন করা
ইএমআর এবং এসএসআর উভয়েরই ইন্ডাকটিভ ট্রানজিয়েন্ট থেকে সুরক্ষা প্রয়োজন। ইএমআররা যোগাযোগের সমস্যায় ভুগতে পারে; SSR সেমিকন্ডাক্টর ওভারভোল্টেজের শিকার হতে পারে।
এটি বিশেষভাবে গুরুত্বপূর্ণ যখন একটি EMR একটি SSR দিয়ে প্রতিস্থাপন করা হয়। পুরানো রিলে যোগাযোগ মাঝে মাঝে কুণ্ডলী কিকব্যাক সহ্য করতে পারে বা বছরের পর বছর ধরে প্রবেশ করতে পারে; নতুন সেমিকন্ডাক্টর আউটপুট অনেক দ্রুত ব্যর্থ হতে পারে যদি একই ক্ষণস্থায়ী শক্তি নিয়ন্ত্রণ না করা হয়।
ভুল 6: একটি নিরাপত্তা বিচ্ছিন্ন ডিভাইস হিসাবে SSR চিকিত্সা করা
একটি SSR এর লিকেজ কারেন্ট রয়েছে এবং এটি সংক্ষিপ্ত ব্যর্থ হতে পারে। কর্মীদের নিরাপত্তা বা রক্ষণাবেক্ষণ বিচ্ছিন্নতা প্রয়োজন হলে, একটি সঠিকভাবে রেট করা যান্ত্রিক বিচ্ছিন্নতা ডিভাইস বা নিরাপত্তা স্থাপত্য ব্যবহার করুন।
ভুল 7: ভুল লোডের জন্য জিরো-ক্রস এসএসআর ব্যবহার করা
জিরো-ক্রস এসএসআর প্রায়শই প্রতিরোধী হিটারের জন্য চমৎকার, কিন্তু তারা স্বয়ংক্রিয়ভাবে ট্রান্সফরমার, বড় ইন্ডাকটিভ লোড বা ফেজ-সংবেদনশীল অ্যাপ্লিকেশনের জন্য সঠিক পছন্দ নয়। যখন লোড কারেন্ট ভোল্টেজকে পিছিয়ে দেয়, তখন স্যুইচিং আচরণ সাধারণ "ভোল্টেজ শূন্যে চালু করুন" ব্যাখ্যার থেকে ভিন্ন হতে পারে।
নির্বাচন চেকলিস্ট
EMR বা SSR বেছে নেওয়ার আগে, চেক করুন:
| পরীক্ষা করুন | কেন এটা গুরুত্বপূর্ণ |
|---|---|
| লোডের প্রকার | প্রতিরোধক, প্রবর্তক, ক্যাপাসিটিভ, মোটর, হিটার, সংকেত |
| AC বা DC আউটপুট | SSR আউটপুট টাইপ লোড কারেন্ট টাইপের সাথে মেলে |
| লোড কারেন্ট এবং ইনরাশ | পরিচিতি রেটিং বা সেমিকন্ডাক্টর স্ট্রেস নির্ধারণ করে |
| স্যুইচিং ফ্রিকোয়েন্সি | উচ্চ ফ্রিকোয়েন্সি সুবিধা SSR; কম ফ্রিকোয়েন্সি প্রায়ই উপযুক্ত EMR |
| ফুটো বর্তমান সহনশীলতা | ছোট লোড এবং PLC ইনপুটগুলির জন্য গুরুত্বপূর্ণ |
| তাপ অপচয় | SSR বর্তমান রেটিং এবং জীবনের জন্য গুরুত্বপূর্ণ |
| ঢেউ দমন | কয়েল, সোলেনয়েড, মোটর এবং ক্ষণস্থায়ী-প্রবণ সার্কিটের জন্য প্রয়োজন |
| ব্যর্থতা মোড প্রয়োজনীয়তা | EMR এবং SSR ভিন্নভাবে ব্যর্থ হয় |
| যোগাযোগ ফর্ম | EMR সহজেই NO/NC/পরিবর্তন পরিচিতি প্রদান করতে পারে |
| নিরাপত্তা বিচ্ছিন্নতা | সাধারণত একটি যান্ত্রিক বিচ্ছিন্নতা ডিভাইস প্রয়োজন |
প্রায়শই জিজ্ঞাসিত প্রশ্নাবলী
একটি SSR একটি ইলেক্ট্রোমেকানিকাল রিলে থেকে ভাল?
সবসময় নয়। SSR নীরব, দ্রুত, ঘন ঘন পরিবর্তনের জন্য ভাল। ইএমআরগুলি প্রায়শই ভাল হয় যখন আপনার শূন্যের কাছাকাছি লিকেজ, একাধিক যোগাযোগের ফর্ম, বৃদ্ধি সহনশীলতা বা সাধারণ সমস্যা সমাধানের প্রয়োজন হয়।
একটি SSR কি সম্পূর্ণরূপে লোড বন্ধ করে?
উন্মুক্ত যান্ত্রিক যোগাযোগের মতো নয়। SSR-এ অফ-স্টেট লিকেজ কারেন্ট থাকে, তাই ছোট লোড বা উচ্চ-প্রতিবন্ধক ইনপুট এখনও ভোল্টেজ বা কারেন্ট দেখতে পারে।
কেন একটি SSR একটি হিট সিঙ্ক প্রয়োজন?
একটি SSR তাপ উৎপন্ন করে কারণ এর অর্ধপরিবাহী আউটপুটে ভোল্টেজ ড্রপ বা প্রতিরোধ ক্ষমতা রয়েছে। উচ্চতর প্রবাহে, সেই তাপকে অবশ্যই তাপ সিঙ্ক, মাউন্টিং প্লেট বা সঠিক ডেরেটিংয়ের মাধ্যমে অপসারণ করতে হবে।
আমি কি সরাসরি একটি SSR দিয়ে একটি EMR প্রতিস্থাপন করতে পারি?
আউটপুট টাইপ, লোড কারেন্ট, ইনরাশ কারেন্ট, লিকেজ কারেন্ট, হিট ডিসিপেশন, কন্ট্রোল ভোল্টেজ এবং ফেইলর মোড চেক করার পরই। একটি পিন-সামঞ্জস্যপূর্ণ বা ভোল্টেজ-সামঞ্জস্যপূর্ণ ডিভাইস এখনও ভিন্নভাবে আচরণ করতে পারে।
কোন রিলে হিটার নিয়ন্ত্রণের জন্য ভাল?
ঘন ঘন হিটার স্যুইচ করার জন্য, SSR প্রায়শই পছন্দ করা হয় কারণ এতে কোন যোগাযোগ পরিধান নেই এবং এটি নীরবে সুইচ করতে পারে। হিট সিঙ্কিং এবং লোড কারেন্ট ডেরেটিং এখনও সঠিক হতে হবে।
PLC ইনপুট সংকেতের জন্য কোন রিলে ভালো?
EMR পরিচিতিগুলি প্রায়শই সহজ হয় যখন ইনপুটটি অবশ্যই একটি সত্যিকারের শুষ্ক পরিচিতি দেখতে পাবে৷ SSR আউটপুট কাজ করতে পারে, কিন্তু লিকেজ কারেন্ট এবং ইনপুট থ্রেশহোল্ড অবশ্যই চেক করতে হবে।
একটি SSR ব্যর্থ হলে কী হয়?
অনেকগুলি SSR ব্যর্থতা একটি সংক্ষিপ্ত আউটপুট হিসাবে উপস্থিত হয়, যার অর্থ লোড চলতে পারে। এই কারণেই এসএসআরগুলিকে রক্ষণাবেক্ষণ বা নিরাপত্তা-সমালোচনা বন্ধ করার জন্য একমাত্র বিচ্ছিন্নতা ডিভাইস হিসাবে ব্যবহার করা উচিত নয়।
এসএসআর কি মোটর স্যুইচ করতে পারে?
কিছু SSRs মোটর লোড পরিবর্তন করতে পারে যদি সেই দায়িত্বের জন্য বিশেষভাবে রেট করা হয়, তবে মোটর ইনরাশ এবং প্রবর্তক চাপ অবশ্যই বিবেচনা করা উচিত। অনেক মোটর সার্কিটের জন্য, কন্টাক্টর, ওভারলোড রিলে, মোটর স্টার্টার বা ডেডিকেটেড সফট স্টার্টার বেশি উপযুক্ত।
সারাংশ
EMR বনাম SSR সিদ্ধান্তটি একটি প্রযুক্তি আপগ্রেড প্রশ্ন নয়। এটি একটি অ্যাপ্লিকেশন-ফিট প্রশ্ন।
পছন্দ করা EMR যখন আপনার কম ফুটো, যান্ত্রিক পরিচিতি, একাধিক যোগাযোগের ফর্ম, ঢেউ সহনশীলতা এবং সহজ ক্ষেত্রের সমস্যা সমাধানের প্রয়োজন হয়।
পছন্দ করা SSR যখন আপনি নীরব অপারেশন, উচ্চ সুইচিং ফ্রিকোয়েন্সি, কোন যোগাযোগ বাউন্স, এবং পুনরাবৃত্তিমূলক সুইচিং অ্যাপ্লিকেশনে দীর্ঘ জীবন, বিশেষ করে প্রতিরোধী হিটার নিয়ন্ত্রণ প্রয়োজন।
VIOX কন্ট্রোল প্যানেল অ্যাপ্লিকেশনের জন্য, সবচেয়ে নিরাপদ নির্বাচন পদ্ধতি হল লোডের ধরন, সুইচিং ফ্রিকোয়েন্সি, ফুটো সহনশীলতা, তাপ নকশা এবং ব্যর্থতার মোড দিয়ে শুরু করা। তারপরে প্রকৃত সার্কিট আচরণের উপর ভিত্তি করে EMR বা SSR নির্বাচন করুন, একটি প্রযুক্তি সর্বদা ভাল হয় এমন অনুমান নয়।
Sources Used
- রিলে অপারেটিং নীতি এবং ইলেক্ট্রোমেকানিক্যাল রিলে নির্মাণ
- সলিড-স্টেট রিলে অপারেশন, বৈশিষ্ট্য, জিরো-ক্রস সুইচিং এবং পরামিতি
- স্ট্যাটিক রিলে ওভারভিউ এবং ইলেক্ট্রোমেকানিকাল রিলেগুলির সাথে বৈসাদৃশ্য
- IEC 60204-1 সুযোগ এবং যন্ত্রপাতি বৈদ্যুতিক সরঞ্জাম প্রসঙ্গ
- IEC ব্যবহারের বিভাগ এবং IEC 60947 আদর্শ পারিবারিক প্রসঙ্গ