

ในหน้านี้
หนึ่ง รีเลย์ระบบเครื่องกลไฟฟ้า (EMR) สลับวงจรโดยใช้ขดลวดแม่เหล็กไฟฟ้าเพื่อย้ายหน้าสัมผัสทางกายภาพ ก โซลิดสเตตรีเลย์ (SSR) สลับวงจรทางอิเล็กทรอนิกส์โดยใช้อุปกรณ์เซมิคอนดักเตอร์ เช่น TRIAC, ไทริสเตอร์, MOSFET หรือ IGBT โดยปกติจะมีการแยกแสงระหว่างอินพุตและเอาต์พุต
ไม่มีประเภทใดที่ดีกว่าในระดับสากล EMR มักจะเป็นตัวเลือกที่ดีกว่าเมื่อคุณต้องการการรั่วไหลนอกสถานะที่ต่ำมาก ลักษณะการสัมผัสที่มองเห็นได้ ความยืดหยุ่น AC/DC ที่กว้าง และความทนทานต่อการโอเวอร์โหลดระยะสั้นที่ดีขึ้น โดยปกติแล้ว SSR จะดีกว่าเมื่อคุณต้องการการทำงานแบบเงียบ ความถี่ในการสลับที่สูงมาก ไม่มีการเด้งกลับของหน้าสัมผัส และอายุการใช้งานที่ยาวนานในการใช้งานการสลับซ้ำๆ เช่น การควบคุมฮีตเตอร์
หากคุณต้องการพื้นหลังพื้นฐาน SSR ก่อน โปรดดู การทำความเข้าใจโซลิดสเตตรีเลย์. บทความนี้เน้นที่การตัดสินใจเลือกระหว่าง EMR และ SSR
จากมุมมองมาตรฐาน เฟรมเวิร์กที่เหมาะสมจะขึ้นอยู่กับอุปกรณ์และแอปพลิเคชัน โดยทั่วไปจะกล่าวถึงคอนแทคเตอร์ระบบเครื่องกลไฟฟ้าและสตาร์ทมอเตอร์ภายใต้ IEC 60947-4-1; อุปกรณ์วงจรควบคุมและองค์ประกอบสวิตชิ่งเกี่ยวข้องกับ IEC 60947-5-1; ตัวควบคุมมอเตอร์เซมิคอนดักเตอร์และสตาร์ทเตอร์ครอบคลุมโดย IEC 60947-4-2; และ AC ตัวควบคุมเซมิคอนดักเตอร์/คอนแทคเตอร์สำหรับโหลดที่ไม่ใช่มอเตอร์ได้รับการคุ้มครองโดย IEC 60947-4-3 In แผงอุตสาหกรรมในอเมริกาเหนือ UL 508 และข้อกำหนดผลิตภัณฑ์/รายการที่เกี่ยวข้องก็อาจเกี่ยวข้องเช่นกัน ใช้มาตรฐานและระดับที่ระบุไว้ในเอกสารข้อมูลผลิตภัณฑ์จริงเสมอ
EMR กับ SSR ตารางเปรียบเทียบแบบด่วน
| ปัจจัยการเลือก | รีเลย์เครื่องกลไฟฟ้า (EMR) | โซลิดสเตตรีเลย์ (SSR) |
|---|---|---|
| วิธีการสลับ | หน้าสัมผัสทางกลเคลื่อนที่โดยขดลวดแม่เหล็กไฟฟ้า | อุปกรณ์เอาท์พุตเซมิคอนดักเตอร์ควบคุมด้วยระบบอิเล็กทรอนิกส์ |
| ชิ้นส่วนที่เคลื่อนไหว | ใช่แล้ว | ไม่ |
| ความเร็วในการเปลี่ยน | ช้าลง โดยทั่วไปจะถูกจำกัดโดยการเคลื่อนที่ทางกล | เร็วกว่าและมักจะเป็นคลาสระดับไมโครวินาทีถึงมิลลิวินาที ขึ้นอยู่กับการออกแบบ |
| เสียงรบกวน | เสียงคลิกที่ได้ยิน | เงียบ |
| ติดต่อเด้ง | เป็นไปได้ | ไม่มีการตีกลับแบบกลไก |
| กระแสรั่วไหลในสถานะปิด (off-state) | เกือบเป็นศูนย์ผ่านผู้ติดต่อที่เปิดอยู่ | มีกระแสไฟรั่วนอกสถานะ |
| การสูญเสียในรัฐ | ความต้านทานการสัมผัสต่ำมากเมื่อมีสุขภาพดี | แรงดันไฟฟ้าตกหรือความต้านทานออนทำให้เกิดความร้อน |
| การระบายความร้อน | มักจะต่ำกว่าในการสลับหน้าที่ต่ำ | มักต้องการการลดพิกัดและการจมความร้อน |
| ความอดทนต่อไฟกระชาก/การไหลเข้า | มักจะทนทานต่อการโอเวอร์โหลดระยะสั้นได้ดีกว่า | มีความไวต่อแรงดันไฟฟ้าเกินและกระแสเกินมากขึ้น |
| ความเข้ากันได้ของโหลด | ยืดหยุ่นได้ หากพิกัดหน้าสัมผัสตรงกับ AC/DC และประเภทโหลด | ต้องจับคู่เอาต์พุต AC, เอาต์พุต DC, ประเภทโหลด และการออกแบบความร้อนอย่างระมัดระวัง |
| การแยกไฟฟ้า | การแยกคอยล์ต่อการสัมผัส | การแยกแสงหรือหม้อแปลงเป็นเรื่องปกติ |
| โหมดความล้มเหลว | การสึกหรอของหน้าสัมผัส การเชื่อมของหน้าสัมผัส คอยล์ขัดข้อง | มักจะล้มเหลวเมื่อเซมิคอนดักเตอร์เสียหาย |
| เหมาะสมที่สุด | การควบคุมทั่วไป, การประสาน, การสลับความถี่ต่ำ | การสลับบ่อยครั้ง การควบคุมแบบเงียบ การใช้งานเครื่องทำความร้อน/PID |
รีเลย์ระบบเครื่องกลไฟฟ้าคืออะไร?
รีเลย์ระบบเครื่องกลไฟฟ้าเป็นสวิตช์ที่ทำงานด้วยไฟฟ้า ด้านอินพุตเป็นขดลวด เมื่อขดลวดได้รับพลังงาน มันจะสร้างสนามแม่เหล็กที่ดึงกระดองและเปลี่ยนสถานะของหน้าสัมผัสตั้งแต่หนึ่งจุดขึ้นไป หน้าสัมผัสอาจเปิดตามปกติ (NO) ปิดตามปกติ (NC) หรือหน้าสัมผัสแบบเปลี่ยน
การดำเนินการทางกลอย่างง่ายนี้ทำให้ EMR มีจุดแข็งในทางปฏิบัติหลายประการ:
- หน้าสัมผัสแบบเปิดทำให้กระแสรั่วไหลต่ำมาก
- วงจรเอาท์พุตจะถูกแยกออกจากวงจรคอยล์
- รีเลย์หนึ่งตัวสามารถเสนอแบบฟอร์มการติดต่อได้หลายรูปแบบ
- โหลด AC และ DC มักจะสามารถสลับได้โดยชุดหน้าสัมผัสเดียวกันหากพิกัดเหมาะสม
- ช่างเทคนิคมักจะได้ยินหรือรู้สึกถึงการทำงานของรีเลย์ระหว่างการแก้ไขปัญหา
แต่การออกแบบกลไกแบบเดียวกันก็สร้างขีดจำกัดเช่นกัน หน้าสัมผัสสึกหรอ การกระดอน ส่วนโค้ง ออกซิไดซ์ และอาจเชื่อมภายใต้โหลดเกินหรือการสลับแบบเหนี่ยวนำ คอยล์ใช้พลังงานและอาจสร้างความร้อนได้ ความเร็วในการเปลี่ยนถูกจำกัดโดยชิ้นส่วนที่เคลื่อนไหว
สำหรับบริบทรีเลย์ทั่วไป โปรดดู คอนแทคเตอร์กับรีเลย์.
What Is a Solid State Relay?
โซลิดสเตตรีเลย์ทำหน้าที่สวิตชิ่งพื้นฐานแบบเดียวกันโดยไม่มีหน้าสัมผัสทางกล สัญญาณอินพุตขับเคลื่อนระยะการแยกภายใน ซึ่งโดยทั่วไปคือการเชื่อมต่อด้วยแสง และเซมิคอนดักเตอร์เอาต์พุตจะสลับโหลด
เทคโนโลยีเอาต์พุต SSR ทั่วไปประกอบด้วย:
- เอาท์พุท TRIAC สำหรับการโหลด AC
- SCR / เอาท์พุทไทริสเตอร์ สำหรับโหลด AC ซึ่งมักจะอยู่ใน SSR ที่มีกำลังสูงกว่า
- เอาท์พุท MOSFET สำหรับโหลด DC หรือการสลับแรงดันต่ำ
- เอาต์พุต IGBT ในแอปพลิเคชันที่มีแรงดันไฟฟ้าสูงกว่า DC หรือแอปพลิเคชันควบคุมกำลัง
เนื่องจากไม่มีหน้าสัมผัสที่เคลื่อนที่ SSR จึงเงียบและไม่ได้รับผลกระทบจากการเด้งกลับของการสัมผัสทางกล มีความน่าสนใจสำหรับการใช้งานสวิตช์บ่อยครั้ง โดยเฉพาะอย่างยิ่งในกรณีที่รีเลย์เชิงกลเสื่อมสภาพอย่างรวดเร็ว
อย่างไรก็ตาม SSR ไม่ใช่เวอร์ชันอิเล็กทรอนิกส์ที่สมบูรณ์แบบของ EMR มีกระแสไฟรั่วนอกสถานะ การสูญเสียความร้อนในสถานะ ข้อจำกัดไฟกระชาก และข้อกำหนดประเภทโหลดที่เข้มงวดยิ่งขึ้น การเลือก SSR ใกล้เคียงกับการเลือกเซมิคอนดักเตอร์กำลังมากกว่าการเลือกหน้าสัมผัสธรรมดา
EMR และ SSR ทำงานแตกต่างกันอย่างไร
EMR เส้นทางการสลับ
In และ EMR กระแสโหลดไหลผ่านหน้าสัมผัสโลหะทางกายภาพ เมื่อหน้าสัมผัสเปิด ช่องว่างอากาศจะทำให้มีการแยกตัว เมื่อหน้าสัมผัสปิด กระแสจะไหลผ่านพื้นผิวหน้าสัมผัส
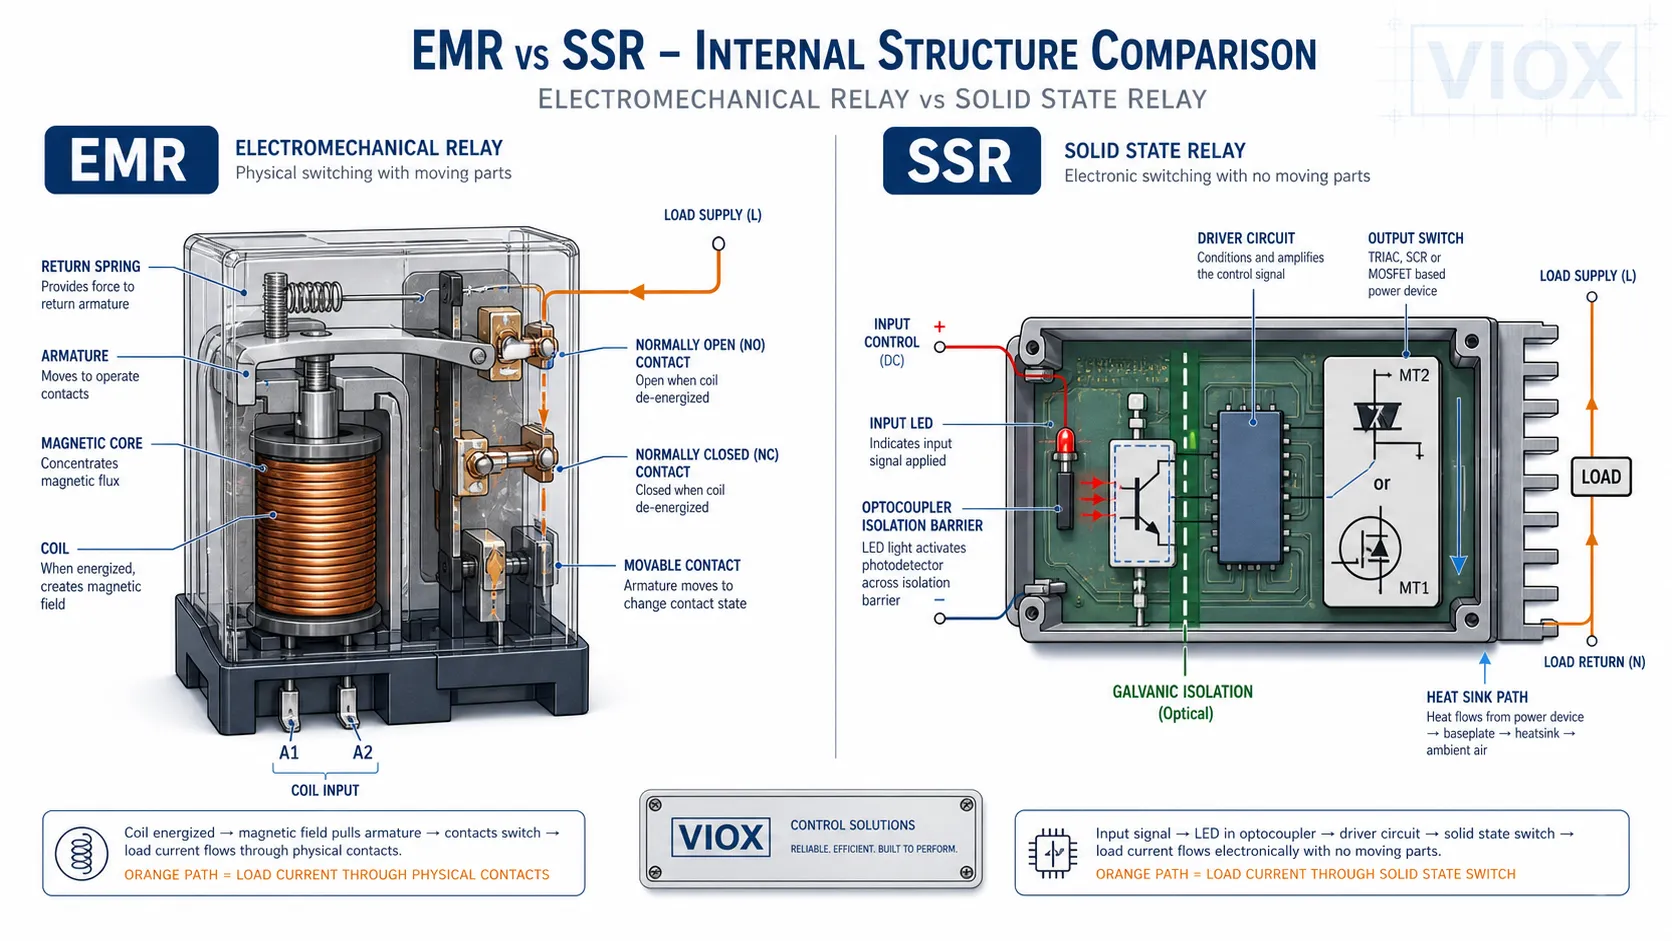
สิ่งนี้ทำให้ EMR มีสถานะนอกสถานะที่สะอาดมาก แต่ก็หมายความว่าหน้าสัมผัสจะดูดซับความเครียดในการเปลี่ยนด้วย โหลดแบบเหนี่ยวนำ เช่น คอยล์ โซลินอยด์ มอเตอร์ขนาดเล็ก และคอยล์คอนแทคเตอร์ สามารถสร้างส่วนโค้งและแรงดันไฟชั่วครู่ได้เมื่อถูกสวิตช์
SSR เส้นทางการสลับ
In และ SSR กระแสโหลดไหลผ่านอุปกรณ์เซมิคอนดักเตอร์ เอาต์พุตจะไม่กลายเป็นช่องว่างอากาศเชิงกล เมื่อปิด เซมิคอนดักเตอร์จะบล็อกกระแสแต่ยังคงปล่อยให้กระแสรั่วไหลเล็กน้อย เมื่อเปิดเซมิคอนดักเตอร์จะมีแรงดันไฟฟ้าตกหรือความต้านทาน ทำให้เกิดความร้อน
สำหรับ AC SSR ประเภท Zero-Cross จะสลับใกล้กับรูปแบบคลื่นแบบ Zero Crossing ของ AC ซึ่งช่วยลดสัญญาณรบกวนทางไฟฟ้าสำหรับโหลดความต้านทาน สวิตช์ SSR ที่เปิดแบบสุ่มโดยไม่ต้องรอการข้ามศูนย์ และใช้เมื่อต้องการการควบคุมเฟสหรือกำหนดเวลาที่แม่นยำ สำหรับ DC SSR การออกแบบที่ใช้ MOSFET เป็นเรื่องปกติ และต้องตรวจสอบขั้วหรือการบล็อกแบบสองทิศทางอย่างระมัดระวัง
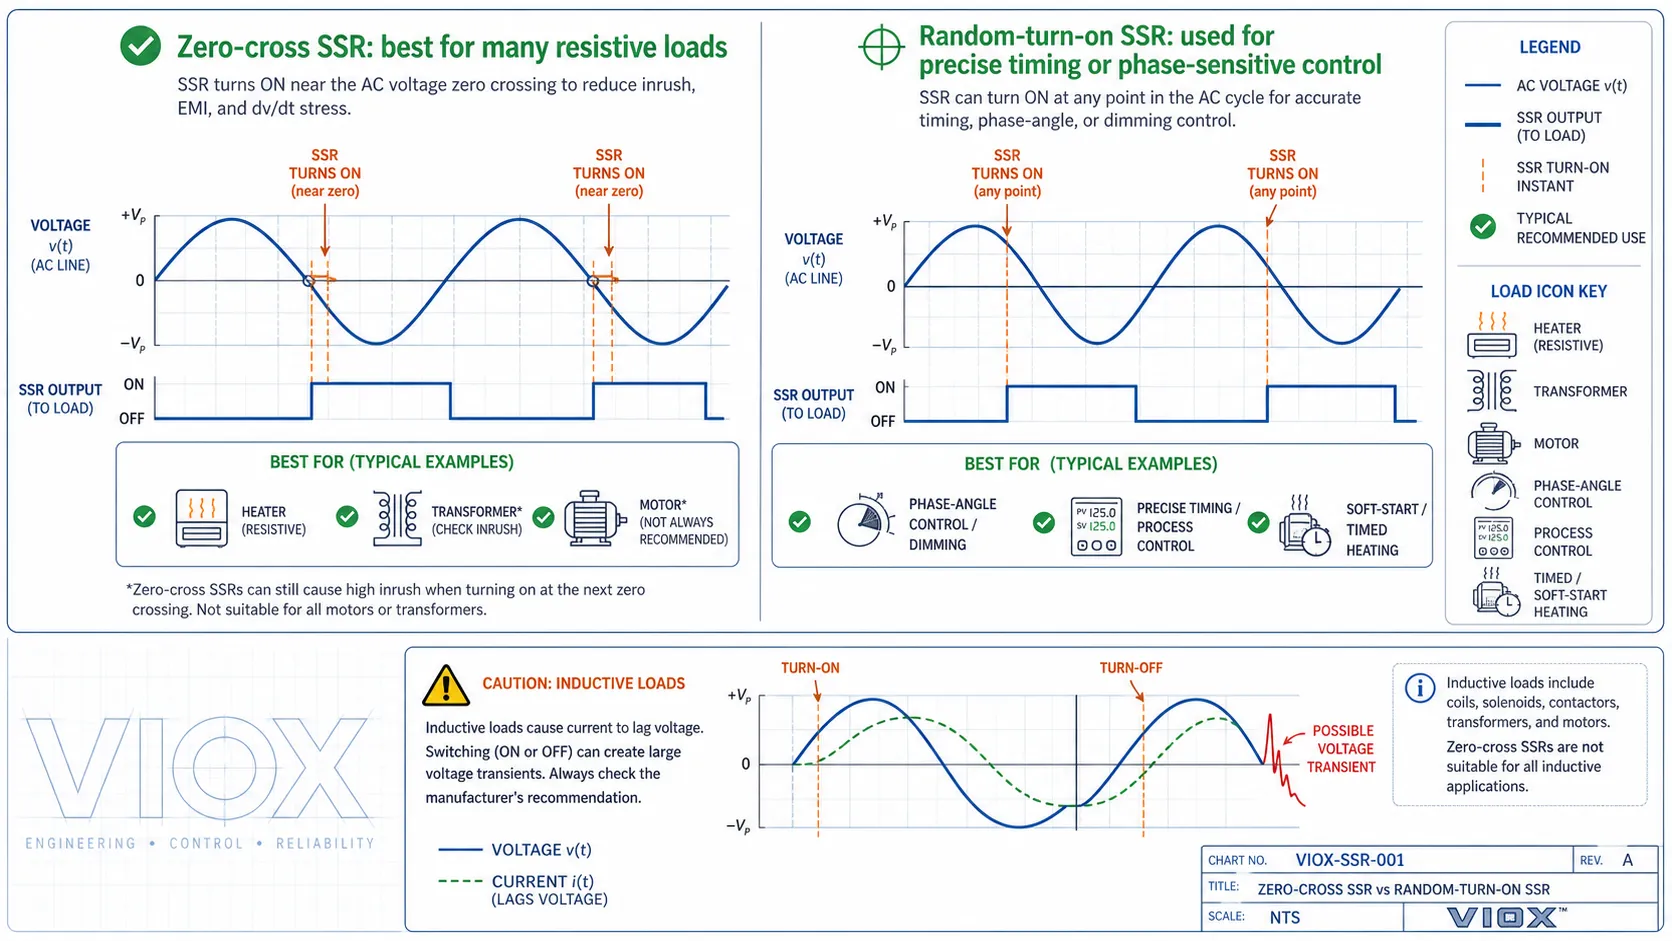
การสลับแบบ Zero-cross มีประโยชน์ แต่ไม่ใช่ข้อได้เปรียบที่เป็นสากล สำหรับโหลดที่มีความเหนี่ยวนำสูง เช่น หม้อแปลง ขดลวดขนาดใหญ่ หรือวงจรที่เกี่ยวข้องกับมอเตอร์บางชนิด กระแสและแรงดันไฟฟ้าไม่อยู่ในเฟส การเลือกซีโร่ครอส SSR เพียงเพราะว่า "เงียบกว่า" อาจทำให้เกิดการพุ่งเข้าที่ไม่คาดคิด ความเค้นในการเปิดเครื่อง หรือพฤติกรรมการสลับที่ไม่ดี สำหรับโหลดแบบเหนี่ยวนำ ให้ตรวจสอบว่าผู้ผลิตแนะนำ Zero-Cross, Random-turn-on, Snubber Network, ระบบป้องกันไฟกระชาก หรืออุปกรณ์สวิตชิ่งอื่น
ข้อดีของรีเลย์ระบบเครื่องกลไฟฟ้า
1. การรั่วไหลนอกสถานะต่ำมาก
เมื่อหน้าสัมผัส EMR เปิดอยู่และอยู่ในสภาพปกติ ด้านโหลดจะถูกแยกออกจากกัน ทำให้ EMR มีประโยชน์เมื่อกระแสไฟฟ้ารั่วอาจทำให้เกิดปัญหาได้ เช่น ไฟไพล็อตขนาดเล็ก อินพุต PLC วงจรอิมพีแดนซ์สูง หรือโหลดที่ต้องตัดพลังงานอย่างแท้จริง
2. ความอดทนต่อการโอเวอร์โหลดระยะสั้นที่ดี
หน้าสัมผัสทางกลมักจะทนต่อเหตุการณ์พุ่งเข้าหรือไฟกระชากในระยะสั้นได้ดีกว่าเอาท์พุตเซมิคอนดักเตอร์ที่มีขนาดเล็กกว่าปกติ นี่ไม่ได้หมายความว่า EMR สามารถเพิกเฉยต่อการจัดอันดับการติดต่อได้ แต่จะอธิบายว่าทำไม EMR จึงยังคงพบเห็นได้ทั่วไปในวงจรควบคุมทั่วไป
3. แบบฟอร์มการติดต่อที่ยืดหยุ่น
EMR สามารถจัดให้มีหน้าสัมผัส SPST, SPDT, DPDT และหลายขั้ว คอยล์เดี่ยวสามารถสลับวงจรแยกได้หลายวงจร ซึ่งมีประโยชน์สำหรับการประสาน การตอบรับสถานะ และการควบคุมแรงดันไฟฟ้าแบบผสม
4. การแก้ไขปัญหาภาคสนามอย่างง่ายดาย
ช่างเทคนิคมักจะได้ยินเสียงคลิก วัดแรงดันไฟฟ้าของคอยล์ และทดสอบความต่อเนื่องของหน้าสัมผัส สิ่งนี้ทำให้ EMR ตรงไปตรงมาในสภาพแวดล้อมการบำรุงรักษาต่างๆ
ข้อเสียของรีเลย์ระบบเครื่องกลไฟฟ้า
1. การสึกหรอและการอาร์คของการสัมผัส
การดำเนินการแต่ละครั้งจะทำให้เกิดความเครียดทางกลและทางไฟฟ้า การเปลี่ยนโหลดอุปนัยโดยไม่มีการระงับที่เหมาะสมอาจทำให้เกิดรูพรุนที่หน้าสัมผัส การสะสมของคาร์บอน หรือการเชื่อมที่หน้าสัมผัส
2. ติดต่อเด้ง
เมื่อผู้ติดต่อปิด พวกเขาอาจเด้งในช่วงสั้นๆ ก่อนที่จะตกลงไป สิ่งนี้อาจมีความสำคัญในวงจรการนับ พัลส์ หรือลอจิก
3. ความถี่ในการสลับที่จำกัด
สำหรับการสลับความถี่สูง ชิ้นส่วนทางกลจะกลายเป็นปัจจัยจำกัด การทำงานซ้ำๆ ยังช่วยลดอายุการใช้งานทางกลและไฟฟ้าอีกด้วย
4. เสียงรบกวน
การคลิกมีประโยชน์สำหรับการแก้ไขปัญหาแต่ไม่พึงประสงค์ในอุปกรณ์ที่ทำงานเงียบ สำนักงาน ห้องปฏิบัติการ หรือเครื่องจักรที่ไวต่อเสียงรบกวน
ข้อดีของโซลิดสเตตรีเลย์
1. ไม่มีการสึกหรอทางกล
SSR ไม่มีรายชื่อผู้ติดต่อที่กำลังเคลื่อนที่ In แอปพลิเคชันสลับบ่อยครั้ง นี่เป็นเหตุผลสำคัญที่สุดในการเลือก SSR
2. การสลับที่รวดเร็วและเงียบ
SSR การสลับเป็นแบบอิเล็กทรอนิกส์ เงียบ และไม่มีการเด้งกลับ สิ่งนี้มีประโยชน์ในการควบคุมเครื่องทำความร้อน อุปกรณ์เซมิคอนดักเตอร์ เครื่องจักรบรรจุภัณฑ์ และการใช้งานที่มีรอบการเปิด/ปิดบ่อยครั้ง
3. เหมาะสำหรับการควบคุมเครื่องทำความร้อน PID
ตัวควบคุมอุณหภูมิมักจะเปลี่ยนเครื่องทำความร้อนหลายครั้งต่อนาที EMR อาจสึกหรออย่างรวดเร็วในบทบาทนี้ ในขณะที่ SSR ที่ระบายความร้อนอย่างเหมาะสมสามารถรองรับการปั่นจักรยานบ่อยครั้งได้
4. ลดกระแสอินพุตไดรฟ์ในระบบควบคุมหลายระบบ
อินพุต SSR จำนวนมากสามารถขับเคลื่อนได้โดยตรงด้วยเอาต์พุตควบคุมพลังงานต่ำ แม้ว่าแรงดันไฟฟ้าและกระแสอินพุตที่ต้องการจะต้องยังตรงกับคอนโทรลเลอร์ก็ตาม
ข้อเสียของโซลิดสเตตรีเลย์
1. กระแสไฟรั่วนอกสถานะ
SSR ไม่ใช่ผู้ติดต่อแบบเปิดที่สมบูรณ์แบบ มีกระแสรั่วไหลในสถานะนอกสถานะ ซึ่งอาจทำให้โหลดขนาดเล็กเรืองแสง สร้างความสับสนให้กับอินพุตอิมพีแดนซ์สูง หรือสร้างแรงดันไฟฟ้าที่วัดได้ที่ด้านโหลด แม้ว่า SSR จะปิดอยู่ก็ตาม
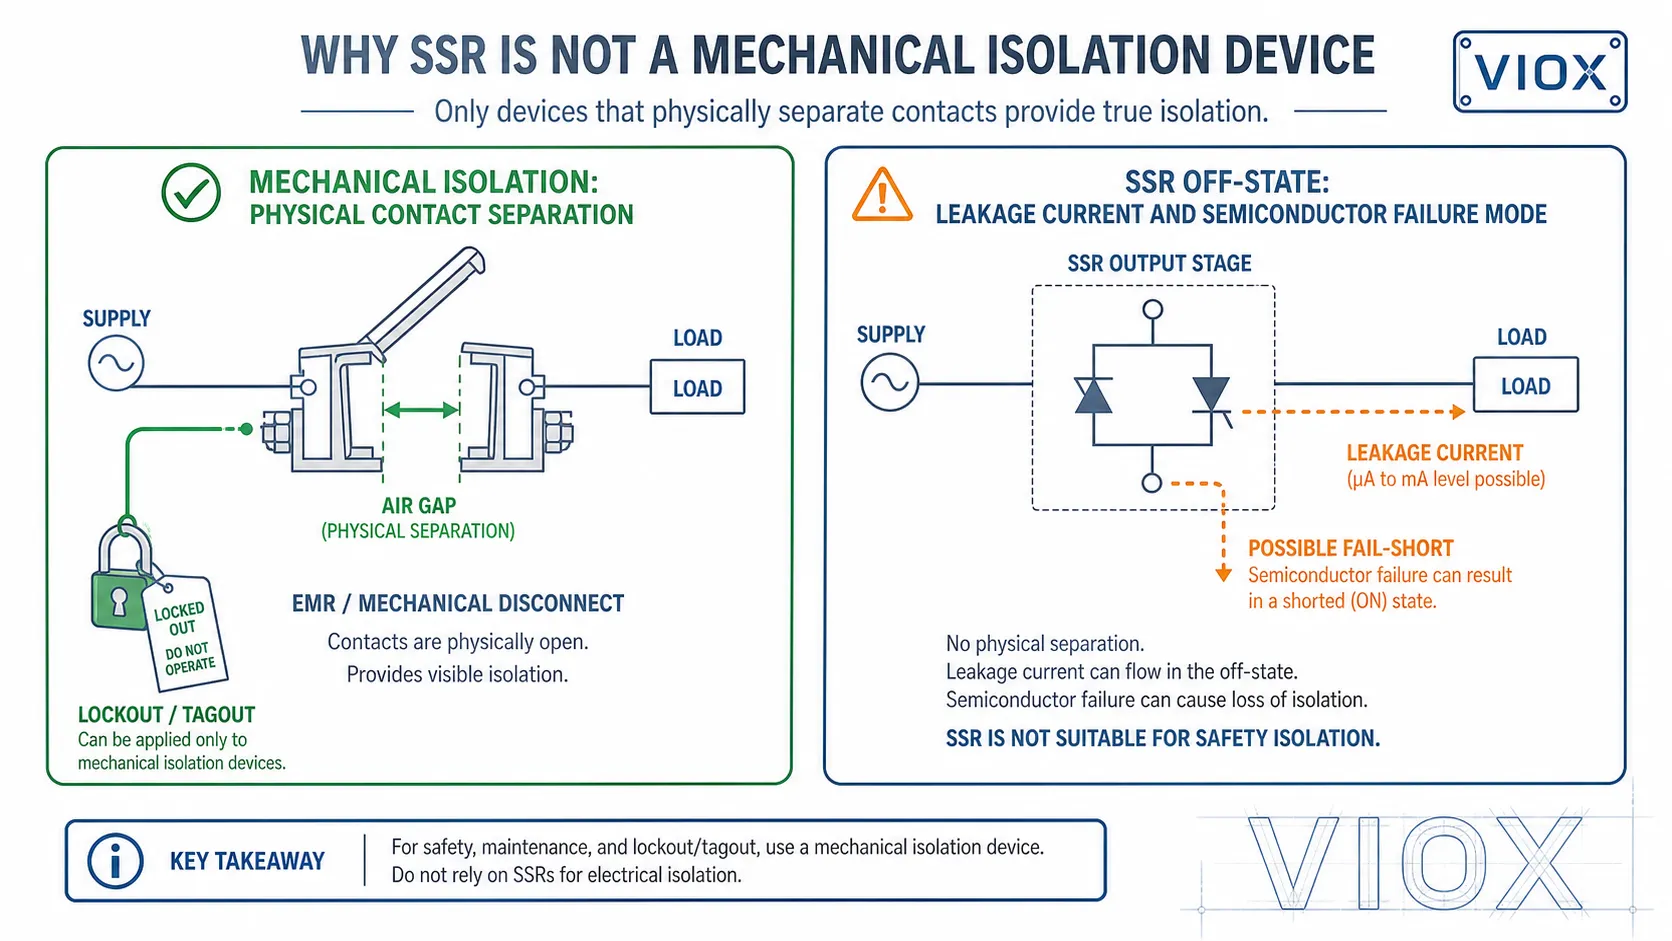
หากต้องแยกโหลดโดยสิ้นเชิงโดยมีการรั่วไหลใกล้ศูนย์ อาจจำเป็นต้องใช้ EMR คอนแทคเตอร์ หรือการตัดการเชื่อมต่อทางกล
2. การสร้างความร้อนและการเสื่อมสภาพ
SSR กระจายความร้อนระหว่างการทำงาน AC โดยทั่วไป SSR จะมีแรงดันเอาต์พุตลดลง ในขณะที่ DC MOSFET SSR มีความต้านทานแบบออน ความร้อนนี้จะกลายเป็นปัญหาการออกแบบที่สำคัญ
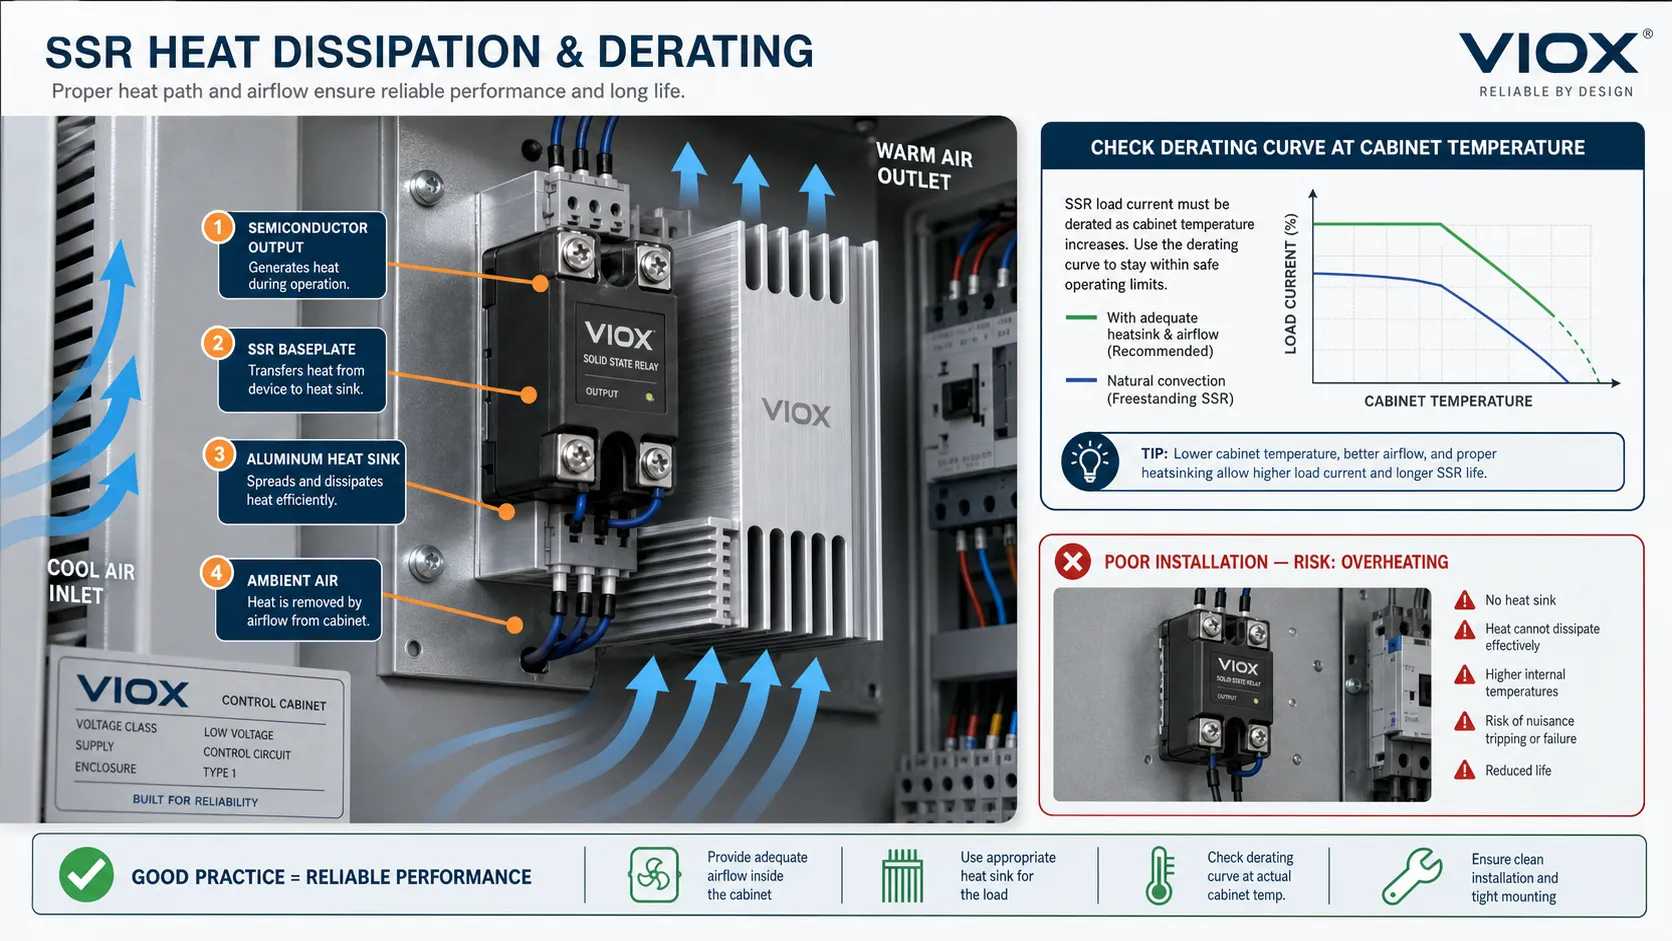
นี่คือเหตุผลว่าทำไมเอกสารข้อมูล SSR จึงรวมตัวระบายความร้อน ความต้านทานความร้อน อุณหภูมิแวดล้อม และเส้นโค้งการลดพิกัด การติดตั้ง SSR โดยไม่มีการระบายความร้อนอย่างเหมาะสมเป็นหนึ่งในสาเหตุที่พบบ่อยที่สุดของความล้มเหลวก่อนเวลาอันควร
3. ความไวไฟกระชากและไฟฟ้าลัดวงจร
เซมิคอนดักเตอร์สามารถทำงานล้มเหลวได้อย่างรวดเร็วภายใต้สภาวะแรงดันไฟเกิน กระแสไฟเกิน หรือสภาวะกระชากสูง การประสานฟิวส์อย่างเหมาะสม การป้องกันไฟกระชาก และการจับคู่โหลดถือเป็นสิ่งสำคัญ
4. ความล้มเหลวมักปรากฏเป็นสิ่งสั้นๆ
อุปกรณ์เอาท์พุต SSR ที่เสียหายอาจล้มเหลวในการลัดวงจร In ในแง่ปฏิบัติ โหลดอาจยังคงมีพลังงานอยู่แม้ว่าคำสั่งอินพุตจะปิดอยู่ก็ตาม สำหรับการแยกที่เกี่ยวข้องกับความปลอดภัย SSR ไม่ควรถือเป็นการทดแทนการแยกทางกล เว้นแต่สถาปัตยกรรมด้านความปลอดภัยที่สมบูรณ์จะได้รับการออกแบบและอนุมัติเพื่อวัตถุประสงค์ดังกล่าว
In แผงควบคุมเครื่องจักร มาตรฐานต่างๆ เช่น IEC/EN 60204-1 มุ่งเน้นอย่างมากที่การตัดการเชื่อมต่อแหล่งจ่ายไฟอย่างเหมาะสม การป้องกันการสตาร์ทโดยไม่คาดคิด การยึดเกาะเพื่อการป้องกัน และการตรวจสอบความถูกต้อง เอาต์พุตเซมิคอนดักเตอร์สามารถเป็นส่วนหนึ่งของฟังก์ชันการควบคุมได้ แต่ไม่ควรถือเป็นอุปกรณ์แยกทางไฟฟ้าเพียงอย่างเดียวสำหรับการล็อกเอาต์ การบำรุงรักษา หรือความปลอดภัยของบุคลากร เมื่อจำเป็นต้องมีการแยก ให้ใช้อุปกรณ์ตัดการเชื่อมต่อหรือแยกส่วนเชิงกลที่ได้รับการจัดอันดับอย่างเหมาะสมในสถาปัตยกรรมด้านความปลอดภัย
ประเภทโหลดมีความสำคัญมากกว่าประเภทรีเลย์
รีเลย์ที่ถูกต้องจะขึ้นอยู่กับโหลดเป็นอย่างมาก
| ประเภทโหลด | EMR fit | SSR fit | หมายเหตุการเลือกใช้งาน |
|---|---|---|---|
| ฮีตเตอร์แบบความต้านทาน | ดี | เหมาะสำหรับการปั่นจักรยานบ่อยๆ | SSR มักนิยมใช้สำหรับการควบคุมอุณหภูมิ PID |
| ไฟนำร่องหรือโหลดสัญญาณขนาดเล็ก | ดี | อาจได้รับผลกระทบจากกระแสไฟรั่ว | ตรวจสอบโหลดและการรั่วไหลขั้นต่ำ |
| คอนแทคคอยล์/โซลินอยด์ | ดีกับการปราบปราม | เป็นไปได้ แต่เป็นเรื่องของประเภทเอาต์พุตและการป้องกันไฟกระชาก | จะต้องควบคุมการเตะแบบเหนี่ยวนำ |
| มอเตอร์ขนาดเล็ก | เป็นไปได้ถ้าได้รับการจัดอันดับ | ใช้อย่างระมัดระวัง การไหลเข้าและพฤติกรรมอุปนัยมีความสำคัญ | พิจารณาคอนแทคเตอร์หรือสตาร์ทมอเตอร์สำหรับวงจรไฟฟ้า |
| PLC การสลับอินพุต | ดี | เป็นไปได้ แต่การรั่วไหลอาจทำให้เกิดสัญญาณผิดพลาดได้ | จับคู่ประเภทอินพุตและเกณฑ์ |
| การสวิตช์ความถี่สูง | แย่ถึงปานกลาง | มีความแข็งแกร่ง | SSR หลีกเลี่ยงการสึกหรอทางกล |
| การแยกความปลอดภัย | มักนิยมใช้อุปกรณ์เครื่องกล | ปกติไม่ได้ใช้คนเดียว | SSR ต้องพิจารณาการรั่วไหลและโหมดลัดวงจร |
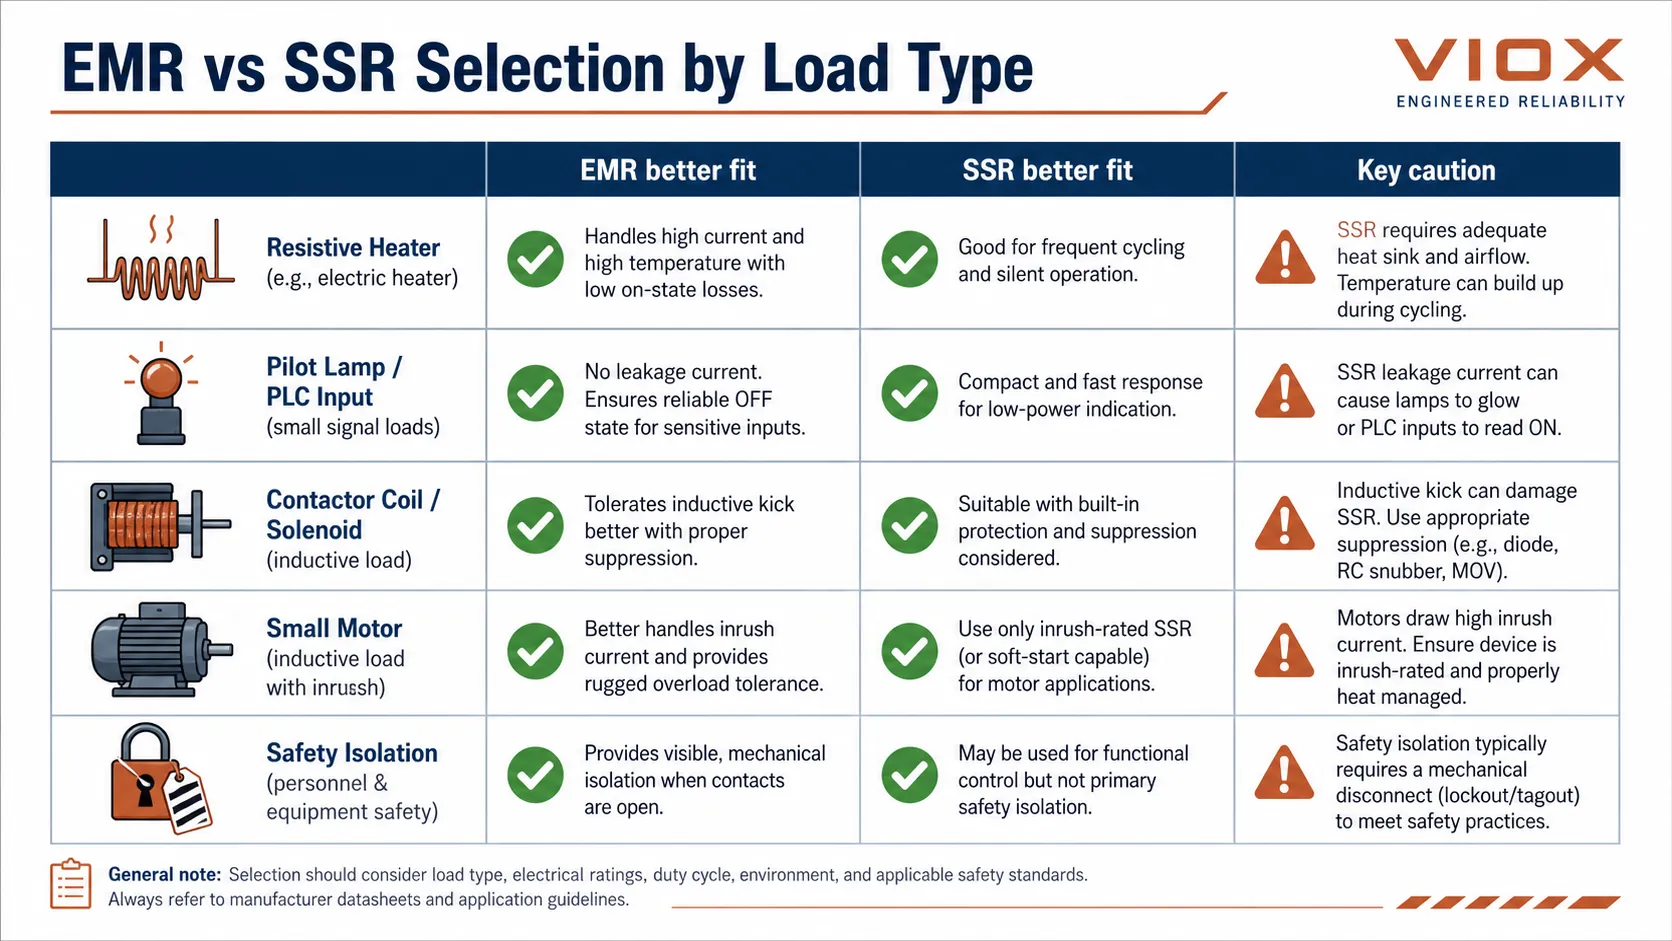
หากรีเลย์กำลังขับคอยล์คอนแทคเตอร์ โซลินอยด์ หรืออุปกรณ์ควบคุมมอเตอร์ การระงับและหน้าสัมผัสจะกลายเป็นส่วนหนึ่งของการเลือก ไม่ใช่สิ่งที่ต้องคำนึงถึงในภายหลัง คู่มือการควบคุมมอเตอร์ของ VIOX อธิบายว่าคอนแทคเตอร์ โอเวอร์โหลดรีเลย์ และอุปกรณ์ป้องกันแบ่งงานในวงจรมอเตอร์อย่างไร: วิธีการเลือกคอนแทคเตอร์ โอเวอร์โหลดรีเลย์ และเซอร์กิตเบรกเกอร์สำหรับกำลังมอเตอร์. สำหรับการป้องกันคอยล์ชั่วคราว โปรดดู วิธีการเลือกอุปกรณ์ป้องกันไฟกระชากที่เหมาะสมสำหรับคอนแทคเตอร์.
มาตรฐานและการให้คะแนนที่ต้องตรวจสอบก่อนเปรียบเทียบ EMR และ SSR
มาตรฐานไม่ได้บอกแค่ว่า "EMR ดีกว่า" หรือ "SSR ดีกว่า" โดยจะกำหนดวิธีทดสอบ ทำเครื่องหมาย และใช้งานอุปกรณ์ ประเด็นในทางปฏิบัติคือการเปรียบเทียบรีเลย์ภายใต้ตระกูลอุปกรณ์ที่ถูกต้องและหน้าที่โหลด
| พื้นที่ | ตระกูลหรือกรอบงานมาตรฐานที่เกี่ยวข้อง | ทำไมถึงสำคัญ |
|---|---|---|
| คอนแทคเตอร์ระบบเครื่องกลไฟฟ้าและสตาร์ทมอเตอร์ | IEC 60947-4-1 | หน้าที่ของมอเตอร์และคอนแทคเตอร์แตกต่างจากการสลับตัวต้านทานแบบธรรมดา |
| ควบคุมรีเลย์และอุปกรณ์วงจรควบคุม | IEC 60947-5-1 | ช่วยกำหนดพฤติกรรมและพิกัดการสลับวงจรควบคุม |
| ตัวควบคุมมอเตอร์เซมิคอนดักเตอร์และสตาร์ทเตอร์ | IEC 60947-4-2 | เกี่ยวข้องเมื่ออุปกรณ์เซมิคอนดักเตอร์ควบคุมวงจรมอเตอร์ AC |
| ตัวควบคุม/คอนแทคเตอร์เซมิคอนดักเตอร์สำหรับโหลดที่ไม่ใช่มอเตอร์ AC | IEC 60947-4-3 | เกี่ยวข้องกับการควบคุมพลังงานคล้าย SSR ของเครื่องทำความร้อนและโหลด AC อื่นๆ |
| เครื่องจักรอุปกรณ์ไฟฟ้า | IEC/EN 60204-1 | สิ่งสำคัญสำหรับการตัดการเชื่อมต่อแหล่งจ่ายไฟ การแยกความปลอดภัย และการป้องกันการสตาร์ทโดยไม่คาดคิด |
| อุปกรณ์ควบคุมอุตสาหกรรมในอเมริกาเหนือ | UL 508 และข้อกำหนดในการลงรายการที่เกี่ยวข้อง | สำคัญสำหรับการอนุมัติแผงควบคุมและความเหมาะสมของส่วนประกอบในโปรเจ็กต์ที่มุ่งเน้น UL |
สำหรับผู้ซื้อ บทเรียนนั้นง่ายมาก: เปรียบเทียบคะแนนรีเลย์ที่พิมพ์กับหมวดหมู่โหลดจริง รีเลย์ที่ดูเหมาะสมกับกระแสเพียงอย่างเดียวอาจไม่เหมาะสมเมื่อพิจารณาถึงหน้าที่ในการสลับหน้าที่ ความร้อน การรั่วไหล การป้องกันการลัดวงจร หรือการแยกความปลอดภัย
AC SSR กับ DC SSR: อย่าผสมพวกมัน
ข้อผิดพลาดในการเลือก SSR ที่พบบ่อยที่สุดประการหนึ่งคือการสมมติว่าเอาต์พุต SSR เป็นแบบสากล
หนึ่ง AC SSR มักใช้อุปกรณ์เอาต์พุต TRIAC หรือ SCR ได้รับการออกแบบมาสำหรับโหลด AC และอาจต้องใช้รูปคลื่น AC ที่ข้ามศูนย์เพื่อปิด ไม่เหมาะสำหรับการสลับโหลด DC เว้นแต่ในแผ่นข้อมูลจะระบุไว้อย่างชัดเจน
A DC SSR มักใช้ MOSFET หรือ IGBT จะต้องเลือกสำหรับ DC แรงดัน กระแส ขั้ว และบางครั้งการบล็อคแบบสองทิศทาง SSR DC บางตัวไวต่อขั้ว บางรายใช้การจัดเรียง MOSFET แบบ back-to-back สำหรับการบล็อกแบบสองทิศทาง
ป้าย "SSR" บอกคุณเฉพาะเทคโนโลยีสวิตช์เท่านั้น ไม่ได้บอกคุณว่าเอาท์พุตเหมาะสำหรับ AC, DC โหลดความต้านทาน โหลดอุปนัย หรือโหลดมอเตอร์
โหมดความล้มเหลว: สิ่งที่ทีมบำรุงรักษาควรคาดหวัง
| อาการ | EMR สาเหตุที่เป็นไปได้ | SSR สาเหตุที่เป็นไปได้ |
|---|---|---|
| โหลดจะยังคงเปิดอยู่เมื่อปิดคำสั่ง | หน้าสัมผัสเชื่อมติดกัน | เซมิคอนดักเตอร์เอาท์พุตลัดวงจร การรั่วไหลทำให้เกิดความสับสนกับโหลดขนาดเล็ก |
| โหลดไม่ทำงาน | คอยล์ทำงานล้มเหลว, หน้าสัมผัสเสียหาย, กลไกเสียหาย | วงจรอินพุตขัดข้อง เซมิคอนดักเตอร์เอาต์พุตเปิด ความเสียหายจากความร้อน |
| เกิดขึ้นฉับพลัน\n ดังนั้นปฏิบัติการ | ออกซิเดชันหน้าสัมผัส, แรงดันคอยล์อ่อน, การสั่นสะเทือน | อุณหภูมิที่สูงเกิน สัญญาณอินพุตเล็กน้อย ความเสียหายชั่วคราว |
| มีสัญญาณควบคุมแต่เอาต์พุตไม่เสถียร | ติดต่อเด้งหรือพูดคุยกล | SSR ผิดประเภท การรั่วไหล ความร้อน หรือโหลดไม่เข้ากัน |
| อุปกรณ์ทำงานร้อน | ปัญหาหน้าสัมผัสคอยล์หรือโอเวอร์โหลด | ขนาดเล็ก SSR ไม่มีแผ่นระบายความร้อน การลดพิกัดต่ำ |
มุมมองฟิลด์นี้มีความสำคัญเนื่องจากการแทนที่ EMR ด้วย SSR สามารถเปลี่ยนพฤติกรรมความล้มเหลวของเครื่องได้ SSR อาจแก้ไขการสึกหรอทางกลไก แต่ทำให้เกิดปัญหาการรั่วหรือความร้อน
เมื่อใดที่คุณควรเลือก EMR
เลือกรีเลย์ระบบเครื่องกลไฟฟ้าเมื่อ:
- ความถี่ในการสลับต่ำหรือปานกลาง
- การรั่วไหลนอกรัฐจะต้องเกือบเป็นศูนย์
- จำเป็นต้องมีผู้ติดต่อแยกหลายราย
- โหลดอาจเกี่ยวข้องกับเหตุการณ์การไหลเข้าหรือไฟกระชากระยะสั้น
- ช่างเทคนิคภาคสนามต้องการการทดสอบความต่อเนื่องที่ง่ายดาย
- มีความอ่อนไหวต่อต้นทุนสูง
- วงจรต้องการพฤติกรรมหน้าสัมผัส NO/NC/การเปลี่ยนแปลงที่คุ้นเคย
EMR ยังคงเป็นตัวเลือกที่ดีสำหรับแผงควบคุมทั่วไป การเชื่อมต่อ การส่งสัญญาณ วงจรสัญญาณเตือน และเอาต์พุตรีเลย์ตัวจับเวลาหลายตัว สำหรับแอปพลิเคชันกำหนดเวลา โปรดดู รีเลย์และตัวจับเวลา แล้ว วิธีการเลือกรีเลย์ตั้งเวลา.
เมื่อใดที่คุณควรเลือก SSR
เลือกโซลิดสเตตรีเลย์เมื่อ:
- ความถี่ในการสลับสูง
- จำเป็นต้องมีการดำเนินการแบบเงียบ
- ไม่สามารถทนต่อการตีกลับจากการสัมผัสได้
- โหลดส่วนใหญ่จะเป็นแบบต้านทาน เช่น เครื่องทำความร้อน
- ระบบควบคุมใช้การเปิด/ปิดวงจรบ่อยครั้ง
- อายุการใช้งานทางกลที่ยาวนานมีความสำคัญมากกว่าการรั่วไหลนอกสถานะที่ต่ำที่สุด
- สามารถออกแบบการระบายความร้อนและการป้องกันที่เหมาะสมลงในแผงได้
การเลือก SSR ควรรวมการคำนวณความร้อน ประเภทโหลด กระแสกระชาก กระแสรั่วไหล ประเภทเอาต์พุต การป้องกันไฟกระชาก และการป้องกันไฟฟ้าลัดวงจรเสมอ
ข้อผิดพลาดในการเลือกทั่วไป EMR กับ SSR
ข้อผิดพลาด 1: การเลือก SSR เพราะฟังดูล้ำหน้ากว่า
SSR ไม่ได้ดีขึ้นโดยอัตโนมัติ หากแอปพลิเคชันต้องการหน้าสัมผัสแบบเปิดจริง ความทนทานต่อไฟกระชากสูง หรือการทดสอบภาคสนามอย่างง่าย EMR อาจใช้งานได้จริงมากกว่า
ข้อผิดพลาด 2: ละเว้นกระแสรั่วไหล SSR
กระแสไฟฟ้ารั่วอาจทำให้หลอดไฟขนาดเล็กสว่างอยู่หรือทำให้อินพุต PLC อ่านไม่ถูกต้อง เปรียบเทียบกระแสไฟรั่ว SSR กับโหลดหรือเกณฑ์อินพุตเสมอ
ข้อผิดพลาด 3: ลืม SSR การกระจายความร้อน
SSR ที่ได้รับการจัดอันดับทางไฟฟ้าสำหรับกระแสไฟฟ้าอาจยังคงทำงานล้มเหลวหากติดตั้งโดยไม่มีตัวระบายความร้อน การไหลเวียนของอากาศ หรือการลดพิกัดที่จำเป็น
In สถานการณ์จำลองผู้สร้างแผงควบคุมทั่วไปอย่างหนึ่ง นั่นคือ SSR ที่ทำงานในระหว่างการทดสอบม้านั่งสั้น ๆ จะล้มเหลวในภายหลังภายในตู้ขนาดกะทัดรัด เนื่องจากอุณหภูมิของตู้สูงกว่าม้านั่งในห้องปฏิบัติการมาก การให้คะแนนปัจจุบันของแผ่นป้ายชื่อไม่ใช่ปัญหาที่แท้จริง การตรวจสอบการลดค่าที่ขาดหายไปคือ สำหรับแผงควบคุมเครื่องทำความร้อน ให้อ่านเส้นโค้งการลดพิกัด SSR ที่อุณหภูมิตู้ที่คาดหวังเสมอ และตรวจสอบพื้นผิวการติดตั้งแผ่นระบายความร้อน
ข้อผิดพลาด 4: การใช้หน้าสัมผัส EMR สำหรับการหมุนเวียนฮีตเตอร์บ่อยครั้ง
รีเลย์เชิงกลที่ใช้สำหรับการควบคุมอุณหภูมิอย่างรวดเร็วอาจสึกหรออย่างรวดเร็ว SSR มักจะดีกว่าสำหรับการสลับฮีตเตอร์บ่อยๆ หากการออกแบบการระบายความร้อนถูกต้อง
ข้อผิดพลาด 5: การสลับโหลดอุปนัยโดยไม่มีการระงับ
ทั้ง EMR และ SSR ต้องการการป้องกันจากภาวะชั่วคราวแบบอุปนัย EMR อาจประสบปัญหาการสัมผัสกัน SSR อาจประสบกับแรงดันไฟฟ้าเกินของเซมิคอนดักเตอร์
สิ่งนี้สำคัญอย่างยิ่งเมื่อแทนที่ EMR ด้วย SSR หน้าสัมผัสรีเลย์แบบเก่าอาจทนต่อการดีดกลับของคอยล์หรือการพุ่งเข้าของคอยล์เป็นครั้งคราวเป็นเวลาหลายปี เอาต์พุตเซมิคอนดักเตอร์ใหม่อาจล้มเหลวเร็วขึ้นมากหากไม่ได้ควบคุมพลังงานชั่วคราวเดียวกัน
ข้อผิดพลาด 6: ถือว่า SSR เป็นอุปกรณ์แยกความปลอดภัย
SSR มีกระแสไฟรั่วและอาจลัดวงจรได้ หากจำเป็นต้องมีความปลอดภัยของบุคลากรหรือการแยกส่วนเพื่อการบำรุงรักษา ให้ใช้อุปกรณ์แยกส่วนทางกลที่ได้รับการจัดอันดับอย่างเหมาะสมหรือสถาปัตยกรรมด้านความปลอดภัย
ข้อผิดพลาด 7: การใช้ SSR แบบศูนย์ข้ามสำหรับการโหลดที่ไม่ถูกต้อง
SSR แบบ Zero-cross มักจะดีเยี่ยมสำหรับเครื่องทำความร้อนแบบต้านทาน แต่ไม่ใช่ตัวเลือกที่เหมาะสมสำหรับหม้อแปลง โหลดอุปนัยขนาดใหญ่ หรือการใช้งานที่ไวต่อเฟส เมื่อกระแสโหลดทำให้แรงดันไฟฟ้าล่าช้า ลักษณะการทำงานของสวิตช์อาจแตกต่างจากคำอธิบายง่ายๆ ที่ว่า "เปิดที่แรงดันไฟฟ้าเป็นศูนย์"
การเลือกตามสเป็คฉันทุกอย่า
ก่อนที่จะเลือก EMR หรือ SSR ให้ตรวจสอบ:
| ตรวจสอบ | ทำไมถึงสำคัญ |
|---|---|
| ประเภทโหลด | ตัวต้านทาน, อุปนัย, คาปาซิทีฟ, มอเตอร์, เครื่องทำความร้อน, สัญญาณ |
| AC หรือ DC เอาท์พุต | ประเภทเอาต์พุต SSR ต้องตรงกับประเภทกระแสโหลด |
| โหลดกระแสและการไหลเข้า | กำหนดระดับการสัมผัสหรือความเค้นของเซมิคอนดักเตอร์ |
| ความถี่ในการสวิตช์ | ความถี่สูงโปรดปราน SSR; ความถี่ต่ำมักจะเหมาะกับ EMR |
| ความทนทานต่อกระแสไฟรั่ว | สำคัญสำหรับการโหลดขนาดเล็กและอินพุต PLC |
| การระบายความร้อน | สำคัญสำหรับ SSR ระดับปัจจุบันและอายุการใช้งาน |
| ปราบปรามไฟกระชาก | จำเป็นสำหรับขดลวด โซลินอยด์ มอเตอร์ และวงจรที่มีแนวโน้มเกิดภาวะชั่วคราว |
| ข้อกำหนดโหมดความล้มเหลว | EMR และ SSR ล้มเหลวแตกต่างกัน |
| แบบฟอร์มติดต่อ | EMR สามารถให้หน้าสัมผัส NO/NC/เปลี่ยนได้อย่างง่ายดาย |
| การแยกความปลอดภัย | โดยปกติแล้วจะต้องใช้อุปกรณ์แยกทางกล |
คำถามที่พบบ่อย
SSR ดีกว่ารีเลย์ระบบเครื่องกลไฟฟ้าหรือไม่
ไม่เสมอไป SSR จะดีกว่าสำหรับการสลับที่เงียบ รวดเร็ว และบ่อยครั้ง EMR มักจะดีกว่าเมื่อคุณต้องการการรั่วไหลที่เกือบเป็นศูนย์ รูปแบบการสัมผัสหลายรูปแบบ ความทนทานต่อไฟกระชาก หรือการแก้ไขปัญหาง่ายๆ
SSR ปิดโหลดโดยสมบูรณ์หรือไม่
ไม่เหมือนกับหน้าสัมผัสทางกลแบบเปิด SSR มีกระแสไฟรั่วนอกสถานะ ดังนั้นโหลดขนาดเล็กหรืออินพุตอิมพีแดนซ์สูงอาจยังเห็นแรงดันหรือกระแสอยู่
เหตุใด SSR จึงต้องใช้แผ่นระบายความร้อน
SSR สร้างความร้อนเนื่องจากเอาต์พุตเซมิคอนดักเตอร์มีแรงดันไฟฟ้าตกหรือความต้านทาน ที่กระแสไฟฟ้าที่สูงกว่า ความร้อนนั้นจะต้องถูกกำจัดออกผ่านทางแผ่นระบายความร้อน แผ่นยึด หรือการลดพิกัดที่เหมาะสม
ฉันสามารถแทนที่ EMR ด้วย SSR โดยตรงได้หรือไม่
หลังจากที่ตรวจสอบประเภทเอาต์พุต กระแสโหลด กระแสกระชาก กระแสรั่วไหล การกระจายความร้อน แรงดันไฟฟ้าควบคุม และโหมดความล้มเหลวเท่านั้น อุปกรณ์ที่เข้ากันได้กับพินหรือแรงดันไฟฟ้าอาจยังมีพฤติกรรมแตกต่างออกไป
รีเลย์ตัวไหนดีกว่าสำหรับการควบคุมฮีตเตอร์?
สำหรับการสลับฮีตเตอร์บ่อยครั้ง มักจะเลือกใช้ SSR เนื่องจากไม่มีการสึกหรอของหน้าสัมผัสและสามารถสลับได้อย่างเงียบๆ การระบายความร้อนและการลดกระแสโหลดจะต้องยังคงถูกต้อง
รีเลย์ใดดีกว่าสำหรับสัญญาณอินพุต PLC
หน้าสัมผัส EMR มักจะง่ายกว่าเมื่ออินพุตต้องเห็นหน้าสัมผัสแห้งจริง SSR เอาท์พุตสามารถทำงานได้ แต่ต้องตรวจสอบกระแสไฟรั่วและเกณฑ์อินพุต
จะเกิดอะไรขึ้นเมื่อ SSR ล้มเหลว?
ความล้มเหลว SSR จำนวนมากปรากฏเป็นเอาต์พุตที่ลัดวงจร ซึ่งหมายความว่าโหลดอาจยังคงอยู่ต่อไป นี่คือสาเหตุที่ไม่ควรใช้ SSR เป็นอุปกรณ์แยกเดี่ยวเพียงอย่างเดียวสำหรับการบำรุงรักษาหรือการปิดเครื่องที่มีความสำคัญด้านความปลอดภัย
SSR สามารถเปลี่ยนมอเตอร์ได้หรือไม่?
SSR บางตัวสามารถเปลี่ยนโหลดของมอเตอร์ได้หากได้รับการจัดอันดับโดยเฉพาะสำหรับหน้าที่นั้น แต่ต้องพิจารณาการไหลเข้าของมอเตอร์และความเครียดแบบเหนี่ยวนำด้วย สำหรับวงจรมอเตอร์หลายๆ วงจร คอนแทคเตอร์ โอเวอร์โหลดรีเลย์ มอเตอร์สตาร์ท หรือซอฟต์สตาร์ทเฉพาะมีความเหมาะสมมากกว่า
สรุป
การตัดสินใจ EMR กับ SSR ไม่ใช่คำถามในการอัพเกรดเทคโนโลยี เป็นคำถามที่เหมาะกับการใช้งาน
เลือก EMR เมื่อคุณต้องการการรั่วไหลต่ำ หน้าสัมผัสทางกล รูปแบบหน้าสัมผัสหลายรูปแบบ ความทนทานต่อไฟกระชาก และการแก้ไขปัญหาภาคสนามอย่างง่ายดาย
เลือก SSR เมื่อคุณต้องการการทำงานแบบเงียบๆ ความถี่ในการสวิตชิ่งสูง ไม่มีการเด้งกลับของหน้าสัมผัส และอายุการใช้งานที่ยาวนานในการใช้งานสวิตชิ่งซ้ำๆ โดยเฉพาะการควบคุมฮีตเตอร์แบบต้านทาน
สำหรับการใช้งานแผงควบคุม VIOX วิธีการเลือกที่ปลอดภัยที่สุดคือการเริ่มต้นด้วยประเภทโหลด ความถี่ในการสลับ ความทนทานต่อการรั่วไหล การออกแบบการระบายความร้อน และโหมดความล้มเหลว จากนั้นเลือก EMR หรือ SSR ตามลักษณะการทำงานของวงจรจริง ไม่ใช่สมมติฐานว่าเทคโนโลยีหนึ่งดีกว่าเสมอไป
แหล่งที่มาที่ใช้
- หลักการทำงานของรีเลย์และโครงสร้างรีเลย์ระบบเครื่องกลไฟฟ้า
- การทำงานของโซลิดสเตตรีเลย์ คุณลักษณะ การสลับซีโร่ครอส และพารามิเตอร์
- ภาพรวมของรีเลย์แบบคงที่และความเปรียบต่างกับรีเลย์ระบบเครื่องกลไฟฟ้า
- IEC 60204-1 ขอบเขตและบริบทของอุปกรณ์ไฟฟ้าของเครื่องจักร
- IEC หมวดหมู่การใช้งานและ IEC 60947 บริบทตระกูลมาตรฐาน