

در این صفحه
یک رله الکترومکانیکی (EMR) مدار را با استفاده از یک سیم پیچ الکترومغناطیسی برای جابجایی تماس های فیزیکی سوئیچ می کند. الف رله حالت جامد (SSR) مدار را با استفاده از دستگاه های نیمه هادی مانند TRIAC، تریستور، ماسفت یا IGBT به صورت الکترونیکی سوئیچ می کند، معمولاً با ایزوله نوری بین ورودی و خروجی.
هیچ یک از این دو نوع به طور جهانی بهتر نیستند. EMR اغلب زمانی که به نشتی بسیار کم در حالت خارج از حالت، رفتار تماس قابل مشاهده، انعطاف پذیری گسترده AC/DC و تحمل بهتر بارهای اضافه کوتاه نیاز دارید، انتخاب بهتری است. SSR معمولاً زمانی بهتر است که به عملکرد بی صدا، فرکانس سوئیچینگ بسیار بالا، عدم جهش تماسی و عمر طولانی در برنامه های سوئیچینگ تکراری مانند کنترل بخاری نیاز دارید.
اگر ابتدا به پس زمینه SSR اولیه نیاز دارید، ببینید درک رلههای حالت جامد. این مقاله بر تصمیم گیری بین EMR و SSR تمرکز دارد.
از منظر استاندارد، چارچوب مناسب به دستگاه و برنامه بستگی دارد. کنتاکتورهای الکترومکانیکی و استارتهای موتور معمولاً در زیر IEC 60947-4-1 مورد بحث قرار میگیرند. دستگاه های مدار کنترل و عناصر سوئیچینگ با IEC 60947-5-1 مرتبط هستند. کنترل کننده ها و استارت های موتور نیمه هادی تحت پوشش IEC 60947-4-2 هستند. و AC کنترلرها/کنتاکتورهای نیمه هادی برای بارهای غیر موتوری تحت پوشش IEC 60947-4-3 هستند. In پانلهای صنعتی آمریکای شمالی، UL 508 و الزامات محصول/فهرست مرتبط نیز ممکن است مرتبط باشند. همیشه از استاندارد و رتبه بندی مندرج در دیتاشیت واقعی محصول استفاده کنید.
EMR در مقابل SSR جدول مقایسه سریع
| عامل انتخاب | رله الکترومکانیکی (EMR) | رله حالت جامد (SSR) |
|---|---|---|
| روش سوئیچینگ | کنتاکت های مکانیکی که توسط یک سیم پیچ الکترومغناطیسی حرکت می کنند | دستگاه خروجی نیمه هادی به صورت الکترونیکی کنترل می شود |
| قطعات متحرک | بله | خیر |
| سرعت سوئیچینگ | کندتر، معمولاً توسط حرکت مکانیکی محدود می شود | سریعتر، اغلب کلاس میکروثانیه به میلی ثانیه بسته به طراحی |
| نویز قابل شنیدن | صدای کلیک شنیده میشود | بیصدا |
| تماس با پرش | ممکن | بدون پرش مکانیکی |
| جریان نشتی در حالت قطع | از طریق مخاطبین باز تقریباً صفر است | دارای جریان نشتی خارج از حالت |
| ضرر در ایالت | مقاومت تماسی بسیار کم در صورت سالم بودن | افت ولتاژ یا مقاومت روشن باعث ایجاد گرما می شود |
| اتلاف گرما | معمولاً در سوئیچینگ کم کار کمتر است | اغلب نیاز به تخریب و فروکش حرارتی دارد |
| تحمل نوسان/هجوم | اغلب در برابر بارهای اضافه کوتاه تحمل بیشتری دارد | نسبت به اضافه ولتاژ و اضافه جریان حساس تر است |
| سازگاری بار | منعطف است، اگر رتبه تماس با AC/DC و نوع بار مطابقت داشته باشد | باید با خروجی AC، خروجی DC، نوع بار و طراحی گرما مطابقت داشته باشد |
| ایزولاسیون الکتریکی | عایق سیم پیچ به تماس | جداسازی نوری یا ترانسفورماتور رایج است |
| حالت های شکست | سایش تماسی، جوشکاری تماسی، خرابی سیم پیچ | اغلب زمانی که نیمه هادی آسیب می بیند کوتاه می شود |
| بهترین گزینه | کنترل عمومی، اینترلاک، سوئیچینگ فرکانس پایین | سوئیچینگ مکرر، کنترل بی صدا، برنامه های گرم کننده/PID |
رله الکترومکانیکی چیست؟
رله الکترومکانیکی یک کلید الکتریکی است. سمت ورودی آن یک سیم پیچ است. هنگامی که سیم پیچ برق می گیرد، یک میدان مغناطیسی ایجاد می کند که یک آرمیچر را می کشد و وضعیت یک یا چند کنتاکت را تغییر می دهد. مخاطبین ممکن است به طور معمول باز (NO)، به طور معمول بسته (NC) یا کنتاکت های تغییر دهنده باشند.
این عمل مکانیکی ساده چندین نقطه قوت عملی به EMR می دهد:
- کنتاکت های باز جریان نشتی بسیار کم را ارائه می دهند
- مدار خروجی به صورت فیزیکی از مدار سیم پیچ جدا می شود
- یک رله می تواند چندین فرم تماس را ارائه دهد
- بارهای AC و DC اغلب میتوانند توسط یک مجموعه تماس تغییر داده شوند، اگر رتبهبندی مناسب باشد.
- تکنسین ها اغلب می توانند عملکرد رله را در هنگام عیب یابی بشنوند یا احساس کنند
اما همین طراحی مکانیکی محدودیت هایی نیز ایجاد می کند. کنتاکت ها فرسوده می شوند، پرش می شوند، قوس می شوند، اکسید می شوند و ممکن است تحت اضافه بار یا سوئیچینگ القایی جوش بخورند. سیم پیچ برق مصرف می کند و ممکن است گرما تولید کند. سرعت سوئیچینگ توسط قطعات متحرک محدود می شود.
برای زمینه کلی رله، نگاه کنید کنتاکتورها در مقابل رله ها.
What Is a Solid State Relay?
یک رله حالت جامد همان عملکرد کلیدزنی اصلی را بدون تماس های مکانیکی انجام می دهد. سیگنال ورودی یک مرحله جداسازی داخلی، معمولاً کوپلینگ نوری را هدایت می کند، و نیمه هادی خروجی بار را تغییر می دهد.
فناوریهای خروجی رایج SSR عبارتند از:
- خروجی TRIAC برای بارهای AC
- خروجی SCR / تریستور برای بارهای AC، اغلب در SSRهای با توان بالاتر
- خروجی ماسفت برای بارهای DC یا سوئیچینگ ولتاژ پایین
- خروجی IGBT در برخی از برنامه های ولتاژ بالاتر DC یا برنامه های کنترل توان
از آنجایی که هیچ کنتاکت متحرکی وجود ندارد، SSR ها بی صدا هستند و از جهش تماس مکانیکی رنج نمی برند. آنها برای کاربردهای سوئیچینگ مکرر جذاب هستند، به خصوص در جاهایی که رله مکانیکی به سرعت فرسوده می شود.
با این حال، SSR نسخه الکترونیکی کاملی از EMR نیست. دارای جریان نشتی خارج از حالت، تلفات حرارتی در حالت، محدودیتهای ولتاژ، و الزامات سختگیرانهتری برای نوع بار است. انتخاب SSR به انتخاب یک نیمه هادی قدرت نزدیکتر از انتخاب یک تماس ساده است.
نحوه عملکرد EMR و SSR متفاوت است
EMR مسیر سوئیچینگ
In و EMR، جریان بار از میان کنتاکتهای فیزیکی فلزی جریان مییابد. هنگامی که کنتاکت ها باز هستند، شکاف هوا باعث جدایی می شود. هنگامی که کنتاکت ها بسته می شوند، جریان از سطوح تماس عبور می کند.
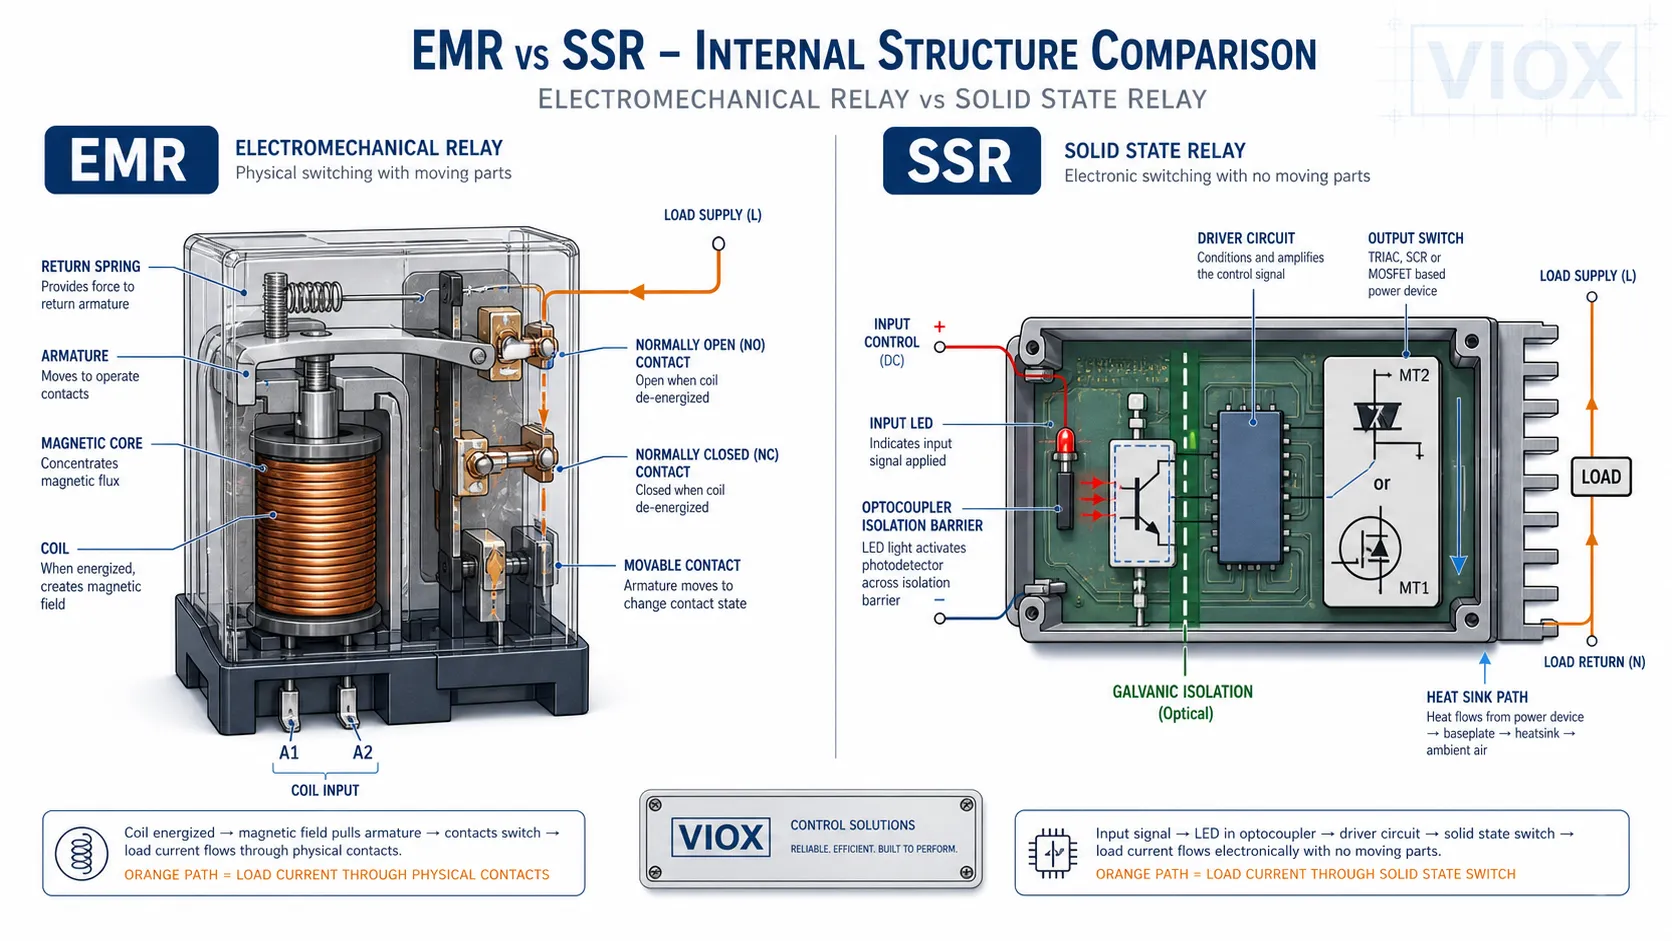
این به EMR حالت خاموش بسیار تمیز می دهد، اما همچنین به این معنی است که کنتاکت ها استرس سوئیچینگ را جذب می کنند. بارهای القایی مانند سیم پیچ ها، سلونوئیدها، موتورهای کوچک و سیم پیچ های کنتاکتور می توانند قوس ها و ولتاژهای گذرا را هنگام سوئیچ ایجاد کنند.
SSR مسیر سوئیچینگ
In و SSR، جریان بار از طریق یک دستگاه نیمه هادی جریان می یابد. خروجی هرگز به یک شکاف هوای مکانیکی تبدیل نمی شود. هنگامی که خاموش است، نیمه هادی جریان را مسدود می کند اما همچنان جریان نشتی کوچکی را ایجاد می کند. هنگامی که نیمه هادی روشن است، افت ولتاژ یا مقاومت دارد و گرما تولید می کند.
برای SSRهای AC، انواع صلیب صفر در نزدیکی تقاطع صفر شکل موج AC سوئیچ میشوند، که به کاهش نویز الکتریکی برای بارهای مقاومتی کمک میکند. SSRهای روشنشونده تصادفی بدون انتظار برای عبور از صفر سوئیچ میکنند و در مواردی که به کنترل فاز یا زمانبندی دقیق نیاز است استفاده میشود. برای SSRهای DC، طرحهای مبتنی بر ماسفت رایج هستند و پلاریته یا مسدود شدن دو طرفه باید به دقت بررسی شوند.
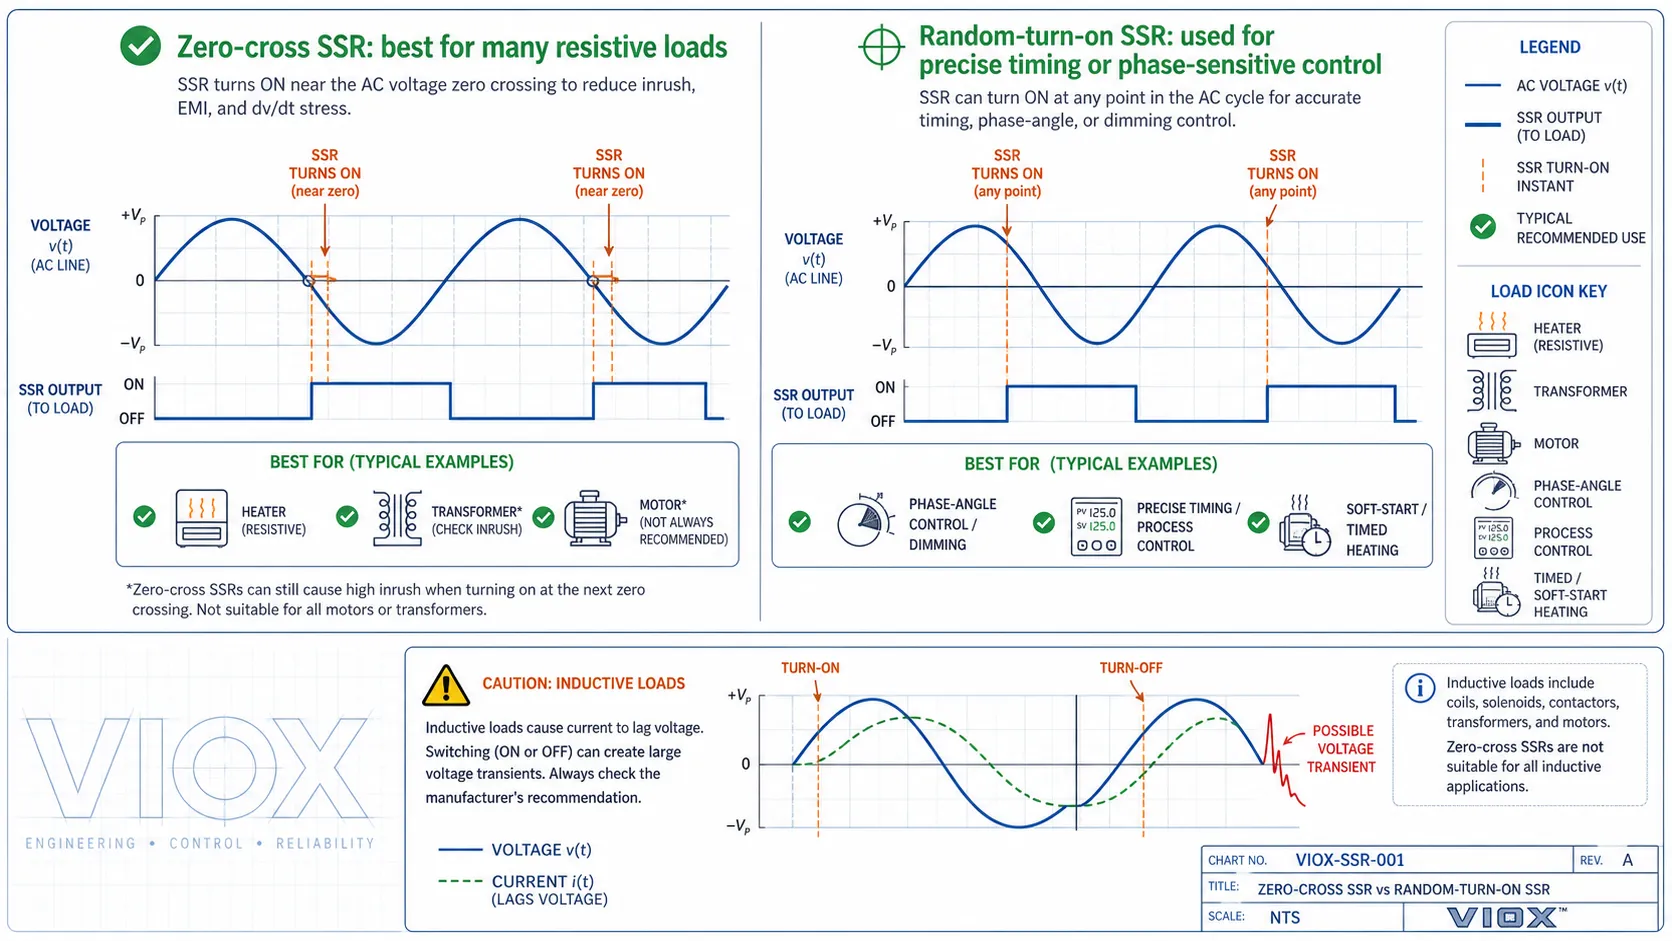
سوئیچینگ صلیب صفر مفید است، اما یک مزیت جهانی نیست. برای بارهای بسیار القایی مانند ترانسفورماتورها، سیم پیچ های بزرگ یا برخی مدارهای مرتبط با موتور، جریان و ولتاژ در فاز نیستند. یک ضربدر صفر SSR که فقط به این دلیل انتخاب میشود که «ساکتتر» است، ممکن است هجوم غیرمنتظره، استرس روشن کردن، یا رفتار سوئیچینگ ضعیف ایجاد کند. برای بارهای القایی، بررسی کنید که آیا سازنده شبکههای صفر-تقاطع، روشنکردن تصادفی، شبکههای snubber، سرکوب نوسانات یا سوئیچینگ دیگری را توصیه میکند یا خیر.
مزایای رله های الکترومکانیکی
1. نشت خارج از حالت بسیار کم
هنگامی که یک تماس EMR باز و سالم است، سمت بار از نظر فیزیکی جدا می شود. این باعث می شود EMR ها در مواردی مفید باشند که جریان نشتی باعث ایجاد مشکلاتی شود، مانند لامپ های کوچک پیلوت، ورودی های PLC، مدارهای امپدانس بالا، یا بارهایی که باید واقعاً خاموش شوند.
2. تحمل اضافه بار کوتاه خوب
کنتاکت های مکانیکی اغلب می توانند رویدادهای هجومی یا موجی کوتاه را بهتر از خروجی های نیمه هادی کم اندازه تحمل کنند. این بدان معنا نیست که EMR ها می توانند رتبه های تماس را نادیده بگیرند، اما توضیح می دهد که چرا EMR ها هنوز در مدارهای کنترل عمومی رایج هستند.
3. فرم های تماس انعطاف پذیر
EMR ها می توانند تماس های SPST، SPDT، DPDT و چند قطبی را ارائه دهند. یک سیم پیچ منفرد می تواند چندین مدار جدا شده را سوئیچ کند که برای اینترلاک کردن، بازخورد وضعیت و کنترل ولتاژ مختلط مفید است.
4. عیب یابی آسان میدانی
تکنسین ها اغلب می توانند صدای کلیک را بشنوند، ولتاژ سیم پیچ را اندازه گیری کنند و تداوم تماس را آزمایش کنند. این امر EMR ها را در بسیاری از محیط های تعمیر و نگهداری ساده می کند.
معایب رله های الکترومکانیکی
1. سایش تماس و قوس
هر عملیات تنش مکانیکی و الکتریکی ایجاد می کند. تغییر بارهای القایی بدون سرکوب مناسب می تواند باعث ایجاد حفره های تماسی، تجمع کربن یا جوشکاری تماسی شود.
2. تماس پرش
هنگامی که مخاطبین بسته می شوند، ممکن است قبل از تسویه حساب برای مدت کوتاهی پرش کنند. این می تواند در مدارهای شمارش، پالس یا منطق مهم باشد.
3. فرکانس سوئیچینگ محدود
برای سوئیچینگ فرکانس بالا، قطعات مکانیکی به عامل محدود کننده تبدیل می شوند. عملیات مکرر نیز عمر مکانیکی و الکتریکی را کاهش می دهد.
4. نویز قابل شنیدن
کلیک برای عیب یابی مفید است اما در تجهیزات بی صدا، دفاتر، آزمایشگاه ها یا ماشین های حساس به نویز نامطلوب است.
مزایای رله های حالت جامد
1. بدون سایش مکانیکی
یک SSR هیچ مخاطب متحرکی ندارد. In برنامه های کاربردی تغییر مکرر، این اغلب قوی ترین دلیل برای انتخاب SSR است.
2. سوئیچینگ سریع و بی صدا
سوئیچینگ SSR الکترونیکی، بی صدا و بدون جهش است. این در کنترل بخاری، تجهیزات نیمه هادی، ماشین های بسته بندی و برنامه هایی با چرخه های روشن/خاموش مکرر مفید است.
3. مناسب برای کنترل بخاری PID
کنترلکنندههای دما اغلب بارها در دقیقه بخاریها را تعویض میکنند. یک EMR ممکن است در این نقش به سرعت فرسوده شود، در حالی که یک SSR با هیت سینک مناسب می تواند دوچرخه سواری مکرر را تحمل کند.
4. جریان درایو ورودی در بسیاری از سیستم های کنترلی کمتر شود
بسیاری از ورودیهای SSR میتوانند مستقیماً توسط خروجیهای کنترل کممصرف هدایت شوند، اگرچه ولتاژ و جریان ورودی مورد نیاز همچنان باید با کنترلکننده مطابقت داشته باشد.
معایب رله های حالت جامد
1. جریان نشتی خارج از حالت
یک SSR یک مخاطب باز کامل نیست. دارای جریان نشتی در حالت خاموش است. این کار میتواند بارهای کوچک را روشن نگه دارد، ورودیهای امپدانس بالا را اشتباه بگیرد یا ولتاژ قابل اندازهگیری در سمت بار ایجاد کند، حتی زمانی که SSR خاموش است.
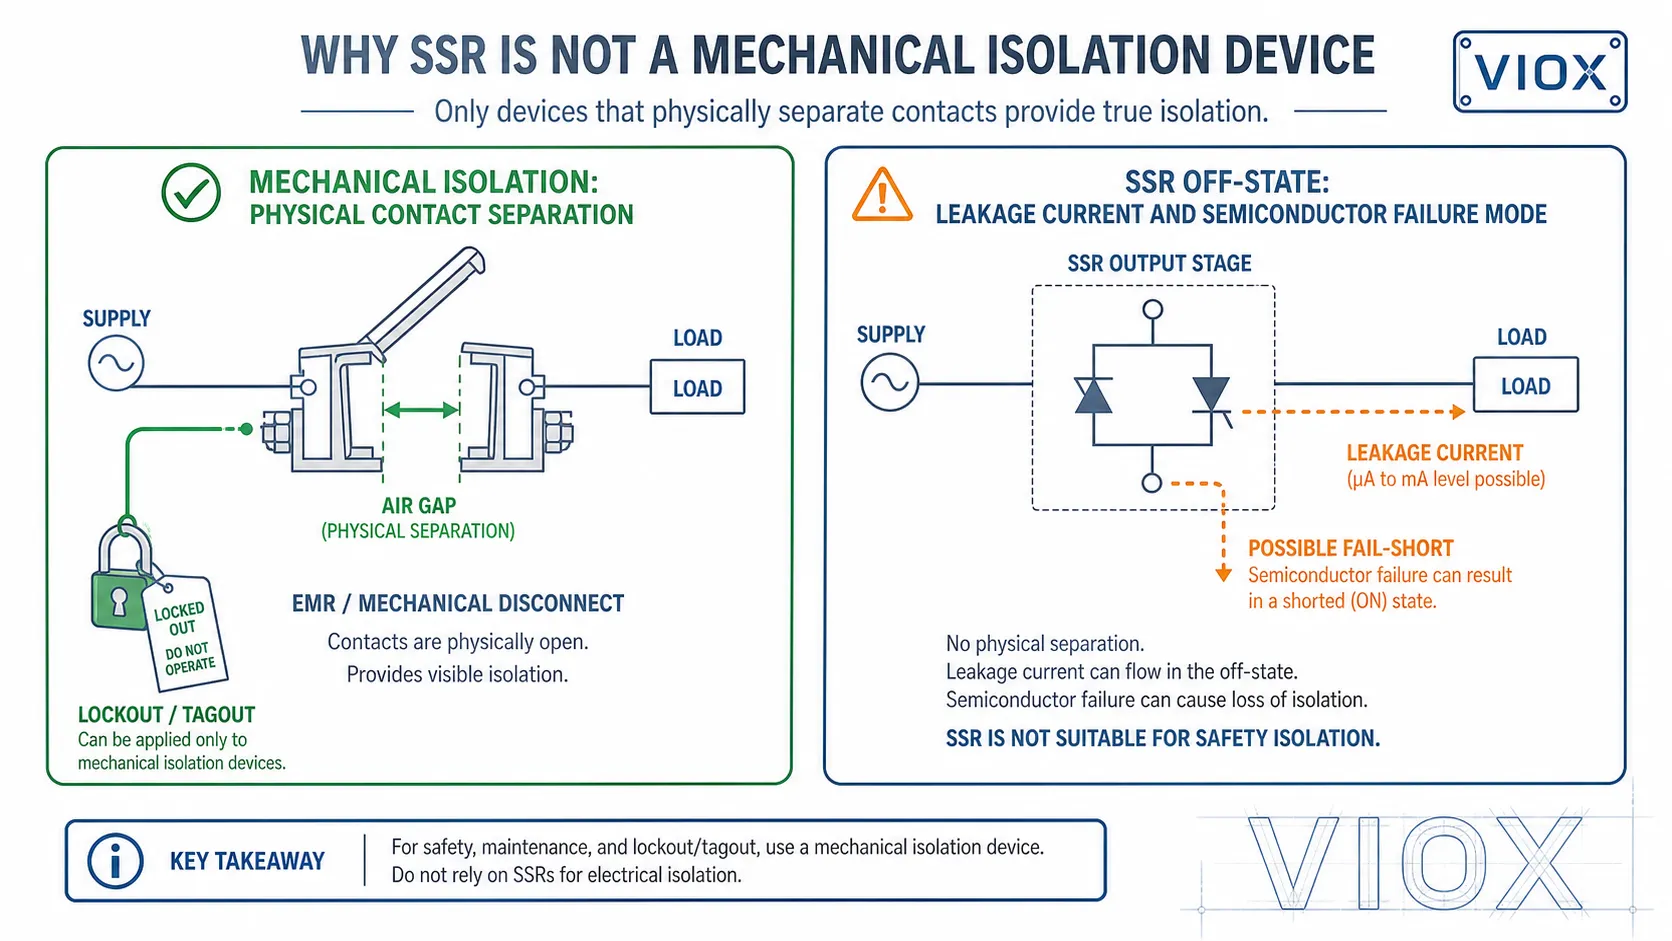
اگر یک بار باید به طور کامل با نشتی نزدیک به صفر جدا شود، ممکن است به EMR، کنتاکتور یا قطع مکانیکی نیاز باشد.
2. تولید و کاهش حرارت
SSR ها گرما را در حین کار دفع می کنند. AC SSR ها معمولا دارای افت ولتاژ خروجی هستند، در حالی که DC ماسفت SSR دارای مقاومت روشن هستند. در جریان بالاتر، این گرما به یک مسئله اصلی طراحی تبدیل می شود.
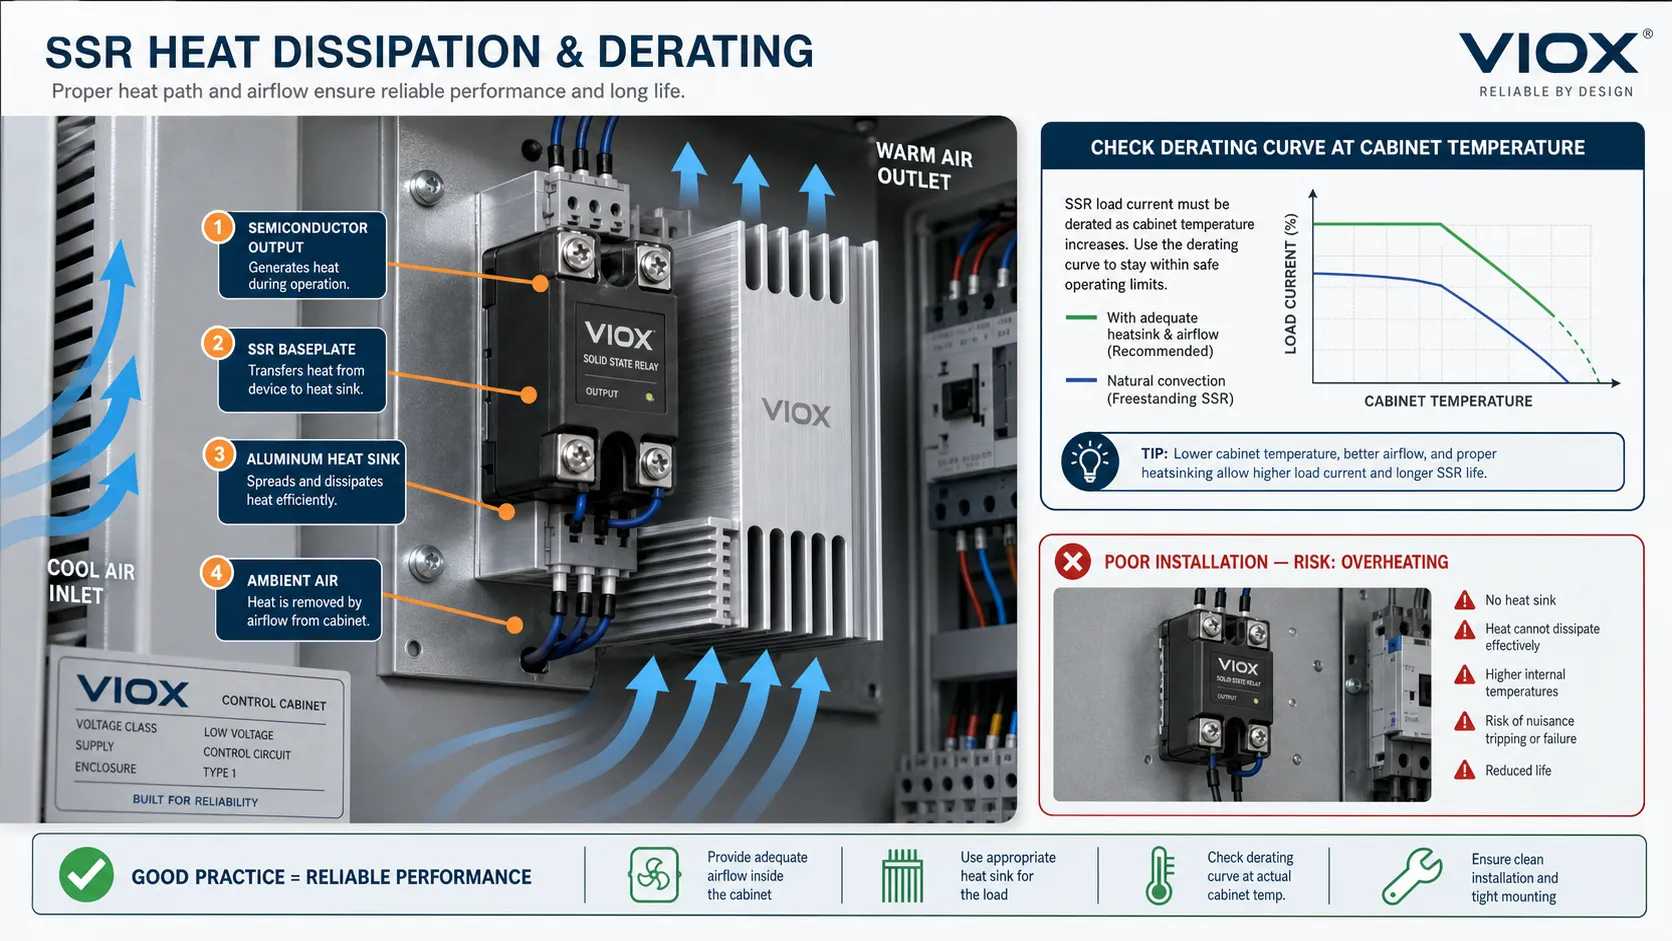
به همین دلیل است که برگههای داده SSR شامل هیت سینک، مقاومت حرارتی، دمای محیط و منحنیهای کاهشدهنده است. نصب SSR بدون اتلاف حرارت مناسب یکی از شایع ترین علل خرابی زودرس است.
3. حساسیت به موج و اتصال کوتاه
نیمه هادی ها می توانند به سرعت در شرایط اضافه ولتاژ، جریان اضافه یا هجوم زیاد از کار بیفتند. هماهنگی مناسب فیوز، سرکوب نوسانات و تطبیق بار ضروری است.
4. شکست اغلب به صورت کوتاه ظاهر می شود
یک دستگاه خروجی SSR آسیب دیده ممکن است کوتاه شود. In از نظر عملی، بار ممکن است حتی زمانی که فرمان ورودی خاموش است، همچنان فعال بماند. برای جداسازی مرتبط با ایمنی، SSR ها نباید به عنوان جایگزینی برای جداسازی مکانیکی در نظر گرفته شوند، مگر اینکه معماری کامل ایمنی برای این منظور طراحی و تایید شده باشد.
In پانل های کنترل ماشین آلات، استانداردهایی مانند IEC/EN 60204-1 به شدت بر قطع منبع تغذیه مناسب، جلوگیری از شروع غیرمنتظره، اتصال محافظ، و تأیید تمرکز دارند. یک خروجی نیمه هادی می تواند بخشی از یک عملکرد کنترلی باشد، اما نباید به عنوان تنها وسیله ایزوله الکتریکی برای قفل کردن، تعمیر و نگهداری یا ایمنی پرسنل در نظر گرفته شود. در صورت نیاز به جداسازی، از یک دستگاه جداکننده یا جداکننده مکانیکی دارای رتبه مناسب در معماری ایمنی استفاده کنید.
نوع بار مهمتر از نوع رله است
رله صحیح به شدت به بار بستگی دارد.
| نوع بار | EMR fit | SSR fit | نکته انتخاب |
|---|---|---|---|
| هیتر مقاومتی | خوب | عالی برای دوچرخه سواری مکرر | SSR اغلب برای کنترل دمای PID ترجیح داده می شود |
| لامپ خلبان یا بار سیگنال کوچک | خوب | ممکن است تحت تأثیر جریان نشتی قرار گیرد | حداقل بار و نشتی را بررسی کنید |
| سیم پیچ کنتاکتور / شیر برقی | با سرکوب خوب است | ممکن است، اما نوع خروجی و حفاظت از نوسانات مهم است | ضربه القایی باید کنترل شود |
| موتور کوچک | در صورت رتبه بندی امکان پذیر است | با دقت استفاده کنید؛ هجوم و رفتار استقرایی مهم است | برای مدارهای قدرت کنتاکتور یا استارت موتور را در نظر بگیرید |
| PLC سوئیچینگ ورودی | خوب | ممکن است، اما نشت ممکن است باعث سیگنال نادرست شود | نوع ورودی و آستانه را مطابقت دهید |
| سوئیچینگ فرکانس بالا | ضعیف تا متوسط | قدرتمند | SSR از سایش مکانیکی جلوگیری می کند |
| ایزولاسیون ایمنی | دستگاه مکانیکی معمولا ترجیح داده می شود | به طور معمول به تنهایی استفاده نمی شود | SSR نشت و حالت شکست کوتاه باید در نظر گرفته شود |
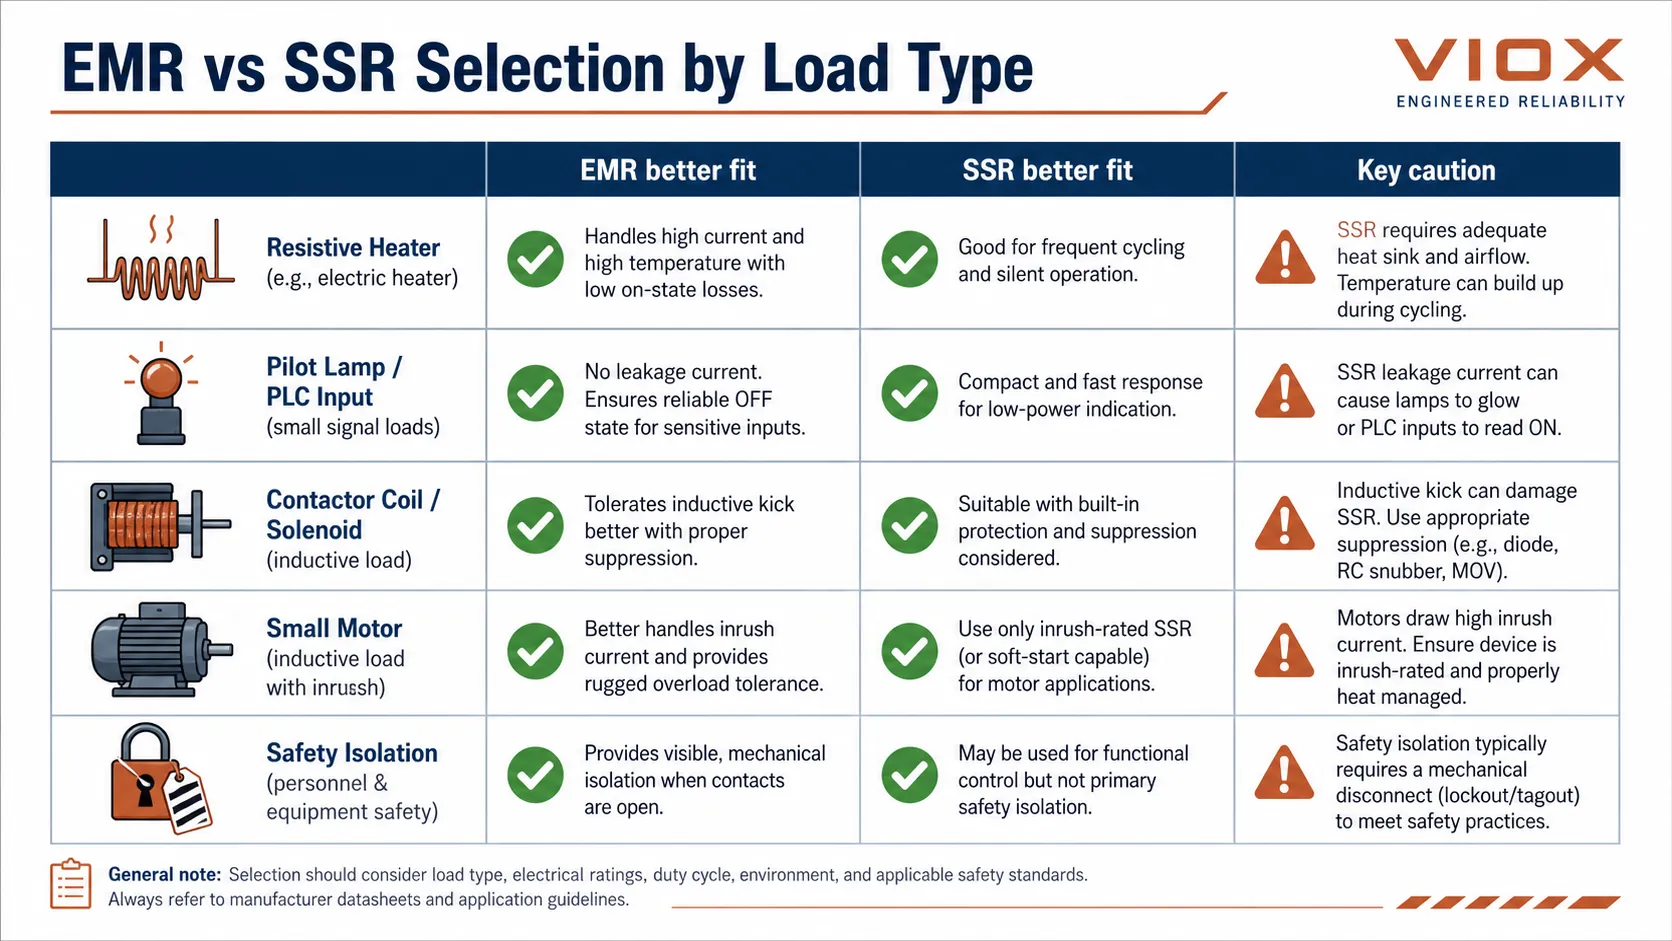
اگر رله سیمپیچهای کنتاکتور، شیر برقی یا وسایل کمکی کنترل موتور را به حرکت درآورد، سرکوب و وظیفه تماس بخشی از انتخاب است، نه یک فکر بعدی. راهنمای کنترل موتور VIOX توضیح میدهد که چگونه کنتاکتورها، رلههای اضافه بار و دستگاههای محافظ کار را در مدار موتور تقسیم میکنند: نحوه انتخاب کنتاکتورها، رلههای اضافه بار و کلیدهای اتوماتیک برای توان موتور. برای حفاظت گذرا سیم پیچ، نگاه کنید نحوه انتخاب سرج ارستر مناسب برای کنتاکتورها.
استانداردها و رتبهبندیهایی که باید قبل از مقایسه EMR و SSR بررسی شوند
استانداردها به سادگی نمی گویند "EMR بهتر است" یا "SSR بهتر است." آنها نحوه آزمایش، علامت گذاری و اعمال یک دستگاه را تعریف می کنند. نکته عملی این است که رله را تحت خانواده دستگاه صحیح و وظیفه بار مقایسه کنید.
| ناحیه | خانواده یا چارچوب استاندارد مربوطه | چرا مهم است |
|---|---|---|
| کنتاکتورهای الکترومکانیکی و استارت موتور | IEC 60947-4-1 | وظیفه موتور و کنتاکتور با سوئیچینگ مقاومتی ساده متفاوت است |
| رله های کنترل و دستگاه های مدار کنترل | IEC 60947-5-1 | به تعریف رفتار و رتبه بندی سوئیچینگ مدار کنترل کمک می کند |
| کنترل کننده ها و استارت های موتور نیمه هادی | IEC 60947-4-2 | مربوط به زمانی که دستگاه های نیمه هادی مدارهای موتور AC را کنترل می کنند |
| کنترل کننده های نیمه هادی / کنتاکتور برای بارهای غیر موتوری AC | IEC 60947-4-3 | مربوط به کنترل برق مانند SSR بخاری ها و بارهای دیگر AC |
| تجهیزات الکتریکی ماشین آلات | IEC/EN 60204-1 | برای قطع منبع تغذیه، جداسازی ایمنی و جلوگیری از شروع غیرمنتظره مهم است |
| تجهیزات کنترل صنعتی آمریکای شمالی | UL 508 و الزامات فهرست مرتبط | برای تایید پانل و مناسب بودن اجزا در پروژه های UL گرا مهم است |
برای خریداران، درس ساده است: رتبه رله چاپی را با دسته بار واقعی مقایسه کنید. رله ای که به تنهایی با جریان مناسب به نظر می رسد ممکن است پس از در نظر گرفتن وظیفه کلیدزنی، گرما، نشت، حفاظت از اتصال کوتاه یا ایزوله ایمنی نامناسب باشد.
AC SSR در مقابل DC SSR: آنها را با هم مخلوط نکنید
یکی از رایج ترین اشتباهات انتخاب SSR این است که فرض کنیم خروجی SSR جهانی است.
یک AC SSR اغلب از دستگاه های خروجی TRIAC یا SCR استفاده می کند. این برای بارهای AC طراحی شده است و ممکن است برای خاموش کردن به شکل موج عبور از صفر AC تکیه کند. برای سوئیچینگ بار DC مناسب نیست مگر اینکه برگه داده به صراحت این را بگوید.
A DC SSR اغلب از ماسفت یا IGBT استفاده می کند. باید برای DC ولتاژ، جریان، قطبیت و مسدود کردن دو جهته انتخاب شود. برخی از DC SSR ها به قطبیت حساس هستند. برخی دیگر از ترتیبات ماسفت پشت سر هم برای مسدود کردن دو جهته استفاده می کنند.
برچسب "SSR" فقط فناوری سوئیچینگ را به شما می گوید. به شما نمی گوید که آیا خروجی برای AC، DC، بارهای مقاومتی، بارهای القایی، یا بارهای موتور مناسب است یا خیر.
حالت های شکست: آنچه که تیم های تعمیر و نگهداری باید انتظار داشته باشند
| علامت | EMR دلیل احتمالی است | SSR دلیل احتمالی است |
|---|---|---|
| هنگامی که فرمان خاموش است، بار روشن می ماند | کنتاکتهای جوش خورده | نیمه هادی خروجی شکست کوتاه، نشتی بار کوچک گیج کننده است |
| بار روشن نمیشود | خرابی سیم پیچ، آسیب تماس، مکانیزم شکسته | خرابی مدار ورودی، نیمه هادی خروجی باز، آسیب حرارتی |
| عملکرد متناوب | اکسیداسیون تماس، ولتاژ سیم پیچ ضعیف، ارتعاش | دمای بیش از حد، سیگنال ورودی حاشیه ای، آسیب گذرا |
| سیگنال کنترل وجود دارد اما خروجی ناپایدار است | تماس با پرش یا پچ پچ مکانیکی | نوع SSR اشتباه، نشتی، گرما یا ناسازگاری بار |
| دستگاه داغ می شود | سیم پیچ یا مشکل تماس بیش از حد | کم اندازه SSR، هیت سینک از دست رفته، درجه بندی ضعیف |
این نمای میدان مهم است زیرا جایگزینی EMR با SSR میتواند رفتار خرابی دستگاه را تغییر دهد. SSR ممکن است سایش مکانیکی را حل کند اما مشکلات نشت یا گرما را ایجاد کند.
چه زمانی باید EMR را انتخاب کنید؟
رله الکترومکانیکی را زمانی انتخاب کنید که:
- فرکانس سوئیچینگ کم یا متوسط است
- نشتی خارج از حالت باید تقریباً صفر باشد
- چندین تماس جدا شده مورد نیاز است
- بار ممکن است شامل رویدادهای هجومی یا موج کوتاه باشد
- تکنسین های میدانی به تست تداوم آسان نیاز دارند
- حساسیت هزینه بالاست
- مدار نیاز به یک رفتار تماس NO/NC/تغییر آشنا دارد
EMR ها هنوز هم گزینه های قوی برای پنل های کنترل عمومی، قفل شدن، سیگنالینگ، مدارهای هشدار و بسیاری از خروجی های رله تایمر هستند. برای برنامه های زمان بندی، نگاه کنید رله در مقابل تایمر و نحوه انتخاب رله تایمر.
چه زمانی باید SSR را انتخاب کنید؟
رله حالت جامد را زمانی انتخاب کنید که:
- فرکانس سوئیچینگ بالاست
- عملیات بی صدا مورد نیاز است
- پرش تماس قابل تحمل نیست
- بار عمدتاً مقاومتی است، مانند بخاری
- سیستم کنترل از چرخه روشن/خاموش مکرر استفاده می کند
- عمر مکانیکی طولانی مهمتر از کمترین نشتی خارج از حالت است
- غرق حرارت و حفاظت مناسب را می توان در پانل طراحی کرد
انتخاب SSR باید همیشه شامل محاسبه حرارتی، نوع بار، جریان هجومی، جریان نشتی، نوع خروجی، حفاظت از نوسانات، و حفاظت در برابر اتصال کوتاه باشد.
اشتباهات رایج در انتخاب EMR در مقابل SSR
اشتباه 1: انتخاب SSR زیرا پیشرفته تر به نظر می رسد
SSR به طور خودکار بهتر نیست. اگر برنامه به مخاطبین باز واقعی، تحمل نوسان بالا یا آزمایش میدانی ساده نیاز دارد، EMR ممکن است کاربردی تر باشد.
اشتباه 2: نادیده گرفتن جریان نشتی SSR
جریان نشتی می تواند لامپ های کوچک را روشن نگه دارد یا باعث شود ورودی های PLC نادرست خوانده شوند. همیشه جریان نشتی SSR را با بار یا آستانه ورودی مقایسه کنید.
اشتباه 3: فراموش کردن SSR اتلاف گرما
SSR که از نظر الکتریکی برای جریان درجه بندی شده است، اگر بدون هیت سینک، جریان هوا، یا کاهش دمای مورد نیاز نصب شود، ممکن است همچنان از کار بیفتد.
In یکی از سناریوهای متداول سازنده پانل، یک SSR که در طی یک تست نیمکت کوتاه کار میکند، بعداً در داخل یک کابینت جمعوجور شکست میخورد زیرا دمای محفظه بسیار بالاتر از میز آزمایشگاه است. رتبه فعلی پلاک نام مشکل واقعی نبود. چک کاهش ارزش گم شده بود. برای پانل های کنترل بخاری، همیشه منحنی کاهش SSR را در دمای کابینت مورد انتظار بخوانید و سطح نصب هیت سینک را بررسی کنید.
اشتباه 4: استفاده از کنتاکتهای EMR برای چرخش مکرر بخاری
رله مکانیکی مورد استفاده برای کنترل سریع دما ممکن است به سرعت فرسوده شود. اگر طراحی حرارتی درست باشد SSR اغلب برای تعویض مکرر بخاری بهتر است.
اشتباه 5: تغییر بارهای القایی بدون سرکوب
هر دو EMR و SSR نیاز به محافظت در برابر گذراهای القایی دارند. EMR ها ممکن است دچار قوس تماسی شوند. SSR ها ممکن است دچار اضافه ولتاژ نیمه هادی شوند.
این به ویژه هنگام جایگزینی EMR با SSR مهم است. کنتاکت رله قدیم ممکن است سالها پس زدن یا هجوم سیم پیچ گاه به گاه را تحمل کرده باشد. اگر همان انرژی گذرا کنترل نشود، خروجی نیمه هادی جدید ممکن است خیلی سریعتر از کار بیفتد.
اشتباه 6: در نظر گرفتن SSR به عنوان یک دستگاه ایزوله ایمنی
یک SSR جریان نشتی دارد و ممکن است کوتاه شود. اگر نیاز به عایق بندی ایمنی یا نگهداری پرسنل است، از یک دستگاه جداسازی مکانیکی یا معماری ایمنی دارای رتبه مناسب استفاده کنید.
اشتباه 7: استفاده از SSR های متقاطع صفر برای بار اشتباه
SSR های متقاطع صفر اغلب برای بخاری های مقاومتی عالی هستند، اما به طور خودکار برای ترانسفورماتورها، بارهای القایی بزرگ یا کاربردهای حساس به فاز انتخاب مناسبی نیستند. وقتی جریان بار از ولتاژ عقب میافتد، رفتار سوئیچینگ میتواند با آنچه توضیح ساده «روشن کردن در ولتاژ صفر» نشان میدهد متفاوت باشد.
چک لیست انتخاب
قبل از انتخاب EMR یا SSR، بررسی کنید:
| بررسی | چرا مهم است |
|---|---|
| نوع بار | مقاومتی، القایی، خازنی، موتور، بخاری، سیگنال |
| خروجی AC یا DC | نوع خروجی SSR باید با نوع جریان بار مطابقت داشته باشد |
| بار جریان و هجوم | رتبه تماس یا تنش نیمه هادی را تعیین می کند |
| فرکانس سوئیچینگ | مزایای فرکانس بالا SSR؛ فرکانس پایین اغلب مناسب EMR |
| تحمل جریان نشتی | برای بارهای کوچک و ورودی های PLC مهم است |
| اتلاف گرما | برای رتبه بندی فعلی و عمر SSR حیاتی است |
| سرکوب موج | برای سیم پیچ ها، شیر برقی ها، موتورها و مدارهای مستعد گذرا مورد نیاز است |
| مورد نیاز حالت شکست | EMR و SSR به طور متفاوتی با شکست مواجه می شوند |
| فرم تماس | EMR می تواند مخاطبین NO/NC/تغییر را به راحتی فراهم کند |
| ایزولاسیون ایمنی | معمولاً به یک دستگاه عایق مکانیکی نیاز دارد |
سوالات متداول
آیا SSR بهتر از رله الکترومکانیکی است؟
نه همیشه. SSR ها برای سوئیچینگ بی صدا، سریع و مکرر بهتر هستند. EMR ها اغلب زمانی بهتر هستند که به نشتی نزدیک به صفر، فرم های تماس متعدد، تحمل نوسانات یا عیب یابی ساده نیاز دارید.
آیا SSR بار را به طور کامل خاموش می کند؟
نه به همان شکل یک تماس مکانیکی باز. SSR ها جریان نشتی خارج از حالت دارند، بنابراین بارهای کوچک یا ورودی های امپدانس بالا ممکن است همچنان ولتاژ یا جریان را ببینند.
چرا یک SSR به یک هیت سینک نیاز دارد؟
یک SSR گرما تولید می کند زیرا خروجی نیمه هادی آن دارای افت ولتاژ یا مقاومت است. در جریان بالاتر، این گرما باید از طریق یک هیت سینک، صفحه نصب یا درجه بندی مناسب حذف شود.
آیا می توانم مستقیماً EMR را با SSR جایگزین کنم؟
فقط پس از بررسی نوع خروجی، جریان بار، جریان هجومی، جریان نشتی، اتلاف گرما، ولتاژ کنترل و حالت خرابی. یک دستگاه سازگار با پین یا سازگار با ولتاژ ممکن است هنوز رفتار متفاوتی داشته باشد.
کدام رله برای کنترل بخاری بهتر است؟
برای تعویض مکرر بخاری، SSR اغلب ترجیح داده می شود زیرا هیچ سایش تماسی ندارد و می تواند بی صدا سوئیچ شود. کاهش گرما و کاهش جریان بار هنوز باید درست باشد.
کدام رله برای سیگنال های ورودی PLC بهتر است؟
هنگامی که ورودی باید یک کنتاکت خشک واقعی را ببیند، مخاطبین EMR اغلب سادهتر هستند. خروجیهای SSR میتوانند کار کنند، اما جریان نشتی و آستانه ورودی باید بررسی شوند.
وقتی یک SSR از کار می افتد چه اتفاقی می افتد؟
بسیاری از خرابیهای SSR بهعنوان یک خروجی کوتاه ظاهر میشوند، به این معنی که بار ممکن است روشن بماند. به همین دلیل است که SSR ها نباید به عنوان تنها وسیله ایزوله برای تعمیر و نگهداری یا خاموش کردن ایمنی مورد استفاده قرار گیرند.
آیا SSR ها می توانند موتورها را تعویض کنند؟
برخی از SSR ها می توانند بارهای موتور را تغییر دهند اگر به طور خاص برای آن وظیفه رتبه بندی شده باشند، اما هجوم موتور و تنش القایی باید در نظر گرفته شود. برای بسیاری از مدارهای موتور، کنتاکتورها، رلههای اضافه بار، استارتهای موتور یا استارتهای نرم اختصاصی مناسبتر هستند.
خلاصه
تصمیم EMR در مقابل SSR یک سؤال ارتقاء فناوری نیست. این یک سوال کاربردی است.
انتخاب کنید EMR هنگامی که به نشتی کم، تماس های مکانیکی، فرم های تماس متعدد، تحمل نوسانات و عیب یابی آسان میدانی نیاز دارید.
انتخاب کنید SSR هنگامی که به عملکرد بی صدا، فرکانس سوئیچینگ بالا، عدم جهش تماس و عمر طولانی در برنامه های سوئیچینگ مکرر، به ویژه کنترل بخاری مقاومتی نیاز دارید.
برای کاربردهای پنل کنترل VIOX ایمن ترین روش انتخاب شروع با نوع بار، فرکانس سوئیچینگ، تحمل نشتی، طراحی حرارتی و حالت خرابی است. سپس EMR یا SSR را بر اساس رفتار مدار واقعی انتخاب کنید، نه این که یک فناوری همیشه بهتر است.