

Pada halaman ini
An geganti elektromekanikal (EMR) menukar litar dengan menggunakan gegelung elektromagnet untuk menggerakkan sentuhan fizikal. A geganti keadaan pepejal (SSR) menukar litar secara elektronik dengan menggunakan peranti semikonduktor seperti TRIAC, thyristor, MOSFET atau IGBT, biasanya dengan pengasingan optik antara input dan output.
Kedua-dua jenis tidak lebih baik secara universal. EMR selalunya merupakan pilihan yang lebih baik apabila anda memerlukan kebocoran luar keadaan yang sangat rendah, gelagat sentuhan yang boleh dilihat, fleksibiliti AC/DC yang luas dan toleransi yang lebih baik terhadap bebanan yang singkat. SSR biasanya lebih baik apabila anda memerlukan operasi senyap, kekerapan pensuisan yang sangat tinggi, tiada lantunan sentuhan dan jangka hayat yang panjang dalam aplikasi pensuisan berulang seperti kawalan pemanas.
Jika anda memerlukan latar belakang SSR asas dahulu, lihat Memahami Geganti Keadaan Pepejal (Solid State Relays). Artikel ini memfokuskan pada keputusan pemilihan antara EMR dan SSR.
Dari perspektif standard, rangka kerja yang betul bergantung pada peranti dan aplikasi. Penyentuh elektromekanikal dan pemula motor biasanya dibincangkan di bawah IEC 60947-4-1; peranti litar kawalan dan elemen pensuisan dikaitkan dengan IEC 60947-5-1; pengawal dan pemula motor semikonduktor dilindungi oleh IEC 60947-4-2; dan AC pengawal/penyambung semikonduktor untuk beban bukan motor dilindungi oleh IEC 60947-4-3. In Panel industri Amerika Utara, UL 508 dan keperluan produk/penyenaraian yang berkaitan mungkin juga berkaitan. Sentiasa gunakan standard dan penilaian yang dinyatakan pada lembaran data produk sebenar.
EMR lwn SSR Jadual Perbandingan Pantas
| Faktor pemilihan | Geganti elektromekanikal (EMR) | Geganti keadaan pepejal (SSR) |
|---|---|---|
| Kaedah penukaran | Sesentuh mekanikal yang digerakkan oleh gegelung elektromagnet | Peranti keluaran semikonduktor dikawal secara elektronik |
| Bahagian bergerak | Ya | Tiada |
| Kelajuan menukar | Lebih perlahan, biasanya dihadkan oleh gerakan mekanikal | Lebih pantas, selalunya kelas mikrosaat hingga milisaat bergantung pada reka bentuk |
| Bunyi yang boleh didengari | Klik yang boleh didengar | Senyap |
| Hubungi lantunan | Mungkin | Tiada lantunan mekanikal |
| Kebocoran keadaan mati | Hampir sifar melalui kenalan terbuka | Mempunyai arus bocor luar keadaan |
| Kerugian di negeri | Rintangan sentuhan yang sangat rendah apabila sihat | Penurunan voltan atau pada rintangan menghasilkan haba |
| Pelesapan haba | Biasanya lebih rendah dalam pensuisan tugas rendah | Selalunya memerlukan derating dan heat sinking |
| Toleransi lonjakan/cerobohan | Selalunya lebih bertolak ansur dengan beban yang singkat | Lebih sensitif kepada lebihan voltan dan lebihan arus |
| Muatkan keserasian | Fleksibel, jika rating kenalan sepadan dengan AC/DC dan jenis beban | Mesti padan AC keluaran, DC keluaran, jenis beban dan reka bentuk haba dengan teliti |
| Pengasingan elektrik | Pengasingan gegelung ke kenalan | Pengasingan optik atau pengubah adalah perkara biasa |
| Mod kegagalan | Haus sentuhan, kimpalan kenalan, kegagalan gegelung | Selalunya gagal apabila semikonduktor rosak |
| Paling sesuai | Kawalan am, saling mengunci, pensuisan frekuensi rendah | Pensuisan yang kerap, kawalan senyap, aplikasi pemanas/PID |
Apakah Geganti Elektromekanikal?
Geganti elektromekanikal ialah suis yang dikendalikan secara elektrik. Bahagian inputnya ialah gegelung. Apabila gegelung ditenagakan, ia mencipta medan magnet yang menarik angker dan mengubah keadaan satu atau lebih kenalan. Kenalan mungkin biasa terbuka (NO), biasanya tertutup (NC), atau kenalan tukar ganti.
Tindakan mekanikal mudah ini memberikan EMR beberapa kekuatan praktikal:
- sesentuh terbuka memberikan arus kebocoran yang sangat rendah
- litar keluaran dipisahkan secara fizikal daripada litar gegelung
- satu geganti boleh menawarkan berbilang borang hubungan
- Beban AC dan DC selalunya boleh ditukar dengan set sesentuh yang sama jika ratingnya sesuai
- juruteknik selalunya boleh mendengar atau merasakan geganti beroperasi semasa menyelesaikan masalah
Tetapi reka bentuk mekanikal yang sama juga mewujudkan had. Sesentuh haus, melantun, lengkok, teroksida dan boleh dikimpal di bawah beban lampau atau pensuisan induktif. Gegelung menggunakan kuasa dan boleh menjana haba. Kelajuan pensuisan dihadkan oleh bahagian yang bergerak.
Untuk konteks geganti umum, lihat Penyentuh vs Geganti.
What Is a Solid State Relay?
Geganti keadaan pepejal melakukan fungsi pensuisan asas yang sama tanpa sesentuh mekanikal. Isyarat input memacu peringkat pengasingan dalaman, biasanya gandingan optik, dan semikonduktor keluaran menukar beban.
Teknologi keluaran SSR biasa termasuk:
- Keluaran TRIAC untuk AC beban
- Keluaran SCR / thyristor untuk AC beban, selalunya dalam SSR berkuasa tinggi
- Keluaran MOSFET untuk beban DC atau pensuisan voltan rendah
- Keluaran IGBT dalam beberapa aplikasi voltan tinggi DC atau kawalan kuasa
Oleh kerana tiada kenalan bergerak, SSR senyap dan tidak mengalami lantunan sentuhan mekanikal. Ia menarik untuk aplikasi pensuisan yang kerap, terutamanya apabila geganti mekanikal akan haus dengan cepat.
Walau bagaimanapun, SSR bukanlah versi elektronik yang sempurna bagi EMR. Ia mempunyai arus kebocoran luar negeri, kehilangan haba dalam keadaan, had lonjakan, dan keperluan jenis beban yang lebih ketat. Pemilihan SSR lebih dekat dengan memilih semikonduktor kuasa daripada memilih sesentuh mudah.
Cara EMR dan SSR Berfungsi Berbeza
EMR menukar laluan
In dan EMR, arus beban mengalir melalui sentuhan logam fizikal. Apabila sesentuh terbuka, jurang udara menyediakan pemisahan. Apabila sesentuh ditutup, arus mengalir melalui permukaan sesentuh.
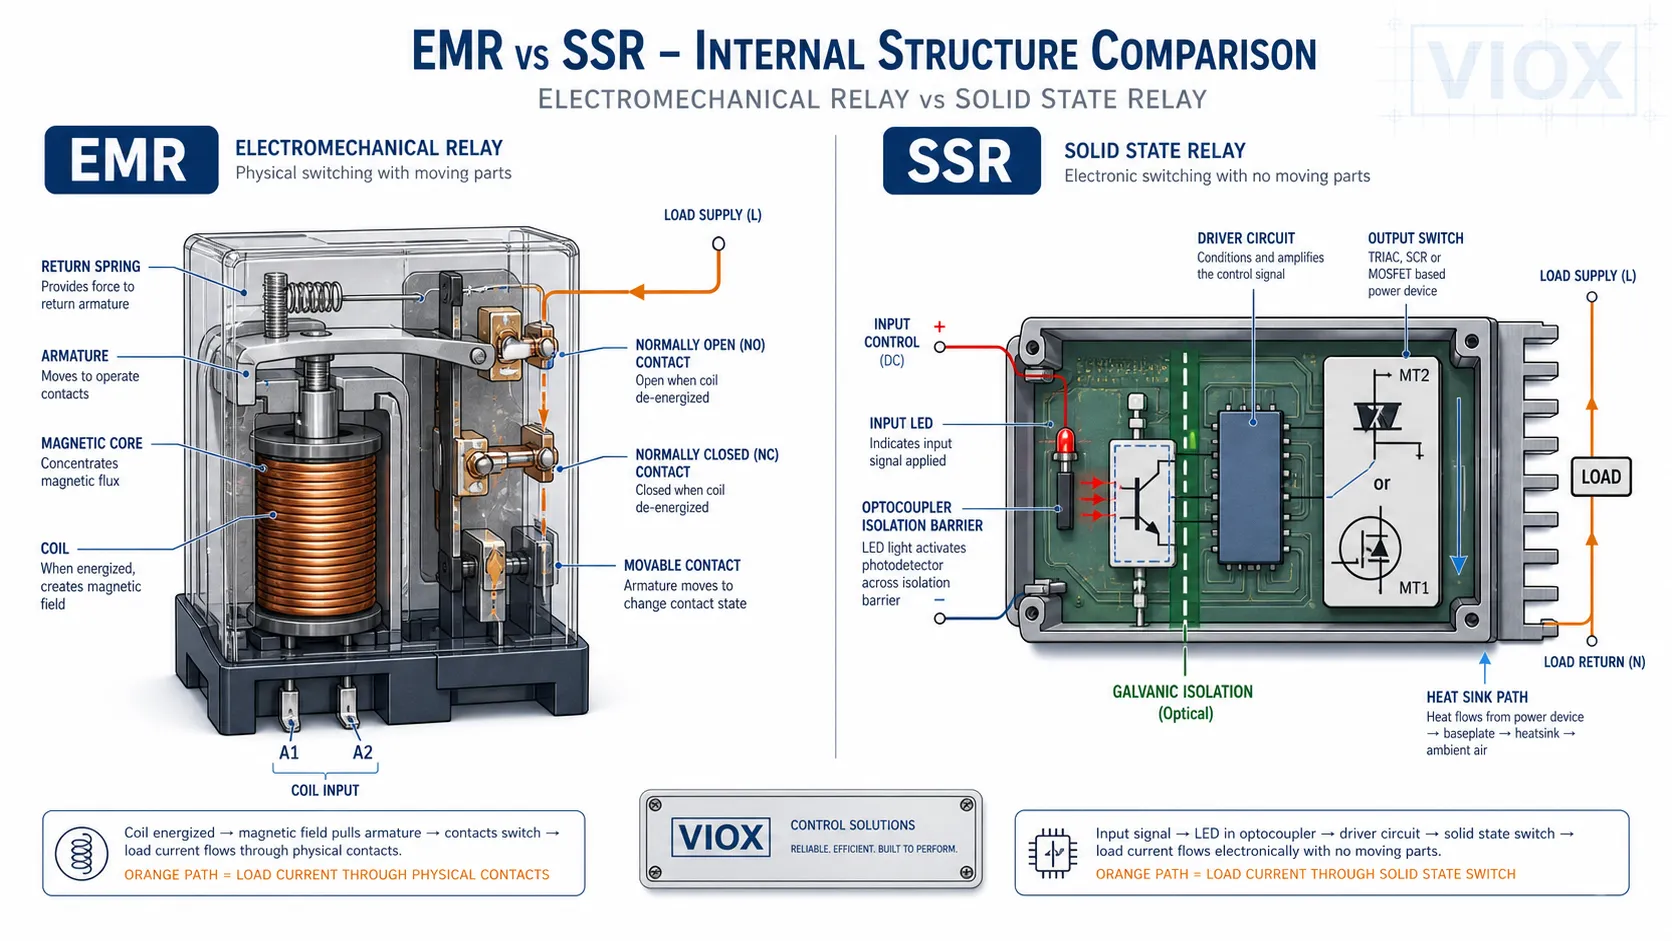
Ini memberikan EMR keadaan luar yang sangat bersih, tetapi ini juga bermakna sesentuh menyerap tekanan pensuisan. Beban induktif seperti gegelung, solenoid, motor kecil dan gegelung penyentuh boleh menjana arka dan transien voltan apabila ditukar.
SSR menukar laluan
In dan SSR, arus beban mengalir melalui peranti semikonduktor. Keluaran tidak pernah menjadi jurang udara mekanikal. Apabila dimatikan, semikonduktor menyekat arus tetapi masih membenarkan arus bocor yang kecil. Apabila dihidupkan, semikonduktor mempunyai penurunan voltan atau rintangan, menghasilkan haba.
Untuk AC SSR, jenis silang sifar bertukar berhampiran lintasan sifar bentuk gelombang AC, yang membantu mengurangkan hingar elektrik untuk beban rintangan. Suis SSR hidupkan rawak tanpa menunggu lintasan sifar dan digunakan di mana kawalan fasa atau pemasaan yang tepat diperlukan. Untuk DC SSR, reka bentuk berasaskan MOSFET adalah perkara biasa, dan kekutuban atau penyekatan dua arah mesti diperiksa dengan teliti.
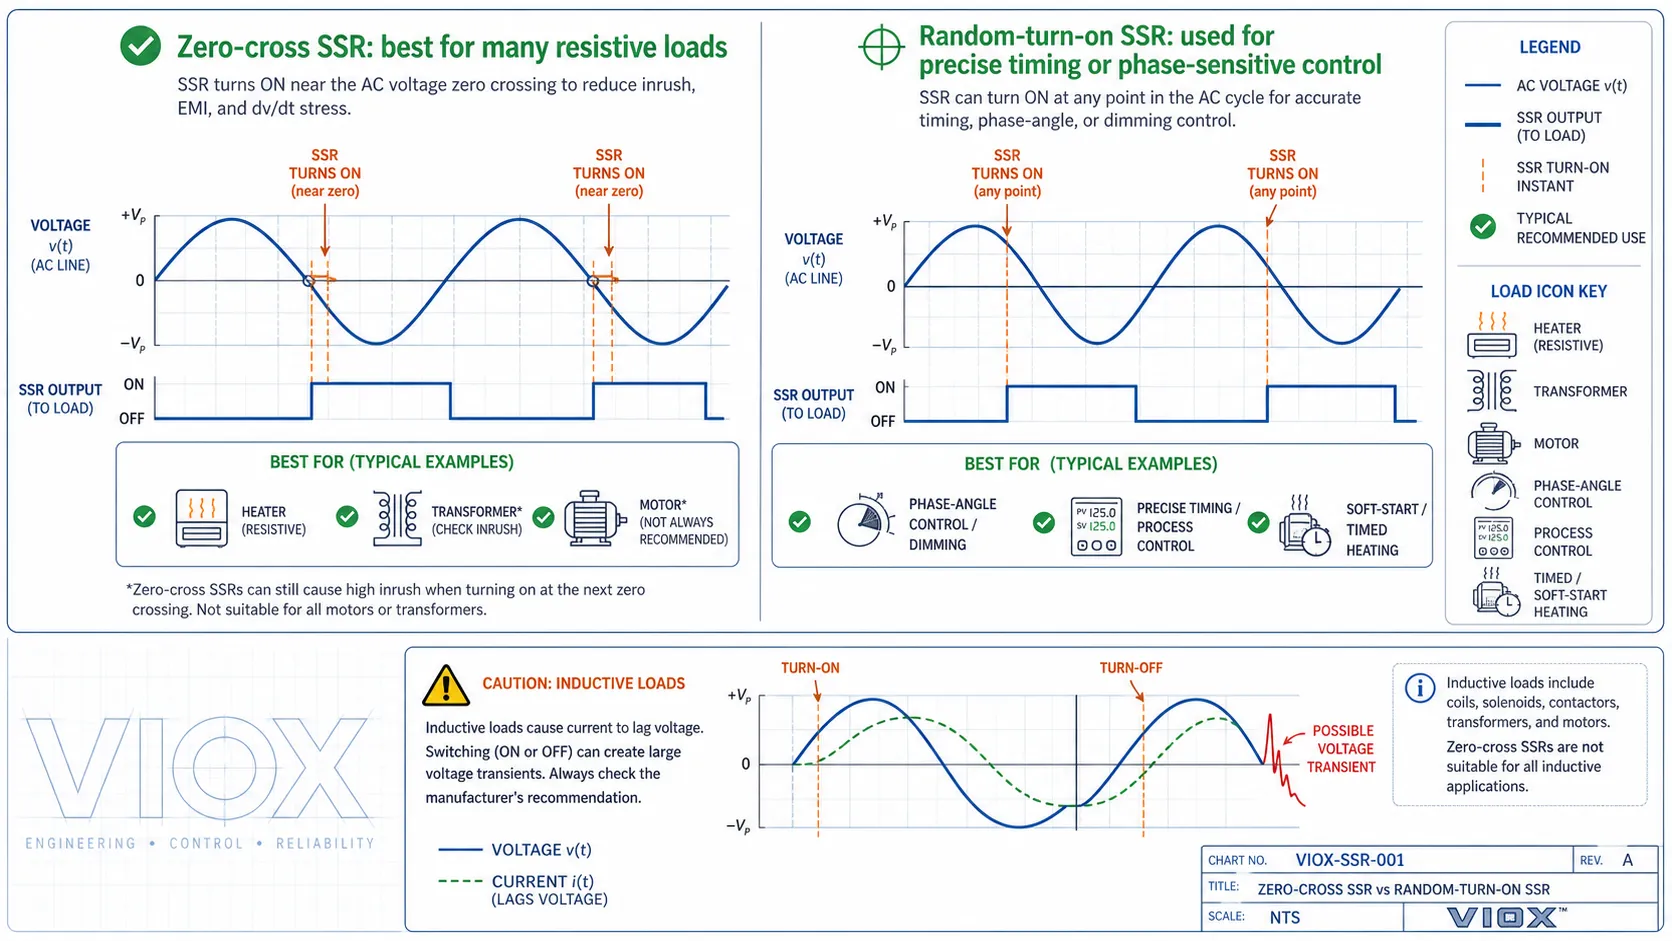
Pensuisan silang sifar berguna, tetapi ia bukan kelebihan sejagat. Untuk beban induktif tinggi seperti transformer, gegelung besar, atau beberapa litar berkaitan motor, arus dan voltan tidak berada dalam fasa. Palang-sifar SSR yang dipilih hanya kerana "lebih senyap" boleh menimbulkan kemarahan yang tidak dijangka, tekanan hidupkan atau tingkah laku penukaran yang buruk. Untuk beban induktif, semak sama ada pengeluar mengesyorkan rangkaian sifar silang, hidupkan rawak, snubber, penindasan lonjakan atau peranti pensuisan yang berbeza.
Kelebihan Geganti Elektromekanikal
1. Kebocoran luar negeri yang sangat rendah
Apabila sesentuh EMR terbuka dan sihat, bahagian beban diasingkan secara fizikal. Ini menjadikan EMR berguna apabila arus bocor akan menyebabkan masalah, seperti lampu perintis kecil, input PLC, litar berimpedans tinggi atau beban yang mesti benar-benar dinyahtenagakan.
2. Toleransi beban pendek yang baik
Kenalan mekanikal selalunya boleh bertolak ansur dengan kejadian masuk pendek atau lonjakan lebih baik daripada output semikonduktor bersaiz kecil. Ini tidak bermakna EMR boleh mengabaikan penilaian kenalan, tetapi ini menerangkan sebab EMR masih biasa dalam litar kawalan am.
3. Borang hubungan yang fleksibel
EMR boleh menyediakan hubungan SPST, SPDT, DPDT dan berbilang kutub. Satu gegelung boleh menukar berbilang litar terpencil, yang berguna untuk saling mengunci, maklum balas status dan kawalan voltan campuran.
4. Penyelesaian masalah medan yang mudah
Juruteknik selalunya boleh mendengar bunyi klik, mengukur voltan gegelung dan menguji kesinambungan sentuhan. Ini menjadikan EMR mudah dalam banyak persekitaran penyelenggaraan.
Kelemahan Geganti Elektromekanikal
1. Haus sentuhan dan arka
Setiap operasi mewujudkan tekanan mekanikal dan elektrik. Menukar beban induktif tanpa penindasan yang betul boleh menyebabkan pitting sentuhan, pembentukan karbon atau kimpalan sentuhan.
2. Lantunan kenalan
Apabila kenalan ditutup, mereka mungkin melantun sebentar sebelum diselesaikan. Ini boleh menjadi penting dalam mengira, nadi, atau litar logik.
3. Kekerapan pensuisan terhad
Untuk pensuisan frekuensi tinggi, bahagian mekanikal menjadi faktor pengehad. Operasi berulang juga mengurangkan hayat mekanikal dan elektrik.
4. Bunyi yang boleh didengari
Klik berguna untuk menyelesaikan masalah tetapi tidak diingini dalam peralatan senyap, pejabat, makmal atau mesin sensitif bunyi.
Kelebihan Geganti Keadaan Pepejal
1. Tiada kehausan mekanikal
SSR tidak mempunyai kenalan bergerak. In menukar aplikasi yang kerap, ini selalunya sebab paling kukuh untuk memilih SSR.
2. Pensuisan pantas dan senyap
Pensuisan SSR adalah elektronik, senyap dan bebas lantunan. Ini berguna dalam kawalan pemanas, peralatan semikonduktor, mesin pembungkusan, dan aplikasi dengan kitaran hidup/mati yang kerap.
3. Sesuai untuk kawalan pemanas PID
Pengawal suhu sering menukar pemanas berkali-kali seminit. EMR mungkin haus dengan cepat dalam peranan ini, manakala SSR yang dipanaskan dengan betul boleh mengendalikan kayuhan yang kerap.
4. Arus pemacu input yang lebih rendah dalam banyak sistem kawalan
Banyak input SSR boleh digerakkan terus oleh output kawalan kuasa rendah, walaupun voltan dan arus input yang diperlukan masih mesti sepadan dengan pengawal.
Kelemahan Geganti Keadaan Pepejal
1. Arus kebocoran luar negeri
SSR bukanlah kenalan terbuka yang sempurna. Ia mempunyai arus bocor dalam keadaan luar. Ini boleh memastikan beban kecil bercahaya, mengelirukan input galangan tinggi, atau mencipta voltan boleh diukur pada bahagian beban walaupun semasa SSR dimatikan.
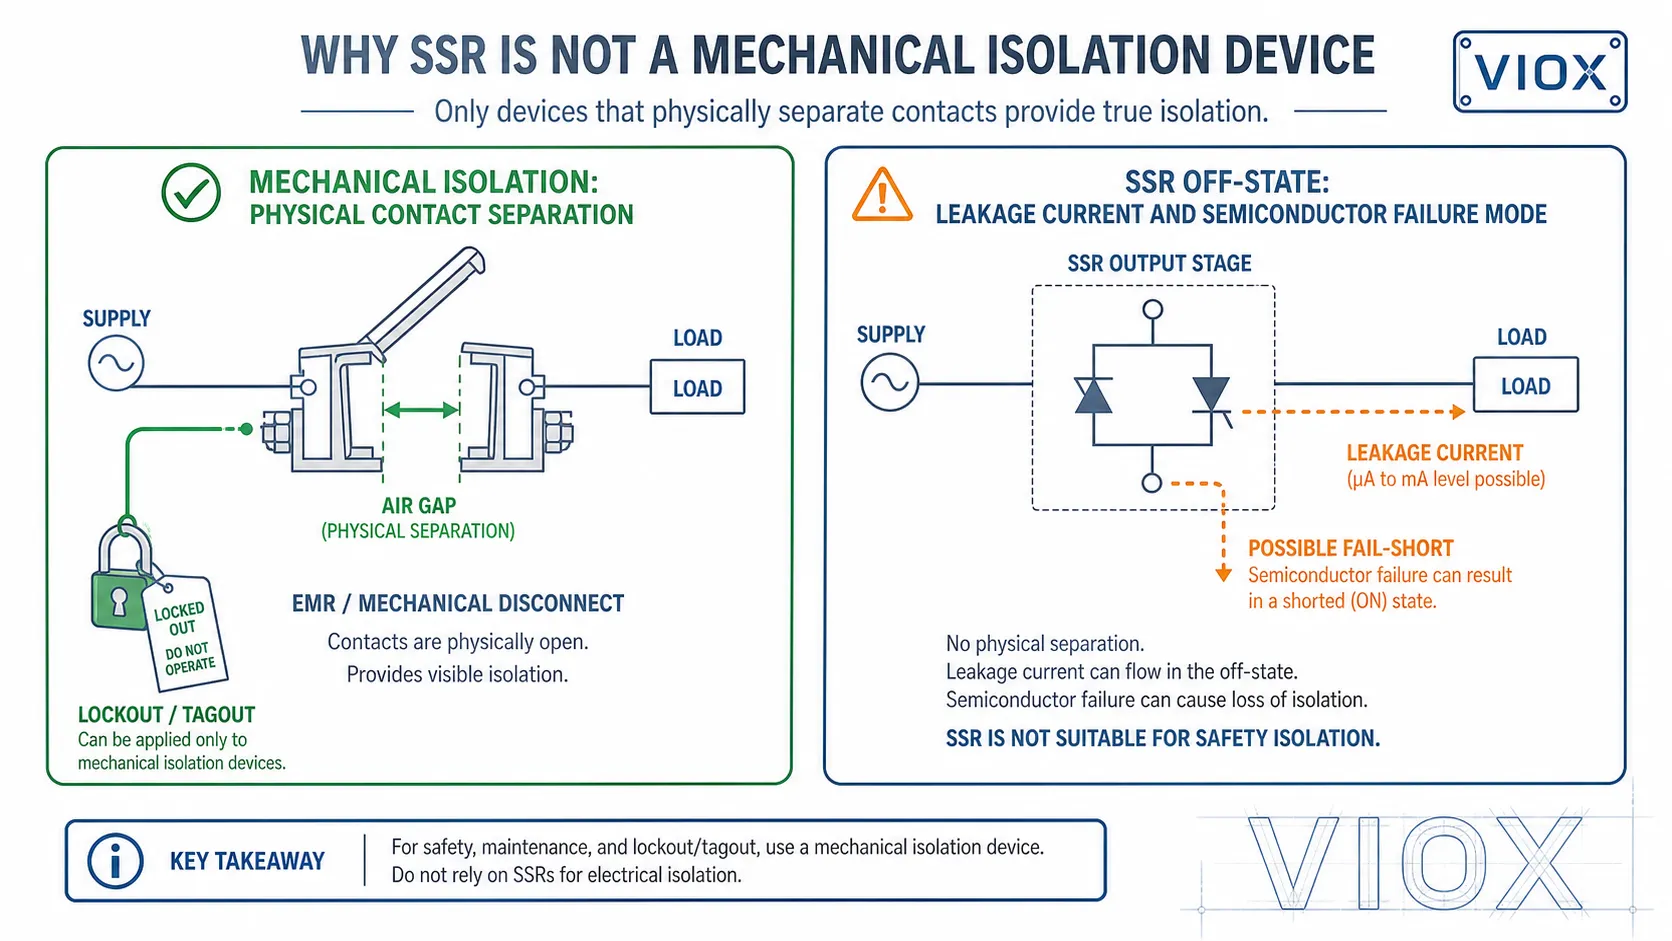
Jika beban mesti diasingkan sepenuhnya dengan kebocoran hampir sifar, EMR, penyentuh atau pemutus sambungan mekanikal mungkin diperlukan.
2. Penjanaan haba dan derating
SSR menghilangkan haba semasa operasi. AC SSR biasanya mempunyai kejatuhan voltan keluaran, manakala DC MOSFET SSR mempunyai rintangan-on. Pada arus yang lebih tinggi, haba ini menjadi isu reka bentuk utama.
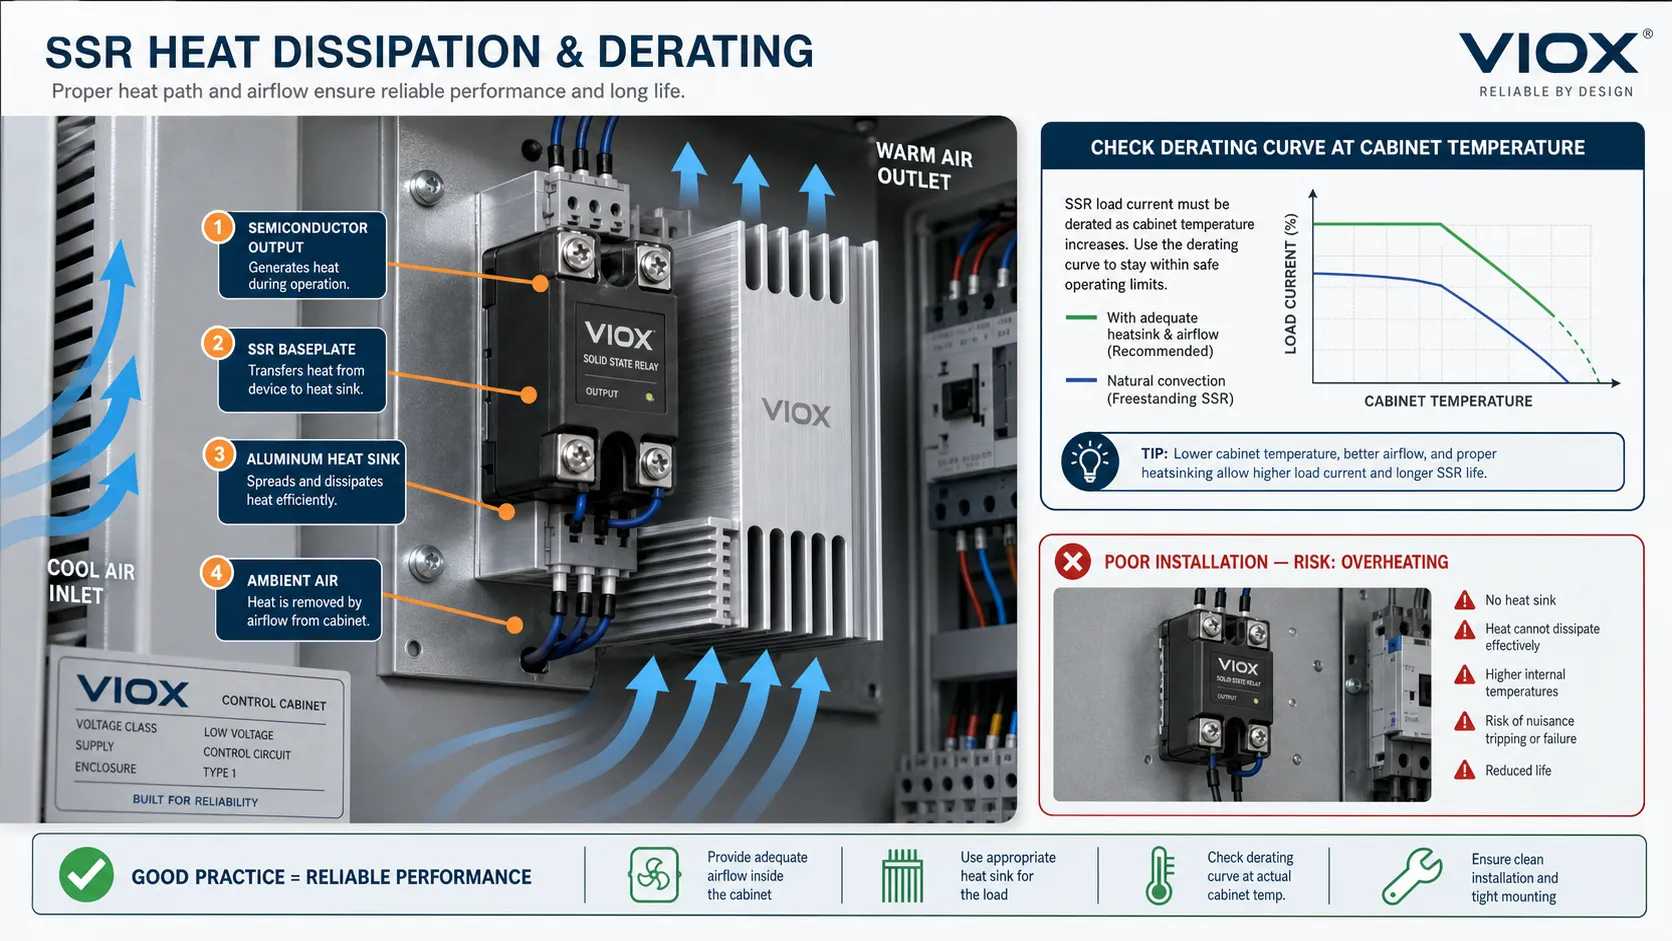
Inilah sebabnya mengapa lembaran data SSR termasuk sink haba, rintangan haba, suhu ambien dan lengkung menurun. Memasang SSR tanpa pelesapan haba yang betul adalah salah satu punca kegagalan pramatang yang paling biasa.
3. Sensitiviti lonjakan dan litar pintas
Semikonduktor boleh gagal dengan cepat di bawah voltan lampau, arus lebihan atau keadaan masuk yang tinggi. Penyelarasan fius yang betul, penindasan lonjakan, dan pemadanan beban adalah penting.
4. Kegagalan sering muncul sebagai pendek
Peranti output SSR yang rosak mungkin gagal dipintas. In istilah praktikal, beban mungkin kekal bertenaga walaupun arahan input dimatikan. Untuk pengasingan berkaitan keselamatan, SSR tidak boleh dianggap sebagai pengganti pengasingan mekanikal melainkan seni bina keselamatan yang lengkap direka bentuk dan diluluskan untuk tujuan tersebut.
In panel kawalan jentera, piawaian seperti IEC/EN 60204-1 sangat menumpukan pada pemotongan bekalan yang betul, pencegahan permulaan yang tidak dijangka, ikatan pelindung dan pengesahan. Output semikonduktor boleh menjadi sebahagian daripada fungsi kawalan, tetapi ia tidak boleh dianggap sebagai peranti pengasingan elektrik tunggal untuk penguncian, penyelenggaraan atau keselamatan kakitangan. Apabila pengasingan diperlukan, gunakan peranti pencabut atau pengasing mekanikal yang dinilai betul dalam seni bina keselamatan.
Jenis Beban Lebih Penting Daripada Jenis Geganti
Geganti yang betul sangat bergantung pada beban.
| Jenis beban | EMR fit | SSR fit | Nota pemilihan |
|---|---|---|---|
| Pemanas rintangan | bagus | Sangat baik untuk berbasikal yang kerap | SSR sering diutamakan untuk kawalan suhu PID |
| Lampu perintis atau beban isyarat kecil | bagus | Mungkin dipengaruhi oleh arus bocor | Periksa beban minimum dan kebocoran |
| Gegelung penyentuh / solenoid | Baik dengan penindasan | Mungkin, tetapi jenis keluaran dan perlindungan lonjakan penting | Tendangan induktif mesti dikawal |
| Motor kecil | Boleh jika dinilai | Gunakan dengan berhati-hati; inrush dan tingkah laku induktif penting | Pertimbangkan penyentuh atau pemula motor untuk litar kuasa |
| PLC penukaran input | bagus | Mungkin, tetapi kebocoran boleh menyebabkan isyarat palsu | Padankan jenis input dan ambang |
| Pensuisan frekuensi tinggi | Lemah hingga sederhana | Kukuh | SSR mengelakkan kehausan mekanikal |
| Pengasingan keselamatan | Peranti mekanikal biasanya lebih disukai | Tidak biasanya digunakan secara bersendirian | SSR kebocoran dan mod gagal-pendek mesti dipertimbangkan |
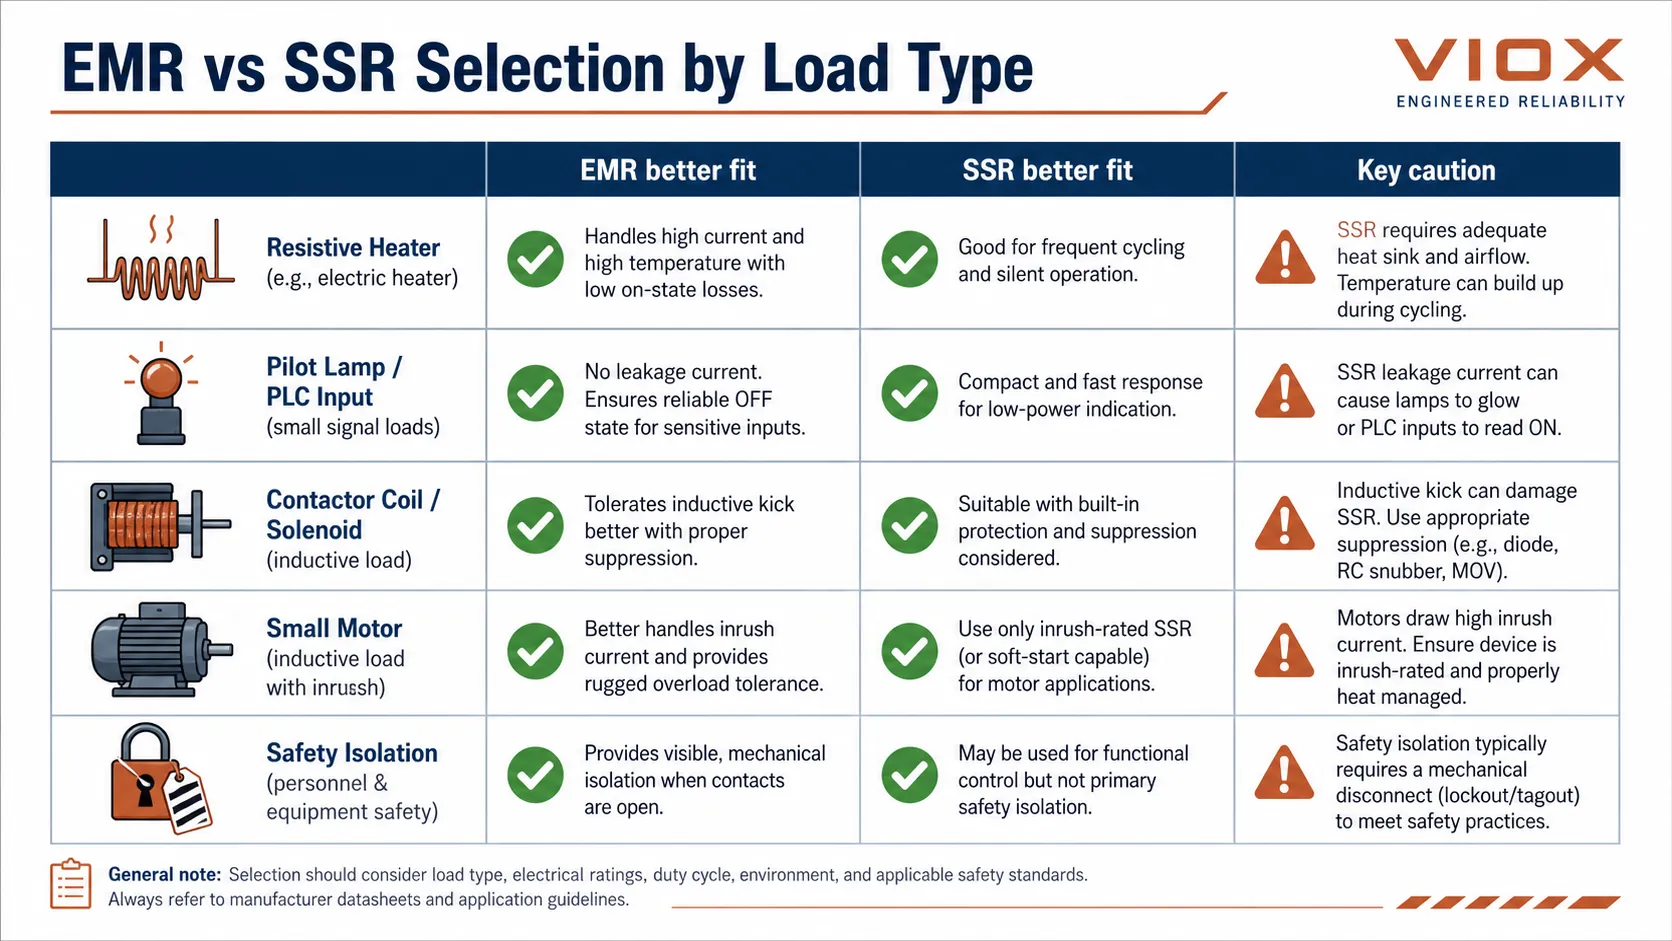
Jika geganti memacu gegelung penyentuh, solenoid atau alat bantu kawalan motor, penindasan dan tugas sentuhan menjadi sebahagian daripada pemilihan, bukan difikirkan semula. Panduan kawalan motor VIOX menerangkan cara penyentuh, geganti beban lampau dan peranti pelindung membahagikan kerja dalam litar motor: Cara Memilih Kontaktor, Geganti Beban Lampau, dan Pemutus Litar untuk Kuasa Motor. Untuk perlindungan sementara gegelung, lihat Bagaimana Memilih Penahan Surja yang Tepat untuk Kontaktor.
Piawaian dan Penilaian untuk Disemak Sebelum Membandingkan EMR dan SSR
Piawaian tidak hanya mengatakan "EMR lebih baik" atau "SSR lebih baik." Mereka menentukan cara peranti diuji, ditanda dan digunakan. Perkara praktikal ialah membandingkan geganti di bawah keluarga peranti yang betul dan tugas beban.
| Kawasan | Keluarga atau rangka kerja standard yang berkaitan | Mengapa ia penting |
|---|---|---|
| Penyentuh elektromekanikal dan pemula motor | IEC 60947-4-1 | Tugas motor dan penyentuh berbeza daripada pensuisan rintangan mudah |
| Kawal geganti dan peranti litar kawalan | IEC 60947-5-1 | Membantu mentakrifkan gelagat pensuisan litar kawalan dan penilaian |
| Pengawal dan pemula motor semikonduktor | IEC 60947-4-2 | Relevan apabila peranti semikonduktor mengawal litar motor AC. |
| Pengawal/penghubung semikonduktor untuk beban bukan motor AC | IEC 60947-4-3 | Relevan untuk kawalan kuasa seperti SSR bagi pemanas dan beban AC lain |
| Peralatan elektrik jentera | IEC/EN 60204-1 | Penting untuk memutuskan sambungan bekalan, pengasingan keselamatan dan pencegahan permulaan yang tidak dijangka |
| Peralatan kawalan perindustrian Amerika Utara | UL 508 dan keperluan penyenaraian yang berkaitan | Penting untuk kelulusan panel dan kesesuaian komponen dalam projek berorientasikan UL. |
Bagi pembeli, pelajarannya mudah: bandingkan penarafan geganti bercetak dengan kategori beban sebenar. Geganti yang kelihatan sesuai dengan arus sahaja mungkin tidak sesuai apabila tugas pensuisan, haba, kebocoran, perlindungan litar pintas atau pengasingan keselamatan dipertimbangkan.
AC SSR lwn DC SSR: Jangan Campurkannya
Salah satu kesilapan pemilihan SSR yang paling biasa ialah mengandaikan bahawa output SSR adalah universal.
An AC SSR selalunya menggunakan peranti output TRIAC atau SCR. Ia direka untuk beban AC dan mungkin bergantung pada bentuk gelombang AC yang melintasi sifar untuk dimatikan. Ia tidak sesuai untuk DC penukaran beban melainkan lembaran data secara eksplisit menyatakan demikian.
A DC SSR sering menggunakan MOSFET atau IGBT. Ia mesti dipilih untuk DC voltan, arus, kekutuban dan kadangkala penyekatan dwiarah. Sesetengah DC SSR adalah sensitif kekutuban; yang lain menggunakan susunan MOSFET belakang ke belakang untuk penyekatan dua arah.
Label "SSR" hanya memberitahu anda teknologi pensuisan. Ia tidak memberitahu anda sama ada output sesuai untuk AC, DC, beban perintang, beban aruhan atau beban motor.
Mod Kegagalan: Apa yang Patut Dijangkakan oleh Pasukan Penyelenggaraan
| simptom | EMR kemungkinan punca | SSR kemungkinan punca |
|---|---|---|
| Muatan kekal dihidupkan apabila arahan dimatikan | Sesentuh terkimpal | Semikonduktor output gagal pendek, kebocoran mengelirukan beban kecil |
| Beban tidak hidup | Kegagalan gegelung, kerosakan sentuhan, mekanisme patah | Kegagalan litar input, semikonduktor keluaran terbuka, kerosakan haba |
| Sekejap operasi | Pengoksidaan kenalan, voltan gegelung lemah, getaran | Suhu berlebihan, isyarat input marginal, kerosakan sementara |
| Isyarat kawalan ada tetapi output tidak stabil | Lantunan kenalan atau sembang mekanikal | Jenis SSR salah, kebocoran, haba atau ketidakserasian beban |
| Peranti berjalan panas | Isu hubungan gegelung atau terlampau beban | Bersaiz kecil SSR, sink haba tiada, penurunan kualiti |
Pandangan medan ini penting kerana menggantikan EMR dengan SSR boleh mengubah tingkah laku kegagalan mesin. SSR boleh menyelesaikan haus mekanikal tetapi menimbulkan masalah kebocoran atau haba.
Bilakah Anda Harus Memilih EMR?
Pilih geganti elektromekanikal apabila:
- kekerapan menukar adalah rendah atau sederhana
- kebocoran luar negeri mestilah hampir sifar
- berbilang kenalan terpencil diperlukan
- beban itu mungkin melibatkan peristiwa masuk pendek atau lonjakan
- juruteknik lapangan memerlukan ujian kesinambungan yang mudah
- sensitiviti kos adalah tinggi
- litar memerlukan tingkah laku hubungan NO/NC/tukar ganti yang biasa
EMR masih merupakan pilihan yang kukuh untuk panel kawalan am, saling mengunci, memberi isyarat, litar penggera dan banyak output geganti pemasa. Untuk aplikasi pemasaan, lihat Relay vs Pemasa dan Cara Memilih Geganti Pemasa.
Bilakah Anda Harus Memilih SSR?
Pilih geganti keadaan pepejal apabila:
- kekerapan menukar adalah tinggi
- operasi senyap diperlukan
- lantunan kenalan tidak boleh diterima
- beban adalah terutamanya rintangan, seperti pemanas
- sistem kawalan menggunakan kayuhan hidup/mati yang kerap
- hayat mekanikal yang panjang adalah lebih penting daripada kebocoran luar negeri yang paling rendah
- penenggelaman haba dan perlindungan yang betul boleh direka bentuk ke dalam panel
SSR pemilihan hendaklah sentiasa termasuk pengiraan terma, jenis beban, arus masuk, arus bocor, jenis keluaran, perlindungan lonjakan dan perlindungan litar pintas.
Kesilapan Pilihan Biasa EMR lwn SSR
Kesilapan 1: Memilih SSR kerana bunyinya lebih maju
SSR tidak lebih baik secara automatik. Jika aplikasi memerlukan hubungan terbuka yang benar, toleransi lonjakan tinggi, atau ujian medan mudah, EMR mungkin lebih praktikal.
Kesilapan 2: Mengabaikan SSR arus bocor
Arus kebocoran boleh memastikan lampu kecil bercahaya atau menyebabkan input PLC dibaca dengan tidak betul. Sentiasa bandingkan SSR arus bocor dengan beban atau ambang input.
Kesilapan 3: Melupakan SSR pelesapan haba
SSR yang dinilai secara elektrik untuk arus mungkin masih gagal jika ia dipasang tanpa sink haba, aliran udara atau berkurangan yang diperlukan.
In satu senario pembina panel biasa, SSR yang berfungsi semasa ujian bangku pendek gagal kemudian di dalam kabinet padat kerana suhu kepungan jauh lebih tinggi daripada bangku makmal. Penarafan semasa papan nama bukanlah masalah sebenar; cek penurunan nilai yang hilang ialah. Untuk panel kawalan pemanas, sentiasa baca lengkung penurunan SSR pada suhu kabinet yang dijangkakan dan sahkan permukaan pelekap sink haba.
Kesilapan 4: Menggunakan EMR sesentuh untuk berbasikal pemanas yang kerap
Geganti mekanikal yang digunakan untuk kawalan suhu pantas mungkin haus dengan cepat. SSR selalunya lebih baik untuk penukaran pemanas yang kerap jika reka bentuk terma betul.
Kesilapan 5: Menukar beban induktif tanpa penindasan
Kedua-dua EMR dan SSR memerlukan perlindungan daripada transien induktif. EMR mungkin mengalami sentuhan arcing; SSR mungkin mengalami lebihan voltan semikonduktor.
Ini amat penting apabila menggantikan EMR dengan SSR. Sesentuh geganti lama mungkin telah bertolak ansur dengan sogokan balik gegelung sekali-sekala selama bertahun-tahun; keluaran semikonduktor baharu mungkin gagal lebih cepat jika tenaga sementara yang sama tidak dikawal.
Kesilapan 6: Merawat SSR sebagai peranti pengasingan keselamatan
SSR mempunyai arus bocor dan mungkin gagal pendek. Jika keselamatan kakitangan atau pengasingan penyelenggaraan diperlukan, gunakan peranti pengasingan mekanikal yang dinilai betul atau seni bina keselamatan.
Kesilapan 7: Menggunakan SSR silang sifar untuk beban yang salah
SSR silang sifar selalunya sangat baik untuk pemanas perintang, tetapi ia bukan pilihan yang tepat secara automatik untuk transformer, beban induktif yang besar atau aplikasi sensitif fasa. Apabila arus beban ketinggalan voltan, tingkah laku pensuisan boleh berbeza daripada penjelasan ringkas "hidupkan pada voltan sifar".
Senarai Semak Pemilihan
Sebelum memilih EMR atau SSR, semak:
| Semak | Mengapa ia penting |
|---|---|
| Jenis beban | Resistif, induktif, kapasitif, motor, pemanas, isyarat |
| AC atau DC. | SSR jenis output mesti sepadan dengan jenis arus beban |
| Muatkan arus dan masuk | Menentukan penarafan sentuhan atau tegasan semikonduktor |
| Kekerapan menukar | Keutamaan frekuensi tinggi SSR; frekuensi rendah selalunya sesuai EMR |
| Toleransi arus bocor | Penting untuk beban kecil dan input PLC. |
| Pelesapan haba | Kritikal untuk SSR rating dan hayat semasa |
| Penindasan lonjakan | Diperlukan untuk gegelung, solenoid, motor dan litar terdedah sementara |
| Keperluan mod kegagalan | EMR dan SSR gagal secara berbeza |
| Bentuk sesentuh | EMR boleh menyediakan NO/NC/changeover kenalan dengan mudah |
| Pengasingan keselamatan | Biasanya memerlukan peranti pengasingan mekanikal |
Soalan Lazim
Adakah SSR lebih baik daripada geganti elektromekanikal?
Bukan selalu. SSR adalah lebih baik untuk menukar senyap, cepat dan kerap. EMR selalunya lebih baik apabila anda memerlukan kebocoran hampir sifar, berbilang borang hubungan, toleransi lonjakan atau penyelesaian masalah mudah.
Adakah SSR mematikan beban sepenuhnya?
Tidak dengan cara yang sama seperti sentuhan mekanikal terbuka. SSR mempunyai arus bocor di luar keadaan, jadi beban kecil atau input berimpedans tinggi mungkin masih melihat voltan atau arus.
Mengapakah SSR memerlukan sink haba?
SSR menjana haba kerana keluaran semikonduktornya mempunyai kejatuhan voltan atau rintangan. Pada arus yang lebih tinggi, haba itu mesti dikeluarkan melalui sink haba, plat pelekap, atau penyusutan yang betul.
Bolehkah saya menggantikan EMR dengan SSR secara langsung?
Hanya selepas memeriksa jenis output, arus beban, arus masuk, arus bocor, pelesapan haba, voltan kawalan dan mod kegagalan. Peranti serasi pin atau serasi voltan mungkin masih berkelakuan berbeza.
Relay manakah yang lebih baik untuk kawalan pemanas?
Untuk penukaran pemanas yang kerap, SSR selalunya diutamakan kerana ia tidak mempunyai sentuhan haus dan boleh bertukar secara senyap. Penenggelaman haba dan penyusutan arus beban mesti masih betul.
Geganti manakah yang lebih baik untuk isyarat input PLC?
EMR kenalan selalunya lebih mudah apabila input mesti melihat kenalan kering sebenar. Output SSR boleh berfungsi, tetapi arus kebocoran dan ambang input mesti diperiksa.
Apakah yang berlaku apabila SSR gagal?
Banyak kegagalan SSR muncul sebagai output terpendek, bermakna beban mungkin kekal. Inilah sebabnya mengapa SSR tidak boleh digunakan sebagai satu-satunya peranti pengasingan untuk penyelenggaraan atau penutupan kritikal keselamatan.
Bolehkah SSR menukar motor?
Sesetengah SSR boleh menukar beban motor jika dinilai secara khusus untuk tugas itu, tetapi inrush motor dan tekanan induktif mesti dipertimbangkan. Untuk kebanyakan litar motor, penyentuh, geganti beban lampau, pemula motor atau pemula lembut khusus adalah lebih sesuai.
Ringkasan
Keputusan EMR vs SSR bukanlah soalan peningkatan teknologi. Ia adalah soalan yang sesuai dengan aplikasi.
Pilih EMR apabila anda memerlukan kebocoran rendah, kenalan mekanikal, berbilang borang hubungan, toleransi lonjakan, dan penyelesaian masalah medan yang mudah.
Pilih SSR apabila anda memerlukan operasi senyap, frekuensi pensuisan yang tinggi, tiada lantunan sentuhan, dan jangka hayat yang panjang dalam aplikasi pensuisan berulang, terutamanya kawalan pemanas rintangan.
Untuk aplikasi panel kawalan VIOX, kaedah pemilihan paling selamat adalah bermula dengan jenis beban, kekerapan pensuisan, toleransi kebocoran, reka bentuk terma dan mod kegagalan. Kemudian pilih EMR atau SSR berdasarkan kelakuan litar sebenar, bukan andaian bahawa satu teknologi sentiasa lebih baik.
Sumber yang Digunakan
- Prinsip operasi geganti dan pembinaan geganti elektromekanikal
- Operasi geganti keadaan pepejal, ciri, pensuisan silang sifar dan parameter
- Gambaran keseluruhan geganti statik dan kontras dengan geganti elektromekanikal
- IEC 60204-1 skop dan konteks peralatan elektrik jentera
- IEC kategori penggunaan dan IEC 60947 konteks keluarga standard