

ໃນໜ້ານີ້
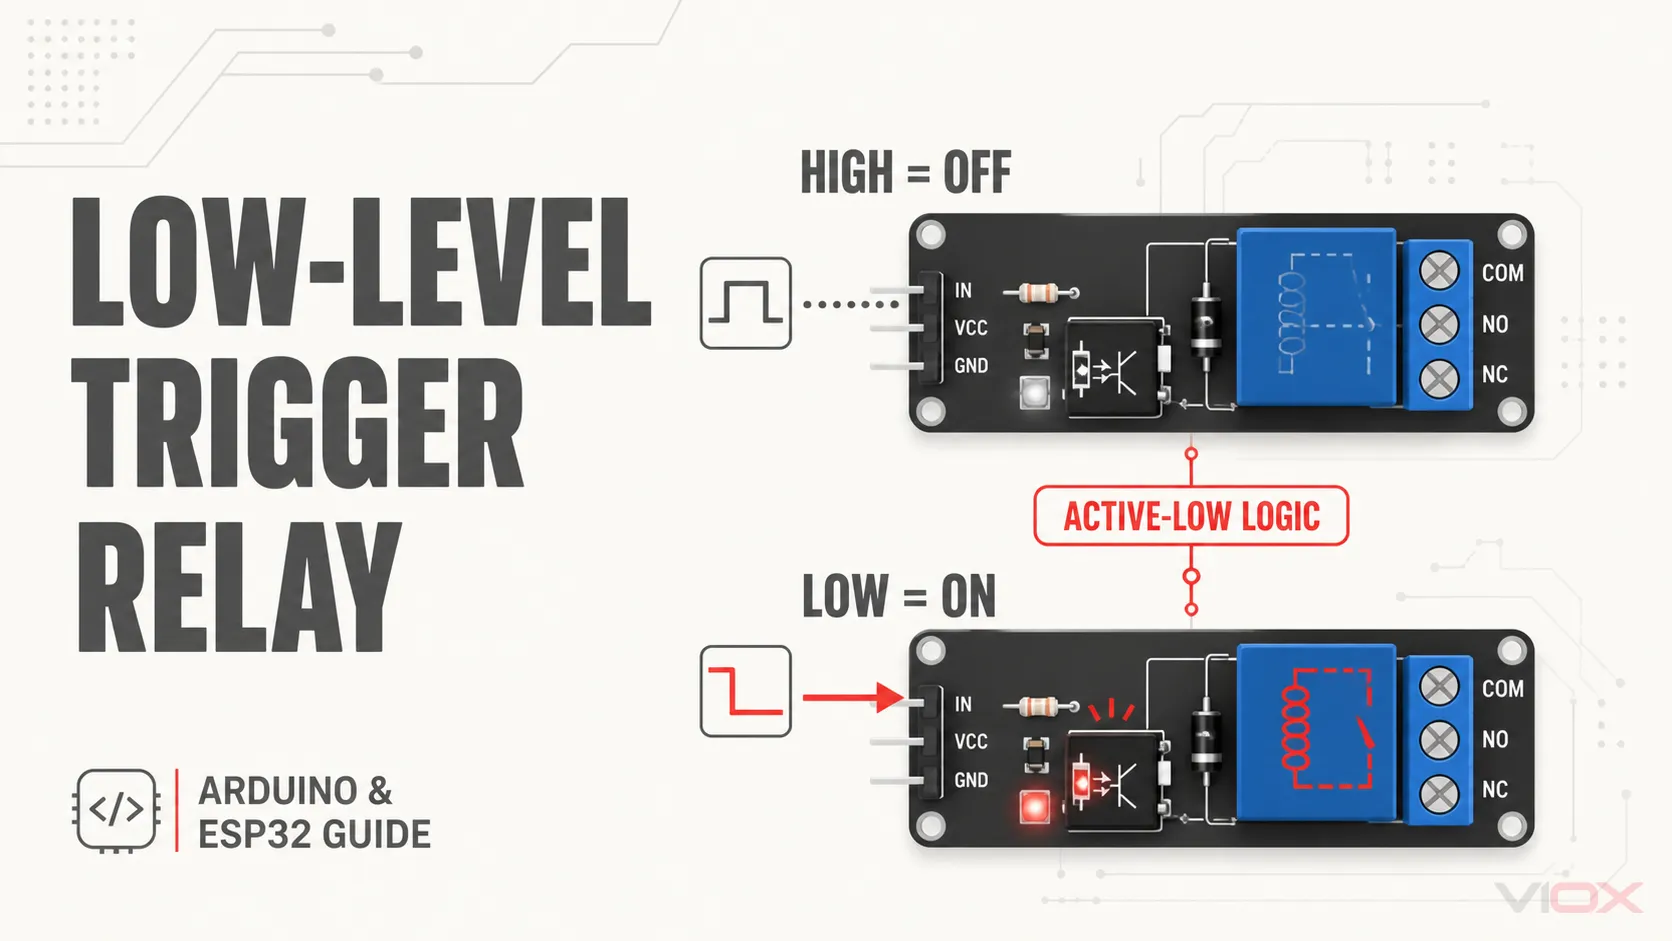
A ໂມດູນ relay trigger ລະດັບຕ່ໍາ energizes ເມື່ອການປ້ອນຂໍ້ມູນການຄວບຄຸມຂອງຕົນໄດ້ຖືກດຶງກັບເຫດຜົນທີ່ຕໍ່າກ່ຽວກັບການອ້າງອີງຂອງໂມດູນໄດ້. ມັນຖືກເອີ້ນວ່າເປັນ ໂມດູນ relay ເຄື່ອນໄຫວຕໍ່າ. In ຄໍາອະທິບາຍຕາມເຫດຜົນປົກກະຕິ, LOW ຄໍາສັ່ງ coil relay ເປີດແລະ HIGH ຄໍາສັ່ງປິດມັນ. Active-low ອະທິບາຍຄຳສັ່ງປ້ອນຂໍ້ມູນເທົ່ານັ້ນ—ມັນບໍ່ໄດ້ບອກທ່ານເຖິງແຮງດັນຂອງທໍ່, ຕຳແໜ່ງການຕິດຕໍ່, ຄວາມເຂົ້າກັນໄດ້ຂອງ 3.3 V, ຫຼືພຶດຕິກຳຄວາມປອດໄພໃນການເປີດໄຟ.
| ການປ້ອນຂໍ້ມູນຄວບຄຸມ (Control input) | ຄໍາສັ່ງທີ່ເຄື່ອນໄຫວຕ່ໍາ | ຄອຍຣີເລ | COM–ບໍ່ມີຜູ້ຕິດຕໍ່ | COM-NC ຕິດຕໍ່ |
|---|---|---|---|---|
| ຕ່ຳ | ເປີດ | Energized | ປິດ (Closed) | ເປີດ (Open) |
| ສູງ | ປິດ | ບໍ່ມີກະແສໄຟຟ້າ | ເປີດ (Open) | ປິດ (Closed) |
ຕາຕະລາງອະທິບາຍເຖິງການປ່ຽນປ່ຽນເສົາດຽວແບບປົກກະຕິ ໃນຂະນະທີ່ໂມດູນມີພະລັງງານ ແລະເຮັດວຽກຕາມປົກກະຕິ. "ປົກກະຕິເປີດ" ແລະ "ປິດປົກກະຕິ" ຫມາຍເຖິງ ສະຖານະຕິດຕໍ່ de-energized; ພວກມັນແຍກອອກຈາກ active-low ຫຼື active-high logic input.
ສີ່ຊັ້ນທີ່ເຈົ້າຕ້ອງແຍກກັນ
ຄວາມຜິດພາດຂອງໂມດູນ relay ສ່ວນໃຫຍ່ແມ່ນມາຈາກການປິ່ນປົວສີ່ຄໍາຖາມໄຟຟ້າທີ່ແຕກຕ່າງກັນຄືກັບວ່າພວກເຂົາເປັນຫນຶ່ງສະເພາະ.
| ຊັ້ນ | ຄຳຖາມທີ່ຕ້ອງຕອບ | ປ້າຍຊື່ທົ່ວໄປ | ສິ່ງທີ່ມັນບໍ່ສາມາດຢັ້ງຢືນໄດ້ |
|---|---|---|---|
| 1. ກະຕຸ້ນ polarity | ຄໍາສັ່ງຕາມເຫດຜົນໃດທີ່ກະຕຸ້ນໂມດູນ? | Active LOW, ຕົວກະຕຸ້ນລະດັບຕໍ່າ, H/L jumper | ຄວາມເຂົ້າກັນໄດ້ຂອງແຮງດັນໄຟຟ້າ |
| 2. ການໂຕ້ຕອບການປ້ອນຂໍ້ມູນ | ແຮງດັນ ແລະກະແສໄຟຟ້າໃດທີ່ IN PIN ສາມາດຮັບ ຫຼື ຈົມລົງ? | IN, SIG, trigger current, VIH/VIL | ແຮງດັນການສະຫນອງ Relay-coil |
| 3. Coil ແລະພະລັງງານຂັບ | ສິ່ງສະຫນອງພະລັງງານຂອງຄະນະກໍາມະແລະ relay coil? | VCC, DC+, JD-VCC | ການຈັດອັນດັບການໂຫຼດດ້ານຂ້າງ |
| 4. ຕິດຕໍ່ພົວພັນທີ່ໂດດດ່ຽວ | ວົງຈອນອັນໃດຖືກປ່ຽນໂດຍການຕິດຕໍ່ Relay? | COM, NO, NC | ຄວາມປອດໄພທາງໂລຈິກຫຼື GPIO |
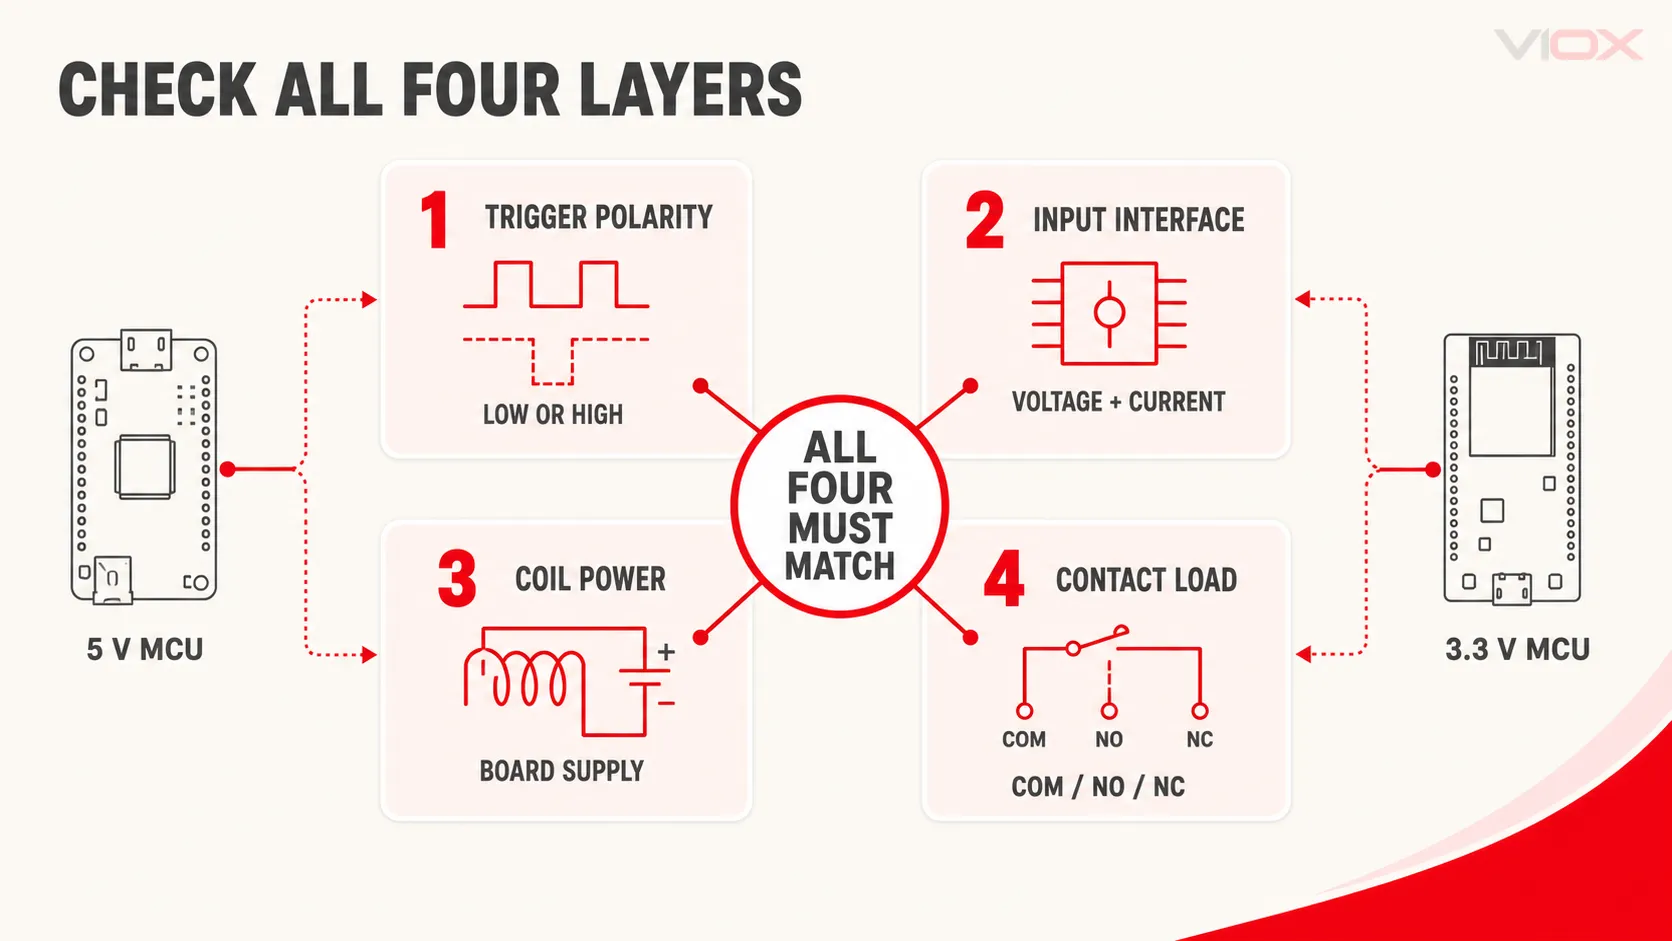
ຕົວຢ່າງ, ກະດານສາມາດມີທໍ່ 5 V, ວັດສະດຸປ້ອນເຂົ້າຕໍ່າ, ການໂຕ້ຕອບທີ່ເຂົ້າກັນໄດ້ 3.3 V, ແລະຕິດຕໍ່ພົວພັນທີ່ປ່ຽນວົງຈອນແຍກຕ່າງຫາກຢ່າງສົມບູນ. ກະດານອື່ນອາດຈະເວົ້າວ່າ "5 V ໂມດູນ relay" ແຕ່ເປີດເຜີຍ 5 V-biased input ທີ່ບໍ່ປອດໄພສໍາລັບ 3.3 V controller. ປ້າຍຫນ້າບໍ່ພຽງພໍ; ກວດສອບທັງຫມົດສີ່ຊັ້ນ.
How an Active-Low Relay Input Works
Relay ຕົວຂອງມັນເອງບໍ່ແມ່ນການເຄື່ອນໄຫວໂດຍປົກກະຕິ - ຕ່ໍາ. ໄດ້ ການປ້ອນຂໍ້ມູນຂອງໂມດູນ ແລະວົງຈອນຂັບ ສ້າງຂົ້ວ.
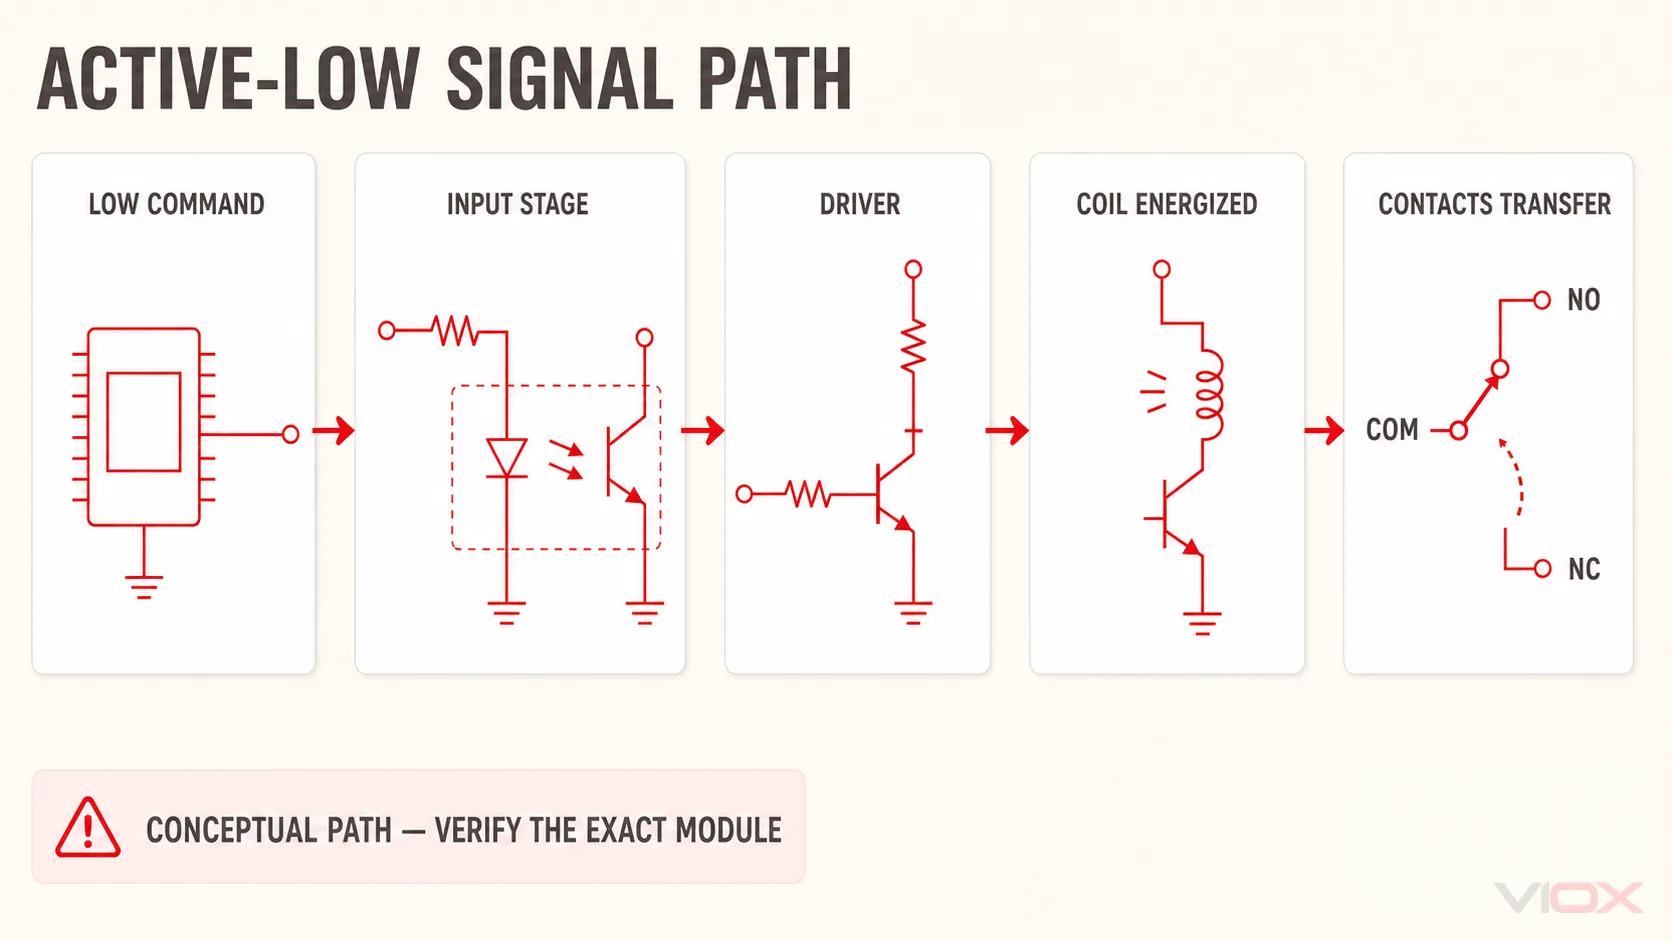
In ອັນໜຶ່ງຂອງ optocoupler topology ທົ່ວໄປ, ກະແສກະແສຈາກການສະໜອງຕາມເຫດຜົນຂອງໂມດູນຜ່ານຕົວຕ້ານທານທີ່ຈຳກັດໃນປະຈຸບັນ ແລະ optocoupler LED, ຈາກນັ້ນອອກຜ່ານ IN terminal. ການດຶງເຂົ້າໄປໃນຕ່ໍາເຮັດໃຫ້ເສັ້ນທາງໄປສູ່ດິນຄວບຄຸມ. ຫຼັງຈາກນັ້ນ, optocoupler output ຂັບ transistor, transistor energizes relay coil, ແລະຕິດຕໍ່ພົວພັນປ່ຽນສະຖານະ.
ຕ່ອງໂສ້ສາເຫດແມ່ນ:
- ຕົວຄວບຄຸມດຶງ ຕ່ຳ.
- ກະແສໄຟຟ້າຂາເຂົ້າຈະໄຫຼຜ່ານຕົວຕ້ານທານຂອງໂມດູນ ແລະ optocoupler ຫຼືຂັ້ນຕອນການປ້ອນຂໍ້ມູນຂອງ transistor.
- transistor ໄດເວີເປີດ.
- ທໍ່ relay energizes.
- COM ໂອນຈາກ NC ຫາ NO.
ເມື່ອ IN ເພີ່ມຂຶ້ນເຖິງລະດັບ HIGH ທີ່ຖືກຕ້ອງ, ກະແສປ້ອນເຂົ້າຈະຕໍ່າກວ່າເກນການປ່ອຍຕົວຂອງອິນເຕີເຟດ ແລະ coil de-energizes.
ນີ້ແມ່ນ ຮູບແບບແນວຄວາມຄິດ, ບໍ່ແມ່ນ schematic ທົ່ວໄປ. ບາງກະດານໃຊ້ transistor input ໂດຍບໍ່ມີການ optocoupler; ບາງຄົນເພີ່ມໄຟ LEDs, ຕົວຕ້ານທານທີ່ດຶງຂຶ້ນ, ຕົວປ່ຽນໄຟຟ້າ, ຫຼື jumpers H/L ທີ່ເລືອກໄດ້; ແລະບາງອັນເປີດເຜີຍຈຸດອ້າງອີງທີ່ແຕກຕ່າງກັນ. ໃຊ້ schematic board ຫຼື datasheet ທີ່ແນ່ນອນກ່ອນທີ່ຈະກໍານົດ terminals.
Active-low ບໍ່ໄດ້ຫມາຍເຖິງແຮງດັນລົບ
"ລະດັບຕ່ໍາ" ປົກກະຕິແລ້ວຫມາຍເຖິງແຮງດັນທີ່ຢູ່ໃກ້ກັບເອກະສານອ້າງອີງຫຼືຫນ້າດິນ. ມັນບໍ່ໄດ້ຫມາຍຄວາມວ່າການໃຊ້ແຮງດັນທາງລົບ. ແຮງດັນຕ່ໍາທີ່ຍອມຮັບໄດ້ແລະປະຈຸບັນເຄື່ອງຄວບຄຸມຕ້ອງຈົມລົງແມ່ນຂໍ້ມູນສະເພາະຂອງວັດສະດຸປ້ອນໂມດູນ.
Active-low ແມ່ນບໍ່ປອດໄພອັດຕະໂນມັດ
ຄໍາສັ່ງທີ່ມີການເຄື່ອນໄຫວຕ່ໍາສາມາດສະຫນັບສະຫນູນສະຖານະ OFF ທີ່ກໍານົດໄວ້ໃນເວລາທີ່ວັດສະດຸປ້ອນມີການດຶງຂຶ້ນທີ່ເຫມາະສົມ. ແນວໃດກໍ່ຕາມ, ສາຍທີ່ຕັດເຊື່ອມຕໍ່ ຫຼື ປັກໝຸດຄວບຄຸມໃນລະຫວ່າງການຣີເຊັດອາດຈະມີຄວາມຕ້ານທານສູງ, ບໍ່ແມ່ນການຮັບປະກັນສູງ. ຜົນໄດ້ຮັບແມ່ນຂຶ້ນກັບຕົວຕ້ານທານຂອງໂມດູນ, ເສັ້ນທາງການຮົ່ວໄຫຼ, ສະຖານະຂອງເຄື່ອງຄວບຄຸມ, ແລະວົງຈອນພາຍນອກ. ຖ້າການດຳເນີນການໂດຍບໍ່ຕັ້ງໃຈອາດເປັນອັນຕະລາຍ, ໃຫ້ໃຊ້ສະຖານະເລີ່ມຕົ້ນຂອງຮາດແວທີ່ເປັນເອກະສານ ແລະຟັງຊັນການເປີດໃຊ້ງານ ຫຼືຄວາມປອດໄພແຍກຕ່າງຫາກ ແທນທີ່ຈະອີງໃສ່ຊອບແວຂົ້ວໂລກຢ່າງດຽວ.
ໂມດູນ Relay Trigger ລະດັບຕໍ່າທຽບກັບລະດັບສູງ
| ຄຸນສົມບັດ | ລະດັບຕ່ໍາ / ການເຄື່ອນໄຫວຕ່ໍາ | ລະດັບສູງ / active-high |
|---|---|---|
| ຄໍາສັ່ງທີ່ energizes relay ໄດ້ | ຕ່ຳ | ສູງ |
| ການປະຕິບັດຕົວຄວບຄຸມທົ່ວໄປ | Sink input ປັດຈຸບັນ | ການປ້ອນຂໍ້ມູນແຫຼ່ງທີ່ມາໃນປະຈຸບັນ ຫຼື ເຮັດໃຫ້ການປ້ອນຂໍ້ມູນຕາມເຫດຜົນສູງ |
| ລະຫັດຄົງທີ່ | RELAY_ON = LOW |
RELAY_ON = HIGH |
| ພຶດຕິກໍາການບູດ | ຂຶ້ນກັບຕົວຕ້ານທານດຶງ ແລະສະຖານະຂອງຕົວຄວບຄຸມ | ຂຶ້ນກັບຕົວຕ້ານທານດຶງ ແລະສະຖານະຂອງຕົວຄວບຄຸມ |
| 3.3 V compatibility | ຕ້ອງໄດ້ຮັບການຢັ້ງຢືນ | ຕ້ອງໄດ້ຮັບການຢັ້ງຢືນ |
ທັງຂົ້ວໂລກບໍ່ດີກວ່າ. ເລືອກວົງຈອນປ້ອນເຂົ້າທີ່ກົງກັບແຮງດັນຂອງຕົວຄວບຄຸມ, ຄວາມສາມາດປັດຈຸບັນ, ພຶດຕິກໍາການບູດ, ແລະສະຖານະເລີ່ມຕົ້ນທີ່ຕ້ອງການ. ບາງແຖບ Relay ໃຫ້ຕົວເລືອກ H/COM/L ສາມເຂັມ; ອື່ນໆຈໍານວນຫຼາຍມີຂົ້ວຄົງທີ່. jumper ປ່ຽນແປງວົງຈອນການເລືອກ trigger ພຽງແຕ່ຖ້າເອກະສານຂອງກະດານບອກວ່າມັນເຮັດ.
ວິທີການກໍານົດໂມດູນ Relay ທີ່ບໍ່ຮູ້ຈັກ
ໃຊ້ລໍາດັບນີ້ກ່ອນທີ່ຈະເຊື່ອມຕໍ່ microcontroller:
- ບັນທຶກຮູບແບບທີ່ແນ່ນອນແລະປ້າຍຊື່ຢູ່ປາຍຍອດ. ຈໍາແນກ VCC, GND, IN/SIG, JD-VCC, COM, NO, ແລະ NC.
- ຊອກຫາ schematic ຫຼືເອກະສານຄໍາແນະນໍາຂອງຜູ້ຜະລິດ. ຢືນຢັນແຮງດັນການສະຫນອງ, ຂົ້ວຂອງຕົວກະຕຸ້ນ, ຂີດກໍານົດການປ້ອນຂໍ້ມູນຫຼືປະຈຸບັນຜົນກະທົບຕໍ່, ຕໍາແຫນ່ງ jumper, ແລະບໍ່ວ່າຈະເປັນເຫດຜົນຕາມເຫດຜົນແລະ coil ແມ່ນເຊື່ອມຕໍ່ພາຍໃນ.
- ກວດສອບ PCB ດ້ວຍການຕັດການເຊື່ອມຕໍ່ໄຟຟ້າ. ຊອກຫາ optocoupler, transistor ໄດເວີ, flyback diode, ແລະ jumper H/L ຫຼື JD-VCC, ແຕ່ຢ່າໃຫ້ຄະແນນຈາກລັກສະນະດຽວ.
- ພະລັງງານພຽງແຕ່ດ້ານແຮງດັນຕ່ໍາຈາກແຫຼ່ງຈໍາກັດໃນປະຈຸບັນ. ຮັກສາດ້ານຕິດຕໍ່ຕັດການເຊື່ອມຕໍ່ຈາກສາຍໄຟຟ້າຫຼືພະລັງງານອັນຕະລາຍອື່ນໆ.
- ທົດສອບການປ້ອນຂໍ້ມູນດ້ວຍເອກະສານອ້າງອີງ. ກວດສອບການສົ່ງຕໍ່ແລະຕົວຊີ້ວັດຢູ່ທີ່ທັງສອງ LOW ແລະ HIGH ໃນຂະນະທີ່ການກວດສອບວ່າບໍ່ມີ pin controller ໄດ້ສໍາຜັດກັບແຮງດັນສູງເກີນໄປ.
ຖ້າເອກະສານຂາດຫາຍໄປ, ຄໍາຕອບທີ່ປອດໄພກວ່າແມ່ນການໃຊ້ໂມດູນທີ່ຮູ້ຈັກ, ກໍານົດຫຼືເພີ່ມຂັ້ນຕອນການໂຕ້ຕອບທີ່ເຫມາະສົມ. ການທົດລອງແລະຄວາມຜິດພາດໃນຕົວຄວບຄຸມ GPIO ບໍ່ແມ່ນການທົດສອບຄວາມເຂົ້າກັນໄດ້.
Arduino ສາຍ UNO ແລະລະຫັດສໍາລັບ Relay Active-Low
Arduino UNO R3 ໃຊ້ ATmega328P ແລະໃຫ້ 14 ດິຈິຕອລ I/O pins. Arduino ເຄື່ອງຫມາຍ pinout UNO ຢ່າງເປັນທາງການຂອງ 20 mA ຕໍ່ PIN ດິຈິຕອນ; ນັ້ນຄືຂໍ້ຈຳກັດຂອງຕົວຄວບຄຸມ-I/O, ບໍ່ແມ່ນການອະນຸຍາດໃຫ້ສົ່ງກະແສໄຟຟ້າຈາກທໍ່ສົ່ງຕໍ່ຈາກ GPIO. ໂມດູນ relay ຕ້ອງປະກອບມີໄດເວີທີ່ເຫມາະສົມ, ແລະກະແສປ້ອນຂອງມັນຕ້ອງຢູ່ໃນຂອບເຂດຈໍາກັດຂອງກະດານ.
ສໍາລັບໂມດູນທີ່ລະບຸໄວ້ຢ່າງຈະແຈ້ງສໍາລັບ 5 V logic ແລະ active-low control, ການເຊື່ອມຕໍ່ທາງດ້ານ logic ໂດຍທົ່ວໄປແມ່ນ:
- ໂມດູນເຫດຜົນ VCC → Arduino 5 V ຫຼືການສະຫນອງທີ່ມີການຄວບຄຸມທີ່ເຫມາະສົມ
- ໂມດູນເຫດຜົນ GND → Arduino GND, ເມື່ອສ່ວນຕິດຕໍ່ເອກະສານຮຽກຮ້ອງໃຫ້ມີການອ້າງອີງທົ່ວໄປ
- ໂມດູນ IN → ຜົນຜະລິດດິຈິຕອນ Arduino ທີ່ເຫມາະສົມ
ຢ່າເຊື່ອມຕໍ່ທໍ່ຣີເລ່ເປົ່າໂດຍກົງກັບ Arduino pin. ຢ່າສົມມຸດວ່າ Arduino ຂອງ 5 V ລົດໄຟສາມາດສະຫນອງທຸກໆກະດານ relay ຫຼາຍຊ່ອງ; ປຽບທຽບກະແສກະແສໄຟຟ້າຂອງທໍ່/ກະດານຂອງໂມດູນກັບກຳລັງການສະໜອງທີ່ມີຢູ່.
ໃຊ້ຄ່າຄົງທີ່ທີ່ມີຊື່ເພື່ອໃຫ້ຊອບແວສະແດງສະຖານະ relay ຫຼາຍກວ່າລະດັບແຮງດັນໄຟຟ້າ:
#include <Arduino.h>

constexpr uint8_t RELAY_PIN = 7;
constexpr uint8_t RELAY_ON  = LOW;
constexpr uint8_t RELAY_OFF = HIGH;

void setup() {
  // Preload the output latch to the inactive state before enabling the pin.
  digitalWrite(RELAY_PIN, RELAY_OFF);
  pinMode(RELAY_PIN, OUTPUT);
}

void loop() {
  digitalWrite(RELAY_PIN, RELAY_ON);
  delay(1000);

  digitalWrite(RELAY_PIN, RELAY_OFF);
  delay(1000);
}
ການເລີ່ມຕົ້ນນີ້ແມ່ນເປັນປະໂຫຍດໃນ UNO, ແຕ່ມັນບໍ່ແມ່ນການຮັບປະກັນຄວາມປອດໄພຂອງຮາດແວ. Pins ສາມາດຍັງຄົງມີ impedance ສູງໃນລະຫວ່າງການຕັ້ງໃຫມ່ແລະກ່ອນທີ່ຈະ sketch ແລ່ນ. ຖ້າກໍາມະຈອນ relay ສັ້ນໆບໍ່ສາມາດຍອມຮັບໄດ້, ເພີ່ມຄວາມລໍາອຽງພາຍນອກຂະຫນາດທີ່ຖືກຕ້ອງຫຼືວົງຈອນການເປີດໃຊ້ງານ / ໄດເວີໂດຍອີງໃສ່ໂມດູນ schematic, ແລະກວດສອບລໍາດັບການເພີ່ມພະລັງງານທີ່ສົມບູນ.
Can an ESP32 Drive a 5 V Active-Low Relay Module?
ບາງຄັ້ງ active-low ຢ່າງດຽວບໍ່ໄດ້ເຮັດໃຫ້ໂມດູນ relay 5 V ເຂົ້າກັນໄດ້ກັບ ESP32. ກວດເບິ່ງທັງໝົດຕໍ່ໄປນີ້:
- ການຊູນແຮງດັນ GPIO: Espressif ບອກວ່າ ESP GPIO ຄວາມທົນທານແຮງດັນແມ່ນ 3.6 V. ການປ້ອນຂໍ້ມູນຂອງ Relay ຈະຕ້ອງບໍ່ດຶງ ຫຼືຂັບ pin ESP32 ຂ້າງເທິງຂອບເຂດນັ້ນ.
- ລະດັບ OFF ທີ່ຖືກຕ້ອງ: A 3.3 V HIGH ຕ້ອງຫຼຸດຜ່ອນການປ້ອນຂໍ້ມູນຂອງໂມດູນໃຫ້ພຽງພໍເພື່ອປົດປ່ອຍຣີເລ. ໃນບາງ 5 V-biased optocoupler inputs, 3.3 V ສາມາດປ່ອຍກະແສໄຟຟ້າທີ່ຕົກຄ້າງແລະເຮັດໃຫ້ຕົວຊີ້ວັດທີ່ມືດມົວ, ເວົ້າລົມ, ຫຼືຄວາມລົ້ມເຫຼວທີ່ຈະປິດຢ່າງເຕັມທີ່.
- ກະແສໄຟຟ້າຕໍ່າ: ESP32 ຈະຕ້ອງສາມາດຈົມກະແສການປ້ອນຂໍ້ມູນທີ່ເປັນເອກະສານໃນຂະນະທີ່ຮັກສາໄວ້ຕໍ່າທີ່ຖືກຕ້ອງ.
- ພຶດຕິກໍາການໃສ່ບູດ: ຫຼີກເວັ້ນການ GPIOs ທີ່ມີຫນ້າທີ່ສາຍຫຼືການໃສ່ເກີບຂັດກັບລະດັບມາດຕະຖານທີ່ກໍານົດໄວ້.
- ຄວາມສົມບູນຂອງພະລັງງານ: ການສະຫນອງ coil ຕ້ອງຄົງທີ່ໃນເວລາທີ່ relay energizes; ຢ່າເຮັດໃຫ້ແຫຼ່ງ GPIO ເປັນກະແສໄຟຟ້າ.
ໃຊ້ຫນຶ່ງໃນເສັ້ນທາງໂຕ້ຕອບປ້ອງກັນເຫຼົ່ານີ້:
- ໂມດູນ relay ທີ່ແຜ່ນຂໍ້ມູນສະຫນັບສະຫນູນການປ້ອນຂໍ້ມູນຕົວຄວບຄຸມ 3.3 V ຢ່າງຈະແຈ້ງ
- transistor ທີ່ຖືກອອກແບບຢ່າງຖືກຕ້ອງ, MOSFET, open-drain driver, ຫຼື logic-level interface ທີ່ຮັກສາ 5 V ຫ່າງຈາກ ESP32 GPIO
- ເອກະສານການເຊື່ອມຕໍ່ທີ່ແຍກທາງ optically ທີ່ມີເຫດຜົນແຍກຕ່າງຫາກແລະການສະຫນອງ coil
ຢ່າເຊື່ອມຕໍ່ 5 V-biased IN terminal ທີ່ບໍ່ຢັ້ງຢືນໂດຍກົງກັບ PIN ESP32. ວັດແທກແຮງດັນຂາເຂົ້າທີ່ບໍ່ເຄື່ອນໄຫວ ແລະປະຕິບັດຕາມເອກະສານຂອງໂມດູນທີ່ແນ່ນອນ.
ຂົ້ວຂອງຊອບແວຍັງຄົງງ່າຍດາຍເມື່ອການໂຕ້ຕອບໄຟຟ້າຖືກຕ້ອງ:
constexpr uint8_t RELAY_PIN = 23;
constexpr uint8_t RELAY_ON  = LOW;
constexpr uint8_t RELAY_OFF = HIGH;

void setup() {
  digitalWrite(RELAY_PIN, RELAY_OFF);
  pinMode(RELAY_PIN, OUTPUT);
}
JD-VCC Jumper ເຮັດຫຍັງ?
ໃນບາງກະດານ optocoupled relay, VCC ສະໜອງດ້ານການປ້ອນຂໍ້ມູນ/ເຫດຜົນ ແລະ JD-VCC ສະຫນອງດ້ານ relay-coil/driver. jumper ທີ່ເຫມາະໂດຍປົກກະຕິແລ້ວຈະເຂົ້າຮ່ວມທັງສອງ rails ການສະຫນອງ. ການຖອດມັນອອກອາດຈະເຮັດໃຫ້ທັງສອງຝ່າຍໃຊ້ອຸປະກອນທີ່ແຍກຕ່າງຫາກ - ແຕ່ຊື່ສະຖານີແລະການເຊື່ອມຕໍ່ພາຍໃນແມ່ນແຕກຕ່າງກັນໄປຕາມກະດານ.
| ການຕັ້ງຄ່າ | ສິ່ງທີ່ມັນອາດຈະສະຫນອງ | ສິ່ງທີ່ທ່ານຍັງຕ້ອງກວດສອບ |
|---|---|---|
| ຕິດຕັ້ງ Jumper | ຫນຶ່ງທາງລົດໄຟສະຫນອງສໍາລັບເຫດຜົນແລະຂ້າງ coil | ແຮງດັນການສະຫນອງ, ຂົ້ວ input, ຄວາມຕ້ອງການໃນປະຈຸບັນ, ພື້ນຖານຮ່ວມກັນ |
| Jumper ເອົາອອກ | ແຍກ logic ແລະ coil ການສະຫນອງ rails | ການໃຫ້ຄະແນນ VCC/JD-VCC ທີ່ແນ່ນອນ, ເສັ້ນທາງການສົ່ງຄືນການປ້ອນຂໍ້ມູນ, ການເຊື່ອມຕໍ່ພື້ນດິນ, ຊັ້ນສູງ optocoupler |
| ການສະຫນອງການແຍກຕ່າງຫາກແລະບໍ່ມີການສົ່ງຄືນ conductive ຮ່ວມກັນ | ທ່າແຮງການແຍກ galvanic ຜ່ານ optocoupler ໄດ້ | ແຜນຜັງ PCB, ອົງປະກອບອື່ນໆທີ່ເຊື່ອມຕໍ່ອຸປະສັກ, ໄລຍະຫ່າງ, ແລະຄໍາແນະນໍາຜູ້ຜະລິດ |
ການຖອດ jumper ເຮັດ ບໍ່ ດ້ວຍຕົວມັນເອງພິສູດການໂດດດ່ຽວ galvanic. ຖ້າດິນຄວບຄຸມຍັງຕິດຢູ່ກັບພື້ນດ້ານຂ້າງຂອງມ້ວນ - ຫຼື PCB ເຊື່ອມຕໍ່ພື້ນທີ່ຢູ່ບ່ອນອື່ນ - ການສະຫນອງແມ່ນບໍ່ໄດ້ແຍກອອກຢ່າງເຕັມສ່ວນ. ໃນທາງກັບກັນ, ບາງກະດານປ້ອນຂໍ້ມູນ sink ຕ້ອງການການຈັດການການເຊື່ອມຕໍ່ທີ່ແຕກຕ່າງຈາກສ່ວນຫົວ VCC/GND/IN ທີ່ຄຸ້ນເຄີຍ. ໃຊ້ schematic ສໍາລັບໂມດູນທີ່ແນ່ນອນ.
ການແກ້ໄຂບັນຫາຂອງ Active-Low Relay Module
| ອາການ | ສາເຫດທີ່ເປັນໄປໄດ້ | ກວດສອບ | ແນວທາງການແກ້ໄຂ |
|---|---|---|---|
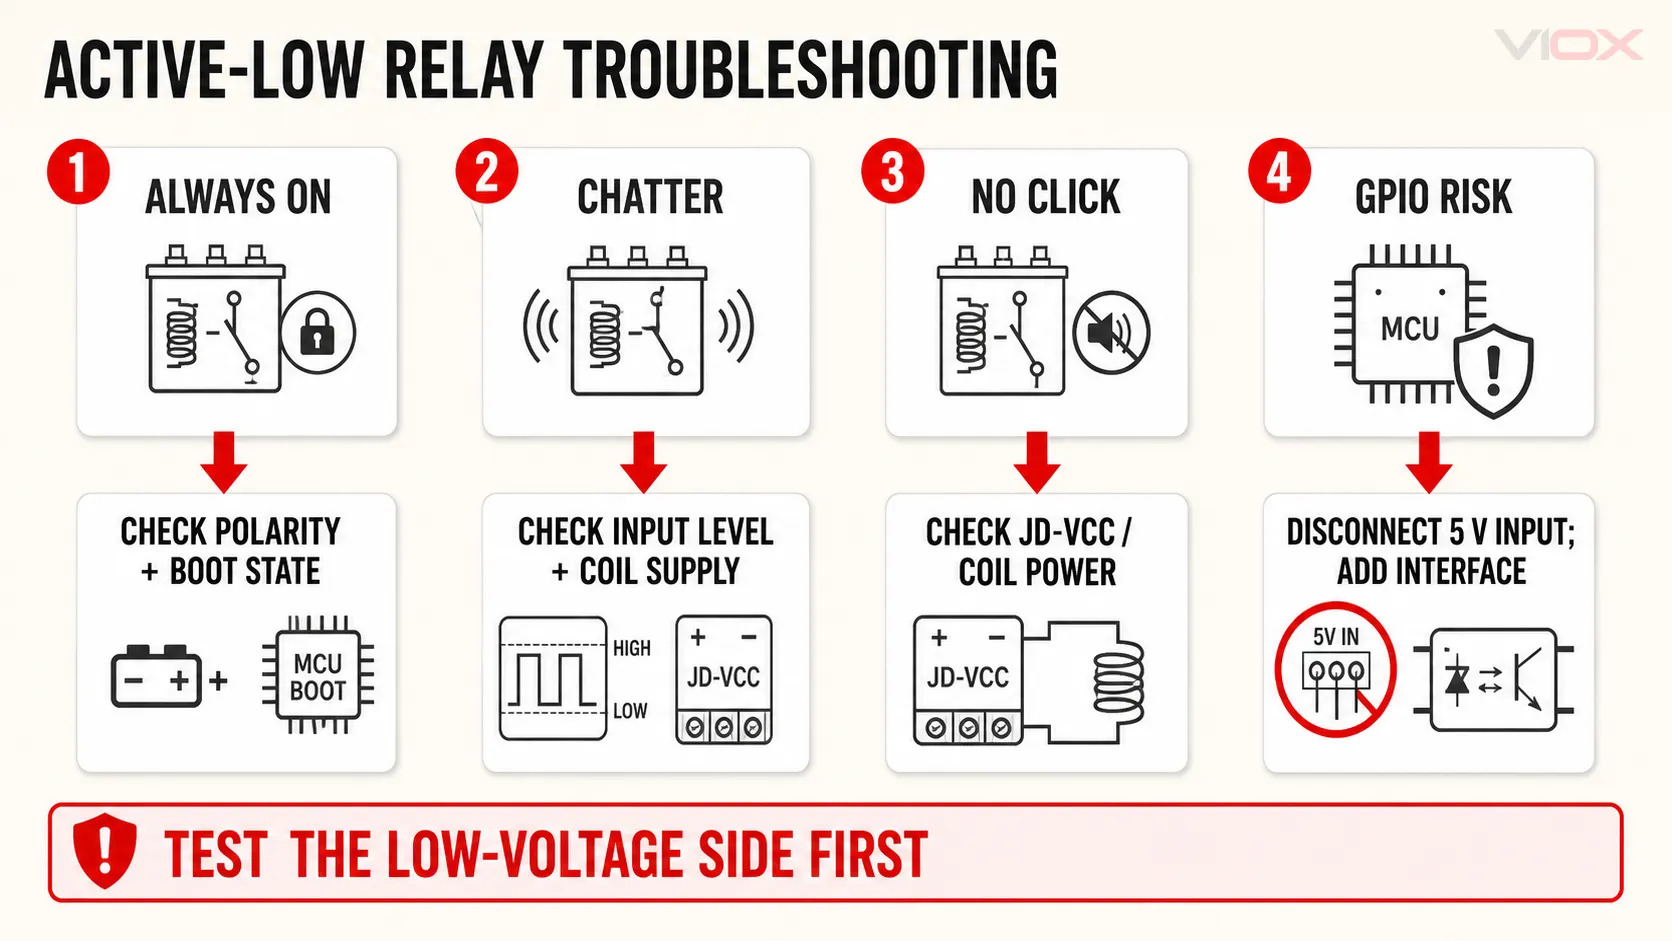
| Relay ເປີດໃນລະຫວ່າງການຣີເຊັດ ຫຼື boot | IN ແມ່ນເລື່ອນ ຫຼື ລຳອຽງຕໍ່າ; GPIO ຜິດຫຼືຕໍາແຫນ່ງ jumper | ສັງເກດ IN ແລະສະຖານະໂມດູນໂດຍຜ່ານລໍາດັບການເພີ່ມພະລັງງານທີ່ສົມບູນ | ເພີ່ມເອກະສານດຶງຂຶ້ນ ຫຼືເປີດຂັ້ນຕອນ; ເລືອກ GPIO ທີ່ເຫມາະສົມ; ແກ້ໄຂການຕັ້ງຄ່າ H/L |
| Relay ເປີດຢູ່ສະເໝີ | ໂປລແກລມໂປລແກລມປີ້ນກັບກັນ; HIGH ບໍ່ສູງພໍ; ການປ້ອນຂໍ້ມູນໂດຍສາຍກັບການອ້າງອີງທີ່ຜິດພາດ | ທົດສອບກັບ RELAY_ON/RELAY_OFF ຄົງທີ່ແລະການວັດແທກ IN ທຽບກັບເອກະສານອ້າງອີງ |
ລະຫັດທີ່ຖືກຕ້ອງຫຼືໃຊ້ການໂຕ້ຕອບທີ່ເຂົ້າກັນໄດ້ |
| ຕົວຊີ້ວັດແມ່ນມືດມົວຫຼື relay chatters | ປະຈຸບັນ optocoupler ຕົກຄ້າງ, ການສະຫນອງ coil ອ່ອນແອ, ການຫຼຸດລົງແຮງດັນຫຼາຍເກີນໄປ, ຫຼືສິ່ງລົບກວນ | ວັດແທກການປ້ອນຂໍ້ມູນຕາມເຫດຜົນ ແລະ ການສະໜອງທໍ່ໃນທັງສອງລັດ | ໃຊ້ການປ້ອນຂໍ້ມູນ 3.3 V ທີ່ລະບຸ, ໄດເວີທີ່ເຫມາະສົມ, ການສະຫນອງທີ່ຫມັ້ນຄົງ, ແລະສາຍໄຟທີ່ເຫມາະສົມ. |
| ໂມດູນ LED ປ່ຽນແປງແຕ່ relay ບໍ່ຄລິກ | ການສະຫນອງ coil ຂາດຫຼືຕ່ໍາ; JD-VCC jumper / ການສະຫນອງບໍ່ຖືກຕ້ອງ; ຜູ້ຂັບຂີ່ເສຍຫາຍຫຼື relay | ກວດສອບການສະຫນອງຂ້າງ coil ກັບເອກະສານຄະນະທີ່ແນ່ນອນ | ແກ້ໄຂການຈັດການການສະຫນອງຫຼືປ່ຽນໂມດູນ |
| Relay ກົດແຕ່ການໂຫຼດບໍ່ໄດ້ດໍາເນີນການ | ວົງຈອນ COM/NO/NC, ການສະຫນອງການໂຫຼດ, ຫຼືບັນຫາການປ້ອງກັນ - ບໍ່ກໍ່ໃຫ້ເກີດການຂົ້ວ | ທົດສອບວົງຈອນຕິດຕໍ່ທີ່ໂດດດ່ຽວດ້ວຍການເອົາພະລັງງານອັນຕະລາຍອອກ | ແກ້ໄຂການອອກແບບດ້ານການຕິດຕໍ່ໂດຍໃຊ້ການປະຕິບັດດ້ານໄຟຟ້າທີ່ມີຄຸນວຸດທິ |
| ESP32 ຣີເຊັດເມື່ອຣີເລ່ປ່ຽນ | ການລົບກວນການສະຫນອງຮ່ວມກັນ, ການຖອດສາຍບໍ່ພຽງພໍ, ການຂັດຂວາງສາຍໄຟ, ຫຼືການລົບກວນແມ່ເຫຼັກໄຟຟ້າ | ຕິດຕາມກວດກາການສະຫນອງຂອງຕົວຄວບຄຸມໃນລະຫວ່າງການສະຫຼັບ coil | ປັບປຸງການແຜ່ກະຈາຍພະລັງງານແລະການສະກັດກັ້ນຕາມຄະນະກໍາມະການແລະເອກະສານການໂຫຼດ |
| GPIO ກາຍເປັນຮ້ອນຫຼືລົ້ມເຫລວ | ແຮງດັນ ຫຼື ກະແສໄຟຟ້າເຂົ້າຫຼາຍເກີນໄປ, ມັກຈະມາຈາກ 5 V-biased input | ຕັດການເຊື່ອມຕໍ່ພະລັງງານແລະກວດເບິ່ງວົງຈອນປ້ອນໂມດູນກ່ອນທີ່ຈະເຊື່ອມຕໍ່ໃຫມ່ | ເພີ່ມການໂຕ້ຕອບທີ່ເຫມາະສົມແລະປ່ຽນຮາດແວທີ່ເສຍຫາຍຕາມຄວາມຕ້ອງການ |
ສໍາລັບຄໍາອະທິບາຍທີ່ກວ້າງຂວາງຂອງໄດເວີ relay, ການປ້ອງກັນ flyback, ການຄັດເລືອກການຕິດຕໍ່, ແລະຄວາມສ່ຽງດ້ານການໂຫຼດ, ເບິ່ງທີ່. ຄູ່ມືວິສະວະກໍາກັບ Arduino ໂມດູນ relay. ສໍາລັບສະພາບການ Relay-family ທີ່ກວ້າງກວ່າ, ເບິ່ງ ຫ້າປະເພດ relay ຕົ້ນຕໍ.
ຂອບເຂດຄວາມປອດໄພ: COM, NO, ແລະ NC ອາດຈະປ່ຽນແຮງດັນທີ່ເປັນອັນຕະລາຍເຖິງແມ່ນວ່າວັດສະດຸປ້ອນຄວບຄຸມແມ່ນແຮງດັນຕໍ່າ. ຮັກສາວົງຈອນອັນຕະລາຍ de-energized ແລະກວດສອບການບໍ່ມີແຮງດັນກ່ອນເຮັດວຽກ. Enclosure, conductor, overcurrent protection, earthing, clearances, and switching ratings ຕ້ອງປະຕິບັດຕາມເອກະສານອຸປະກອນທີ່ແນ່ນອນ ແລະກົດລະບຽບທ້ອງຖິ່ນທີ່ໃຊ້ໄດ້. ໃຊ້ຜູ້ຊ່ຽວຊານດ້ານໄຟຟ້າທີ່ມີຄຸນວຸດທິສໍາລັບການເຮັດວຽກຂອງແຮງດັນໄຟຟ້າ.
ຖາມເລື້ອຍໆ
LOW ມີຄວາມໝາຍແນ່ນອນສະເໝີ 0 V?
ບໍ່. LOW ໝາຍເຖິງແຮງດັນພາຍໃນຂອບເຂດການປ້ອນຂໍ້ມູນລະດັບຕໍ່າຂອງໂມດູນທີ່ລະບຸໄວ້ ທຽບກັບການອ້າງອີງການປ້ອນຂໍ້ມູນຂອງມັນ. ປົກກະຕິຜົນຜະລິດຂອງຕົວຄວບຄຸມຈະເຂົ້າໃກ້ 0 V ໃນຂະນະທີ່ກຳລັງຈົມລົງ, ແຕ່ແຮງດັນຕໍ່າສຸດທີ່ຍອມຮັບໄດ້ຕ້ອງມາຈາກຂໍ້ມູນສະເພາະຂອງໂມດູນ.
active-low ຫມາຍຄວາມວ່າ relay ໃຊ້ການຕິດຕໍ່ປິດປົກກະຕິບໍ?
ບໍ່. Active-low ອະທິບາຍຄໍາສັ່ງທີ່ energizes coil. ໂດຍປົກກະຕິເປີດແລະປິດປົກກະຕິອະທິບາຍຕໍາແຫນ່ງຕິດຕໍ່ໃນຂະນະທີ່ coil ແມ່ນ de-energized. ທັງສອງຕິດຕໍ່ສາມາດຖືກນໍາໃຊ້ກັບທັງ trigger polarity.
Arduino ໂມດູນ relay ປົກກະຕິມີການເຄື່ອນໄຫວຕໍ່າບໍ?
ກະດານຕ່ໍາທີ່ມີການເຄື່ອນໄຫວແມ່ນທົ່ວໄປ, ແຕ່ກະດານທີ່ມີການເຄື່ອນໄຫວສູງແລະ jumper-selectable ຍັງມີຢູ່. ກໍານົດຕົວແບບທີ່ແນ່ນອນ, ຕໍາແຫນ່ງ jumper, ແລະວົງຈອນ input ແທນທີ່ຈະອີງໃສ່ສີຫຼືການນັບຊ່ອງຂອງກະດານ.
Arduino ແລະໂມດູນ relay ຕ້ອງການພື້ນທີ່ທົ່ວໄປບໍ?
ການປ້ອນຂໍ້ມູນທີ່ມີແຮງດັນທີ່ບໍ່ໄດ້ໂດດດ່ຽວຕາມປົກກະຕິຕ້ອງການການອ້າງອີງທົ່ວໄປ. ການໂຕ້ຕອບທີ່ໂດດດ່ຽວທາງ optically ທີ່ຖືກປະຕິບັດຢ່າງຖືກຕ້ອງອາດຈະຮັກສາເຫດຜົນຂອງເຫດຜົນແລະເສັ້ນລວດແຍກຕ່າງຫາກ. ຄໍາຕອບແມ່ນຂຶ້ນກັບ schematic ທີ່ແນ່ນອນ; ບໍ່ເຂົ້າຮ່ວມຫຼືແຍກເຫດຜົນໂດຍການສົມມຸດຕິຖານ.
ຂ້ອຍສາມາດເປີດສາຍໄຟຣີເລຈາກ Arduino ຫຼື ESP32 GPIO ໄດ້ບໍ?
ບໍ່. GPIO ຄວນຂັບສະເພາະການປ້ອນເຂົ້າໂມດູນທີ່ເຂົ້າກັນໄດ້ ຫຼືໄດເວີພາຍນອກເທົ່ານັ້ນ. ທໍ່ relay ຕ້ອງການເສັ້ນທາງການສະຫນອງແຍກຕ່າງຫາກຂະຫນາດສໍາລັບແຮງດັນແລະປະຈຸບັນຂອງມັນ.
ເປັນຫຍັງການສົ່ງຕໍ່ທີ່ມີການເຄື່ອນໄຫວຕໍ່າເປີດໃນເວລາສັ້ນໆໃນເວລາເລີ່ມຕົ້ນ?
PIN ຂອງຕົວຄວບຄຸມສາມາດເປັນ impedance ສູງໃນລະຫວ່າງການຕັ້ງໃຫມ່, ແລະການປ້ອນຂໍ້ມູນຂອງໂມດູນອາດຈະບໍ່ມີການດຶງຂຶ້ນທີ່ເຂັ້ມແຂງພຽງພໍທີ່ຈະຮັກສາສະຖານະ inactive ໄດ້. ກວດສອບຄວາມລຳອຽງຂອງຮາດແວ, GPIO ທີ່ເລືອກ, ການຈັດລຳດັບພະລັງງານ, ແລະການຕັ້ງຄ່າໂມດູນ jumper. ຊອບແວເຮັດວຽກພຽງແຕ່ຫຼັງຈາກໄລຍະການເລີ່ມຕົ້ນໄດ້ເລີ່ມຂຶ້ນແລ້ວ.