ในหน้านี้
เอกสารข้อมูลของ SSR จะระบุแรงดันไฟฟ้าและกระแสไฟฟ้าสูงสุดภายใต้สภาวะการทดสอบที่กำหนดไว้ ตู้ควบคุมจะเพิ่มสภาวะที่มักเป็นตัวตัดสินว่าอุปกรณ์มีความน่าเชื่อถือหรือไม่ ได้แก่ กระแสขณะสตาร์ทมอเตอร์, พัลส์การประจุของตัวเก็บประจุ, ความร้อนที่สะสมอยู่ภายในตู้, อุปกรณ์กำลังที่ติดตั้งอยู่ใกล้กัน และแรงดันไฟฟ้าชั่วขณะที่ไม่ปรากฏในพิกัดโหลดปกติ.
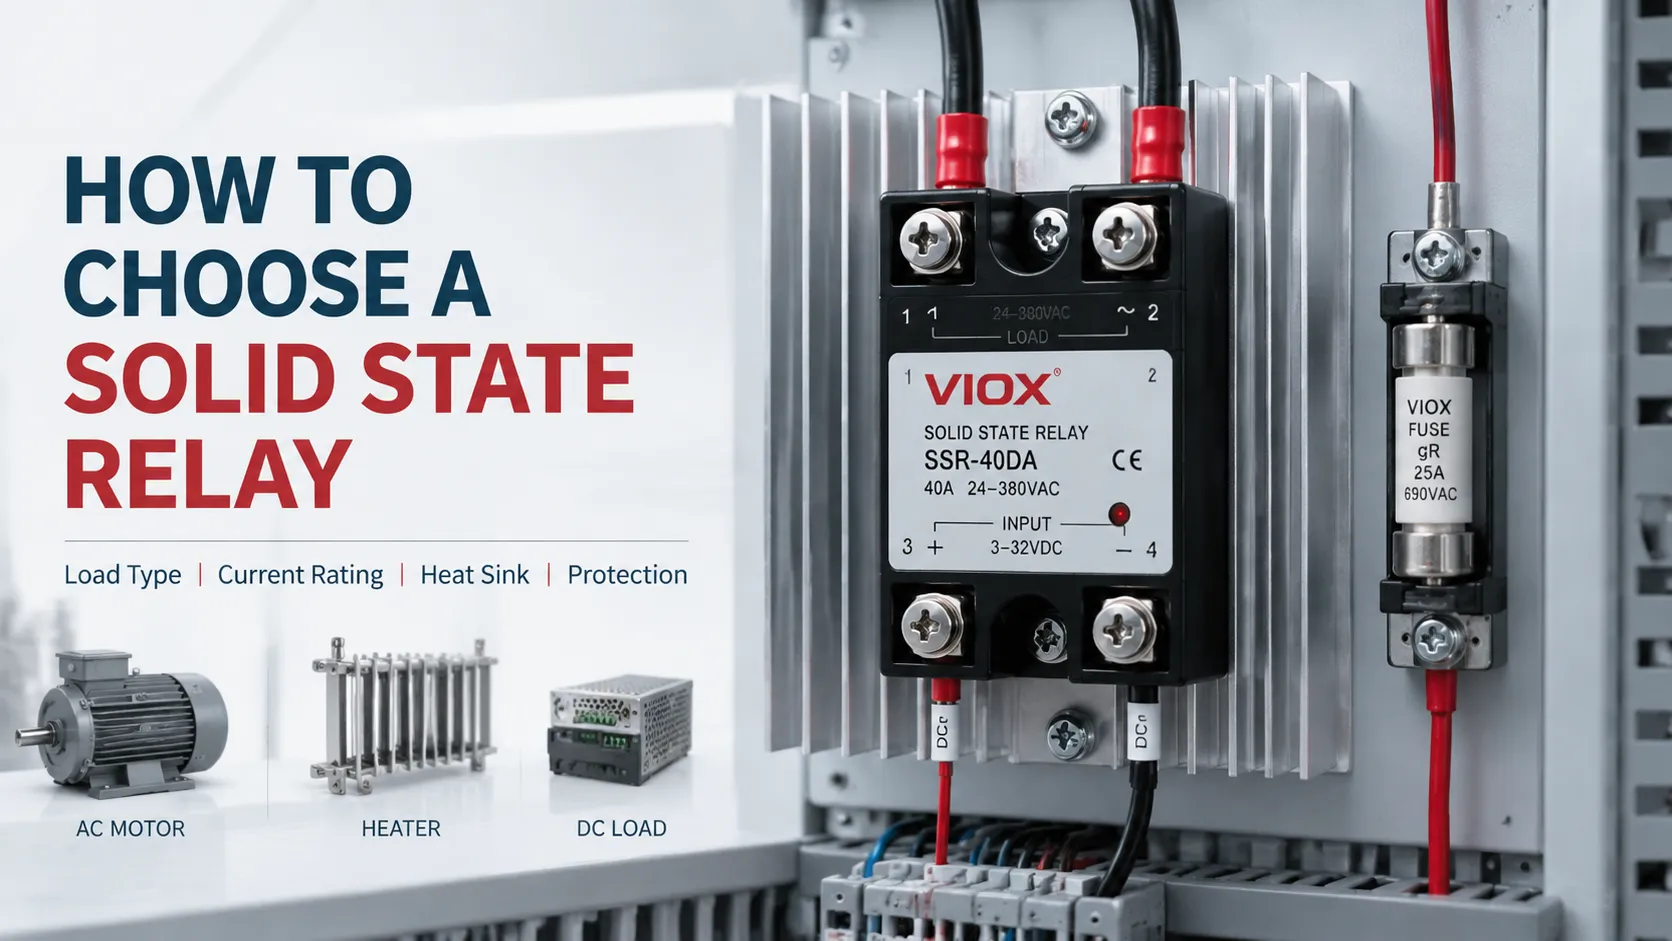
นั่นคือเหตุผลที่การเลือกโซลิดสเตตรีเลย์ (SSR) ไม่ใช่แค่การเลือกตามหมายเลขแคตตาล็อก การเลือกที่เชื่อถือได้ต้องตอบคำถามทางวิศวกรรมสี่ข้อ:
| การตัดสินใจ | สิ่งที่ต้องกำหนดให้ชัดเจน |
|---|---|
| 1. SSR มีความเข้ากันได้ทางไฟฟ้าหรือไม่? | เอาต์พุต AC หรือ DC, ช่วงอินพุตควบคุม, ขั้วไฟฟ้า, แรงดันไฟฟ้า, ความถี่, การจัดเรียงเฟส และโหมดการสวิตช์ |
| 2. มันสามารถทนต่อโหลดได้หรือไม่? | กระแส RMS ต่อเนื่อง, ขนาดและระยะเวลาของกระแสกระชาก, ตัวประกอบกำลัง, ความถี่ในการสวิตช์ และแรงดันไฟฟ้าชั่วขณะ |
| 3. การติดตั้งสามารถระบายความร้อนได้หรือไม่? | การสูญเสียจากการนำความร้อน, อุณหภูมิแวดล้อมของตู้ควบคุม, เส้นกราฟการลดพิกัด (derating curve), รอยต่อทางความร้อน, ฮีทซิงค์, การจัดกลุ่ม และการไหลเวียนของอากาศ |
| 4. จะเกิดอะไรขึ้นในระหว่างที่เกิดความผิดปกติ? | กระแสรั่วไหล, การประสานการทำงานระหว่างสารกึ่งตัวนำกับฟิวส์, การป้องกันไฟกระชาก, การตอบสนองต่ออุณหภูมิเกิน และการปิดระบบอย่างปลอดภัยหลังจากเกิดความล้มเหลวแบบเอาต์พุตลัดวงจร |
ให้ปฏิบัติตามการตัดสินใจทั้งสี่ข้อนี้ตามลำดับ ห้ามชดเชยข้อมูลโหลดหรือข้อมูลทางความร้อนที่ขาดหายไปโดยการใช้ตัวคูณกระแสแบบครอบจักรวาล.
คู่มือนี้ตั้งสมมติฐานว่าเป็นการใช้งานในตู้ควบคุมอุตสาหกรรมหรือ OEM พิกัดของผลิตภัณฑ์ การเดินสายไฟ การประสานการทำงานของอุปกรณ์ป้องกัน และการออกแบบทางความร้อน จะต้องได้รับการตรวจสอบเทียบกับเอกสารข้อมูลของ SSR รุ่นนั้นๆ และมาตรฐานอุปกรณ์ที่เกี่ยวข้อง.
สิ่งสำคัญที่ต้องจดจำ
- หนึ่ง โดยปกติแล้ว SSR แบบเอาต์พุต AC ไม่สามารถสลับสัญญาณ DC ได้, เนื่องจากเอาต์พุตแบบไตรแอค (triac) หรือไทริสเตอร์ (thyristor) อาศัยการข้ามศูนย์ของกระแสไฟฟ้าในการปิดการทำงาน SSR แบบเอาต์พุต DC มักใช้ MOSFET และต้องเลือกให้เหมาะสมกับขั้วและแรงดันไฟฟ้าของ DC.
- กระแสไฟฟ้าของ SSR ที่พิมพ์ไว้เป็นค่าสูงสุดภายใต้เงื่อนไข ไม่ใช่กระแสไฟฟ้าที่ใช้งานได้จริงในตู้ควบคุม กระแสไฟฟ้าที่อนุญาตอาจลดลงอย่างรวดเร็วเมื่ออุณหภูมิโดยรอบสูงขึ้นหรือประสิทธิภาพของฮีทซิงค์ลดลง.
- กระแสโหลดแบบความต้านทานเพียงอย่างเดียวไม่เพียงพอสำหรับโหลดประเภทมอเตอร์ หม้อแปลง หลอดไฟ โซลินอยด์ หรือโหลดแบบคาปาซิทีฟ กระแสขณะเริ่มเดินเครื่องและระยะเวลาของกระแสกระชากมักเป็นตัวกำหนดในการเลือกใช้งาน.
- การเลือกฮีทซิงค์ควรพิจารณาจาก การสูญเสียกำลังและอุณหภูมิรอยต่อ, ไม่ใช่กฎทั่วไปเช่น “ใช้กระแสโหลดสองเท่า”
- สถานะปิด (Off-state) ไม่ได้หมายถึงการตัดวงจรแบบแยกส่วน SSR มีกระแสรั่วไหลและอาจเกิดความเสียหายในสถานะลัดวงจรได้ ดังนั้นจึงไม่ควรใช้เป็นอุปกรณ์ตัดตอนเพื่อการบำรุงรักษาหรืออุปกรณ์ตัดแยกเพื่อความปลอดภัยเพียงอย่างเดียว.
- เซอร์กิตเบรกเกอร์ย่อยอาจป้องกันสายไฟได้โดยไม่สามารถป้องกันอุปกรณ์สารกึ่งตัวนำได้ จำเป็นต้องตรวจสอบการประสานการทำงานของฟิวส์ความเร็วสูงสำหรับสารกึ่งตัวนำแยกต่างหากเมื่อต้องการ.
สรุปการเลือกใช้งาน SSR
| รายการที่ต้องพิจารณา | สิ่งที่ต้องกำหนด | ทำไมถึงสำคัญ |
|---|---|---|
| ประเภทเอาต์พุต | สถาปัตยกรรมแบบ AC, DC หรือแบบที่รองรับทั้ง AC/DC | อุปกรณ์เอาต์พุตที่ไม่เหมาะสมอาจไม่สามารถปิดการทำงานได้หรืออาจเกิดความเสียหายในทันที |
| อินพุตควบคุม | ช่วงแรงดันไฟฟ้าขาเข้า, ความต้องการกระแสไฟฟ้า, ขั้วไฟฟ้า | เอาต์พุต PLC ขนาด 24 V ที่กำหนดต้องสามารถขับ SSR ได้อย่างน่าเชื่อถือภายใต้สภาวะแรงดันไฟฟ้าตกจริง |
| ประเภทของโหลด | ฮีตเตอร์, มอเตอร์, หม้อแปลง, หลอดไฟ, โซลีนอยด์, ไดรเวอร์ LED, ชุดตัวเก็บประจุ | โหลดแต่ละประเภทจะสร้างกระแสกระชาก, ตัวประกอบกำลัง และความเค้นในการสวิตช์ที่แตกต่างกัน |
| แรงดันไฟฟ้าในการทำงาน | ปกติ, สูงสุด, ชั่วขณะ และความถี่ | SSR ต้องทนต่อทั้งแรงดันไฟฟ้าคงที่และสัญญาณรบกวนที่เกิดขึ้นซ้ำๆ |
| กระแสต่อเนื่อง | กระแส RMS ณ จุดทำงานที่เลวร้ายที่สุด | กำหนดจุดเริ่มต้นสำหรับการเลือกตามค่าความร้อน |
| กระแสกระชาก | ขนาดสูงสุด, รูปคลื่น และระยะเวลา | กำหนดว่าชิปเอาต์พุตจะรอดพ้นจากช่วงการสตาร์ทและช่วงการเกิดความผิดปกติชั่วขณะหรือไม่ |
| โหมดการสวิตช์ | การสลับที่จุดศูนย์ (Zero-cross), การเปิดแบบสุ่ม (random turn-on) หรือการควบคุมแบบสัดส่วน | ส่งผลต่อ EMI, พฤติกรรมกระแสกระชาก (inrush) และวิธีการควบคุม |
| การออกแบบเชิงความร้อน | การสูญเสียกำลัง, อุณหภูมิโดยรอบ, ค่า R-theta, การไหลเวียนของอากาศ | อุณหภูมิรอยต่อที่สูงเกินไปเป็นสาเหตุหลักที่ทำให้ SSR เสียหายก่อนกำหนด |
| พฤติกรรมในสถานะปิด (Off-state) | กระแสรั่วไหล, dv/dt, โหลดขั้นต่ำ | โหลดขนาดเล็กอาจมีแสงเรือง, เกิดเสียงสั่น (chatter) หรือดูเหมือนยังคงมีกระแสไฟฟ้าจ่ายอยู่ |
| การป้องกัน | ฟิวส์เซมิคอนดักเตอร์, MOV, สนับเบอร์ (snubber), TVS, การตัดวงจรเมื่ออุณหภูมิสูงเกิน | ส่วนประกอบแต่ละชนิดจัดการกับกลไกความผิดพลาดที่แตกต่างกัน |
หากคุณต้องการทราบโครงสร้างภายในพื้นฐานและหลักการทำงานก่อน โปรดอ่าน การทำความเข้าใจโซลิดสเตตรีเลย์. หน้านี้มุ่งเน้นไปที่การกำหนดขนาดและข้อมูลจำเพาะแทนที่จะกล่าวซ้ำถึงคำจำกัดความทั่วไป.
1. รวบรวมข้อมูลโหลดก่อนเลือก SSR
ไม่สามารถเลือก SSR ได้อย่างถูกต้องจากค่า “230 V, 10 A” เพียงอย่างเดียว ให้สร้างโปรไฟล์โหลดโดยมีข้อมูลอย่างน้อยดังต่อไปนี้:
- แหล่งจ่ายไฟ AC หรือ DC รวมถึงความถี่และขั้วไฟฟ้า
- วงจรไฟฟ้าแบบเฟสเดียวหรือสามเฟส
- แรงดันไฟฟ้าปกติสูงสุด ไม่ใช่เพียงแค่แรงดันไฟฟ้าที่กำหนดเท่านั้น
- กำลังไฟฟ้าของโหลดหรือกระแส RMS ในสภาวะคงตัวที่วัดได้
- ตัวประกอบกำลังและประสิทธิภาพในกรณีที่เกี่ยวข้อง
- กระแสกระชากขณะเริ่มเดินเครื่อง ขณะประจุ ขณะสร้างสนามแม่เหล็ก หรือขณะไส้หลอดเย็น
- ระยะเวลาของกระแสกระชากและความถี่ในการสับเปลี่ยน
- รอบการทำงานและจำนวนการสตาร์ทที่คาดไว้ต่อชั่วโมง
- อุณหภูมิอากาศเฉพาะจุดภายในตู้ควบคุม
- ทิศทางการติดตั้ง การระบายอากาศ และระยะห่างจากแหล่งกำเนิดความร้อนข้างเคียง
- วิธีการควบคุมที่ต้องการ: แบบเปิด/ปิดทั่วไป, แบบเบิร์สไฟร์ริ่ง (burst firing), แบบควบคุมมุมเฟส (phase-angle control) หรือแบบรอบเร็ว
- ผลกระทบเมื่อ SSR เกิดการลัดวงจรภายใน
สำหรับอุปกรณ์ที่มีอยู่เดิม การวัดกระแสและรูปคลื่นกระแสกระชากมักจะมีประโยชน์มากกว่าการดูเพียงฉลากกำลังไฟฟ้า สำหรับการออกแบบใหม่ ควรขอข้อมูลกระแสสูงสุดและกระแสขณะเริ่มเดินเครื่องจากผู้ผลิตโหลด แทนที่จะพึ่งพาตัวคูณทั่วไป.
การประมาณค่ากระแสโหลดปกติ
สำหรับโหลดเฟสเดียว:
สูตรคำนวณกระแสโหลดเฟสเดียว
Iload = P ÷ (V × PF × η)
ที่ไหน:
- Iload: กระแสโหลด (A)
- P: กำลังไฟฟ้า (W)
- V: แรงดันไฟฟ้า (V)
- PF: ตัวประกอบกำลัง
- η: ประสิทธิภาพ
สำหรับโหลดสามเฟสที่สมดุล:
สูตรคำนวณกระแสโหลดสามเฟส
Iload = P ÷ (√3 × VLL × PF × η)
ที่ไหน:
- Iload: กระแสโหลด (A)
- P: กำลังไฟฟ้า (W)
- VLL: แรงดันไฟฟ้าระหว่างสาย (V)
- PF: ตัวประกอบกำลัง
- η: ประสิทธิภาพ
สำหรับฮีตเตอร์แบบความต้านทาน ตัวประกอบกำลังและประสิทธิภาพมักจะมีค่าใกล้เคียงกับ 1 สำหรับมอเตอร์ ให้ใช้ค่ากระแสที่ระบุบนแผ่นป้ายชื่อ (nameplate) หากมี หากกำลังที่ระบุเป็นกำลังขาออกทางกล จะต้องนำค่าประสิทธิภาพมาคำนวณด้วย.
2. เลือกเทคโนโลยีเอาต์พุตที่ถูกต้อง: AC SSR หรือ DC SSR
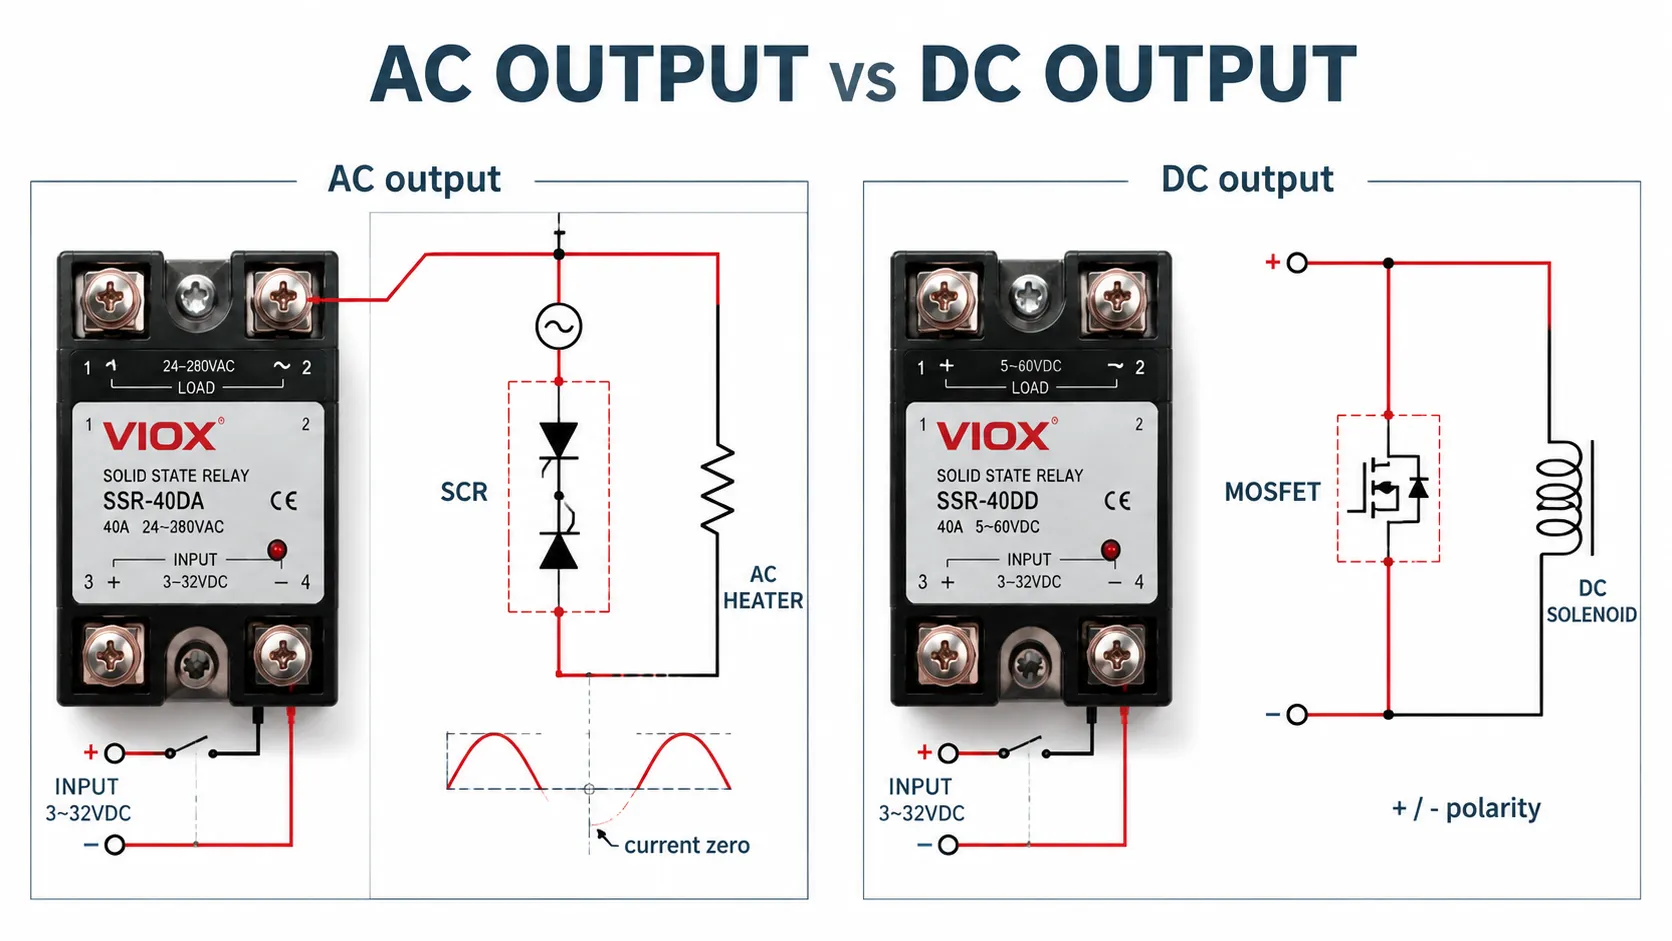
แหล่งจ่ายโหลดเป็นตัวกำหนดเอาต์พุตสเตจ แต่แรงดันไฟฟ้าของตัวควบคุมไม่ใช่ตัวกำหนด.
ตัวอย่างเช่น รีเลย์ที่ระบุว่าเป็น DC-to-AC โดยทั่วไปจะรับสัญญาณควบคุม 3-32 V DC แต่จะสลับโหลดที่เป็น AC คำแรกอธิบายถึงอินพุต ส่วนคำที่สองอธิบายถึงเอาต์พุต.
| เอาต์พุตของ SSR | เซมิคอนดักเตอร์ทั่วไป | แหล่งจ่ายโหลดที่เหมาะสม | ข้อจำกัดที่สำคัญ |
|---|---|---|---|
| เอาต์พุต AC | Triac หรือ SCR ที่ต่อแบบขนานกลับหัว | โหลด AC | โดยปกติจะตัดการทำงานเมื่อกระแสโหลดผ่านจุดศูนย์ ไม่เหมาะสำหรับการสลับสัญญาณ DC ทั่วไป |
| เอาต์พุตไฟฟ้ากระแสตรง | MOSFET หรือบางครั้งเป็น IGBT ในการออกแบบเฉพาะทาง | โหลด DC | ต้องคำนึงถึงขั้วไฟฟ้า เว้นแต่ว่าเอาต์พุตจะเป็นแบบสองทิศทางอย่างชัดเจน |
| เอาต์พุต DC สองทิศทาง | MOSFET ที่ต่อแบบหันหลังชนกัน | DC ในกรณีที่ต้องการการบล็อกกระแสย้อนกลับ | การสูญเสียจากการนำกระแสที่สูงขึ้นอาจเป็นผลมาจากอุปกรณ์ที่ต่อแบบอนุกรม |
| เอาต์พุต AC สามเฟส | ขั้วเอาต์พุต AC แบบควบคุมได้สามขั้ว | โหลด AC สามเฟส | ต้องประเมินพฤติกรรมทางความร้อนและการสูญเสียเฟสสำหรับทุกขั้ว |
อย่าใช้คำอธิบายอินพุตเพื่ออนุมานความเข้ากันได้ของเอาต์พุต โปรดอ่านรายละเอียดการกำหนดรุ่น แผนภาพขั้วต่อ และข้อมูลจำเพาะของเอาต์พุตให้ครบถ้วน.
AC SSR สามารถสวิตช์ DC ได้หรือไม่?
โดยปกติแล้วไม่ได้ ไตรแอค (triac) หรือซิลิคอนคอนโทรลเรกติไฟเออร์ (SCR) จะยังคงสถานะนำกระแสอยู่ตราบเท่าที่กระแสยังคงสูงกว่ากระแสโฮลดิ้ง (holding current) ของอุปกรณ์ เนื่องจาก DC ไม่มีการข้ามจุดศูนย์ของกระแสตามธรรมชาติ อุปกรณ์จึงอาจยังคงทำงานอยู่หลังจากนำสัญญาณอินพุตออกแล้ว.
SSR แบบ DC สามารถสลับสัญญาณ AC ได้หรือไม่?
ได้ก็ต่อเมื่อเอาต์พุตของอุปกรณ์ถูกออกแบบมาเพื่อรองรับกระแสสองทิศทางโดยเฉพาะ เอาต์พุตแบบ MOSFET ที่มีขั้วตามปกติไม่สามารถใช้แทน SSR แบบ AC ได้.
3. จับคู่อินพุตควบคุมให้ตรงกับ PLC, คอนโทรลเลอร์ หรือเซนเซอร์
อินพุตของ SSR ทั่วไปที่ระบุว่า 3-32 V DC ประกอบด้วย LED และวงจรจำกัดกระแส ซึ่งฉลากที่ระบุช่วงกว้างนั้นยังไม่สามารถยืนยันความเข้ากันได้กับคอนโทรลเลอร์ทุกรุ่น.
ตรวจสอบ:
- แรงดันไฟฟ้าที่รับประกันการเปิดทำงานและแรงดันไฟฟ้าที่รับประกันการปิดทำงาน
- กระแสอินพุตตลอดช่วงแรงดันไฟฟ้าทั้งหมด
- ขั้วอินพุต
- ประเภทเอาต์พุตของคอนโทรลเลอร์: แบบซอร์สซิง (sourcing), แบบซิงกิง (sinking), รีเลย์, ไตรแอค (triac) หรือทรานซิสเตอร์
- กระแสเอาต์พุตของ PLC ที่จ่ายได้ต่อช่องสัญญาณและต่อกลุ่มคอมมอน (common group)
- กระแสตกค้างหรือกระแสรั่วไหลจากคอนโทรลเลอร์เมื่ออยู่ในสถานะ “ปิด”
- แรงดันตกคร่อมในสายควบคุมที่มีความยาว
- การแยกทางไฟฟ้าที่จำเป็นระหว่างช่องสัญญาณและวงจรต่างๆ
สำหรับ SSR ชนิดอินพุต AC ให้ตรวจสอบความถี่อินพุต ช่วงการทำงาน (pickup range) แรงดันไฟฟ้าที่ปล่อย (release voltage) และกระแสอินพุต PLC ชนิดเอาต์พุต AC หรือเซนเซอร์แบบสองสายอาจมีกระแสรั่วไหลมากพอที่จะทำให้ SSR ที่มีความไวสูงยังคงทำงานอยู่ อาจจำเป็นต้องใช้เครือข่ายระบายกระแส (bleed network) หรือรีเลย์อินเตอร์เฟซที่ออกแบบมาอย่างเหมาะสม.
4. เลือกตามประเภทของโหลด ไม่ใช่แค่กระแสขณะทำงาน
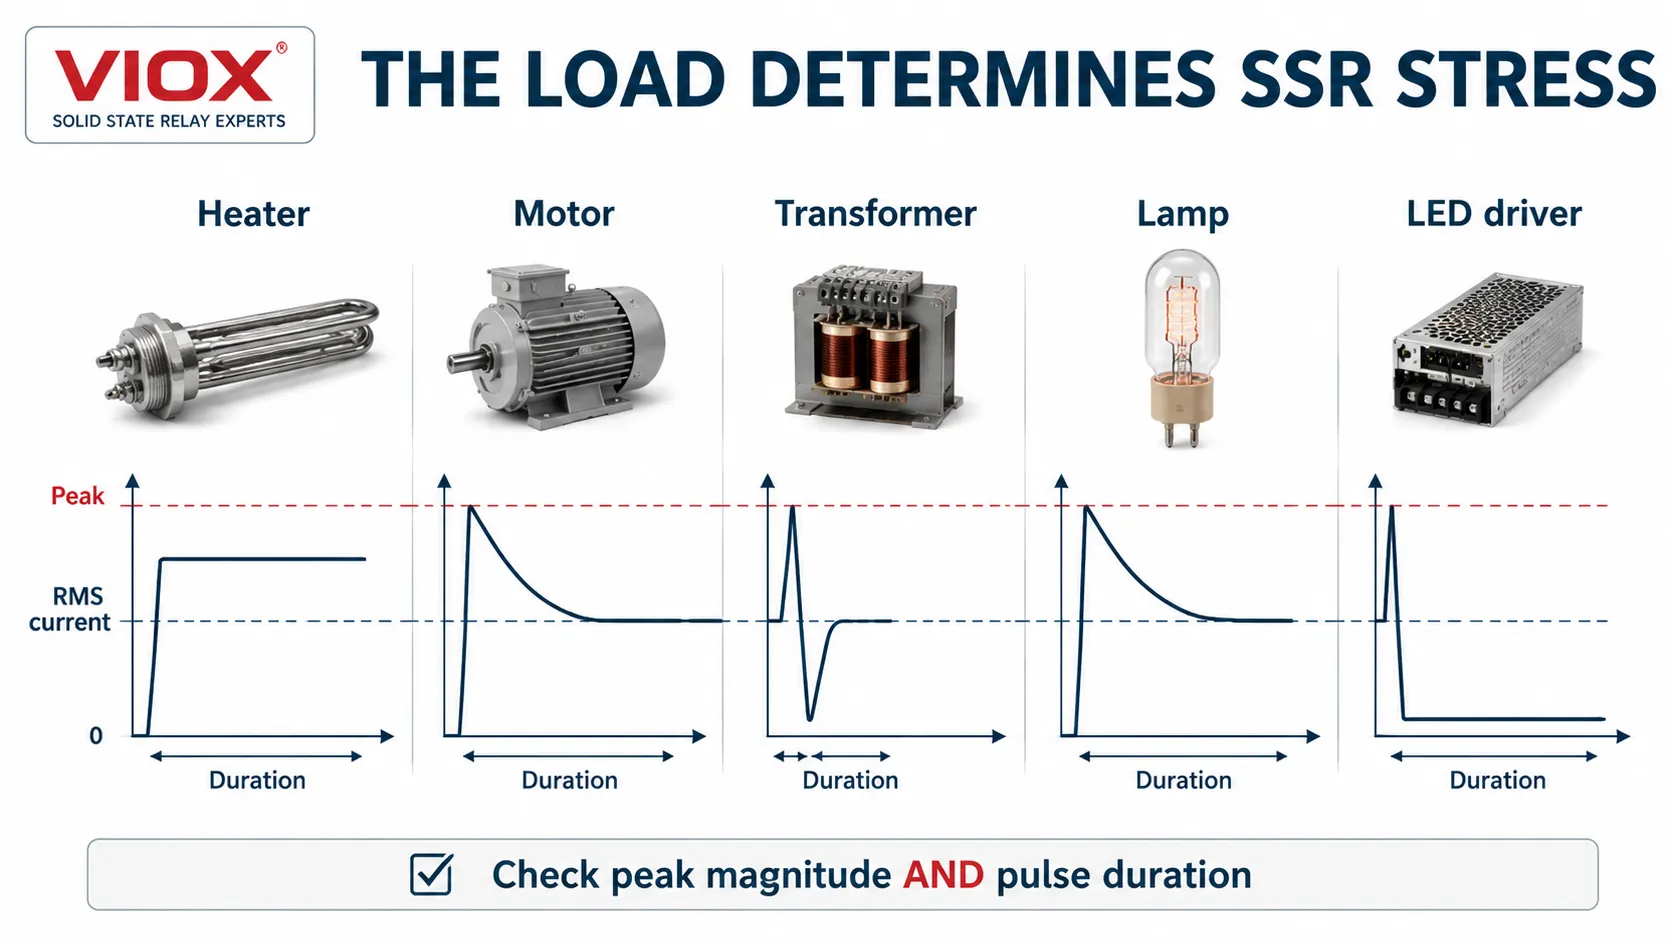
กระแสขณะทำงาน 10 A เท่ากัน อาจสร้างความเค้นที่แตกต่างกันมาก ขึ้นอยู่กับประเภทของโหลด.
| ประเภทโหลด | ความเค้นทางไฟฟ้าหลัก | จุดเน้นการเลือก | วิธีการสวิตช์ทั่วไป |
|---|---|---|---|
| ฮีตเตอร์แบบความต้านทาน | กระแสต่อเนื่องและความร้อนในตู้ | กระแส RMS, รอบการทำงาน (duty cycle), ฮีทซิงค์ | Zero-cross มักใช้สำหรับการควบคุมแบบเปิด/ปิด หรือแบบเบิร์ส (burst control) |
| มอเตอร์หรือคอมเพรสเซอร์ | กระแสขณะสตาร์ทและกระแสขณะโรเตอร์ล็อค การทำงานเป็นรอบบ่อยครั้ง | ข้อมูลพิกัดมอเตอร์ ระยะเวลาการสตาร์ท การป้องกันขณะมอเตอร์หยุดหมุน ค่าเผื่อทางความร้อน | ปฏิบัติตามคำแนะนำสำหรับโหลดมอเตอร์ของผู้ผลิต SSR |
| หม้อแปลงไฟฟ้า | กระแสกระชากขณะสร้างสนามแม่เหล็กขึ้นอยู่กับมุมการสวิตช์และค่าสภาพแม่เหล็กตกค้าง | เส้นโค้งกระแสกระชากเฉพาะสำหรับหม้อแปลงและวิธีการสวิตช์ | ใช้โซลูชันที่ออกแบบมาเพื่อวัตถุประสงค์นั้นโดยเฉพาะ อย่าทึกทักเอาเองว่าการสวิตช์ที่จุดศูนย์ (zero-cross) จะดีที่สุดเสมอไป |
| โซลีนอยด์หรือวาล์ว | แรงดันไฟฟ้าขณะตัดวงจรแบบอินดักทีฟ | การป้องกันไฟกระชากและข้อกำหนดด้านเวลาในการปลดวงจร | เอาต์พุต AC หรือ DC ที่ตรงกับคอยล์; เพิ่มการป้องกันที่เหมาะสม |
| หลอดไส้หรือหลอดอินฟราเรด | กระแสกระชากขณะไส้หลอดเย็น | ความต้านทานขณะเย็นและความสามารถในการทนต่อไฟกระชากซ้ำๆ | การตัดวงจรที่จุดศูนย์ (Zero-cross) มักช่วยลดสัญญาณรบกวน โดยขึ้นอยู่กับข้อมูลการใช้งาน |
| ไดรเวอร์ LED หรืออินพุตแบบคาปาซิทีฟ | พัลส์การชาร์จตัวเก็บประจุ, ค่า crest factor สูง, กระแสคงที่ขนาดเล็ก | กระแสสูงสุด, ระยะเวลาพัลส์, โหลดต่ำสุด, กระแสรั่วไหล | ใช้ข้อมูลโหลดแบบคาปาซิทีฟ; ค่าวัตต์บนแผ่นป้ายชื่อเพียงอย่างเดียวไม่เพียงพอ |
โหลดความร้อนแบบตัวต้านทาน
โหลดความร้อนมักเป็นการใช้งาน SSR ที่ง่ายที่สุด แต่สามารถทำงานที่รอบการทำงานสูงเป็นเวลานาน ซึ่งทำให้การสูญเสียจากการนำไฟฟ้าและอุณหภูมิของตู้มีความสำคัญมากกว่ากระแสขณะเริ่มเดินเครื่อง ให้ใช้กระแสขณะร้อนสูงสุดและแรงดันไฟฟ้าของแหล่งจ่ายที่เลวร้ายที่สุดที่อาจเกิดขึ้นได้.
มอเตอร์และคอมเพรสเซอร์
อย่ากำหนดขนาด SSR สำหรับมอเตอร์จากกระแสโหลดเต็มเพียงอย่างเดียว ให้ตรวจสอบกระแสขณะเริ่มเดินเครื่อง, เวลาในการเร่งความเร็ว, จำนวนครั้งในการเริ่มเดินเครื่องต่อชั่วโมง, การป้องกันโรเตอร์ค้าง, การสูญเสียเฟส และความจำเป็นในการกลับทางหมุนหรือการเบรก พิกัดกระแสของ SSR อเนกประสงค์ไม่เทียบเท่ากับพิกัดการใช้งานสำหรับมอเตอร์.
สำหรับการใช้งานที่ต้องการการเริ่มเดินเครื่องแบบนุ่มนวล (soft starting), การจำกัดกระแส หรือการเร่งความเร็วแบบควบคุม ตัวควบคุมมอเตอร์แบบเซมิคอนดักเตอร์หรือซอฟต์สตาร์ทเตอร์อาจเหมาะสมกว่า SSR แบบเปิด-ปิดธรรมดา มาตรฐาน IEC 60947-4-2 ครอบคลุมถึงตัวควบคุมมอเตอร์แบบเซมิคอนดักเตอร์, สตาร์ทเตอร์ และซอฟต์สตาร์ทเตอร์ภายใต้ขอบเขตของมาตรฐาน.
หม้อแปลงไฟฟ้า
กระแสกระชากขณะเริ่มเดินเครื่องของหม้อแปลงได้รับผลกระทบอย่างมากจากมุมการปิดวงจร, ฟลักซ์ตกค้าง, อิมพีแดนซ์ของแหล่งจ่าย และการออกแบบหม้อแปลง การปิดวงจรที่แรงดันไฟฟ้าศูนย์พอดีอาจทำให้เกิดความไม่สมมาตรของฟลักซ์อย่างรุนแรงในการใช้งานหม้อแปลงบางประเภท ให้เลือก SSR หรือตัวควบคุมที่มีคำแนะนำสำหรับโหลดหม้อแปลงโดยเฉพาะและมีขอบเขตกระแสกระชากที่ผ่านการตรวจสอบแล้ว.
ไดรเวอร์ LED และโหลดแบบคาปาซิทีฟ
แหล่งจ่ายไฟ LED อาจใช้กระแสเพียงเศษเสี้ยวของแอมแปร์หลังจากเริ่มทำงาน แต่จะสร้างพัลส์การชาร์จระยะสั้นที่มีค่าสูงกว่าหลายเท่า ให้เปรียบเทียบขนาดกระแสกระชาก (inrush) และความกว้างพัลส์ของไดรเวอร์กับข้อมูลกระแสกระชากแบบซ้ำและไม่ซ้ำของ SSR นอกจากนี้ ให้ตรวจสอบกระแสรั่วไหลในสถานะปิด (off-state leakage) เนื่องจากอาจทำให้ตัวเก็บประจุอินพุตประจุไฟและส่งผลให้เกิดการกะพริบได้.
5. ตรวจสอบแรงดันเอาต์พุตและระยะเผื่อของแรงดันชั่วขณะ (Transient Margin)
พิกัดแรงดันเอาต์พุตของ SSR ต้องสูงกว่าแรงดันสภาวะคงตัวสูงสุดที่อาจเกิดขึ้นที่เอาต์พุตในขณะเปิดวงจร และต้องสามารถทนต่อการรบกวนในสายส่ง การสวิตช์โหลดแบบเหนี่ยวนำ และแรงดันชั่วขณะที่เกิดขึ้นซ้ำๆ ได้.
ทบทวน:
- แรงดันไฟฟ้าจ่ายแบบต่อเนื่องที่ค่าปกติและค่าสูงสุด
- พิกัด AC RMS เทียบกับแรงดันบล็อกสูงสุด (peak blocking voltage)
- แรงดันไฟฟ้าใช้งานสูงสุดของกระแสตรง
- แรงดันในสถานะปิดสูงสุดที่เกิดขึ้นซ้ำ (repetitive peak off-state voltage)
- dv/dt แบบคงที่และแบบสลับ
- สภาพแวดล้อมของแรงดันกระชากและการป้องกันต้นทาง
- พิกัดความเป็นฉนวนระหว่างวงจรควบคุมและวงจรโหลด
อย่าใช้เปอร์เซ็นต์ส่วนเผื่อแรงดันไฟฟ้าค่าเดียวกับ SSR ทุกเทคโนโลยี ให้ใช้กราฟการใช้งานของผู้ผลิตและประสานงาน SSR กับอุปกรณ์เมทัลออกไซด์วาริสเตอร์ (MOV), อุปกรณ์ป้องกันแรงดันไฟฟ้าชั่วขณะ (TVS) หรืออุปกรณ์ป้องกันไฟกระชาก (SPD) ที่เลือกใช้.
6. การกำหนดขนาดกระแสของ SSR จากกราฟลดพิกัด (Derating Curve)
กระแสที่ระบุบน SSR โดยปกติจะกำหนดภายใต้สภาวะทางความร้อนที่ระบุไว้ สภาวะเหล่านั้นอาจรวมถึงอุณหภูมิเคส, ฮีทซิงค์, การไหลเวียนของอากาศ, ทิศทางการติดตั้ง หรืออุณหภูมิโดยรอบที่เฉพาะเจาะจง ดังนั้น SSR ขนาด “40 A” อาจไม่สามารถจ่ายกระแส 40 A ได้อย่างต่อเนื่องภายในตู้ควบคุมที่ปิดสนิทและมีความร้อน.
ใช้ตัวคูณกระแสที่อนุญาตจากกราฟในเอกสารข้อมูลที่ถูกต้อง:
สูตรการเลือกพิกัดกระแสของ SSR
ISSR,rated ≥ Iload ÷ Fallowable
ที่ไหน:
- Iload: กระแสโหลดต่อเนื่องสูงสุด
- Fallowable: ตัวคูณกระแสที่อนุญาต
ที่ซึ่ง:
- I_{load} คือกระแสโหลด RMS ต่อเนื่องสูงสุด;
- F_{allowable} คือสัดส่วนของกระแสตามพิกัดที่ใช้งานได้จริงภายใต้สภาวะแวดล้อมและการติดตั้งจริง.
หากเอกสารข้อมูลอนุญาตให้ใช้เพียง 50% ของพิกัดปกติที่สภาวะการออกแบบ โหลดต่อเนื่อง 18 A จะต้องใช้ SSR ที่มีพิกัดอย่างน้อย 36 A ก่อนการตรวจสอบกระแสกระชากและประเภทของโหลด นี่ไม่ใช่กฎการลดพิกัด 50% แบบครอบจักรวาล แต่เป็นตัวอย่างวิธีการประยุกต์ใช้กราฟของผู้ผลิต.
การคัดกรองด้วยกระแสไฟฟ้ายังไม่ถือว่าการเลือกอุปกรณ์เสร็จสมบูรณ์ อุปกรณ์ที่เลือกยังคงต้องผ่านการตรวจสอบกระแสกระชาก ความร้อน ความถี่ในการสวิตช์ และการประสานงานการป้องกัน.
การเลือกโซลิดสเตตรีเลย์และเครื่องคำนวณฮีทซิงค์
ใช้เครื่องมือคำนวณการเลือกโซลิดสเตตรีเลย์และฮีตซิงก์ของ VIOX เพื่อประเมินพิกัดกระแสของ SSR ที่ต้องการ, การสูญเสียจากการนำกระแส, ความต้านทานความร้อนของฮีตซิงก์, อุณหภูมิรอยต่อ, ค่าเผื่อกระแสกระชาก, กระแสรั่วไหลในสถานะปิด และการประสานงานค่า I^2t ของฟิวส์เซมิคอนดักเตอร์เบื้องต้น.
ระบุเทคโนโลยีเอาต์พุตจริง, ประเภทโหลด, แรงดันไฟฟ้าของระบบ, กำลังไฟฟ้าหรือกระแสไฟฟ้าที่วัดได้, ตัวประกอบกำลัง, รอบการทำงาน, อุณหภูมิแวดล้อม และพารามิเตอร์ทางความร้อนจากเอกสารข้อมูลของ SSR ที่เลือกไว้.
[ใส่เครื่องมือคำนวณการเลือกโซลิดสเตตรีเลย์และฮีตซิงก์ของ VIOX ที่นี่]
เป็นการเลือกเบื้องต้นเท่านั้น: ผลลัพธ์นี้ไม่สามารถใช้แทนกราฟการลดพิกัดของผู้ผลิต, พิกัดตามประเภทโหลด, กราฟกระแสกระชาก, คำแนะนำในการติดตั้ง, ข้อกำหนดของอินเทอร์เฟซทางความร้อน หรือตารางการประสานงานฟิวส์เซมิคอนดักเตอร์ที่ได้รับการรับรอง.
เปิดเครื่องมือคำนวณการเลือกโซลิดสเตตรีเลย์และฮีตซิงก์ฉบับเต็ม
7. SSR แบบ Zero-Cross เทียบกับแบบ Random Turn-On
ตัวเลือกนี้ใช้กับ SSR ที่มีเอาต์พุตเป็น AC เป็นหลัก.
การสวิตช์ที่จุดศูนย์ (Zero-cross switching)
SSR แบบ zero-cross จะรอจนกว่าแรงดันไฟฟ้า AC จะใกล้ศูนย์ก่อนที่จะเปิดทำงาน อุปกรณ์นี้ถูกใช้อย่างแพร่หลายสำหรับโหลดความร้อนแบบความต้านทานและการควบคุมแบบ burst-fire เนื่องจากสามารถลดสัญญาณรบกวนที่นำพาและแผ่กระจายได้เมื่อเทียบกับการสวิตช์ที่มุมใดๆ.
วิธีนี้ไม่ได้ดีที่สุดในทุกกรณี พฤติกรรมการสร้างสนามแม่เหล็กของหม้อแปลง การสตาร์ทมอเตอร์ และวิธีการควบคุมเฉพาะทาง จำเป็นต้องมีการพิจารณาตามการใช้งานจริง.
การสวิตช์แบบเปิดทำงานทันที (Random turn-on switching)
SSR แบบ random turn-on จะเริ่มนำกระแสทันทีที่คำสั่งอินพุตและสภาวะของสารกึ่งตัวนำเอื้ออำนวย วิธีนี้จำเป็นสำหรับการควบคุมกำลังไฟฟ้าแบบ phase-angle และการใช้งานที่ตัวควบคุมต้องเลือกมุมในการจุดชนวน (firing angle).
| โปรแกรม | จุดเริ่มต้นทั่วไป | ตรวจสอบก่อนการอนุมัติ |
|---|---|---|
| ฮีตเตอร์แบบความต้านทาน, การเปิด/ปิดแบบง่าย | การตัดต่อที่จุดศูนย์ (Zero-cross) | รอบการทำงาน, โหลดความร้อน, ข้อกำหนดด้าน EMI |
| ฮีตเตอร์, การควบคุมมุมเฟส | การเปิดทำงานแบบสุ่ม (Random turn-on) | ความเข้ากันได้ของคอนโทรลเลอร์, ฮาร์มอนิก, การกรองสัญญาณ EMC |
| หม้อแปลงไฟฟ้า | SSR/คอนโทรลเลอร์ที่ออกแบบมาเพื่อวัตถุประสงค์เฉพาะ | กระแสกระชากขณะเริ่มเดินเครื่อง (Magnetizing inrush), สภาพแม่เหล็กตกค้าง, กลยุทธ์การจุดชนวน |
| มอเตอร์/คอมเพรสเซอร์ | SSR สำหรับมอเตอร์ | กระแสขณะสตาร์ท/กระแสขณะมอเตอร์ติดขัด, โหมดการสวิตช์, จำนวนครั้งในการสตาร์ทต่อชั่วโมง |
| โหลด DC | SSR เอาต์พุต DC | คำศัพท์ Zero-cross ไม่สามารถนำมาใช้ได้ |
8. SSR แบบเฟสเดียวเทียบกับสามเฟส
SSR แบบเฟสเดียวจะสวิตช์เส้นทางกระแสที่ควบคุมหนึ่งเส้นทาง ระบบสามเฟสอาจใช้:
- SSR แบบสามเฟสแบบรวมหนึ่งตัว;
- SSR แบบเฟสเดียวสามตัวที่ควบคุมร่วมกัน หรือ
- ขั้วควบคุมสองขั้วในวงจรสามสายในกรณีที่การออกแบบที่เกี่ยวข้องอนุญาต.
หน่วยรวมช่วยให้การติดตั้งและการควบคุมแบบประสานงานง่ายขึ้น แต่ความร้อนรวมอาจมีปริมาณมาก การแยก SSR ออกจากกันสามารถช่วยกระจายความร้อนและทำให้การเปลี่ยนทดแทนง่ายขึ้น แต่การออกแบบจะต้องจัดการเรื่องคำสั่งที่เกิดขึ้นพร้อมกัน การตรวจจับเฟสขาดหาย การระบายความร้อนที่ไม่เท่ากัน และอุณหภูมิของฮีทซิงค์ที่ใช้ร่วมกัน.
สำหรับมอเตอร์ ห้ามใช้ SSR อเนกประสงค์แบบอิสระสามตัวเป็นสตาร์ทเตอร์มอเตอร์ที่สมบูรณ์ การป้องกันโหลดเกิน การป้องกันการลัดวงจร พฤติกรรมเมื่อเฟสขาดหาย ตรรกะการรีสตาร์ท และการแยกวงจร ยังคงต้องการการออกแบบที่ประสานกัน.
9. คำนวณการสูญเสียกำลังของ SSR และความต้องการฮีทซิงค์
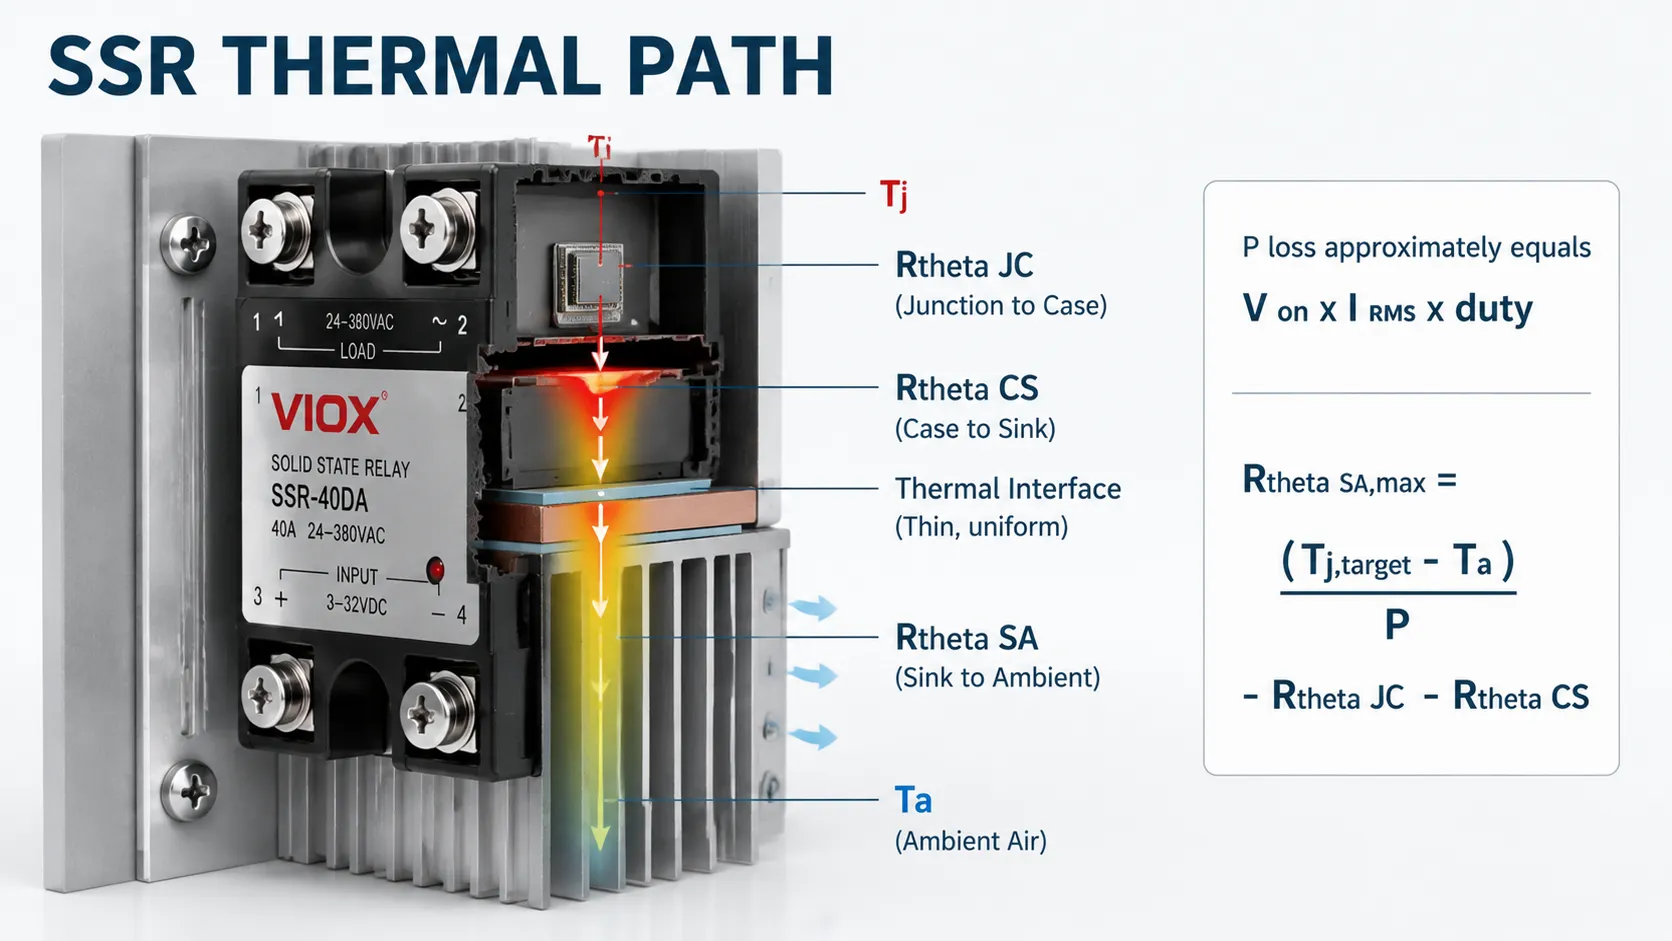
การสูญเสียจากการนำกระแสของ AC SSR
สำหรับการประเมินเบื้องต้นโดยใช้แรงดันตกคร่อมขณะนำกระแส:
สูตรการสูญเสียจากการนำกระแสของ AC SSR
Ppole ≈ VON × IRMS × D
ที่ไหน:
- VON: แรงดันตกคร่อมขณะนำกระแส
- IRMS: กระแส RMS
- D: อัตราส่วนหน้าที่ (Duty ratio)
โดยที่ D คืออัตราส่วนหน้าที่ขณะทำงาน หากผู้ผลิตมีกราฟแสดงการสูญเสียกำลังไฟฟ้า ให้ใช้กราฟดังกล่าวเนื่องจากแรงดันตกคร่อมไม่ได้คงที่อย่างสมบูรณ์.
การสูญเสียจากการนำกระแสของ DC MOSFET SSR
สำหรับเอาต์พุตแบบ MOSFET:
สูตรการสูญเสียของ DC MOSFET SSR
Ppole ≈ IRMS² × RDS(on) × D
ที่ไหน:
- RDS(on): ความต้านทานขณะนำกระแสของ MOSFET
- D: อัตราส่วนหน้าที่ (Duty ratio)
ให้ใช้ค่า R_{DS(on)} ที่อุณหภูมิรอยต่อที่คาดการณ์ไว้ ไม่ใช่เพียงค่าที่ระบุไว้ที่อุณหภูมิต่ำเท่านั้น โดยทั่วไปความต้านทานของ MOSFET จะเพิ่มขึ้นตามอุณหภูมิ.
ความต้านทานความร้อนของฮีทซิงค์
สำหรับ SSR หนึ่งตัวบนฮีทซิงค์หนึ่งตัว:
สูตรความต้านทานความร้อนของฮีทซิงค์
RθSA,max = (TJ,target − TA) ÷ P − RθJC − RθCS
ที่ไหน:
- TJ,target: อุณหภูมิรอยต่อเป้าหมาย
- TA: อุณหภูมิโดยรอบ
- P: กำลังไฟฟ้าสูญเสียของ SSR
ที่ซึ่ง:
- T_{J,target} คือขีดจำกัดอุณหภูมิรอยต่อที่ออกแบบไว้ โดยรักษาให้ต่ำกว่าค่าสูงสุดสัมบูรณ์;
- T_A คืออุณหภูมิอากาศเฉพาะจุดรอบฮีทซิงค์;
- P คือกำลังไฟฟ้าสูญเสียของ SSR;
- R_{\theta JC} คือความต้านทานความร้อนจากรอยต่อไปยังเคส;
- R_{\theta CS} คือความต้านทานความร้อนจากเคสไปยังฮีทซิงค์;
- R_{\theta SA} คือค่าความต้านทานความร้อนจากซิงค์สู่อากาศแวดล้อมที่ต้องการ มีหน่วยเป็นองศาเซลเซียสต่อวัตต์.
ค่า R_{\theta SA} ที่ต่ำกว่าหมายถึงฮีทซิงค์ที่มีประสิทธิภาพในการระบายความร้อนได้ดีกว่า.
ตัวอย่างการคำนวณ
สมมติว่า AC SSR ตัวหนึ่งนำกระแส 18 A อย่างต่อเนื่อง มีแรงดันตกคร่อมขณะทำงาน 1.6 V และติดตั้งในบริเวณที่อุณหภูมิแวดล้อมอาจสูงถึง 45 องศาเซลเซียส.
P = 1.6 \times 18 = 28.8\ W
หากการออกแบบกำหนดอุณหภูมิรอยต่อไว้ที่ 100 องศาเซลเซียส โดยมี R_{\theta JC}=0.5 องศาเซลเซียส/วัตต์ และ R_{\theta CS}=0.2 องศาเซลเซียส/วัตต์:
R_{\theta SA,max} = \frac{100-45}{28.8} – 0.5 – 0.2 \approx 1.21\ ^\circ C/W
ฮีทซิงค์ที่เลือกใช้จะต้องมีค่า 1.21 องศาเซลเซียสต่อวัตต์ หรือต่ำกว่า ภายใต้ทิศทางการติดตั้ง การไหลเวียนอากาศในตู้ ระดับความสูง และสภาวะการติดตั้งจริง ตัวอย่างนี้เป็นเพียงการอธิบายประกอบเท่านั้น ให้ใช้ข้อมูลการสูญเสียของ SSR และค่าความต้านทานความร้อนที่ถูกต้องแม่นยำ.
SSR หลายตัวบนฮีทซิงค์เดียวกัน
เมื่อโมดูลหลายตัวใช้ฮีทซิงค์ร่วมกัน ความร้อนรวมจะทำให้อุณหภูมิของฮีทซิงค์สูงขึ้น ในขณะที่แต่ละโมดูลยังคงรักษาเส้นทางการถ่ายเทความร้อนจากจุดรอยต่อถึงตัวถังของตนเองไว้:
สูตรคำนวณอุณหภูมิรอยต่อของ SSR
TJ = TA + Ptotal × RθSA + Pmodule × (RθJC + RθCS)
ที่ไหน:
- TJ: อุณหภูมิรอยต่อ
- TA: อุณหภูมิโดยรอบ
ห้ามคำนวณ SSR แต่ละตัวเสมือนว่ามีฮีทซิงค์เป็นของตนเองทั้งหมด.
10. การคำนึงถึงอุณหภูมิของตู้ควบคุม การจัดกลุ่ม และการติดตั้ง
อุณหภูมิห้องไม่ใช่อุณหภูมิแวดล้อมที่ใช้ในการออกแบบ ให้วัดหรือประเมินอุณหภูมิอากาศใกล้กับ SSR และทางเข้าของฮีทซิงค์หลังจากที่ตู้ควบคุมเข้าสู่สภาวะสมดุลทางความร้อนแล้ว.
สาเหตุทั่วไปของการประเมินอุณหภูมิ SSR ต่ำเกินไป ได้แก่:
- ตู้ควบคุมแบบปิดผนึกที่โดนแสงแดด;
- ฮีทซิงค์ที่ติดตั้งในจุดที่การพาความร้อนตามธรรมชาติถูกกีดขวาง;
- การติดตั้ง SSR, คอนแทคเตอร์ หรือแหล่งจ่ายไฟหลายตัวไว้ใกล้กัน;
- ครีบระบายความร้อนแนวนอนที่ไม่สามารถสร้างเส้นทางการไหลของอากาศขึ้นด้านบนได้;
- ระดับความสูงที่สูง, แผ่นกรองฝุ่น หรือประสิทธิภาพการระบายอากาศแบบบังคับที่ลดลง;
- สารนำความร้อนที่มากเกินไปหรือใช้งานไม่ถูกต้อง;
- แรงกดในการติดตั้งที่ไม่สม่ำเสมอหรือพื้นผิวฮีตซิงก์ที่บิดงอ.
ให้ปฏิบัติตามคำแนะนำของผู้ผลิต SSR ในเรื่องแรงบิด ความเรียบ แผ่นระบายความร้อน และการติดตั้ง การใช้สารนำความร้อนมากขึ้นไม่ได้หมายความว่าจะดีกว่า วัสดุที่ใช้เชื่อมต่อควรเติมเต็มช่องว่างขนาดเล็กโดยไม่สร้างชั้นฉนวนที่หนาเกินไป.
ฮีตซิงก์แบบรวมหรือฮีตซิงก์แยก?
SSR ที่มีฮีตซิงก์แบบติดตั้งบนราง DIN ในตัวสามารถลดจำนวนชิ้นส่วนและเวลาในการประกอบได้ ในขณะที่ฮีตซิงก์แบบแยกช่วยให้นักออกแบบมีอิสระมากขึ้นในการจัดการกับความสูญเสียที่มากกว่า โหลดความร้อนที่ใช้ร่วมกัน การไหลเวียนของอากาศ และการเปลี่ยนทดแทน โครงสร้างทั้งสองแบบไม่ได้ดีกว่ากันโดยธรรมชาติ.
| การกำหนดค่า | ข้อได้เปรียบหลัก | ข้อจำกัดหลัก | วิธีการประเมินที่ดีที่สุด |
|---|---|---|---|
| ฮีตซิงก์แบบรวม | การประกอบที่กะทัดรัดและการติดตั้งที่ง่ายขึ้น | ความสามารถในการระบายความร้อนที่คงที่และความเป็นไปได้ที่จะเกิดความแออัดภายในโซนราง DIN | ตรวจสอบกระแสไฟฟ้าที่อนุญาตให้ใช้งานได้จริงที่อุณหภูมิแวดล้อมของตู้และระยะห่างที่ติดตั้งจริง |
| ฮีทซิงค์แยกต่างหาก | มีตัวเลือกที่หลากหลายมากขึ้นสำหรับความต้านทานความร้อน ขนาด และการไหลเวียนของอากาศ | ต้องใช้เวลาในการติดตั้งมากขึ้นและขึ้นอยู่กับคุณภาพของจุดเชื่อมต่อมากขึ้น | คำนวณเส้นทางการถ่ายเทความร้อนทั้งหมดและตรวจสอบอุณหภูมิของตัวอุปกรณ์ |
| ฮีทซิงค์แบบใช้ร่วมกัน | สามารถลดพื้นที่ในตู้สำหรับ SSR หลายตัวได้ | ความร้อนจากทุกโมดูลจะทำให้อุณหภูมิของฮีทซิงค์รวมสูงขึ้น | ให้ใช้ค่าการสูญเสียความร้อนรวมบวกกับเส้นทางรอยต่อของแต่ละโมดูล |
อย่าเลือกตัวเลือกเหล่านี้โดยพิจารณาจากกระแสโหลดเพียงอย่างเดียว ให้เปรียบเทียบค่าเผื่ออุณหภูมิรอยต่อที่ได้ภายใต้สภาวะตู้ควบคุมเดียวกัน.
11. ทำความเข้าใจกระแสรั่วไหลในสถานะปิดและโหลดขั้นต่ำ
SSR ไม่ได้ทำงานเหมือนช่องว่างอากาศทางกล เซมิคอนดักเตอร์เอาต์พุตและวงจรสนับเบอร์ภายในจะยอมให้กระแสไฟฟ้าจำนวนเล็กน้อยไหลผ่านได้ในขณะที่อยู่ในสถานะปิด.
กระแสรั่วไหลนี้อาจทำให้เกิด:
- หลอดไฟ LED เรืองแสงหรือกะพริบ;
- มิเตอร์ที่มีค่าอิมพีแดนซ์สูงแสดงแรงดันไฟฟ้า “หลอก”;
- โซลินอยด์ขนาดเล็กส่งเสียงหึ่งหรือปล่อยตัวไม่ได้;
- แหล่งจ่ายไฟอิเล็กทรอนิกส์ชาร์จไฟและรีสตาร์ทเป็นระยะ;
- โหลดดูเหมือนมีไฟจ่ายในระหว่างการแก้ไขปัญหา.
เปรียบเทียบกระแสรั่วไหลในสถานะปิด (off-state leakage) สูงสุดของ SSR กับกระแสปล่อยตัว (release current) และกระแสใช้งานขั้นต่ำของโหลด ตัวต้านทานแบบ bleed resistor ที่ได้รับการรับรองจากผู้ผลิตอาจช่วยแก้ปัญหาโหลดขนาดเล็กบางอย่างได้ แต่จะทำให้เกิดความร้อนเพิ่มขึ้นและต้องมีพิกัดแรงดันไฟฟ้าสำหรับการใช้งานต่อเนื่องและการคายประจุที่ปลอดภัย นอกจากนี้ RC snubber ภายนอกยังสามารถเพิ่มกระแสรั่วไหลได้อีกด้วย.
ต้องตัดวงจรและตรวจสอบให้แน่ใจว่าไม่มีแรงดันไฟฟ้าก่อนการบำรุงรักษาเสมอ คำสั่งปิดของ SSR ไม่ใช่วิธีการตัดวงจรที่ปลอดภัย.
12. การประสานงานการป้องกันรอบ SSR
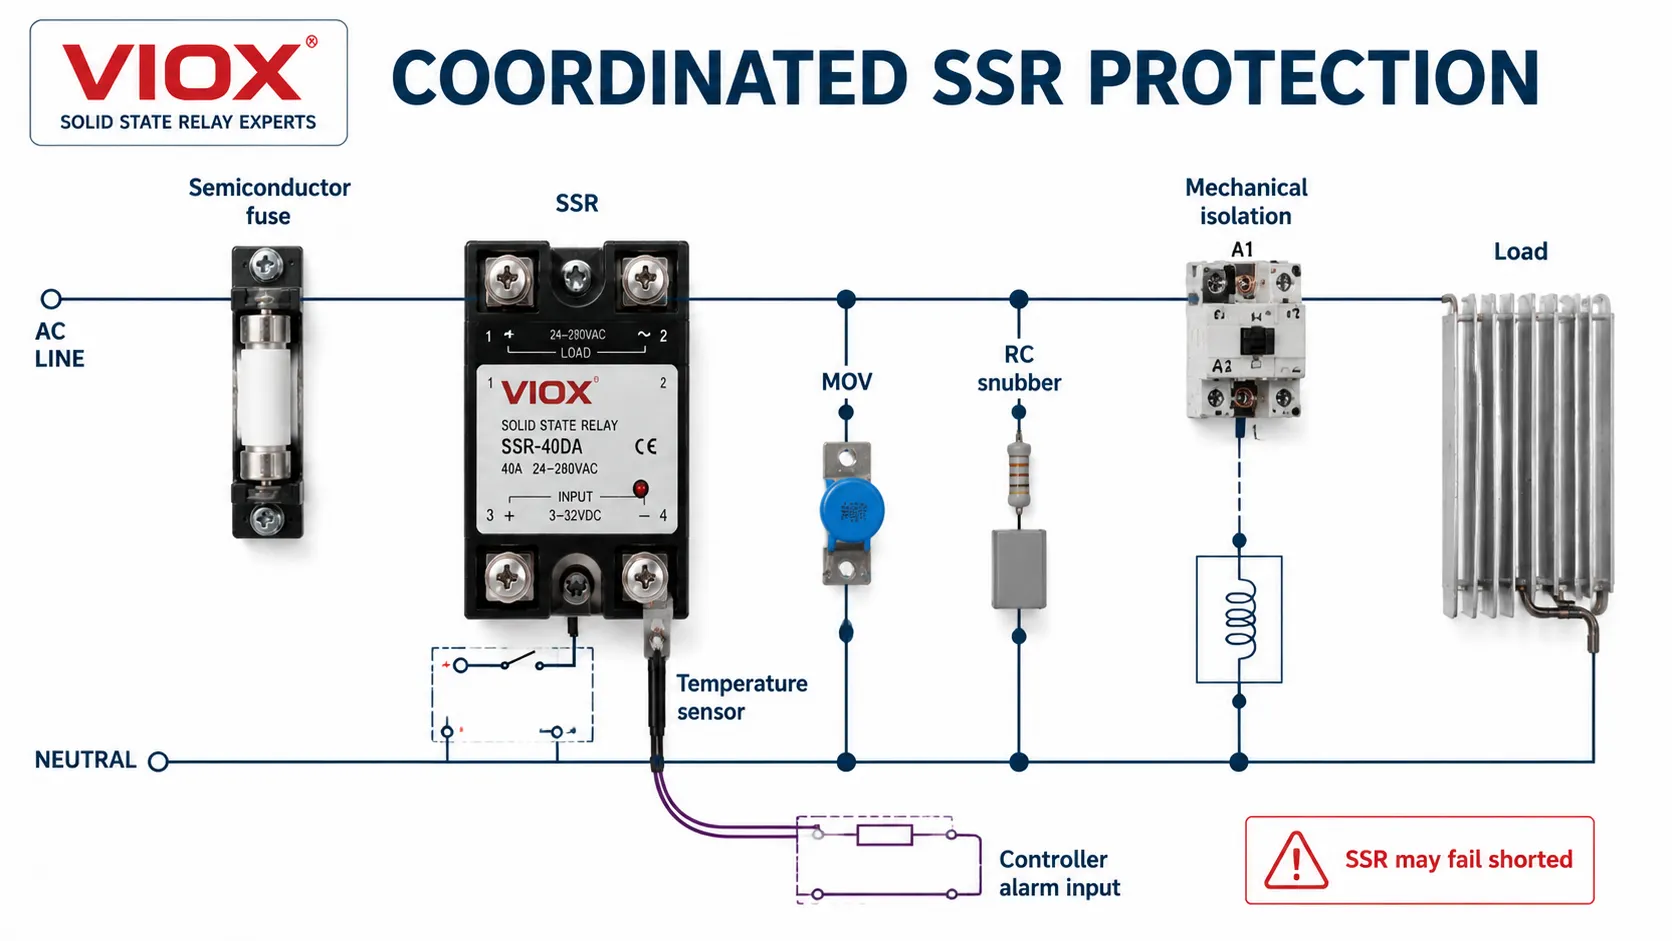
ไม่มีอุปกรณ์ป้องกันเพียงชิ้นเดียวที่สามารถรองรับความเค้นของ SSR ได้ทุกรูปแบบ.
| มาตรการป้องกัน | วัตถุประสงค์หลัก | ข้อควรระวังในการเลือกใช้งาน |
|---|---|---|
| เซอร์กิตเบรกเกอร์ย่อยหรือฟิวส์หลัก | การป้องกันสายเคเบิลและวงจร | อาจทำงานช้าเกินไปที่จะป้องกันรอยต่อสารกึ่งตัวนำ |
| ฟิวส์ความเร็วสูงสำหรับสารกึ่งตัวนำ | จำกัดพลังงานความผิดพร่องที่ผ่าน SSR | ใช้ตารางการประสานงานของผู้ผลิต SSR หรือเปรียบเทียบตามเกณฑ์การทดสอบทั่วไปที่ถูกต้อง |
| MOV | จำกัดแรงดันไฟฟ้าเกินแบบซ้ำๆ หรือแบบเกิดขึ้นเป็นครั้งคราว | ประสานงานค่า MCOV, ระดับการแคลมป์ (clamping level), พลังงาน, การเสื่อมสภาพ และกระแสไหลตาม (follow current) |
| RC snubber | Limits dv/dt and ringing on AC inductive circuits | เพิ่มกระแสรั่วไหลในสถานะปิดและเพิ่มความร้อน |
| ไดโอดฟลายแบ็ค | ลดทอนแรงดันย้อนกลับ (inductive kick) ของคอยล์ DC | ทำให้การปล่อยคอยล์ช้าลงและต้องมีการต่อขั้วที่ถูกต้อง |
| ไดโอด TVS (TVS diode) | แคลมป์แรงดันชั่วขณะ DC ที่ระดับแรงดันสูงขึ้น | ช่วยให้การปล่อยโหลดเร็วขึ้นแต่มีความเค้นสูงกว่าการใช้ไดโอดแบบฟลายแบ็ค (flyback diode) |
| สวิตช์ความร้อนหรือเซนเซอร์ | ตรวจจับอุณหภูมิเกินที่ฮีทซิงค์ | ติดตั้งในตำแหน่งที่เป็นเส้นทางระบายความร้อนที่สำคัญ |
| คอนแทคเตอร์/อุปกรณ์ตัดวงจรแบบกลไก | ทำหน้าที่แยกวงจรหรือตัดการทำงานสำรอง | ต้องมีการประสานการทำงานสำหรับการจัดลำดับและภาระงานเมื่อเกิดความผิดปกติ |
การประสานการทำงานของฟิวส์สำหรับสารกึ่งตัวนำ
MCCB หรือ MCB สามารถตัดกระแสลัดวงจรได้ แต่ยังคงปล่อยให้พลังงานผ่านไปมากพอที่จะทำลาย SSR ได้ ในกรณีที่ต้องการการป้องกันสารกึ่งตัวนำ ให้ใช้ฟิวส์ความเร็วสูงพิเศษตามที่ผู้ผลิต SSR แนะนำ.
การเปรียบเทียบพลังงานพัลส์เบื้องต้นอาจใช้:
การประมาณค่าพลังงานพัลส์
I²t ≈ Ipeak² × tpulse
ที่ไหน:
- Ipeak: กระแสสูงสุด
- tpulse: ระยะเวลาของพัลส์
อย่างไรก็ตาม ค่า I^2t ในการตัดวงจรทั้งหมดของฟิวส์และค่า I^2t ที่ SSR ทนได้จะมีความหมายก็ต่อเมื่อรูปคลื่น ระยะเวลา อุณหภูมิเริ่มต้น แรงดันไฟฟ้าของระบบ และเงื่อนไขการทดสอบมีความสอดคล้องกัน ตารางการประสานการทำงานที่ได้รับการรับรองถือเป็นหลักฐานที่น่าเชื่อถือกว่าการเปรียบเทียบหมายเลขแคตตาล็อกเพียงอย่างเดียว.
การเลือก MOV และสนับเบอร์
แรงดันไฟฟ้าใช้งานต่อเนื่องสูงสุดของ MOV จะต้องสูงกว่าแรงดันไฟฟ้าสายปกติที่สูงที่สุด ในขณะที่ระดับการป้องกันควรต่ำกว่าค่าทนทานต่อแรงดันชั่วขณะที่เกี่ยวข้องของ SSR นอกจากนี้ยังต้องพิจารณาถึงแรงดันชั่วขณะที่เกิดขึ้นซ้ำๆ อิมพีแดนซ์ของแหล่งจ่าย และพฤติกรรมเมื่อสิ้นสุดอายุการใช้งานของ MOV ด้วย.
RC สนับเบอร์มีประโยชน์ในกรณีที่ค่า dv/dt สูงเกินไปหรือมีการสั่นพ้องทางเหนี่ยวนำ ซึ่งอาจทำให้เกิดการเปิดทำงานผิดพลาดหรือส่งผลต่อความเครียดของอุปกรณ์ ควรออกแบบให้เป็นส่วนหนึ่งของวงจร ไม่ใช่การเพิ่มเข้าไปโดยอัตโนมัติ เนื่องจากจะทำให้กระแสในสถานะปิดเพิ่มขึ้น.
ใช้แนวโน้มของอุณหภูมิ ไม่ใช่เพียงแค่จุดตัดการทำงานที่กำหนดไว้เท่านั้น
ในอุปกรณ์ที่ทำงานอย่างต่อเนื่องหรือมีความสำคัญสูง เซนเซอร์วัดอุณหภูมิที่ฮีทซิงค์สามารถทำได้มากกว่าการสั่งหยุดทำงานฉุกเฉิน การติดตามแนวโน้มของอุณหภูมิควบคู่ไปกับกระแสโหลดและอุณหภูมิแวดล้อมในตู้ควบคุม สามารถช่วยบ่งชี้ถึงทางเดินอากาศที่อุดตัน พัดลมที่ชำรุด ฮีทซิงค์ที่สกปรก รอยต่อทางความร้อนที่หลวม หรือรอบการทำงานที่เพิ่มขึ้น ก่อนที่ SSR จะถึงเกณฑ์การตัดการทำงาน.
อุณหภูมิฮีทซิงค์ที่สูงขึ้นไม่ได้เป็นเครื่องพิสูจน์ว่าตัว SSR เองชำรุด ให้เปรียบเทียบค่าที่อ่านได้ภายใต้สภาวะโหลดและอุณหภูมิแวดล้อมที่ใกล้เคียงกัน และตรวจสอบเส้นทางการระบายความร้อนทั้งหมด นอกจากนี้ สวิตช์ความร้อนที่เชื่อมต่อกับอินพุตควบคุมเพียงอย่างเดียวไม่สามารถตัดโหลดได้หลังจากที่ SSR เกิดการลัดวงจรไปแล้ว จึงจำเป็นต้องมีอุปกรณ์ตัดวงจรทางกลหรืออุปกรณ์แยกวงจรแยกต่างหาก ในกรณีที่การประเมินความเสี่ยงกำหนดให้ต้องมีการตัดวงจรที่แน่นอน.
13. การออกแบบสำหรับโหมดความล้มเหลวทั่วไปของ SSR
เซมิคอนดักเตอร์กำลังมักจะล้มเหลวในลักษณะ ลัดวงจร, โดยเฉพาะอย่างยิ่งหลังจากเกิดอุณหภูมิสูงเกิน กระแสกระชาก แรงดันเกิน หรือการจำกัดพลังงานจากความผิดปกติที่ไม่เพียงพอ โหลดอาจยังคงมีกระแสไฟฟ้าไหลผ่านแม้ในขณะที่อินพุตควบคุมปิดอยู่.
| อาการ | สาเหตุที่เป็นไปได้ | การตอบสนองทางวิศวกรรม |
|---|---|---|
| โหลดทำงานตลอดเวลา | เซมิคอนดักเตอร์เอาต์พุตลัดวงจร; มีการบายพาสสายไฟ | ตัดแหล่งจ่ายไฟ ตรวจสอบความต้านทานเอาต์พุตตามวิธีการทดสอบของผู้ผลิต เปลี่ยน SSR และตรวจสอบสาเหตุจากความร้อนและแรงดันกระชาก |
| โหลดไม่ทำงาน | เอาต์พุตเปิดวงจร, สัญญาณอินพุตไม่เพียงพอ, ฟิวส์ขาด, โหลดขัดข้อง | วัดสัญญาณควบคุมอินพุต, แรงดันเอาต์พุต, ความต่อเนื่องของฟิวส์ และกระแสโหลดอย่างปลอดภัย |
| ทำงานได้เมื่อเย็น แต่ล้มเหลวเมื่อร้อน | ฮีตซิงก์ไม่เพียงพอ, การสัมผัสไม่ดี, อุณหภูมิแวดล้อมสูงเกินไป, อินพุตอยู่ในระดับต่ำสุดที่ยอมรับได้ | บันทึกอุณหภูมิเคส/ฮีตซิงก์และกระแสไฟฟ้าหลังจากอุณหภูมิคงที่แล้ว |
| ฟิวส์ทำงานโดยไม่มีสาเหตุที่ชัดเจน | ประเมินกระแสกระชากขณะเริ่มเดินเครื่องต่ำเกินไป, ใช้ฟิวส์ผิดประเภท, เกิดกระแสกระชากซ้ำๆ | บันทึกรูปคลื่นกระแสกระชากและตรวจสอบการประสานการทำงานระหว่างฟิวส์กับ SSR |
| การเปิดทำงานผิดพลาด | ค่า dv/dt สูงเกินไป, สัญญาณรบกวนในระบบควบคุม, การเหนี่ยวนำระหว่างสายไฟ | ปรับปรุงการเดินสาย, การลดสัญญาณรบกวน, การชีลด์สาย และระยะขอบของสัญญาณรบกวนที่อินพุต |
| โหลดขนาดเล็กเรืองแสงหรือสั่นขณะปิดการทำงาน | กระแสรั่วไหลหรือกระแสสนับเบอร์ | ตรวจสอบกระแสรั่วไหลสูงสุดเทียบกับคุณลักษณะการปล่อยโหลด; ใช้เครือข่ายระบายกระแส (bleed network) ที่ผ่านการรับรองหรือสถาปัตยกรรมเอาต์พุตแบบอื่น |
ในกรณีที่การจ่ายไฟต่อเนื่องอาจก่อให้เกิดอันตรายจากไฟไหม้ การเคลื่อนที่ แรงดัน หรือกระบวนการผลิต ห้ามพึ่งพา SSR เพียงตัวเดียวในการรักษาความปลอดภัย ให้ใช้การตัดวงจรทางกลที่เหมาะสมหรือสถาปัตยกรรมที่ได้รับการรับรองด้านความปลอดภัย รวมถึงการป้องกันอุณหภูมิเกินที่เป็นอิสระ และการตรวจสอบความผิดปกติ ตามที่การประเมินความเสี่ยงกำหนด.
14. ข้อกำหนดในการจัดซื้อ SSR
คำอธิบายการจัดซื้อ เช่น “40 A SSR, 24 V input” นั้นไม่สมบูรณ์ ควรใช้ข้อกำหนดที่ช่วยให้ซัพพลายเออร์และผู้ประกอบตู้ควบคุมสามารถประเมินการใช้งานจริงได้.
| ช่องระบุคุณสมบัติทางเทคนิค | ข้อมูลที่ควรขอหรือจัดเตรียม |
|---|---|
| โปรแกรม | อุปกรณ์โหลด, วัตถุประสงค์ในการสวิตช์, รอบการทำงาน (duty cycle), จำนวนครั้งในการสตาร์ท/รอบต่อชั่วโมง |
| อินพุต | ค่าปกติ/ช่วง, กระแสอินพุต, ระดับการทำงาน (pickup/dropout), ขั้วไฟฟ้า, ประเภทเอาต์พุตของ PLC |
| เทคโนโลยีเอาต์พุต | AC triac/SCR, DC MOSFET, DC แบบสองทิศทาง หรือแบบสามเฟสในตัว |
| แหล่งจ่ายโหลด | แรงดันไฟฟ้าปกติและแรงดันไฟฟ้าสูงสุด, ความถี่, การจัดเรียงเฟส |
| ข้อมูลโหลด | กระแส RMS, ตัวประกอบกำลัง, ประสิทธิภาพ, รูปคลื่นกระแสกระชากขณะเริ่มเดินเครื่อง, ระยะเวลาของแรงดันเกินชั่วขณะ |
| โหมดการสวิตช์ | ความเข้ากันได้กับตัวควบคุมแบบ Zero-cross, แบบสุ่ม (random turn-on) หรือแบบสัดส่วน |
| ความสามารถในการรองรับกระแสไฟฟ้า | กระแสต่อเนื่องที่สภาวะแวดล้อมและการติดตั้งที่กำหนด |
| ข้อมูลทางความร้อน | เส้นโค้งการสูญเสียกำลัง, V_{ON} หรือ R_{DS(on)}, R_{\theta JC}, ข้อกำหนดของอินเทอร์เฟซ, เส้นโค้งการลดพิกัด (derating curve) |
| ข้อมูลสถานะปิด (Off-state data) | กระแสรั่วไหล, โหลดต่ำสุด, แรงดันบล็อก (blocking voltage), dv/dt แบบสถิตและแบบคอมมิวเตชัน |
| ข้อมูลกระแสกระชาก | กระแสสูงสุด, รูปคลื่น, ระยะเวลาของพัลส์, ขีดจำกัดการทำซ้ำ, พื้นฐาน I^2t |
| การป้องกัน | ฟิวส์เซมิคอนดักเตอร์ที่ผ่านการรับรอง, คำแนะนำสำหรับ MOV/snubber, ตัวเลือกป้องกันอุณหภูมิเกิน |
| เครื่องจักรกล | แพ็คเกจ, ขั้วต่อ, การติดตั้ง, ฮีทซิงค์, แรงบิด, การป้องกันการสัมผัส |
| เอกสารประกอบ | การแก้ไขเอกสารข้อมูล, รายงานการทดสอบ, การตรวจสอบย้อนกลับ, หลักฐานการรับรองที่เกี่ยวข้อง |
15. รายการตรวจสอบการประเมินผู้จัดจำหน่ายสำหรับโครงการ OEM และตู้ควบคุมไฟฟ้า
ก่อนอนุมัติกลุ่มผลิตภัณฑ์ SSR ให้ขอให้ผู้จัดจำหน่ายจัดเตรียมสิ่งต่อไปนี้:
- กราฟการลดพิกัดกระแสเทียบกับอุณหภูมิโดยรอบสำหรับการติดตั้งจริงตามรูปแบบที่กำหนด;
- ข้อมูลการสูญเสียกำลังไฟฟ้าตลอดช่วงกระแสที่ใช้งาน;
- ค่าความต้านทานความร้อนจากจุดเชื่อมต่อถึงตัวถังและคำแนะนำสำหรับส่วนเชื่อมต่อ;
- กราฟกระแสกระชากพร้อมระบุรูปคลื่นและระยะเวลา;
- รุ่นของฟิวส์เร็วที่แนะนำหรือวิธีการประสานการทำงานที่มีเอกสารรองรับ;
- กระแสรั่วไหลสูงสุดและโหลดต่ำสุดที่อุณหภูมิใช้งาน;
- ข้อมูล dv/dt และแรงดันไฟฟ้าชั่วขณะ;
- แรงบิดของขั้วต่อและข้อกำหนดของตัวนำ;
- การตรวจสอบย้อนกลับของล็อตการผลิตและกระบวนการควบคุมการเปลี่ยนแปลง;
- ข้อมูลล็อตการผลิตสำหรับคุณลักษณะที่สำคัญ เช่น กระแสรั่วไหลในสถานะปิด (off-state leakage), แรงดันตกคร่อมในสถานะเปิด (on-state voltage drop), แรงดันบล็อก (blocking voltage) และการรับสัญญาณอินพุต (input pickup) ในกรณีที่มีการใช้การควบคุมกระบวนการเชิงสถิติ;
- หลักฐานสำหรับการรับรองหรือการปฏิบัติตามมาตรฐานที่กล่าวอ้าง;
- ตัวอย่างสำหรับการตรวจสอบความร้อนที่เพิ่มขึ้น, กระแสกระชาก, กระแสรั่วไหล และการตอบสนองต่อความผิดปกติในการประกอบจริง.
สำหรับการจัดซื้อในปริมาณมากแบบ OEM ข้อมูลขีดความสามารถทางสถิติสามารถช่วยระบุได้ว่าพารามิเตอร์นั้นได้รับการควบคุมอย่างสม่ำเสมอหรือไม่ แทนที่จะเพียงแค่ผ่านเกณฑ์ที่กำหนดไว้ หากซัพพลายเออร์รายงานดัชนีขีดความสามารถของกระบวนการ เช่น Cpk ให้ยืนยันคุณลักษณะที่วัด ขนาดตัวอย่าง ขีดจำกัดการควบคุม อุณหภูมิทดสอบ และช่วงเวลาของล็อตการผลิต ค่า Cpk ที่ปราศจากบริบทดังกล่าวไม่ใช่หลักฐานที่มีความหมายต่อความน่าเชื่อถือของ SSR.
IEC 62314:2022 ระบุข้อกำหนดสำหรับโซลิดสเตตรีเลย์แบบทำงานเต็มรูปแบบหรือหยุดทำงาน (all-or-nothing) ที่อยู่ในขอบเขตของมาตรฐานนี้ ตัวควบคุมและคอนแทคเตอร์สารกึ่งตัวนำ AC สำหรับโหลดที่ไม่ใช่มอเตอร์จะอยู่ภายใต้ IEC 60947-4-3 ในขณะที่ตัวควบคุมและสตาร์ทเตอร์มอเตอร์สารกึ่งตัวนำจะถูกระบุไว้ใน IEC 60947-4-2 ข้อกำหนดของผลิตภัณฑ์และการประกอบที่เกี่ยวข้องจะขึ้นอยู่กับวิธีการจัดหาและติดตั้ง SSR นั้นๆ โดยใบรับรองส่วนประกอบเพียงอย่างเดียวไม่สามารถรับรองตู้ควบคุมที่ประกอบเสร็จสมบูรณ์ได้.
16. ข้อผิดพลาดทั่วไปในการเลือกใช้ SSR
การถือว่ากระแสที่ระบุบนแผ่นป้ายเป็นกระแสที่ใช้งานได้จริงของแผงควบคุม
การแก้ไขคือการใช้กราฟการลดพิกัด (derating curve) ที่ถูกต้องและตรวจสอบอุณหภูมิรอยต่อภายใต้สภาวะแวดล้อมที่เลวร้ายที่สุด.
การละเลยกระแสกระชากของโหลด
ให้วัดหรือขอรูปคลื่นกระแสกระชาก ค่ากระแสสูงสุดเพียงอย่างเดียวโดยไม่มีระยะเวลาของพัลส์นั้นไม่เพียงพอ.
การสันนิษฐานว่าการสวิตช์ที่จุดศูนย์ (zero-cross) ดีกว่าเสมอ
การสวิตช์ที่จุดศูนย์เป็นค่าเริ่มต้นที่ดีสำหรับงานทำความร้อนแบบความต้านทานหลายประเภท แต่ไม่ใช่กฎสากลสำหรับหม้อแปลง มอเตอร์ หรือการควบคุมแบบปรับมุมเฟส.
การเลือกฮีทซิงค์ตามพิกัดกระแสของ SSR
คำนวณการสูญเสียจริงของสารกึ่งตัวนำและเส้นทางระบายความร้อนทั้งหมด SSR สองตัวที่มีพิกัดกระแสเท่ากันอาจมีแรงดันตกคร่อมและความต้องการทางความร้อนที่แตกต่างกัน.
การพึ่งพาเซอร์กิตเบรกเกอร์ทั่วไปเพื่อป้องกัน SSR
การป้องกันตัวนำและการป้องกันจุดต่อสารกึ่งตัวนำเป็นงานประสานงานที่แยกจากกัน.
การถือว่าสถานะ “off” คือการตัดแยกวงจร
คำนึงถึงกระแสรั่วไหลและความล้มเหลวจากการลัดวงจร จัดให้มีการตัดแยกวงจรที่ปลอดภัยและเส้นทางการหยุดทำงานที่เหมาะสมกับความเสี่ยง.
การเปลี่ยน EMR โดยไม่ตรวจสอบพฤติกรรมของวงจร
SSR จะเปลี่ยนค่ากระแสรั่วไหล ความร้อน รูปแบบความล้มเหลว แรงดันตกคร่อม และพฤติกรรมชั่วขณะ หากยังคงตัดสินใจเลือกระหว่างเทคโนโลยีต่างๆ ให้ทบทวน รีเลย์แบบกลไกไฟฟ้าเทียบกับโซลิดสเตตรีเลย์ ก่อนที่จะสรุปการออกแบบ.
คำถามที่ถูกถามบ่อย
การเลือกใช้ SSR ที่มีพิกัดกระแสสูงกว่านั้นปลอดภัยกว่าเสมอไปหรือไม่?
ไม่เสมอไป โดยปกติแล้วระดับกระแสที่สูงกว่าจะให้พื้นที่ชิปหรือระยะขอบทางความร้อนที่มากกว่า แต่ประโยชน์ที่ได้รับจะขึ้นอยู่กับการออกแบบภายใน ฮีทซิงค์ อุณหภูมิโดยรอบ ขั้วต่อ พิกัดกระแสกระชาก และการป้องกัน การเลือกขนาดเกินความจำเป็นไม่สามารถชดเชยเทคโนโลยีเอาต์พุตที่ไม่เหมาะสมหรือการติดตั้งทางความร้อนที่ไม่เพียงพอได้.
สามารถต่อ SSR สองตัวแบบขนานเพื่อแบ่งกระแสได้หรือไม่?
ห้ามต่อเอาต์พุตของ SSR ทั่วไปแบบขนานเว้นแต่ผู้ผลิตจะระบุไว้ชัดเจนว่ารองรับการใช้งานดังกล่าว ความแตกต่างเพียงเล็กน้อยของแรงดันไฟฟ้าในสถานะเปิด อุณหภูมิ และอิมพีแดนซ์ของสายไฟ อาจทำให้อุปกรณ์ตัวใดตัวหนึ่งรับกระแสเกินสัดส่วนจนเกิดสภาวะความร้อนสะสม (thermal runaway) ควรใช้ SSR ที่มีพิกัดถูกต้องเพียงตัวเดียวหรือใช้ชุดประกอบแบบขนานที่ได้รับการรับรองจากผู้ผลิต.
SSR หลายตัวสามารถใช้ฮีทซิงค์ร่วมกันได้หรือไม่?
ได้ หากระยะห่างทางไฟฟ้า การแยกส่วนประกอบ คำแนะนำในการติดตั้ง และการคำนวณทางความร้อนรวมอนุญาตให้ทำได้ ให้ใช้ค่าการสูญเสียรวมของโมดูลในการคำนวณอุณหภูมิฮีทซิงค์ จากนั้นจึงบวกค่าอุณหภูมิที่เพิ่มขึ้นจากจุดเชื่อมต่อถึงตัวถัง (junction-to-case) และจากตัวถังถึงฮีทซิงค์ (case-to-sink) ของ SSR แต่ละตัวเข้าไป.
เหตุใดจึงวัดแรงดันไฟฟ้าที่โหลดได้ในขณะที่ SSR ปิดอยู่?
กระแสรั่วไหลในสถานะปิดผ่านสารกึ่งตัวนำหรือวงจรสนับเบอร์ภายในอาจทำให้มิเตอร์แสดงค่าแรงดันไฟฟ้าได้ โดยเฉพาะเมื่อใช้มิเตอร์ดิจิทัลที่มีอิมพีแดนซ์สูง ให้ตรวจสอบว่าเป็นเพียงแรงดันไฟฟ้าหลอกที่ไม่เป็นอันตราย หรือเป็นกระแสไฟฟ้าที่มากพอจะทำให้โหลดทำงาน อย่าทึกทักเอาเองว่าวงจรปลอดภัยต่อการสัมผัสเพียงเพราะดูจากคำสั่งควบคุม.
SSR แบบ zero-cross ดีที่สุดสำหรับโหลด AC เสมอไปหรือไม่
ไม่เสมอไป โดยทั่วไปมักนิยมใช้สำหรับการสลับฮีตเตอร์แบบความต้านทานและการควบคุมแบบ burst แต่การควบคุมแบบ phase-angle จำเป็นต้องใช้การเปิดแบบ random สำหรับการใช้งานกับหม้อแปลงและมอเตอร์จำเป็นต้องได้รับคำแนะนำเฉพาะสำหรับโหลดนั้นๆ เนื่องจากมุมในการสลับอาจส่งผลต่อกระแสกระชากและความเค้นทางแม่เหล็กไฟฟ้า.
ทำไมต้องใช้ฟิวส์สำหรับสารกึ่งตัวนำหากในวงจรมีเซอร์กิตเบรกเกอร์อยู่แล้ว
เซอร์กิตเบรกเกอร์ทำหน้าที่หลักในการป้องกันสายไฟและตัดวงจรเมื่อเกิดความผิดปกติ แต่รอยต่อของสารกึ่งตัวนำอาจเสียหายได้ก่อนที่เซอร์กิตเบรกเกอร์มาตรฐานจะทำงาน ฟิวส์ความเร็วสูงที่ประสานการทำงานไว้จะช่วยจำกัดพลังงานที่ผ่าน (let-through energy) ให้อยู่ในระดับที่ SSR สามารถทนได้.
อุณหภูมิเท่าใดจึงถือว่าร้อนเกินไปสำหรับ SSR
ไม่มีกฎเกณฑ์ที่เชื่อถือได้จากการสัมผัสอุณหภูมิ ให้ใช้อุณหภูมิสูงสุดของตัวถังหรือรอยต่อตามที่ผู้ผลิตระบุ จากนั้นออกแบบให้มีค่าเป้าหมายที่ต่ำกว่าเพื่อให้มีระยะเผื่อในการทำงาน ตรวจสอบอุณหภูมิโดยรอบ อุณหภูมิของตัวถัง อุณหภูมิของฮีตซิงก์ และกระแสไฟฟ้าหลังจากที่ตู้ควบคุมเข้าสู่สภาวะคงตัว.
กฎการเลือกขั้นสุดท้าย
การเลือก SSR ที่เชื่อถือได้ต้องพิจารณาจากโหลดเป็นหลัก ไม่ใช่เลือกจากพิกัดกระแสในแคตตาล็อกเพียงอย่างเดียว ขั้นแรกให้จับคู่เทคโนโลยีเอาต์พุต AC หรือ DC และอินพุตควบคุมให้ตรงกัน จากนั้นจึงตรวจสอบอุปกรณ์เทียบกับกระแสกระชากของโหลด การลดพิกัดตามเอกสารข้อมูล วิธีการสลับ การสูญเสียจากการนำไฟฟ้า อุณหภูมิรอยต่อ พฤติกรรมการรั่วไหล การป้องกันแรงดันเกินชั่วขณะ และการตอบสนองต่อความผิดปกติ.
บันทึกการจัดซื้อที่ดีที่สุดไม่ใช่เพียงแค่ระบุว่า “SSR, 40 A” แต่ต้องเป็นจุดปฏิบัติงานที่มีการบันทึกไว้ซึ่งแสดงโหลดจริง อุณหภูมิโดยรอบ ฮีตซิงก์ โปรไฟล์กระแสกระชาก อุปกรณ์ป้องกัน และการตอบสนองที่ปลอดภัยหากเอาต์พุตเกิดการลัดวงจร.
เอกสารอ้างอิงทางเทคนิค
- IEC 62314:2022 – โซลิดสเตตรีเลย์
- IEC 60947-4-2:2020+AMD1:2024 – อุปกรณ์ควบคุมมอเตอร์ สตาร์ทเตอร์ และซอฟต์สตาร์ทเตอร์แบบสารกึ่งตัวนำ
- IEC 60947-4-3:2020 – อุปกรณ์ควบคุมและคอนแทคเตอร์แบบสารกึ่งตัวนำสำหรับ AC สำหรับโหลดที่ไม่ใช่มอเตอร์